JP7680251B2 - 複数ポイント物理量制御システム - Google Patents
複数ポイント物理量制御システム Download PDFInfo
- Publication number
- JP7680251B2 JP7680251B2 JP2021070838A JP2021070838A JP7680251B2 JP 7680251 B2 JP7680251 B2 JP 7680251B2 JP 2021070838 A JP2021070838 A JP 2021070838A JP 2021070838 A JP2021070838 A JP 2021070838A JP 7680251 B2 JP7680251 B2 JP 7680251B2
- Authority
- JP
- Japan
- Prior art keywords
- physical quantity
- information
- slave
- control
- reply
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Landscapes
- Feedback Control In General (AREA)
Description
第一の発明として、
マスターモジュールと、これと連携し、制御対象物の物理量制御器である一以上のスレーブモジュールと、からなる複数ポイント物理量制御システムであって、
マスターモジュールは、
起動命令受付部(AA)と、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力部(AB)と、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信部(AC)と、
受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力部(AD)と、を有し、
スレーブモジュールは、
起動命令受付部(BA)と、
自身を一意に特定するスレーブIDを保持するスレーブID保持部(BB)と、
制御対象物の測定ポイントの物理量を測定する物理量測定部(BD)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力部(BE)と、
マスターモジュールからの返信促進情報を受信するための返信促進情報受信部(BF)と、
返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力部(BG)と、
制御目標情報を受信する制御目標情報受信部(BH)と、
前記制御目標情報を保持する制御目標情報保持部(BJ)と、
制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力部(BE)に出力させる出力命令部(BM)と、
を有するように構成された複数ポイント物理量制御システム、を提供する。
マスターモジュールがスレーブモジュールへ出力する制御目標情報が、すべてのスレーブモジュールに対して同一である複数ポイント物理量制御システムを提供する。
マスターモジュールも
制御対象物の測定ポイントの物理量を測定する物理量測定部(AE)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力部(AF)と、を有する複数ポイント物理量制御システム、を提供する。
<複数ポイント物理量制御システムを含む制御システム概要>
図9の加熱加工の例に関し引き続き説明する。図16を用いて、電源投入からの一連の動作の概要を説明する。
マスターモジュールと複数のスレーブモジュールは製造現場の加工装置の制御盤の一部に設置されている場合、制御盤の主電源スイッチをオンすることにより、一斉にマスターモジュールと複数のスレーブモジュールの電源がオンとなる。
<図16 スレーブ検索>
図9に示す、スレーブモジュール1(0903)からスレーブモジュールn(0905)は電源オンとなった後に計時測定を開始し、起動後にマスターモジュールからの通信を待つ起動後待機時間(例5s、適宜設定できる)経過しても、マスターモジュールからの通信が受信できない場合はスタンドアローンモードにて動作を開始する。マスターモジュール(0902)は起動後、計時測定を開始する。起動後ただちに、自機に接続されたスレーブモジュールを検索するために、返信を促すための通信となる返信促進情報を、シリアル通信経路(シリアルバス)を通じてスレーブIDを指定して出力する。マスターモジュールも、後記する制御目標情報のスレーブモジュールへの出力開始までの起動後待機時間(例5s、適宜設定できる)を持つ。なおマスターモジュールは起動後待機時間内に前記のスレーブ検索を行う。起動後待機時間は、返信促進情報を出力する通信間隔、応答があるか待つ時間(タイムアウト)時間と、接続機器数から適宜決定できる。
マスターモジュール(0902)から、起動後待機時間内に自機宛又は他機宛の返信促進情報を受信したスレーブモジュールは、スレーブモードに移行する。マスターモジュールが接続されていなかったなどのように自機宛又は他機宛の返信促進情報を受信できなかった場合、起動後待機時間経過後、各スレーブモジュールはスタンドアローンで動作を開始する。スタンドアローンで動作開始後に、マスターモジュールが接続された場合、スタンドアローンのまま動作してもよいし、マスターモジュールからの返信促進情報を受けてスレーブモードに移行するように構成することもできる。
図16中の「PV測定開始」の記載にあるPV(Process Variable)はスレーブモジュールに接続された例えば熱電対(センサー)の起電力から温度(物理量)を得るようにセンサーからの入力信号から得た値(測定結果)を指す。
各スレーブモジュール(マスターモジュール自身も物理量測定部を備えている場合はマスターモジュールも)は、起動(電源投入)してから起動後待機時間経過後、物理量測定を開始する。マスターモジュールは、スレーブモジュール検索にて検索されたスレーブIDに基づいて、初期的に保持している制御目標情報を仮に各スレーブモジュールへ出力する。応答として各スレーブモジュールが返信する物理量の測定結果の収集が目的である。各スレーブモジュールが物理量測定開始した後に、別のスレーブモジュールが追加接続され起動した場合には、起動待機時間経過後(例5s)上記と同様に、スレーブモード又はスタンドアローンのどちらで動作開始しても物理量測定を開始する。
<図16 マスターモジュール SV確定 制御開始>
各スレーブモジュールが起動後待機時間経過後に物理量の測定を開始してから、マスターモジュール(0902)は各スレーブモジュールへ初期的に保持している制御目標情報を出力し、応答として複数の制御ポイントの物理量(温度)データを得るのに十分な時間(例100ms)待った後で、スレーブモジュールから返信された各ポイントの物理量(温度)データに基づいて、物理量制御(温度制御)のための制御目標情報(図9の例では設定目標温度)を設定し、スレーブモジュールへシリアル通信経路(シリアルバス)を通じて、制御開始命令情報と共に出力する。図9のシステム例では、各スレーブモジュールは4つの温度計(各温度計の測定結果取得チャンネルをCH1~CH4と表記する)と、4つのヒータ制御用の出力を管理している。
スレーブモジュールは、自機宛のスレーブIDが付与された制御目標情報と制御開始命令情報を受信した応答として、自機のスレーブIDと、担当する制御対象物の物理量(図9の例では温度)を含むデータをマスターモジュール(0902)へ、Modbus RTUプロトコルのRS-485シリアル通信経路(シリアルバス)を通じ返信する。スレーブモジュールは他機宛の通信は受信するが応答しない。マスターモジュールは、シリアル通信経路(シリアルバス)上で通信が輻輳しないように、スレーブモジュールからの応答を受信後に、次の順番のスレーブモジュールへ制御目標情報と制御開始命令情報を出力する。一定時間(例5ms)経過しても、起動後最初の返信促進情報に応答の返信があったスレーブモジュールからの制御目標情報と制御開始命令情報に対する応答をマスターモジュールが受信できない場合は、例えばマスターモジュールは再度該当スレーブモジュールへ送信し、それでも応答がない場合は、上位制御機器へエラーメッセージを出力する等の異常状態対処措置を行うように構成するとよい。
マスターモジュールから出力された制御目標情報を受信し保持することが図中のSV確定である。制御目標情報と同時に出力される制御開始命令情報を受信したことにより、受信した制御目標情報に基づいて、担当する制御対象物の物理量(温度)を制御するための物理量制御情報を出力する(制御開始)。マスターモジュールから全スレーブモジュールへ制御目標情報と制御開始命令情報の送信が完了すると考えられる時間範囲(長くとも100msくらいの範囲)の時間ばらつきで、各スレーブモジュールは物理量制御を開始する。マスターモジュールがスレーブ検索にて取得した、自機の制御下にあるスレーブモジュールのスレーブIDに対して制御開始命令を出力することから、スレーブモジュールが確実に制御を開始するようにさせることができる。
スレーブモジュールが制御目標情報(SV)に従って物理量制御を開始した後は、周期的にマスターモジュールから物理量測定結果の問合せのための信号が出力される。マスターモジュールからの信号は制御目標情報を出力することができる。周期の例としては100msなどがある。一例としては、100msごとに制御目標情報(SV:図9の例では目標温度)を各スレーブモジュールへ出力し、受信した自機宛の制御目標情報(SV)に沿うように各スレーブモジュールはPID制御などのための電流や電圧やパルス信号などを、自機に接続され物理量制御を行うサイリスタレギュレータやソリッドステートリレーなどへ物理量制御情報として出力する。スレーブモジュールから物理量制御情報を受けたサイリスタレギュレータなどは、物理量制御情報に基づいて自身の管理する温度などの物理量を変化させる手段(ヒータなど)の出力を調整する。マスターモジュールからの周期的な問い合わせの信号(制御目標情報が含まれていてもよい)を受信したスレーブモジュールは、物理量(例:温度)の測定結果を応答として返信する。スレーブモジュールからの返信には物理量制御情報を含めるように構成することもできる。一連の物理量制御、例えば加熱工程での温度プロファイルの終了まで、このような制御が行われる。
<実施形態1 機能的構成>
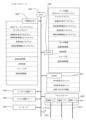
スレーブモジュール(0110)が、起動命令受付部(BA)(0111)と、スレーブID保持部(BB)(0112)と、物理量測定部(BD)(0114)と、物理量制御情報出力部(BE)(0115)と、返信促進情報受信部(BF)(0116)と、返信出力部(BG)(0117)と、制御目標情報受信部(BH)(0118)と、制御目標情報保持部(BJ)(0119)と、出力命令部(BM)(0121)と、から構成される。
マスターモジュールの起動命令受付部(AA)(0102)は、マスターモジュールを起動する起動命令を受け付けるように構成される。
マスターモジュールの返信促進情報出力部(AB)(0103)は、起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力するように構成される。
マスターモジュールの返信受信部(AC)(0104)は、返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信するように構成される。
マスターモジュールの制御目標情報出力部(AD)(0105)は、受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力するように構成される。
マスターモジュール(0101)は、スレーブモジュールからの物理量の測定結果を受けて制御目標情報を策定しスレーブモジュールへ出力するように構成される。
スレーブモジュールの起動命令受付部(BA)(0111)は、スレーブモジュールを起動する起動命令を受け付けるように構成される。
スレーブモジュールのスレーブID保持部(BB)(0112)は、自身を一意に特定するスレーブIDを保持するように構成される。
スレーブモジュールの物理量測定部(BD)(0114)は、制御対象物の測定ポイントの物理量を測定するように構成される。
スレーブモジュールの物理量制御情報出力部(BE)(0115)は、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力するように構成される。
スレーブモジュールの返信促進情報受信部(BF)(0116)は、マスターモジュールからの返信促進情報を受信するように構成される。
スレーブモジュールの返信出力部(BG)(0117)は、返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力するように構成される。
スレーブモジュールの制御目標情報受信部(BH)(0118)は、制御目標情報を受信するように構成される。
スレーブモジュールの制御目標情報保持部(BJ)(0119)は、前記制御目標情報を保持するように構成される。
スレーブモジュールの出力命令部(BM)(0121)は、制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力部(BE)に出力させるように構成される。
スレーブモジュール(0110)は、自機の管理下にある制御対象物から物理量の測定結果を、マスターモジュールからの通信に対する応答として出力し、マスターモジュールからの制御目標情報を受信して、制御目標情報に基づいて制御対象物へ物理量制御情報を出力するように構成される。
図2に、実施形態1の複数ポイント物理量制御システムの処理の流れを示す。左側の部分がコンピュータ(計算機)であるマスターモジュールでの処理の流れを示し、右側がコンピュータ(計算機)であるスレーブモジュールでの処理の流れを示す。マスターモジュールとスレーブモジュール間の通信は図2では、Modbus RTUプロトコルのRS-485規格のシリアル通信経路(シリアルバス)を使用することを想定している。
起動命令受付ステップ(aa)(SA0201)は、マスターモジュールを起動する起動命令を受け付ける処理を行い、
返信促進情報出力ステップ(ab)(SA0202)は、起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する処理を行い、
返信受信ステップ(ac)(SA0203)は、返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する処理を行い
制御目標情報出力ステップ(ad)(SA0204)は、受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する処理を行う。
起動命令受付ステップ(ba)(SB0201)は、スレーブモジュールを起動する起動命令を受け付ける処理を行い
スレーブID保持ステップ(bb)(SB0202)は、自身を一意に特定するスレーブIDを保持する処理を行い、
物理量測定ステップ(bd)(SB0203)は、制御対象物の測定ポイントの物理量を測定する処理を行い、
返信促進情報受信ステップ(bf)(SB0204)は、マスターモジュールの返信促進情報出力ステップ(ab)(SA0202)から出力された返信促進情報を受信する処理を行い、
返信出力ステップ(bg)(SB0205)は、自機宛の返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信をマスターモジュールの返信受信ステップ(ac)(SA0203)へ出力するための処理を行い、
制御目標情報受信ステップ(bh)(SB0206)は、マスターモジュールの制御目標情報出力ステップ(ad)(SA0204)から出力された制御目標情報を受信する処理を行い、
制御目標情報保持ステップ(bj)(SB0207)は、自機宛の前記制御目標情報を保持する処理を行い、
出力命令ステップ(bm)(SB0208)は、制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力ステップ(be)(SB0209)に出力させる処理を行い、
物理量制御情報出力ステップ(be)(SB0209)は、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する処理を行う。
このような一連の処理をコンピュータ(計算機)である複数ポイント物理量制御システムに実行させる動作方法である。
マスターモジュールを起動する起動命令を受け付ける起動命令受付プログラムと、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力プログラムと、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信プログラムと、
受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力プログラムなどの各種プログラムや特定ポート番号が記録されている。そして、各プログラムを展開及び実行しインターフェースを介して取得した情報やデータを不揮発性メモリに格納し、格納された情報やデータを主メモリのワーク領域にてプログラムの実行による加工などを行い、不揮発性メモリに保持し、又はイーサネット通信インターフェース又はシリアル通信インターフェースを介してプログラムの実行により上位制御機器へ出力する。
スレーブモジュールを起動する起動命令を受け付ける起動命令受付プログラムと、自身を一意に特定するスレーブIDを保持するスレーブID保持プログラムと、制御対象物の測定ポイントの物理量を測定する物理量測定プログラムと、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力プログラムと、マスターモジュールからの返信促進情報を受信するための返信促進情報受信プログラムと、自機宛の返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力プログラムと、制御目標情報を受信する制御目標情報受信プログラムと、自機宛の前記制御目標情報を保持する制御目標情報保持プログラムと、制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力部(BE)に出力させる出力命令プログラムなどの各種プログラムや特定ポート番号が記録されている。そして、各プログラムを展開及び実行しインターフェースを介して取得した情報やデータを不揮発性メモリに格納し、格納された情報やデータを主メモリのワーク領域にてプログラムの実行による加工などを行い、不揮発性メモリに保持し、又はシリアル通信インターフェースを介してプログラムの実行によりマスターモジュールへ応答を出力する。
<実施形態1 効果>
<実施形態2 概要>
実施形態1を基礎とした実施形態2の機能的構成は、図1に示す実施形態1の構成と同様である。
マスターモジュールの制御目標情報出力部(AD)は、各スレーブモジュールへすべて同一の制御目標情報を出力するように構成される。すべての制御ポイントの物理量が物理量制御情報を基に、一の制御目標に対して制御可能な範囲にある場合には、各スレーブモジュールへ同一の制御目標情報を出力することができる。
実施形態1を基礎とする実施形態2の処理の流れは、図2に示す実施形態1の処理の流れとほぼ同様である。
コンピュータ(計算機)であるマスターモジュール動作方法において、制御目標情報出力ステップ(ad)(SA0204)が、受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報として同一の制御目標情報を制御開始命令情報と共に出力する処理を行う、ことが異なる。
実施形態1を基礎とする実施形態2のハードウェア構成は、マスターモジュール、スレーブモジュール共に、図3、図4に示す実施形態1のハードウェアと同様である。
マスターモジュールが全スレーブモジュールへ同一の制御目標情報を送信する場合、マスターモジュールが各スレーブモジュールの担当ポイントの物理量や物理量制御情報の補正を行い、各スレーブモジュール(又はスレーブモジュールの担当するポイントごと)に異なる制御目標情報を出力しなくて済む。スレーブモジュールごとに自機の担当ポイントの補正情報を持ち、制御目標情報を補正する構成とすれば、マスターモジュールは各スレーブモジュール又は各スレーブモジュールが担当するポイントのばらつきの補正をスレーブモジュールへ委託できる。
<実施形態3 概要>主に請求項3:マスターモジュールも物理量測定ポイントを担当
<実施形態3 機能的構成>
スレーブモジュール(0510)が、起動命令受付部(BA)(0511)と、スレーブID保持部(BB)(0512)と、物理量測定部(BD)(0514)と、物理量制御情報出力部(BE)(0515)と、返信促進情報受信部(BF)(0516)と、返信出力部(BG)(0517)と、制御目標情報受信部(BH)(0518)と、制御目標情報保持部(BJ)(0519)と、出力命令部(BM)(0521)と、から構成される。マスターモジュールの物理量測定部(AE)(0506)と、物理量制御情報出力部(AF)(0507)以外は、上記他の実施形態と同様のため、以下、マスターモジュールの物理量測定部(AE)(0506)と、物理量制御情報出力部(AF)(0507)のみ説明する。なお、実施形態2を基礎としても同様の効果が得られる。
マスターモジュールの物理量測定部(AE)(0506)は、制御対象物の測定ポイントの物理量を測定するように構成される。
マスターモジュールの物理量制御情報出力部(AF)(0507)は、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力するように構成される。
図6に、実施形態1を基礎とした本実施形態3の複数ポイント物理量制御システムの処理の流れを示す。実施形態2を基礎としても同様の効果が得られる。左側の部分がコンピュータ(計算機)であるマスターモジュールでの処理の流れを示し、右側がコンピュータ(計算機)であるスレーブモジュールでの処理の流れを示す。マスターモジュールとスレーブモジュール間の通信は図6では、Modbus RTUプロトコルのRS-485規格のシリアル通信経路(シリアルバス)を使用することを想定している。
起動命令受付ステップ(aa)(SA0601)は、マスターモジュールを起動する起動命令を受け付ける処理を行い、
物理量測定ステップ(ae)(SA0602)は、制御対象物の測定ポイントの物理量を測定する処理を行い、
返信促進情報出力ステップ(ab)(SA0603)は、起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する処理を行い、
返信受信ステップ(ac)(SA0604)は、返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブを一意に特定するスレーブIDと、を含む返信を受信する処理を行い
制御目標情報出力ステップ(ad)(SA0605)は、受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である開始命令情報と、を出力する処理を行い、
物理量制御情報出力ステップ(af)(SA0606)は、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する処理を行う。
起動命令受付ステップ(ba)(SB0601)は、スレーブモジュールを起動する起動命令を受け付ける処理を行い
スレーブID保持ステップ(bb)(SB0602)は、自身を一意に特定するスレーブIDを保持する処理を行い、
物理量測定ステップ(bd)(SB0603)は、制御対象物の測定ポイントの物理量を測定する処理を行い、
返信促進情報受信ステップ(bf)(SB0604)は、マスターモジュールの返信促進情報出力ステップ(ab)(SA0603)から出力された返信促進情報を受信する処理を行い、
返信出力ステップ(bg)(SB0605)は、自機宛の返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信をマスターモジュールの返信受信ステップ(ac)(SA0604)へ出力するための処理を行い、
制御目標情報受信ステップ(bh)(SB0606)は、マスターモジュールの制御目標情報出力ステップ(ad)(SA0605)から出力された制御目標情報を受信する処理を行い、
制御目標情報保持ステップ(bj)(SB0607)は、自機宛の前記制御目標情報を保持する処理を行い、
出力命令ステップ(bm)(SB0608)は、制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力ステップ(be)(SB0609)に出力させる処理を行い、
物理量制御情報出力ステップ(be)(SB0609)は、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する処理を行う。
このような一連の処理をコンピュータ(計算機)である複数ポイント物理量制御システムに実行させる動作方法である。
マスターモジュールを起動する起動命令を受け付ける起動命令受付プログラムと、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力プログラムと、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信プログラムと、
受信した返信に含まれる前記測定結果に基づいて各スレーブモジュールに対して物理量制御目標を定めるための情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力プログラムと、さらに制御対象物の測定ポイントの物理量を測定する物理量測定プログラムと、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力プログラムなどの各種プログラムや特定ポート番号が記録されている。そして、各プログラムを展開及び実行しインターフェースを介して取得した情報やデータを不揮発性メモリに格納し、格納された情報やデータを主メモリのワーク領域にてプログラムの実行による加工などを行い、不揮発性メモリに保持し、又はイーサネット通信インターフェース又はシリアル通信インターフェースを介してプログラムの実行により上位制御機器へ出力する。
スレーブモジュールを起動する起動命令を受け付ける起動命令受付プログラムと、自身を一意に特定するスレーブIDを保持するスレーブID保持プログラムと、制御対象物の測定ポイントの物理量を測定する物理量測定プログラムと、制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力プログラムと、マスターモジュールからの返信促進情報を受信するための返信促進情報受信プログラムと、自機宛の返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力プログラムと、制御目標情報を受信する制御目標情報受信プログラムと、自機宛の前記制御目標情報を保持する制御目標情報保持プログラムと、制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力プログラムに出力させる出力命令プログラムなどの各種プログラムや特定ポート番号が記録されている。そして、各プログラムを展開及び実行しインターフェースを介して取得した情報やデータを不揮発性メモリに格納し、格納された情報やデータを主メモリのワーク領域にてプログラムの実行による加工などを行い、不揮発性メモリに保持し、又はシリアル通信インターフェースを介してプログラムの実行によりマスターモジュールへ応答を出力する。
<実施形態3 効果>
Claims (9)
- マスターモジュールと、これと連携し、制御対象物の物理量制御器である一以上のスレーブモジュールと、からなる複数ポイント物理量制御システムであって、
マスターモジュールは、
起動命令受付部(AA)と、
時間長を測定する時間長測定部(AH)と、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力部(AB)と、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信部(AC)と、
起動後、時間長測定部(AH)によって計測された所定の起動待機時間経過後に、スレーブモジュールへ後記する制御目標情報として所定の暫定値を出力し、
出力した制御目標情報に対する各スレーブモジュールからの返信に含まれる物理量測定ポイントにおける物理量の前記測定結果に基づいて、各物理量測定ポイントの物理量が共通の物理量処理プロファイルの目標に到達する物理量を基準に選定し、選定した物理量に基づいて各スレーブモジュールに対して物理量を制御するための物理量の目標を示す情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力部(AD)と、
を有し、
スレーブモジュールは、
起動命令受付部(BA)と、
自身を一意に特定するスレーブIDを保持するスレーブID保持部(BB)と、
制御対象物の測定ポイントの物理量を測定する物理量測定部(BD)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力部(BE)と、
マスターモジュールからの返信促進情報を受信するための返信促進情報受信部(BF)と、
返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力部(BG)と、
制御目標情報を受信する制御目標情報受信部(BH)と、
前記制御目標情報を保持する制御目標情報保持部(BJ)と、
制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力部(BE)に出力させる出力命令部(BM)と、
を有するように構成された複数ポイント物理量制御システム。 - マスターモジュールがスレーブモジュールへ出力する制御目標情報が、すべてのスレーブモジュールに対して同一である請求項1に記載の複数ポイント物理量制御システム。
- マスターモジュールも
制御対象物の測定ポイントの物理量を測定する物理量測定部(AE)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力部(AF)と、を有する請求項1又は請求項2記載のいずれかに記載の複数ポイント物理量制御システム。 - マスターモジュールと、これと連携し、制御対象物の物理量制御器である一以上のスレーブモジュールと、からなる計算機である複数ポイント物理量制御システムの動作方法であって、
計算機であるマスターモジュールの動作方法は、
起動命令受付ステップ(aa)と、
時間長を測定する時間長測定ステップ(ah)と、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力ステップ(ab)と、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信ステップ(ac)と、
起動後、時間長測定ステップ(ah)で計測された所定の起動待機時間経過後に、スレーブモジュールへ後記する制御目標情報として所定の暫定値を出力し、
出力した制御目標情報に対する各スレーブモジュールからの返信に含まれる物理量測定ポイントにおける物理量の前記測定結果に基づいて、各物理量測定ポイントの物理量が共通の物理量処理プロファイルの目標に到達する物理量を基準に選定し、選定した物理量に基づいて各スレーブモジュールに対して物理量を制御するための物理量の目標を示す情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力ステップ(ad)と、を有し、
計算機であるスレーブモジュールの動作方法は、
起動命令受付ステップ(ba)と、
自身を一意に特定するスレーブIDを保持するスレーブID保持ステップ(bb)と、
制御対象物の測定ポイントの物理量を測定する物理量測定ステップ(bd)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力ステップ(be)と、
マスターモジュールからの返信促進情報を受信するための返信促進情報受信ステップ(bf)と、
返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力ステップ(bg)と、
制御目標情報を受信する制御目標情報受信ステップ(bh)と、
前記制御目標情報を保持する制御目標情報保持ステップ(bj)と、
制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力ステップ(be)に出力させる出力命令ステップ(bm)と、
を有するように構成された計算機である複数ポイント物理量制御システムの動作方法。 - マスターモジュールがスレーブモジュールへ出力する制御目標情報が、すべてのスレーブモジュールに対して同一である請求項4に記載の計算機である複数ポイント物理量制御システムの動作方法。
- 計算機であるマスターモジュールの動作方法も
制御対象物の測定ポイントの物理量を測定する物理量測定ステップ(ae)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力ステップ(af)と、を有する請求項4又は請求項5のいずれかに記載の計算機である複数ポイント物理量制御システムの動作方法。 - マスターモジュールと、これと連携し、制御対象物の物理量制御器である一以上のスレーブモジュールと、からなる計算機である複数ポイント物理量制御システムに読み取り可能な動作プログラムであって、
計算機であるマスターモジュールに読み取り可能な動作プログラムは、
起動命令受付ステップ(aa)と、
時間長を測定する時間長測定ステップ(ah)と、
起動命令を受付けた場合に、自身と連携するスレーブモジュールを確定するためにスレーブモジュールとの通信線にスレーブモジュールからの返信を促すための情報である返信促進情報を出力する返信促進情報出力ステップ(ab)と、
返信促進情報に対するスレーブモジュールからの返信であって、各スレーブモジュールが担当する制御対象物の物理量測定ポイントにおける物理量の測定結果と、スレーブモジュールを一意に特定するスレーブIDと、を含む返信を受信する返信受信ステップ(ac)と、
起動後、時間長測定ステップ(ah)で計測された所定の起動待機時間経過後に、スレーブモジュールへ後記する制御目標情報として所定の暫定値を出力し、
出力した制御目標情報に対する各スレーブモジュールからの返信に含まれる物理量測定ポイントにおける物理量の前記測定結果に基づいて、各物理量測定ポイントの物理量が共通の物理量処理プロファイルの目標に到達する物理量を基準に選定し、選定した物理量に基づいて各スレーブモジュールに対して物理量を制御するための物理量の目標を示す情報である制御目標情報と、各スレーブモジュールが自身の制御対象物の制御を開始する命令を示す情報である制御開始命令情報と、を出力する制御目標情報出力ステップ(ad)と、を有し、
計算機であるスレーブモジュールに読み取り可能な動作プログラムは、
起動命令受付ステップ(ba)と、
自身を一意に特定するスレーブIDを保持するスレーブID保持ステップ(bb)と、
制御対象物の測定ポイントの物理量を測定する物理量測定ステップ(bd)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力ステップ(be)と、
マスターモジュールからの返信促進情報を受信するための返信促進情報受信ステップ(bf)と、
返信促進情報を受信した場合に自身が担当する制御対象物の測定ポイントにおける物理量の測定結果と、スレーブIDと、を含む返信を出力する返信出力ステップ(bg)と、
制御目標情報を受信する制御目標情報受信ステップ(bh)と、
前記制御目標情報を保持する制御目標情報保持ステップ(bj)と、
制御開始命令情報を受信した場合に起動後最初の物理量制御情報を物理量制御情報出力ステップ(be)に出力させる出力命令ステップ(bm)と、
を有するように構成された計算機である複数ポイント物理量制御システムに読み取り可能な動作プログラム。 - マスターモジュールがスレーブモジュールへ出力する制御目標情報が、すべてのスレーブモジュールに対して同一である請求項7に記載の計算機である複数ポイント物理量制御システムに読み取り可能な動作プログラム。
- 計算機であるマスターモジュールに読み取り可能な動作プログラムも
制御対象物の測定ポイントの物理量を測定する物理量測定ステップ(ae)と、
制御目標情報に基づいて制御対象物の物理量を制御するための情報である物理量制御情報(例えば加熱するための電流量等を決定する情報)を出力する物理量制御情報出力ステップ(af)と、を有する請求項7又は請求項8のいずれかに記載の計算機である複数ポイント物理量制御システムに読み取り可能な動作プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021070838A JP7680251B2 (ja) | 2021-04-20 | 2021-04-20 | 複数ポイント物理量制御システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021070838A JP7680251B2 (ja) | 2021-04-20 | 2021-04-20 | 複数ポイント物理量制御システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022165492A JP2022165492A (ja) | 2022-11-01 |
| JP7680251B2 true JP7680251B2 (ja) | 2025-05-20 |
Family
ID=83851289
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021070838A Active JP7680251B2 (ja) | 2021-04-20 | 2021-04-20 | 複数ポイント物理量制御システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7680251B2 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008225949A (ja) | 2007-03-14 | 2008-09-25 | Yaskawa Electric Corp | 多軸制御システムおよび瞬時リセット監視方法 |
| WO2009063565A1 (ja) | 2007-11-16 | 2009-05-22 | Fujitsu Limited | 制御システム、制御方法、マスター装置、制御装置 |
| JP2009129172A (ja) | 2007-11-22 | 2009-06-11 | Yamatake Corp | 状態制御システム及び装置 |
| JP2015176366A (ja) | 2014-03-14 | 2015-10-05 | オムロン株式会社 | 制御システムおよび制御装置 |
| WO2016035130A1 (ja) | 2014-09-02 | 2016-03-10 | 理化工業株式会社 | 温度制御装置及び温度制御方法 |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62176295A (ja) * | 1986-01-29 | 1987-08-03 | Omron Tateisi Electronics Co | 多チヤンネル制御システム |
-
2021
- 2021-04-20 JP JP2021070838A patent/JP7680251B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008225949A (ja) | 2007-03-14 | 2008-09-25 | Yaskawa Electric Corp | 多軸制御システムおよび瞬時リセット監視方法 |
| WO2009063565A1 (ja) | 2007-11-16 | 2009-05-22 | Fujitsu Limited | 制御システム、制御方法、マスター装置、制御装置 |
| JP2009129172A (ja) | 2007-11-22 | 2009-06-11 | Yamatake Corp | 状態制御システム及び装置 |
| JP2015176366A (ja) | 2014-03-14 | 2015-10-05 | オムロン株式会社 | 制御システムおよび制御装置 |
| WO2016035130A1 (ja) | 2014-09-02 | 2016-03-10 | 理化工業株式会社 | 温度制御装置及び温度制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022165492A (ja) | 2022-11-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2626755B1 (en) | Calibration method, calibration device and measurement device | |
| US20160353559A1 (en) | Associating wireless control devices | |
| US20130131839A1 (en) | Dynamically Adapting to Changes in Control System Topology | |
| CA2844215C (en) | Centralized controller for intelligent control of thermostatically controlled devices | |
| TWI298119B (en) | Programmable controller device and system | |
| CN108224690B (zh) | 用于平衡建筑物内的温度的系统和方法 | |
| JP2015048957A (ja) | 空調機制御システム、センサ機器制御方法及びプログラム | |
| US11287793B2 (en) | Control device, control method for control device, information processing program, and recording medium | |
| JP7474368B2 (ja) | 電力管理システム、電力管理サーバ、制御装置、及び電力管理方法 | |
| JP7751400B2 (ja) | 複数ポイント物理量制御システム | |
| US20130131838A1 (en) | Data Synchronization in a Cooperative Distributed Control System | |
| JP2022165492A (ja) | 複数ポイント物理量制御システム | |
| CN116449680A (zh) | 用于温度控制器的pid参数的整定方法、装置和烤箱 | |
| CN116126050B (zh) | 烤箱的加热控制方法及系统、电子设备、存储介质 | |
| CN112817349B (zh) | 一种黑体温度控制方法 | |
| US12032346B2 (en) | Control system and control device | |
| EP3340003A1 (en) | Temperature synchronization in a smart thermal management system | |
| Seguna et al. | A low-cost real time monitoring system for an industrial mini-climatic chamber | |
| CN106161527A (zh) | 功能群组构建系统及方法 | |
| JP2009293847A (ja) | 空調制御システムおよびこれに利用する空調機制御装置、空調制御監視方法 | |
| CN121978259A (zh) | 柱温箱集中控制方法及系统、柱温箱的控制电路 | |
| CN112947174B (zh) | 一种可拓展多微波源协同输出的智能微波反应器系统 | |
| KR20140125964A (ko) | 게이트웨이, 그를 포함한 빌딩 자동화 시스템 및 그의 동작방법 | |
| CN114253313B (zh) | 腔室温度控制方法和装置 | |
| CN121722180A (zh) | 基于分布式协同控制的多通道pid温控方法及系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240408 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20241210 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20241213 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20250207 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250507 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250508 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7680251 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |