KR20090077356A - 압축기의 토크 제어 장치 - Google Patents
압축기의 토크 제어 장치 Download PDFInfo
- Publication number
- KR20090077356A KR20090077356A KR1020080003267A KR20080003267A KR20090077356A KR 20090077356 A KR20090077356 A KR 20090077356A KR 1020080003267 A KR1020080003267 A KR 1020080003267A KR 20080003267 A KR20080003267 A KR 20080003267A KR 20090077356 A KR20090077356 A KR 20090077356A
- Authority
- KR
- South Korea
- Prior art keywords
- torque
- motor
- speed
- rotational speed
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B49/00—Control, e.g. of pump delivery, or pump pressure of, or safety measures for, machines, pumps, or pumping installations, not otherwise provided for, or of interest apart from, groups F04B1/00 - F04B47/00
- F04B49/06—Control using electricity
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B35/00—Piston pumps specially adapted for elastic fluids and characterised by the driving means to their working members, or by combination with, or adaptation to, specific driving engines or motors, not otherwise provided for
- F04B35/04—Piston pumps specially adapted for elastic fluids and characterised by the driving means to their working members, or by combination with, or adaptation to, specific driving engines or motors, not otherwise provided for the means being electric
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B39/00—Component parts, details, or accessories, of pumps or pumping systems specially adapted for elastic fluids, not otherwise provided for in, or of interest apart from, groups F04B25/00 - F04B37/00
- F04B39/0027—Pulsation and noise damping means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B49/00—Control, e.g. of pump delivery, or pump pressure of, or safety measures for, machines, pumps, or pumping installations, not otherwise provided for, or of interest apart from, groups F04B1/00 - F04B47/00
- F04B49/20—Control, e.g. of pump delivery, or pump pressure of, or safety measures for, machines, pumps, or pumping installations, not otherwise provided for, or of interest apart from, groups F04B1/00 - F04B47/00 by changing the driving speed
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B2203/00—Motor parameters
- F04B2203/02—Motor parameters of rotating electric motors
- F04B2203/0201—Current
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B2203/00—Motor parameters
- F04B2203/02—Motor parameters of rotating electric motors
- F04B2203/0209—Rotational speed
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B2207/00—External parameters
- F04B2207/01—Load in general
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
Abstract
본 발명은 압축기의 토크 제어 장치에 관한 것으로, 본 발명은 모터를 구비한 압축기의 토크 제어장치에 있어서, 상기 모터의 목표 회전속도를 발생시키는 목표 속도 발생부, 상기 모터의 회전속도 및 회전각도를 검출하는 위치속도 검출부,상기 모터의 목표 회전속도, 검출 회전속도 및 검출 회전각도를 입력받아, 상기 모터의 목표 회전속도와 검출 회전속도의 차에 해당하는 모터의 속도변화를 좌표계로 변환하고, 상기 변환된 좌표계의 좌표를 이용하여 보상토크를 출력하는 토크 제어부를 포함한다.
압축기, 토크, 좌표계
Description
본 발명은 압축기의 토크 제어 장치에 관한 것으로, 더욱 상세하게는 모터의 부하토크를 이용하여 모터에 공급되는 전류를 제어하는 압축기의 토크 제어장치에 관한 것이다.
일반적으로 비엘디씨(BLDC: Brushless DC) 모터는 직류모터의 한 종류로 교류모터에 비해 소형이면서 효율이 좋은 것으로 알려져 있다.
비엘디씨모터에는 영구자석이 마련된 회전자와 코일이 감긴 고정자로 구성되고, 이 고정자의 코일에 흐르는 전류를 제어하여 고정자의 자속과 영구자석의 자속이 직각 또는 임의의 각도를 갖도록 제어하여 회전력을 얻는다.
이러한 비엘디씨 모터에 전원이 인가되면 고정자의 코일에 흐르는 전류에 의해 유도되는 자기장과 회전자에 장착된 영구자석에서 발생되는 자기장의 상호작용에 의해 회전자가 회전하며 구동력을 갖는다. 이러한 비엘디씨 모터의 구동력을 이용하는 기기 중 하나가 회전 압축기이다.
그러나, 이러한 회전 압축기는 냉매가스의 용적을 줄이는 압축행정과 냉매가스의 용적이 다시 원 상태로 복구되는 토출행정이 기계적으로 모터가 1회전할 때마 다 발생하므로, 도 1A에 도시한 바와 같이 모터의 회전각도에 따라 압축기에서 요구하는 부하토크가 달라지게 된다. 그리고, 이러한 압축기의 모터에 공급되는 출력토크와 압축기가 냉매가스를 압축시키기 위하여 필요로 하는 부하토크의 차이로 인하여, 도 1B에 도시한 바와 같이 모터의 회전각속도에 변동이 발생하고, 이러한 회전각속도의 변동은 압축기의 진동을 유발시켜 소음을 발생시켰다.
이에 종래에는 모터의 진동을 억제하기 위하여 출력토크와 부하토크의 차를 보상하는 보상토크를 구하여 토크제어를 수행하였으며, 이러한 보상토크를 구하기 위하여 모터에 공급되는 전류로부터 회전자의 각속도를 검출하고, 검출된 각속도를 미분하여 각가속도를 검출하여, 이 검출된 회전자의 각가속도로부터 진동의 1차 성분을 추출하여 진동의 원인인 출력토크와 부하토크의 토크차를 구하여 보상토크를 작성하였다.
이러한 보상토크의 작성은 진폭조정부에서 각가속도를 정형파 신호로 입력받고, 그 신호의 진폭을 조정하여 보상토크 신호를 발생시키고, 전류제어부에서 출력토크와 보상토크를 이용하여 모터로 공급되는 전류를 제어하여 모터의 진동을 억제하였다.
그러나, 이러한 종래 압축기의 진폭조정부는 입력되는 정형파 신호의 각가속를 이용하여 진폭 조정만 처리하기 때문에, 진동이 제어되어 각 가속도가 0이 될때는 진폭을 제어할 수 없는 문제점이 있었다.
또한, 각가속도가 작아지는 경우 진폭조정부로 입력되는 정형파 신호의 각가속도의 수준도 작아져 진폭조정부에서 디지털 처리시 신호 분해능이 나빠지고, 진폭조정부에서 아날로그처리시 노이즈 수준과의 차이가 작아져 정확한 보상 토크를 작성하기 어려운 문제점이 있었다.
본 발명은 전술한 문제점을 해결하기 위한 것으로, 본 발명의 목적은 압축기의 진동을 억제하기 위하여 보상토크를 정확히 구하고, 이 보상토크를 이용하여 모터에 공급되는 전류를 제어하는 압축기의 토크 제어장치를 제공함에 있다.
전술한 목적을 달성하기 위한 본 발명은 모터를 구비한 압축기의 토크 제어장치에 있어서, 상기 모터의 목표 회전속도를 발생시키는 목표 속도 발생부, 상기 모터의 회전속도 및 회전각도를 검출하는 위치속도 검출부, 상기 모터의 목표 회전속도, 검출 회전속도 및 검출 회전각도를 입력받아, 상기 모터의 목표 회전속도와 검출 회전속도의 차에 해당하는 모터의 속도변화를 좌표계로 변환하고, 상기 변환된 좌표계의 좌표를 이용하여 보상토크를 출력하는 토크 제어부를 포함한다.
또한, 상기 목표 속도 발생부에서 발생된 상기 모터의 목표 회전속도 및 상 기 위치속도 검출부에서 검출된 상기 모터의 회전속도를 이용하여 상기 모터의 출력토크를 작성하는 속도제어부, 상기 출력토크 및 상기 보상토크를 이용하여 상기 모터의 부하토크와 일치하는 토크가 상기 모터로 인가되도록 상기 모터로 공급되는 전류를 제어하는 전류 제어부를 더 포함한다.
또한, 상기 좌표계는 상기 모터의 자속축(d축)성분 및 유기전압축(q축)성분으로 이루어진 것을 특징으로 한다.
또한, 상기 토크 제어부는 상기 검출된 모터의 회전각도에 따른 상기 속도변화를 좌표변환하여 출력하는 좌표 변환부, 상기 좌표 변환부로부터 출력된 신호 중 직류 성분만을 통과시키는 로우패스 필터부, 상기 로우패스 필터부로부터 통과된 직류성분을 입력받아 직류의 토크 보상량을 작성하는 비례적분 변환부, 상기 비례적분 변환부로부터 직류의 토크 보상량을 입력받고, 상기 검출된 회전각도를 이용하여 상기 직류의 토크 보상량을 실제 시간축에서의 토크 보상량으로 작성하는 좌표 역 변환부를 포함한다.
또한, 상기 좌표 역변환부에서 작성된 토크 보상량의 진폭을 조절하는 리미터를 더 포함한다.
이상에서 상세히 설명한 바와 같이, 본 발명은 회전자의 회전과 동기한 좌표계로 제어 계산을 수행하기 때문에 회전수가 변동해도 제어의 변동이 없고, 제어 대상의 변동 특성만 보정하면 되기 때문에 압축기의 기동 후와 같이 회전수가 항상 변화되고 있을 때에도 토크 제어가 가능한 효과가 있다.
또한, 이러한 토크 제어에 의하여 모터에 공급되는 전류가 보다 정확히 제어됨으로써, 부하토크가 출력토크와 일치되어 압축기에서 발생하는 진동이 감소되며, 이런 진동의 감소에 의하여 소음이 줄어드는 효과가 있다.
이하에서는 본 발명의 바람직한 실시예를 본 도면을 참조하여 상세하게 설명하도록 한다.
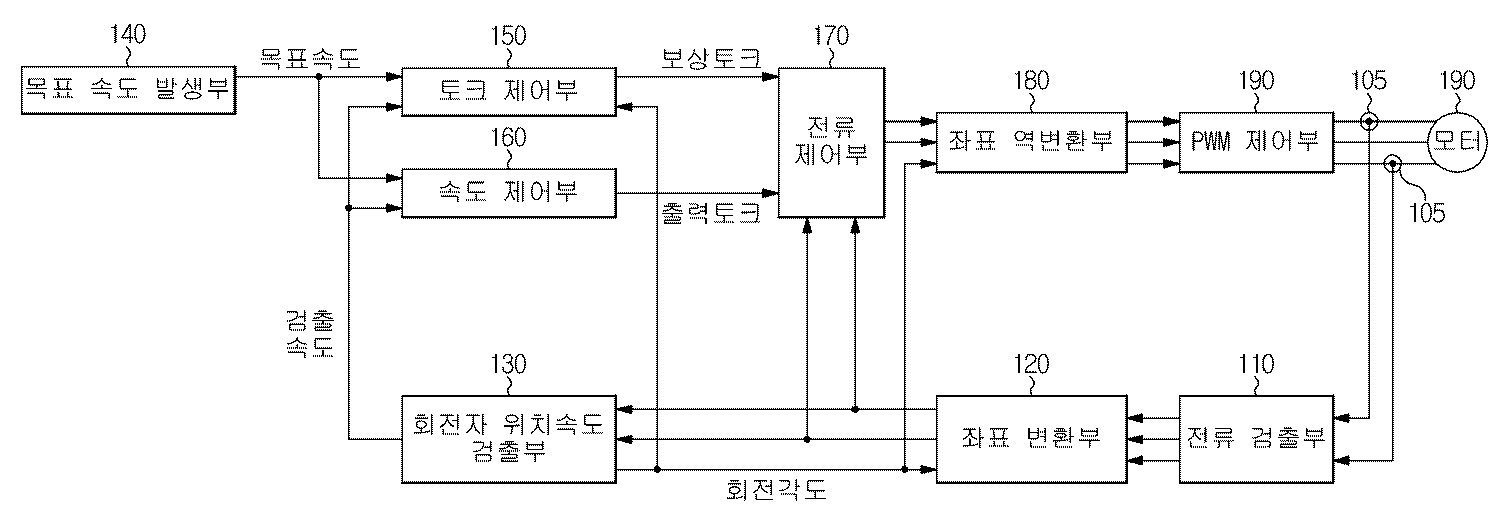
도 2 에 도시된 바와 같이 본 발명의 일실예에 따른 압축기의 토크 제어 장치는 압축기 모터(100), 전류검출부(110), 좌표변환부(120), 회전자 위치속도 검출부(130), 목표속도 발생부(140), 토크 제어부(150), 속도 제어부(160), 전류 제어부(170), 좌표 역변환부(180), PWM 제어부(190)를 포함한다.
전류검출부(110)는 PWM 제어부(190)와 압축기 모터(100) 사이에 연결된 3개의 권선 중 2개의 권선에 설치된 전류센서(105a,105b)를 통하여 각 권선에 흐르는 상전류를 검출하여 좌표 변환부(120)로 공급한다.
좌표 변환부(120)는 공급받은 3상의 전류(U,V,W)를 이용하여 회전자(rotor)의 자속축(d축) 성분과 유기전압축(q축)성분으로 변경하여 회전자 위치속도 검출부(130) 및 전류 제어부(170)로 공급한다.
회전자 위치 속도 검출부(130)는 공급받은 자속축(d축) 성분과 유기전압축(q축) 성분을 이용하여 회전자의 위치 및 회전속도를 검출하여, 검출된 회전자의 속도는 토크 제어부(140)와 속도 제어부(160)에 전송하고, 회전자의 위치에 따른 회전각 정보는 좌표 변환부(120)와 좌표 역변환부(180)로 전송한다.
목표 속도 발생부(140)는 본발명의 압축기의 토크 제어 장치에서 필요한 회전자의 목표속도를 토크 제어부(150) 및 속도 제어부(160)로 전송한다.
토크 제어부(150)는 회전자의 목표 속도 및 검출 속도를 입력받아 회전자의 1회전중 발생하는 회전자의 변경된 속도를 파악하고, 이 변경된 속도를 이용하여 토크의 보상(이하 '보상토크'라 칭함) 신호를 작성하여 전류 제어부(170)로 전송하며, 자세한 내용은 후술한다.
속도 제어부(160)는 회전자의 목표속도 및 검출 속도 차이로부터 모터 회전자의 회전시 필요한 출력토크를 구하여 전류 제어부(170)로 전송한다.
이러한, 속도 제어부(160)는 모터 회전자의 일시적인 속도변동이나 지시 회전수의 상승 및 하강에는 대응하여 출력토크를 작성하지만, 회전자의 1회전중의 토크 변동에 대해서는 응답할 수 없다.
이에 전류 제어부(170)는 토크 제어부(150)로부터 보상 토크, 속도 제어부로(160)로부터는 출력토크를 입력받고, 이 토크정보를 이용하여 실제 압축기에서 필요로 하는 부하토크와 일치하는 토크량을 결정한다. 또한, 전류 제어부(170)는 결정된 토크량에 따른 회전자의 회전에 필요한 코일 전류(고정자에 공급되는 전류)를 공급하기 위하여 전류의 d축 및 q축 성분을 제어하여 좌표 역변환부(180)로 공급한다.
좌표 역변환부(180)는 입력받은 d축 및 q축의 목표 전류성분으로부터 모터에 공급될 3상의 구동신호를 PWM제어부로 공급한다.
PWM 제어부(190)는 입력받은 3상의 구동신호로부터 모터(100)에 공급할 전류 의 상을 만들어 모터(100)로 공급하며, 이 전류에 의하여 구동되는 모터의 토크는 부하토크와 일치하게 된다.
이하에서는 전술한 토크 제어부(150)를 도 3 내지 도 5 를 참조하여 자세하게 설명하도록 한다.
토크 제어부(150)는 토크 좌표 변환부(151), 로우패스 필터부(153), 비례적분 제어부(155), 역좌표 변환부(157), 리미터(159)로 구성된다.
토크 좌표 변환부(151)는 회전자의 목표 속도, 검출 속도, 및 회전각도를 입력받고, 각 입력받은 신호를 하기 수학식 1에 적용하여 d축성분 및 q축성분을 구한다. 즉, 모터(100)의 회전각에 따르는 모터(100)의 속도변화(목표속도와 검출속도의 차이)를 q축 및 d축으로 구성된 좌표계로 나타낸다.
[수학식 1]

(단, 여기서  ωdh는 d축성분,
 ωqh는 q축성분, ω*는 목표속도, ω는 검출속도, hθd는 회전자의 회전각)
한편, 좌표계로 나타낸 모터(100)의 속도변화 성분은 도 4A에 도시한 바와 같이 토크 좌표 변환부(151)에서 d축성분 및 q축성분이 직각 교차하는 직류량이 되고, 속도의 정상편차나 노이즈 등의 불규칙한 속도변화는 교류 성분이 된다. 여기서, 전술한 d축성분 및 q축성분이 직각 교차하는 직류량을 성분으로 하는 벡터의 크기는 속도변화의 크기이며, 벡터의 각도는 속도변화의 위상에 해당한다.
로우패스 필터부(153)는 토크 좌표 변환부(151)에서 구한 d축성분 및 q축 성분 중 교류 성분은 모두 제거하고, 직류량의 회전주기 성분만을 취득하여 비례적분 제어부(155)로 전송한다.
비례 적분 제어부(155)는 전송받은 d축성분 및 q축 성분의 직류성분이 직각 교차하는 직류량, 즉 상기 오차속도에 해당하는 회전자의 변동속도를 제거하기 위한 토크 보정량을 산출하여 토크 역좌표 변환부로 전송한다. 회전자의 속도변화를 제거하기 위해서는 상기 변동속도가 제거되어야 하며, 이를 위해서는 전술한 직류량이 제로가 되어야 한다. 따라서, 비례 적분 제어부(155)는 도 4B에 도시한 바와 같이 상기 직류량을 제로가 되도록 하는 직류의 토크 보정량을 산출하여 토크 역좌표 변환부로 전송한다.
토크 역좌표 변환부(157)는 비례 적분 제어부(155)에서 입력받은 보상토크가 비 시간신호인 직류의 토크 보정량으로 작성되어 있으므로, 회전자의 회전각을 이용하여 이 직류의 토크 보정량을 하기 수학식 2 를 이용하여 시간축에서의 실제 보상토크로 변환하여 리미터부(159)로 전송한다.
[수학식 2]

(단, 여기서  Im은 보상토크,
 Idh* 는 토크 보상량의 d축 성분,
 Iqh* 는 토크 보상량의 q축성분, hθd는 회전자의 회전각)
리미터부(159)는 입력받은 보상토크가 과도 때의 응답등으로 지나치게 커져모터에 공급되는 전류가 정격 전류를 초과하는 것을 방지하기 위하여 보상토크의 진폭을 제한하여 전술한 전류 제어부(170)로 공급하여 모터로 공급되는 전류량이 정격 전류를 초과하지 않도록 한다.
도 5 A 및 도 5 B는 본 발명의 일실시예에 따른 압축기의 토크 제어 장치의 토크 제어 전,후를 나타낸 도면으로, 본 발명의 토크제어에 의하여 모터에 공급되는 전류가 변하게 되고, 이 전류의 변화에 따라 압축기의 진동이 완화되는 모습을 확인할 수 있다.
도 1A는 모터의 회전각에 따른 부하토크의 변화를 나타낸 그래프이다.
도 1B는 도 1A의 회전각에 따른 회전각속도 변화를 나타낸 그래프이다.
도 2 은 본 발명의 일실시예에 따른 압축기의 토크 제어장치를 나타낸 블럭도이다.
도 3 는 도 2 에 도시된 토크 제어부를 자세히 도시한 블록도이다.
도 4 A는 본 발명의 일실시예에 따른 q축 및 d축 성분이 직각 교차하는 직류량 성분을 벡터로 나타낸 그래프이다.
도 4B는 도 4A에 따른 보상토크를 나타낸 그래프이다.
도 5A는 토크 제어를 하지 않는 경우 모터 전류에 따라 발생하는 진동을 나타낸 그래프이다.
도 5B는 본 발명에 따라 토크 제어를 수행 후 모터 전류에 따라 발생하는 진동을 나타낸 그래프이다.
* 도면의 주요 부분에 대한 부호 설명 *
100: 모터 105: 전류센서
110: 전류 검출부 120: 좌표 변환부
130: 회전자 위치속도 검출부 140: 목표속도 발생부
150: 토크 제어부 160: 속도 제어부
170: 전류 제어부 180: 좌표 역변환부
190: PWM제어부
Claims (5)
- 모터를 구비한 압축기의 토크 제어장치에 있어서,상기 모터의 목표 회전속도를 발생시키는 목표 속도 발생부;상기 모터의 회전속도 및 회전각도를 검출하는 위치속도 검출부;상기 모터의 목표 회전속도, 검출 회전속도 및 검출 회전각도를 입력받아, 상기 모터의 목표 회전속도와 검출 회전속도의 차에 해당하는 모터의 속도변화를 좌표계로 변환하고, 상기 변환된 좌표계의 좌표를 이용하여 보상토크를 출력하는 토크 제어부를 포함하는 압축기의 토크 제어 장치.
- 제 1 항에 있어서,상기 목표 속도 발생부에서 발생된 상기 모터의 목표 회전속도 및 상기 위치속도 검출부에서 검출된 상기 모터의 회전속도를 이용하여 상기 모터의 출력토크를 작성하는 속도제어부;상기 출력토크 및 상기 보상토크를 이용하여 상기 모터의 부하토크와 일치하는 토크가 상기 모터로 인가되도록 상기 모터로 공급되는 전류를 제어하는 전류 제어부를 더 포함하는 압축기의 토크 제어 장치.
- 제 1 항에 있어서,상기 좌표계는 상기 모터의 자속축(d축)성분 및 유기전압축(q축)성분으로 이 루어진 압축기의 토크 제어 장치.
- 제 1 항에 있어서,상기 토크 제어부는 상기 검출된 모터의 회전각도에 따른 상기 속도변화를 좌표변환하여 출력하는 좌표 변환부;상기 좌표 변환부로부터 출력된 신호 중 직류 성분만을 통과시키는 로우패스 필터부;상기 로우패스 필터부로부터 통과된 직류성분을 입력받아 직류의 토크 보상량을 작성하는 비례적분 변환부;상기 비례적분 변환부로부터 직류의 토크 보상량을 입력받고, 상기 검출된 회전각도를 이용하여 상기 직류의 토크 보상량을 실제 시간축에서의 토크 보상량으로 작성하는 좌표 역 변환부를 포함하는 압축기의 토크 제어 장치.
- 제 4 항에 있어서,상기 토크 제어부는상기 좌표 역변환부에서 작성된 토크 보상량의 진폭을 조절하는 리미터를 더 포함하는 압축기의 토크 제어 장치.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020080003267A KR20090077356A (ko) | 2008-01-11 | 2008-01-11 | 압축기의 토크 제어 장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020080003267A KR20090077356A (ko) | 2008-01-11 | 2008-01-11 | 압축기의 토크 제어 장치 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20090077356A true KR20090077356A (ko) | 2009-07-15 |
Family
ID=41335863
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020080003267A Withdrawn KR20090077356A (ko) | 2008-01-11 | 2008-01-11 | 압축기의 토크 제어 장치 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR20090077356A (ko) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103133320A (zh) * | 2013-02-25 | 2013-06-05 | 长春工业大学 | 基于转矩角控制的空压机变转速调节方法 |
| CN106762653A (zh) * | 2016-12-26 | 2017-05-31 | 广东美的制冷设备有限公司 | 压缩机转矩补偿方法、装置和压缩机及其控制方法 |
| EP3098449A4 (en) * | 2013-12-26 | 2017-09-06 | Guangdong Meizhi Compressor Co., Ltd. | Method and device for automatically compensating for moment of compressor, compressor, and control method for same |
| CN110566447A (zh) * | 2019-10-25 | 2019-12-13 | 青岛中加特电气股份有限公司 | 一种泵的变频调速控制方法和控制装置 |
| WO2022217960A1 (zh) * | 2021-04-13 | 2022-10-20 | 中国第一汽车股份有限公司 | 电机转矩波动控制方法、装置、车辆及存储介质 |
-
2008
- 2008-01-11 KR KR1020080003267A patent/KR20090077356A/ko not_active Withdrawn
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103133320A (zh) * | 2013-02-25 | 2013-06-05 | 长春工业大学 | 基于转矩角控制的空压机变转速调节方法 |
| EP3098449A4 (en) * | 2013-12-26 | 2017-09-06 | Guangdong Meizhi Compressor Co., Ltd. | Method and device for automatically compensating for moment of compressor, compressor, and control method for same |
| CN106762653A (zh) * | 2016-12-26 | 2017-05-31 | 广东美的制冷设备有限公司 | 压缩机转矩补偿方法、装置和压缩机及其控制方法 |
| CN110566447A (zh) * | 2019-10-25 | 2019-12-13 | 青岛中加特电气股份有限公司 | 一种泵的变频调速控制方法和控制装置 |
| WO2022217960A1 (zh) * | 2021-04-13 | 2022-10-20 | 中国第一汽车股份有限公司 | 电机转矩波动控制方法、装置、车辆及存储介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN1056486C (zh) | 用于修正一个无传感器的,磁场定向工作的感应式电机模型磁通的直至频率零的磁通方向的方法和装置 | |
| TWI525981B (zh) | 用於永磁電動機的無感測器式磁場導向控制系統、方法和設備 | |
| CN108702118B (zh) | 方法、角度确定装置和控制装置 | |
| JP5488043B2 (ja) | モータのトルク制御装置 | |
| US9331618B2 (en) | Magnetic pole position detector for synchronous motor | |
| EP1774646B1 (en) | Apparatus and method to control torque and voltage of an ac machine | |
| JP5753474B2 (ja) | 同期電動機制御装置 | |
| US6859001B2 (en) | Torque ripple and noise reduction by avoiding mechanical resonance for a brushless DC machine | |
| JP2005198402A (ja) | 同期電動機の制御装置,電気機器およびモジュール | |
| WO2016035298A1 (ja) | モータ駆動装置およびブラシレスモータ | |
| EP2258043B1 (en) | Sensorless control of salient-pole machines | |
| CN115004537B (zh) | 马达驱动装置以及使用其的空气调节器的室外机、马达驱动控制方法 | |
| JP2008220096A (ja) | 同期電動機のセンサレス制御装置 | |
| JP2014110708A5 (ko) | ||
| JP2013198221A (ja) | 電動機制御装置 | |
| JP2003284389A (ja) | ステッピングモータの駆動装置 | |
| WO2015056541A1 (ja) | 電動機の駆動装置 | |
| JP2017055637A (ja) | モータの巻き線に生じる逆起電圧に基づきモータを制御するモータ制御装置 | |
| KR102288428B1 (ko) | 인버터형 센서리스 모터의 제어 장치 및 방법 | |
| JP2010035352A (ja) | 同期電動機のロータ位置推定装置 | |
| JP2006180605A (ja) | 電動機の制御装置 | |
| JP6707050B2 (ja) | 同期電動機の制御装置 | |
| JP2004289898A (ja) | ステッピングモータの駆動装置 | |
| JP5106295B2 (ja) | 同期電動機のロータ位置推定装置 | |
| JP2008043058A (ja) | 同期モータ制御装置とその制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20080111 |
|
| PG1501 | Laying open of application | ||
| PC1203 | Withdrawal of no request for examination | ||
| WITN | Application deemed withdrawn, e.g. because no request for examination was filed or no examination fee was paid |