KR20120004132A - 굴삭기 자동화 시스템 및 그 통합 관리 방법 - Google Patents
굴삭기 자동화 시스템 및 그 통합 관리 방법 Download PDFInfo
- Publication number
- KR20120004132A KR20120004132A KR1020100064826A KR20100064826A KR20120004132A KR 20120004132 A KR20120004132 A KR 20120004132A KR 1020100064826 A KR1020100064826 A KR 1020100064826A KR 20100064826 A KR20100064826 A KR 20100064826A KR 20120004132 A KR20120004132 A KR 20120004132A
- Authority
- KR
- South Korea
- Prior art keywords
- excavator
- remote control
- excavation work
- control station
- command
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/20—Drives; Control devices
- E02F9/2025—Particular purposes of control systems not otherwise provided for
- E02F9/205—Remotely operated machines, e.g. unmanned vehicles
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/24—Safety devices, e.g. for preventing overload
-
- E—FIXED CONSTRUCTIONS
- E02—HYDRAULIC ENGINEERING; FOUNDATIONS; SOIL SHIFTING
- E02F—DREDGING; SOIL-SHIFTING
- E02F9/00—Component parts of dredgers or soil-shifting machines, not restricted to one of the kinds covered by groups E02F3/00 - E02F7/00
- E02F9/26—Indicating devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2200/00—Type of vehicle
- B60Y2200/40—Special vehicles
- B60Y2200/41—Construction vehicles, e.g. graders, excavators
- B60Y2200/412—Excavators
-
- G—PHYSICS
- G08—SIGNALLING
- G08C—TRANSMISSION SYSTEMS FOR MEASURED VALUES, CONTROL OR SIMILAR SIGNALS
- G08C17/00—Arrangements for transmitting signals characterised by the use of a wireless electrical link
- G08C17/02—Arrangements for transmitting signals characterised by the use of a wireless electrical link using a radio link
Landscapes
- Engineering & Computer Science (AREA)
- Mining & Mineral Resources (AREA)
- Civil Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Operation Control Of Excavators (AREA)
Abstract
Description
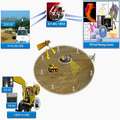
도 2는 도 1에 도시된 시스템을 개념적으로 설명하기 위한 도면이다.
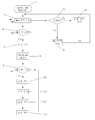
도 3은 도 1에 도시된 시스템의 동작을 설명하기 위한 흐름도이다.
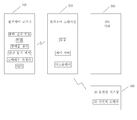
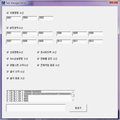
도 4 및 도 5는 도 1에 도시된 시스템의 동작을 설명하기 위한 화면 뷰이다.
200: 원격 제어 스테이션
300: TPS 서버
400: 3차원 모델링 시스템
Claims (10)
- 작업 영역 전체의 3차원 디지털 지형 정보를 기초로 굴삭 작업 계획을 생성하기 위한 TPS 서버;
통신 모뎀을 구비하며, 통신 링크를 통해 입력되는 명령에 따라 굴삭 작업을 수행하고, 작업 환경을 감지하여 상기 통신 링크를 통해 전송하는 원격 제어 굴삭기; 및
상기 TPS 서버에 의해 생성된 굴삭 작업 계획에 따라 상기 굴삭기를 제어하기 위한 명령을 발생시키고, 상기 명령을 상기 통신 링크를 통해 상기 원격 제어 굴삭기에 전송하기 위한 원격 제어 스테이션을 포함하며,
상기 원격 제어 굴삭기는 스테레오 카메라, DGPS 센서, 및 상기 굴삭기의 모든 상태를 실시간으로 파악하기 위한 통합 센서 모듈을 구비하여, 상기 스테레오 카메라에 의해 촬영된 지형 정보, 상기 DGPS 센서, 및 상기 통합 센서 모듈에 의해 감지된 감지 결과를 상기 원격 제어 스테이션에 전송하며,
상기 원격 제어 스테이션은 상기 스테레오 카메라에 의해 촬영된 지형 정보 및 상기 DGPS 센서에 의해 감지된 상기 굴삭기의 위치 정보를 기초로 상기 작업 영역의 상기 3차원 디지털 지형 정보를 업그레이드시키는 것을 특징으로 하는 굴삭기 자동화 시스템. - 제 1 항에 있어서, 상기 원격 제어 굴삭기는 장애물 센서 및 안전 감지 센서를 더 포함하며,
상기 원격 제어 스테이션은 상기 장애물 센서 및 상기 안전 감지 센서에 의해 장애물 또는 안전에 대한 신호를 수신하는 경우, 상기 원격 제어 굴삭기의 동작을 중지시키는 것을 특징으로 하는 굴삭기 자동화 시스템. - 제 1 항 또는 제 2 항에 있어서, 상기 TPS 시스템 서버는
상기 작업 영역 전체 지형을 일정한 규격의 높이로 나누고 각각의 층에 순서를 부여하고, 각 층마다 지형의 형상과 모양, 주변상황 등을 고려하여 가장 효율적인 루트(route)를 생성하고 순서를 부여며, 굴삭시 버킷(bucket)이 들어갈 영역의 크기와 순서가 자동 산출하여 상기 굴삭 작업 계획을 생성하는 것을 특징으로 하는 굴삭기 자동화 시스템. - 제 1 항 또는 제 2 항에 있어서, 상기 원격 제어 스테이션은
상기 원격 제어 굴삭기의 제어 상태를 표시하기 위한 디스플레이를 더 포함하는 것을 특징으로 하는 굴삭기 자동화 시스템. - 제 4 항에 있어서, 상기 원격 제어 스테이션은
상기 디스플레이에 상기 원격 제어 굴삭기에 전송되는 명령과, 상기 명령을 상기 원격 제어 굴삭기로부터 상기 명령의 수신 여부를 나타내는 메시지를 표시하는 것을 특징으로 하는 굴삭기 자동화 시스템. - 제 1 항 또는 제 2 항에 있어서, 상기 굴삭기 자동화 시스템은
상기 작업 영역 전체의 3차원 디지털 지형 정보를 획득하기 위한 3차원 레이저 스캐너가 장착된 이동식 3D 모델링 시스템을 더 포함하는 것을 특징으로 하는 굴삭기 자동화 시스템. - 작업 영역 전체의 3차원 디지털 지형 정보를 기초로 굴삭 작업 계획을 생성하기 위한 TPS 서버, 통신 링크를 통해 입력되는 명령에 따라 굴삭 작업을 수행하고, 작업 환경을 감지하여 상기 통신 링크를 통해 전송하는 원격 제어 굴삭기, 및 상기 TPS 서버에 의해 생성된 굴삭 작업 계획에 따라 상기 굴삭기를 제어하기 위한 명령을 발생시키고, 상기 명령을 상기 통신 링크를 통해 상기 원격 제어 굴삭기에 전송하기 위한 원격 제어 스테이션을 포함하는 굴삭기 자동화 시스템을 통화 관리하기 위한 방법에 있어서,
a) 상기 TPS 서버에서 상기 굴삭 작업 계획을 생성하는 단계;
b) 상기 굴삭 작업 계획에 따라 굴삭 작업을 위해 상기 원격 제어 스테이션에서 상기 원격 제어 굴삭기에 이동 명령을 전송하는 단계;
c) 상기 원격 제어 굴삭기가 상기 이동을 완료하면, 상기 원격 제어 스테이션은 상기 원격 제어 굴삭기에 로컬 영역을 스캐닝을 명령하는 스캐닝 명령을 발생시키고, 상기 스캐닝 명령을 상기 원격 제어 굴삭기에 전송하는 단계;
d) 상기 스캐닝 명령에 따라 상기 원격 제어 굴삭기로부터의 로컬 영역 스캐닝 정보를 기초로 전체 지형 정보를 연속해서 업데이터하는 단계; 및
e) 단계 d)에 의해 업데이트되는 전체 지형 정보에 따라 상기 원격 제어 스테이션은 상기 원격 제어 굴삭기의 굴삭 작업을 제어하는 단계를 포함하는 굴삭기 자동화 시스템을 통화 관리하기 위한 방법. - 제 7 항에 있어서, 상기 원격 제어 굴삭기는 장애물 센서 및 안전 감지 센서를 더 포함하며, 상기 방법은
f) 상기 원격 제어 굴삭기의 상기 장애물 센서 및 상기 안전 감지 센서에 의해 장애물 또는 안전에 대한 신호를 수신하는 경우, 상기 원격 제어 스테이션은 상기 원격 제어 굴삭기의 동작을 중지시키는 단계를 더 포함하는 굴삭기 자동화 시스템을 통화 관리하기 위한 방법. - 제 7 항 또는 제 8 항에 있어서, 상기 TPS 시스템 서버는
상기 작업 영역 전체 지형을 일정한 규격의 높이로 나누고 각각의 층에 순서를 부여하고, 각 층마다 지형의 형상과 모양, 주변상황 등을 고려하여 가장 효율적인 루트(route)를 생성하고 순서를 부여며, 굴삭시 버킷(bucket)이 들어갈 영역의 크기와 순서가 자동 산출하여 상기 굴삭 작업 계획을 생성하는 것을 특징으로 하는 굴삭기 자동화 시스템을 통화 관리하기 위한 방법. - 제 7 항 또는 제 8 항에 있어서, 상기 원격 제어 스테이션은
상기 원격 제어 굴삭기의 제어 상태를 표시하기 위한 디스플레이를 더 포함하며, 상기 방법은
g) 상기 디스플레이에 상기 원격 제어 굴삭기에 전송되는 명령과, 상기 명령을 상기 원격 제어 굴삭기로부터 상기 명령의 수신 여부를 나타내는 메시지를 표시하는 단계를 더 포함하는 것을 특징으로 하는 굴삭기 자동화 시스템을 통화 관리하기 위한 방법.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020100064826A KR20120004132A (ko) | 2010-07-06 | 2010-07-06 | 굴삭기 자동화 시스템 및 그 통합 관리 방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020100064826A KR20120004132A (ko) | 2010-07-06 | 2010-07-06 | 굴삭기 자동화 시스템 및 그 통합 관리 방법 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20120004132A true KR20120004132A (ko) | 2012-01-12 |
Family
ID=45610820
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020100064826A Ceased KR20120004132A (ko) | 2010-07-06 | 2010-07-06 | 굴삭기 자동화 시스템 및 그 통합 관리 방법 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR20120004132A (ko) |
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130087361A (ko) * | 2012-01-27 | 2013-08-06 | 두산인프라코어 주식회사 | 건설기계의 조작안정성 향상장치 |
| KR101695914B1 (ko) | 2016-06-23 | 2017-01-16 | 부산대학교산학협력단 | 토공공사 수행시 굴삭기의 형상정보를 실시간 제공하는 굴삭기 3d 토공 bim 시스템 |
| US10275843B2 (en) | 2015-04-28 | 2019-04-30 | Komatsu Ltd. | Construction planning system |
| KR20200034869A (ko) * | 2018-09-21 | 2020-04-01 | 포테닛 주식회사 | 굴삭기 전용 3d 스캐너를 이용한 토공 지형정보 실시간 모델링 시스템 및 방법 |
| KR20200092853A (ko) * | 2019-01-25 | 2020-08-04 | 베이징 바이두 넷컴 사이언스 앤 테크놀로지 코., 엘티디. | 정보 출력 방법 및 장치 |
| JP2020125676A (ja) * | 2014-06-20 | 2020-08-20 | 住友重機械工業株式会社 | 地形データ更新方法及びショベル |
| WO2021101235A1 (ko) * | 2019-11-18 | 2021-05-27 | 두산인프라코어 주식회사 | 건설 기계의 작업 계획 작성 방법 |
| WO2022005132A1 (ko) * | 2020-06-30 | 2022-01-06 | 두산인프라코어 주식회사 | 자율 작업 건설 기계 및 그의 동작 방법 |
| WO2022005096A1 (ko) * | 2020-06-30 | 2022-01-06 | 두산인프라코어 주식회사 | 자율 작업 건설 기계 및 그의 동작 방법 |
| KR20230044508A (ko) * | 2021-03-19 | 2023-04-04 | 히다찌 겐끼 가부시키가이샤 | 작업 기계 |
| CN115961668A (zh) * | 2022-12-02 | 2023-04-14 | 网易(杭州)网络有限公司 | 挖掘机控制方法、装置、设备及存储介质 |
| WO2023132570A1 (ko) * | 2022-01-05 | 2023-07-13 | (주)서울로보틱스 | 작업 현장을 모니터링하는 방법 및 장치 |
| KR20230135201A (ko) * | 2022-03-15 | 2023-09-25 | 도평건기 주식회사 | 건설중장비 안전원격제어 장치 및 방법 |
| KR20230135199A (ko) * | 2022-03-15 | 2023-09-25 | 주식회사 스텔스솔루션 | 초고속 이동통신기술을 이용한 건설중장비 원격제어 장치 및 방법 |
| US12361586B2 (en) | 2019-11-19 | 2025-07-15 | Korea Institute Of Machinery & Materials | Contactless location information acquisition apparatus and location information acquisition method using the same |
-
2010
- 2010-07-06 KR KR1020100064826A patent/KR20120004132A/ko not_active Ceased
Cited By (22)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20130087361A (ko) * | 2012-01-27 | 2013-08-06 | 두산인프라코어 주식회사 | 건설기계의 조작안정성 향상장치 |
| KR20220051438A (ko) * | 2014-06-20 | 2022-04-26 | 스미도모쥬기가이고교 가부시키가이샤 | 쇼벨 및 그 제어방법 |
| JP2020125676A (ja) * | 2014-06-20 | 2020-08-20 | 住友重機械工業株式会社 | 地形データ更新方法及びショベル |
| JP2020125677A (ja) * | 2014-06-20 | 2020-08-20 | 住友重機械工業株式会社 | ショベル及び地形データ更新方法 |
| JP2020128690A (ja) * | 2014-06-20 | 2020-08-27 | 住友重機械工業株式会社 | ショベル及びその制御方法 |
| JP2020128691A (ja) * | 2014-06-20 | 2020-08-27 | 住友重機械工業株式会社 | ショベル |
| JP2020143571A (ja) * | 2014-06-20 | 2020-09-10 | 住友重機械工業株式会社 | ショベル及びその制御方法 |
| US10275843B2 (en) | 2015-04-28 | 2019-04-30 | Komatsu Ltd. | Construction planning system |
| KR101695914B1 (ko) | 2016-06-23 | 2017-01-16 | 부산대학교산학협력단 | 토공공사 수행시 굴삭기의 형상정보를 실시간 제공하는 굴삭기 3d 토공 bim 시스템 |
| KR20200034869A (ko) * | 2018-09-21 | 2020-04-01 | 포테닛 주식회사 | 굴삭기 전용 3d 스캐너를 이용한 토공 지형정보 실시간 모델링 시스템 및 방법 |
| KR20200092853A (ko) * | 2019-01-25 | 2020-08-04 | 베이징 바이두 넷컴 사이언스 앤 테크놀로지 코., 엘티디. | 정보 출력 방법 및 장치 |
| US11372413B2 (en) | 2019-01-25 | 2022-06-28 | Beijing Baidu Netcom Science And Technology Co., Ltd. | Method and apparatus for outputting information |
| WO2021101235A1 (ko) * | 2019-11-18 | 2021-05-27 | 두산인프라코어 주식회사 | 건설 기계의 작업 계획 작성 방법 |
| US12182745B2 (en) | 2019-11-18 | 2024-12-31 | Hd Hyundai Infracore Co., Ltd. | Method of making work plans for construction machinery |
| US12361586B2 (en) | 2019-11-19 | 2025-07-15 | Korea Institute Of Machinery & Materials | Contactless location information acquisition apparatus and location information acquisition method using the same |
| WO2022005096A1 (ko) * | 2020-06-30 | 2022-01-06 | 두산인프라코어 주식회사 | 자율 작업 건설 기계 및 그의 동작 방법 |
| WO2022005132A1 (ko) * | 2020-06-30 | 2022-01-06 | 두산인프라코어 주식회사 | 자율 작업 건설 기계 및 그의 동작 방법 |
| KR20230044508A (ko) * | 2021-03-19 | 2023-04-04 | 히다찌 겐끼 가부시키가이샤 | 작업 기계 |
| WO2023132570A1 (ko) * | 2022-01-05 | 2023-07-13 | (주)서울로보틱스 | 작업 현장을 모니터링하는 방법 및 장치 |
| KR20230135201A (ko) * | 2022-03-15 | 2023-09-25 | 도평건기 주식회사 | 건설중장비 안전원격제어 장치 및 방법 |
| KR20230135199A (ko) * | 2022-03-15 | 2023-09-25 | 주식회사 스텔스솔루션 | 초고속 이동통신기술을 이용한 건설중장비 원격제어 장치 및 방법 |
| CN115961668A (zh) * | 2022-12-02 | 2023-04-14 | 网易(杭州)网络有限公司 | 挖掘机控制方法、装置、设备及存储介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12158760B2 (en) | Worksite plan execution | |
| CN113631779B (zh) | 挖土机及施工系统 | |
| KR101917937B1 (ko) | 광산 차량 및 광산 작업 태스크를 개시하는 방법 | |
| KR101695914B1 (ko) | 토공공사 수행시 굴삭기의 형상정보를 실시간 제공하는 굴삭기 3d 토공 bim 시스템 | |
| US10921771B2 (en) | Method and device for planning and/or controlling and/or simulating the operation of a construction machine | |
| AU2016201912B2 (en) | Automated material tagging system | |
| US11423341B2 (en) | Construction management system and construction management method | |
| US12154051B2 (en) | Method of making work plans for construction machinery | |
| CN114365117B (zh) | 基于图像的生产力跟踪系统 | |
| US12054915B2 (en) | Work assisting server and work assisting system | |
| Kim et al. | Modular data communication methods for a robotic excavator | |
| EP3795798B1 (en) | Positioning of mobile device in underground worksite | |
| Hiltunen et al. | Open InfraBIM for remote and autonomous excavation | |
| KR20220142082A (ko) | 건설기계의 작업 계획 작성 방법 및 작성 시스템 | |
| US11761173B2 (en) | Systems and methods for building a pad | |
| JP2024062797A (ja) | 建設機械の作業管理システム及び作業管理方法 | |
| US12182745B2 (en) | Method of making work plans for construction machinery | |
| JP7784582B2 (ja) | 建設機械の作業管理方法 | |
| CN120211352A (zh) | 一种工程机械的远程辅助控制方法及工程机械系统 | |
| CN214623416U (zh) | 作业机械集群的控制系统 | |
| CN112859882A (zh) | 作业机械集群的控制系统及方法 | |
| US20230266754A1 (en) | Work area overlay on operator display | |
| CN121752788A (zh) | 作业协助系统及作业协助方法 | |
| JP2024099240A (ja) | 建設機械の作業管理方法 | |
| CN119160668A (zh) | 一种装车系统和方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20100706 |
|
| PA0201 | Request for examination | ||
| PG1501 | Laying open of application | ||
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20120618 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20121031 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20120618 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |