KR20130140295A - 거리측정 장치 및 방법 - Google Patents
거리측정 장치 및 방법 Download PDFInfo
- Publication number
- KR20130140295A KR20130140295A KR1020120063535A KR20120063535A KR20130140295A KR 20130140295 A KR20130140295 A KR 20130140295A KR 1020120063535 A KR1020120063535 A KR 1020120063535A KR 20120063535 A KR20120063535 A KR 20120063535A KR 20130140295 A KR20130140295 A KR 20130140295A
- Authority
- KR
- South Korea
- Prior art keywords
- distance
- image sensor
- pattern
- measuring
- infrared
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/70—Determining position or orientation of objects or cameras
- G06T7/73—Determining position or orientation of objects or cameras using feature-based methods
- G06T7/74—Determining position or orientation of objects or cameras using feature-based methods involving reference images or patches
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C3/00—Measuring distances in line of sight; Optical rangefinders
- G01C3/02—Details
- G01C3/06—Use of electric means to obtain final indication
- G01C3/08—Use of electric radiation detectors
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/25—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures by projecting a pattern, e.g. one or more lines, moiré fringes on the object
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/08—Systems determining position data of a target for measuring distance only
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/46—Indirect determination of position data
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N23/00—Cameras or camera modules comprising electronic image sensors; Control thereof
- H04N23/20—Cameras or camera modules comprising electronic image sensors; Control thereof for generating image signals from infrared radiation only
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/10—Image acquisition modality
- G06T2207/10048—Infrared image
Landscapes
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- General Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Signal Processing (AREA)
- Multimedia (AREA)
- Computer Networks & Wireless Communication (AREA)
- Theoretical Computer Science (AREA)
- Measurement Of Optical Distance (AREA)
- Length Measuring Devices By Optical Means (AREA)
Abstract
Description
도 2는 발명의 실시예에 따른 거리측정 장치에서, 물체에 투영되는 패턴간의 거리를 나타내는 도면이다.
도 3은 발명의 실시예에 따른 거리측정장치의 블록도이다.
도 4는 발명의 실시예에 따른 거리측정방법의 흐름을 도시한 도면이다.

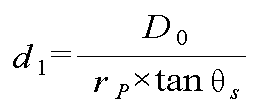
Claims (8)
- 이미지 센서와, 상기 이미지 센서의 측면에 배치되는 복수의 적외선 LED를 포함하는 카메라 모듈; 및,
상기 복수의 적외선 LED와 각각 대응하도록 형성되는 패턴이 형성된 필름;을 포함하는 거리측정장치. - 제1항에 있어서,
상기 패턴은 상호 다른 형상으로 형성되는 거리측정장치. - 제2항에 있어서,
상기 패턴은 원형, 삼각형, 사각형, 마름모 중 적어도 하나의 형상으로 형성되는 거리측정장치. - 제1항에 있어서,
상기 카메라 모듈은 패턴 및 수평면의 길이를 측정하는 측정부;
상기 측정된 패턴 및 수평면의 길이와 고유의 파라미터를 비교하는 비교부; 및,
상기 비교부에 의해 검출된 값에 근거하여 거리를 산출하는 산출부;를 더 포함하는 거리측정장치. - 제4항에 있어서,
상기 산출된 거리 데이터를 표시하는 표시부;를 더 포함하는 거리측정장치. - 제1항에 있어서,
상기 이미지 센서는 적외선 필터;를 구비하는 거리측정장치. - 물체를 향해 복수의 적외선을 송출하는 단계;
상기 복수의 적외선이 각각 다른 형상의 패턴을 통과하는 단계;
상기 송출된 적외선에 의해 물체의 표면에 패턴이 투영되는 단계;
상기 패턴의 영상을 이미지 센서를 통해 취득하는 단계;
상기 투영된 패턴간의 거리와 동일 거리에서 이미지 센서로 입력되는 수평최대거리의 비율을 측정하는 단계; 및,
상기 비율을 이용하여 물체와 상기 이미지 센서 사이의 거리를 계산하는 단계;를 포함하는 거리측정방법. - 제7항에 있어서,
상기 물체와 이미지 센서 사이의 거리를 계산하는 단계는, 하기의 수학식을 만족하는 거리측정방법.
(d1은 물체와 이미지 센서와의 거리, D0는 상기 복수의 패턴간의 거리, θS는 상기 이미지 센서의 중심축과 상기 이미지 센서의 중심축을 기준으로 이미지 센서가 영상 정보를 수집할 수 있는 최대한의 각도, rP는 D0/AP ,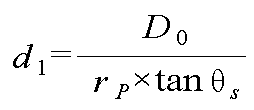
AP는 d1 지점에서 상기 이미지 센서의 중심축으로부터 상기 이미지 센서의 중심축을 기준으로 최대 θS만큼의 각도를 갖는 직선과의 최대 수평 거리)
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020120063535A KR20130140295A (ko) | 2012-06-14 | 2012-06-14 | 거리측정 장치 및 방법 |
| US14/408,153 US9773316B2 (en) | 2012-06-14 | 2013-06-14 | Camera module projecting patterns and measuring distance using the projected patterns |
| PCT/KR2013/005283 WO2013187731A1 (en) | 2012-06-14 | 2013-06-14 | Camera module and method of measuring distance using the same |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020120063535A KR20130140295A (ko) | 2012-06-14 | 2012-06-14 | 거리측정 장치 및 방법 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20130140295A true KR20130140295A (ko) | 2013-12-24 |
Family
ID=49758488
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020120063535A Ceased KR20130140295A (ko) | 2012-06-14 | 2012-06-14 | 거리측정 장치 및 방법 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US9773316B2 (ko) |
| KR (1) | KR20130140295A (ko) |
| WO (1) | WO2013187731A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102205290B1 (ko) * | 2019-12-30 | 2021-01-21 | 한국건설기술연구원 | 보조광원을 활용한 영상-기반 구조물 계측 시스템 |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9784577B2 (en) * | 2012-03-16 | 2017-10-10 | Lg Innotek Co., Ltd. | Measuring distance from object by using size of pattern projected onto object |
| CN104019757B (zh) * | 2014-05-28 | 2017-10-13 | 北京信息科技大学 | 一种光纤阵列纤芯距精密测量方法和系统 |
| KR20190013224A (ko) * | 2017-08-01 | 2019-02-11 | 엘지전자 주식회사 | 이동 단말기 |
| KR20210054920A (ko) | 2019-11-06 | 2021-05-14 | 삼성전자주식회사 | 전자 장치 및 그 제어 방법 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2625010B1 (fr) * | 1987-12-18 | 1990-04-27 | Sodern | Illuminateur de forte puissance pour camera |
| JP3418054B2 (ja) * | 1996-02-16 | 2003-06-16 | 三井金属鉱業株式会社 | 配線パターン線幅測定装置 |
| US5838428A (en) * | 1997-02-28 | 1998-11-17 | United States Of America As Represented By The Secretary Of The Navy | System and method for high resolution range imaging with split light source and pattern mask |
| US5963310A (en) * | 1997-06-11 | 1999-10-05 | The United States Of America As Represented By The Administrator Of The National Aeronautics And Space Administration | Surface imaging skin friction instrument and method |
| JP3511450B2 (ja) * | 1997-09-12 | 2004-03-29 | 株式会社ミツトヨ | 光学式測定装置の位置校正方法 |
| US7259747B2 (en) * | 2001-06-05 | 2007-08-21 | Reactrix Systems, Inc. | Interactive video display system |
| JP2005258622A (ja) * | 2004-03-10 | 2005-09-22 | Fuji Photo Film Co Ltd | 三次元情報取得システムおよび三次元情報取得方法 |
| KR100661861B1 (ko) | 2005-02-16 | 2006-12-28 | 성균관대학교산학협력단 | 적외선 플래시 방식의 능동형 3차원 거리 영상 측정 장치 |
| JP4701948B2 (ja) * | 2005-09-21 | 2011-06-15 | オムロン株式会社 | パタン光照射装置、3次元形状計測装置、及びパタン光照射方法 |
| JP4316668B2 (ja) * | 2006-05-30 | 2009-08-19 | パナソニック株式会社 | パターン投影光源および複眼測距装置 |
| JP5254270B2 (ja) * | 2010-04-09 | 2013-08-07 | 株式会社ニューフレアテクノロジー | 検査方法および検査装置 |
| KR20120009048A (ko) | 2010-07-22 | 2012-02-01 | 재단법인대구경북과학기술원 | 거리정보를 추출하는 방법, 장치 및 시스템 |
| TWI428558B (zh) * | 2010-11-10 | 2014-03-01 | Pixart Imaging Inc | 測距方法、測距系統與其處理軟體 |
-
2012
- 2012-06-14 KR KR1020120063535A patent/KR20130140295A/ko not_active Ceased
-
2013
- 2013-06-14 US US14/408,153 patent/US9773316B2/en active Active
- 2013-06-14 WO PCT/KR2013/005283 patent/WO2013187731A1/en not_active Ceased
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102205290B1 (ko) * | 2019-12-30 | 2021-01-21 | 한국건설기술연구원 | 보조광원을 활용한 영상-기반 구조물 계측 시스템 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2013187731A1 (en) | 2013-12-19 |
| US9773316B2 (en) | 2017-09-26 |
| US20150193933A1 (en) | 2015-07-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9239235B2 (en) | Three-dimensional measuring apparatus, three-dimensional measuring method, and three-dimensional measuring program | |
| CN104266608B (zh) | 视觉传感器现场标定装置和标定方法 | |
| KR101371376B1 (ko) | 3차원 형상 측정장치 | |
| JP5623347B2 (ja) | 反射面の形状測定方法及びシステム | |
| CN102853777B (zh) | 基于图像处理的制动间隙宽度测量方法和设备 | |
| CN102853786A (zh) | 平整度检测装置和方法 | |
| JP2015154008A5 (ko) | ||
| KR20110086222A (ko) | 3차원 형상 측정장치 | |
| CN111385558A (zh) | Tof摄像模组精度测量方法及其系统 | |
| SE509005C2 (sv) | Förfarande och arrangemang för beröringsfri inmätning av den tre-dimensionella formen hos detala objekt | |
| CN109952526A (zh) | 用于分析显微镜的尺寸校准的系统和方法 | |
| US9773316B2 (en) | Camera module projecting patterns and measuring distance using the projected patterns | |
| CN105717511A (zh) | 基于线束激光器和普通摄像头芯片的多点测距装置及方法 | |
| CN105157613A (zh) | 利用彩色结构光的三维快速测量方法 | |
| CN105987670A (zh) | 轮胎压痕深度数据的处理方法、系统和装置 | |
| US9784577B2 (en) | Measuring distance from object by using size of pattern projected onto object | |
| KR101158324B1 (ko) | 형상 검사장치 | |
| CN109916341A (zh) | 一种产品表面水平倾斜角度的测量方法及系统 | |
| CN106908010A (zh) | 一种曲率测量方法及装置 | |
| CN107430221A (zh) | 具备位置测定部的部件及测定方法 | |
| CN102401638A (zh) | 微小物体表面积周长并行精密测量系统 | |
| CN118089538A (zh) | 待测衬底的检测方法以及检测装置 | |
| CN107835931B (zh) | 监测三维实体的线性尺寸的方法 | |
| CN114111631B (zh) | 一种检测方法、检测设备 | |
| JP5786999B2 (ja) | 三次元形状計測装置、三次元形状計測装置のキャリブレーション方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E801 | Decision on dismissal of amendment | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| PE0801 | Dismissal of amendment |
St.27 status event code: A-2-2-P10-P12-nap-PE0801 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |