KR20140116059A - 회전 전기, 및 그 회전 전기를 구비한 차량 - Google Patents
회전 전기, 및 그 회전 전기를 구비한 차량 Download PDFInfo
- Publication number
- KR20140116059A KR20140116059A KR1020147012801A KR20147012801A KR20140116059A KR 20140116059 A KR20140116059 A KR 20140116059A KR 1020147012801 A KR1020147012801 A KR 1020147012801A KR 20147012801 A KR20147012801 A KR 20147012801A KR 20140116059 A KR20140116059 A KR 20140116059A
- Authority
- KR
- South Korea
- Prior art keywords
- slot
- stator
- magnetic
- slots
- pole
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000004804 winding Methods 0.000 claims abstract description 202
- 239000004020 conductor Substances 0.000 claims abstract description 143
- 238000000034 method Methods 0.000 claims description 16
- 238000004891 communication Methods 0.000 claims description 13
- 230000008859 change Effects 0.000 claims description 4
- 238000006073 displacement reaction Methods 0.000 claims description 2
- 229910000831 Steel Inorganic materials 0.000 claims 1
- 238000010030 laminating Methods 0.000 claims 1
- 239000010959 steel Substances 0.000 claims 1
- 230000010349 pulsation Effects 0.000 abstract description 16
- 239000011295 pitch Substances 0.000 description 37
- 230000004907 flux Effects 0.000 description 22
- 239000004065 semiconductor Substances 0.000 description 16
- 238000010586 diagram Methods 0.000 description 15
- 238000006243 chemical reaction Methods 0.000 description 14
- 230000005540 biological transmission Effects 0.000 description 10
- 230000005284 excitation Effects 0.000 description 8
- WABPQHHGFIMREM-UHFFFAOYSA-N lead(0) Chemical compound [Pb] WABPQHHGFIMREM-UHFFFAOYSA-N 0.000 description 7
- 238000004458 analytical method Methods 0.000 description 6
- 230000005415 magnetization Effects 0.000 description 5
- 230000009467 reduction Effects 0.000 description 5
- 229910052720 vanadium Inorganic materials 0.000 description 5
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 4
- 238000009826 distribution Methods 0.000 description 4
- 238000004088 simulation Methods 0.000 description 4
- 239000003990 capacitor Substances 0.000 description 3
- 230000000694 effects Effects 0.000 description 3
- 230000005611 electricity Effects 0.000 description 3
- 229910052779 Neodymium Inorganic materials 0.000 description 2
- 239000000853 adhesive Substances 0.000 description 2
- 230000001070 adhesive effect Effects 0.000 description 2
- 230000004323 axial length Effects 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- 238000009413 insulation Methods 0.000 description 2
- QEFYFXOXNSNQGX-UHFFFAOYSA-N neodymium atom Chemical compound [Nd] QEFYFXOXNSNQGX-UHFFFAOYSA-N 0.000 description 2
- 230000010355 oscillation Effects 0.000 description 2
- 239000011148 porous material Substances 0.000 description 2
- HBBGRARXTFLTSG-UHFFFAOYSA-N Lithium ion Chemical compound [Li+] HBBGRARXTFLTSG-UHFFFAOYSA-N 0.000 description 1
- 229910052772 Samarium Inorganic materials 0.000 description 1
- 230000001133 acceleration Effects 0.000 description 1
- 238000004364 calculation method Methods 0.000 description 1
- 230000000052 comparative effect Effects 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 239000000428 dust Substances 0.000 description 1
- 230000005669 field effect Effects 0.000 description 1
- 238000009499 grossing Methods 0.000 description 1
- 230000001771 impaired effect Effects 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- 239000012212 insulator Substances 0.000 description 1
- 229910001416 lithium ion Inorganic materials 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 229910052987 metal hydride Inorganic materials 0.000 description 1
- 229910044991 metal oxide Inorganic materials 0.000 description 1
- 150000004706 metal oxides Chemical class 0.000 description 1
- 238000000465 moulding Methods 0.000 description 1
- 229910052759 nickel Inorganic materials 0.000 description 1
- PXHVJJICTQNCMI-UHFFFAOYSA-N nickel Substances [Ni] PXHVJJICTQNCMI-UHFFFAOYSA-N 0.000 description 1
- -1 nickel metal hydride Chemical class 0.000 description 1
- 230000003071 parasitic effect Effects 0.000 description 1
- 230000035699 permeability Effects 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000001172 regenerating effect Effects 0.000 description 1
- 239000011347 resin Substances 0.000 description 1
- 229920005989 resin Polymers 0.000 description 1
- KZUNJOHGWZRPMI-UHFFFAOYSA-N samarium atom Chemical compound [Sm] KZUNJOHGWZRPMI-UHFFFAOYSA-N 0.000 description 1
- 239000011800 void material Substances 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
- 229910000859 α-Fe Inorganic materials 0.000 description 1
Images











Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/007—Physical arrangements or structures of drive train converters specially adapted for the propulsion motors of electric vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L50/00—Electric propulsion with power supplied within the vehicle
- B60L50/10—Electric propulsion with power supplied within the vehicle using propulsion power supplied by engine-driven generators, e.g. generators driven by combustion engines
- B60L50/16—Electric propulsion with power supplied within the vehicle using propulsion power supplied by engine-driven generators, e.g. generators driven by combustion engines with provision for separate direct mechanical propulsion
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L50/00—Electric propulsion with power supplied within the vehicle
- B60L50/50—Electric propulsion with power supplied within the vehicle using propulsion power supplied by batteries or fuel cells
- B60L50/60—Electric propulsion with power supplied within the vehicle using propulsion power supplied by batteries or fuel cells using power supplied by batteries
- B60L50/61—Electric propulsion with power supplied within the vehicle using propulsion power supplied by batteries or fuel cells using power supplied by batteries by batteries charged by engine-driven generators, e.g. series hybrid electric vehicles
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K1/00—Details of the magnetic circuit
- H02K1/02—Details of the magnetic circuit characterised by the magnetic material
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K1/00—Details of the magnetic circuit
- H02K1/06—Details of the magnetic circuit characterised by the shape, form or construction
- H02K1/22—Rotating parts of the magnetic circuit
- H02K1/24—Rotor cores with salient poles ; Variable reluctance rotors
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K1/00—Details of the magnetic circuit
- H02K1/06—Details of the magnetic circuit characterised by the shape, form or construction
- H02K1/22—Rotating parts of the magnetic circuit
- H02K1/27—Rotor cores with permanent magnets
- H02K1/2706—Inner rotors
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K1/00—Details of the magnetic circuit
- H02K1/06—Details of the magnetic circuit characterised by the shape, form or construction
- H02K1/22—Rotating parts of the magnetic circuit
- H02K1/27—Rotor cores with permanent magnets
- H02K1/2706—Inner rotors
- H02K1/272—Inner rotors the magnetisation axis of the magnets being perpendicular to the rotor axis
- H02K1/274—Inner rotors the magnetisation axis of the magnets being perpendicular to the rotor axis the rotor consisting of two or more circumferentially positioned magnets
- H02K1/2753—Inner rotors the magnetisation axis of the magnets being perpendicular to the rotor axis the rotor consisting of two or more circumferentially positioned magnets the rotor consisting of magnets or groups of magnets arranged with alternating polarity
- H02K1/276—Magnets embedded in the magnetic core, e.g. interior permanent magnets [IPM]
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K16/00—Machines with more than one rotor or stator
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K29/00—Motors or generators having non-mechanical commutating devices, e.g. discharge tubes or semiconductor devices
- H02K29/03—Motors or generators having non-mechanical commutating devices, e.g. discharge tubes or semiconductor devices with a magnetic circuit specially adapted for avoiding torque ripples or self-starting problems
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K3/00—Details of windings
- H02K3/04—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors
- H02K3/12—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors arranged in slots
- H02K3/16—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors arranged in slots for auxiliary purposes, e.g. damping or commutating
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K3/00—Details of windings
- H02K3/04—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors
- H02K3/18—Windings for salient poles
- H02K3/20—Windings for salient poles for auxiliary purposes, e.g. damping or commutating
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K3/00—Details of windings
- H02K3/04—Windings characterised by the conductor shape, form or construction, e.g. with bar conductors
- H02K3/28—Layout of windings or of connections between windings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2210/00—Converter types
- B60L2210/40—DC to AC converters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2220/00—Electrical machine types; Structures or applications thereof
- B60L2220/10—Electrical machine types
- B60L2220/18—Reluctance machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2220/00—Electrical machine types; Structures or applications thereof
- B60L2220/50—Structural details of electrical machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/42—Drive Train control parameters related to electric machines
- B60L2240/421—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2270/00—Problem solutions or means not otherwise provided for
- B60L2270/10—Emission reduction
- B60L2270/14—Emission reduction of noise
- B60L2270/145—Structure borne vibrations
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K2201/00—Specific aspects not provided for in the other groups of this subclass relating to the magnetic circuits
- H02K2201/06—Magnetic cores, or permanent magnets characterised by their skew
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02K—DYNAMO-ELECTRIC MACHINES
- H02K2213/00—Specific aspects, not otherwise provided for and not covered by codes H02K2201/00 - H02K2211/00
- H02K2213/03—Machines characterised by numerical values, ranges, mathematical expressions or similar information
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/62—Hybrid vehicles
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/64—Electric machine technologies in electromobility
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/7072—Electromobility specific charging systems or methods for batteries, ultracapacitors, supercapacitors or double-layer capacitors
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Development (AREA)
- Sustainable Energy (AREA)
- Windings For Motors And Generators (AREA)
- Permanent Magnet Type Synchronous Machine (AREA)
- Iron Core Of Rotating Electric Machines (AREA)
Abstract
Description
도 2는 전력 변환 장치(600)의 회로도.
도 3은 회전 전기(200)의 단면도.
도 4는 회전자 코어(252)를 나타내는 도면.
도 5는 고정자(230) 및 회전자(250)의 단면도.
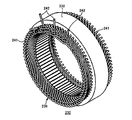
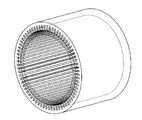
도 6은 고정자(230)의 사시도.
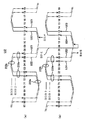
도 7은 고정자 권선(238)의 결선도.
도 8은 U상 권선의 상세 결선을 나타내는 도면.
도 9는 U1상 권선 그룹의 일부의 확대도.
도 10은 U2상 권선 그룹의 일부의 확대도.
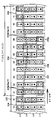
도 11은 슬롯 도체(233a)의 배치도.
도 12는 슬롯 도체(233a)의 배치를 설명하는 도면.
도 13은 고정자(230) 및 회전자(250)의 부분 확대 단면도.
도 14는 릴럭턴스 토크를 설명하는 도면.
도 15는 비통전시의 자속 분포를 나타내는 도면.
도 16은 코깅 토크 저감 방법을 설명하는 도면.
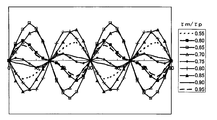
도 17은 자석 극호도(極弧度) τm/τp의 비(比)와 코깅 토크와의 관계를 나타내는 도면.
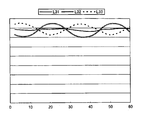
도 18은 코깅 토크의 파형을 나타내는 도면.
도 19는 유기(誘起) 전압 파형을 나타내는 도면.
도 20은 유기 전압 파형의 고조파 해석 결과를 나타내는 도면.
도 21은 교류 전류를 통전했을 경우의 토크 파형을 나타내는 도면.
도 22는 토크 파형의 고조파 해석 결과를 나타내는 도면.
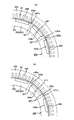
도 23은 고정자의 원환(圓環) 0차의 진동 모드를 나타내는 도면.
도 24는 고정자의 원환 6차의 진동 모드를 나타내는 도면.
도 25는 고정자의 원환 6차 성분을 가지고, 축 방향 양단에서 위상이 반전하는 진동 모드를 나타내는 도면.
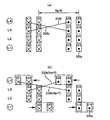
도 26은 제2 실시형태에 있어서의 U상 권선의 상세 결선을 나타내는 도면.
도 27은 제2 실시형태에 있어서의 슬롯 도체(233a)의 배치를 나타내는 도면.
도 28은 제3 실시형태에 있어서의 U상 권선의 상세 결선의 일부를 나타내는 도면.
도 29는 제3 실시형태에 있어서의 슬롯 도체(233a)의 배치를 나타내는 도면.
Claims (11)
- 복수의 슬롯이 형성된 고정자 코어와,
상기 고정자 코어의 각 슬롯에 삽입 통과되어 복수의 레이어 중 어느 하나를 구성하는 슬롯 도체와, 다른 슬롯에 삽입 통과된 슬롯 도체의 동일측 단부(端部)끼리를 접속하여 코일 엔드를 구성하는 크로스오버(crossover) 도체로 이루어지는 파권(波卷)의 주회 권선(卷線)을 복수 갖는 복수 상(相)의 고정자 권선과,
상기 고정자 코어에 대하여 공극(空隙)을 사이에 두고 회전 가능하게 설치되고, 복수의 자석과, 당해 자석의 극간에 형성된 복수의 자기적 보조 돌극부(突極部)를 갖는 회전자를 구비하고,
상기 크로스오버 도체는, 매극(每極) 슬롯수를 N으로 했을 때, 한쪽의 코일 엔드에서는 슬롯 피치 Np=N+1로 슬롯을 건너뛰고, 다른 쪽의 코일 엔드에서는 슬롯 피치 Np=N-1로 슬롯을 건너뛰도록 상기 슬롯 도체간을 접속하고,
상기 고정자 권선은, 동일 상의 복수의 슬롯 도체로 구성되는 하나의 그룹의 슬롯 도체 그룹을 복수 갖고,
상기 슬롯 도체 그룹의 복수의 슬롯 도체는, 고정자 코어 둘레 방향으로 연속하여 나열된 소정수(Ns)의 슬롯 내에 슬롯 및 레이어가 인접하도록 삽입 통과되고,
상기 소정수(Ns)는, 매극 매상 슬롯수를 NSPP, 레이어수를 2×NL로 했을 때, Ns=NSPP+NL로 설정되어 있고,
상기 회전자는, 상기 자기적 보조 돌극부 내이며 당해 자기적 보조 돌극부의 돌극 중심을 지나는 q축으로부터 둘레 방향으로 어긋난 위치에 자기 저항 변화부를 갖고,
상기 자기 저항 변화부의 q축으로부터의 어긋남량은, 통전시의 토크 맥동이 서로 없어지도록 상기 자기적 보조 돌극의 위치에 따라 다른 회전 전기. - 제1항에 있어서,
상기 자기 저항 변화부는 자기적 공극인 회전 전기. - 제1항 또는 제2항에 있어서,
상기 자기적 공극은, 자극(磁極) 중심을 지나는 q축에 대하여 비대칭이고, 돌극 중심을 지나는 d축에 대하여 대칭으로 배치되어 있는 회전 전기. - 제1항 또는 제2항에 있어서,
상기 자기적 공극은, 자극 중심을 지나는 q축에 대하여 대칭이고, 돌극 중심을 지나는 d축에 대하여 비대칭으로 배치되어 있는 회전 전기. - 제3항 또는 제4항에 있어서,
상기 자기적 공극은 상기 회전 코어의 표면에 형성된 오목부인 회전 전기. - 제1항 내지 제5항 중 어느 한 항에 있어서,
상기 슬롯 도체가 평각선(平角線)인 회전 전기. - 제1항 내지 제6항 중 어느 한 항에 있어서,
상기 고정자 권선은 Y 결선을 복수 갖고, 각각의 Y 결선의 각 상의 권선에 유기(誘起)하는 전압에 위상차가 없는 회전 전기. - 제2항 내지 제7항 중 어느 한 항에 있어서,
상기 회전자 코어는, 상기 자기적 공극을 형성하는 구멍 또는 노치가 형성된 전자기 강판을 적층하여 이루어지는 회전 전기. - 제8항에 있어서,
상기 회전자 코어는, 상기 자석, 상기 자기적 보조 돌극부 및 상기 자기적 공극을 각각 갖는 복수의 축 방향 분할 코어 그룹으로 분할되고, 상기 자석과 상기 자기적 공극의 둘레 방향 위치는 상기 축 방향 분할 코어 그룹에 관계없이 일정하며, 상기 자기적 공극의 둘레 방향 위치가 다른 적어도 2종류 이상의 상기 축 방향 분할 코어 그룹이 3개 이상으로 이루어지는 회전 전기. - 제1항 내지 제9항 중 어느 한 항에 있어서,
상기 고정자 권선의 구성으로 전기각 360도에 대한 6차 성분의 토크 리플을 저감하고, 상기 자기 저항 변화부에 의해 12차 성분의 토크 리플을 저감하고 있는 회전 전기. - 제1항 내지 제10항 중 어느 한 항에 기재된 회전 전기와,
직류 전력을 공급하는 배터리와,
상기 배터리의 직류 전력을 교류 전력으로 변환하여 상기 회전 전기에 공급하는 변환 장치를 구비하고,
상기 회전 전기의 토크를 구동력으로서 이용하는 차량.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012008565A JP5948061B2 (ja) | 2012-01-19 | 2012-01-19 | 回転電機、およびその回転電機を備えた車両 |
| JPJP-P-2012-008565 | 2012-01-19 | ||
| PCT/JP2013/050183 WO2013108680A1 (ja) | 2012-01-19 | 2013-01-09 | 回転電機、およびその回転電機を備えた車両 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20140116059A true KR20140116059A (ko) | 2014-10-01 |
| KR101635863B1 KR101635863B1 (ko) | 2016-07-04 |
Family
ID=48799107
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020147012801A Active KR101635863B1 (ko) | 2012-01-19 | 2013-01-09 | 회전 전기, 및 그 회전 전기를 구비한 차량 |
Country Status (8)
| Country | Link |
|---|---|
| US (3) | US9871417B2 (ko) |
| JP (1) | JP5948061B2 (ko) |
| KR (1) | KR101635863B1 (ko) |
| CN (2) | CN104054236B (ko) |
| BR (1) | BR112014017815B1 (ko) |
| DE (1) | DE112013000618B8 (ko) |
| IN (1) | IN2014DN05718A (ko) |
| WO (1) | WO2013108680A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210125287A (ko) * | 2020-04-08 | 2021-10-18 | 엘지마그나 이파워트레인 주식회사 | 토크 리플 저감을 위한 릴럭턴스 모터 |
Families Citing this family (59)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2698901B1 (en) * | 2011-12-02 | 2019-08-28 | Lg Electronics Inc. | Stator of electric machine, electric motor provided with same, and electric vehicle provided with electric motor |
| JP5948061B2 (ja) * | 2012-01-19 | 2016-07-06 | 日立オートモティブシステムズ株式会社 | 回転電機、およびその回転電機を備えた車両 |
| JP6379462B2 (ja) * | 2013-09-03 | 2018-08-29 | 富士電機株式会社 | 永久磁石埋め込み式回転電機 |
| JP2015142386A (ja) * | 2014-01-27 | 2015-08-03 | 日立オートモティブシステムズ株式会社 | 回転電機のロータ、これを用いた回転電機および電動車両 |
| JP6117740B2 (ja) * | 2014-06-18 | 2017-04-19 | ファナック株式会社 | トルクリップルの低減構造を備える3相交流電動機 |
| JP6156268B2 (ja) * | 2014-06-27 | 2017-07-05 | 株式会社デンソー | 回転電機の固定子 |
| JP6056827B2 (ja) * | 2014-09-30 | 2017-01-11 | 株式会社デンソー | 回転電機制御装置 |
| US11735968B2 (en) | 2014-12-26 | 2023-08-22 | Hitachi Astemo, Ltd. | Rotary electric machine and vehicle provided with the same |
| CN107112838B (zh) * | 2014-12-26 | 2019-09-03 | 日立汽车系统株式会社 | 旋转电机以及配备该旋转电机的车辆 |
| US9847687B2 (en) * | 2015-03-16 | 2017-12-19 | Caterpillar Inc. | Multiphase induction motor with flux weakening |
| US10469003B2 (en) * | 2015-07-27 | 2019-11-05 | Mitsubishi Electric Corporation | Rotating electric machine |
| WO2017122463A1 (ja) * | 2016-01-12 | 2017-07-20 | 日立オートモティブシステムズ株式会社 | 回転電機および車両 |
| CN111682673B (zh) * | 2016-03-31 | 2023-11-17 | 日立安斯泰莫株式会社 | 旋转电机的定子以及使用它的旋转电机 |
| JP6692674B2 (ja) * | 2016-03-31 | 2020-05-13 | 株式会社小松製作所 | ステータ |
| DE102017208706A1 (de) * | 2016-09-27 | 2018-03-29 | Robert Bosch Gmbh | Stator für eine elektrische Maschine |
| CN110024271B (zh) * | 2016-11-01 | 2020-11-24 | 三菱电机株式会社 | 电动机 |
| US11005312B2 (en) * | 2016-11-21 | 2021-05-11 | Unison Industries, Llc | Skewed stator designs for hybrid homopolar electrical machines |
| JP6745202B2 (ja) * | 2016-11-25 | 2020-08-26 | 株式会社Soken | 回転電機 |
| DE102016122794A1 (de) * | 2016-11-25 | 2018-05-30 | Emf 97 Elektro-Maschinen-Vertrieb-Magnettechnik- Und Forschungs-Gmbh | Synchron-Maschine mit magnetischer Drehfelduntersetzung und Flusskonzentration |
| DE102016123067A1 (de) * | 2016-11-30 | 2018-05-30 | Dr. Ing. H.C. F. Porsche Aktiengesellschaft | Stabwicklungsanordnung eines Stators oder eines Rotors einer elektrischen Maschine |
| US20180164996A1 (en) * | 2016-12-12 | 2018-06-14 | Logitech Europe S.A. | Contextually-based functional assignment for a user-manipulable element on an input device |
| US20180212501A1 (en) * | 2017-01-25 | 2018-07-26 | J. Rhett Mayor | Line-start single-phase induction motor |
| GB201705274D0 (en) | 2017-03-31 | 2017-05-17 | Upgrade Tech Eng Ltd | Combustion centre |
| JP7000710B2 (ja) | 2017-06-12 | 2022-02-04 | 株式会社アイシン | 回転電機 |
| JP7056070B2 (ja) | 2017-10-13 | 2022-04-19 | 株式会社アイシン | 回転電機 |
| FR3075502B1 (fr) * | 2017-12-20 | 2019-11-08 | Valeo Equipements Electriques Moteur | Stator pour machine electrique tournante |
| DE102018203469A1 (de) * | 2018-03-08 | 2019-09-12 | Zf Friedrichshafen Ag | Wickelschema für eine elektrische Maschine |
| CN110556954B (zh) * | 2018-05-31 | 2021-10-22 | 比亚迪股份有限公司 | 定子组件以及电机 |
| CN110556953B (zh) * | 2018-05-31 | 2021-10-22 | 比亚迪股份有限公司 | 定子组件及电机 |
| DE112019004070T5 (de) | 2018-08-10 | 2021-06-02 | Borgwarner Inc. | Verfahren zum bilden einer komponente für eine elektrische maschine |
| CN112534691B (zh) * | 2018-08-10 | 2023-12-12 | 博格华纳公司 | 卷绕电机的部件的方法 |
| US10892654B2 (en) * | 2018-11-09 | 2021-01-12 | Shenzhen Shanxiang Intelligent Technology Enterprise | Axial magnetic field motor with grain-oriented silicon steel sheets |
| CN109774485B (zh) * | 2018-12-27 | 2022-05-03 | 奇瑞汽车股份有限公司 | 一种电动汽车并联式能量回收分档控制系统及方法 |
| JP7302186B2 (ja) | 2019-02-12 | 2023-07-04 | 株式会社アイシン | 回転電機 |
| JP7331377B2 (ja) * | 2019-02-22 | 2023-08-23 | 株式会社デンソー | 回転電機 |
| US11557941B2 (en) | 2019-03-14 | 2023-01-17 | Robert C. Hendricks | Electronically commutated axial conductor motor |
| US11711003B2 (en) | 2019-05-31 | 2023-07-25 | MagniX USA, Inc. | High voltage converter for use as electric power supply |
| JP6824371B1 (ja) * | 2019-12-04 | 2021-02-03 | 三菱電機株式会社 | 回転電機 |
| JP2021093836A (ja) * | 2019-12-10 | 2021-06-17 | 本田技研工業株式会社 | 回転電機 |
| CN111313643B (zh) * | 2020-03-27 | 2022-04-22 | 南京航空航天大学 | 一种用于电推进飞行器的模块化轮缘驱动系统 |
| CN115427763B (zh) * | 2020-04-09 | 2025-10-28 | 三菱电机株式会社 | 多系统旋转传感器及搭载了多系统旋转传感器的电动助力转向装置 |
| JP7484468B2 (ja) * | 2020-06-12 | 2024-05-16 | 株式会社デンソー | 回転電機 |
| CN111769670A (zh) * | 2020-07-16 | 2020-10-13 | 精进电动科技股份有限公司 | 一种分段斜极电机的转子铁芯和永磁同步电机 |
| US12381432B2 (en) * | 2020-07-20 | 2025-08-05 | Moog Inc. | Fault tolerant redundant electric motor |
| JP7511649B2 (ja) * | 2020-07-31 | 2024-07-05 | 三菱電機株式会社 | 回転電機 |
| DE102020121347A1 (de) * | 2020-08-13 | 2022-02-17 | Valeo Siemens Eautomotive Germany Gmbh | Stator für eine elektrische Maschine und elektrische Maschine |
| US11575285B2 (en) * | 2020-12-09 | 2023-02-07 | Ford Global Technologies, Llc | Electric machine |
| CN112821599B (zh) * | 2021-02-08 | 2025-02-28 | 精进电动科技股份有限公司 | 一种定子组件和电机 |
| DE112021006414T5 (de) * | 2021-03-29 | 2023-09-21 | Hitachi Astemo, Ltd. | Stator für eine drehende elektrische maschine und drehende elektrische maschine |
| TWI801840B (zh) * | 2021-04-14 | 2023-05-11 | 東元電機股份有限公司 | 具有邊緣缺口之轉子結構 |
| KR102895309B1 (ko) * | 2021-06-01 | 2025-12-03 | 현대자동차주식회사 | 모터의 권선 패턴 및 모터의 구동시스템 |
| CN115694022A (zh) * | 2021-07-23 | 2023-02-03 | 蔚然(南京)动力科技有限公司 | 扁线波绕线及多相电机 |
| US20230052856A1 (en) * | 2021-08-11 | 2023-02-16 | Richard Shao Wei Chin | Electric Vehicle with Electromagnetic Induction Power Generating Device |
| US11646617B2 (en) * | 2021-08-30 | 2023-05-09 | Hiwin Mikrosystem Corp. | High-frequency rotating structure with permanent magnet rotor having grooves and magnetic barrier spaces |
| US12431752B2 (en) | 2021-09-17 | 2025-09-30 | Rolls-Royce Electrical Norway AS | Continuous wave-winding for stator |
| US11942822B2 (en) * | 2021-12-23 | 2024-03-26 | GM Global Technology Operations LLC | Stator tooth and winding conductor designs for electric machines |
| CN118739679A (zh) * | 2023-03-31 | 2024-10-01 | 比亚迪股份有限公司 | 车辆、电机及其定子 |
| CN220254203U (zh) * | 2023-06-16 | 2023-12-26 | 马勒汽车技术(苏州)有限公司 | 一种扁线定子组件及驱动电机 |
| US12592622B2 (en) * | 2023-08-18 | 2026-03-31 | The Boeing Company | Transverse flux asynchronous electric machine |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05227688A (ja) * | 1992-02-12 | 1993-09-03 | Mitsubishi Electric Corp | 巻線型誘導回転機 |
| JP2004364464A (ja) * | 2003-06-09 | 2004-12-24 | Hitachi Ltd | 車両用交流発電機 |
| US6894417B2 (en) | 2002-05-15 | 2005-05-17 | Remy Inc. | Multi-set rectangular copper hairpin windings for electric machines |
| JP2005176424A (ja) * | 2003-12-08 | 2005-06-30 | Nissan Motor Co Ltd | 回転電機の回転子 |
| JP2010098830A (ja) | 2008-10-16 | 2010-04-30 | Hitachi Automotive Systems Ltd | 回転電機及び電気自動車 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4450125B2 (ja) | 1999-12-09 | 2010-04-14 | 株式会社デンソー | 車両用回転電機 |
| US7348705B2 (en) * | 2005-07-21 | 2008-03-25 | Remy Technologies, L.L.C. | Multi-phase fractional slot windings for electric machines having segmented bar-shaped windings |
| JP2008141803A (ja) * | 2006-11-30 | 2008-06-19 | Jtekt Corp | ブラシレスモータ |
| WO2008113082A1 (en) * | 2007-03-15 | 2008-09-18 | A.O. Smith Corporation | Interior permanent magnet motor including rotor with flux barriers |
| JP4708448B2 (ja) * | 2008-03-04 | 2011-06-22 | 日立オートモティブシステムズ株式会社 | 回転電機および電気自動車 |
| JP2009219331A (ja) * | 2008-03-13 | 2009-09-24 | Hitachi Ltd | 永久磁石式ジェネレータとそれを用いたハイブリッド車両 |
| JP5587693B2 (ja) | 2010-07-20 | 2014-09-10 | 日立オートモティブシステムズ株式会社 | 回転電機、およびその回転電機を備えた車両 |
| JP5147928B2 (ja) | 2010-11-24 | 2013-02-20 | 日立オートモティブシステムズ株式会社 | 回転電機および電気自動車 |
| JP5948061B2 (ja) * | 2012-01-19 | 2016-07-06 | 日立オートモティブシステムズ株式会社 | 回転電機、およびその回転電機を備えた車両 |
| JP5650276B2 (ja) | 2013-05-07 | 2015-01-07 | 日立オートモティブシステムズ株式会社 | 回転子及びこれを備えた回転電機 |
-
2012
- 2012-01-19 JP JP2012008565A patent/JP5948061B2/ja active Active
-
2013
- 2013-01-09 CN CN201380005654.7A patent/CN104054236B/zh active Active
- 2013-01-09 IN IN5718DEN2014 patent/IN2014DN05718A/en unknown
- 2013-01-09 KR KR1020147012801A patent/KR101635863B1/ko active Active
- 2013-01-09 CN CN201610836943.7A patent/CN107026525B/zh active Active
- 2013-01-09 DE DE112013000618.9T patent/DE112013000618B8/de active Active
- 2013-01-09 BR BR112014017815-1A patent/BR112014017815B1/pt active IP Right Grant
- 2013-01-09 US US14/372,632 patent/US9871417B2/en active Active
- 2013-01-09 WO PCT/JP2013/050183 patent/WO2013108680A1/ja not_active Ceased
-
2017
- 2017-12-04 US US15/830,476 patent/US10056794B2/en active Active
-
2018
- 2018-07-17 US US16/037,527 patent/US10340756B2/en active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05227688A (ja) * | 1992-02-12 | 1993-09-03 | Mitsubishi Electric Corp | 巻線型誘導回転機 |
| US6894417B2 (en) | 2002-05-15 | 2005-05-17 | Remy Inc. | Multi-set rectangular copper hairpin windings for electric machines |
| JP2004364464A (ja) * | 2003-06-09 | 2004-12-24 | Hitachi Ltd | 車両用交流発電機 |
| JP2005176424A (ja) * | 2003-12-08 | 2005-06-30 | Nissan Motor Co Ltd | 回転電機の回転子 |
| JP2010098830A (ja) | 2008-10-16 | 2010-04-30 | Hitachi Automotive Systems Ltd | 回転電機及び電気自動車 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210125287A (ko) * | 2020-04-08 | 2021-10-18 | 엘지마그나 이파워트레인 주식회사 | 토크 리플 저감을 위한 릴럭턴스 모터 |
Also Published As
| Publication number | Publication date |
|---|---|
| US9871417B2 (en) | 2018-01-16 |
| DE112013000618B8 (de) | 2015-12-17 |
| BR112014017815A8 (pt) | 2017-07-11 |
| DE112013000618T5 (de) | 2014-10-16 |
| BR112014017815B1 (pt) | 2021-12-21 |
| CN107026525A (zh) | 2017-08-08 |
| JP2013150437A (ja) | 2013-08-01 |
| KR101635863B1 (ko) | 2016-07-04 |
| US20180091007A1 (en) | 2018-03-29 |
| DE112013000618B4 (de) | 2015-10-08 |
| WO2013108680A1 (ja) | 2013-07-25 |
| CN107026525B (zh) | 2019-06-21 |
| JP5948061B2 (ja) | 2016-07-06 |
| US10340756B2 (en) | 2019-07-02 |
| US20140361646A1 (en) | 2014-12-11 |
| US10056794B2 (en) | 2018-08-21 |
| CN104054236A (zh) | 2014-09-17 |
| US20180342914A1 (en) | 2018-11-29 |
| BR112014017815A2 (ko) | 2017-06-20 |
| IN2014DN05718A (ko) | 2015-04-10 |
| CN104054236B (zh) | 2016-10-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101635863B1 (ko) | 회전 전기, 및 그 회전 전기를 구비한 차량 | |
| KR101463518B1 (ko) | 회전 전기, 및 그 회전 전기를 구비한 차량 | |
| KR101224722B1 (ko) | 회전 전기 기기 및 전기 자동차 | |
| JP6227712B2 (ja) | 回転電機、およびその回転電機を備えた車両 | |
| JP6513831B2 (ja) | 回転電機および車両 | |
| JP5792363B2 (ja) | 回転電機の固定子巻線、および回転電機の固定子 | |
| JP6114786B2 (ja) | 回転電機の固定子巻線、回転電機の固定子、回転電機および車両 | |
| JP5914618B2 (ja) | 回転電機及び電気自動車 | |
| JP5650276B2 (ja) | 回転子及びこれを備えた回転電機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0105 | International application |
Patent event date: 20140513 Patent event code: PA01051R01D Comment text: International Patent Application |
|
| PA0201 | Request for examination | ||
| PG1501 | Laying open of application | ||
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20151130 Patent event code: PE09021S01D |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
Patent event code: PE07011S01D Comment text: Decision to Grant Registration Patent event date: 20160523 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
Comment text: Registration of Establishment Patent event date: 20160628 Patent event code: PR07011E01D |
|
| PR1002 | Payment of registration fee |
Payment date: 20160629 End annual number: 3 Start annual number: 1 |
|
| PG1601 | Publication of registration | ||
| FPAY | Annual fee payment |
Payment date: 20190619 Year of fee payment: 4 |
|
| PR1001 | Payment of annual fee |
Payment date: 20190619 Start annual number: 4 End annual number: 4 |
|
| PR1001 | Payment of annual fee |
Payment date: 20200622 Start annual number: 5 End annual number: 5 |
|
| PR1001 | Payment of annual fee |
Payment date: 20240520 Start annual number: 9 End annual number: 9 |