KR20150137902A - 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법 - Google Patents

속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법 Download PDF

Info

Publication number
KR20150137902A
KR20150137902A KR1020140066553A KR20140066553A KR20150137902A KR 20150137902 A KR20150137902 A KR 20150137902A KR 1020140066553 A KR1020140066553 A KR 1020140066553A KR 20140066553 A KR20140066553 A KR 20140066553A KR 20150137902 A KR20150137902 A KR 20150137902A
Authority
KR
South Korea
Prior art keywords
vehicle
speed
section
static
information
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
KR1020140066553A
Other languages
English (en)
Inventor
이용선
김홍립
김광희
서상원
Original Assignee
삼성에스디에스 주식회사
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 삼성에스디에스 주식회사 filed Critical 삼성에스디에스 주식회사
Priority to KR1020140066553A priority Critical patent/KR20150137902A/ko
Publication of KR20150137902A publication Critical patent/KR20150137902A/ko
Ceased legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
    • B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
    • B60W40/10—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to vehicle motion
    • B60W40/105—Speed
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
    • B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
    • B60W40/02—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to ambient conditions
    • B60W40/04—Traffic conditions
    • G—PHYSICS
    • G08—SIGNALLING
    • G08G—TRAFFIC CONTROL SYSTEMS
    • G08G1/00—Traffic control systems for road vehicles
    • G08G1/01—Detecting movement of traffic to be counted or controlled
    • G08G1/0104—Measuring and analyzing of parameters relative to traffic conditions
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
    • B60W2720/00—Output or target parameters relating to overall vehicle dynamics
    • B60W2720/10—Longitudinal speed
    • B60W2720/103—Speed profile

Landscapes

  • Engineering & Computer Science (AREA)
  • Physics & Mathematics (AREA)
  • Automation & Control Theory (AREA)
  • Mathematical Physics (AREA)
  • Transportation (AREA)
  • Mechanical Engineering (AREA)
  • Chemical & Material Sciences (AREA)
  • Analytical Chemistry (AREA)
  • General Physics & Mathematics (AREA)
  • Electric Propulsion And Braking For Vehicles (AREA)

Abstract

속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법이 개시된다. 본 발명의 일 실시예에 따른 차량 속도 제어 시스템은, 차량 경로 정보를 수신하는 경우, 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 차량 경로에 대응하는 정적 속도 프로파일을 생성하는 중앙 관리 서버 및 중앙 관리 서버로부터 정적 속도 프로파일을 수신하며, 차량 경로를 정적 속도 프로파일에 따라 복수 개의 구간으로 구분하며, 정적 속도 프로파일을 이용하여 각 구간의 동적 속도 정보를 생성하고, 생성한 동적 속도 정보를 기반으로 차량의 속도를 제어하는 속도 제어 장치를 포함한다.

Description

속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법{APPARATUS FOR CONTROLLING VELOCITY, CENTER MANAGING SERVER, SYSTEM AND METHOD FOR CONTROLLING VELOCITY VECHICLES OF USING THE SAME}
본 발명의 실시예는 차량 제어 기술에 관한 것으로, 보다 상세하게는 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법에 관한 것이다.
일반적으로, 차량에는 운전자가 설정한 차량 경로대로 차량의 주행 방향을 가이드하는 네비게이션 장치가 장착된다. 그러나, 종래의 네비게이션 장치는 화면에 표시된 지도 상에서 차량의 주행 방향을 단순 가이드해주는 기능을 수행하였다. 보다 개선된 기술의 네비게이션 장치는 차량 경로 상의 교통 트래픽을 반영하여 차량의 경로를 가이드해주는 기능을 수행하였다. 운전자는 네비게이션을 보면서 전방을 주시하여 차량의 가속 및 감속을 제어하여야 하므로 운전 피로도가 높아지게 된다.
한국등록특허공보 제10-0978419호(2010.08.26)
한국등록특허공보 제10-0454922호(2004.11.15)
본 발명의 실시예는 차량이 차량 경로대로 주행하는 동안 차량의 속도를 제어할 수 있는 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법을 제공하고자 한다.
본 발명의 일 실시예에 따른 차량 속도 제어 시스템은, 차량 경로 정보를 수신하는 경우, 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하는 중앙 관리 서버; 및 상기 중앙 관리 서버로부터 상기 정적 속도 프로파일을 수신하며, 상기 차량 경로를 상기 정적 속도 프로파일에 따라 복수 개의 구간으로 구분하며, 상기 정적 속도 프로파일을 이용하여 각 구간의 동적 속도 정보를 생성하고, 생성한 동적 속도 정보를 기반으로 상기 차량의 속도를 제어하는 속도 제어 장치를 포함한다.
상기 중앙 관리 서버는, 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하고, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성할 수 있다.
상기 중앙 관리 서버는, 상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 속도 제어 장치로 전송할 수 있다.
상기 속도 제어 장치는, 상기 정적 속도 프로파일을 이용하여 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하며, 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산할 수 있다.
상기 속도 제어 장치는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 잔여 거리와 상기 제동 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성할 수 있다.
상기 속도 제어 장치는, 상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 속도 제어 장치는, 상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 속도 제어 장치는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 잔여 거리와 상기 가속 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성할 수 있다.
상기 속도 제어 장치는, 상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 속도 제어 장치는, 상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 속도 제어 장치는, 상기 각 구간의 동적 속도 정보를 연결하여 상기 차량 경로에 대응하는 동적 속도 프로파일을 생성할 수 있다.
상기 차량 속도 제어 시스템은, 상기 차량에 마련되고, 상기 차량 경로 정보를 생성하는 경로 가이드 장치를 더 포함하고, 상기 중앙 관리 서버는, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 경로 가이드 장치로 전송할 수 있다.
상기 중앙 관리 서버는, 상기 차량으로부터 상기 차량의 위치 정보를 수신하고, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 경로 가이드 장치로 전송할 수 있다.
본 발명의 일 실시예에 따른 차량 속도 제어 방법은, 중앙 관리 서버가 차량으로부터 차량 경로 정보를 수신하는 단계; 상기 중앙 관리 서버가 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하는 단계; 상기 중앙 관리 서버가 상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계; 상기 차량에 마련된 속도 제어 장치가 상기 차량 경로를 상기 정적 속도 프로파일에 따라 복수 개의 구간으로 구분하는 단계; 및 상기 속도 제어 장치가 상기 정적 속도 프로파일을 이용하여 각 구간의 동적 속도 정보를 생성하는 단계를 포함한다.
상기 정적 속도 프로파일을 생성하는 단계는, 상기 중앙 관리 서버가 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하는 단계; 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 중앙 관리 서버가 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성하는 단계를 포함한다.
상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계는, 상기 중앙 관리 서버가 상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 차량으로 전송할 수 있다.
상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계는, 상기 중앙 관리 서버가 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 차량으로 전송하는 단계를 포함할 수 있다.
상기 차량 경로 정보를 수신하는 단계는, 상기 차량으로부터 상기 차량의 위치 정보를 수신하는 단계를 포함하고, 상기 신호기의 교통 신호 정보를 상기 차량으로 전송하는 단계는, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 차량으로 전송할 수 있다.
상기 동적 속도 정보를 생성하는 단계는, 상기 속도 제어 장치가 상기 정적 속도 프로파일을 이용하여 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하며, 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산하는 단계를 포함할 수 있다.
상기 동적 속도 정보를 생성하는 단계는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 속도 제어 장치가 상기 잔여 거리와 상기 제동 거리를 비교하는 단계; 및 상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함할 수 있다.
상기 잔여 거리와 상기 제동 거리를 비교하는 단계 이후에, 상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함할 수 있다.
상기 동적 속도 정보를 생성하는 단계는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 속도 제어 장치가 상기 잔여 거리와 상기 가속 거리를 비교하는 단계; 및 상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함할 수 있다.
상기 잔여 거리와 상기 가속 거리를 비교하는 단계 이후에, 상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함할 수 있다.
상기 동적 속도 정보를 생성하는 단계 이후에, 상기 속도 제어 장치가 상기 각 구간의 동적 속도 정보를 연결하여 상기 차량 경로에 대응하는 동적 속도 프로파일을 생성하는 단계를 더 포함할 수 있다.
본 발명의 일 실시예에 따른 중앙 관리 서버는, 차량으로부터 차량 경로 정보를 수신하는 통신부; 및 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하고, 상기 통신부를 통해 상기 정적 속도 프로파일을 상기 차량으로 전송하는 정적 속도 프로파일 생성부를 포함한다.
상기 정적 속도 프로파일 생성부는, 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하고, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성할 수 있다.
상기 정적 속도 프로파일 생성부는, 상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 속도 제어 장치로 전송할 수 있다.
상기 중앙 관리 서버는, 상기 통신부를 통해 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 차량으로 전송하는 신호기 정보 관리부를 더 포함할 수 있다.
상기 통신부는, 상기 차량으로부터 상기 차량의 위치 정보를 수신하고, 상기 신호기 정보 관리부는, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 차량으로 전송할 수 있다.
본 발명의 일 실시예에 따른 속도 제어 장치는, 차량 경로에 대응하는 정적 속도 프로파일에 따라 상기 차량 경로를 복수 개의 구간으로 구분하고, 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하는 구간 속도 비교부; 상기 구간 속도 비교부의 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산하는 거리 계산부; 및 상기 구간 속도 비교부의 비교 결과에 따라 상기 잔여 거리 및 상기 제동 거리 또는 상기 잔여 거리 및 상기 가속 거리를 비교하여 각 구간의 동적 속도 정보를 생성하는 구간 속도 설정부를 포함한다.
상기 구간 속도 설정부는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 잔여 거리와 상기 제동 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성할 수 있다.
상기 구간 속도 설정부는, 상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 구간 속도 설정부는, 상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 구간 속도 설정부는, 상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 잔여 거리와 상기 가속 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성할 수 있다.
상기 구간 속도 설정부는, 상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
상기 구간 속도 설정부는, 상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정할 수 있다.
본 발명의 실시예에 의하면, 차량 경로에 대응하여 생성된 동적 속도 프로파일을 통해 차량의 속도를 자동 제어함으로써, 운전자의 운전 피로도를 줄일 수 있으며, 그로 인해 차량의 안전 운행을 유도할 수 있게 된다. 이때, 동적 속도 프로파일은 차량 경로 상의 각 구간 별 정적 속도(예를 들어, 제한 속도) 및 신호기의 교통 신호 정보를 기반으로 생성되므로, 차량이 과속하는 것을 방지할 수 있게 된다.
도 1은 본 발명의 실시예에 따른 차량 속도 제어 시스템을 나타낸 도면
도 2는 본 발명의 일 실시예에 따른 경로 가이드 장치에서 신호기의 교통 신호 정보가 표시되는 상태를 나타낸 도면
도 3은 본 발명의 일 실시예에 따른 중앙 관리 서버가 차량 경로 정보에 대응하는 정적 속도 프로파일을 생성하는 방법을 나타낸 도면
도 4는 본 발명의 일 실시예에 따른 중앙 관리 서버가 제1 정적 속도 프로파일에서 제2 정적 속도 프로파일을 생성하는 상태를 나타낸 도면
도 5는 본 발명의 일 실시예에 따른 속도 제어 장치가 정적 속도 프로파일을 이용하여 동적 속도 프로파일을 생성하는 방법을 나타낸 도면
도 6은 본 발명의 일 실시예에 따른 속도 제어 장치에서, 잔여 거리와 제동 거리에 따른 동적 속도 정보를 구하는 상태를 나타낸 도면
도 7은 본 발명의 일 실시예에 따른 속도 제어 장치에서, 잔여 거리와 가속 거리에 따른 동적 속도 정보를 구하는 상태를 나타낸 도면
도 8은 본 발명의 일 실시예에 따른 중앙 관리 서버의 구성을 나타낸 도면
도 9는 본 발명의 일 실시예에 따른 속도 제어 장치의 구성을 나타낸 도면
이하, 도 1 내지 도 9를 참조하여 본 발명의 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법의 구체적인 실시예를 설명하기로 한다. 그러나 이는 예시적 실시예에 불과하며 본 발명은 이에 제한되지 않는다. 본 발명을 설명함에 있어서, 본 발명과 관련된 공지기술에 대한 구체적인 설명이 본 발명의 요지를 불필요하게 흐릴 수 있다고 판단되는 경우에는 그 상세한 설명을 생략하기로 한다. 그리고, 후술되는 용어들은 본 발명에서의 기능을 고려하여 정의된 용어들로서 이는 사용자, 운용자의 의도 또는 관례 등에 따라 달라질 수 있다. 그러므로 그 정의는 본 명세서 전반에 걸친 내용을 토대로 내려져야 할 것이다. 본 발명의 기술적 사상은 청구범위에 의해 결정되며, 이하 실시예는 진보적인 본 발명의 기술적 사상을 본 발명이 속하는 기술분야에서 통상의 지식을 가진 자에게 효율적으로 설명하기 위한 일 수단일 뿐이다. 이하의 설명에 있어서, 신호 또는 정보의 "전송", "통신", "송신", "수신", 및 기타 이와 유사한 의미의 용어는 일 구성요소에서 다른 구성요소로 신호 또는 정보가 직접 전달되는 것뿐만이 아니라 다른 구성요소를 거쳐 전달되는 것도 포함할 수 있다. 또한, 신호 또는 정보를 일 구성요소로 "전송" 한다는 것은 그 신호 또는 정보의 직접적인 목적지가 아닌 최종 목적지를 지시하는 것일 수 있다. 이는 일 구성요소가 신호 또는 정보를 "수신"하는 경우에도 마찬가지이다.
도 1은 본 발명의 실시예에 따른 차량 속도 제어 시스템을 나타낸 도면이다.
도 1을 참조하면, 차량 속도 제어 시스템(100)은 신호기(102), 경로 가이드 장치(104), 속도 제어 장치(106), 및 중앙 관리 서버(108)를 포함할 수 있다. 여기서, 경로 가이드 장치(104) 및 속도 제어 장치(106)는 차량(50)에 마련된다. 차량(50)은 이동 수단 및 운송 수단을 포함하는 것으로, 예를 들어, 이륜 차량(오토바이 등), 자동차, 버스, 승합차, 트럭, 철도 차량 등을 포함할 수 있다.
신호기(102)는 도로 또는 철도 레일 상에 마련될 수 있다. 신호기(102)는 소정 간격을 두고 도로 또는 철도 레일에 마련될 수 있다. 신호기(102)는 중앙 관리 서버(108)와 통신을 수행할 수 있다. 신호기(102)는 중앙 관리 서버(108)와 무선 네트워크, 유선 네트워크, 유무선 네트워크 등으로 연결될 수 있다. 신호기(102)는 교통 신호 정보를 중앙 관리 서버(108)로 전송할 수 있다. 교통 신호 정보는 신호기(102)에서 현시되는 교통 신호(예를 들어, 정지 신호, 녹색 신호, 황색 신호, 좌회전 신호 등)에 대한 정보를 포함한다. 교통 신호 정보는 신호기(102)의 고유 식별 정보 및 신호기(102)의 위치 정보 중 적어도 하나를 포함할 수 있다. 신호기(102)는 교통 신호 정보를 실시간으로 중앙 관리 서버(108)로 전송할 수 있다. 또한, 신호기(102)는 교통 신호가 변경될 때마다 교통 신호 정보를 중앙 관리 서버(108)로 전송할 수 있다.
경로 가이드 장치(104)는 차량(50) 내에 마련된다. 경로 가이드 장치(104)는 차량(50)의 탑승자가 설정하는 목적지에 따라 차량 경로를 가이드하는 역할을 한다. 경로 가이드 장치(104)는 차량(50) 내에 장착된 네비게이션 장치일 수 있으나, 이에 한정되는 것은 아니며 차량(50) 탑승자의 모바일 단말기일 수도 있다. 즉, 경로 가이드 장치(104)는 네비게이션 애플리케이션이 설치된 모바일 단말기(예를 들어, 스마트 폰, 태블릿 PC 등)일 수도 있다. 경로 가이드 장치(104)는 차량(50)의 탑승자가 입력하는 정보(예를 들어, 목적지 주소, 건물 명칭, 출발지 및 도착지 등)에 따라 차량 경로를 설정할 수 있다. 경로 가이드 장치(104)는 차량(50)이 목적지까지 주행하는 동안 상기 설정된 차량 경로를 화면 상에 표시하여 차량(50)의 주행 방향을 가이드할 수 있다. 경로 가이드 장치(104)는 GPS(Global Positioning System) 모듈을 구비할 수 있다. 경로 가이드 장치(104)는 GPS 모듈로부터 차량(50)의 위치 정보를 획득할 수 있다.
경로 가이드 장치(104)는 차량(50)이 주행하는 동안 상기 설정된 차량 경로 상에 위치하는 각 신호기(102)들의 교통 신호 정보를 화면에 표시할 수 있다. 예를 들어, 경로 가이드 장치(104)는 차량(50)의 현재 위치보다 앞선 경로에 위치하는 신호기(102)들의 교통 신호 정보를 화면에 표시할 수 있다. 경로 가이드 장치(104)는 신호기(102)의 교통 신호 정보를 중앙 관리 서버(108)로부터 수신할 수 있다. 이때, 경로 가이드 장치(104)는 속도 제어 장치(106)로부터 신호기(102)의 교통 신호 정보를 전달받을 수 있다.
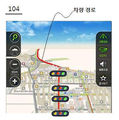
도 2는 본 발명의 일 실시예에 따른 경로 가이드 장치에서 신호기의 교통 신호 정보가 표시되는 상태를 나타낸 도면이다. 도 2를 참조하면, 경로 가이드 장치(104)의 화면에서 차량 경로가 지도 상에 표시되고, 차량 경로 상에 위치하는 신호기(102)들의 교통 신호 정보가 상기 화면에 표시되는 것을 볼 수 있다. 이 경우, 차량(50)의 탑승자는 차량(50)이 주행하는 동안 신호기(102)들의 교통 신호 정보를 한 눈에 확인할 수 있게 된다.
다시 도 1을 참조하면, 경로 가이드 장치(104)는 상기 설정된 차량 경로에 대응하는 차량 경로 정보 및 차량(50)의 위치 정보를 속도 제어 장치(106)로 전달할 수 있다. 차량 경로 정보는 예를 들어, 차량 경로의 출발 지점부터 목적 지점에 이르기까지의 직진 구간, 좌회전 구간, 우회전 구간, 유턴 구간, 커브 구간 등의 정보를 포함할 수 있다. 경로 가이드 장치(104)는 차량 경로가 변경되는 경우, 변경된 차량 경로에 대응하는 차량 경로 정보를 속도 제어 장치(106)로 전달할 수 있다. 경로 가이드 장치(104)는 차량(50)의 위치 정보를 실시간으로(또는 주기적으로) 속도 제어 장치(106)로 전달할 수 있다.
속도 제어 장치(106)는 차량(50) 내에 마련된다. 속도 제어 장치(106)는 중앙 관리 서버(108)와 통신을 수행할 수 있다. 속도 제어 장치(106)는 중앙 관리 서버(108)와 무선 네트워크, 유선 네트워크, 유무선 네트워크 등으로 연결될 수 있다. 속도 제어 장치(106)는 차량 경로 정보를 중앙 관리 서버(108)로 전송하면서 해당 차량 경로의 정적 속도 프로파일을 요청할 수 있다. 차량 경로가 변경된 경우, 속도 제어 장치(106)는 변경된 차량 경로에 대응하는 차량 경로 정보를 중앙 관리 서버(108)로 전송하면서 변경된 차량 경로의 정적 속도 프로파일을 요청할 수 있다. 속도 제어 장치(106)는 정적 속도 프로파일 요청 시부터 차량(50)의 위치 정보를 중앙 관리 서버(108)로 전송할 수 있다. 속도 제어 장치(106)는 차량(50)의 위치 정보를 실시간으로(또는 주기적으로) 중앙 관리 서버(108)로 전송할 수 있다.
속도 제어 장치(106)는 중앙 관리 서버(108)로부터 차량 경로 상에 위치하는 신호기(102)들의 교통 신호 정보를 수신할 수 있다. 속도 제어 장치(106)는 상기 수신한 교통 신호 정보를 경로 가이드 장치(104)로 전달할 수 있다.
속도 제어 장치(106)는 중앙 관리 서버(108)로부터 차량 경로의 정적 속도 프로파일을 수신할 수 있다. 속도 제어 장치(106)는 상기 정적 속도 프로파일을 이용하여 차량 경로의 동적 속도 프로파일을 생성할 수 있다. 속도 제어 장치(106)는 차량 경로 상의 거리(예를 들어, 출발지부터 목적지까지의 거리)를 정적 속도에 따라 구간별로 구분하고, 각 구간 별로 동적 속도 프로파일을 생성할 수 있다. 이에 대한 자세한 설명은 후술하기로 한다. 속도 제어 장치(106)는 생성된 동적 속도 프로파일에 따라 차량(50)의 속도를 자동 제어할 수 있다. 예를 들어, 속도 제어 장치(106)는 동적 속도 프로파일을 차량(50)의 ECU(Engine Control Unit)로 전달하여 차량(50)의 속도를 제어할 수 있다. 그러나, 이에 한정되는 것은 아니며 속도 제어 장치(106)는 정적 속도 프로파일에 따라 차량(50)의 속도를 제어할 수도 있다. 예를 들어, 소정 구간에서 차량(50)의 속도가 해당 구간의 정적 속도를 초과하는 경우, 속도 제어 장치(106)는 차량(50)의 속도를 해당 구간의 정적 속도 이하로 감속시킬 수 있다.
속도 제어 장치(106)는 차량(50)의 운전자가 브레이크 페달 또는 엑셀레이터 페달을 조작하는 경우, 운전자의 페달 조작에 대응하는 차량 속도 정보를 차량(50)의 ECU(Engine Control Unit)로 전달함으로써, 차량(50)의 속도가 운전자의 의도대로 제어되도록 할 수 있다. 즉, 속도 제어 장치(106)는 평상시에 동적 속도 프로파일에 따라 차량(50)의 속도를 제어하다가 위급 상황 발생 시, 운전자의 페달 조작에 대응하는 차량 속도 정보에 따라 차량(50)의 속도를 제어할 수 있다.
중앙 관리 서버(108)는 각 신호기(102)로부터 교통 신호 정보를 수신할 수 있다. 중앙 관리 서버(108)는 속도 제어 장치(106)로부터 차량 경로 정보를 포함하는 정적 속도 프로파일 요청을 수신할 수 있다. 중앙 관리 서버(108)는 속도 제어 장치(106)로부터 차량(50)의 위치 정보를 수신할 수 있다. 중앙 관리 서버(108)는 차량(50)의 위치 정보에 대응하는 곳에 설치된 신호기(102)들의 교통 신호 정보를 속도 제어 장치(106)로 전송할 수 있다. 예를 들어, 중앙 관리 서버(108)는 차량 경로 정보 및 차량(50)의 위치 정보를 확인하여 상기 차량 경로 상에서 현재 차량(50)의 위치 및 현재 차량(50)의 위치 보다 기 설정된 거리까지 앞선 곳에 있는 신호기(102)들의 교통 신호 정보를 속도 제어 장치(106)로 전송할 수 있다.
한편, 여기서는 차량(50)이 속도 제어 장치(106)를 통해 차량(50)의 위치 정보를 중앙 관리 서버(108)로 전송하고, 중앙 관리 서버(108)로부터 신호기(102)의 교통 신호 정보를 수신하는 것으로 설명하였으나, 이에 한정되는 것은 아니며 차량(50) 내에 마련된 경로 가이드 장치(104)가 차량(50)의 위치 정보를 중앙 관리 서버(108)로 전송하고, 중앙 관리 서버(108)로부터 신호기(102)의 교통 신호 정보를 수신하도록 할 수도 있다.
중앙 관리 서버(108)는 속도 제어 장치(106)로부터 차량 경로 정보를 포함하는 정적 속도 프로파일 요청을 수신하는 경우, 차량 경로 정보에 대응하는 정적 속도 프로파일을 생성하여 속도 제어 장치(106)로 전송할 수 있다. 중앙 관리 서버(108)는 해당 차량 경로 상에 있는 도로 구간(또는 철로 구간)들의 기본 속도 및 신호기(102)의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성할 수 있다. 중앙 관리 서버(108)는 해당 차량 경로 상에 있는 도로 구간(또는 철로 구간)들의 기본 속도 및 신호기(102)의 교통 신호 정보 이외에 해당 차량 경로 상의 교통량 정보를 이용하여 정적 속도 프로파일을 생성할 수도 있다. 중앙 관리 서버(108)는 차량 경로에 대응하는 정적 속도 프로파일을 실시간으로(또는 주기적으로) 생성하여 속도 제어 장치(106)로 전송할 수 있다.
여기서, 경로 가이드 장치(104) 및 속도 제어 장치(106)는 별개의 하드웨어 장치로 구현될 수 있으나, 이에 한정되는 것은 아니며 하나의 하드웨어 장치에 통합시킬 수도 있다. 예를 들어, 경로 가이드 장치(104)에 속도 제어 장치(106)를 통합시켜 하나의 장치로 구현할 수 있다.
본 발명의 실시예에 의하면, 차량 경로에 대응하여 생성된 동적 속도 프로파일을 통해 차량(50)의 속도를 자동 제어함으로써, 운전자의 운전 피로도를 줄일 수 있으며, 그로 인해 차량(50)의 안전 운행을 유도할 수 있게 된다. 이때, 동적 속도 프로파일은 차량 경로 상의 각 구간 별 정적 속도(예를 들어, 제한 속도) 및 신호기의 교통 신호 정보를 기반으로 생성되므로, 차량(50)이 과속되는 것을 방지할 수 있게 된다.
도 3은 본 발명의 일 실시예에 따른 중앙 관리 서버가 차량 경로 정보에 대응하는 정적 속도 프로파일을 생성하는 방법을 나타낸 도면이다.
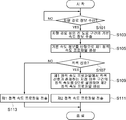
도 3을 참조하면, 속도 제어 장치(106)로부터 차량 경로 정보를 수신하는 경우(S 101), 중앙 관리 서버(108)는 데이터베이스(미도시)에서 상기 차량 경로 상의 전 도로 구간의 기본 속도 정보를 추출한다(S 103). 데이터베이스(미도시)는 각 도로 구간 별로 기본 속도 정보를 저장할 수 있다. 기본 속도 정보는 해당 도로 구간(또는 철로 구간)의 제한 속도를 기준으로 설정될 수 있다. 해당 도로 구간에서 커브 구간, 좌회전 구간, 및 우회전 구간 등에는 구간의 거리 또는 도로의 변곡 정도 등에 따라 제한 속도보다 낮게 기본 속도가 설정될 수 있다.
다음으로, 중앙 관리 서버(108)는 상기 차량 경로의 시작 지점부터 종착 지점까지의 전 도로 구간 별 기본 속도 정보를 바탕으로 차량 경로에 대응하는 제1 정적 속도 프로파일을 생성한다(S 105). 다음으로, 중앙 관리 서버(108)는 차량 경로 상에 위치하는 신호기(102)들의 교통 신호 정보에서 정지 신호가 존재하는지 여부를 확인한다(S 107). 중앙 관리 서버(108)는 각 신호기(102)들로부터 교통 신호 정보를 실시간(또는 주기적)으로 수신하므로, 상기 차량 경로 상에 위치하는 신호기(102)들의 교통 신호 정보에서 정지 신호가 존재하는지 여부를 확인할 수 있다.
단계 S 107의 확인 결과, 차량 경로 상에 정지 신호가 존재하는 경우, 중앙 관리 서버(108)는 제1 정적 속도 프로파일에서 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성할 수 있다(S 109). 다음으로, 중앙 관리 서버(108)는 제2 정적 속도 프로파일을 속도 제어 장치(106)로 전송할 수 있다(S 111).
단계 S 107의 확인 결과, 차량 경로 상에 정지 신호가 존재하지 않는 경우, 중앙 관리 서버(108)는 제1 정적 속도 프로파일을 속도 제어 장치(106)로 전송할 수 있다(S 113). 제1 정적 속도 프로파일의 경우, 각 도로 구간에 설정된 기본 속도가 해당 구간의 정적 속도에 해당하게 된다.
여기서, 중앙 관리 서버(108)는 차량 경로 상에 위치하는 신호기(102)들로부터 변경된 교통 신호 정보가 수신될 때마다(또는 주기적으로) 단계 S 107 이후의 과정을 수행하여 제1 정적 속도 프로파일 또는 제2 정적 속도 프로파일을 속도 제어 장치(106)로 전송할 수 있다. 또한, 중앙 관리 서버(108)는 속도 제어 장치(106)로부터 변경된 차량 경로 정보를 수신하는 경우, 변경된 차량 경로에 대응하여 단계 S 103 이후의 과정을 수행할 수 있다.
한편, 여기서는 중앙 관리 서버(108)가 신호기(102)들로부터 교통 신호 정보를 수신하는 것으로 설명하였으나, 이에 한정되는 것은 아니며 중앙 관리 서버(108)는 시간에 따른 각 신호기(102)들의 교통 신호 정보를 저장하고 있을 수도 있다. 즉, 신호기(102)의 교통 신호 정보는 일정 시간 간격으로 변경되므로, 중앙 관리 서버(108)가 시간에 따라 각 신호기(102)들의 교통 신호 정보를 저장하고 있을 수도 있다.
도 4는 본 발명의 일 실시예에 따른 중앙 관리 서버가 제1 정적 속도 프로파일에서 제2 정적 속도 프로파일을 생성하는 상태를 나타낸 도면이다.
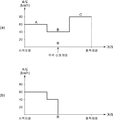
도 4의 (a)는 차량 경로에 대응하는 제1 정적 속도 프로파일을 나타낸 그래프이다. 도 4의 (a)를 참조하면, 차량 경로의 시작 지점부터 종착 지점까지의 도로 구간(A, B, C)들의 기본 속도가 각각 60km/h, 40km/h, 및 80km/h인 경우를 나타내었다. 여기서, 도로 구간(B)의 R 지점에서 정지 신호가 존재하는 경우를 살펴보기로 한다. R 지점에서 정지 신호가 존재하는 경우, R 지점 이후부터 종착 지점까지의 구간은 속도의 의미가 없기 때문에 정적 속도를 0으로 설정할 수 있다. 즉, 도 4의 (b)에서 도시하는 바와 같이, 제1 정적 속도 프로파일에서 정지 신호가 존재하는 지점(R 지점) 이후의 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성할 수 있다.
도 5는 본 발명의 일 실시예에 따른 속도 제어 장치가 정적 속도 프로파일을 이용하여 동적 속도 프로파일을 생성하는 방법을 나타낸 도면이다.
도 5를 참조하면, 중앙 관리 서버(108)로부터 차량 경로에 대응하는 정적 속도 프로파일을 수신하는 경우(S 201), 속도 제어 장치(106)는 정적 속도 프로파일을 이용하여 차량 경로 상의 거리를 정적 속도에 따라 복수 개의 구간으로 구분한다(S 203). 예를 들어, 정적 속도 프로파일이 도 4의 (a)와 같이 주어지는 경우, 속도 제어 장치(106)는 차량 경로 상의 거리(즉, 시작 지점부터 종착 지점까지의 거리)를 정적 속도가 60km/h인 제1 구간(A), 정적 속도가 40km/h인 제2 구간(B), 및 정적 속도가 80km/h인 제3 구간(C)으로 순차적으로 구분할 수 있다.
다음으로, 속도 제어 장치(106)는 차량(50)의 현재 위치에 속하는 구간(즉, N 구간)의 정적 속도와 다음 구간(즉, N+1 구간)의 정적 속도를 비교한다(S 205).
단계 S 205의 비교 결과, 차량(50)의 현재 위치에 속하는 구간(즉, N 구간)의 정적 속도가 다음 구간(즉, N+1 구간)의 정적 속도보다 큰 경우(즉, 차량(50)이 감속해야 하는 경우), 속도 제어 장치(106)는 잔여 거리 및 제동 거리를 계산한다(S 207). 여기서, 잔여 거리는 차량(50)의 현재 위치에서 차량(50)의 현재 위치에 속하는 구간(현재 구간)이 종료되는 지점까지의 거리를 말한다. 제동 거리는 차량(50)의 현재 속도에서 다음 구간(즉, N+1)의 정적 속도까지 감속하는데 걸리는 거리를 말한다. 제동 거리는 차량(50)의 현재 속도, 차량(50)의 현재 속도와 다음 구간의 정적 속도 간의 차이, 차량(50)의 제동 성능 등에 따라 달라질 수 있다. 제동 거리는 차량(50)의 탑승자가 차량(50)의 감속에 따른 불안감 및 불쾌감을 느끼지 않는 한도에서 설정될 수 있다.
다음으로, 속도 제어 장치(106)는 잔여 거리와 제동 거리를 비교한다(S 209). 단계 S 209의 비교 결과, 잔여 거리가 제동 거리보다 큰 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 잔여 거리 및 제동 거리의 차이에 해당하는 거리까지(즉, 차량(50)의 현재 위치부터 감속 개시 지점까지)는 현재 구간의 정적 속도(예를 들어, 해당 구간의 제한 속도)로 차량(50)의 동적 속도를 설정하고, 감속 개시 시점부터 해당 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 차량(50)의 동적 속도를 설정할 수 있다(S 211). 감속 제어 정보는 감속 개시 시점에서의 해당 구간의 정적 속도와 다음 구간의 정적 속도를 연결하는 제동 속도 곡선으로 구현될 수 있다. 그러면, 차량(50)의 속도가 다음 구간의 개시 지점(즉, 해당 구간의 종료 지점)에서 다음 구간의 정적 속도까지 감속될 수 있게 된다.
단계 S 209의 비교 결과, 잔여 거리가 제동 거리 이하인 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 해당 구간의 종료 지점까지(즉, 잔여 거리) 기 설정된 감속 제어 정보(즉, 제동 속도 곡선)에 따라 차량(50)의 동적 속도를 설정할 수 있다(S 213). 잔여 거리가 제동 거리 이하인 경우는 차량(50)이 다음 구간의 개시 지점까지 제동 거리를 확보하지 못한 경우이므로, 무리하게 급감속시키지 않고 기 설정된 제동 속도 곡선에 따라 차량(50)의 속도를 제어하도록 할 수 있다. 이 경우, 차량(50)의 속도는 다음 구간의 개시 지점에서 일정 거리 지난 후에야 다음 구간의 정적 속도까지 감속되게 된다.
단계 S 205의 비교 결과, 차량(50)의 현재 위치에 속하는 구간(즉, N 구간)의 정적 속도가 다음 구간(즉, N+1 구간)의 정적 속도보다 작은 경우(즉, 차량(50)이 가속해야 하는 경우), 속도 제어 장치(106)는 잔여 거리 및 가속 거리를 계산한다(S 215). 여기서, 가속 거리는 차량(50)의 현재 속도에서 다음 구간(즉, N+1)의 정적 속도까지 가속하는데 걸리는 거리를 말한다. 가속 거리는 차량(50)의 현재 속도, 차량(50)의 현재 속도와 다음 구간의 정적 속도 간의 차이, 차량(50)의 가속 성능 등에 따라 달라질 수 있다. 가속 거리는 차량(50)의 탑승자가 차량(50)의 가속에 따른 불안감 및 불쾌감을 느끼지 않는 한도에서 설정될 수 있다.
다음으로, 속도 제어 장치(106)는 잔여 거리와 가속 거리를 비교한다(S 217). 단계 S 217의 비교 결과, 잔여 거리가 가속 거리보다 큰 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 잔여 거리 및 가속 거리의 차이에 해당하는 거리까지(즉, 차량(50)의 현재 위치부터 가속 개시 지점까지)는 해당 구간의 정적 속도(예를 들어, 해당 구간의 제한 속도)로 차량(50)의 동적 속도를 설정하고, 가속 개시 시점부터 해당 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 차량(50)의 동적 속도를 설정할 수 있다(S 219). 가속 제어 정보는 가속 개시 시점에서의 해당 구간의 정적 속도와 다음 구간의 정적 속도를 연결하는 가속 속도 곡선으로 구현될 수 있다. 그러면, 차량(50)의 속도가 다음 구간의 개시 지점(즉, 해당 구간의 종료 지점)에서 다음 구간의 정적 속도까지 가속될 수 있게 된다.
단계 S 217의 비교 결과, 잔여 거리가 가속 거리 이하인 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 해당 구간의 종료 지점까지(즉, 잔여 거리) 기 설정된 가속 제어 정보(즉, 가속 속도 곡선)에 따라 차량(50)의 동적 속도를 설정할 수 있다(S 221). 잔여 거리가 가속 거리 이하인 경우는 차량(50)이 다음 구간의 개시 지점까지 가속 거리를 확보하지 못한 경우이므로, 무리하게 급가속하지 않고 기 설정된 가속 속도 곡선에 따라 차량(50)의 속도를 제어하도록 할 수 있다. 이 경우, 차량(50)의 속도는 다음 구간의 개시 지점에서 일정 거리 지난 후에야 다음 구간의 정적 속도까지 가속되게 된다.
단계 S 205 부터 단계 S 221의 과정을 수행하면, 속도 제어 장치(106)는 차량(50)의 현재 위치에 속하는 구간(즉, N 구간)의 동적 속도 정보를 구할 수 있게 된다.
다음으로, 속도 제어 장치(106)는 차량 경로 상의 전체 구간의 동적 속도 정보를 구하여 차량 경로에 대응하는 동적 속도 프로파일을 생성한다(S 223). 속도 제어 장치(106)는 차량 경로 상의 각 구간에 대해 단계 S 205 부터 단계 S 221의 과정을 수행하여 각 구간들의 동적 속도 정보를 구할 수 있다. 속도 제어 장치(106)는 차량 경로의 시작 지점부터 종착 지점까지의 각 구간 별 동적 속도 정보를 연결하여 차량 경로에 대응하는 동적 속도 프로파일을 생성할 수 있다.
속도 제어 장치(106)는 중앙 관리 서버(108)로부터 정적 속도 프로파일이 수신될 때마다(또는 정적 속도 프로파일이 갱신될 때마다), 상기 과정을 수행하여 차량 경로에 대응하는 동적 속도 프로파일을 재생성(또는 갱신)할 수 있다. 속도 제어 장치(106)는 차량(50)의 속도가 각 구간 별 설정된 동적 속도가 되도록 제어할 수 있다. 그러나, 이에 한정되는 것은 아니며 속도 제어 장치(106)는 앞 차량과의 거리에 따라 차량(50)의 속도를 상기 동적 속도 이내로 제어할 수도 있다.
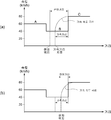
도 6은 본 발명의 일 실시예에 따른 속도 제어 장치에서, 잔여 거리와 제동 거리에 따른 동적 속도 정보를 구하는 상태를 나타낸 도면이다. 여기서, 현재 구간(A)은 정적 속도가 60km/h이고, 다음 구간(B)은 정적 속도가 40km/h로 차량(50)이 감속해야 하는 경우를 나타내었다.
도 6의 (a)를 참조하면, 잔여 거리가 제동 거리보다 큰 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 감속 개시 지점까지는 해당 구간의 정적 속도(예를 들어, 60km/h)로 차량(50)의 속도를 설정할 수 있다. 그리고, 속도 제어 장치(106)는 감속 개시 시점부터 해당 구간(A)의 종료 지점까지는 기 설정된 제동 속도 곡선(즉, 감속 제어 정보)에 따라 차량(50)의 속도를 설정할 수 있다. 제동 속도 곡선은 감속 개시 시점에서의 해당 구간의 정적 속도와 다음 구간의 정적 속도를 연결하며 형성될 수 있다.
도 6의 (b)를 참조하면, 잔여 거리가 제동 거리 이하인 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 해당 구간(A)의 종료 지점까지(즉, 잔여 거리) 차량(50)의 속도를 기 설정된 제동 속도 곡선에 따라 설정할 수 있다.
도 7은 본 발명의 일 실시예에 따른 속도 제어 장치에서, 잔여 거리와 가속 거리에 따른 동적 속도 정보를 구하는 상태를 나타낸 도면이다. 여기서, 현재 구간(B)은 정적 속도가 40km/h이고, 다음 구간(C)은 정적 속도가 80km/h로 차량(50)이 가속해야 하는 경우를 나타내었다.
도 7의 (a)를 참조하면, 잔여 거리가 가속 거리보다 큰 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 가속 개시 지점까지는 해당 구간의 정적 속도(예를 들어, 40km/h)로 차량(50)의 속도를 설정할 수 있다. 그리고, 속도 제어 장치(106)는 가속 개시 시점부터 해당 구간(B)의 종료 지점까지는 기 설정된 가속 속도 곡선(즉, 가속 제어 정보)에 따라 차량(50)의 속도를 설정할 수 있다. 가속 속도 곡선은 가속 개시 시점에서의 해당 구간의 정적 속도와 다음 구간의 정적 속도를 연결하며 형성될 수 있다.
도 7의 (b)를 참조하면, 잔여 거리가 가속 거리 이하인 경우, 속도 제어 장치(106)는 차량(50)의 현재 위치부터 해당 구간(B)의 종료 지점까지(즉, 잔여 거리) 차량(50)의 속도를 기 설정된 가속 속도 곡선에 따라 설정할 수 있다.
도 8은 본 발명의 일 실시예에 따른 중앙 관리 서버의 구성을 나타낸 도면이다.
도 8을 참조하면, 중앙 관리 서버(108)는 통신부(111), 신호기 정보 관리부(113), 정적 속도 프로파일 생성부(115), 및 데이터베이스(117)를 포함할 수 있다.
통신부(111)는 각 신호기(102)와 통신을 수행할 수 있다. 통신부(111)는 각 신호기(102)로부터 교통 신호 정보를 수신할 수 있다. 통신부(111)는 속도 제어 장치(106)와 통신을 수행할 수 있다. 통신부(111)는 속도 제어 장치(106)로부터 차량(50)의 차량 경로 정보를 수신할 수 있다. 통신부(111)는 속도 제어 장치(106)로부터 차량(50)의 위치 정보를 수신할 수 있다.
신호기 정보 관리부(113)는 통신부(111)가 차량(50)의 위치 정보 및 차량 경로 정보를 수신하는 경우, 데이터베이스(117)에서 차량 경로 상에 위치하는 신호기(102)들의 교통 신호 정보를 추출한 후, 통신부(111)를 통해 속도 제어 장치(106)로 전송할 수 있다.
정적 속도 프로파일 생성부(115)는 통신부(111)가 차량 경로 정보를 수신하는 경우, 데이터베이스(117)에서 차량 경로 상의 전 도로 구간의 기본 속도 정보를 추출하여 차량 경로에 대응하는 제1 정적 속도 프로파일을 생성할 수 있다. 정적 속도 프로파일 생성부(115)는 차량 경로 상에 정지 신호가 존재하는 경우, 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성할 수 있다. 정적 속도 프로파일 생성부(115)는 차량 경로 상의 정지 신호의 존재 여부에 따라 제1 정적 속도 프로파일 또는 제2 정적 속도 프로파일을 통신부(111)를 통해 속도 제어 장치(106)로 전송할 수 있다.
데이터베이스(117)는 통신부(111)가 수신한 각 신호기(102)들의 교통 신호 정보를 저장할 수 있다. 데이터베이스(117)는 각 신호기(102)들의 위치 정보를 저장할 수 있다. 데이터베이스(117)는 차량(50) 별로 통신부(111)가 수신한 차량(50)의 위치 정보 및 차량 경로 정보를 저장할 수 있다. 데이터베이스(117)는 각 도로 구간 별로 기본 속도 정보를 저장할 수 있다.
도 9는 본 발명의 일 실시예에 따른 속도 제어 장치의 구성을 나타낸 도면이다.
도 9를 참조하면, 속도 제어 장치(106)는 통신부(121), 동적 속도 프로파일 생성부(123), 및 저장부(125)를 포함할 수 있다.
통신부(121)는 차량(50) 내 경로 가이드 장치(104)와 통신을 수행할 수 있다. 통신부(121)는 경로 가이드 장치(104)로부터 차량(50)의 위치 정보를 수신할 수 있다. 통신부(121)는 경로 가이드 장치(104)로부터 차량(50)의 차량 경로 정보를 수신할 수 있다. 통신부(121)는 경로 가이드 장치(104)로 차량 경로 상의 신호기(102)들의 교통 신호 정보를 전달할 수 있다.
통신부(121)는 중앙 관리 서버(108)와 무선 통신을 수행할 수 있다. 통신부(121)는 차량(50)의 위치 정보 및 차량(50)의 차량 경로 정보를 각각 중앙 관리 서버(108)로 전송할 수 있다. 통신부(121)는 중앙 관리 서버(108)로부터 차량 경로에 대응하는 정적 속도 프로파일을 수신할 수 있다. 통신부(121)는 중앙 관리 서버(108)로부터 차량 경로 상의 신호기(102)들의 교통 신호 정보를 수신할 수 있다.
동적 속도 프로파일 생성부(123)는 통신부(121)가 수신한 정적 속도 프로파일을 이용하여 차량 경로에 대응하는 동적 속도 프로파일을 생성할 수 있다. 동적 속도 프로파일 생성부(123)는 구간 속도 비교부(131), 거리 계산부(133), 구간 속도 설정부(135), 및 프로파일 생성부(137)를 포함할 수 있다.
구간 속도 비교부(131)는 정적 속도 프로파일을 이용하여 차량 경로 상의 거리를 정적 속도에 따라 복수 개의 구간으로 구분할 수 있다. 구간 속도 비교부(131)는 차량(50)의 현재 위치에 속하는 구간의 정적 속도와 다음 구간의 정적 속도를 비교할 수 있다.
거리 계산부(133)는 차량(50)의 현재 위치에 속하는 구간의 정적 속도가 다음 구간의 정적 속도보다 큰 경우 차량(50)의 잔여 거리 및 제동 거리를 계산할 수 있다. 거리 계산부(133)는 차량(50)의 현재 위치에 속하는 구간의 정적 속도가 다음 구간의 정적 속도보다 작은 경우 차량(50)의 잔여 거리 및 가속 거리를 계산할 수 있다.
구간 속도 설정부(135)는 거리 계산부(133)가 계산한 잔여 거리와 제동 거리를 비교하여 해당 구간에서 차량(50)의 속도를 설정할 수 있다. 구간 속도 설정부(135)는 거리 계산부(133)가 계산한 잔여 거리와 가속 거리를 비교하여 해당 구간에서 차량(50)의 동적 속도를 설정할 수 있다.
프로파일 생성부(137)는 차량 경로의 시작 지점부터 종착 지점까지의 각 구간 별 동적 속도 정보를 연결하여 차량 경로에 대응하는 동적 속도 프로파일을 생성할 수 있다.
저장부(125)는 통신부(121)가 수신한 차량(50)의 위치 정보 및 차량 경로 정보를 저장할 수 있다. 저장부(125)는 통신부(121)가 수신한 차량 경로 상의 신호기(102)들의 교통 신호 정보를 저장할 수 있다. 저장부(125)는 통신부(121)가 수신한 정적 속도 프로파일을 저장할 수 있다. 저장부(125)는 구간 속도 설정부(135)가 설정한 각 구간 별 차량(50)의 동적 속도 정보를 저장할 수 있다. 저장부(125)는 프로파일 생성부(137)가 생성한 동적 속도 프로파일을 저장할 수 있다.
이상에서 대표적인 실시예를 통하여 본 발명에 대하여 상세하게 설명하였으나, 본 발명이 속하는 기술분야에서 통상의 지식을 가진 자는 상술한 실시예에 대하여 본 발명의 범주에서 벗어나지 않는 한도 내에서 다양한 변형이 가능함을 이해할 것이다. 그러므로 본 발명의 권리범위는 설명된 실시예에 국한되어 정해져서는 안 되며, 후술하는 특허청구범위뿐만 아니라 이 특허청구범위와 균등한 것들에 의해 정해져야 한다.
100 : 차량 속도 제어 시스템
102 : 신호기
104 : 경로 가이드 장치
106 : 속도 제어 장치
108 : 중앙 관리 서버
111 : 통신부
113 : 신호기 정보 관리부
115 : 정적 속도 프로파일 생성부
117 : 데이터베이스
121 : 통신부
123 : 동적 속도 프로파일 생성부
125 : 저장부
131 : 구간 속도 비교부
133 : 거리 계산부
135 : 구간 속도 설정부
137 : 프로파일 생성부

Claims (36)

  1. 차량 경로 정보를 수신하는 경우, 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하는 중앙 관리 서버; 및
    상기 중앙 관리 서버로부터 상기 정적 속도 프로파일을 수신하며, 상기 차량 경로를 상기 정적 속도 프로파일에 따라 복수 개의 구간으로 구분하며, 상기 정적 속도 프로파일을 이용하여 각 구간의 동적 속도 정보를 생성하고, 생성한 동적 속도 정보를 기반으로 상기 차량의 속도를 제어하는 속도 제어 장치를 포함하는, 차량 속도 제어 시스템.
  2. 청구항 1에 있어서,
    상기 중앙 관리 서버는,
    상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하고, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성하는, 차량 속도 제어 시스템.
  3. 청구항 2에 있어서,
    상기 중앙 관리 서버는,
    상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 속도 제어 장치로 전송하는, 차량 속도 제어 시스템.
  4. 청구항 1에 있어서,
    상기 속도 제어 장치는,
    상기 정적 속도 프로파일을 이용하여 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하며, 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산하는, 차량 속도 제어 시스템.
  5. 청구항 4에 있어서,
    상기 속도 제어 장치는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 잔여 거리와 상기 제동 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성하는, 차량 속도 제어 시스템.
  6. 청구항 5에 있어서,
    상기 속도 제어 장치는,
    상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 차량 속도 제어 시스템.
  7. 청구항 5에 있어서,
    상기 속도 제어 장치는,
    상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 차량 속도 제어 시스템.
  8. 청구항 4에 있어서,
    상기 속도 제어 장치는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 잔여 거리와 상기 가속 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성하는, 차량 속도 제어 시스템.
  9. 청구항 8에 있어서,
    상기 속도 제어 장치는,
    상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 차량 속도 제어 시스템.
  10. 청구항 8에 있어서,
    상기 속도 제어 장치는,
    상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 차량 속도 제어 시스템.
  11. 청구항 1에 있어서,
    상기 속도 제어 장치는,
    상기 각 구간의 동적 속도 정보를 연결하여 상기 차량 경로에 대응하는 동적 속도 프로파일을 생성하는, 차량 속도 제어 시스템.
  12. 청구항 1에 있어서,
    상기 차량 속도 제어 시스템은,
    상기 차량에 마련되고, 상기 차량 경로 정보를 생성하는 경로 가이드 장치를 더 포함하고,
    상기 중앙 관리 서버는, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 경로 가이드 장치로 전송하는, 차량 속도 제어 시스템.
  13. 청구항 12에 있어서,
    상기 중앙 관리 서버는,
    상기 차량으로부터 상기 차량의 위치 정보를 수신하고, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 경로 가이드 장치로 전송하는, 차량 속도 제어 시스템.
  14. 중앙 관리 서버가 차량으로부터 차량 경로 정보를 수신하는 단계;
    상기 중앙 관리 서버가 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하는 단계;
    상기 중앙 관리 서버가 상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계;
    상기 차량에 마련된 속도 제어 장치가 상기 차량 경로를 상기 정적 속도 프로파일에 따라 복수 개의 구간으로 구분하는 단계; 및
    상기 속도 제어 장치가 상기 정적 속도 프로파일을 이용하여 각 구간의 동적 속도 정보를 생성하는 단계를 포함하는, 차량 속도 제어 방법.
  15. 청구항 14에 있어서,
    상기 정적 속도 프로파일을 생성하는 단계는,
    상기 중앙 관리 서버가 상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하는 단계; 및
    상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 중앙 관리 서버가 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성하는 단계를 포함하는, 차량 속도 제어 방법.
  16. 청구항 15에 있어서,
    상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계는,
    상기 중앙 관리 서버가 상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 차량으로 전송하는, 차량 속도 제어 방법.
  17. 청구항 14에 있어서,
    상기 정적 속도 프로파일을 상기 차량으로 전송하는 단계는,
    상기 중앙 관리 서버가 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 차량으로 전송하는 단계를 포함하는, 차량 속도 제어 방법.
  18. 청구항 17에 있어서,
    상기 차량 경로 정보를 수신하는 단계는, 상기 차량으로부터 상기 차량의 위치 정보를 수신하는 단계를 포함하고,
    상기 신호기의 교통 신호 정보를 상기 차량으로 전송하는 단계는, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 차량으로 전송하는, 차량 속도 제어 방법.
  19. 청구항 14에 있어서,
    상기 동적 속도 정보를 생성하는 단계는,
    상기 속도 제어 장치가 상기 정적 속도 프로파일을 이용하여 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하며, 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산하는 단계를 포함하는, 차량 속도 제어 방법.
  20. 청구항 19에 있어서,
    상기 동적 속도 정보를 생성하는 단계는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 속도 제어 장치가 상기 잔여 거리와 상기 제동 거리를 비교하는 단계; 및
    상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함하는, 차량 속도 제어 방법.
  21. 청구항 20에 있어서,
    상기 잔여 거리와 상기 제동 거리를 비교하는 단계 이후에,
    상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함하는, 차량 속도 제어 방법.
  22. 청구항 19에 있어서,
    상기 동적 속도 정보를 생성하는 단계는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 속도 제어 장치가 상기 잔여 거리와 상기 가속 거리를 비교하는 단계; 및
    상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함하는, 차량 속도 제어 방법.
  23. 청구항 22에 있어서,
    상기 잔여 거리와 상기 가속 거리를 비교하는 단계 이후에,
    상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는 단계를 포함하는, 차량 속도 제어 방법.
  24. 청구항 14에 있어서,
    상기 동적 속도 정보를 생성하는 단계 이후에,
    상기 속도 제어 장치가 상기 각 구간의 동적 속도 정보를 연결하여 상기 차량 경로에 대응하는 동적 속도 프로파일을 생성하는 단계를 더 포함하는, 차량 속도 제어 방법.
  25. 차량으로부터 차량 경로 정보를 수신하는 통신부; 및
    상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보 및 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 이용하여 상기 차량 경로에 대응하는 정적 속도 프로파일을 생성하고, 상기 통신부를 통해 상기 정적 속도 프로파일을 상기 차량으로 전송하는 정적 속도 프로파일 생성부를 포함하는, 중앙 관리 서버.
  26. 청구항 25에 있어서,
    상기 정적 속도 프로파일 생성부는,
    상기 차량 경로 상의 도로 구간 또는 철로 구간에 설정된 기본 속도 정보를 이용하여 제1 정적 속도 프로파일을 생성하고, 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보에 정지 신호가 포함된 경우, 상기 제1 정적 속도 프로파일에서 상기 정지 신호가 존재하는 지점 이후 구간의 정적 속도를 0으로 설정하여 제2 정적 속도 프로파일을 생성하는, 중앙 관리 서버.
  27. 청구항 26에 있어서,
    상기 정적 속도 프로파일 생성부는,
    상기 차량 경로 상에 위치하는 신호기의 정지 신호 존재 여부에 따라 상기 제1 정적 속도 프로파일 또는 상기 제2 정적 속도 프로파일을 상기 속도 제어 장치로 전송하는, 중앙 관리 서버.
  28. 청구항 25에 있어서,
    상기 중앙 관리 서버는,
    상기 통신부를 통해 상기 차량 경로 상에 위치하는 신호기의 교통 신호 정보를 상기 차량으로 전송하는 신호기 정보 관리부를 더 포함하는, 중앙 관리 서버.
  29. 청구항 28에 있어서,
    상기 통신부는, 상기 차량으로부터 상기 차량의 위치 정보를 수신하고,
    상기 신호기 정보 관리부는, 상기 차량 경로 상에서 상기 차량의 현재 위치로부터 기 설정된 거리까지 위치한 신호기들의 교통 신호 정보를 상기 차량으로 전송하는, 중앙 관리 서버.
  30. 차량 경로에 대응하는 정적 속도 프로파일에 따라 상기 차량 경로를 복수 개의 구간으로 구분하고, 제1 구간의 정적 속도와 상기 제1 구간에 후속하는 제2 구간의 정적 속도를 비교하는 구간 속도 비교부;
    상기 구간 속도 비교부의 비교 결과에 따라 제동 거리 및 가속 거리 중 어느 하나와 잔여 거리를 계산하는 거리 계산부; 및
    상기 구간 속도 비교부의 비교 결과에 따라 상기 잔여 거리 및 상기 제동 거리 또는 상기 잔여 거리 및 상기 가속 거리를 비교하여 각 구간의 동적 속도 정보를 생성하는 구간 속도 설정부를 포함하는, 속도 제어 장치.
  31. 청구항 30에 있어서,
    상기 구간 속도 설정부는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 큰 경우, 상기 잔여 거리와 상기 제동 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성하는, 속도 제어 장치.
  32. 청구항 31에 있어서,
    상기 구간 속도 설정부는,
    상기 잔여 거리가 상기 제동 거리보다 큰 경우, 상기 속도 제어 장치가 상기 차량의 현재 위치부터 감속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 감속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 속도 제어 장치.
  33. 청구항 31에 있어서,
    상기 구간 속도 설정부는,
    상기 잔여 거리가 상기 제동 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 감속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 속도 제어 장치.
  34. 청구항 30에 있어서,
    상기 구간 속도 설정부는,
    상기 제1 구간의 정적 속도가 상기 제2 구간의 정적 속도보다 작은 경우, 상기 잔여 거리와 상기 가속 거리를 비교하여 상기 제1 구간의 동적 속도 정보를 생성하는, 속도 제어 장치.
  35. 청구항 34에 있어서,
    상기 구간 속도 설정부는,
    상기 잔여 거리가 상기 가속 거리보다 큰 경우, 상기 차량의 현재 위치부터 가속 개시 지점까지는 상기 제1 구간의 정적 속도로 상기 차량의 동적 속도를 설정하고, 상기 가속 개시 지점부터 상기 제1 구간의 종료 지점까지는 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 속도 제어 장치.
  36. 청구항 34에 있어서,
    상기 구간 속도 설정부는,
    상기 잔여 거리가 상기 가속 거리 이하인 경우, 상기 차량의 현재 위치부터 상기 제1 구간의 종료 지점까지 기 설정된 가속 제어 정보에 따라 상기 차량의 동적 속도를 설정하는, 속도 제어 장치.
KR1020140066553A 2014-05-30 2014-05-30 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법 Ceased KR20150137902A (ko)

Priority Applications (1)

Application Number Priority Date Filing Date Title
KR1020140066553A KR20150137902A (ko) 2014-05-30 2014-05-30 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
KR1020140066553A KR20150137902A (ko) 2014-05-30 2014-05-30 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법

Publications (1)

Publication Number Publication Date
KR20150137902A true KR20150137902A (ko) 2015-12-09

Family

ID=54873774

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020140066553A Ceased KR20150137902A (ko) 2014-05-30 2014-05-30 속도 제어 장치, 중앙 관리 서버, 및 이를 이용한 차량 속도 제어 시스템과 방법

Country Status (1)

Country Link
KR (1) KR20150137902A (ko)

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
GB2560813A (en) * 2017-02-03 2018-09-26 Ford Global Tech Llc Speed controller for a vehicle
WO2018171464A1 (zh) * 2017-03-21 2018-09-27 广东数相智能科技有限公司 一种根据导航路径规划车速的方法、装置及系统
CN111681438A (zh) * 2020-06-05 2020-09-18 青海师范大学 一种交通灯车速引导系统
US20200346659A1 (en) * 2017-09-26 2020-11-05 Avl List Gmbh Method and a device for generating a dynamic speed profile of a motor vehicle
KR102773108B1 (ko) * 2023-11-03 2025-02-26 주식회사 라이노스 과속예측 경고장치 및 그 동작 방법

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
GB2560813A (en) * 2017-02-03 2018-09-26 Ford Global Tech Llc Speed controller for a vehicle
US10392014B2 (en) 2017-02-03 2019-08-27 Ford Global Technologies, Llc Speed controller for a vehicle
GB2560813B (en) * 2017-02-03 2021-12-15 Ford Global Tech Llc Speed controller for a vehicle
WO2018171464A1 (zh) * 2017-03-21 2018-09-27 广东数相智能科技有限公司 一种根据导航路径规划车速的方法、装置及系统
US20200346659A1 (en) * 2017-09-26 2020-11-05 Avl List Gmbh Method and a device for generating a dynamic speed profile of a motor vehicle
US11897494B2 (en) * 2017-09-26 2024-02-13 Avl List Gmbh Method and a device for generating a dynamic speed profile of a motor vehicle
CN111681438A (zh) * 2020-06-05 2020-09-18 青海师范大学 一种交通灯车速引导系统
KR102773108B1 (ko) * 2023-11-03 2025-02-26 주식회사 라이노스 과속예측 경고장치 및 그 동작 방법

Similar Documents

Publication Publication Date Title
CN115769287B (zh) 自动驾驶装置、车辆控制方法
JP6662828B2 (ja) 運転支援システム、運転支援装置および運転支援方法
JP6206120B2 (ja) 合流支援システム
US9802613B2 (en) Driver assistance system for motor vehicles
US10380888B2 (en) Information processing apparatus, information processing method, and program
US9702710B2 (en) Driving support apparatus
CN111731295B (zh) 行驶控制装置、行驶控制方法以及存储程序的存储介质
US11254311B2 (en) Lateral adaptive cruise control
CN105501221B (zh) 一种基于车车通信的自适应巡航系统和控制方法
US20140316671A1 (en) Platoon travel system
JP5704229B2 (ja) 運転支援装置及び車両用情報処理装置
US11377101B2 (en) Information processing apparatus, information processing method, and vehicle
WO2017094904A1 (ja) 走行軌跡生成装置、走行軌跡生成方法
JP2017149254A (ja) 車両制御装置
CN106601001A (zh) 一种车辆通信方法及系统
US12110010B2 (en) Driving assistance device
JP2017132408A (ja) 車両制御装置
WO2022145286A1 (ja) 情報処理装置、情報処理方法、プログラム、移動装置、及び、情報処理システム
US20180050675A1 (en) Apparatus for reducing a speed of a motor vehicle
US9533574B2 (en) Speed control system and speed control method for curved road section
KR101996235B1 (ko) 차량 주행 제어방법 및 장치
KR20210082448A (ko) 정보 처리 장치, 정보 처리 방법 및 정보 처리 프로그램
JP2019079363A (ja) 車両制御装置
JP7601172B2 (ja) 車線変更支援装置、車線変更支援方法、プログラム
JP2020095474A (ja) 運転支援装置、車両、運転支援装置の制御方法および運転支援プログラム

Legal Events

Date Code Title Description
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

P22-X000 Classification modified

St.27 status event code: A-2-2-P10-P22-nap-X000

A201 Request for examination
PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

E601 Decision to refuse application
PE0601 Decision on rejection of patent

St.27 status event code: N-2-6-B10-B15-exm-PE0601

PN2301 Change of applicant

St.27 status event code: A-3-3-R10-R13-asn-PN2301

St.27 status event code: A-3-3-R10-R11-asn-PN2301

R11 Change to the name of applicant or owner or transfer of ownership requested

Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R11-ASN-PN2301 (AS PROVIDED BY THE NATIONAL OFFICE)

R13 Change to the name of applicant or owner recorded

Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R13-ASN-PN2301 (AS PROVIDED BY THE NATIONAL OFFICE)