KR20160043377A - 차량용 레이더 제어장치 및 제어방법 - Google Patents
차량용 레이더 제어장치 및 제어방법 Download PDFInfo
- Publication number
- KR20160043377A KR20160043377A KR1020140137673A KR20140137673A KR20160043377A KR 20160043377 A KR20160043377 A KR 20160043377A KR 1020140137673 A KR1020140137673 A KR 1020140137673A KR 20140137673 A KR20140137673 A KR 20140137673A KR 20160043377 A KR20160043377 A KR 20160043377A
- Authority
- KR
- South Korea
- Prior art keywords
- radar
- signal
- controlling
- vehicle
- radar signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
- 238000000034 method Methods 0.000 title claims abstract description 12
- 238000001514 detection method Methods 0.000 claims abstract description 60
- 230000005540 biological transmission Effects 0.000 claims abstract description 26
- 230000002093 peripheral effect Effects 0.000 claims abstract description 5
- 239000011159 matrix material Substances 0.000 claims description 9
- 238000011895 specific detection Methods 0.000 claims description 3
- 238000010586 diagram Methods 0.000 description 6
- 230000008054 signal transmission Effects 0.000 description 2
- 230000001419 dependent effect Effects 0.000 description 1
Images



Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/88—Radar or analogous systems specially adapted for specific applications
- G01S13/93—Radar or analogous systems specially adapted for specific applications for anti-collision purposes
- G01S13/931—Radar or analogous systems specially adapted for specific applications for anti-collision purposes of land vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18163—Lane change; Overtaking manoeuvres
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/02—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to ambient conditions
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/35—Details of non-pulse systems
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/40—Means for monitoring or calibrating
- G01S7/4004—Means for monitoring or calibrating of parts of a radar system
- G01S7/4008—Means for monitoring or calibrating of parts of a radar system of transmitters
- G01S7/4013—Means for monitoring or calibrating of parts of a radar system of transmitters involving adjustment of the transmitted power
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/40—Means for monitoring or calibrating
- G01S7/4004—Means for monitoring or calibrating of parts of a radar system
- G01S7/4026—Antenna boresight
- G01S7/403—Antenna boresight in azimuth, i.e. in the horizontal plane
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01Q—ANTENNAS, i.e. RADIO AERIALS
- H01Q1/00—Details of, or arrangements associated with, antennas
- H01Q1/27—Adaptation for use in or on movable bodies
- H01Q1/32—Adaptation for use in or on road or rail vehicles
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01Q—ANTENNAS, i.e. RADIO AERIALS
- H01Q9/00—Electrically-short antennas having dimensions not more than twice the operating wavelength and consisting of conductive active radiating elements
- H01Q9/04—Resonant antennas
- H01Q9/0407—Substantially flat resonant element parallel to ground plane, e.g. patch antenna
-
- H—ELECTRICITY
- H03—ELECTRONIC CIRCUITRY
- H03M—CODING; DECODING; CODE CONVERSION IN GENERAL
- H03M1/00—Analogue/digital conversion; Digital/analogue conversion
- H03M1/12—Analogue/digital converters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2420/00—Indexing codes relating to the type of sensors based on the principle of their operation
- B60W2420/40—Photo, light or radio wave sensitive means, e.g. infrared sensors
- B60W2420/408—Radar; Laser, e.g. lidar
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2300/00—Purposes or special features of road vehicle drive control systems
- B60Y2300/18—Propelling the vehicle
- B60Y2300/18008—Propelling the vehicle related to particular drive situations
- B60Y2300/18166—Overtaking, changing lanes
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/88—Radar or analogous systems specially adapted for specific applications
- G01S13/93—Radar or analogous systems specially adapted for specific applications for anti-collision purposes
- G01S13/931—Radar or analogous systems specially adapted for specific applications for anti-collision purposes of land vehicles
- G01S2013/9315—Monitoring blind spots
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Mathematical Physics (AREA)
- Electromagnetism (AREA)
- Theoretical Computer Science (AREA)
- Traffic Control Systems (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
Description
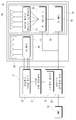
도 2는 본 발명의 바람직한 일 실시예에 따른 차량용 레이더 제어장치의 개략적인 블록도이다.
도 3은 본 발명의 바람직한 일 실시예에 따른 차량용 레이더 제어장치를 포함한 차량용 레이더의 구성도이다.
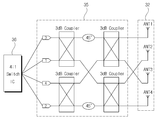
도 4는 본 발명의 바람직한 일 실시예에 따른 차량용 레이더 제어장치의 송신부의 일부분을 나타내는 참고도이다.
도 5는 본 발명의 바람직한 일 실시예에 따른 제1모드 탐지영역(a)과 제2모드 탐지영역(b)를 나타내는 참고도이다.
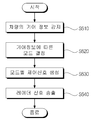
도 6은 본 발명의 바람직한 일 실시예에 따른 차량용 레이더 제어방법의 흐름도이다.
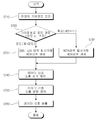
도 7은 본 발명의 바람직한 일 실시예에 따른 차량용 레이더 제어방법의 흐름도이다.
20:제어부
22:아날로그 디지털 컨버터
24:디지털 신호 프로세서
26:마이크로 컨트롤러 유닛
30:송신부
32:송신안테나
34:조향장치
35:4x4 Butler Matrix Beamforming Network
36:4:1스위치IC
38:출력제어 장치
39:Tx-MMIC
40:수신부
42:수신안테나
44:Rx-MMIC
50:HMI(Human Machine Interface)
100:차량용 레이더
110:방향1~4의 기준선
111:방향1
112:방향2
113:방향3
114:방향4
210:사각지대검출영역
220:차선변경보조영역
230:후방출차보조영역
Claims (8)
- 차량의 기어상태에 관한 기어정보를 감지하는 기어정보 감지부;
상기 차량의 주변영역으로 송출하는 레이더신호의 출력 세기와 송출 방향을 제어하는 제어신호를 생성하는 제어부; 및
상기 제어신호에 따라 상기 레이더신호를 송출하는 복수 개의 레이더 송신유닛들을 포함하는 송신부
를 포함하는 것을 특징으로 하는 차량용 레이더 제어장치. - 제 1항에 있어서, 상기 송신부는,
상기 제어부에서 생성한 상기 제어신호를 이용하여 상기 레이더신호의 출력 세기를 제어하는 출력제어 장치;
상기 제어부에서 생성한 상기 제어신호를 이용하여 상기 레이더신호의 송출 방향을 제어하는 조향장치; 및
상기 출력 세기와 상기 송출 방향이 제어된 레이더신호를 송출하는 송신안테나
를 포함하는 것을 특징으로 하는 차량용 레이더 제어장치. - 제 2항에 있어서, 상기 조향장치는,
입력 포트에 따라 레이더신호의 송출 방향을 제어하는 버틀러 매트릭스 빔포밍 네트워크(Butler Matrix Beamforming Network); 및
상기 버틀러 매트릭스 빔포밍 네트워크의 입력 포트를 제어하는 스위치
를 포함하는 것을 특징으로 하는 차량용 레이더 제어장치. - 제 2항에 있어서, 상기 송신안테나는,
상기 레이더신호를 탐지영역으로 송출하는 복수의 마이크로스트립 패치 안테나(Microstrip Patch Antenna)
를 포함하는 것을 특징으로 하는 차량용 레이더 제어장치. - 제 1항에 있어서, 상기 제어부는,
상기 기어정보를 이용하여 상기 기어정보에 따라 특정 탐지영역으로 송출하는 레이더신호의 출력 세기와 송출 방향을 제어하는 제어신호를 생성하는 디지털 신호 프로세서
를 포함하는 것을 특징으로 하는 차량용 레이더 제어장치. - 제 1항에 있어서,
물체로부터 반사된 레이더신호를 수신하는 수신부;
상기 수신부로부터 받은 아날로그 신호를 디지털로 변환하는 아날로그 디지털 컨버터; 및
물체감지시 경고표시를 지시하는 마이크로 컨트롤러 유닛
을 더 포함하는 차량용 레이더 제어장치. - 차량용 레이더 제어방법에 있어서,
차량의 기어상태에 관한 기어정보를 감지하는 단계;
상기 차량의 주변영역으로 송출하는 레이더신호의 출력 세기와 송출 방향을 제어하는 제어신호를 생성하는 단계; 및
상기 제어신호에 따라 상기 레이더신호를 송출하는 복수 개의 레이더 송신유닛들을 통해 레이더신호를 송출하는 단계
를 포함하는 것을 특징으로 하는 차량용 레이더 제어방법. - 제 7항에 있어서, 상기 제어신호를 생성하는 단계는,
상기 기어정보가 전진이면 사각지대검출영역과 차선변경보조영역을 탐지하는 상기 레이더신호를 송출하도록 제어신호를 생성하고, 상기 기어정보가 후진이면 후방출차보조영역을 탐지하는 상기 레이더신호를 송출하도록 제어신호를 생성하는 단계인 것을 특징으로 하는 차량용 레이더 제어방법.
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020140137673A KR20160043377A (ko) | 2014-10-13 | 2014-10-13 | 차량용 레이더 제어장치 및 제어방법 |
| KR1020210073599A KR102269828B1 (ko) | 2014-10-13 | 2021-06-07 | 차량용 레이더 제어장치 및 제어방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020140137673A KR20160043377A (ko) | 2014-10-13 | 2014-10-13 | 차량용 레이더 제어장치 및 제어방법 |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020210073599A Division KR102269828B1 (ko) | 2014-10-13 | 2021-06-07 | 차량용 레이더 제어장치 및 제어방법 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20160043377A true KR20160043377A (ko) | 2016-04-21 |
Family
ID=55917891
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020140137673A Ceased KR20160043377A (ko) | 2014-10-13 | 2014-10-13 | 차량용 레이더 제어장치 및 제어방법 |
| KR1020210073599A Active KR102269828B1 (ko) | 2014-10-13 | 2021-06-07 | 차량용 레이더 제어장치 및 제어방법 |
Family Applications After (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020210073599A Active KR102269828B1 (ko) | 2014-10-13 | 2021-06-07 | 차량용 레이더 제어장치 및 제어방법 |
Country Status (1)
| Country | Link |
|---|---|
| KR (2) | KR20160043377A (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108072873A (zh) * | 2016-11-07 | 2018-05-25 | 株式会社万都 | 车用物体传感系统及车用物体传感方法 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB9613645D0 (en) | 1996-06-28 | 1996-08-28 | Cambridge Consultants | Vehicle radar system |
| JP4712826B2 (ja) | 2008-05-15 | 2011-06-29 | 古河電気工業株式会社 | パルスドップラレーダ装置 |
| JP2010151844A (ja) | 2010-03-26 | 2010-07-08 | Furukawa Electric Co Ltd:The | パルスドップラレーダ装置 |
| KR101643194B1 (ko) * | 2012-04-12 | 2016-07-27 | 한화탈레스 주식회사 | Mimo 신호처리 기법을 이용한 다중빔 방식의 후측방 레이더 |
| KR101643197B1 (ko) * | 2012-04-27 | 2016-07-27 | 한화탈레스 주식회사 | 디지털빔형성 신호처리 기법을 이용한 다중빔 방식의 후측방 레이더 |
| KR101654252B1 (ko) * | 2012-05-21 | 2016-09-05 | 한화탈레스 주식회사 | 이중 송신빔 방식의 후측방 레이더 |
-
2014
- 2014-10-13 KR KR1020140137673A patent/KR20160043377A/ko not_active Ceased
-
2021
- 2021-06-07 KR KR1020210073599A patent/KR102269828B1/ko active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108072873A (zh) * | 2016-11-07 | 2018-05-25 | 株式会社万都 | 车用物体传感系统及车用物体传感方法 |
| CN108072873B (zh) * | 2016-11-07 | 2021-08-10 | 株式会社万都 | 车用物体传感系统及车用物体传感方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102269828B1 (ko) | 2021-06-29 |
| KR20210074249A (ko) | 2021-06-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11027653B2 (en) | Apparatus, system and method for preventing collision | |
| EP3357754B1 (en) | Vehicle state display system | |
| US11733375B2 (en) | Apparatus and method for controlling radar | |
| US9694736B2 (en) | Vehicle state indication system | |
| US20220308204A1 (en) | Beam steering radar with selective scanning mode for autonomous vehicles | |
| US8855910B2 (en) | Moving body anti-collision device and moving body with the same | |
| KR101892763B1 (ko) | 장애물 위치를 판단하는 방법과 장애물 위치 판단장치 및 주차 보조 방법과 주차 보조 시스템 | |
| US20210063534A1 (en) | Real-time calibration of a phased array antenna integrated in a beam steering radar | |
| US9878659B2 (en) | Vehicle state indication system | |
| US9868389B2 (en) | Vehicle state indication system | |
| JP4817282B2 (ja) | 電磁信号を送受信するためのセンサ | |
| JP2014227000A (ja) | 車両制御装置、その方法およびそのプログラム | |
| US10759342B2 (en) | Apparatus and method for controlling collision alert | |
| EP3190575A1 (en) | Collision avoidance system and collision avoidance method | |
| CN103649773A (zh) | 用于机动车的雷达系统以及具有雷达系统的机动车 | |
| JP2019052987A (ja) | 車両周辺監視装置 | |
| WO1998000728A1 (en) | Motor road vehicle collision warning system | |
| JP2011253241A (ja) | 物体検出装置 | |
| US20200158864A1 (en) | Radar system for internal and external environmental detection | |
| US20190061748A1 (en) | Collision prediction apparatus | |
| US20220319317A1 (en) | Driving assist apparatus | |
| KR102269828B1 (ko) | 차량용 레이더 제어장치 및 제어방법 | |
| JP7072665B2 (ja) | 電子機器、電子機器の制御方法、及び電子機器の制御プログラム | |
| JP2009074804A (ja) | 物体検出装置 | |
| JPH11110685A (ja) | 交通管制支援システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20141013 |
|
| PG1501 | Laying open of application | ||
| A201 | Request for examination | ||
| PA0201 | Request for examination |
Patent event code: PA02012R01D Patent event date: 20190924 Comment text: Request for Examination of Application Patent event code: PA02011R01I Patent event date: 20141013 Comment text: Patent Application |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20201124 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20210414 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20201124 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |
|
| E601 | Decision to refuse application | ||
| E801 | Decision on dismissal of amendment | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20210507 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20201124 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |
|
| PE0801 | Dismissal of amendment |
Patent event code: PE08012E01D Comment text: Decision on Dismissal of Amendment Patent event date: 20210507 Patent event code: PE08011R01I Comment text: Amendment to Specification, etc. Patent event date: 20210430 Patent event code: PE08011R01I Comment text: Amendment to Specification, etc. Patent event date: 20201229 |
|
| A107 | Divisional application of patent | ||
| PA0107 | Divisional application |
Comment text: Divisional Application of Patent Patent event date: 20210607 Patent event code: PA01071R01D |