KR20170000013A - 자율주행 차량용 페달 조작 안전장치 - Google Patents
자율주행 차량용 페달 조작 안전장치 Download PDFInfo
- Publication number
- KR20170000013A KR20170000013A KR1020150088242A KR20150088242A KR20170000013A KR 20170000013 A KR20170000013 A KR 20170000013A KR 1020150088242 A KR1020150088242 A KR 1020150088242A KR 20150088242 A KR20150088242 A KR 20150088242A KR 20170000013 A KR20170000013 A KR 20170000013A
- Authority
- KR
- South Korea
- Prior art keywords
- pedal
- guide
- driver
- vehicle
- autonomous
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K28/00—Safety devices for propulsion-unit control, specially adapted for, or arranged in, vehicles, e.g. preventing fuel supply or ignition in the event of potentially dangerous conditions
- B60K28/10—Safety devices for propulsion-unit control, specially adapted for, or arranged in, vehicles, e.g. preventing fuel supply or ignition in the event of potentially dangerous conditions responsive to conditions relating to the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K26/00—Arrangement or mounting of propulsion-unit control devices in vehicles
- B60K26/02—Arrangement or mounting of propulsion-unit control devices in vehicles of initiating means or elements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Aviation & Aerospace Engineering (AREA)
- Mechanical Control Devices (AREA)
- Auxiliary Drives, Propulsion Controls, And Safety Devices (AREA)
Abstract
Description
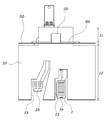
도 4는 본 발명의 모터로더가 설치된 페달가이드 상단부의 확대도,
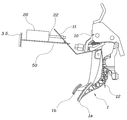
도 5는 본 발명 실시예의 수동 모드 상태시 도면,
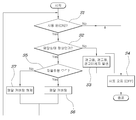
도 6은 본 발명에 따른 자율주행 차량용 페달 조작 안전방법을 설명하기 위한 순서도이다.
20 - 액추에이터 30 - 차량 제어기
40 - 주행모드 스위치 50 - 베이스커버
60 - 힌지축
Claims (13)
- 운전석 하부공간에 위치한 차량의 페달과 대면하게 설치된 것으로 자율주행 상황에서는 운전자에 의한 페달조작이 불가능하도록 차량의 페달을 커버링할 수 있게 동작하고 수동주행 상황에서는 운전자의 페달조작이 가능하도록 페달의 커버링을 해제할 수 있게 동작하는 페달가이드; 및
상기 페달가이드와 연결되어서 페달가이드를 동작시키는 액추에이터;를 포함하는 자율주행 차량용 페달 조작 안전장치. - 청구항 1에 있어서,
상기 액추에이터의 동작을 제어하는 차량 제어기; 및
운전자의 조작으로 자율주행 신호 또는 수동주행 신호를 발생해서 상기 차량 제어기로 전달하는 주행모드 스위치;를 더 포함하는 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 1에 있어서,
상기 운전석 하부공간을 형성하는 차체패널 또는 카울크로스바에 베이스커버가 고정되게 설치되고;
상기 베이스커버에 페달가이드의 상단부가 힌지축을 중심으로 전후방향 회전 가능하게 설치됨과 동시에 액추에이터가 고정되게 설치된 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 1에 있어서,
상기 페달가이드에는 페달가이드가 동작할 때에 페달과 간섭되는 것을 방지할 수 있도록 다수개의 가이드홀이 형성된 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 1에 있어서,
상기 액추에이터는 가동자가 직선으로 이동하는 리니어모터이고;
상기 리니어모터의 가동자와 페달가이드의 상단부가 모터로드를 통해서 연결된 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 1에 있어서,
상기 페달가이드의 하단부가 운전자가 있는 후방으로 회전하면 페달가이드는 페달의 최대 돌출면과 동일하게 위치하거나 또는 후방으로 더 돌출되어서 페달을 커버링하고;
상기 페달가이드의 하단부가 전방으로 회전하면 페달은 가이드홀을 관통해서 운전자에게로 노출되고 동시에 페달가이드에 의한 커버링이 해제되는 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 3에 있어서,
상기 페달가이드에 의해 운전석 하부공간이 침해당하는 것을 최소화하면서 운전자의 발공간이 확보될 수 있도록 상기 페달가이드는 베이스커버를 기준으로 하단부가 상단부보다 페달이 있는 전방쪽으로 더 돌출되게 굴곡 형성된 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 5에 있어서,
상기 페달가이드의 상단부에는 모터로드가 관통하는 로드구멍이 형성되고;
상기 로드구멍은 모터로드의 직선이동 궤적을 흡수할 수 있도록 상하로 연장된 슬롯홀로 형성된 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 청구항 6에 있어서,
상기 페달가이드가 페달의 최대 돌출면과 동일하게 위치하거나 또는 후방으로 더 돌출되어서 페달을 커버링할 때에 기준이 되는 페달은 브레이크페달인 것을 특징으로 하는 자율주행 차량용 페달 조작 안전장치. - 차량의 시동 온(ON) 상태에서 운전자가 주행모드 스위치를 조작하여 차량의 자율주행 모드 또는 수동주행 모드를 선택하는 주행모드 선택단계; 및
운전자가 자율주행 모드를 선택하면 차량의 페달이 운전자에 의해 직접 조작되는 것이 불가능하도록 운전석 하부공간에 설치된 페달가이드가 동작해서 페달을 커버링하는 페달 커버링단계;를 포함하는 자율주행 차량용 페달 조작 안전방법. - 청구항 10에 있어서,
운전자가 수동주행 모드를 선택하면 페달가이드는 페달 커버링단계와 반대방향으로 동작하고 차량의 페달은 페달가이드로부터 커버링이 해제되어서 운전자에 의한 페달조작이 가능하게 되는 페달 커버링 해제단계;를 더 포함하는 것을 특징으로 하는 자율주행 차량용 페달 조작 안전방법. - 청구항 10에 있어서,
차량의 시동이 온(ON)됨과 동시에 페달의 이상여부를 판단하는 페달상태 판단단계를 더 포함하고;
상기 페달상태 판단단계에서 페달이 정상상태로 판단될 때에만 주행모드 선택단계가 실현되도록 주행모드 스위치의 동작을 제어하는 것을 특징으로 하는 자율주행 차량용 페달 조작 안전방법. - 청구항 12에 있어서,
상기 페달상태 판단단계에서 페달이 비정상상태로 판단되면 페달의 비정상상태를 운전자에게 알려주고 동시에 차량의 시동을 오프(OFF)시키는 것을 특징으로 하는 자율주행 차량용 페달 조작 안전방법.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020150088242A KR101694014B1 (ko) | 2015-06-22 | 2015-06-22 | 자율주행 차량용 페달 조작 안전장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020150088242A KR101694014B1 (ko) | 2015-06-22 | 2015-06-22 | 자율주행 차량용 페달 조작 안전장치 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170000013A true KR20170000013A (ko) | 2017-01-02 |
| KR101694014B1 KR101694014B1 (ko) | 2017-01-09 |
Family
ID=57810419
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020150088242A Active KR101694014B1 (ko) | 2015-06-22 | 2015-06-22 | 자율주행 차량용 페달 조작 안전장치 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR101694014B1 (ko) |
Cited By (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017010332A1 (de) | 2017-11-08 | 2019-05-09 | Daimler Ag | Fahrzeug |
| DE102018108274B3 (de) | 2018-04-09 | 2019-10-10 | Dr. Ing. H.C. F. Porsche Aktiengesellschaft | Pedalkonsole für ein Kraftfahrzeug sowie Kraftfahrzeug mit einer solchen Pedalkonsole |
| CN111591175A (zh) * | 2019-02-20 | 2020-08-28 | 本田技研工业株式会社 | 乘员姿势调整装置和踏板装置 |
| WO2020178259A2 (de) | 2019-03-04 | 2020-09-10 | Audi Ag | Vorrichtung zur verstellung einer pedalanordnung |
| DE102019207363A1 (de) * | 2019-05-20 | 2020-11-26 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| CN112109678A (zh) * | 2020-10-13 | 2020-12-22 | 安徽合力股份有限公司 | 自动驾驶车辆人机共驾线控制动装置 |
| DE102019210331A1 (de) * | 2019-07-12 | 2021-01-14 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210332A1 (de) * | 2019-07-12 | 2021-01-14 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210675A1 (de) * | 2019-07-19 | 2021-01-21 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211130A1 (de) * | 2019-07-26 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210874A1 (de) * | 2019-07-23 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211131A1 (de) * | 2019-07-26 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| US10913419B2 (en) | 2019-06-19 | 2021-02-09 | Ford Global Technologies, Llc | Vehicle foot pedal stowage and concealment system |
| US20210170988A1 (en) * | 2019-12-04 | 2021-06-10 | Ford Global Technologies, Llc | Vehicle foot pedal stowage and concealment system |
| KR20210120154A (ko) * | 2020-03-25 | 2021-10-07 | 현대자동차주식회사 | 자율주행 차량용 폴더블 페달장치 |
| CN113752825A (zh) * | 2020-06-02 | 2021-12-07 | 现代自动车株式会社 | 配备有滞后模块的车辆用可折叠加速踏板装置 |
| KR20220023182A (ko) * | 2020-08-20 | 2022-03-02 | 현대자동차주식회사 | 히스테리시스모듈을 구비한 차량용 폴더블 가속페달장치 |
| CN114475242A (zh) * | 2020-11-12 | 2022-05-13 | 现代自动车株式会社 | 具有滞后模块的车辆用可折叠踏板装置 |
| KR20220068300A (ko) * | 2020-11-18 | 2022-05-26 | 현대자동차주식회사 | 폴더블 페달장치의 작동 안정화 시스템 |
| US20220388393A1 (en) * | 2021-06-04 | 2022-12-08 | Hyundai Motor Company | Foldable pedal apparatus for autonomous vehicle and method for controlling operation thereof |
| US11613295B1 (en) | 2021-09-30 | 2023-03-28 | Ford Global Technologies, Llc | Interior system of a vehicle |
| US11667321B2 (en) | 2021-09-30 | 2023-06-06 | Ford Global Technologies, Llc | Interior system of a vehicle |
| US12054084B2 (en) | 2021-09-30 | 2024-08-06 | Ford Global Technologies, Llc | Interior system of a vehicle |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10889264B2 (en) | 2018-04-03 | 2021-01-12 | Ford Global Technologies, Llc | Vehicle control lockout |
| US10889226B1 (en) | 2019-10-14 | 2021-01-12 | Ford Global Technologies, Llc | Vehicle pedal cover |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR970007447B1 (ko) * | 1995-08-23 | 1997-05-09 | 김문환 | 자동주행기능을 갖는 악셀레이터 |
| KR970039985A (ko) * | 1995-12-28 | 1997-07-24 | 김태구 | 차량의 보안용 록킹박스 |
| KR20100005362A (ko) | 2008-07-07 | 2010-01-15 | 현대자동차주식회사 | 자율주행 제어시스템 |
| KR20140046282A (ko) * | 2012-10-10 | 2014-04-18 | 현대자동차주식회사 | 차량용 페달 수납 장치 |
| US9199553B2 (en) * | 2013-11-20 | 2015-12-01 | Ford Global Technologies | Autonomous vehicle with reconfigurable seats |
-
2015
- 2015-06-22 KR KR1020150088242A patent/KR101694014B1/ko active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR970007447B1 (ko) * | 1995-08-23 | 1997-05-09 | 김문환 | 자동주행기능을 갖는 악셀레이터 |
| KR970039985A (ko) * | 1995-12-28 | 1997-07-24 | 김태구 | 차량의 보안용 록킹박스 |
| KR20100005362A (ko) | 2008-07-07 | 2010-01-15 | 현대자동차주식회사 | 자율주행 제어시스템 |
| KR20140046282A (ko) * | 2012-10-10 | 2014-04-18 | 현대자동차주식회사 | 차량용 페달 수납 장치 |
| US9199553B2 (en) * | 2013-11-20 | 2015-12-01 | Ford Global Technologies | Autonomous vehicle with reconfigurable seats |
Cited By (36)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017010332A1 (de) | 2017-11-08 | 2019-05-09 | Daimler Ag | Fahrzeug |
| DE102018108274B3 (de) | 2018-04-09 | 2019-10-10 | Dr. Ing. H.C. F. Porsche Aktiengesellschaft | Pedalkonsole für ein Kraftfahrzeug sowie Kraftfahrzeug mit einer solchen Pedalkonsole |
| US11254242B2 (en) * | 2019-02-20 | 2022-02-22 | Honda Motor Co., Ltd. | Occupant posture adjustment device and pedal device |
| CN111591175A (zh) * | 2019-02-20 | 2020-08-28 | 本田技研工业株式会社 | 乘员姿势调整装置和踏板装置 |
| WO2020178259A2 (de) | 2019-03-04 | 2020-09-10 | Audi Ag | Vorrichtung zur verstellung einer pedalanordnung |
| DE102019202888A1 (de) * | 2019-03-04 | 2020-09-10 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019202888B4 (de) * | 2019-03-04 | 2020-10-01 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019207363B4 (de) * | 2019-05-20 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019207363A1 (de) * | 2019-05-20 | 2020-11-26 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| US10913419B2 (en) | 2019-06-19 | 2021-02-09 | Ford Global Technologies, Llc | Vehicle foot pedal stowage and concealment system |
| DE102019210331A1 (de) * | 2019-07-12 | 2021-01-14 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210332A1 (de) * | 2019-07-12 | 2021-01-14 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210331B4 (de) * | 2019-07-12 | 2021-03-25 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210332B4 (de) * | 2019-07-12 | 2021-02-04 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210675A1 (de) * | 2019-07-19 | 2021-01-21 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210675B4 (de) * | 2019-07-19 | 2021-03-25 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210874B4 (de) | 2019-07-23 | 2021-10-14 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019210874A1 (de) * | 2019-07-23 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211130B4 (de) * | 2019-07-26 | 2021-02-11 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211131B4 (de) * | 2019-07-26 | 2021-02-04 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211131A1 (de) * | 2019-07-26 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| DE102019211130A1 (de) * | 2019-07-26 | 2021-01-28 | Audi Ag | Vorrichtung zur Verstellung einer Pedalanordnung |
| US20210170988A1 (en) * | 2019-12-04 | 2021-06-10 | Ford Global Technologies, Llc | Vehicle foot pedal stowage and concealment system |
| US11225215B2 (en) | 2019-12-04 | 2022-01-18 | Ford Global Technologies, Llc | Vehicle foot pedal stowage and concealment system |
| KR20210120154A (ko) * | 2020-03-25 | 2021-10-07 | 현대자동차주식회사 | 자율주행 차량용 폴더블 페달장치 |
| CN113752825A (zh) * | 2020-06-02 | 2021-12-07 | 现代自动车株式会社 | 配备有滞后模块的车辆用可折叠加速踏板装置 |
| CN113752825B (zh) * | 2020-06-02 | 2025-09-23 | 现代自动车株式会社 | 配备有滞后模块的车辆用可折叠加速踏板装置 |
| KR20220023182A (ko) * | 2020-08-20 | 2022-03-02 | 현대자동차주식회사 | 히스테리시스모듈을 구비한 차량용 폴더블 가속페달장치 |
| CN112109678A (zh) * | 2020-10-13 | 2020-12-22 | 安徽合力股份有限公司 | 自动驾驶车辆人机共驾线控制动装置 |
| CN114475242A (zh) * | 2020-11-12 | 2022-05-13 | 现代自动车株式会社 | 具有滞后模块的车辆用可折叠踏板装置 |
| KR20220068300A (ko) * | 2020-11-18 | 2022-05-26 | 현대자동차주식회사 | 폴더블 페달장치의 작동 안정화 시스템 |
| US20220388393A1 (en) * | 2021-06-04 | 2022-12-08 | Hyundai Motor Company | Foldable pedal apparatus for autonomous vehicle and method for controlling operation thereof |
| US11958354B2 (en) * | 2021-06-04 | 2024-04-16 | Hyundai Motor Company | Foldable pedal apparatus for autonomous vehicle and method for controlling operation thereof |
| US11613295B1 (en) | 2021-09-30 | 2023-03-28 | Ford Global Technologies, Llc | Interior system of a vehicle |
| US11667321B2 (en) | 2021-09-30 | 2023-06-06 | Ford Global Technologies, Llc | Interior system of a vehicle |
| US12054084B2 (en) | 2021-09-30 | 2024-08-06 | Ford Global Technologies, Llc | Interior system of a vehicle |
Also Published As
| Publication number | Publication date |
|---|---|
| KR101694014B1 (ko) | 2017-01-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101694014B1 (ko) | 자율주행 차량용 페달 조작 안전장치 | |
| KR102532342B1 (ko) | 자율주행 차량용 페달 조작 안전장치 | |
| US11192529B2 (en) | Vehicle control device | |
| JP6761324B2 (ja) | 車輌用アクセルペダル装置 | |
| US20150210272A1 (en) | Control arrangement for autonomously driven vehicle | |
| US20200039350A1 (en) | Vehicular accelerator pedal device | |
| JP2015048034A (ja) | 自動運転装置 | |
| JP2020040442A (ja) | 自動駐車装置及び自動駐車方法 | |
| JP6589914B2 (ja) | 車両用入力操作支援装置 | |
| JP2007196809A (ja) | 自動運転制御装置 | |
| JPWO2007034567A1 (ja) | 自動車車両ドライブバイワイヤー操舵システム | |
| JP7116427B2 (ja) | 駐車支援装置及び自動駐車可能な車両 | |
| JP2007118804A (ja) | 運転支援装置 | |
| JP2015150960A (ja) | 車両用回動シート | |
| KR20210078760A (ko) | 차량 제어 시스템 | |
| US12091077B2 (en) | Vehicle | |
| JP4895003B2 (ja) | 自動運転制御装置 | |
| CN112334379B (zh) | 利用倒车步骤作为最后泊出步骤的用于从纵向停车位中自动泊出的泊车辅助系统 | |
| JP5130152B2 (ja) | 自動走行解除装置 | |
| JP2010143542A (ja) | 電動パーキングブレーキシステム | |
| CN105035093A (zh) | 至少部分自主驾驶系统中的驾驶员交互接口 | |
| KR102489276B1 (ko) | 자동차의 방향 지시등 스위치 | |
| EP4083475A1 (en) | Vehicle park-lock control method and park-lock control device | |
| JP2011152826A (ja) | 変速段変更操作装置 | |
| JP2005162170A (ja) | 車両のアームレスト構造 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20150622 |
|
| PA0201 | Request for examination | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20160802 Patent event code: PE09021S01D |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
Patent event code: PE07011S01D Comment text: Decision to Grant Registration Patent event date: 20161110 |
|
| GRNT | Written decision to grant | ||
| PG1501 | Laying open of application | ||
| PR0701 | Registration of establishment |
Comment text: Registration of Establishment Patent event date: 20170102 Patent event code: PR07011E01D |
|
| PR1002 | Payment of registration fee |
Payment date: 20170102 End annual number: 3 Start annual number: 1 |
|
| PG1601 | Publication of registration | ||
| FPAY | Annual fee payment |
Payment date: 20191210 Year of fee payment: 4 |
|
| PR1001 | Payment of annual fee |
Payment date: 20191210 Start annual number: 4 End annual number: 4 |
|
| PR1001 | Payment of annual fee |
Payment date: 20210104 Start annual number: 5 End annual number: 5 |
|
| PR1001 | Payment of annual fee |
Payment date: 20220103 Start annual number: 6 End annual number: 6 |
|
| PR1001 | Payment of annual fee |
Payment date: 20231218 Start annual number: 8 End annual number: 8 |
|
| PR1001 | Payment of annual fee |
Payment date: 20241226 Start annual number: 9 End annual number: 9 |