KR20170056400A - 변속 레버 어셈블리 - Google Patents
변속 레버 어셈블리 Download PDFInfo
- Publication number
- KR20170056400A KR20170056400A KR1020160000321A KR20160000321A KR20170056400A KR 20170056400 A KR20170056400 A KR 20170056400A KR 1020160000321 A KR1020160000321 A KR 1020160000321A KR 20160000321 A KR20160000321 A KR 20160000321A KR 20170056400 A KR20170056400 A KR 20170056400A
- Authority
- KR
- South Korea
- Prior art keywords
- magnetic force
- shift lever
- force sensor
- magnet
- die
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images





Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H59/00—Control inputs to control units of change-speed- or reversing-gearings for conveying rotary motion
- F16H59/02—Selector apparatus
- F16H59/08—Range selector apparatus
- F16H59/10—Range selector apparatus comprising levers
- F16H59/105—Range selector apparatus comprising levers consisting of electrical switches or sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K20/00—Arrangement or mounting of change-speed gearing control devices in vehicles
- B60K20/02—Arrangement or mounting of change-speed gearing control devices in vehicles of initiating means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H59/00—Control inputs to control units of change-speed- or reversing-gearings for conveying rotary motion
- F16H59/02—Selector apparatus
- F16H59/08—Range selector apparatus
- F16H59/10—Range selector apparatus comprising levers
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/02—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used
- F16H61/0202—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric
- F16H61/0204—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric for gearshift control, e.g. control functions for performing shifting or generation of shift signal
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D5/00—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable
- G01D5/12—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means
- G01D5/14—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage
- G01D5/142—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage using Hall-effect devices
- G01D5/145—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means influencing the magnitude of a current or voltage using Hall-effect devices influenced by the relative movement between the Hall device and magnetic fields
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H61/00—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing
- F16H61/02—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used
- F16H61/0202—Control functions within control units of change-speed- or reversing-gearings for conveying rotary motion ; Control of exclusively fluid gearing, friction gearing, gearings with endless flexible members or other particular types of gearing characterised by the signals used the signals being electric
- F16H61/0251—Elements specially adapted for electric control units, e.g. valves for converting electrical signals to fluid signals
- F16H2061/0255—Solenoid valve using PWM or duty-cycle control
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Arrangement Or Mounting Of Control Devices For Change-Speed Gearing (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
Abstract
본 발명의 일 실시예에 따른 변속 레버 어셈블리는, 회전축을 중심으로 일정 각도 범위 내에서 회동하며 복수의 변속단 중 어느하나를 선택하는 변속 레버, 상기 회전축 상에 위치하며 상기 변속 레버와 일체로 회동하는 마그넷 및 상기 마그넷에 인접하도록 고정 설치되어 상기 변속 레버의 회동량에 따른 상기 마그넷의 자력 변화를 감지하는 변속 레버 위치 감지 유닛을 포함하며, 상기 변속 레버 위치 감지 유닛은, 회로 기판, 상기 회로 기판의 일면 상에 설치되는 제1 자력 감지 센서와 제2 자력 감지 센서, 상기 회로 기판의 이면 상에 설치되는 제3 자력 감지 센서를 포함하고, 상기 제1 자력 감지 센서, 상기 제2 자력 감지 센서 및 상기 제3 자력 감지 센서는 각각 상기 마그넷의 자력을 검출하는 자력 검출부를 포함하며, 상기 제1 자력 감지 센서의 자력 검출부와 상기 제2 자력 감지 센서의 자력 검출부는 상기 회전축을 중심으로 대칭되도록 배치된다.
Description
본 발명은 변속 레버 어셈블리에 관한 것으로서, 보다 상세하게는 차량의 운전자가 변속단을 선택할 수 있게 하는 변속 레버 어셈블리에 관한 것이다.
일정 범위 내의 rpm을 갖는 엔진을 이용해 저속부터 고속에 이르는 차량 속도를 구현하기 위해, 일반적으로 차량은 엔진의 rpm에 기어비를 변화시키며 구동륜의 회전 속도를 변화시키는 변속 장치를 장착한다. 또한 차량용 변속 장치는 엔진의 출력을 역으로 전달하여 차량을 후진하게 하는 기능도 포함한다.
운전자는 운전석 옆에 위치하는 노브를 조작하여 변속단을 선택함으로써 기어비를 변화시킬 수 있다.
변속 장치는 수동 변속 장치와 자동 변속 장치로 크게 구분된다.
수동 변속 장치는 운전자가 차량의 주행 속도에 맞추어 1단, 2단, 3단, 4단 등의 변속단을 직접 선택하는 변속 장치이고, 자동 변속 장치는 차량의 주행 속도, 엔진 부하, 스로틀 밸브의 개방량 등에 따라 차량의 ECU가 변속단을 자동으로 조절하는 장치이다.
자동 변속 장치는 일반적으로 차량의 주정차 시에 사용되는 P단, 차량의 전진에 사용되는 D단, 차량의 후진에 사용되는 R단 및 엔진의 출력이 구동륜으로 전달되는 것을 차단하는 N단을 포함하는 변속단으로 구성된다.
최근 생산되는 차량은 운전자가 노브를 조작하여 변속단을 선택하면 노브와 연결된 변속 레버의 포지션의 변화를 센싱하고 전자 제어를 통해 변속기를 제어하는 방식이 사용되고 있다.
차량의 안전 규격이 강화되는 경향에 따라, 변속 레버의 포지션을 센싱하는 센서를 2개 이상으로 사용할 것이 요구되고 있다.
변속 레버의 포지션을 센싱하는 센서의 수를 늘리면 센서가 배치되기 위한 물리적인 공간이 커지게 되는데, 물리적인 공간이 커짐에 따라 센서의 민감도가 오히려 감소할 수 있다.
본 발명이 해결하고자 하는 과제는, 보다 정확하고 안정적으로 변속 레버의 포지션을 검출하는 변속 레버 어셈블리를 제공하는 것이다.
본 발명의 과제들은 이상에서 언급한 과제로 제한되지 않으며, 언급되지 않은 또 다른 과제들은 아래의 기재로부터 당업자에게 명확하게 이해될 수 있을 것이다.
상기 과제를 해결하기 위한 본 발명의 일 실시예에 따른 변속 레버 어셈블리는, 회전축을 중심으로 일정 각도 범위 내에서 회동하며 복수의 변속단 중 어느하나를 선택하는 변속 레버, 상기 회전축 상에 위치하며 상기 변속 레버와 일체로 회동하는 마그넷 및 상기 마그넷에 인접하도록 고정 설치되어 상기 변속 레버의 회동량에 따른 상기 마그넷의 자력 변화를 감지하는 변속 레버 위치 감지 유닛을 포함하며, 상기 변속 레버 위치 감지 유닛은, 회로 기판, 상기 회로 기판의 일면 상에 설치되는 제1 자력 감지 센서와 제2 자력 감지 센서 및 상기 회로 기판의 이면 상에 설치되는 제3 자력 감지 센서를 포함하고, 상기 제1 자력 감지 센서, 상기 제2 자력 감지 센서 및 상기 제3 자력 감지 센서는 각각 상기 마그넷의 자력을 검출하는 자력 검출부를 포함하며, 상기 제1 자력 감지 센서의 자력 검출부와 상기 제2 자력 감지 센서의 자력 검출부는 상기 회전축을 중심으로 대칭되도록 배치된다.
상기 제3 자력 감지 센서의 자력 검출부는 상기 회전축 상에 배치될 수 있다.
상기 제1 자력 감지 센서, 상기 제2 자력 감지 센서 및 상기 제3 자력 감지 센서는 각각, 상기 자력 검출부의 출력값을 PWM(Pulse Width Modulation) 신호로 변조하는 다이(die)를 더 포함할 수 있다.
상기 제1 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비와 상기 제2 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비의 합은 일정할 수 있다.
상기 제3 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비는 상기 제1 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비 및 상기 제2 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비 중 어느 하나보다 작을 수 있다.
상기 회로 기판은 상기 일면이 상기 마그넷과 마주하도록 상기 마그넷에 대해 이격 설치되며, 상기 마그넷과 회로 기판 사이의 이격 거리는, 상기 제1 자력 감지 센서 및 상기 제2 자력 감지 센서에서 측정되는 상기 마그넷의 표면 자속 밀도가 제1 기준값 이하이고, 상기 제3 자력 감지 센서에서 측정되는 상기 마그넷의 표면 자속 밀도가 제2 기준값 이상이 되는 간격일 수 있다.
상기 제1 기준값은 상기 제2 기준값보다 클 수 있다.
상기 회전축은 상기 변속 레버의 길이 방향과 수직하게 형성되고, 상기 마그넷은 상기 변속 레버의 일측에 위치할 수 있다.
상기 회전축은 상기 변속 레버의 길이 방향과 일치하게 형성되고, 상기 마그넷은 상기 변속 레버의 하단에 위치할 수 있다.
본 발명의 기타 구체적인 사항들은 상세한 설명 및 도면들에 포함되어 있다.
본 발명의 실시예들에 의하면 적어도 다음과 같은 효과가 있다.
보다 정확하고 안정적으로 변속 레버의 포지션을 검출할 수 있다.
본 발명에 따른 효과는 이상에서 예시된 내용에 의해 제한되지 않으며, 더욱 다양한 효과들이 본 명세서 내에 포함되어 있다.
도 1은 본 발명의 일 실시예에 따른 변속 레버 어셈블리를 개략적으로 도시한 내부 사시도이다.
도 2는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 내부 구성을 개략적으로 도시한 평면도이다.
도 3은 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 제1 변속 레버 위치 감지 유닛을 개략적으로 도시한 평면도이다.
도 4는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 제2 변속 레버 위치 감지 유닛을 개략적으로 도시한 평면도이다.
도 5는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 자력 검출부들에 의해 측정되는 표면자속밀도 분포의 일례를 도시한 도면이다.
도 6은 본 발명의 일 실시예에 따른 차량용 변속 장치를 도시한 블록도이다.
도 7은 PWM 신호의 일례를 도시한 그래프이다.
도 8은 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 변속 레버 위치와 PWM 신호와의 관계를 도시한 도표이다.
도 9는 본 발명의 다른 실시예에 따른 변속 레버 어셈블리를 개략적으로 도시한 도면이다.
본 발명의 이점 및 특징, 그리고 그것들을 달성하는 방법은 첨부되는 도면과 함께 상세하게 후술되어 있는 실시예들을 참조하면 명확해질 것이다. 그러나 본 발명은 이하에서 개시되는 실시예들에 한정되는 것이 아니라 서로 다른 다양한 형태로 구현될 수 있으며, 단지 본 실시예들은 본 발명의 개시가 완전하도록 하고, 본 발명이 속하는 기술분야에서 통상의 지식을 가진 자에게 발명의 범주를 완전하게 알려주기 위해 제공되는 것이며, 본 발명은 청구항의 범주에 의해 정의될 뿐이다. 명세서 전체에 걸쳐 동일 참조 부호는 동일 구성 요소를 지칭한다.
또한, 본 명세서에서 기술하는 실시예들은 본 발명의 이상적인 예시도인 단면도 및/또는 개략도들을 참고하여 설명될 것이다. 따라서, 제조 기술 및/또는 허용 오차 등에 의해 예시도의 형태가 변형될 수 있다. 또한 본 발명에 도시된 각 도면에 있어서 각 구성 요소들은 설명의 편의를 고려하여 다소 확대 또는 축소되어 도시된 것일 수 있다. 명세서 전체에 걸쳐 동일 참조 부호는 동일 구성 요소를 지칭한다.
이하, 본 발명의 실시예에 따른 변속 레버 어셈블리를 설명하기 위한 도면들을 참고하여 본 발명에 대하여 설명하도록 한다.
도 1은 본 발명의 일 실시예에 따른 변속 레버 어셈블리를 개략적으로 도시한 내부 사시도이다.
도 1에 도시된 바와 같이, 본 발명의 일 실시예에 따른 변속 레버 어셈블리(1)는 하우징(60)과, 하우징(60) 내에 설치되는 지지 베이스(21), 회동 베이스(12), 변속 레버 감지 유닛(30, 40)와, 하우징(60) 외부로 일부가 돌출되는 변속 레버(11)를 포한한다.
하우징(60)은 차량의 운전석과 조수석 사이의 센터콘솔 내에 설치된다. 일반적으로는 하우징(60)이 차량의 실내에 노출되지 않도록 설치되지만, 차종에 따라서는 하우징(60)의 일부 또는 전부가 차량의 실내에 노출되도록 설치될 수도 있다.
변속 레버(11) 중 하우징(60)의 외부로 돌출되는 부분은 노브(미도시)와 결합된다. 노브는 운전자가 변속 레버(11)를 조작하기 위해 파지하는 구성이다. 운전자는 노브를 전방 또는 후방으로 이동시켜 PRND 등의 변속단을 선택할 수 있다. 운전자는 노브를 전방 또는 후방으로 이동시키는 것으로 인지하지만, 노브의 이동에 따라 변속 레버(11)는 회전축(A, 도 2 참고)을 중심으로 회동한다.
도 2는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 내부 구성을 개략적으로 도시한 평면도이다.
도 1 및 도 2에 도시된 바와 같이, 변속 레버(11)는 회동 베이스(12)의 상부로부터 연장 형성되는 외관을 갖도록 회동 베이스(12)에 결합된다.
회동 베이스(12)의 양측으로는 제1 보스(13a)와 제2 보스(13b)가 돌출 형성된다. 한 쌍의 지지 베이스(21a, 21b)는 각각 제1 보스(13a)와 제2 보스(13b)를 회동가능하게 지지한다.
한 쌍의 지지 베이스(21a, 21b)는 하우징(60) 내에 고정 설치되며, 회동 베이스(12)는 제1 보스(13a)와 제2 보스(13b)의 중심과 일치하는 회전축(A)을 중심으로 회동 가능하게 된다.
제1 보스(13a)의 일측에는 마그넷(15)이 설치된다. 마그넷(15)은 그 중심이 회전축(A)과 일치하도록 설치되는 것이 바람직하다.
마그넷(15)은 변속 레버(11) 및 회동 베이스(12)와 일체로 회동한다.
한편, 도 1 및 도 2에 도시된 바와 같이, 변속 레버 감지 유닛(30, 40, 60)은 마그넷(15)에 인접하여 설치된다.
변속 레버 감지 유닛(30, 40, 50)은 회로 기판(30), 제1 감지 유닛(40) 및 제2 감지 유닛(50)을 포함한다.
회로 기판(30)은 제1 감지 유닛(40) 및 제2 감지 유닛(50)을 구동하기 위한 회로가 인쇄된 기판으로서, 제1 감지 유닛(40) 및 제2 감지 유닛(50)에 전력을 제공하고, 제1 감지 유닛(40) 및 제2 감지 유닛(50)으로부터 출력되는 시그널 등을 외부로 출력할 수 있다.
도 2에 도시된 바와 같이, 회로 기판(30)은 일면이 마그넷(15)과 마주하도록 회전축(A)에 대략 수직하게 설치된다.
회로 기판(30)의 일면에는 제1 감지 유닛(40) 구비되고, 회로 기판(30)의 이면에는 제2 감지 유닛(50)이 구비된다.
제1 감지 유닛(40) 및 제2 감지 유닛(50)은 변속 레버(11)의 회동에 따라 마그넷(15)이 회동하며 변화되는 자력을 감지한다.
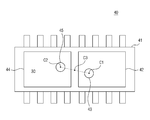
도 3은 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 제1 감지 유닛을 개략적으로 도시한 평면도이다.
도 3에 도시된 바와 같이, 제1 감지 유닛(40)은 회로 기판(30)의 일면 상에 설치되는 제1 베드(41)와, 제1 베드(41) 상에 설치되는 제1 자력 감지 센서(42, 43) 및 제1 베드(41) 상에 설치되는 제2 자력 감지 센서(44, 45)를 포함한다.
제1 베드(41)는 회로 기판(30)과 전기적으로 연결되어, 제1 자력 감지 센서(42, 43) 및 제2 자력 감지 센서(44, 45)의 구동에 필요한 전력을 전달하거나, 제1 자력 감지 센서(42, 43) 및 제2 자력 감지 센서(44, 45)로부터 출력되는 시그널 등을 회로 기판(30)으로 전달할 수 있다.
제1 자력 감지 센서(42, 43)는 제1 다이(die, 42)와 제1 자력 검출부(43)를 포함한다.
제1 자력 검출부(43)는 마그넷(15)의 자력을 검출한다. 제1 자력 검출부(43)의 일례로 IMC(Integrated Magnetic Concentrator)와 같은 자력 검출기가 사용될 수 있다.IMC는 자기장의 수평 성분을 이용해 수직 방향의 기전력을 발생시키는 홀 효과(hall effect)를 이용해 자력을 전압 시그널로 변환하는 방식으로 자력을 검출한다.
제1 다이(42)는 제1 자력 검출부(43)의 출력값을 PWM(Pulse Width Modulation) 신호로 변조하는 구성일 수 있다.
제2 자력 감지 센서(44, 45)는 제2 다이(44)와 제2 자력 검출부(45)를 포함한다.
제2 다이(44)와 제2 자력 검출부(45)의 기능은 전술한 제1 다이(42) 및 제1 자력 검출부(43)와 각각 유사하므로 이에 대한 설명은 생략한다.
제1 자력 검출부(43) 및 제2 자력 검출부(45)는 회전축(A)을 중심으로 대칭되도록 배치될 수 있다.
구체적으로, 제1 자력 검출부(43)의 중심점(C1)과 제2 자력 검출부(45)의 중심점(C2)의 중점(C3)은 회전축(A) 상에 위치할 수 있다.
제1 자력 감지 센서(42, 43)와 제2 자력 감지 센서(44, 45)가 동일한 구조를 갖는 경우, 제2 자력 감지 센서(44, 45)는 회전축(A)을 중심으로 제1 자력 감지 센서(42, 43)가 180도 회전된 구성일 수 있다.
한편, 도 4는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 제2 감지 유닛을 개략적으로 도시한 평면도이다.
도 4에 도시된 바와 같이, 제2 감지 유닛(50)은 회로 기판(30)의 이면 상에 설치되는 제2 베드(51)와, 제2 베드(51) 상에 설치되는 제3 자력 감지 센서(52, 53)를 포함한다.
제2 베드(51)는 회로 기판(30)과 전기적으로 연결되어, 제3 자력 감지 센서(52, 53)의 구동에 필요한 전력을 전달하거나, 제3 자력 감지 센서(52, 53)로부터 출력되는 시그널 등을 회로 기판(30)으로 전달할 수 있다.
제3 자력 감지 센서(52, 53)는 제3 다이(52)와 제3 자력 검출부(53)를 포함한다.
제3 자력 검출부(53)는 회로 기판(30)의 이면에서 마그넷(15)의 자력을 검출한다.
제3 다이(52)는 제3 자력 검출부(53)의 출력값을 PWM(Pulse Width Modulation) 신호로 변조하는 구성일 수 있다.
제3 자력 검출부(53)는 그 중심점(C4)이 회전축(A) 상에 위치하도록 배치될 수 있다.
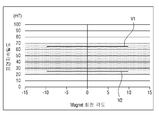
한편, 도 5는 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 자력 검출부들에 의해 측정되는 표면자속밀도 분포의 일례를 도시한 도면이다.
제1 자력 검출부(43)와 제2 자력 검출부(45)는 회로 기판(30)의 일면 상에 회전축(A)을 중심으로 대칭되도록 배치되므로, 마그넷(15)과의 거리가 거의 동일하다. 따라서, 제1 자력 검출부(43)와 제2 자력 검출부(45)에서 측정되는 표면 자속 밀도 역시 대략 동일한 분포(V1)를 보인다.
다만, 제3 자력 검출부(53)는 회로 기판(30)의 이면 상에 배치되므로, 제1 자력 검출부(43) 및 제2 자력 검출부(45) 보다 마그넷(15)과의 거리가 멀다. 따라서, 도 5에 도시된 바와 같이, 제1 자력 검출부(43) 및 제2 자력 검출부(45)에서 측정되는 표면 자속 밀도 분포(V1) 보다는 낮은 표면 자속 밀도 분포(V2)를 보인다.
제1 자력 검출부(43) 및 제2 자력 검출부(45)에서 측정되는 표면 자속 밀도 분포(V1)와 제3 자력 검출부(53)에서 측정되는 표면 자속 밀도 분포(V2)는 변속 레버 감지 유닛(30, 40, 50)과 마그넷(15) 사이의 이격 거리(d)에 따라 가변된다.
즉, 마그넷(15)의 직경, 두께 등의 인자가 동일한 것을 전제로, 이격 거리(d)가 작을수록 표면 자속 밀도 분포(V1, V2)는 높아지고, 이격 거리(d)가 클수록 표면 자속 밀도 분포(V1, V2)는 낮아진다.
표면 자속 밀도 분포(V1, V2)가 너무 크거나 낮은 경우에는, 마그넷(15)의 회동에 따른 자력 변화를 자력 검출부(43, 45, 53)가 민감하게 감지하기 어렵다.
본 출원인이 여러 경우의 수를 두고 실험을 한 결과, 표면 자속 밀도 분포(V1, V2)가 20mT(제2 기준값) 내지 70mT(제1 기준값) 사이에 존재하는 때에 자력 검출부(43, 45, 53)가 마그넷(15)의 회동에 따른 자력 변화를 민감하게 감지하는 것으로 드러났다.
따라서, 변속 레버 감지 유닛(30, 40, 50)과 마그넷(15) 사이의 이격 거리(d)는 제1 자력 검출부(43) 및 제2 자력 검출부(45)에서 측정되는 표면 자속 밀도 분포(V1)가 제1 기준값(70mT) 이하이고, 제3 자력 검출부(53)에서 측정되는 표면 자속 밀도 분포(V2)가 제2 기준값(20mT) 이상이 되게 하는 간격으로 형성됨이 바람직하다.
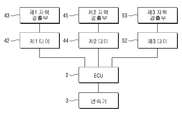
도 6은 본 발명의 일 실시예에 따른 차량용 변속 장치를 도시한 블록도이다.
본 발명의 일 실시예에 따른 차량용 변속 장치는 전술한 변속 레버 어셈블리(1)이외에 추가로 제어 유닛(2)과 변속기(3)를 더 포함한다.
제어 유닛(2)은 차량의 변속기를 제어하는 전자 제어 유닛(ECU, electronic control unit)일 수 있다. ECU(2)는 변속기 제어 외에도 차량의 구동 계통, 제동 계통, 조향 계통 등을 통합적으로 제어하는 전자 제어 유닛일 수도 있다.
변속기(3)는 기어비를 변화시키며 구동륜의 회전 속도를 변화시키는 구성으로, 기어비의 종류에 따라 5단 변속기, 6단 변속기 등으로 구분되며, 최근에는 8 종류 이상의 기어비를 갖는 고단 변속기들도 사용되고 있다.
제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)는 서로 다른 지점에서 마그넷(15)의 자력을 검출한다. 그리고, 마그넷(15)은 변속 레버(11)와 함께 회동하므로, 변속 레버(11)의 위치에 따라 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)에서 검출되는 마그넷(15)의 자력은 변화한다.
제1 다이(42), 제2 다이(44) 및 제3 다이(52)는 각각 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)의 출력값을 ECU(2)가 인식할 수 있는 시그널로 변조한다.
예를 들어, 제1 다이(42), 제2 다이(44) 및 제3 다이(52)는 각각 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)의 출력값을 도 7에 도시된 바와 같은 PWM 제어 신호로 변조할 수 있다.
제1 다이(42), 제2 다이(44) 및 제3 다이(52)는 각각 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)의 출력값에 따라 Duty Cycle(pulse width*100/period)이 조절된 PWM 제어 신호를 출력할 수 있다.
ECU(2)는 제1 다이(42), 제2 다이(44) 및 제3 다이(52)로부터 각각 전달된 PWM 제어 신호를 기초로 변속 레버(11)에 의해 선택된 변속단을 판단하고, 변속기(3)가 해당 변속단으로 구동되도록 제어한다.
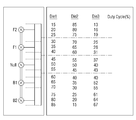
도 8은 본 발명의 일 실시예에 따른 변속 레버 어셈블리의 변속 레버 위치와 PWM 신호와의 관계를 도시한 도표이다.
도 8에 도시된 바와 같이, 본 발명의 일 실시예에 따른 변속 레버 어셈블리(1)는 변속 레버(11)가 5개의 변속단(F1, F2, Null, B1, B2) 사이를 이동하며 어느 하나의 변속단을 선택하도록 구성될 수 있다.
5개의 변속단(F1, F2, Null, B1, B2)은 순서대로 P단, R단, N단, D단, L단으로 구성되거나, R단, N단, D단, 수동 모드의 +/- 로 구성될 수도 있다. 또는, 5개의 변속단(F1, F2, Null, B1, B2) 중 3개의 변속단만 RND로 사용되거나, 4개의 변속단만 PRND로 사용될 수도 있다.
도 8에서는 변속 레버(11)가 5개의 변속단(F1, F2, Null, B1, B2) 중 어느 하나를 선택하도록 구성된 예를 도시하였으나, 이와 달리, 4개의 변속단 또는 3개의 변속단 중 어느 하나를 선택하도록 구성될 수도 있다.
이하에서는 설명의 편의를 위해 도 8에 도시된 예를 중심으로 설명하지만, 본 발명이 이에 한정되지는 않는다.
변속 레버(11)가 5개의 변속단(F1, F2, Null, B1, B2) 사이를 이동하며 회동함에 따라, 마그넷(15) 역시 회전축(A)을 중심으로 회전하므로, 변속 레버(11)의 위치에 따라 자기장이 달라진다.
따라서, 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)이 측정하는 마그넷(15)의 자력 역시 변속 레버(11)의 위치에 따라 달라지고, 각 자력 검출부(43, 45, 53)는 변속 레버(11)의 위치에 따라 서로 다른 출력값(예를 들어, 전압값)을 출력한다.
제1 다이(42), 제2 다이(44) 및 제3 다이(52)는 각 자력 검출부(43, 45, 53)에서 출력된 변속 레버(11)의 위치에 따른 출력값을 Duty Cycle이 각각 다른 PWM 제어 신호로 변조한다.
도 8의 “Die 1” 아래의 숫자들은 변속 레버(11)의 위치에 따라 제1 다이(42)에서 출력되는 PWM 제어 신호의 Duty Cycle을 표현한 것이다. 예를 들어, 변속 레버(11)가 F1 단에 위치하는 때에 제1 다이(42)는 Duty Cycle이 35%인 PWM 제어 신호가 출력된다.
유사하게 “Die 2” 아래의 숫자들은 변속 레버(11)의 위치에 따라 제2 다이(44)에서 출력되는 PWM 제어 신호의 Duty Cycle을 표현한 것이며, “Die 3” 아래의 숫자들은 제3 다이(52)에서 출력되는 PWM 제어 신호의 Duty Cycle을 표현한 것이다.
따라서, ECU(2)는 제1 다이(42), 제2 다이(44) 및 제3 다이(52)에서 출력된 PWM 제어 신호들을 기초로 변속 레버(11)에 의해 선택된 변속단 및 변속 레버(11)의 위치 등을 판단할 수 있다.
예를 들어, 제1 다이(42)에서 출력된 PWM 제어 신호의 Duty Cycle이 65%이고, 제2 다이(44)에서 출력된 PWM 제어 신호의 Duty Cycle이 35%이고, 제3 다이(52)에서 출력된 PWM 제어 신호의 Duty Cycle이 52%인 경우에, ECU(2)는 변속 레버(11)에 의해 선택된 변속단이 B1인 것으로 판단한다.
또한, 제1 다이(42)에서 출력된 PWM 제어 신호의 Duty Cycle이 40%이고, 제2 다이(44)에서 출력된 PWM 제어 신호의 Duty Cycle이 60%이고, 제3 다이(52)에서 출력된 PWM 제어 신호의 Duty Cycle이 31%인 경우에, ECU(2)는 변속 레버(11)가 F1 단과 Null 단 사이에 위치하는 것으로 판단할 수 있다. 이 경우에는, 변속 레버(11)가 변속단을 정상적으로 선택한 것이 아니므로 운전자에게 시각/청각적인 방법으로 경고를 할 수 있다.
한편, ECU(2)는 제1 다이(42), 제2 다이(44) 및 제3 다이(52)로부터 각각 전달된 PWM 제어 신호를 기초로 자력 감지 센서(42, 43, 44, 45, 52, 53)의 정상 작동 여부를 판단할 수 있다.
예를 들어, 제1 다이(42) 또는 제2 다이(44)에서 출력된 PWM 제어 신호가 15% ~ 85% 범위를 벗어나거나, 제3 다이(52)에서 출력된 PWM 제어 신호가 13% ~ 67% 범위를 벗어나는 경우에는, ECU(2)는 해당 다이가 속한 자력 감지 센서를 고장으로 판단할 수 있다.
또는, 3개의 다이(42, 44, 52)로부터 전달된 PWM 제어 신호 중 2개의 다이로부터 전달된 PWM 제어 신호는 정상이나, 나머지 하나의 다이로부터 전달된 전달된 PWM 제어 신호가 비정상인 경우에는 비정상의 PWM 제어 신호를 전달한 다이가 속한 자력 감지 센서를 고장으로 판단할 수 있다.
예를 들어, 제1 다이(42)에서 출력된 PWM 제어 신호의 Duty Cycle이 20%이고, 제2 다이(44)에서 출력된 PWM 제어 신호의 Duty Cycle이 50%이고, 제3 다이(52)에서 출력된 PWM 제어 신호의 Duty Cycle이 16%인 경우, 제1 다이(42)와 제3 다이(52)에서 출력된 PWM 제어 신호는 변속 레버(11)가 F2단에 위치하는 것을 의미하지만, 제2 다이(44)에서 출력된 PWM 제어 신호는 Null 단에 위치하는 것을 의미한다.
이 경우에, ECU(2)는 변속 레버(11)가 F2단에 위치하는 것으로 판단하고, 제2 다이(44)가 속한 제2 자력 감지 센서(44, 45)를 고장으로 판단할 수 있다.
ECU(2)는 고장으로 판단된 자력 감지 센서 외에 다른 자력 감지 센서의 다이로부터 전달된 PWM 제어 신호를 기초로 변속 레버의 위치를 판단할 수 있다.
전술한 본 발명의 일 실시예에 따른 변속 레버 어셈블리 및 이를 이용한 차량용 변속 장치는, 3개의 자력 감지 센서(42, 43, 44, 45, 52, 53)를 사용하므로 어느 하나의 자력 감지 센서가 정상적으로 작동하지 않는 경우에도 안정적으로 변속 레버(11)에 의해 선택된 변속단을 판단할 수 있다.
또한, 3개의 자력 감지 센서(42, 43, 44, 45, 52, 53)를 회로 기판(30)의 전후로 배치하여 센서 배치를 위한 물리적인 공간을 축소시킬 수 있다.
또한, 마그넷(15)과 자력 감지 센서(42, 43, 44, 45, 52, 53) 사이의 거리를 줄여 자력 측정의 오차를 감소시키고, 변속 레버(11)에 의해 선택된 변속단을 정확하게 판단할 수 있다.
이하에서는 본 발명의 다른 실시예에 다른 변속 레버 어셈블리에 대해 설명한다. 설명의 편의를 위하여 전술한 실시예와 유사한 부분은 동일한 도면부호를 사용하고, 전술한 실시예와 공통되는 부분은 그 설명을 생략한다.
도 9는 본 발명의 다른 실시예에 따른 변속 레버 어셈블리를 개략적으로 도시한 도면이다.
도 9에 도시된 변속 레버 어셈블리(1')는 다이얼 타입의 변속기에 적용될 수 있다.
도 9에 도시된 바와 같이, 본 발명의 다른 실시예에 따른 변속 레버 어셈블리(1')는 마그넷(15)이 변속 레버(11, 14)의 하단에 위치한다. 그리고 변속 레버(11, 14)는 고정 설치되는 회동 베이스(12)에 회전축(A)을 중심으로 회전 가능하게 설치된다.
본 실시예의 변속 레버(11, 14)는 회동 베이스(12)의 상부로 연장 형성되는 상부 파트(11)와 회동 베이스(12)의 하부로 연장 형성되는 하부 파트(14)를 포함한다.
하부 파트(14)의 단부에는 마그넷(15)이 구비되고, 도시되지는 않았지만, 상부 파트(11)의 단부에는 다이얼 노브가 결합된다.
따라서, 운전자가 다이얼 노브를 일방향 또는 타방향으로 회전시킴에 따라 마그넷(15)은 변속 레버(11, 14)와 함께 회전축(A)을 중심으로 회동하게 된다.
그리고, 변속 레버 감지 유닛(30, 40, 50)은 변속 레버(11)의 하부에 위치한다.
회로 기판(30)은 일면이 마그넷(15)과 마주하도록 설치되며, 회로 기판(30)의 일면에는 제1 감지 유닛(40) 구비되고, 회로 기판(30)의 이면에는 제2 감지 유닛(50)이 구비된다.
도 9에 도시된 바와 같이, 제1 자력 검출부(43)와 제2 자력 검출부(45)는 제1 감지 유닛(40)에 구비되고, 제3 자력 검출부(53)는 제2 감지 유닛(50)에 구비될 수 있다.
전술한 실시예와 유사하게, 제1 자력 검출부(43)와 제2 자력 검출부(45)는, 회전축(A)을 중심으로 상호 대칭되도록 회로 기판(30)의 일면 상에 배치될 수 있다.
그리고, 제3 자력 검출부(53)는 회전축(A) 상에 위치하도록 회로 기판(30)의 이면 상에 배치될 수 있다.
또는 도 9에 도시된 바와 달리, 제1 자력 검출부(43)와 제2 자력 검출부(45)가 회로 기판(30)의 이면 상에 배치되고, 제3 자력 검출부(53)가 회로 기판(30)의 일면 상에 배치될 수 있다.
본 실시예예 따른 변속 레버 어셈블리(1') 역시 변속 레버(11, 14)의 회동에 따라 마그넷(15)이 회동하므로, 고정 설치된 3개의 자력 검출부(43, 45, 53)에서 검출되는 마그넷(15)의 자력은 변속 레버(11, 14)의 회전량에 따라 변하게 된다.
도 9에는 도시되지 않았지만, 본 실시예예 따른 변속 레버 어셈블리(1') 역시 제1 자력 검출부(43), 제2 자력 검출부(45) 및 제3 자력 검출부(53)의 출력값을 ECU(2)가 인식할 수 있는 시그널로 변조하는 제1 다이(42), 제2 다이(44) 및 제3 다이(52)가 구비된다.
ECU(2)가 제1 다이(42), 제2 다이(44) 및 제3 다이(52)로부터 전달된 시그널을 기초로 변속 레버(11)의 회전량을 판단하고, 자력 감지 센서의 정상 작동 여부를 판단하는 구성 등은 전술한 실시예와 유사하므로 중복 설명을 생략하기 위해 이에 대한 자세한 설명은 생략한다.
본 발명이 속하는 기술분야의 통상의 지식을 가진 자는 본 발명이 그 기술적 사상이나 필수적인 특징을 변경하지 않고서 다른 구체적인 형태로 실시될 수 있다는 것을 이해할 수 있을 것이다. 그러므로 이상에서 기술한 실시예들은 모든 면에서 예시적인 것이며 한정적이 아닌 것으로 이해해야만 한다. 본 발명의 범위는 상기 상세한 설명보다는 후술하는 특허청구범위에 의하여 나타내어지며, 특허청구범위의 의미 및 범위 그리고 그 균등 개념으로부터 도출되는 모든 변경 또는 변형된 형태가 본 발명의 범위에 포함되는 것으로 해석되어야 한다.
1, 1' 변속 레버 어셈블리
2: ECU
3: 변속기 11: 변속 레버(상부 파트)
14: 변속 레버(하부 파트) 12, 12': 회동 베이스
13a: 제1 보스 13b: 제2 보스
15: 마그넷 21, 21a, 21b: 지지 베이스
30: 회로 기판 40: 제1 감지 유닛
41: 제1 베드 42: 제1 다이
43: 제1 자력 검출부 44: 제2 다이
45: 제2 자력 검출부 50: 제2 감지 유닛
51: 제2 베드 52: 제3 다이
53: 제3 자력 검출부 60: 하우징
A: 회전축
3: 변속기 11: 변속 레버(상부 파트)
14: 변속 레버(하부 파트) 12, 12': 회동 베이스
13a: 제1 보스 13b: 제2 보스
15: 마그넷 21, 21a, 21b: 지지 베이스
30: 회로 기판 40: 제1 감지 유닛
41: 제1 베드 42: 제1 다이
43: 제1 자력 검출부 44: 제2 다이
45: 제2 자력 검출부 50: 제2 감지 유닛
51: 제2 베드 52: 제3 다이
53: 제3 자력 검출부 60: 하우징
A: 회전축
Claims (9)
- 회전축을 중심으로 일정 각도 범위 내에서 회동하며 복수의 변속단 중 어느하나를 선택하는 변속 레버;
상기 회전축 상에 위치하며 상기 변속 레버와 일체로 회동하는 마그넷; 및
상기 마그넷에 인접하도록 고정 설치되어 상기 변속 레버의 회동량에 따른 상기 마그넷의 자력 변화를 감지하는 변속 레버 위치 감지 유닛을 포함하며,
상기 변속 레버 위치 감지 유닛은,
회로 기판, 상기 회로 기판의 일면 상에 설치되는 제1 자력 감지 센서와 제2 자력 감지 센서 및 상기 회로 기판의 이면 상에 설치되는 제3 자력 감지 센서를 포함하고,
상기 제1 자력 감지 센서, 상기 제2 자력 감지 센서 및 상기 제3 자력 감지 센서는 각각 상기 마그넷의 자력을 검출하는 자력 검출부를 포함하며,
상기 제1 자력 감지 센서의 자력 검출부와 상기 제2 자력 감지 센서의 자력 검출부는 상기 회전축을 중심으로 대칭되도록 배치되는, 변속 레버 어셈블리. - 제1항에 있어서,
상기 제3 자력 감지 센서의 자력 검출부는 상기 회전축 상에 배치되는, 변속 레버 어셈블리. - 제1항에 있어서,
상기 제1 자력 감지 센서, 상기 제2 자력 감지 센서 및 상기 제3 자력 감지 센서는 각각,
상기 자력 검출부의 출력값을 PWM(Pulse Width Modulation) 신호로 변조하는 다이(die)를 더 포함하는, 변속 레버 어셈블리. - 제3항에 있어서,
상기 제1 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비와 상기 제2 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비의 합은 일정한, 변속 레버 어셈블리. - 제3항에 있어서,
상기 제3 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비는 상기 제1 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비 및 상기 제2 자력 감지 센서의 다이로부터 출력되는 PWM 신호의 듀티비 중 어느 하나보다 작은, 변속 레버 어셈블리. - 제1항에 있어서,
상기 회로 기판은 상기 일면이 상기 마그넷과 마주하도록 상기 마그넷에 대해 이격 설치되며,
상기 마그넷과 회로 기판 사이의 이격 거리는,
상기 제1 자력 감지 센서 및 상기 제2 자력 감지 센서에서 측정되는 상기 마그넷의 표면 자속 밀도가 제1 기준값 이하이고,
상기 제3 자력 감지 센서에서 측정되는 상기 마그넷의 표면 자속 밀도가 제2 기준값 이상이 되는 간격인, 변속 레버 어셈블리. - 제6항에 있어서,
상기 제1 기준값은 상기 제2 기준값보다 큰, 변속 레버 어셈블리. - 제1항에 있어서,
상기 회전축은 상기 변속 레버의 길이 방향과 수직하게 형성되고, 상기 마그넷은 상기 변속 레버의 일측에 위치하는, 변속 레버 어셈블리. - 제1항에 있어서,
상기 회전축은 상기 변속 레버의 길이 방향과 일치하게 형성되고, 상기 마그넷은 상기 변속 레버의 하단에 위치하는, 변속 레버 어셈블리.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US14/940,774 | 2015-11-13 | ||
| US14/940,774 US9879775B2 (en) | 2015-11-13 | 2015-11-13 | Shifting lever assembly |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20170056400A true KR20170056400A (ko) | 2017-05-23 |
Family
ID=58690912
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020160000321A Withdrawn KR20170056400A (ko) | 2015-11-13 | 2016-01-04 | 변속 레버 어셈블리 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US9879775B2 (ko) |
| KR (1) | KR20170056400A (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190030288A (ko) * | 2017-09-14 | 2019-03-22 | 에스엘 주식회사 | 차량용 기어 시프트 장치 |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9879775B2 (en) * | 2015-11-13 | 2018-01-30 | Sl Corporation | Shifting lever assembly |
| US10281028B2 (en) * | 2016-05-26 | 2019-05-07 | Dura Operating, Llc | Shifter location system for a motor vehicle |
| KR101876738B1 (ko) * | 2016-12-14 | 2018-07-10 | 현대자동차주식회사 | 차량용 사용자 인터페이스를 제공하는 장치 및 방법 |
| EP3415871A1 (de) * | 2017-06-12 | 2018-12-19 | Fraba B.V. | Sensoranordnung zur erfassung von magnetfeldlinien eines magnetfeldes, bzw. erfassungsanordnung, bzw. drehwinkelmesssystem |
| EP3483479B1 (en) * | 2017-11-13 | 2022-05-18 | Fico Triad, S.A. | Shifter assembly |
| EP3792599B1 (en) * | 2019-09-12 | 2023-05-03 | TE Connectivity Belgium BVBA | Sensor device for measuring the rotational position of an element |
| WO2022024961A1 (ja) * | 2020-07-27 | 2022-02-03 | 日本精機株式会社 | 位置検出装置 |
| CN113685534A (zh) * | 2021-07-23 | 2021-11-23 | 上海三一重机股份有限公司 | 换挡手柄、换挡手柄档位标定方法及作业机械 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3138827A1 (de) * | 1981-09-30 | 1983-04-14 | Wabco Westinghouse Fahrzeugbremsen GmbH, 3000 Hannover | Gangwaehler fuer ein getriebe |
| DE19924791C1 (de) * | 1999-05-29 | 2001-02-08 | Deere & Co | Schaltvorrichtung für Kraftfahrzeuggetriebe |
| DE10102843C2 (de) * | 2001-01-22 | 2003-07-17 | Zf Lemfoerder Metallwaren Ag | Schaltvorrichtung zum Umschalten zwischen unterschiedlichen Betriebszuständen eines Kraftfahrzeuggetriebes |
| JP4169536B2 (ja) * | 2002-06-26 | 2008-10-22 | 株式会社日本自動車部品総合研究所 | アクチュエータ |
| DE102004056800A1 (de) * | 2004-11-24 | 2006-06-01 | Zf Friedrichshafen Ag | Schaltvorrichtung für ein Kraftfahrzeug |
| JP4344343B2 (ja) * | 2005-06-15 | 2009-10-14 | 本田技研工業株式会社 | 自動変速機のシフト装置 |
| DE102007039051B8 (de) * | 2007-08-17 | 2023-09-28 | Avago Technologies International Sales Pte. Limited | Absoluter feinauflösender Segment- oder Umdrehungszähler |
| JP5231365B2 (ja) * | 2009-09-08 | 2013-07-10 | Ntn株式会社 | 回転角度検出センサ |
| DE102009042473B4 (de) * | 2009-09-24 | 2019-01-24 | Continental Automotive Gmbh | Verfahren zur Auswertung von Signalen eines Winkelsensors |
| FR2954823A1 (fr) * | 2009-12-28 | 2011-07-01 | Continental Automotive France | Procede de determination de la position d'un element magnetique utilisant des capteurs a effet hall lineaires et dispositif associe |
| KR101929590B1 (ko) * | 2013-12-05 | 2019-03-13 | 매그나칩 반도체 유한회사 | 3차원 구조로 배치된 복수의 홀 센서를 이용한 센싱 시스템 및 이를 이용한 장치 |
| US9879775B2 (en) * | 2015-11-13 | 2018-01-30 | Sl Corporation | Shifting lever assembly |
-
2015
- 2015-11-13 US US14/940,774 patent/US9879775B2/en not_active Expired - Fee Related
-
2016
- 2016-01-04 KR KR1020160000321A patent/KR20170056400A/ko not_active Withdrawn
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20190030288A (ko) * | 2017-09-14 | 2019-03-22 | 에스엘 주식회사 | 차량용 기어 시프트 장치 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170138463A1 (en) | 2017-05-18 |
| US9879775B2 (en) | 2018-01-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9879775B2 (en) | Shifting lever assembly | |
| US7190138B2 (en) | Failure monitor for motor drive control system | |
| US12188792B2 (en) | Park lock assembly | |
| US7874225B2 (en) | Control apparatus and method for shift-position changing mechanism | |
| US10060527B2 (en) | Range-switching control device | |
| EP1471290B1 (en) | Failure detection device for a rotation angle detection sensor | |
| US20180038478A1 (en) | Rotating operation input device, and shifting operation device using same | |
| KR101088690B1 (ko) | 전자식 변속 장치 | |
| KR20100070593A (ko) | 비접촉 변속 감지 유니트 | |
| EP3249264B1 (en) | Shifter location system for a motor vehicle | |
| JP5666240B2 (ja) | チェンジレバーの位置検出装置、これを備えたチェンジレバーユニット、およびチェンジレバーの位置検出方法 | |
| US20180120182A1 (en) | Torque angle sensor module | |
| KR200470310Y1 (ko) | 차량용 조향장치의 센서 | |
| KR101823258B1 (ko) | 차량 변속기 쉬프트레버의 기어변환 검출 장치 | |
| KR101315583B1 (ko) | 차량용 변속기의 변속 조작 감지 장치 | |
| KR101000141B1 (ko) | 비접촉 변속 감지 유니트 | |
| KR101271797B1 (ko) | 칼럼 타입 변속 레버 장치 | |
| CN102410363B (zh) | 变速杆装置 | |
| JP2010112848A (ja) | 回転角度検出装置 | |
| CN104279322A (zh) | 汽车手动变速器空挡开关 | |
| KR101336612B1 (ko) | 비접촉식 변속제어모듈 및 이것이 적용된 변속시스템 | |
| US7603922B2 (en) | Method of correcting shift position sensor of vehicle | |
| KR100871123B1 (ko) | 차량용 다기능 스위치 | |
| KR100498694B1 (ko) | 조향각 확인이 가능한 동력조향장치 | |
| KR20080041024A (ko) | 무단변속기 차량의 전진/후진 감지 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20160104 |
|
| PG1501 | Laying open of application | ||
| PC1203 | Withdrawal of no request for examination |