KR20170086029A - 무인기 및 무용기에 이용되는 기체 - Google Patents
무인기 및 무용기에 이용되는 기체 Download PDFInfo
- Publication number
- KR20170086029A KR20170086029A KR1020177012662A KR20177012662A KR20170086029A KR 20170086029 A KR20170086029 A KR 20170086029A KR 1020177012662 A KR1020177012662 A KR 1020177012662A KR 20177012662 A KR20177012662 A KR 20177012662A KR 20170086029 A KR20170086029 A KR 20170086029A
- Authority
- KR
- South Korea
- Prior art keywords
- arm
- uav
- center
- main body
- motor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U20/00—Constructional aspects of UAVs
- B64U20/70—Constructional aspects of the UAV body
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U50/00—Propulsion; Power supply
- B64U50/10—Propulsion
- B64U50/19—Propulsion using electrically powered motors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C39/00—Aircraft not otherwise provided for
- B64C39/02—Aircraft not otherwise provided for characterised by special use
- B64C39/024—Aircraft not otherwise provided for characterised by special use of the remote controlled vehicle type, i.e. RPV
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/08—Helicopters with two or more rotors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/12—Rotor drives
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U10/00—Type of UAV
- B64U10/10—Rotorcrafts
- B64U10/13—Flying platforms
- B64U10/14—Flying platforms with four distinct rotor axes, e.g. quadcopters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U20/00—Constructional aspects of UAVs
- B64U20/50—Foldable or collapsible UAVs
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U20/00—Constructional aspects of UAVs
- B64U20/90—Cooling
- B64U20/94—Cooling of rotors or rotor motors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U80/00—Transport or storage specially adapted for UAVs
- B64U80/70—Transport or storage specially adapted for UAVs in containers
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16C—SHAFTS; FLEXIBLE SHAFTS; ELEMENTS OR CRANKSHAFT MECHANISMS; ROTARY BODIES OTHER THAN GEARING ELEMENTS; BEARINGS
- F16C19/00—Bearings with rolling contact, for exclusively rotary movement
- F16C19/02—Bearings with rolling contact, for exclusively rotary movement with bearing balls essentially of the same size in one or more circular rows
- F16C19/10—Bearings with rolling contact, for exclusively rotary movement with bearing balls essentially of the same size in one or more circular rows for axial load mainly
-
- B64C2201/024—
-
- B64C2201/042—
-
- B64C2201/108—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D1/00—Dropping, ejecting, releasing or receiving articles, liquids, or the like, in flight
- B64D1/16—Dropping or releasing powdered, liquid, or gaseous matter, e.g. for fire-fighting
- B64D1/18—Dropping or releasing powdered, liquid, or gaseous matter, e.g. for fire-fighting by spraying, e.g. insecticides
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U10/00—Type of UAV
- B64U10/10—Rotorcrafts
- B64U10/13—Flying platforms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U2101/00—UAVs specially adapted for particular uses or applications
- B64U2101/40—UAVs specially adapted for particular uses or applications for agriculture or forestry operations
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U2101/00—UAVs specially adapted for particular uses or applications
- B64U2101/45—UAVs specially adapted for particular uses or applications for releasing liquids or powders in-flight, e.g. crop-dusting
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Remote Sensing (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Life Sciences & Earth Sciences (AREA)
- Pest Control & Pesticides (AREA)
- Transportation (AREA)
- Toys (AREA)
- General Engineering & Computer Science (AREA)
Abstract
Description
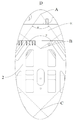
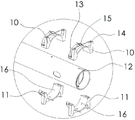
도2는 도1 에서의 D위치의 부분 확대도이다.
도3은 도1 에서의 암, 제1 고정부, 제2 고정부 및 프로펠러 모터를 조립한 후의 정면도이다.
도4는 도3 에서의 암과 프로펠러 모터의 부분 분해도이다.
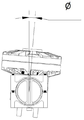
도5는 도3 에서의 암과 프로펠러 모터가 조립된 우측 사시도로서, 그 중 상기 프로펠러 모터는 상기 암에 대하여 편향된 상태에 있다.
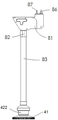
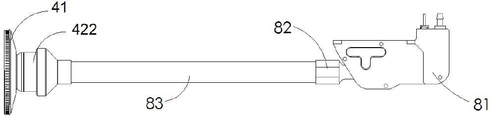
도6은 도1 에서의 무인기의 고정 스프레이 헤드의 스프레이 헤드 폴딩 로드가 펼쳐져 있는 상태의 정면도이다.
도7은 도6 에서의 고정 스프레이 헤드의 스프레이 헤드 폴딩 로드가 폴딩 상태에 있는 정면도를 시곗바늘 방향으로 90° 회전한 모식도이다.
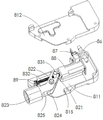
도8은 도6 에서의 폴딩 캐비티 보디의 분해도이다.
도9는 도8의 다른 한 시각에서의 사시도이다.
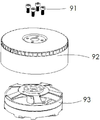
도10은 본 발명의 실시예에 따른 산열 방수덮개와 프로펠러 모터의 분해도이다.
도11은 도10 에서의 산열 방수덮개와 프로펠러 모터의 조립도이다.
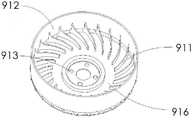
도12는 도10 에서의 산열 방수덮개의 사시도이다.
도13은 본 발명의 기타 실시예에 따른 산열 방수덮개의 원심 프로펠러 돌출리브의 구조 모식도이다.
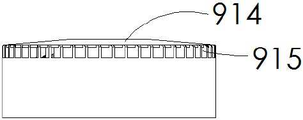
도14는 도10 에서의 산열 방수덮개의 측면도이다.
101: 프론트 암(front arm) 102: 백 암(back arm)
93a: 프론트 모터 93b: 백 모터
2: 본체 3: 앞부분 안착패널
4: 스토리지(storage) 장치 10: 제1 고정부
11: 제2 고정부 12: 암 편향 체결홀
13: 암 체결홀 14: 본체 연결홀
15: 암 편향 고정홀 16: 아크형 내표면
41: 스프레이 부재 422: 스프레이 헤드 회전 모터
81: 폴딩 캐비티 보디 811: 좌측 하우징
812: 우측 하우징 813: "-”자형 슬라이드홈
814: 원형홀 815: 제1 단면
82:어댑터 821: U형홈
822: 돌기축 823: 스프레이 헤드 폴딩 로드 장착홀
824: 중공홀 825: 제1 접촉면
83: 스프레이 헤드 폴딩 로드 831: 슬라이딩 블록
832: 스크루 로드 86: 출수관 어댑터
87: 신호 인터페이스 회로판 88: 감속모터
89: 스러스트 베어링 90: 산열 방수덮개
91: 나사 92: 측벽 원주면
93: 프로펠러 모터 911: 원심 팬 돌출리브
912: 측벽 원주면 내벽 913: 위치결정홀
914: 상부 봉합면 915: 통풍홀
916: 환형 캐비티 A: 제1 교점
B: 제2 교점 C: 양력 중심
E: 교차영역 α: 2개의 백 암 사이의 협각
γ: 2개의 프론트 암 사이의 협각
Claims (20)
- 무인기에 있어서,
본체 및 상기 본체의 후방에 설치되어 화물을 적재하기 위한 스토리지 장치를 포함하는 기체와,
상기 본체 전후방향의 중심선에 관하여 대칭되게 설치되는 적어도 2개의 프론트 암 및 상기 중심선에 관하여 대칭되게 설치되는 적어도 2개의 백 암을 포함하는 암, 및
프론트 모터와 백 모터를 포함하는 프로펠러 모터를 포함하고,
상기 프론트 암의 일단은 상기 본체의 앞단과 서로 연결되고, 상기 프론트 암의 타단에는 상기 무인기를 구동시키는 상기 프론트 모터가 구비되며,
상기 백 암의 일단은 상기 본체의 후단과 서로 연결되고, 상기 백 암의 타단에는 상기 무인기를 구동시키는 상기 백 모터가 구비되며,
상기 백 암의 상기 본체를 향한 연장선과 상기 프론트 암의 상기 본체를 향한 연장선의 교차영역은 상기 무인기의 양력 중심 전방에 위치하며 상기 프론트 모터와 상기 백 모터가 상기 무인기에 대한 합력의 작용점은 상기 양력 중심이고, 상기 무인기의 중력중심은 상기 양력 중심에 인접되는 것을 특징으로 하는 무인기. - 제1항에 있어서,
상기 암은 직선형 또는 아크형을 나타내는 것을 특징으로 하는 무인기. - 제1항에 있어서,
상기 암에 암 고정부재가 설치되어 있고,
상기 암 고정부재는 각각
상기 본체와 서로 연결되는 제1 고정부, 및
상기 본체와 서로 연결되고, 상기 제1 고정부와 서로 연결되고 매칭되어 장착홈을 형성하며, 상기 암이 상기 장착홈 내에 통과되어 설치되는 제2 고정부를 포함하고,
상기 제1 고정부 및 상기 제2 고정부에는 적어도 하나의 상기 본체와 연결되는 외가 평평한 표면이 설치되어 있는 것을 특징으로 하는 무인기. - 제3항에 있어서,
상기 암에는 암 편향 체결홀이 구비되어 있고, 상기 제1 고정부 및 제2 고정부에는 모두 상기 암 편향 체결홀 위치와 대응되는 암 편향 고정홀이 설치되어 있는 것을 특징으로 하는 무인기. - 제3항에 있어서,
상기 제1 고정부 및 제2 고정부에는 암 외벽과 서로 매칭되는 아크형 내표면이 각각 설치되어 있는 것을 특징으로 하는 무인기. - 제3항에 있어서,
상기 제1 고정부 및 제2 고정부에는 볼트 연결을 위한 암 체결홀 및 본체와 볼트 연결을 위한 본체 연결홀이 설치되어 있는 것을 특징으로 하는 무인기. - 제1항에 있어서,
상기 암의 하방에는 폴딩 캐비티 보디, 어댑터 및 스프레이 헤드 폴딩 로드가 설치되어 있고, 상기 폴딩 캐비티 보디 내에는 구동 어셈블리가 설치되어 있으며, 상기 어댑터의 중부는 상기 폴딩 캐비티 보디 내에 힌지 연결되고, 상기 어댑터의 앞부분은 상기 구동 어셈블리와 연결되며, 상기 어댑터의 뒷부분은 상기 폴딩 캐비티 보디의 개구를 통과하여 상기 스프레이 헤드 폴딩 로드의 일단과 고정 연결되는 것을 특징으로 하는 무인기. - 제7항에 있어서,
상기 구동 어셈블리는 하우징 내에 장착되는 구동본체, 구동축 및 연결부를 포함하고, 상기 구동축은 상기 구동본체 및 상기 연결부와 회전 가능하게 연결되며,
상기 구동본체는 상기 구동축의 회전을 구동하여, 상기 연결부가 상기 어댑터를 추진시켜 상기 하우징에 상대하여 상기 제1 위치 및 상기 제2 위치 사이에서 회전되도록 하기 위한 것을 특징으로 하는 무인기. - 제8항에 있어서,
상기 구동축 외벽에는 수나사산이 설치되어 있고, 상기 연결부에는 매칭홀이 개설되어 있으며, 상기 매칭홀의 내벽에는 암나사산이 설치되어 있고, 상기 구동축은 상기 연결부를 통과하여 설치되고, 상기 수나사산과 상기 암나사산은 매칭되는 것을 특징으로 하는 무인기. - 제8항에 있어서,
상기 구동축의 상기 구동본체에 멀리 떨어져 있는 일단에 스러스트 베어링이 설치되어 있고, 상기 스러스트 베어링은 상기 하우징 내에 고정되며, 상기 구동축은 상기 스러스트 베어링에서 회전되도록 통과되어 설치되는 것을 특징으로 하는 무인기. - 제8항에 있어서,
상기 어댑터의 앞부분에는 U형홈이 구비되고, 상기 연결부는 U형홈 내에 놓이는 것을 특징으로 하는 무인기. - 제7항에 있어서,
상기 무인기는,
상기 구동 어셈블리를 제어하여 어댑터의 회전을 구동하기 위한 제어모듈, 및
상기 구동 어셈블리의 전류가 기설정된 임계값보다 큰지의 여부를 검출하기 위한 것으로, 상기 전류가 기설정된 임계값보다 크면 상기 구동 어셈블리를 오프하는 제어신호를 상기 제어 모듈로 발송하기 위한 전류검출모듈을 더 포함하고,
상기 제어모듈은 상기 제어신호에 의하여 상기 구동 어셈블리를 오프하기 위한 것을 특징으로 하는 무인기. - 제1항 내지 제12항 중의 어느 한 항에 있어서,
상기 프로펠러 모터의 상단면에는 산열 방수덮개가 구비되어 있고, 상기 산열 방수덮개는 상부 봉합면과 측변 원주면을 포함하며, 상기 측변 원주면의 상부 봉합면과 근접한 곳에 복수개의 통풍홀이 설치되어 있고, 상기 산열 방수덮개 내에는 원심 팬 돌출리브가 구비되어 있으며, 상기 원심 팬 돌출리브는 상기 통풍홀에서 상기 상부 봉합면 내벽 중심으로 연장되어 설치되는 것을 특징으로 하는 무인기. - 제13항에 있어서,
상기 상부 봉합면 내벽중심과 상기 원심 팬 돌출리브 사이에는 상기 프로펠러 모터 내부의 통기홀과 서로 매칭되는 환형 캐비티가 형성되는 것을 특징으로 하는 무인기. - 제13항에 있어서,
상기 상부 봉합면 내벽중심에 근접하는 상기 원심 팬 돌출리브의 높이는 상기 통풍홀에 근접하는 상기 원심 팬 돌출리브의 높이보다 작은 것을 특징으로 하는 무인기. - 제1항 내지 제15항 중의 어느 한 항에 있어서,
상기 양력 중심은 상기 스토리지 장치의 기하학적 중심에 인접하는 것을 특징으로 하는 무인기. - 제16항에 있어서,
상기 무인기의 중력중심, 상기 양력 중심 및 상기 스토리지 장치의 기하학적 중심이 겹치는 것을 특징으로 하는 무인기. - 제16항에 있어서,
상기 프론트 암 및 상기 백 암은 모두 2개인 것을 특징으로 하는 무인기. - 제18항에 있어서,
상기 2개의 프론트 암의 협각은 상기 2개의 백 암의 협각보다 큰 것을 특징으로 하는 무인기. - 제19항에 있어서,
상기 백 암의 길이는 상기 프론트 암의 길이보다 큰 것을 특징으로 하는 무인기.
Applications Claiming Priority (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201520574460.5U CN204998762U (zh) | 2015-07-31 | 2015-07-31 | 无人机 |
| CN201510468299.8 | 2015-07-31 | ||
| CN201510468299.8A CN106394884B (zh) | 2015-07-31 | 2015-07-31 | 无人机 |
| CN201520574460.5 | 2015-07-31 | ||
| CN201510467838.6 | 2015-07-31 | ||
| CN201510467838.6A CN105173068B (zh) | 2015-07-31 | 2015-07-31 | 一种无人机 |
| PCT/CN2016/091932 WO2017020763A1 (zh) | 2015-07-31 | 2016-07-27 | 无人机 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170086029A true KR20170086029A (ko) | 2017-07-25 |
| KR101989258B1 KR101989258B1 (ko) | 2019-09-30 |
Family
ID=57942425
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020177012662A Expired - Fee Related KR101989258B1 (ko) | 2015-07-31 | 2016-07-27 | 무인기 및 무인기에 이용되는 기체 |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US10526087B2 (ko) |
| EP (1) | EP3202662B1 (ko) |
| JP (1) | JP6463841B2 (ko) |
| KR (1) | KR101989258B1 (ko) |
| AU (1) | AU2016303994B2 (ko) |
| ES (1) | ES2807923T3 (ko) |
| WO (1) | WO2017020763A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20200003405A (ko) * | 2017-08-01 | 2020-01-09 | 광저우 엑스에어크래프트 테크놀로지 씨오 엘티디 | 드론 |
Families Citing this family (34)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10870477B1 (en) * | 2016-04-05 | 2020-12-22 | Fpv Manuals Llc | Foldable arm mechanism for rotary wing aircraft |
| CN107168346A (zh) * | 2017-04-28 | 2017-09-15 | 上海交通大学 | 一种基于可穿戴显示器的异步式脑控无人机系统 |
| AU201811872S (en) * | 2017-08-01 | 2018-05-29 | Guangzhou Xaircraft Tech Co | Unmanned aerial vehicle |
| USD857105S1 (en) * | 2017-08-28 | 2019-08-20 | Jiejia Zhang | Quadcopter toy |
| FR3070607B1 (fr) * | 2017-09-07 | 2020-09-04 | Parrot Drones | Drone a voilure tournante comprenant une structure de drone pliable |
| CN107685872A (zh) * | 2017-09-30 | 2018-02-13 | 深圳市道通智能航空技术有限公司 | 无人飞行器 |
| USD843267S1 (en) * | 2017-10-11 | 2019-03-19 | Shenzhen Highgreat Innovation Technology Development Co., Ltd. | Unmanned aerial vehicle |
| WO2019119203A1 (zh) * | 2017-12-18 | 2019-06-27 | 深圳市大疆创新科技有限公司 | 喷洒组件及农业植保机 |
| USD856848S1 (en) * | 2018-01-05 | 2019-08-20 | SZ DJI Technology Co., Ltd. | Aerial vehicle |
| USD861573S1 (en) * | 2018-01-19 | 2019-10-01 | SZ DJI Technology Co., Ltd. | Aerial vehicle |
| CN108394550A (zh) * | 2018-04-09 | 2018-08-14 | 洛阳理工学院 | 一种可伸缩旋翼及基于该旋翼的飞行器 |
| JP7158678B2 (ja) * | 2018-07-09 | 2022-10-24 | 独立行政法人国立高等専門学校機構 | 無人飛行体 |
| US12415632B2 (en) | 2018-09-11 | 2025-09-16 | Srinath MALLIKARJUNAN | Apparatus for aerial transportation of payload |
| US20210309360A1 (en) * | 2018-09-11 | 2021-10-07 | Srinath MALLIKARJUNAN | Apparatus for aerial transportation of payload |
| JP7207699B2 (ja) * | 2018-10-10 | 2023-01-18 | ルーチェサーチ株式会社 | 無人飛行体 |
| JP7221514B2 (ja) * | 2018-10-10 | 2023-02-14 | ルーチェサーチ株式会社 | 無人飛行体 |
| CN109436288B (zh) * | 2018-12-13 | 2024-11-12 | 广州极飞科技股份有限公司 | 用于飞行器的机架及飞行器 |
| CN110217387B (zh) * | 2019-06-14 | 2024-01-23 | 南京工业职业技术学院 | 一种设有落水防护结构的无人机 |
| CN111216868B (zh) * | 2019-08-27 | 2024-10-29 | 苏州极目机器人科技有限公司 | 用于飞行器的机架及飞行器 |
| GB2587325B (en) * | 2019-09-06 | 2022-06-08 | Tethered Drone Systems Ltd | Cooling Unmanned Aerial Vehicles (Drones) Using Fans or Redirecting Cool Air |
| CN111186556A (zh) * | 2020-03-02 | 2020-05-22 | 天津中德应用技术大学 | 一种可变形机体及应用该机体的无人飞行器及其控制方法 |
| KR102337269B1 (ko) * | 2020-06-01 | 2021-12-09 | 한국광기술원 | 우수한 결합력을 갖는 드론 암 및 그를 포함하는 드론 |
| CN112340022A (zh) * | 2020-09-11 | 2021-02-09 | 广州极飞科技有限公司 | 双旋翼无人机 |
| CN112340010B (zh) * | 2020-09-11 | 2022-12-27 | 广州极飞科技股份有限公司 | 无人机 |
| CN113148213B (zh) * | 2021-04-29 | 2023-06-20 | 四川傲势科技有限公司 | 一种无人机弹射点结构 |
| CN113060280B (zh) * | 2021-05-13 | 2021-11-02 | 哈尔滨学院 | 一种多自由度遥感无人机 |
| CN113353264B (zh) * | 2021-07-21 | 2023-01-17 | 陈佳欣 | 一种具有喷药杆折叠功能的无人机及其使用方法 |
| CN113525666B (zh) * | 2021-08-29 | 2023-04-14 | 贵州电网有限责任公司六盘水供电局 | 一种基于输变电设备的三维模型扫描用无人机 |
| KR102405606B1 (ko) * | 2021-11-30 | 2022-06-07 | 베셀에어로스페이스 주식회사 | 분리형 테더링 드론시스템 |
| BR102021024961A2 (pt) * | 2021-12-09 | 2022-04-19 | Inst Tecnologico De Aeronautica Ita | Sistema de aplicação de reparo de revestimento usando aeronaves remotamente pilotadas |
| CN114537653B (zh) * | 2022-04-24 | 2025-12-05 | 北京玮航科技有限公司 | 一种涵道安装梁的固定机构和无人机 |
| CN115633498B (zh) * | 2022-12-16 | 2023-02-28 | 南京迈动科技有限公司 | 一种多旋翼无人机 |
| CN116009520B (zh) * | 2023-03-27 | 2023-06-30 | 四川腾盾科技有限公司 | 一种无人机三轴稳定性激励测试方法 |
| JP2026076773A (ja) * | 2024-10-24 | 2026-05-12 | ミネベアミツミ株式会社 | 無人機 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2012013878A1 (fr) * | 2010-07-27 | 2012-02-02 | Cofice | Dispositif permettant le contrôle non destructif de structures et comportant un drone et une sonde de mesure embarquee |
| US9051050B2 (en) * | 2008-03-18 | 2015-06-09 | Ascending Technology Gmbh | Rotary-wing aircraft |
| US20160144954A1 (en) * | 2014-11-26 | 2016-05-26 | Skymetro UAV Technology Inc. | Unmanned aerial vehicle |
| KR20160130100A (ko) * | 2015-05-01 | 2016-11-10 | 박준국 | 화재 진압용 장비 및 화재진압 방법 |
Family Cites Families (33)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4124531B2 (ja) | 1999-01-11 | 2008-07-23 | ヤンマー農機株式会社 | 無線操縦ヘリコプタ―の薬剤散布装置 |
| EP2121439B1 (en) | 2007-02-16 | 2012-11-14 | Donald Orval Shaw | Modular flying vehicle |
| DE102008018901A1 (de) * | 2008-04-14 | 2009-12-31 | Gerhard, Gregor, Dr. | Fluggerät mit Impellerantrieb |
| JP2009269493A (ja) | 2008-05-08 | 2009-11-19 | Yamaha Motor Co Ltd | 無人ヘリコプタ |
| JP5700796B2 (ja) | 2011-01-21 | 2015-04-15 | ニューデルタ工業株式会社 | 無人ヘリコプターの薬液散布装置 |
| CA2837160C (en) * | 2011-05-23 | 2018-09-11 | Sky Windpower Corporation | Flying electric generators with undisturbed air rotors |
| SG194241A1 (en) * | 2012-04-11 | 2013-11-29 | Singapore Tech Aerospace Ltd | A rotor-arm assembly and a multi-rotorcraft |
| US8973861B2 (en) * | 2012-10-29 | 2015-03-10 | Shenzhen Hubsan Technology Co., Ltd. | Tetra-propeller aircraft |
| DE202013012544U1 (de) * | 2012-11-15 | 2017-08-10 | SZ DJI Technology Co., Ltd. | Unbemanntes Luftfahrzeug mit mehreren Rotoren |
| US20140263822A1 (en) * | 2013-03-18 | 2014-09-18 | Chester Charles Malveaux | Vertical take off and landing autonomous/semiautonomous/remote controlled aerial agricultural sensor platform |
| CN203681871U (zh) * | 2013-12-20 | 2014-07-02 | 深圳市大疆创新科技有限公司 | 一种飞行器的机臂组件、机架装置以及飞行器 |
| TWI508763B (zh) * | 2014-01-08 | 2015-11-21 | Univ Nat Formosa | Foldable Shaped six rotorcraft |
| JP2015137092A (ja) * | 2014-01-20 | 2015-07-30 | 憲太 安田 | パラレルハイブリット方式によるマルチローター航空機 |
| CN203865003U (zh) | 2014-06-04 | 2014-10-08 | 黄河科技学院 | 飞行式农药喷洒设备 |
| CN204056294U (zh) | 2014-09-12 | 2014-12-31 | 西北工业大学明德学院 | 一种折叠式四轴多旋翼飞行器 |
| EP3206949B1 (en) * | 2014-10-14 | 2018-08-15 | TwingTec AG | Flying apparatus |
| CN204232146U (zh) | 2014-10-29 | 2015-04-01 | 成都好飞机器人科技有限公司 | 高效农药喷洒无人机 |
| CN104354864B (zh) | 2014-10-29 | 2017-04-12 | 浙江大学 | 一种用于喷洒农药的旋翼式无人机 |
| US9919797B2 (en) * | 2014-12-04 | 2018-03-20 | Elwha Llc | System and method for operation and management of reconfigurable unmanned aircraft |
| CN204399473U (zh) * | 2014-12-12 | 2015-06-17 | 华南农业大学 | 一种折叠快拆式多旋翼无人飞行器 |
| US20160207368A1 (en) * | 2015-01-21 | 2016-07-21 | Rajesh Gaonjur | Vertical Take-Off and Landing Roadable Aircraft |
| CN204638398U (zh) | 2015-02-06 | 2015-09-16 | 浙江大学 | 一种农用植保无人机用的离心喷雾喷施组件 |
| CN104670499B (zh) * | 2015-02-28 | 2017-09-01 | 广州快飞计算机科技有限公司 | 一种植保无人机 |
| CN104691749A (zh) | 2015-03-05 | 2015-06-10 | 葛讯 | 一种横向交错折叠四旋翼飞行器 |
| CN204620259U (zh) | 2015-04-16 | 2015-09-09 | 巴州极飞农业航空科技有限公司 | 一种带中空轴电机的旋转喷洒装置 |
| WO2016185572A1 (ja) * | 2015-05-19 | 2016-11-24 | 株式会社0 | 回転翼機 |
| DE102015006511A1 (de) * | 2015-05-26 | 2016-12-01 | Airbus Defence and Space GmbH | Senkrechtstartfähiges Fluggerät |
| EP3869043A1 (en) * | 2015-06-01 | 2021-08-25 | SZ DJI Technology Co., Ltd. | System, kit, and method for dissipating heat generated by a motor assembly |
| CN204776018U (zh) * | 2015-07-06 | 2015-11-18 | 哈瓦国际航空技术(深圳)有限公司 | 一种多旋翼航拍飞行器 |
| CN204895873U (zh) * | 2015-07-07 | 2015-12-23 | 徐宗平 | 农药喷洒无人机 |
| CN105173068B (zh) | 2015-07-31 | 2017-03-22 | 广州极飞科技有限公司 | 一种无人机 |
| CN204998762U (zh) * | 2015-07-31 | 2016-01-27 | 广州极飞电子科技有限公司 | 无人机 |
| US10737780B2 (en) * | 2016-04-27 | 2020-08-11 | Vectored Propulsion Technologies Inc. | Aerial vehicle with uncoupled heading and orientation |
-
2016
- 2016-07-27 EP EP16832251.9A patent/EP3202662B1/en active Active
- 2016-07-27 US US15/523,897 patent/US10526087B2/en not_active Expired - Fee Related
- 2016-07-27 KR KR1020177012662A patent/KR101989258B1/ko not_active Expired - Fee Related
- 2016-07-27 ES ES16832251T patent/ES2807923T3/es active Active
- 2016-07-27 JP JP2017527807A patent/JP6463841B2/ja not_active Expired - Fee Related
- 2016-07-27 AU AU2016303994A patent/AU2016303994B2/en not_active Ceased
- 2016-07-27 WO PCT/CN2016/091932 patent/WO2017020763A1/zh not_active Ceased
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9051050B2 (en) * | 2008-03-18 | 2015-06-09 | Ascending Technology Gmbh | Rotary-wing aircraft |
| WO2012013878A1 (fr) * | 2010-07-27 | 2012-02-02 | Cofice | Dispositif permettant le contrôle non destructif de structures et comportant un drone et une sonde de mesure embarquee |
| US20160144954A1 (en) * | 2014-11-26 | 2016-05-26 | Skymetro UAV Technology Inc. | Unmanned aerial vehicle |
| KR20160130100A (ko) * | 2015-05-01 | 2016-11-10 | 박준국 | 화재 진압용 장비 및 화재진압 방법 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20200003405A (ko) * | 2017-08-01 | 2020-01-09 | 광저우 엑스에어크래프트 테크놀로지 씨오 엘티디 | 드론 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3202662B1 (en) | 2020-06-24 |
| ES2807923T3 (es) | 2021-02-24 |
| AU2016303994A1 (en) | 2017-06-01 |
| WO2017020763A1 (zh) | 2017-02-09 |
| JP2017535478A (ja) | 2017-11-30 |
| US10526087B2 (en) | 2020-01-07 |
| JP6463841B2 (ja) | 2019-02-06 |
| AU2016303994B2 (en) | 2019-06-06 |
| EP3202662A1 (en) | 2017-08-09 |
| US20170327222A1 (en) | 2017-11-16 |
| KR101989258B1 (ko) | 2019-09-30 |
| EP3202662A4 (en) | 2018-05-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101989258B1 (ko) | 무인기 및 무인기에 이용되는 기체 | |
| US11591083B2 (en) | Spherical VTOL aerial vehicle | |
| CN105173068B (zh) | 一种无人机 | |
| JP4441826B2 (ja) | リング状の翼構造を有する航空機 | |
| CN113911329B (zh) | 飞行体以及动力装置 | |
| CN208760862U (zh) | 一种推进器及冲浪装置 | |
| CN112744348A (zh) | 无人飞行器的机架、无人飞行器及其使用方法 | |
| WO2017173733A1 (zh) | 无人飞行器 | |
| KR100812756B1 (ko) | 요잉제어가 용이한 쿼드로콥터 | |
| CN108945335A (zh) | 一种冲浪装置 | |
| EP3412564A1 (en) | Aircraft support leg, aircraft and control method | |
| CN105775133A (zh) | 一种防水无人机 | |
| KR20200000563A (ko) | 무인 비행체 | |
| CN112793761A (zh) | 机架及无人机 | |
| CN108202568A (zh) | 飞行汽车 | |
| CN212890950U (zh) | 双旋翼无人机 | |
| JP7784615B2 (ja) | 飛行装置 | |
| CN112340002A (zh) | 无人机 | |
| CN112340022A (zh) | 双旋翼无人机 | |
| WO2022102336A1 (ja) | 飛行装置 | |
| KR101757368B1 (ko) | 양방향 비행이 가능한 무인항공기 | |
| KR20180033011A (ko) | 날개로 작용 가능한 다기능 다리를 갖는 무인 비행체 | |
| CN212890914U (zh) | 无人机 | |
| JP7123459B1 (ja) | 飛行装置 | |
| CN223791765U (zh) | 一种具备机翼沿两个方向连续翻转的无人机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| R17-X000 | Change to representative recorded |
St.27 status event code: A-3-3-R10-R17-oth-X000 |
|
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| X091 | Application refused [patent] | ||
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PX0901 | Re-examination |
St.27 status event code: A-2-3-E10-E12-rex-PX0901 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| PX0701 | Decision of registration after re-examination |
St.27 status event code: A-3-4-F10-F13-rex-PX0701 |
|
| X701 | Decision to grant (after re-examination) | ||
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| FPAY | Annual fee payment |
Payment date: 20220526 Year of fee payment: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: A-4-4-U10-U13-oth-PC1903 Not in force date: 20230608 Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: N-4-6-H10-H13-oth-PC1903 Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE Not in force date: 20230608 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| R18 | Changes to party contact information recorded |
Free format text: ST27 STATUS EVENT CODE: A-5-5-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |