KR20170094219A - 영구 자석들의 자화 장치 및 방법 - Google Patents
영구 자석들의 자화 장치 및 방법 Download PDFInfo
- Publication number
- KR20170094219A KR20170094219A KR1020177016237A KR20177016237A KR20170094219A KR 20170094219 A KR20170094219 A KR 20170094219A KR 1020177016237 A KR1020177016237 A KR 1020177016237A KR 20177016237 A KR20177016237 A KR 20177016237A KR 20170094219 A KR20170094219 A KR 20170094219A
- Authority
- KR
- South Korea
- Prior art keywords
- field control
- control member
- magnet
- magnets
- permanent magnet
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000000034 method Methods 0.000 title claims abstract description 14
- 230000005415 magnetization Effects 0.000 claims abstract description 28
- 230000009897 systematic effect Effects 0.000 claims description 5
- 239000000463 material Substances 0.000 description 9
- 238000004519 manufacturing process Methods 0.000 description 4
- 229910052761 rare earth metal Inorganic materials 0.000 description 4
- 150000002910 rare earth metals Chemical class 0.000 description 4
- 230000004323 axial length Effects 0.000 description 3
- 229910000976 Electrical steel Inorganic materials 0.000 description 2
- QJVKUMXDEUEQLH-UHFFFAOYSA-N [B].[Fe].[Nd] Chemical compound [B].[Fe].[Nd] QJVKUMXDEUEQLH-UHFFFAOYSA-N 0.000 description 2
- 239000000853 adhesive Substances 0.000 description 2
- 230000001070 adhesive effect Effects 0.000 description 2
- 238000003780 insertion Methods 0.000 description 2
- 230000037431 insertion Effects 0.000 description 2
- 229910052751 metal Inorganic materials 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 229910001172 neodymium magnet Inorganic materials 0.000 description 2
- 239000011343 solid material Substances 0.000 description 2
- 238000004026 adhesive bonding Methods 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 230000004907 flux Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000000691 measurement method Methods 0.000 description 1
- 238000012544 monitoring process Methods 0.000 description 1
- 229920006395 saturated elastomer Polymers 0.000 description 1
- 229910000859 α-Fe Inorganic materials 0.000 description 1
Images


Classifications
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01F—MAGNETS; INDUCTANCES; TRANSFORMERS; SELECTION OF MATERIALS FOR THEIR MAGNETIC PROPERTIES
- H01F13/00—Apparatus or processes for magnetising or demagnetising
- H01F13/003—Methods and devices for magnetising permanent magnets
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01F—MAGNETS; INDUCTANCES; TRANSFORMERS; SELECTION OF MATERIALS FOR THEIR MAGNETIC PROPERTIES
- H01F7/00—Magnets
- H01F7/02—Permanent magnets [PM]
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Permanent Field Magnets Of Synchronous Machinery (AREA)
- Magnetic Resonance Imaging Apparatus (AREA)
- External Artificial Organs (AREA)
Abstract
본 발명은 적어도 하나의 영구 자석의 자화 장치 및 방법에 관한 것이며, 상기 장치는 제 1 계자 제어 부재, 제 2 계자 제어 부재를 포함한다. 이 경우 제 1 계자 제어 부재와 제 2 계자 제어 부재 사이에 적어도 하나의 계자석이 형성되고, 제 2 계자 제어 부재에 영구 자석용 수용부가 형성되고, 이 경우 계자석은 계자 제어 부재들과 영구 자석에 대해서 영구 자석의 둘레를 따라 원형 경로로 이동 가능하여, 자화 위치에서 계자석의 자기장이 영구 자석들을 자화한다.
Description
본 발명은 독립 청구항들의 전제부에 따른 영구 자석들의 자화 장치 및 방법에 관한 것이다.
전자기 코일을 이용해서 영구 자석들을 자화하기 위한 자기장을 형성하는, 영구 자석들을 자화하기 위한 장치들이 개시되어 있다. 이 경우 영구 자석은 활성화 가능한 자기장의 영역에서 선형 이동에 의해 위치 설정된다. 블랭크가 위치 설정되면, 전기 코일이 급전됨으로써 전자기 코일의 자기장이 활성화된다. 이와 같은 장치는 많은 전기 에너지를 소비하고, 전자기 코일을 위한 제어부 및 자화 전류의 전자 모니터링을 위한 측정 기술을 필요로 한다.
본 발명의 과제는 영구 자석을 자화하는 자기장을 형성하기 위한 전기 에너지를 필요로 하지 않는 상기 자화 장치 및 방법을 제공하는 것이다.
상기 과제는 독립 청구항들의 특징을 갖는 자화 장치 및 방법에 의해 해결된다.
독립 청구항들의 특징을 갖는 본 발명에 따른 장치 및 관련 방법은 선행기술과 달리, 영구 자석을 자화하는 자기장을 형성하기 위한 전기 에너지를 필요로 하지 않는 장점을 제공하는데, 그 이유는 전자기 코일 대신 적어도 하나의 계자석이 자기장을 형성하기 위해 사용되기 때문이다. 이 경우 영구 자석들은 자화 전에는 비자성이다. 따라서 영구 자석들은 자화 전에는 자기장을 갖지 않는 자석 블랭크이다. 자화에 의해서야 상기 영구 자석은 영구 자성이 되고 자기장을 갖는다. 장치는 이 경우 제 1 계자 제어 부재와 제 2 계자 제어 부재를 갖는다. 제 1 계자 제어 부재와 제 2 계자 제어 부재 사이에 계자석이 배치된다. 제 2 계자 제어 부재는 영구 자석용 수용부를 포함한다. 따라서 영구 자석은 수용부 내에 배치될 수 있다. 이 경우 수용부는 슬릿 형상 또는 원 형상일 수 있다. 또한, 수용부는 영구 자석의 형태를 따라 형성되므로, 영구 자석이 수용부 내에 배치될 수 있고, 영구 자석의 벽들은 수용부를 제한하며 영구 자석을 향하는 벽들과 거의 평행한 것도 가능하다. 이로 인해 장치 내에서 영구 자석을 위한 최적의 지지가 보장된다.
영구 자석들을 자화하기 위해, 영구 자석에 자기장을 통과시키는 것이 필요하다. 이 경우 자기장은 영구 자석이 자화될 정도로 강해야 한다. 이 경우 영구 자석은 완전히 자화되고 바람직하게는 자기 포화되며, 이는 영구 자석이 최대로 자화되는 것을 나타낸다. 자화는 영구 자석 내로 자기 에너지의 제공에 의해 이루어진다. 계자석의 자기장을 영구 자석을 통해 전도시키기 위해, 계자석과 영구 자석은 자화 위치에 놓여야 하고, 상기 위치에서 자기장은 영구 자석을 관류한다. 이를 위해 계자석은 상대 이동을 실시한다. 계자석의 상대 이동은 영구 자석의 둘레를 따라 연장되는 원형 경로를 나타내고, 따라서 원주 방향을 따라 연장된다. 따라서 계자석은 내부 계자 제어 부재와 영구 자석 또는 수용부에 대해서 이동된다. 이 경우 영구 자석은 상대적 원형 이동을 실시한다. 즉, 계자석은 계자 제어 부재들 및 영구 자석 또는 수용부에 대해서 이동 가능하다. 영구 자석들을 자화하기 위해, 영구 자석은 수용부 내에 배치된다. 그리고 나서 영구 자석은 계자석에 대해서 자화 위치로 이동되고, 상기 위치에서 영구 자석은 자기장에 의해 관류된다. 그 후 영구 자석은 수용부로부터 제거된다. 이러한 장치는 자화된 영구 자석의 대량 생산을 가능하게 하는 바람직한 방법을 실시한다. 영구 자석의 이러한 대량 생산은 특히 저렴한데, 그 이유는 한편으로는 자화를 위해 전류가 사용되지 않아도 되고, 다른 한편으로는 많은 사이클의 수가 달성되기 때문이다.
독립 청구항들의 대상의 바람직한 개선예 및 대안적 실시예들은 종속 청구항들에 제시된다.
바람직하게 제 1 계자 제어 부재는 중공 실린더 형상인 한편, 제 2 계자 제어 부재는 원형 링 세그먼트 형상이다. 이 경우 제 1 계자 제어 부재의 중공 실린더 형상의 형태와 제 2 계자 제어 부재의 원형 링 세그먼트 형상의 형태는 장치의 원주 방향과 관련해서 정렬된다. 제 2 계자 제어 부재는 제 1 계자 제어 부재 내에 배치된다. 이 경우 중공 실린더 형상의 제 1 계자 제어 부재 내에 제 2 계자 제어 부재가 삽입되므로, 2개의 계자 제어 부재들은 서로 동심으로 배치된다. 제 2 계자 제어 부재는 이 경우 제 1 계자 제어 부재보다 작은 반경을 갖는다. 2개의 계자 제어 부재의 방사방향 외벽들은 적어도 부분적으로 대향 배치된다. 따라서 적어도 부분적으로 제 2 계자 제어 부재는 제 1 계자 제어 부재에 의해 둘러싸인다. 제 1 계자 제어 부재의 축방향 길이가 제 2 계자 제어 부재의 축방향 길이보다 크거나 작은 것이 고려될 수 있다. 계자 제어 부재들이 동일한 축방향 길이를 갖는 것도 고려될 수 있다. 제 1 계자 제어 부재의 벽은 제 2 계자 제어 부재의 벽과 접촉하지 않는다. 제 1 및 제 2 계자 제어 부재의 벽 사이에 원주 방향으로 연장되는 공간이 형성된다. 상기 공간은 방사방향 치수로서 2개의 계자 제어 부재의 대향 배치된 벽들의 반경의 차이의 크기를 갖는다. 공간은 축방향으로도 연장된다. 2개의 계자 제어 부재의 대향 배치된 벽들은 거의 평행할 수 있다.
계자석은 외부 계자 제어 부재와 내부 계자 제어 부재 사이의 공간에 배치된다. 이 경우 계자석은 원형 링 세그먼트 형상이다. 계자석은 하프 셸 모양의 형태를 갖는다. 계자석은 축방향으로 연장된다. 이 경우 계자석과 계자 제어 부재의 벽들은 대략 서로 평행하다. 계자석은 제 1 계자 제어 부재와 함께 이동 가능한 어셈블리 내에 위치한다. 영구 자석이 2개의 계자 제어 부재 사이에 이동 가능하게 배치되는 것이 고려될 수도 있다. 이 경우 계자석은 바람직하게 계자 제어 부재들의 벽에 대해 작은 에어 갭을 갖는다. 바람직하게는 계자석은 원주 방향으로 이동 가능하다. 이 경우 특히 제 1 계자 제어 부재도 원주 방향으로 이동 가능하고, 바람직하게는 계자석과 동시 이동을 실시한다. 이를 위해 계자석과 제 1 계자 제어 부재는 서로 고정 연결된다. 이 경우 계자석이 제 2 계자 제어 부재 둘레를 따라 이동하는 운동을 실시하는 것이 가능하다. 이 경우 제 2 계자 제어 부재는 위치 고정되어 있다. 계자석은 위치 고정된 영구 자석의 둘레를 따라 이동한다. 이 경우 계자석은 영구 자석과 제 2 계자 제어 부재의 둘레를 따라 원형 경로로 이동한다. 바람직하게는 제 1 계자 제어 부재 및/또는 계자석은 볼 베어링에 의해 지지된다. 이로 인해 저렴한 동시에 빠른 사이클의 장치가 형성될 수 있다. 계자석은 희토류 물질을 포함한다. 이 경우, 계자석은 네오디뮴-철-붕소를 포함하는 것이 고려될 수 있다. 이러한 계자석은 2개의 다른 계자 제어 부재에 대해 동심으로 배치된다. 2개의 계자 제어 부재와 계자석의 실린더 대칭은 원형 경로로 상대 이동을 위해 바람직한 것으로 밝혀졌다. 이로써 원형 경로로 상대 이동은 작은 힘을 들여 가능하다. 바람직한 구성으로 인해 작은 에너지로 자화 위치에 도달할 수 있다. 계자석이 나란히 배치되어 서로 접촉하는 다수의 별도의 영구 자성의 자석 부재로 구성되는 것이 고려될 수도 있다. 별도의 자석 부재들은 이 경우 프리즘 형상이고, 삼각형 또는 사다리꼴 형상의 베이스 면을 갖는다. 별도의 자석 부재들의 조립 후에 상기 자석 부재들은 다수의 별도의 자석 부재로 이루어진 하프 셸 모양의 원형 링 세그먼트 형상의 계자석을 형성한다. 상기 인접한 자석 부재들은 모두 동일한 방사방향으로 자화된다. 계자석은 방사방향으로 자화된다.
바람직한 개선예에서 제 3 계자 제어 부재가 제공된다. 제 3 계자 제어 부재는 제 2 계자 제어 부재 내에 배치된다. 이 경우 제 3 계자 제어 부재는 제 2 계자 제어 부재에 대해 동심으로 배치된다. 제 3 계자 제어 부재는 이 경우 실린더 형상이다. 제 3 계자 제어 부재는, 외벽들이 서로 대향 배치되도록 제 2 계자 제어 부재 내에 배치된다. 제 3 계자 제어 부재는 제 1 및 제 2 계자 제어 부재에 대해 동심으로 배치되고, 제 3 계자 제어 부재는 제 1 및 제 2 계자 제어 부재 내에 배치되기 때문에, 제 1 및 제 2 계자 제어 부재는 제 3 계자 제어 부재를 둘러싼다. 제 3 계자 제어 부재의 외벽은 제 1 및 제 2 계자 제어 부재의 벽에 대해 대략 평행하다. 제 3 계자 제어 부재는 바람직하게 실린더로 이루어지고, 상기 실린더는 중실 재료로 형성된다. 제 3 계자 제어 부재의 벽은 제 2 계자 제어 부재의 벽과 이격된다. 이로써 제 2 계자 제어 부재와 제 3 계자 제어 부재 사이에 갭이 형성된다. 갭은 전체 원주에 걸쳐 제 3 계자 제어 부재를 둘러싼다. 갭은 영구 자석용 수용부로서 사용된다. 수용부 내에 영구 자석이 압입된다. 영구 자석이 삽입되는 수용부는 원형 링 세그먼트 형상의 형태를 갖고, 거의 영구 자석의 형태를 따라 형성된다. 수용부는 원주 방향으로는 물론 축방향으로 연장된다. 따라서 영구 자석이 하프 셸 모양의 형태를 가지면, 특히 바람직하다. 영구 자석은 원형 링 세그먼트 형상이다. 그러나 중공 실린더 형상의 형태를 갖고 소위 링 자석인 영구 자석들을 갭 또는 수용부 내로 삽입하는 것도 고려될 수 있다. 이를 위해 수용부도 링 형상일 수 있다. 사각형인 영구 자석들을 사용하는 것이 고려될 수도 있다. 이러한 영구 자석들은 납작한 형태를 갖는다. 상응하게 수용부는 슬릿 모양으로 형성되고, 곡률을 갖지 않는다. 제 3 계자 제어 부재와 제 2 계자 제어 부재 사이의 수용부에 바 형상의 자석을 배치하는 것이 고려될 수도 있다. 이 경우 바들은 자화 가능한 원형 재료 또는 평판 재료로 이루어질 수 있다. 제 3 계자 제어 부재에 의해 영구 자석의 확실한 위치 설정이 보장된다. 동시에 영구 자석의 효율적인 자화가 보장되는데, 그 이유는 제 3 계자 제어 부재가 자기장 라인의 저-표유 손실 전도를 보장하기 때문이다.
바람직하게 장치는 하나 이상의 계자석을 포함한다. 이 경우 계자석들은 접촉하지 않는다. 계자석들은 바람직하게 원형 링 세그먼트 형상이고, 이 경우 계자석들은 원주 방향에 대해서 서로 인접하게 배치된다. 개별 계자석들은 - 계자석들과 달리 접촉하는 - 자석 부재들로 구성될 수 있다. 계자석들은 접촉하지 않는다. 2개 또는 4개 또는 6개의 계자석들을 제 1 계자 제어 부재와 제 2 계자 제어 부재 사이에 배치하는 것이 가능하다. 2개의 자석 블랭크가 자화되어야 하면, 바람직하게 2개의 계자석이 사용된다. 4개의 영구 자석이 자화되어야 하면, 4개의 계자석이 사용되고, 6개의 영구 자석이 자화되어야 하면, 6개의 계자석이 사용된다. 2개의 계자석으로 하나의 영구 자석만을 자화하는 것이 고려될 수도 있다. 이 경우 2개의 계자석의 자기장 라인들은 하나의 영구 자석만을 통과한다. 2개 이상의 계자석을 하나의 영구 자석의 자화를 위해 사용하는 것도 가능하다. 다수의 계자석으로 하나의 링 자석을 자화하는 것도 가능하고, 따라서 링 자석은 다수의 자극을 갖는다. 이 경우 계자석들은 방사방향으로 자화된다. 계자석의 개수 및 극수의 자유로운 선택에 의해, 다양한 형태의 영구 자석들을 자화하는 것이 가능하다. 이 경우 영구 자석들은 상이한 극수를 가질 수 있다. 이 경우 자석 내의 하나의 극은 그 자화 방향을 특징으로 한다. 따라서, 예를 들어 하나의 링 자석이 적어도 2개의 극을 갖는 것이 가능하다. 이러한 링 자석은 2개의 영역을 포함하고, 상기 영역들은 상이한 - 특히 방사방향의 - 자화 방향을 갖는다. 극수는 상이한 자화 방향을 갖는 영역들의 개수를 나타낸다.
제 2 계자 제어 부재는 원형 링 세그먼트 형상의 부분들로 이루어지고, 상기 부분들은 바람직하게 원주 방향으로 연장되며, 따라서 하프 셸 형상이다. 부분들은 원주 방향으로 배치된다. 부분들은 접촉하지 않고, 원주 방향에 대해서 서로 이격되어 배치된다. 이로 인해 부분들 사이에 공동부가 형성되고, 상기 공동부는 원주 방향에 대해서 2개의 인접한 부분들 사이에 배치된다. 계자석의 개수에 따라서, 제 2 계자 제어 부재의 부분들의 개수를 조정하는 것이 바람직하다. 이 경우, 제 2 계자 제어 부재를 구성하기 위해 원형 링 세그먼트 형상의 2개 또는 4개 또는 6개의 부분들을 사용하는 것을 고려할 수 있다. 이 경우 제 2 계자 제어 부재의 부분들은 원주 방향으로 나란히 배치되므로, 상기 부분들은 인접하게 원형 라인 상에 배치된다. 바람직하게는 계자석과 동일한 개수로 제공된 제 2 계자 제어 부재의 다수의 부분들이 장치 내에 배치된다. 즉, 2개의 영구 자석이 장치 내에 설치되면, 제 2 계자 제어 부재의 2개의 부분들이 제공된다. 그러나 영구 자석보다 많은 계자 제어 부재의 부분들을 장치 내에 배치하는 것이 고려될 수도 있다. 포함하고 있는 영구 자석보다 적은 제 2 계자 제어 부재의 부분들을 장치 내에 배치하는 것도 가능하다. 또한, 제 2 계자 제어 부재의 부분들이 원주 방향으로 계자석들과 동일한 각도로 연장되므로, 부분들 및 영구 자석들이 동일한 크기를 갖는 것이 가능하다. 이 경우 부분들은 모두 원주 방향으로 동일한 연장을 갖는다. 그러나 부분들이 원주 방향으로 상이한 각도를 갖는 것도 가능하다. 부분들의 크기와 개수를 자유롭게 선택할 수 있는 가능성에 의해, 상이한 종류의 자석 블랭크 및 자석 블랭크 내의 극수가 구현될 수 있다. 따라서 하나의 자석 블랭크 내의 하나의 극은 관련된 영역 내로 들어오는 한 방향의 자기장에 의해 형성된다. 자기장은 적어도 하나의 계자석 및 바람직하게는 제 2 계자 제어 부재의 하나의 부분을 통해 영구 자석의 영역 내로 도입된다. 부분들과 관련해서, 하나의 부분이 서로 접촉하는 적어도 2개의 별도의 부분 유닛으로 이루어지는 대안적 실시예가 가능하다. 이 경우 부분 유닛들은 또한 비 영구자성이고, 자기장을 양호하게 전도한다. 부분 유닛들이 결합되면, 상기 부분 유닛들은 제 2 계자 제어 부재의 한 부분을 형성한다.
바람직하게 제 2 계자 제어 부재의 인접한 2개의 부분들 사이의 공동부에 보조 자석이 배치될 수 있다. 이 경우 보조 자석은 원주 방향에 대해서 인접한 2개의 부분들 사이에 배치된다. 보조 자석은 방사방향으로도 부분들과 동일한 위치에 놓이므로, 보조 자석은 부분들과 동일한 반경을 따라 연장된다. 이 경우 보조 자석은 원주 방향에 대해서 접선 방향으로 자화된다. 보조 자석의 사용은 장치의 효율을 높이는데, 그 이유는 표유 자계가 억제되기 때문이다.
바람직하게는 제 3 계자 제어 부재는 수용 아버(arbor)로서 사용된다. 수용 아버는 이 경우 전기 기계의 극 하우징 내에 삽입된다. 이 경우 적어도 하나의 영구 자석은 극 하우징 내에 배치된다. 수용 아버가 극 하우징 내에 배치된 후에, 영구 자석은 극 하우징과 수용 아버 사이에 위치한다. 극 하우징은 전기 기계의 포트 형상의 그리고 바람직하게는 금속의 하우징부이고, 상기 하우징부의 방사방향 내벽에 자석들이 배치된다. 상기 자석들은 자화되기 전에 극 하우징의 내벽에 고정될 수 있다. 따라서 상기 영구 자석들이 극 하우징 내에 배치되어 있는 동안, 영구 자석들의 자화가 이루어질 수 있다. 극 하우징의 내벽에 영구 자석들의 고정은 접착 또는 지지 스프링에 의해 이루어질 수 있고, 이 경우 지지 스프링은 영구 자석들에 힘을 가하므로, 상기 영구 자석들은 내벽에 가압된다. 지지 스프링의 힘은 스프링력이다. 극 하우징 내의 영구 자석들은 당분간 자화되지 않기 때문에, 상기 영구 자석들을 장치 내에 삽입하는 것과 대량 제조를 위한 자화된 자석을 포함하는 상기 저렴한 방식으로 조립되어 제조된 극 하우징을 구현하는 것이 가능하다. 이 경우, 이전에 장치 내에 배치된 수용 아버 내에 극 하우징이 설치되는 것이 고려될 수 있다. 이로써 극 하우징만이 장치 내로 삽입되어, 자화 후에 다시 제거되면 된다. 제 3 계자 제어 부재는 이 경우 장치 내에 고정 배치된다.
또한, 제 3 계자 제어 부재가 제거될 수 있고, 따라서 수용 아버가 간단하게 교체될 수 있는 것도 가능하다. 이는, 상이한 극 하우징과 영구 자석들을 위한 특정 수용 아버가 장치 내로 삽입될 수 있는 장점을 제공한다. 다른 장점은, 장치 외부에서 수용 아버에 극 하우징을 설치할 수 있는 것이다. 이 경우, 수용 아버가 축방향으로 장치로부터 제거된 후에, 장치 외부에서 영구 자석을 포함하는 극 하우징이 수용 아버에 설치되면 바람직하다. 극 하우징의 설치 후에 극 하우징과 영구 자석들을 포함하는 수용 아버는 다시 기계 내로 삽입됨으로써, 거기에서 자화될 수 있다. 자화 후에 다시 극 하우징과 영구 자석들을 포함하는 수용 아버는 기계로부터 제거된다. 그리고 나서 영구 자석들을 포함하는 극 하우징은 수용 아버로부터 분리되고, 비자성의 블랭크를 포함하는 극 하우징이 다시 설치된다.
장치에 아직 자화되지 않은 영구 자석이 장착되는 경우에, 계자석은 계자석이 자화 위치에 도달할 때까지 이동을 실시한다. 이 경우 영구 자석은 원형 이동을 실시한다. 원형 이동은 장치의 원주 방향으로 연장된다. 이동은 계자석에 의해 제 2 계자 제어 부재 둘레를 따라 실시된다. 이 경우 제 2 계자 제어 부재는 장치 전체에 대해 위치 고정된다. 제 3 계자 제어 부재와 영구 자석들도 위치 고정된다. 계자석이 자화 위치에 있으면, 자기장 라인들은 제 1 계자 제어 부재, 제 2 계자 제어 부재, 영구 자석들 및 제 3 계자 제어 부재를 관류하므로, 폐쇄된 자기장 경로가 형성된다. 이 경우 영구 자석은 자화된다. 영구 자석이 자화된 후에, 계자석은 자화 위치로부터 단락 위치로 이동된다. 단락 위치에서 영구 자석은 자기장에 의해 관류되지 않는다. 단락 위치에서 제 1 계자 제어 부재와 제 2 계자 제어 부재는 자기장에 의해 관류된다. 계자석이 단락 위치에 있으면, 제 3 계자 제어 부재와 영구 자석은 자기장에 의해 관류되지 않는데, 그 이유는 계자석의 자기장은 제 2 계자 제어 부재에 의해 단락되기 때문이다. 장치가 단락 위치에 있으면, 영구 자석은 장치 내에 삽입되거나 또는 장치로부터 제거된다. 이는, 영구 자석이 삽입되는 동안 또는 장치로부터 제거되는 동안, 영구 자석에 힘이 작용하지 않는 장점을 제공한다. 또한, 계자석들이 단락 위치에 있으면, 수용 아버는 장치 내로 삽입된다.
본 발명의 실시예들은 도면에 도시되고, 계속해서 설명된다.
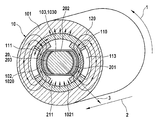
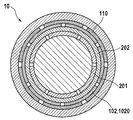
도 1a는 장치가 단락 위치에 있으며, 영구 자석들을 포함하는 극 하우징을 가진 본 발명에 따른 2극 장치의 횡단면을 도시한 도면.
도 1b는 자화 위치에서 본 발명에 따른 2극 장치를 도시한 도면.
도 2는 단락 위치에서 본 발명에 따른 4극 장치의 횡단면을 도시한 도면.
도 3은 단락 위치에서 본 발명에 따른 6극 장치의 횡단면을 도시한 도면.
도 1b는 자화 위치에서 본 발명에 따른 2극 장치를 도시한 도면.
도 2는 단락 위치에서 본 발명에 따른 4극 장치의 횡단면을 도시한 도면.
도 3은 단락 위치에서 본 발명에 따른 6극 장치의 횡단면을 도시한 도면.
도 1a에는 본 발명에 따른 장치(10)의 횡단면이 도시된다. 장치(10)는 중공 실린더 형상의 제 1 계자 제어 부재(101)를 포함한다. 제 1 계자 제어 부재(101)는 바람직하게 원주 방향(1)으로 폐쇄된다. 이 경우 제 1 계자 제어 부재(101)는 축방향(2)으로 연장된다. 중공 실린더 형상의 계자 제어 부재(101)는 링 형상이고, 폐쇄 방식으로 원주 방향(1)으로 연장된다. 제 1 계자 제어 부재(101)는 중앙에 리세스를 갖고, 상기 리세스는 축방향(2)으로 연장된다. 제 1 계자 제어 부재(101) 내의 리세스는 바람직하게 실린더 형상이므로, 중공 실린더형 제 1 계자 제어 부재(101)는 중공 형태이다. 제 1 계자 제어 부재(101)는 방사방향(3)으로 벽 두께를 갖는다. 제 1 계자 제어 부재(101)는 자기장(120)의 전도를 위해 사용된다. 이 경우 자기장(120)은 실질적으로 제 1 계자 제어 부재(101)의 벽에서 원주 방향(1)으로 전도된다. 이는 실질적으로, 자기장(120)이 원주 방향(1)으로 향하지 않고, 방사방향(3) 및 축방향(2)으로 향하는 자계 성분도 포함하는 것을 의미한다. 그러나 자기장(120)은 실질적으로 제 1 계자 제어 부재(101) 내에서 원주 방향(1)으로 정렬된다.
제 1 계자 제어 부재(101) 내에 2개의 계자석(110)이 배치된다. 계자석들(110)은 하프 셸 형상이고, 따라서 그루우브 형상의 형태를 갖는다. 계자석들(110)은 원형 링 세그먼트 형상이고, 원주 방향(1)으로는 물론 축방향(2)으로도 연장된다. 계자석(110)의 방사방향 외벽은 제 1 계자 제어 부재(101)의 방사방향 내측으로 향한 벽에 대해 대략 평행하다. 이 경우 계자석(110)은 축방향(2)으로 제 1 계자 제어 부재(101)를 따라 연장된다. 이 경우 계자석(110)은 축방향(2)에 대해서 제 1 계자 제어 부재(1)보다 길거나 또는 짧거나 또는 동일할 수 있다. 계자석들(110)은 방사방향(2)으로 자화된다. 따라서 계자석들(110)은 자기장(120)을 제 1 계자 제어 부재(101)로 도입한다. 계자석들(110)은, 원주 방향(2)으로 이동 가능하게 제 1 계자 제어 부재(101) 내에 배치된다. 이로 인해 계자석들(110)을 원주 방향(1)으로 원형 경로(111)에서 움직이는 것이 가능하다. 이 경우 계자석들(110)은 제 1 계자 제어 부재(101)의 회전 대칭축 둘레를 따라 이동한다. 계자석들(110)은 원형 경로(111)에서 이동한다. 이 경우 계자석들(110)과 제 1 계자 제어 부재(101)가 함께 경로(111)에서 이동을 실시하면 특히 바람직하다. 이 경우 계자석들(110)은 제 1 계자 제어 부재(101)와 함께 고정 배치되고, 상기 계자석들은 바람직하게 이들의 방사방향 외측으로 향한 측면에 의해 접촉하므로, 방사방향(2)에 대해서 계자석(110)의 외측면의 벽과 제 1 계자 제어 부재(101)의 내측면의 벽이 접촉한다. 또한, 계자석들(110)만이 제 1 계자 제어 부재(101)의 방사방향 내벽을 따라 이동하는 것이 고려될 수도 있다. 계자석들(110)은 바람직하게 예를 들어 네오디뮴-철-붕소와 같은 희토류 물질을 포함한다. 도 1a 및 도 1b에서 2개의 계자석(110)은 접촉하지 않는다. 2개의 계자석(110)은 원주 방향(1)으로 서로 이격된다. 이로 인해 계자석들(110) 사이에 갭(113)이 형성된다. 갭(113)은 방사방향(3)으로 계자석들(110)과 동일한 위치에 있다. 갭(113)은 방사방향(3)으로 계자석들(110)과 동일한 연장을 갖는다. 또한 갭은 축방향(2)으로 계자석(110)의 전체 길이에 걸쳐 연장된다.
제 1 계자 제어 부재(101) 내에 제 2 계자 제어 부재(102)의 2개의 부분(1020)이 배치된다. 이 경우 제 2 계자 제어 부재(102)의 부분들(1020)은 원형 링 세그먼트 형상이다. 부분들(1020)은 원주 방향(1)으로 및 축방향(2)으로는 물론 방사방향(3)으로도 연장된다. 이 경우 부분들(1020)은 계자석들(110) 또는 제 1 계자 제어 부재(101)보다 짧거나 또는 길거나 또는 동일한 길이일 수 있다. 제 2 계자 제어 부재(102)의 부분들(1020)은 계자석들(110) 및 제 1 계자 제어 부재(101)에 대해 동심으로 배치된다. 이 경우 부분들(1020)의 방사방향 외벽들은 계자석(110) 및 제 1 계자 제어 부재(101)의 방사방향 내벽들에 대해 대향 배치된다. 벽들은 서로 거의 평행하다. 계자 제어 부재들(101, 102)은 금속이고, 자기장(120)을 전도한다. 계자석(110)으로부터 시작된 자기장(120)은 제 1 계자 제어 부재(101) - 일종의 마그네틱 요크 링으로서 - 를 통해 그리고 제 2 계자 제어 부재(102)를 통해 전도된다. 제 2 계자 제어 부재(102)는 위치 고정되어 있다. 제 1 계자 제어 부재(101)는 계자석(110)과 함께 원형 이동을 실시한다. 이동 가능한 계자석들(110)은 도 1a에서 단락 위치(211)에 위치 설정된다. 단락 위치(211)에서 자기장은 제 1 계자 제어 부재(101) 및 제 2 계자 제어 부재(102)를 관류한다. 이 경우 자기장(120)은 제 2 계자 제어 부재(102) 및 제 1 계자 제어 부재(101)를 실질적으로 원주 방향(1)으로 관류한다.
제 1 계자 제어 부재(101), 계자석들(110) 및 제 2 계자 제어 부재(102)에 대해 동심으로 제 3 계자 제어 부재(103)가 배치되고, 상기 제 3 계자 제어 부재(103)는 실린더 형상이다. 이 경우 제 3 계자 제어 부재(103)의 방사방향 외벽은 제 1 및 제 2 계자 제어 부재(101, 102)의 벽에 대해 대향 배치된다. 계자 제어 부재들(101, 102, 103)의 벽들은 서로 거의 평행하다. 제 3 계자 제어 부재(103)는 전기 기계의 극 하우징(202)용 수용 아버(1030)로서 사용되고, 상기 극 하우징(202) 내부에 영구 자석들(201)이 배치된다. 영구 자석들(201)은 극 하우징(1030)의 내벽에 고정된다. 극 하우징(202)의 내부에 영구 자석들(201)의 고정은 접착에 의해 또는 영구 자석(201)에 스프링력을 가하는 기계적 고정 수단, 예를 들어 버클 또는 클립에 의해 이루어지므로, 상기 영구 자석들은 극 하우징(202)의 내벽에 대해 가압된다. 상기 버클, 클립 및 접착제는 도시되지 않는다. 장치(10)는 2극 극 하우징(202)의 자화에 적합하다. 따라서 2개의 계자석(110)과 제 2 계자 제어 부재(102)의 2개의 부분들(1020)은 장치(10) 내에 배치된다. 제 3 계자 제어 부재(103)와 제 2 계자 제어 부재(102) 사이에 갭(203)이 형성된다. 갭(203) 내에 극 하우징(202)과 함께 영구 자석들(201)이 배치된다. 제 3 계자 제어 부재(103)도 위치 고정되어 있다. 단락 위치(211)에서 제 3 계자 제어 부재(103)는 자기장(120)에 의해 관류되지 않는다. 이로써 자기장(120)은 영구 자석들(201)을 관류하지 않는다. 제 3 계자 제어 부재(103)는 장치(10)로부터 제거될 수 있다. 이 경우 제 3 계자 제어 부재(103)가 장치(10)로부터 제거되면, 제 3 계자 제어 부재(103)에 영구 자석들(201)을 포함하는 극 하우징(202)이 장착될 수 있다. 이를 위해 영구 자석들(110)을 포함하는 극 하우징(202)은 수용 아버(1030)로서 사용되는 제 3 계자 제어 부재(103) 상으로 끼워지므로, 수용 아버(1030)는 극 하우징(202)의 내부에 배치된다. 이 경우 극 하우징(202)의 벽과 수용 아버(1030)의 벽 사이에 영구 자석(201)이 배치된다. 영구 자석(201)의 벽과 수용 아버(1030)의 벽은 이 경우 거의 평행하다. 바람직하게 수용 아버(1030)와 영구 자석(201)은 접촉한다. 영구 자석들(201)을 포함하는 극 하우징(202)이 설치된 수용 아버(1030)가 장치(10) 내로 다시 삽입된다. 삽입 후에 제 2 계자 제어 부재(102)의 부분들(1020)을 향한 극 하우징(202)의 방사방향 외벽은 부분들(1020)의 벽과 대략 평행하다. 바람직하게는 제 2 계자 제어 부재(102)의 부분들(1020)과 극 하우징(202)은 접촉한다. 이로써 갭(203)은 영구 자석들(201)용 수용부(20)로서 사용된다. 또한, 제 3 계자 제어 부재(103)는 장치(10)로부터 제거될 수 없으므로, 영구 자석들(201)을 포함하는 극 하우징(202)이 장치(10) 내로 삽입되어 장치(10) 내에 미리 배치된 제 3 계자 제어 부재(103) 상에 설치되는 것이 고려될 수도 있다.
도 1b에 도 1a의 2극 장치(10)가 도시된다. 도 1b의 계자석들(110)은 자화 위치(210)에 있다. 자화 위치(210)에서 계자석(110)은 제 2 계자 제어 부재(102)의 부분들(1020) 중 하나의 부분에만 직접 대향 배치되는 한편, 단락 위치(211)에서 계자석(110)은 2개의 부분들(1020)에 직접 대향 배치되므로, 2개의 계자석(110)은 2개의 부분(120)에 의해 자기적으로 연결된다. 이로써 계자석들(110)은 부분들(1020)에 의해 단락된다. 따라서 자기장 라인들(120)은 계자석(110)으로부터 제 2 계자 제어 부재(102)의 부분(1020)을 지나 대향 배치되는 계자석(110)으로 흐를 수 있고, 이 경우 영구 자석들(201) 또는 제 3 계자 제어 부재(103)를 통해 흐르지 않는다. 자화 위치(210)에서 자기장 라인들(120)은 한편으로는 제 1 계자 제어 부재(101)를 통해 그리고 다른 한편으로는 제 2 계자 제어 부재(102), 영구 자석들(201) 및 제 3 계자 제어 부재(103)를 통해 연장된다. 이로써 영구 자석들(201)을 통해 안내되는 자기 경로가 형성된다. 제 2 계자 제어 부재(102)의 부분들(1020) 사이에 공동부(1021)가 배치된다. 공동부(1021)는 인접한 2개의 부분들(1020) 사이에서 원주 방향으로 연장된다. 공동부(1021)는 방사방향(3)으로 부분들(1020)과 같은 높이에 있다. 단락 위치(211)에서 공동부(1021)는 계자석(110)에 의해 메워진다. 자화 위치(211)에서 2개의 계자석(110) 사이의 갭(113)과 공동부(1021)는 방사방향으로 인접한다. 이로써 공동부(1021)는 메워지지 않는다.
도 2에는 본 발명에 따른 다른 장치(10)의 횡단면이 도시된다. 장치(10)는 4극 구현으로 도시된다. 도 1a 및 도 1b에서처럼 2개의 계자석(110)을 갖는 대신에, 도 2의 장치는 4개의 계자석(110)을 갖는다. 계자석들(110)은 이 경우 방사방향(3)으로 자화된다. 대향 배치된 계자석들(110)은 각각 반대 방향으로 극성을 가지므로, 상기 계자석들의 자기장 라인들(120)은 서로 충돌하는 한편, 방사방향(2)으로 장치(10)의 중앙을 향해 연장된다. 동일한 방향의 극성의 경우에 자기장 라인들(120)은 하나의 계자석(110)으로부터 다른 계자석으로 흐르고, 상기 계자석 내로 진입한다. 그러나 계자석들(110)이 동일한 방향으로 극성을 갖는 것이 고려될 수도 있다. 또한, 제 2 계자 제어 부재(102)는 4개의 부분들(1020)을 갖는다. 공동부(1021) 내에 보조 자석(112)이 배치된다. 보조 자석(112)은 위치 고정되어 있다. 보조 자석(112)은 희토류 물질을 포함하고, 원주 방향(1)으로 극성을 갖는다. 보조 자석(112)은 도 1의 2극 장치(10)에도 사용할 수 있다. 도 2의 4극 장치(10)에 극 하우징(202)이 장착되고, 상기 극 하우징은 4개의 영구 자석(201)을 포함한다. 이 경우 영구 자석들(201)은 도 1에서처럼 극 하우징(202)의 내부에 배치된다.
도 3은 6극 장치(10)를 도시한다. 장치(10)는 6개의 계자석(110), 제 2 계자 제어 부재(102)의 6개의 부분(1020) 및 6개의 영구 자석(201)을 포함한다.
또한, 본 발명에 따른 장치(10)의 모든 특징들은 서로 조합될 수 있다. 또한, 도 1a 및 도 1b의 설명의 특징들은 도 2 및 도 3에도 적용된다. 다양한 실시예의 장치들(10)에 의해 전기 기계를 위한 영구 자석들(201)이 자화될 수 있다. 그러나 다른 용도를 위한 - 전기 기계를 위한 것을 제외한 - 영구 자석들을 제조하는 것이 고려될 수도 있다. 영구 자석들(201)은 페라이트 물질로 이루어진다. 그러나 희토류 물질로 이루어진 영구 자석(201)을 사용하는 것도 가능하다. 계자 제어 부재들(101, 102, 103)은 이 경우 바람직하게 중실 재료로 제조된다. 재료는 비 영구 자성이지만, 자기 전도성이다. 계자 제어 부재들(101, 102, 103)을 전기 강판으로 구성하는 것이 고려될 수 있다. 전기 강판으로 구성된 이러한 계자 제어 부재(101, 102, 103)는 적층된 구조를 갖는다. 적층된 구조의 장점은 낮은 자기 표유 손실에 의해 주어진다. 계자 제어 부재들(101, 102, 103)은 영구적으로 자성은 아니지만, 자력 선속을 양호하게 전도한다.
10 장치
20 수용부
101 제 1 계자 제어 부재
102 제 2 계자 제어 부재
103 제 3 계자 제어 부재
110 계자석
120 자기장
201 영구 자석
20 수용부
101 제 1 계자 제어 부재
102 제 2 계자 제어 부재
103 제 3 계자 제어 부재
110 계자석
120 자기장
201 영구 자석
Claims (16)
- 적어도 하나의 영구 자석(201)의 자화 장치(10)로서, 상기 장치(10)는 제 1 계자 제어 부재(101)와 제 2 계자 제어 부재(102)를 포함하고, 상기 제 1 계자 제어 부재(101)와 상기 제 2 계자 제어 부재(102) 사이에 적어도 하나의 계자석(110)이 형성되고, 상기 제 2 계자 제어 부재(102)에 상기 영구 자석(201)용 수용부(20)가 형성되고, 상기 계자석(110)은 상기 계자 제어 부재들(101, 102)과 상기 영구 자석(201)에 대해 상기 영구 자석(201)의 둘레를 따라 원형 경로(111)로 이동 가능하여, 자화 위치(210)에서 상기 계자석(201)의 자기장(120)이 상기 영구 자석(201)을 자화하는, 자화 장치.
- 제 1 항에 있어서, 상기 제 1 계자 제어 부재(101)는 중공 실린더 형상이고, 상기 제 2 계자 제어 부재(102)는 원주 방향(1)으로 원형 링 세그먼트 형상이고, 상기 제 1 계자 제어 부재(101) 내에 상기 제 2 계자 제어 부재(102)가 배치되어, 상기 계자 제어 부재들(101, 102)이 서로 동심으로 배치되고, 상기 계자 제어 부재들의 방사방향 외벽들은 적어도 부분적으로 대향 배치되는 것을 특징으로 하는, 자화 장치.
- 제 1 항 또는 제 2 항에 있어서, 상기 계자석(110)은 원형 링 세그먼트 형상이고, 축 방향(2)으로 연장되고, 상기 계자석(110)과 상기 제 1 및 제 2 계자 제어 부재(101, 102)의 벽들은 서로 대략 평행한 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 3 항 중 어느 한 항에 있어서, 상기 제 2 계자 제어 부재(102)의 내부에 제 3 계자 제어 부재(103)가 배치되고, 상기 제 3 계자 제어 부재(103)는 실린더 형상이어서, 상기 제 3 계자 제어 부재는, 벽들이 대향 배치되도록 상기 제 1 및 제 2 계자 제어 부재(101, 102)에 대해 동심으로 배치되고, 상기 제 2 계자 제어 부재(102)와 상기 제 3 계자 제어 부재(103) 사이에 갭(203)이 형성되고, 상기 갭(203)은 상기 영구 자석들(201)용 수용부(20)인 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 4 항 중 어느 한 항에 있어서, 상기 계자석(110)은 원주 방향(1)으로 이동 가능하여, 상기 계자석(110)이 이동 시 상기 제 2 계자 제어 부재(102)의 둘레를 따라 이동하고, 바람직하게 볼 베어링에 의해 지지되는 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 5 항 중 어느 한 항에 있어서, 상기 제 1 계자 제어 부재(101)와 상기 제 2 계자 제어 부재(102) 사이에 2개 또는 4개 또는 6개의 계자석들(110)이 배치되고, 상기 계자석들(110)은 방사방향(3)으로 자화되는 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 6 항 중 어느 한 항에 있어서, 상기 제 2 계자 제어 부재(102)는 원형 링 세그먼트 형상의 2개 또는 4개 또는 6개의 부분들(1020)로 이루어지는 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 7 항 중 어느 한 항에 있어서, 상기 제 2 계자 제어 부재(102)의 인접한 2개의 부분들(1020) 사이에 원주 방향으로(1) 및 방사방향(3)으로 보조 자석(112)이 배치되고, 상기 보조 자석(112)은 상기 원주 방향(1)에 대해 접선 방향으로 자화되는 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 8 항 중 어느 한 항에 있어서, 상기 제 3 계자 제어 부재(103)는 전기 기계의 극 하우징(202)의 내부에 상기 영구 자석(201)용 수용 아버(1030)로서 사용되어, 상기 극 하우징(202)이 상기 수용 아버(1031) 상에 배치되고, 상기 수용 아버(1031)와 상기 극 하우징(202) 사이에 상기 영구 자석들(201)이 배치되는 것을 특징으로 하는, 자화 장치.
- 제 1 항 내지 제 9 항 중 어느 한 항에 있어서, 상기 제 3 계자 제어 부재(103)는 상기 제 2 계자 제어 부재(102)로부터 축 방향(2)으로 제거될 수 있는 것을 특징으로 하는, 자화 장치.
- 제 1 항에 따른 영구 자석들(201)의 자화 방법으로서,
- 수용부(20) 내에 상기 영구 자석(201)을 배치하는 단계,
- 상기 영구 자석(201)의 둘레를 따라 원형 경로(111)에서 원주 방향(1)으로 계자석들(110)의 상대 이동을 실시하는 단계,
- 상기 영구 자석(201)을 자화하는 단계, 및
- 상기 영구 자석(201)을 제거되는 단계를 포함하는, 자화 방법. - 제 11 항에 있어서, 제 3 계자 제어 부재(103)는 상기 영구 자석(201)을 포함하는 극 하우징(202) 내에 삽입되고, 그 후 상기 제 3 계자 제어 부재(103)는 상기 극 하우징(202)과 함께 상기 제 2 계자 제어 부재(102) 내에 동심으로 배치되는 것을 특징으로 하는, 자화 방법.
- 제 11 항에 있어서, 먼저 상기 제 3 계자 제어 부재(103)가 상기 제 2 계자 제어 부재(102) 내에 배치되고, 그 후 상기 극 하우징(202)은 상기 영구 자석(201)과 함께 상기 제 2 계자 제어 부재(102)의 내부에서 상기 제 3 계자 제어 부재(103) 상에 축방향으로 끼워지는 것을 특징으로 하는, 자화 방법.
- 제 11 항 내지 제 13 항 중 어느 한 항에 있어서, 상기 계자석(110)이 자화 위치(210)에 위치 설정될 때까지, 상기 계자석(110)은 상기 제 2 계자 제어 부재(102)의 둘레를 따라 원주 방향(1)으로 이동을 실시하고, 상기 자화 위치(210)에서 자기장(120)은 상기 계자 제어 부재들(101, 102, 103) 및 상기 영구 자석(201)을 관류하고, 이로 인해 상기 영구 자석(201)이 자화되는 것을 특징으로 하는, 자화 방법.
- 제 11 항 내지 제 14 항 중 어느 한 항에 있어서, 상기 계자석(110)이 단락 위치(211)에 놓일 때까지, 상기 계자석(110)은 이동을 실시하고, 상기 단락 위치에서 상기 자기장(120)은 상기 제 1 및 제 2 계자 제어 부재(101, 103)를 관류하지만, 상기 제 3 계자 제어 부재(103) 및 상기 영구 자석(201)를 관류하지 않는 것을 특징으로 하는, 자화 방법.
- 제 11 항 내지 제 15 항 중 어느 한 항에 있어서, 상기 계자석(110)이 상기 단락 위치(211)에 있으면, 상기 영구 자석(201)은 장치(10)로부터 제거되고 및/또는 삽입되는 것을 특징으로 하는, 자화 방법.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102014225900.2 | 2014-12-15 | ||
| DE102014225900.2A DE102014225900A1 (de) | 2014-12-15 | 2014-12-15 | Vorrichtung und Verfahren zum Magnetisieren von Permanentmagneten |
| PCT/EP2015/074076 WO2016096190A1 (de) | 2014-12-15 | 2015-10-19 | Vorrichtung und verfahren zum magnetisieren von permanentmagneten |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20170094219A true KR20170094219A (ko) | 2017-08-17 |
Family
ID=54330763
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020177016237A Withdrawn KR20170094219A (ko) | 2014-12-15 | 2015-10-19 | 영구 자석들의 자화 장치 및 방법 |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP3234967B1 (ko) |
| KR (1) | KR20170094219A (ko) |
| CN (1) | CN107004490B (ko) |
| DE (1) | DE102014225900A1 (ko) |
| RS (1) | RS63092B1 (ko) |
| WO (1) | WO2016096190A1 (ko) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3270389B1 (de) * | 2016-07-12 | 2019-04-10 | Ncte Ag | Magnetisierung einer hohlwelle |
| ES2926050T3 (es) | 2017-04-27 | 2022-10-21 | Bard Access Systems Inc | Sistema de magnetización para conjuntos de agujas |
| CN110277214B (zh) * | 2019-07-26 | 2024-12-10 | 宁波尼兰德磁业股份有限公司 | 超高用磁场磁回路 |
| EP3799086B1 (en) * | 2019-09-25 | 2024-03-27 | Grundfos Holding A/S | Permanent magnet based magnetiser |
| WO2022099147A1 (en) | 2020-11-09 | 2022-05-12 | Bard Access Systems, Inc. | Medical device magnetizer |
| CN216562658U (zh) | 2020-11-10 | 2022-05-17 | 巴德阿克塞斯系统股份有限公司 | 用于在使医疗装置磁化的同时保持所述医疗装置的无菌性的磁化器盖及磁化系统 |
| EP4358836A1 (en) | 2021-06-22 | 2024-05-01 | Bard Access Systems, Inc. | Medical device magnetizer system with indicators |
| CN218420029U (zh) | 2021-07-26 | 2023-02-03 | 巴德阿克塞斯系统股份有限公司 | 磁化器系统 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH02155450A (ja) * | 1988-12-05 | 1990-06-14 | Tdk Corp | 小型モーター組立用着磁装置 |
| JP3474152B2 (ja) * | 2000-08-10 | 2003-12-08 | 三菱電機株式会社 | 永久磁石回転子の着磁装置 |
| JP2002199669A (ja) * | 2000-12-22 | 2002-07-12 | Hitachi Ltd | 永久磁石の着磁方法 |
| CN2598108Y (zh) * | 2002-11-26 | 2004-01-07 | 刘吉科 | 电动旋转磁化器 |
| US9666341B2 (en) * | 2010-04-05 | 2017-05-30 | Aichi Steel Corporation | Production method for anisotropic bonded magnet and production apparatus for same |
| DE102011105324A1 (de) * | 2011-06-03 | 2012-12-06 | Minebea Co., Ltd. | Spritzgusswerkzeug |
-
2014
- 2014-12-15 DE DE102014225900.2A patent/DE102014225900A1/de active Pending
-
2015
- 2015-10-19 RS RS20220333A patent/RS63092B1/sr unknown
- 2015-10-19 EP EP15781646.3A patent/EP3234967B1/de active Active
- 2015-10-19 WO PCT/EP2015/074076 patent/WO2016096190A1/de not_active Ceased
- 2015-10-19 KR KR1020177016237A patent/KR20170094219A/ko not_active Withdrawn
- 2015-10-19 CN CN201580068194.1A patent/CN107004490B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2016096190A1 (de) | 2016-06-23 |
| EP3234967A1 (de) | 2017-10-25 |
| DE102014225900A1 (de) | 2016-06-16 |
| EP3234967B1 (de) | 2022-02-16 |
| CN107004490B (zh) | 2019-12-20 |
| CN107004490A (zh) | 2017-08-01 |
| RS63092B1 (sr) | 2022-04-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107004490B (zh) | 用于使永磁体磁化的装置和方法 | |
| US6094119A (en) | Permanent magnet apparatus for magnetizing multipole magnets | |
| EP2696481B1 (en) | Axial gap rotating electrical machine | |
| US9325230B2 (en) | Vibration generator | |
| JP5869592B2 (ja) | 低保磁力の磁石を使用可能なブラシレス永久磁石電気機械 | |
| JP2010200518A (ja) | 永久磁石回転機用回転盤及び永久磁石回転機の製造方法 | |
| JP2002521185A5 (ko) | ||
| JP5889155B2 (ja) | 着磁装置及び着磁方法 | |
| JP2008237004A5 (ko) | ||
| CN111313642A (zh) | 具有永磁激励的内定子的电机 | |
| US4110645A (en) | Electric motor | |
| US9620275B2 (en) | Method of constructing a rotor for a line start interior permanent magnet motor | |
| JP2010193587A (ja) | ロータ用磁石着磁装置およびモータ | |
| JP5327097B2 (ja) | 同極対向磁石の製造方法及び振動発電機 | |
| JPWO2018180636A1 (ja) | モータ | |
| KR101552573B1 (ko) | 고속 솔레노이드 | |
| KR20170046670A (ko) | 자성강체 어셈블리 | |
| JP7789480B2 (ja) | 永久磁石を有するソレノイドのためのシステム及び方法 | |
| JP2004266903A (ja) | リニア振動アクチュエータ | |
| JP2014057502A (ja) | コギング力の抑えた発電装置 | |
| JP2010021463A (ja) | 着磁装置 | |
| RU2543512C1 (ru) | Линейный электродвигатель | |
| WO2007089240A1 (en) | A voice coil actuator having a flux guide at both ends | |
| CN110998763A (zh) | 用于磁化不同磁性矫顽场强的至少两个磁铁的方法 | |
| JP7117838B2 (ja) | 振動発電機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
Patent event date: 20170614 Patent event code: PA01051R01D Comment text: International Patent Application |
|
| PG1501 | Laying open of application | ||
| PC1203 | Withdrawal of no request for examination |