KR20170097681A - 3d 메카트로닉 오브젝트의 적층적 제조를 위한 방법 - Google Patents
3d 메카트로닉 오브젝트의 적층적 제조를 위한 방법 Download PDFInfo
- Publication number
- KR20170097681A KR20170097681A KR1020177019026A KR20177019026A KR20170097681A KR 20170097681 A KR20170097681 A KR 20170097681A KR 1020177019026 A KR1020177019026 A KR 1020177019026A KR 20177019026 A KR20177019026 A KR 20177019026A KR 20170097681 A KR20170097681 A KR 20170097681A
- Authority
- KR
- South Korea
- Prior art keywords
- polymers
- polymer
- properties
- mechatronic
- sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/10—Processes of additive manufacturing
- B29C64/106—Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/10—Processes of additive manufacturing
- B29C64/106—Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material
- B29C64/118—Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material using filamentary material being melted, e.g. fused deposition modelling [FDM]
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/30—Auxiliary operations or equipment
- B29C64/307—Handling of material to be used in additive manufacturing
- B29C64/321—Feeding
- B29C64/336—Feeding of two or more materials
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/10—Processes of additive manufacturing
- B29C64/106—Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material
- B29C64/112—Processes of additive manufacturing using only liquids or viscous materials, e.g. depositing a continuous bead of viscous material using individual droplets, e.g. from jetting heads
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/20—Apparatus for additive manufacturing; Details thereof or accessories therefor
- B29C64/205—Means for applying layers
- B29C64/209—Heads; Nozzles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
- B29C64/00—Additive manufacturing, i.e. manufacturing of three-dimensional [3D] objects by additive deposition, additive agglomeration or additive layering, e.g. by 3D printing, stereolithography or selective laser sintering
- B29C64/30—Auxiliary operations or equipment
- B29C64/386—Data acquisition or data processing for additive manufacturing
- B29C64/393—Data acquisition or data processing for additive manufacturing for controlling or regulating additive manufacturing processes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B33—ADDITIVE MANUFACTURING TECHNOLOGY
- B33Y—ADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
- B33Y10/00—Processes of additive manufacturing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B33—ADDITIVE MANUFACTURING TECHNOLOGY
- B33Y—ADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
- B33Y50/00—Data acquisition or data processing for additive manufacturing
- B33Y50/02—Data acquisition or data processing for additive manufacturing for controlling or regulating additive manufacturing processes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B33—ADDITIVE MANUFACTURING TECHNOLOGY
- B33Y—ADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
- B33Y70/00—Materials specially adapted for additive manufacturing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B33—ADDITIVE MANUFACTURING TECHNOLOGY
- B33Y—ADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
- B33Y70/00—Materials specially adapted for additive manufacturing
- B33Y70/10—Composites of different types of material, e.g. mixtures of ceramics and polymers or mixtures of metals and biomaterials
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B33—ADDITIVE MANUFACTURING TECHNOLOGY
- B33Y—ADDITIVE MANUFACTURING, i.e. MANUFACTURING OF THREE-DIMENSIONAL [3D] OBJECTS BY ADDITIVE DEPOSITION, ADDITIVE AGGLOMERATION OR ADDITIVE LAYERING, e.g. BY 3D PRINTING, STEREOLITHOGRAPHY OR SELECTIVE LASER SINTERING
- B33Y80/00—Products made by additive manufacturing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29K—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES B29B, B29C OR B29D, RELATING TO MOULDING MATERIALS OR TO MATERIALS FOR MOULDS, REINFORCEMENTS, FILLERS OR PREFORMED PARTS, e.g. INSERTS
- B29K2995/00—Properties of moulding materials, reinforcements, fillers, preformed parts or moulds
- B29K2995/0003—Properties of moulding materials, reinforcements, fillers, preformed parts or moulds having particular electrical or magnetic properties, e.g. piezoelectric
- B29K2995/0005—Conductive
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29K—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES B29B, B29C OR B29D, RELATING TO MOULDING MATERIALS OR TO MATERIALS FOR MOULDS, REINFORCEMENTS, FILLERS OR PREFORMED PARTS, e.g. INSERTS
- B29K2995/00—Properties of moulding materials, reinforcements, fillers, preformed parts or moulds
- B29K2995/0003—Properties of moulding materials, reinforcements, fillers, preformed parts or moulds having particular electrical or magnetic properties, e.g. piezoelectric
- B29K2995/0006—Dielectric
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
- B29L—INDEXING SCHEME ASSOCIATED WITH SUBCLASS B29C, RELATING TO PARTICULAR ARTICLES
- B29L2031/00—Other particular articles
- B29L2031/34—Electrical apparatus, e.g. sparking plugs or parts thereof
- B29L2031/3493—Moulded interconnect devices, i.e. moulded articles provided with integrated circuit traces
Landscapes
- Chemical & Material Sciences (AREA)
- Engineering & Computer Science (AREA)
- Materials Engineering (AREA)
- Manufacturing & Machinery (AREA)
- Optics & Photonics (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Ceramic Engineering (AREA)
- Civil Engineering (AREA)
- Composite Materials (AREA)
- Structural Engineering (AREA)
- Compositions Of Macromolecular Compounds (AREA)
- Pressure Sensors (AREA)
Abstract
- 폴리머들을, 이들의 용융 온도, 화학적 혼화성, 이들의 전기 및/또는 전기 활성 특성들에 따라 결정하는 단계;
- 오브젝트의 미리 정해진 메카트로닉 기능들, 상기 폴리머들의 특성들 및 오브젝트의 사양들에 기초하여 오브젝트의 형상 및 트랙들의 라우팅을 포함하는 오브젝트의 3D 디지털 모델을 결정하는 단계;
- 용융된 상기 폴리머들의 층들을 데포지션하는 것에 의해 생성된 모델에 따라 동일한 모델링 단계들에서, 센서 및/또는 액추에이터, 전자 회로 및 주요 구조체를 3D-프린팅하는 단계로서, 특정 층들은 복수의 폴리머들로 이루어지고, 상기 층들은 베이스 폴리머 (1) 에 전용되고, 여러 폴리머들을 획득하도록 침입형 도핑 (interstitial doping) 에 의해 상기 베이스 폴리머 내에 하전된 입자들을 주입가능한 도핑 메카니즘 (2) 에 커플링되는 적어도 하나의 헤드에 의해 데포지션되는, 상기 센서 및/또는 액추에이터, 전자 회로 및 주요 구조체를 3D-프린팅하는 단계를 포함하는 것을 특징으로 한다.
Description
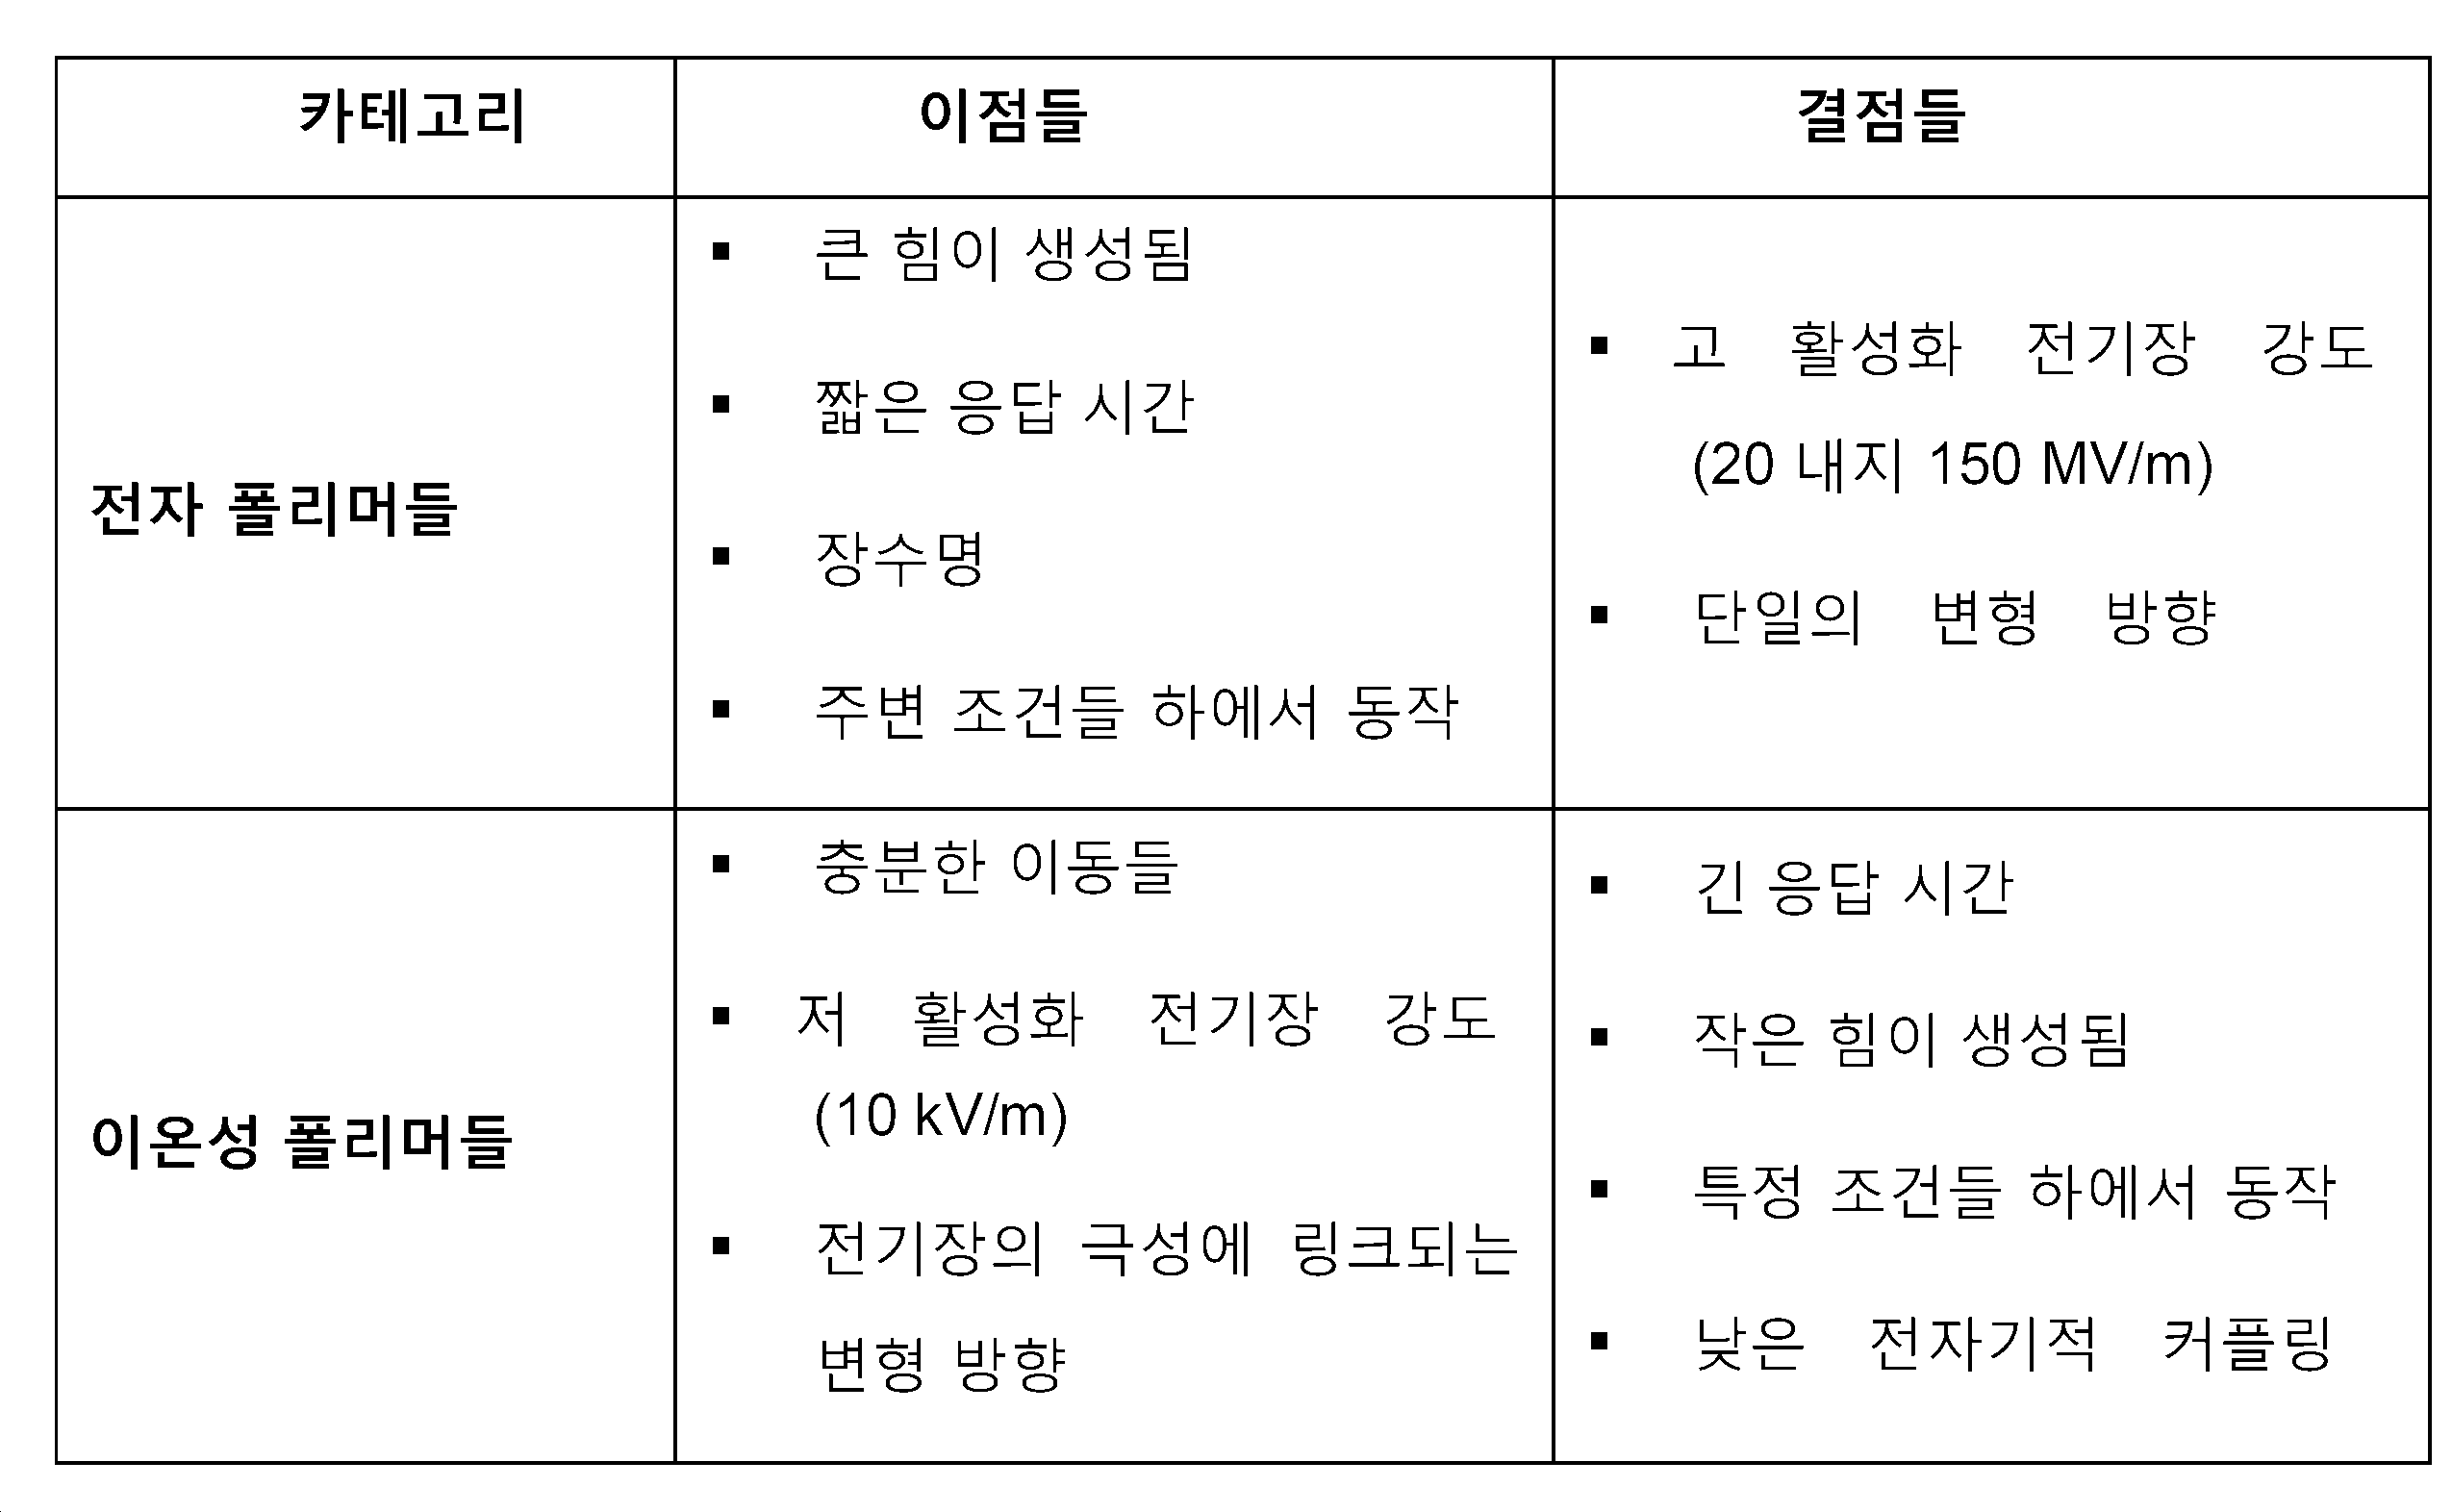
도 1 은 전자 폴리머 (도 1a) 에 그리고 이온성 폴리머 (도 1b) 에 인가된 전기장에 의해 야기되는 치수들에서의 변화들을 개략적으로 예시한다.
도 2 는 도핑 메카니즘에 커플링된 데포지션 헤드를 개략적으로 나타낸다.
도면마다, 동일한 엘리먼트들이 동일한 도면부호들을 부여받는다.




Claims (6)
- 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법으로서,
상기 오브젝트는 적어도 하나의 센서 및/또는 하나의 액추에이터, 전기 전도성 트랙들을 통하여 센서에 및/또는 액추에이터에 접속된 전자 회로를 컴포넌트들로서 포함하고, 이들 컴포넌트들은 주요 기계적 구조체에 위치되며, 상기 오브젝트는 상이한 전자적 및/또는 전기 활성 특성들을 갖는 다수의 폴리머들로 이루어지며,
상기 방법은 하기의 단계들:
- 상기 폴리머들을, 폴리머들의 녹는 온도, 폴리머들의 화학적 혼화성 (compatibility), 폴리머들의 전기 및/또는 전기 활성 특성들에 따라 결정하는 단계;
- 상기 오브젝트의 미리 정해진 메카트로닉 기능들, 상기 폴리머들의 특성들 및 오브젝트의 사양들에 기초하여 상기 오브젝트의 형상 및 트랙들의 라우팅을 포함하는 상기 오브젝트의 3D 디지털 모델을 결정하는 단계;
- 용융된 상기 폴리머들의 층들을 데포지션하는 것에 의해 생성된 모델에 따라 동일한 모델링 단계들에서, 상기 센서 및/또는 상기 액추에이터, 상기 전자 회로 및 상기 주요 기계적 구조체를 3D-프린팅하는 단계로서, 특정 층들은 복수의 폴리머들로 이루어지고, 상기 층들은 베이스 폴리머 (1) 에 전용되고, 여러 폴리머들을 획득하도록 침입형 도핑 (interstitial doping) 에 의해 상기 베이스 폴리머 내에 하전된 입자들을 주입가능한 도핑 메카니즘 (2) 에 커플링되는 적어도 하나의 헤드에 의해 데포지션되는, 상기 3D-프린팅하는 단계를 포함하는 것을 특징으로 하는 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법. - 제 1 항에 있어서,
용융된 폴리머 층들은 복수의 데포지션 헤드들에 의해 데포지션되고, 각각의 헤드는 상이한 폴리머에 전용되는 것을 특징으로 하는 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법. - 제 2 항에 있어서,
상기 적어도 하나의 헤드는 유전성 폴리머에 전용되고, 적어도 하나의 다른 헤드는 전도성 폴리머에 전용되는 것을 특징으로 하는 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법. - 제 1 항 내지 제 3 항 중 어느 한 항에 있어서,
상기 주요 기계적 구조체는 아티큘레이션들 (articulations) 을 포함하는 것을 특징으로 하는 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법. - 제 4 항에 있어서,
상기 아티큘레이션들은 제어되는 것을 특징으로 하는 미리 정해진 메카트로닉 기능들을 갖는 3D 메카트로닉 오브젝트를 제조하는 방법. - 컴퓨터 프로그램 제품으로서,
컴퓨터 프로그램은 제 1 항 내지 제 6 항 중 어느 한 항에 기재된 방법의 단계들이 수행되게 허용하는 코드 명령들을 포함하고, 상기 컴퓨터 프로그램은 컴퓨터 상에서 실행되는, 컴퓨터 프로그램 제품.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR1462231 | 2014-12-11 | ||
| FR1462231A FR3029838A1 (fr) | 2014-12-11 | 2014-12-11 | Procede de fabrication additive d'un objet mecatronique 3d |
| PCT/EP2015/079259 WO2016092021A1 (fr) | 2014-12-11 | 2015-12-10 | Procede de fabrication additive d'un objet mecatronique 3d |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20170097681A true KR20170097681A (ko) | 2017-08-28 |
Family
ID=52627388
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020177019026A Ceased KR20170097681A (ko) | 2014-12-11 | 2015-12-10 | 3d 메카트로닉 오브젝트의 적층적 제조를 위한 방법 |
Country Status (12)
| Country | Link |
|---|---|
| US (1) | US20170334139A1 (ko) |
| EP (1) | EP3230043B1 (ko) |
| JP (1) | JP6712996B2 (ko) |
| KR (1) | KR20170097681A (ko) |
| CN (1) | CN107206668B (ko) |
| CA (1) | CA2970191A1 (ko) |
| ES (1) | ES2707736T3 (ko) |
| FR (1) | FR3029838A1 (ko) |
| HK (1) | HK1243380B (ko) |
| IL (1) | IL252668B (ko) |
| SG (1) | SG11201706368YA (ko) |
| WO (1) | WO2016092021A1 (ko) |
Families Citing this family (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB2549653B (en) | 2014-12-12 | 2019-01-09 | Digital Alloys Incorporated | Additive manufacturing of metallic structures |
| WO2017207514A1 (en) * | 2016-06-02 | 2017-12-07 | Philips Lighting Holding B.V. | Filaments for fused deposition modeling including an electronic component |
| FR3052698B1 (fr) * | 2016-06-15 | 2019-08-09 | Centre National De La Recherche Scientifique | Procede et appareil pour la fabrication d'un systeme mecatronique par impression tridimensionnelle |
| ES2906638T3 (es) * | 2017-12-01 | 2022-04-19 | Airbus Operations Sl | Método de fabricación de una herramienta de control de posicionamiento mediante tecnología de impresión 3D |
| RU2760843C1 (ru) | 2018-03-23 | 2021-11-30 | Абб Пауэр Гридс Свитцерланд Аг | Способ изготовления электросилового устройства, электросиловое устройство и использование электросилового устройства |
| EP3755518A4 (en) | 2018-05-29 | 2021-10-06 | Hewlett-Packard Development Company, L.P. | MERGING THREE-DIMENSIONAL (3D) PARTS |
| CA3101061A1 (en) | 2018-06-20 | 2019-12-26 | Digital Alloys Incorporated | Multi-diameter wire feeder |
| EP3833534A1 (en) * | 2018-08-07 | 2021-06-16 | Digital Alloys Incorporated | Wire force sensor for wire feed deposition processes |
| US10894365B2 (en) * | 2018-08-22 | 2021-01-19 | Nxp B.V. | Method for embedding an integrated circuit into a 3D-printed object |
| CN111196075B (zh) * | 2018-11-16 | 2022-06-14 | 东友科技股份有限公司 | 可动组件的一体化积层制造方法 |
| EP3663985A1 (fr) * | 2018-12-07 | 2020-06-10 | Thales Dis France SA | Procede de fabrication d'un dispositif comprenant un corps en forme de carte et une zone d'information |
| EP3883750A4 (en) | 2019-01-16 | 2022-06-29 | Hewlett-Packard Development Company, L.P. | Three-dimensional printing |
| US11853033B1 (en) | 2019-07-26 | 2023-12-26 | Relativity Space, Inc. | Systems and methods for using wire printing process data to predict material properties and part quality |
| US20230130339A1 (en) * | 2020-04-20 | 2023-04-27 | Hewlett-Packard Development Company, L.P. | Three-dimensional printed capacitors |
| CN112406095B (zh) * | 2020-11-05 | 2021-09-28 | 三阳纺织有限公司 | 一种具有抗菌功能的织物及其快速成形方法 |
| FR3116120A1 (fr) | 2020-11-06 | 2022-05-13 | Université De Perpignan Via Domitia | Dispositif intégrant des électrodes conformées en 3D |
| CN113733548B (zh) * | 2021-08-05 | 2022-05-20 | 西安交通大学 | 一种面向曲面ipmc的4d打印方法 |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19924861C1 (de) * | 1999-05-31 | 2000-10-26 | Emitec Emissionstechnologie | Keramischer Wabenkörper mit Einlagerung |
| US7277770B2 (en) * | 2003-07-15 | 2007-10-02 | Huang Wen C | Direct write process and apparatus |
| JP2006192616A (ja) * | 2005-01-11 | 2006-07-27 | Sekisui Chem Co Ltd | 溶融樹脂押出積層造形方法およびその装置 |
| JP2011020357A (ja) * | 2009-07-16 | 2011-02-03 | Seiko Epson Corp | ゲル製造装置 |
| US8439665B2 (en) * | 2009-09-30 | 2013-05-14 | Stratasys, Inc. | Ribbon liquefier for use in extrusion-based digital manufacturing systems |
| DE102009056688A1 (de) * | 2009-12-02 | 2011-07-14 | Prometal RCT GmbH, 86167 | Rapid-Prototyping-Anlage mit einer Mischeinheit |
| CN103747943B (zh) * | 2011-04-17 | 2017-05-24 | 斯特拉塔西斯有限公司 | 用于对象的增材制造的系统和方法 |
| DE102011105596A1 (de) * | 2011-06-27 | 2012-12-27 | Jörg R. Bauer | Verfahren zum Herstellen von elektrischen,-elektronischen Funktionen auf einem Substrat sowie Bauteil |
| US9457521B2 (en) * | 2011-09-01 | 2016-10-04 | The Boeing Company | Method, apparatus and material mixture for direct digital manufacturing of fiber reinforced parts |
| US9149988B2 (en) * | 2013-03-22 | 2015-10-06 | Markforged, Inc. | Three dimensional printing |
| CN104062461B (zh) * | 2014-06-03 | 2017-03-15 | 上海交通大学 | 一种万向振动阈值传感器及其3d打印制备方法 |
-
2014
- 2014-12-11 FR FR1462231A patent/FR3029838A1/fr not_active Ceased
-
2015
- 2015-12-10 HK HK18102793.5A patent/HK1243380B/zh not_active IP Right Cessation
- 2015-12-10 CN CN201580067708.1A patent/CN107206668B/zh not_active Expired - Fee Related
- 2015-12-10 US US15/532,961 patent/US20170334139A1/en not_active Abandoned
- 2015-12-10 EP EP15808173.7A patent/EP3230043B1/fr not_active Not-in-force
- 2015-12-10 WO PCT/EP2015/079259 patent/WO2016092021A1/fr not_active Ceased
- 2015-12-10 KR KR1020177019026A patent/KR20170097681A/ko not_active Ceased
- 2015-12-10 SG SG11201706368YA patent/SG11201706368YA/en unknown
- 2015-12-10 JP JP2017531226A patent/JP6712996B2/ja not_active Expired - Fee Related
- 2015-12-10 CA CA2970191A patent/CA2970191A1/en not_active Abandoned
- 2015-12-10 ES ES15808173T patent/ES2707736T3/es active Active
-
2017
- 2017-06-05 IL IL252668A patent/IL252668B/en active IP Right Grant
Also Published As
| Publication number | Publication date |
|---|---|
| HK1243380B (zh) | 2019-11-29 |
| JP2018503535A (ja) | 2018-02-08 |
| CN107206668A (zh) | 2017-09-26 |
| EP3230043B1 (fr) | 2018-10-24 |
| IL252668B (en) | 2020-11-30 |
| SG11201706368YA (en) | 2017-09-28 |
| EP3230043A1 (fr) | 2017-10-18 |
| CA2970191A1 (en) | 2016-06-16 |
| JP6712996B2 (ja) | 2020-06-24 |
| ES2707736T3 (es) | 2019-04-04 |
| US20170334139A1 (en) | 2017-11-23 |
| IL252668A0 (en) | 2017-08-31 |
| FR3029838A1 (fr) | 2016-06-17 |
| CN107206668B (zh) | 2019-07-30 |
| WO2016092021A1 (fr) | 2016-06-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6712996B2 (ja) | 3dメカトロニックオブジェクトの付加製造用の方法 | |
| Jiang et al. | A Snakeskin‐Inspired, Soft‐Hinge Kirigami Metamaterial for Self‐Adaptive Conformal Electronic Armor | |
| Bhattacharjee et al. | PEDOT: PSS microchannel‐based highly sensitive stretchable strain sensor | |
| Lazarus et al. | Creating 3D printed sensor systems with conductive composites | |
| Catenacci et al. | Stretchable conductive composites from Cu–Ag nanowire felt | |
| Ge et al. | A capacitive and piezoresistive hybrid sensor for long‐distance proximity and wide‐range force detection in human–robot collaboration | |
| Dong et al. | 3D stretchable and self-encapsulated multimaterial triboelectric fibers | |
| Taghavi et al. | A Novel Soft Metal‐Polymer Composite for Multidirectional Pressure Energy Harvesting | |
| Tang et al. | Recent advances of 4D printing technologies toward soft tactile sensors | |
| Pan et al. | Silver-coated poly (dimethylsiloxane) beads for soft, stretchable, and thermally stable conductive elastomer composites | |
| JP2020510200A (ja) | 印刷温度センサー | |
| Huang et al. | Buckled tin oxide nanobelt webs as highly stretchable and transparent photosensors | |
| Zhou et al. | Three-dimensional printing of tactile sensors for soft robotics | |
| Wang et al. | A novel combination of graphene and silver nanowires for entirely stretchable and ultrasensitive strain sensors: Sandwich-based sensing films | |
| Deng et al. | Silicone rubber based-conductive composites for stretchable “all-in-one” microsystems | |
| Wittkopf et al. | 3D printed electronics with multi jet fusion | |
| Li et al. | Selective laser sintering for electrically conductive poly (dimethylsiloxane) composites with self-healing lattice structures | |
| Raguž et al. | Soft dielectric actuator produced by multi‐material fused filament fabrication 3D printing | |
| Raut et al. | The role of polyurethane and its composites in additive manufacturing of sensors | |
| Yoo et al. | Laser direct structured 3D circuits on silicone | |
| Zhu et al. | Convertible insulator–conductor transition in silver nanowire networks: engineering the nanowire junctions | |
| SK et al. | Sensitivity enhancement through geometry modification of 3D printed conductive PLA-based strain sensors | |
| Campos‐Arias et al. | Fully printed 3D‐thermoformed electroluminescent capacitive system for human–machine interface applications | |
| Glier et al. | Conductance-strain behavior in silver-nanowire composites: network properties of a tunable strain sensor | |
| Saari et al. | Multi-material additive manufacturing of robot components with integrated sensor arrays |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
Patent event date: 20170710 Patent event code: PA01051R01D Comment text: International Patent Application |
|
| PG1501 | Laying open of application | ||
| A201 | Request for examination | ||
| PA0201 | Request for examination |
Patent event code: PA02012R01D Patent event date: 20200828 Comment text: Request for Examination of Application |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20210527 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20210802 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20210527 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |