KR20170102971A - 자동차의 자동 주행을 위한 조향 시스템 - Google Patents
자동차의 자동 주행을 위한 조향 시스템 Download PDFInfo
- Publication number
- KR20170102971A KR20170102971A KR1020177022059A KR20177022059A KR20170102971A KR 20170102971 A KR20170102971 A KR 20170102971A KR 1020177022059 A KR1020177022059 A KR 1020177022059A KR 20177022059 A KR20177022059 A KR 20177022059A KR 20170102971 A KR20170102971 A KR 20170102971A
- Authority
- KR
- South Korea
- Prior art keywords
- steering
- control command
- steering control
- designed
- future
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D1/00—Steering controls, i.e. means for initiating a change of direction of the vehicle
- B62D1/24—Steering controls, i.e. means for initiating a change of direction of the vehicle not vehicle-mounted
- B62D1/28—Steering controls, i.e. means for initiating a change of direction of the vehicle not vehicle-mounted non-mechanical, e.g. following a line or other known markers
- B62D1/286—Systems for interrupting non-mechanical steering due to driver intervention
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D6/00—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits
- B62D6/002—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits computing target steering angles for front or rear wheels
- B62D6/003—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits computing target steering angles for front or rear wheels in order to control vehicle yaw movement, i.e. around a vertical axis
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/029—Steering assistants using warnings or proposing actions to the driver without influencing the steering system
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/046—Controlling the motor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
- B62D5/0493—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures detecting processor errors, e.g. plausibility of steering direction
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0421—Electric motor acting on or near steering gear
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Mathematical Physics (AREA)
- Power Steering Mechanism (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
Abstract
Description
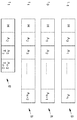
도 2는 조향 컨트롤러와 전력 전자 유닛 사이의 메시지에 대한 개략적 도면을 도시한다.
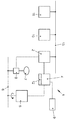
도 3은 전압 공급을 나타내는 조향 시스템의 개략적 블록도를 도시한다.
Claims (10)
- 자동차의 자동 주행을 위한 조향 시스템(1)으로서, 상기 조향 시스템(1)은 적어도, 조향 컨트롤러(2), 전력 전자 유닛(4), 조향각 조정 수단 및 전기 모터(5)를 포함하고, 상기 조향 시스템(1)은, 상기 조향 컨트롤러(2)가 주변 센서 시스템(10)의 데이터에 의존하여 조향 제어 명령을 생성하도록 설계되며, 상기 조향 제어 명령은, 상기 전력 전자 유닛(4)에 의해 상기 전기 모터(5)에 대한 구동 신호로 변환되고, 그 후 상기 전기 모터가 상기 조향각 조정 수단을 작동시키는 것인 상기 조향 시스템에 있어서,
상기 조향 컨트롤러(2)는, 상기 주변 센서 시스템(10)의 상기 데이터에 의존하여 시점(t0)에 대한 현재 조향 제어 명령(A0) 및 시점(t1)에 대한 적어도 하나의 미래 조향 제어 명령(A1)을 생성하도록 그리고 제어 명령들을 상기 전력 전자 유닛(4)으로 전송하도록 설계되고, 여기서 t1>t0이며, 상기 전력 전자 유닛(4)은, 적어도 하나의 미래 조향 제어 명령(A1)이 저장되는 저장 유닛(12)을 포함하며, 그리고 상기 전력 전자 유닛(4)은, 상기 조향 컨트롤러(2)와 상기 전력 전자 유닛(4) 사이의 통신 장애가 발생하는 경우, 상기 적어도 하나의 미래 조향 제어 명령(A1)이 상기 전기 모터(5)에 대한 구동 신호로 변환되도록 설계되는 것을 특징으로 하는 조향 시스템. - 제 1항에 있어서,
상기 조향 시스템(1)은, 통신 장애가 발생하는 경우, 운전자에 의한 조향 장치의 인수를 위한 요청이 생성되도록 설계되는 경고 장치(9)를 포함하는 것을 특징으로 하는 조향 시스템. - 제 2항에 있어서,
운전자가 상기 조향 장치를 인수해야 하는 인수 시간 간격이 정의되고, 상기 미래 조향 제어 명령의 개수는 상기 인수 시간 간격보다 크거나 같은 시간 범위를 커버하도록 선택되는 것을 특징으로 하는 조향 시스템. - 제 1항 내지 제 3항 중 어느 한 항에 있어서,
적어도 하나의 미래 조향 제어 명령(A3, An-2)은, 실행될 때, 타임 스탬프(T3, Tn-2)가 할당되는 것을 특징으로 하는 조향 시스템. - 제 1항 내지 제 4항 중 어느 한 항에 있어서,
상기 조향 컨트롤러(2)는, 하나의 사이클에서 현재 및 미래 조향 제어 명령의 전송 시, 상기 조향 제어 명령들이 이전 사이클의 상기 조향 제어 명령과 비교되도록 설계되고, 이미 전달된 조향 제어 명령에 대한 편차가 있는 경우에만 상기 현재 조향 제어 명령 및/또는 미래 조향 제어 명령이 상기 전력 전자 유닛(4)으로 전달되는 것을 특징으로 하는 조향 시스템. - 자동차의 자동 주행을 위한 조향 시스템(1)으로서, 상기 조향 시스템(1)은 적어도, 조향 컨트롤러(2), 전력 전자 유닛(4) 및 전기 모터(5)를 포함하고, 상기 조향 시스템(1)은, 상기 조향 컨트롤러(2)가 주변 센서 시스템(10)의 데이터에 의존하여 조향 제어 명령을 생성하도록 설계되고, 상기 조향 제어 명령은 상기 전력 전자 유닛(4)에 의해 상기 전기 모터(5)에 대한 구동 신호로 변환되는 것인 상기 조향 시스템에 있어서,
상기 조향 시스템(1)은, 커플링 부재(14)를 통해 차량 전기 시스템(15)과 전기적으로 연결되고, 상기 커플링 부재(14)는, 상기 차량 전기 시스템(15)의 결함 시에, 상기 조향 시스템(1)을 상기 차량 전기 시스템(15)으로부터 전기적으로 분리하도록 설계되며, 상기 조향 시스템(1)은 자체의 전압 공급 장치를 구비하도록 설계되는 것을 특징으로 하는 조향 시스템. - 제 6항에 있어서,
상기 전압 공급 장치는 발전기(18)로서 설계되는 것을 특징으로 하는 조향 시스템. - 제 7항에 있어서,
상기 발전기(18)는 클러치(19)를 통해 구동축과 연결되는 것을 특징으로 하는 조향 시스템. - 제 8항에 있어서,
상기 클러치(19)는, 차량 전기 시스템(15)에서 검출되는 결함에 의존하여 차단되도록 설계되는 것을 특징으로 하는 조향 시스템. - 제 1항 내지 제 5항 중 어느 한 항에 있어서,
상기 조향 시스템(1)은, 제 6항 내지 제 9항 중 어느 한 항에 따른 자체의 전압 공급 장치 및 커플링 부재(14)를 포함하는 것을 특징으로 하는 조향 시스템.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102015201032.5A DE102015201032B4 (de) | 2015-01-22 | 2015-01-22 | Lenksystem für ein automatisiertes Fahren eines Kraftfahrzeuges |
| DE102015201032.5 | 2015-01-22 | ||
| PCT/EP2015/080938 WO2016116242A1 (de) | 2015-01-22 | 2015-12-22 | Lenksystem für ein automatisiertes fahren eines kraftfahrzeuges |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170102971A true KR20170102971A (ko) | 2017-09-12 |
| KR101957621B1 KR101957621B1 (ko) | 2019-03-12 |
Family
ID=54979695
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020177022059A Expired - Fee Related KR101957621B1 (ko) | 2015-01-22 | 2015-12-22 | 자동차의 자동 주행을 위한 조향 시스템 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US10059371B2 (ko) |
| EP (1) | EP3247613B1 (ko) |
| KR (1) | KR101957621B1 (ko) |
| CN (1) | CN107107948B (ko) |
| DE (1) | DE102015201032B4 (ko) |
| WO (1) | WO2016116242A1 (ko) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10800427B2 (en) * | 2017-10-19 | 2020-10-13 | Uatc, Llc | Systems and methods for a vehicle controller robust to time delays |
| US20190168805A1 (en) * | 2017-12-04 | 2019-06-06 | GM Global Technology Operations LLC | Autonomous vehicle emergency steering profile during failed communication modes |
| DE102018218588A1 (de) * | 2018-10-30 | 2020-04-30 | Audi Ag | Verfahren zum Betreiben eines Kraftfahrzeugs sowie entsprechendes Kraftfahrzeug |
| CN109334673B (zh) * | 2018-10-30 | 2021-03-02 | 奇瑞汽车股份有限公司 | 智能汽车的接管提醒方法、装置及存储介质 |
| US12326728B2 (en) | 2019-03-22 | 2025-06-10 | Qualcomm Incorporated | System and method to control the velocity and heading of a vehicle based on preview information |
| DE102020103150A1 (de) * | 2020-02-07 | 2021-08-12 | Knorr-Bremse Systeme für Nutzfahrzeuge GmbH | Elektromechanische Zweikreislenkung für ein Nutzfahrzeug |
| DE102020201591B4 (de) | 2020-02-10 | 2022-04-21 | Volkswagen Aktiengesellschaft | Lenksystem für ein Fahrzeug und Verfahren zum Betreiben des Lenksystems |
| KR20240053219A (ko) * | 2022-10-17 | 2024-04-24 | 현대자동차주식회사 | 전력 제어 장치 및 그를 가지는 차량 |
| DE102023130918A1 (de) * | 2023-11-08 | 2025-05-08 | Daimler Truck AG | Verfahren zum Betrieb eines Nutzfahrzeugs |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20050092542A1 (en) * | 2003-10-30 | 2005-05-05 | Deere & Company, A Delaware Corporation | Electrical steering system for manned or unmanned operation |
| JP2008302825A (ja) * | 2007-06-08 | 2008-12-18 | Honda Motor Co Ltd | 車両用電源装置 |
Family Cites Families (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61155056A (ja) | 1984-12-27 | 1986-07-14 | Toyoda Mach Works Ltd | 電気式動力舵取装置 |
| JPH1159458A (ja) * | 1997-08-18 | 1999-03-02 | Honda Motor Co Ltd | 電動パワーステアリング装置 |
| JPH11147479A (ja) * | 1997-11-18 | 1999-06-02 | Mitsubishi Electric Corp | 電動パワーステアリング装置 |
| US6152254A (en) * | 1998-06-23 | 2000-11-28 | Techco Corporation | Feedback and servo control for electric power steering system with hydraulic transmission |
| EP1108606B1 (en) | 1999-12-15 | 2007-03-07 | Hitachi, Ltd. | Electric generating system for automobiles and its control method |
| DE10157666A1 (de) * | 2001-11-24 | 2003-06-05 | Zf Lenksysteme Gmbh | Lenksystem für ein Fahrzeug |
| JP4435519B2 (ja) | 2003-08-21 | 2010-03-17 | 富士重工業株式会社 | 車両の走行制御装置 |
| JP4155198B2 (ja) * | 2004-01-19 | 2008-09-24 | トヨタ自動車株式会社 | 車両の制御システムの異常検知装置 |
| JP4379793B2 (ja) * | 2004-03-12 | 2009-12-09 | 株式会社デンソー | 車両用電子制御装置 |
| JP4291741B2 (ja) | 2004-06-02 | 2009-07-08 | トヨタ自動車株式会社 | 車線逸脱警報装置 |
| JP2007191101A (ja) * | 2006-01-20 | 2007-08-02 | Jtekt Corp | 電動パワーステアリングシステム |
| JP4287452B2 (ja) * | 2006-09-12 | 2009-07-01 | 本田技研工業株式会社 | 車両の自動操舵装置 |
| DE102007003783A1 (de) | 2007-01-19 | 2008-07-24 | Zf Lenksysteme Gmbh | Verfahren und Steuergerät zum Betrieb einer elektrischen Servolenkung |
| EP1975041B1 (en) * | 2007-03-27 | 2013-10-16 | Honda Motor Co., Ltd. | Steering system |
| CN101868396B (zh) * | 2007-11-19 | 2013-08-21 | 丰田自动车株式会社 | 车辆的转向控制装置 |
| DE102008026612A1 (de) * | 2008-06-03 | 2009-12-10 | Continental Automotive Gmbh | Verfahren und Vorrichtung zum Betreiben eines Fahrzeugs mit Lenksystem und Lenksystem |
| JP2011244611A (ja) * | 2010-05-19 | 2011-12-01 | Omron Automotive Electronics Co Ltd | モータ駆動装置 |
| JP5781403B2 (ja) * | 2011-08-31 | 2015-09-24 | 日立オートモティブシステムズ株式会社 | キャパシタプリチャージ回路、モータ駆動システム、電動パワーステアリングシステム、エアバッグシステム |
| JP2013223371A (ja) * | 2012-04-18 | 2013-10-28 | Denso Corp | モータ駆動装置 |
| JP6017588B2 (ja) * | 2012-12-28 | 2016-11-02 | 本田技研工業株式会社 | 車両用操舵装置 |
| US20140214256A1 (en) | 2013-01-25 | 2014-07-31 | GM Global Technology Operations LLC | Steering system for an autonomously driven vehicle and methods of steering the same |
| DE102013203978B4 (de) * | 2013-03-08 | 2025-02-20 | Bayerische Motoren Werke Aktiengesellschaft | Fahrzeug-Lenksystem |
| US8886412B2 (en) | 2013-03-14 | 2014-11-11 | GM Global Technology Operations LLC | Steering system for an autonomously driven vehicle and methods of steering the same |
| US20160089981A1 (en) * | 2013-06-07 | 2016-03-31 | Nissan Motor Co., Ltd. | Control system for a hybrid vehicle |
| GB201310193D0 (en) * | 2013-06-07 | 2013-07-24 | Trw Ltd | Motor control circuit |
| JP6187042B2 (ja) * | 2013-08-29 | 2017-08-30 | 株式会社ジェイテクト | 電動パワーステアリング装置 |
| JP5939235B2 (ja) * | 2013-11-26 | 2016-06-22 | 株式会社デンソー | 回転電機駆動装置、および、これを用いた電動パワーステアリング装置 |
| EP2886387A3 (en) * | 2013-12-23 | 2015-12-23 | Rolls-Royce Corporation | Dual redundant motor/generator for an engine |
| EP3708967B1 (en) * | 2014-02-19 | 2022-08-10 | Mitsubishi Electric Corporation | Motor rotational angle detection device and electric power steering device using motor rotational angle detection device |
| JP2015202001A (ja) * | 2014-04-09 | 2015-11-12 | トヨタ自動車株式会社 | 電力変換装置及び電力変換方法 |
| CN104267721A (zh) * | 2014-08-29 | 2015-01-07 | 陈业军 | 一种智能汽车的无人驾驶系统 |
-
2015
- 2015-01-22 DE DE102015201032.5A patent/DE102015201032B4/de active Active
- 2015-12-22 CN CN201580074206.1A patent/CN107107948B/zh active Active
- 2015-12-22 EP EP15813870.1A patent/EP3247613B1/de active Active
- 2015-12-22 WO PCT/EP2015/080938 patent/WO2016116242A1/de not_active Ceased
- 2015-12-22 US US15/543,252 patent/US10059371B2/en active Active
- 2015-12-22 KR KR1020177022059A patent/KR101957621B1/ko not_active Expired - Fee Related
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20050092542A1 (en) * | 2003-10-30 | 2005-05-05 | Deere & Company, A Delaware Corporation | Electrical steering system for manned or unmanned operation |
| JP2008302825A (ja) * | 2007-06-08 | 2008-12-18 | Honda Motor Co Ltd | 車両用電源装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107107948B (zh) | 2020-03-13 |
| KR101957621B1 (ko) | 2019-03-12 |
| US10059371B2 (en) | 2018-08-28 |
| WO2016116242A1 (de) | 2016-07-28 |
| CN107107948A (zh) | 2017-08-29 |
| EP3247613A1 (de) | 2017-11-29 |
| EP3247613B1 (de) | 2019-03-13 |
| DE102015201032A1 (de) | 2016-07-28 |
| DE102015201032B4 (de) | 2018-12-20 |
| US20180001926A1 (en) | 2018-01-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101957621B1 (ko) | 자동차의 자동 주행을 위한 조향 시스템 | |
| US9663104B2 (en) | Method and device for operating a motor vehicle in an automated driving mode | |
| EP3067243A1 (en) | Vehicle control apparatus | |
| US9834213B2 (en) | Lane keeping assist apparatus | |
| US11511763B2 (en) | Electronic control device | |
| US11351917B2 (en) | Vehicle-rendering generation for vehicle display based on short-range communication | |
| US10710606B2 (en) | Electric power supply apparatus and vehicle | |
| US11807211B2 (en) | Control apparatus for in-vehicle apparatus | |
| KR20200119356A (ko) | 차량 제어 장치, 차량 제어 시스템 및 그 차량 제어 방법 | |
| CN110382285B (zh) | 车辆以及用于辅助驾驶机动操纵的驾驶辅助方法和系统 | |
| EP2810853A2 (en) | Actuator control apparatus | |
| US10666179B2 (en) | Control system | |
| US10029680B2 (en) | Method and device for handing over a motor vehicle to the driver during an automatic parking space-leaving maneuver | |
| EP3939835A1 (en) | On-vehicle information display device | |
| US20190329765A1 (en) | Vehicle control device and vehicle control method | |
| US11614736B2 (en) | Vehicle control device | |
| US9318986B2 (en) | Method of controlling an electric motor of a power steering system, and power steering system | |
| US20210046974A1 (en) | Rotary electric machine control device | |
| CN110967201A (zh) | 旋转检测装置 | |
| CN113950437A (zh) | 移动体的控制装置 | |
| US20150158487A1 (en) | Method for chassis control and chassis control system | |
| US20200139987A1 (en) | Driving control system and drive assist method | |
| CN114174140A (zh) | 车辆控制系统 | |
| KR101482029B1 (ko) | 차량 주변의 감시를 통한 차량관리 시스템 | |
| GB2617127A (en) | Deployable vehicle side-step system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-5-5-R10-R13-asn-PN2301 St.27 status event code: A-5-5-R10-R11-asn-PN2301 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-5-5-R10-R13-asn-PN2301 St.27 status event code: A-5-5-R10-R11-asn-PN2301 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-5-5-R10-R13-asn-PN2301 St.27 status event code: A-5-5-R10-R11-asn-PN2301 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 6 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: A-4-4-U10-U13-oth-PC1903 Not in force date: 20250307 Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE |
|
| H13 | Ip right lapsed |
Free format text: ST27 STATUS EVENT CODE: N-4-6-H10-H13-OTH-PC1903 (AS PROVIDED BY THE NATIONAL OFFICE); TERMINATION CATEGORY : DEFAULT_OF_REGISTRATION_FEE Effective date: 20250307 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: N-4-6-H10-H13-oth-PC1903 Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE Not in force date: 20250307 |