KR20170109985A - 단일 모터에서 동력을 분배하는 무인항공기 - Google Patents
단일 모터에서 동력을 분배하는 무인항공기 Download PDFInfo
- Publication number
- KR20170109985A KR20170109985A KR1020160034303A KR20160034303A KR20170109985A KR 20170109985 A KR20170109985 A KR 20170109985A KR 1020160034303 A KR1020160034303 A KR 1020160034303A KR 20160034303 A KR20160034303 A KR 20160034303A KR 20170109985 A KR20170109985 A KR 20170109985A
- Authority
- KR
- South Korea
- Prior art keywords
- bevel gear
- wow
- motor
- sphere
- single motor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C39/00—Aircraft not otherwise provided for
- B64C39/02—Aircraft not otherwise provided for characterised by special use
- B64C39/024—Aircraft not otherwise provided for characterised by special use of the remote controlled vehicle type, i.e. RPV
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/08—Helicopters with two or more rotors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/08—Helicopters with two or more rotors
- B64C27/10—Helicopters with two or more rotors arranged coaxially
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/12—Rotor drives
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D35/00—Transmitting power from power plants to propellers or rotors; Arrangements of transmissions
- B64D35/02—Transmitting power from power plants to propellers or rotors; Arrangements of transmissions specially adapted for specific power plants
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D35/00—Transmitting power from power plants to propellers or rotors; Arrangements of transmissions
- B64D35/04—Transmitting power from power plants to propellers or rotors; Arrangements of transmissions characterised by the transmission driving a plurality of propellers or rotors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H1/00—Toothed gearings for conveying rotary motion
- F16H1/02—Toothed gearings for conveying rotary motion without gears having orbital motion
- F16H1/04—Toothed gearings for conveying rotary motion without gears having orbital motion involving only two intermeshing members
- F16H1/12—Toothed gearings for conveying rotary motion without gears having orbital motion involving only two intermeshing members with non-parallel axes
- F16H1/14—Toothed gearings for conveying rotary motion without gears having orbital motion involving only two intermeshing members with non-parallel axes comprising conical gears only
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H1/00—Toothed gearings for conveying rotary motion
- F16H1/02—Toothed gearings for conveying rotary motion without gears having orbital motion
- F16H1/20—Toothed gearings for conveying rotary motion without gears having orbital motion involving more than two intermeshing members
-
- B64C2201/042—
-
- B64C2201/108—
-
- B64C2700/6288—
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Aviation & Aerospace Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Toys (AREA)
- Gear Transmission (AREA)
Abstract
또한, Flexible Shaft를 이용하면 동력을 균일하게 전달할 수 있어 필요에 따라 프로펠러의 날개 수 조정을 통하여 항공기의 크기를 축소 또는 확대 변형시켜 용도에 맞게 사용할 수 있는 것이다.
Description
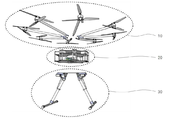
도 2는 본 발명에 따른 단일모터에서 동력을 분배하는 무인항공기의 주요 부분 분할 사시도이다.
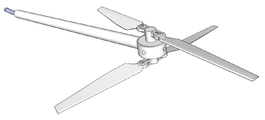
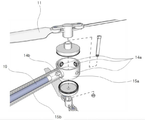
도 3은 본 발명에 따른 날개 사시도이다.
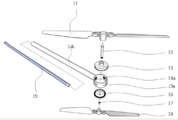
도 4내지 5는 본 발명에 따른 날개 분해도이다.
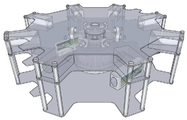
도 6은 본 발명에 따른 구체 투시도이다.
도 7은 본 발명에 따른 구체 조립도이다.
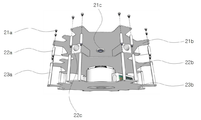
도 8은 본 발명에 따른 구체 분해도이다.
도 9는 본 발명에 따른 동력전달 상세도이다.
12 : 연결볼트 13 : 상부 베벨기어
14a : 역 베벨기어 14b : 연결 베벨기어
15a : 날개지지 틀 15b : 날개지지 봉
16 : 하부 베벨기어 17 : 연결너트
19 : Flexible Shaft 20 : 구체
21a : 연결볼트 21b : 상판
21c : 고정 홈 22a : 연결볼트
22b : 연결 판 22c : 고정 틀
22d : 지지대 23a : 연결볼트
23b : 기초 판 24 : 상부 베벨기어
25 : 연결 베벨기어 26 : 단일모터
26a : 하부 베벨기어 27 : 배터리
28 : 통신 제어모듈 30 : 다리
Claims (4)
- 무인항공기를 구성할 수 있도록 다수개로 이루어지고 필요에 따라 구체(20)에서 탈부착이 가능하며, 내부에 회전모터 없이 프로펠러(11, 18)를 회전시킬 수 있는 날개(10); 와
상기 다수개의 날개(10)를 일정간격으로 고정하고 프로펠러(11, 18)를 회전시켜 공중으로 띄울 수 있도록 Flexible Shaft(19)에 회전력을 제공하는 단일 모터(26)가 구비된 구체(20); 와
상기 날개(10)가 고정된 구체(20)를 이륙 및 착륙할 수 있도록 구체(20)를 바닥에서 일정 높이로 띄울 수 있도록 한 쌍 이상으로 구비된 다리(30); 를
포함하는 것을 특징으로 하는 단일모터에서 동력을 분배하는 무인항공기
- 제 1항에 있어서,
상기 날개(10)는 회전하여 양력을 얻을 수 있는 프로펠러(11, 18); 와
상기 프로펠러(11, 18)에 회전력을 전달할 수 있도록 각각 상하부에 결합 되어 일체되는 상부 베벨기어(13) 및 하부 베벨기어(16); 와
상기 상부 베벨기어(13) 및 하부 베벨기어(16) 사이에 다수개가 일정간격 으로 위치하며 맞물려져 균형을 잡아주는 역 베벨기어(14a); 와
상기 상부 베벨기어(13) 및 하부 베벨기어(16) 사이에 위치하며 맞물려지고 Flexible Shaft(19)와 연결되어 전달받은 회전력을 상부 베벨기어(13) 및 하부 베벨기어(16)에 전달하는 연결 베벨기어(14b); 와
상기 다수개의 역 베벨기어(14a)와 연결 베벨기어(14b)가 배치되어 고정된 날개지지 틀(15a); 과
상기 날개지지 틀(15a)과 일체화되어 구체(20)의 고정 틀(22c)에 끼워지며 Flexible Shaft(19)를 보호하는 날개지지 봉(15b); 과
상기 상부 베벨기어(13)와 하부 베벨기어(16)가 사이에 위치하는 역 베벨 기어(14a) 및 연결 베벨기어(14b)와 견고하게 잘 맞물려질 수 있도록 체결하는 연결볼트(12) 및 연결너트(17); 와
상기 날개지지 봉(15b) 내부에 삽입되고 단일모터(26)로부터 공급받은 회전력을 연결 베벨기어(14b)에 전달할 수 있는 Flexible Shaft(19); 를
포함하는 것을 특징으로 하는 단일모터에서 동력을 분배하는 무인항공기
- 제 1항에 있어서,
상기 구체(20)는 회전모터가 없는 다수개의 날개(10)에 회전력을 공급할 수 있는 단일모터(26); 와
상기 단일모터(26)의 상부 면에 결합되어 상부 베벨기어(24) 및 연결 베벨 기어(25)에 회전력을 전달하는 하부 베벨기어(26a); 와
상기 상부 베벨기어(24)와 하부 베벨기어(26a) 사이에 위치하여 맞물려지고 하부 베벨기어(26a)가 회전할 때 고속으로 역 방향으로 회전하는 다수개의 연결 베벨기어(25); 와
상기 다수개의 연결 베벨기어(25)를 안정적으로 고속 회전할 수 있도록 하부 베벨기어(26a)와 맞대응하여 맞물려지는 상부 베벨기어(24); 를
포함하는 것을 특징으로 하는 단일모터에서 동력을 분배하는 무인항공기
- 제 1항에 있어서,
상기 구체(20)는 단일모터(26)의 하부 일부가 삽입되어 고정될 수 있도록 중앙에 원형의 구멍이 구비되고 소정의 두께를 갖는 기초 판(23b); 과
상기 다수개의 날개지지 봉(15b)을 끼워 고정할 수 있는 고정 틀(22c)과 연결 베벨기어(25)가 원활히 회전할 수 있도록 하는 지지대(22d)를 포함하는 연결 판(22b); 과
상기 상부 베벨기어(24)를 중심축 방향으로 견고하게 고정할 수 있도록 내부에 베어링이 포함된 고정 홈(21c)을 형성한 상판(21b); 과
상기 기초 판(23b) 및 연결 판(22b), 상판(21b)의 사이를 각각 견고하게 체결함으로써 구체(20)를 완성시키는 연결볼트(21a, 22a, 23a); 를
포함하는 것을 특징으로 하는 단일모터에서 동력을 분배하는 무인항공기
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020160034303A KR101822739B1 (ko) | 2016-03-22 | 2016-03-22 | 단일 모터에서 동력을 분배하는 무인항공기 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020160034303A KR101822739B1 (ko) | 2016-03-22 | 2016-03-22 | 단일 모터에서 동력을 분배하는 무인항공기 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170109985A true KR20170109985A (ko) | 2017-10-10 |
| KR101822739B1 KR101822739B1 (ko) | 2018-03-14 |
Family
ID=60190055
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020160034303A Expired - Fee Related KR101822739B1 (ko) | 2016-03-22 | 2016-03-22 | 단일 모터에서 동력을 분배하는 무인항공기 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR101822739B1 (ko) |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108688793A (zh) * | 2018-07-27 | 2018-10-23 | 中国工程物理研究院总体工程研究所 | 筒式发射无人机机翼折叠展开机构 |
| KR20200015959A (ko) * | 2018-08-06 | 2020-02-14 | 주식회사 네스앤텍 | 탈착 구조를 가지는 조립식 드론 |
| CN111114763A (zh) * | 2020-01-15 | 2020-05-08 | 亿航智能设备(广州)有限公司 | 螺旋桨动力失效的主动补偿方法、无人机以及存储介质 |
| WO2020118528A1 (zh) * | 2018-12-11 | 2020-06-18 | 深圳市乐升科技有限公司 | 旋翼系统及用于其的无人机 |
| CN113344353A (zh) * | 2021-05-28 | 2021-09-03 | 合肥工业大学 | 区域内多点扩散式物流配送方案的生成方法、装置及系统 |
| KR102323415B1 (ko) * | 2020-09-04 | 2021-11-05 | 박준모 | 폴딩 암 구조를 갖는 드론 |
| KR102333831B1 (ko) * | 2020-09-04 | 2021-12-01 | 박준모 | 스키드 모듈 탈착형 드론 |
| KR102337269B1 (ko) * | 2020-06-01 | 2021-12-09 | 한국광기술원 | 우수한 결합력을 갖는 드론 암 및 그를 포함하는 드론 |
| KR102452671B1 (ko) * | 2022-03-30 | 2022-10-07 | (주) 사성파워 | 구조전지를 이용한 드론용 암 구조체 |
| CN115649430A (zh) * | 2022-11-02 | 2023-01-31 | 成都沃飞天驭科技有限公司 | 一种折叠式旋翼、飞行器及旋翼控制系统 |
| KR102724971B1 (ko) * | 2023-11-15 | 2024-11-05 | 경상국립대학교산학협력단 | 초기 위상차 제어를 활용한 동축 반전 프로펠러의 소음 저감 방법 및 이를 포함하는 항공기 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100812755B1 (ko) * | 2006-11-13 | 2008-03-12 | 한국생산기술연구원 | 단동력 제어 쿼드로콥터 |
| KR101366310B1 (ko) | 2012-09-03 | 2014-02-21 | 한국항공대학교산학협력단 | 멀티콥터 |
| KR101366208B1 (ko) * | 2013-05-02 | 2014-02-25 | 주식회사 네스앤텍 | 멀티로터 타입의 소형 비행체 |
| KR101456035B1 (ko) | 2014-09-06 | 2014-11-04 | 최종필 | 멀티로터형 무인비행기의 로터암장치 |
-
2016
- 2016-03-22 KR KR1020160034303A patent/KR101822739B1/ko not_active Expired - Fee Related
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108688793A (zh) * | 2018-07-27 | 2018-10-23 | 中国工程物理研究院总体工程研究所 | 筒式发射无人机机翼折叠展开机构 |
| CN108688793B (zh) * | 2018-07-27 | 2023-11-24 | 中国工程物理研究院总体工程研究所 | 筒式发射无人机机翼折叠展开机构 |
| KR20200015959A (ko) * | 2018-08-06 | 2020-02-14 | 주식회사 네스앤텍 | 탈착 구조를 가지는 조립식 드론 |
| WO2020118528A1 (zh) * | 2018-12-11 | 2020-06-18 | 深圳市乐升科技有限公司 | 旋翼系统及用于其的无人机 |
| CN111114763A (zh) * | 2020-01-15 | 2020-05-08 | 亿航智能设备(广州)有限公司 | 螺旋桨动力失效的主动补偿方法、无人机以及存储介质 |
| KR102337269B1 (ko) * | 2020-06-01 | 2021-12-09 | 한국광기술원 | 우수한 결합력을 갖는 드론 암 및 그를 포함하는 드론 |
| KR102333831B1 (ko) * | 2020-09-04 | 2021-12-01 | 박준모 | 스키드 모듈 탈착형 드론 |
| KR102323415B1 (ko) * | 2020-09-04 | 2021-11-05 | 박준모 | 폴딩 암 구조를 갖는 드론 |
| CN113344353B (zh) * | 2021-05-28 | 2022-12-16 | 合肥工业大学 | 区域内多点扩散式物流配送方案的生成方法、装置及系统 |
| CN113344353A (zh) * | 2021-05-28 | 2021-09-03 | 合肥工业大学 | 区域内多点扩散式物流配送方案的生成方法、装置及系统 |
| KR102452671B1 (ko) * | 2022-03-30 | 2022-10-07 | (주) 사성파워 | 구조전지를 이용한 드론용 암 구조체 |
| CN115649430A (zh) * | 2022-11-02 | 2023-01-31 | 成都沃飞天驭科技有限公司 | 一种折叠式旋翼、飞行器及旋翼控制系统 |
| KR102724971B1 (ko) * | 2023-11-15 | 2024-11-05 | 경상국립대학교산학협력단 | 초기 위상차 제어를 활용한 동축 반전 프로펠러의 소음 저감 방법 및 이를 포함하는 항공기 |
| WO2025105741A1 (ko) * | 2023-11-15 | 2025-05-22 | 경상국립대학교 산학협력단 | 초기 위상차 제어를 활용한 동축 반전 프로펠러의 소음 저감 방법 및 이를 포함하는 항공기 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR101822739B1 (ko) | 2018-03-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101822739B1 (ko) | 단일 모터에서 동력을 분배하는 무인항공기 | |
| EP3299290B1 (en) | Rotating proprotor arrangement for a tiltrotor aircraft | |
| US9902493B2 (en) | VTOL aerodyne with supporting axial blower(s) | |
| US10343762B2 (en) | Fuselage mounted engine with wing stow | |
| US9751619B1 (en) | Remotely controlled co-axial rotorcraft for heavy-lift aerial-crane operations | |
| JP4688928B2 (ja) | 反転同軸ロータのハブシャフトフェアリングの回転抑止システム | |
| US20180072408A9 (en) | Torque balanced, lift rotor module providing increased lift with few or no moving parts | |
| US3807896A (en) | Concentric tube spring rotor mount | |
| US10112707B1 (en) | Remotely controlled co-axial rotorcraft for heavy-lift aerial-crane operations | |
| US9555879B1 (en) | Aircraft having circular body and blades | |
| US10669019B2 (en) | Manned and unmanned aircraft | |
| CN110626495A (zh) | 小型共轴双旋翼式无人机 | |
| US9550566B2 (en) | Disc-shaped turbo-jet aircraft | |
| CN109415120A (zh) | 无人机 | |
| CN102083687A (zh) | 三叶下部机翼型飞行体 | |
| US9840323B1 (en) | Drone aircraft | |
| JP2011162173A (ja) | 垂直離着陸飛行機 | |
| CN102910285B (zh) | 一种旋翼飞行器 | |
| US2847173A (en) | Helicopter | |
| CN201321159Y (zh) | 纵列涵道式无人飞行器 | |
| EP3299279A1 (en) | Aircraft with a fuselage-mounted engine and wing stow | |
| CN106114842A (zh) | 一种油电混合共轴双旋翼飞行器及其使用方法 | |
| CN205602113U (zh) | 无人驾驶直升机 | |
| CN205707320U (zh) | 载人飞行器 | |
| KR20180028193A (ko) | 이중동력원을 가지는 가변피치형 무인 비행체 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| T12-X000 | Administrative time limit extension not granted |
St.27 status event code: U-3-3-T10-T12-oth-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U11-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 6 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 7 |
|
| P14-X000 | Amendment of ip right document requested |
St.27 status event code: A-5-5-P10-P14-nap-X000 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: A-4-4-U10-U13-oth-PC1903 Not in force date: 20250123 Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE |
|
| H13 | Ip right lapsed |
Free format text: ST27 STATUS EVENT CODE: N-4-6-H10-H13-OTH-PC1903 (AS PROVIDED BY THE NATIONAL OFFICE); TERMINATION CATEGORY : DEFAULT_OF_REGISTRATION_FEE Effective date: 20250123 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: N-4-6-H10-H13-oth-PC1903 Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE Not in force date: 20250123 |