KR20170118543A - 타겟 운전체 - Google Patents

타겟 운전체 Download PDF

Info

Publication number
KR20170118543A
KR20170118543A KR1020160046497A KR20160046497A KR20170118543A KR 20170118543 A KR20170118543 A KR 20170118543A KR 1020160046497 A KR1020160046497 A KR 1020160046497A KR 20160046497 A KR20160046497 A KR 20160046497A KR 20170118543 A KR20170118543 A KR 20170118543A
Authority
KR
South Korea
Prior art keywords
shaft
hole
module
seesaw
main body
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
KR1020160046497A
Other languages
English (en)
Other versions
KR101894016B1 (ko
Inventor
정재일
박영걸
Original Assignee
국민대학교산학협력단
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 국민대학교산학협력단 filed Critical 국민대학교산학협력단
Priority to KR1020160046497A priority Critical patent/KR101894016B1/ko
Priority to US16/093,462 priority patent/US10718690B2/en
Priority to PCT/KR2017/003730 priority patent/WO2017179851A1/ko
Publication of KR20170118543A publication Critical patent/KR20170118543A/ko
Application granted granted Critical
Publication of KR101894016B1 publication Critical patent/KR101894016B1/ko
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
    • G01M7/00—Vibration-testing of structures; Shock-testing of structures
    • G01M7/08—Shock-testing
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
    • G01M17/00—Testing of vehicles
    • G01M17/007—Wheeled or endless-tracked vehicles
    • G01M17/0078—Shock-testing of vehicles
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
    • G01M17/00—Testing of vehicles
    • G01M17/007—Wheeled or endless-tracked vehicles
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01L—MEASURING FORCE, STRESS, TORQUE, WORK, MECHANICAL POWER, MECHANICAL EFFICIENCY, OR FLUID PRESSURE
    • G01L5/00—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes
    • G01L5/0052—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes measuring forces due to impact

Landscapes

  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Motorcycle And Bicycle Frame (AREA)
  • Body Structure For Vehicles (AREA)

Abstract

본 발명은 충돌 예방 시스템 테스트를 위하여 충돌체와 충돌 시험을 수행하는 타겟 운전체에 관한 것으로서, 더욱 상세하게는, 구동 모듈과 통신 모듈을 갖는 메인 바디의 외측에 경사 스커트가 마련됨으로써 실질적인 충격을 막고 고장 발생을 방지할 수 있는 타겟 운전체에 관한 것이다.

Description

타겟 운전체{TARGET APPARATUS}
본 발명은 충돌 예방 시스템 테스트를 위하여 충돌체와 충돌 시험을 수행하는 타겟 운전체에 관한 것으로서, 더욱 상세하게는, 구동 모듈과 통신 모듈을 갖는 메인 바디의 외측에 경사 스커트가 마련됨으로써 실질적인 충격을 막고 고장 발생을 방지할 수 있는 타겟 운전체에 관한 것이다.
차량은 편리한 교통 수단이나, 충돌 등과 같은 사고 발생시 막심한 인명 및 재산 피해가 발생할 수 있다. 이러한 차량 사고를 방지하기 위하여, 차량에는 충격 완화용 범퍼, 안전벨트와 같은 각종 안전 장치가 구비된다.
최근에는 이러한 사고를 차량 사이의 충돌 이전에 적극적으로 방지하고자, 능동형 안전 시스템이 개발되어 사용되고 있다. 이에 따라서, 차량의 충돌을 예방하는 충돌 예방 시스템이 적극적으로 개발되고 있고, 이러한 충돌 예방 시스템은 차량이 근접하거나 또는 각종 충돌 징후가 감지될 경우 차량의 운전을 적절히 제어함으로써 충돌을 미연에 방지하거나, 또는 충돌의 손상을 최소한으로 제한하는 역할을 한다.
이러한 충돌 예방 시스템은 인명과 재산의 보호에 매우 용이한 수단으로서, 그 신뢰성이 가장 중요한 부분으로 작용한다. 특히, 충돌 예방 시스템은 차량간의 사고라는 다소 극단적인 상황에서 그 기능을 발휘하므로, 일반인이 그 성능을 시험하기에는 한계가 있으므로, 탑재 및 생산 과정에서 적절한 시험을 거쳐 소정의 신뢰성을 담보하는 경우에 한해 출시가 가능하도록 할 필요가 있다.
따라서, 이러한 충돌 예방 시스템을 시험하고 평가할 수 있는 적절한 시험 평가 시스템의 개발은 매우 중요하다. 특히, 차량의 운전 상황은 다양하게 가변되므로, 실제 주행 상황에 맞는 환경 하에서 시험이 이루어지도록 하는 충돌 예방 시스템 시험 평가 시스템을 개발할 필요가 있다.
그러나, 이러한 충돌 예방 시스템 시험 평가 과정에서도 불의의 사고가 발생할 수 있는 바, 충돌 예방 시스템을 탑재한 상태의 차량 사이의 테스트 도중 운전자의 부상 및 차량의 파손으로 인한 테스트 비용의 증가를 방지하는 것 또한 중요한 사항이다.
이에, 실제 주행 상황과 유사한 상황을 재현할 수 있으면서도 운전자의 사고 및 테스트 비용 증가를 방지할 수 있는 테스트 장비가 필요한 바, 실제 차량과 유사한 더미 차량을 개발하여 테스트에 사용하고 있다.
이러한 더미 차량은 실제 차량과 같은 운전 상태를 재현하도록, 소형의 타겟 운전체에 대해 차량 형태의 외피를 씌워서 사용하는 경우가 많다. 그러나, 이러한 경우에도 충돌체와 더미 차량이 충돌할 때, 상기 타겟 운전체에 대해 실질적인 충격이 가해져서 운전체가 파손되는 경우가 발생하기도 한다.
따라서, 충돌 시험 중 파손을 방지할 수 있는 타겟 운전체의 개발이 필요하다.
공개특허 10-2009-0016183
본 발명은 전술한 문제점을 해결하기 위해 안출된 것으로서, 본 발명의 목적은, 구동 모듈과 통신 모듈을 갖는 메인 바디의 외측에 경사 스커트가 마련됨으로써 실질적인 충격을 막고 고장 발생을 방지할 수 있는 타겟 운전체를 제공하는 데 있다.
상술한 목적을 달성하기 위하여, 본 발명에 따른 타겟 운전체는, 충돌 예방 시스템 테스트를 위하여 충돌체와 충돌 시험을 수행하는 타겟 운전체에 있어서, 운전을 수행하는 구동 모듈, 및 외부 통신 기기와 신호를 교환하는 통신 모듈이 탑재된 메인 바디; 및 상기 메인 바디의 외측 측부를 둘러싸게 배치되는 경사 스커트; 를 포함하고, 상기 경사 스커트는, 상기 메인 바디에 접한 부분으로부터 외측 방향으로 하방향으로 경사진 경사면을 가져서, 상기 타겟 운전체의 외측 둘레에 상기 경사면이 형성되어 충돌체가 상기 경사면을 타고 상기 메인 바디 상으로 오르거나 상기 메인 바디로부터 내려갈 수 있게 구성되며, 상기 메인 바디와 상기 경사 스커트는 소정의 연결 수단을 통해 탈착가능하게 구성된다.
바람직하게는, 상기 메인 바디는, 소정의 골조 구조를 갖고 내부에 상기 구동 모듈 및 송수신 모듈이 탑재될 수 있는 탑재 공간이 마련된 베이스 프레임을 포함하되, 상기 베이스 프레임은, 바닥면을 구성하며 하방향으로 관통된 휠 홀이 형성된 바텀 플레이트, 상면을 구성하는 탑 플레이트, 외측 둘레를 구성하는 사이드 플레이트, 및 상기 탑재 공간을 구획하는 이너 플레이트를 포함하며, 상기 경사 스커트는, 바닥면을 구성하는 바텀 스커트 플레이트, 상기 바텀 스커트 플레이트의 일 측 단부에 배치되어 상방향으로 세워져서 측면을 구성하는 사이드 스커트 플레이트, 상기 바텀 스커트 플레이트 상에 놓이는 밑변과 상기 사이드 스커트 플레이트에 접하는 측변 및 대각변을 갖는 삼각형 형상의 삼각 프레임, 및 상기 삼각 프레임의 대각변 상에 놓여서 상기 경사면을 형성하는 경사 플레이트를 포함하며, 상기 사이드 플레이트와 상기 사이드 스커트 플레이트가 상기 소정의 연결 수단을 통해 서로 탈착가능하게 결합된다.
바람직하게는, 상기 구동 모듈이 더 탑재된 서브 바디; 를 더 포함하며,상기 서브 바디는 상기 메인 바디의 외측 측부에 선택적으로 탈착가능하게 조립되도록 결합되어 상기 메인 바디와 함께 결합 바디를 구성하며, 상기 경사 스커트는 상기 결합 바디의 외측 측부를 둘러싸게 배치된다.
바람직하게는, 상기 구동 모듈은, 회전력을 발생시키는 액츄에이터, 지면에 닿도록 상기 휠 홀을 통해서 하방향으로 노출되며 상기 액츄에이터로부터 회전력을 전달받아 상기 타겟 운전체를 이동시키는 구동 휠, 소정의 길이를 갖고 연장되며 상기 액츄에이터의 회전력을 상기 구동 휠에 전달하는 구동 샤프트, 및 위치 복원 모듈을 포함하며, 상기 구동 휠은 상기 메인 바디에 대해 상하 방향으로 변위 가능하게 구성되되, 상기 위치 복원 모듈은 상기 구동 샤프트에 대해 복원력을 인가하여 상기 구동 휠의 회전축과 상기 액츄에이터의 회전축이 동축을 유지하도록 구성된다.
바람직하게는, 상기 구동 샤프트는, 길이 방향으로 일 단부에 위치하여 상기 액츄에이터의 회전축을 구성하는 제1 샤프트, 길이 방향으로 타 단부에 위치하여 상기 구동 휠의 회전축을 구성하는 제2 샤프트, 및 상기 제1 샤프트와 상기 제2 샤프트 사이를 연결하되 형태가 가변되는 힌지 모듈을 포함하되, 상기 구동 샤프트는, 상기 힌지 모듈의 형태가 가변함에 따라서 초기 모드와 변형 모드를 갖되, 상기 초기 모드는 상기 구동 샤프트가 일직선 형태가 되어 상기 제1 샤프트와 상기 제2 샤프트가 동축이 되고 상기 구동 휠의 회전축과 상기 액츄에이터의 회전축 또한 동축이 되며, 상기 변형 모드는 상기 구동 샤프트가 구부러진 형태가 되어 상기 제1 샤프트와 상기 제2 샤프트가 서로 이축이 되고 상기 구동 휠의 회전축과 상기 액츄에이터의 회전축 또한 동축이 되며, 상기 위치 복원 모듈은, 상기 구동 샤프트가 상기 초기 모드를 유지할 수 있도록 상기 구동 샤프트에 대해 복원력을 인가하되, 지면 상에 상기 구동 휠이 놓인 상태에서 상기 메인 바디 상에 하방향으로 누르는 힘이 인가되어 상기 위치 복원 모듈에 의한 복원력을 극복하면 상기 구동 샤프트가 상기 변형 모드가 되며, 상기 위치 복원 모듈에 의한 복원력이 상기 메인 바디 상에 하방향으로 누르는 힘을 극복하거나 또는 상기 바디 상에 누르는 힘이 제거되면 상기 위치 복원 모듈의 복원력에 의해서 상기 구동 샤프트가 상기 초기 모드가 된다.
바람직하게는, 상기 힌지 모듈은, 좌우 대칭으로 구성되는 제1 회동부, 상기 제1 회동부를 가운데에 두고 상기 제1 회동부의 좌우에 서로 마주보게 배치되는 2 개의 제2 회동부, 및 상기 제1 회동부와 상기 제2 회동부 사이에 배치되어 상기 제1 회동부와 상기 제2 회동부를 연결하는 2 개의 회동 블록을 포함하되, 상기 제1 회동부와 상기 회동 블록은 Z 축을 중심으로 회동 가능하게 구성되며, 상기 제2 회동부와 상기 회동 블록은 상기 Z 축과 직교하는 Y 축을 중심으로 회동 가능하게 구성되고, 각각의 상기 제2 회동부와 상기 제1 샤프트 및 상기 제2 샤프트는 상기 Z 축 및 Y 축과 직교하는 X 축 방향으로 결합된다.
바람직하게는, 상기 제1 회동부는, 양 측에 Z 축 방향으로 방향으로 관통된 제1 힌지 홀을 갖고, 상기 제2 회동부는, 상기 제1 샤프트 또는 제2 샤프트와 연결되는 일 측에 X 축 방향으로 관통된 연결 홀, 및 상기 제1 회동부와 마주보는 타 측에 Y 축 방향으로 관통되게 형성된 제2 힌지 홀을 갖고, 상기 회동 블록은, Z 축 방향으로 돌출되어 상기 제1 힌지 홀에 삽입되는 제1 회동 돌부, 및 Y 축 방향으로 돌출되어 상기 제2 힌지 홀에 삽입되는 제2 회동 돌부를 갖는다.
바람직하게는, 상기 위치 복원 모듈은, 일단이 상기 제2 샤프트에 연결되며 소정의 중심축을 중심으로 시소 운동 가능하게 구성되는 시소부, 상기 시소부의 타단에 대해 복원력을 인가하는 복원력 인가부, 및 기 시소부와 상기 복원력 인가부를 연결하는 연결부를 포함한다.
바람직하게는, 상기 시소부는, 시소 빔, 및 시소 지그를 포함하며, 상기 시소 빔은 전후 방향으로 소정의 길이를 가져서 길이 방향으로 제1 단부, 제2 단부를 갖되, 길이 방향 중심부를 수평 방향으로 관통되게 형성된 중간 홀, 상기 제1 단부에 위치하며 수평 방향으로 관통되게 형성된 제1 사이드 홀, 및 상기 제2 단부에 위치하며 수평 방향으로 관통되게 형성된 제2 사이드 홀을 갖고, 상기 제1 단부 부분이 상기 구동 휠의 축 방향 측부에 위치하게 배치되고 상기 제1 사이드 홀은 상기 제2 샤프트가 연장되는 경로 상에 위치하여, 상기 제2 샤프트가 상기 제1 사이드 홀을 수평 방향으로 관통하고 상기 구동 휠에 연결되며, 상기 제2 사이드 홀은 상기 연결부와 서로 회동 가능하게 연결되어 상기 제2 단부가 상기 연결부를 통해서 상기 복원력 인가부에 의해서 복원력을 인가받게 구성되며, 상기 시소 지그는 상기 구동 휠의 후방에 위치하며 상기 바텀 플레이트 상에 고정되어 위치 고정되되, 수평 방향으로 연장되는 시소 축을 갖고, 상기 시소 축은 상기 중간 홀에 삽입되어 상기 시소 빔이 상기 시소 축을 중심으로 시소 운동하게 구성된다.
바람직하게는, 상기 시소 빔은, 길이 방향으로 상기 중간 홀과 상기 제1 홀의 사이 지점의 하부에 하방향으로 돌출된 브레이킹 돌부를 갖고, 상기 브레이킹 돌부는 상기 시소 빔의 상기 제1 단부 부분이 하방향으로 소정 각도 편향되면 상기 바텀 플레이트와 접하여 상기 시소 빔의 제1 단부 부분이 하방향으로 더 편향되는 것을 막고 상기 시소 빔의 위치를 유지시키게 구성된다.
바람직하게는, 상기 브레이킹 돌부와 상기 바텀 플레이트가 접한 상태에서는 상기 힌지 모듈 및 구동 샤프트가 일직선 형태를 갖는다.
바람직하게는, 상기 복원력 인가부는, 길이가 가변되는 가변 빔, 및 상기 가변 빔의 길이를 연장시키도록 탄성력을 가하는 탄성부를 포함하며, 상기 가변 빔이 상기 탄성부에 의해서 탄성력을 받아서 연장되어 상기 연결부를 통해 상기 시소 빔의 제2 단부를 상방향으로 밀어서 상기 시소 빔이 상기 시소 축을 중심으로 회동하여 상기 제1 단부가 하방향으로 편향되도록 한다.
바람직하게는, 상기 가변 빔은, 길이 방향으로 전, 후방에 각각 위치하는 전방 빔, 및 후방 빔을 포함하되, 상기 전방 빔은 중간 부분에 외경이 확장된 제1 지지 확장부를 갖고, 상기 후방 빔은 중간 부분에 외경이 확장된 제2 지지 확장부를 가지며, 상기 전방 빔과 후방 빔이 서로 길이 방향으로 상대 변위함에 따라서 상기 제1 지지 확장부와 상기 제2 지지 확장부 사이의 거리 및 가변 빔의 전체 길이가 가변하게 구성되되, 상기 탄성부는 상기 제1 지지 확장부와 상기 제2 지지 확장부 사이에 배치되어 상기 제1 지지 확장부와 상기 제2 지지 확장부에 대해 탄성력을 인가한다.
바람직하게는, 상기 후방 빔의 전방부 또는 상기 전방 빔의 후방부에는 길이 방향으로 천공된 내삽 홀이 형성되어 상기 내삽 홀에 상기 전방 빔의 후방부 또는 상기 후방 빔의 전방부가 삽입되어 삽입 길이에 따라서 상기 가변 빔의 전체 길이가 가변하게 구성되며, 상기 탄성부는 코일 스프링으로 구성되어 상기 후방 빔의 전방부 및 상기 전방 빔의 후방부를 중심으로 권취되게 구성된다.
바람직하게는, 상기 시소 지그는 수평 방향으로 연장되는 유지 축을 갖고, 기 전방 빔은 전방부에 위치하며 수평 방향으로 관통되게 형성된 전방 홀을 갖되, 상기 유지 축이 상기 전방 홀을 수평 방향으로 관통하여 연결 됨으로써, 상기 가변 빔이 상기 유지 축을 중심으로 회동 가능하게 구성된다.
바람직하게는, 상기 후방 빔은 후방부에 위치하며 수평 방향으로 관통되게 형성된 후방 홀을 갖고, 상기 연결부는, 상기 시소 지그의 후방에 위치하며 바텀 플레이트 상에 고정되는 연결 지그, 일 단이 상기 연결 지그에 대해 회동 가능하게 연결되며, 타단이 상기 후방 빔의 후방 홀과 회동 가능하게 연결되는 하부 빔, 일 단이 상기 시소 빔의 제2 단부와 회동 가능하게 연결되고, 타단이 상기 후방 빔의 후방 홀과 회동 가능하게 연결되는 상부 빔, 상기 하부 빔의 타단, 상기 하부 빔의 타단 및 상기 후방 빔의 후방 홀을 연결하는 연결 샤프트를 포함한다.
바람직하게는, 상기 구동 모듈은 브레이킹 모듈을 더 포함하며, 상기 브레이킹 모듈은, 상기 구동 샤프트에 고정되어 회전하는 브레이킹 플레이트, 및 상기 브레이킹 플레이트에 접촉하여 마찰력을 발생시키는 마찰부를 포함한다.
바람직하게는, 상기 통신 모듈은 상기 메인 바디의 상부로 돌출되는 안테나부를 갖고, 상기 안테나부는 상부에 중량물이 놓임에 따라서 접히거나 또는 압축되어 상기 바디 내부로 삽입되게 구성된다.
본 발명에 따른 타겟 운전체는, 메인 바디와 서브 바디가 선택적으로 결합되어 사용자의 의도에 부합하는 충돌 시험을 수행할 수 있다. 특히, 서브 바디에 구비된 구동 모듈에 의해서 동력이 보강되고 크기가 확대되어 실제 충돌과 더욱 유사한 상황을 재현할 수 있다.
아울러, 타겟 운전체의 외측에는 경사 스커트가 마련됨에 따라서, 소정의 충돌체와 본 발명의 타겟 운전체가 충돌할 때, 타겟 운전체에 대해 실질적인 충격을 주지 않고, 타겟 운전체의 상부를 밟고 타고 올라가거나 내려갈 수 있게 된다. 따라서, 타겟 운전체의 파손 및 고장 등이 방지될 수 있다.
아울러, 상기 구동 휠은 메인 바디, 및 서브 바디에 대해서 변위 가능하게 구성되고, 복원 모듈에 의해서 복원력을 인가받음으로써, 충돌체가 타겟 운전체의 위에 올라가서 중량을 받는 경우에도 구동 모듈을 구성하는 각 부재에 대해 파손이 발생하는 것을 회피할 수 있게 된다.
또한, 통신 모듈의 안테나 역시 충돌체가 타겟 운전체의 위에 올라갈 때 접히거나 또는 압축되어 충돌체에 의한 파손을 회피함으로써 고장 발생률이 낮아질 수 있다.
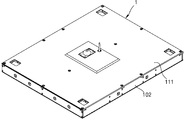
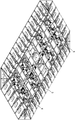
도 1 은 본 발명의 일 실시예에 따른 타겟 운전체의 전체 형상을 나타낸 도면이다.
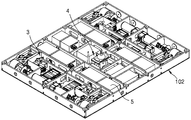
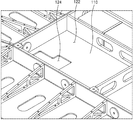
도 2 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디를 나타낸 도면이다.
도 3 은 본 발명의 일 실시예에 따른 타겟 운전체의 경사 스커트를 나타낸 도면이다.
도 4 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디의 내부 구조를 나타낸 도면이다.
도 5 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디의 베이스 프레임의 구조를 나타낸 도면이다.
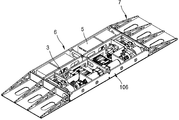
도 6 은 본 발명의 일 실시예에 따른 타겟 운전체의 서브 바디 및 서브 경사 스커트를 나타낸 도면이다.
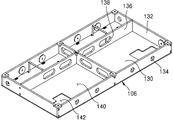
도 7 은 본 발명의 일 실시예에 따른 타겟 운전체의 서브 바디의 서브 프레임을 나타낸 도면이다.
도 8 은 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디와 서브 바디가 결합된 결합 바디의 외측에 경사 스커트가 결합된 형태를 나타낸 도면이다.
도 9 는 본 발명의 일 실시예에 따른 타겟 운전체의 베이스 프레임 내에 구동 모듈이 탑재된 형태를 나타낸 도면이다.
도 10 은 본 발명의 일 실시예에 따른 타겟 운전체의 베이스 프레임에서 구동 모듈이 제거된 형태를 나타낸 도면이다.
도 11 은 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈의 형태를 나타낸 도면이다.
도 12 는 도 11 을 다른 방향에서 본 도면이다.
도 13 은 도 11 을 다른 방향에서 본 도면이다.
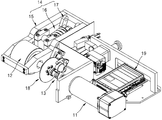
도 14 는 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈의 구조를 나타낸 도면이다.
도 15 는 본 발명의 일 실시예에 따른 타겟 운전체의 구동 샤프트 및 힌지 모듈의 구조를 나타낸 도면이다.
도 16 은 본 발명의 일 실시예에 따른 타겟 운전체의 힌지 모듈의 구조를 나타낸 도면이다.
도 17 은 본 발명의 일 실시예에 따른 타겟 운전체의 시소 빔의 형태를 나타낸 도면이다.
도 18 은 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈의 결합 관계를 나타낸 도면이다.
도 19 는 본 발명의 일 실시예에 따른 타겟 운전체의 복원력 인가부의 구조를 나타낸 도면이다.
도 20 은 본 발명의 일 실시예에 따른 타겟 운전체의 가변 빔의 구조를 나타낸 도면이다.
도 21 은 본 발명의 일 실시예에 따른 타겟 운전체의 복원력 인가부의 구조를 나타낸 도면이다.
도 22 는 본 발명의 일 실시예에 따른 타겟 운전체의 연결부의 구조를 나타낸 도면이다.
도 23 내지 25 는 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈의 작동을 나타낸 도면이다.
도 26 은 본 발명의 일 실시예에 따른 타겟 운전체의 통신 모듈의 구조를 나타낸 도면이다.
도 27 은 본 발명의 일 실시예에 따른 타겟 운전체를 사용한 충돌 시험을 나타낸 도면이다.
이하, 첨부된 도면을 참조하여, 본 발명에 따른 바람직한 실시예에 대하여 설명한다. 본 실시예는 제한적인 것으로 의도된 것이 아니다.
실시예에서 본 발명의 구조를 설명하는 과정에서 언급하는 각도와 방향은 도면에 기재된 것을 기준으로 한다. 명세서에서 본 발명을 이루는 구조에 대한 설명에서, 각도에 대한 기준점과 위치관계를 명확히 언급하지 않은 경우, 관련 도면을 참조하도록 한다.
도 1 은 본 발명의 일 실시예에 따른 타겟 운전체의 전체 형상을 나타낸 도면이고, 도 2 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디(1)를 나타낸 도면이며, 도 3 은 본 발명의 일 실시예에 따른 타겟 운전체의 경사 스커트(2)를 나타낸 도면이고, 도 4 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디(1)의 내부 구조를 나타낸 도면이며, 도 5 는 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디(1)의 베이스 프레임(102)의 구조를 나타낸 도면이다.
본 발명에 따른 타겟 운전체는, 크게 메인 바디(1), 및 메인 바디(1)의 외측을 둘러싸게 배치되는 경사 스커트(2)를 포함하여 구성된다. 한편, 본 발명에 따른 타겟 운전체를 사용하여 실제로 충돌 시험을 수행할 때에는, 본 발명에 따른 타겟 운전체의 외부에 차량 형태의 외피가 덮여질 수도 있다.
먼저 메인 바디(1)에 대해서 설명한다.
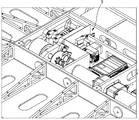
메인 바디(1)는 운전을 수행하는 구동 모듈(3), 및 외부 통신 기기와 신호를 교환하도록 통신을 수행하는 통신 모듈(4)을 포함하며, 상기 구동 모듈(3) 및 통신 모듈(4)이 탑재되도록 탑재 공간을 갖는 베이스 프레임(102)을 가질 수 있다. 한편, 베이스 프레임(102) 내에는 상기 구동 모듈(3)과 통신 모듈(4) 외에, 소정의 연산 장치 등을 가진 처리 모듈(5), 및 각종 신호를 감지하는 센서 장치 등이 구비될 수도 있다.
구동 모듈(3) 및 통신 모듈(4)에 대해서는 아래에서 상세히 설명하며, 여기서는 먼저 메인 바디(1)의 베이스 프레임(102)에 대해서 설명한다.
베이스 프레임(102)은 전체적으로 소정의 면적 및 두께를 갖고 내부에 탑재 공간이 형성된 육면체 형상을 가질 수 있다. 다만, 반드시 육면체 형상에 한정하는 것은 아니다. 바람직하게는, 비교적 낮은 높이를 가질 수 있다.
이에 따라서, 베이스 프레임(102)은 바닥면을 구성하는 바텀 플레이트(110), 상면을 구성하는 탑 플레이트(111), 외측 둘레를 구성하는 사이드 플레이트(112), 및 탑재 공간을 구획하는 이너 플레이트(116)를 포함하여 구성된다.
이때, 바텀 플레이트(110)는 하방향으로 일부분이 관통되어 후술하는 구동 모듈(3)의 구동 휠(12)이 하방향으로 노출될 수 있도록 하는 휠 홀(124)을 가질 수 있다. 바람직하게는, 도 5 에 도시된 바와 같이, 구동 휠(12)이 안정적으로 타겟 운전체를 지지하고 운전을 수행하도록 4 개의 휠 홀(124)이 바텀 플레이트(110)의 각 모서리에 위치할 수 있다. 따라서, 4 개의 바퀴를 가진 차량의 운전을 재현할 수 있다.
탑 플레이트(111)는 베이스 프레임(102)으로부터 상방향으로 분리되어 베이스 프레임(102)의 탑재 공간이 노출되도록 할 수 있다. 따라서, 탑재 공간 내에 탑재된 구동 모듈(3), 통신 모듈(4) 등이 간단하게 교체되거나 수리되도록 할 수 있다.
사이드 플레이트(112)는 메인 바디(1)의 외측 둘레를 구성한다. 즉, 바텀 플레이트(110)의 외측 둘레에 상기 사이드 플레이트(112)가 배치되어 탑재 공간이 형성되며, 상기 탑 플레이트(111)가 상기 탑재 공간을 덮게 마련될 수 있다. 이때, 상기 사이드 플레이트(112)에는 소정의 결합 나사, 나사 홀 등의 연결 수단(114)이 마련되어 후술하는 경사 스커트(2)와의 결합이 달성되도록 할 수 있다.
이너 플레이트(116)는 상기 탑재 공간 내에 배치되어 탑재 공간을 구획하며, 상기 탑 플레이트(111) 상에 고정되거나 또는 사이드 플레이트(112) 사이에 고정되도록 할 수 있다. 이너 플레이트(116)에 의해서 탑재 공간이 구획됨으로써, 각각 상기 구동 모듈(3)과 통신 모듈(4)이 탑재되는 제1 탑재 공간(120), 및 제2 탑재 공간(122)이 형성되며, 그 외에도 각종 모듈이 탑재되는 다양한 탑재 공간이 구획될 수 있다. 한편, 이너 플레이트(116)에는 소정의 측방 홀(118)이 형성되어 상기 모듈들을 연결하는 회선이 통과할 수 있다.
이하에서는 도 3 을 참조하여 경사 스커트(2)에 대해 설명한다.
경사 스커트(2)는 상기 메인 바디(1)의 베이스 프레임(102)과 유사하게, 골조 구조를 갖는 스커트 프레임(104)으로 구성될 수 있다.
이에 따라서, 스커트 프레임(104)은 바닥면을 구성하는 바텀 스커트 플레이트(210), 일 측면을 구성하는 사이드 스커트 플레이트(220), 삼각형 프레임(230), 및 경사 플레이트(240)를 포함하여 구성된다.
바텀 스커트 플레이트(210)는 경사 스커트(2)의 밑면을 구성하는 소정의 플레이트로 구성된다.
사이드 스커트 플레이트(220)는 상기 바텀 스커트 플레이트(210)의 일 측면 상에 배치되어 상방향으로 세워져서 경사 스커트(2)의 측면을 구성한다. 상기 사이드 스커트 플레이트(220)에는 소정의 연결 수단(222)이 마련되어, 상기 메인 바디(1)의 사이드 플레이트(112)에 구비된 연결 수단(114)과 결합되어 경사 스커트(2)와 메인 바디(1)가 결합될 수 있다.
삼각형 프레임(230)은 밑변과 측변 및 대각변을 갖는 삼각형 형상의 프레임으로 구성된다. 이때, 밑변은 상기 바텀 스커트 플레이트(210)와 연결되고, 측변은 상기 사이드 스커트 플레이트(220)와 연결된다. 바람직하게는, 상기 삼각형 프레임(230)은 도 3 에 도시된 바와 같이, 복수 개가 구비되어 소정의 간격을 가지며 나란하게 배치될 수 있다.
경사 플레이트(240)는 상기 삼각 프레임의 경사변 상에 놓여져 타겟 운전체의 외측에 형성된 경사면을 구성한다. 도 1 및 도 3 에서는 경사 플레이트(240)가 투명하게 도시되어 내부의 삼각형 프레임(230)의 형태가 외부로 노출되었으나, 상기 경사 플레이트(240)는 상기 삼각형 프레임(230)의 경사면 상에 배치되어 경사면을 형성한다.
한편, 모서리 부분에는 모서리 스커트(250)이 마련될 수 있다. 모서리 스커트(250)의 전체 구조는 경사 스커트(2)와 유사한 프레임 구조를 가져서, 경사면을 가질 수 있다.
상기와 같은 구조를 가짐에 따라서, 본 발명에 따른 타겟 운전체는 외측 둘레에 경사면이 형성될 수 있다. 따라서, 소정의 충돌체가 접근했을 때, 상기 경사면을 타고 상기 메인 바디(1) 상을 오르거나, 또는 상기 메인 바디(1)로부터 내려갈 수 있게 구성된다. 따라서, 메인 바디(1)에 직접적인 충돌이 없으므로 메인 바디(1) 내의 구동 모듈(3) 및 통신 모듈(4) 등이 파손되는 것을 방지할 수 있다.
도 6 은 본 발명의 일 실시예에 따른 타겟 운전체의 서브 바디(6) 및 서브 경사 스커트(7)를 나타낸 도면이며, 도 7 은 본 발명의 일 실시예에 따른 타겟 운전체의 서브 바디(6)의 서브 프레임(106)을 나타낸 도면이고, 도 8 은 본 발명의 일 실시예에 따른 타겟 운전체의 메인 바디(1)와 서브 바디(6)가 결합된 결합 바디의 외측에 경사 스커트(2)가 결합된 형태를 나타낸 도면이다.
한편, 본 발명에 따른 타겟 운전체는 서브 바디(6)를 더 포함할 수 있다. 서브 바디(6)는 전체적으로 상기 메인 바디(1)와 유사한 구조를 가져서, 메인 바디(1)의 구동 모듈(3) 및 베이스 프레임(102)에 대응하여 구동 모듈(3) 및 서브 프레임(106)을 가질 수 있다. 서브 바디(6)의 구동 모듈(3)은 상기 메인 바디(1)의 구동 모듈(3)과 대응되는 구조를 가지며, 서브 프레임(106) 또한 상기 설명한 메인 프레임과 대응되는 구조를 갖는다. 즉, 바닥면을 구성하는 바텀 플레이트(130), 상면을 구성하는 탑 플레이트, 외측 둘레를 구성하는 사이드 플레이트(132), 및 탑재 공간을 구획하는 이너 플레이트(136)를 포함하여 구성되며, 이너 플레이트(136)에 측방 홀(138)이 형성되고, 소정의 탑재 공간(140), 및 휠 홀(142)을 가질 수 있다. 아울러, 연결 수단(134)을 구비하여 메인 바디(1) 및 경사 스커트(2)에 연결될 수 있다.
서브 구동 모듈(3)은 메인 바디(1)의 구동 모듈(3)과 함께 타겟 운전체를 이동시키는 데 사용되어 타겟 운전체의 동력을 더 보강할 수 있다. 아울러, 도시되지는 아니하였으나 통신 모듈(4) 및 각종 모듈이 더 포함될 수도 있으며, 메인 바디(1)에 연결될 수 있도록 각종 연결 수단 등이 마련될 수도 있다.
한편, 서브 바디(6)는 상기 메인 바디(1)에 대해 선택적으로 결합될 수 있으므로, 메인 바디(1)의 일 측, 또는 양 측, 전후 방향 등 선택적인 위치에 사용자의 의도에 따라서 결합될 수 있다. 아울러, 이러한 서브 바디(6)와 메인 바디(1)는 서로 연결되어 결합 바디를 구성하며, 도 8 과 같이 결합 바디의 외측 둘레에 상기 경사 스커트(2)가 결합될 수 있다.
따라서, 사용자의 의도에 따라서 서브 바디(6)를 선택적, 추가적으로 사용하여 보다 실제 상황에 부합하는 충돌 시험을 수행할 수 있으며, 따라서 시험의 효율성 및 정확도가 더욱 향상될 수 있다.
이하에서는 구동 모듈(3)에 대해 상세히 설명한다.
도 9 는 본 발명의 일 실시예에 따른 타겟 운전체의 베이스 프레임(102) 내에 구동 모듈(3)이 탑재된 형태를 나타낸 도면이고, 도 10 은 본 발명의 일 실시예에 따른 타겟 운전체의 베이스 프레임(102)에서 구동 모듈(3)이 제거된 형태를 나타낸 도면이며, 도 11 은 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈(3)의 형태를 나타낸 도면이고, 도 12 및 13 은 도 11 을 다른 방향에서 본 도면이며, 도 14 는 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈(3)의 구조를 나타낸 도면이다.
구동 모듈(3)은 크게 액츄에이터(11), 구동 휠(12), 구동 샤프트(13), 및 위치 복원 모듈(14)을 포함하며, 위치 복원 모듈(14)은 시소부(15), 복원력 인가부(16), 및 회동 연결부(17)를 포함하여 구성될 수 있다. 아울러, 추가적으로 구동 모듈(3)은 소정의 브레이킹 모듈(18), 제어부(19)를 포함하여 구성될 수도 있다.
이하에서는 먼저, 구동 모듈(3)의 각 부의 전체적인 구조 및 기능에 대해서 설명하며, 구동 샤프트(13), 및 위치 복원 모듈(14)의 상세한 구조에 대해서는 후술하기로 한다.
액츄에이터(11)는 회전력을 발생시키는 부재로서, 소정의 모터일 수 있다. 액츄에이터(11)는 소정의 전원부에서 공급되는 전력으로 회전력을 발생시킬 수 있고, 제어부(19)에 의한 제어를 받을 수 있다. 액츄에이터(11)는 수평 방향으로 누운 배치를 갖고 탑재 공간 내에 고정적으로 탑재된다. 따라서 액츄에이터(11)의 회전축은 수평 방향으로 배치된다.
한편, 액츄에이터(11)에 대해 동력을 공급하고, 액츄에이터(11)의 동작을 제어하도록 하는 소정의 전원부, 및 제어부(19) 등이 마련될 수 있다.
구동 휠(12)은 소정의 바퀴 형태의 부재로서, 액츄에이터(11)에서 발생한 회전력을 전달받아서 타겟 운전체를 이동시킬 수 있게 구성된다. 따라서, 상기 구동 휠(12)은 탑재 공간 내에 탑재되되, 상기 바텀 플레이트(110)에 형성된 휠 홀(124)을 통해서 하방향으로 노출될 수 있다.
이때, 상기 구동 휠(12)은 메인 바디(1)에 대해서 상대적으로 상하 방향으로 변위 가능하게 구성된다. 구동 휠(12)의 상하 방향 변위는 후술하는 구동 샤프트(13)의 변형에 의해서 달성될 수 있다. 한편, 구동 휠(12)의 변위는 반드시 상하 방향에만 한정되는 것은 아니며, 전후, 좌우 방향을 포함할 수 있다.
구동 샤프트(13)는 소정의 길이를 갖고 연장되는 샤프트 형태의 부재로서, 액츄에이터(11)에서 발생한 회전력을 구동 휠(12)에 전달한다. 이때, 액츄에이터(11)의 회전축과 마찬가지로, 구동 샤프트(13)의 연장 방향 또한 수평 방향이다.
구동 샤프트(13)는 변형 가능한 가변 샤프트로 구성된다. 구동 샤프트(13)의 형태가 가변함에 따라서, 상기 구동 휠(12)의 상대 위치가 상기 메인 바디(1)에 대해 상하 방향으로 변위할 수 있고, 상기 구동 샤프트(13)를 통해 연결된 구동 휠(12)의 회전축과 액츄에이터(11)의 회전축은 동축이거나, 또는 이축일 수 있다.
구동 샤프트(13)의 구체적인 구성은 아래에서 상세히 설명하기로 한다.
위치 복원 모듈(14)은 상기 구동 샤프트(13)에 대해 복원력을 인가하는 소정의 장치로 구성된다. 위치 복원 모듈(14)은 외력의 인가가 없을 때 상기 구동 샤프트(13)가 일 직선 형태를 유지할 수 있도록 복원력을 부여한다.
이에 따라서, 통상의 운전 상태에서는 상기 구동 샤프트(13)가 일 직선 형태를 가지며 구동 휠(12)과 액츄에이터(11)의 회전축이 동축이 된다. 그러나, 상기 메인 바디(1) 상에 중량이 인가되어 위치 복원 모듈(14)의 복원력을 극복할 경우에는 상기 구동 샤프트(13)가 변형되어 상기 구동 휠(12)과 액츄에이터(11)의 회전축이 이축이 되게 된다.
그러나, 상기 중량이 제거될 경우에는 상기 위치 복원 모듈(14)에 의해서 다시 구동 샤프트(13)가 일 직선 형태로 돌아오고, 구동 휠(12)과 액츄에이터(11)의 회전축이 동축이 된다.
위치 복원 모듈(14)의 구체적인 구성은 아래에서 상세히 설명하도록 한다.
도 15 는 본 발명의 일 실시예에 따른 타겟 운전체의 구동 샤프트(13) 및 힌지 모듈(406)의 구조를 나타낸 도면이고, 도 16 및 17 은 본 발명의 일 실시예에 따른 타겟 운전체의 힌지 모듈(406)의 구조를 나타낸 도면이다.
이하에서는 도 15 내지 17 을 참조하여 구동 샤프트(13)의 상세한 구조에 대해서 설명한다.
구동 샤프트(13)는 제1 샤프트(402), 제2 샤프트(404), 및 힌지 모듈(406)을 포함하여 구성될 수 있다.
제1 샤프트(402)는 길이 방향으로 일 단부에 위치하여 상기 액츄에이터(11)의 회전축을 구성한다. 아울러, 제2 샤프트(404)는 길이 방향으로 타 단부에 위치하여 상기 구동 휠(12)의 회전축을 구성한다. 또한, 힌지 모듈(406)은 상기 제1 샤프트(402)와 상기 제2 샤프트(404) 사이를 연결하되 형태가 가변되는 구성을 갖는다.
상기 힌지 모듈(406)의 구조에 대해서 설명하면, 힌지 모듈(406)은 제1 회동부(410), 2 개의 제2 회동부(430), 및 2 개의 회동 블록(440)으로 구성된다.
이때, 제1 회동부(410)는 가운데에 위치하며, 제2 회동부(430)는 상기 제1 회동부(410)를 사이에 두고 상기 제1 회동부(410)의 좌우에 서로 마주보게 대칭으로 배치되고, 상기 회동 블록(440)은 상기 제1 회동부(410)와 상기 제2 회동부(430) 사이에 배치되어 상기 제1 회동부(410)와 상기 제2 회동부(430)를 연결한다.
구체적으로, 제1 회동부(410)는 길이 방향으로 연장되며 상하 방향으로 소정 간격 이격된 상하 회동 빔(412), 및 상기 상하 회동 빔(412)의 가운데에 위치하여 상하에 위치한 상하 회동 빔(412)을 연결하는 중간 연결체(414)를 가질 수 있다. 상기 상하 회동 빔(412)의 양 측 단부에는 상하 방향, 즉 Z 축 방향으로 관통된 제1 힌지 홀(416)이 형성될 수 있다.
제2 회동부(430)는 상기 제1 샤프트(402) 또는 제2 샤프트(404)와 연결되도록 X 축 방향으로 일 측에 길이 방향, 즉 X 축 방향으로 관통된 샤프트 연결 홀(432)을 갖는다. 상기 샤프트 연결 홀(432)을 통해 상기 제2 회동부(430)와 제1 샤프트(402) 또는 제2 샤프트(404)가 고정되어 연결된다. 또한, 상기 제1 회동부(410)와 마주보는 X 축 방향 타 측에 X 축 방향으로 돌출되며 서로 Y 축 방향으로 이격된 2 개의 좌우 회동 빔(434)을 갖고, 상기 좌우 회동 빔(434)에는 Y 축 방향으로 관통되게 형성된 제2 힌지 홀(436)이 형성된다.
상기 회동 블록(440)은 상기 제1 회동부(410)와 상기 제2 회동부(430)를 연결하는 블록 형태의 부재이다. 회동 블록(440)은 소정의 입체 형태의 회동 본체를 가지며, 상기 회동 본체는 Z 축 방향으로 돌출되어 상기 제1 힌지 홀(416)에 삽입되는 제1 회동 돌부(442), 및 Y 축 방향으로 돌출되어 상기 제2 힌지 홀(436)에 삽입되는 제2 회동 돌부(444)를 갖는다. 이때, 상기 제1 회동 돌부(442)와 상기 제2 회동 돌부(444)는 반드시 회동 본체에 고정적으로 연결되어 돌출된 돌부로 구성되는 것에 한정하지 아니하며, 상기 회동 본체에 홀이 형성되고 소정의 빔 형태의 샤프트가 상기 홀에 삽입되는 구조를 가질 수도 있다.
이에 따라서, 상기 회동 본체는 Z 축 방향으로는 상기 2 개의 상하 회동 빔(412) 사이에 위치하며, Y 축 방향으로는 상기 2 개의 좌우 회동 빔(434) 사이에 위치한다.
도 15 를 참조하면, 상기 제1 힌지 홀(416)과 상기 제1 회동 돌부(442)가 Z 축 방향으로 연결되어 상기 제1 회동부(410)와 제2 회동부(430)가 화살표 R1 과 같이, Z 축을 중심으로 하여 XY 평면 상에서 회동할 수 있다. 아울러, 상기 제2 힌지 홀(436)과 상기 제2 회동 돌부(444)가 Y 축 방향으로 연결되어 화살표 R2 와 같이, 상기 제1 회동부(410)와 상기 제2 회동부(430)가 Y 축을 중심으로 하여 XZ 평면 상에서 회동할 수 있다.
이에 따라서, 상기 구동 샤프트(13)는 상기 힌지 모듈(406)의 형태가 변함에 따라서 초기 모드와 변형 모드를 가질 수 있다.
상기 초기 모드는 상기 힌지 모듈(406) 및 구동 샤프트(13)가 일직선 형태가 되는 모드로서, 상기 제1 샤프트(402)와 상기 제2 샤프트(404)가 동축이 되고 상기 구동 휠(12)의 회전축과 상기 액츄에이터(11)의 회전축 또한 동축이 된다.
상기 변형 모드는 상기 힌지 모듈(406)이 회동하여 구동 샤프트(13)가 구부러진 형태가 되는 모드로서, 상기 제1 샤프트(402)와 상기 제2 샤프트(404)가 서로 이축이 되고 상기 구동 휠(12)의 회전축과 상기 액츄에이터(11)의 회전축 또한 이축이 된다.
이러한 힌지 모듈(406)의 변형 및 구동 샤프트(13)의 변형에 의해서, 상기 구동 휠(12)의 위치가 상기 메인 바디(1)에 대해서 가변할 수 있다. 예컨대, 메인 바디(1) 상에 중량물이 놓이게 되면 힌지 모듈(406)이 변형되며, 메인 바디(1)의 위치가 구동 휠(12)에 대해서 상하 방향, 또는 전후 방향 등으로 변위할 수 있다.
이하에서는 도면을 참조하여, 위치 복원 모듈(14)에 대해서 상세히 설명한다.
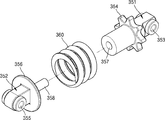
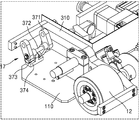
도 17 은 본 발명의 일 실시예에 따른 타겟 운전체의 시소 빔의 형태를 나타낸 도면이고, 도 18 은 본 발명의 일 실시예에 따른 타겟 운전체의 구동 모듈의 결합 관계를 나타낸 도면이며, 도 19 는 본 발명의 일 실시예에 따른 타겟 운전체의 복원력 인가부의 구조를 나타낸 도면이고, 도 20 은 본 발명의 일 실시예에 따른 타겟 운전체의 가변 빔의 구조를 나타낸 도면이며, 도 21 은 본 발명의 일 실시예에 따른 타겟 운전체의 복원력 인가부의 구조를 나타낸 도면이고, 도 22 는 본 발명의 일 실시예에 따른 타겟 운전체의 연결부의 구조를 나타낸 도면이다. 한편, 도 17 내지 도 22 외에 다른 도면도 함께 참고한다.
상기 위치 복원 모듈(14)의 기능을 상기 설명한 구동 샤프트(13)의 구성과 함께 연결지어서 설명하면, 위치 복원 모듈(14)은, 상기 구동 샤프트(13)가 상기 초기 모드를 유지할 수 있도록 상기 구동 샤프트(13)에 대해 복원력을 인가하는 부재이다.
구체적으로는, 상기 구동 샤프트(13)가 초기 모드를 유지하도록 복원력을 부여하되, 지면 상에 상기 구동 휠(12)이 놓인 상태에서 상기 메인 바디(1) 상에 하방향으로 누르는 힘이 인가되어 상기 위치 복원 모듈(14)에 의한 복원력을 극복하면 상기 구동 샤프트(13)가 상기 변형 모드가 되며, 상기 위치 복원 모듈(14)에 의한 복원력이 상기 메인 바디(1) 상에 하방향으로 누르는 힘을 극복하거나 또는 상기 바디 상에 누르는 힘이 제거되면 상기 위치 복원 모듈(14)의 복원력에 의해서 상기 구동 샤프트(13)가 상기 초기 모드가 된다.
상기 위치 복원 모듈(14)은, 일단이 상기 제2 샤프트(404)에 연결되며 소정의 중심축을 중심으로 시소 운동 가능하게 구성되는 시소부(15), 상기 시소부(15)의 타단에 대해 복원력을 인가하는 복원력 인가부(16), 및 상기 시소부(15)와 상기 복원력 인가부(16)를 연결하는 회동 연결부(17)를 포함하여 구성된다.
먼저, 상기 시소부(15)에 대해서 설명한다.
상기 시소부(15)는, 시소 빔(310), 및 시소 지그(330)를 포함한다.
도 17 을 참조하면, 상기 시소 빔(310)은 전후 방향으로 소정의 길이를 가져서 전방에 제1 단부, 및 후방에 제2 단부를 갖는 소정의 빔 형태로 구성된다. 시소 빔(310)의 제1 단부는 상기 구동 휠(12)의 회전축 방향 측부에 위치하게 배치되며, 제2 단부는 후방으로 연장된다. 한편, 바람직하게는 시소 빔(310)은 2 개 마련되어, 상기 구동 휠(12)의 회전축 방향 양 측부에 각각 대칭으로 배치될 수 있다. 아울러, 양 측의 시소 빔(310)을 서로 연결하도록 전방 연결 빔(320), 및 후방 연결 빔(321)이 각각 마련될 수 있다.
상기 시소 빔(310)은, 길이 방향 중간 부분을 수평 방향으로 관통되게 형성된 중간 홀(312), 상기 제1 단부 부분에 위치하며 수평 방향으로 관통되게 형성된 제1 사이드 홀(314), 상기 제2 단부 부분에 위치하며 수평 방향으로 관통되게 형성된 제2 사이드 홀(316), 및 길이 방향으로 상기 중간 홀(312)과 상기 제1 사이드 홀(314)의 사이 지점의 하부에 하방향으로 돌출된 브레이킹 돌부(318)를 갖는다. 한편, 시소 빔(310)은 일 부분에 형성되며 수평 방향으로 관통된 소정의 설치 홀(319)을 가질 수도 있다.
이때, 상기 제1 사이드 홀(314)은 상기 제2 샤프트(404)가 연장되는 경로 상에 위치한다. 따라서, 상기 제2 샤프트(404)는 상기 제1 사이드 홀(314)을 수평 방향으로 관통하여 상기 구동 휠(12)에 연결된다. 이때, 바람직하게는, 상기 제1 사이드 홀(314)의 내경은 상기 제2 샤프트(404)의 직경과 대응하거나, 또는 그보다 클 수 있다.
상기 제2 사이드 홀(316)은 후술하는 회동 연결부(17)와 연결될 수 있으며, 회동 연결부(17)를 통해서 복원력 인가부(16)로부터 복원력을 인가받을 수 있다.
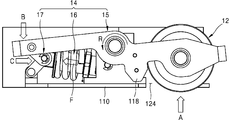
도 13 에 도시된 바와 같이, 상기 브레이킹 돌부(318)는 상기 시소 빔(310)의 상기 제1 단부 부분이 하방향으로 소정 각도 편향되면 상기 바텀 플레이트(110)와 접하게 위치하여 상기 시소 빔(310)의 제1 단부 부분이 하방향으로 더 편향되는 것을 막고 상기 시소 빔(310)의 위치를 유지시킨다.
이때, 상기 브레이킹 돌부(318)와 상기 바텀 플레이트(110)가 접한 상태에서는 상기 힌지 모듈(406) 및 구동 샤프트(13)가 일직선 형태를 갖는다. 즉, 도 13 과 같이 상기 브레이킹 돌부(318)와 상기 바텀 플레이트(110)가 접하면 상기 구동 샤프트(13)가 초기 모드인 상태를 유지하게 된다.
상기 시소 지그(330)는 상기 구동 휠(12)의 후방에 위치하며 상기 바텀 플레이트(110) 상에 고정되어 위치 고정되는 소정의 돌출된 구조물로 구성된다. 이때, 위에서 설명한 바와 같이, 시소 빔(310)이 2 개 마련될 경우, 상기 2 개의 시소 빔(310) 사이 공간에 상기 시소 지그(330)가 배치될 수 있다.
시소 지그(330)에는 시소 축(332) 및 유지 축(334)이 구비된다.
상기 시소 축(332)은 측방향으로 돌출되며 상기 중간 홀(312)에 삽입되어 상기 시소 빔(310)이 상기 시소 축(332)을 중심으로 시소 운동하게 구성된다.
유지 축(334)은 후술하는 복원력 인가부(16)가 연결되어 회동하도록 하는 축으로서, 상기 시소 축(332)의 하부에 구비될 수 있다. 한편, 유지 축(334)이 반드시 시소 지그(330)에 구비될 필요는 없으며, 유지 축(334)은 별도의 부재에 구비될 수도 있다.
한편, 도 14 에 도시된 바와 같이, 상기 시소 지그(330)는 상기 시소 축(332) 및 유지 축(334)이 각각 삽입되도록 수평 방향으로 관통된 시소 홀(335), 및 유지 홀(336)을 각각 가질 수 있다.
이어서, 도 19 내지 도 21 을 참조하여, 복원력 인가부(16)에 대해서 설명한다.
상기 복원력 인가부(16)는 길이가 가변되는 가변 빔(350), 및 상기 가변 빔(350)의 길이를 연장시키도록 탄성력을 가하는 탄성부(360)를 포함한다. 상기 가변 빔(350)은 상기 탄성부(360)에 의해서 탄성력을 받아서 연장되어 시소 빔(310)의 제2 단부를 상방향으로 밀게 구성된다. 따라서, 상기 시소 빔(310)이 상기 시소 축(332)을 중심으로 회동하여 상기 제1 단부가 하방향으로 편향되도록 한다. 이때, 상기 가변 빔(350)은 회동 연결부(17)를 통해 상기 시소 빔(310)과 연결되며, 회동 연결부(17)를 통하여 복원력이 상기 시소 빔(310)에 대해 인가된다.
먼저, 가변 빔(350)의 구성에 대해서 설명한다.
일 실시예에 의하면, 가변 빔(350)은 길이 방향으로 전, 후방에 각각 위치하는 전방 빔(351), 및 후방 빔(352)을 포함하여 구성된다.
상기 전방 빔(351)은, 전방 홀(353), 및 제1 지지 확장부(354)를 갖는다.
전방 홀(353)은 전방 빔(351)의 전방부에 위치하며 수평 방향으로 관통되게 형성된다. 도 14 에 도시된 바와 같이, 상기 시소 지그(330)에 마련된 유지 축(334)이 전방 홀(353)을 관통하여 연결됨으로써, 상기 가변 빔(350)이 상기 유지 축(334)을 중심으로 회동 가능하다.
제1 지지 확장부(354)는 전방 빔(351)의 중간 부분에 외측으로 소정 폭만큼 외경이 확장된 구성 요소이다.
상기 후방 빔(352)은 후방 홀(355), 및 제2 지지 확장부(356)를 갖는다.
후방 홀(355)은 후방 빔(352)의 후방부에 위치하며 수평 방향으로 관통되게 형성된다. 후방 홀(355)은 후술하는 회동 연결부(17)에 대해 회동 가능하게 연결된다.
제2 지지 확장부(356)는 후방 빔(352)의 중간 부분에 외측으로 소정 폭만큼 외경이 확장된 구성 요소이다.
상기 전방 빔(351)과 후방 빔(352)은 서로 길이 방향으로 상대 변위함에 따라서 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356) 사이의 거리 L 가 가변하고, 따라서 가변 빔(350)의 전체 길이가 가변하게 구성된다.
일 예에 의하면, 도 21 에 도시된 바와 같이, 전방 빔(351)의 후방부에는 길이 방향으로 관통된 내삽 홀(357)이 형성되고, 후방 빔(352)의 전방부에 내삽 빔(358)이 구비되어 상기 내삽 홀(357)에 삽입될 수 있게 구성되어, 내삽 빔(358)이 내삽 홀(357)에 삽입되는 길이에 따라서 상기 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356) 사이의 거리가 가변하고, 따라서 가변 빔(350)의 전체 길이가 가변하게 구성될 수 있다. 물론, 상기 내삽 홀(357)이 후방 빔(352)에 형성되는 실시 형태도 가능하며, 그 외에 다른 형태도 고려될 수 있다.
상기 탄성부(360)는 코일 스프링으로 구성되어 상기 후방 빔(352)의 전방부 및 상기 전방 빔(351)의 후방부를 중심으로 권취되며, 상기 제1 지지 확장부(354)와 제2 지지 확장부(356) 사이에 탄성력을 인가하게 구성될 수 있다. 따라서, 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356)가 서로 접근하여 가변 빔(350)의 길이가 축소될 때에는 상기 탄성부(360)에 의해서 탄성력을 받게 된다.
이어서 도 22 를 참조하여, 회동 연결부(17)에 대해서 설명한다.
회동 연결부(17)는 상기 시소 빔(310)과 상기 가변 빔(350)을 연결하며, 복원력 인가부(16)의 복원력을 시소부(15)에 전달하도록 마련되는 부재이다.
회동 연결부(17)는, 연결 지그(374), 하부 빔(373), 상부 빔(371), 및 연결 샤프트(372)를 포함하여 구성될 수 있다.
연결 지그(374)는 상기 시소 지그(330)의 후방에 위치하며 바텀 플레이트(110) 상에 고정된다.
하부 빔(373)은 일 단이 상기 연결 지그(374)에 대해 회동 가능하게 연결된다. 바람직하게는, 도 22 에 도시된 바와 같이, 연결 지그(374)의 상단이 돌출되며, 상기 연결 지그(374)의 상단의 좌, 우측에 상기 하부 빔(373)이 배치되어 상기 하부 빔(373)의 하단이 회동 가능하게 연결된다.
상부 빔(371)은 일 단이 상기 시소 빔(310)의 제2 단부와 회동 가능하게 연결된다. 이때, 상기 시소 빔(310)의 제2 단부에 마련된 제2 사이드 홀(316)을 통해서 상기 상부 빔(371)과 상기 시소 빔(310)이 회동 가능하게 연결될 수 있다. 일 예로, 상기 상부 빔(371)의 일 단에 축으로 기능하는 소정의 회동 돌부가 마련되거나, 또는 소정의 샤프트가 연결될 수 있다.
상기 연결 샤프트(372)는 상부 빔(371)의 타단과 상기 하부 빔(373)의 타단을 서로 연결한다. 아울러, 상기 후방 빔(352)의 후방 홀(355)도 상기 연결 샤프트(372)에 의해서 연결된다. 예컨대, 도 22 에 도시된 바와 같이, 상기 후방 빔(352)을 중심으로 후방 빔(352)의 양 측에 상기 하부 빔(373)이 연결되며, 상기 하부 빔(373)의 외측에 상기 상부 빔(371)이 연결될 수 있다.
상기 시소부(15), 복원력 인가부(16), 및 회동 연결부(17)의 구성에 따른 작동을 도 23 및 24 를 참조하여 살펴보면, 구동 휠(12)에 상방향으로 힘이 인가되면, 시소 빔(110)이 시소 축(332)을 중심으로 화살표 R 과 같이 회동하여 화살표 A 와 같이 제1 단부가 상승하며, 화살표 B 와 같이 제2 단부가 하강한다. 이에 따라서 상기 회동 연결부(370)의 상기 상부 빔(371)과 상기 하부 빔(373) 사이의 사이각이 작아지며, 화살표 C 와 같이 상기 연결 샤프트(372)가 전방으로 이동하게 된다. 따라서, 후방 빔(352)을 전방으로 밀게 되고, 따라서 탄성부(360)가 압축되게 되며, 상기 탄성부(360)은 이러한 압축에 저항하는 탄성력을 가한다. 이러한 탄성력은 상기 연결 샤프트(372)를 후방으로 밀고 결과적으로 구동 휠(12)을 하방향으로 원위치시키며 구동 샤프트(13)의 형태를 초기 모드로 복귀시키는 복원력으로 작용하게 된다. 이때 상기 가변 빔(350)은 유지 축(334)을 중심으로 소정 각도 회동할 수 있다.
이때, 구동 샤프트(13)은 도 25 와 같이 일직선 형태에서 변형되어 변형 모드가 된다. 따라서, 제1 샤프트(402)와 제2 샤프트(404)가 이축이 된다.
다음으로, 브레이킹 모듈(18)에 대해서 설명한다.
브레이킹 모듈(18)은, 도 14 에 도시된 바와 같이, 제2 샤프트(404)에 고정되어 회전하는 브레이킹 플레이트(510)와, 상기 브레이킹 플레이트(510)에 대해 마찰력을 부여할 수 있는 마찰부(520)를 포함하여 구성될 수 있다. 이때, 상기 마찰부(520)는 상기 시소 빔(310)의 측부에 고정되되, 상기 시소 빔(310)에 형성된 설치 홀(319)에 의해서 시소 빔(310)에 설치될 수 있다.
사용자에 의해서 소정의 신호가 인가되면, 상기 마찰부(520)가 상기 브레이킹 플레이트(510)에 대해 접근하여, 마찰력을 부여하며, 따라서 제2 샤프트(404) 및 구동 휠(12)의 회전이 감속하거나, 또는 정지될 수 있다.
도 26 은 통신 모듈(4)의 구조를 나타낸 도면이다.
통신 모듈(4)은 상기 베이스 프레임(102)에 마련된 탑재 공간 내에 탑재되며, 외부 통신 기기와 신호를 교환할 수 있도록 마련된다.
통신 모듈(4)은 구체적으로, 메인 바디(1)의 상부로 돌출되는 안테나부(610), 및 그외 각종 신호 처리 장치(620)를 가질 수 있다. 신호 처리 장치(620)는 상기 구동 모듈(3)에 연결되어 외부에서 수신된 신호를 처리하고, 상기 구동 모듈(3)의 작동을 제어하도록 할 수 있다.
안테나부(610)는 메인 바디(1)의 상부로 돌출되되, 상부에 중량물이 놓이게 될 경우, 접히거나 또는 압축되어 메인 바디(1) 내부로 삽입되는 구성을 가질 수 있다. 이에 따라서, 안테나의 파손이 방지될 수 있다.
한편, 메인 바디(1)의 상부에 소정의 중량물이 놓이는 것을 감지하기 위한 소정의 센서 장치(700)가 마련될 수도 있다.
도 27 은 본 발명의 일 실시예에 따른 타겟 운전체를 사용한 충돌 시험을 나타낸 도면이다. 여기서, S 는 실 차량이며, T 는 타겟 차량 구조물이고, M 은 본 발명에 따른 타겟 운전체이다. 본 발명에 따른 타겟 운전체 상에 소정의 구조물이 덧씌워져서 타겟 차량을 구성하며, 타겟 차량에 대해 실 차량이 접근하여 충돌 시험을 수행한다.
본 발명에 따른 타겟 운전체는, 메인 바디(1)와 서브 바디(6)가 선택적으로 결합되어 사용자의 의도에 부합하는 충돌 시험을 수행할 수 있다. 특히, 서브 바디(6)에 구비된 구동 모듈(3)에 의해서 동력이 보강되고 크기가 확대되어 실제 충돌과 더욱 유사한 상황을 재현할 수 있다.
아울러, 타겟 운전체의 외측에는 경사 스커트(2)가 마련됨에 따라서, 소정의 충돌체와 본 발명의 타겟 운전체가 충돌할 때, 타겟 운전체에 대해 실질적인 충격을 주지 않고, 타겟 운전체의 상부를 밟고 타고 올라가거나 내려갈 수 있게 된다. 따라서, 타겟 운전체의 파손 및 고장 등이 방지될 수 있다. 즉, 충돌에 희해서 타겟 차량 구조물이 파괴될 경우에도, 실제로 운전을 수행하는 타겟 운전체는 파손을 입지 않게 된다.
아울러, 상기 구동 휠(12)은 메인 바디(1), 및 서브 바디(6)에 대해서 변위 가능하게 구성되고, 복원 모듈에 의해서 복원력을 인가받음으로써, 충돌체가 타겟 운전체의 위에 올라가서 중량을 받는 경우에도 구동 모듈(3)을 구성하는 각 부재에 대해 파손이 발생하는 것을 회피할 수 있게 된다.
또한, 통신 모듈(4)의 안테나 역시 충돌체가 타겟 운전체의 위에 올라갈 때 접히거나 또는 압축되어 충돌체에 의한 파손을 회피함으로써 고장 발생률이 낮아질 수 있다.
이상에서는 바람직한 실시예에 대하여 도시하고 설명하였지만, 본 발명은 상술한 특정의 실시예에 한정되지 아니하며, 청구범위에서 청구하는 본 발명의 요지를 벗어남이 없이 당해 발명이 속하는 기술분야에서 통상의 지식을 가진 자에 의해 다양한 변형실시가 가능한 것은 물론이고, 이러한 변형실시들은 본 발명의 기술적 사상이나 전망으로부터 개별적으로 이해되어서는 안될 것이다.
1: 메인 바디
2: 경사 스커트
3: 구동 모듈
4: 통신 모듈
5: 전원 모듈
6: 서브 바디
7: 서브 경사 스커트
11: 액츄에이터
12: 구동 휠
13: 구동 샤프트
14: 위치 복원 모듈
15: 시소부
16: 복원력 인가부
17: 연결부
18: 브레이킹 모듈
19: 제어부
102: 베이스 프레임
104: 스커트 프레임
106: 서브 프레임
110: 바텀 플레이트
111: 탑 플레이트
112: 사이드 플레이트
114: 연결 수단
116: 이너 플레이트
118: 측방 홀
120: 제1 탑재 공간
122: 제2 탑재 공간
124: 휠 홀
210: 바텀 스커트 플레이트
220: 사이드 스커트 플레이트
230: 삼각형 프레임
240: 경사 플레이트
250: 모서리 스커트
310: 시소 빔
312: 중간 홀
314: 제1 사이드 홀
316: 제2 사이드 홀
318: 브레이킹 돌부
319: 설치 홀
320: 전방 연결 빔
321: 후방 연결 빔
330: 시소 지그
332: 시소 축
334: 유지 축
335: 시소 홀
336: 유지 홀
350: 가변 빔
351: 전방 빔
352: 후방 빔
353: 전방 홀
354: 제1 지지 확장부
355: 후방 홀
356: 제2 지지 확장부
357: 내삽 홀
358: 내삽 빔
360: 탄성부
371: 상부 빔
372: 연결 샤프트
373: 하부 빔
374: 연결 지그
402: 제1 샤프트
404: 제2 샤프트
406: 힌지 모듈
410: 제1 회동부
412: 상하 빔
414: 중간 연결체
416: 제1 힌지 홀
430: 제2 회동부
432: 샤프트 연결 홀
434: 좌우 빔
436: 제2 힌지 홀
440: 회동 블록
442: 제1 회동 돌부
444: 제2 회동 돌부
510: 브레이킹 플레이트
520: 마찰부
610: 안테나부
620: 신호 처리 장치
630: 제어 장치
700: 센서 장치

Claims (18)

  1. 충돌 예방 시스템 테스트를 위하여 소정의 충돌체와 충돌 시험을 수행하는 타겟 운전체에 있어서,
    운전을 수행하는 구동 모듈(3), 및 외부 통신 기기와 신호를 교환하는 통신 모듈(4)이 탑재된 메인 바디(1); 및
    상기 메인 바디(1)의 외측 측부를 둘러싸게 배치되는 경사 스커트(2); 를 포함하고,
    상기 경사 스커트(2)는,
    상기 메인 바디(1)에 접한 부분으로부터 외측 방향으로 하방향으로 경사진 경사면을 가져서,
    상기 타겟 운전체의 외측 둘레에 상기 경사면이 형성되어 충돌체가 상기 경사면을 타고 상기 메인 바디(1) 상으로 오르거나 상기 메인 바디(1)로부터 내려갈 수 있게 구성되며,
    상기 메인 바디(1)와 상기 경사 스커트(2)는 소정의 연결 수단을 통해 탈착가능하게 구성되는 타겟 운전체.
  2. 청구항 1에 있어서,
    상기 메인 바디(1)는,
    소정의 골조 구조를 갖고 내부에 상기 구동 모듈(3) 및 통신 모듈이 탑재될 수 있는 탑재 공간이 마련된 베이스 프레임(102)을 포함하되,
    상기 베이스 프레임(102)은,
    바닥면을 구성하며 하방향으로 관통된 휠 홀(124)이 형성된 바텀 플레이트(110),
    상면을 구성하는 탑 플레이트(111),
    외측 둘레를 구성하는 사이드 플레이트(112), 및
    상기 탑재 공간을 구획하는 이너 플레이트(116)를 포함하며,
    상기 경사 스커트(2)는,
    바닥면을 구성하는 바텀 스커트 플레이트(210),
    상기 바텀 스커트 플레이트(210)의 일 측 단부에 배치되어 상방향으로 세워져서 측면을 구성하는 사이드 스커트 플레이트(220),
    상기 바텀 스커트 플레이트(210) 상에 놓이는 밑변과 상기 사이드 스커트 플레이트(220)에 접하는 측변 및 대각변을 갖는 삼각형 형상의 삼각형 프레임(230), 및
    상기 삼각형 프레임(230)의 대각변 상에 놓여서 상기 경사면을 형성하는 경사 플레이트(240)를 포함하며,
    상기 사이드 플레이트(112)와 상기 사이드 스커트 플레이트(220)가 상기 소정의 연결 수단을 통해 서로 탈착가능하게 결합하는 타겟 운전체.
  3. 청구항 1에 있어서,
    상기 구동 모듈(3)이 더 탑재된 서브 바디(6); 를 더 포함하며,
    상기 서브 바디(6)는 상기 메인 바디(1)의 외측 측부에 선택적으로 탈착가능하게 조립되도록 결합되어 상기 메인 바디(1)와 함께 결합 바디를 구성하며,
    상기 경사 스커트(2)는 상기 결합 바디의 외측 측부를 둘러싸게 배치되는 타겟 운전체.
  4. 청구항 2에 있어서,
    상기 구동 모듈(3)은,
    회전력을 발생시키는 액츄에이터(11),
    지면에 닿도록 상기 휠 홀(124)을 통해서 하방향으로 노출되며 상기 액츄에이터(11)로부터 회전력을 전달받아 상기 타겟 운전체를 이동시키는 구동 휠(12),
    소정의 길이를 갖고 연장되며 상기 액츄에이터(11)의 회전력을 상기 구동 휠(12)에 전달하는 구동 샤프트(13), 및
    위치 복원 모듈(14)을 포함하며,
    상기 구동 휠(12)은 상기 메인 바디(1)에 대해 상하 방향으로 변위 가능하게 구성되되,
    상기 위치 복원 모듈(14)은 상기 구동 샤프트(13)에 대해 복원력을 인가하여 상기 구동 휠(12)의 회전축과 상기 액츄에이터(11)의 회전축이 동축을 유지하도록 하는 타겟 운전체.
  5. 청구항 4에 있어서,
    상기 구동 샤프트(13)는,
    길이 방향으로 일 단부에 위치하여 상기 액츄에이터(11)의 회전축을 구성하는 제1 샤프트(402),
    길이 방향으로 타 단부에 위치하여 상기 구동 휠(12)의 회전축을 구성하는 제2 샤프트(404), 및
    상기 제1 샤프트(402)와 상기 제2 샤프트(404) 사이를 연결하되 형태가 가변되는 힌지 모듈(406)을 포함하되,
    상기 구동 샤프트(13)는, 상기 힌지 모듈(406)의 형태가 가변함에 따라서 초기 모드와 변형 모드를 갖되,
    상기 초기 모드는 상기 구동 샤프트(13)가 일직선 형태가 되어 상기 제1 샤프트(402)와 상기 제2 샤프트(404)가 동축이 되고 상기 구동 휠(12)의 회전축과 상기 액츄에이터(11)의 회전축 또한 동축이 되며,
    상기 변형 모드는 상기 구동 샤프트(13)가 구부러진 형태가 되어 상기 제1 샤프트(402)와 상기 제2 샤프트(404)가 서로 이축이 되고 상기 구동 휠(12)의 회전축과 상기 액츄에이터(11)의 회전축 또한 이축이 되며,
    상기 위치 복원 모듈(14)은,
    상기 구동 샤프트(13)가 상기 초기 모드를 유지할 수 있도록 상기 구동 샤프트(13)에 대해 복원력을 인가하되,
    지면 상에 상기 구동 휠(12)이 놓인 상태에서 상기 메인 바디(1) 상에 하방향으로 누르는 힘이 인가되어 상기 위치 복원 모듈(14)에 의한 복원력을 극복하면 상기 구동 샤프트(13)가 상기 변형 모드가 되며,
    상기 위치 복원 모듈(14)에 의한 복원력이 상기 메인 바디(1) 상에 하방향으로 누르는 힘을 극복하거나 또는 상기 바디 상에 누르는 힘이 제거되면 상기 위치 복원 모듈(14)의 복원력에 의해서 상기 구동 샤프트(13)가 상기 초기 모드가 되는 타겟 운전체.
  6. 청구항 5에 있어서,
    상기 힌지 모듈(406)은,
    좌우 대칭으로 구성되는 제1 회동부(410),
    상기 제1 회동부(410)를 가운데에 두고 상기 제1 회동부(410)의 좌우에 서로 마주보게 배치되는 2 개의 제2 회동부(430), 및
    상기 제1 회동부(410)와 상기 제2 회동부(430) 사이에 배치되어 상기 제1 회동부(410)와 상기 제2 회동부(430)를 연결하는 2 개의 회동 블록(440)을 포함하되,
    상기 제1 회동부(410)와 상기 회동 블록(440)은 Z 축을 중심으로 회동 가능하게 구성되며, 상기 제2 회동부(430)와 상기 회동 블록(440)은 상기 Z 축과 직교하는 Y 축을 중심으로 회동 가능하게 구성되고,
    각각의 상기 제2 회동부(430)와 상기 제1 샤프트(402) 및 상기 제2 샤프트(404)는 상기 Z 축 및 Y 축과 직교하는 X 축 방향으로 결합되는 타겟 운전체.
  7. 제6항에 있어서,
    상기 제1 회동부(410)는, 양 측에 Z 축 방향으로 방향으로 관통된 제1 힌지 홀(416)을 갖고,
    상기 제2 회동부(430)는,
    상기 제1 샤프트(402) 또는 제2 샤프트(404)와 연결되는 일 측에 X 축 방향으로 관통된 샤프트 연결 홀(432), 및
    상기 제1 회동부(410)와 마주보는 타 측에 Y 축 방향으로 관통되게 형성된 제2 힌지 홀(436)을 갖고,
    상기 회동 블록(440)은,
    Z 축 방향으로 돌출되어 상기 제1 힌지 홀(416)에 삽입되는 제1 회동 돌부(442), 및 Y 축 방향으로 돌출되어 상기 제2 힌지 홀(436)에 삽입되는 제2 회동 돌부(444)를 갖는 타겟 운전체.
  8. 청구항 5에 있어서,
    상기 위치 복원 모듈(14)은,
    일단이 상기 제2 샤프트(404)에 연결되며 소정의 중심축을 중심으로 시소 운동 가능하게 구성되는 시소부(15),
    상기 시소부(15)의 타단에 대해 복원력을 인가하는 복원력 인가부(16), 및
    상기 시소부(15)와 상기 복원력 인가부(16)를 연결하는 회동 연결부(17)를 포함하는 타겟 운전체.
  9. 청구항 8에 있어서,
    상기 시소부(15)는,
    시소 빔(310), 및 시소 지그(330)를 포함하며,
    상기 시소 빔(310)은 전후 방향으로 소정의 길이를 가져서 길이 방향으로 제1 단부, 제2 단부를 갖되,
    길이 방향 중심부를 수평 방향으로 관통되게 형성된 중간 홀(312),
    상기 제1 단부에 위치하며 수평 방향으로 관통되게 형성된 제1 사이드 홀(314), 및
    상기 제2 단부에 위치하며 수평 방향으로 관통되게 형성된 제2 사이드 홀(316)을 갖고,
    상기 제1 단부 부분이 상기 구동 휠(12)의 축 방향 측부에 위치하게 배치되고 상기 제1 사이드 홀(314)은 상기 제2 샤프트(404)가 연장되는 경로 상에 위치하여, 상기 제2 샤프트(404)가 상기 제1 사이드 홀(314)을 수평 방향으로 관통하고 상기 구동 휠(12)에 연결되며,
    상기 제2 사이드 홀(316)은 상기 회동 연결부(17)와 서로 회동 가능하게 연결되어 상기 제2 단부가 상기 회동 연결부(17)를 통해서 상기 복원력 인가부(16)에 의해서 복원력을 인가받게 구성되며,
    상기 시소 지그(330)는 상기 구동 휠(12)의 후방에 위치하며 상기 바텀 플레이트(110) 상에 고정되어 위치 고정되되, 수평 방향으로 연장되는 시소 축(332)을 갖고,
    상기 시소 축(332)은 상기 중간 홀(312)에 삽입되어 상기 시소 빔(310)이 상기 시소 축(332)을 중심으로 시소 운동하게 구성되는 타겟 운전체.
  10. 청구항 9에 있어서,
    상기 시소 빔(310)은,
    길이 방향으로 상기 중간 홀(312)과 상기 제1 사이드 홀(314)의 사이 지점의 하부에 하방향으로 돌출된 브레이킹 돌부(318)를 갖고,
    상기 브레이킹 돌부(318)는 상기 시소 빔(310)의 상기 제1 단부 부분이 하방향으로 소정 각도 편향되면 상기 바텀 플레이트(110)와 접하여 상기 시소 빔(310)의 제1 단부 부분이 하방향으로 더 편향되는 것을 막고 상기 시소 빔(310)의 위치를 유지시키는 타겟 운전체.
  11. 청구항 10에 있어서,
    상기 브레이킹 돌부(318)와 상기 바텀 플레이트(110)가 접한 상태에서는 상기 힌지 모듈(406) 및 구동 샤프트(13)가 일직선 형태를 갖는 타겟 운전체.
  12. 청구항 9에 있어서,
    상기 복원력 인가부(16)는,
    길이가 가변되는 가변 빔(350), 및
    상기 가변 빔(350)의 길이를 연장시키도록 탄성력을 가하는 탄성부(360)를 포함하며,
    상기 가변 빔(350)이 상기 탄성부(360)에 의해서 탄성력을 받아서 연장되어 상기 회동 연결부(17)를 통해 상기 시소 빔(310)의 제2 단부를 상방향으로 밀어서 상기 시소 빔(310)이 상기 시소 축(332)을 중심으로 회동하여 상기 제1 단부가 하방향으로 편향되도록 하는 타겟 운전체.
  13. 청구항 12에 있어서,
    상기 가변 빔(350)은,
    길이 방향으로 전, 후방에 각각 위치하는 전방 빔(351), 및 후방 빔(352)을 포함하되,
    상기 전방 빔(351)은 중간 부분에 외경이 확장된 제1 지지 확장부(354)를 갖고,
    상기 후방 빔(352)은 중간 부분에 외경이 확장된 제2 지지 확장부(356)를 가지며,
    상기 전방 빔(351)과 후방 빔(352)이 서로 길이 방향으로 상대 변위함에 따라서 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356) 사이의 거리 및 가변 빔(350)의 전체 길이가 가변하게 구성되되,
    상기 탄성부(360)는 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356) 사이에 배치되어 상기 제1 지지 확장부(354)와 상기 제2 지지 확장부(356)에 대해 탄성력을 인가하는 타겟 운전체.
  14. 청구항 13에 있어서,
    상기 후방 빔(352)의 전방부 또는 상기 전방 빔(351)의 후방부에는 길이 방향으로 천공된 내삽 홀(357)이 형성되고 상기 내삽 홀(357)에 상기 전방 빔(351)의 후방부 또는 상기 후방 빔(352)의 전방부에는 내삽 빔(358)이 구비되며, 상기 내삽 빔(358)이 상기 내삽 홀(357)에 삽입되되 삽입 길이에 따라서 상기 가변 빔(350)의 전체 길이가 가변하게 구성되며,
    상기 탄성부(360)는 코일 스프링으로 구성되어 상기 후방 빔(352)의 전방부 및 상기 전방 빔(351)의 후방부를 중심으로 권취되게 구성된 타겟 운전체.
  15. 청구항 13에 있어서,
    상기 시소 지그(330)는 수평 방향으로 연장되는 유지 축(334)을 더 포함하고,
    상기 전방 빔(351)은 전방부에 위치하며 수평 방향으로 관통되게 형성된 전방 홀(353)을 갖되, 상기 유지 축(334)이 상기 전방 홀(353)을 수평 방향으로 관통하여 연결 됨으로써, 상기 가변 빔(350)이 상기 유지 축(334)을 중심으로 회동 가능하게 구성되는 타겟 운전체.
  16. 청구항 14에 있어서,
    상기 후방 빔(352)은 후방부에 위치하며 수평 방향으로 관통되게 형성된 후방 홀(355)을 갖고,
    상기 회동 연결부(17)는,
    상기 시소 지그(330)의 후방에 위치하며 바텀 플레이트(110) 상에 고정되는 연결 지그(374),
    일 단이 상기 연결 지그(374)에 대해 회동 가능하게 연결되며, 타단이 상기 후방 빔(352)의 후방 홀(355)과 회동 가능하게 연결되는 하부 빔(373),
    일 단이 상기 시소 빔(310)의 제2 단부와 회동 가능하게 연결되고, 타단이 상기 후방 빔(352)의 후방 홀(355)과 회동 가능하게 연결되는 상부 빔(371),
    상기 하부 빔(373)의 타단, 상기 하부 빔(373)의 타단 및 상기 후방 빔(352)의 후방 홀(355)을 연결하는 연결 샤프트(372)를 포함하는 타겟 운전체.
  17. 청구항 1에 있어서,
    상기 구동 모듈(3)은 브레이킹 모듈(18)을 더 포함하며,
    상기 브레이킹 모듈(18)은,
    상기 구동 샤프트(13)에 고정되어 회전하는 브레이킹 플레이트(510), 및
    상기 브레이킹 플레이트(510)에 접촉하여 마찰력을 발생시키는 마찰부(520)를 포함하는 타겟 운전체.
  18. 청구항 1에 있어서,
    상기 통신 모듈(4)은 상기 메인 바디(1)의 상부로 돌출되는 안테나부(610)를 갖고,
    상기 안테나부(610)는 상부에 중량물이 놓임에 따라서 접히거나 또는 압축되어 상기 메인 바디(1) 내부로 삽입되게 구성되는 타겟 운전체.
KR1020160046497A 2016-04-15 2016-04-15 타겟 운전체 Active KR101894016B1 (ko)

Priority Applications (3)

Application Number Priority Date Filing Date Title
KR1020160046497A KR101894016B1 (ko) 2016-04-15 2016-04-15 타겟 운전체
US16/093,462 US10718690B2 (en) 2016-04-15 2017-04-05 Reusable drive module for collision testing a vehicle
PCT/KR2017/003730 WO2017179851A1 (ko) 2016-04-15 2017-04-05 타겟 운전체

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
KR1020160046497A KR101894016B1 (ko) 2016-04-15 2016-04-15 타겟 운전체

Related Child Applications (1)

Application Number Title Priority Date Filing Date
KR1020180057325A Division KR101991044B1 (ko) 2018-05-18 2018-05-18 타겟 운전체

Publications (2)

Publication Number Publication Date
KR20170118543A true KR20170118543A (ko) 2017-10-25
KR101894016B1 KR101894016B1 (ko) 2018-08-31

Family

ID=60041681

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020160046497A Active KR101894016B1 (ko) 2016-04-15 2016-04-15 타겟 운전체

Country Status (3)

Country Link
US (1) US10718690B2 (ko)
KR (1) KR101894016B1 (ko)
WO (1) WO2017179851A1 (ko)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220068775A (ko) * 2020-11-19 2022-05-26 국민대학교산학협력단 타겟 운전체

Families Citing this family (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
ES2942587T3 (es) * 2018-06-22 2023-06-02 Anthony Best Dynamics Ltd Plataforma de movimiento de objetivo blando
CN111156886A (zh) * 2019-12-06 2020-05-15 哈尔滨工业大学 一种超高速弹丸运动位置感知装置
CN112109806B (zh) * 2020-09-08 2022-02-08 北京三快在线科技有限公司 移动靶车
US12122363B2 (en) 2020-12-14 2024-10-22 Humanetics Austria Gmbh Overrunnable small platform test vehicle with soft target mount
CN112776919B (zh) * 2021-01-29 2022-10-21 武汉理工大学 一种基于可伸缩悬架的智能平台车
US12576912B2 (en) * 2021-12-09 2026-03-17 Apollo Intelligent Connectivity (Beijing) Technology Co., Ltd. Vehicle chassis and vehicle
US12140499B2 (en) 2022-02-22 2024-11-12 Humaneties Austria GmbH Overrunable test vehicle
US20250206096A1 (en) * 2023-12-20 2025-06-26 Humanetics Austria Gmbh Overrunable Test Vehicle

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4697294A (en) * 1984-09-21 1987-10-06 Schaefer Hartmut Speed bumps for roadways
KR20090016183A (ko) 2007-08-10 2009-02-13 자동차부품연구원 차량의 충돌 예방 시스템 시험 평가 장치
US9182942B2 (en) * 2011-07-13 2015-11-10 Dynamic Research, Inc. System and method for testing crash avoidance technologies

Family Cites Families (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4892002A (en) * 1988-08-04 1990-01-09 Ford Motor Company Articulated steering driveshaft
JP2011232118A (ja) * 2010-04-27 2011-11-17 Japan Automobile Research Inst Inc 台車試験装置
US8583358B2 (en) * 2011-07-13 2013-11-12 Dynamic Research, Inc. Devices, systems, and methods for testing crash avoidance technologies
KR101469132B1 (ko) * 2013-06-10 2014-12-04 국민대학교산학협력단 충돌 예방 시스템 시험 평가 시스템

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US4697294A (en) * 1984-09-21 1987-10-06 Schaefer Hartmut Speed bumps for roadways
KR20090016183A (ko) 2007-08-10 2009-02-13 자동차부품연구원 차량의 충돌 예방 시스템 시험 평가 장치
US9182942B2 (en) * 2011-07-13 2015-11-10 Dynamic Research, Inc. System and method for testing crash avoidance technologies

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220068775A (ko) * 2020-11-19 2022-05-26 국민대학교산학협력단 타겟 운전체

Also Published As

Publication number Publication date
US20190301977A1 (en) 2019-10-03
WO2017179851A1 (ko) 2017-10-19
KR101894016B1 (ko) 2018-08-31
US10718690B2 (en) 2020-07-21

Similar Documents

Publication Publication Date Title
KR101894016B1 (ko) 타겟 운전체
CN102466556B (zh) 机动车碰撞模拟试验装置
US8398154B1 (en) Deflector for changing the course of a vehicle in an offset impact
CN107402136B (zh) 一种用于模拟电动汽车电池包底部碰撞的试验装置
JP6923876B2 (ja) 自動車の前部車体構造
CN111366378B (zh) 用于汽车主动安全测试的移动平台
KR101991044B1 (ko) 타겟 운전체
JP5061339B2 (ja) 連接車両試験装置
CN104885137A (zh) 运动模拟器
WO2021251058A1 (ja) 衝撃吸収装置
US9212973B2 (en) Device for simulating crash scenarios
CN108394263B (zh) 动力单元安装结构
EP0738995A1 (en) Motion simulator for rail and road based vehicles
JP2021117027A (ja) 衝突試験装置
JP6025503B2 (ja) 装甲車両
CN106546434A (zh) 汽车自动紧急刹车测试装置
KR102474645B1 (ko) 타겟 운전체
KR101469132B1 (ko) 충돌 예방 시스템 시험 평가 시스템
JP4270552B2 (ja) 耐震脱線防止ラッチ装置
JP4270553B2 (ja) 映像センサ付耐震脱線防止ラッチ作動システム
CN104165744A (zh) 用于台车碰撞试验的可旋转安装台架
CN102411865B (zh) 车辆碰撞复合伤致伤模拟装置
JP2004101784A (ja) 起震装置
KR101170485B1 (ko) 캐스터 휠 경사 조절 장치 및 그 방법
JP2004293224A (ja) 車止め構造

Legal Events

Date Code Title Description
A201 Request for examination
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

D13-X000 Search requested

St.27 status event code: A-1-2-D10-D13-srh-X000

D14-X000 Search report completed

St.27 status event code: A-1-2-D10-D14-srh-X000

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

E13-X000 Pre-grant limitation requested

St.27 status event code: A-2-3-E10-E13-lim-X000

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

E90F Notification of reason for final refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

T11-X000 Administrative time limit extension requested

St.27 status event code: U-3-3-T10-T11-oth-X000

A107 Divisional application of patent
E13-X000 Pre-grant limitation requested

St.27 status event code: A-2-3-E10-E13-lim-X000

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PA0107 Divisional application

St.27 status event code: A-0-1-A10-A18-div-PA0107

St.27 status event code: A-0-1-A10-A16-div-PA0107

E701 Decision to grant or registration of patent right
PE0701 Decision of registration

St.27 status event code: A-1-2-D10-D22-exm-PE0701

GRNT Written decision to grant
PR0701 Registration of establishment

St.27 status event code: A-2-4-F10-F11-exm-PR0701

PR1002 Payment of registration fee

St.27 status event code: A-2-2-U10-U11-oth-PR1002

Fee payment year number: 1

PG1601 Publication of registration

St.27 status event code: A-4-4-Q10-Q13-nap-PG1601

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 4

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 5

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 6

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 7

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 8

U11 Full renewal or maintenance fee paid

Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE)

Year of fee payment: 8

R18 Changes to party contact information recorded

Free format text: ST27 STATUS EVENT CODE: A-5-5-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE)

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000