KR20170127209A - 운전 지원 장치 및 그의 조향 제어 방법 - Google Patents
운전 지원 장치 및 그의 조향 제어 방법 Download PDFInfo
- Publication number
- KR20170127209A KR20170127209A KR1020160057538A KR20160057538A KR20170127209A KR 20170127209 A KR20170127209 A KR 20170127209A KR 1020160057538 A KR1020160057538 A KR 1020160057538A KR 20160057538 A KR20160057538 A KR 20160057538A KR 20170127209 A KR20170127209 A KR 20170127209A
- Authority
- KR
- South Korea
- Prior art keywords
- steering
- control
- parking assist
- torque value
- assist device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/021—Determination of steering angle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/027—Parking aids, e.g. instruction means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D1/00—Steering controls, i.e. means for initiating a change of direction of the vehicle
- B62D1/24—Steering controls, i.e. means for initiating a change of direction of the vehicle not vehicle-mounted
- B62D1/28—Steering controls, i.e. means for initiating a change of direction of the vehicle not vehicle-mounted non-mechanical, e.g. following a line or other known markers
- B62D1/286—Systems for interrupting non-mechanical steering due to driver intervention
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/027—Parking aids, e.g. instruction means
- B62D15/0285—Parking performed automatically
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
- B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
- B62D5/046—Controlling the motor
- B62D5/0463—Controlling the motor calculating assisting torque from the motor based on driver input
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D6/00—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits
- B62D6/08—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits responsive only to driver input torque
- B62D6/10—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits responsive only to driver input torque characterised by means for sensing or determining torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2422/00—Indexing codes relating to the special location or mounting of sensors
- B60W2422/50—Indexing codes relating to the special location or mounting of sensors on a steering column
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/20—Steering systems
- B60W2510/202—Steering torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/20—Steering systems
- B60W2710/202—Steering torque
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
Abstract
본 발명의 일 실시예에 따르면, 주차 지원 장치를 제어하는 중에 운전자의 핸들 조작에 따른 조향 조작 신호를 측정하는 조향 센서; 및 상기 조향 센서를 통해 측정된 조향 조작 신호가 수신되면 상기 주차 지원 장치의 제어를 중단하고, 상기 주차 지원 장치의 중단시 요구조향각도에 해당하는 제어 토크값을 상기 운전자의 핸들 조작에 따른 목표 토크값으로 변경하되, 토크 변화량을 미리 정해진 기울기 또는 미리 정해진 시간 동안에 변경시키는 제어부를 포함하는 것을 특징으로 하는 운전 지원 장치가 제공된다.
Description
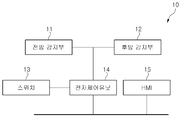
도 2는 도 1에 도시된 주차 지원 장치를 설명하기 위한 블록도,
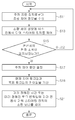
도 3은 본 발명의 실시예에 따른 운전 지원 장치의 조향 제어 방법을 설명하기 위한 동작 흐름도,
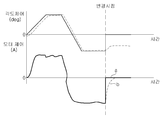
도 4는 비선형적으로 저감하여 조향모터에 인가되는 전류의 변화를 설명하기 위한 그래프, 그리고
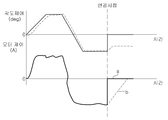
도 5는 미리 설정된 일정한 기울기로 저감하여 조향모터에 인가되는 전류의 변화를 설명하기 위한 그래프.
12 : 후방감지부 13 : 스위치
14 : 전자제어유닛 15 : HMI
20 : 제어부 21 : 수신부
22 : 중단부 23 : 변경부
24 : 인가부 30 : 조향 센서
31 : 조향각 센서 32 : 토크 센서
40 : 전동식 파워 스티어링 장치
Claims (11)
- 주차 지원 장치를 제어하는 중에 운전자의 핸들 조작에 따른 조향 조작 신호를 측정하는 조향 센서; 및
상기 조향 센서를 통해 측정된 조향 조작 신호가 수신되면 상기 주차 지원 장치의 제어를 중단하고, 상기 주차 지원 장치의 중단시 요구조향각도에 해당하는 제어 토크값을 상기 운전자의 핸들 조작에 따른 목표 토크값으로 변경하되, 토크 변화량을 미리 정해진 기울기 또는 미리 정해진 시간 동안에 변경시키는 제어부를 포함하는 것을 특징으로 하는 운전 지원 장치. - 청구항 1에 있어서,
상기 제어부는 상기 기울기를 갖는 토크 변화량을 계산하여 전동식 파워 스티어링 장치에 인가하는 것을 특징으로 하는 운전 지원 장치. - 청구항 1에 있어서,
상기 제어부는 상기 시간 동안에 일정 토크 변화량을 전동식 파워 스티어링 장치에 인가하는 것을 특징으로 하는 운전 지원 장치. - 청구항 1에 있어서,
상기 제어부는
상기 조향 센서로부터 측정된 조향 조작 신호를 수신하고, 상기 주차 지원 장치로부터 조향 제어 정보를 수신하는 수신부;
상기 수신부에 의해 조향 조작 신호가 수신되면 상기 주차 지원 장치의 제어를 중단하는 중단부;
상기 중단부에 의해 상기 주차 지원 장치의 제어 중단시 상기 조향 제어 정보에 포함된 요구조향각도에 해당하는 제어 토크값을 상기 목표 토크값에 맞춰지도록 상기 토크 변화량을 순차적으로 변경하는 변경부; 및
상기 변경부에 의해 변경된 토크 변화량을 전동식 파워 스티어링 장치에 구비된 조향 모터에 인가하여 인가부를 포함하는 것을 특징으로 하는 운전 지원 장치. - 청구항 4에 있어서,
상기 제어부는 상기 조향 제어 정보에 따라 상기 전동식 파워 스티어링 장치를 제어하는 것을 특징으로 하는 운전 지원 장치. - 청구항 1에 있어서,
상기 조향 센서는 조향각 센서 및 토크 센서를 포함하는 것을 특징으로 하는 전동식 파워 스티어링 장치. - 청구항 6에 있어서,
상기 목표 토크값은 상기 토크 센서를 통해 측정된 토크값인 것을 특징으로 하는 운전 지원 장치. - 제어부가, 주차 지원 장치를 제어하는 중에 운전자의 핸들 조작에 따른 조향 조작 신호를 수신하는 단계;
상기 제어부가, 상기 조향 조작 신호가 수신되면 상기 주차 지원 장치의 제어를 중단하는 단계; 및
상기 제어부가, 상기 주차 지원 장치의 제어 중단시 요구조향각도에 해당하는 제어 토크값을 상기 운전자의 핸들 조작에 따른 목표 토크값으로 변경하는 단계를 포함하되,
상기 변경하는 단계는 토크 변화량을 미리 정해진 기울기 또는 미리 정해진 시간 동안에 변경시키는 것을 특징으로 하는 운전 지원 장치의 조향 제어 방법. - 청구항 8에 있어서,
상기 변경하는 단계는
상기 기울기에 맞는 토크 변화량을 계산하는 단계; 및
상기 계산된 토크 변화량을 전동식 파워 스티어링 장치에 인가하는 단계를 포함하는 것을 특징으로 하는 운전 지원 장치의 조향 제어 방법. - 청구항 8에 있어서,
상기 변경하는 단계는
상기 시간 동안에 일정 토크 변화량을 전동식 파워 스티어링 장치에 인가하는 단계를 포함하는 것을 특징으로 하는 운전 지원 장치의 조향 제어 방법. - 청구항 8에 있어서,
상기 수신하는 단계는
상기 주차 지원 장치로부터 조향 제어 정보를 수신하는 단계를 포함하고,
상기 수신하는 단계 이후에,
상기 조향 제어 정보에 따라 전동식 파워 스티어링 장치를 제어하는 단계를 더 포함하는 것을 특징으로 하는 운전 지원 장치의 조향 제어 방법.
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020160057538A KR20170127209A (ko) | 2016-05-11 | 2016-05-11 | 운전 지원 장치 및 그의 조향 제어 방법 |
| US15/220,148 US9937956B2 (en) | 2016-05-11 | 2016-07-26 | Driving assistance apparatus and steering control method thereof |
| CN201610806353.XA CN107364490B (zh) | 2016-05-11 | 2016-09-06 | 驾驶辅助设备及其转向控制方法 |
| DE102016011677.3A DE102016011677A1 (de) | 2016-05-11 | 2016-09-28 | Fahrassistenzvorrichtung und Lenkungssteuerungsverfahren davon |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020160057538A KR20170127209A (ko) | 2016-05-11 | 2016-05-11 | 운전 지원 장치 및 그의 조향 제어 방법 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20170127209A true KR20170127209A (ko) | 2017-11-21 |
Family
ID=60163438
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020160057538A Ceased KR20170127209A (ko) | 2016-05-11 | 2016-05-11 | 운전 지원 장치 및 그의 조향 제어 방법 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US9937956B2 (ko) |
| KR (1) | KR20170127209A (ko) |
| CN (1) | CN107364490B (ko) |
| DE (1) | DE102016011677A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112896174A (zh) * | 2019-11-18 | 2021-06-04 | 现代自动车株式会社 | 用于判断驾驶员的转向意图的设备和方法及系统 |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10286953B2 (en) | 2014-09-17 | 2019-05-14 | Ford Global Technologies, Llc | Autopark steering wheel snap reduction |
| JP6528786B2 (ja) * | 2017-01-13 | 2019-06-12 | トヨタ自動車株式会社 | 車両の運転支援装置 |
| JP6489135B2 (ja) | 2017-01-13 | 2019-03-27 | トヨタ自動車株式会社 | 車両の運転支援装置 |
| KR102822518B1 (ko) * | 2019-08-30 | 2025-06-20 | 에이치엘만도 주식회사 | 조향 제어 장치, 조향 제어 방법 및 이를 포함하는 조향 보조 시스템 |
| KR102703380B1 (ko) * | 2019-09-26 | 2024-09-04 | 현대자동차주식회사 | 전동식 조향 시스템의 제어 장치 및 제어 방법 |
| CN115476916B (zh) * | 2022-09-27 | 2024-09-17 | 上汽通用五菱汽车股份有限公司 | 智能辅助驾驶方法、装置、设备以及存储介质 |
| CN116424428A (zh) * | 2023-04-11 | 2023-07-14 | 小米汽车科技有限公司 | 汽车转向指引方法及装置、存储介质及电子设备 |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002331893A (ja) * | 2001-03-07 | 2002-11-19 | Toyota Industries Corp | 駐車支援装置 |
| JP4058362B2 (ja) | 2003-02-27 | 2008-03-05 | トヨタ自動車株式会社 | 自動操舵装置 |
| DE102004010540A1 (de) * | 2004-03-04 | 2005-09-22 | Daimlerchrysler Ag | Verfahren zum Bestimmen und Anpassen einer Lenkhandhabewinkel-Radlenkwinkel-Kennlinie |
| CN1737501A (zh) * | 2004-08-20 | 2006-02-22 | 爱信精机株式会社 | 用于车辆的停车辅助装置与停车辅助方法 |
| JP4629533B2 (ja) * | 2005-08-22 | 2011-02-09 | 日立オートモティブシステムズ株式会社 | 液圧制御装置及びその製造方法 |
| FR2901226B1 (fr) * | 2006-05-16 | 2008-12-26 | Renault Sas | Systeme de direction assistee electrique de vehicule automobile |
| JP4894388B2 (ja) * | 2006-07-21 | 2012-03-14 | 日産自動車株式会社 | 操舵機構制御装置及び自動車 |
| US7676310B2 (en) * | 2006-11-30 | 2010-03-09 | Gm Global Technology Operations, Inc. | Systems and methods for controlling a vehicle steering system |
| EP1975041B1 (en) * | 2007-03-27 | 2013-10-16 | Honda Motor Co., Ltd. | Steering system |
| KR20120024169A (ko) | 2010-09-06 | 2012-03-14 | 현대모비스 주식회사 | 자동주차시스템의 전동식 조향 제어 로직 |
| US9014916B2 (en) * | 2010-10-29 | 2015-04-21 | Denso Corporation | Vehicle dynamic control apparatus and vehicle dynamic control system using the same |
| WO2012093679A1 (ja) * | 2011-01-07 | 2012-07-12 | 本田技研工業株式会社 | 電動パワーステアリング装置 |
| US9937953B2 (en) * | 2011-04-19 | 2018-04-10 | Ford Global Technologies, Llc | Trailer backup offset determination |
| US9493187B2 (en) * | 2011-04-19 | 2016-11-15 | Ford Global Technologies, Llc | Control for trailer backup assist system |
| JP6099600B2 (ja) * | 2013-07-16 | 2017-03-22 | 本田技研工業株式会社 | 車両用操舵装置 |
| KR101658045B1 (ko) | 2014-11-13 | 2016-09-21 | 경상북도(승계청:경상북도농업기술원,관리청:경상북도 도지사) | 과실의 과육과 씨 분리장치 |
-
2016
- 2016-05-11 KR KR1020160057538A patent/KR20170127209A/ko not_active Ceased
- 2016-07-26 US US15/220,148 patent/US9937956B2/en active Active
- 2016-09-06 CN CN201610806353.XA patent/CN107364490B/zh active Active
- 2016-09-28 DE DE102016011677.3A patent/DE102016011677A1/de not_active Ceased
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112896174A (zh) * | 2019-11-18 | 2021-06-04 | 现代自动车株式会社 | 用于判断驾驶员的转向意图的设备和方法及系统 |
| CN112896174B (zh) * | 2019-11-18 | 2024-03-15 | 现代自动车株式会社 | 用于判断驾驶员的转向意图的设备和方法及系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170327150A1 (en) | 2017-11-16 |
| CN107364490A (zh) | 2017-11-21 |
| US9937956B2 (en) | 2018-04-10 |
| CN107364490B (zh) | 2019-12-13 |
| DE102016011677A1 (de) | 2017-11-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107364490B (zh) | 驾驶辅助设备及其转向控制方法 | |
| US10399591B2 (en) | Steering compensation with grip sensing | |
| KR101767879B1 (ko) | 전동식 동력 조향장치를 이용한 차륜 정렬장치 및 그 방법 | |
| KR102667920B1 (ko) | 차량의 전동식 조향장치 및 그 제어방법 | |
| KR102373870B1 (ko) | 전동식 조향장치의 노면상태 감지장치 및 그 제어방법 | |
| KR20190003874A (ko) | 전동식 파워 스티어링 시스템의 토크 보상 장치 및 방법 | |
| KR20150010435A (ko) | 차량의 운전자 조향의지 판단장치 및 이를 이용한 운전자 조향의지 판단방법 | |
| US10173716B2 (en) | Steering return control apparatus and method of motor driven power steering | |
| KR102145198B1 (ko) | 전동식 파워 스티어링 시스템의 컬럼토크 보상 장치 및 방법 | |
| CN115257924A (zh) | 线控转向比调整方法、系统、车辆及介质 | |
| JP2016011060A (ja) | 車線維持支援システム | |
| JP2004338638A (ja) | 車両用走行支援装置 | |
| KR20120024169A (ko) | 자동주차시스템의 전동식 조향 제어 로직 | |
| KR102020752B1 (ko) | 전동식 파워 스티어링 시스템의 토크 보상 장치 및 방법 | |
| KR20130066116A (ko) | 토크 보상로직을 구비한 전동식 조향장치 및 이의 제어방법 | |
| KR20130044727A (ko) | 전동식 동력 조향장치를 이용한 차륜 정렬장치의 요구명령 생성방법 | |
| KR101930690B1 (ko) | 차량의 조향 제어 장치 및 방법 | |
| KR20160084543A (ko) | 전동식 파워 스티어링 시스템 및 그 제어방법 | |
| KR20140045830A (ko) | 노면의 마찰력에 따른 mdps의 조향감 변경방법 및 그 장치 | |
| JP2002019631A (ja) | 操舵装置および操舵反力設定方法 | |
| KR101796915B1 (ko) | 차륜 정렬장치 및 그 방법 | |
| KR102572101B1 (ko) | 전동식 파워 스티어링 시스템의 피드백 제어 장치 및 방법 | |
| KR20150018047A (ko) | 전동식 조향장치의 구동 장치 및 방법 | |
| KR102439103B1 (ko) | 전동식 조향장치 및 그 제어방법 | |
| JP6822743B2 (ja) | ステアリング角度および角速度検出装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| T13-X000 | Administrative time limit extension granted |
St.27 status event code: U-3-3-T10-T13-oth-X000 |
|
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PX0901 | Re-examination |
St.27 status event code: A-2-3-E10-E12-rex-PX0901 |
|
| PX0601 | Decision of rejection after re-examination |
St.27 status event code: N-2-6-B10-B17-rex-PX0601 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| T12-X000 | Administrative time limit extension not granted |
St.27 status event code: U-3-3-T10-T12-oth-X000 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| R18 | Changes to party contact information recorded |
Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |