KR20180064425A - 적응성 안티 스키드 제어를 위한 장치 및 방법 - Google Patents
적응성 안티 스키드 제어를 위한 장치 및 방법 Download PDFInfo
- Publication number
- KR20180064425A KR20180064425A KR1020187011400A KR20187011400A KR20180064425A KR 20180064425 A KR20180064425 A KR 20180064425A KR 1020187011400 A KR1020187011400 A KR 1020187011400A KR 20187011400 A KR20187011400 A KR 20187011400A KR 20180064425 A KR20180064425 A KR 20180064425A
- Authority
- KR
- South Korea
- Prior art keywords
- slip
- range
- slip range
- braking force
- macro
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T8/00—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force
- B60T8/17—Using electrical or electronic regulation means to control braking
- B60T8/1701—Braking or traction control means specially adapted for particular types of vehicles
- B60T8/1705—Braking or traction control means specially adapted for particular types of vehicles for rail vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T8/00—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force
- B60T8/17—Using electrical or electronic regulation means to control braking
- B60T8/176—Brake regulation specially adapted to prevent excessive wheel slip during vehicle deceleration, e.g. ABS
- B60T8/1761—Brake regulation specially adapted to prevent excessive wheel slip during vehicle deceleration, e.g. ABS responsive to wheel or brake dynamics, e.g. wheel slip, wheel acceleration or rate of change of brake fluid pressure
- B60T8/17616—Microprocessor-based systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2200/00—Type of vehicle
- B60Y2200/30—Railway vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2400/00—Special features of vehicle units
- B60Y2400/81—Braking systems
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Regulating Braking Force (AREA)
Abstract
Description

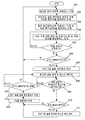
도 2는 제1 실시예에 따른 안티 스키드 제어의 흐름도를 도시한다.
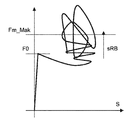
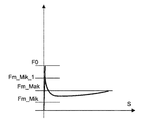
도 3a 및 도 3b는 제안된 안티 스키드 제어를 사용하여 상이한 어드히전 유형에서 어드히전비-슬립 곡선의 예시적인 정성적 그래프를 도시한다.
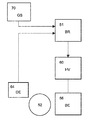
도 4는 제2 실시예에 따른 적응성 기능을 갖는 안티 스키드 제어의 개략적인 기능 블록도를 도시한다.
Claims (11)
- 안티 스키드 제어 기능에 의해 레일 차량의 브레이크 시스템(56, 60)을 적응성 활성화하기 위한 장치(51)에 있어서,
상기 안티 스키드 제어 기능은, 상기 안티 스키드 제어 기능이 미리 결정된 제1 및 제2 슬립 파라미터 범위에 따라 상기 브레이크 시스템(56, 60)을 제어함으로써, 휠-레일-접촉 시 바람직하지 않은 점착 조건에서 상기 레일 차량의 휠(52)의 블로킹을 방지하고, 상기 제1 슬립 파라미터 범위는 보다 높은 허용 슬립 범위를 갖는 매크로 슬립 범위이고, 상기 제2 슬립 파라미터 범위는 보다 낮은 허용 슬립 범위를 갖는 마이크로 슬립 범위이고,
상기 장치(51)는
- 상기 마이크로 슬립 범위에서 최대로 이용 가능한 제동력을 결정하기 위한 최대 힘 결정 수단(302);
- 상기 브레이크 시스템(56, 60)의 현재 슬립 범위에서 구현되는 평균 제동력을 결정하기 위한 제동력 결정 수단(303, 304);
- 상기 매크로 슬립 범위에서 결정된 평균 제동력을 상기 마이크로 슬립 범위에서 최대로 이용 가능한 제동력과 비교하기 위한 비교 수단(306); 및
- 상기 매크로 슬립 범위 또는 상기 마이크로 슬립 범위를 설정하기 위한 슬립 범위 설정 수단(301, 307)
을 포함하고,
상기 장치는 상기 매크로 슬립 범위에서 불충분한 슬립 효과를 나타내는 상기 비교 수단(306)의 비교 결과에 응답하여 상기 매크로 슬립 범위로부터 상기 마이크로 슬립 범위로의 전이를 트리거링시키도록 상기 슬립 범위 설정 수단(301, 307)을 활성화시키거나 또는 상기 매크로 슬립 범위에서 충분한 슬립 효과를 나타내는 상기 비교 수단(314)의 비교 결과에 응답하여 상기 마이크로 슬립 범위로부터 상기 매크로 슬립 범위로의 전이를 트리거링시키도록 상기 슬립 범위 설정 수단을 활성화시키도록 구성되는 것인 장치. - 제1항에 있어서, 상기 장치(51)는 미리 결정된 마찰 경로에 도달하는 것에 응답하여 상기 비교 수단(306)에 의한 상기 비교를 트리거링시키도록 구성되는 것인 장치.
- 제2항에 있어서, 상기 장치(51)는 상기 마찰 경로를 상기 휠(52)과 상기 레일 차량 사이의 시간과 속도 차이의 곱으로서 결정하도록 구성되는 것인 장치.
- 제1항 내지 제3항 중 어느 한 항에 있어서, 상기 장치(51)는 상기 마이크로 슬립 범위로의 전이 시 상기 레일 차량의 적어도 하나의 축을 상기 매크로 슬립 범위의 테스트 단계에 대한 테스트 축으로서 남겨두도록 구성되는 것인 장치.
- 제4항에 있어서, 상기 장치(51)는 미리 결정되어 도입된 마찰 경로 또는 최대 테스트 시간에 도달할 때 상기 테스트 축의 상기 테스트 단계를 종료시키도록 구성되는 것인 장치.
- 제4항 또는 제5항에 있어서, 상기 장치(51)는, 상기 테스트 축의 평균 제동력이 상기 마이크로 슬립 범위에서 인자에 의해 평가된 최대로 이용 가능한 제동력보다 작은 경우, 상기 테스트 축의 상기 매크로 슬립 범위를 종료시키기 위해 상기 슬립 범위 설정 수단(301, 307)을 활성화시키도록 구성되는 것인 장치.
- 제1항 내지 제6항 중 어느 한 항에 있어서, 상기 장치(51)는 상기 매크로 슬립 범위에서 작동되는 축의 평균 제동력을 상기 마이크로 슬립 범위에서 작동되는 축의 평균 제동력과 비교하기 위한 추가의 비교 수단(314)을 포함하고, 상기 장치는, 상기 매크로 슬립 범위에서 작동되는 축의 평균 제동력이 상기 마이크로 슬립 범위에서 작동되는 축의 평균 제동력을 초과하는 경우, 상기 브레이크 시스템의 모든 축을 상기 매크로 슬립 범위에서 작동시키도록, 또는 상기 마이크로 슬립 범위에서 작동되는 축의 평균 제동력이 상기 매크로 슬립 범위에서 작동되는 축의 평균 제동력을 초과하는 경우, 상기 브레이크 시스템의 모든 축을 상기 마이크로 슬립 범위에서 작동시키도록, 상기 슬립 범위 설정 수단(301, 307)을 트리거링시키는 것인 장치.
- 제7항에 있어서, 상기 장치는 상기 축의 평균 제동력이 상기 각 축의 평균 제동력을 합산함으로써 결정되도록 구성되는 것인 장치.
- 제1항 내지 제8항 중 어느 한 항에 있어서, 상기 최대 힘 결정 수단(302)은 휠-레일-접촉이 스키드 단계로 완전히 전이될 때 상기 마이크로 슬립 범위에서 최대로 이용 가능한 제동력을 이를 위해 필요한 힘과 상관시킴으로써 결정하도록 구성되는 것인 장치.
- 휠-레일-접촉 시 바람직하지 않은 점착 조건에서 레일 차량의 휠(52)의 블로킹이 방지되는 방식으로 상기 레일 차량의 브레이크 시스템(56, 60)을 적응성 활성화하기 위한 방법에 있어서,
상기 브레이크 시스템(56, 60)은 미리 결정된 제1 및 제2 슬립 파라미터 범위에 따라 제어되고, 상기 제1 슬립 파라미터 범위는 보다 높은 허용 슬립 범위를 갖는 매크로 슬립 범위이고, 상기 제2 슬립 파라미터 범위는 보다 낮은 허용 슬립 범위를 갖는 마이크로 슬립 범위이고,
상기 방법은
- 상기 마이크로 슬립 범위에서 최대로 이용 가능한 제동력을 결정하는 단계(302);
- 상기 브레이크 시스템의 현재 슬립 범위에서 구현되는 평균 제동력을 결정하는 단계(303, 304);
- 상기 매크로 슬립 범위에서 결정된 평균 제동력을 상기 마이크로 슬립 범위에서 최대로 이용 가능한 제동력과 비교하는 단계(306); 및
- 상기 매크로 슬립 범위에서 불충분한 슬립 효과를 나타내는 상기 비교하는 단계(306)의 비교 결과에 응답하여 상기 매크로 슬립 범위로부터 상기 마이크로 슬립 범위로의 전이를 트리거링시키거나, 또는 상기 매크로 슬립 범위에서 충분한 슬립 효과를 나타내는 상기 비교하는 단계(314)의 비교 결과에 응답하여 상기 마이크로 슬립 범위로부터 상기 매크로 슬립 범위로의 전이를 트리거링시키는 단계(307)
를 포함하는 방법. - 컴퓨터 장치 상에서 실행될 때, 제10항에 따른 단계들을 수행하기 위한 코드 수단을 포함하는 컴퓨터 프로그램.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102015116862.6 | 2015-10-05 | ||
| DE102015116862.6A DE102015116862A1 (de) | 2015-10-05 | 2015-10-05 | Vorrichtung und Verfahren zur adaptiven Gleitschutzsteuerung |
| PCT/EP2016/072964 WO2017060126A1 (de) | 2015-10-05 | 2016-09-27 | Vorrichtung und verfahren zur adaptiven gleitschutzsteuerung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20180064425A true KR20180064425A (ko) | 2018-06-14 |
| KR102566107B1 KR102566107B1 (ko) | 2023-08-10 |
Family
ID=57003503
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020187011400A Active KR102566107B1 (ko) | 2015-10-05 | 2016-09-27 | 적응성 안티 스키드 제어를 위한 장치 및 방법 |
Country Status (10)
| Country | Link |
|---|---|
| US (1) | US10464538B2 (ko) |
| EP (1) | EP3359430B1 (ko) |
| JP (1) | JP6790085B2 (ko) |
| KR (1) | KR102566107B1 (ko) |
| CN (1) | CN108349465B (ko) |
| DE (1) | DE102015116862A1 (ko) |
| ES (1) | ES2772688T3 (ko) |
| PL (1) | PL3359430T3 (ko) |
| RU (1) | RU2683908C1 (ko) |
| WO (1) | WO2017060126A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20230031362A (ko) * | 2020-07-13 | 2023-03-07 | 크노르-브렘제 시스테메 퓌어 쉬에넨파쩨우게 게엠베하 | 철도 차량에서 하나 이상의 활주 방지 시스템 및 하나 이상의 점착력 최적화 수단 분배 시스템을 제어하기 위한 제어 장치 및 제어 방법 |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ITUA20162295A1 (it) * | 2016-04-05 | 2017-10-05 | Faiveley Transport Italia Spa | Procedimento per il controllo e l'eventuale recupero dell'aderenza delle ruote di assili controllati di un veicolo ferroviario. |
| US12311949B2 (en) | 2016-04-05 | 2025-05-27 | Faiveley Transport Italia S.P.A. | Vehicle control system |
| DE102016125193B4 (de) * | 2016-12-21 | 2020-12-03 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Verfahren zur Aufrechterhaltung der Summenbremskraft eines Zuges unter Berücksichtigung der zur Verfügung stehenden Kraftschlussverhältnisse |
| IT201700064371A1 (it) | 2017-06-12 | 2018-12-12 | Faiveley Transport Italia Spa | Procedimento per la valutazione della contaminazione di una rotaia, particolarmente per un veicolo ferroviario. |
| US12509834B2 (en) | 2017-06-12 | 2025-12-30 | Faiveley Transport Italia, S.P.A. | Route cleaning system |
| DE102020118360A1 (de) * | 2020-07-13 | 2022-01-13 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Regelungsvorrichtung und Regelungsverfahren für ein Gleitschutzsystem |
| IT202000031898A1 (it) * | 2020-12-22 | 2022-06-22 | Faiveley Transport Italia Spa | Procedimento e sistema per la verifica di funzionamento di mezzi di frenatura di almeno un veicolo ferroviario, e sistema per la misurazione di forza di attrito |
| CN112721886B (zh) * | 2021-01-11 | 2022-03-01 | 中车唐山机车车辆有限公司 | 列车制动力分配方法、装置及终端设备 |
| IT202100004784A1 (it) * | 2021-03-02 | 2022-09-02 | Faiveley Transport Italia Spa | Sistema di antipattinaggio per un sistema di frenatura elettromeccanico |
| DE102022120842B3 (de) | 2022-08-18 | 2023-08-10 | Deutsches Zentrum für Luft- und Raumfahrt e.V. | Verfahren und Vorrichtung zur computerimplementierten Regelung einer Antriebsanlage eines Schienenfahrzeugs |
| DE102023101380B3 (de) | 2023-01-20 | 2023-12-14 | Deutsches Zentrum für Luft- und Raumfahrt e.V. | Verfahren und Vorrichtung zur computerimplementierten Regelung einer Bremsanlage eines Schienenfahrzeugs |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0716001A1 (fr) * | 1994-12-05 | 1996-06-12 | Gec Alsthom Transport Sa | Procédé de protection contre l'enrayage patinage lors de la mesure du déplacement d'un véhicule |
| WO2006113954A1 (de) * | 2005-04-28 | 2006-11-02 | Siemens Transportation Systems Gmbh & Co Kg | Adaptiver gleitschutz für schienenfahrzeuge mit schlupfregler |
| WO2013034714A2 (de) * | 2011-09-09 | 2013-03-14 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Bremsregelungseinrichtung für ein schienenfahrzeug, bremsanlage für ein schienenfahrzeug, schienenfahrzeug und verfahren zur regelung einer bremsanlage eines schienenfahrzeugs |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4030724B4 (de) * | 1990-09-28 | 2005-05-04 | Robert Bosch Gmbh | Antiblockierregelsystem |
| DE4333281C2 (de) | 1993-09-24 | 1995-11-16 | Aeg Westinghouse Transport | Verfahren zur Regelung der Antriebs- und/oder Bremskraft der Räder eines Fahrzeugs auf optimalen Kraftschluß |
| US20020088673A1 (en) * | 2001-01-05 | 2002-07-11 | General Electric Company | Railcar anti-skid brakes |
| DE102006011963B3 (de) * | 2006-02-23 | 2007-08-30 | Siemens Ag | Verfahren zum Bremsen eines Schienenfahrzeuges |
| DE102006057813A1 (de) | 2006-12-06 | 2008-06-12 | Db Regio Ag | Regelverhalten von Gleitschutzgeräten für den Schienenverkehr bei unterschiedlichen Schienenverhältnissen |
| DE102008034657A1 (de) | 2008-07-25 | 2010-02-04 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Verfahren und Einrichtung zur adaptiven Ansteuerung der Gleitschutzregelung einer pneumatischen Bremsanlage eines Schienenfahrzeuges |
| DE102010049303A1 (de) * | 2010-10-22 | 2012-04-26 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Verfahren zur Steuerung einer gleitschutzgeregelten Reibungsbremsanlage eines Schienenfahrzeugs |
| DE102010053683A1 (de) * | 2010-12-08 | 2012-06-14 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Verfahren zur Steuerung einer gleitschutzgeregelten Reibungsbremsanlage eines Schienenfahrzeugs |
| US20130007672A1 (en) * | 2011-06-28 | 2013-01-03 | Google Inc. | Methods and Systems for Correlating Head Movement with Items Displayed on a User Interface |
| DE102011113073C5 (de) * | 2011-09-09 | 2022-03-10 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Verbesserte Bremsung für ein Schienenfahrzeug |
| DE102011113117A1 (de) * | 2011-09-09 | 2013-03-14 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Bremssteuereinrichtung für Schienenfahrzeuge,Bremssystem für Schienenfahrzeuge sowie Verfahren zur Bremsteuerung für Schienenfahrzeuge und Computerprogrammprodukt |
| DE102011089653A1 (de) * | 2011-12-22 | 2013-06-27 | Siemens Aktiengesellschaft | Verfahren und Anordnung zum Überwachen eines Bremssystems einer Bremsanordnung eines Schienenfahrzeugs |
| JP5779526B2 (ja) * | 2012-03-08 | 2015-09-16 | 株式会社日立製作所 | 電気車の制御装置 |
| US8897937B2 (en) * | 2012-12-06 | 2014-11-25 | Kawasaki Jukogyo Kabushiki Kaisha | Apparatus for controlling railcar and methods for detecting synchronous slide/slip |
| DE102012223319B4 (de) * | 2012-12-17 | 2025-01-23 | Robert Bosch Gmbh | Schlupfgeregelte hydraulische Fahrzeugbremsanlage |
| JP5918167B2 (ja) * | 2013-04-09 | 2016-05-18 | アイシン精機株式会社 | 車両挙動制御装置および車両挙動制御システム |
| US20140371959A1 (en) * | 2013-06-12 | 2014-12-18 | General Electric Company | System and method for determining effectiveness of a friction modifier along a route segment |
| US9067573B2 (en) * | 2013-07-03 | 2015-06-30 | Wabco Europe Bvba | Method, system and device for controlling a vehicle brake system |
-
2015
- 2015-10-05 DE DE102015116862.6A patent/DE102015116862A1/de not_active Withdrawn
-
2016
- 2016-09-27 CN CN201680062132.4A patent/CN108349465B/zh active Active
- 2016-09-27 US US15/765,901 patent/US10464538B2/en active Active
- 2016-09-27 WO PCT/EP2016/072964 patent/WO2017060126A1/de not_active Ceased
- 2016-09-27 KR KR1020187011400A patent/KR102566107B1/ko active Active
- 2016-09-27 ES ES16770929T patent/ES2772688T3/es active Active
- 2016-09-27 JP JP2018517420A patent/JP6790085B2/ja active Active
- 2016-09-27 PL PL16770929T patent/PL3359430T3/pl unknown
- 2016-09-27 EP EP16770929.4A patent/EP3359430B1/de active Active
- 2016-09-27 RU RU2018114920A patent/RU2683908C1/ru active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0716001A1 (fr) * | 1994-12-05 | 1996-06-12 | Gec Alsthom Transport Sa | Procédé de protection contre l'enrayage patinage lors de la mesure du déplacement d'un véhicule |
| WO2006113954A1 (de) * | 2005-04-28 | 2006-11-02 | Siemens Transportation Systems Gmbh & Co Kg | Adaptiver gleitschutz für schienenfahrzeuge mit schlupfregler |
| WO2013034714A2 (de) * | 2011-09-09 | 2013-03-14 | Knorr-Bremse Systeme für Schienenfahrzeuge GmbH | Bremsregelungseinrichtung für ein schienenfahrzeug, bremsanlage für ein schienenfahrzeug, schienenfahrzeug und verfahren zur regelung einer bremsanlage eines schienenfahrzeugs |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20230031362A (ko) * | 2020-07-13 | 2023-03-07 | 크노르-브렘제 시스테메 퓌어 쉬에넨파쩨우게 게엠베하 | 철도 차량에서 하나 이상의 활주 방지 시스템 및 하나 이상의 점착력 최적화 수단 분배 시스템을 제어하기 위한 제어 장치 및 제어 방법 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3359430A1 (de) | 2018-08-15 |
| KR102566107B1 (ko) | 2023-08-10 |
| ES2772688T3 (es) | 2020-07-08 |
| JP2018529578A (ja) | 2018-10-11 |
| DE102015116862A1 (de) | 2017-04-06 |
| CN108349465B (zh) | 2020-10-16 |
| EP3359430B1 (de) | 2019-11-27 |
| PL3359430T3 (pl) | 2020-06-01 |
| US20180281759A1 (en) | 2018-10-04 |
| RU2683908C1 (ru) | 2019-04-02 |
| WO2017060126A1 (de) | 2017-04-13 |
| JP6790085B2 (ja) | 2020-11-25 |
| CN108349465A (zh) | 2018-07-31 |
| US10464538B2 (en) | 2019-11-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102566107B1 (ko) | 적응성 안티 스키드 제어를 위한 장치 및 방법 | |
| US8406952B2 (en) | Electric parking brake control system and electric parking brake control method | |
| JP5398833B2 (ja) | 坂の上で発進するためのアシスト装置を備える自動車のブレーキを解除する方法、そのようなアシスト装置、および、それを備える自動車 | |
| US5660448A (en) | Method for controlling the braking process in a motor vehicle | |
| US10538225B2 (en) | Method for operating a motor vehicle, control device for a braking system, and braking system for a motor vehicle | |
| US10940859B2 (en) | Automatic speed control and method for the autonomous speed control of a vehicle | |
| SE520929C2 (sv) | Förfarande och anordning för styrning av ett bromssystem | |
| CN101925496A (zh) | 用于操控电子机械式停车制动系统的至少一个电子机械式停车制动单元的方法 | |
| CN111284471B (zh) | 检验机动车的能电子滑动调节的制动设施当前故障的方法 | |
| CN107921944A (zh) | 用于调节机动车制动压力的方法、用于执行该方法的制动设备及机动车 | |
| CN110662677A (zh) | 用于估计对商用车进行自动化减速的能实现的总制动力的方法、制动设备及具有该制动设备的商用车 | |
| US9162657B2 (en) | Automotive braking system | |
| CN105459990A (zh) | 车辆用控制装置 | |
| TWI793117B (zh) | 剎車控制裝置 | |
| JP2017043308A (ja) | 鉄道車両用滑走再粘着制御装置 | |
| KR20190067098A (ko) | 전기 차량 또는 하이브리드 차량을 구동하기 위한 방법 및 제어 장치 | |
| KR101774688B1 (ko) | 언덕 내리막 주행 시 속도 제어장치 및 그 방법 | |
| KR102640306B1 (ko) | 지능형 긴급 제동 시스템 및 제동 방법 | |
| JP5125944B2 (ja) | ブレーキ制御装置 | |
| US20130018561A1 (en) | Brake hydraulic control method and system | |
| KR20190063932A (ko) | 주행 방식의 분석을 이용한 abs 제어모드의 변경 방법 | |
| JP2007314171A (ja) | 車両の制動方法 | |
| JP2010070142A (ja) | 路面摩擦係数推定装置およびアンチスキッド制御装置 | |
| CN108602498A (zh) | 用于控制液压的制动系统的方法和控制装置 | |
| JP6387949B2 (ja) | 車両のブレーキ制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| U11 | Full renewal or maintenance fee paid |
Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE) Year of fee payment: 4 |