KR20190101860A - 가요성 기구 삽입을 위한 장치 - Google Patents
가요성 기구 삽입을 위한 장치 Download PDFInfo
- Publication number
- KR20190101860A KR20190101860A KR1020187028120A KR20187028120A KR20190101860A KR 20190101860 A KR20190101860 A KR 20190101860A KR 1020187028120 A KR1020187028120 A KR 1020187028120A KR 20187028120 A KR20187028120 A KR 20187028120A KR 20190101860 A KR20190101860 A KR 20190101860A
- Authority
- KR
- South Korea
- Prior art keywords
- sensor
- elongate body
- sheath
- data
- insertion force
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images













Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/00234—Surgical instruments, devices or methods for minimally invasive surgery
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/70—Manipulators specially adapted for use in surgery
- A61B34/71—Manipulators operated by drive cable mechanisms
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/06—Measuring instruments not otherwise provided for
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M25/00—Catheters; Hollow probes
- A61M25/01—Introducing, guiding, advancing, emplacing or holding catheters
- A61M25/0105—Steering means as part of the catheter or advancing means; Markers for positioning
- A61M25/0113—Mechanical advancing means, e.g. catheter dispensers
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M25/00—Catheters; Hollow probes
- A61M25/01—Introducing, guiding, advancing, emplacing or holding catheters
- A61M25/0105—Steering means as part of the catheter or advancing means; Markers for positioning
- A61M25/0133—Tip steering devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1628—Program controls characterised by the control loop
- B25J9/1633—Program controls characterised by the control loop compliant, force, torque control, e.g. combined with position control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1689—Teleoperation
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B2017/00017—Electrical control of surgical instruments
- A61B2017/00115—Electrical control of surgical instruments with audible or visual output
- A61B2017/00119—Electrical control of surgical instruments with audible or visual output alarm; indicating an abnormal situation
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B2017/00017—Electrical control of surgical instruments
- A61B2017/00115—Electrical control of surgical instruments with audible or visual output
- A61B2017/00119—Electrical control of surgical instruments with audible or visual output alarm; indicating an abnormal situation
- A61B2017/00123—Electrical control of surgical instruments with audible or visual output alarm; indicating an abnormal situation and automatic shutdown
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/00234—Surgical instruments, devices or methods for minimally invasive surgery
- A61B2017/00292—Surgical instruments, devices or methods for minimally invasive surgery mounted on or guided by flexible, e.g. catheter-like, means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B2017/00743—Type of operation; Specification of treatment sites
- A61B2017/00809—Lung operations
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B17/00—Surgical instruments, devices or methods
- A61B17/22—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for
- A61B2017/22072—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for with an instrument channel, e.g. for replacing one instrument by the other
- A61B2017/22074—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for with an instrument channel, e.g. for replacing one instrument by the other the instrument being only slidable in a channel, e.g. advancing optical fibre through a channel
- A61B2017/22075—Implements for squeezing-off ulcers or the like on inner organs of the body; Implements for scraping-out cavities of body organs, e.g. bones; for invasive removal or destruction of calculus using mechanical vibrations; for removing obstructions in blood vessels, not otherwise provided for with an instrument channel, e.g. for replacing one instrument by the other the instrument being only slidable in a channel, e.g. advancing optical fibre through a channel with motorized advancing or retracting means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
- A61B2034/2046—Tracking techniques
- A61B2034/2055—Optical tracking systems
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/20—Surgical navigation systems; Devices for tracking or guiding surgical instruments, e.g. for frameless stereotaxis
- A61B2034/2046—Tracking techniques
- A61B2034/2061—Tracking techniques using shape-sensors, e.g. fiber shape sensors with Bragg gratings
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
- A61B2034/301—Surgical robots for introducing or steering flexible instruments inserted into the body, e.g. catheters or endoscopes
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/30—Surgical robots
- A61B2034/303—Surgical robots specifically adapted for manipulations within body lumens, e.g. within lumen of gut, spine, or blood vessels
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B34/00—Computer-aided surgery; Manipulators or robots specially adapted for use in surgery
- A61B34/70—Manipulators specially adapted for use in surgery
- A61B34/71—Manipulators operated by drive cable mechanisms
- A61B2034/715—Cable tensioning mechanisms for removing slack
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/06—Measuring instruments not otherwise provided for
- A61B2090/064—Measuring instruments not otherwise provided for for measuring force, pressure or mechanical tension
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B90/00—Instruments, implements or accessories specially adapted for surgery or diagnosis and not covered by any of the groups A61B1/00 - A61B50/00, e.g. for luxation treatment or for protecting wound edges
- A61B90/06—Measuring instruments not otherwise provided for
- A61B2090/067—Measuring instruments not otherwise provided for for measuring angles
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61M—DEVICES FOR INTRODUCING MEDIA INTO, OR ONTO, THE BODY; DEVICES FOR TRANSDUCING BODY MEDIA OR FOR TAKING MEDIA FROM THE BODY; DEVICES FOR PRODUCING OR ENDING SLEEP OR STUPOR
- A61M25/00—Catheters; Hollow probes
- A61M25/01—Introducing, guiding, advancing, emplacing or holding catheters
- A61M25/0105—Steering means as part of the catheter or advancing means; Markers for positioning
- A61M2025/0166—Sensors, electrodes or the like for guiding the catheter to a target zone, e.g. image guided or magnetically guided
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40223—If insertion force to high, alarm, stop for operator assistance
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/45—Nc applications
- G05B2219/45118—Endoscopic, laparoscopic manipulator
Landscapes
- Health & Medical Sciences (AREA)
- Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- Surgery (AREA)
- Animal Behavior & Ethology (AREA)
- Veterinary Medicine (AREA)
- Public Health (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- General Health & Medical Sciences (AREA)
- Robotics (AREA)
- Molecular Biology (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Medical Informatics (AREA)
- Mechanical Engineering (AREA)
- Hematology (AREA)
- Anesthesiology (AREA)
- Pulmonology (AREA)
- Biophysics (AREA)
- Oral & Maxillofacial Surgery (AREA)
- Pathology (AREA)
- Endoscopes (AREA)
- Manipulator (AREA)
- Auxiliary Devices For And Details Of Packaging Control (AREA)
Abstract
Description
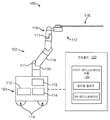
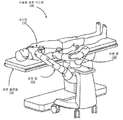
도 1b 내지 도 1f는, 하나의 실시형태에 따른, 도 1a에서 도시되는 수술용 로봇 시스템에 커플링되는 로봇 플랫폼의 다양한 사시도를 도시한다.
도 2는, 하나의 실시형태에 따른, 수술용 로봇 시스템에 대한 커맨드 콘솔을 예시한다.
도 3a는, 하나의 실시형태에 따른, 내시경의 다수의 운동도(degree of motion)를 예시한다.
도 3b는, 하나의 실시형태에 따른, 내시경의 상면도이다.
도 3c는, 하나의 실시형태에 따른, 내시경의 리더의 단면 등각 투영도(cross sectional isometric view)이다.
도 4a는, 하나의 실시형태에 따른, 수술용 로봇 시스템의 기구 디바이스 조작기(instrument device manipulator)의 등각 투영도이다.
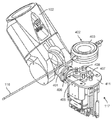
도 4b는, 하나의 실시형태에 따른, 도 4a에서 도시되는 기구 디바이스 조작기의 분해 등각 투영도(exploded isometric view)이다.
도 4c는, 하나의 실시형태에 따른, 도 4a에서 도시되는 기구 디바이스 조작기의 독립 구동 메커니즘의 등각 투영도이다.
도 4d는, 하나의 실시형태에 따른, 도 4c에서 도시되는 독립 구동 메커니즘의 변형 게이지(strain gauge)에 의해 힘이 측정될 수도 있는 방법을 도시하는 개념도를 예시한다.
도 5a는, 하나의 실시형태에 따른, 기록된 이미지의 시퀀스로부터 내시경의 움직임을 결정하기 위한 프로세스의 플로우차트이다.
도 5b는, 하나의 실시형태에 따른, 전자기 추적 시스템의 도면이다.
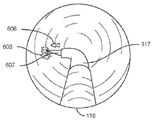
도 6a는, 하나의 실시형태에 따른, 해부학적 관강 내의 내시경의 원위(distal) 단부를 예시한다.
도 6b는, 하나의 실시형태에 따른, 수술 부위에서 사용되고 있는 도 6a에서 도시되는 내시경을 예시한다.
도 6c는, 하나의 실시형태에 따른, 흡인 바늘을 갖는 도 6b에서 도시되는 내시경을 예시한다.
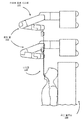
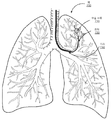
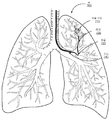
도 7a 및 도 7b는, 하나의 실시형태에 따른, 내시경이 수술 부위를 향해 환자의 폐 안으로 삽입될 때 발생되는 관강 내 좌굴(endolumenal buckling)의 예를 예시한다.
도 8a 및 8b는, 하나의 실시형태에 따른, 센서를 배치하기 위해 사용되는 센서 영역의 예를 예시한다.
도 9a 내지 도 9l은, 하나의 실시형태에 따른, 측정된 상태와 예상된 상태 사이의 비교에 기초한 관강 내 좌굴 검출의 예를 예시한다.
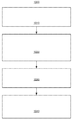
도 10은, 하나의 실시형태에 따른, 측정된 상태와 예상된 상태 사이의 비교에 기초하여 관강 내 좌굴을 검출하기 위한 프로세스의 플로우차트이다.
도 11a 내지 도 11h는, 하나의 실시형태에 따른, 커맨드 이전 및 이후(또는 동안)에 기초한 관강 내 좌굴 검출의 예를 예시한다.
도 12는, 하나의 실시형태에 따른, 센서 데이터에 의해 나타내어지는 상태 변화에 기초하여 관강 내 좌굴을 검출하기 위한 프로세스의 플로우차트이다.
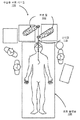
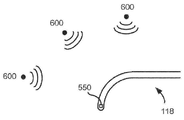
도 13a 내지 도 13f는, 하나의 실시형태에 따른, 환자 외부에서의 내시경의 좌굴을 검출하는 예이다.
도 14는, 하나의 실시형태에 따른, 송신기 수신기 쌍을 사용하여 환자 외부에서의 좌굴을 검출하기 위한 프로세스의 플로우차트이다.
도 15는, 하나의 실시형태에 따른, 환자 외부에서의 내시경의 좌굴을 검출하는 다른 예를 예시한다.
도 16a 내지 도 16c는, 하나의 실시형태에 따른, 상이한 환자와 함께 내시경의 상이한 위치에서 사용되는 적응적 삽입력 임계치의 예를 예시한다.
도 17은, 하나의 실시형태에 따른, 적응적 삽입력 임계치를 사용하여 내시경을 삽입하기 위한 프로세스의 플로우차트이다.
도면은 단지 예시의 목적을 위해 본 발명의 실시형태를 묘사한다. 기술 분야에서 숙련된 자는, 본원에 예시되는 구조 및 방법의 대안적인 실시형태가 본원에서 설명되는 본 발명의 원리를 벗어나지 않고도 활용될 수도 있다는 것을 다음의 논의로부터 쉽게 인식할 것이다.
Claims (60)
- 세장형 본체(elongate body)를 포함하는 의료 기구의 좌굴(buckling)을 검출하기 위한 방법으로서,
세장형 본체를 움직이기 위한 커맨드를 지시하는 단계;
상기 세장형 본체의 제1 부분에 배치되는 제1 센서로부터 생성되는 센서 데이터 - 상기 센서 데이터는 상기 세장형 본체의 상기 제1 부분의 제1 측정된 상태에 관한 정보를 포함함 - 를 수신하는 단계;
상기 제1 측정된 상태를 상기 커맨드에 의해 야기될 것으로 예상되는 제1 예상된 상태와 비교하는 단계; 및
상기 제1 측정된 상태가 제1 관련 임계치와 관련하여 상기 제1 예상된 상태로부터 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는 단계를 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 세장형 본체는 카테터 및 내시경 중 적어도 하나를 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 세장형 본체는 리더(leader)와 시스(sheath)를 포함하되, 상기 리더는 상기 시스 내부에 신축 가능하게(telescopically) 배치되는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제3항에 있어서,
상기 세장형 본체의 상기 제1 부분은:
상기 리더의 팁 근처의 볼륨을 포함하는 제1 영역;
상기 시스의 원위 단부로부터 상기 제1 영역의 에지까지의 범위 내의 상기 리더의 부분을 포함하는 제2 영역; 및
상기 리더가 연장하기 시작하는 상기 시스의 상기 원위 단부뿐만 아니라 시스의 원위 단부에 근접하는 상기 시스의 부분을 포함하는 제3 영역
중 적어도 하나를 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제2항에 있어서,
상기 세장형 본체의 상기 제1 부분은:
시스의 단부 - 상기 시스의 상기 단부는 리더가 연장하기 시작하는 곳임 - 근처의 볼륨을 포함하는 제1 영역;
상기 시스의 제1 위치로부터 상기 제1 영역의 에지까지의 범위 내의 상기 시스의 제1 부분을 포함하는 제2 영역; 및
상기 시스의 제2 위치 - 상기 제2 위치는 상기 제2 위치보다는 상기 제1 영역으로부터 더 멀리 위치함 - 로부터 상기 제2 영역의 에지까지의 범위 내의 상기 시스의 제2 부분을 포함하는 제3 영역
중 적어도 하나를 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 제1 센서는:
상기 세장형 본체의 외부 표면의 일부;
상기 세장형 본체의 벽의 일부;
상기 세장형 본체 내의 관강의 내부 표면의 일부;
상기 세장형 본체 내의 도관의 내부 표면의 일부; 및
상기 세장형 본체 내의 관강 내의 견인 와이어(pull wire)의 일부
중 적어도 하나에 커플링되는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 제1 센서는 위치 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 세장형 본체의 위치에서의 변화의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 적게 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 제1 센서는 힘 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 힘 센서에 의해 경험되는 힘의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 많이 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 제1 센서는 이미지 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 이미지 센서에 의해 캡쳐되는 적어도 하나의 이미지에 기초한 상기 세장형 본체의 움직임의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 적게 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 제1 센서는 형상 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 세장형 본체에 의한 굴곡의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 많이 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제10항에 있어서,
상기 형상 센서는 광섬유 형상 감지 센서를 포함하거나 또는 상기 형상 센서는 복수의 위치 센서를 포함하고, 상기 복수의 위치 센서는 형상을 추정하기 위한 함수에 의해 적합될 수 있는 복수의 이산 위치를 생성하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 커맨드는 상기 세장형 본체에 물리적으로 커플링되는 로봇 조작기로부터 생성되는 커맨드 데이터를 포함하고, 상기 커맨드 데이터는, 상기 세장형 본체의 상기 제1 부분으로 하여금 예상된 위치를 향해 이동하게 하게끔 상기 로봇 조작기를 제어하도록 구성되는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 방법은:
상기 세장형 본체의 제2 부분에 배치되는 제2 센서로부터 생성되는 센서 데이터 - 상기 제2 센서 데이터는 상기 세장형 본체의 상기 제2 부분의 상기 제2 측정된 상태에 관한 정보를 포함함 - 를 수신하는 단계;
상기 제2 측정된 상태를 상기 커맨드에 의해 야기될 것으로 예상되는 제2 예상된 상태와 비교하는 단계; 및
상기 제1 측정된 상태가 제1 관련 임계치와 관련하여 상기 제1 예상된 상태로부터 벗어나고 상기 제2 측정된 상태가 제2 관련 임계치와 관련하여 상기 제2 예상된 상태로부터 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는 단계를 더 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제1항에 있어서,
상기 세장형 본체가 좌굴되었다는 것을 나타내는 유저에 대한 피드백을 생성하는 단계 - 상기 유저에 대한 피드백을 생성하는 단계는:
내시경을 이동시키기 위한 권고에 대한 하나 이상의 수정을 결정하는 단계,
상기 세장형 본체가 좌굴되었다는 것을 나타내는 메시지를 생성하는 단계, 및
상기 세장형 본체가 좌굴되었다는 것을 나타내는 경고를 생성하는 단계
중 적어도 하나를 포함함 - ; 및
상기 유저에게 상기 피드백을 제공하는 단계를 더 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 제14항에 있어서,
상기 권고는:
상기 세장형 본체를 후퇴시키는 것;
상기 세장형 본체의 팁의 움직임을 조정하는 것;
로봇 조작기에 의해 제공되는 삽입력을 조정하는 것; 및
상기 세장형 본체의 움직임을 정지시키는 것
중 적어도 하나를 포함하는, 세장형 본체를 포함하는 의료 기구의 좌굴을 검출하기 위한 방법. - 로봇 시스템으로서,
세장형 본체를 포함하는 의료 기구;
상기 세장형 본체의 제1 부분에 배치되는 제1 센서; 및
컨트롤러를 포함하고, 상기 컨트롤러는:
상기 세장형 본체를 이동시키기 위한 커맨드를 지시하도록;
상기 제1 센서로부터 생성되는 센서 데이터 - 상기 센서 데이터는 상기 세장형 본체의 상기 제1 부분의 제1 측정된 상태에 관한 정보를 포함함 - 를 수신하도록,
상기 제1 측정된 상태를 상기 커맨드에 의해 야기될 것으로 예상되는 제1 예상된 상태와 비교하도록; 그리고
상기 제1 측정된 상태가 제1 관련 임계치와 관련하여 상기 제1 예상된 상태로부터 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하도록 구성되는, 로봇 시스템. - 제16항에 있어서,
상기 세장형 본체는 카테터 및 내시경 중 적어도 하나를 포함하는, 로봇 시스템. - 제16항에 있어서,
상기 세장형 본체는 리더와 시스를 포함하되, 상기 리더는 상기 시스 내부에 신축 가능하게 배치되는, 로봇 시스템. - 제17항에 있어서,
상기 세장형 본체의 상기 제1 부분은:
리더의 팁 근처의 볼륨을 포함하는 제1 영역;
환자 내부의 상기 세장형 본체의 시스의 원위 단부로부터 상기 제1 영역의 에지까지의 범위 내의 상기 리더의 부분을 포함하는 제2 영역; 및
상기 리더가 연장하기 시작하는 상기 시스의 상기 원위 단부뿐만 아니라 시스의 원위 단부에 근접하는 상기 시스의 부분을 포함하는 제3 영역
중 적어도 하나를 포함하는, 로봇 시스템. - 제17항에 있어서,
상기 세장형 본체의 상기 제1 부분은:
상기 시스의 단부 근처의 볼륨을 포함하는 제1 영역;
환자 내부의 상기 시스의 제1 위치로부터 상기 제1 영역의 에지까지의 범위 내의 상기 시스의 제1 부분을 포함하는 제2 영역; 및
상기 시스의 제2 위치 - 상기 제2 위치는 상기 제2 위치보다는 상기 제1 영역으로부터 더 멀리 위치함 - 로부터 상기 제2 영역의 에지까지의 범위 내의 상기 시스의 제2 부분을 포함하는 제3 영역
중 적어도 하나를 포함하는, 로봇 시스템. - 제16항에 있어서,
상기 제1 센서는:
상기 세장형 본체의 외부 표면의 일부;
상기 세장형 본체의 벽의 일부;
상기 세장형 본체 내부의 관강의 내부 표면의 일부;
상기 세장형 본체 내부의 도관의 내부 표면의 일부; 및
상기 세장형 본체의 견인 와이어의 일부
중 적어도 하나에 커플링되는, 로봇 시스템. - 제16항에 있어서,
상기 제1 센서는 위치 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 세장형 본체의 위치에서의 변화의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 적게 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 로봇 시스템. - 제16항에 있어서,
상기 제1 센서는 힘 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 힘 센서에 의해 경험되는 힘의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 많이 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 로봇 시스템. - 제16항에 있어서,
상기 제1 센서는 이미지 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 이미지 센서에 의해 캡쳐되는 적어도 하나의 이미지에 기초한 상기 세장형 본체의 움직임의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 적게 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 로봇 시스템. - 제16항에 있어서,
상기 제1 센서는 형상 센서 중 적어도 하나를 포함하고, 상기 제1 측정된 상태 및 상기 제1 예상된 상태는 상기 세장형 본체에 의한 굴곡의 결정을 나타내고, 상기 제1 측정된 상태가 상기 제1 예상된 상태로부터 상기 제1 임계치보다 더 많이 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하는, 로봇 시스템. - 제22항에 있어서,
형상 센서는 광섬유 형상 감지 센서를 포함하거나, 또는 상기 형상 센서는 복수의 위치 센서를 포함하고, 상기 복수의 위치 센서는 형상을 추정하기 위한 함수에 의해 적합될 수 있는 복수의 이산 위치를 생성하는, 로봇 시스템. - 제16항에 있어서,
상기 커맨드는 상기 기구에 커플링되는 로봇 조작기로부터 생성되는 커맨드 데이터를 포함하고, 상기 커맨드 데이터는, 상기 세장형 본체의 상기 부분으로 하여금 예상된 위치를 향해 이동하게 하게끔 상기 조작기를 제어하도록 구성되는, 로봇 시스템. - 제16항에 있어서,
상기 시스템은:
상기 세장형 본체의 제2 부분에 배치되는 제2 센서를 더 포함하고;
상기 컨트롤러는 또한:
상기 제2 센서로부터 생성되는 센서 데이터 - 상기 제2 센서 데이터는 상기 세장형 본체의 상기 제2 부분의 제2 측정된 상태에 관한 정보를 포함함 - 를 수신하도록,
상기 제2 측정된 상태를 상기 커맨드에 의해 야기될 것으로 예상되는 제2 예상된 상태와 비교하도록, 그리고
상기 제1 측정된 상태가 제1 관련 임계치와 관련하여 상기 제1 예상된 상태로부터 벗어나고 상기 제2 측정된 상태가 제2 관련 임계치와 관련하여 상기 제2 예상된 상태로부터 벗어나는 것에 응답하여, 상기 세장형 본체가 좌굴되었다는 것을 결정하도록 구성되는, 로봇 시스템. - 제16항에 있어서,
상기 컨트롤러는 또한:
상기 세장형 본체가 좌굴되었다는 것을 나타내는 유저에 대한 피드백을 생성하도록 - 상기 유저에 대한 피드백을 생성하는 것은:
상기 세장형 본체를 이동시키기 위한 권고에 대한 하나 이상의 수정을 결정하는 것,
상기 세장형 본체가 좌굴되었다는 것을 나타내는 메시지를 생성하는 것, 및
상기 세장형 본체가 좌굴되었다는 것을 나타내는 경고를 생성하는 것
중 적어도 하나를 포함함 - ; 및
상기 유저에게 상기 피드백을 제공하도록 구성되는, 로봇 시스템. - 제29항에 있어서,
상기 권고는:
상기 세장형 본체를 후퇴시키는 것;
상기 세장형 본체의 팁의 움직임을 조정하는 것;
로봇 조작기에 의해 제공되는 삽입력을 조정하는 것; 및
상기 세장형 본체의 움직임을 정지시키는 것
중 적어도 하나를 포함하는, 로봇 시스템. - 방법으로서,
세장형 본체를 포함하는 의료 기구로부터 기구 데이터 - 상기 기구 데이터는 상기 세장형 본체의 현재 위치에 적어도 부분적으로 기초함 - 를 수신하는 단계;
환자와 관련되는 환자 데이터 - 상기 환자 데이터는 상기 환자와 관련되는 의료 데이터에 적어도 부분적으로 기초함 - 에 액세스하는 단계;
상기 기구 데이터 및 상기 환자 데이터 중 적어도 하나에 기초하여 삽입력 임계치를 결정하는 단계;
힘 센서에 의해 검출되는 삽입력을 수용하는 단계;
상기 삽입력을 상기 삽입력 임계치와 비교하는 단계; 및
상기 삽입력이 상기 삽입력 임계치를 초과하는 것에 응답하여, 권고 신호를 생성하는 단계를 포함하는, 방법. - 제31항에 있어서,
상기 세장형 본체는 리더와 시스를 포함하되, 상기 리더는 상기 시스, 및 상기 세장형 본체의 일부 내부에 신축 가능하게 배치되는, 방법. - 제31항에 있어서,
상기 세장형 본체는 카테터 및 내시경 중 적어도 하나를 포함하는, 방법. - 제31항에 있어서,
상기 기구 데이터는, 상기 세장형 본체와 상기 환자의 내부의 해부학적 구조 사이의 마찰력을 포함하는, 방법. - 제31항에 있어서,
상기 기구 데이터는 상기 세장형 본체의 움직임과 관련되는 파라미터를 포함하되, 상기 파라미터는:
상기 세장형 본체의 현재 위치;
상기 세장형 본체의 타겟 위치;
상기 세장형 본체의 삽입 길이; 및
상기 세장형 본체의 팁의 모션
중 적어도 하나를 포함하는, 방법. - 제31항에 있어서,
상기 기구 데이터는 상기 세장형 본체의 일부와 관련되는 힘을 포함하되, 상기 힘은:
팁과 환자 내부의 조직의 일부 사이의 접촉 상호 작용력; 및
상기 팁에 대한 힘
중 적어도 하나를 포함하는, 방법. - 제31항에 있어서,
상기 기구 데이터는 상기 환자 내부에 위치되는 상기 세장형 본체의 일부에 커플링되는 제2 센서로부터 생성되되, 상기 제2 센서는 상기 힘 센서 이외의 센서인, 방법. - 제37항에 있어서,
상기 제2 센서는: 위치 센서, 이미지 센서, 및 형상 센서 중 적어도 하나를 포함하는, 방법. - 제37항에 있어서,
상기 제2 센서는:
리더의 팁 근처의 볼륨을 포함하는 제1 영역;
상기 환자 내부의 상기 세장형 본체의 시스의 원위 단부로부터 상기 제1 영역의 에지까지의 범위 내의 상기 리더의 부분을 포함하는 제2 영역; 또는
상기 리더가 연장하기 시작하는 상기 시스의 상기 원위 단부뿐만 아니라 시스의 원위 단부에 근접하는 상기 시스의 부분을 포함하는 제3 영역
중 하나를 따라 위치되는 상기 세장형 본체를 따르는 위치에서 상기 세장형 본체에 커플링되는, 방법. - 제31항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터와 관련되는 함수에 기초하는, 방법. - 제31항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터와 관련되는 룩업 데이터에 기초하는, 방법. - 제31항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 메트릭(metric)을 최적화하는 것에 기초하는, 방법. - 제31항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터를 갖는 머신 학습 알고리즘에 기초하는, 방법. - 제31항에 있어서,
상기 삽입력 임계치는, 로봇 사전 수술 계획 단계의 일부로서 사전 수술 모델의 상이한 부분에 대해 미리 결정되어 태깅되는, 방법. - 제31항에 있어서,
상기 권고 신호를 로봇 시스템으로 전송하는 단계를 더 포함하고,
상기 권고 신호를 전송하는 단계는:
상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때, 권고 신호를 상기 로봇 시스템으로 전송하는 단계;
시각적 피드백을 유저에게 전송하는 단계;
청각적 피드백을 유저에게 전송하는 단계; 및
상기 세장형 본체를 이동시키기 위한 커맨드에 대한 하나 이상의 수정을 결정하는 단계
중 적어도 하나를 포함하는, 방법. - 제45항에 있어서,
상기 시각적 피드백을 유저에게 전송하는 단계는, 상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때 상기 시각적 피드백을 상기 유저에게 전송하는 단계를 더 포함하고, 상기 청각적 피드백을 유저에게 전송하는 단계는, 상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때 상기 청각적 피드백을 상기 유저에게 전송하는 단계를 더 포함하는, 방법. - 로봇 시스템으로서,
세장형 본체를 포함하는 의료 기구;
상기 기구에 커플링되는 로봇 암; 및
컨트롤러를 포함하고, 상기 컨트롤러는:
상기 세장형 본체의 현재 위치에 적어도 부분적으로 기초하여 기구 데이터를 수신하도록,
환자와 관련되는 환자 데이터 - 상기 환자 데이터는 상기 환자와 관련되는 의료 데이터에 적어도 부분적으로 기초함 - 에 액세스하도록,
상기 기구 데이터 및 상기 환자 데이터에 기초하여 삽입력 임계치를 결정하도록,
상기 로봇 암에 커플링되는 힘 센서에 의해 검출되는 삽입력 - 상기 삽입력은 상기 암에 의해 상기 기구에 인가됨 - 을 수신하도록,
상기 삽입력을 상기 삽입력 임계치와 비교하도록, 그리고
상기 삽입력이 상기 삽입력 임계치를 초과하는 것에 응답하여, 상기 로봇 시스템에 대한 권고 신호를 생성하도록 구성되는, 로봇 시스템. - 제47항에 있어서,
상기 기구 데이터는, 상기 세장형 본체와 상기 환자의 내부의 해부학적 구조 사이의 마찰력을 포함하는, 로봇 시스템. - 제47항에 있어서,
상기 기구 데이터는 상기 기구의 움직임과 관련되는 파라미터를 포함하되, 상기 파라미터는:
상기 세장형 본체의 현재 위치;
상기 세장형 본체의 타겟 위치;
팁의 모션
중 적어도 하나를 포함하는, 로봇 시스템. - 제47항에 있어서,
상기 기구 데이터는 상기 세장형 본체의 일부와 관련되는 힘을 포함하되, 상기 힘은:
팁과 환자 내부의 조직의 일부 사이의 접촉 상호 작용력;
상기 팁에 대한 힘
중 적어도 하나를 포함하는, 로봇 시스템. - 제47항에 있어서,
상기 기구 데이터는 상기 환자 내부에 위치되는 상기 세장형 본체의 일부에 커플링되는 제2 센서로부터 생성되되, 상기 제2 센서는 상기 힘 센서 이외의 센서인, 로봇 시스템. - 제51항에 있어서,
상기 제2 센서는: 위치 센서, 이미지 센서, 및 형상 센서 중 적어도 하나를 포함하는, 로봇 시스템. - 제51항에 있어서,
상기 제2 센서는:
리더의 팁 근처의 볼륨을 포함하는 제1 영역;
상기 환자 내부의 상기 세장형 본체의 상기 시스의 원위 단부로부터 상기 제1 영역의 에지까지의 범위 내의 상기 리더의 부분을 포함하는 제2 영역; 또는
상기 리더가 연장하기 시작하는 상기 시스의 상기 원위 단부뿐만 아니라 시스의 원위 단부에 근접하는 상기 시스의 부분을 포함하는 제3 영역
중 하나를 따라 위치되는 상기 세장형 본체를 따르는 위치에서 상기 세장형 본체에 커플링되는, 로봇 시스템. - 제47항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터와 관련되는 함수에 기초하는, 로봇 시스템. - 제47항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터와 관련되는 룩업 데이터에 기초하는, 로봇 시스템. - 제47항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 메트릭을 최적화하는 것에 기초하는, 로봇 시스템. - 제47항에 있어서,
상기 삽입력 임계치를 결정하는 단계는, 상기 기구 데이터 및 환자 데이터를 갖는 머신 학습 알고리즘에 기초하는, 로봇 시스템. - 제47항에 있어서,
상기 삽입력 임계치는, 로봇 사전 수술 계획 단계의 일부로서 사전 수술 모델의 상이한 부분에 대해 미리 결정되어 태깅되는, 로봇 시스템. - 제47항에 있어서,
상기 컨트롤러는 또한 상기 권고 신호를 상기 로봇 시스템으로 전송하도록 구성되되, 상기 권고 신호의 상기 전송은:
상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때, 권고 신호를 상기 로봇 시스템으로 전송하는 것;
시각적 피드백을 유저에게 전송하는 것;
청각적 피드백을 유저에게 전송하는 것; 및
상기 세장형 본체를 이동시키기 위한 커맨드에 대한 하나 이상의 수정을 결정하는 것
중 적어도 하나를 포함하는, 로봇 시스템. - 제59항에 있어서,
상기 시각적 피드백을 유저에게 전송하는 것은, 상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때 상기 시각적 피드백을 상기 유저에게 전송하는 것을 더 포함하고, 상기 청각적 피드백을 유저에게 전송하는 것은, 상기 삽입력이 미리 정의된 범위 내에서 상기 삽입력 임계치에 접근하고 있을 때 상기 청각적 피드백을 상기 유저에게 전송하는 것을 더 포함하는, 로봇 시스템.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020237017365A KR102619317B1 (ko) | 2016-12-28 | 2017-12-27 | 가요성 기구 삽입을 위한 장치 |
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US15/392,917 | 2016-12-28 | ||
| US15/392,868 | 2016-12-28 | ||
| US15/392,917 US10244926B2 (en) | 2016-12-28 | 2016-12-28 | Detecting endolumenal buckling of flexible instruments |
| US15/392,868 US10543048B2 (en) | 2016-12-28 | 2016-12-28 | Flexible instrument insertion using an adaptive insertion force threshold |
| PCT/US2017/068535 WO2018125917A1 (en) | 2016-12-28 | 2017-12-27 | Apparatus for flexible instrument insertion |
Related Child Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020237017365A Division KR102619317B1 (ko) | 2016-12-28 | 2017-12-27 | 가요성 기구 삽입을 위한 장치 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20190101860A true KR20190101860A (ko) | 2019-09-02 |
| KR102536940B1 KR102536940B1 (ko) | 2023-05-30 |
Family
ID=61054492
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020187028120A Active KR102536940B1 (ko) | 2016-12-28 | 2017-12-27 | 가요성 기구 삽입을 위한 장치 |
| KR1020237017365A Active KR102619317B1 (ko) | 2016-12-28 | 2017-12-27 | 가요성 기구 삽입을 위한 장치 |
Family Applications After (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020237017365A Active KR102619317B1 (ko) | 2016-12-28 | 2017-12-27 | 가요성 기구 삽입을 위한 장치 |
Country Status (6)
| Country | Link |
|---|---|
| EP (1) | EP3562423A1 (ko) |
| JP (2) | JP7258755B2 (ko) |
| KR (2) | KR102536940B1 (ko) |
| CN (1) | CN108882966B (ko) |
| AU (1) | AU2017388217B2 (ko) |
| WO (1) | WO2018125917A1 (ko) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20220160165A (ko) * | 2021-05-26 | 2022-12-06 | 서울대학교병원 | 기계학습을 이용하여 분석한 환자 영상 정보를 기반으로 한 환자 맞춤형 일측폐환기용 이중기관지 튜브 제조 시스템, 이에 따라 제조된 환자 맞춤형 일측폐환기용 이중기관지 튜브 및 이를 포함하는 키트 |
| KR20230148194A (ko) * | 2021-02-17 | 2023-10-24 | 아우리스 헬스, 인코포레이티드 | 기구 샤프트 인장 시스템 및 방법 |
Families Citing this family (44)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10244926B2 (en) | 2016-12-28 | 2019-04-02 | Auris Health, Inc. | Detecting endolumenal buckling of flexible instruments |
| JP7322026B2 (ja) | 2017-12-14 | 2023-08-07 | オーリス ヘルス インコーポレイテッド | 器具の位置推定のシステムおよび方法 |
| US10872449B2 (en) | 2018-05-02 | 2020-12-22 | Covidien Lp | System and method for constructing virtual radial ultrasound images from CT data and performing a surgical navigation procedure using virtual ultrasound images |
| WO2020055972A1 (en) * | 2018-09-11 | 2020-03-19 | Intuitive Surgical Operations, Inc. | Generation of graphical representation of force |
| US10383694B1 (en) | 2018-09-12 | 2019-08-20 | Johnson & Johnson Innovation—Jjdc, Inc. | Machine-learning-based visual-haptic feedback system for robotic surgical platforms |
| DE112019005020T5 (de) | 2018-10-04 | 2021-06-17 | Intuitive Surgical Operations, Inc. | Systeme und Verfahren zur Steuerung von lenkbaren Vorrichtungen |
| US11497566B2 (en) * | 2018-10-26 | 2022-11-15 | Biosense Webster (Israel) Ltd. | Loose mode for robot |
| CN114302665B (zh) * | 2019-01-07 | 2025-12-19 | 虚拟切割有限公司 | 机器人辅助手术系统以及相关装置和方法 |
| US11161244B2 (en) * | 2019-01-22 | 2021-11-02 | Mitsubishi Electric Research Laboratories, Inc. | System and method for automatic error recovery in robotic assembly |
| CN113613542A (zh) * | 2019-01-24 | 2021-11-05 | 诺亚医疗集团公司 | 具有集成视觉能力的一次性装置 |
| US20220117755A1 (en) * | 2019-02-05 | 2022-04-21 | Smith & Nephew, Inc. | Computer-assisted arthroplasty system to improve patellar performance |
| US20210045824A1 (en) * | 2019-08-15 | 2021-02-18 | Auris Health, Inc. | Axial motion drive devices, systems, and methods for a robotic medical system |
| GB2588630B (en) | 2019-10-29 | 2024-03-20 | Cmr Surgical Ltd | Robotic joint control |
| CN110940301B (zh) * | 2019-11-28 | 2021-06-01 | 杭州电子科技大学 | 关节式坐标测量机的实时主动力矩补偿型平衡方法 |
| US20230017745A1 (en) * | 2019-12-12 | 2023-01-19 | Intuitive Surgical Operations, Inc. | Control and feedback based on insertion force |
| US12089903B2 (en) * | 2019-12-13 | 2024-09-17 | Intuitive Surgical Operations, Inc. | Systems and methods for inserting an elongate flexible instrument into an environment |
| CN111086004B (zh) * | 2020-01-08 | 2022-09-13 | 山东理工大学 | 一种仿人柔性关节手臂机电耦合建模方法 |
| CN111281544B (zh) * | 2020-02-26 | 2023-05-12 | 陕西中医药大学 | 体内医疗器械自动引导机器人系统及其自动引导方法 |
| CN111568558B (zh) * | 2020-04-13 | 2022-02-22 | 上海市胸科医院 | 电子设备、手术机器人系统及其控制方法 |
| CN115942914A (zh) * | 2020-04-19 | 2023-04-07 | 赞克特机器人有限公司 | 用于优化医疗器械插入的基于数据分析的方法和系统 |
| DE102020205091A1 (de) | 2020-04-22 | 2021-10-28 | Siemens Healthcare Gmbh | Verfahren zum Erzeugen eines Steuersignals |
| WO2021242736A1 (en) * | 2020-05-29 | 2021-12-02 | Noah Medical Corporation | Methods and systems for disposable endoscope |
| CN113729623B (zh) * | 2020-05-30 | 2023-03-03 | 深圳硅基传感科技有限公司 | 生理参数监测仪的批量植入装置 |
| KR20230018467A (ko) * | 2020-06-01 | 2023-02-07 | 아우리스 헬스, 인코포레이티드 | 고착 기구 관리 |
| US11701492B2 (en) | 2020-06-04 | 2023-07-18 | Covidien Lp | Active distal tip drive |
| US12383352B2 (en) | 2020-08-13 | 2025-08-12 | Covidien Lp | Endoluminal robotic (ELR) systems and methods |
| US12256923B2 (en) | 2020-08-13 | 2025-03-25 | Covidien Lp | Endoluminal robotic systems and methods for suturing |
| DE102020211999B4 (de) | 2020-09-24 | 2024-09-26 | Siemens Healthineers Ag | Vorrichtung zum Bewegen eines medizinischen Objekts und Verfahren zum Bereitstellen eines Signals |
| DE102020212000A1 (de) * | 2020-09-24 | 2022-03-24 | Siemens Healthcare Gmbh | Vorrichtung zum Positionieren eines medizinischen Objekts und Verfahren zum Bereitstellen einer Korrekturvorgabe |
| WO2022096624A1 (en) * | 2020-11-06 | 2022-05-12 | Universität Basel | Endodevice |
| CN113100943B (zh) * | 2020-12-31 | 2023-05-23 | 杭州堃博生物科技有限公司 | 生理通道内的导航处理方法、装置、系统、设备与介质 |
| WO2022146924A1 (en) | 2020-12-31 | 2022-07-07 | Auris Health, Inc. | Robotic instrument drive control |
| CN116963690B (zh) * | 2021-02-17 | 2024-10-29 | 奥瑞斯健康公司 | 器械进送器装置的接合控制 |
| CN113786238B (zh) * | 2021-11-17 | 2022-02-08 | 极限人工智能有限公司 | 一种手术器械操作应力感知方法及系统 |
| US12303220B2 (en) | 2022-01-26 | 2025-05-20 | Covidien Lp | Autonomous endobronchial access with an EM guided catheter |
| WO2023163037A1 (ja) * | 2022-02-28 | 2023-08-31 | キヤノン株式会社 | カテーテル装置を備えた医療システム |
| CN114869479A (zh) * | 2022-03-28 | 2022-08-09 | 朗森特科技有限公司 | 一种远程手术控制器械紧急制动装置及系统 |
| CN114886571B (zh) * | 2022-05-05 | 2022-12-16 | 北京唯迈医疗设备有限公司 | 一种介入手术机器人的控制方法和系统 |
| CN115444573B (zh) * | 2022-08-10 | 2024-10-29 | 上海优医基医学科技有限公司 | 柔性器械的控制方法、系统及手术机器人 |
| CN117838327B (zh) * | 2022-09-30 | 2026-04-28 | 深圳市精锋医疗科技股份有限公司 | 导管机器人的方向自动设置方法、导管机器人及介质 |
| CN115920187B (zh) * | 2023-01-10 | 2025-12-02 | 中国人民解放军总医院第一医学中心 | 一种插管装置 |
| WO2024241218A1 (en) * | 2023-05-24 | 2024-11-28 | Covidien Lp | System and method for updating registration and localization during surgical navigation |
| CN116871709B (zh) * | 2023-09-08 | 2023-12-08 | 常州市鹏瑞自动化设备有限公司 | 激光切割异形圆管件的方法 |
| WO2025187841A1 (ja) * | 2024-03-08 | 2025-09-12 | オリンパス株式会社 | 医療用マニピュレータおよび医療用マニピュレータシステム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1491139A2 (en) * | 1997-01-03 | 2004-12-29 | Biosense Webster, Inc. | Bend-responsive catheter |
| EP2229892B1 (en) * | 2000-12-07 | 2012-01-18 | Integrated Vascular Systems, Inc. | Apparatus for delivering a closure device |
| JP2015505507A (ja) * | 2012-02-03 | 2015-02-23 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 埋め込み型形状感知機能を有する操縦可能な可撓性針 |
| US20150297864A1 (en) * | 2014-04-21 | 2015-10-22 | Hansen Medical, Inc. | Devices, systems, and methods for controlling active drive systems |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8226580B2 (en) * | 2010-06-30 | 2012-07-24 | Biosense Webster (Israel), Ltd. | Pressure sensing for a multi-arm catheter |
| CN102834043B (zh) * | 2010-09-14 | 2015-07-01 | 奥林巴斯医疗株式会社 | 内窥镜系统和视野不良判定方法 |
| US8900131B2 (en) * | 2011-05-13 | 2014-12-02 | Intuitive Surgical Operations, Inc. | Medical system providing dynamic registration of a model of an anatomical structure for image-guided surgery |
| JP2014134530A (ja) * | 2012-12-14 | 2014-07-24 | Panasonic Corp | 力計測装置、力計測方法、力計測プログラム、力計測用集積電子回路、並びに、マスタースレーブ装置 |
| JP6363165B2 (ja) * | 2013-03-15 | 2018-07-25 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 介入器具を追跡するための形状センサーシステム及びこのシステムの使用方法 |
| JP6037964B2 (ja) * | 2013-07-26 | 2016-12-07 | オリンパス株式会社 | マニピュレータシステム |
| CN105939647B (zh) | 2013-10-24 | 2020-01-21 | 奥瑞斯健康公司 | 机器人辅助腔内外科手术系统及相关方法 |
| JP6322495B2 (ja) * | 2014-06-26 | 2018-05-09 | オリンパス株式会社 | 形状推定装置、形状推定装置を備えた内視鏡システム及び形状推定のためのプログラム |
| EP4623797A3 (en) * | 2016-09-21 | 2025-12-03 | Intuitive Surgical Operations, Inc. | System for instrument buckling detection |
-
2017
- 2017-12-27 EP EP17835908.9A patent/EP3562423A1/en active Pending
- 2017-12-27 JP JP2019534667A patent/JP7258755B2/ja active Active
- 2017-12-27 CN CN201780021723.1A patent/CN108882966B/zh active Active
- 2017-12-27 WO PCT/US2017/068535 patent/WO2018125917A1/en not_active Ceased
- 2017-12-27 AU AU2017388217A patent/AU2017388217B2/en active Active
- 2017-12-27 KR KR1020187028120A patent/KR102536940B1/ko active Active
- 2017-12-27 KR KR1020237017365A patent/KR102619317B1/ko active Active
-
2023
- 2023-04-05 JP JP2023061290A patent/JP7427829B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP1491139A2 (en) * | 1997-01-03 | 2004-12-29 | Biosense Webster, Inc. | Bend-responsive catheter |
| EP2229892B1 (en) * | 2000-12-07 | 2012-01-18 | Integrated Vascular Systems, Inc. | Apparatus for delivering a closure device |
| JP2015505507A (ja) * | 2012-02-03 | 2015-02-23 | インテュイティブ サージカル オペレーションズ, インコーポレイテッド | 埋め込み型形状感知機能を有する操縦可能な可撓性針 |
| US20150297864A1 (en) * | 2014-04-21 | 2015-10-22 | Hansen Medical, Inc. | Devices, systems, and methods for controlling active drive systems |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20230148194A (ko) * | 2021-02-17 | 2023-10-24 | 아우리스 헬스, 인코포레이티드 | 기구 샤프트 인장 시스템 및 방법 |
| US12544164B2 (en) | 2021-02-17 | 2026-02-10 | Auris Health, Inc. | Instrument shaft tensioning |
| US12588961B2 (en) | 2021-02-17 | 2026-03-31 | Auris Health, Inc. | Engagement control of instrument feeder devices |
| KR20220160165A (ko) * | 2021-05-26 | 2022-12-06 | 서울대학교병원 | 기계학습을 이용하여 분석한 환자 영상 정보를 기반으로 한 환자 맞춤형 일측폐환기용 이중기관지 튜브 제조 시스템, 이에 따라 제조된 환자 맞춤형 일측폐환기용 이중기관지 튜브 및 이를 포함하는 키트 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2020513904A (ja) | 2020-05-21 |
| WO2018125917A8 (en) | 2018-10-11 |
| KR102536940B1 (ko) | 2023-05-30 |
| WO2018125917A1 (en) | 2018-07-05 |
| AU2017388217B2 (en) | 2022-10-27 |
| JP7427829B2 (ja) | 2024-02-05 |
| KR102619317B1 (ko) | 2024-01-03 |
| JP7258755B2 (ja) | 2023-04-17 |
| CN108882966B (zh) | 2022-04-12 |
| EP3562423A1 (en) | 2019-11-06 |
| KR20230082051A (ko) | 2023-06-08 |
| AU2017388217A1 (en) | 2019-05-02 |
| CN108882966A (zh) | 2018-11-23 |
| JP2023103211A (ja) | 2023-07-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7427829B2 (ja) | 可撓性器具挿入のための装置 | |
| US11771309B2 (en) | Detecting endolumenal buckling of flexible instruments | |
| US20200268459A1 (en) | Flexible instrument insertion using an adaptive insertion force threshold | |
| US12507883B2 (en) | Endolumenal object sizing | |
| US12290239B2 (en) | Automated calibration of surgical instruments with pull wires | |
| US12075974B2 (en) | Instrument calibration | |
| US20240065780A1 (en) | Vector-based luminal network branch mapping | |
| US12582485B2 (en) | Multiple-input instrument position determination | |
| US20210169589A1 (en) | Image-based airway analysis and mapping | |
| US12475591B2 (en) | Vision-based 6DOF camera pose estimation in bronchoscopy |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| A201 | Request for examination | ||
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| R17-X000 | Change to representative recorded |
St.27 status event code: A-3-3-R10-R17-oth-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PX0901 | Re-examination |
St.27 status event code: A-2-3-E10-E12-rex-PX0901 |
|
| PX0701 | Decision of registration after re-examination |
St.27 status event code: A-3-4-F10-F13-rex-PX0701 |
|
| X701 | Decision to grant (after re-examination) | ||
| GRNT | Written decision to grant | ||
| PA0104 | Divisional application for international application |
St.27 status event code: A-0-1-A10-A18-div-PA0104 St.27 status event code: A-0-1-A10-A16-div-PA0104 |
|
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| U11 | Full renewal or maintenance fee paid |
Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE) Year of fee payment: 4 |