KR20190140328A - 이동 타겟을 검출하는 전자 스캐너 - Google Patents
이동 타겟을 검출하는 전자 스캐너 Download PDFInfo
- Publication number
- KR20190140328A KR20190140328A KR1020180067007A KR20180067007A KR20190140328A KR 20190140328 A KR20190140328 A KR 20190140328A KR 1020180067007 A KR1020180067007 A KR 1020180067007A KR 20180067007 A KR20180067007 A KR 20180067007A KR 20190140328 A KR20190140328 A KR 20190140328A
- Authority
- KR
- South Korea
- Prior art keywords
- flight
- target
- flight target
- electronic scanner
- distance
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
- 238000001514 detection method Methods 0.000 claims description 26
- 238000000034 method Methods 0.000 claims description 20
- 238000005259 measurement Methods 0.000 claims description 6
- 241000195493 Cryptophyta Species 0.000 claims 1
- 230000005540 biological transmission Effects 0.000 description 21
- 238000004891 communication Methods 0.000 description 8
- 238000010586 diagram Methods 0.000 description 6
- 230000008901 benefit Effects 0.000 description 5
- 238000012545 processing Methods 0.000 description 5
- 238000013459 approach Methods 0.000 description 3
- 239000012634 fragment Substances 0.000 description 3
- 230000006866 deterioration Effects 0.000 description 2
- LIWAQLJGPBVORC-UHFFFAOYSA-N ethylmethylamine Chemical compound CCNC LIWAQLJGPBVORC-UHFFFAOYSA-N 0.000 description 2
- 230000007257 malfunction Effects 0.000 description 2
- 230000007246 mechanism Effects 0.000 description 2
- 238000003491 array Methods 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000004927 fusion Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000006855 networking Effects 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 239000000758 substrate Substances 0.000 description 1
- 230000007723 transport mechanism Effects 0.000 description 1
- 238000012795 verification Methods 0.000 description 1
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 1
Images






Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/02—Systems using reflection of radio waves, e.g. primary radar systems; Analogous systems
- G01S13/06—Systems determining position data of a target
- G01S13/42—Simultaneous measurement of distance and other co-ordinates
- G01S13/426—Scanning radar, e.g. 3D radar
- G01S13/428—Scanning radar, e.g. 3D radar within the pulse scanning systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C39/00—Aircraft not otherwise provided for
- B64C39/02—Aircraft not otherwise provided for characterised by special use
- B64C39/024—Aircraft not otherwise provided for characterised by special use of the remote controlled vehicle type, i.e. RPV
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U10/00—Type of UAV
- B64U10/80—UAVs characterised by their small size, e.g. micro air vehicles [MAV]
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S13/00—Systems using the reflection or reradiation of radio waves, e.g. radar systems; Analogous systems using reflection or reradiation of waves whose nature or wavelength is irrelevant or unspecified
- G01S13/88—Radar or analogous systems specially adapted for specific applications
- G01S13/93—Radar or analogous systems specially adapted for specific applications for anti-collision purposes
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/04—Display arrangements
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/02—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S13/00
- G01S7/28—Details of pulse systems
- G01S7/282—Transmitters
-
- B64C2201/146—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U2201/00—UAVs characterised by their flight controls
- B64U2201/20—Remote controls
Landscapes
- Engineering & Computer Science (AREA)
- Remote Sensing (AREA)
- Radar, Positioning & Navigation (AREA)
- Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- General Physics & Mathematics (AREA)
- Aviation & Aerospace Engineering (AREA)
- Electromagnetism (AREA)
- Mechanical Engineering (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
Description
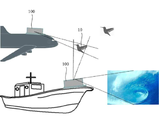
도 1a는 본 발명에 따른 타겟을 검출하는 전자 스캐너가 활용될 수 있는 분야를 나타낸다.
도 1b는 본 발명의 일 실시 예에 따른 비행 타겟을 검출하는 전자 스캐너의 개념도를 나타낸다.
도 1c는 본 발명의 다른 실시 예에 따른 비행 타겟을 검출하는 전자 스캐너의 개념도를 나타낸다.
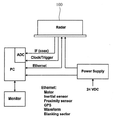
도 2는 본 발명에 따른 전자 스캐너와 인접하는 구성 요소들 간의 인터페이스를 나타낸다.
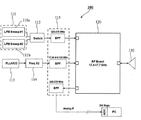
도 3은 본 발명에 따른 타겟을 검출하는 선박용 전자 스캐너의 블록도를 나타낸다.
도 4는 본 발명에 따른 전자 스캐너의 배열 안테나의 구조를 나타낸다.
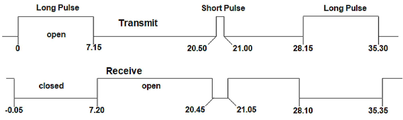
도 5는 본 발명의 일 실시예에 따른 송신 구간과 수신 구간에서의 파형을 나타낸다.
도 6은 본 발명에 따른 다수의 센서들과 프로세서 간의 시스템 아키텍처를 나타낸다.
도 7은 본 발명에 따른 입력 신호의 신호 종류에 우선 순위를 나타낸다.
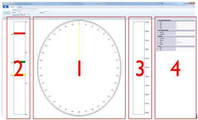
도 8은 본 발명에 따른 디스플레이의 메인 화면 구성을 나타낸다.
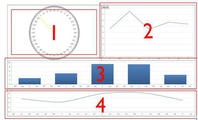
도 9는 본 발명에 따른 디스플레이의 서브 화면 구성을 나타낸다.
도 10은 본 발명에 따른 항해 정보를 전송하는 프로토콜 스택을 나타낸다.
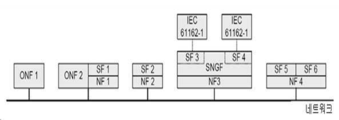
도 11은 본 발명에 따른 레이더 이미지 전송을 위한 네트워크 장비들의 네트워크 토폴로지를 나타낸다.
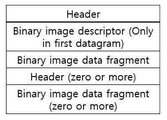
도 12는 본 발명에 따라 전송되는 레이더 바이너리 이미지의 구조를 나타낸다.
| Zone | Range(m) | Delay(㎲) | Pulse(㎲) | PRI(㎲) |
| Far | 1072 - 2002 | 7.15-13.35 | 7.15 | 20.50 |
| Near | 75-1072 | 0.50-7.15 | 0.50 | 7.65 |
| Zone | Range(m) | Delay(㎲) | Pulse(㎲) | PRI(㎲) |
| Far | 2000 - 4000 | 13.33 - 26.66 | 13.33 | 39.99 |
| Middle | 1072 - 2000 | 7.15-13.33 | 7.15 | 20.48 |
| Near | 75-1072 | 0.50-7.15 | 0.50 | 7.65 |
111, 111a, 111b: 선형 주파수 변조부
112: 스위치
113: PLL/VCO
114: 주파수 체배기(114)
115: 대역 통과 필터
120: 송수신부
130: 안테나, 배열 안테나
Claims (10)
- 비행 타겟을 검출하는 전자 스캐너에 있어서,
상기 비행 타겟으로 전파를 송수신하도록 구성된 배열 안테나; 및
상기 비행 타겟으로부터 반사되어 수신된 전파의 위상(phase)에 따라 상기 비행 타겟의 타입을 결정하고, 상기 전파의 크기(amplitude)에 따라 상기 비행 타겟의 방향과 상기 비행 타겟과의 거리를 판단하는 제어부를 포함하는, 전자 스캐너. - 제1 항에 있어서,
상기 제어부는,
원거리 비행 타겟을 검출하기 위해 긴 펄스 듀레이션(long pulse duration)을 갖는 제1 펄스와, 근거리 비행 타겟을 검출하기 위해 짧은 펄스 듀레이션(short pulse duration)을 갖는 제2 펄스를 생성하는 것을 특징으로 하는, 전자 스캐너. - 제1 항에 있어서,
상기 긴 펄스 듀레이션에 해당하는 제1 시간 구간 동안 상기 제1펄스를 상기 배열 안테나 전체를 이용하여 상기 원거리 비행 타겟으로 송신하고, 상기 짧은 펄스 듀레이션에 해당하는 제2 시간 구간 동안 상기 제2펄스를 상기 배열 안테나 일부를 이용하여 상기 근거리 비행 타겟으로 송신하도록 구성된 송수신부를 포함하는, 전자 스캐너. - 제1 항에 있어서,
상기 비행 타겟과의 대략적인 거리를 검출하도록 구성된 센서를 더 포함하고,
상기 제어부는,
상기 센서에 의해 검출된 상기 비행 타겟과의 거리가 원거리이면 상기 제1 시간 구간 동안 상기 제1 펄스를 송신하고, 상기 제2 시간 구간 동안 상기 제2 펄스를 송신하지 않도록 상기 송수신부를 제어하고,
상기 센서에 의해 검출된 상기 비행 타겟과의 거리가 근거리이면 상기 제1 시간 구간 동안 상기 제1 펄스를 송신하지 않고, 상기 제2 시간 구간 동안 상기 제2 펄스를 송신하도록 상기 송수신부를 제어하는 것을 특징으로 하는, 전자 스캐너. - 제2 항에 있어서,
상기 비행 타겟이 이동하여 근접함에 따라 상기 근거리 비행 타겟으로 판단된 경우, 상기 근거리 비행 타겟으로부터 상기 제2 시간 구간에 후속하는 제2 수신 구간 동안 수신된 제2 전파의 크기와 상기 비행 타겟의 이동 속도에 따라 상기 비행 타겟의 방향과 상기 비행 타겟과의 거리를 정밀하게 판단하는 것을 특징으로 하는, 전자 스캐너. - 제2 항에 있어서,
상기 배열 안테나는 상기 송수신부에 연결되어 상기 비행 타겟으로 전파를 방사하고,
상기 제어부는
상기 비행 타겟이 상기 근거리 비행 타겟으로 판단된 경우, 상기 배열 안테나 일부를 이용하여 넓은 빔폭(WB: Wide Beamwidth)으로 상기 근거리 비행 타겟으로 상기 전파를 방사하고, 상기 근거리 비행 타겟으로부터 수신된 제1 전파에 기반하여 상기 근거리 비행 타겟의 대략적인 거리와 각도를 추정하고,
상기 비행 타겟이 이동하여 멀어짐에 따라 상기 원거리 비행 타겟으로 판단된 경우, 상기 배열 안테나 전체를 이용하여 상기 추정된 각도를 포함하는 일정 범위 내에서 좁은 빔폭(NB: Narrow Beamwidth)으로 상기 원거리 비행 타겟으로 상기 전파를 방사하고, 상기 원거리 비행 타겟으로부터 수신된 제2 전파에 기반하여 상기 원거리 비행 타겟의 정밀한 거리와 각도를 추정하는, 전자 스캐너. - 제2 항에 있어서,
상기 배열 안테나는 상기 송수신부에 연결되어 상기 비행 타겟으로 전파를 방사하고,
상기 제어부는
상기 비행 타겟이 상기 원거리 비행 타겟으로 판단된 경우, 상기 배열 안테나 전체를 이용하여 일정 빔 간격을 갖는 좁은 빔폭(WB)으로 상기 원거리 비행 타겟으로 상기 전파를 방사하고, 상기 원거리 비행 타겟으로부터 수신된 제1 전파에 기반하여 상기 원거리 비행 타겟의 대략적인 거리와 각도를 추정하고,
상기 비행 타겟이 이동하여 근접함에 따라 상기 근거리 비행 타겟으로 판단된 경우, 상기 배열 안테나 전체를 이용하여 상기 추정된 각도를 포함하는 일정 범위 내에서 좁은 빔폭(NB)으로 상기 근거리 비행 타겟으로 상기 전파를 방사하고, 상기 근거리 비행 타겟으로부터 수신된 제2 전파에 기반하여 상기 근거리 비행 타겟의 정밀한 거리와 각도를 추정하는, 전자 스캐너. - 제1 항에 있어서,
상기 전자 스캐너는 선박 내에 설치되어 파도(wave)와 조류(bird)를 검출하고,
상기 제어부로 입력되는 입력 신호는 위치 및 시각, 속도, 선수 방향, 항해 방향 및 선회율을 나타내는 제1 내지 제5 입력 신호를 포함하고,
상기 제어부에서 출력되는 출력 신호는 WDD (Wave Detector Data)와 BDD (Bird Detector Data)이고,
상기 WDD는 파도 검출 레이더에 해당하는 상기 전자 스캐너에 의해 제공되는 시각, 위도, 경도, 파고(wave height) 및 파도 각도(wave direction) 정보를 포함하고,
상기 BDD는 조류 검출 레이더에 해당하는 상기 전자 스캐너에 의해 제공되는 시각, 위도, 경도, 비행 높이(flying height) 및 비행 각도(flying direction) 정보를 포함하는, 전자 스캐너. - 제1 항에 있어서,
상기 전자 스캐너는 차량 지붕 또는 건물 옥상에 설치되어 드론(drone)을 검출하고,
상기 제어부로 입력되는 입력 신호는 위치 및 시각, 속도, 차량 지향 방향, 차량 이동 방향 및 선회율을 나타내는 제1 내지 제5 입력 신호를 포함하고,
상기 제어부에서 출력되는 출력 신호는 DDD (Drone Detector Data)이고,
상기 DDD는 드론 검출 레이더에 해당하는 상기 전자 스캐너에 의해 제공되는 시각, 위도, 경도, 비행 높이(flying height) 및 비행 각도(flying direction) 정보를 포함하고,
상기 제어부는 상기 비행 높이 및 비행 각도 정보에 기반하여 상기 드론과 충돌이 발생할 것이라고 판단되면, 상기 드론의 비행 항로가 변경되도록 제어하는 제어 신호를 상기 배열 안테나를 통해 상기 드론으로 송신하는 것을 특징으로 하는, 전자 스캐너. - 제1 항에 있어서,
상기 제어부는 상기 비행 타겟에 해당하는 조류 및 드론을 검출하고,
상기 조류 및 드론에 대한 측정 결과를 표시하는 디스플레이를 더 포함하고,
상기 디스플레이는,
상기 검출된 비행 타겟의 비행 높이를 포함하여 전체 비행 타겟의 위치를 좌표(polar coordinate) 상에서 표시하기 위한 레이다 이미지 표시부;
상기 검출된 비행 타겟의 해당 각도에서 최소, 최대 및 평균 비행 높이를 표시하는 제1 비행 높이 표시부;
상기 해당 각도를 포함하는 설정 범위 내의 각 비행체의 비행 높이를 표시하는 제2 비행 높이 표시부; 및
Course of Ground (COG), Speed over Ground (SOG) 및 위도/경도를 포함하는 GPS 데이터, 헤딩(Heading) 정보 및 기타 정보를 표시하는 정보 표시부를 포함하는, 전자 스캐너.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180067007A KR20190140328A (ko) | 2018-06-11 | 2018-06-11 | 이동 타겟을 검출하는 전자 스캐너 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180067007A KR20190140328A (ko) | 2018-06-11 | 2018-06-11 | 이동 타겟을 검출하는 전자 스캐너 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20190140328A true KR20190140328A (ko) | 2019-12-19 |
Family
ID=69056313
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180067007A Ceased KR20190140328A (ko) | 2018-06-11 | 2018-06-11 | 이동 타겟을 검출하는 전자 스캐너 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR20190140328A (ko) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113960581A (zh) * | 2021-10-26 | 2022-01-21 | 众芯汉创(北京)科技有限公司 | 一种应用于变电站并结合雷达的无人机目标探测系统 |
| WO2025062597A1 (ja) * | 2023-09-22 | 2025-03-27 | 三菱電機株式会社 | レーダ制御装置、レーダ制御方法及びレーダ装置 |
-
2018
- 2018-06-11 KR KR1020180067007A patent/KR20190140328A/ko not_active Ceased
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113960581A (zh) * | 2021-10-26 | 2022-01-21 | 众芯汉创(北京)科技有限公司 | 一种应用于变电站并结合雷达的无人机目标探测系统 |
| CN113960581B (zh) * | 2021-10-26 | 2024-06-04 | 众芯汉创(北京)科技有限公司 | 一种应用于变电站并结合雷达的无人机目标探测系统 |
| WO2025062597A1 (ja) * | 2023-09-22 | 2025-03-27 | 三菱電機株式会社 | レーダ制御装置、レーダ制御方法及びレーダ装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12571868B2 (en) | Doppler null scanning for coordination including expendable platforms (spatial awareness) | |
| EP1872148B1 (en) | Positioning system with intentional multi-path signal | |
| US8217836B1 (en) | Tactical relative navigation using orientation transfer and ranging | |
| US10502821B2 (en) | Radar imaging system | |
| US7466262B2 (en) | Positioning system with a sparse antenna array | |
| US10454425B2 (en) | Automatic bias controller for a pulsed power amplifier | |
| WO2005116682A1 (en) | An arrangement for accurate location of objects | |
| US20050270228A1 (en) | Radar system for local positioning | |
| US10890659B2 (en) | Light-weight radar system | |
| US20250035773A1 (en) | Methods and systems for flying small object detection using radar | |
| US12523759B1 (en) | Reflector installations for radar-based navigation | |
| US11086019B2 (en) | Atomic clock base navigation system for on-the-move radar, obfuscation, sensing, and ad-hoc third party localization | |
| US11719782B2 (en) | One-way time-of-flight localization using sonic and electromagnetic signals for mobile ad hoc networks | |
| JP3753121B2 (ja) | レーダ装置およびレーダシステム | |
| JPWO2017169300A1 (ja) | アンテナ装置、レーダシステム、及びアンテナ回転方法 | |
| US20040170085A1 (en) | Bistatic azimuth detection system and detection method | |
| JPH09297175A (ja) | 追尾レーダ装置 | |
| US7280072B2 (en) | System for the relative navigation of aircraft and spacecraft using a phased array antenna | |
| RU2316021C2 (ru) | Многоканальная радиолокационная система летательного аппарата | |
| KR20190124567A (ko) | 타겟을 검출하는 선박용 전자 스캐너 | |
| CN119213329A (zh) | 用于改进独立无线电系统的同信道操作的方法和装置 | |
| JP2005291806A (ja) | レーダ装置 | |
| KR20190129282A (ko) | 복수의 전자 스캐너를 이용하여 타겟을 검출하는 타겟 검출 시스템 | |
| RU2859098C1 (ru) | Способ управления беспилотным летательный аппаратом и комплекс для его реализации | |
| US12618929B2 (en) | Navigational beaconing via doppler null scanning (DNS) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20180611 |
|
| PA0201 | Request for examination | ||
| PG1501 | Laying open of application | ||
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20200110 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20200414 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20200110 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |