KR20200031987A - 전기 자동차의 제동을 위한 제동 시스템 - Google Patents
전기 자동차의 제동을 위한 제동 시스템 Download PDFInfo
- Publication number
- KR20200031987A KR20200031987A KR1020190079977A KR20190079977A KR20200031987A KR 20200031987 A KR20200031987 A KR 20200031987A KR 1020190079977 A KR1020190079977 A KR 1020190079977A KR 20190079977 A KR20190079977 A KR 20190079977A KR 20200031987 A KR20200031987 A KR 20200031987A
- Authority
- KR
- South Korea
- Prior art keywords
- braking
- regenerative braking
- pedal
- electric vehicle
- range
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000001172 regenerating effect Effects 0.000 claims abstract description 129
- 238000006073 displacement reaction Methods 0.000 claims abstract description 29
- 238000000034 method Methods 0.000 claims description 21
- 230000007423 decrease Effects 0.000 claims description 6
- 230000003213 activating effect Effects 0.000 claims description 3
- CURLTUGMZLYLDI-UHFFFAOYSA-N Carbon dioxide Chemical compound O=C=O CURLTUGMZLYLDI-UHFFFAOYSA-N 0.000 description 8
- 230000006870 function Effects 0.000 description 8
- 230000008569 process Effects 0.000 description 8
- 239000000446 fuel Substances 0.000 description 6
- 229910002092 carbon dioxide Inorganic materials 0.000 description 4
- 230000008859 change Effects 0.000 description 4
- 230000009467 reduction Effects 0.000 description 4
- 230000001105 regulatory effect Effects 0.000 description 3
- 230000004044 response Effects 0.000 description 3
- 230000005540 biological transmission Effects 0.000 description 2
- 239000001569 carbon dioxide Substances 0.000 description 2
- 238000002485 combustion reaction Methods 0.000 description 2
- 230000007246 mechanism Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- UFHFLCQGNIYNRP-UHFFFAOYSA-N Hydrogen Chemical compound [H][H] UFHFLCQGNIYNRP-UHFFFAOYSA-N 0.000 description 1
- 230000001133 acceleration Effects 0.000 description 1
- 230000006978 adaptation Effects 0.000 description 1
- 230000033228 biological regulation Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 230000000994 depressogenic effect Effects 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 229910052739 hydrogen Inorganic materials 0.000 description 1
- 239000001257 hydrogen Substances 0.000 description 1
- 230000007257 malfunction Effects 0.000 description 1
- 239000003208 petroleum Substances 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L7/00—Electrodynamic brake systems for vehicles in general
- B60L7/24—Electrodynamic brake systems for vehicles in general with additional mechanical or electromagnetic braking
- B60L7/26—Controlling the braking effect
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/18—Propelling the vehicle
- B60W30/18009—Propelling the vehicle related to particular drive situations
- B60W30/18109—Braking
- B60W30/18127—Regenerative braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T1/00—Arrangements of braking elements, i.e. of those parts where braking effect occurs specially for vehicles
- B60T1/02—Arrangements of braking elements, i.e. of those parts where braking effect occurs specially for vehicles acting by retarding wheels
- B60T1/10—Arrangements of braking elements, i.e. of those parts where braking effect occurs specially for vehicles acting by retarding wheels by utilising wheel movement for accumulating energy, e.g. driving air compressors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
- B60L15/2009—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed for braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L58/00—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles
- B60L58/10—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles for monitoring or controlling batteries
- B60L58/12—Methods or circuit arrangements for monitoring or controlling batteries or fuel cells, specially adapted for electric vehicles for monitoring or controlling batteries responding to state of charge [SoC]
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L7/00—Electrodynamic brake systems for vehicles in general
- B60L7/10—Dynamic electric regenerative braking
- B60L7/18—Controlling the braking effect
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L7/00—Electrodynamic brake systems for vehicles in general
- B60L7/24—Electrodynamic brake systems for vehicles in general with additional mechanical or electromagnetic braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T7/00—Brake-action initiating means
- B60T7/02—Brake-action initiating means for personal initiation
- B60T7/04—Brake-action initiating means for personal initiation foot actuated
- B60T7/042—Brake-action initiating means for personal initiation foot actuated by electrical means, e.g. using travel or force sensors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T7/00—Brake-action initiating means
- B60T7/02—Brake-action initiating means for personal initiation
- B60T7/04—Brake-action initiating means for personal initiation foot actuated
- B60T7/06—Disposition of pedal
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T8/00—Arrangements for adjusting wheel-braking force to meet varying vehicular or ground-surface conditions, e.g. limiting or varying distribution of braking force
- B60T8/17—Using electrical or electronic regulation means to control braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/18—Conjoint control of vehicle sub-units of different type or different function including control of braking systems
- B60W10/184—Conjoint control of vehicle sub-units of different type or different function including control of braking systems with wheel brakes
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G1/00—Controlling members, e.g. knobs or handles; Assemblies or arrangements thereof; Indicating position of controlling members
- G05G1/30—Controlling members actuated by foot
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2250/00—Driver interactions
- B60L2250/26—Driver interactions by pedal actuation
- B60L2250/28—Accelerator pedal thresholds
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60T—VEHICLE BRAKE CONTROL SYSTEMS OR PARTS THEREOF; BRAKE CONTROL SYSTEMS OR PARTS THEREOF, IN GENERAL; ARRANGEMENT OF BRAKING ELEMENTS ON VEHICLES IN GENERAL; PORTABLE DEVICES FOR PREVENTING UNWANTED MOVEMENT OF VEHICLES; VEHICLE MODIFICATIONS TO FACILITATE COOLING OF BRAKES
- B60T2270/00—Further aspects of brake control systems not otherwise provided for
- B60T2270/60—Regenerative braking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/08—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of electric propulsion units, e.g. motors or generators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/24—Energy storage means
- B60W2510/242—Energy storage means for electrical energy
- B60W2510/244—Charge state
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2200/00—Type of vehicle
- B60Y2200/90—Vehicles comprising electric prime movers
- B60Y2200/91—Electric vehicles
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G1/00—Controlling members, e.g. knobs or handles; Assemblies or arrangements thereof; Indicating position of controlling members
- G05G1/30—Controlling members actuated by foot
- G05G1/40—Controlling members actuated by foot adjustable
- G05G1/405—Controlling members actuated by foot adjustable infinitely adjustable
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G1/00—Controlling members, e.g. knobs or handles; Assemblies or arrangements thereof; Indicating position of controlling members
- G05G1/30—Controlling members actuated by foot
- G05G1/46—Means, e.g. links, for connecting the pedal to the controlled unit
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
-
- Y02T10/7005—
-
- Y02T10/7044—
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Power Engineering (AREA)
- Physics & Mathematics (AREA)
- Electromagnetism (AREA)
- Combustion & Propulsion (AREA)
- Automation & Control Theory (AREA)
- Chemical & Material Sciences (AREA)
- General Physics & Mathematics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Development (AREA)
- Sustainable Energy (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Regulating Braking Force (AREA)
Abstract
Description
도 1은 종래의 제동 시스템에 따른 페달 변위의 함수로써의 제동력을 개략적으로 도시한다.
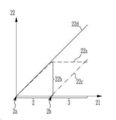
도 2는 본 발명의 실시 예에 따른 제동 시스템에 관한 페달 변위의 함수로써의 제동력을 개략적으로 도시한다.
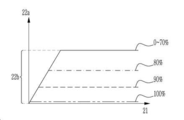
도 3은 본 발명의 예시적인 실시 예에 따른 도 2의 제동 시스템의 트랙션 배터리의 상이한 충전 상태에 대한 페달 변위의 함수로서의 회생 제동력을 도시한다.
도 4는 본 발명의 예시적인 실시 예에 따른 도 3의 트랙션 배터리의 상이한 충전 상태에 대한 페달 변위의 함수로서의 제동력을 개략적으로 도시한다.
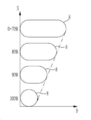
도 5는 본 발명의 예시적인 실시 예에 따른 트랙션 배터리의 상이한 충전 상태에 대한 도 2의 제동 시스템에 서 사용되는 가로 방향으로 연장된 구멍을 도시한다.
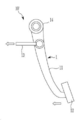
도 6은 종래의 일 실시 예에 따른 제동 시스템을 개략적으로 도시한다.
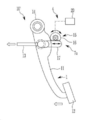
도 7은 본 발명의 실시 예에 따른 제동 시스템을 개략적으로 도시한다.
도 8은 본 발명의 다른 실시 예에 따른 제동 시스템을 개략적으로 도시한다.
도 9는 본 발명의 다른 실시 예에 따른 제동 시스템을 개략적으로 도시한다.
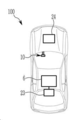
도 10은 도 7 내지 도 9에 따른 본 발명의 실시 예의 제동 시스템을 포함하는 전기 자동차를 개략적으로 도시한다.
특정의 실시 예가 본 명세서에 도시되고 설명되었지만, 당업자는 다양한 대체 및/또는 등가의 구현 예가 본 발명의 명세서에 설명된 특정 실시 예를 대체 할 수 있음을 이해할 것이다. 일반적으로, 본 출원은 여기에서 논의된 특정 실시 예의 임의의 개조 또는 변형을 포괄하도록 의도된다.
도시된 도면들은 본 발명의 예시적인 실시 예들을 도시하고 설명과 함께 본 발명의 원리를 설명하는 역할을한다. 본 발명의 다른 실시 예들 및 본 발명의 다수의 의도된 이점들은 다음의 상세한 설명을 참조함으로써 더 잘 이해 될 수 있다. 도면의 구성 요소는 서로에 대해 스케일링 할 필요는 없다. 도면들에서, 달리 지시되지 않는 한, 동일한 참조 번호는 동일하거나 기능적으로 유사한 구성 요소를 나타낸다.
2: 회생 제동 범위
2a: 초기 위치
2b: 최대 복귀 위치
3: 기계 제동 범위
4: 브레이크 제어기
5: SOC
6: 트랙션 배터리
7a: 선형 페달 조절기
7b: 편심 페달 조절기
7c: 회전 페달 조절기
8: 연장된 구멍
9: 구멍 길이
10, 10': 제동 시스템
11: 브레이크 레버
12: 풋 패드
13: 푸시 로드
14: 지지점
15: 전기 조절 모터
16, 16a, 16b: 톱니 휠
17: 랙
18: 편심 요소
19: 나사 스핀들
20: 제어 유닛
21: 페달 변위
22: 제동력
22a: 회생 제동력
22b: 최대 회생 제동력
22c: 기계 제동력
22d: 총제동력
23: 전기 엔진
24: 연소 기관
100: 전기 자동차
Claims (18)
- 브레이크 페달과 브레이크 제어기를 포함하는 전기 자동차의 제동을 위한 제동 시스템으로써,
상기 브레이크 페달은 브레이크 페달의 초기 위치에서부터 브레이크 페달의 최대 복귀 위치까지의 페달 변위를 의미하는 회생 제동 범위; 및 브레이크 페달의 최대 복귀 위치에서 시작하는 기계 제동 범위를 포함하고,
상기 브레이크 제어기는 상기 페달 변위에 기초하여 상기 전기 자동차의 감속을 활성화시키고,
상기 회생 제동 범위 내의 회생 제동 및 상기 기계 제동 범위 내의 기계 제동에 기초하여 상기 전기 자동차의 감속을 활성화시키며,
전기 자동차의 트랙션 배터리의 SOC(stage of charge)에 기초하여 상기 회생 제동 범위를 조절하는 전기 자동차의 제동을 위한 제동 시스템. - 제1항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리의 SOC가 증가함에 따라 상기 회생 제동 범위를 연속적으로 감소시키는 전기 자동차의 제동을 위한 제동 시스템. - 제2 항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리의 SOC가 미리 정해진 충전 임계치를 초과하면, 상기 회생 제동 범위를 감소하기 시작하는 전기 자동차의 제동을 위한 제동 시스템. - 제3 항에 있어서,
상기 브레이크 제어기는
페달 변위가 상기 최대 복귀 위치와 같아진 후, 상기 전기 자동차의 최대 이용 가능한 회생 제동력에 도달하도록 상기 회생 제동 범위를 조절하는 전기 자동차의 제동을 위한 제동 시스템. - 제4 항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리가 에러 상태이거나, 상기 트랙션 배터리가 완충된 상태이면, 상기 회생 제동 범위를 '0'으로 감소시키는 전기 자동차의 제동을 위한 제동 시스템. - 제5 항에 있어서,
상기 브레이크 제어기는
상기 회생 제동 범위를 조절하는 페달 조절기를 포함하는 전기 자동차의 제동을 위한 제동 시스템. - 제6항에 있어서,
상기 페달 조절기는 상기 브레이크 페달에 부착되는 전기 자동차의 제동을 위한 제동 시스템. - 제7 항에 있어서,
상기 페달 조절기는
상기 회생 제동 범위를 선형적으로 조절하는 선형 페달 조절기, 상기 회생 제동 범위를 편심 요소로 조절하는 편심 페달 조절기, 및 상기 회생 제동 범위를 회전 가능하게 조절하는 회전 페달 조절기 중 어느 하나에서 선택되는 전기 자동차의 제동을 위한 제동 시스템. - 제8 항에 있어서,
상기 회생 제동 범위는 상기 브레이크 페달 내의 연장된 구멍에 의해 정의되고,
상기 연장된 구멍은 길이 방향으로 조절되어 상기 회생 제동 범위를 조절하는 전기 자동차의 제동을 위한 제동 시스템. - 전기 엔진;
트랙션 배터리; 및
브레이크 페달과 브레이크 제어기를 포함하는 제동 시스템;
을 포함하고,
상기 브레이크 페달은 상기 브레이크 페달의 초기 위치에서부터 상기 브레이크 페달의 최대 복귀 위치까지의 페달 변위를 의미하는 회생 제동 범위; 및 브레이크 페달의 최대 복귀 위치에서 시작하는 기계 제동 범위를 포함하고,
상기 브레이크 제어기는 상기 페달 변위에 기초하여 상기 전기 자동차의 감속을 활성화시키고,
상기 회생 제동 범위 내의 회생 제동 및 상기 기계 제동 범위 내의 기계 제동에 기초하여 상기 전기 자동차의 감속을 활성화시키며,
상기 트랙션 배터리의 SOC(stage of charge)에 기초하여 상기 회생 제동 범위를 조절하는 전기 자동차. - 제10 항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리의 SOC가 증가함에 따라 상기 회생 제동 범위를 연속적으로 감소시키는 전기 자동차. - 제11 항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리의 SOC가 미리 정해진 충전 임계치를 초과하면, 상기 회생 제동 범위를 감소하기 시작하는 전기 자동차. - 제12 항에 있어서,
상기 브레이크 제어기는
페달 변위가 상기 최대 복귀 위치와 같아진 후, 상기 전기 자동차의 최대 이용 가능한 회생 제동력에 도달하도록 상기 회생 제동 범위를 조절하는 전기 자동차. - 제13 항에 있어서,
상기 브레이크 제어기는
상기 트랙션 배터리가 에러 상태이거나, 상기 트랙션 배터리가 완충된 상태이면, 상기 회생 제동 범위를 '0'으로 감소시키는 전기 자동차. - 제14 항에 있어서,
상기 브레이크 제어기는
상기 회생 제동 범위를 조절하는 페달 조절기를 포함하는 전기 자동차. - 제15 항에 있어서,
상기 페달 조절기는 상기 브레이크 페달에 부착되는 전기 자동차. - 제16 항에 있어서,
상기 페달 조절기는
상기 회생 제동 범위를 선형적으로 조절하는 선형 페달 조절기, 상기 회생 제동 범위를 편심 요소로 조절하는 편심 페달 조절기, 및 상기 회생 제동 범위를 회전 가능하게 조절하는 회전 페달 조절기 중 어느 하나에서 선택되는 전기 자동차. - 제17항에 있어서,
상기 회생 제동 범위는 상기 브레이크 페달 내의 연장된 구멍에 의해 정의되고,
상기 연장된 구멍은 길이 방향으로 조절되어 상기 회생 제동 범위를 조절하는 전기 자동차.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102018215653.0 | 2018-09-14 | ||
| DE102018215653.0A DE102018215653B4 (de) | 2018-09-14 | 2018-09-14 | Bremssystem zum Abbremsen eines Elektrofahrzeugs |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20200031987A true KR20200031987A (ko) | 2020-03-25 |
| KR102715801B1 KR102715801B1 (ko) | 2024-10-10 |
Family
ID=69646573
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020190079977A Active KR102715801B1 (ko) | 2018-09-14 | 2019-07-03 | 전기 자동차의 제동을 위한 제동 시스템 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10759430B2 (ko) |
| KR (1) | KR102715801B1 (ko) |
| CN (1) | CN110901403B (ko) |
| DE (1) | DE102018215653B4 (ko) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102019133676A1 (de) * | 2019-12-10 | 2021-06-10 | Audi Ag | Verfahren zur Steuerung des Bremsbetriebs eines Kraftfahrzeugs |
| US12151566B2 (en) | 2021-06-16 | 2024-11-26 | Anthony Wayne Ashton | System providing additional power to extend ranges of electric vehicles |
| CN113734117B (zh) * | 2021-11-08 | 2022-02-25 | 浙江万泉信息技术有限公司 | 用于新能源汽车再生制动的半解耦制动装置 |
| CN113928286B (zh) | 2021-11-25 | 2022-06-24 | 华为数字能源技术有限公司 | 制动模式切换装置和用于车辆的制动控制系统 |
| CN115782594B (zh) * | 2022-11-17 | 2026-04-24 | 中国第一汽车股份有限公司 | 一种通过制动踏板阻力提示电动汽车电量的方法及装置 |
| US20260091685A1 (en) * | 2024-10-01 | 2026-04-02 | Caterpillar Inc. | Multi-braking system battery life management |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5895100A (en) * | 1996-01-29 | 1999-04-20 | Toyota Jidosha Kabushiki Kaisha | Brake apparatus for an electric vehicle to maximize regenerative energy |
| US20080173490A1 (en) * | 2007-01-20 | 2008-07-24 | Nissan Motor Co., Ltd. | Regenerative braking coordination device |
| US7922265B1 (en) * | 2010-06-11 | 2011-04-12 | GM Global Technology Operations LLC | Method for controlling regenerative and hydraulic braking |
| KR20120111407A (ko) * | 2011-03-31 | 2012-10-10 | 삼성테크윈 주식회사 | 듀얼 제동 장치 및 이를 구비한 차량 |
| US20150344006A1 (en) * | 2014-06-02 | 2015-12-03 | Ford Global Technologies, Llc | Adjustable brake pedal system |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB9320661D0 (en) * | 1993-10-07 | 1993-11-24 | Lucas Ind Public Limited | Electric vehicle having abs |
| US20080245178A1 (en) * | 2003-09-04 | 2008-10-09 | Toyoda Iron Works Co., Ltd. | Apparatus for applying a reaction force to a pivotally supported pedal member upon depression thereof |
| US7232192B2 (en) * | 2004-07-01 | 2007-06-19 | Ford Global Technologies, Llc | Deadband regenerative braking control for hydraulic hybrid vehicle powertrain |
| JP4631477B2 (ja) * | 2005-03-04 | 2011-02-16 | 日産自動車株式会社 | 車両の回生制動制御装置 |
| DE102006019494A1 (de) * | 2006-04-26 | 2007-10-31 | Siemens Ag | Bremssystem für ein Fahrzeug mit Elektromotor |
| DE202010017605U1 (de) * | 2010-02-15 | 2012-10-08 | Robert Bosch Gmbh | Bremskraftverstärker sowie Verfahren und Vorrichtung zu dessen Betrieb |
| JP2013028273A (ja) * | 2011-07-28 | 2013-02-07 | Hitachi Automotive Systems Ltd | 電動倍力装置 |
| JP5830449B2 (ja) * | 2012-08-30 | 2015-12-09 | 日立オートモティブシステムズ株式会社 | 電動車駆動システム |
| US9545849B2 (en) * | 2014-09-19 | 2017-01-17 | Ford Global Technologies, Llc | Vehicle system and method for adapting lift pedal regeneration |
| DE102015217530A1 (de) * | 2015-09-14 | 2017-03-16 | Robert Bosch Gmbh | Bremskraftverstärker für ein Kraftfahrzeug |
-
2018
- 2018-09-14 DE DE102018215653.0A patent/DE102018215653B4/de active Active
- 2018-11-29 CN CN201811442624.3A patent/CN110901403B/zh active Active
- 2018-11-30 US US16/205,965 patent/US10759430B2/en active Active
-
2019
- 2019-07-03 KR KR1020190079977A patent/KR102715801B1/ko active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5895100A (en) * | 1996-01-29 | 1999-04-20 | Toyota Jidosha Kabushiki Kaisha | Brake apparatus for an electric vehicle to maximize regenerative energy |
| US20080173490A1 (en) * | 2007-01-20 | 2008-07-24 | Nissan Motor Co., Ltd. | Regenerative braking coordination device |
| US7922265B1 (en) * | 2010-06-11 | 2011-04-12 | GM Global Technology Operations LLC | Method for controlling regenerative and hydraulic braking |
| KR101264653B1 (ko) * | 2010-06-11 | 2013-05-16 | 지엠 글로벌 테크놀러지 오퍼레이션스 엘엘씨 | 회생 제동 및 유압 제동 제어 방법 |
| KR20120111407A (ko) * | 2011-03-31 | 2012-10-10 | 삼성테크윈 주식회사 | 듀얼 제동 장치 및 이를 구비한 차량 |
| US20150344006A1 (en) * | 2014-06-02 | 2015-12-03 | Ford Global Technologies, Llc | Adjustable brake pedal system |
Also Published As
| Publication number | Publication date |
|---|---|
| US10759430B2 (en) | 2020-09-01 |
| CN110901403B (zh) | 2023-04-11 |
| DE102018215653B4 (de) | 2025-04-10 |
| US20200086875A1 (en) | 2020-03-19 |
| CN110901403A (zh) | 2020-03-24 |
| KR102715801B1 (ko) | 2024-10-10 |
| DE102018215653A1 (de) | 2020-03-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102715801B1 (ko) | 전기 자동차의 제동을 위한 제동 시스템 | |
| US8746813B2 (en) | Vehicle braking device | |
| CN102556035B (zh) | 电动助力装置 | |
| US9180852B2 (en) | Electric booster | |
| US8794719B2 (en) | Brake device for vehicle | |
| JP6317804B2 (ja) | 電気的ブレーキブースタを備えた車両用ブレーキシステム | |
| US20100148571A1 (en) | Regenerative braking actuator apparatus | |
| JP5979101B2 (ja) | 車両 | |
| US10005435B2 (en) | Vehicle brake device | |
| CN101486342A (zh) | 电动增力装置 | |
| CN107082027A (zh) | 车辆用制动系统 | |
| CN106184153A (zh) | 一种液压制动系统 | |
| CN115217871A (zh) | 一种电子机械制动钳、制动系统、汽车和设计方法 | |
| CN102666239A (zh) | 用于控制汽车的驱动单元的方法 | |
| JP6200059B2 (ja) | 車両用ブレーキシステム | |
| CN211308535U (zh) | 带有行星齿轮减速机构的集成式电子液压制动助力装置 | |
| JP2013010469A (ja) | 電動倍力装置 | |
| JP6736399B2 (ja) | 電動ブレーキ装置および電動ブレーキシステム | |
| Yu et al. | Analysis of Energy Consumption on Typical Main Cylinder Booster Based Brake-by-Wire System | |
| KR20190114213A (ko) | 차량의 제동 장치 및 제동 제어 방법 | |
| JP2007022105A (ja) | 車両用制動装置 | |
| Lukic et al. | Effects of electrical loads on 42V automotive power systems | |
| CN211943266U (zh) | 一种带有滚珠丝杠的集成式电子液压制动助力装置 | |
| JP6953077B2 (ja) | 制動装置 | |
| CN211308534U (zh) | 一种集成式电子液压制动助力装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20190703 |
|
| PG1501 | Laying open of application | ||
| A201 | Request for examination | ||
| PA0201 | Request for examination |
Patent event code: PA02012R01D Patent event date: 20220615 Comment text: Request for Examination of Application Patent event code: PA02011R01I Patent event date: 20190703 Comment text: Patent Application |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20231207 Patent event code: PE09021S01D |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
Patent event code: PE07011S01D Comment text: Decision to Grant Registration Patent event date: 20240819 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
Comment text: Registration of Establishment Patent event date: 20241007 Patent event code: PR07011E01D |
|
| PR1002 | Payment of registration fee |
Payment date: 20241007 End annual number: 3 Start annual number: 1 |
|
| PG1601 | Publication of registration |