KR20200047148A - 실시간으로 작동하는 체험 유닛 - Google Patents

실시간으로 작동하는 체험 유닛 Download PDF

Info

Publication number
KR20200047148A
KR20200047148A KR1020180129246A KR20180129246A KR20200047148A KR 20200047148 A KR20200047148 A KR 20200047148A KR 1020180129246 A KR1020180129246 A KR 1020180129246A KR 20180129246 A KR20180129246 A KR 20180129246A KR 20200047148 A KR20200047148 A KR 20200047148A
Authority
KR
South Korea
Prior art keywords
unit
units
pair
experience
user interface
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Withdrawn
Application number
KR1020180129246A
Other languages
English (en)
Inventor
심원섭
정용찬
김영주
Original Assignee
주식회사 상화
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 주식회사 상화 filed Critical 주식회사 상화
Priority to KR1020180129246A priority Critical patent/KR20200047148A/ko
Publication of KR20200047148A publication Critical patent/KR20200047148A/ko
Withdrawn legal-status Critical Current

Links

Images

Classifications

    • GPHYSICS
    • G09EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
    • G09BEDUCATIONAL OR DEMONSTRATION APPLIANCES; APPLIANCES FOR TEACHING, OR COMMUNICATING WITH, THE BLIND, DEAF OR MUTE; MODELS; PLANETARIA; GLOBES; MAPS; DIAGRAMS
    • G09B9/00Simulators for teaching or training purposes
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B25HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25JMANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J13/00Controls for manipulators
    • B25J13/06Control stands, e.g. consoles, switchboards
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B25HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25JMANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/02Sensing devices

Landscapes

  • Engineering & Computer Science (AREA)
  • Robotics (AREA)
  • Mechanical Engineering (AREA)
  • Theoretical Computer Science (AREA)
  • Business, Economics & Management (AREA)
  • Physics & Mathematics (AREA)
  • Educational Administration (AREA)
  • Educational Technology (AREA)
  • General Physics & Mathematics (AREA)
  • Manipulator (AREA)

Abstract

실시간으로 작동하는 체험 유닛이 개시된다. 본 발명의 일 실시 예에 따른 실시간으로 작동하는 체험 유닛은 실시간으로 탑승객에게 증강 현실에 따른 컨텐츠를 제공하고 모션에 따른 안정적인 작동이 이루어지는 실시간으로 작동하는 체험 유닛을 제공한다.

Description

실시간으로 작동하는 체험 유닛{Real-time operating experience units}
본 발명은 3D 게임 엔진의 UI(user Interface)를 이용하여 복수의 로봇 암(Robot Arm)을 실시간으로 제어할 수 있는 것으로서, 보다 상세하게는 실시간으로 작동하는 체험 유닛에 관한 것이다.
일반적으로 반복적인 작업이 수행되는 자동화 생산라인 또는 제조현장에서는 제조용 로봇이 사용된다.
상기 제조용 로봇은 자동차, 반도체 또는 전기전자와 같이 다양한 산업 현장에서 사용되고 있으나, 작업자와의 충돌 또는 상기 로봇 암의 파손을 방지하기 위해 다양한 안정 장비가 구비된 조건에서 사용되고 있다.
최근에는 제조현장을 벗어나 의료, 공연, 영화, 놀이동산, 광고 분야 에서와 같이 다양한 산업 분야에서 다양한 용도로 로봇이 사용되고 있으며, 일 예로 광고용 홍보 효과를 위한 로봇 암이 사용되고 있다.
또한 상기 로봇 암 중 영상과 함께 물리적 움직임을 제공하는 가상현실 장비에도 사용되고 있다. 여기서 가상현실(Virtual Reality, VR)이란 어떤 특정한 환경이나 상황을 컴퓨터로 생성하고, 가상현실을 체험하는 사람이 실제 주변 상황 또는 환경과 상호작용을 하고 있는 것처럼 만들어 주는 인간과 컴퓨터 사이의 인터페이스를 의미한다.
이러한 가상현실은 인공현실, 사이버 공간, 가상세계, 가상환경, 합성환경, 인공환경 등으로도 불리고 있다.
가상현실의 사용 목적은 사람들이 일상적으로 경험하기 어려운 환경을 직접 체험하지 않고도 실제 환경에 들어와 있는 것처럼 보여주고 조작할 수 있게 하는 것으로서, 최근에는 교육, 고급 프로그래밍, 원격조작 등의 분야에 응용되고 있다.
상기 로봇 암은 일 예로 제조현장에서 사용될 때 정해진 구간에서 사전에 입력된 경로를 따라 움직이면서 반복적인 작업을 수행하게 된다.
이 경우 단순 반복 작업에는 로봇 암이 유리할 수 있으나, 각종 공연, 영화, 놀이동산, 광고 분야 에서와 같이 다양한 상황에 따라 다양한 모션으로 구동할 경우에는 제한이 따르게 된다.
일 예로 최근에는 각종 테마파크에 로봇 암을 이용한 놀이기구 또는 체험기구가 등장하고 있으며, 복수의 탑승객이 상기 로봇 암에 탑승하여 다양한 체험을 경험하고 있다.
이와 같이 사용되는 로봇 암은 탑승객이 직접적으로 이동을 조정할 수 있는 수준에 까지 발전하고 있는데, 복수의 탑승객이 상호 간에 대전 또는 미션을 실행하면서 조정을 할 때 실시간으로 이동이 끊기지 않고 안정적으로 작동할 수 있는 조건과, 다양한 콘텐츠를 상기 탑승객에게 제공하여 작동 가능한 수준을 요구하고 있다.
대한민국등록특허 제10-1673978호(1026년 11월 2일)
본 발명의 실시 예들은 복수의 로봇 암에 대한 실시간 제어 및 시뮬레이션된 모션 데이터에 대한 제어를 안전하게 수행할 수 있으며, 탑승객에게 다양한 증강 현실 컨텐츠를 제공하고자 한다.
본 발명의 제1 실시 예에 의한 실시간으로 작동되는 체험 유닛은 복수의 탑승객이 서로 마주보며 각각 이격된 위치에서 탑승 하기 위해 구비된 한 쌍의 탑승체 유닛(110, 110a)과, 상기 한 쌍의 탑승체 유닛(110, 110a)에 일단이 연결되고, 타단이 지면에 지지된 한 쌍의 로봇 암 유닛(120, 120a)과, 상기 한 쌍의 로봇 암 유닛(120, 120a)에 구비된 센서부(130, 130a)와, 상기 한 쌍의 탑승체 유닛(110, 110a)이 작동 영역(operating area)에서 움직이도록 상기 탑승객에 의해 조작이 이루어지는 조작부(140, 140a)를 포함하는 체험 유닛(100, 100a); 상기 체험 유닛(100, 100a)의 전방에 구비되고 상기 탑승객에게 시각적인 영상 정보를 제공 하는 표시 유닛(200, 200a); 상기 체험 유닛(100, 100a)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 한 쌍의 로봇 암 유닛(120, 120a)이 한계 작동 영역(Limit operating area)에서 시간에 따라 다양한 모션으로 이동 되도록 이동 궤적을 계산하는 유저 인터페이스 플랫폼 연산 유닛(310)이 구비된 유저 인터페이스(user interface) 플랫폼(300); 및 상기 유저 인터페이스(user interface) 플랫폼(300)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 유저 인터페이스(user interface) 플랫폼(300)에서 전송된 데이터의 이상 유무를 판단한 후에 실시간으로 피드백을 통해 상기 유저 인터페이스(user interface) 플랫폼(300)의 오작동을 방지하는 브릿지 플랫폼 연산 유닛(410)이 구비된 브릿지 플랫폼(400); 및 상기 브릿지 플랫폼(300)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 체험 유닛(100, 100a)의 시작과 종료 또는 위급 상황을 제어하는 운영 유닛(500)을 포함한다.
상기 한 쌍의 탑승체 유닛(110, 110a)은 탑승객이 탑승할 수 있는 복수개의 탑승 시트(111, 111a)가 구비되고, 상기 복수개의 탑승 시트(111, 111a)에는 조작부(140, 140a)가 각각 구비되되, 상기 조작부(140, 140a)에는 상기 복수개의 탑승 시트(111, 111a) 중 어느 하나의 탑승 시트에 구비되어 상기 각각의 탑승체 유닛(110, 110a)의 이동을 조작하기 위한 제1 조작부(141, 141a)를 포함한다.
상기 한 쌍의 로봇 암 유닛(120, 120a)은 소정의 무게를 갖고 연결된 제1 지지부(121, 121a); 상기 제1 지지부(121, 121a)에서 방사 형태로 다수개가 연장되고 고정부재(2)를 매개로 바닥에 고정된 제2 지지부(122, 122a)를 포함한다.
상기 센서부(130, 130a)는 서로 마주보며 위치된 탑승체 유닛(110, 110a)의 현재 위치에 대한 상호 간의 상대적인 공간 인식과, 상기 탑승체 유닛(110, 110a)의 다양한 모션에 따른 서로 간의 상대 위치에 따른 거리를 감지하는 제1 센서(131, 131a); 상기 탑승객의 음성을 감지하기 위한 제2 센서(132, 132a); 상기 탑승객의 체온과 맥박을 감지하기 위한 제3 센서(133, 133a)를 포함한다.
상기 유저 인터페이스(user interface) 플랫폼(300)은 상기 유저 인터페이스 플랫폼 연산 유닛(310)에 의해 계산된 최소 이동 궤적을 상기 브릿지 플랫폼 연산 유닛(410)으로 전송하되, 상기 탑승객에 의한 조작부(140, 140a)의 조작 방향과 조작 유무에 따라 상기 한 쌍의 탑승체 유닛(110, 110a)이 시간에 따라 가속 또는 감속으로 속도 가변이 이루어지는 것을 특징으로 한다.
상기 유저 인터페이스 플랫폼 연산 유닛(310)은 상기 한 쌍의 탑승체 유닛(110, 110a)이 각각 위치된 현 위치를 기준으로 상기 조작부(140, 140a)가 전방 또는 상측 또는 우측 또는 시계 방향으로 조작될 경우 양의 방향으로 정의되고, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 증가되며, 상기 조작부(140, 140a)가 후방 또는 하측 또는 좌측 또는 반 시계 방향으로 조작될 경우 음의 방향으로 정의하며, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 감소되며, 상기 조작부(140, 140a)가 정지 상태로 조작될 경우 상기 한 쌍의 탑승체 유닛(110, 110a)의 이동 속도가 감소되다가 정지되는 것을 특징으로 한다.
상기 한 쌍의 탑승체 유닛(110, 110a)은 후방에 가상의 공간 연출을 위한 배경을 제공하는 배경 유닛(600, 600a)이 구비되고, 상기 배경 유닛(600, 600a)은 다수개로 분할되고 판 형태로 이루어진 단위 플레이트(601, 601a); 상기 단위 플레이트(601)를 서로 간에 연결하는 힌지(602, 602a); 상기 배경 유닛(600, 600a)의 후방에 구비되고, 상기 단위 플레이트(601, 601a)를 전방 또는 후방을 향해 이동 시키기 위한 피스톤 유닛(603, 603a)을 포함한다.
상기 한 쌍의 탑승체 유닛(110, 110a)은 후방에 가상의 공간 연출을 위한 배경을 제공하는 배경 유닛(700, 700a)이 구비되고, 상기 배경 유닛(700, 700a)은 다수개로 분할되고 반구 형태로 이루어진 단위 플레이트(701, 701a)를 서로 간에 연결하는 슬라이더(702, 702a); 상기 배경 유닛(700, 700a)의 후방에 구비되고, 상기 단위 플레이트(701, 701a)를 전후방을 향해 이동 시키기 위한 피스톤 유닛(703, 703a)을 포함한다.
상기 브릿지 플랫폼 연산 유닛(410)과 실시간으로 상기 한 쌍의 탑승체 유닛(110, 110a)의 모션에 따른 각종 데이터가 실시간으로 피드백되기 위한 체험 유닛 플랫폼(150, 150a)을 더 포함한다.
상기 체험 유닛(100, 100a)에는 상기 탑승객이 상기 한 쌍의 탑승체 유닛(110, 110a)에 각각 탑승하기 위해 구비된 탑승대(800, 800a)가 구비되고, 상기 탑승대(800, 800a)에는 상기 한 쌍의 탑승체 유닛(110, 110a)을 향해 전후 방향으로 상기 탑승대(800, 800a)를 이동시키기 위한 실린더 유닛(810, 810a)이 구비된다.
본 발명의 실시 예들은 복수의 탑승객이 실시간으로 로봇 암 유닛의 모션에 따른 증강 현실 컨텐츠를 다양하게 체험하고, 로봇 암 유닛의 모션에 따른 가속과 감속이 부드럽게 이루어지므로 충격 발생이 최소화 될 수 있어 만족도가 향상된다.
본 발명의 실시 예들은 로봇 암 유닛이 모션에 따라 배경 유닛을 통해 추가 적인 컨텐츠를 제공할 수 있어 탑승객들은 보다 다양하고 역동적인 증강 현실 이미지를 체험할 수 있다.
도 1은 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛의 구성을 도시한 블록도.
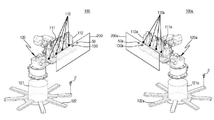
도 2는 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛을 도시한 사시도.
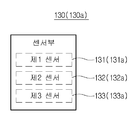
도 3은 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 센서부의 구성을 도시한 블록도.
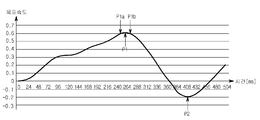
도 4는 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛의 시간에 따른 목표 속도를 일 예로 도시한 그래프.
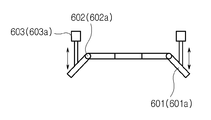
도 5는 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 배경 유닛을 도시한 도면.
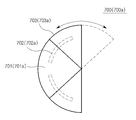
도 6은 본 발명의 다른 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 배경 유닛을 도시한 도면.
도 7은 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 센서부의 구성을 도시한 블록도.
도 8 내지 도 9는 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 탑승대와 실린더 유닛을 도시한 도면.
본 발명의 제1 실시 예에 의한 실시간으로 작동되는 체험 유닛에 대해 도면을 참조하여 설명한다. 참고로 도 1은 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛의 구성을 도시한 블록도 이고, 도 2는 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛을 도시한 사시도 이며, 도 3은 본 발명의 일 실시 예에 의한 실시간으로 작동되는 체험 유닛에 구비된 센서부의 구성을 도시한 블록도 이다.
첨부된 도 1 내지 도 3을 참조하면, 본 실시 예는 한 쌍의 탑승체 유닛(110, 110a)에 복수의 탑승객이 탑승한 상태로 실시간으로 조작을 실시하고, 각종 콘텐츠(게임, 영화, 공간 탐험)를 경험할 수 있도록 3D게임 엔진을 기반으로 다양한 그래픽 화면과 시뮬레이션을 통한 로봇 암의 모션 구동을 손쉽게 실시 및 체험할 수 있다.
본 실시 예는 한 쌍의 로봇 암 유닛(120, 120a)을 제어하기 위해 후술할 유저 인터페이스(user interface) 플랫폼(300)과, 체험 유닛 플랫폼(150, 150a) 사이에 브릿지 플랫폼(400)을 구성하여 상기 유저 인터페이스(user interface) 플랫폼(300)에서 설정된 모션 데이터가 상기 브릿지 플랫폼(400)에 의해 한번 더 제어된 후에 상기 로봇 암 유닛(120, 120a)의 모션 제어가 이루어진다.
상기 브릿지 플랫폼(400)은 유저 인터페이스(user interface) 플랫폼(300)에서 모션 불가능한 데이터가 입력될 경우 상기 체험 유닛 플랫폼(150, 150a)에 데이터가 전송되지 않도록 제어가 가능하여 상기 로봇 암 유닛(120, 120a)에 대한 정확한 작동과 안전 사고 발생을 예방할 수 있다.
이와 같이 상기 브릿지 플랫폼(400)이 구비될 경우 로봇 암 유닛(120, 120a)의 모션에 따른 안정성이 향상되고, 각종 긴급 상황에서도 체험자의 안전 사고 발생을 최소화 할 수 있다.
또한 본 실시 예는 로봇 암 유닛(120, 120a)이 2기 또는 3기 이상인 경우에도 각각 실시간으로 모션 제어가 가능해지고, 개별 로봇 암 유닛의 모션에 따른 한계성과 모션 도중 충돌이 발생되기 이전에 안전하게 제어할 수 있다.
참고로 전술한 모션(motion)은 다축으로 이루어진 로봇 암 유닛(120, 120a)이 시간에 따라 소정의 속도로 이동 또는 회전이 이루어지는 움직임(movement) 또는 동작을 의미한다.
이를 위해 본 실시 예는 복수의 탑승객이 서로 마주보며 각각 이격된 위치에서 탑승 하기 위해 구비된 한 쌍의 탑승체 유닛(110, 110a)과, 상기 한 쌍의 탑승체 유닛(110, 110a)에 일단이 연결되고, 타단이 지면에 지지된 한 쌍의 로봇 암 유닛(120, 120a)과, 상기 한 쌍의 로봇 암 유닛(120, 120a)에 구비된 센서부(130, 130a)와, 상기 한 쌍의 탑승체 유닛(110, 110a)이 작동 영역(operating area)에서 움직이도록 상기 탑승객에 의해 조작이 이루어지는 조작부(140, 140a)를 포함하는 체험 유닛(100, 100a)이 구비된다.
그리고 상기 체험 유닛(100, 100a)은 전방에 구비되고 상기 탑승객에게 시각적인 영상 정보를 제공 하는 표시 유닛(200, 200a)과, 상기 체험 유닛(100, 100a)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 한 쌍의 로봇 암 유닛(120, 120a)이 한계 작동 영역(Limit operating area)에서 시간에 따라 다양한 모션으로 이동 되도록 이동 궤적을 계산하는 유저 인터페이스 플랫폼 연산 유닛(310)이 구비된 유저 인터페이스(user interface) 플랫폼(300) 및 상기 유저 인터페이스(user interface) 플랫폼(300)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 유저 인터페이스(user interface) 플랫폼(300)에서 전송된 데이터의 이상 유무를 판단한 후에 실시간으로 피드백을 통해 상기 유저 인터페이스(user interface) 플랫폼(300)의 오작동을 방지하는 브릿지 플랫폼 연산 유닛(410)이 구비된 브릿지 플랫폼(400)이 구비된다.
또한 상기 브릿지 플랫폼(40)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 체험 유닛(100, 100a)의 시작과 종료 또는 위급 상황을 제어하는 운영 유닛(500)을 포함한다.
상기 체험 유닛(100, 100a)은 도면 기준으로 모두 4명의 탑승객이 탑승 가능한 복수개의 탑승 시트(111, 111a)가 구비되고, 상기 복수개의 탑승 시트(111, 111a)에는 조작부(140, 140a)가 각각 구비된다.
상기 탑승 시트(111, 111a)에는 탑승객이 이탈되지 않도록 어깨를 선택적으로 구속하는 안전 바(112, 112a)가 구비된다. 상기 안전 바(112, 112a)는 상기 브릿지 플랫폼(400)에 의해 작동이 제어된다.
본 실시 예는 일 예로 실시간으로 복수의 탑승객이 상기 표시 장치(200, 200a)를 통해 표시되는 증강 현실(AR) 이미지를 체험하는 체험 유닛일 수 있다.
상기 증강 현실(AR)은 사용자가 눈으로 보는 현실 세계에 가상 물체를 겹쳐 보여주는 기술을 의미한다. 실시간 영상 정보와 음성 정보에 가상 객체를 합성하거나 관련 정보를 합성하여 증간된 정보 서비스를 제공하는 개념으로 인간의 감각과 인식을 확장한다는 측면에서 확장현실(MR: Mixed Reality)이라고 불리기도 한다.
이와 같이 탑승객이 탑승 시트(111, 111a)에 탑승한 상태로 증강 현실에 따른 이미지를 상기 표시 장치(200, 200a)를 통해 서로 마주보는 한 쌍의 탑승체 유닛(110, 110a)의 이동에 따른 3차원 영상을 직접적으로 체험할 수 있다.
상기 표시 장치(200, 200a)에는 카메라 유닛(50, 50a)이 구비되어 있어 서로 마주보며 이격된 한 쌍의 탑승체 유닛(110, 110a)의 움직임에 따른 데이터를 실시간으로 유저 인터페이스 플랫폼 연산 유닛(310)으로 제공한다.
상기 조작부(140, 140a)에는 상기 복수개의 탑승 시트(111, 111a) 중 어느 하나의 탑승 시트에 구비되어 상기 각각의 탑승체 유닛(110, 110a)의 이동을 조작하기 위한 제1 조작부(141, 141a)를 포함한다.
조작부(140, 140a)는 한 명의 탑승객 만이 로봇 암 유닛(120, 120a)의 이동을 제어할 수 있다. 예를 들어 체험 유닛(100, 100a)이 게임형으로 사용될 경우 1명은 조작을 담당하고, 다른 1명은 무기에 대한 조작을 담당하며, 다른 1명은 방어를 위한 조작을 담당하고, 다른 1명은 모션에 필요한 다른 조작을 담당하도록 제2 내지 제n 조작부로 구성된다.
상기 한 쌍의 로봇 암 유닛(120, 120a)은 소정의 무게를 갖고 연결된 제1 지지부(121, 121a)와, 상기 제1 지지부(121, 121a)에서 방사 형태로 다수개가 연장되고 고정부재(2)를 매개로 바닥에 고정된 제2 지지부(122, 122a)를 포함한다.
상기 로봇 암 유닛(120, 120a)은 복수의 탑승객이 탑승하므로 다양한 모션에 따라 하중이 다양하게 발생되고, 모션의 방향에 따라 순간적으로 집중 하중이 발생된다.
본 실시 예는 이러한 로봇 암 유닛(120, 120a)의 모션에 따른 안정적인 지지를 위해 원통 형태로 제1 지지부(121, 121a)가 구비된다. 상기 제1 지지부(121, 121a)는 톤 단위의 무게를 지지하고, 후술할 제2 지지부(122, 122a)의 안정적인 설치를 위해 구비된다.
상기 제2 지지부(122, 122a)는 일 예로 도면에 도시된 바와 같이 소정의 길이로 연장된 플레이트가 사용되고, 고정부재(2)에 의해 바닥에 고정된다.
상기 제2 지지부(112, 112a)는 방사 형태로 연장되므로 상기 로봇 암 유닛(120, 120a)이 전후방 또는 좌우측 또는 상하측 어느 방향으로 이동하는 경우에도 집중 하중이 분산되므로 로봇 암 유닛(120, 120a)이 좌굴 되거나 불안정하게 이동되는 현상이 예방된다.
상기 센서부(130, 130a)는 서로 마주보며 위치된 탑승체 유닛(110, 110a)의 현재 위치에 대한 상호 간의 상대적인 공간 인식과, 상기 탑승체 유닛(110, 110a)의 다양한 모션에 따른 서로 간의 상대 위치에 따른 거리를 감지하는 제1 센서(131, 131a)와, 상기 탑승객의 음성을 감지하기 위한 제2 센서(132, 132a)와, 상기 탑승객의 체온과 맥박을 감지하기 위한 제3 센서(133, 133a)를 포함한다.
상기 제1 센서(131, 131a)는 일 예로 공간센서가 사용되므로 서로 마주보며 상대적으로 움직이는 로봇 암 유닛(120, 120a)의 정확한 모션을 감지할 수 있다.
상기 제1 센서(131, 131a)는 이격 거리에 따른 깊이와 공간을 인식하고, 증강 현실에 대한 데이터를 상기 유저 인터페이스(user interface) 플랫폼(300)으로 전송한다.
상기 유저 인터페이스(user interface) 플랫폼(300)은 입력된 데이터를 기반으로 서로 간에 상대 이동하는 로봇 암 유닛(120, 120a)의 모션에 따른 이동 궤적을 유저 인터페이스 플랫폼 연산 유닛(310)에서 연산한다.
제2 센서(132, 132a)는 일 예로 마이크가 사용되고, 탑승객이 사용하는 다양한 음성 데이터가 입력될 경우 상기 유저 인터페이스 플랫폼 연산 유닛(310)에서 데이터 베이스화 시켜 저장한다.
일 예로 유저 인터페이스 플랫폼 연산 유닛(310)은 긴급 상황에서 자주 사용되는 표현을 사전에 저장하고, 탑승객이 로봇 암 유닛(120, 120a)이 작동 도중에 n회 반복적으로 사용할 경우 위급 상황으로 판단하는 데이터로 사용된다.
이 경우 로봇 암 유닛(120, 120a)은 운영 유닛(500)에 의해 긴급 정지될 수 있어 안전 사고를 사전에 예방할 수 있다.
상기 제3 센서(133, 133a)는 상기 탑승객이 손으로 파지하는 안전 바(112, 112a)에 구비되므로 현재 탑승객의 신체 정보 데이터가 상기 유저 인터페이스 플랫폼 연산 유닛(310)으로 제공된다.
일 예로 상기 탑승객의 체온 또는 맥박이 기준 체온 또는 기준 맥박을 급격히 초과 하여 안정화되지 못할 경우 위급 상황으로 판단하는 데이터로 사용된다. 이 경우 로봇 암 유닛(120, 120a)은 운영 유닛(500)에 의해 긴급 정지될 수 있어 안전 사고를 사전에 예방할 수 있다.
상기 유저 인터페이스(user interface) 플랫폼(300)은 3차원 게임 엔진이 사용되고, 유저 인터페이스 플랫폼 연산 유닛(310)에 의해 한 쌍의 로봇 암(120, 120a)의 다양한 모션에 따른 이동 경로가 계산된 후에 상기 브릿지 플랫폼(400)으로 전송된다.
그리고 상기 이동 경로는 브릿지 플랫폼(400)에서 상기 브릿지 플랫폼 연산 유닛(410)과 실시간으로 상기 한 쌍의 탑승체 유닛(110, 110a)의 모션에 따른 각종 데이터가 실시간으로 체험 유닛 플랫폼(150, 150a)을 경유하여 상기 한 상의 로봇 암(120, 120a)의 모션으로 피드백 된다.
특히 본 실시 예는 상기 유저 인터페이스 플랫폼(300)에 유저 인터페이스 플랫폼 연산 유닛(310)이 구비되므로 상기 탑승체 유닛(110, 110a)을 통해 전달된 실시간 데이터가 대부분 브릿지 플랫폼 연산 유닛(410)을 통해 피드백 되지 않는 조건에서도 실시간으로 제어된다.
상기 유저 인터페이스 플랫폼 연산 유닛(310)의 위치는 탑승체 유닛(110, 110a)의 작동에 따라 보다 빠르게 반응하고 제어할 수 있으므로 응답성이 향상되고, 복수의 탑승체 유닛이 구비되는 경우에도 다양한 모션에 대한 연산과 제어가 가능해진다.
첨부된 도 4를 참조하여 설명하며, X축은 탑승체 유닛의 모션에 따른 시간을 나타낸 것이고, Y축은 목표 속도를 나타낸 것이다.
유저 인터페이스(user interface) 플랫폼(300)은 상기 유저 인터페이스 플랫폼 연산 유닛(310)에 의해 계산된 최소 이동 궤적을 상기 브릿지 플랫폼 연산 유닛(410)으로 전송하되, 상기 탑승객에 의한 조작부(140, 140a)의 조작 방향과 조작 유무에 따라 상기 한 쌍의 탑승체 유닛(110, 110a)이 시간에 따라 가속 또는 감속으로 속도 가변이 이루어진다.
일 예로 상기 유저 인터페이스 플랫폼 연산 유닛(310)은 상기 한 쌍의 탑승체 유닛(110, 110a)이 각각 위치된 현 위치를 기준으로 상기 조작부(140, 140a)가 전방 또는 상측 또는 우측 또는 시계 방향으로 조작될 경우 양의 방향으로 정의된다.
상기 조작부(140, 140a)가 양의 방향으로 조작될 경우, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 증가되며 일 예로 그래프의 우측 상부 위치에 해당된 P1위치로 이동된 이동 궤적이 발생된다.
특히 본 실시 예는 P1위치에서 이동 궤적이 우측 하부로 이동하여 P2위치까지 이동된다. 상기 P1위치 까지는 탑승객이 조작부(140, 140a)를 이용하여 전방 또는 상측 또는 우측 또는 시계 방향으로 조작한 경우에 해당된다.
일 예로 상기 조작부(140, 140a)가 후방 또는 하측 또는 좌측 또는 반 시계 방향으로 조작될 경우 음의 방향으로 정의하며, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 감소되며, 상기 그래프의 우측 하부인 P2를 향해 이동하는 기울기를 갖는 이동 궤적이 발생된다.
여기서 P1위치는 시간을 기준으로 보다 세부적으로 구간화 시킬 경우 제1 위치(P1a)와 제2 위치(P1b)로 세분화 되고, 상기 제1 위치(P1a)에서 제2 위치(P1b)로 이동되는 구간에서 시간에 따른 속도의 감속이 이루어진다.
즉 상기 한 쌍의 탑승체(110, 110a)는 이동 속도가 시간에 따라 감속되면서 급격하게 속도 변화가 발생되지 않으므로 탑승 시트(111, 111a)의 덜컥거림이나 충격 발생이 최소화 되므로 부드러운 감속이 유지된다.
따라서 탑승객이 노인이나 여성 및 어린이일 경우에도 충격으로 인한 쇼크 또는 어지러움 또는 멀미 발생을 방지할 수 있어 안전한 탑승이 이루어진다.
상기 탑승체 유닛(110, 110a)은 사용자가 조작부(140, 140a)를 조작하여 후방 또는 하측 또는 좌측 또는 반 시계 방향으로 조작할 경우 P2위치로 이동되며 시간에 따른 속도 변화가 기울기로 도시된 바와 같이 빨라지므로 탑승객이 탑승 시트(111, 111a)에서 역동적인 움직임을 체험할 수 있다.
일 예로 상기 조작부(140, 140a)가 정지 상태로 조작될 경우 상기 한 쌍의 탑승체 유닛(110, 110a)의 이동 속도가 감소되다가 최종적으로 정지되고, 그래프로 도시하지 않았으나 시간에 따른 속도 변화가 없이 수평 방향으로 수평하게 연장된다.
상기 체험 유닛(100, 100a)과 상기 유저 인터페이스 플랫폼(300, 300a)은 조작부(140, 140a)의 조작에 따른 데이터가 서로 간에 유선 또는 무선 중에 어느 하나로 선택되는 통신 방식을 통해 실시간으로 데이터 전송이 이루어지도록 구성된다.
상기 통신 방식은 현재 사용되는 대부분의 유선 또는 무선 방식이 모두 적용 가능하며, 인터넷 연결 방식으로의 결합도 가능할 수 있다.
상기 표시 유닛(200, 200a)은 LED 패널이 사용되나, 경량화를 위한 다른 패널이 사용되는 것도 가능할 수 있다. 상기 표시 유닛(200, 200a)은 상기 체험 유닛(100, 100a)에 브라켓(미도시)을 매개로 연결되며 탑승객의 전방에 위치된다.
브릿지 플랫폼(400)은 상기 유저 인터페이스(user interface) 플랫폼(300)과 12ms의 속도로 데이터의 송신과 수신이 이루어지고, 상기 운영 유닛(500)으로 부터 실시간으로 데이터 전송이 이루어지도록 연결된다.
상기 브릿지 플랫폼(400)은 상기 로봇 암 유닛(120, 120a)이 한계 작동 영역(operating area)을 벗어나거나, 작동 중에 서로 간에 근접하여 충돌 영역으로 근접할 경우 충돌 가능 상태로 판단하는 등의 전반적인 모션 및 안전 관련된 데이터에 대한 처리가 브릿지 플랫폼 연산 유닛(410)을 통해 구현된다.
상기 브릿지 플랫폼 연산 유닛(410)은 상기 로봇 암 유닛(120, 120a)의 모션이 실제 탑승객에 의해 작동되는 조작부(140, 140a)의 조작에 따른 명령과 일치하는지 여부와, 상기 로봇 암 유닛(120, 120a)의 실제 모션에 따른 이동 궤적이 정확하게 일치하는지 판단한다.
만약 불일치할 경우 유저 인터페이스 플랫폼 연산 유닛(310)으로 제어 신호를 출력하여 오차 범위가 최소화 되도록 제어하고, 피드백 되는 신호를 다시 입력 받아 정확하게 모션이 이루어지는지 판단하여 조작에 따른 실제 모션이 일치하도록 제어한다.
이를 통해 유저 인터페이스 플랫폼 연산 유닛(310)의 안정적인 작동과 함께 상기 탑승체 유닛(110, 110a)의 안정적인 거동을 동시에 도모할 수 있다.
상기 운영 유닛(500)은 탑승객이 복수개의 탑승 시트(111, 111a)에 탑승하기 이전 또는 탑승이 모두 종료된 이후 또는 위급 상황을 제어하기 위해 구비되고, 상기 탑승체 유닛(110, 110a)의 비상 정지를 위해 운영된다.
따라서 탑승객이 위급한 상황에 처할 경우 즉시 탑승체 유닛(110, 110a)의 작동을 중지시킬 수 있다.
첨부된 도 1 내지 도 2 또는 도 5 내지 도 6을 참조하면, 본 실시 예에 의한 한 쌍의 탑승체 유닛(110, 110a)은 후방에 가상의 공간 연출을 위한 배경을 제공하는 배경 유닛(600, 600a)이 구비된다. 상기 배경 유닛(600, 600a)는 증강 현실(AR) 켄텐츠가 제공될 경우 로봇 암 유닛(120, 120a)에 탑승한 탑승객의 후방 위치에서 다양한 3차원 이미지를 제공하여 입체감 향상을 도모한다.
본 실시 예는 증강 현실(AR) 컨텐츠가 탑승객에게 제공되는데, 일 예로 상기 서로 간에 마주보며 이격된 로봇 암 유닛(120, 120a) 사이는 단순히 빈 공간이 아니라 사전에 소정의 간격으로 매쉬 처리된 후에 다양한 증강 현실(AR) 컨텐츠가 실현되는 공간으로 사용된다.
상기 증강 현실 컨텐츠는 이격된 로봇 암 유닛(120, 120a) 사이의 공간과 상기 배경 유닛(600, 600a)에 동시에 제공되므로 탑승객은 보다 다양한 증강 현실 이미지를 체험할 수 있다.
상기 배경 유닛(600, 600a)은 다수개로 분할되고 판 형태로 이루어진 단위 플레이트(601, 601a)와, 상기 단위 플레이트(601)를 서로 간에 연결하는 힌지(602, 602a)와, 상기 배경 유닛(600, 600a)의 후방에 구비되고, 상기 단위 플레이트(601, 601a)를 전방 또는 후방을 향해 이동 시키기 위한 피스톤 유닛(603, 603a)을 포함한다.
상기 배경 유닛(600, 600a)은 단순히 공간을 차단하는 벽(wall)이 아닌 증강 현실 컨텐츠가 구현되는 기능과 함께, 형태가 변화되도록 피스톤 유닛(603, 603a)에 의해 상기 단위 플레이트(601, 601a)가 이동된다.
상기 단위 플레이트(601, 601a)는 힌지(602, 602a)를 매개로 서로 간에 연결되므로 상기 피스톤 유닛(603, 603a)이 전진할 경우 도면에 도시된 바와 같이 좌측과 우측이 소정의 각도로 접히게 된다.
상기 단위 플레이트(601, 601a)가 접힐 경우 기존의 평면 구성에서 절곡된 벽면으로 변경되므로 다양한 증강 현실 컨텐츠를 탑승객에게 제공할 수 있다.
본 실시 예는 상기 배경 유닛(600, 600a)에 조명 유닛(미도시)을 설치하여 상기 탑승체 유닛(110, 110a)의 모션에 따라 탑승객에게 다양한 조명 효과를 제공할 수 있다.
첨부된 도 7을 참조하면, 본 발명의 다른 실시 예에 의한 배경 유닛(700, 700a)은 다수개로 분할되고 반구 형태로 이루어진 단위 플레이트(701, 701a)를 서로 간에 연결하는 슬라이더(702, 702a)와, 상기 배경 유닛(700, 700a)의 후방에 구비되고, 상기 단위 플레이트(701, 701a)를 전후방을 향해 이동 시키기 위한 피스톤 유닛(703, 703a)을 포함한다.
본 실시 예는 전술한 실시 예와 다르게 배경 유닛(700, 700a)이 반구 형태로 형성되므로, 상기 로봇 암 유닛(120, 120a)이 상기 배경 유닛(700, 700a)의 내측을 향해 회전될 경우 눈 앞에서 구현되는 다양한 증강 현실 이미지를 직접 체험 할 수 있다.
상기 단위 플레이트(701, 701a)는 상기 피스톤 유닛(703, 703a)에 의해 반구 형태에서 좌우 측이 전방 또는 후방으로 이동되면서 탑승객에게 다양한 증강 현실 이미지를 보여줄 수 있다.
상기 배경 유닛(600, 600a, 700, 700a)은 탑승객에게 제공되는 컨텐츠에 따라 우주 또는 사막일 경우 다양한 뒷 배경을 제공할 수 있어 실제 우주 또는 사막에 있는 느낌을 제공할 수 있어 현장감과 몰입감을 향상시킬 수 있다.
본 실시 예는 상기 브릿지 플랫폼 연산 유닛(410)과 실시간으로 상기 한 쌍의 탑승체 유닛(110, 110a)의 모션에 따른 각종 데이터가 실시간으로 피드백되기 위한 체험 유닛 플랫폼(150, 150a)을 더 포함한다.
상기 체험 유닛 플랫폼(150, 150a)은 탑승체 유닛(110, 110a)의 작동에 필요한 제어 명형을 상기 브릿지 플랫폼(400)에 구비된 브릿지 플랫폼 연산 유닛(410)과 서로 피드백하면서 작동된다.
첨부된 도 8 내지 도 9를 참조하면, 체험 유닛(100, 100a)에는 상기 탑승객이 상기 한 쌍의 탑승체 유닛(110, 110a)에 각각 탑승하기 위해 구비된 탑승대(800, 800a)가 구비되고, 상기 탑승대(800, 800a)에는 상기 한 쌍의 탑승체 유닛(110, 110a)을 향해 전후 방향으로 상기 탑승대(800, 800a)를 이동시키기 위한 실린더 유닛(810, 810a)이 구비된다.
상기 탑승대(800, 800a)는 탑승객이 탑승체 유닛(110, 110a)에 탑승하기 이전에는 실린더 유닛(810, 810a)이 작동되지 않으므로 복수의 탑승객이 상기 탑승체 유닛(110, 110a)에 안전하게 탑승할 수 있다.
탑승객이 모두 탑승체 유닛(110, 110a)에 탑승한 이후에는 상기 실린더 유닛(810, 810a)이 작동되고, 상기 탑승대(800, 800a)는 상기 탑승체 유닛(100, 110a)에서 소정의 거리로 이격된다.
상기 실린더 유닛(810, 810a)과 함께 상기 탑승대(800, 800a)의 양측면(이동 방향)에는 상기 실린더 유닛(810, 810a)의 안정적인 이동을 가이드 하기 위해 봉 형태로 이루어진 슬라이딩 바(820, 820a)와, 상기 슬라이딩 바(820, 820a)에 삽입된 슬라이딩 홀더(830, 830a)가 구비되어 있어 이동에 따른 안정적인 슬라이딩을 가능하게 한다.
이상, 본 발명의 일 실시 예에 대하여 설명하였으나, 해당 기술 분야에서 통상의 지식을 가진 자라면 특허청구범위에 기재된 본 발명의 사상으로부터 벗어나지 않는 범위 내에서, 구성 요소의 부가, 변경, 삭제 또는 추가 등에 의해 본 발명을 다양하게 수정 및 변경시킬 수 있을 것이며, 이 또한 본 발명의 권리범위 내에 포함된다고 할 것이다.
100, 100a : 체험 유닛
110, 110a : 탑승체 유닛
120, 120a : 로봇 암 유닛
130, 130a : 센서부
140, 140a : 조작부
150, 150a : 체험 유닛 플랫폼
200, 200a : 표시 유닛
300 : 유저 인터페이스 플랫폼
400 : 브릿지 플랫폼
500 : 운영 유닛

Claims (10)

  1. 복수의 탑승객이 서로 마주보며 각각 이격된 위치에서 탑승 하기 위해 구비된 한 쌍의 탑승체 유닛(110, 110a)과, 상기 한 쌍의 탑승체 유닛(110, 110a)에 일단이 연결되고, 타단이 지면에 지지된 한 쌍의 로봇 암 유닛(120, 120a)과, 상기 한 쌍의 로봇 암 유닛(120, 120a)에 구비된 센서부(130, 130a)와, 상기 한 쌍의 탑승체 유닛(110, 110a)이 작동 영역(operating area)에서 움직이도록 상기 탑승객에 의해 조작이 이루어지는 조작부(140, 140a)를 포함하는 체험 유닛(100, 100a);
    상기 체험 유닛(100, 100a)의 전방에 구비되고 상기 탑승객에게 시각적인 영상 정보를 제공 하는 표시 유닛(200, 200a);
    상기 체험 유닛(100, 100a)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 한 쌍의 로봇 암 유닛(120, 120a)이 한계 작동 영역(Limit operating area)에서 시간에 따라 다양한 모션으로 이동 되도록 이동 궤적을 계산하는 유저 인터페이스 플랫폼 연산 유닛(310)이 구비된 유저 인터페이스(user interface) 플랫폼(300);
    상기 유저 인터페이스(user interface) 플랫폼(300)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 유저 인터페이스(user interface) 플랫폼(300)에서 전송된 데이터의 이상 유무를 판단한 후에 실시간으로 피드백을 통해 상기 유저 인터페이스(user interface) 플랫폼(300)의 오작동을 방지하는 브릿지 플랫폼 연산 유닛(410)이 구비된 브릿지 플랫폼(400); 및
    상기 브릿지 플랫폼(300)과 실시간으로 데이터 전송이 가능하도록 유선 또는 무선 방식 중의 어느 한 방식으로 연결되고, 상기 체험 유닛(100, 100a)의 시작과 종료 또는 위급 상황을 제어하는 운영 유닛(500)을 포함하는 실시간으로 작동하는 체험 유닛.
  2. 제1 항에 있어서,
    상기 한 쌍의 탑승체 유닛(110, 110a)은 탑승객이 탑승할 수 있는 복수개의 탑승 시트(111, 111a)가 구비되고, 상기 복수개의 탑승 시트(111, 111a)에는 조작부(140, 140a)가 각각 구비되되,
    상기 조작부(140, 140a)에는 상기 복수개의 탑승 시트(111, 111a) 중 어느 하나의 탑승 시트에 구비되어 상기 각각의 탑승체 유닛(110, 110a)의 이동을 조작하기 위한 제1 조작부(141, 141a)를 포함하는 실시간으로 작동하는 체험 유닛.
  3. 제1 항에 있어서,
    상기 한 쌍의 로봇 암 유닛(120, 120a)은 소정의 무게를 갖고 연결된 제1 지지부(121, 121a);
    상기 제1 지지부(121, 121a)에서 방사 형태로 다수개가 연장되고 고정부재(2)를 매개로 바닥에 고정된 제2 지지부(122, 122a)를 포함하는 실시간으로 작동하는 체험 유닛.
  4. 제1 항에 있어서,
    상기 센서부(130, 130a)는 서로 마주보며 위치된 탑승체 유닛(110, 110a)의 현재 위치에 대한 상호 간의 상대적인 공간 인식과, 상기 탑승체 유닛(110, 110a)의 다양한 모션에 따른 서로 간의 상대 위치에 따른 거리를 감지하는 제1 센서(131, 131a);
    상기 탑승객의 음성을 감지하기 위한 제2 센서(132, 132a);
    상기 탑승객의 체온과 맥박을 감지하기 위한 제3 센서(133, 133a)를 포함하는 실시간으로 작동하는 체험 유닛.
  5. 제1 항에 있어서,
    상기 유저 인터페이스(user interface) 플랫폼(300)은 상기 유저 인터페이스 플랫폼 연산 유닛(310)에 의해 계산된 최소 이동 궤적을 상기 브릿지 플랫폼 연산 유닛(410)으로 전송하되, 상기 탑승객에 의한 조작부(140, 140a)의 조작 방향과 조작 유무에 따라 상기 한 쌍의 탑승체 유닛(110, 110a)이 시간에 따라 가속 또는 감속으로 속도 가변이 이루어지는 실시간으로 작동하는 체험 유닛.
  6. 제1 항에 있어서,
    상기 유저 인터페이스 플랫폼 연산 유닛(310)은 상기 한 쌍의 탑승체 유닛(110, 110a)이 각각 위치된 현 위치를 기준으로 상기 조작부(140, 140a)가 전방 또는 상측 또는 우측 또는 시계 방향으로 조작될 경우 양의 방향으로 정의되고, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 증가되며,
    상기 조작부(140, 140a)가 후방 또는 하측 또는 좌측 또는 반 시계 방향으로 조작될 경우 음의 방향으로 정의하며, 상기 한 쌍의 탑승체(110, 110a)의 이동 속도가 감소되며,
    상기 조작부(140, 140a)가 정지 상태로 조작될 경우 상기 한 쌍의 탑승체 유닛(110, 110a)의 이동 속도가 감소되다가 정지되는 실시간으로 작동하는 체험 유닛.
  7. 제1 항에 있어서,
    상기 한 쌍의 탑승체 유닛(110, 110a)은 후방에 가상의 공간 연출을 위한 배경을 제공하는 배경 유닛(600, 600a)이 구비되고,
    상기 배경 유닛(600, 600a)은 다수개로 분할되고 판 형태로 이루어진 단위 플레이트(601, 601a);
    상기 단위 플레이트(601)를 서로 간에 연결하는 힌지(602, 602a);
    상기 배경 유닛(600, 600a)의 후방에 구비되고, 상기 단위 플레이트(601, 601a)를 전방 또는 후방을 향해 이동 시키기 위한 피스톤 유닛(603, 603a)을 포함하는 실시간으로 작동하는 체험 유닛.
  8. 제1 항에 있어서,
    상기 한 쌍의 탑승체 유닛(110, 110a)은 후방에 가상의 공간 연출을 위한 배경을 제공하는 배경 유닛(700, 700a)이 구비되고,
    상기 배경 유닛(700, 700a)은 복수개로 분할되고 반구 형태로 이루어진 단위 플레이트(701, 701a)를 서로 간에 연결하는 슬라이더(702, 702a);
    상기 배경 유닛(700, 700a)의 후방에 구비되고, 상기 단위 플레이트(701, 701a)를 전후방을 향해 이동 시키기 위한 피스톤 유닛(703, 703a)을 포함하는 실시간으로 작동하는 체험 유닛.
  9. 제1 항에 있어서,
    상기 브릿지 플랫폼 연산 유닛(410)과 실시간으로 상기 한 쌍의 탑승체 유닛(110, 110a)의 모션에 따른 각종 데이터가 실시간으로 피드백되기 위한 체험 유닛 플랫폼(150, 150a)을 더 포함하는 실시간으로 작동하는 체험 유닛.
  10. 제1 항에 있어서,
    상기 체험 유닛(100, 100a)에는 상기 탑승객이 상기 한 쌍의 탑승체 유닛(110, 110a)에 각각 탑승하기 위해 구비된 탑승대(800, 800a)가 구비되고,
    상기 탑승대(800, 800a)에는 상기 한 쌍의 탑승체 유닛(110, 110a)을 향해 전후 방향으로 상기 탑승대(800, 800a)를 이동시키기 위한 실린더 유닛(810, 810a)이 구비된 실시간으로 작동하는 체험 유닛.
KR1020180129246A 2018-10-26 2018-10-26 실시간으로 작동하는 체험 유닛 Withdrawn KR20200047148A (ko)

Priority Applications (1)

Application Number Priority Date Filing Date Title
KR1020180129246A KR20200047148A (ko) 2018-10-26 2018-10-26 실시간으로 작동하는 체험 유닛

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
KR1020180129246A KR20200047148A (ko) 2018-10-26 2018-10-26 실시간으로 작동하는 체험 유닛

Publications (1)

Publication Number Publication Date
KR20200047148A true KR20200047148A (ko) 2020-05-07

Family

ID=70733825

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020180129246A Withdrawn KR20200047148A (ko) 2018-10-26 2018-10-26 실시간으로 작동하는 체험 유닛

Country Status (1)

Country Link
KR (1) KR20200047148A (ko)

Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101673978B1 (ko) 2014-06-26 2016-11-08 하이윈 테크놀로지스 코포레이션 로봇암 시스템 및 그 평행도 교정 방법

Patent Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101673978B1 (ko) 2014-06-26 2016-11-08 하이윈 테크놀로지스 코포레이션 로봇암 시스템 및 그 평행도 교정 방법

Similar Documents

Publication Publication Date Title
CN108340370B (zh) 具有力控制按压装置的机器人系统
EP2554434B1 (en) Vehicle surround view system
JP7318475B2 (ja) 運転者状態判定装置
US10875188B2 (en) Universal motion simulator
JP7429226B2 (ja) 娯楽用乗物のための拡張現実システム
Kim et al. Scaled jump in gravity-reduced virtual environments
CN110554692B (zh) 地图信息更新系统
US9636265B2 (en) Passenger carrying mobile robot
JP2020193503A (ja) 作業機械の操縦支援システム、作業機械の操縦支援方法、操縦支援システムの保守支援方法、建設機械
EP4470863A1 (en) Vehicle integration control device and vehicle integration control method
US12361657B2 (en) Physical object integration with extended reality environments
KR20140043038A (ko) 차량 경로 산출 방법 및 장치, 및 차량 조향 제어 방법 및 장치
JP7384051B2 (ja) 車両の走行制御装置及び走行制御方法
JP7004534B2 (ja) 車両の制御装置及び車両の制御方法
EP2092408A1 (de) Integrierter schaltkreis zur erkennung von bewegungen von personen
Shaker et al. Fuzzy inference-based person-following robot
JP7581093B2 (ja) 画像生成装置及び画像生成方法
KR20200047149A (ko) 실시간으로 작동하는 체험 유닛
Jeong et al. Control strategies for a humanoid robot to drive and then egress a utility vehicle for remote approach
KR20200047150A (ko) 원격지에서 실시간으로 작동하는 체험 유닛
JP4040609B2 (ja) 移動体シミュレーション装置及び移動体シミュレーションプログラム
KR20210103911A (ko) 차량의 충돌 회피 경로 생성 방법, 장치 및 컴퓨터 프로그램
Yamada et al. Tele-operation construction robot control system with virtual reality
KR102423644B1 (ko) 통합 플랫폼
JP2010085932A (ja) 運転支援装置

Legal Events

Date Code Title Description
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

PC1203 Withdrawal of no request for examination

St.27 status event code: N-1-6-B10-B12-nap-PC1203

WITN Application deemed withdrawn, e.g. because no request for examination was filed or no examination fee was paid
R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

R18 Changes to party contact information recorded

Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE)

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

R18 Changes to party contact information recorded

Free format text: ST27 STATUS EVENT CODE: A-3-3-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE)

R18-X000 Changes to party contact information recorded

St.27 status event code: A-3-3-R10-R18-oth-X000

PN2301 Change of applicant

St.27 status event code: A-3-3-R10-R13-asn-PN2301

St.27 status event code: A-3-3-R10-R11-asn-PN2301