KR20200060651A - 혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 - Google Patents
혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 Download PDFInfo
- Publication number
- KR20200060651A KR20200060651A KR1020180145598A KR20180145598A KR20200060651A KR 20200060651 A KR20200060651 A KR 20200060651A KR 1020180145598 A KR1020180145598 A KR 1020180145598A KR 20180145598 A KR20180145598 A KR 20180145598A KR 20200060651 A KR20200060651 A KR 20200060651A
- Authority
- KR
- South Korea
- Prior art keywords
- mixed reality
- driving
- assistance system
- driving assistance
- controller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/02—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to ambient conditions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Q—ARRANGEMENT OF SIGNALLING OR LIGHTING DEVICES, THE MOUNTING OR SUPPORTING THEREOF OR CIRCUITS THEREFOR, FOR VEHICLES IN GENERAL
- B60Q1/00—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor
- B60Q1/26—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor the devices being primarily intended to indicate the vehicle, or parts thereof, or to give signals, to other traffic
- B60Q1/34—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor the devices being primarily intended to indicate the vehicle, or parts thereof, or to give signals, to other traffic for indicating change of drive direction
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/20—Conjoint control of vehicle sub-units of different type or different function including control of steering systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/08—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to drivers or passengers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W40/00—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models
- B60W40/10—Estimation or calculation of non-directly measurable driving parameters for road vehicle drive control systems not related to the control of a particular sub unit, e.g. by using mathematical models related to vehicle motion
- B60W40/107—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Q—ARRANGEMENT OF SIGNALLING OR LIGHTING DEVICES, THE MOUNTING OR SUPPORTING THEREOF OR CIRCUITS THEREFOR, FOR VEHICLES IN GENERAL
- B60Q2300/00—Indexing codes for automatically adjustable headlamps or automatically dimmable headlamps
- B60Q2300/10—Indexing codes relating to particular vehicle conditions
- B60Q2300/14—Other vehicle conditions
- B60Q2300/142—Turn signal actuation
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
- B60W2050/143—Alarm means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
- B60W2050/146—Display means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2420/00—Indexing codes relating to the type of sensors based on the principle of their operation
- B60W2420/40—Photo, light or radio wave sensitive means, e.g. infrared sensors
- B60W2420/403—Image sensing, e.g. optical camera
-
- B60W2420/42—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/10—Longitudinal speed
- B60W2520/105—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Y—INDEXING SCHEME RELATING TO ASPECTS CROSS-CUTTING VEHICLE TECHNOLOGY
- B60Y2400/00—Special features of vehicle units
- B60Y2400/30—Sensors
- B60Y2400/304—Acceleration sensors
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Transportation (AREA)
- Physics & Mathematics (AREA)
- Mathematical Physics (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Human Computer Interaction (AREA)
- Traffic Control Systems (AREA)
Abstract
Description
도 2는 본 발명의 일 실시예에 따른 운전자의 운전 환경을 나타낸다.
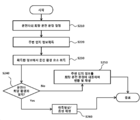
도 3은 본 발명의 일 실시예에 따른 운전 보조 시스템의 제어 방법의 일례를 나타내는 순서도이다.
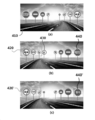
도 4는 본 발명의 일 실시예에 따른 시각정보 변환이 수행되는 형태의 일례를 나타낸다.
도 5는 본 발명의 일 실시예에 따른 운전 보조 시스템에 전방위 카메라가 구비될 경우 시각정보 변환이 수행되는 형태의 일례를 나타낸다.
Claims (19)
- 인지 정보 획득부를 통해 운전자의 감각과 관련된 주변 인지 정보를 획득하는 단계;
소정 조건이 만족되면, 상기 획득된 정보를 미리 설정된 희망 운전 환경에 대응하여 변환하는 단계; 및
상기 변환된 정보를 출력부를 통해 출력하는 단계를 포함하되,
상기 희망 운전 환경은 좌핸들 또는 우핸들 중 어느 하나로 설정되는,
혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제1 항에 있어서,
상기 인지 정보 획득부는 적어도 전방 영상을 촬영하는 카메라 및 마이크를 포함하고,
상기 주변 인지 정보는 전방 영상 및 주변 음향을 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제2 항에 있어서,
상기 변환하는 단계는,
상기 카메라를 통해 획득된 영상과 상기 마이크를 통해 획득된 주변 음향을 좌우 반전시키는 단계를 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제3 항에 있어서,
상기 출력부는 헤드마운트 디스플레이 및 헤드폰을 포함하되,
상기 출력하는 단계는,
상기 반전된 영상을 헤드마운트 디스플레이로 출력하는 단계; 및
상기 반전된 주변 음향을 헤드폰으로 출력하는 단계를 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제3 항에 있어서,
상기 변환하는 단계는,
상기 카메라를 통해 획득된 영상에서 적어도 하나의 객체를 추출하는 단계;
상기 적어도 하나의 객체의 방향성 여부를 판단하는 단계; 및
상기 반전된 영상에서 방향성이 있는 것으로 판단된 객체를 재반전시키는 단계를 더 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제2 항에 있어서,
상기 인지 정보 획득부는 차량의 거동에 따른 가속도를 감지하는 센서를 더 포함하되,
상기 센서에서 감지된 가속도의 역방향으로 시트를 틸트시키는 단계를 더 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제1 항에 있어서,
상기 소정의 조건이 만족될 때,
차량의 조작부를 통해 입력되는 방향과 관련된 조작에 대응되는 신호를 좌우 반전시켜 상기 차량의 기능 수행 제어기로 전달하는 단계를 더 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제7 항에 있어서,
상기 조작부는, 방향 지시등 레버 및 스티어링 휠을 포함하고,
상기 기능 수행 제어기는,
상기 방향 지시등 레버의 조작에 대응되는 방향 지시등을 제어하는 제1 제어기 및 상기 스티어링 휠의 조작에 대응되는 조향 시스템을 제어하는 제2 제어기를 포함하는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제1 항에 있어서,
상기 기 설정된 조건은,
상기 희망 운전 환경과 상기 인지 정보 획득부에서 획득된 정보를 기반으로 판단한 주행방향이 서로 상이한 경우 만족되는, 혼합 현실을 이용한 운전 보조 시스템의 제어 방법. - 제1 항 내지 제9 항 중 어느 한 항에 따른 혼합 현실을 이용한 운전 보조 시스템의 제어 방법을 실행시키기 위한 프로그램을 기록한 컴퓨터 해독 가능 기록 매체.
- 운전자의 감각과 관련된 주변 인지 정보를 획득하는 인지 정보 획득부;
소정 조건이 만족되면, 상기 획득된 정보를 미리 설정된 희망 운전 환경에 대응하여 변환하는 운전 환경 제어기; 및
상기 변환된 정보를 출력하는 출력부를 포함하되,
상기 희망 운전 환경은 좌핸들 또는 우핸들 중 어느 하나로 설정되는, 혼합 현실을 이용한 운전 보조 시스템. - 제11 항에 있어서,
상기 인지 정보 획득부는 적어도 전방 영상을 촬영하는 카메라 및 마이크를 포함하고,
상기 주변 인지 정보는 전방 영상 및 주변 음향을 포함하는, 혼합 현실을 이용한 운전 보조 시스템. - 제12 항에 있어서,
상기 운전 환경 제어기는,
상기 카메라를 통해 획득된 영상과 상기 마이크를 통해 획득된 주변 음향을 좌우 반전시키는, 혼합 현실을 이용한 운전 보조 시스템. - 제13 항에 있어서,
상기 출력부는,
상기 반전된 영상을 출력하는 헤드마운트 디스플레이; 및
상기 반전된 주변 음향을 출력하는 헤드폰을 포함하는, 혼합 현실을 이용한 운전 보조 시스템. - 제13 항에 있어서,
상기 운전 환경 제어기는,
상기 카메라를 통해 획득된 영상에서 적어도 하나의 객체를 추출하고, 상기 적어도 하나의 객체의 방향성 여부를 판단하여, 상기 반전된 영상에서 방향성이 있는 것으로 판단된 객체를 재반전시키는, 혼합 현실을 이용한 운전 보조 시스템. - 제12 항에 있어서,
적어도 좌측 또는 우측으로 틸팅되는 틸팅 시트를 더 포함하되,
상기 인지 정보 획득부는 차량의 거동에 따른 가속도를 감지하는 센서를 더 포함하고,
상기 운전 환경 제어기는,
상기 틸팅 시트가 상기 센서에서 감지된 가속도의 역방향으로 틸팅되도록 제어하는, 혼합 현실을 이용한 운전 보조 시스템. - 제11 항에 있어서,
상기 소정의 조건이 만족될 때,
상기 운전 환경 제어기는,
차량의 조작부를 통해 입력되는 방향과 관련된 조작에 대응되는 신호를 좌우 반전시켜 상기 차량의 기능 수행 제어기로 전달하는, 혼합 현실을 이용한 운전 보조 시스템. - 제17 항에 있어서,
상기 조작부는, 방향 지시등 레버 및 스티어링 휠을 포함하고,
상기 기능 수행 제어기는,
상기 방향 지시등 레버의 조작에 대응되는 방향 지시등을 제어하는 제1 제어기 및 상기 스티어링 휠의 조작에 대응되는 조향 시스템을 제어하는 제2 제어기를 포함하는, 혼합 현실을 이용한 운전 보조 시스템. - 제11 항에 있어서,
상기 기 설정된 조건은,
상기 희망 운전 환경과 상기 인지 정보 획득부에서 획득된 정보를 기반으로 판단한 주행방향이 서로 상이한 경우 만족되는, 혼합 현실을 이용한 운전 보조 시스템.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180145598A KR102569898B1 (ko) | 2018-11-22 | 2018-11-22 | 혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180145598A KR102569898B1 (ko) | 2018-11-22 | 2018-11-22 | 혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20200060651A true KR20200060651A (ko) | 2020-06-01 |
| KR102569898B1 KR102569898B1 (ko) | 2023-08-24 |
Family
ID=71083291
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180145598A Active KR102569898B1 (ko) | 2018-11-22 | 2018-11-22 | 혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR102569898B1 (ko) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2023287177A1 (ko) * | 2021-07-13 | 2023-01-19 | 엘지전자 주식회사 | 혼합 현실 자동차 메타 서비스를 제공하는 mr 서비스 플랫폼 및 그것의 제어방법 |
| CN117274456A (zh) * | 2023-09-07 | 2023-12-22 | 芜湖雄狮汽车科技有限公司 | 驾驶视角切换方法、装置、车辆及存储介质 |
| KR20250071780A (ko) | 2023-11-14 | 2025-05-22 | 한국자동차연구원 | 운전자 인식 기반 차량 제어 장치 및 방법 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10504917A (ja) * | 1995-05-25 | 1998-05-12 | フィリップス エレクトロニクス ネムローゼ フェンノートシャップ | ヘッドマウントディスプレイ用衝突警告システム |
| JP2002318525A (ja) * | 2001-04-23 | 2002-10-31 | Honda Motor Co Ltd | 模擬運転装置 |
| KR20180089717A (ko) * | 2017-02-01 | 2018-08-09 | 주식회사 만도 | 차량의 주행 지원 장치 및 이의 구동 방법 |
-
2018
- 2018-11-22 KR KR1020180145598A patent/KR102569898B1/ko active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10504917A (ja) * | 1995-05-25 | 1998-05-12 | フィリップス エレクトロニクス ネムローゼ フェンノートシャップ | ヘッドマウントディスプレイ用衝突警告システム |
| JP2002318525A (ja) * | 2001-04-23 | 2002-10-31 | Honda Motor Co Ltd | 模擬運転装置 |
| KR20180089717A (ko) * | 2017-02-01 | 2018-08-09 | 주식회사 만도 | 차량의 주행 지원 장치 및 이의 구동 방법 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2023287177A1 (ko) * | 2021-07-13 | 2023-01-19 | 엘지전자 주식회사 | 혼합 현실 자동차 메타 서비스를 제공하는 mr 서비스 플랫폼 및 그것의 제어방법 |
| WO2023287152A1 (ko) * | 2021-07-13 | 2023-01-19 | 엘지전자 주식회사 | 혼합 현실 자동차 메타 서비스를 제공하는 mr 서비스 플랫폼 및 그것의 제어방법 |
| US12062136B2 (en) | 2021-07-13 | 2024-08-13 | Lg Electronics Inc. | Mixed reality-based display device and route guide system |
| US12475647B2 (en) | 2021-07-13 | 2025-11-18 | Lg Electronics Inc. | MR service platform providing mixed reality automotive meta service, and method for controlling same |
| US12567206B2 (en) | 2021-07-13 | 2026-03-03 | Lg Electronics Inc. | Route guidance device and route guidance system based on augmented reality and mixed reality |
| US12567205B2 (en) | 2021-07-13 | 2026-03-03 | Lg Electronics Inc. | MR service platform for providing mixed reality automotive meta service and control method thereof |
| US12592037B2 (en) | 2021-07-13 | 2026-03-31 | Lg Electronics Inc. | Route guidance device and route guidance system based on augmented reality and mixed reality |
| CN117274456A (zh) * | 2023-09-07 | 2023-12-22 | 芜湖雄狮汽车科技有限公司 | 驾驶视角切换方法、装置、车辆及存储介质 |
| CN117274456B (zh) * | 2023-09-07 | 2026-07-10 | 奇瑞汽车股份有限公司 | 驾驶视角切换方法、装置、车辆及存储介质 |
| KR20250071780A (ko) | 2023-11-14 | 2025-05-22 | 한국자동차연구원 | 운전자 인식 기반 차량 제어 장치 및 방법 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR102569898B1 (ko) | 2023-08-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3118047B1 (en) | Display control device, display device, display control program, display control method, and recording medium | |
| US9650056B2 (en) | Method for controlling a driver assistance system | |
| US10061995B2 (en) | Imaging system to detect a trigger and select an imaging area | |
| US11068054B2 (en) | Vehicle and control method thereof | |
| US8948414B2 (en) | Providing audible signals to a driver | |
| KR20170088181A (ko) | Hmd 디바이스 및 그 제어 방법 | |
| JP7138175B2 (ja) | バーチャルコンテンツを表示するためのヘッドマウント式電子ディスプレイ装置の操作方法およびバーチャルコンテンツを表示するためのディスプレイシステム | |
| EP3495942B1 (en) | Head-mounted display and control method thereof | |
| KR102569898B1 (ko) | 혼합 현실을 이용한 운전 보조 시스템 및 그 제어 방법 | |
| US10185392B2 (en) | Method for transmitting information to a driver of a motor vehicle, and adaptive driver assistance system | |
| CN107852481A (zh) | 图像显示控制装置 | |
| US20240381051A1 (en) | Acoustic reproduction method, recording medium, and acoustic reproduction system | |
| JP2001255890A (ja) | 音声制御するための装置および方法 | |
| JP2016136332A (ja) | 情報処理装置、情報処理方法及び記憶媒体 | |
| JP2024076283A (ja) | 運転支援装置、運転支援方法及びプログラム | |
| KR20180094717A (ko) | Avm을 이용한 운전 지원 장치 및 시스템 | |
| CN115315374B (zh) | 声音数据处理装置和声音数据处理方法 | |
| JP7639612B2 (ja) | 遠隔操作システム | |
| KR102705475B1 (ko) | 차량의 핸들 디스플레이의 영상 표시 방법 및 장치 | |
| KR20170011817A (ko) | 영상 처리 장치 및 그 동작 방법 | |
| JP2024149197A (ja) | 駐車支援装置及び駐車支援プログラム | |
| JP2024112137A (ja) | 表示制御装置、表示制御方法、及びプログラム | |
| US20220135049A1 (en) | Display control apparatus, display control method, and storage medium | |
| JP2020013369A (ja) | 運転支援装置、運転支援システム、及び運転支援プログラム | |
| JP2023006970A (ja) | 運転支援制御装置、及び運転支援制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
St.27 status event code: A-0-1-A10-A12-nap-PA0109 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-3-3-R10-R18-oth-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| PN2301 | Change of applicant |
St.27 status event code: A-3-3-R10-R13-asn-PN2301 St.27 status event code: A-3-3-R10-R11-asn-PN2301 |
|
| A201 | Request for examination | ||
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| R17-X000 | Change to representative recorded |
St.27 status event code: A-3-3-R10-R17-oth-X000 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| AMND | Amendment | ||
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
St.27 status event code: N-2-6-B10-B15-exm-PE0601 |
|
| X091 | Application refused [patent] | ||
| AMND | Amendment | ||
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PX0901 | Re-examination |
St.27 status event code: A-2-3-E10-E12-rex-PX0901 |
|
| PX0701 | Decision of registration after re-examination |
St.27 status event code: A-3-4-F10-F13-rex-PX0701 |
|
| X701 | Decision to grant (after re-examination) | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U11-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |