KR20200064985A - 상호 운용 가능한 열차 제어 메시지 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지 - Google Patents
상호 운용 가능한 열차 제어 메시지 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지 Download PDFInfo
- Publication number
- KR20200064985A KR20200064985A KR1020207006469A KR20207006469A KR20200064985A KR 20200064985 A KR20200064985 A KR 20200064985A KR 1020207006469 A KR1020207006469 A KR 1020207006469A KR 20207006469 A KR20207006469 A KR 20207006469A KR 20200064985 A KR20200064985 A KR 20200064985A
- Authority
- KR
- South Korea
- Prior art keywords
- message
- error correction
- satellite
- rover
- data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000012937 correction Methods 0.000 title claims abstract description 95
- 230000005540 biological transmission Effects 0.000 title claims abstract description 19
- 241001061260 Emmelichthys struhsakeri Species 0.000 claims abstract description 51
- 238000000034 method Methods 0.000 claims abstract description 43
- 230000008569 process Effects 0.000 description 17
- 238000004891 communication Methods 0.000 description 15
- 238000012545 processing Methods 0.000 description 7
- 230000006870 function Effects 0.000 description 3
- 238000012986 modification Methods 0.000 description 3
- 230000004048 modification Effects 0.000 description 3
- 238000004458 analytical method Methods 0.000 description 2
- 239000013590 bulk material Substances 0.000 description 2
- 239000003245 coal Substances 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000006872 improvement Effects 0.000 description 2
- 230000000873 masking effect Effects 0.000 description 2
- 239000000243 solution Substances 0.000 description 2
- 238000006467 substitution reaction Methods 0.000 description 2
- 101100004286 Caenorhabditis elegans best-5 gene Proteins 0.000 description 1
- 241001061257 Emmelichthyidae Species 0.000 description 1
- 238000003491 array Methods 0.000 description 1
- 238000010790 dilution Methods 0.000 description 1
- 239000012895 dilution Substances 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000001914 filtration Methods 0.000 description 1
- 230000002452 interceptive effect Effects 0.000 description 1
- 239000004973 liquid crystal related substance Substances 0.000 description 1
- 230000003137 locomotive effect Effects 0.000 description 1
- 230000007774 longterm Effects 0.000 description 1
- 230000007246 mechanism Effects 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000002085 persistent effect Effects 0.000 description 1
- 238000009877 rendering Methods 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 230000002441 reversible effect Effects 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
- G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
- G01S19/03—Cooperating elements; Interaction or communication between different cooperating elements or between cooperating elements and receivers
- G01S19/07—Cooperating elements; Interaction or communication between different cooperating elements or between cooperating elements and receivers providing data for correcting measured positioning data, e.g. DGPS [differential GPS] or ionosphere corrections
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61L—GUIDING RAILWAY TRAFFIC; ENSURING THE SAFETY OF RAILWAY TRAFFIC
- B61L25/00—Recording or indicating positions or identities of vehicles or trains or setting of track apparatus
- B61L25/02—Indicating or recording positions or identities of vehicles or trains
- B61L25/025—Absolute localisation, e.g. providing geodetic coordinates
-
- B61L27/0077—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61L—GUIDING RAILWAY TRAFFIC; ENSURING THE SAFETY OF RAILWAY TRAFFIC
- B61L27/00—Central railway traffic control systems; Trackside control; Communication systems specially adapted therefor
- B61L27/40—Handling position reports or trackside vehicle data
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61L—GUIDING RAILWAY TRAFFIC; ENSURING THE SAFETY OF RAILWAY TRAFFIC
- B61L2205/00—Communication or navigation systems for railway traffic
- B61L2205/04—Satellite based navigation systems, e.g. global positioning system [GPS]
Landscapes
- Engineering & Computer Science (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Mechanical Engineering (AREA)
- Computer Networks & Wireless Communication (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
- Train Traffic Observation, Control, And Security (AREA)
- Production Of Liquid Hydrocarbon Mixture For Refining Petroleum (AREA)
Abstract
Description
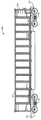
도 1은 본 개시의 다양한 실시예에 따른 철도 차량(100)의 예시적인 측면도를 도시한다;
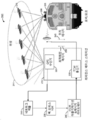
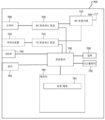
도 2는 본 개시의 다양한 실시예에 따른 ITCM 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지를 위한 예시적인 정밀 네비게이션 시스템(PNS)(200)을 도시한다;
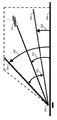
도 3은 본 개시의 다양한 실시예에 따른 원점(305)으로부터의 예시적인 위성 시야각(300)을 도시한다;
도 4는 본 개시의 다양한 실시예에 따른 ITCM 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지를 위한 예시적인 흐름도를 도시한다;
도 5는 본 개시의 다양한 실시예에 따라 ITCM 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지를 위한 예시적인 방법을 도시한다; 및
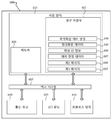
도 6 및 도 7은 본 개시에 따른 컴퓨팅 시스템의 예시적인 장치를 도시한다.
Claims (20)
- 상호 운용 가능한 열차 제어 메시지 전송(ITCM)을 위한 에러 정정 메시지를 최적화하기 위한 정밀 네비게이션 시스템(PNS)(200)에 있어서,
로버(205) - 상기 로버의 관점에서 위성(210)에 기초하여 위성 식별 정보를 결정하고, 상기 위성 정보를 백 오피스(BO) 서버(235)로 전송하도록(510) 구성된 -;
레퍼런스 스테이션(215) - 상기 레퍼런스 스테이션의 관점에서 위성으로부터 에러 정정 데이터를 수신하고, 상기 에러 정정 데이터를 상기 BO 서버에 전송하도록(505) 구성된 -; 및
상기 백 오피스(BO) 서버 - 상기 레퍼런스 스테이션으로부터 에러 정정 데이터를 포함하는 제1 메시지를 수신(505), 및 상기 로버로부터의 위성 식별 정보를 포함하는 제2 메시지를 동시에 수신하고(510), 상기 에러 정정 데이터 및 상기 위성 식별 정보에 공통인 위성을 결정하고(515), 상기 결정된 위성에 기초하여 데이터를 정규화(520)하고, 상기 결정된 위성의 정규화된 데이터에 기초하여 최적화된 에러 정정 메시지(250)를 생성하고(525), 및 상기 표준화된 에러 정정 메시지를 상기 로버에 전송(530) 하도록 구성된 - 를
포함하는
장치.
- 제1항에 있어서,
상기 레퍼런스 스테이션의 GNSS 수신기(220)는,
시야각(300) 밖에 있는 위성에 대한 상기 에러 정정 데이터를 필터링 하도록 구성되는
장치.
- 제1항에 있어서,
상기 BO 서버는,
미리 결정된 시간보다 오래된 제1 메시지를 폐기하도록 구성되는
장치.
- 제1항에 있어서,
상기 제1 메시지의 크기는 레퍼런스 스테이션에 의해 관측된 위성의 양에 기초하는
장치.
- 제4항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 로버에 의한 에러 정정에 필요한 위성의 양에 기초하여 결정되는
장치.
- 제5항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 상기 제1 메시지의 크기보다 작은
장치.
- 제5항에 있어서,
상기 최적화된 에러 정정 메시지의 크기에 대한 비트의 수는:
비트 수 = 169 + Nsat *(10 + 43 * Nsig),
여기서 Nsat은 레퍼런스 스테이션의 관점에서 다수의 위성이고 Nsig는 사용되는 다수의 신호 인
장치.
- 상호 운용 가능한 열차 제어 메시지 전송(ITCM)을 위한 에러 정정 메시지를 최적화하기 위한 백 오피스(BO) 서버(235)에 있어서,
트랜시버(710);
저장부(760);
상기 트랜시버 및 상기 저장부에 동작 가능하게 결합된 프로세서(740) - 상기 프로세서는 레퍼런스 스테이션(215)으로부터 에러 정정 데이터를 포함하는 제1 메시지를 수신(505), 및 로버(205)로부터의 위성 식별 정보를 포함하는 제2 메시지를 동시에 수신하고(510), 상기 에러 정정 데이터 및 상기 위성 식별 정보에 공통인 위성(210)을 결정하고(515), 상기 결정된 위성에 기초하여 데이터를 정규화(520)하고, 상기 결정된 위성의 정규화된 데이터에 기초하여 최적화된 에러 정정 메시지(250)를 생성하고(525), 및 상기 표준화된 에러 정정 메시지를 상기 로버에 전송(530) 하도록 구성된 - 를
포함하는
장치.
- 제8항에 있어서,
상기 레퍼런스 스테이션의 GNSS 수신기(220)는,
시야각(300) 밖에 있는 위성에 대한 상기 에러 정정 데이터를 필터링 하도록 구성되는
장치.
- 제8항에 있어서,
상기 프로세서는,
미리 결정된 시간보다 오래된 제1 메시지를 폐기하도록 구성되는
장치.
- 제8항에 있어서,
상기 제1 메시지의 크기는 레퍼런스 스테이션에 의해 관측된 위성의 양에 기초하는
장치.
- 제11항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 로버에 의한 에러 정정에 필요한 위성의 양에 기초하여 결정되는
장치.
- 제12항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 상기 제1 메시지의 크기보다 작은
장치.
- 제12항에 있어서,
상기 최적화된 에러 정정 메시지의 크기에 대한 비트의 수는:
비트 수 = 169 + Nsat *(10 + 43 * Nsig),
여기서 Nsat은 레퍼런스 스테이션의 관점에서 다수의 위성이고 Nsig는 사용되는 다수의 신호 인
장치.
- 상호 운용 가능한 열차 제어 메시지 전송(ITCM)을 위한 에러 정정 메시지를 최적화하는 방법(500)에 있어서,
레퍼런스 스테이션(215)으로부터 에러 정정 데이터를 포함하는 제1 메시지를 수신(505), 및 로버(205)로부터의 위성 식별 정보를 포함하는 제2 메시지를 동시에 수신하는 단계(510);
상기 에러 정정 데이터 및 상기 위성 식별 정보에 공통인 위성(210)을 결정하는 단계(515);
상기 결정된 위성에 기초하여 데이터를 정규화하는 단계(520);
상기 결정된 위성의 정규화된 데이터에 기초하여 최적화된 에러 정정 메시지를 생성하는 단계(525), 및
상기 표준화된 에러 정정 메시지를 상기 로버에 전송하는 단계(530)
를 포함하는
방법.
- 제15항에 있어서,
상기 에러 정정 데이터는 시야각(300) 밖에 있는 위성에 대해 레퍼런스 스테이션의 GNSS 수신기(220)에 의해 필터링 되는
방법.
- 제15항에 있어서,
미리 결정된 시간보다 오래된 제1 메시지를 폐기하는 단계
를 포함하는
방법.
- 제15항에 있어서,
상기 제1 메시지의 크기는 레퍼런스 스테이션에 의해 관측된 위성의 양에 기초하는
방법.
- 제18항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 상기 로버에 의한 에러 정정에 필요한 위성의 양에 기초하여 결정되는
방법.
- 제19항에 있어서,
상기 최적화된 에러 정정 메시지의 크기는 상기 제1 메시지의 크기보다 작은
방법.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| US15/721,498 | 2017-09-29 | ||
| US15/721,498 US10641903B2 (en) | 2017-09-29 | 2017-09-29 | Optimized global positioning system correction message for interoperable train control messaging transport |
| PCT/US2018/053798 WO2019068101A1 (en) | 2017-09-29 | 2018-10-01 | OPTIMIZED GLOBAL POSITIONING SYSTEM CORRECTION MESSAGE FOR INTEROPERABLE TRAIN MESSAGING TRANSPORT |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20200064985A true KR20200064985A (ko) | 2020-06-08 |
| KR102674743B1 KR102674743B1 (ko) | 2024-06-13 |
Family
ID=65897797
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020207006469A Active KR102674743B1 (ko) | 2017-09-29 | 2018-10-01 | 상호 운용 가능한 열차 제어 메시지 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지 |
Country Status (11)
| Country | Link |
|---|---|
| US (1) | US10641903B2 (ko) |
| EP (1) | EP3688483B1 (ko) |
| JP (1) | JP7272607B2 (ko) |
| KR (1) | KR102674743B1 (ko) |
| CN (1) | CN111316117B (ko) |
| AU (1) | AU2018341697B2 (ko) |
| BR (1) | BR112020005208A2 (ko) |
| CA (1) | CA3070589A1 (ko) |
| MA (1) | MA50750A (ko) |
| MX (1) | MX2020002431A (ko) |
| WO (1) | WO2019068101A1 (ko) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH063431A (ja) * | 1992-06-17 | 1994-01-11 | Sharp Corp | ディファレンシャルgps測位システム |
| US5913170A (en) * | 1994-11-16 | 1999-06-15 | Highwaymaster Communications, Inc. | Locating system and method using a mobile communications network |
| JP2010163118A (ja) * | 2009-01-19 | 2010-07-29 | Toshiba Corp | 列車位置検知システム |
| US20110021209A1 (en) * | 1992-12-02 | 2011-01-27 | Voxson Pty Ltd. | Positioning systems utilizing mobile telephone system for correction signals |
| US20160259061A1 (en) * | 2015-03-06 | 2016-09-08 | Gatekeeper Systems, Inc. | Low-energy consumption location of movable objects |
Family Cites Families (22)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH09304505A (ja) * | 1996-05-13 | 1997-11-28 | Techno Kobo:Kk | Gps誤差補正装置 |
| US5867122A (en) | 1996-10-23 | 1999-02-02 | Harris Corporation | Application of GPS to a railroad navigation system using two satellites and a stored database |
| AU1900199A (en) * | 1997-10-02 | 1999-04-27 | Airsys Atm, Inc. | Gps augmentation system |
| US5977909A (en) | 1998-03-13 | 1999-11-02 | General Electric Company | Method and apparatus for locating an object using reduced number of GPS satellite signals or with improved accuracy |
| US5982324A (en) * | 1998-05-14 | 1999-11-09 | Nortel Networks Corporation | Combining GPS with TOA/TDOA of cellular signals to locate terminal |
| JP2002107442A (ja) * | 2000-09-29 | 2002-04-10 | Ntt Advanced Technology Corp | 携帯機位置検出システムおよび携帯機位置検出方法 |
| US6525688B2 (en) * | 2000-12-04 | 2003-02-25 | Enuvis, Inc. | Location-determination method and apparatus |
| US7613468B2 (en) | 2006-02-28 | 2009-11-03 | Trimble Navigation Limited | Method and a system for communicating information to a land surveying rover located in an area without cellular coverage |
| JP4426874B2 (ja) * | 2004-03-02 | 2010-03-03 | 三菱電機株式会社 | 列車位置検出管理用の運行サーバ及び列車位置検出管理用の車載機器 |
| DE102008012655A1 (de) * | 2007-05-30 | 2008-12-04 | Continental Teves Ag & Co. Ohg | Relative Positionsbestimmung von Fahrzeugen |
| FR2938138B1 (fr) | 2008-11-05 | 2016-02-26 | Astrium Sas | Systeme de surveillance d'une constellation satellitaire d'un systeme de positionnement |
| US8374291B1 (en) | 2009-02-04 | 2013-02-12 | Meteorcomm Llc | Methods for bit synchronization and symbol detection in multiple-channel radios and multiple-channel radios utilizing the same |
| US8340056B2 (en) | 2009-09-25 | 2012-12-25 | Meteorcomm Llc | Systems and methods for interoperability positive train control |
| US20110181465A1 (en) * | 2010-01-26 | 2011-07-28 | Rongsheng Li | Multi-constellation global navigation satellite system augmentation and assistance |
| US9612341B2 (en) | 2012-12-28 | 2017-04-04 | Trimble Inc. | GNSS receiver positioning system |
| US9778056B2 (en) | 2014-09-30 | 2017-10-03 | General Electric Company | System and method for displaying planned speed values |
| US10469586B2 (en) | 2014-12-03 | 2019-11-05 | Meteorcomm Llc | Host-radio exchange interface for railroad communications and railroad communications methods using the same |
| AU2015100253B4 (en) * | 2015-03-03 | 2015-09-17 | 4Tek Pty Ltd | Rail Systems Mark-Up Language |
| WO2017045143A1 (en) * | 2015-09-16 | 2017-03-23 | SZ DJI Technology Co., Ltd. | Systems and methods for positioning of uav |
| WO2017046914A1 (ja) * | 2015-09-17 | 2017-03-23 | 三菱電機株式会社 | 測位衛星選択装置、測位装置、測位システム、測位情報発信装置および測位端末 |
| US9925994B2 (en) | 2015-10-27 | 2018-03-27 | Siemens Industry, Inc. | Cutout systems and methods |
| EP3537182B1 (en) * | 2016-11-07 | 2023-05-24 | Mitsubishi Electric Corporation | Positioning augmentation device, positioning augmentation system, and positioning augmentation method |
-
2017
- 2017-09-29 US US15/721,498 patent/US10641903B2/en active Active
-
2018
- 2018-10-01 MX MX2020002431A patent/MX2020002431A/es unknown
- 2018-10-01 WO PCT/US2018/053798 patent/WO2019068101A1/en not_active Ceased
- 2018-10-01 EP EP18861147.9A patent/EP3688483B1/en active Active
- 2018-10-01 JP JP2020507692A patent/JP7272607B2/ja active Active
- 2018-10-01 BR BR112020005208-6A patent/BR112020005208A2/pt unknown
- 2018-10-01 AU AU2018341697A patent/AU2018341697B2/en active Active
- 2018-10-01 CA CA3070589A patent/CA3070589A1/en active Pending
- 2018-10-01 MA MA050750A patent/MA50750A/fr unknown
- 2018-10-01 CN CN201880061297.9A patent/CN111316117B/zh active Active
- 2018-10-01 KR KR1020207006469A patent/KR102674743B1/ko active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH063431A (ja) * | 1992-06-17 | 1994-01-11 | Sharp Corp | ディファレンシャルgps測位システム |
| US20110021209A1 (en) * | 1992-12-02 | 2011-01-27 | Voxson Pty Ltd. | Positioning systems utilizing mobile telephone system for correction signals |
| US5913170A (en) * | 1994-11-16 | 1999-06-15 | Highwaymaster Communications, Inc. | Locating system and method using a mobile communications network |
| JP2010163118A (ja) * | 2009-01-19 | 2010-07-29 | Toshiba Corp | 列車位置検知システム |
| US20160259061A1 (en) * | 2015-03-06 | 2016-09-08 | Gatekeeper Systems, Inc. | Low-energy consumption location of movable objects |
Also Published As
| Publication number | Publication date |
|---|---|
| AU2018341697A9 (en) | 2022-12-01 |
| AU2018341697B2 (en) | 2023-06-15 |
| EP3688483A1 (en) | 2020-08-05 |
| JP7272607B2 (ja) | 2023-05-12 |
| CA3070589A1 (en) | 2019-04-04 |
| US20190101651A1 (en) | 2019-04-04 |
| EP3688483A4 (en) | 2020-11-18 |
| CN111316117A (zh) | 2020-06-19 |
| MX2020002431A (es) | 2020-07-13 |
| BR112020005208A2 (pt) | 2020-09-15 |
| WO2019068101A1 (en) | 2019-04-04 |
| AU2018341697A1 (en) | 2020-02-06 |
| CN111316117B (zh) | 2023-12-01 |
| KR102674743B1 (ko) | 2024-06-13 |
| JP2021500530A (ja) | 2021-01-07 |
| US10641903B2 (en) | 2020-05-05 |
| EP3688483B1 (en) | 2023-03-01 |
| MA50750A (fr) | 2020-08-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12196556B2 (en) | Determination of position, velocity, and/or heading by simultaneous use of on-device and on-vehicle information | |
| US6593878B2 (en) | Integrated network interface card and global positioning system receiver | |
| US20180106906A1 (en) | Positioning processing system, method, computer program, positioning processing device, and user terminal | |
| CN101329395B (zh) | 处理外部修正信息及修正位置测量结果的方法与相关装置 | |
| US20090219976A1 (en) | Transmission of Information to a GPS Device | |
| US20160313450A1 (en) | Automotive gnss real time kinematic dead reckoning receiver | |
| US20150145650A1 (en) | Method, software application, and system for tracking packages by global positioning system (gps) | |
| WO2006026757A3 (en) | Method and apparatus for processing location service messages in a satellite position location system | |
| US20080085704A1 (en) | Method for testing a navigation receiver | |
| CN106707317A (zh) | 区域位置差分定位方法及系统 | |
| CN111181624B (zh) | 机载北斗系统及其应用方法 | |
| US10257661B2 (en) | Vehicular communication device | |
| CN116249916A (zh) | 一种卫星信号处理方法及卫星定位装置 | |
| AU2019351738B2 (en) | Method for providing authenticated correction information, plurality of reference stations and a redundant central computation unit, GNS system and software product and/or network for providing a correction information message in a GNS system or other means | |
| KR102674743B1 (ko) | 상호 운용 가능한 열차 제어 메시지 전송을 위한 최적화된 글로벌 위치 결정 시스템 정정 메시지 | |
| CN110673184A (zh) | 一种基于车辆的高精度定位系统及方法 | |
| US6326916B1 (en) | Signal conversion device for coupling RTCM correction data to a position determination device | |
| JP2000206224A (ja) | 衛星航法補強システムの補強デ―タ中継装置 | |
| CN108964698B (zh) | Rtk基站定位试验系统及方法 | |
| KR20150145039A (ko) | 위치 보정 정보를 제공하기 위한 장치, 위치 보정 정보를 이용하여 위치 정보를 제공하기 위한 장치 및 이를 위한 방법 | |
| JP4109370B2 (ja) | 衛星航法補強システム | |
| CN205384371U (zh) | 实时动态定位系统 | |
| CN207926644U (zh) | 一种基于Web的高效GPS服务系统 | |
| Zaghloul | Modern architecture tracking system using modern GPS module | |
| EP4099061A1 (en) | Method for generating and providing a precise positioning solution of a mobile receiver in a gnss system by a central computation unit and a software product and its dissemination |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0105 | International application |
Patent event date: 20200304 Patent event code: PA01051R01D Comment text: International Patent Application |
|
| PG1501 | Laying open of application | ||
| A201 | Request for examination | ||
| PA0201 | Request for examination |
Patent event code: PA02012R01D Patent event date: 20210719 Comment text: Request for Examination of Application |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20230810 Patent event code: PE09021S01D |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
Patent event code: PE07011S01D Comment text: Decision to Grant Registration Patent event date: 20240320 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
Comment text: Registration of Establishment Patent event date: 20240610 Patent event code: PR07011E01D |
|
| PR1002 | Payment of registration fee |
Payment date: 20240611 End annual number: 3 Start annual number: 1 |
|
| PG1601 | Publication of registration |