KR20200065256A - 무선 조종식 파종기 - Google Patents
무선 조종식 파종기 Download PDFInfo
- Publication number
- KR20200065256A KR20200065256A KR1020180151543A KR20180151543A KR20200065256A KR 20200065256 A KR20200065256 A KR 20200065256A KR 1020180151543 A KR1020180151543 A KR 1020180151543A KR 20180151543 A KR20180151543 A KR 20180151543A KR 20200065256 A KR20200065256 A KR 20200065256A
- Authority
- KR
- South Korea
- Prior art keywords
- seeding
- roller
- radio
- controlled
- planter
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images




Classifications
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C7/00—Sowing
- A01C7/08—Broadcast seeders; Seeders depositing seeds in rows
- A01C7/085—Broadcast seeders
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/0011—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots associated with a remote control arrangement
- G05D1/0022—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots associated with a remote control arrangement characterised by the communication link
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C15/00—Fertiliser distributors
- A01C15/005—Undercarriages, tanks, hoppers, stirrers specially adapted for seeders or fertiliser distributors
- A01C15/006—Hoppers
- A01C15/007—Hoppers with agitators in the hopper
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C19/00—Arrangements for driving working parts of fertilisers or seeders
- A01C19/04—Arrangements for driving working parts of fertilisers or seeders by a ground-engaging wheel
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C21/00—Methods of fertilising, sowing or planting
- A01C21/005—Following a specific plan, e.g. pattern
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C5/00—Making or covering furrows or holes for sowing, planting or manuring
- A01C5/06—Machines for making or covering drills or furrows for sowing or planting
- A01C5/062—Devices for making drills or furrows
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C5/00—Making or covering furrows or holes for sowing, planting or manuring
- A01C5/06—Machines for making or covering drills or furrows for sowing or planting
- A01C5/066—Devices for covering drills or furrows
- A01C5/068—Furrow packing devices, e.g. press wheels
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C7/00—Sowing
- A01C7/08—Broadcast seeders; Seeders depositing seeds in rows
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C7/00—Sowing
- A01C7/08—Broadcast seeders; Seeders depositing seeds in rows
- A01C7/12—Seeders with feeding wheels
- A01C7/127—Cell rollers, wheels, discs or belts
-
- A—HUMAN NECESSITIES
- A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
- A01C—PLANTING; SOWING; FERTILISING
- A01C7/00—Sowing
- A01C7/20—Parts of seeders for conducting and depositing seed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K7/00—Disposition of motor in, or adjacent to, traction wheel
- B60K7/0007—Disposition of motor in, or adjacent to, traction wheel the motor being electric
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R16/00—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for
- B60R16/02—Electric or fluid circuits specially adapted for vehicles and not otherwise provided for; Arrangement of elements of electric or fluid circuits specially adapted for vehicles and not otherwise provided for electric constitutive elements
- B60R16/04—Arrangement of batteries
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/0011—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots associated with a remote control arrangement
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K7/00—Disposition of motor in, or adjacent to, traction wheel
- B60K2007/0038—Disposition of motor in, or adjacent to, traction wheel the motor moving together with the wheel axle
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
- G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P60/00—Technologies relating to agriculture, livestock or agroalimentary industries
-
- Y02P60/16—
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Soil Sciences (AREA)
- Environmental Sciences (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Physics & Mathematics (AREA)
- Remote Sensing (AREA)
- Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Automation & Control Theory (AREA)
- Aviation & Aerospace Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Sowing (AREA)
- Guiding Agricultural Machines (AREA)
Abstract
상기 RC대차(1)는, 메인프레임(11); 상기 메인프레임(11)과 이격되게 형성되는 서브프레임(12); 상기 메인프레임(11)에 설치되는 엔진(13); 상기 서브프레임(12)에 설치되되, 상기 엔진(13)의 동력에 의해 충전되는 배터리(14); 상기 서브프레임(12)의 양측에 각각 전후로 배치되어 상기 배터리(14)의 전력으로 바퀴(152)를 구동하여 주행동력을 생산하는 구동부(15); 상기 메인프레임(11)과 상기 서브프레임(12) 사이에 설치되어 충격을 완화하는 댐퍼부(16); 를 포함하여 구성함으로써, 파종작업의 원격 수행이 가능케 되어 파종작업의 편의성과 효율성을 향상시킴과 동시에 노동력을 절감할 수 있는 효과가 있다.
Description
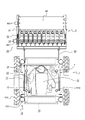
도 2는 본 발명의 무선 조종식 파종기의 실시 예에 따른 평면도.
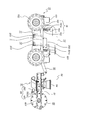
도 3은 본 발명의 무선 조종식 파종기의 실시 예에 따른 측면도.
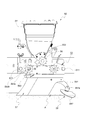
도 4는 본 발명의 무선 조종식 파종기의 실시 예에 따른 파종부 측면 단면도.
도 5는 본 발명의 무선 조종식 파종기의 실시 예에 따른 파종모듈 측면 단면도.
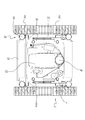
도 6은 본 발명의 무선 조종식 파종기의 또 다른 실시 예에 따른 구동부를 나타낸 평면도.
도 7은 본 발명의 무선 조종식 파종기의 또 다른 실시 예에 따른 카메라부와 GPS부를 나타낸 측면도.
도 8은 본 발명의 무선 조종식 파종기의 또 다른 실시 예에 따른 정전기방출감지수단을 나타낸 측면 단면도.
도 9, 도 10은 본 발명의 무선 조종식 파종기의 또 다른 실시 예에 따른 진동수단을 나타낸 측면 단면도.
도 11은 무선 조종식 농작기의 사용 개념도.
1: RC대차
10: 원격제어모듈
11: 메인프레임
12: 서브프레임
13: 엔진
14: 배터리
15: 구동부
151: 바퀴모터
152: 바퀴
153: 캐터필러
16: 댐퍼부
161: 댐핑로드
161a: 걸림턱
162: 가이드부시
163: 스프링
17: 카메라부
18: GPS부
5: 파종부
50: 프런트프레임
51: 사이드프레임
511: 연결봉
52: 파종모듈
53: 장착부
54: 호퍼
541: 진동수단
541a: 진동모터
541b: 회동축
541c: 작동바
541d: 진동판
55: 파종롤러
551: 종자배출홈
552: 정전기방출감지수단
56: 롤러스프로킷
561: 치홈
57: 쟁기
58: 복토진압수단
59: 구동수단
591: 구동모터
592: 구동스프로킷
593: 동력전달축
594: 종동스프로킷
595: 롤러체인
A: 종자
B: 정전기방출경로
Claims (14)
- 원격제어모듈(10)을 구비하여 무선조종부(C)에 의해 원격 조정되는 RC대차(1);
상기 RC대차(1)에 연결 설치되어 파종작업을 수행하는 파종부(5); 를 포함하되,
상기 RC대차(1)는,
메인프레임(11);
상기 메인프레임(11)과 이격되게 형성되는 서브프레임(12)
상기 메인프레임(11)에 설치되는 엔진(13);
상기 서브프레임(12)에 설치되되, 상기 엔진(13)의 동력에 의해 충전되는 배터리(14);
상기 서브프레임(12)의 양측에 각각 전후로 배치되어 상기 배터리(14)의 전력으로 바퀴(152)를 구동하여 주행동력을 생산하는 구동부(15);
상기 메인프레임(11)과 상기 서브프레임(12) 사이에 설치되어 충격을 완화하는 댐퍼부(16); 를 포함하는 무선 조종식 파종기.
- 제1항에 있어서,
상기 구동부(15)는,
상기 배터리(14)에서 받은 전력으로 동력을 제공하는 바퀴모터(151);
상기 바퀴모터(151)의 구동축에 결합되어 회전하는 바퀴(152); 를 포함하는 것을 특징으로 하는 무선 조종식 파종기.
- 제1항에 있어서,
상기 댐퍼부(16)는,
상기 메인프레임(11) 상면에서 수직 상방으로 돌출 형성되며 상단부에 걸림턱(161a)이 형성된 댐핑로드(161);
상기 댐핑로드(161)이 관통하게 상기 서브프레임(12)에 형성된 가이드부시(162);
상기 댐핑로드(161)의 상단부에 형성된 걸림턱(161a)과 상기 가이드부시(162) 상단부 간에 설치되어 메인프레임(11)에 가해지는 하중을 지지하고, RC대차(1)의 주행 시 메인프레임(11)의 진동을 완화하는 스프링(163); 을 포함하는 것을 특징으로 하는 무선 조종식 파종기.
- 제1항에 있어서,
상기 파종부(5)는,
상기 RC대차(1) 후방에 연결되는 프런트프레임(50);
상기 프런트프레임(50) 양측에 형성되는 사이드프레임(51);
상기 양측 사이드프레임(51)간에 설치되는 연결봉(511)에 일정 간격으로 설치되는 다수의 파종모듈(52);
상기 사이드프레임(51)에 설치되어 상기 파종모듈(52)을 구동하는 구동수단(59);
상기 사이드프레임(51) 후방에 설치되어, 상기 파종모듈(52)에 의해 종자가 파종된 두둑을 다져주며, 일측에는 회전수를 감지하는 엔코더(601)을 구비한 다짐롤러(60); 를 포함하는 것을 특징으로 하는 무선 조종식 파종기.
- 제4항에 있어서,
상기 파종모듈(52)은,
상기 연결봉(511)이 관통하는 장착부(53);
상기 장착부(53) 상부에 설치되어 파종용 종자를 저장하는 호퍼(54);
상기 호퍼(54) 내부에 회전 가능케 설치되고, 외주 면에 종자배출홈(551)이 방사형으로 형성되어 종자를 배출하는 파종롤러(55);
상기 파종롤러(55)의 회전축(553) 외측 단부에 설치되어, 상기 구동수단(59)을 통해 동력을 전달받아 파종롤러(55)가 회전하게 하는 롤러스프로킷(56);
상기 장착부(53) 하부에 승강 가능케 설치되어 두둑 상면에 파종홈을 형성하는 쟁기(57);
상기 쟁기(57) 후방에 탄설 되어 상기 파종롤러(55)에 의해 파종홈으로 떨어진 종자를 흙으로 덮어주는 복토진압수단(58); 을 포함하는 것을 특징으로 하는 무선 조종식 파종기.
- 제4항에 있어서,
상기 구동수단(59)은,
상기 사이드프레임(51) 일측에 설치되어 상기 엔코더(601)에서 감지된 다짐롤러(60)의 회전수에 연동하여 구동되는 구동모터(591);
상기 구동모터(591)의 구동축에 설치되는 구동스프로킷(592);
상기 사이드프레임(51)간에 설치되어 파종모듈(52)에 동력을 전달하는 동력전달축(593);
상기 동력전달축(593) 일단부에 설치되는 종동스프로킷(594);
상기 구동스프로킷(592)와 상기 종동스프로킷(594)을 연결하는 동력을 전달하는 롤러체인(595); 을 포함하는 것을 특징으로 하는 무선 조종식 파종기.
- 제1항에 있어서;
상기 구동부(15)는,
상기 서브프레임(12)의 양 측면에 전후로 설치되는 바퀴(152)간을 연결하는 캐터필러(153); 를 더 구비하는 것을 특징으로 하는 무선 조종식 파종기.
- 제1항에 있어서,
상기 RC대차(1)는, 주변을 촬영한 영상데이터를 상기 무선조종부(C)에 제공하는 카메라부(17); 를 더 구비하는 것을 특징으로 하는 무선 조종식 파종기.
- 제1항에 있어서,
상기 RC대차(1)는, GPS 위성에서 보내는 신호를 수신하여 현재 위치를 상기 무선조종부(C)에 제공하는 GPS부(18)을 더 구비하는 것을 특징으로 하는 무선 조종식 파종기.
- 제5항에 있어서,
상기 파종롤러(55)는
전기전도성합성수지로 제조되어 마찰에 의해 발생하는 정전기가 금속재로 된 회전축(553), 장착부(53), 쟁기(57)의 경로를 통해 지면으로 방출되게 한 것을 특징으로 하는 무선 조정식 파종기.
- 제10항에 있어서,
상기 파종롤러(55) 일측에는, 파종롤러(55)에서 발생하는 정전기의 방출 여부를 감지하고, 그 감지신호를 상기 원격제어모듈(10)에 제공하여 상기 무선조종부(C)로 전송되게 하는 정전기방출감지수단(552)을 더 구비하는 것을 특징으로 하는 무선 조정식 파종기.
- 제5항에 있어서,
상기 호퍼(54) 일측에는 진동을 발생하는 진동수단(541)을 더 구비하는 것을 특징으로 하는 무선 조종식 파종기.
- 제12항에 있어서,
상기 진동수단(541)은, 상기 파종롤러(55)의 회전축(553) 일측에 진동모터(541a)를 구비하여 파종롤러(55)가 진동하게 하는 것을 특징으로 하는 무선 조종식 파종기.
- 제12항에 있어서,
상기 진동수단(541)은 상기 호퍼(54) 내부에 위치하도록 양단부가 호퍼(54)의 양 측벽에 회전 가능케 설치되는 회동축(541b)과;
일단부는 상기 회동축(541b)의 외측 단부에 고정 설치하고, 타단부에는 상기 파종롤러(55)의 회전축(553) 외측 단부에 설치된 롤러스프로킷(56)의 치홈(561) 내부에 투입되는 접동롤러(541e)를 설치하여 상기 파종롤러(55)의 회전에 의해 승강 회동하는 작동바(541c)와;
호퍼(54)내부에 설치하되 일측 단부를 상기 회동축(541b)에 고정 설치하여 상기 작동바(541c)에 의한 회동축(541b)의 소정 각도 왕복 회전에 의해 호퍼(54)내부에 저장된 종자를 상하로 털어주는 진동판(541d)을 구비하는 것을 특징으로 하는 무선 조종식 파종기.
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180151543A KR20200065256A (ko) | 2018-11-30 | 2018-11-30 | 무선 조종식 파종기 |
| US16/536,740 US11402835B2 (en) | 2018-11-30 | 2019-08-09 | Radio-controlled seed planter |
| JP2019148266A JP6857415B2 (ja) | 2018-11-30 | 2019-08-12 | 無線操縦式播種機 |
| EP19191769.9A EP3659416B1 (en) | 2018-11-30 | 2019-08-14 | Radio-controlled seed planter |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180151543A KR20200065256A (ko) | 2018-11-30 | 2018-11-30 | 무선 조종식 파종기 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20200065256A true KR20200065256A (ko) | 2020-06-09 |
Family
ID=67658939
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180151543A Ceased KR20200065256A (ko) | 2018-11-30 | 2018-11-30 | 무선 조종식 파종기 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US11402835B2 (ko) |
| EP (1) | EP3659416B1 (ko) |
| JP (1) | JP6857415B2 (ko) |
| KR (1) | KR20200065256A (ko) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102372012B1 (ko) * | 2020-10-19 | 2022-03-08 | 주식회사수산중공업 | 총륜 구동 자율 주행 로봇 플랫폼 |
| KR20240096984A (ko) * | 2022-12-19 | 2024-06-27 | 장진만 | 밭두둑 성형기용 주행장치 |
| WO2024257906A1 (ko) * | 2023-06-13 | 2024-12-19 | 주식회사 세안코리아 | 직파기용 부레 장치 |
| KR20250163070A (ko) | 2024-05-13 | 2025-11-20 | 이제옥 | 무선조정식 과수원 다목적 궤도차량구조 |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111684899B (zh) * | 2020-06-28 | 2021-05-25 | 浙江星莱和农业装备有限公司 | 自动控制座椅移动进行加秧的装置 |
| CN112020953B (zh) * | 2020-09-13 | 2022-07-05 | 邵双林 | 一种用于果园的草籽精量播种装置 |
| CN112806130B (zh) * | 2021-02-18 | 2022-04-05 | 湖州职业技术学院 | 一种水稻精量穴播机的换向机构以及水稻精量穴播机 |
| CN113330866B (zh) * | 2021-06-21 | 2024-05-24 | 河南省农业科学院小麦研究所 | 自释放式花生起垄播种施肥一体机 |
| CN114355025B (zh) * | 2021-12-09 | 2024-10-15 | 河南省计量测试科学研究院 | 一种用于测试并联原电池电流的装置及其使用方法 |
| CN115474461A (zh) * | 2022-09-02 | 2022-12-16 | 赤峰市农牧科学研究所 | 一种农业高粱用手动种子播种装置 |
| CN115443774B (zh) * | 2022-09-30 | 2023-09-22 | 黑龙江北大荒现代农业服务集团众荣农机有限公司 | 一种电控双苗带气量式精量播种机 |
| CN116508427A (zh) * | 2023-06-10 | 2023-08-01 | 杭州科技职业技术学院 | 一种自动翻土播种智能多功能一体机 |
| WO2024141114A1 (zh) * | 2024-01-23 | 2024-07-04 | 六安恒嘉科技有限公司 | 一种节能式气力蔬菜育苗播种机 |
| EP4732652A1 (en) | 2024-10-25 | 2026-04-29 | ROTER ITALIA Srl | Sowing device for a seeding machine |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR200410295Y1 (ko) | 2005-11-07 | 2006-03-07 | 대한민국 | 종자 파종기 및 파종기 조립체 |
Family Cites Families (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3402401A1 (de) * | 1984-01-25 | 1985-07-25 | Adam Opel AG, 6090 Rüsselsheim | Lageranordnung, insbesondere motorlager fuer kraftfahrzeuge |
| JPS62248405A (ja) * | 1986-04-22 | 1987-10-29 | 株式会社クボタ | 遠隔操作型水田作業機 |
| JPH0769222A (ja) * | 1993-09-03 | 1995-03-14 | Japan Tobacco Inc | 移動車の方向転換方法及び移動車 |
| JP3903128B2 (ja) * | 1997-07-02 | 2007-04-11 | アグリテクノ矢崎株式会社 | 走行車両に付設する作業機の制御装置 |
| NL1007225C2 (nl) * | 1997-10-08 | 1999-04-09 | Maasland Nv | Voertuigcombinatie. |
| JP2002223612A (ja) * | 2001-02-01 | 2002-08-13 | Iseki & Co Ltd | 播種作業機 |
| JP3834221B2 (ja) | 2001-10-15 | 2006-10-18 | アグリテクノ矢崎株式会社 | 走行車両に付設する作業機の監視システム、並びに、該監視システムに使用する作業機に搭載する作業機搭載装置 |
| JP3968516B2 (ja) * | 2002-09-10 | 2007-08-29 | 井関農機株式会社 | 農作業機 |
| JP4135915B2 (ja) * | 2003-06-30 | 2008-08-20 | 東海ゴム工業株式会社 | ストッパ機構付き防振装置 |
| DE102004013871B4 (de) * | 2004-03-20 | 2007-12-20 | Adam Opel Ag | Karosserie eines Kraftfahrzeuges mit Traverse für Motorlager |
| JP5129135B2 (ja) * | 2006-01-19 | 2013-01-23 | ジャン ジャドンガ シーオー エルティーディー | 播種機 |
| KR100749934B1 (ko) | 2007-06-14 | 2007-08-16 | 대한민국 | 송풍방식을 이용한 직파장치 |
| JP6220281B2 (ja) * | 2014-02-07 | 2017-10-25 | ヤンマー株式会社 | クローラ式不整地作業車両 |
| JP2015147554A (ja) * | 2014-02-07 | 2015-08-20 | ヤンマー株式会社 | クローラ式不整地作業車両 |
| CN104823546A (zh) * | 2015-04-24 | 2015-08-12 | 西北农林科技大学 | 一种自走式遥控小麦覆膜施肥播种机 |
| US9891629B2 (en) * | 2016-02-04 | 2018-02-13 | Deere & Company | Autonomous robotic agricultural machine and system thereof |
| US10172274B2 (en) * | 2017-05-26 | 2019-01-08 | Deere & Company | Autonomous or remote-controlled vehicle platform for spraying |
| KR101854667B1 (ko) | 2017-10-23 | 2018-05-04 | 주식회사 장 자동화 | 정전기 방출 기능을 가진 파종기 |
| JP6618056B2 (ja) * | 2017-11-01 | 2019-12-11 | ヤンマー株式会社 | 作業システム |
| US11019762B2 (en) * | 2018-07-12 | 2021-06-01 | Cnh Industrial Canada, Ltd. | Precision depth control of seed planting units of an agricultural implement |
-
2018
- 2018-11-30 KR KR1020180151543A patent/KR20200065256A/ko not_active Ceased
-
2019
- 2019-08-09 US US16/536,740 patent/US11402835B2/en active Active
- 2019-08-12 JP JP2019148266A patent/JP6857415B2/ja active Active
- 2019-08-14 EP EP19191769.9A patent/EP3659416B1/en active Active
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR200410295Y1 (ko) | 2005-11-07 | 2006-03-07 | 대한민국 | 종자 파종기 및 파종기 조립체 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR102372012B1 (ko) * | 2020-10-19 | 2022-03-08 | 주식회사수산중공업 | 총륜 구동 자율 주행 로봇 플랫폼 |
| KR20240096984A (ko) * | 2022-12-19 | 2024-06-27 | 장진만 | 밭두둑 성형기용 주행장치 |
| WO2024257906A1 (ko) * | 2023-06-13 | 2024-12-19 | 주식회사 세안코리아 | 직파기용 부레 장치 |
| KR20250163070A (ko) | 2024-05-13 | 2025-11-20 | 이제옥 | 무선조정식 과수원 다목적 궤도차량구조 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3659416B1 (en) | 2021-04-07 |
| US11402835B2 (en) | 2022-08-02 |
| EP3659416A1 (en) | 2020-06-03 |
| JP2020080855A (ja) | 2020-06-04 |
| JP6857415B2 (ja) | 2021-04-14 |
| US20200174467A1 (en) | 2020-06-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11402835B2 (en) | Radio-controlled seed planter | |
| KR102240613B1 (ko) | 무선 조종식 파종기 제어용 모니터링시스템 | |
| US5570746A (en) | Turf aeration device | |
| KR102231619B1 (ko) | 마늘파종기 | |
| AU2007322496A1 (en) | Sowing device for lawns | |
| JP2019097492A (ja) | 静電気放出機能を有する肥料または農薬散布兼用播種機 | |
| CN106612666A (zh) | 一种农业大数据用土地施肥装置 | |
| KR102403968B1 (ko) | 기어박스를 갖는 마늘 파종기 | |
| KR20230057665A (ko) | 에어 진공 및 에어 슈팅 기능을 갖는 지능형 파종기 | |
| CN101766075B (zh) | 独轮花生播种机 | |
| KR101348296B1 (ko) | 농작물 이식 장치 | |
| CN109328554A (zh) | 一种多用途的半自动新型耕种机 | |
| US7730960B1 (en) | Turf aeration device | |
| CN206993666U (zh) | 一种遥控履带行走式多功能播种机 | |
| JP2024002515A (ja) | 水田圃場用捕獲装置 | |
| JP5593099B2 (ja) | 農作業機 | |
| KR20110089929A (ko) | 견인용 흙 다짐장치 | |
| CN111802007A (zh) | 一种多功能播种机 | |
| Mukherjee et al. | Precision Farming with Automatic Seed Sowing Machines | |
| CN214628032U (zh) | 一种播种箱 | |
| JP2001128508A (ja) | 芋等の移植機 | |
| JP2010000014A (ja) | 苗移植機 | |
| KR100662851B1 (ko) | 작물채굴기의 이동 및 승·하강 장치 | |
| JPH0224408Y2 (ko) | ||
| JPH10127104A (ja) | 畦塗機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20181130 |
|
| PA0201 | Request for examination | ||
| PG1501 | Laying open of application | ||
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20200918 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20210311 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20200918 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |