KR20200067718A - 사출 금형장치 - Google Patents

사출 금형장치 Download PDF

Info

Publication number
KR20200067718A
KR20200067718A KR1020190044972A KR20190044972A KR20200067718A KR 20200067718 A KR20200067718 A KR 20200067718A KR 1020190044972 A KR1020190044972 A KR 1020190044972A KR 20190044972 A KR20190044972 A KR 20190044972A KR 20200067718 A KR20200067718 A KR 20200067718A
Authority
KR
South Korea
Prior art keywords
mold
injection
molding machine
fixed
injection molding
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
KR1020190044972A
Other languages
English (en)
Inventor
김승현
김주권
나시왕
백만인
유승엽
이상선
Original Assignee
엘지전자 주식회사
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 엘지전자 주식회사 filed Critical 엘지전자 주식회사
Publication of KR20200067718A publication Critical patent/KR20200067718A/ko
Ceased legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/03—Injection moulding apparatus
    • B29C45/04—Injection moulding apparatus using movable moulds or mould halves
    • B29C45/0408—Injection moulding apparatus using movable moulds or mould halves involving at least a linear movement
    • B29C45/0416—Injection moulding apparatus using movable moulds or mould halves involving at least a linear movement co-operating with fixed mould halves
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/03—Injection moulding apparatus
    • B29C45/07—Injection moulding apparatus using movable injection units
    • B29C45/076—Injection moulding apparatus using movable injection units cooperating with two or more moulds
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/1761—Means for guiding movable mould supports or injection units on the machine base or frame; Machine bases or frames
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/18—Feeding the material into the injection moulding apparatus, i.e. feeding the non-plastified material into the injection unit
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/26—Moulds
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/40—Removing or ejecting moulded articles
    • B29C45/42—Removing or ejecting moulded articles using means movable from outside the mould between mould parts, e.g. robots
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/72—Heating or cooling
    • B29C45/73—Heating or cooling of the mould
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B29—WORKING OF PLASTICS; WORKING OF SUBSTANCES IN A PLASTIC STATE IN GENERAL
    • B29C—SHAPING OR JOINING OF PLASTICS; SHAPING OF MATERIAL IN A PLASTIC STATE, NOT OTHERWISE PROVIDED FOR; AFTER-TREATMENT OF THE SHAPED PRODUCTS, e.g. REPAIRING
    • B29C45/00—Injection moulding, i.e. forcing the required volume of moulding material through a nozzle into a closed mould; Apparatus therefor
    • B29C45/17—Component parts, details or accessories; Auxiliary operations
    • B29C45/1761—Means for guiding movable mould supports or injection units on the machine base or frame; Machine bases or frames
    • B29C2045/1765—Machine bases

Landscapes

  • Engineering & Computer Science (AREA)
  • Manufacturing & Machinery (AREA)
  • Mechanical Engineering (AREA)
  • Robotics (AREA)
  • Injection Moulding Of Plastics Or The Like (AREA)
  • Moulds For Moulding Plastics Or The Like (AREA)

Abstract

본 실시예의 사출 금형장치는 사출 성형기와; 사출 성형기와 제1방향으로 이격되고 사출 성형기를 향해 진퇴되게 배치된 형반과; 사출 성형기와 형반 사이의 사출 위치로 형반을 전진시키거나 형반을 사출위치에서 후퇴시키는 형반 진퇴기구와; 제1고정금형 및 제1가동금형를 갖는 제1금형과, 제2고정금형 및 제2가동금형를 갖는 제2금형과, 제1고정금형과 제2고정금형을 연결하는 커넥터를 갖고, 제1방향과 교차하는 제2방향으로 긴 금형 모듈과; 제1고정금형과 제2고정금형과 커넥터 중 어느 하나에 연결되고, 금형 모듈을 제1방향과 교차하는 제2방향으로 이동시키는 금형 이동기구를 포함하고, 금형 이동기구는 제1모드시 제1금형이 사출위치이고 제2금형이 제1냉각위치인 제1위치로 금형 모듈을 이동시키고, 금형 이동기구는 제2모드시 제1금형이 제2냉각위치이고 제2금형이 사출위치인 제2위치로 금형 모듈을 이동시키며, 사출위치는 제1냉각위치와 제2냉각위치의 사이에 위치한다.

Description

사출 금형장치{Injection mold device}
본 발명은 사출 금형장치에 관한 것으로, 더욱 상세하게는 한 쌍의 금형을 갖는 사출 금형장치에 관한 것이다.
플라스틱과 같은 합성수지를 원료로 사용하여 물품을 제조하는 방법에는 사출용 금형을 이용한 사출 성형, 공기의 흡입(suction)을 이용한 진공 성형, 그리고 에어 블로우에 의해 성형하는 블로우 몰딩 등이 있다.
사출 성형의 방법은 사출 금형장치에 의해 행해질 수 있고, 사출 금형장치는 용융 수지 등을 금형 내의 공간인 캐비티에 주입한 후 캐비티 내의 용융 수지를 금형 내에서 냉각하여 사출물을 제조하는 기기이다.
사출 금형장치는 제조할 사출물의 형상과 같은 캐비티가 형성된 금형과, 캐비티로 용융 수지를 주입하는 사출 성형기를 포함하다. 상기 금형은 고정금형과, 고정금형과 결합,분리되는 가동금형을 포함할 수 있고, 캐비티는 고정금형과 가동금형 사이에 형성될 수 있다.
사출 성형기에서 캐비티로 주입된 용융 수지는 캐비티에서 냉각되어 응고될 수 있고, 냉각 완료된 사출물은 가동금형이 고정금형에서 분리된 후 금형의 외부로 취출될 수 있다.
이러한 사출 금형장치는 사출 성형기와, 사출 성형기의 용융 수지가 선택적으로 주입되고 한 쌍의 금형을 포함할 수 있으고, 한 쌍의 금형 각각은 고정금형과 가동금형을 포함할 수 있으며, 사출 성형기가 한 쌍의 금형에 시간차를 두고 순차적으로 용융 수지를 주입할 경우, 1대의 사출 성형기와 한 쌍의 금형을 이용하여 다수의 사출물을 보다 신속하게 제조할 수 있다.
상기와 같이 한 쌍의 금형을 순차적으로 사용하는 사출 금형장치의 일 예는 대한민국 공개특허공보 10-2016-0059637 A (2016년05월27일 공개)에 개시된 사출 금형장치일 수 있다. 이러한 사출 금형장치는 사출 성형기와, 상기 사출 성형기와 분리 가능한 한 쌍의 제1 금형과, 상기 사출 성형기에 공급되는 한 쌍의 제2 금형과; 상기 사출 성형기에서 분리된 상기 제1 금형을 전달받고 상기 사출 성형기와 결합될 상기 제2 금형을 상기 사출 성형기에 공급하도록 상기 사출 성형기의 일측에 마련되는 금형교환장치를 포함한다. 상기 금형교환장치는 한 쌍의 제1금형이 안착되는 수거부와 상기 사출 성형기로 한 쌍의 제2금형을 공급하는 공급부가 구비될 수 있고, 이러한 금형교환장치는 휠이 마련되어 사출 성형기의 일측에서 옆에서 직선 이동된다.
대한민국 공개특허공보 10-2016-0059637 A (2016년05월27일 공개)
본 발명은 고정금형과 가동금형을 갖는 금형의 한 쌍이 이동하는 시간을 단축하여 다수의 사출물을 보다 신속하게 성형할 수 있고, 다수의 사출물이 제조되는 전체 시간이 최소화될 수 있는 사출 금형장치를 제공하는데 그 목적이 있다.
본 발명의 다른 목적은 부품수가 최소화되고 구조가 간단한 사출 금형장치를 제공하는데 있다.
본 발명의 실시 예에 따른 사출 금형장치는 사출 성형기와; 상기 사출 성형기와 제1방향으로 이격되고 상기 사출 성형기를 향해 진퇴되게 배치된 형반과; 상기 사출 성형기와 형반 사이의 사출 위치로 상기 형반을 전진시키거나 상기 형반을 상기 사출위치에서 후퇴시키는 형반 진퇴기구와; 제1고정금형 및 제1가동금형를 갖는 제1금형과, 제2고정금형 및 제2가동금형를 갖는 제2금형과, 상기 제1고정금형과 제2고정금형을 연결하는 커넥터를 갖고, 상기 제1방향과 교차하는 제2방향으로 긴 금형 모듈과; 상기 제1고정금형과 제2고정금형과 커넥터 중 어느 하나에 연결되고, 상기 금형 모듈을 상기 제1방향과 교차하는 제2방향으로 이동시키는 금형 이동기구를 포함한다.
상기 금형 이동기구는 제1모드시 상기 제1금형이 사출위치이고 상기 제2금형이 제1냉각위치인 제1위치로 상기 금형 모듈을 이동시킬 수 있다.
상기 금형 이동기구는 제2모드시 상기 제1금형이 제2냉각위치이고 상기 제2금형이 상기 사출위치인 제2위치로 상기 금형 모듈을 이동시킬 수 있다.
상기 사출위치는 상기 제1냉각위치와 제2냉각위치의 사이에 위치할 수 있다.
상기 금형 이동기구는 시간차를 두고 상기 제1모드와 제2모드를 교대로 실시할 수 있다.
상기 사출 성형기는 선반과; 상기 선반 위에 상기 제1방향으로 이동되게 배치되고, 상기 제1금형과 제2금형 중 상기 사출위치로 이동된 어느 하나로 용융 수지를 사출하는 사출기와; 상기 사출기가 상기 제1금형과 제2금형 중 어느 하나와 접속되는 접속 위치로 상기 사출기를 이동시키거나 상기 접속 위치의 사출기를 상기 형반과 멀어지는 방향으로 이동시키는 사출기 진퇴기구를 더 포함한다.
상기 사출 금형장치는 상기 선반에 세워지고 상기 형반을 마주보며 상기 제1고정금형이나 상기 제2고정금형을 지지하는 금형 서포터를 더 포함할 수 있다.
상기 사출기는 용융 수지가 통과하는 통로가 형성된 사출대와; 상기 통로에 회전가능하게 수용되어 용융 수지를 이송하는 스크류를 포함할 수 있다.
상기 금형 서포터는 상기 사출대가 삽입되는 사출대 삽입공이 형성될 수 있다.
상기 사출 금형장치는 상기 제1금형과 제2금형 중 상기 사출위치에서 형개된 어느 하나의 사출물을 잡기 위한 그리퍼와, 상기 금형 서포터에 상부에 설치되고 상기 그리퍼를 사출위치에서 승강시키거나 상기 그리퍼를 상기 형반의 진퇴 방향으로 진퇴시키는 로봇을 더 포함할 수 있다.
상기 사출 금형장치는 상기 금형 서포터에 상기 형반 진퇴기구를 향해 돌출되게 제공되고 상기 형반을 슬라이드 안내하는 가이드 봉을 더 포함할 수 있다.
상기 사출 금형장치는 상기 형반에 배치되어 상기 제1가동금형 또는 제2가동금형을 클램핑하는 가동측 클램프를 더 포함할 수 있다.
상기 사출 금형장치는 상기 금형 서포터에 배치되어 상기 제1고정금형 또는 제2고정금형을 클램핑하는 고정측 클램프를 더 포함할 수 있다.
상기 금형 이동기구는 상기 제2방향으로 길고 상기 금형 모듈이 올려지는 복수개 롤러를 포함하는 금형 모듈 가이드와; 모터와; 상기 모터에 연결되고 상기 금형 모듈 가이드와 나란한 스크류와; 상기 스크류를 따라 이동되고 상기 제1고정금형 또는 제2고정금형에 연결되어 상기 금형 모듈을 상기 제2방향으로 이동시키는 이동 브라켓을 포함할 수 있다.
상기 금형 모듈 가이드는 상기 제1 방향과 직교한 방향으로 길 수 있다. 상기 금형 모듈 가이드의 일부는 상기 사출 성형기와 형반 진퇴기구 사이에 위치할 수 있다.
본 발명의 실시 예에 따르면, 제1금형과 제2금형이 커넥터에 의해 연결되고, 제1금형과 제2금형의 이동이 동시에 진행되므로, 제1금형과 제2금형이 시간차를 두고 이동되는 경우 보다, 시간을 단축할 수 있고, 다수의 사출물들을 연속적으로 생산하는 전체 시간이 단축될 수 있다.
또한, 용융 수지가 담겨진 제1금형과 제2금형이 제1냉각위치나 제2냉각위치로 이동되어 냉각된 후, 다시 사출위치로 이동되어 사출위치에서 형개되므로, 사출 금형장치 자체에서, 용융 수지 공급과, 냉각과, 사출물 인출이 연속적으로 진행될 수 있다.
또한, 냉각이나 사출물 인출을 위해 제1금형이나 제2금형을 사출 금형장치 외부로 이동하는 경우 보다 다수의 사출물들을 연속적으로 생산하는 전체 시간이 단축될 수 있다.
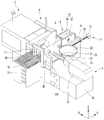
도 1은 본 발명의 실시 예에 따른 사출 금형장치의 사시도,
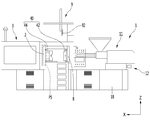
도 2는 본 발명의 실시 예에 따른 사출 금형장치의 측면도,
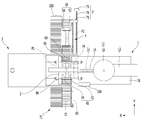
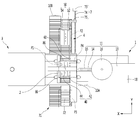
도 3은 본 발명의 실시 예에 따른 사출 금형장치의 평면도,
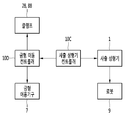
도 4는 본 발명의 실시 예에 따른 사출 금형장치의 제어 블록도,
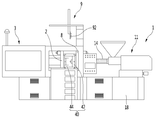
도 5는 도 2에 도시된 사출기가 후퇴되고, 클램프가 클램프 해제일 때의 측면도,
도 6은 도 5에 도시된 형반이 후퇴되기 전과 형반이 후퇴되었을 때의 측면도,
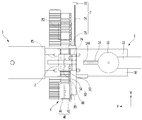
도 7은 본 발명의 실시 예에 따른 금형 모듈이 제2위치로 이동되었을 때의 평면도,
도 8은 도 7에 도시된 형반이 전진되기 전과 형반이 전진되었을 때의 측면도,
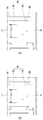
도 9는 본 발명의 실시예에 따른 제2금형이 클램프 체결 전일 때와 클램프 체결 후일 때의 확대 측면도,
도 10은 본 발명의 실시예에 따른 제2금형이 형개되었을 때의 측면도,
도 11은 본 발명의 실시예에 따른 로봇이 제2금형에서 성형 완료된 사출물을 취출할 때의 측면도,
도 12는 도 11에 도시된 제2금형이 형폐되었을 때의 측면도,
도 13은 도 12에 도시된 사출기가 후퇴되고, 클램프가 클램프 해제일 때의 측면도,
도 14는 도 13에 도시된 형반이 후퇴되기 전과 형반이 후퇴되었을 때의 측면도,
도 15는 본 발명의 실시 예에 따른 금형 모듈이 제1위치로 이동되었을 때의 평면도,
도 16은 도 15에 도시된 형반이 전진되기 전과 형반이 전진되었을 때의 측면도,
도 17은 본 발명의 실시예에 따른 제1금형이 클램프 체결 전일 때와 클램프 체결 후일 때의 확대 측면도,
도 18은 본 발명의 실시예에 따른 제1금형이 형개되었을 때의 측면도,
도 19는 본 발명의 실시예에 따른 로봇이 제1금형에서 성형 완료된 사출물을 취출할 때의 측면도,
도 20은 도 19에 도시된 제1금형이 형폐되었을 때의 측면도이다.
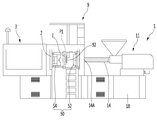
도 1은 본 발명의 실시 예에 따른 사출 금형장치의 사시도이고, 도 2는 본 발명의 실시 예에 따른 사출 금형장치의 측면도이며, 도 3은 본 발명의 실시 예에 따른 사출 금형장치의 평면도이고, 도 4는 본 발명의 실시 예에 따른 사출 금형장치의 제어 블록도이다.
사출 금형장치는 사출 성형기(1)와; 형반(2)와, 형반 진퇴기구(3)과, 금형 모듈(4)과, 금형 이동기구(7)를 포함한다.
사출 성형기(1)는 용융 수지를 금형 모듈(4)로 공급할 수 있고, 사출 성형기는 금형 모듈(4)를 향해 전진되거나 후퇴될 수 있다.
사출 성형기(1)는 사출기(11) 및 사출기 진퇴기구(12)를 포함할 수 있다.
사출기(11)는 선반(18) 위에 배치될 수 있다. 사출기(11)는 선반(18) 위에 제1방향(X)으로 이동되게 배치될 수 있다. 사출기(1)는 금형 모듈(4)의 이동 경로를 향하여 진퇴될 수 있다. 사출기(1)는 금형 모듈(4) 중 사출위치(P1)로 이동된 부분을 향해 용융 수지를 사출할 수 있다. 금형 모듈(4)이 제1금형(40)과 제2금형(50)을 포함할 경우, 사출기(1)는 제1금형(40)과 제2금형(50) 중 사출위치(P1)로 이동된 어느 하나로 용융 수지를 사출할 수 있다.
사출기(11)는 사출기 바디(13)를 포함할 수 잇다. 사출기(11)는 용융 수지가 통과하는 통로가 형성된 사출대(14)와; 통로에 회전 가능하게 수용되어 용융 수지를 이송하는 스크류(15)를 포함할 수 있다.
사출기 바디(13)에는 원재료를 공급받기 위한 호퍼(16)가 배치될 수 있다. 사출기 바디(13)의 내부에는 원재료를 용융 수지로 가열하는 히터가 내장될 수 있다.
사출대(14)는 사출기 바디(13)와 연결될 수 있다. 사출대(14)는 사출대 바디(13)에서 사출 위치(P1)를 향해 길게 연장될 수 있다.
사출기 진퇴기구(12)는 사출기(11)가 제1금형(40)과 제2금형(50) 중 어느 하나와 접속되는 접속 위치(P4)로 사출기(11)를 이동시킬 수 있다. 사출기 진퇴기구(12)는 접속 위치(P4)의 사출기(11)를 형반(2)과 멀어지는 방향으로 이동시킬 수 있다.
사출기 진퇴기구(12)는 사출기 바디(13)에 연결될 수 있다.
사출기 진퇴기구(12)는 실린더나 모터 등의 구동원과, 구동원 및 사출기(1)에 연결된 적어도 하나의 동력전달부재를 포함할 수 있다. 사출기 진퇴기구(12)는 사출기 바디(13)은 직선 왕복 시킬 수 있는 구성이면, 구동원의 종류나 동력전달부재의 종류에 한정되지 않음은 물론이다.
사출 성형기(1)는 선반(18)을 더 포함할 수 있다. 선반(18)은 금형 모듈(4)의 이동 경로 주변에 위치될 수 있다. 선반(18)은 사출기(11)가 금형 모듈(4)과 동일 높이에 위치되게 할 수 있다.
이하, 설명의 편의를 위해, 사출기(11)가 사출 위치(P1) 및 형반(2)를 향해 이동되는 것을 사출기(11)의 전진으로 설명하고, 사출기(11)이 사출 위치(P1) 및 형반(2)로부터 멀어지는 방향으로 이동되는 것을 사출기(11)의 후퇴로 설명한다.
형반(2)은 사출 성형기(1)와 제1방향(X)으로 이격될 수 있다. 형반(2)는 사출 성형기(1)를 향해 진퇴되게 배치될 수 있다.
이하, 설명의 편의를 위해, 형반(2)이 사출 성형기(1) 및 사출 위치(P1)를 향해 이동되는 것을 형반(2)의 전진으로 설명하고, 형반(2)이 사출 성형기(1) 및 사출 위치(P1)로부터 멀어지는 방향으로 이동되는 것을 형반(2)의 후퇴로 설명한다.
형반 진퇴기구(3)은 사출 성형기(1)와 형반(2) 사이의 사출 위치(P1)로 형반(2)을 전진될 수 있고, 형반(2)을 사출위치(P1)에서 후퇴시킬 수 있다.
형반 진퇴기구(3)은 형반(2)과 연결될 수 있고, 형반(2)을 직선 왕복 이동시킬 수 있다.
형반 진퇴기구(3)는 실린더나 모터 등의 구동원과, 구동원 및 형반(2)에 연결된 적어도 하나의 동력전달부재를 포함할 수 있다. 형반 진퇴기구(3)는 형반(2)을 직선 왕복 시킬 수 있는 구성이면, 구동원의 종류나 동력전달부재의 종류에 한정되지 않음은 물론이다.
금형 모듈(4)은 제1방향(X)과 교차하는 제2방향(Y)으로 길 수 있다.
금형 모듈(4)은 복수개 부재의 결합체로 구성될 수 잇다.
금형 모듈(4)은 제1금형(40)과, 제2금형(50) 및 커넥터(60)를 포함할 수 있다.
제1금형(40)은 제1고정금형(42) 및 제1가동금형(44)를 포함할 수 있다.
제2금형(50)은 제2고정금형(52) 및 제2가동금형(54)를 포함할 수 있다
커텍터(60)는 제1금형(40)과 제2금형(50)을 연결하는 금형 커넥터일 수 있다. 커넥터(60)는 제1고정금형(42)과 제2고정금형(52)을 연결할 수 있다. 제1금형(40)과 제2금형(50)은 커넥터(60)에 의해 제2방향(Y)으로 이격된 상태를 유지할 수 있다. 제1금형(40)과 제2금형(50)은 커넥터(60)은 함께 이동될 수 있다.
금형 이동기구(7)는 제1고정금형(42)과 제2고정금형(52)과 커넥터(60) 중 어느 하나에 연결될 수 있다.
금형 이동기구(7)는 복수의 모드로 작동될 수 잇다. 복수의 모드는 제1모드와 제2모드를 포함할 수 있다.
금형 이동기구(7)는 제1모드시 금형 모듈(4)을 제1위치(P1,P2)로 이동시킬 수 있다. 제1위치는 제1금형(40)이 사출위치(P1)이고 제2금형(50)이 제1냉각위치(P2)인 위치일 수 있다.
금형 이동기구(7)는 제2모드시 금형 모듈(4)을 제2위치(P3,P1)로 이동시키는 금형 이동기구를 포함하고, 제2위치는 제1금형(40)이 제2냉각위치(P3)이고 제2금형(50)이 사출위치(P1)인 위치일 수 있다.
사출위치(P1)는 제1냉각위치(P1,P2)와 제2냉각위치(P3,P2)의 사이에 위치할 수 있다.
금형 이동기구(7)는 제1방향(X)과 교차하는 제2방향(Y)으로 금형 모듈(4)을 이동시킬 수 있다.
금형 이동기구(7)는 시간차를 두고 제1모드와 제2모드를 교대로 실시할 수 있다.
금형 이동기구(7)는 금형 모듈(4)이 안내되는 금형 모듈 가이드(71)을 포함할 수 있다. 금형 모듈(4)은 금형 모듈 가이드(71) 위에 올려질 수 있고, 금형 모듈 가이드(71)를 따라 직선 왕복 이동될 수 있다.
금형 모듈 가이드(71)는 제2방향(Y)으로 길 수 있다. 제2방향(Y)은 제1방향(X)과 직교할 수 있다. 금형 모듈 가이드(71)는 제1 방향(X)과 직교한 방향(Y)으로 길 수 있다.
금형 모듈 가이드(71)는 금형 모듈(4)이 올려지는 복수개 롤러(72)를 포함할 수 있다.
금형 모듈 가이드(71)의 일부는 도 3에 도시된 바와 같이, 사출 성형기(1)와 형반 진퇴기구(3) 사이에 위치할 수 있다.
금형 이동기구(7)는 구동원인 모터(73)와, 모터(73)에 연결되고 금형 모듈 가이드(71)와 나란한 스크류(74)와, 스크류(74)를 따라 이동된 이동 브라켓(75)를 포함할 수 있다.
모터(73)는 스크류(74)를 회전시키는 회전축을 갖는 서보모터일 수 있다.
스크류(74)는 제1방향(X)으로 금형 모듈 가이드(71)와 이격될 수 있고, 금형 모듈 가이드(71)와 같이, 제2방향(Y)으로 길게 형성될 수 있다.
이동 브라켓(75)는 제1고정금형(42) 또는 제2고정금형(52)에 연결될 수 있다. 이동 브라켓(75)은 금형 모듈(4)을 제2방향(Y)으로 이동시킬 수 있다.
사출 금형장치는 제1고정금형(42)이나 상기 제2고정금형(42)을 지지하는 금형 서포터(8)를 더 포함할 수 있다. 금형 서포터(8)는 형반(2)을 마주보게 배치될 수 있다. 금형 서포터(8)은 선반(18)에 세워질 수 있다.
금형 서포터(8)는 사출대(14)가 삽입되는 사출대 삽입공(82)이 형성될 수 있다.
사출 금형장치는 사출물을 운반하는 로봇(9)을 포함할 수 있다.
사출 금형장치는 그리퍼(92)를 포함할 수 있다. 그리퍼(92)는 제1금형(40)과 제2금형(50) 중 사출위치(P1)에서 형개된 어느 하나의 사출물을 잡기 위한 구성이다.
로봇(9)은 금형 서포터(8)에 상부에 설치될 수 잇다.
로봇(9)은 그리퍼(92)를 사출위치(P1)에서 승강시키거나 그리퍼(92)를 형반(2)의 진퇴 방향인 제1방향(X)으로 진퇴시킬 수 있다.
로봇(9)은 그리퍼(92)의 승강시, 그리퍼(92)를 제1방향(X) 및 제2방향(Y) 각각과 교차하는 방향(Z) 예를 들면, 제1방향(X) 및 제2방향(Y) 각각과 직교하는 방향(Z)인 상하방향으로 승강시킬 수 있다.
사출 금형장치는 형반(2)을 슬라이드 안내하는 가이드 봉(86)을 더 포함할 수 있다. 가이드 봉(86)은 금형 서포터(8)에 형반 진퇴기구를 향해 돌출되게 제공될 수 있다.
금형 서포터(8)에 배치되어 제1고정금형(42) 또는 제2고정금형(52)을 클램핑하는 고정측 클램프(88)를 더 포함할 수 있다.
사출 금형장치는 형반(2)에 배치되어 제1가동금형(44) 또는 제2가동금형(54)을 클램핑하는 가동측 클램프(28)를 더 포함할 수 있다.
고정측 클램프(88) 및 가동측 클램프(28)는 제1금형(40) 및 제2금형(50)을 클램핑시키거나 클팸핑 해제시키는 클램프(28,88)일 수 있고, 이하, 고정측 클램프(88) 및 가동측 클램프(28)의 공통된 구성에 대해서는 클램프(28,28)로 칭하여 설명한다.
사출 금형장치는 사출 성형기(1)를 조작하는 제1조작패널(10A, 도 참조)을 포함할 수 있다.
사출 금형장치는 금형 모듈(4)의 이동을 조작하는 제2조작패널(10B, 도 3 참조)을 더 포함할 수 있다.
사출 금형장치는 제1조작패널(10A)의 조작시 사출 성형기(1) 및 로봇(9)을 제어하는 사출 성형기 컨트롤러(10C, 도 4 참조)를 더 포함할 수 있다.
사출 금형장치는 제2조작패널(10B)의 조작시 금형 이동기구(7) 및 클램프(28,88)를 제어하는 금형 이동 컨트롤러(10D, 도 4 참조)를 더 포함할 수 있다.
이하, 상기와 같이 구성된 사출 금형장치를 이용하여 금형모듈(4)이 한 쌍의 사출물을 성형하는 공정에 대해 설명한다.
도 1 내지 도 3은 제1금형(40)이 사출위치(P1)에 위치하고, 제2금형(50)이 제1냉각위치(P2)에 위치하며, 사출기(11)의 사출대(14)가 접촉위치(P1)에서 제1금형(40)에 접속된 상태가 도시된 도이다.
도 2 및 도 3을 참조하면, 제1금형(40)의 제1가동금형(44)은 형반 진퇴기구(3)에 의해 사출위치(P1)를 향해 전진된 형반(2)에 눌릴 수 있고, 제1고정금형(42)에 밀착될 수 있으며, 제1금형(40)은 형폐될 수 있다. 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 사출 신호를 전송할 수 있고, 사출 성형기(1)는 용융 수지를 생성하여 사출대(14)로 공급할 수 있다. 사출대(14)로 공급된 용융 수지는 사출대(14)를 통과하여 형폐 상태인 제1금형(40) 내부 즉, 제1금형(40) 내부에 형성된 제1캐비티로 주입될 수 있다.
사출 성형기(1)가 제1금형(40)의 제1캐비티로 용융 수지룰 주입하는 것을 완료한 후, 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 후퇴 및 계량신호를 전송할 수 있다.
도 5는 도 2에 도시된 사출기가 후퇴되고, 클램프가 클램프 해제일 때의 측면도이다.
사출 성형기(1)는 후퇴 및 계량 신호시, 사출기 진퇴기구(12)를 작동시켜 사출기(11)를 사출위치(P1)와 멀어지는 방향으로 후퇴시킬 수 있고, 사출대(14)의 일단(14A)는 접속 위치(P4)에서 후퇴될 수 있으며, 사출대(14)는 제1금형(40)과 분리될 수 있다. 그리고, 사출 성형기(1)의 사출기(11)는 후퇴 및 계량신호에 따라 제2금형(50)으로 용융 수지를 사출하기 위해 수지 용융을 실시할 수 있다.
그리고, 상기와 같은 후퇴 및 계량 신호의 전송과 함께 사출 성형기 컨트롤러(10C)는 금형 이동 컨트롤러(10D)에 클램프 해제 신호를 전송할 수 있다. 금형 이동 컨트롤러(10D)는 클램프(28,88)에 클램프 해제 신호를 전송할 수 있다.
클램프(28,88)는 해제되어 제1금형(40)을 더 이상 구속하지 않는다. 즉,
가동측 클램프(28)는 제1가동금형(44)을 구속하지 않고, 고정측 클램프(88)는 제1고정금형(42)을 구속하지 않으며, 제1금형(40)은 그 전체가 형반(2) 및 금형 서포터(8)로부터 구속 해제될 수 있다.
사출 성형기 컨트롤러(10C)는 상기와 같은 후퇴 및 계량 신호를 전송 한 후, 형반 진퇴기구(3)에 형반 후퇴신호를 전송할 수 있다.
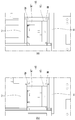
도 6은 도 5에 도시된 형반이 후퇴되기 전과 형반이 후퇴되었을 때의 측면도이다.
도 6의 (A)는 형반(2)이 후퇴되기 전의 확대 측면도이고, 도 6의 (B)는 형반(2)이 후퇴되었을 때의 확대 측면도이다.
형반 진퇴기구(3)는 도 6에 도시된 바와 같이, 형반(2)이 금형 서포터(8)와 멀어지는 방향으로 형반(2)을 수mm(예를 들면, 5mm) 후퇴시킬 수 있다.
상기와 같은 형반(2)의 후퇴시, 제1금형(40)은 형반(2)과 금형 서포터(8) 사이에서 제2방향(Y)으로 이동될 수 있는 상태가 된다.
사출 성형기 컨트롤러(10C)는 상기와 같은 형반(2)의 후퇴가 완료되면, 금형 모듈(40)이 제1위치에서 제2위치로 이동되도록 금형 이동 컨트롤로(10D)로 제2모드 신호를 전송한다.
도 7은 본 발명의 실시 예에 따른 금형 모듈이 제2위치로 이동되었을 때의 평면도이다.
도 7을 참조하면, 모터(73)는 구동되어 스크류(74)를 회전시킬 수 있고, 이동 브라켓(75)은 스크류(74)를 따라 제2방향(Y)으로 이동되면서 제2고정금형(52)를 제2방향(Y)으로 이동시킬 수 있고, 제2고정금형(52)에 연결된 연결 브래킷(60) 및 연결 브래킷(60)에 연결된 제1고정금형(42)는 제2고정금형(52)과 함께 이동될 수 있다.
상기와 같은 이동시, 제1냉각위치(P2)에 위치하던 제2금형(50)는 제1냉각위치(P2)에서 사출위치(P1)으로 이동될 수 있고, 사출위치(P1)에 있던 제1금형(40)은 사출위치(P1)에서 제2냉각위치(P3)로 이동될 수 있다.
즉, 제1금형(40)이 사출위치(P1)에서 빠져나오는 이동과, 제2금형(50)이 사출위치(P1)로 진입되는 이동이 동시에 행해질 수 있다.
상기 제2냉각위치(P3)로 이동된 제2금형(50)는 제2냉각위치(P3)에서 용융 수지를 냉각할 수 있다.
상기와 같은 제1금형(40)과 제2금형(50)의 동시 이동이 완료되면, 사출 성형기 컨트롤러(10C)는 제2금형(50)을 형폐하기 위한 형폐신호를 전송한다.
형반 진퇴기구(3)는 형폐신호는 전송받고, 형반(2)을 수mm(예를 들면, 5mm) 전진시킬 수 있다.
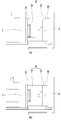
도 8은 도 7에 도시된 형반이 전진되기 전과 형반이 전진되었을 때의 측면도이다.
도 8의 (A)는 형반(2)이 전진되기 전의 확대 측면도이고, 도 8의 (B)는 형반(2)이 전진되었을 때의 확대 측면도이다.
형반 진퇴기구(3)는 도 8에 도시된 바와 같이, 형반(2)이 금형 서포터(8)와 가까워지는 방향으로 형반(2)을 수mm(예를 들면, 5mm) 전진시킬 수 있다.
상기와 같은 형반(2)의 전진시, 제2금형(50)은 형반(2)과 금형 서포터(8) 사이에서 제2방향(Y)으로 이동될 수 있고, 형반(2)과 금형 서포터(8)에 의해 위치 고정된 상태가 된다.
사출 성형기 컨트롤러(10C)는 상기와 같은 형반(2)의 전진이 완료되면, 제2금형(50)를 클램프 체결하기 위해 클램프 체결신호를 전송할 수 있다.
도 9는 본 발명의 실시예에 따른 제2금형이 클램프 체결 전일 때와 클램프 체결 후일 때의 확대 측면도이다.
사출 성형기 컨트롤러(10C)에서 클램프 체결신호가 전송되면, 클램프(28,88)는 체결될 수 있고, 도 9의 (b)에 도시된 바와 같이, 제2가동금형(54)는 가동측 클램프(28)에 의해 형반(2)에 클램핑될 수 있고, 제2고정금형(52)는 고정측 클램프(88)에 의해 금형 서포터(8)에 클램핑될 수 있다.
상기 제2금형(50)의 클램핑이 완료되면, 사출 성형기 컨트롤러(10C)는 제2금형(50)을 형개하기 위해, 형개신호를 전송할 수 있다.
도 10은 본 발명의 실시예에 따른 제2금형이 형개되었을 때의 측면도이다.
형반 진퇴기구(3)은 형개 신호에 따라 형반(2)를 후퇴위치(P5)로 후퇴시킬 수 있고, 형반(2)에 클램핑되어 있던 제2가동금형(54)는 형반(2)과 함께 후퇴될 수 있으며, 제2가동금형(54)은 금형 서포터(8)에 클램핑된 상태인 제2고정금형(52)과 분리될 수 있다.
상기와 같은 제2가동금형(54)과 제2고정금형(52)의 분리시, 제2금형(50)은 도 10에 도시된 바와 같이, 형개될 수 있다.
한편, 사출 성형기 컨트롤러(10C)는 상기와 같은 제2금형(50)의 형개시, 사출 성형기(1)에 전진신호를 전송할 수 있다.
사출 성형기(1)는 전진신호시, 사출기 진퇴기구(12)를 작동시켜 사출기(11)를 사출위치(P1)를 향해 전진시킬 수 있고, 사출대(14)의 일단(14A)는 접속 위치(P4)로 이동될 수 있다. 즉, 사출 금형장치는 사출물의 인출 이후에 실시되는 제2금형(50)의 수지 주입 공정을 위해, 사출기(11)를 미리 전진시켜둘 수 있다.
상기와 같은 제2금형(50)의 형개 및 사출기(11)의 전진이 완료되면, 사출 성형기 컨트롤러(10C)는 사출물 취출 신호를 전송할 수 있다.
도 11은 본 발명의 실시예에 따른 로봇이 제2금형에서 성형 완료된 사출물을 취출할 때의 측면도이다.
로봇(9)는 그리퍼(92)를 취출 위치(P1)로 하강시킬 수 있고, 그리퍼(92)를 제1방향(X)으로 이동시키는 것에 의해 제2금형(50)에서 성형 완료된 사출물(I)을 잡을 수 있다.
로봇(9)는 사출물(I)을 잡고 있는 그리퍼(92)를 취출 위치(P1)에서 상승시킨 후 사출물 안착 장소(미도시)에 사출물(I)을 안착시킬 수 있다.
상기와 같이, 로봇(9)에 의한 사출물(I)의 취출이 완료되면, 사출 성형기 컨트롤러(10C)는 형폐신호를 전송할 수 있다.
도 12는 도 11에 도시된 제2금형이 형폐되었을 때의 측면도이다.
형반 진퇴기구(3)는 형반(2)를 전진시킬 수 있고, 도 11에 도시된 바와 같이, 형개되어 있는 제2금형(50)은 제2가동금형(54)가 제2고정금형(52)으로 전진되어 제2고정금형(52)에 밀착될 수 있고, 제2금형(50)은 도 12에 도시된 바와 같이, 형폐될 수 있다.
상기와 같이, 제2금형(50)이 형폐된 후, 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 사출신호를 전송할 수 있고, 사출기(11)는 용융 수지를 사출대(14)로 공급할 수 있다.
사출대(14)로 공급된 용융 수지는 사출위치(P1)에 위치하고 형폐 상태인 제2금형(50)의 내부 즉, 제2금형(50)의 내부에 형성된 제2캐비티 내부로 주입될 수 있다.
사출 성형기(1)가 제2금형(50)의 제2캐비티로 용융 수지룰 주입하는 것을 완료한 후, 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 후퇴 및 계량 신호를 전송할 수 있다.
도 13은 도 12에 도시된 사출기가 후퇴되고, 클램프가 클램프 해제일 때의 측면도이다.
사출 성형기(1)는 후퇴 및 계량 신호시, 사출기 진퇴기구(12)를 작동시켜 사출기(11)를 사출위치(P1)와 멀어지는 방향으로 후퇴시킬 수 있고, 사출대(14)의 일단(14A)는 접속 위치(P4)에서 후퇴될 수 있으며, 사출대(14)는 제2금형(50)과 분리될 수 있다. 그리고, 사출 성형기(1)의 사출기(11)는 후퇴 및 계량신호에 따라 제1금형(40)으로 용융 수지를 사출하기 위해 수지 용융을 실시할 수 있다.
그리고, 상기와 같은 후퇴 및 계량 신호의 전송과 함께 사출 성형기 컨트롤러(10C)는 금형 이동 컨트롤러(10D)에 클램프 해제 신호를 전송할 수 있다. 금형 이동 컨트롤러(10D)는 클램프(28,88)에 클램프 해제 신호를 전송할 수 있다.
클램프(28,88)는 해제되어 제2금형(50)을 더 이상 구속하지 않는다. 즉,
가동측 클램프(28)는 제2가동금형(54)을 구속하지 않고, 고정측 클램프(88)는 제2고정금형(52)을 구속하지 않으며, 제2금형(50)은 그 전체가 형반(2) 및 금형 서포터(8)로부터 구속 해제될 수 있다.
사출 성형기 컨트롤러(10C)는 상기와 같은 후퇴 및 계량 신호를 전송 한 후,
형반 진퇴기구(3)에 형반 후퇴신호를 전송할 수 있다.
도 14는 도 13에 도시된 형반이 후퇴되기 전과 형반이 후퇴되었을 때의 측면도이다.
도 14의 (A)는 형반(2)이 후퇴되기 전의 확대 측면도이고, 도 14의 (B)는 형반(2)이 후퇴되었을 때의 확대 측면도이다.
형반 진퇴기구(3)는 도 14에 도시된 바와 같이, 형반(2)이 금형 서포터(8)와 멀어지는 방향으로 형반(2)을 수mm(예를 들면, 5mm) 후퇴시킬 수 있다.
상기와 같은 형반(2)의 후퇴시, 제2금형(50)은 형반(2)과 금형 서포터(8) 사이에서 제2방향(Y)으로 이동될 수 있는 상태가 된다.
사출 성형기 컨트롤러(10C)는 상기와 같은 형반(2)의 후퇴가 완료되면, 금형 모듈(40)이 제2위치에서 제1위치로 이동되도록 금형 이동 컨트롤로(10D)로 제1모드 신호를 전송한다.
도 15는 본 발명의 실시 예에 따른 금형 모듈이 제1위치로 이동되었을 때의 평면도이다.
도 15을 참조하면, 모터(73)는 제2금형(50)을 사출위치(P1)로 이동시킬 때와 역방향 구동되어 스크류(74)를 역회전시킬 수 있고, 이동 브라켓(75)은 스크류(74)를 따라 제2방향(Y)으로 이동되면서 제2고정금형(52)를 제2방향(Y)으로 이동시킬 수 있고, 제2고정금형(52)에 연결된 연결 브래킷(60) 및 연결 브래킷(60)에 연결된 제1고정금형(42)는 제2고정금형(52)과 함께 이동될 수 있다.
상기와 같은 이동시, 사출위치(P1)에 위치하던 제2금형(50)는 사출위치(P1)에서 제1냉각위치(P1)으로 이동될 수 있고, 제2냉각위치(P3)에 있던 제1금형(40)은 제2냉각위치(P3)에서 사출위치(P1) 이동될 수 있다.
즉, 제2금형(50)이 사출위치(P1)에서 빠져나오는 이동과, 제1금형(40)이 사출위치(P1)로 진입되는 이동이 동시에 행해질 수 있다.
상기 제1냉각위치(P2)로 이동된 제2금형(50)는 제1냉각위치(P2)에서 용융 수지를 냉각할 수 있다.
상기와 같은 제1금형(40)과 제2금형(50)의 동시 이동이 완료되면, 사출 성형기 컨트롤러(10C)는 제2금형(50)을 형폐하기 위한 형폐신호를 전송한다.
형반 진퇴기구(3)는 형폐신호는 전송받고, 형반(2)을 수mm(예를 들면, 5mm) 전진시킬 수 있다.
도 16은 도 15에 도시된 형반이 전진되기 전과 형반이 전진되었을 때의 측면도이다.
도 16의 (A)는 형반(2)이 전진되기 전의 확대 측면도이고, 도 16의 (B)는 형반(2)이 전진되었을 때의 확대 측면도이다.
형반 진퇴기구(3)는 도 16에 도시된 바와 같이, 형반(2)이 금형 서포터(8)와 가까워지는 방향으로 형반(2)을 수mm(예를 들면, 5mm) 전진시킬 수 있다.
상기와 같은 형반(2)의 전진시, 제1금형(40)은 형반(2)과 금형 서포터(8)에 의해 위치 고정된 상태가 된다.
사출 성형기 컨트롤러(10C)는 상기와 같은 형반(2)의 전진이 완료되면, 제1금형(40)를 클램프 체결하기 위해 클램프 체결신호를 전송할 수 있다.
도 17은 본 발명의 실시예에 따른 제1금형이 클램프 체결 전일 때와 클램프 체결 후일 때의 확대 측면도이다.
사출 성형기 컨트롤러(10C)에서 클램프 체결신호가 전송되면, 클램프(28,88)는 체결될 수 있고, 도 17의 (b)에 도시된 바와 같이, 제1가동금형(44)는 가동측 클램프(28)에 의해 형반(2)에 클램핑될 수 있고, 제1고정금형(42)는 고정측 클램프(88)에 의해 금형 서포터(8)에 클램핑될 수 있다.
상기 제1금형(40)의 클램핑이 완료되면, 사출 성형기 컨트롤러(10C)는 제1금형(50)을 형개하기 위해, 형개신호를 전송할 수 있다.
도 18은 본 발명의 실시예에 따른 제1금형이 형개되었을 때의 측면도이다.
형반 진퇴기구(3)은 형개 신호에 따라 형반(2)를 후퇴위치(P5)로 후퇴시킬 수 있고, 형반(2)에 클램핑되어 있던 제1가동금형(44)는 형반(2)과 함께 후퇴될 수 있으며, 제1가동금형(44)은 금형 서포터(8)에 클램핑된 상태인 제1고정금형(42)과 분리될 수 있다.
상기와 같은 제1가동금형(44)과 제1고정금형(42)의 분리시, 제1금형(40)은 도 18에 도시된 바와 같이, 형개될 수 있다.
한편, 사출 성형기 컨트롤러(10C)는 상기와 같은 제1금형(40)의 형개시, 사출 성형기(1)에 전진신호를 전송할 수 있다.
사출 성형기(1)는 전진신호시, 사출기 진퇴기구(12)를 작동시켜 사출기(11)를 사출위치(P1)를 향해 전진시킬 수 있고, 사출대(14)의 일단(14A)는 접속 위치(P4)로 이동될 수 있다. 즉, 사출 금형장치는 사출물의 인출 이후에 실시되는 제1금형(40)의 수지 주입 공정을 위해, 사출기(11)를 미리 전진시켜둘 수 있다.
상기와 같은 제1금형(40)의 형개 및 사출기(11)의 전진이 완료되면, 사출 성형기 컨트롤러(10C)는 사출물 취출 신호를 전송할 수 있다.
도 19는 본 발명의 실시예에 따른 로봇이 제1금형에서 성형 완료된 사출물을 취출할 때의 측면도이다.
로봇(9)는 그리퍼(92)를 취출 위치(P1)로 하강시킬 수 있고, 그리퍼(92)를 제1방향(X)으로 이동시키는 것에 의해 제1금형(40)에서 성형 완료된 사출물(I')을 잡을 수 있다.
로봇(9)는 사출물(I')을 잡고 있는 그리퍼(92)를 취출 위치(P1)에서 상승시킨 후 사출물 안착 장소(미도시)에 사출물(I')을 안착시킬 수 있다.
상기와 같이, 로봇(9)에 의한 사출물(I')의 취출이 완료되면, 사출 성형기 컨트롤러(10C)는 형폐신호를 전송할 수 있다.
도 20은 도 19에 도시된 제1금형이 형폐되었을 때의 측면도이다.
형반 진퇴기구(3)는 형반(2)를 전진시킬 수 있고, 도 19에 도시된 바와 같이, 형개되어 있는 제1금형(40)은 제1가동금형(44)가 제1고정금형(42)으로 전진되어 제1고정금형(42)에 밀착될 수 있고, 제1금형(40)은 도 20에 도시된 바와 같이, 형폐될 수 있다.
상기와 같이, 제1금형(40)이 형폐된 후, 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 사출신호를 전송할 수 있고, 사출기(11)는 용융 수지를 사출대(14)로 공급할 수 있다.
사출대(14)로 공급된 용융 수지는 사출위치(P1)에 위치하고 형폐 상태인 제1금형(40)의 내부 즉, 제1금형(40)의 내부에 형성된 제1캐비티 내부로 주입될 수 있다.
그리고, 사출 성형기(1)가 제1금형(40)의 제1캐비티로 용융 수지룰 주입하는 것을 완료한 후, 사출 성형기 컨트롤러(10C)는 사출 성형기(1)에 후퇴 및 계량신호를 전송할 수 있다.
이후, 본 실시예의 사출 금형장치는 상기와 같은 제1금형(40)에 의한 사출물(I)의 성형 및 인출과, 제2금형(50)에 의한 사출물(I')의 성형 및 인출을 반복할 수 있다.(도 5 및 도 20 참조)
이상의 설명은 본 발명의 기술 사상을 예시적으로 설명한 것에 불과한 것으로서, 본 발명이 속하는 기술 분야에서 통상의 지식을 가진 자라면 본 발명의 본질적인 특성에서 벗어나지 않는 범위에서 다양한 수정 및 변형이 가능할 것이다.
따라서, 본 발명에 개시된 실시 예들은 본 발명의 기술 사상을 한정하기 위한 것이 아니라 설명하기 위한 것이고, 이러한 실시 예에 의하여 본 발명의 기술 사상의 범위가 한정되는 것은 아니다.
본 발명의 보호 범위는 아래의 청구범위에 의하여 해석되어야 하며, 그와 동등한 범위 내에 있는 모든 기술 사상은 본 발명의 권리범위에 포함되는 것으로 해석되어야 할 것이다.
1: 사출 성형기 2: 형반
3: 형반 진퇴기구 4: 금형 모듈
7: 금형 이동기구 40: 제1금형
42: 제1고정금형 44: 제2가동금형
50: 제2금형 52: 제2고정금형
54: 제2가동금형 60: 커넥터
P1: 사출 위치 P2: 제1냉각위치
P3: 제2냉각위치

Claims (10)

  1. 사출 성형기와;
    상기 사출 성형기와 제1방향으로 이격되고 상기 사출 성형기를 향해 진퇴되게 배치된 형반과,
    상기 사출 성형기와 형반 사이의 사출 위치로 상기 형반을 전진시키거나 상기 형반을 상기 사출위치에서 후퇴시키는 형반 진퇴기구와;
    제1고정금형 및 제1가동금형를 갖는 제1금형과, 제2고정금형 및 제2가동금형를 갖는 제2금형과, 상기 제1고정금형과 제2고정금형을 연결하는 커넥터를 갖고, 상기 제1방향과 교차하는 제2방향으로 긴 금형 모듈과;
    상기 제1고정금형과 제2고정금형과 커넥터 중 어느 하나에 연결되고, 상기 금형 모듈을 상기 제1방향과 교차하는 제2방향으로 이동시키는 금형 이동기구를 포함하고,
    상기 금형 이동기구는 제1모드시 상기 제1금형이 사출위치이고 상기 제2금형이 제1냉각위치인 제1위치로 상기 금형 모듈을 이동시키고,
    상기 금형 이동기구는 제2모드시 상기 제1금형이 제2냉각위치이고 상기 제2금형이 상기 사출위치인 제2위치로 상기 금형 모듈을 이동시키며,
    상기 사출위치는 상기 제1냉각위치와 제2냉각위치의 사이에 위치하는 사출 금형장치.
  2. 제 1 항에 있어서,
    상기 금형 이동기구는 시간차를 두고 상기 제1모드와 제2모드를 교대로 실시하는 사출 금형장치.
  3. 제 1 항에 있어서,
    상기 사출 성형기는
    상기 제1방향으로 이동되게 배치되고, 상기 제1금형과 제2금형 중 상기 사출위치로 이동된 어느 하나로 용융 수지를 사출하는 사출기와;
    상기 사출기가 상기 제1금형과 제2금형 중 어느 하나와 접속되는 접속 위치로 상기 사출기를 이동시키거나 상기 접속 위치의 사출기를 상기 형반과 멀어지는 방향으로 이동시키는 사출기 진퇴기구를 더 포함하는 사출 금형장치.
  4. 제 3 항에 있어서,
    상기 형반을 마주보며 상기 제1고정금형이나 상기 제2고정금형을 지지하는 금형 서포터를 더 포함하는 사출 금형장치.
  5. 제 4 항에 있어서,
    상기 사출기는
    용융 수지가 통과하는 통로가 형성된 사출대와;
    상기 통로에 회전가능하게 수용되어 용융 수지를 이송하는 스크류를 포함하고,
    상기 금형 서포터는 상기 사출대가 삽입되는 사출대 삽입공이 형성된 사출 금형장치.
  6. 제 4 항에 있어서,
    상기 제1금형과 제2금형 중 상기 사출위치에서 형개된 어느 하나의 사출물을 잡기 위한 그리퍼와,
    상기 금형 서포터에 상부에 설치되고 상기 그리퍼를 사출위치에서 승강시키거나 상기 그리퍼를 상기 형반의 진퇴 방향으로 진퇴시키는 로봇을 더 포함하는 사출 금형장치.
  7. 제 1 항에 있어서,
    상기 제1가동금형 또는 제2가동금형을 클램핑하는 가동측 클램프를 더 포함하는 사출 금형장치.
  8. 제 7 항에 있어서,
    상기 제1고정금형 또는 제2고정금형을 클램핑하는 고정측 클램프를 더 포함하는 사출 금형장치.
  9. 제 1 항에 있어서,
    상기 금형 이동기구는
    상기 제2방향으로 길고 상기 금형 모듈이 올려지는 금형 모듈 가이드와;
    모터와,
    상기 모터에 연결되고 상기 금형 모듈 가이드와 나란한 스크류와,
    상기 스크류를 따라 이동되고 상기 제1고정금형 또는 제2고정금형에 연결되어 상기 금형 모듈을 상기 제2방향으로 이동시키는 이동 브라켓을 포함하는 사출 금형장치.
  10. 제 9 항에 있어서,
    상기 금형 모듈 가이드는 상기 제1 방향과 직교한 방향으로 길고,
    상기 금형 모듈 가이드의 일부는 상기 사출 성형기와 형반 진퇴기구 사이에 위치하는 사출 금형장치.
KR1020190044972A 2018-10-11 2019-04-17 사출 금형장치 Ceased KR20200067718A (ko)

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
US201862744586P 2018-10-11 2018-10-11
US62/744,586 2018-10-11

Publications (1)

Publication Number Publication Date
KR20200067718A true KR20200067718A (ko) 2020-06-12

Family

ID=71088247

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020190044972A Ceased KR20200067718A (ko) 2018-10-11 2019-04-17 사출 금형장치

Country Status (1)

Country Link
KR (1) KR20200067718A (ko)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220041683A (ko) 2020-09-25 2022-04-01 엘지전자 주식회사 금형 장치
CN114393773A (zh) * 2022-01-13 2022-04-26 辽宁工业大学 一种制作血管支架的便捷式注塑模具
CN115503175A (zh) * 2022-09-23 2022-12-23 山东通佳智能装备有限公司 一种卧式双工位注塑成型机
CN116277709A (zh) * 2023-03-20 2023-06-23 佛山市顺德区震德精密机械有限公司 一种射出成型机
CN116901375A (zh) * 2023-07-17 2023-10-20 乐清市昌顺电子有限公司 一种接插件注塑机
CN120645388A (zh) * 2025-08-15 2025-09-16 宁海县吉义电子有限公司 注塑模具、注塑零件及注塑零件的制作方法

Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20160059637A (ko) 2014-11-19 2016-05-27 삼성전자주식회사 사출금형장치

Patent Citations (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20160059637A (ko) 2014-11-19 2016-05-27 삼성전자주식회사 사출금형장치

Cited By (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220041683A (ko) 2020-09-25 2022-04-01 엘지전자 주식회사 금형 장치
CN114393773A (zh) * 2022-01-13 2022-04-26 辽宁工业大学 一种制作血管支架的便捷式注塑模具
CN114393773B (zh) * 2022-01-13 2023-12-12 辽宁工业大学 一种制作血管支架的便捷式注塑模具
CN115503175A (zh) * 2022-09-23 2022-12-23 山东通佳智能装备有限公司 一种卧式双工位注塑成型机
CN116277709A (zh) * 2023-03-20 2023-06-23 佛山市顺德区震德精密机械有限公司 一种射出成型机
CN116901375A (zh) * 2023-07-17 2023-10-20 乐清市昌顺电子有限公司 一种接插件注塑机
CN120645388A (zh) * 2025-08-15 2025-09-16 宁海县吉义电子有限公司 注塑模具、注塑零件及注塑零件的制作方法

Similar Documents

Publication Publication Date Title
JP5873887B2 (ja) 成形品製造装置及び成形品の製造方法
US10093048B2 (en) Molding system and method of manufacturing molded article
JP5721788B2 (ja) 往復移動を用いる成形物品移送機構
US10464242B2 (en) Convey device, molded article manufacturing apparatus, and method of manufacturing molded article
US11766816B2 (en) Molded article manufacturing method, molded article, and molded article manufacturing apparatus
US20130287885A1 (en) Two-platen hybrid injection molding machine
KR102407725B1 (ko) 금형 장치
JP4319863B2 (ja) 回転式成形機
US20140339731A1 (en) Molded article manufacturing apparatus, and method of manufacturing molded article
US20130209603A1 (en) Injection molding machine
KR20070084229A (ko) 중공성형장치 및 중공성형방법
KR102225042B1 (ko) 사출 금형장치
CN111186121A (zh) 一种注吹成型装置和成型方法
KR20240133610A (ko) 금형 장치
WO2009143600A1 (en) Injection molding system and an injection molding process
CN215703523U (zh) 一种注塑机自动装嵌件装置
JPH07308935A (ja) 複合型射出成形装置
CN210733023U (zh) 一种室内加热器两用面板一体注塑装置
JP2023077509A (ja) エジェクタ装置、型締装置、および射出成形機
CN222768856U (zh) 一种注塑机喷嘴对正结构
KR102502455B1 (ko) 사출 성형기
US12049030B2 (en) Injection molding system
JP7665053B2 (ja) シャトルモールド成形およびオーバーモールド成形を用いた製造方法
JPH10315309A (ja) プリフォーム成形機及びプリフォーム成形方法

Legal Events

Date Code Title Description
PA0109 Patent application

Patent event code: PA01091R01D

Comment text: Patent Application

Patent event date: 20190417

PA0201 Request for examination
PE0902 Notice of grounds for rejection

Comment text: Notification of reason for refusal

Patent event date: 20200411

Patent event code: PE09021S01D

PG1501 Laying open of application
E601 Decision to refuse application
PE0601 Decision on rejection of patent

Patent event date: 20201002

Comment text: Decision to Refuse Application

Patent event code: PE06012S01D

Patent event date: 20200411

Comment text: Notification of reason for refusal

Patent event code: PE06011S01I