KR20200067880A - 로봇 시스템 - Google Patents
로봇 시스템 Download PDFInfo
- Publication number
- KR20200067880A KR20200067880A KR1020207013751A KR20207013751A KR20200067880A KR 20200067880 A KR20200067880 A KR 20200067880A KR 1020207013751 A KR1020207013751 A KR 1020207013751A KR 20207013751 A KR20207013751 A KR 20207013751A KR 20200067880 A KR20200067880 A KR 20200067880A
- Authority
- KR
- South Korea
- Prior art keywords
- request
- information
- robot
- unit
- operation information
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1689—Teleoperation
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1682—Dual arm manipulator; Coordination of several manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/006—Controls for manipulators by means of a wireless system for controlling one or several manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J13/00—Controls for manipulators
- B25J13/06—Control stands, e.g. consoles, switchboards
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J3/00—Manipulators of leader-follower type, i.e. both controlling unit and controlled unit perform corresponding spatial movements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1602—Program controls characterised by the control system, structure, architecture
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1656—Program controls characterised by programming, planning systems for manipulators
- B25J9/1664—Program controls characterised by programming, planning systems for manipulators characterised by motion, path, trajectory planning
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1674—Program controls characterised by safety, monitoring, diagnostic
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/35—Nc in input of data, input till input file format
- G05B2219/35468—Select between teaching, regulate position and direct control of position
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/35—Nc in input of data, input till input file format
- G05B2219/35472—Mode selection
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/39—Robotics, robotics to robotics hand
- G05B2219/39448—Same teach pendant connects to many robot controllers over network
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40153—Teleassistance, operator assists, controls autonomous robot
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40169—Display of actual situation at the remote site
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40306—Two or more independent robots
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/40—Robotics, robotics mapping to robotics vision
- G05B2219/40399—Selection of leader-follower operation mode
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Manipulator (AREA)
Abstract
Description
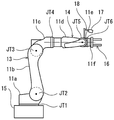
[도 2] 엔드 이펙터가 장착된 슬레이브 암의 구성을 도시하는 도면이다.
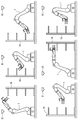
[도 3] 복수의 슬레이브 암과 그들의 작업 환경을 설명하는 도면이다.
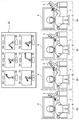
[도 4] 조작자용 인터페이스 시스템에 배치된 조작자의 환경을 설명하는 도면이다.
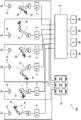
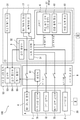
[도 5] 도 1에 도시된 로봇 시스템의 제어 계통의 구성을 도시하는 모식도이다.
[도 6] 도 5에 도시된 동작 제어부의 제어계의 블록도의 일례를 도시하는 도면이다.
[도 7] 제2 모니터 장치에 표시되는 화상의 일례를 도시한다.
[도 8] 다른 실시예에 따른 로봇 본체를 도시하는 도면이다.
2: 마스터 암
3: 제어 장치
4: 제1 모니터 장치
6: 기억부
7: 입력 장치
8: 조작 허가 장치
10: 슬레이브 로봇
11: 슬레이브 암
16: 엔드 이펙터
17: 제1 카메라 장치
31: 동작 제어부
32: 요구 생성부
51: 제2 카메라 장치
52: 제2 모니터 장치
53: 표시부
54: 요구 통지부
71: 조작 대상 선택부
81: 판정부
100: 로봇 시스템
Claims (5)
- 복수의 로봇 본체와,
조작을 받아들여, 상기 로봇 본체를 동작시키는 조작 정보를 생성하는 복수의 조작 장치와,
상기 복수의 로봇 본체의 각각에 대응하여 설치되고, 상기 조작 정보를 받아, 대응하는 로봇 본체의 동작을 제어하는 복수의 동작 제어부와,
상기 복수의 조작 장치의 각각에 대응하여 설치되고, 상기 복수의 로봇 본체 중 어느 것을 선택하는 조작을 받아들임으로써, 당해 선택한 로봇 본체를 조작 대상으로, 대응하는 상기 조작 장치로부터의 조작 정보에 기초해 동작시키는 허가를 요구하는 복수의 조작 대상 선택부와,
상기 조작 대상 선택부로부터 상기 허가 요구를 수신하고, 상기 허가 요구에 대해 허가할지 여부를 판정하는 판정부를 구비하고, 상기 판정부가 허가한 경우에, 대응하는 상기 조작 장치로부터의 조작 정보에 기초해 당해 선택한 로봇 본체의 동작을 가능하게 하는 조작 허가 장치를 구비하고,
상기 판정부는, 상기 조작 대상 선택부로부터 상기 허가 요구를 수신했을 때, 당해 조작 대상 선택부에서 선택한 로봇 본체를, 상기 조작 대상 선택부에 대응하는 조작 장치와는 다른 조작 장치로부터의 조작 정보에 기초해 동작시키는 것이 허가되어 있는 경우에는, 당해 허가 요구에 대한 허가를 금지하고, 그 외의 경우에는, 당해 허가 요구에 대해 허가하는 것을 특징으로 하는 로봇 시스템. - 제1항에 있어서,
상기 복수의 동작 제어부의 각각에 대응하여 설치되고, 조작 정보를 요구하는 조작 요구를 생성하는 복수의 요구 생성부와,
상기 요구 생성부가 조작 요구를 생성한 것을 통지하는 요구 통지부를 구비하는 것을 특징으로 하는 로봇 시스템. - 제2항에 있어서,
상기 로봇 본체를 자동으로 동작시키기 위한 자동 동작 정보를 기억하는 기억부를 구비하고,
상기 동작 제어부의 운전 모드는, 상기 요구 생성부가 조작 요구를 생성하기 전에는, 상기 자동 동작 정보를 이용하여 상기 로봇 본체의 동작을 제어하는 자동 모드이고, 상기 요구 생성부가 조작 요구를 생성했을 때에, 상기 자동 모드에서, 상기 조작 정보를 이용하여 상기 로봇 본체의 동작을 제어하는 수동 모드로 전환되는 것을 특징으로 하는 로봇 시스템. - 제1항 내지 제3항 중 어느 한 항에 있어서,
상기 로봇 본체를 자동으로 동작시키기 위한 자동 동작 정보를 기억하는 기억부를 구비하고,
상기 동작 제어부는, 상기 로봇 본체가 상기 기억부에 기억된 자동 동작 정보를 이용하여 자동으로 동작하고 있는 도중에, 상기 조작 장치로부터 조작 정보를 받은 경우에, 자동 동작 정보 및 조작 정보의 쌍방을 이용하여 상기 로봇 본체의 동작을 제어하는 것을 특징으로 하는 로봇 시스템. - 제1항 내지 제4항 중 어느 한 항에 있어서,
상기 조작 장치는, 상기 로봇 본체의 작업 대상인 워크를 지정 가능하게 구성되어 있고, 상기 조작 정보에는, 상기 조작 장치에 의해 지정된 워크 정보가 포함되어 있으며,
상기 동작 제어부는, 상기 조작 정보를 받아서, 대응하는 상기 로봇 본체가 상기 조작 장치에 의해 지정된 워크에 대해 작업을 수행하게 동작하도록 제어하는 것을 특징으로 하는 로봇 시스템.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JPJP-P-2017-211372 | 2017-10-31 | ||
| JP2017211372A JP7041492B2 (ja) | 2017-10-31 | 2017-10-31 | ロボットシステム |
| PCT/JP2018/038087 WO2019087738A1 (ja) | 2017-10-31 | 2018-10-12 | ロボットシステム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20200067880A true KR20200067880A (ko) | 2020-06-12 |
| KR102403716B1 KR102403716B1 (ko) | 2022-05-30 |
Family
ID=66332895
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020207013751A Active KR102403716B1 (ko) | 2017-10-31 | 2018-10-12 | 로봇 시스템 |
Country Status (6)
| Country | Link |
|---|---|
| US (2) | US11850758B2 (ko) |
| EP (1) | EP3705236B1 (ko) |
| JP (2) | JP7041492B2 (ko) |
| KR (1) | KR102403716B1 (ko) |
| CN (1) | CN111315540B (ko) |
| WO (1) | WO2019087738A1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20240000790A (ko) * | 2022-06-24 | 2024-01-03 | 주식회사 케이시스템 | 차량 시트용 스팀다림시스템 |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7078901B2 (ja) * | 2018-10-12 | 2022-06-01 | オムロン株式会社 | 制御システムおよび制御方法 |
| JP6865262B2 (ja) * | 2018-12-26 | 2021-04-28 | 川崎重工業株式会社 | ロボットシステムの制御装置 |
| CN113474065B (zh) * | 2019-02-15 | 2023-06-23 | 索尼集团公司 | 移动体、移动方法 |
| JP2021094614A (ja) * | 2019-12-13 | 2021-06-24 | 川崎重工業株式会社 | ロボットシステム |
| JP6825686B1 (ja) * | 2019-12-17 | 2021-02-03 | 株式会社安川電機 | 生産システム、生産方法、及びプログラム |
| JP7173079B2 (ja) * | 2020-03-31 | 2022-11-16 | 株式会社安川電機 | 作業再開システム、製造方法、及びプログラム |
| CN117336337A (zh) * | 2021-04-15 | 2024-01-02 | 本田技研工业株式会社 | 远程操作系统与方法以及存储介质 |
| CN117222377A (zh) * | 2021-04-27 | 2023-12-12 | 川崎重工业株式会社 | 机器人系统 |
| JP7813109B2 (ja) * | 2021-08-31 | 2026-02-12 | 川崎重工業株式会社 | ロボットシステム |
| JP7813108B2 (ja) * | 2021-08-31 | 2026-02-12 | 川崎重工業株式会社 | 操作端末、ロボットシステム及びコンピュータプログラム |
| JP7755154B2 (ja) * | 2022-01-19 | 2025-10-16 | 株式会社デンソーウェーブ | 主従ロボットシステム |
| US20230278223A1 (en) * | 2022-03-04 | 2023-09-07 | Sanctuary Cognitive Systems Corporation | Robots, tele-operation systems, computer program products, and methods of operating the same |
| GB2632247A (en) * | 2023-07-28 | 2025-02-05 | Bae Systems Plc | A robot control system and method |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08141957A (ja) * | 1994-11-11 | 1996-06-04 | Matsushita Electric Ind Co Ltd | ロボットの制御装置 |
| JP2003311661A (ja) | 2002-04-24 | 2003-11-05 | Hitachi Ltd | 遠隔操作制御装置 |
| JP2008080474A (ja) * | 2006-08-29 | 2008-04-10 | Daihen Corp | ロボット制御システム |
| JP2009034813A (ja) * | 2007-07-09 | 2009-02-19 | Kao Corp | マニプレータシステム |
| JP2009531184A (ja) * | 2006-03-27 | 2009-09-03 | コミッサリア タ レネルジー アトミーク | 操作ロボットにより物体を把持するための知的インターフェース装置及びこの装置の操作方法 |
| JP5011474B2 (ja) * | 2005-03-04 | 2012-08-29 | ファナック ロボティクス アメリカ コーポレイション | 複数のロボットシステム、複数のロボット制御装置を制御するための方法及び複数のプログラム可能なロボット制御装置と複数のティーチング装置との間で通信するためのシステム |
| WO2017033376A1 (ja) * | 2015-08-25 | 2017-03-02 | 川崎重工業株式会社 | 産業用ロボットおよびその運転方法 |
Family Cites Families (33)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62139005A (ja) * | 1985-12-13 | 1987-06-22 | Toshiba Corp | ロボツト制御方式 |
| JP3160443B2 (ja) * | 1993-11-05 | 2001-04-25 | 三菱重工業株式会社 | 非接触点教示装置 |
| JPH09179612A (ja) * | 1995-12-21 | 1997-07-11 | Yaskawa Electric Corp | 自動溶接装置 |
| JP2003275975A (ja) * | 2002-03-22 | 2003-09-30 | Ricoh Co Ltd | マスタスレーブ情報伝達システムおよび方法 |
| JP2005219147A (ja) * | 2004-02-04 | 2005-08-18 | Yaskawa Electric Corp | ロボットシステム |
| JP4296955B2 (ja) * | 2004-02-17 | 2009-07-15 | 株式会社安川電機 | ロボットシステム |
| US8100133B2 (en) * | 2005-06-30 | 2012-01-24 | Intuitive Surgical Operations | Indicator for tool state and communication in multi-arm robotic telesurgery and method of use |
| JP4639343B2 (ja) * | 2006-01-20 | 2011-02-23 | 株式会社国際電気通信基礎技術研究所 | ロボット遠隔操作システム |
| JP2008296310A (ja) * | 2007-05-30 | 2008-12-11 | Fanuc Ltd | 加工ロボットの制御装置 |
| JP5070441B2 (ja) * | 2007-10-10 | 2012-11-14 | 株式会社国際電気通信基礎技術研究所 | ロボット遠隔操作システム |
| US8478443B2 (en) * | 2009-02-09 | 2013-07-02 | Kawasaki Jukogyo Kabushiki Kaisha | Robot system |
| JP5375297B2 (ja) * | 2009-04-16 | 2013-12-25 | 株式会社安川電機 | ロボットシステム |
| JP2010274396A (ja) * | 2009-06-01 | 2010-12-09 | Kawasaki Heavy Ind Ltd | 自動作業システムにおける位置ズレ補正方法及び位置ズレ補正プログラム |
| US11154981B2 (en) * | 2010-02-04 | 2021-10-26 | Teladoc Health, Inc. | Robot user interface for telepresence robot system |
| US8996167B2 (en) * | 2012-06-21 | 2015-03-31 | Rethink Robotics, Inc. | User interfaces for robot training |
| KR20140067883A (ko) * | 2012-11-27 | 2014-06-05 | 명지대학교 산학협력단 | 이상 상태 처리를 위한 시나리오를 제공하는 다중 사용자 및 다중 로봇 제어 시스템 및 방법 |
| DE102013222456A1 (de) * | 2013-11-05 | 2015-05-07 | Kuka Laboratories Gmbh | Verfahren zum Programmieren von Bewegungsabläufen eines redundanten Industrieroboters und zugehöriger Industrieroboter |
| JP5785284B2 (ja) * | 2014-02-17 | 2015-09-24 | ファナック株式会社 | 搬送対象物の落下事故を防止するロボットシステム |
| JP6350011B2 (ja) * | 2014-06-20 | 2018-07-04 | オムロン株式会社 | ロボット制御システム |
| US9050723B1 (en) * | 2014-07-11 | 2015-06-09 | inVia Robotics, LLC | Human and robotic distributed operating system (HaRD-OS) |
| JP2016078142A (ja) * | 2014-10-14 | 2016-05-16 | キヤノン株式会社 | ロボット装置の制御方法、およびロボット装置 |
| US9393699B1 (en) * | 2014-12-05 | 2016-07-19 | Google Inc. | Methods and systems for wireless control of a robotic device |
| CN107000223B (zh) * | 2014-12-25 | 2019-11-01 | 川崎重工业株式会社 | 臂型机械手的障碍物自动回避方法及控制装置 |
| JP2016215303A (ja) * | 2015-05-19 | 2016-12-22 | キヤノン株式会社 | ロボットシステム、ロボットシステムの制御方法、および監視コンソール |
| US10430744B2 (en) * | 2015-08-21 | 2019-10-01 | Autodesk, Inc. | Robot service platform |
| KR20180070624A (ko) * | 2015-10-13 | 2018-06-26 | 스타쉽 테크놀로지스 오 | 자동 또는 반자동 배달을 위한 방법 및 시스템 |
| JP6333790B2 (ja) * | 2015-10-21 | 2018-05-30 | ファナック株式会社 | ネットワークを介して接続された複数の制御装置を備えるロボットシステム |
| JP6457416B2 (ja) * | 2016-03-11 | 2019-01-23 | ファナック株式会社 | ロボットシステム |
| US10737377B2 (en) * | 2016-03-15 | 2020-08-11 | Kindred Systems Inc. | Systems, devices, articles, and methods for robots in workplaces |
| US11263596B2 (en) * | 2017-01-03 | 2022-03-01 | A&K Robotics Inc. | Methods and systems for dispatching assistance to robots |
| US10377040B2 (en) * | 2017-02-02 | 2019-08-13 | Brain Corporation | Systems and methods for assisting a robotic apparatus |
| US10464212B2 (en) * | 2017-03-28 | 2019-11-05 | Amazon Technologies, Inc. | Method and system for tele-operated inventory management system |
| EP3551395A4 (en) * | 2017-04-06 | 2020-08-05 | Hewlett-Packard Development Company, L.P. | ROBOT |
-
2017
- 2017-10-31 JP JP2017211372A patent/JP7041492B2/ja active Active
-
2018
- 2018-10-12 CN CN201880070867.0A patent/CN111315540B/zh active Active
- 2018-10-12 US US16/756,060 patent/US11850758B2/en active Active
- 2018-10-12 EP EP18872588.1A patent/EP3705236B1/en active Active
- 2018-10-12 KR KR1020207013751A patent/KR102403716B1/ko active Active
- 2018-10-12 WO PCT/JP2018/038087 patent/WO2019087738A1/ja not_active Ceased
-
2022
- 2022-01-11 JP JP2022002482A patent/JP2022036201A/ja not_active Withdrawn
-
2023
- 2023-11-20 US US18/514,408 patent/US12194641B2/en active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08141957A (ja) * | 1994-11-11 | 1996-06-04 | Matsushita Electric Ind Co Ltd | ロボットの制御装置 |
| JP2003311661A (ja) | 2002-04-24 | 2003-11-05 | Hitachi Ltd | 遠隔操作制御装置 |
| JP5011474B2 (ja) * | 2005-03-04 | 2012-08-29 | ファナック ロボティクス アメリカ コーポレイション | 複数のロボットシステム、複数のロボット制御装置を制御するための方法及び複数のプログラム可能なロボット制御装置と複数のティーチング装置との間で通信するためのシステム |
| JP2009531184A (ja) * | 2006-03-27 | 2009-09-03 | コミッサリア タ レネルジー アトミーク | 操作ロボットにより物体を把持するための知的インターフェース装置及びこの装置の操作方法 |
| JP2008080474A (ja) * | 2006-08-29 | 2008-04-10 | Daihen Corp | ロボット制御システム |
| JP2009034813A (ja) * | 2007-07-09 | 2009-02-19 | Kao Corp | マニプレータシステム |
| WO2017033376A1 (ja) * | 2015-08-25 | 2017-03-02 | 川崎重工業株式会社 | 産業用ロボットおよびその運転方法 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20240000790A (ko) * | 2022-06-24 | 2024-01-03 | 주식회사 케이시스템 | 차량 시트용 스팀다림시스템 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2019087738A1 (ja) | 2019-05-09 |
| EP3705236A4 (en) | 2021-08-18 |
| KR102403716B1 (ko) | 2022-05-30 |
| CN111315540B (zh) | 2023-03-07 |
| JP2022036201A (ja) | 2022-03-04 |
| EP3705236B1 (en) | 2025-08-20 |
| US20240083032A1 (en) | 2024-03-14 |
| JP7041492B2 (ja) | 2022-03-24 |
| JP2019081239A (ja) | 2019-05-30 |
| CN111315540A (zh) | 2020-06-19 |
| US20200298408A1 (en) | 2020-09-24 |
| US11850758B2 (en) | 2023-12-26 |
| EP3705236A1 (en) | 2020-09-09 |
| US12194641B2 (en) | 2025-01-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102403716B1 (ko) | 로봇 시스템 | |
| JP6924142B2 (ja) | ロボットシステム | |
| JP7065721B2 (ja) | ロボットシステム | |
| WO2018190345A1 (ja) | ロボットシステム及びその運転方法 | |
| CN112423947B (zh) | 机器人系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| D13-X000 | Search requested |
St.27 status event code: A-1-2-D10-D13-srh-X000 |
|
| D14-X000 | Search report completed |
St.27 status event code: A-1-2-D10-D14-srh-X000 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| T11-X000 | Administrative time limit extension requested |
St.27 status event code: U-3-3-T10-T11-oth-X000 |
|
| E13-X000 | Pre-grant limitation requested |
St.27 status event code: A-2-3-E10-E13-lim-X000 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| U11 | Full renewal or maintenance fee paid |
Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE) Year of fee payment: 5 |