KR20200068077A - 뇌를 모방한 초연결 분산 지능 구조 및 방법 - Google Patents
뇌를 모방한 초연결 분산 지능 구조 및 방법 Download PDFInfo
- Publication number
- KR20200068077A KR20200068077A KR1020180148826A KR20180148826A KR20200068077A KR 20200068077 A KR20200068077 A KR 20200068077A KR 1020180148826 A KR1020180148826 A KR 1020180148826A KR 20180148826 A KR20180148826 A KR 20180148826A KR 20200068077 A KR20200068077 A KR 20200068077A
- Authority
- KR
- South Korea
- Prior art keywords
- node device
- actions
- action
- work area
- cortex
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images


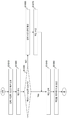
Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/04—Architecture, e.g. interconnection topology
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N5/00—Computing arrangements using knowledge-based models
- G06N5/04—Inference or reasoning models
- G06N5/043—Distributed expert systems; Blackboards
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/06—Physical realisation, i.e. hardware implementation of neural networks, neurons or parts of neurons
- G06N3/063—Physical realisation, i.e. hardware implementation of neural networks, neurons or parts of neurons using electronic means
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/08—Learning methods
- G06N3/092—Reinforcement learning
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/08—Learning methods
- G06N3/098—Distributed learning, e.g. federated learning
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04L—TRANSMISSION OF DIGITAL INFORMATION, e.g. TELEGRAPHIC COMMUNICATION
- H04L67/00—Network arrangements or protocols for supporting network services or applications
- H04L67/01—Protocols
- H04L67/10—Protocols in which an application is distributed across nodes in the network
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N20/00—Machine learning
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/004—Artificial life, i.e. computing arrangements simulating life
- G06N3/006—Artificial life, i.e. computing arrangements simulating life based on simulated virtual individual or collective life forms, e.g. social simulations or particle swarm optimisation [PSO]
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N3/00—Computing arrangements based on biological models
- G06N3/02—Neural networks
- G06N3/08—Learning methods
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06N—COMPUTING ARRANGEMENTS BASED ON SPECIFIC COMPUTATIONAL MODELS
- G06N7/00—Computing arrangements based on specific mathematical models
- G06N7/01—Probabilistic graphical models, e.g. probabilistic networks
Landscapes
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- Physics & Mathematics (AREA)
- Computing Systems (AREA)
- Software Systems (AREA)
- Artificial Intelligence (AREA)
- Mathematical Physics (AREA)
- Computational Linguistics (AREA)
- Data Mining & Analysis (AREA)
- Evolutionary Computation (AREA)
- General Physics & Mathematics (AREA)
- General Engineering & Computer Science (AREA)
- Biomedical Technology (AREA)
- Biophysics (AREA)
- Life Sciences & Earth Sciences (AREA)
- Health & Medical Sciences (AREA)
- Molecular Biology (AREA)
- General Health & Medical Sciences (AREA)
- Computer Networks & Wireless Communication (AREA)
- Signal Processing (AREA)
- Neurology (AREA)
- Information Retrieval, Db Structures And Fs Structures Therefor (AREA)
Abstract
Description
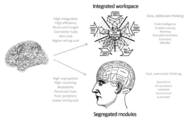
도 2는 본 발명이 모방하려는 인간 뇌의 인지 기능 모델이다.
도 3은 본 발명의 일 실시예에 따라 뇌 구조를 모방한 분산 지능 노드 구성을 나타낸 도면이다.
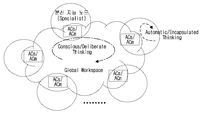
도 4는 본 발명의 일 실시예에 따른 각 분산 지능 노드에 있는 연합 피질(AC)들로서 구성되는 가상적인 전역 작업 영역(GW: Global Workspace)를 나타낸다.
도 5는 본 발명의 일 실시예에 따른 분산 지능 정보 처리 시스템의 구성도를 나타내는 도면이다.
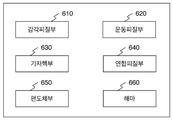
도 6는 본 발명의 일 실시예에 따른 분산 지능 노드 장치에 대한 구성도에 해당된다.
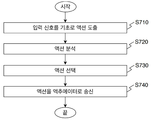
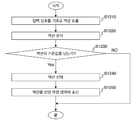
도 7은 본 발명의 일 실시예에 따른 노드 장치의 기본적인 동작 흐름도를 나타낸다.
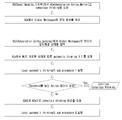
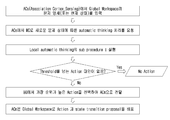
도 8은 본 발명에서 제시하는 분산 지능 노드에서의 "Local automatic thinking"을 위한 각 기능 요소들에서의 처리 및 상호 작용 흐름을 나타낸다.
도 9는 본 발명의 일 실시예에 따라 노드가 Global conscious thinking 요청자로 기능하는 경우의 절차도에 해당된다.
도 10은 본 발명의 일 실시예에 따라 노드가 Global conscious thinking 요청자로 기능하는 경우의 절차도에 해당된다.
도 11은 본 발명의 일 실시예에 따라 노드가 Global conscious thinking 제안자로 기능하는 경우의 절차도에 해당된다.
도 12는 본 발명의 일 실시예에 따라 노드가 Global conscious thinking 제안자로 기능하는 경우의 절차도에 해당된다.
520: 센서 디바이스
530: 액추에이터
610: 감각 피질부
620: 운동피질부
630: 기저핵부
640: 연합피질부
650: 편도체부
660: 해마
Claims (20)
- 분산 지능 정보 처리 시스템에 있어서
입력 신호를 기초로 하여 액션(action)들을 도출하고, 상기 액션들을 분석하고, 상기 분석된 액션들 중 기준값을 넘는 액션들이 존재하는 경우, 하나의 액션을 선택하고, 상기 선택된 액션에 대한 신호를 송신하는 노드 장치;
실제 외부 환경에 위치하며, 센싱 데이터를 상기 노드 장치에 송신하는 센서 디바이스; 및
상기 노드 장치로부터 선택된 액션에 대한 신호를 수신하고, 상기 액션에 대한 신호에 기초하여 동작하는 액추에이터(Actuator);
를 포함하되,
상기 분석된 액션들 중 상기 기준값을 넘는 액션이 존재하지 않는 경우,
가상적인 전역 작업 영역(GW, Global Workspace)이 형성되고,
상기 전역 작업 영역에는 한 개 이상의 노드 장치들이 포함되며,
상기 노드 장치는 제 1 노드 장치 또는 제 2 노드 장치로 동작하되,
상기 제 1 노드 장치로 동작하는 경우 상기 전역 작업 영역에 대해 액션 대안을 요청하고, 상기 제 2 노드 장치로 동작하는 경우 상기 전역 작업 영역에 액션 솔루션을 제안하는 것을 특징으로 하는 정보 처리 시스템.
- 제 1 항에 있어서
상기 전역 작업 영역은 상기 노드 장치들에 포함된 연합 피질부로 구성되고,
상기 연합 피질부는 인간 뇌의 연합 피질의 기능을 모방한 인공적인 연합 피질부에 해당되며,
상기 연합 피질부는 지능형 에이전트로서 멀티 에이전트 시스템(Multi Agent System) 환경을 구성하는 것을 특징으로 하는 정보 처리 시스템.
- 제 2항에 있어서
상기 노드 장치가 상기 제 1 노드 장치로 동작하는 경우,
상기 제 1 노드 장치는 기준값을 넘는 상기 액션 대안을 상기 전역 작업 영역에 요청하고,
상기 노드 장치가 상기 제 2 노드 장치로 동작하는 경우,
상기 전역 작업 영역에 포함된 한 개 이상의 상기 제 2 노드 장치는 기준값을 넘는 상기 액션 솔루션을 상기 전역 작업 영역에 제안하는 것을 특징으로 하는 정보 처리 시스템.
- 제 3항에 있어서
상기 노드 장치는 기저핵부;를 더 포함하고,
상기 제 1 노드 장치의 연합 피질부가 기준값을 넘는 상기 액션 대안을 상기 작업 영역에 요청하는 경우,
상기 기저핵부가 상기 분석된 액션들 중 상기 기준값을 넘는 액션들이 존재하는지 판단하고,
상기 분석된 액션들 중 상기 기준값을 넘는 액션들이 존재하지 않는 경우,
상기 연합 피질부가 상기 전역 작업 영역에 상기 기준값을 넘는 액션들을 도출하기 위한 액션 대안 요청 신호를 송신하는 것을 특징으로 하는 정보 처리 시스템.
- 제 4 항에 있어서
상기 노드 장치가 상기 제 2 노드 장치로 동작하는 경우,
상기 입력 신호는 상기 제 2 노드 장치의 연합 피질부가 수신한 상기 제 1 노드 장치의 액션 대안 요청 신호에 해당하는 것을 특징으로 하는 정보 처리 시스템.
- 제 4 항에 있어서
상기 제 2 노드 장치는 상기 제 1 노드 장치의 상기 액션 대안 요청 신호를 수신하고,
상기 액션 대안 요청 신호를 기초로 하여 액션들을 도출하고,
상기 액션들을 분석하고,
상기 분석된 액션들 중 기준값을 넘는 액션들이 존재하는 경우,
기준값을 넘는 액션들 중 하나의 액션을 상기 액션 솔루션으로 선택하고,
상기 연합 피질부가 상기 액션 솔루션에 대한 신호를 상기 전역 작업 영역에 송신하는 것을 특징으로 하는 정보 처리 시스템.
- 제 2 항에 있어서
상기 노드 장치는 감각피질부;를 더 포함하고,
상기 제 1 노드 장치로 동작하는 경우
상기 입력 신호는
상기 감각피질부가 상기 센서 디바이스로부터 센싱 데이터를 입력 받고, 상기 센싱 데이터를 전처리하여 얻어진 신호에 해당하는 것을 특징으로 하는 정보 처리 시스템.
- 제 2항에 있어서
상기 노드 장치는 기저핵부;를 더 포함하고,
상기 기저핵부가 상기 액션들을 분석하는 경우, 상기 액션들 간의 우선순위를 설정하는 것을 특징으로 하는 정보 처리 시스템.
- 제 8항에 있어서
상기 기저핵부가
상기 액션들 간의 우선순위에 따라,
상기 액션들 중 상기 기준값을 넘는 액션이 존재하는지 여부를 판단하는 것을 특징으로 하는 정보 처리 시스템.
- 제 8항에 있어서
상기 노드 장치는 편도체부;를 더 포함하고,
상기 편도체부는 상기 노드 장치에 저장된 정보를 이용하여 상기 액션들에 대한 긍정(Positive) 또는 부정(Negative) 평가를 수행하고, 상기 기저핵부가 상기 평가 정보를 반영하여 상기 액션들을 분석하는 것을 특징으로 하는 정보 처리 시스템.
- 제 8항에 있어서
상기 노드 장치는 편도체부;를 더 포함하고,
상기 액추에이터의 동작 결과에 대한 신호를 입력 받고 평가를 수행하여,
상기 동작 결과에 대해 평가된 정보를 상기 노드 장치에 보상(reward)과 관련된 메타정보로 저장하는 것을 특징으로 하는 정보 처리 시스템.
- 제 2항에 있어서
상기 노드 장치들의 상기 연합 피질부들이 상기 노드 장치들과 분리된 하나의 장치에 구현되고,
상기 전역 작업 영역이 하나의 물리적 노드 장치로 구현되는 것을 특징으로 하는 정보 처리 시스템.
- 제 12항에 있어서
블랙보드(Blackboard) 모델을 사용하는 것을 특징으로 하는 정보 처리 시스템.
- 제 2항에 있어서
상기 전역 작업 영역은 계층적 구조로 구성되는 것을 특징으로 하는 정보 처리 시스템.
- 제 2항에 있어서
상기 전역 작업 영역은 발행 및 구독(Pub 및 Sub) 매커니즘으로 구현되는 것을 특징으로 하는 정보 처리 시스템.
- 시스템이 분산된 노드 장치를 이용하여 지능적으로 정보 처리를 하는 방법에 있어서
입력 신호를 기초로 하여 액션(action)들을 도출하는 단계;
상기 액션들을 분석하는 단계;
상기 분석된 액션들 중 기준값을 넘는 액션들이 존재하는 경우, 상기 기준값을 넘는 액션들 중 하나의 액션을 선택하는 단계; 및
상기 선택된 액션에 대한 신호를 액추에이터로 송신하는 단계;
를 포함하되,
상기 분석된 액션들 중 상기 기준값을 넘는 액션이 존재하지 않는 경우,
가상적인 전역 작업 영역(GW, Global Workspace)이 형성되고,
상기 전역 작업 영역에는 한 개 이상의 노드 장치들이 포함되며,
상기 노드 장치는 제 1 노드 장치 또는 제 2 노드 장치로 동작하되,
상기 제 1 노드 장치로 동작하는 경우 상기 전역 작업 영역에 대해 액션 대안을 요청하고, 상기 제 2 노드 장치로 동작하는 경우 상기 전역 작업 영역에 액션 솔루션을 제안하는 것을 특징으로 하는 정보 처리 방법.
- 제 16 항에 있어서
상기 전역 작업 영역은 상기 노드 장치들에 포함된 연합 피질부로 구성되고,
상기 연합 피질부는 인간 뇌의 연합 피질의 기능을 모방한 인공적인 연합 피질부에 해당되며,
상기 연합 피질부는 지능형 에이전트로서 멀티 에이전트 시스템(Multi Agent System) 환경을 구성하는 것을 특징으로 하는 정보 처리 방법.
- 제 17항에 있어서
상기 노드 장치가 상기 제 1 노드 장치로 동작하는 경우,
상기 제 1 노드 장치는 기준값을 넘는 상기 액션 대안을 상기 전역 작업 영역에 요청하고,
상기 노드 장치가 상기 제 2 노드 장치로 동작하는 경우,
상기 제 2 노드 장치는 기준값을 넘는 상기 액션 솔루션을 상기 전역 작업 영역에 제안하는 것을 특징으로 하는 정보 처리 방법.
- 분산 하여 지능적으로 정보 처리를 하는 노드 장치에 있어서
센서 디바이스로부터 센싱 데이터를 입력 받고, 상기 센싱 데이터를 전처리하는 감각피질부;
상기 전처리된 센싱 데이터를 포함한 입력 신호를 기초로 하여 액션(action)들을 도출하고, 선택된 액션에 대한 신호를 송신하는 운동피질부;
상기 액션들을 분석하고, 상기 분석된 액션들 중 기준값을 넘는 액션들이 존재하는 경우, 기준값을 넘는 액션들 중 하나의 액션을 선택하는 기저핵부; 및
연합 피질부;
를 포함하되,
상기 분석된 액션들 중 상기 기준값을 넘는 액션이 존재하지 않는 경우,
상기 연합 피질부에 의해 가상적인 전역 작업 영역(GW, Global Workspace)이 형성되고,
상기 전역 작업 영역에는 한 개 이상의 노드 장치들이 포함되며,
상기 노드 장치는 제 1 노드 장치 또는 제 2 노드 장치로 동작하되,
상기 제 1 노드 장치로 동작하는 경우 상기 전역 작업 영역에 대해 액션 대안을 요청하고, 상기 제 2 노드 장치로 동작하는 경우 상기 전역 작업 영역에 액션 솔루션을 제안하는 것을 특징으로 하는 정보 처리 노드 장치.
- 제 19항에 있어서
상기 전역 작업 영역은 상기 노드 장치들에 포함된 연합 피질부로 구성되고,
상기 연합 피질부는 인간 뇌의 연합 피질의 기능을 모방한 인공적인 연합 피질부에 해당되며,
상기 연합 피질부는 지능형 에이전트로서 멀티 에이전트 시스템(Multi Agent System) 환경을 구성하는 것을 특징으로 하는 정보 처리 노드 장치.
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180148826A KR20200068077A (ko) | 2018-11-27 | 2018-11-27 | 뇌를 모방한 초연결 분산 지능 구조 및 방법 |
| US16/698,592 US11481655B2 (en) | 2018-11-27 | 2019-11-27 | System and method of hyperconnected and distributed processing for intelligent information |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180148826A KR20200068077A (ko) | 2018-11-27 | 2018-11-27 | 뇌를 모방한 초연결 분산 지능 구조 및 방법 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20200068077A true KR20200068077A (ko) | 2020-06-15 |
Family
ID=70770889
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180148826A Ceased KR20200068077A (ko) | 2018-11-27 | 2018-11-27 | 뇌를 모방한 초연결 분산 지능 구조 및 방법 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US11481655B2 (ko) |
| KR (1) | KR20200068077A (ko) |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20090009693A (ko) | 2007-07-20 | 2009-01-23 | 한국전자통신연구원 | 하향링크 프레임 생성 방법 및 셀 탐색 방법 |
| KR101773593B1 (ko) | 2015-12-15 | 2017-08-31 | 경희대학교 산학협력단 | 멀티-에이전트 기반 코드 오프로딩을 수행하는 모바일 포그 컴퓨팅 시스템 및 그 방법 |
| KR101787448B1 (ko) | 2015-12-30 | 2017-10-18 | 한국과학기술원 | 단일 데이터 센터 클라우드 컴퓨팅 환경에서의 확률적 가상 네트워크 요청 방법, 이를 이용한 요청 수신 장치, 이를 이용한 자원 할당 방법, 자원 할당 장치, 이를 수행하는 프로그램 및 기록매체 |
| US10325063B2 (en) * | 2016-01-19 | 2019-06-18 | Ford Motor Company | Multi-valued decision diagram feature state determination |
| KR102515541B1 (ko) | 2016-07-19 | 2023-03-30 | 한국전자통신연구원 | 이동무선백홀 네트워크에서의 고속 이동체 단말 및 그의 제어정보 전송 방법과, 기지국의 제어정보 수신 방법 |
| US10742313B1 (en) * | 2017-08-01 | 2020-08-11 | Diego Favarolo | System to optimize allocation and usage of resources, goods, and services among nodes in a cluster of nodes and a method for the optimal and transparent exchange of resources, goods, and services among nodes in a cluster of nodes |
-
2018
- 2018-11-27 KR KR1020180148826A patent/KR20200068077A/ko not_active Ceased
-
2019
- 2019-11-27 US US16/698,592 patent/US11481655B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US20200167676A1 (en) | 2020-05-28 |
| US11481655B2 (en) | 2022-10-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Puente-Castro et al. | UAV swarm path planning with reinforcement learning for field prospecting | |
| JP6983937B2 (ja) | 畳み込みニューラルネットワークにおける構造学習 | |
| CN113282368B (zh) | 一种用于变电站巡视的边缘计算资源调度方法 | |
| US20260023955A1 (en) | Integration of self-organizing maps with autoencoder-gan frameworks for enhanced routing in capsule networks | |
| EP4064130A1 (en) | Neural network model update method, and image processing method and device | |
| DE102023129953A1 (de) | Realistische, steuerbare agenten-simulation unter verwenden von geführten trajektorien und diffusionsmodellen | |
| WO2019120174A1 (zh) | 动作控制方法及装置 | |
| Talamali et al. | Improving collective decision accuracy via time-varying cross-inhibition | |
| DE102023135738A1 (de) | Zuordnung der anwendungsausführung vermittels maschinellem lernen | |
| EP4567629A1 (en) | Method and system for performing tasks based on the context of task-oriented dialogue | |
| Rodríguez-Fernández et al. | Automatic profile generation for UAV operators using a simulation-based training environment | |
| Wang et al. | Socialized learning: A survey of the paradigm shift for edge intelligence in networked systems | |
| Long et al. | A multi-subpopulation bacterial foraging optimisation algorithm with deletion and immigration strategies for unmanned surface vehicle path planning | |
| Jayawardana et al. | Mixed autonomous supervision in traffic signal control | |
| CN109255442A (zh) | 基于人工智能的控制决策模块的训练方法、设备及可读介质 | |
| CN116719343A (zh) | 基于生物正负反馈的有人机/无人机共融区域搜索控制方法 | |
| Yang et al. | Optimization methods in fully cooperative scenarios: a review of multiagent reinforcement learning | |
| Noureddine et al. | An agent-based architecture using deep reinforcement learning for the intelligent internet of things applications | |
| Zhao et al. | Adjustable autonomy for human-UAVs collaborative searching using fuzzy cognitive maps | |
| Guan et al. | HierRL: Hierarchical reinforcement learning for task scheduling in distributed systems | |
| US11481655B2 (en) | System and method of hyperconnected and distributed processing for intelligent information | |
| CN119292079B (zh) | 基于边缘计算的多机器人协同控制方法及系统 | |
| Wang et al. | IFLOW: An intelligent and scalable multi-model federated learning framework on the wheels | |
| Kim et al. | Brain-inspired method for hyper-connected and distributed intelligence | |
| Ghosh et al. | Machine learning for fog computing-based iot networks in smart city environment |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20181127 |
|
| PG1501 | Laying open of application | ||
| A201 | Request for examination | ||
| PA0201 | Request for examination |
Patent event code: PA02012R01D Patent event date: 20200922 Comment text: Request for Examination of Application Patent event code: PA02011R01I Patent event date: 20181127 Comment text: Patent Application |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20230828 Patent event code: PE09021S01D |
|
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20231101 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20230828 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |