KR20200075582A - 브리지 패널 정렬 시스템 및 방법 - Google Patents

브리지 패널 정렬 시스템 및 방법 Download PDF

Info

Publication number
KR20200075582A
KR20200075582A KR1020180164421A KR20180164421A KR20200075582A KR 20200075582 A KR20200075582 A KR 20200075582A KR 1020180164421 A KR1020180164421 A KR 1020180164421A KR 20180164421 A KR20180164421 A KR 20180164421A KR 20200075582 A KR20200075582 A KR 20200075582A
Authority
KR
South Korea
Prior art keywords
pattern
bridge panel
panel
bridge
distance sensor
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
KR1020180164421A
Other languages
English (en)
Other versions
KR102227995B1 (ko
Inventor
김영근
박종찬
Original Assignee
유진기술 주식회사
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 유진기술 주식회사 filed Critical 유진기술 주식회사
Priority to KR1020180164421A priority Critical patent/KR102227995B1/ko
Publication of KR20200075582A publication Critical patent/KR20200075582A/ko
Application granted granted Critical
Publication of KR102227995B1 publication Critical patent/KR102227995B1/ko
Expired - Fee Related legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • H—ELECTRICITY
    • H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
    • H02S—GENERATION OF ELECTRIC POWER BY CONVERSION OF INFRARED RADIATION, VISIBLE LIGHT OR ULTRAVIOLET LIGHT, e.g. USING PHOTOVOLTAIC [PV] MODULES
    • H02S40/00—Components or accessories in combination with PV modules, not provided for in groups H02S10/00 - H02S30/00
    • H02S40/10—Cleaning arrangements
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J11/00—Manipulators not otherwise provided for
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/02—Sensing devices
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J9/00—Program-controlled manipulators
    • B25J9/16—Program controls
    • B25J9/1656—Program controls characterised by programming, planning systems for manipulators
    • B25J9/1664—Program controls characterised by programming, planning systems for manipulators characterised by motion, path, trajectory planning
    • Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
    • Y02E—REDUCTION OF GREENHOUSE GAS [GHG] EMISSIONS, RELATED TO ENERGY GENERATION, TRANSMISSION OR DISTRIBUTION
    • Y02E10/00—Energy generation through renewable energy sources
    • Y02E10/50—Photovoltaic [PV] energy

Landscapes

  • Engineering & Computer Science (AREA)
  • Robotics (AREA)
  • Mechanical Engineering (AREA)
  • Manipulator (AREA)
  • Cleaning In General (AREA)

Abstract

일 실시 예에 따른 브리지 패널 정렬 시스템은, 태양광 패널을 따라 이동하며 이물질을 제거하는 청소 로봇과, 상기 청소 로봇을 지지하는 브리지 패널을 포함하는 모바일 로봇을 포함하는 브리지 패널 정렬 시스템이며, 상기 태양광 패널의 모서리에 부착되는 패턴부; 상기 브리지 패널을 기준으로 서로 반대편에 구비되는 제 1 거리 센서 및 제 2 거리 센서; 및 상기 제 1 거리 센서 및 제 2 거리 센서에서 측정된 거리 정보에 기초하여, 상기 브리지 패널을 상기 패턴부에 정렬시키는 제어부를 포함할 수 있다.

Description

브리지 패널 정렬 시스템 및 방법{SYSTEM AND METHOD FOR ALIGNING BRIDGE PANEL}
아래의 설명은 브리지 패널 정렬 시스템 및 방법 관한 것이다.
태양광 발전소 확대와 더불어 기존 태양광 발전 시설의 유지 관리의 중요성이 부각되고 있다. 태양광 패널 표면의 오염은 집광률을 감소시킬 수 있다. 예를 들어, 황사가 태양광 패널에 불어올 경우, 태양광 패널 표면의 적어도 일부는 모래에 의해 덮일 수 있고, 태양광 패널의 집광률은 감소하고, 이는 태양광 패널의 효율 저하로 이어질 수 있다. 충분한 집광률을 확보하기 위해 태양광 패널 표면의 청소가 필수적으로 요구된다.
사람이 작업하기 어려운 환경에서는 청소 로봇을 이용하여 태양광 패널을 청소할 수 있다. 예를 들어, 사막과 같이 인간이 접근하기 어려운 척박한 환경이거나, 극한 지역에서 사람은 원격으로 작동 가능한 청소 로봇을 통해 태양광 패널을 청소할 수 있다. 태양광 패널은 일체로 형성된 것이 아니라, 복수 개로 나눠져 있다. 따라서, 청소 로봇은 서로 이격되어 있는 태양광 패널 사이를 자유롭게 이동할 수 있어야 한다. 예를 들어, 모바일 로봇은 태양광 패널 사이에 배치되어, 패널 간 청소 로봇의 횡단을 보조할 수 있다.
모바일 로봇은 태양광 패널의 일 모서리에 인접하게 이동하여, 태양광 패널 위에 위치한 청소 로봇을 전달받은 뒤, 다른 태양광 패널로 청소 로봇을 이동시킬 수 있다. 이러한 전달 과정을 원활하게 수행하기 위해, 태양광 패널과 모바일 로봇의 정렬은 매우 중요하다. 또한, 앞서 설명한 바와 같이, 사람이 작업하기 어려운 환경에서도 모바일 로봇은 태양광 패널과 정밀하게 정렬될 수 있어야 한다. 모바일 로봇의 브리지 패널이 태양광 패널과 정밀하게 정렬되지 않을 경우, 태양광 패널 위에 위치한 청소 로봇은 모바일 로봇의 브리지 패널로 안정적으로 이동할 수 없다. 예를 들어, 청소 로봇은 모바일 로봇에 안착되지 못하고, 지면으로 낙하할 위험이 있다.
일 실시 예에 따른 브리지 패널 정렬 시스템 및 방법의 목적은, 태양광 패널 사이에서 청소 로봇을 자율적으로 횡단시키기 위해, 모바일 로봇의 브리지 패널을 태양광 패널에 정밀하게 정렬시키는 것이다.
일 실시 예에 따른 브리지 패널 정렬 시스템은, 태양광 패널을 따라 이동하며 이물질을 제거하는 청소 로봇과, 상기 청소 로봇이 인접한 2개의 태양광 패널을 횡단하는 동안 상기 청소 로봇을 지지하는 브리지 패널을 포함하는 모바일 로봇을 포함하는 시스템이며, 상기 태양광 패널의 모서리에 부착되는 패턴부; 상기 브리지 패널을 기준으로 서로 반대편에 구비되는 제 1 거리 센서 및 제 2 거리 센서; 및 상기 제 1 거리 센서 및 제 2 거리 센서에서 측정된 거리 정보에 기초하여, 상기 브리지 패널을 상기 패턴부에 정렬시키는 제어부를 포함할 수 있다.
상기 패턴부는, 상기 태양광 패널의 모서리를 따라 배치되는 패턴 바디; 및상기 패턴 바디부터 상기 태양광 패널로부터 멀어지는 방향으로 돌출 형성되는 제 1 패턴 돌기 및 제 2 패턴 돌기를 포함하고, 상기 제 1 패턴 돌기 및 제 2 패턴 돌기는 상기 패턴 바디의 길이 방향을 따라 서로 이격될 수 있다.
상기 제 1 패턴 돌기는 상기 제 2 패턴 돌기로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함하고, 상기 제 2 패턴 돌기는 상기 제 1 패턴 돌기로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함할 수 있다.
상기 제어부는, 상기 제 1 거리 센서로부터 상기 패턴부까지 거리와, 상기 제 2 거리 센서로부터 상기 패턴부까지 거리가 일치하도록, 상기 브리지를 제 1 회전 축을 중심으로 회전시킬 수 있다.
상기 제어부는, 상기 제 1 거리 센서로부터 상기 제 1 패턴 돌기까지 거리와, 상기 제 2 거리 센서로부터 상기 제 2 패턴 돌기까지 거리가 일치하도록, 상기 브리지 패널을 이동시킬 수 있다.
상기 제어부는, 상기 브리지가 지면에 수직한 방향으로 상승하는 동안, 상기 제 1 거리 센서 및 제 2 거리 센서에서 측정된 거리 정보에 기초하여, 상기 브리지를 상기 제 1 회전 축에 교차하는 제 2 회전 축을 중심으로 회전시킬 수 있다.
상기 제 1 패턴 돌기 및 제 2 패턴 돌기가 이격된 거리는, 상기 태양광 패널을 마주하는 상기 브리지 패널의 모서리 길이보다 길 수 있다.
일 실시 예에 따른 브리지 패널 정렬 방법은, 일 모서리에 패턴부가 부착된 태양광 패널을 따라 이동하며 이물질을 제거하는 청소 로봇과, 상기 청소 로봇을 지지하는 브리지 패널을 포함하는 모바일 로봇을 포함하는 브리지 패널 정렬 시스템을 제어하여, 브리지 패널을 패턴부에 정렬시킬 수 있고, 브리지 패널의 상면을 수직하게 바라본 상태를 기준으로, 상기 브리지 패널 및 패턴부가 서로 평행하도록 상기 브리지 패널을 제 1 회전 축을 중심으로 회전시키는 단계를 포함할 수 있다.
상기 브리지 패널 정렬 시스템은, 상기 브리지 패널을 기준으로 서로 반대편에 구비되는 제 1 거리 센서 및 제 2 거리 센서를 더 포함할 수 있고, 상기 패턴부는 패턴 바디와, 상기 패턴 바디로부터 돌출 형성되는 제 1 패턴 돌기 및 제 2 패턴 돌기를 포함할 수 있다.
상기 브리지 패널 정렬 방법은, 상기 브리지 패널의 측면을 수직하게 바라본 상태를 기준으로, 상기 브리지 패널 및 패턴부가 서로 평행하도록 상기 브리지 패널을 상기 제 1 회전 축에 교차하는 제 2 회전 축을 중심으로 회전시키는 단계를 더 포함할 수 있다.
상기 브리지 패널 정렬 방법은, 상기 제 1 거리 센서로부터 상기 제 1 패턴 돌기까지 거리와, 상기 제 2 거리 센서로부터 상기 제 2 패턴 돌기까지 거리가 일치할 때까지 상기 브리지 패널을 이동시키는 단계를 더 포함할 수 있다.
상기 브리지 패널 정렬 방법은, 상기 브리지 패널을 상기 패턴부를 향해 이동시키는 단계를 더 포함할 수 있다.
일 실시 예에 따른 브리지 패널 정렬 시스템 및 방법은, 복수 개의 거리 센서에서 측정된 거리 정보에 기초하여, 브리지 패널을 서로 교차하는 3축으로 각각 반복적으로 이동시키고, 서로 교차하는 2개의 축으로 회전시킴으로써, 브리지 패널을 태양광 패널에 정밀하게 정렬시킬 수 있다.
본 명세서에 첨부되는 다음의 도면들은 본 발명의 바람직한 일 실시예를 예시하는 것이며, 발명의 상세한 설명과 함께 본 발명의 기술적 사상을 더욱 이해시키는 역할을 하는 것이므로, 본 발명은 그러한 도면에 기재된 사항에만 한정되어 해석되어서는 아니 된다.
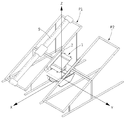
도 1은 일 실시 예에 따른 브리지 패널 정렬 시스템을 도시하는 사시도이다.
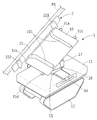
도 2는 일 실시 예에 따른 모바일 로봇을 도시한 사시도이다.
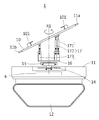
도 3은 일 실시 예에 따른 모바일 로봇의 측면도이다.
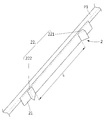
도 4는 일 실시 예에 따른 패턴부의 사시도이다.
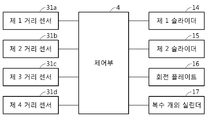
도 5는 일 실시 예에 따른 브리지 패널 정렬 시스템의 블록도이다.
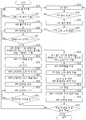
도 6은 일 실시 예에 따른 청소 로봇 및 모바일 로봇의 전체적인 제어 순서를 도시하는 순서도이다.
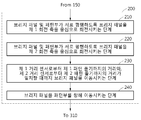
도 7은 일 실시 예에 따른 청소 로봇 정렬 방법의 순서도이다.
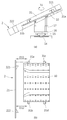
도 8은 일 실시 예에 따른 패턴부 옆에 위치한 브리지 패널을 도시하는 측면도 및 평면도이다.
도 9는 일 실시 예에 따른 브리지 패널이 제 1 회전 축을 중심으로 회전하여, 패턴부와 정렬된 모습을 도시하는 측면도 및 평면도이다.
도 10은 일 실시 예에 따른 브리지 패널이 패턴부와 정렬된 상태를 도시하는 측면도 및 평면도이다.
이하, 실시 예들을 예시적인 도면을 통해 상세하게 설명한다. 각 도면의 구성요소들에 참조부호를 부가함에 있어서, 동일한 구성요소들에 대해서는 비록 다른 도면상에 표시되더라도 가능한 한 동일한 부호를 가지도록 하고 있음에 유의해야 한다. 또한, 실시 예를 설명함에 있어, 관련된 공지 구성 또는 기능에 대한 구체적인 설명이 실시 예에 대한 이해를 방해한다고 판단되는 경우에는 그 상세한 설명은 생략한다.
또한, 실시 예의 구성 요소를 설명하는 데 있어서, 제 1, 제 2, A, B, (a), (b) 등의 용어를 사용할 수 있다. 이러한 용어는 그 구성 요소를 다른 구성 요소와 구별하기 위한 것일 뿐, 그 용어에 의해 해당 구성 요소의 본질이나 차례 또는 순서 등이 한정되지 않는다. 어떤 구성 요소가 다른 구성요소에 "연결", "결합" 또는 "접속"된다고 기재된 경우, 그 구성 요소는 그 다른 구성요소에 직접적으로 연결되거나 접속될 수 있지만, 각 구성 요소 사이에 또 다른 구성 요소가 "연결", "결합" 또는 "접속"될 수도 있다고 이해되어야 할 것이다.
어느 하나의 실시 예에 포함된 구성요소와, 공통적인 기능을 포함하는 구성요소는, 다른 실시 예에서 동일한 명칭을 사용하여 설명하기로 한다. 반대되는 기재가 없는 이상, 어느 하나의 실시 예에 기재한 설명은 다른 실시 예에도 적용될 수 있으며, 중복되는 범위에서 구체적인 설명은 생략하기로 한다.
도 1은 일 실시 예에 따른 브리지 패널 정렬 시스템을 도시하는 사시도이고, 도 2는 일 실시 예에 따른 모바일 로봇을 도시한 사시도이고, 도 3은 일 실시 예에 따른 모바일 로봇의 측면도이고, 도 4는 일 실시 예에 따른 패턴부의 사시도이고, 도 5는 일 실시 예에 따른 브리지 패널 정렬 시스템의 블록도이다.
도 1 내지 도 5를 참조하면, 브리지 패널 정렬 시스템은, 태양광 패널(P1, P2)을 따라 이동하며 이물질을 제거하는 청소 로봇(9, Cleaning Robot)과, 청소 로봇(9)을 지지하는 브리지 패널(10)을 포함하는 모바일 로봇(1, Mobile Robot)을 정렬시킬 수 있다. 이하 설명 또는 도면에서 설명의 편의를 위해, 청소 로봇은 CR로, 모바일 로봇은 MR로 지칭되기도 함을 밝혀 둔다.
청소 로봇(9)은 태양광 패널(P1, P2)을 따라 선형적으로 이동하면서, 태양광 패널(P1, P2) 표면 상에 놓여있는 이물질을 제거할 수 있다. 태양광 패널(P1, P2)은 복수 개가 구비될 수 있다. 도면 상에는 태양광 패널(P1, P2)이 2개인 것으로 도시되나, 이에 제한되지 않으며, 태양광 패널은 수백 내지 수만개로 구비될 수 있다. 이하, 설명의 편의를 위해, 청소 로봇(9)이 올려진 태양광 패널(P1)을 제 1 태양광 패널, 청소 로봇(9)의 이동 목적지인 태양광 패널(P2)을 제 2 태양광 패널이라고 지칭한다. 청소 로봇(9)은 하나의 태양광 패널에서는 선형적으로 이동할 수 있지만, 다른 태양광 패널로 이동할 때에는 모바일 로봇(1)의 도움을 필요로 한다.
모바일 로봇(1)은 제 1 태양광 패널(P1)로부터 청소 로봇(9)을 전달받아 제 2 태양광 패널(P2)로 전달할 수 있다. 예를 들어, 모바일 로봇(1)은 X축을 따라, 제 1 태양광 패널(P1) 및 제 2 태양광 패널(P2)로 진입한 뒤, 브리지 패널(10)을 제 1 태양광 패널(P1)에 정렬시킨 뒤, 브리지 패널(10)을 Y축을 따라 이동시켜 제 1 태양광 패널(P1)에 접촉시킬 수 있다. 청소 로봇(9)이 모바일 로봇(1)의 브리지 패널(10)에 안정적으로 올려진 다음, 모바일 로봇(1)은 브리지 패널(10)을 제 2 태양광 패널(P2)에 정렬시킨 뒤, 브리지 패널(10)을 Y축을 따라 이동시켜 제 2 태양광 패널(P2)에 접촉시켜, 청소 로봇(9)이 제 2 태양광 패널(P2)로 안정적으로 이동할 수 있도록 보조할 수 있다.
모바일 로봇(1)은 브리지 패널(10), 모바일 바디(11), 바퀴(12), 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17)를 포함할 수 있다.
브리지 패널(10)은 청소 로봇(9)을 지지할 수 있다. 브리지 패널(10)은 플레이트 형상을 가질 수 있다. 브리지 패널(10)은 상면으로부터 돌출 형성된 가이드(101)를 포함할 수 있다. 가이드(101)는 제 1 태양광 패널(P1)을 향해 돌출 형성된 개구 형상을 포함하여, 청소 로봇(9)이 쉽게 브리지 패널(10)로 진입할 수 있도록 안내할 수 있다. 가이드(101)는 또한 청소 로봇(9)을 지지하여, 청소 로봇(9)의 낙하를 방지할 수 있다.
모바일 바디(11)는 바퀴(12), 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17)를 지지하고, 각각을 구동하는 동력원(미도시)을 수용할 수 있다. 예를 들어, 모바일 바디(11)는 후술하는 제어부(4)를 수용할 수 있다.
바퀴(12)는 모바일 바디(11)를 지면 상에서 주행시킬 수 있다. 바퀴(12)는 모바일 바디(11)를 X축 또는 Y축으로 이동시킬 수 있다.
제 1 슬라이더(14)는 모바일 바디(11)의 길이 방향으로 슬라이딩할 수 있다. 예를 들어, 모바일 바디(11)의 길이 방향이 X축과 나란하게 배치될 경우, 제 1 슬라이더(14)는 X축 방향으로 슬라이딩할 수 있다.
제 2 슬라이더(15)는 제 1 슬라이더(14)를 따라 슬라이딩 할 수 있다. 제 2 슬라이더(15)의 슬라이딩 방향은 제 1 슬라이더(14)의 슬라이딩 방향과 교차할 수 있다. 제 2 슬라이더(15)는 모바일 바디(11)의 폭 방향으로 슬라이딩할 수 있다. 예를 들어, 모바일 바디(11)의 길이 방향이 X축과 나란하게 배치될 경우, 제 2 슬라이더(15)는 Y축 방향으로 슬라이딩할 수 있다. 제 1 슬라이더(14) 및 제 2 슬라이더(15)는 바퀴(12)가 고정된 상태에서도, 브리지 패널(10)을 X축 및/또는 Y축 방향으로 정밀하게 제어할 수 있다.
회전 플레이트(16)는 제 2 슬라이더(15)에 대해 회전할 수 있다. 회전 플레이트(16)는 X축 및 Y축에 수직한 Z축을 중심으로 회전할 수 있다. 회전 플레이트(16)는 제 2 슬라이더(15)의 상면으로부터 수직하게 돌출 형성된 제 1 회전 축(R1)을 중심으로 회전할 수 있다. 제 1 회전 축(R1)은 Z축과 나란할 수 있다.
복수 개의 실린더(17)는 회전 플레이트(16)에 배치될 수 있다. 복수 개의 실린더(17)는 서로 이격 배치되는 제 1 실린더(171), 제 2 실린더(172) 및 제 3 실린더(173)를 포함할 수 있다. 복수 개의 실린더(17) 각각은 상하 방향으로 수축 또는 신장할 수 있다. 복수 개의 실린더(17) 각각의 수축 또는 신장에 의해, 브리지 패널(10)이 모바일 바디(11)에 대해 기울어진 각도가 변경될 수 있다. 예를 들어, 브리지 패널(10)은 복수 개의 실린더(17) 각각의 수축 또는 신장에 의해, 제 1 회전 축(R1)에 교차하는 제 2 회전 축을 중심으로 회전할 수 있다. 예를 들어, 제 1 및 제 2 실린더(171, 172)가 신장하고, 제 3 실린더(173)가 수축하면, 브리지 패널(10)은 전방으로 기울어질 수 있고, 브리지 패널(10) 및 모바일 바디(11)가 이루는 각도는 증가할 수 있다. 또한, 복수 개의 실린더(17)는 브리지 패널(10)을 Z축 방향으로 이동시킬 수 있다. 예를 들어, 복수 개의 실린더(17)가 모두 동일한 길이 만큼 증가할 경우, 브리지 패널(10)은 각도를 유지한 상태로 Z축 방향으로 상승할 수 있다.
브리지 패널 정렬 시스템은 모바일 로봇(1)이 태양광 패널(P1, P2)과 정확하게 정렬되지 않은 상태에서도, 브리지 패널(10)을 태양광 패널(P1, P2)에 정밀하게 정렬시킬 수 있다. 이를 통해, 청소 로봇(9)은 제 1 태양광 패널(P1)로부터 브리지 패널(10)로 안정적으로 이동하고, 브리지 패널(10)로부터 제 2 태양광 패널(P2)로 안정적으로 이동하도록 보조할 수 있다. 브리지 패널 정렬 시스템은, 패턴부(2), 복수 개의 거리 센서(31a, 31b, 31c, 31d) 및 제어부(4)를 포함할 수 있다.
패턴부(2)는 태양광 패널(P1, P2)의 모서리에 부착될 수 있다. 예를 들어, 패턴부(2)는 제 1 태양광 패널(P1) 중 제 2 태양광 패널(P2)을 마주하는 모서리에 부착될 수 있다. 또한, 패턴부(2)는 제 2 태양광 패널(P2) 중 제 1 태양광 패널(P1)을 마주하는 모서리에 부착될 수 있다. 패턴부(2)는 브리지 패널(10)이 연결되어야 할 부분에 부착될 수 있다. 패턴부(2)는 브리지 패널(10)의 정상 연결 위치를 안내할 수 있다. 패턴부(2)는 태양광 패널(P1, P2) 각각의 가운데를 중심으로 부착될 수 있다. 브리지 패널(10)은 패턴부(2)와 정렬된 후, 태양광 패널(P1, P2)의 가운데에 위치하게 될 수 있고, 청소 로봇(9)은 안정적으로 브리지 패널(10)에 탑승할 수 있다.
패턴부(2)는 패턴 바디(21), 제 1 패턴 돌기(221) 및 제 2 패턴 돌기(222)를 포함할 수 있다.
패턴 바디(21)는 태양광 패널의 모서리를 따라 배치될 수 있다. 패턴 바디(21)는 길쭉한 플레이트 형상일 수 있다. 패턴 바디(21)는 태양광 패널의 모서리보다 하방으로 연장될 수 있다.
제 1 패턴 돌기(221) 및 제 2 패턴 돌기(222)는 패턴 바디(21)로부터 태양광 패널(P1)로부터 멀어지는 방향으로 돌출 형성될 수 있다. 제 1 패턴 돌기(221) 및 제 2 패턴 돌기(222)는 패턴 바디(21)의 길이 방향을 따라 서로 이격될 수 있다. 패턴 바디(21)의 길이 방향은 태양광 패널(P1)의 길이 방향과 나란할 수 있다.
제 1 패턴 돌기(221) 및 제 2 패턴 돌기(222)가 이격된 거리는, 태양광 패널(P1)을 마주하는 브리지 패널(10)의 모서리 길이보다 길 수 있다. 제 1 패턴 돌기(221) 및 제 2 패턴 돌기(222)가 이격된 거리는, 제 1 패턴 돌기(221)가 패턴 바디(21)로부터 돌출되기 시작하는 부분으로부터, 제 2 패턴 돌기(222)가 패턴 바디(21)로부터 돌출되기 시작하는 부분까지 거리일 수 있다. 브리지 패널(10)은 제 1 패턴 돌기(221) 및/또는 제 2 패턴 돌기(222)의 간섭 없이, 태양광 패널(P1)의 상면에 밀착할 수 있다. 예를 들어, 제어부는 패턴부(2)에 기초하여 브리지 패널(10)의 위치 및 각도를 맞춘 후, 태양광 패널(P1)보다 브리지 패널(10)을 살짝 올라가게 한 뒤, 브리지 패널(10)을 태양광 패널(P1) 방향으로 진입시켜, 태양광 패널(P1) 위에 브리지 패널(10)을 올려놓을 수 있다.
제 1 패턴 돌기(221)는 제 2 패턴 돌기(222)로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함할 수 있다. 예를 들어, 제 1 패턴 돌기(221)는 삼각형 형상을 포함할 수 있다. 제 2 패턴 돌기(222)는 제 1 패턴 돌기(221)로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함할 수 있다. 예를 들어, 제 2 패턴 돌기(222)는 삼각형 형상을 포함할 수 있다.
복수 개의 거리 센서(31a, 31b, 31c, 31d)는 제 1 거리 센서(31a), 제 2 거리 센서(31b), 제 3 거리 센서(31c) 및 제 4 거리 센서(31d)를 포함할 수 있다. 복수 개의 거리 센서(31a, 31b, 31c, 31d)는 광 센서, 예를 들어 적외선 센서일 수 있다.
제 1 거리 센서(31a) 및 제 2 거리 센서(31b)는 브리지 패널(10)을 기준으로 서로 반대편에 구비될 수 있다. 제 3 거리 센서(31c) 및 제 4 거리 센서(31d)는 브리지 패널(10)을 기준으로 서로 반대편에 구비될 수 있다. 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)는 제 1 태양광 패널(P1)을 향하고, 제 3 거리 센서(31c) 및 제 4 거리 센서(31d)는 제 2 태양광 패널(P2)을 향할 수 있다. 제 1 및 제 2 거리 센서(31a, 31b) 각각은 브리지 패널(10)을 제 1 태양광 패널(P1)에 부착된 패턴부(2)까지 거리를 감지할 수 있다. 제 3 및 제 4 거리 센서(31c, 31d) 각각은 브리지 패널(10)을 제 2 태양광 패널(P2)에 부착된 패턴부(2)까지 거리를 감지할 수 있다.
제어부(4)는 제 1 내지 제 4 거리 센서(31a, 31b, 31c, 31d)에서 측정된 거리 정보에 기초하여, 브리지 패널(10)을 패턴부(2)에 정렬시킬 수 있다. 예를 들어, 제어부(4)는 제 1 및 제 2 거리 센서(31a, 31b)에서 측정된 거리 정보에 기초하여, 브리지 패널(10)을 제 1 태양광 패널(P1)에 부착된 패턴부(2)에 정렬시키고, 제 3 및 제 4 거리 센서(31c, 31d)에서 측정된 거리 정보에 기초하여, 브리지 패널(10)을 제 2 태양광 패널(P2)에 부착된 패턴부(2)에 정렬시킬 수 있다.
예를 들어, 제어부(4)는 제 1 슬라이더(14)를 제어하여 브리지 패널(10)을 X축 방향으로 이동시키거나, 제 2 슬라이더(15)를 제어하여 브리지 패널(10)을 Y축 방향으로 이동시키거나, 회전 플레이트(16)를 제어하여 브리지 패널(10)을 제 1 회전 축(R1)을 중심으로 회전시키거나, 복수 개의 실린더(17)를 제어하여 브리지 패널(10)을 Z축 방향으로 이동시킬 수 있다. 또한, 제어부(4)는 복수 개의 실린더(17) 각각의 신장 또는 수축 길이를 제어하여, 브리지 패널(10)을 제 1 회전 축(R1)에 교차하는 제 2 회전 축을 중심으로 회전시킬 수 있다. 제 2 회전 축은 고정되지 않고, 브리지 패널(10)이 회전함에 따라 시시각각 변할 수 있다.
제어부(4)를 통한 구체적인 정렬 방법은 이하 도 6 내지 도 10을 참조하여 설명하기로 한다.
도 6은 일 실시 예에 따른 청소 로봇 및 모바일 로봇의 전체적인 제어 순서를 도시하는 순서도이다.
도 6을 참조하면, 청소 로봇 및 모바일 로봇의 제어는 다음과 같은 순서로 진행된다. 이해를 돕기 위해, 도 1 내지 도 5에서 사용한 도면 부호를 사용하기로 한다.
먼저, 단계(110)에서, 사용자는 MR(1)을 원격조종할 수 있다. 예를 들어, MR(1)은 인접한 2개의 태양광 패널(P1, P2) 사이에 진입할 준비를 할 수 있다. 사용자는 MR(1)의 바퀴(12)를 적절하게 조종할 수 있다.
단계(120)에서, MR(1)의 진입대기 완료여부가 판단될 수 있다. 예를 들어, MR(1)이 인접한 2개의 태양광 패널(P1, P2) 사이로 진입할 준비가 완료되면, 단계(130)으로 넘어갈 수 있다.
단계(130)에서, MR(1)의 홈 포지셔닝이 진행될 수 있다. 예를 들어, MR(1)은 홈 포지셔닝을 위한 홀 센서(미도시)를 구비할 수 있다. 여기서, 홈 포지셔닝이란 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17) 각각을 초기 상태로 전환시키는 것을 의미한다. 예를 들어, MR(1)의 홈 포지셔닝이 완료된 후, 제 1 슬라이더(14)는 슬라이딩 가이드의 후방 끝 쪽에서 1~2mm 정도 앞쪽에 위치할 수 있다.
단계(140)에서, MR(1)은 인접한 2개의 태양광 패널(P1, P2) 사이로 진입할 수 있다. 사용자는 후술하는 단계(640)에서 CR(9)의 도킹 준비가 완료될 경우, 단계(140)를 원격으로 수행할 수 있다.
단계(150)에서, 브리지 패널 정렬 시스템은 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)를 통해 우측 패턴을 탐색할 수 있다. 여기서, 우측 패턴이라 함은, MR(1)의 우측에 위치하는 패턴부(2)를 의미한다. 예를 들어, 우측 패턴은 제 1 태양광 패널(P1)의 모서리에 부착되는 패턴부(2)일 수 있다. 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)가 모두 패턴부(2)를 감지할 경우, 우측 패턴 탐색이 완료된 것으로 보고 다음 단계로 진행할 수 있다.
단계(200)에서, 브리지 패널(10)은 우측 패널과 정렬될 수 있다. 예를 들어, MR의 브리지 패널(MR 플레이트라고도 지칭됨)은 우측 태양광 패널(P1)과 정렬될 수 있다. 예를 들어, 제어부(4)는 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17)를 제어할 수 있다. 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17)를 총칭하여 스테이지라고도 한다. 단계(200)는 이하 도 7 내지 도 10에서 자세히 설명하기로 한다.
단계(310)에서, MR(1)의 브리지 패널을 우측 태양광 패널(P1)에 도킹시킬 수 있다. 예를 들어, 제어부(4)는 우측 패턴부(2)에 정렬된 브리지 패널(10)을 -Y방향으로 이동시켜, 우측 태양광 패널(P1)에 도킹시킬 수 있다.
단계(320)에서, CR(9)은 MR(1)의 브리지 패널(10)에 탑승할 수 있다. 예를 들어, CR(9)은 +Y방향으로 이동하여 우측 태양광 패널(P1)로부터 MR(1)의 브리지 패널(10)로 이동할 수 있다.
단계(330)에서, MR(1)은 스테이지를 초기 위치로 이송할 수 있다. 예를 들어, 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17) 각각은 초기 위치로 복귀할 수 있다.
단계(340)에서, MR(1)은 좌측 태양광 패널(P2)에 접근할 수 있다. 예를 들어, 도 1에서와 같이, 좌측 및 우측 태양광 패널(P1, P2)이 충분히 근접하여, 제 2 슬라이더(15)의 가동 범위 내일 경우, 단계(340)는 생략될 수 있다.
단계(350)에서, MR(1)은 후진할 수 있다. 예를 들어, MR(1)은 자동으로 후진할 수 있으나, MR(1)이 좌측 패널이 너무 멀리 떨어져 있거나, MR(1) 자체가 좌측 패널과 이루는 각도가 클 경우, MR(1)은 원격 조종될 수 있다.
단계(360)에서, MR(1)은 전진할 수 있다.
단계(370)에서, 브리지 패널 정렬 시스템은 제 3 거리 센서(31c) 및 제 4 거리 센서(31d)를 통해 좌측 패턴을 탐색할 수 있다. 여기서, 좌측 패턴이라 함은, MR(1)의 좌측에 위치하는 패턴부(2)를 의미한다. 예를 들어, 좌측 패턴은 제 2 태양광 패널(P2)의 모서리에 부착되는 패턴부(2)일 수 있다. 제 3 거리 센서(31c) 및 제 4 거리 센서(31d)가 모두 패턴부(2)를 감지할 경우, 좌측 패턴 탐색이 완료된 것으로 보고 다음 단계로 진행할 수 있다.
단계(400)에서, 브리지 패널(10)은 좌측 패널과 정렬될 수 있다. 예를 들어, MR의 브리지 패널은 좌측 태양광 패널(P2)과 정렬될 수 있다. 예를 들어, 제어부(4)는 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17)를 제어할 수 있다. 단계(400)는 단계(200)와 동일한 방식으로 구현되므로, 구체적인 설명은 생략하기로 한다.
단계(510)에서, MR(1)의 브리지 패널을 좌측 태양광 패널(P2)에 도킹시킬 수 있다. 예를 들어, 제어부(4)는 좌측 패턴부(2)에 정렬된 브리지 패널(10)을 +Y방향으로 이동시켜, 좌측 태양광 패널(P2)에 도킹시킬 수 있다.
단계(520) 내지 단계(540)를 거쳐, CR(9)은 좌측 태양광 패널(P2)에 랜딩할 수 있다. CR(9)은 단계(610) 내지 단계(620)를 거쳐 좌측 태양광 패널(P2)의 청소를 완료할 수 있다. CR(9)가 좌측 태양광 패널(P2)을 청소하는 동안, MR(1)은 태양광 패널(P1, P2) 사이를 빠져나와 CR(9)과 같이 이동할 수 있다. 단계(630)에서 후속 이동을 위한 대기 동작을 수행할 수 있다. 단계(640)에서, CR(9) 도킹 준비 완료가 테스트될 수 있다. 예를 들어, CR(9)는 좌측 태양광 패널(P2)의 끝에 도달하면, 이를 감지한 후 약간 뒤로 이동하여 도킹을 위한 준비를 할 수 있다. 이 때, MR(1)은 좌측 태양광 패널(P2)과, 그 좌측 태양광 패널(P2)의 좌측 모서리의 맞은편에 있는 또 다른 태양광 패널 사이로 진입할 수 있다.
단계(550)에서, MR(1)은 스테이지를 초기 위치로 이송할 수 있다. 예를 들어, 제 1 슬라이더(14), 제 2 슬라이더(15), 회전 플레이트(16) 및 복수 개의 실린더(17) 각각은 초기 위치로 복귀할 수 있다.
단계(560)에서, MR(1)은 원격으로 후진할 수 있다.
단계(570)에서, 모든 태양광 패널을 청소 완료하였는지 여부에 기초하여, 상기 단계들의 반복 수행 여부가 결정될 수 있다.
도 7은 일 실시 예에 따른 청소 로봇 정렬 방법의 순서도이다. 도 8은 일 실시 예에 따른 패턴부 옆에 위치한 브리지 패널을 도시하는 측면도 및 평면도이다. 도 9는 일 실시 예에 따른 브리지 패널이 제 1 회전 축을 중심으로 회전하여, 패턴부와 정렬된 모습을 도시하는 측면도 및 평면도이다. 도 10은 일 실시 예에 따른 브리지 패널이 패턴부와 정렬된 상태를 도시하는 측면도 및 평면도이다.
도 7 내지 도 10을 참조하면, 청소 로봇 정렬 방법은, ① 브리지 패널(10)의 상면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행하도록 브리지 패널(10)을 제 1 회전 축(R1)을 중심으로 회전시키는 단계(210)와, ② 브리지 패널(10)을 X축 방향으로 이동시켜, X축 이송 중심을 일치시키는 단계, ③ 브리지 패널(10)의 측면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행하도록 브리지 패널(10)을 제 1 회전 축(R1)에 교차하는 제 2 회전 축을 중심으로 회전시키는 단계(220)와, ④ 제 1 거리 센서(31a)로부터 제 1 패턴 돌기(221)까지 거리와, 제 2 거리 센서(31b)로부터 제 2 패턴 돌기(222)까지 거리가 일치할 때까지 브리지 패널(10)을 이동시키는 단계(230)와, ⑤ 브리지 패널(10)을 패턴부(2)를 향해 이동시키는 단계(240)를 포함할 수 있다.
제 1 거리 센서(31a) 및 제 2 거리 센서(31b)가 패턴 바디(21)를 최초로 감지한 상태에서, 브리지 패널(10)은 패턴부(2)와 평행하지 않을 수 있다. 브리지 패널(10)의 상면을 수직하게 보았을 때를 기준으로도(도 8(b) 참조), 브리지 패널(10)과 패턴부(2)는 평행하지 않을 수 있고, 브리지 패널(10)의 측면을 수직하게 보았을 때를 기준으로도(도 9(a) 참조), 브리지 패널(10)과 패턴부(2)는 평행하지 않을 수 있다.
단계(210)에서, 회전 플레이트(16)는 제 2 슬라이더(15)를 중심으로 회전할 수 있고, 브리지 패널(10)의 상면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행할 수 있다. 제어부는 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)에서 측정된 길이가 같아지도록 회전 플레이트(16)를 회전시킬 수 있다. 예를 들어, 제 1 거리 센서(31a)는 제 1 거리 센서(31a)로부터 패턴 바디(21)까지 거리(D11)를 측정할 수 있고, 제 2 거리 센서(31b)는 제 2 거리 센서(31b)로부터 패턴 바디(21)까지 거리(D12)를 측정할 수 있다. 제어부는 거리(D11) 및 거리(D12)가 같아질 때까지 회전 플레이트(16)를 제 1 회전 축(R1)을 중심으로 회전시킬 수 있다. 즉, 제어부는 Z축을 중심으로 브리지 패널(10)을 회전시킬 수 있다.
단계(210) 이후에, 브리지 패널(10)의 상면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행할 경우, 제어부는 제 1 슬라이더(14)를 전방으로 슬라이딩 시켜, 브리지 패널(10)을 X축 방향으로 이동시킬 수 있다. 예를 들어, 제어부는 제 1 거리 센서(31a)로부터 제 1 패턴 돌기(221)까지의 거리와, 제 2 거리 센서(31b)로부터 제 2 패턴 돌기(222)까지의 거리가 일치할 때까지, 브리지 패널(10)을 X축 방향으로 이동시킬 수 있다. 예를 들어, 제어부가 X축 방향으로 브리지 패널(10)을 이동시키는 동안, 제 1 거리 센서(31a)에서 감지되는 신호는 갑자기 증가한 후 점점 작아질 수 있고, 제 2 거리 센서(31b)에서 감지되는 신호는 점점 증가할 수 있다. 이러한 거리의 변화는 제 1 및 제 2 패턴 돌기(221, 222)의 형상에 의해 결정될 수 있다. 이렇게 이동하는 동안, 제 1 및 제 2 거리 센서(31a, 31b)에서 감지되는 거리 신호는 같아질 수 있다.
단계(220)에서, 제어부는, 브리지 패널(10)의 측면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행하도록 브리지 패널(10)을 제 1 회전 축(R1)에 교차하는 제 2 회전 축을 중심으로 회전시킬 수 있다. 예를 들어, 패턴부(2)의 길이 방향으로의 가상의 연장선(A1)과, 브리지 패널(10)의 길이 방향으로의 가상의 연장선(A2)이 서로 평행해야만, 브리지 패널(10)이 패턴부(2)에 정렬되었다고 볼 수 있다. 제어부는, 복수 개의 실린더(7) 각각의 길이를 적절하게 수축 또는 신장시켜, 가상의 연장선(A1) 및 연장선(A2)이 평행하게 할 수 있다.
예를 들어, 제어부는 복수 개의 실린더(17)를 동시에 상승시키면서 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)에서 측정되는 거리 패턴을 분석하여, 복수 개의 실린더(17) 각각을 수축 또는 신장할 수 있다. 예를 들어, 제어부는 복수 개의 실린더(17)를 동시에 상승시키는 동안, 제 1 거리 센서(31a) 및 제 2 거리 센서(31b)에서 측정되는 거리 패턴이 동일할 때까지, 브리지 패널(10)을 회전시킬 수 있다. 여기서, 거리 패턴이 동일하다는 것은, 제 1 및 제 2 거리 센서(31a, 31b)가 동시에 패턴부(2)를 감지하지 않는 순간이 동일한 것을 의미할 수 있다. 예를 들어, 브리지 패널(10)의 측면을 수직하게 바라본 상태를 기준으로, 제 1 거리 센서(31a) 부분이 상대적으로 높게 위치하도록 기울어져 있을 경우, 복수 개의 실린더(17)가 동시에 상승하는 동안, 제 1 거리 센서(31a)는 제 2 거리 센서(31b) 보다 먼저 패턴부(2)를 감지하지 않을 수 있다. 다시 말하면, 제 1 거리 센서(31a)가 패턴부(2)를 감지하지 않는 동안, 제 2 거리 센서(31b)는 여전히 패턴부(2)를 감지하고 있을 수 있다. 제어부는 브리지 패널(10)의 측면을 수직하게 바라본 상태를 기준으로, 브리지 패널(10) 및 패턴부(2)가 서로 평행하도록, 브리지 패널(10)을 회전시킬 수 있다. 여기서, 브리지 패널(10)의 회전은 복수 개의 실린더(17)에 의해 구현된다. 단계(220) 이후에, X축 방향으로 브리지 패널(10)과 패턴부(2)의 정렬이 다소 흐트러질 수 있다. 이는 단계(230)에서 보정될 수 있다.
단계(230)에서, 제어부는, 제 1 슬라이더(14) 및 제 2 슬라이더(15)를 제어하여, 제 1 거리 센서(31a)로부터 제 1 패턴 돌기(221)까지 거리(D21)와, 제 2 거리 센서(31b)로부터 제 2 패턴 돌기(222)까지 거리(D22)가 일치할 때까지 브리지 패널(10)을 이동시킬 수 있다. 예를 들어, 제어부는 복수 개의 실린더(17)를 동시에 같은 길이만큼 신장시키거나 수축시킴으로써, 브리지 패널(10)의 Z축 방향 위치를 제어하고, 제 1 슬라이더(14)를 슬라이딩시킴으로써, 브리지 패널(10)의 X축 방향 위치를 제어할 수 있다. 제어부는 거리(D21) 및 거리(D22)가 일치할 때까지 상기 제어를 반복 수행할 수 있다.
단계(240)에서, 제어부는, 브리지 패널(10)을 패턴부(2)를 향해 이동시킬 수 있다.
이상과 같이 비록 한정된 도면에 의해 실시 예들이 설명되었으나, 해당 기술분야에서 통상의 지식을 가진 자라면 상기의 기재로부터 다양한 수정 및 변형이 가능하다. 예를 들어, 설명된 기술들이 설명된 방법과 다른 순서로 수행되거나, 및/또는 설명된 구조, 장치 등의 구성요소들이 설명된 방법과 다른 형태로 결합 또는 조합되거나, 다른 구성요소 또는 균등물에 의하여 대치되거나 치환되더라도 적절한 결과가 달성될 수 있다.

Claims (12)

  1. 태양광 패널을 따라 이동하며 이물질을 제거하는 청소 로봇과, 상기 청소 로봇을 지지하는 브리지 패널을 포함하는 모바일 로봇을 포함하는 브리지 패널 정렬 시스템에 있어서,
    상기 태양광 패널의 모서리에 부착되는 패턴부;
    상기 브리지 패널을 기준으로 서로 반대편에 구비되는 제 1 거리 센서 및 제 2 거리 센서; 및
    상기 제 1 거리 센서 및 제 2 거리 센서에서 측정된 거리 정보에 기초하여, 상기 브리지 패널을 상기 패턴부에 정렬시키는 제어부를 포함하는 브리지 패널 정렬 시스템.
  2. 제 1 항에 있어서,
    상기 패턴부는,
    상기 태양광 패널의 모서리를 따라 배치되는 패턴 바디; 및
    상기 패턴 바디부터 상기 태양광 패널로부터 멀어지는 방향으로 돌출 형성되는 제 1 패턴 돌기 및 제 2 패턴 돌기를 포함하고,
    상기 제 1 패턴 돌기 및 제 2 패턴 돌기는 상기 패턴 바디의 길이 방향을 따라 서로 이격되는 브리지 패널 정렬 시스템.
  3. 제 2 항에 있어서,
    상기 제 1 패턴 돌기는 상기 제 2 패턴 돌기로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함하고,
    상기 제 2 패턴 돌기는 상기 제 1 패턴 돌기로부터 멀어지는 방향으로 갈수록 돌출 높이가 증가하는 형상을 포함하고 브리지 패널 정렬 시스템.
  4. 제 2 항에 있어서,
    상기 제어부는,
    상기 제 1 거리 센서로부터 상기 패턴부까지 거리와, 상기 제 2 거리 센서로부터 상기 패턴부까지 거리가 일치하도록, 상기 브리지를 제 1 회전 축을 중심으로 회전시키는 브리지 패널 정렬 시스템.
  5. 제 4 항에 있어서,
    상기 제어부는,
    상기 제 1 거리 센서로부터 상기 제 1 패턴 돌기까지 거리와, 상기 제 2 거리 센서로부터 상기 제 2 패턴 돌기까지 거리가 일치하도록, 상기 브리지 패널을 이동시키는 브리지 패널 정렬 시스템.
  6. 제 5 항에 있어서,
    상기 제어부는,
    상기 브리지가 지면에 수직한 방향으로 상승하는 동안, 상기 제 1 거리 센서 및 제 2 거리 센서에서 측정된 거리 정보에 기초하여, 상기 브리지를 상기 제 1 회전 축에 교차하는 제 2 회전 축을 중심으로 회전시키는 브리지 패널 정렬 시스템.
  7. 제 2 항에 있어서,
    상기 제 1 패턴 돌기 및 제 2 패턴 돌기가 이격된 거리는, 상기 태양광 패널을 마주하는 상기 브리지 패널의 모서리 길이보다 긴 브리지 패널 정렬 시스템.
  8. 일 모서리에 패턴부가 부착된 태양광 패널을 따라 이동하며 이물질을 제거하는 청소 로봇과, 상기 청소 로봇을 지지하는 브리지 패널을 포함하는 모바일 로봇을 포함하는 브리지 패널 정렬 시스템을 제어하여, 상기 브리지 패널을 상기 패턴부에 정렬시키기 위한 브리지 패널 정렬 방법에 있어서,
    상기 브리지 패널의 상면을 수직하게 바라본 상태를 기준으로, 상기 브리지 패널 및 패턴부가 서로 평행하도록 상기 브리지 패널을 제 1 회전 축을 중심으로 회전시키는 단계;
    를 포함하는 브리지 패널 정렬 방법.
  9. 제 8 항에 있어서,
    상기 브리지 패널 정렬 시스템은, 상기 브리지 패널을 기준으로 서로 반대편에 구비되는 제 1 거리 센서 및 제 2 거리 센서를 더 포함하고,
    상기 패턴부는 패턴 바디와, 상기 패턴 바디로부터 돌출 형성되는 제 1 패턴 돌기 및 제 2 패턴 돌기를 포함하는 브리지 패널 정렬 방법.
  10. 제 9 항에 있어서,
    상기 브리지 패널의 측면을 수직하게 바라본 상태를 기준으로, 상기 브리지 패널 및 패턴부가 서로 평행하도록 상기 브리지 패널을 상기 제 1 회전 축에 교차하는 제 2 회전 축을 중심으로 회전시키는 단계;
    를 더 포함하는 브리지 패널 정렬 방법.
  11. 제 10 항에 있어서,
    상기 제 1 거리 센서로부터 상기 제 1 패턴 돌기까지 거리와, 상기 제 2 거리 센서로부터 상기 제 2 패턴 돌기까지 거리가 일치할 때까지 상기 브리지 패널을 이동시키는 단계를 더 포함하는 브리지 패널 정렬 방법.
  12. 제 8 항에 있어서,
    상기 브리지 패널을 상기 패턴부를 향해 이동시키는 단계를 더 포함하는 브리지 패널 정렬 방법.
KR1020180164421A 2018-12-18 2018-12-18 브리지 패널 정렬 시스템 및 방법 Expired - Fee Related KR102227995B1 (ko)

Priority Applications (1)

Application Number Priority Date Filing Date Title
KR1020180164421A KR102227995B1 (ko) 2018-12-18 2018-12-18 브리지 패널 정렬 시스템 및 방법

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
KR1020180164421A KR102227995B1 (ko) 2018-12-18 2018-12-18 브리지 패널 정렬 시스템 및 방법

Publications (2)

Publication Number Publication Date
KR20200075582A true KR20200075582A (ko) 2020-06-26
KR102227995B1 KR102227995B1 (ko) 2021-03-16

Family

ID=71136966

Family Applications (1)

Application Number Title Priority Date Filing Date
KR1020180164421A Expired - Fee Related KR102227995B1 (ko) 2018-12-18 2018-12-18 브리지 패널 정렬 시스템 및 방법

Country Status (1)

Country Link
KR (1) KR102227995B1 (ko)

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN114123949A (zh) * 2021-11-18 2022-03-01 厦门蓝旭科技有限公司 光伏清扫机器人与平单轴跟踪支架的配合结构
CN118249719A (zh) * 2024-05-29 2024-06-25 江苏曦日新能源科技有限公司 一种用于光伏跟踪支架的清扫机器人桥接轨道

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US20050198750A1 (en) * 2002-02-27 2005-09-15 Indal Technologies Inc. Imaging system for a passenger bridge or the like for docking automatically with an aircraft
US20130305474A1 (en) * 2012-05-15 2013-11-21 Moshe Meller Solar panel cleaning system and method
US20180196418A1 (en) * 2015-07-27 2018-07-12 Xworks Corporation Method for unattended operations using autonomous or remotely operated vehicles

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US20050198750A1 (en) * 2002-02-27 2005-09-15 Indal Technologies Inc. Imaging system for a passenger bridge or the like for docking automatically with an aircraft
US20130305474A1 (en) * 2012-05-15 2013-11-21 Moshe Meller Solar panel cleaning system and method
US20180196418A1 (en) * 2015-07-27 2018-07-12 Xworks Corporation Method for unattended operations using autonomous or remotely operated vehicles

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN114123949A (zh) * 2021-11-18 2022-03-01 厦门蓝旭科技有限公司 光伏清扫机器人与平单轴跟踪支架的配合结构
CN118249719A (zh) * 2024-05-29 2024-06-25 江苏曦日新能源科技有限公司 一种用于光伏跟踪支架的清扫机器人桥接轨道

Also Published As

Publication number Publication date
KR102227995B1 (ko) 2021-03-16

Similar Documents

Publication Publication Date Title
US20170173796A1 (en) Transfer robot and control method thereof
US20110125325A1 (en) Teaching method for transfer robot
JP7465635B2 (ja) 翼パネルアセンブリシステム及び方法
CN110355788A (zh) 移动操作机器人大尺度空间高精度在线标定系统
US11551953B2 (en) Substrate transfer apparatus and method for calculating positional relationship between substrate transfer robot and substrate placement portion
US9802579B2 (en) Vehicle wash system
CN101909778A (zh) 用于调整板形零件位置的装置和方法
CN110068286A (zh) 基于大型龙门倒挂协作机械臂的三维全外形测量系统及方法
EP3566951B1 (en) Apparatus that supports an aircraft fuselage without exterior surface contact
CN109552789A (zh) 无人机搬运机器人、收纳系统及转移方法、维护检修系统及方法
CN104709474B (zh) 一种大型航天器高精密垂直对接系统
KR102227995B1 (ko) 브리지 패널 정렬 시스템 및 방법
US20230167650A1 (en) Block transfer apparatus and improved clamping assembly for use therewith
CN105406199A (zh) 一种天线阵面自动对接调节平台
JP6930517B2 (ja) 位置合わせ装置
CN108582047A (zh) 一种六自由度混联抛光机器人位姿精度校准装置及方法
KR20210110858A (ko) 차량 센서 보정을 위한 로봇 타겟 정렬
CN112158587A (zh) 工件抓取装置的调节方法及工件抓取装置
CN110553584A (zh) 一种小型复杂零件的测量工装、自动测量系统及测量方法
WO2019245834A1 (en) Laser beam positioning method using a patterned mirror
JP5427566B2 (ja) ロボット制御方法、ロボット制御プログラムおよびロボット制御方法に用いられるロボットハンド
CN113814967A (zh) 基于视觉引导的全向移动机器人对接机构控制系统及方法
CN114379742B (zh) 一种大型水下机器人分段位姿检测对接装置及方法
US11749547B2 (en) Substrate transfer apparatus and substrate placement portion rotation axis searching method
CN117439519A (zh) 光伏系统、光伏系统的清扫控制方法及电子设备

Legal Events

Date Code Title Description
A201 Request for examination
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

AMND Amendment
P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

E601 Decision to refuse application
PE0601 Decision on rejection of patent

St.27 status event code: N-2-6-B10-B15-exm-PE0601

X091 Application refused [patent]
AMND Amendment
E13-X000 Pre-grant limitation requested

St.27 status event code: A-2-3-E10-E13-lim-X000

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PX0901 Re-examination

St.27 status event code: A-2-3-E10-E12-rex-PX0901

PX0701 Decision of registration after re-examination

St.27 status event code: A-3-4-F10-F13-rex-PX0701

X701 Decision to grant (after re-examination)
P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

GRNT Written decision to grant
PR0701 Registration of establishment

St.27 status event code: A-2-4-F10-F11-exm-PR0701

PR1002 Payment of registration fee

St.27 status event code: A-2-2-U10-U11-oth-PR1002

Fee payment year number: 1

PG1601 Publication of registration

St.27 status event code: A-4-4-Q10-Q13-nap-PG1601

R18-X000 Changes to party contact information recorded

St.27 status event code: A-5-5-R10-R18-oth-X000

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

PC1903 Unpaid annual fee

St.27 status event code: A-4-4-U10-U13-oth-PC1903

Not in force date: 20240310

Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE

PC1903 Unpaid annual fee

St.27 status event code: N-4-6-H10-H13-oth-PC1903

Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE

Not in force date: 20240310