KR20200082167A - 고정밀 및 고신뢰성 라이다 장치 - Google Patents
고정밀 및 고신뢰성 라이다 장치 Download PDFInfo
- Publication number
- KR20200082167A KR20200082167A KR1020180172489A KR20180172489A KR20200082167A KR 20200082167 A KR20200082167 A KR 20200082167A KR 1020180172489 A KR1020180172489 A KR 1020180172489A KR 20180172489 A KR20180172489 A KR 20180172489A KR 20200082167 A KR20200082167 A KR 20200082167A
- Authority
- KR
- South Korea
- Prior art keywords
- signal
- laser
- module
- detection module
- lidar device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/483—Details of pulse systems
- G01S7/486—Receivers
- G01S7/4861—Circuits for detection, sampling, integration or read-out
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
- G01S17/08—Systems determining position data of a target for measuring distance only
- G01S17/10—Systems determining position data of a target for measuring distance only using transmission of interrupted, pulse-modulated waves
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/481—Constructional features, e.g. arrangements of optical elements
- G01S7/4814—Constructional features, e.g. arrangements of optical elements of transmitters alone
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/48—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S17/00
- G01S7/481—Constructional features, e.g. arrangements of optical elements
- G01S7/4816—Constructional features, e.g. arrangements of optical elements of receivers alone
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- General Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Electromagnetism (AREA)
- Optical Radar Systems And Details Thereof (AREA)
Abstract
본 발명은 고정밀 및 고신뢰성 라이다 장치에 관한 것이다.
본 발명은, 소정의 송출 주기를 두고 반복적으로 레이저를 송출하는 레이저 송신 모듈 (1100), 상기 레이저가 대상물(2)에 반사되어 되돌아온 레이저를 수신하는 제 1 레이저 검출 모듈(2100), 상기 레이저 송신 모듈(1100)을 구동하는 송신 구동 모듈(3000), 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하되, 상기 대상물(2)의 반사율이 변화해도 동일한 길이의 거리를 산출하는 거리 연산 모듈(4000)을 포함하는 것을 특징으로 하는 라이다 장치를 제공한다.
본 발명에 따르면, 레이저 반사율에 따라 거리 측정 오차가 발생하는 것을 방지하여 측정 정확도 성능 및 신뢰성을 향상시킬 수 있는 효과가 있다.
본 발명은, 소정의 송출 주기를 두고 반복적으로 레이저를 송출하는 레이저 송신 모듈 (1100), 상기 레이저가 대상물(2)에 반사되어 되돌아온 레이저를 수신하는 제 1 레이저 검출 모듈(2100), 상기 레이저 송신 모듈(1100)을 구동하는 송신 구동 모듈(3000), 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하되, 상기 대상물(2)의 반사율이 변화해도 동일한 길이의 거리를 산출하는 거리 연산 모듈(4000)을 포함하는 것을 특징으로 하는 라이다 장치를 제공한다.
본 발명에 따르면, 레이저 반사율에 따라 거리 측정 오차가 발생하는 것을 방지하여 측정 정확도 성능 및 신뢰성을 향상시킬 수 있는 효과가 있다.
Description
본 발명은 라이다 장치에 관한 것이다.
라이다 센서는 레이저를 목표물에 비춤으로써 사물까지의 거리, 방향, 속도, 온도, 물질 분포 및 농도 특성 등을 감지할 수 있는 기술이다. 라이다 센서는 일반적으로 높은 에너지 밀도와 짧은 주기를 가지는 펄스 신호를 생성할 수 있는 레이저의 장점을 활용하여 보다 정밀한 대기 중의 물성 관측 및 거리 측정 등에 활용이 된다.
라이다 센서는 레이저 신호의 변조 방법에 따라 time-of-flight(TOF) 방식과 phase-shift 방식으로 구분될 수 있다. TOF 방식은 레이저가 펄스 신호를 방출하여 측정 범위 내에 있는 물체들로부터의 반사 펄스 신호들 이 수신기에 도착하는 시간을 측정함으로써 거리를 측정한다. Phase-shift 방식은 특정 주파 수를 가지고 연속적으로 변조되는 레이저 빔을 방출하고 측정 범위 내에 있는 물체로부터 반사되어 되돌아 오는 신호의 위상 변화량을 측정하여 시간 및 거리를 계산 하는 방식이다. 본 발명은 TOF방식을 채용한 라이다 장치에 대한 발명이다.
도 1은 종래 라이다 장치를 나타내었다. 도 1에 도시된 바와 같이, 라이다 장치는 일반적으로 레이저 송신 모듈(100), 레이저 검출 모듈(200), 레이저 송신 모듈(100)을 구동 및 제어하는 송신 구동 모듈(300), 거리 연산 모듈(400)로 구성되고, 거리 연산 모듈(400)은 레이저 검출 모듈의 출력 신호로부터 해당하는 디지털 신호를 생성하는 신호 변환부(410)와 검출된 디지털 신호를 기초로 라이다 장치와 대상물간의 거리를 산출하는 거리 연산부(420)로 구성된다. 여기서 신호 변환부(410)은 입력 신호를 정해진 기준 값과 비교하여 큰 경우 High (또는 Low), 작은 경우 Low(또는 High)로 디지털 신호를 출력하게 된다.
도 2는 종래 기술의 문제점을 설명하기 위해, 레이저 검출 모듈의 출력 신호이자 신호 변환부(410)의 입력 신호인 아날로그 신호(421)와 신호 변환부(410)의 출력 신호인 디지털 신호(422)를 도시하였다. 도 2(a)는 레이저가 대상물에 반사되어 돌아오는 양이 100%인 경우이고, 도 2(b)는 30%인 경우이다. 도 2의 (a)의 경우와 (b)의 경우를 비교해 보면, 반사율이 낮은 경우 레이저 검출 모듈의 출력이 상대적으로 작게 되고, 정해진 기준 값과 비교하여 디지털 신호로 변경하는 신호 변환부(410)는 도 2(a)의 경우에 비해서 도 2(b)의 경우 디지털 신호의 초기 상태(예를 들어, Low)에서 다른 상태(예를 들어, High)로 상태가 변화되는 시각(이하 ‘1st 엣지 시각’이라 함)이 변하게 된다. 거리를 산출하는 거리 연산부(420)는 레이저를 방출한 기준 시각과 상기 1st 엣지 시각과의 시간 차이를 기초로 거리를 계산하는데, 도 2에 나타낸 바와 같이 대상물에 반사되어 돌아오는 레이저의 양에 따라 상기 디지털 신호(422)의 1st 엣지 시각이 변화하고, 이는 측정오차로 작용하여 측정된 거리의 정확도 성능을 저하시키는 문제가 있다.
본 발명은 상기 종래기술의 문제점을 해결하기 위한 것으로, 반사율에 따라 변하는 레이저 검출 신호에서도 변하지 않고 유지되는 특징 신호를 추출하는 연산부(회로)를 채용함으로써, 반사율에 의해서 거리 측정 정밀도가 저하되는 것을 방지하여 고정밀 및 고신뢰성 라이다 장치를 제공하는 것을 목적으로 한다.
본 발명은, 소정의 송출 주기를 두고 반복적으로 레이저를 송출하는 레이저 송신 모듈, 상기 레이저가 대상물에 반사되어 되돌아온 레이저를 수신하는 제 1 레이저 검출 모듈, 상기 레이저 송신 모듈을 구동하는 송신 구동 모듈, 상기 제 1 레이저 검출 모듈의 출력 신호를 기초로 상기 라이다 장치와 상기 대상물간의 거리를 산출하되, 상기 대상물의 반사율이 변화해도 동일한 길이의 거리를 산출하는 거리 연산 모듈을 포함하는 것을 특징으로 하는 라이다 장치를 제공한다.
상기 레이저 송신 모듈 은 레이저 발광부와 발광 렌즈을 포함하고, 상기 제 1 레이저 검출 모듈은 제 1 레이저 수광부와 수광 렌즈을 포함하는 것이 바람직하다.
상기 거리 연산 모듈은, 상기 제 1 레이저 검출 모듈과 연결되고, 상기 제 1 레이저 검출 모듈의 출력 신호를 기초로 디지털 신호를 생성하되, 상기 제 1 레이저 검출 모듈의 출력 신호의 크기가 변해도 동일한 디지털 신호를 생성하는 제 1 신호 변환부, 상기 제 1 신호 변환부로부터 수신한 상기 디지털 신호를 기초로 상기 라이다 장치와 상기 대상물간의 거리를 산출하는 거리 연산부를 포함하는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 제 1 레이저 검출 모듈의 출력에 기초한 신호를 수신하고, 수신된 상기 신호의 변화율에 기초한 아날로그 신호를 생성하는 제 1 연산부, 상기 아날로그 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기를 포함하는 것이 바람직하다.
상기 제 1 연산부는 미분 회로를 포함하는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 제 1 레이저 검출 모듈과 상기 제 1 연산부 사이에 구비되고, 상기 제 1 레이저 검출 모듈의 출력 신호에서 노이즈 성분을 제거하는 제 1 필터부를 더 포함하는 것이 바람직하다.
상기 제 1 필터부는, 상기 제 1 레이저 검출 모듈의 출력 신호 주파수 성분에 기초하여 설정된 소정의 주파수 성분만을 통과시키는 대역필터를 포함하는 것이 바람직하다.
상기 제 1 필터부는, 상기 대역 필터 출력 신호에서 소정의 최소값 보다 같거나 작은 신호는 Low로 출력하고, 소정의 최소값 보다 큰 신호는 그대로 통과시키는 비선형 필터를 더 포함하는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 제 1 레이저 검출 모듈의 출력 신호가 상기 레이저 송신 모듈 이 레이저를 송출하는 주기내에서 가장 큰 값인 시각에 상기 디지털 신호의 상태를 변화시키는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 송출 주기마다 상기 디지털 신호 상태를 소정의 상태로 변화시키는 것이 바람직하다.
상기 송신 구동 모듈이 상기 송출 주기마다 상기 디지털 신호 상태 초기화 신호를 발생시키고, 상기 제 1 신호 변환부는 상기 송신 구동 모듈로부터 수신되는 상기 디지털 신호 상태 초기화 신호에 기초하여 상기 디지털 신호 상태를 초기화 상태로 변화시키는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 제 1 레이저 검출 모듈의 출력 신호를 소정의 게인으로 증폭시켜 일정한 크기의 신호로 변환하는 제 1 연산부, 상기 제 1 연산부의 출력신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기를 포함하는 것이 바람직하다.
상기 소정의 게인은 적어도 하나의 송출 주기내 상기 제 1 레이저 검출 모듈의 출력 신호의 최대값을 기초로 설정되는 것이 바람직하다.
상기 소정의 게인은 상기 송출 주기내에서 상기 제 1 레이저 검출 모듈의 출력 신호의 최대값이 사전에 설정된 소정의 값이 되도록 설정되는 것이 바람직하다.
상기 소정의 게인은 이전 송출 주기내 상기 제 1 레이저 검출 모듈의 출력 신호의 최대값을 기초로 설정되는 것이 바람직하다.
상기 제 1 신호 변환부는, 상기 제 1 레이저 검출 모듈의 출력 신호에 기초한 신호를 수신하고, 상기 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기를 포함하고, 상기 제 1 기준값은 상기 신호를 기초로 가변되는 것이 바람직하다.
상기 제 1 기준값은 적어도 하나의 상기 송출 주기내에서 상기 제 1 레이저 검출 모듈의 출력 신호에 기초한 신호의 최대값에 따라 설정되는 것이 바람직하다.
상기 제 1 레이저 검출 모듈의 출력 신호에 기초한 신호의 최대값이 작을 수록 상기 제 1 기준값도 작아지는 것이 바람직하다.
상기 제 1 기준값은 소정의 최소값과 소정의 최대값 범위 이내에서 설정되는 것이 바람직하다.
상기 거리 연산부는 레이저 송신 모듈가 송출하는 레이저에 기초한 기준 신호와 상기 제 1 신호 변환부의 출력신호를 기초로 상기 라이다 장치와 상기 대상물간의 거리를 산출하는 것이 바람직하다.
상기 송신 구동 모듈이 상기 기준 신호를 생성하는 것이 바람직하다.
상기 레이저 송신 모듈 에서 송출한 레이저를 직접 수신하는 제 2 레이저 검출 모듈을 더 포함하고, 상기 거리 연산 모듈은, 상기 제 2 레이저 검출 모듈과 연결되고, 상기 제 2 레이저 검출 모듈의 출력 신호를 기초로 상기 기준 신호를 생성하는 제 2 신호 변환부를 더 포함하는 것이 바람직하다.
상기 송신 구동 모듈 은 상기 기준 신호를 기초로 상기 레이저 송신 모듈의 고장을 검출하는 것이 바람직하다.
상기 상기 레이저 송신 모듈 은 상기 레이저 송신 모듈 구동 신호와 상기 기준 신호를 비교하여 시간 간격이 소정 시간을 넘어서면 상기 레이저 송신 모듈이 고장인 것으로 판단하는 것이 바람직하다.
상기 송신 구동 모듈과 상기 거리 연산 모듈 중 적어도 일부는 일체형으로 구성된 것이 바람직하다.
상기 송신 구동 모듈에 포함된 송신 모듈 구동 제어부와 상기 거리 연산 모듈에 포함된 거리 연산부는 하나의 마이컴으로 구현된 것이 바람직하다.
이하, 실시 예를 통하여 본 발명을 보다 상세하게 설명하나, 이러한 실시예의 기재는 본 발명의 실시를 예시하기 위한 것일 뿐 이러한 실시예의 기재에 의하여 본 발명이 제한되는 것은 아니다.
상술한 바와 같이, 본 발명에 따르면 다음과 같은 효과가 있다.
(1) 라이다 장치의 성능을 향상시킬 수 있다.
(2) 라이다 장치와 대상물간의 거리 측정의 정확도를 향상시킬 수 있다.
(3) 대상물에 따라 반사되는 레이저의 반사율에 따라 발생하는 거리 측정 오차를 줄일 수 있다.
(4) 레이저 구동 모듈의 제어 신호를 기준 신호로 사용하는 경우, 레이저 송신 모듈(1100)에 인가되는 전압 및 전류의 상승 속도 등에 따라 상기 제어 신호와 실제로 송출하는 레이저간의 시간 차이가 일정하지 않을 수 있어서, 기준 신호 자체에 오차가 발생하여 거리 측정 정확도를 저하시키는 문제가 있는데, 본 발명은 제 2 레이저 검출 모듈을 더 포함하고, 실제로 송출되는 레이저를 기초로 기준 신호를 생성함으로써, 위와 같이 거리 측정 정확도를 저하시키는 것을 방지할 수 있다.
(5) 신호의 변화율을 이용하는 경우, 또는 미분기를 이용하는 경우, 고주파 노이즈가 증폭되어 오히려 거리 측정 오차가 증가될 수 있는데, 본 발명은 필터를 채용함으로써 신호의 변화율을 기초로 거리 측정 정확도를 향상시킬 수 있는 장점이 있다.
(6) 단순히, 저주파 대역통과 필터를 이용하는 경우, 적용 어플리케이션 또는 시스템 특성에 따라 응답 속도가 느려지는 문제가 있을 수 있는데, 본 발명은 상기 제 1 레이저 검출 모듈(2100)의 출력 신호 주파수 성분을 고려하여 대역 통과 필터를 채용함으로써 응답 속도가 저하되는 것을 막을 수 있는 장점이 있다.
(7) 나아가, 기준 신호 생성을 위해서 구비된 제 2 레이저 검출 모듈을 이용하여 레이저 송신 모듈 고장을 검출하고, 사용자 또는 시스템에 신속하게 라이다 장치의 고장을 알림으로써, 부가적인 하드웨어의 추가 없이 라이다 장치에 의한 대상물과의 거리에 대한 신뢰성을 대폭 향상시킬 수 있다.
도 1은 종래 라이다 장치의 구성도의 일례를 도시한 것이다.
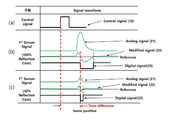
도 2는 종래 라이다 장치에서 레이저 반사율에 따른 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
도 3는 본 발명의 제안된 라이다 장치의 구성도의 실시예를 도시한 것이다.
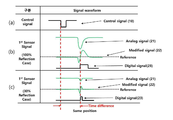
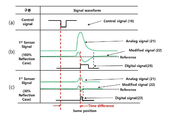
도 4a 내지 도 4d는 본 발명의 제안된 라이다 장치에서 레이저 반사율에 따른 제 1 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
도 5는 본 발명의 제안된 라이다 장치의 구성도의 또다른 실시예를 도시한 것이다.
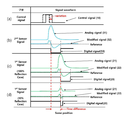
도 6는 본 발명의 제안된 또다른 라이다 장치의 실시예에서 레이저 반사율에 따른 제 1, 2 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
도 2는 종래 라이다 장치에서 레이저 반사율에 따른 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
도 3는 본 발명의 제안된 라이다 장치의 구성도의 실시예를 도시한 것이다.
도 4a 내지 도 4d는 본 발명의 제안된 라이다 장치에서 레이저 반사율에 따른 제 1 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
도 5는 본 발명의 제안된 라이다 장치의 구성도의 또다른 실시예를 도시한 것이다.
도 6는 본 발명의 제안된 또다른 라이다 장치의 실시예에서 레이저 반사율에 따른 제 1, 2 레이저 검출 모듈 수신 신호 및 그 신호에 기초한 디지털 신호를 도시한 것이다.
상술한 본 발명의 목적, 특징 및 장점은 첨부된 도면과 관련한 다음의 실시예를 통하여 보다 분명해질 것이다. 이하의 특정한 구조 내지 기능적 설명들은 단지 본 발명의 개념에 따른 실시예를 설명하기 위한 목적으로 예시된 것으로, 본 발명의 개념에 따른 실시예들은 다양한 형태로 실시될 수 있으며 본 명세서 또는 출원에 설명된 실시예들에 한정되는 것으로 해석되어서는 아니된다. 본 발명의 개념에 따른 실시예는 다양한 변경을 가할 수 있고 여러 가지 형태를 가질 수 있으므로 특정 실시예들은 도면에 예시하고 본 명세서 또는 출원에 상세하게 설명하고자 한다. 그러나, 이는 본 발명의 개념에 따른 실시예들을 특정한 개시 형태에 한정하려는 것이 아니며, 본 발명의 사상 및 기술 범위에 포함되는 모든 변경, 균등물 내지 대체물을 포함하는 것으로 이해되어야 한다. 제1 및/또는 제2 등의 용어는 다양한 구성 요소들을 설명하는데 사용될 수 있지만, 상기 구성 요소들은 상기 용어들에 한정되지는 않는다. 상기 용어들은 하나의 구성 요소를 다른 구성 요소들로부터 구별하는 목적으로만, 예컨대 본 발명의 개념에 따른 권리 범위로부터 이탈되지 않은 채, 제1 구성 요소는 제2 구성 요소로 명명될 수 있고, 유사하게 제2 구성 요소는 제1 구성 요소로도 명명될 수 있다. 어떠한 구성 요소가 다른 구성 요소에 연결되어 있다거나 접속되어 있다고 언급된 때에는, 그 다른 구성 요소에 직접적으로 연결되어 있거나 또는 접속되어 있을 수도 있지만, 중간에 다른 구성 요소가 존재할 수도 있다고 이해되어야 할 것이다. 반면에, 어떠한 구성 요소가 다른 구성 요소에 직접 연결되어 있다거나 또는 직접 접속되어 있다고 언급된 때에는, 중간에 다른 구성 요소가 존재하지 않는 것으로 이해되어야 할 것이다. 구성요소들 간의 관계를 설명하기 위한 다른 표현들, 즉 ~사이에와 바로 ~사이에 또는 ~에 인접하는과 ~에 직접 인접하는 등의 표현도 마찬가지로 해석되어야 한다. 본 명세서에서 사용하는 용어는 단지 특정한 실시예를 설명하기 위해 사용된 것으로서, 본 발명을 한정하려는 의도가 아니다. 단수의 표현은 문맥상 명백하게 다르게 뜻하지 않는 한, 복수의 표현을 포함한다. 본 명세서에서 포함하다 또는 가지다 등의 용어는 설시된 특징, 숫자, 단계, 동작, 구성 요소, 부분품 또는 이들을 조합한 것이 존재함을 지정하려는 것이지, 하나 또는 그 이상의 다른 특징들이나 숫자, 단계, 동작, 구성 요소, 부분품 또는 이들을 조합한 것들의 존재 또는 부가 가능성을 미리 배제하지 않는 것으로 이해되어야 한다. 다르게 정의되지 않는 한, 기술적이거나 과학적인 용어를 포함해서 여기서 사용되는 모든 용어들은 본 발명이 속하는 기술 분야에서 통상의 지식을 가진 자에 의해 일반적으로 이해되는 것과 동일한 의미를 가지고 있다. 일반적으로 사용되는 사전에 정의되어 있는 것과 같은 용어들은 관련 기술의 문맥상 가지는 의미와 일치하는 의미를 갖는 것으로 해석되어야 하며, 본 명세서에서 명백하게 정의하지 않는 한, 이상적이거나 과도하게 형식적인 의미로 해석되지 않는다. 이하, 첨부된 도면을 참조하여 본 발명의 바람직한 실시예를 설명함으로써 본 발명을 상세히 설명하도록 한다. 각 도면에 제시된 동일한 참조부호는 동일한 부재를 나타낸다.
[실시예1]
도 3에 도시된 바와 같이, 본 발명은 소정의 송출 주기를 두고 반복적으로 레이저를 송출하는 레이저 송신 모듈 (1100), 상기 레이저가 대상물(2)에 반사되어 되돌아온 레이저를 수신하는 제 1 레이저 검출 모듈(2100), 상기 레이저 송신 모듈(1100)을 구동하는 송신 구동 모듈(3000), 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하되, 상기 대상물(2)의 반사율이 변화해도 동일한 길이의 거리를 산출하는 거리 연산 모듈(4000)을 포함하는 것을 특징으로 할 수 있다. 상기 레이저 송신 모듈 (1100)은 레이저 발광부(1110)와 발광 렌즈(1120)을 포함하고, 상기 제 1 레이저 검출 모듈(2100)은 제 1 레이저 수광부(2110)와 수광 렌즈(2120)을 포함하는 것을 특징으로 할 수 있다.
상기 거리 연산 모듈(4000)은, 상기 제 1 레이저 검출 모듈(2100)과 연결되고, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 디지털 신호를 생성하되, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 크기가 변해도 실질적으로 동일한 디지털 신호를 생성하는 제 1 신호 변환부(4200), 상기 제 1 신호 변환부(4200)로부터 수신한 상기 디지털 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하는 거리 연산부(4100)를 포함하는 것을 특징으로 할 수 있다. 여기서 ‘실질적으로 동일한 디지털 신호’라 함은 두 개의 디지털 신호가 초기 상태(예를 들어, Low 또는 High)에서 그와 다른 상태(예를 들어, High 또는 Low)로 변하는 1st 엣지 시각이 동일하면 실질적으로 동일한 디지털 신호로 정의한다.
상기 제 1 신호 변환부(4200)는, 상기 제 1 레이저 검출 모듈(2100)의 출력에 기초한 신호를 수신하고, 수신된 상기 신호의 변화율에 기초한 아날로그 신호를 생성하는 제 1 연산부(4220), 상기 아날로그 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하는 것을 특징으로 할 수 있다.
이러한 특징으로 인하여, 본 발명은 대상물에 따라 반사되는 레이저의 반사율에 따라 발생하는 거리 측정 오차를 줄여서, 라이다 장치의 성능을 향상 시킬 수 있다.
상기 제 1 연산부(4220)는 미분 회로를 포함하는 것을 특징으로 할 수 있다.
도 4a 내지 도 4d는 (a) 레이저 송신 모듈(1100)을 제어하는 제어 신호(10); (b)와 (c)는 제 1 레이저 검출 모듈(2100)의 출력 신호인 아날로그 신호(21), 제 1 연산부(4220)에 의해서 변환된 수정된 신호(22), 제 1 비교부(4230)의 출력인 디지털 신호(23)을 나타내되, (b)는 대상물의 반사율이 100%인 경우이고, (c)는 대상물의 반사율이 30%인 경우이다. 도 4a 내지 4d의 수정된 신호(22)는 제 1 연산부(4220)이 미분 회로인 실시예를 나타낸다.
도 4b는 도 4a에 비해서 아날로그 신호 및 디지털 신호가 반전된 경우이고, 도 4c는 도 4a에 비해서 아날로그 신호만 반전된 경우이며, 도 4d는 도 4a에 비해서 디지털 신호만 반전된 경우이다. 본 발명은 의미를 명확하게 하기 위해서, 청구범위를 포함해서 명세서 전반에 걸쳐서 도 4a의 경우를 기준으로 용어를 기재하였으나, 이로 한정되는 것이 아니다. 즉, 본 발명의 기술사상은 도 4b 내지 도 4d와 같이 아날로그 신호, 디지털 신호 중 적어도 하나가 도 4a에 비해서 반전된 경우에도 마찬가지로 적용될 수 있음은 당연하고, 이에 따라 본 발명의 청구범위에 기재된 용어 중에 본 발명의 기술사상을 도 4b 내지 도 4d의 경우에 적용하기 위해서 일부 변경되는 부분은 실질적 동일의 범주에서 모두 청구범위에 포함한다.도 4a에 보이는 바와 같이, 제 1 레이저 검출 모듈(2100)의 출력 신호의 크기는 반사율에 따라 달라 질 수 있지만, 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값의 시간상 위치는 변하지 않는 특징이 있다. 본 발명은 이러한 점에 착안하여, 반사율에 영향을 받지 않는 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값의 시간상 위치를 미분기를 이용하여 검출함으로써 반사율에 상관없이 정확한 거리를 측정할 수 있는 효과가 있다.
다만, 노이즈가 많은 환경에서는 고주파 노이즈에 의해서 신호가 왜곡될 수 있고, 신호의 변화율을 이용하는 경우, 또는 미분기를 이용하는 경우, 고주파 노이즈가 증폭되어 오히려 거리 측정 오차가 증가될 수 있다.
본 발명은, 상기 제 1 신호 변환부(4200)가 상기 제 1 레이저 검출 모듈(2100)과 상기 제 1 연산부(4220) 사이에 구비되고, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에서 노이즈 성분을 제거하는 제 1 필터부(4210)를 더 포함하는 것을 특징으로 할 수 있다. 상기 제 1 필터부(4210)는, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호 주파수 성분에 기초하여 설정된 소정의 주파수 성분만을 통과시키는 대역필터를 포함하는 것을 특징으로 할 수 있다. 상기 제 1 필터부(4210)는, 저주파 대역 필터인 것을 특징으로 할 수 있다.
이러한 특징으로 인하여, 본 발명은 노이즈 환경에서도 신호의 변화율을 기초로 거리 측정 정확도를 향상시킬 수 있는 장점이 있다.
다만, 단순히 저주파 대역통과 필터를 이용하는 경우, 적용 어플리케이션 또는 시스템 특성에 따라 응답 속도가 느려지는 문제가 있을 수 있다.
본 발명은 상기 제 1 필터부(4210)는, 대역 통과 필터인 것을 특징으로 할 수 있다.
이러한 특징인, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호 주파수 성분을 고려하여 대역 통과 필터를 채용함으로써 응답 속도가 저하되는 것을 막을 수 있는 효과가 있다.
상기 제 1 필터부(4210)는, 상기 대역 필터 출력 신호에서 소정의 최소값 또는 소정의 최대값으로 제한시키는 비선형 필터를 더 포함하는 것을 특징으로 할 수 있다.
이러한 특징으로 인하여, 보다 노이즈에 강인하고 향상된 거리 측정 정확도를 달성할 수 있는 효과가 있다.
[실시예2]
상기 제 1 신호 변환부(4200)는, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호가 상기 레이저 송신 모듈 (1100)이 레이저를 송출하는 주기내에서 가장 큰 값인 시각에 상기 디지털 신호의 상태를 변화시키는 것을 특징으로 할 수 있다.
제 1 레이저 검출 모듈(2100)의 출력 신호의 크기는 반사율에 따라 달라 질 수 있지만, 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값의 시간상 위치는 변하지 않는 특징이 있다. 본 발명은 이러한 점에 착안하여, 반사율에 영향을 받지 않는 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값이 발생하는 시각을 검출하고 그 시각을 이용함으로써, 반사율에 영향 받지 않고 정확하게 거리를 측정할 수 있는 효과가 있다.
상기 제 1 신호 변환부(4200)는, 상기 송출 주기마다 상기 디지털 신호 상태를 소정의 상태로 변화시키는 것을 특징으로 할 수 있다.
상기 송신 구동 모듈(3000)이 상기 송출 주기마다 상기 디지털 신호 상태 초기화 신호를 발생시키고, 상기 제 1 신호 변환부(4200)은 상기 송신 구동 모듈(3000)로부터 수신되는 상기 디지털 신호 상태 초기화 신호에 기초하여 상기 디지털 신호 상태를 초기화 상태로 변화시키는 것을 특징으로 할 수 있다.
[실시예3]
상기 제 1 신호 변환부(4200)는, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 소정의 게인(K)으로 증폭시켜 일정한 크기의 신호로 변환하는 제 1 연산부(4220), 상기 제 1 연산부의 출력신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하는 것을 특징으로 할 수 있다.
제 1 레이저 검출 모듈(2100)의 출력 신호의 크기는 반사율에 따라 달라 질 수 있지만, 제 1 레이저 검출 모듈(2100)의 출력 신호의 모양은 변하지 않는 특징이 있다. 본 발명은 이러한 점에 착안하여, 제 1 레이저 검출 모듈(2100)의 출력 신호의 크기를 동일하도록 보정함으로써, 반사율에 영향 받지 않고 정확하게 거리를 측정할 수 있는 효과가 있다.
상기 소정의 게인(K)은 적어도 하나의 송출 주기내 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값을 기초로 설정되는 것을 특징으로 할 수 있다.
상기 소정의 게인(K)은 상기 송출 주기내에서 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값이 사전에 설정된 소정의 값이 되도록 설정되는 것을 특징으로 할 수 있다.
상기 소정의 게인(K)은 이전 송출 주기내 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값을 기초로 설정되는 것을 특징으로 할 수 있다.
[실시예4]
상기 제 1 신호 변환부(4200)는, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호를 수신하고, 상기 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하고, 상기 제 1 기준값은 상기 신호를 기초로 가변되는 것을 특징으로 할 수 있다.
제 1 레이저 검출 모듈(2100)의 출력 신호의 크기는 반사율에 따라 달라 질 수 있지만, 제 1 레이저 검출 모듈(2100)의 출력 신호의 모양은 변하지 않는 특징이 있다. 본 발명은 이러한 점에 착안하여, 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호와 비교하는 제 1 기준값을 보정함으로써, 반사율에 영향 받지 않고 정확하게 거리를 측정할 수 있는 효과가 있다.
상기 제 1 기준값은 적어도 하나의 상기 송출 주기내에서 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호의 최대값에 따라 설정되는 것을 특징으로 할 수 있다. 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호의 최대값이 작을 수록 상기 제 1 기준값도 작아지는 것을 특징으로 할 수 있다. 상기 제 1 기준값은 소정의 최소값과 소정의 최대값 범위 이내에서 설정되는 것을 특징으로 할 수 있다.
[실시예5]
상기 거리 연산부(4100)는 레이저 송신 모듈(1100)이 송출하는 레이저에 기초한 기준 신호와 상기 제 1 신호 변환부(4200)의 출력신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하는 것을 특징으로 할 수 있다. 상기 송신 구동 모듈(3000)이 상기 기준 신호를 생성하는 것을 특징으로 할 수 있다.
[실시예6]
도 5에 도시된 바와 같이, 상기 레이저 송신 모듈 (1100)에서 송출한 레이저를 직접 수신하는 제 2 레이저 검출 모듈(2200)을 더 포함하고, 상기 거리 연산 모듈(4000)은, 상기 제 2 레이저 검출 모듈(2200)과 연결되고, 상기 제 2 레이저 검출 모듈(2200)의 출력 신호를 기초로 상기 기준 신호를 생성하는 제 2 신호 변환부(4300)를 더 포함하는 것을 특징으로 할 수 있다.
레이저 구동 모듈의 제어 신호를 기준 신호로 사용하는 경우, 레이저 송신 모듈(1100)에 인가되는 전압 및 전류의 상승 속도 등에 따라 상기 제어 신호와 실제로 송출하는 레이저간의 시간 차이가 일정하지 않을 수 있어서, 기준 신호 자체에 오차가 발생하여 거리 측정 정확도를 저하시키는 문제가 있는데, 본 발명은 제 2 레이저 검출 모듈을 더 포함하고, 실제로 송출되는 레이저를 기초로 기준 신호를 생성함으로써, 위와 같이 거리 측정 정확도를 저하시키는 것을 방지할 수 있는 효과가 있다.
도 6은 (a) 레이저 송신 모듈(1100)을 제어하는 제어 신호(10); (b)는 제 2 레이저 검출 모듈(2200)의 출력 신호인 아날로그 신호(31), 제 2 연산부(4320)에 의해서 변환된 수정된 신호(32), 제 2 비교부(4330)의 출력인 디지털 신호(33); (c)와 (d)는 제 1 레이저 검출 모듈(2100)의 출력 신호인 아날로그 신호(21), 제 1 연산부(4220)에 의해서 변환된 수정된 신호(22), 제 1 비교부(4230)의 출력인 디지털 신호(23)을 나타내되, (b)는 대상물의 반사율이 100%인 경우이고, (c)는 대상물의 반사율이 30%인 경우이다. 도 6의 수정된 신호(22)는 제 1 연산부(4220)가 미분 회로인 실시예를 나타낸다.
도 4a에 비해서 도 6은 제 1 비교부(4230)의 출력인 디지털 신호(23)와 비교하는 기준 신호로서, 상기 제어 신호(10)이 아닌 제 2 비교부(4330)의 출력인 디지털 신호(33)를 이용함으로써 보다 측정 정확도를 향상시키는 것을 나타낸다.
[실시예7]
상기 송신 구동 모듈 (3000)은 상기 기준 신호를 기초로 상기 레이저 송신 모듈(1100)의 고장을 검출하는 것을 특징으로 할 수 있다. 상기 상기 레이저 송신 모듈 (1100)은 상기 레이저 송신 모듈(1100) 구동 신호와 상기 기준 신호를 비교하여 시간 간격이 소정 시간을 넘어서면 상기 레이저 송신 모듈(1100)이 고장인 것으로 판단하는 것을 특징으로 할 수 있다.
기준 신호 생성을 위해서 구비된 제 2 레이저 검출 모듈을 이용하여 레이저 송신 모듈 고장을 검출하고, 사용자 또는 시스템에 신속하게 라이다 장치의 고장을 알림으로써, 부가적인 하드웨어의 추가 없이 라이다 장치에 의한 대상물과의 거리에 대한 신뢰성을 대폭 향상시킬 수 있는 효과가 있다.
[실시예8]
상기 송신 구동 모듈(3000)과 상기 거리 연산 모듈(4000) 중 적어도 일부는 일체형으로 구성된 것을 특징으로 할 수 있다.
상기 송신 구동 모듈(3000)에 포함된 송신 모듈 구동 제어부(3100)와 상기 거리 연산 모듈(4000)에 포함된 거리 연산부(4100)는 하나의 마이컴으로 구현된 것을 특징으로 할 수 있다.
이러한 특징으로 인하여, 송신 모듈 구동 제어부(3100)와 상기 거리 연산 모듈(4000)에 포함된 거리 연산부(4100) 사이의 배선이 길어지거나 가변되는 경우 배선의 임피던스 변화에 의해 발생할 수 있는 측정 오차를 저감하여 거리 측정 정밀도를 향상시킬 수 있다.
1 : 라이다 장치
2 : 대상물
10 : 발광 제어 신호
410 : 신호 변환부
420 : 거리 연산부
1100 : 레이저 송신 모듈
1110 : 레이저 발광부
1120 : 발광 렌즈
2100 : 제 1 레이저 검출 모듈
2110 : 제 1 레이저 수광부
2120 : 수광 렌즈
2200 : 제 2 레이저 검출 모듈
2210 : 제 2 레이저 수광부
3000 : 송신 구동 모듈
3100 : 송신 모듈 구동 제어부
3200 : 송신 모듈 구동부
4000 : 거리 연산 모듈
4100 : 거리 연산부
4200 : 제 1 신호 변환부
4210 : 제 1 필터부
4220 : 제 1 연산부
4230 : 제 1 비교부
4300 : 제 2 신호 변환부
4310 : 제 2 필터부
4320 : 제 2 연산부
4330 : 제 2 비교부
2 : 대상물
10 : 발광 제어 신호
410 : 신호 변환부
420 : 거리 연산부
1100 : 레이저 송신 모듈
1110 : 레이저 발광부
1120 : 발광 렌즈
2100 : 제 1 레이저 검출 모듈
2110 : 제 1 레이저 수광부
2120 : 수광 렌즈
2200 : 제 2 레이저 검출 모듈
2210 : 제 2 레이저 수광부
3000 : 송신 구동 모듈
3100 : 송신 모듈 구동 제어부
3200 : 송신 모듈 구동부
4000 : 거리 연산 모듈
4100 : 거리 연산부
4200 : 제 1 신호 변환부
4210 : 제 1 필터부
4220 : 제 1 연산부
4230 : 제 1 비교부
4300 : 제 2 신호 변환부
4310 : 제 2 필터부
4320 : 제 2 연산부
4330 : 제 2 비교부
Claims (23)
- 라이다 장치(1)에 있어서,
소정의 송출 주기를 두고 반복적으로 레이저를 송출하는 레이저 송신 모듈 (1100),
상기 레이저가 대상물(2)에 반사되어 되돌아온 레이저를 수신하는 제 1 레이저 검출 모듈(2100),
상기 레이저 송신 모듈(1100)을 구동하는 송신 구동 모듈(3000),
상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하되, 상기 대상물(2)의 반사율이 변화해도 동일한 길이의 거리를 산출하는 거리 연산 모듈(4000)을 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 1 항에 있어서,
상기 레이저 송신 모듈 (1100)은 레이저 발광부(1110)와 발광 렌즈(1120)을 포함하고,
상기 제 1 레이저 검출 모듈(2100)은 제 1 레이저 수광부(2110)와 수광 렌즈(2120)을 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 2 항에 있어서,
상기 거리 연산 모듈(4000)은,
상기 제 1 레이저 검출 모듈(2100)과 연결되고, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 기초로 디지털 신호를 생성하되, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 크기가 변해도 실질적으로 동일한 디지털 신호를 생성하는 제 1 신호 변환부(4200),
상기 제 1 신호 변환부(4200)로부터 수신한 상기 디지털 신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하는 거리 연산부(4100)를 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 3 항에 있어서,
상기 제 1 신호 변환부(4200)는,
상기 제 1 레이저 검출 모듈(2100)의 출력에 기초한 신호를 수신하고, 수신된 상기 신호의 변화율에 기초한 아날로그 신호를 생성하는 제 1 연산부(4220),
상기 아날로그 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 4 항에 있어서,
상기 제 1 연산부(4220)는 미분 회로를 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 4 항에 있어서,
상기 제 1 신호 변환부(4200)는,
상기 제 1 레이저 검출 모듈(2100)과 상기 제 1 연산부(4220) 사이에 구비되고, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에서 노이즈 성분을 제거하는 제 1 필터부(4210)를 더 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 6 항에 있어서,
상기 제 1 필터부(4210)는,
상기 제 1 레이저 검출 모듈(2100)의 출력 신호 주파수 성분에 기초하여 설정된 소정의 주파수 성분만을 통과시키는 대역필터를 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 7 항에 있어서,
상기 제 1 필터부(4210)는, 저주파 대역 필터인 것
을 특징으로 하는 라이다 장치.
- 제 7 항에 있어서,
상기 제 1 필터부(4210)는, 대역 통과 필터인 것
을 특징으로 하는 라이다 장치.
- 제 3 항에 있어서,
상기 제 1 신호 변환부(4200)는, 상기 제 1 레이저 검출 모듈(2100)의 출력 신호가 상기 레이저 송신 모듈 (1100)이 레이저를 송출하는 주기내에서 가장 큰 값인 시각에 상기 디지털 신호의 상태를 변화시키는 것
을 특징으로 하는 라이다 장치.
- 제 10 항에 있어서,
상기 제 1 신호 변환부(4200)는, 상기 송출 주기마다 상기 디지털 신호 상태를 소정의 상태로 변화시키는 것
을 특징으로 하는 라이다 장치.
- 제 11 항에 있어서,
상기 송신 구동 모듈(3000)이 상기 송출 주기마다 상기 디지털 신호 상태 초기화 신호를 발생시키고,
상기 제 1 신호 변환부(4200)은 상기 송신 구동 모듈(3000)로부터 수신되는 상기 디지털 신호 상태 초기화 신호에 기초하여 상기 디지털 신호 상태를 초기화 상태로 변화시키는 것
을 특징으로 하는 라이다 장치.
- 제 3 항에 있어서,
상기 제 1 신호 변환부(4200)는,
상기 제 1 레이저 검출 모듈(2100)의 출력 신호를 소정의 게인(K)으로 증폭시켜 일정한 크기의 신호로 변환하는 제 1 연산부(4220),
상기 제 1 연산부의 출력신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 13 항에 있어서,
상기 소정의 게인(K)은
적어도 하나의 송출 주기내 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값을 기초로 설정되는 것
을 특징으로 하는 라이다 장치.
- 제 14 항에 있어서,
상기 소정의 게인(K)은
상기 송출 주기내에서 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값이 사전에 설정된 소정의 값이 되도록 설정되는 것
을 특징으로 하는 라이다 장치.
- 제 14 항에 있어서,
상기 소정의 게인(K)은
이전 송출 주기내 상기 제 1 레이저 검출 모듈(2100)의 출력 신호의 최대값을 기초로 설정되는 것
을 특징으로 하는 라이다 장치.
- 제 3 항에 있어서,
상기 제 1 신호 변환부(4200)는,
상기 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호를 수신하고, 상기 신호와 소정의 제 1 기준값과 비교한 결과를 기초로 상기 디지털 신호를 생성하는 제 1 비교기(4230)를 포함하고,
상기 제 1 기준값은 상기 신호를 기초로 가변되는 것
을 특징으로 하는 라이다 장치.
- 제 17 항에 있어서,
상기 제 1 기준값은 적어도 하나의 상기 송출 주기내에서 상기 제 1 레이저 검출 모듈(2100)의 출력 신호에 기초한 신호의 최대값에 따라 설정되는 것
을 특징으로 하는 라이다 장치.
- 제 3 항에 있어서,
상기 거리 연산부(4100)는 레이저 송신 모듈(1100)이 송출하는 레이저에 기초한 기준 신호와 상기 제 1 신호 변환부(4200)의 출력신호를 기초로 상기 라이다 장치(1)와 상기 대상물(2)간의 거리를 산출하는 것
을 특징으로 하는 라이다 장치.
- 제 19 항에 있어서,
상기 송신 구동 모듈(3000)이 상기 기준 신호를 생성하는 것
을 특징으로 하는 라이다 장치.
- 제 19 항에 있어서,
상기 레이저 송신 모듈 (1100)에서 송출한 레이저를 직접 수신하는 제 2 레이저 검출 모듈(2200)을 더 포함하고,
상기 거리 연산 모듈(4000)은,
상기 제 2 레이저 검출 모듈(2200)과 연결되고, 상기 제 2 레이저 검출 모듈(2200)의 출력 신호를 기초로 상기 기준 신호를 생성하는 제 2 신호 변환부(4300)를 더 포함하는 것
을 특징으로 하는 라이다 장치.
- 제 21 항에 있어서,
상기 송신 구동 모듈 (3000)은 상기 기준 신호를 기초로 상기 레이저 송신 모듈(1100)의 고장을 검출하는 것
을 특징으로 하는 라이다 장치.
- 제 22 항에 있어서,
상기 상기 레이저 송신 모듈 (1100)은 상기 레이저 송신 모듈(1100) 구동 신호와 상기 기준 신호를 비교하여 시간 간격이 소정 시간을 넘어서면 상기 레이저 송신 모듈(1100)이 고장인 것으로 판단하는 것
을 특징으로 하는 라이다 장치.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180172489A KR20200082167A (ko) | 2018-12-28 | 2018-12-28 | 고정밀 및 고신뢰성 라이다 장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020180172489A KR20200082167A (ko) | 2018-12-28 | 2018-12-28 | 고정밀 및 고신뢰성 라이다 장치 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| KR20200082167A true KR20200082167A (ko) | 2020-07-08 |
Family
ID=71601467
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020180172489A Withdrawn KR20200082167A (ko) | 2018-12-28 | 2018-12-28 | 고정밀 및 고신뢰성 라이다 장치 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR20200082167A (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115840205A (zh) * | 2023-02-16 | 2023-03-24 | 济宁市质量计量检验检测研究院(济宁半导体及显示产品质量监督检验中心、济宁市纤维质量监测中心) | 一种基于激光雷达技术的地形面积计量方法和系统 |
-
2018
- 2018-12-28 KR KR1020180172489A patent/KR20200082167A/ko not_active Withdrawn
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115840205A (zh) * | 2023-02-16 | 2023-03-24 | 济宁市质量计量检验检测研究院(济宁半导体及显示产品质量监督检验中心、济宁市纤维质量监测中心) | 一种基于激光雷达技术的地形面积计量方法和系统 |
| CN115840205B (zh) * | 2023-02-16 | 2023-05-23 | 济宁市质量计量检验检测研究院(济宁半导体及显示产品质量监督检验中心、济宁市纤维质量监测中心) | 一种基于激光雷达技术的地形面积计量方法和系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA2657677C (en) | Optical distance measuring method and corresponding optical distance measurement device | |
| JP5797878B2 (ja) | 光電センサ及び光通過時間原理により距離を測定する方法 | |
| US8625081B2 (en) | Method and device for measuring distance | |
| US11415682B1 (en) | Lidar receiver system with ambient-light compensation and threshold adjustment | |
| US11909366B2 (en) | Multistage variable gain amplifier for sensor application | |
| US7859651B2 (en) | Optical range finder | |
| KR20160081506A (ko) | 차량의 후측방 레이더의 얼라인먼트 보정 시스템 및 그 제어방법 | |
| JP5741508B2 (ja) | 距離,速度測定装置 | |
| CN211698204U (zh) | 一种脉宽检测电路以及激光雷达测距电路 | |
| US5905576A (en) | Optical displacement measurement device and optical displacement measurement system | |
| JP2008267920A (ja) | レーザ測距装置およびレーザ測距方法 | |
| EP2284497A2 (en) | Counting device, physical quantity sensor, counting method and physical quantity measuring method | |
| KR101915858B1 (ko) | 신호크기에 의한 측정오차를 저감하는 장치 및 방법 그리고 이를 이용한 라이다 센서 시스템 | |
| US20190178996A1 (en) | Distance measuring device | |
| KR20200082366A (ko) | 고정밀 지능형 라이다 장치 | |
| JP4334678B2 (ja) | 距離測定装置 | |
| WO2013094062A1 (ja) | 光波測距装置 | |
| JP4525253B2 (ja) | 光センサおよび測距方法 | |
| JPWO2009031528A1 (ja) | 信号検出装置 | |
| JP3249592B2 (ja) | 距離検出方法 | |
| CN110850427B (zh) | 可用于激光雷达的放大电路、激光雷达、控制方法 | |
| JPH05223928A (ja) | パルスレーダ | |
| JP2014174069A (ja) | レーザ測距装置 | |
| JP7221029B2 (ja) | 誤差補正装置、距離測定装置 | |
| JPH0771957A (ja) | 距離測定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20181228 |
|
| PG1501 | Laying open of application | ||
| PC1203 | Withdrawal of no request for examination | ||
| WITN | Application deemed withdrawn, e.g. because no request for examination was filed or no examination fee was paid |