KR20200088200A - 농약 살포 장치 - Google Patents

농약 살포 장치 Download PDF

Info

Publication number
KR20200088200A
KR20200088200A KR1020190110263A KR20190110263A KR20200088200A KR 20200088200 A KR20200088200 A KR 20200088200A KR 1020190110263 A KR1020190110263 A KR 1020190110263A KR 20190110263 A KR20190110263 A KR 20190110263A KR 20200088200 A KR20200088200 A KR 20200088200A
Authority
KR
South Korea
Prior art keywords
nozzle
unit
pesticide
power
injection
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
KR1020190110263A
Other languages
English (en)
Other versions
KR102388072B1 (ko
Inventor
정용환
Original Assignee
농업회사법인 (주)와이에이치산업
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by 농업회사법인 (주)와이에이치산업 filed Critical 농업회사법인 (주)와이에이치산업
Priority to PCT/KR2020/002908 priority Critical patent/WO2021045337A1/ko
Priority to JP2020044787A priority patent/JP7033801B2/ja
Publication of KR20200088200A publication Critical patent/KR20200088200A/ko
Application granted granted Critical
Publication of KR102388072B1 publication Critical patent/KR102388072B1/ko
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
    • A01M7/00—Special adaptations or arrangements of liquid-spraying apparatus for purposes covered by this subclass
    • A01M7/0025—Mechanical sprayers
    • A01M7/0032—Pressure sprayers
    • A01M7/0042—Field sprayers, e.g. self-propelled, drawn or tractor-mounted
    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
    • A01M7/00—Special adaptations or arrangements of liquid-spraying apparatus for purposes covered by this subclass
    • A01M7/005—Special arrangements or adaptations of the spraying or distributing parts, e.g. adaptations or mounting of the spray booms, mounting of the nozzles, protection shields
    • A01M7/006—Mounting of the nozzles
    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
    • A01M7/00—Special adaptations or arrangements of liquid-spraying apparatus for purposes covered by this subclass
    • A01M7/0082—Undercarriages, frames, mountings, couplings, tanks
    • A—HUMAN NECESSITIES
    • A01—AGRICULTURE; FORESTRY; ANIMAL HUSBANDRY; HUNTING; TRAPPING; FISHING
    • A01M—CATCHING, TRAPPING OR SCARING OF ANIMALS; APPARATUS FOR THE DESTRUCTION OF NOXIOUS ANIMALS OR NOXIOUS PLANTS
    • A01M7/00—Special adaptations or arrangements of liquid-spraying apparatus for purposes covered by this subclass
    • A01M7/0089—Regulating or controlling systems
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B13/00—Machines or plants for applying liquids or other fluent materials to surfaces of objects or other work by spraying, not covered by groups B05B1/00 - B05B11/00
    • B05B13/02—Means for supporting work; Arrangement or mounting of spray heads; Adaptation or arrangement of means for feeding work
    • B05B13/0278—Arrangement or mounting of spray heads
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B15/00—Details of spraying plant or spraying apparatus not otherwise provided for; Accessories
    • B05B15/60—Arrangements for mounting, supporting or holding spraying apparatus
    • B05B15/68—Arrangements for adjusting the position of spray heads
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B15/00—Details of spraying plant or spraying apparatus not otherwise provided for; Accessories
    • B05B15/70—Arrangements for moving spray heads automatically to or from the working position
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B9/00—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour
    • B05B9/007—At least a part of the apparatus, e.g. a container, being provided with means, e.g. wheels, for allowing its displacement relative to the ground
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B9/00—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour
    • B05B9/03—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour characterised by means for supplying liquid or other fluent material
    • B05B9/04—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour characterised by means for supplying liquid or other fluent material with pressurised or compressible container; with pump
    • B05B9/0403—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour characterised by means for supplying liquid or other fluent material with pressurised or compressible container; with pump with pumps for liquids or other fluent material
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B05—SPRAYING OR ATOMISING IN GENERAL; APPLYING FLUENT MATERIALS TO SURFACES, IN GENERAL
    • B05B—SPRAYING APPARATUS; ATOMISING APPARATUS; NOZZLES
    • B05B9/00—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour
    • B05B9/03—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour characterised by means for supplying liquid or other fluent material
    • B05B9/04—Spraying apparatus for discharge of liquids or other fluent material, without essentially mixing with gas or vapour characterised by means for supplying liquid or other fluent material with pressurised or compressible container; with pump
    • B05B9/08—Apparatus to be carried on or by a person, e.g. of knapsack type
    • B05B9/085—Apparatus to be carried on or by a person, e.g. of knapsack type with a liquid pump
    • B05B9/0855—Apparatus to be carried on or by a person, e.g. of knapsack type with a liquid pump the pump being motor-driven
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B60—VEHICLES IN GENERAL
    • B60F—VEHICLES FOR USE BOTH ON RAIL AND ON ROAD; VEHICLES CAPABLE OF TRAVELLING IN OR ON DIFFERENT MEDIA, e.g. AMPHIBIOUS VEHICLES
    • B60F1/00—Vehicles for use both on rail and on road; Conversions therefor
    • B60F1/04—Vehicles for use both on rail and on road; Conversions therefor with rail and road wheels on different axles

Landscapes

  • Life Sciences & Earth Sciences (AREA)
  • Engineering & Computer Science (AREA)
  • Insects & Arthropods (AREA)
  • Pest Control & Pesticides (AREA)
  • Wood Science & Technology (AREA)
  • Zoology (AREA)
  • Environmental Sciences (AREA)
  • Mechanical Engineering (AREA)
  • Transportation (AREA)
  • Catching Or Destruction (AREA)

Abstract

본 발명의 실시예에 따른 농약 살포 장치는, 이동 대차, 및 농약을 분사하는 복수개의 노즐 조립체를 포함하고 상기 이동 대차에 마련되는 분사 유닛을 포함한다. 여기서, 상기 노즐 조립체는, 양단부에 분사 노즐이 각각 구비될 수 있고, 미리 설정된 각도 범위에서 정방향과 역방향으로 반복 회전될 수 있다.

Description

농약 살포 장치 {PESTICIDE SPRAYING APPARATUS}
본 발명은 농약 살포 장치에 관한 것으로서, 더 상세하게는 농약을 농작물에 더 균일하게 살포할 수 있고, 농약의 분사 높이와 분사 방향을 간편하게 변경하여 농약의 살포 효율을 향상시킬 수 있는 농약 살포 장치에 관한 것이다.
일반적으로, 농약은 농작물의 보호와 생장에 사용되는 약제로서, 각종 농작물에 살포하게 되면 농작물에 기생하는 각종 병충해의 예방 및 살균이 가능하다. 그러나, 농약은 유독성 물질인 경우가 대부분이므로, 피부에 닿거나 호흡기를 통하여 체내로 유입되거나 또는 음용하는 경우에 인체에 치명적인 악영향을 주는 문제도 있다.
한편, 농약의 살포는 통상의 분무기 등을 이용하여 살포하는 것이 일반적이다. 즉, 사람이 분무기 탱크를 등에 지고 한 손으로 노즐을 잡은 상태에서 직접 경작지를 이동하면서 살포한다. 그런데, 농약의 살포시 분무되는 농약이 날려서 피부에 닿거나, 또는 호흡기를 통하여 체내로 유입되기도 한다. 특히, 농약은 살포시 악취발생도 간과할 수 없어 신경 장애 요인으로도 작용하며, 비닐하우스나 온실 등과 같은 밀폐된 공간에서는 더욱더 인체에 큰 피해를 줄 가능성이 있다.
상기와 같이 수작업으로 농약을 살포하는 방식은, 농약을 살포할 때 소요되는 시간이 많이 소요되고, 농약을 농작물에 고르게 살포하는 것이 어려워 병충해의 예방에도 한계가 있는 문제점이 있다.
이러한 문제를 해결하기 위하여, 비닐하우스나 온실의 상부에 길이방향으로 다수개의 레일을 형성하고, 레일을 따라 이동하며 농약을 분사하는 분사기가 구비된 농약 살포장치를 설치하여 사용하고 있다.
예를 들면, 한국공개특허 제10-2002-0066246호(발명의 명칭: 비닐하우스용 약액분사시스템, 공개일: 2002.08.14.), 한국등록특허 제10-1088138호(발명의 명칭: 비닐하우스용 분사장치, 등록일: 2011.11.23.), 및 한국등록실용신안 제20-0264576호(발명의 명칭: 비닐하우스용 농약 살포장치, 등록일: 2002.02.01.)에는, 비닐하우스나 온실의 상부에 설치된 레일을 따라 이동하는 분사기를 이용하여 농약을 살포하는 방식이 개시되어 있다.
상기의 방식들은 작물의 상측에 농약을 살포하는 것이 대부분이다. 참고로, 고랑 사이에 구비하여 측면에서 농약을 살포하는 기술이 존재하지만, 노즐에서 분사되는 농약의 분사 방향이 일정하게 정해져 있는 구조이기 때문에 작물의 특정 방향으로만 농약을 살포하여 농약을 골고루 살포하는데 한계가 있다.
또한, 상기의 방식들은 비닐하우스나 온실의 제작시 함께 제작해야 하므로, 설치가 매우 번거롭고 불편하며, 비닐하우스나 온실의 크기에 상관없이 분사기의 크기가 정해져 있기 때문에 크기가 다른 다양한 종류의 농작물에 적용하는데 한계가 있다.
또한, 상기의 방식들은 상부에 형성된 레일을 따라 이동되는 분사기의 무게를 가볍게 제작해야 하므로, 설계 및 제작에 한계가 있고, 분사기의 이동을 위한 이동 수단의 구조가 복잡해질 수밖에 없다. 그로 인하여, 설비 제작에 필요한 비용이 증가되고 있다.
최근에는 작물 사이의 지면에 배치된 레일을 따라 이동대차를 이동시키면서 분사기를 통해 농약을 살포하는 방식이 개발되고 있다.
예를 들면, 한국등록특허 제10-1368008호(발명의 명칭: 농약 살포용 대차, 등록일: 2014.02.20.)가 개시되어 있다. 상기와 같은 한국등록특허 제10-1368008호에는, 구동력을 제공하여 대차를 용이하게 이동시키면서 살포노즐부를 통해 농약이나 양액을 살포하는 기술이 개시되어 있다.
하지만, 한국등록특허 제10-1368008호에는, 지지대에 설치된 살포노즐부의 높이가 상시 일정하게 정해져 있는 구조이므로, 비닐하우스나 온실의 높이 또는 농작물의 키가 변경되는 경우에 농약을 효과적으로 살포하지는 못하는 문제가 있다. 즉, 살포노즐부를 상황에 맞게 조절하지 못함에 따라 만족할 만한 살포효과를 발휘하지는 못하였다. 또한, 한국등록특허 제10-1368008호의 경우에도 살포노즐부가 고정된 상태로 농약을 살포하는 구조이므로, 특정 방향이나 특정 위치에서만 농약을 분사하여 농작물의 모든 부분에 농약을 균일하게 살포하는데 한계가 있는 구조이다.
한편, 기존의 농약 살포에 사용되는 노즐은, 장시간 사용하거나 장시간 보관할 때 농약 또는 이물질에 의해 막히는 문제가 빈번하게 발생하고 있다. 따라서, 기존에는 노즐의 막힘을 예방 및 해소하기 위해서 노즐을 직접 분해하여 세척하는 작업을 일정 시간마다 반복적으로 실행해야만 하는 어려움이 있었다.
상기와 같이 노즐의 세척 작업을 일정 시간마다 반복함에 따라 농약 살포 작업이 매우 번거롭고 작업 시간도 대폭 증가하는 문제가 있다. 특히, 기존에는 노즐의 세척 작업을 수작업으로 진행하므로, 세척 작업 시간이 증가하여 농약 살포 시간이 상대적으로 크게 감소하고, 노즐을 세척하는 작업에 많은 노력과 인건비를 소모하고 있다.
한국공개특허 제10-2002-0066246호(공개일: 2002.08.14.) 한국등록특허 제10-1088138호(등록일: 2011.11.23.) 한국등록실용신안 제20-0264576호(등록일: 2002.02.01.) 한국등록특허 제10-1368008호(등록일: 2014.02.20.)
본 발명의 실시예는, 농약의 살포 방향을 반복적으로 변경하면서 농약을 살포하여 농약을 농작물에 골고루 균일하게 살포할 수 있는 농약 살포 장치를 제공한다.
또한, 본 발명의 실시예는, 농작물의 높이에 구애받지 않고 농작물의 원하는 부위에 농약을 효과적으로 살포할 수 있는 농약 살포 장치를 제공한다.
또한, 본 발명의 실시예는, 노즐의 내부를 청소하는 작업을 신속 간편하게 실시하여 농약 또는 이물질에 의한 노즐의 막힘 현상을 미연에 방지할 수 있는 농약 살포 장치를 제공한다.
본 발명의 일실시예에 따르면, 이동 대차, 및 상기 이동 대차에 마련되고 농약을 분사하는 복수개의 노즐 조립체를 포함하는 분사 유닛을 포함하는 농약 살포 장치를 제공한다.
상기 노즐 조립체는, 양단부에 분사 노즐이 각각 구비될 수 있고, 미리 설정된 각도 범위에서 정방향과 역방향으로 반복 회전될 수 있다.
바람직하게, 본 발명의 일실시예에 따른 농약 살포 장치는, 상기 이동 대차와 상기 분사 유닛에 연결되고 상기 노즐 조립체의 회전에 필요한 동력을 제공하기 위해 상기 이동 대차의 이동시 상기 이동 대차의 바퀴의 회전력을 전달 받아서 상기 분사 유닛에 전달하는 동력 전달 유닛을 더 포함할 수 있다.
바람직하게, 상기 노즐 조립체는, 상기 분사 노즐을 상하 방향으로 왕복 운동시키도록 상기 이동 대차의 이동 방향에 대해 미리 설정된 각도 범위에서 반복적으로 롤링될 수 있다.
바람직하게, 상기 분사 유닛은, 상기 복수개의 노즐 조립체들을 지지하기 위한 지지 프레임, 및 상기 지지 프레임에 마련되고 상기 노즐 조립체들을 상기 이동 대차의 이동 방향에 대해 미리 설정된 각도 범위에서 반복적으로 롤링시키기 위한 롤링 기구부를 더 포함할 수 있다.
여기서, 상기 롤링 기구부는, 상기 노즐 조립체들에 각각 연결되고 상기 노즐 조립체의 중앙부에서 외측으로 연장된 회동 안내편, 및 상기 노즐 조립체들에 연결된 상기 회동 안내편들과 결합되고 상하 방향으로 왕복 운동하도록 마련된 안내편 연결바를 포함할 수 있다.
상기 회동 안내편들은, 상기 안내편 연결바를 매개로 서로 연결되어 상기 안내편 연결바의 왕복 운동에 의해 미리 설정된 각도 범위에서 반복적으로 회전될 수 있다.
바람직하게, 상기 분사 유닛은, 상기 지지 프레임에 마련되고 상기 농약을 상기 노즐 조립체들에 공급하도록 상기 노즐 조립체들과 연결되는 농약 공급관을 더 포함할 수 있다.
상기 노즐 조립체는, 상기 농약 공급관을 따라 복수개가 서로 이격되게 배치될 수 있고, 상기 농약 공급관과 회전 가능하게 연결된 회전 연결 부재에 의해 상기 농약 공급관에 회전 가능하게 결합될 수 있다.
바람직하게, 상기 동력 전달 유닛은, 상기 이동 대차의 이동시 상기 바퀴의 회전력을 전달 받도록 상기 바퀴에 연결된 동력 입력부, 및 상기 롤링 기구부에 연결되고, 상기 동력 입력부에 입력된 동력을 상기 롤링 기구부에 공급하는 동력 공급부를 포함할 수 있다.
여기서, 상기 동력 전달 유닛은, 상기 동력 입력부와 상기 동력 공급부 사이에 배치되고 상기 동력 입력부에 입력된 동력의 크기, 방향 또는 속도 중 적어도 하나를 변환하여 상기 동력 공급부에 전달하는 동력 변환부를 더 포함할 수 있다.
한편, 본 발명의 일실시예에 따른 농약 살포 장치는, 상기 동력 전달 유닛의 작동을 조절하도록 상기 이동 대차에 조작 가능하게 마련된 조작 유닛을 더 포함할 수 있다.
그리고, 상기 동력 전달 유닛은, 상기 동력 입력부와 상기 롤링 기구부 사이의 동력 전달 경로 상에 배치되고 상기 조작 유닛의 조작을 통하여 상기 동력의 전달을 단속하는 동력 단속부를 더 포함할 수 있다.
바람직하게, 상기 롤링 기구부는, 상기 노즐 조립체들에 각각 연결되고 상기 노즐 조립체의 중앙부에서 외측으로 연장된 회동 안내편, 상기 노즐 조립체들에 연결된 상기 회동 안내편들과 결합되고 상하 방향으로 왕복 운동하도록 마련된 안내편 연결바, 상기 동력 공급부에 연결되고 상기 동력 공급부의 동력에 의해 회전되는 회전판, 및 상기 회전판과 함께 회전하도록 상기 회전판의 중심에서 편심된 위치에 일단부가 연결되고 상기 안내편 연결바의 일단부에 타단부가 연결되는 변환 레버를 포함할 수 있다.
상기 회동 안내편들은, 상기 안내편 연결바를 매개로 서로 연결되어 상기 안내편 연결바의 왕복 운동에 의해 미리 설정된 각도 범위에서 반복적으로 회전될 수 있다.
바람직하게, 상기 노즐 조립체는, 상기 농약 공급관이 연결되는 조립체 바디, 및 상기 조립체 바디의 양단부 중 적어도 하나에 연결되고 상기 조립체 바디의 내부 유로를 통해 전달되는 농약을 분사하는 분사 노즐을 포함할 수 있다.
상기 분사 노즐은, 노즐 하우징, 및 상기 노즐 하우징에 장착되고 상기 농약을 외부로 분사하기 위한 분사공이 형성되며 상기 분사공의 위치가 변경되도록 상기 노즐 하우징에 대해 이동 가능하도록 마련된 노즐구를 포함할 수 있다.
상기와 같은 노즐구에는 잔류된 농약이나 이물질을 제거하기 위한 세척공이 더 형성될 수 있다.
여기서, 상기 노즐구는, 상기 분사공이 상기 노즐 하우징의 외부로 노출되는 제1 위치, 상기 세척공이 상기 노즐 하우징의 외부로 노출되는 제2 위치, 및 상기 분사공과 상기 세척공 모두가 상기 노즐 하우징의 외부로 노출되지 않는 제3 위치 중 어느 한 위치로 이동 가능하도록 상기 노즐 하우징에 마련될 수 있다.
그리고, 상기 분사 노즐은, 상기 제1 위치에서 상기 농약을 분사하는 분사 모드를 수행하고, 상기 제2 위치에서 잔류된 농약이나 이물질을 제거하는 세척 모드를 수행할 수 있다.
본 발명의 실시예에 따른 농약 살포 장치는, 이동 대차에 의해 이동하면서 분사 유닛의 노즐 조립체를 이동 대차의 이동 방향에 대해 미리 설정된 각도 범위에서 반복적으로 롤링(rolling)하는 구조이므로, 노즐 조립체의 분사 노즐이 상하 방향으로 왕복하면서 농약을 농작물에 분사할 수 있고, 그로 인하여 농약을 농작물에 골고루 균일하게 살포할 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 복수개의 노즐 조립체를 롤링 기구부에 의해 반복적으로 롤링시켜 분사 노즐을 상하 방향으로 왕복시키는 구조이므로, 분사 노즐에서 분사되는 농약을 농작물의 원하는 부위에 골고루 살포할 수 있고, 그로 인해 농약의 살포 성능 및 살포 효율을 대폭 향상시킬 수 있다. 따라서, 본 실시예에서는 농약에 의한 농작물의 병충해 예방을 극대화시킬 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 이동 대차의 이동시 이동 대차의 바퀴의 회전력을 분사 유닛의 지지 프레임에 설치된 복수개의 노즐 조립체에 전달하는 구조이므로, 노즐 조립체들에 동력을 공급하기 위한 별도의 동력원을 추가적으로 설치할 필요가 없어 제품 단가를 낮출 수 있고, 이동 대차의 이동시 바퀴의 회전력을 노즐 조립체들의 동력으로 활용하는 구조이기 때문에 전체적인 구조도 매우 간소화시킬 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 이동 대차의 이동시 바퀴의 회전 운동을 상하 방향의 왕복 운동으로 변환시켜 안내편 연결바를 통해 회동 안내편들을 반복적으로 회전시키는 구조이므로, 이동 대차의 바퀴의 회전력에 의해 복수개의 노즐 조립체를 동시에 롤링시킬 수 있다. 특히, 본 실시예에서는, 이동 대차의 이동시 롤링 기구부의 안내편 연결바에 의해 노즐 조립체들이 동시에 동일 방향으로 롤링되므로, 노즐 조립체들의 롤링 동작시 노즐 조립체들의 충돌을 미연에 방지할 수 있고, 노즐 조립체들의 농약 분사 영역이 서로 겹치는 문제도 해소할 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 동력 변환부에 의해 동력 입력부에 입력된 동력의 크기, 방향 또는 속도 중 적어도 하나를 변환하여 동력 공급부에 전달하는 구조이므로, 이동 대차의 이동시 바퀴의 회전력의 크기, 방향 또는 속도 중 적어도 어느 하나가 원하는 수준에 도달하지 못하더라도 동력 변환부에 의해 원하는 수준으로 변환시킬 수 있고, 그로 인해서 노즐 조립체들의 롤링 작동이 정상적으로 이루어질 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 조작 유닛을 조작하여 동력 전달 유닛을 통해 전달되는 동력을 선택적으로 단속하거나 적절하게 변환하는 구조이므로, 이동 대차의 이동시 노즐 조립체들의 롤링 작동을 원하는 시점에 선택적으로 실시할 수 있고, 농약 살포 장치의 주행 환경이 다르더라도 노즐 조립체들에 공급되는 동력의 크기, 방향 또는 속도 등을 적절하게 제공할 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 조립체 바디의 양단부에 분사 노즐과 연결된 노즐 커넥터를 각각 회전 가능하게 배치한 구조이므로, 노즐 커넥터를 회전시켜 분사 노즐의 분사 각도를 간편하게 변경할 수 있고, 그로 인하여 분사 노즐에서 분사되는 농약의 분사 방향을 상황에 따라 최적화시킬 수 있다. 특히, 본 실시예에서는 농작물의 종류에 따라 최적의 농약 살포 방향으로 분사 노즐의 분사 방향을 설정할 수 있기 때문에 농작물에 대한 농약의 살포 효과를 극대화시킬 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 분사 노즐에 형성된 분사공과 세척공의 위치를 간편하게 가변시켜 분사 모드, 청소 모드 또는 차단 모드 중 어느 하나의 모드로 작동하는 구조이므로, 농약의 살포, 분사 노즐의 청소 및 노즐 조립체의 사용 대기 등과 같은 다양한 상황에 따라 적정한 모드로 신속하고 적절하게 대응할 수 있다.
또한, 본 발명의 실시예에 따른 농약 살포 장치는, 분사공과 세척공의 위치를 변경하는 간단한 조작 만으로 분사 노즐의 내부에 잔류된 농약 또는 이물질을 청소하는 구조이므로, 분사 노즐의 막힘 현상을 미연에 방지할 수 있고, 분사 노즐의 청소 작업도 매우 간편하고 신속하게 실시할 수 있다.
도 1은 본 발명의 일실시예에 따른 농약 살포 장치가 도시된 사시도이다.
도 2는 도 1에 도시된 분사 유닛의 주요부를 나타낸 사시도이다.
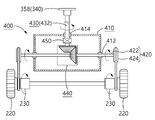
도 3는 도 1에 도시된 농약 살포 장치의 동력 전달 구조를 개략적으로 나타낸 도면이다.
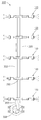
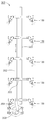
도 4 내지 도 6은 도 2에 도시된 분사 유닛의 작동 상태를 나타낸 도면이다.
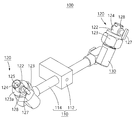
도 7과 도 8은 도 1에 도시된 노즐 조립체를 나타낸 사시도 및 정면도이다.
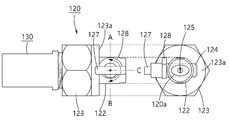
도 9는 도 7에 도시된 노즐 조립체의 분사 모드에서 분사 노즐을 나타낸 도면이다.
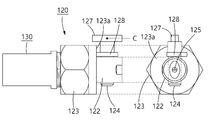
도 10은 도 9에 도시된 분사 노즐의 분사 패턴을 변경한 상태를 나타낸 도면이다.
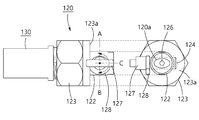
도 11은 도 7에 도시된 노즐 조립체의 청소 모드에서 분사 노즐을 나타낸 도면이다.
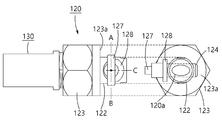
도 12는 도 7에 도시된 노즐 조립체의 차단 모드에서 분사 노즐을 나타낸 도면이다.
도 13은 도 1에 도시된 농약 살포 장치의 동력 제어 구성을 개략적으로 나타낸 도면이다.
도 14는 도 1에 도시된 농약 살포 장치의 농약 공급 구성을 개략적으로 나타낸 도면이다.
이하에서, 본 발명에 따른 실시예들을 첨부된 도면을 참조하여 상세하게 설명한다. 그러나, 본 발명이 실시예들에 의해 제한되거나 한정되는 것은 아니다. 각 도면에 제시된 동일한 참조 부호는 동일한 부재를 나타낸다.
도 1은 본 발명의 일실시예에 따른 농약 살포 장치(10)가 도시된 사시도이고, 도 2는 도 1에 도시된 분사 유닛(300)의 주요부를 나타낸 사시도이며, 도 3는 도 1에 도시된 농약 살포 장치(10)의 동력 전달 구조를 개략적으로 나타낸 도면이다. 도 4 내지 도 6은 도 2에 도시된 분사 유닛(300)의 작동 상태를 나타낸 도면이다. 도 13은 도 1에 도시된 농약 살포 장치(10)의 동력 제어 구성을 개략적으로 나타낸 도면이고, 도 14는 도 1에 도시된 농약 살포 장치(10)의 농약 공급 구성을 개략적으로 나타낸 도면이다.
도 1 내지 도 3을 참조하면, 본 발명의 일실시예에 따른 농약 살포 장치(10)은 이동 대차(200), 분사 유닛(300), 동력 전달 유닛(400), 및 조작 유닛(500)을 포함한다.
본 실시예에 따른 농약 살포 장치(10)은, 동력 전달 유닛(400)의 동력을 이용하여 분사 유닛(300)을 작동시켜 농작물에 농약을 살포하는 장치이다. 이때, 동력 전달 유닛(400)과 분사 유닛(300)의 작동은 조작 유닛(500)에 의해 적절하게 조절될 수 있다.
상기와 같은 농약 살포 장치(10)는 농작물의 사이를 이동하면서 농약 살포 장치(10)의 좌우측에 배치된 농작물에 농약을 살포할 수 있다. 이를 위하여, 농약 살포 장치(10)에는 분사 유닛(300)이 농약을 좌우측으로 분사하는 구조로 마련될 수 있다.
한편, 농약 살포 장치(10)의 이동 대차(200)에는 농약을 저장하는 농약 탱크(20) 및 농약 탱크(20)의 농약을 펌핑하는 농약 펌프(30)가 탑재될 수 있다. 하지만, 본 실시예에서는 농약 탱크(20)와 농약 펌프(30)가 농약 살포 장치(10)의 외부에 별도로 설치된 것으로 설명한다. 즉, 농약 펌프(30)에서 펌핑된 농약은 별도의 농약 호스를 통해 농약 살포 장치(10)에 공급될 수 있다.
또한, 본 실시예에 따른 농약 살포 장치(10)의 이동 대차(200)는, 작업자에 의해 수동으로 견인되거나 작업자의 조작에 의해 자동으로 주행될 수 있다. 예컨데, 이동 대차(200)에 이동 모터를 설치하여 이동 모터의 구동력에 의해 이동 대차(200)를 자동으로 주행시킬 수 있다. 하지만, 본 실시예에서는 이동 대차(200)가 작업자의 인력에 의해 수동 방식으로 이동되는 것으로 설명한다.
도 1과 도 3을 참조하면, 본 실시예의 이동 대차(200)는, 농약 살포 장치(10)를 이동시키는 장치이다. 이동 대차(200)는 지면을 따라 이동되는 통상의 대차 형상으로 마련될 수 있다. 상기와 같은 이동 대차(200)는, 지면에 설치된 레일을 따라 이동되거나, 지면에 직접 접촉된 상태에서 지면을 따라 이동될 수 있다. 한편, 이동 대차(200)는 작업자의 인력에 의해 견인되어 원하는 경로를 따라 원하는 속도로 이동될 수 있다.
예를 들면, 이동 대차(200)는 대차 프레임(210), 이동 바퀴(220), 레일 바퀴(230), 및 대차 손잡이(240)를 포함할 수 있다.
대차 프레임(210)은 이동 대차(200)의 몸체를 형성하는 부재이다. 대차 프레임(210)에는 분사 유닛(300), 동력 전달 유닛(400), 및 조작 유닛(500)이 설치될 수 있다.
이동 바퀴(220)는 이동 대차(200)의 지면 이동시 지면에 직접 접촉된 상태로 이동되는 바퀴 부재이다. 이동 바퀴(220)는, 대차 프레임(210)의 하부에 배치될 수 있고, 동력 전달 유닛(400)에 연동 가능하게 연결될 수 있다.
한편, 이동 바퀴(220)는 이동 대차(200)의 전방부와 후방부의 양측에 각각 배치될 수 있고, 그 중에서 적어도 하나의 이동 바퀴(220)는 동력 전달 유닛(400)에 연동 가능하게 연결될 수 있다. 이하, 본 실시예에서는 이동 대차(200)의 전방부의 양측에 배치된 이동 바퀴(220)가 동력 전달 유닛(400)에 연결된 것으로 설명한다. 따라서, 이동 대차(200)의 후방부의 양측에 배치된 이동 바퀴(220)는 공회전되는 아이들(idle) 상태로 배치될 수 있다.
레일 바퀴(230)는 지면에 설치된 레일을 따라 이동 대차(200)를 이용시키는 바퀴 부재이다. 레일 바퀴(230)는 이동 바퀴(220)와 레일의 간섭을 방지하도록 이동 대차(200)에 이동 바퀴(220)와 엇갈리는 위치에 배치될 수 있다. 이하, 본 실시예에서는 레일 바퀴(230)가 이동 바퀴(220)의 안쪽에 배치되는 것으로 설명한다.
여기서, 레일 바퀴(230)는 이동 바퀴(220)와 마찬가지로 이동 대차(200)의 전방부와 후방부의 양측에 각각 배치될 수 있다. 이때, 이동 대차(200)의 전방부에 배치된 레일 바퀴(230)는, 이동 대차(200)의 전방부에 배치된 이동 바퀴(220)와 동일한 바퀴축에 마련되어 이동 바퀴(220)과 함께 회전될 수 있다.
참고로, 본 실시예에서는 이동 바퀴(220)와 레일 바퀴(230)가 이동 대차(200)에 모두 구비된 것으로 설명하지만, 이에 한정되는 것은 아니며 이동 바퀴(220) 또는 레일 바퀴(230) 중 어느 하나만 구비될 수도 있다. 또한, 본 실시예에서는 이동 바퀴(220)와 레일 바퀴(230)가 동력 전달 유닛(400)에 모두 연동 가능하게 연결된 것으로 설명하지만, 이에 한정되는 것은 아니며 동력 전달 유닛(400)이 이동 바퀴(220) 또는 레일 바퀴(230) 중 어느 하나에만 연동 가능하게 연결될 수도 있다.
또한, 레일 바퀴(230)는 이동 바퀴(220)보다 작게 형성되어 이동 대차(200)의 지면 이동시 지면에서 상측으로 떨어진 상태로 유지될 수 있다. 반면에, 레일 바퀴(230)는 이동 대차(200)의 레일 이동시 레일과 함께 이동 바퀴(220)를 지면에서 상측으로 띄울 수 있는 크기로 형성될 수 있다. 따라서, 이동 대차(200)가 레일을 따라 이동되면 레일 바퀴(230)만 레일에 올려져 접촉된 상태이고, 이동 대차(200)가 지면을 따라 이동되면 이동 바퀴(220)만 지면에 접촉된 상태이다.
대차 손잡이(240)는 이동 대차(200)의 이동시 작업자가 잡아서 끌거나 밀기 위해 사용하는 부재이다. 특히, 이동 대차(200)가 지면을 따라 이동하는 경우에는, 작업자가 대차 손잡이(240)를 이용하여 이동 대차(200)의 이동 방향도 조정해야만 한다.
도 1과 도 2를 참조하면, 본 실시예의 분사 유닛(300)은 농약 펌프(30)에서 펌핑된 농약을 전달 받아서 농약을 농작물에 살포하는 장치이다. 분사 유닛(300)은, 이동 대차(200)에 세워진 형상으로 마련될 수 있고, 이동 대차(200)의 이동 방향에 대해 좌측과 우측으로 농약을 분사하도록 형성될 수 있다.
예를 들면, 분사 유닛(300)은 노즐 조립체(100), 지지 프레임(310), 농약 공급관(320), 회전 연결 부재(330), 및 롤링 기구부(340)를 포함할 수 있다.
도 1 내지 도 6에 도시된 바와 같이, 노즐 조립체(100)는 농약을 농작물에 분사하는 장치이다. 노즐 조립체(100)는, 지지 프레임(310)에 의해 지지될 수 있고, 지지 프레임(310)에 복수개가 상하 방향으로 이격되게 배치될 수 있다. 즉, 노즐 조립체(100)는, 지지 프레임(310)에 고정된 농약 공급관(320)을 따라 복수개가 서로 이격되게 배치될 수 있고, 농약 공급관(320)과 회전 가능하게 연결된 회전 연결 부재(330)에 의해 농약 공급관(320)에 회전 가능하게 결합될 수 있다.
여기서, 노즐 조립체(100)의 중앙부는 회전 연결 부재(330)를 매개로 농약 공급관(320)에 회전 가능하게 연결될 수 있다. 그리고, 노즐 조립체(100)의 양단부에는 농약을 분사하기 위한 분사 노즐(120)이 각각 구비될 수 있다. 상기와 같은 노즐 조립체(100)는 미리 설정된 각도 범위에서 정방향과 역방향으로 반복 회전될 수 있다.
상기와 같은 노즐 조립체(100)는 이동 대차(200)의 이동 방향(D)에 대해 미리 설정된 각도 범위에서 반복적으로 롤링(rolling)될 수 있다. 그에 따라서, 분사 노즐(120)은 노즐 조립체(100)의 롤링 작동에 의해서 상하 방향으로 왕복 운동될 수 있다. 상기와 같이 분사 노즐(120)이 상하 방향으로 왕복 운동하면서 농약을 분사하면, 특정 위치에 고정된 자세로 농약을 분사하는 것보다 농약을 농작물에 더 효과적으로 골고루 살포할 수 있다.
그리고, 노즐 조립체(100)는 이동 대차(200)의 이동 방향(D)과 직교되는 가상의 수직 평면(P) 상에 복수개가 상하 방향으로 서로 이격되게 배치될 수 있다. 따라서, 노즐 조립체(100)들은 가상의 수직 평면(P)을 따라 복수의 위치에서 농약을 이동 대차(200)의 좌우측에 배치된 농작물에 상하 방향으로 폭넓게 살포할 수 있다.
상기와 같은 노즐 조립체(100)는 중앙부를 중심으로 정방향과 역방향으로 회전되어 가상의 수직 평면(P) 상에서 반복적으로 롤링될 수 있다. 즉, 노즐 조립체(100)는 농약의 살포시 농약 공급관(320)과 회전 연결 부재(330)의 연결 지점을 중심으로 미리 설정된 설정 각도(θ)의 범위 내에서 반복적으로 롤링(rolling)될 수 있다.
또한, 본 실시예에서는 노즐 조립체(100)의 양단부가 분사 유닛(300)의 좌우 방향으로 길게 연장된 형상으로 마련되고, 분사 노즐(120)이 노즐 조립체(100)의 양단부에 각각 배치되는 것으로 설명한다. 하지만, 이에 한정되는 것은 아니며, 노즐 조립체(100)에 배치되는 분사 노즐(120)의 형상 및 배치 구조는 다양하게 변경될 수 있다. 일례로, 노즐 조립체(100)가 서로 다른 3개 이상의 방향으로 길게 연장될 수 있고, 분사 노즐(120)이 노즐 조립체(100)의 양단부 중 어느 하나에만 배치되거나 노즐 조립체(100)의 양단부에 복수개가 각각 배치될 수도 있다.
한편, 본 실시예의 노즐 조립체(100)에 대한 상세 구조는 아래에서 다시 자세하게 언급하기로 한다.
도 1 및 도 2에 도시된 바와 같이, 지지 프레임(310)은 분사 유닛(300)의 골격을 형성하는 부재이다. 지지 프레임(310)은 복수개의 노즐 조립체(100), 농약 공급관(320), 회전 연결 부재(330) 및 롤링 기구부(340)을 지지할 수 있다. 상기와 같은 지지 프레임(310)은 이동 대차(200)에 상하 방향을 따라 세워진 형상으로 마련될 수 있다.
도 1 내지 도 6에 도시된 바와 같이, 농약 공급관(320)은 농약을 노즐 조립체(100)들에 공급하기 위한 부재이다. 농약 공급관(320)은, 지지 프레임(310)을 따라 상하 방향으로 길게 형성될 수 있고, 지지 프레임(310)에 설치될 수 있다. 이하, 본 실시예에서는 농약 공급관(320)이 노즐 조립체(100)들과 연결된 파이프 형상으로 마련된 것으로 설명한다. 하지만, 이에 한정되는 것은 아니며, 농약 공급관(320)은 노즐 조립체(100)들에 각각 연결되는 호스 형상으로 형성될 수 있다. 농약 공급관(320)이 유연한 호스로 형성되면, 노즐 조립체(100)들은 지지 프레임(310)에 직접 연결되어 지지 프레임(310)에 의해 지지될 수 있다.
상기와 같은 농약 공급관(320)은 파이프 부재로 형성되어 지지 프레임(310)에 연결 고정될 수 있다. 노즐 조립체(100)들은 농약 공급관(320)에 길이 방향을 따라 소정 간격으로 서로 이격된 위치에 연통되게 연결될 수 있다. 따라서, 농약 공급관(320)은 노즐 조립체(100)들을 지지하는 기능을 수행할 수 있고, 뿐만 아니라 노즐 조립체(100)에 농약을 공급하는 기능을 수행할 수 있다.
도 1 내지 도 3에 도시된 바와 같이, 회전 연결 부재(330)는 농약 공급관(320)에 노즐 조립체(100)를 회전 가능하게 연결시키는 부재이다. 회전 연결 부재(330)는 농약 공급관(320)과 노즐 조립체(100)들의 연결 부위에 각각 연통되게 배치될 수 있다.
즉, 회전 연결 부재(330)는 농약 공급관(320)과의 연결 부위를 중심으로 노즐 조립체(100)와 함께 회전될 수 있다. 상기와 같은 회전 연결 부재(330)는 농약 공급관(320)의 길이 방향으로 노즐 조립체(100)들과 대응되는 위치에 각각 배치될 수 있다. 다만, 본 실시예와 다르게, 회전 연결 부재(330)를 생략하고, 노즐 조립체(100)들을 농약 공급관(320)에 회전 가능하게 직접 연결하는 것도 가능하다.
도 1 내지 도 6에 도시된 바와 같이, 롤링 기구부(340)는 노즐 조립체(100)들을 이동 대차(200)의 이동 방향(D)에 대해 미리 설정된 각도 범위에서 반복적으로 롤링시키는 장치이다. 롤링 기구부(340)는, 지지 프레임(310)에 마련될 수 있고, 노즐 조립체(100)들에 연동 가능하게 연결될 수 있다. 즉, 롤링 기구부(340)는 회전 연결 부재(330)들 또는 노즐 조립체(100)들 중 적어도 하나에 연동 가능하게 연결될 수 있다. 이하, 본 실시예에서는 설명의 편의를 위하여 롤링 기구부(340)가 회전 연결 부재(330)에 연동 가능하게 연결되는 것으로 설명한다.
예를 들면, 롤링 기구부(340)는, 회동 안내편(350), 안내편 연결바(352), 및 운동 변환부(356)를 포함할 수 있다.
회동 안내편(350)는 회전 연결 부재(330)의 외주부에서 외측을 향해 편심된 형상으로 돌출되게 연장될 수 있다. 상기와 같은 회동 안내편(350)는 회전 연결 부재(330)와 일체로 형성되거나, 회전 연결 부재(330)에 일단부가 연결될 수 있다. 본 실시예와 다르게, 회동 안내편(350)은 회전 연결 부재(330) 대신에 노즐 조립체(100)의 중앙부에서 외측으로 돌출되게 연장될 수도 있다.
안내편 연결바(352)는 회동 안내편(350)들을 매개로 하여 동력 전달 유닛(400)의 동력을 노즐 조립체(100)에 전달하는 부재이다. 안내편 연결바(352)는, 농약 공급관(320)와 동일하게 수직 방향으로 길게 형성될 수 있고, 복수개의 회동 안내편(350)과 연동 가능하게 연결될 수 있다. 상기와 같은 안내편 연결바(352)의 하단부는, 운동 변환부(356)를 통해 후술하는 동력 전달 유닛(400)의 동력 공급부(430)에 연동 가능하게 연결될 수 있다.
즉, 안내편 연결바(352)는, 농약 공급관(320)의 옆에 수직하게 배치되어 회동 안내편(350)들과 모두 회동 가능하게 연결될 수 있고, 운동 변환부(356)에 의해 설정 높이의 범위에서 상하 방향으로 왕복 운동될 수 있다.
운동 변환부(356)는 동력 전달 유닛(400)의 회전 운동을 상하 방향으로 왕복하는 직선 운동으로 변환하여 안내편 연결바(352)에 전달하는 부재이다. 운동 변환부(356)는 동력 전달 유닛(400)의 동력 공급부(430) 및 안내편 연결바(352)의 하단부에 연동 가능하게 연결될 수 있다. 상기와 같은 운동 변환부(356)는 동력 전달 유닛(400)에서 전달되는 동력에 의해 안내편 연결바(352)를 작동시켜 회동 안내편(350)를 정방향 또는 역방향으로 반복적으로 회전시킬 수 있다.
본 실시예와 다르게, 노즐 조립체(100)를 롤링시키기 위한 구동력을 제공하기 위한 회전 모터(미도시)를 동력 전달 유닛(400) 대신에 운동 변환부(356)와 연결하는 것도 가능하다. 상기와 같은 회전 모터는, 전기 에너지에 의해 작동되는 전동 모터 또는 유압 에너지에 의해 작동되는 유압 모터 중 적어도 어느 하나로 마련될 수 있다.
예를 들면, 운동 변환부(356)는 회전판(358)과 변환 레버(359)를 포함할 수 있다.
회전판(358)의 중심부에는 동력 전달 유닛(400)의 동력 공급부(430)의 회전축이 연결될 수 있다. 따라서, 회전판(358)은 동력 전달 유닛(400)의 동력 공급부(430)에 의해 회전 운동될 수 있다.
변환 레버(359)는 회전판(358)의 회전 운동을 안내편 연결바(352)의 직전 왕복 운동으로 전환하는 부재이다. 변환 레버(359)의 일단부는 회전판(358)의 중심부에서 일측으로 편심된 위치에 회전 가능하게 연결될 수 있다. 변환 레버(359)의 타단부는 안내편 연결바(352)의 하단부에 회전 가능하게 연결될 수 있다. 따라서, 운동 변환부(356)는 회전판(358)의 회전시 안내편 연결바(352)를 설정 높이의 범위에서 상하 방향으로 왕복시킬 수 있다.
참고로, 분사 유닛(300)은 농약의 살포 높이를 조절하도록 이동 대차(200)에 복수개가 상하 방향으로 이동 가능하게 제공될 수도 있다. 상기와 같이 이동 대차(200)에 마련된 복수개의 분사 유닛(300)은, 이동 대차(200)에 수직하게 세워진 형상으로 각각 배치되되, 상하 방향으로 펴지거나 접혀지도록 상호 간에 이동 가능하게 연결될 수 있다. 이때, 분사 유닛(300)들 중 적어도 하나는 이동 대차(200)에 고정될 수 있고, 분사 유닛(300)들 중 나머지는 이웃하게 배치된 다른 분사 유닛(300)에 이동 가능하게 연결될 수 있다. 여기서, 동력 전달 유닛(400)은 분사 유닛(300)들의 롤링 기구부(340)에 각각 연결될 수 있고, 분사 유닛(300)들은 동력 전달 유닛(400)의 동력에 의해 독립적으로 작동될 수 있다. 또는, 동력 전달 유닛(400)은 상호 간에 연동 가능한 구조로 형성된 분사 유닛(300)들의 롤링 기구부(340) 중 어느 하나에 연결될 수 있고, 분사 유닛(300)들은 동력 전달 유닛(400)의 동력에 의해 함께 연동될 수 있다.
도 1 내지 도 3, 도 13을 참조하면, 본 실시예의 동력 전달 유닛(400)은 이동 대차(200)의 이동시 이동 대차(200)의 바퀴(220, 230)의 회전력을 전달 받아서 분사 유닛(300)에 전달하는 장치이다.
동력 전달 유닛(400)은 노즐 조립체(100)들의 롤링 작동에 필요한 동력을 분사 유닛(300)에 제공할 수 있다. 이를 위하여, 동력 전달 유닛(400)은 이동 대차(200)의 바퀴(220, 230)와 분사 유닛(300)의 롤링 기구부(340)에 연동 가능하게 연결될 수 있다.
이하, 본 실시예에서는 동력 전달 유닛(400)이 이동 대차(200)의 전방부에 배치된 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 연동 가능하게 연결되는 것을 설명한다. 도 1에 도시된 바와 같이, 본 실시예에서는 이동 대차(200)의 전방부에 배치된 이동 바퀴(220)와 레일 바퀴(230)가 동일한 바퀴축에 설치되는 구조이고, 동력 전달 유닛(400)은 이동 대차(200)의 전방부에 배치된 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 연결되는 구조이다.
즉, 작업자가 이동 대차(200)를 인력으로 이동시키면, 이동 대차(200)의 바퀴(220, 230)의 회전력은 동력 전달 유닛(400)을 통해 분사 유닛(300)의 롤링 기구부(340)로 전달될 수 있고, 롤링 기구부(340)가 동력 전달 유닛(400)의 동력에 의해 작동됨에 따라 노즐 조립체(100)들이 롤링 기부구(340)에 의해 롤링 작동될 수 있다.
예를 들면, 동력 전달 유닛(400)은, 동력 전달 케이스(410), 동력 입력부(420), 동력 공급부(430), 동력 변환부(440), 및 동력 단속부(450)를 포함할 수 있다.
도 1 내지 도 3에 도시된 바와 같이, 동력 전달 케이스(410)는 이동 대차(200)에 탑재되어 이동 대차(200)와 함께 이동될 수 있다. 상기와 같은 동력 전달 케이스(410)는 내부에 빈 공간을 갖는 박스 형상으로 마련될 수 있다.
여기서, 동력 전달 케이스(410)의 일측에는 개폐 가능한 형상으로 케이스 도어(미도시)가 구비될 수 있다. 그리고, 동력 전달 케이스(410)의 내부에는 동력 변환부(440)와 동력 단속부(450)가 수용될 수 있다. 따라서, 동력 전달 케이스(410)는, 동력 변환부(440)와 동력 단속부(450)를 외부의 충격이나 충돌로부터 보호할 수 있고, 동력 변환부(440)와 동력 단속부(450)에 농약, 빗물 또는 이물질 등의 침입을 방지할 수 있다.
한편, 동력 입력부(420)와 동력 공급부(430)는 동력 전달 케이스(410)에 관통되게 배치될 수 있다. 이하, 본 실시예에서는 동력 입력부(420)와 동력 공급부(430)가 동력 전달 케이스(410)에 관통되게 배치된 상태에서 축 방향으로 회전하면서 토크 형태로 동력을 전달하는 것으로 설명한다. 따라서, 동력 전달 케이스(410)에는 동력 입력부(420)와 동력 공급부(430)가 각각 관통되게 배치되기 위한 복수개의 관통홀이 형성될 수 있고, 관통홀들에는 동력 입력부(420)와 동력 공급부(430)를 회전 가능하게 지지하기 위한 베어링 부재(412, 414)가 배치될 수 있다.
도 1 내지 도 3에 도시된 바와 같이, 동력 입력부(420)는 이동 대차(200)의 이동시 바퀴(220, 230)의 회전력을 입력 받아서 동력 변환부(440)에 전달하는 부재이다. 동력 입력부(420)의 일측은 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 연동 가능하게 연결될 수 있고, 동력 입력부(420)의 타측은 동력 변환부(440)에 동력 전달 가능하게 연결될 수 있다.
상기와 같은 동력 입력부(420)는, 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 상시 연결된 구조로 마련될 수 있지만, 이에 한정되는 것은 아니며 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 필요에 따라 선택적으로 연결되는 구조로 마련될 수도 있다. 다만, 동력 입력부(420)가 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축에 상시 연결된 구조로 마련되면, 동력 입력부(420)의 전체 구조가 상대적으로 단순해지기 때문에 적은 비용으로 용이하게 제조할 수 있다.
예를 들면, 동력 입력부(420)는 입력축(422) 및 입력 전달 부재(424)를 포함할 수 있다.
입력축(422)은 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축과 평행하도록 동력 전달 케이스(410)에 관통되게 배치될 수 있다. 즉, 입력축(422)의 양단부는, 동력 전달 케이스(410)의 양측부에 형성된 양측 관통홀에 관통되게 배치될 수 있고, 양측 관통홀에 배치된 양측 베어링 부재(412)에 의해 회전 가능하게 지지될 수 있다.
입력 전달 부재(424)는 이동 대차(200)의 이동시 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축의 회전력을 입력축(422)으로 전달하는 부재이다. 입력 전달 부재(424)는 입력축(422)과 바퀴축에 연동 가능하게 연결될 수 있다.
예컨데, 입력 전달 부재(424)는 체인(chain)과 스프로킷 휠(sprocket wheel), 롤러(roller)와 벨트(belt), 기어(gear), 또는 링크(link) 중 적어도 하나의 동력 전달용 요소를 조합한 구조로 형성될 수 있다. 이하, 본 실시예에서는 설명의 편의를 위하여 체인과 스프로킷 휠(또는 롤러와 벨트)을 적용한 것으로 설명한다.
즉, 입력축(422)과 바퀴축의 양단부에는 스프로킷 휠(또는 롤러)이 각각 배치될 수 있고, 입력축(422)과 바퀴축의 스프로킷 휠(또는 롤러)에는 체인(또는 벨트)가 연결될 수 있다. 이때, 입력축(422)과 바퀴축에 배치된 스프로킷 휠(또는 롤러)의 크기를 서로 다르게 설치하면, 바퀴축에서 입력축(422)으로 전달되는 회전력의 크기 및 회전 속도를 변경할 수 있다. 따라서, 이동 대차(200)의 이동시 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축이 회전하면, 바퀴축의 회전력이 입력 전달 부재(424)를 통해 입력축(422)으로 전달될 수 있고, 입력축(422)은 입력 전달 부재(424)를 통해 전달되는 바퀴축의 회전력에 의해 회전될 수 있다.
도 1 내지 도 3에 도시된 바와 같이, 동력 공급부(430)는, 이동 대차(200)의 이동시 동력 변환부(440)의 동력을 분사 유닛(300)의 롤링 기구부(340)에 공급하는 부재이다. 따라서, 동력 공급부(430)의 일측은 동력 변환부(440)에 동력 전달 가능하게 연결될 수 있고, 동력 공급부(430)의 타측은 분사 유닛(300)의 롤링 기구부(340)에 연동 가능하게 연결될 수 있다.
상기와 같은 동력 공급부(430)는, 동력 변환부(440)에서 전달 받은 동력을 이용하여 롤링 기구부(340)의 회전판(358)을 회전시킬 수 있다. 이때, 동력 공급부(430)에 전달되는 동력은, 동력 입력부(420)에 입력된 동력을 동력 변환부(440)에서 적절하게 변환된 동력이다. 이하, 본 실시예에서는 롤링 기구부(340)의 회전판(358)이 동력 전달 케이스(410)의 전방에 배치되어 동력 공급부(430)가 동력 전달 케이스(410)의 전면부에 관통되게 배치되는 것으로 설명한다.
예를 들면, 동력 공급부(430)는 출력축(432) 및 출력 전달 부재(미도시)를 포함할 수 있다.
출력축(432)은 동력 변환부(440)와 롤링 기구부(340)의 회전판(220)에 연결되어 동력 변환부(440)의 동력에 의해 회전판(220)과 함께 회전될 수 있다. 즉, 출력축(432)의 일단부는 동력 전달 케이스(410)의 내부에 배치되어 동력 변환부(440)와 연동 가능하게 연결될 수 있고, 출력축(432)의 타단부는 동력 전달 케이스(410)의 외부에 배치되어 롤링 기구부(340)의 회전판(358)에 연결될 수 있다.
따라서, 출력축(432)은, 동력 전달 케이스(410)의 전면부에 형성된 전방 관통홀에 관통되게 배치될 수 있고, 전방 관통홀에 배치된 전방 베어링 부재(414)에 의해 회전 가능하게 지지될 수 있다.
출력 전달 부재는 이동 대차(200)의 이동시 동력 입력부(420)에 입력된 후 동력 변환부(440)에서 변환된 동력을 출력축(432)에 전달하는 부재이다. 즉, 출력 전달 부재는 출력축(432)과 동력 변환부(440)에 연동 가능하게 연결될 수 있다.
예컨데, 출력 전달 부재는 체인(chain)과 스프로킷 휠(sprocket wheel), 롤러(roller)와 벨트(belt), 기어(gear), 또는 링크(link) 중 적어도 하나의 동력 전달용 요소를 조합한 구조로 형성될 수 있다. 상기와 같은 출력 전달 부재는 롤링 기구부(340)의 회전판(358)과 동력 변환부(440)의 배치 위치가 멀리 떨어져 있거나 서로 어긋나는 위치에 배치되었더라도 동력을 원활하게 전달하여 농약 살포 장치(10)의 설계 자유도를 향상시킬 수 있다.
다만, 본 실시예에서는, 롤링 기구부(340)의 회전판(358)이 동력 전달 케이스(410)의 전방에 마주보게 배치된 구조이므로, 출력 전달 부재를 생략하고, 회전판(358)과 동력 변환부(440)를 출력축(432)으로 바로 연결한 것으로 설명한다.
도 1 내지 도 3에 도시된 바와 같이, 동력 변환부(440)는, 이동 대차(200)의 이동시 동력 입력부(420)에 입력된 동력을 변환하여 동력 공급부(430)에 전달하는 부재이다. 동력 변환부(440)는 동력 입력부(420)와 동력 공급부(430)의 사이에 배치될 수 있다. 본 실시예에서는, 동력 변환부(440)가 동력 전달 케이스(410)의 내부에 배치되되, 동력 입력부(420)와 동력 공급부(430)의 연결 부위에 마련될 수 있다.
상기와 같은 동력 변환부(440)는 동력 입력부(420)에 입력된 동력의 크기, 방향 또는 속도 중 적어도 하나를 변환하는 구조로 마련될 수 있다. 도 1 내지 도 3에 도시된 바와 같이, 본 실시예에서는 동력 입력부(420)의 입력축(422)과 동력 공급부(430)의 출력축(432)이 서로 교차되게 배치되므로, 동력 변환부(440)는 회전판(358)을 회전시키기 위한 방향으로 입력축(422)의 동력 방향을 전환한 후 출력축(432)에 전달할 수 있다. 뿐만 아니라, 본 실시예에서는 이동 대차(200)의 이동시 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축이 회전하는 속도보다 롤링 기구부(340)의 회전판(358)이 회전하는 속도를 높여서 분사 유닛(300)의 노즐 조립체(100)들을 상대적으로 빠르게 롤링시킬 수도 있다.
예를 들면, 동력 변환부(440)는 동력 입력부(420)에 입력된 동력의 크기, 방향 또는 속도 등을 변경하는 다양한 구조로 형성될 수 있다. 예컨데, 동력 변환부(440)는 체인(chain)과 스프로킷 휠(sprocket wheel), 롤러(roller)와 벨트(belt), 기어(gear), 또는 링크(link) 중 적어도 하나의 동력 전달용 요소를 조합한 구조로 형성될 수 있다.
이하, 본 실시예에서는 설명의 편의를 위하여 동력 변환부(440)가 입력축(422)과 출력축(432)에 각각 설치된 한 쌍의 베벨 기어(bevel gear)를 포함하는 것으로 설명한다. 상기와 같은 한 쌍의 베벨 기어는 입력축(422)의 회전력을 입력축(422)과 직교하는 출력축(432)의 회전력으로 방향 전환할 수 있다. 또한, 베벨 기어의 기어비를 변경하면, 입력축(422)에서 출력축(432)으로 전달되는 동력의 크기나 속도를 다양하게 증감시킬 수 있다.
한편, 동력 변환부(440)는 동력의 크기, 방향 또는 속도 중 적어도 하나를 다야하게 변환시키는 구조로 형성될 수도 있다. 일례로, 동력 변환부(440)가 변속 가능한 유성 기어 세트로 형성될 수 있다.
상기와 같이 동력 변환부(440)가 동력을 선택적으로 다양하게 변화시키는 구조로 형성되면, 조작 유닛(500)의 동력 조절부(510)를 조작하여 동력 공급부(430)를 통해 롤링 기구부(340)에 전달되는 동력을 다양하게 변경할 수 있다. 따라서, 이동 대차(200)의 이동 속도가 일정하더라도, 작업자가 조작 유닛(500)의 동력 조절부(510)를 조작하여 노즐 조립체(100)의 롤링 속도를 필요에 높이거나 줄일 수 있다. 또는, 이동 대차(200)의 이동 속도가 높아지거나 낮아지더라도, 작업자가 조작 유닛(500)의 동력 조절부(510)를 조작하여 노즐 조립체(100)의 롤링 속도를 일정하게 조정할 수 있다.
도 1 내지 도 3에 도시된 바와 같이, 동력 단속부(450)는 동력 공급부(430)를 통한 동력의 전달을 단속하는 부재이다. 상기와 같은 동력 단속부(450)는 동력 입력부(420)와 롤링 기구부(340) 사이의 동력 전달 경로 상에 어디든 배치될 수 있다. 이하, 본 실시예에서는 설명의 편의를 위하여 동력 공급부(430)의 출력축(432)에 배치된 것으로 설명하지만, 이에 한정되는 것은 아니며 동력 변환부(440) 또는 동력 입력부(420)에 배치될 수도 있다.
예를 들면, 동력 단속부(450)는 동력 공급부(430)의 출력축(432)을 통한 동력의 전달을 단속하는 구조로 형성될 수 있다. 예컨데, 동력 단속부(450)는 동력 전달 가능하게 연결되거나 동력 전달이 불가능하게 분리되는 커플러(coupler) 또는 클러치(clutch) 등으로 형성될 수 있다.
이하, 본 실시예에서는 설명의 편의를 위하여 동력 단속부(450)가 출력축(432)의 중간에 설치된 클러치를 포함하는 것으로 설명한다. 상기와 같은 클러치는, 출력축(432)의 일단부와 타단부를 회전 가능하게 연결시키는 연결 모드 및 출력축(432)의 일단부와 타단부의 연결을 해제하는 분리 모드를 수행할 수 있다. 따라서, 출력축(432)의 일단부가 동력 변환부(440)의 동력에 의해 상시 회전되더라도, 클러치의 작동 모드를 선택하여 동력 공급부(430)에서 롤링 기구부(340)에 공급되는 동력을 단속할 수 있다.
상기와 같은 동력 단속부(450)는 조작 유닛(500)의 동력 조절부(510)을 조작하여 동력 공급부(430)를 통해 롤링 기구부(340)에 전달되는 동력의 공급과 공급 차단을 간편하게 설정할 수 있다. 따라서, 농약을 살포하지 않고 이동 대차(200)만을 이동시키는 경우에는, 분사 유닛(300)의 노즐 조립체(100)들을 롤링시킬 필요가 없기 때문에 조작 유닛(500)의 동력 조절부(510)를 조작하여 동력 단속부(450)에 의해 동력 공급부(430)의 동력 공급을 차단할 수 있다.
도 1과 도 13 및 도 14를 참조하면, 본 실시예의 조작 유닛(500)은 분사 유닛(300)의 동작을 조절하도록 동력 전달 유닛(400)의 작동을 조절하는 장치이다. 조작 유닛(500)은 작업자에 의해 간편하게 조작되기 위하여 이동 대차(200)의 대차 손잡이(240)와 근접한 위치에 배치될 수 있다.
예를 들면, 조작 유닛(500)은 동력 조절부(510) 및 농약 공급 조절부(520)를 포함할 수 있다.
동력 조절부(510)는 동력 변환부(440)와 동력 단속부(450)의 작동을 조절도록 동력 전달 유닛(400)의 동력 변환부(440)와 동력 단속부(450)에 각각 연결될 수 있다. 따라서, 작업자가 동력 조절부(510)를 조작하면, 동력 변환부(440)의 작동을 조절하여 분사 유닛(300)에 공급되는 동력의 크기, 방향 또는 속도 등을 변경할 수 있고, 동력 단속부(450)의 작동을 조절하여 분사 유닛(300)에 공급되는 동력을 단속할 수 있다.
농약 공급 조절부(520)는 농약 공급관(320)에 농약의 공급 여부와 공급량을 조절할 수 있다. 따라서, 작업자가 농약 공급 조절부(520)를 조작하면, 노즐 조립체(100)의 농약 분사 및 분사압을 조절할 수 있다.
도 14를 참조하면, 본 발명의 일실시예에 따른 농약 살포 장치(10)은 농약의 공급 압력을 추가적으로 가압하는 부스터 유닛(600)을 더 포함할 수 있다.
상기와 같은 부스터 유닛(600)은 농약 펌프(30)의 펌핑 압력을 충분히 높일 수 있다면 생략 가능될 수 있다. 부스터 유닛(600)은 분사 유닛(300)에 농약을 공급하는 유로 상에 배치될 수 있다. 이하, 본 실시예에서는 부스터 유닛(600)이 농약 펌프(30)과 농약 공급 조절부(520)의 사이에 배치된 것으로 설명한다.
한편, 부스터 유닛(600)에는 부스터 유닛(600)에 동력을 제공하기 위한 동력원이 별도로 설치될 수 있다. 상기와 같은 부스터 유닛(600)은 조작 유닛(500)에 의해 작동되거나 작동이 정지될 수 있다.
도 7과 도 8은 도 1에 도시된 노즐 조립체(100)를 나타낸 사시도 및 정면도이다. 도 9는 도 7에 도시된 노즐 조립체(100)의 분사 모드에서 분사 노즐(120)을 나타낸 도면이고, 도 10은 도 9에 도시된 분사 노즐(120)의 분사 패턴을 변경한 상태를 나타낸 도면이다. 도 11은 도 7에 도시된 노즐 조립체(100)의 청소 모드에서 분사 노즐(120)을 나타낸 도면이고, 도 12는 도 7에 도시된 노즐 조립체(100)의 차단 모드에서 분사 노즐(120)을 나타낸 도면이다.
도 7 및 도 8을 참조하면, 본 발명의 일실시예에 따른 농약 살포 장치(10)의 노즐 조립체(100)는 조립체 바디(110) 및 분사 노즐(120)을 포함한다.
도 7 내지 도 8을 참조하면, 본 실시예의 조립체 바디(110)는, 농약 공급관(320)에 분사 노즐(120)을 연결하여 분사 노즐(120)과 함께 롤링되는 부재이다. 상기와 같은 조립체 바디(110)는 농약 공급관(320)과 분사 노즐(120)에 연통되게 연결될 수 있다. 따라서, 조립체 바디(110)는 농약 살포 장치(10)의 농약 공급관(320)로부터 농약을 공급 받아서 분사 노즐(120)에 전달하는 기능을 수행할 수 있다.
여기서, 조립체 바디(110)는 농약 공급관(320)과의 연결 지점을 중심으로 미리 설정된 설정 각도(θ)의 범위에서 반복적으로 롤링될 수 있다. 또한, 조립체 바디(110)의 중앙부는 농약 공급관(320)에 연통되게 연결될 수 있고, 조립체 바디(110)의 양단부는 좌우 방향으로 길게 연장되게 마련될 수 있다.
예를 들면, 조립체 바디(110)는 바디 중앙부(112) 및 양단 연장부(114)를 포함할 수 있다.
바디 중앙부(112)는, 조립체 바디(110)의 중간부에 마련될 수 있고, 농약 공급관(320)에 회전 가능하게 연결될 수 있다. 상기와 같은 바디 중앙부(112)와 농약 공급관(320)은, 농약 공급관(320)에서 바디 중앙부(112)에 농약을 공급하도록 서로 연통되게 연결될 수 있다.
양단 연장부(114)는, 조립체 바디(110)의 양단부를 형성하도록 바디 중앙부(112)의 양측에서 좌우 방향으로 각각 길게 연장될 수 있다. 상기와 같은 양단 연장부(114)는 바디 중앙부(112)와 연통되게 연결될 수 있다. 양단 연장부(114)는 후술하는 노즐 커넥터(130)를 매개로 분사 노즐(120)과 연결될 수 있다.
도 7 및 도 8을 참조하면, 본 발명의 일실시예에 따른 노즐 조립체(100)는, 분사 노즐(120)을 조립체 바디(110)의 양단부 중 적어도 하나에 연결하기 위한 노즐 커넥터(130)를 더 포함할 수 있다. 이하, 본 실시예에서는, 노즐 커넥터(130)가 분사 노즐(120)과 조립체 바디(110)의 사이에 배치되도록 조립체 바디(110)의 양단부에 각각 연결되는 것으로 설명한다.
노즐 커넥터(130)의 일단부에는 조립체 바디(110)의 양단 연장부(114)가 연통되게 연결될 수 있다. 노즐 커넥터(130)의 타단부에는 분사 노즐(120)이 연통되게 연결될 수 있다.
한편, 노즐 커넥터(130)는 분사 노즐(120)의 분사 각도를 설정하도록 조립체 바디(110)의 양단 연장부(114)에 회동 가능하게 연결될 수 있다. 즉, 노즐 커넥터(130)는 양단 연장부(114)에 상하 방향으로 회전 가능하게 연결될 수 있다.
상기와 같이 노즐 커넥터(130)가 양단 연장부(114)와의 연결 지점을 중심으로 상하 방향으로 회전되면, 분사 노즐(120)의 분사 각도도 상하 방향으로 변경되어 분사 노즐(120)의 분사 방향이 상하 방향으로 적절하게 조정될 수 있다.
도 4에 도시된 바와 같이, 노즐 커넥터(130)를 조립체 바디(110)의 양단 연장부(114)에서 상측으로 회전시키면, 분사 노즐(120)에서 분사되는 농약은 분사 노즐(120)에서 상향 경사지게 분사될 수 있다.
도 5에 도시된 바와 같이, 노즐 커넥터(130)를 조립체 바디(110)의 양단 연장부(114)와 수평하게 배치시키면, 분사 노즐(120)에서 분사되는 농약은 분사 노즐(120)에서 좌우 방향을 향해 수평하게 분사될 수 있다.
도 6에 도시된 바와 같이, 노즐 커넥터(130)를 조립체 바디(110)의 양단 연장부(114)에서 하측으로 회전시키면, 분사 노즐(120)에서 분사되는 농약은 분사 노즐(120)에서 하향 경사지게 분사될 수 있다.
실제로, 농작물 중에서는 농약의 살포 방향에 따라 농약의 살포 효과가 달라지는 경우가 있다. 예를 들면, 파프리카의 경우에는 잎의 아래면으로 농약을 살포해야 농약의 효과를 극대화시킬 수 있다. 따라서, 본 실시예에서는 분사 노즐(120)의 분사 방향을 상측 방향, 하측 방향 또는 수평 방향 등으로 자유롭게 변경하여 농작물의 특성에 따라 농약의 살포 효과를 향상시킬 수 있다.
또한, 노즐 커넥터(130)의 일단부와 양단 연장부(114)의 연결 부위에는 노즐 커넥터(130)와 양단 연장부(114)의 각도를 조절하기 위한 각도 조절 부재(132)가 배치될 수 있다. 일례로, 본 실시예에서는 노즐 커넥터(130)의 일단부와 양단 연장부(114)가 볼트 형상의 각도 조절 부재(132)에 의해 회전 가능하게 체결되되, 각도 조절 부재(132)의 체결 상태를 일부 해제하면 노즐 커넥터(130)가 회전될 수 있다.
도 7 내지 도 12를 참조하면, 본 실시예의 분사 노즐(120)은 조립체 바디(110)와 노즐 커넥터(130)의 제1,2 안내 유로를 따라 안내된 농약을 농작물에 분사하는 부재이다. 상기와 같은 분사 노즐(120)은 조립체 바디(110)의 양단부에 노즐 커넥터(130)를 매개로 각각 연통되게 연결될 수 있다.
분사 노즐(120)에는 농약을 분사하기 위한 분사공(125) 및 분사 노즐(120)의 내부를 세척하기 위한 세척공(126)이 형성될 수 있다. 특히, 분사 노즐(120)은 분사공(125)과 세척공(126)의 위치를 변경시키킬 수 있는 구조로 마련될 수 있다. 상기와 같은 분사 노즐(120)은 분사공(125)과 세척공(126)의 위치에 따라 서로 다른 기능을 수행할 수 있다.
한편, 분사 노즐(120)은 분사공(125)과 세척공(126)의 위치를 변경함으로써 분사 모드, 청소 모드 또는 차단 모드 중 어느 한 모드를 선택하여 동작할 수 있다.
도 9와 도 10에 도시된 바와 같이, 분사 모드는 농약을 농작물에 살포하기 위한 모드이다. 즉, 분사 모드에서는 분사 노즐(120)이 분사공(125)을 통하여 농약을 농작물에 분사할 수 있다. 이때, 후술하는 분사 노즐(120)의 노즐구(124)는 분사공(125)을 외부로 노출시키는 제1 위치(A)에 배치될 수 있다.
도 11에 도시된 바와 같이, 청소 모드는 분사 노즐(120)의 내부에 잔류된 농약 또는 이물질을 제거하기 위한 모드이다. 청소 모드에서는 분사 노즐(120)이 세척공(126)을 통하여 세척수를 분사하면서 분사 노즐(120)의 내부를 세척할 수 있다. 상기와 같은 세척수로는 농약, 물 또는 별도의 세척세제 등이 사용될 수 있다. 이때, 후술하는 분사 노즐(120)의 노즐구(124)는 세척공(126)을 외부로 노출시키는 제2 위치(B)에 배치될 수 있다.
실제로, 분사 노즐(120)의 내부에 형성된 분사 유로는 매우 협소한 크기로 형성될 수 있고, 분사 노즐(120)의 분사공(125)도 매우 작은 면적으로 형성될 수 있다. 따라서, 분사 노즐(120)이 분사 모드로 장시간 작동되면, 농약이 분사 유로 또는 분사공(125)에 고착되거나, 또는 농약에 포함된 이물질이 분사 유로 또는 분사공(125)에 퇴적될 수 있다. 이때, 분사 노즐(120)이 청소 모드로 작동되면, 분사 유로와 분사공(125)의 내부에 고착되거나 퇴적된 농약과 이물질이 세척되어 세척공(126)으로 세척수와 함께 배출될 수 있다.
상기와 같은 청소 모드는, 분사 모드의 작동 시간이 설정 시간에 도달할 때마다 반복적으로 실시하거나, 또는 농약 살포 장치의 사용이 완료된 경우에 실시하는 것이 바람직하다.
도 12에 도시된 바와 같이, 차단 모드는 분사 모드와 청소 모드를 차단하기 위한 모드이다. 차단 모드에서는 분사공(125)에 의한 농약의 분사 또는 세척공(126)에 의한 분사 노즐(120)의 세척을 차단할 수 있다. 이때, 후술하는 분사 노즐(120)의 노즐구(124)는 분사공(125)와 세척공(126)를 외부로 모두 노출시키지 않는 제3 위치(C)에 배치될 수 있다.
예를 들면, 분사 노즐(120)은 노즐 하우징(122), 노즐구(124), 및 회전 조작부(126)를 포함할 수 있다.
도 7과 도 9에 도시된 바와 같이, 노즐 하우징(122)은 조립체 바디(110)의 양단부에 각각 연결된 노즐 커넥터(130)에 연통되게 연결될 수 있다. 노즐 하우징(122)의 내부에는 조립체 바디(110)에서 분사홀(125)로 농약을 안내하는 분사 유로가 형성될 수 있다. 상기와 같은 노즐 하우징(122)에는 분사공(125)과 세척공(126)의 배치 위치를 가변시키도록 노즐구(124)가 이동 가능하게 배치될 수 있다.
노즐 하우징(122)의 내부에는 분사 유로(미도시)가 형성될 수 있다. 노즐 하우징(122)에는 노즐구(124)가 회전 가능하게 배치될 수 있다. 상기와 같은 노즐구(124)는 분사 유로 상에 배치될 수 있다.
한편, 노즐 하우징(122)은 너트 부재(123)에 의해 노즐 커넥터(130)에 착탈 가능하게 결속될 수 있다. 즉, 너트 부재(123)는 노즐 하우징(122)의 일단부를 노즐 커넥터(130)의 타단부에 나사 체결 방식으로 착탈 가능하게 연결시킬 수 있다. 이때, 너트 부재(123)를 노즐 커넥터(130)에 완전히 체결하면, 노즐 하우징(122)이 회전 불가능한 상태로 노즐 커넥터(130)에 완전히 결속될 수 있다. 반면에, 너트 부재(123)와 노즐 커넥터(130)의 체결 상태를 일부 해제하면, 노즐 하우징(122)이 너트 부재(123)에 의해 노즐 커넥터(130)에 연결된 상태로 회전될 수 있다.
도 7 내지 도 12에 도시된 바와 같이, 노즐구(124)는 노즐 하우징(122)의 노즐 하우징(122)에 대해 이동 가능하게 마련될 수 있다. 이하, 본 실시예에서는 노즐구(124)가 노즐 하우징(122)의 분사 유로와 교차하는 중심축을 기준으로 회전 가능하게 마련될 수 있다. 따라서, 노즐구(124)에 형성된 분사공(125)와 세척공(126)은 노즐구(124)와 함께 회전되면서 노즐 하우징(122)의 분사 유로에 선택적으로 연결될 수 있다.
한편, 분사공(125)과 세척공(126)은 노즐구(124)의 서로 다른 부위에 각각 마련될 수 있지만, 본 실시예에서는 분사공(125)과 세척공(126)이 노즐구(124)의 서로 반대되는 측에 서로 연통되도록 각각 형성되는 것으로 설명한다. 즉, 본 실시예에서는 분사공(125)과 세척공(126)이 노즐구(124)를 직선으로 관통하는 홀 형상으로 연통되게 형성될 수 있다.
상기와 같은 분사공(125)은 세척공(126)보다 상대적으로 작은 면적으로 형성될 수 있다. 일례로, 본 실시예에서는 세척공(126)에서 분사공(125)로 갈수록 점진적으로 작아지는 형상으로 노즐구(124)에 형성될 수 있다. 따라서, 분사공(125)은 분사 모드에서 세척공(126)을 통해 유입된 농약을 외부로 분사시킬 수 있고, 세척공(126)은 청소 모드에서 분사공(125)를 통해 유입된 세척수를 외부로 배출시킬 수 있다.
도 9와 도 10에 도시된 바와 같이, 본 실시예서는 분사공(125)이 일방향으로 길게 슬릿 형상으로 형성될 수 있다. 분사공(125)은 농약의 분사를 수행하는 부위이므로, 슬릿 형상의 배치 위치에 따라 일방향으로 넓게 분사되는 패턴으로 농약을 살포할 수 있다.
분사 노즐(120)은, 분사공(125)의 슬릿 형상을 가로 방향과 세로 방향 중 어느 하나의 방향으로 선택적으로 배치하도록 분사 유로와 나란한 중심축을 기준으로 노즐 커넥터(130)에 대해 회전 가능하게 마련될 수 있다. 따라서, 분사 노즐(120)의 노즐 하우징(122)을 노즐 커넥터(130)에 대해 회전시키면, 노즐 하우징(122)과 함께 노즐구(124)도 회전되기 때문에 슬릿 형상의 분사공(125)이 가로 방향 또는 세로 방향 중 어느 하나의 방향으로 선택적으로 배치될 수 있다.
도 1 내지 도 7에 도시된 바와 같이, 회전 조작부(126)는 작업자에 의해서 노즐구(124)를 제1 위치(A), 제2 위치(B) 또는 제3 위치(C) 중 어느 하나의 위치에 선택적으로 배치시키기 위한 부재이다. 이를 위하여, 회전 조작부(126)는 노즐구(124)와 함께 회전되는 손잡이 구조로 마련될 수 있다.
도 1 내지 도 7에 도시된 바와 같이, 본 실시예의 분사 노즐(120)은, 노즐구(124)의 제1 위치(A)와 제2 위치(B)를 용이하게 설정하기 위한 위치 설정 돌기(127)를 더 포함할 수 있다.
위치 설정 돌기(127)는 회전 조작부(126)의 일측에 돌기 형상으로 마련될 수 있다. 위치 설정 돌기(127)은 제1 위치(A) 또는 제2 위치(B)에서 노즐 하우징(122)에 마련된 걸림턱(123a)에 의해 회전 조작부(126)의 회전을 구속시킬 수 있다. 걸림턱(123a)은 위치 설정 돌기(127)의 회전 위치를 제한하도록 위치 설정 돌기(127)와 근접한 노즐 하우징(122)에 형성될 수 있지만, 본 실시예에서는 걸림턱(123a)이 노즐 하우징(122)에 연결된 너트 부재(123)에 형성된 것으로 설명한다.
따라서, 본 실시예에서는 위치 설정 돌기(127)가 걸림턱(123a)과의 걸림 여부 및 걸림 방향에 따라 노즐구(124)를 제1 위치(A), 제2 위치(B), 또는 제3 위치(C)에 간편하게 배치할 수 있다. 뿐만 아니라, 본 실시예에서는 위치 설정 돌기(127)의 배치 방향을 육안으로 확인하는 간단한 방법으로 노즐 조립체(100)의 모드를 간편하게 식별할 수 있다.
상기와 같이 구성된 본 발명의 일실시예에 따른 농약 살포 장치(10)의 작동 및 작용 효과를 살펴보면 다음과 같다.
먼저, 농약 살포 장치(10)를 농약의 살포가 필요한 장소로 이동시킨다.
상기와 같이 배치된 농약 살포 장치(10)의 농약 살포를 실시하기 이전에, 작업자가 조작 유닛(500)의 동력 조절부(510)를 조작하여 동력 변환부(440) 또는 동력 단속부(450)의 설정을 적절하게 조정한다.
그리고, 작업자는 이동 대차(200)의 대차 손잡이(240)를 잡고 이동 대차(200)를 원하는 방향으로 이동시킨다.
상기와 같이 이동 대차(200)가 이동되면, 이동 대차(200)의 이동 바퀴(220)와 레일 바퀴(230)가 회전한다. 이때, 이동 바퀴(220)와 레일 바퀴(230)의 바퀴축의 회전력은, 동력 전달 유닛(400)의 동력 입력부(420)에 입력된다.
동력 입력부(420)에 입력된 동력은, 동력 변환부(440)에 전달된 후 동력 변환부(440)에서 동력의 크기, 방향 또는 속도가 변환된다. 상기와 같이 동력 변환부(440)에서 변환된 동력은, 동력 공급부(430)에 의해 분사 유닛(300)의 롤링 기구부(340)에 전달된다.
따라서, 롤링 기구부(340)의 회전판(358)은 동력 공급부(430)에서 전달되는 동력에 의해 회전한다.
롤링 기구부(340)의 회전판(358)이 회전함에 따라 변환 레버(359)를 통해 안내편 연결바(320)에 동력을 전달한다. 즉, 회전판(358)과 변환 레버(359)는 동력 공급부(430)의 출력축(432)의 회전 운동을 왕복 운동으로 변환하여 안내편 연결바(352)에 전달한다.
상기와 같은 안내편 연결바(352)는 상하 방향으로 왕복 운동하여 회동 안내편(350)을 설정 각도(θ)의 범위 내에서 정방향과 역방향으로 반복 회전시킨다.
이때, 노즐 조립체(100)는 회동 안내편(350)과 함께 설정 각도(θ)의 범위 내에서 정방향과 역방향으로 반복 회전하여 이동 대차(200)의 이동 방향(D)에 대해 반복적으로 롤링한다.
한편, 분사 유닛(300)의 노즐 조립체(100)들의 롤링 작동은 조작 유닛(500)의 동력 조절부(510)를 통해 조절 가능하다. 즉, 조작 유닛(500)의 동력 조절부(510)를 조작하여 동력 공급부(430)에 의한 동력 공급을 차단하는 방향으로 동력 단속부(450)를 작동시키면, 이동 대차(200)를 이동시키더라도 노즐 조립체(100)들의 롤링 작동을 중단시킬 수 있다. 또한, 조작 유닛(500)의 동력 조절부(510)를 조작하여 동력 변환부(440)에 의한 동력 변환을 조정하면, 노즐 조립체(100)들의 롤링 작동을 다양하게 변경할 수 있다.
상기와 같이 노즐 조립체(100)가 롤링되는 상태에서, 조작 유닛(500)을 조작하여 농약 펌프(30)에 의해 펌핑된 농약을 분사 유닛(300)의 농약 공급관(320)에 공급한다.
농약 공급관(320)에 공급된 농약은, 회전 연결 부재(330)를 거쳐 노즐 조립체(100)로 전달되고, 노즐 조립체(100)의 분사 노즐(120)을 통해 이동 대차(200)의 좌우측에 배치된 농작물에 분사된다.
즉, 분사 유닛(300)에 배치된 복수개의 노즐 조립체(100)를 미리 설정된 각도의 범위에서 반복적으로 롤링시키면서 노즐 조립체(100)의 분사 노즐(120)을 통해 농약을 농작물에 골고루 균일하게 살포한다.
상기와 같이 이동 대차(200)를 전방으로 이동시키면서 농약을 분사하는 상태의 노즐 조립체(100)들을 롤링 작동시키면, 분사 노즐(120)이 상하 방향으로 왕복하면서 이동 대차(200)가 이동되는 경로의 좌측과 우측에 배치된 농작물에 농약을 효율적으로 폭넓게 분사한다.
또한, 노즐 조립체(100)의 노즐 커넥터(130)를 조립체 바디(110)와의 연결 지점을 기준으로 회전시켜 분사 노즐(120)의 분사 각도를 조절할 수 있다.
도 4에 도시된 바와 같이, 노즐 커넥터(130)를 상측으로 회전시키면, 분사 노즐(120)의 분사 방향이 상향 경사지게 형성되어 농약이 농작물의 하측에서 위를 향해 살포된다. 도 5에 도시된 바와 같이, 노즐 커넥터(130)를 수평 방향으로 회전시키면, 분사 노즐(120)의 분사 방향이 수평하게 형성되어 농약이 농작물의 측면에서 수평 방향으로 살포된다. 도 6에 도시된 바와 같이, 노즐 커넥터(130)를 하측으로 회전시키면, 분사 노즐(120)의 분사 방향이 하향 경사지게 형성되어 농약이 농작물의 상측에서 아래를 향해 살포된다.
이상과 같이 본 발명의 실시예에서는 구체적인 구성 요소 등과 같은 특정 사항들과 한정된 실시예 및 도면에 의해 설명되었으나 이는 본 발명의 보다 전반적인 이해를 돕기 위해서 제공된 것일 뿐, 본 발명은 상기의 실시예에 한정되는 것은 아니며, 본 발명이 속하는 분야에서 통상적인 지식을 가진 자라면 이러한 기재로부터 다양한 수정 및 변형이 가능하다. 따라서, 본 발명의 사상은 설명된 실시예에 국한되어 정해져서는 아니 되며, 후술하는 청구범위뿐 아니라 이 청구범위와 균등하거나 등가적 변형이 있는 모든 것들은 본 발명 사상의 범주에 속한다고 할 것이다.
10: 농약 살포 장치
100: 노즐 조립체
110: 조립체 바디
120: 분사 노즐
130: 노즐 커넥터
200: 이동 대차
300: 분사 유닛
310: 지지 프레임
320: 농약 공급관
330: 회전 연결 부재
340: 롤링 기구부
400: 동력 전달 유닛
410: 동력 전달 케이스
420: 동력 입력부
430: 동력 공급부
440: 동력 변환부
450: 동력 단속부
500: 조작 유닛
600: 부스터 유닛
A: 제1 위치(분사 모드)
B: 제2 위치(청소 모드)
C: 제3 위치(차단 모드)
D: 이동 대차의 이동 방향

Claims (12)

  1. 이동 대차; 및
    상기 이동 대차에 마련되고, 농약을 분사하는 복수개의 노즐 조립체를 포함하는 분사 유닛;을 포함하며,
    상기 노즐 조립체는, 양단부에 분사 노즐이 각각 구비되고, 미리 설정된 각도 범위에서 정방향과 역방향으로 반복 회전되는 것을 특징으로 하는 농약 살포 장치.
  2. 제1항에 있어서,
    상기 이동 대차와 상기 분사 유닛에 연결되고, 상기 노즐 조립체의 회전에 필요한 동력을 제공하기 위해 상기 이동 대차의 이동시 상기 이동 대차의 바퀴의 회전력을 전달 받아서 상기 분사 유닛에 전달하는 동력 전달 유닛;
    을 더 포함하는 것을 특징으로 하는 농약 살포 장치.
  3. 제1항에 있어서,
    상기 노즐 조립체는, 상기 분사 노즐을 상하 방향으로 왕복 운동시키도록 상기 이동 대차의 이동 방향에 대해 미리 설정된 각도 범위에서 반복적으로 롤링되는 것을 특징으로 하는 농약 살포 장치.
  4. 제3항에 있어서,
    상기 분사 유닛은,
    상기 복수개의 노즐 조립체들을 지지하기 위한 지지 프레임; 및
    상기 지지 프레임에 마련되고, 상기 노즐 조립체들을 상기 이동 대차의 이동 방향에 대해 미리 설정된 각도 범위에서 반복적으로 롤링시키기 위한 롤링 기구부;
    를 더 포함하는 것을 특징으로 하는 농약 살포 장치.
  5. 제4항에 있어서,
    상기 롤링 기구부는,
    상기 노즐 조립체들에 각각 연결되고, 상기 노즐 조립체의 중앙부에서 외측으로 연장된 회동 안내편; 및
    상기 노즐 조립체들에 연결된 상기 회동 안내편들과 결합되고, 상하 방향으로 왕복 운동하도록 마련된 안내편 연결바;를 포함하고,
    상기 회동 안내편들은, 상기 안내편 연결바를 매개로 서로 연결되어 상기 안내편 연결바의 왕복 운동에 의해 미리 설정된 각도 범위에서 반복적으로 회전되는 것을 특징으로 하는 농약 살포 장치.
  6. 제4항에 있어서,
    상기 분사 유닛은,
    상기 지지 프레임에 마련되고, 상기 농약을 상기 노즐 조립체들에 공급하도록 상기 노즐 조립체들과 연결되는 농약 공급관;을 더 포함하며,
    상기 노즐 조립체는, 상기 농약 공급관을 따라 복수개가 서로 이격되게 배치되고, 상기 농약 공급관과 회전 가능하게 연결된 회전 연결 부재에 의해 상기 농약 공급관에 회전 가능하게 결합되는 것을 특징으로 하는 농약 살포 장치.
  7. 제4항에 있어서,
    상기 이동 대차와 상기 분사 유닛에 연결되고, 상기 이동 대차의 이동시 상기 이동 대차의 바퀴의 회전력을 전달 받아서 상기 분사 유닛에 전달하는 동력 전달 유닛;을 더 포함하고,
    상기 동력 전달 유닛은,
    상기 이동 대차의 이동시 상기 바퀴의 회전력을 전달 받도록 상기 바퀴에 연결된 동력 입력부; 및
    상기 롤링 기구부에 연결되고, 상기 동력 입력부에 입력된 동력을 상기 롤링 기구부에 공급하는 동력 공급부;
    를 포함하는 것을 특징으로 하는 농약 살포 장치.
  8. 제7항에 있어서,
    상기 동력 전달 유닛은,
    상기 동력 입력부와 상기 동력 공급부 사이에 배치되고, 상기 동력 입력부에 입력된 동력의 크기, 방향 또는 속도 중 적어도 하나를 변환하여 상기 동력 공급부에 전달하는 동력 변환부;
    를 더 포함하는 것을 특징으로 하는 농약 살포 장치.
  9. 제7항에 있어서,
    상기 동력 전달 유닛의 작동을 조절하도록 상기 이동 대차에 조작 가능하게 마련된 조작 유닛;을 더 포함하고,
    상기 동력 전달 유닛은,
    상기 동력 입력부와 상기 롤링 기구부 사이의 동력 전달 경로 상에 배치되고, 상기 조작 유닛의 조작을 통하여 상기 동력의 전달을 단속하는 동력 단속부;를 더 포함하는 것을 특징으로 하는 농약 살포 장치.
  10. 제7항에 있어서,
    상기 롤링 기구부는,
    상기 노즐 조립체들에 각각 연결되고, 상기 노즐 조립체의 중앙부에서 외측으로 연장된 회동 안내편;
    상기 노즐 조립체들에 연결된 상기 회동 안내편들과 결합되고, 상하 방향으로 왕복 운동하도록 마련된 안내편 연결바;
    상기 동력 공급부에 연결되고, 상기 동력 공급부의 동력에 의해 회전되는 회전판; 및
    상기 회전판과 함께 회전하도록 상기 회전판의 중심에서 편심된 위치에 일단부가 연결되고, 상기 안내편 연결바의 일단부에 타단부가 연결되는 변환 레버;를 포함하고,
    상기 회동 안내편들은, 상기 안내편 연결바를 매개로 서로 연결되어 상기 안내편 연결바의 왕복 운동에 의해 미리 설정된 각도 범위에서 반복적으로 회전되는 것을 특징으로 하는 농약 살포 장치.
  11. 제1항 내지 제10항 중 어느 한 항에 있어서,
    상기 노즐 조립체는,
    상기 농약 공급관이 연결되는 조립체 바디; 및
    상기 조립체 바디의 양단부 중 적어도 하나에 연결되고, 상기 조립체 바디의 내부 유로를 통해 전달되는 농약을 분사하는 분사 노즐;을 포함하고,
    상기 분사 노즐은,
    노즐 하우징; 및
    상기 노즐 하우징에 장착되고, 상기 농약을 외부로 분사하기 위한 분사공이 형성되며, 상기 분사공의 위치가 변경되도록 상기 노즐 하우징에 대해 이동 가능하도록 마련된 노즐구;
    를 포함하는 것을 특징으로 하는 농약 살포 장치.
  12. 제11항에 있어서,
    상기 노즐구에는 잔류된 농약이나 이물질을 제거하기 위한 세척공이 더 형성되고,
    상기 노즐구는, 상기 분사공이 상기 노즐 하우징의 외부로 노출되는 제1 위치, 상기 세척공이 상기 노즐 하우징의 외부로 노출되는 제2 위치, 및 상기 분사공과 상기 세척공 모두가 상기 노즐 하우징의 외부로 노출되지 않는 제3 위치 중 어느 한 위치로 이동 가능하도록 상기 노즐 하우징에 마련되며,
    상기 분사 노즐은, 상기 제1 위치에서 상기 농약을 분사하는 분사 모드를 수행하고, 상기 제2 위치에서 잔류된 농약이나 이물질을 제거하는 세척 모드를 수행하는 것을 특징으로 하는 농약 살포 장치.
KR1020190110263A 2019-01-14 2019-09-05 농약 살포 장치 Active KR102388072B1 (ko)

Priority Applications (2)

Application Number Priority Date Filing Date Title
PCT/KR2020/002908 WO2021045337A1 (ko) 2019-09-03 2020-02-28 농약 살포 장치 및 이에 적용되는 노즐 조립체
JP2020044787A JP7033801B2 (ja) 2019-09-03 2020-03-13 農薬撒布装置及びこれに適用されるノズル組立体

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
KR1020190004489 2019-01-14
KR20190004489 2019-01-14

Publications (2)

Publication Number Publication Date
KR20200088200A true KR20200088200A (ko) 2020-07-22
KR102388072B1 KR102388072B1 (ko) 2022-04-19

Family

ID=70679415

Family Applications (3)

Application Number Title Priority Date Filing Date
KR1020190109057A Active KR102108101B1 (ko) 2019-01-14 2019-09-03 농약 살포 장치
KR1020190110263A Active KR102388072B1 (ko) 2019-01-14 2019-09-05 농약 살포 장치
KR1020200051432A Withdrawn KR20200088238A (ko) 2019-01-14 2020-04-28 농약 살포 장치

Family Applications Before (1)

Application Number Title Priority Date Filing Date
KR1020190109057A Active KR102108101B1 (ko) 2019-01-14 2019-09-03 농약 살포 장치

Family Applications After (1)

Application Number Title Priority Date Filing Date
KR1020200051432A Withdrawn KR20200088238A (ko) 2019-01-14 2020-04-28 농약 살포 장치

Country Status (2)

Country Link
KR (3) KR102108101B1 (ko)
WO (1) WO2020149457A1 (ko)

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN112756154A (zh) * 2020-12-29 2021-05-07 王宝利 一种智能环保喷涂机器人及其喷涂方法
KR20230091417A (ko) * 2021-12-16 2023-06-23 대한민국(농촌진흥청장) 흔들식 약제살포장치 및 이를 포함하는 시스템
KR20230171729A (ko) * 2022-06-14 2023-12-21 농업회사법인 (주)와이에이치산업 노즐 조립체 및 이를 포함한 농약 살포 장치

Families Citing this family (22)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111587873B (zh) * 2020-06-30 2021-09-03 河西学院 一种育苗喷雾防虫装置
CN114097748A (zh) * 2020-08-27 2022-03-01 洪江市旺隆牧业有限公司 一种油茶种植用的驱虫设备
CN112517267A (zh) * 2020-11-26 2021-03-19 金寨县御叶农产品销售有限公司 一种全方位多角度农业用喷洒设备
CN113209340B (zh) * 2021-05-17 2023-06-27 郑州大学第一附属医院 一种感染科病房消毒液喷洒装置
CN113207858A (zh) * 2021-06-15 2021-08-06 贵州省烟草科学研究院 一种双喷交汇式喷雾器
CN113785812B (zh) * 2021-08-18 2022-12-30 李佳锴 一种基于人工智能的物联网智能喷药设备
CN114375813B (zh) * 2022-01-10 2023-06-27 襄阳金美科林农业开发有限公司 一种农业喷洒机器人
CN114586762B (zh) * 2022-03-31 2024-01-12 牛庆法 一种林业虫害用的旋转散药装置
CN114651804A (zh) * 2022-04-12 2022-06-24 重庆梦马致新科技有限公司 喷药车
CN114847261B (zh) * 2022-05-26 2023-05-09 临沂市农业科学院 一种水稻种植用抽穗扬花机及其工作方法
CN114903023B (zh) * 2022-06-10 2023-11-14 天津市农业科学院 一种用于设施葡萄园的自走变量喷药装置及方法
KR102826567B1 (ko) * 2022-07-22 2025-06-26 정일영 수레형 농약살포기
CN115005190B (zh) * 2022-07-26 2023-08-18 江西农业工程职业学院 一种油菜种植用防虫药物喷洒设备
CN115428666B (zh) * 2022-09-04 2023-10-03 济宁市林业保护和发展服务中心 一种适用于工厂化苗木种植的育苗装置
KR102597590B1 (ko) * 2022-12-19 2023-11-02 농업회사법인 (주)와이에이치산업 농약 살포용 노즐 조립체
FR3148920B1 (fr) * 2023-05-24 2025-04-25 Exel Ind Rampe de pulvérisation comportant au moins un tronçon de conduit secondaire
KR20260017854A (ko) * 2024-07-30 2026-02-06 주식회사 와이에이치산업 이동 대차를 포함하는 농약 살포 장치
KR20260057851A (ko) 2024-10-21 2026-04-28 주식회사 와이에이치산업 농약호스 꼬임방지 기능을 갖는 농약 살포 장치
CN119744830B (zh) * 2025-03-04 2025-06-24 四川鹿舟智慧科技有限公司 一种喷洒浇灌农药机器人系统
CN120243300B (zh) * 2025-06-06 2025-08-12 酒泉市农业科学研究院 一种日光温室全自动弥雾喷淋设备
KR102902078B1 (ko) 2025-10-13 2025-12-22 이재영 농기계 탈부착형 약제 분사장치
CN121533388B (zh) * 2026-01-21 2026-03-20 吉林农业大学 一种食用菌病虫防治用喷药装置

Citations (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH05269413A (ja) * 1992-03-24 1993-10-19 Niyuudelta Kogyo Kk 自走散布車の散布ノズル取付構造
JPH0580560U (ja) * 1992-04-13 1993-11-02 株式会社共立 揺動ノズル装置
JPH065478U (ja) * 1992-03-03 1994-01-25 生物系特定産業技術研究推進機構 農薬散布装置におけるノズル回動軸の俯仰角調節装置
KR19990000976A (ko) * 1997-06-11 1999-01-15 김성규 이동식 방제기
KR200264576Y1 (ko) 2001-11-12 2002-02-19 강현석 비닐하우스용 농약 살포장치
KR20020066246A (ko) 2001-02-09 2002-08-14 주식회사 에너텍코리아 비닐하우스용 약액분사시스템
KR101088138B1 (ko) 2010-01-14 2011-12-02 손동숙 비닐하우스용 분사장치
KR101368008B1 (ko) 2013-09-05 2014-03-12 정휘정 농약 살포용 대차
KR20150145998A (ko) * 2014-06-20 2015-12-31 정휘정 농약살포용 분무기의 높이조절 장치
KR20160036925A (ko) * 2014-09-26 2016-04-05 전은수 약액 분사장치
KR20180012967A (ko) * 2016-07-28 2018-02-07 손창규 수레형 약액 살포기

Family Cites Families (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2549406Y2 (ja) * 1991-07-12 1997-09-30 ヤンマー農機株式会社 自走式噴霧機の噴霧ノズル取付構造
JPH119117A (ja) * 1997-06-20 1999-01-19 Suzuki Curtain Kk 温室内における薬液類の噴霧方法、及びその装置
KR100437472B1 (ko) * 2002-01-25 2004-06-30 이원식 분사노즐의 높낮이 및 폭 조절이 가능한 동력 분무기
US20080094935A1 (en) * 2006-10-23 2008-04-24 Newton John R Modular liquid injection mixing and delivery system
US9737067B2 (en) * 2015-04-29 2017-08-22 Memes Associates, Ltd. Autonomous spraying platform
KR20180046146A (ko) * 2016-10-27 2018-05-08 손순임 농기계의 구동장치

Patent Citations (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH065478U (ja) * 1992-03-03 1994-01-25 生物系特定産業技術研究推進機構 農薬散布装置におけるノズル回動軸の俯仰角調節装置
JPH05269413A (ja) * 1992-03-24 1993-10-19 Niyuudelta Kogyo Kk 自走散布車の散布ノズル取付構造
JPH0580560U (ja) * 1992-04-13 1993-11-02 株式会社共立 揺動ノズル装置
KR19990000976A (ko) * 1997-06-11 1999-01-15 김성규 이동식 방제기
KR20020066246A (ko) 2001-02-09 2002-08-14 주식회사 에너텍코리아 비닐하우스용 약액분사시스템
KR200264576Y1 (ko) 2001-11-12 2002-02-19 강현석 비닐하우스용 농약 살포장치
KR101088138B1 (ko) 2010-01-14 2011-12-02 손동숙 비닐하우스용 분사장치
KR101368008B1 (ko) 2013-09-05 2014-03-12 정휘정 농약 살포용 대차
KR20150145998A (ko) * 2014-06-20 2015-12-31 정휘정 농약살포용 분무기의 높이조절 장치
KR20160036925A (ko) * 2014-09-26 2016-04-05 전은수 약액 분사장치
KR20180012967A (ko) * 2016-07-28 2018-02-07 손창규 수레형 약액 살포기

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN112756154A (zh) * 2020-12-29 2021-05-07 王宝利 一种智能环保喷涂机器人及其喷涂方法
KR20230091417A (ko) * 2021-12-16 2023-06-23 대한민국(농촌진흥청장) 흔들식 약제살포장치 및 이를 포함하는 시스템
KR20230171729A (ko) * 2022-06-14 2023-12-21 농업회사법인 (주)와이에이치산업 노즐 조립체 및 이를 포함한 농약 살포 장치

Also Published As

Publication number Publication date
KR102388072B1 (ko) 2022-04-19
WO2020149457A1 (ko) 2020-07-23
KR102108101B1 (ko) 2020-05-12
KR20200088238A (ko) 2020-07-22

Similar Documents

Publication Publication Date Title
KR102388072B1 (ko) 농약 살포 장치
JP7033801B2 (ja) 農薬撒布装置及びこれに適用されるノズル組立体
KR101635683B1 (ko) 승용 관리기 장착형 분무기
JP4790683B2 (ja) 肥料・農薬散布器
KR20100093761A (ko) 무인 자동화 농약살포장치
CN106857471A (zh) 一种省力自走式高低杆作物田间喷药装置
KR20140103231A (ko) 온실용 방제장치
CN206620753U (zh) 一种省力自走式高低杆作物田间喷药装置
KR102571232B1 (ko) 비닐하우스 농약 살포용 운반구
KR100206105B1 (ko) 이동식 방제기
KR20240113320A (ko) 개량형 스마트팜용 다목적 모빌리티
KR100694894B1 (ko) 파이프가이드라인 추적식 인삼밭 방제기
KR20150144007A (ko) 주행형 자동 방제기 모듈 타입
JP3965356B2 (ja) 歩行型薬液散布機
JP2520993Y2 (ja) 液体散布装置
JP3038254U (ja) 茶園等の管理装置
CN224007609U (zh) 农作物喷雾打药装置
CN211532487U (zh) 一种果树高效农药喷洒装置
JP2504661Y2 (ja) 液体散布装置の噴管体
KR200334565Y1 (ko) 농약살포용 대차
KR100464589B1 (ko) 분체살포기능을 가지는 방제장치
JPH0425243Y2 (ko)
KR20180064947A (ko) 트랙터용 약액 살포기
KR20240136606A (ko) 자주식 붐대형 스프레이어
JP2507746Y2 (ja) 液体散布装置

Legal Events

Date Code Title Description
PA0109 Patent application

St.27 status event code: A-0-1-A10-A12-nap-PA0109

PA0201 Request for examination

St.27 status event code: A-1-2-D10-D11-exm-PA0201

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

PG1501 Laying open of application

St.27 status event code: A-1-1-Q10-Q12-nap-PG1501

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

T11-X000 Administrative time limit extension requested

St.27 status event code: U-3-3-T10-T11-oth-X000

T11-X000 Administrative time limit extension requested

St.27 status event code: U-3-3-T10-T11-oth-X000

E13-X000 Pre-grant limitation requested

St.27 status event code: A-2-3-E10-E13-lim-X000

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

E902 Notification of reason for refusal
PE0902 Notice of grounds for rejection

St.27 status event code: A-1-2-D10-D21-exm-PE0902

E13-X000 Pre-grant limitation requested

St.27 status event code: A-2-3-E10-E13-lim-X000

P11-X000 Amendment of application requested

St.27 status event code: A-2-2-P10-P11-nap-X000

P13-X000 Application amended

St.27 status event code: A-2-2-P10-P13-nap-X000

E701 Decision to grant or registration of patent right
PE0701 Decision of registration

St.27 status event code: A-1-2-D10-D22-exm-PE0701

GRNT Written decision to grant
PR0701 Registration of establishment

St.27 status event code: A-2-4-F10-F11-exm-PR0701

PR1002 Payment of registration fee

St.27 status event code: A-2-2-U10-U11-oth-PR1002

Fee payment year number: 1

PG1601 Publication of registration

St.27 status event code: A-4-4-Q10-Q13-nap-PG1601

PN2301 Change of applicant

St.27 status event code: A-5-5-R10-R13-asn-PN2301

St.27 status event code: A-5-5-R10-R11-asn-PN2301

R11 Change to the name of applicant or owner or transfer of ownership requested

Free format text: ST27 STATUS EVENT CODE: A-5-5-R10-R11-ASN-PN2301 (AS PROVIDED BY THE NATIONAL OFFICE)

R13 Change to the name of applicant or owner recorded

Free format text: ST27 STATUS EVENT CODE: A-5-5-R10-R13-ASN-PN2301 (AS PROVIDED BY THE NATIONAL OFFICE)

PR1001 Payment of annual fee

St.27 status event code: A-4-4-U10-U11-oth-PR1001

Fee payment year number: 4

U11 Full renewal or maintenance fee paid

Free format text: ST27 STATUS EVENT CODE: A-4-4-U10-U11-OTH-PR1001 (AS PROVIDED BY THE NATIONAL OFFICE)

Year of fee payment: 4