RU2012129165A - Устройство управления синхронной машиной с постоянными магнитами - Google Patents
Устройство управления синхронной машиной с постоянными магнитами Download PDFInfo
- Publication number
- RU2012129165A RU2012129165A RU2012129165/07A RU2012129165A RU2012129165A RU 2012129165 A RU2012129165 A RU 2012129165A RU 2012129165/07 A RU2012129165/07 A RU 2012129165/07A RU 2012129165 A RU2012129165 A RU 2012129165A RU 2012129165 A RU2012129165 A RU 2012129165A
- Authority
- RU
- Russia
- Prior art keywords
- rotor
- sensor
- malfunction
- depending
- msap
- Prior art date
Links
- 230000001360 synchronised effect Effects 0.000 title claims abstract 5
- 230000007257 malfunction Effects 0.000 claims abstract 15
- 101001134276 Homo sapiens S-methyl-5'-thioadenosine phosphorylase Proteins 0.000 claims abstract 12
- 102100022050 Protein canopy homolog 2 Human genes 0.000 claims abstract 12
- 238000011156 evaluation Methods 0.000 claims abstract 11
- 238000005259 measurement Methods 0.000 claims abstract 4
- 238000012544 monitoring process Methods 0.000 claims abstract 4
- 238000012937 correction Methods 0.000 claims 7
- 238000000034 method Methods 0.000 claims 6
- 238000004590 computer program Methods 0.000 claims 1
- 230000002950 deficient Effects 0.000 claims 1
- 238000012545 processing Methods 0.000 claims 1
Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/13—Observer control, e.g. using Luenberger observers or Kalman filters
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/14—Estimation or adaptation of machine parameters, e.g. flux, current or voltage
- H02P21/16—Estimation of constants, e.g. the rotor time constant
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P21/00—Arrangements or methods for the control of electric machines by vector control, e.g. by control of field orientation
- H02P21/14—Estimation or adaptation of machine parameters, e.g. flux, current or voltage
- H02P21/18—Estimation of position or speed
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P23/00—Arrangements or methods for the control of AC motors characterised by a control method other than vector control
- H02P23/14—Estimation or adaptation of motor parameters, e.g. rotor time constant, flux, speed, current or voltage
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Motors That Do Not Use Commutators (AREA)
- Control Of Ac Motors In General (AREA)
Abstract
1. Устройство (1) управления синхронной машиной (3) с постоянными магнитами «MSAP», содержащей статор и ротор (7), и питаемой от инвертора (11), при этом устройство управления содержит датчик (15) для получения измерения θположения ротора (7) и средства (19) контроля, предназначенные для контроля рабочей точки MSAP (3) в зависимости от положения ротора и от заданных параметров, отличающееся тем, что дополнительно содержит:- средства (23) оценки, предназначенные для определения оценкиположения ротора в оценочной системе координат δ-γ Парка, связанной с ротором, при этом упомянутые средства (23) оценки содержат средства (61) коррекции для приведения упомянутого оцененного положенияротора в соответствие с упомянутым измеряемым положением θротора,- детектор (25) неисправности для детектирования неисправности упомянутого датчика (15), и- переключатель (27), выполненный с возможностью подключения средств (19) контроля к датчику (15), чтобы средства (19) контроля получали измеренное положение θротора, пока детектор (25) неисправности не сигнализирует о какой-либо неисправности упомянутого датчика, и в противном случае - с возможностью подключения средств (19) контроля к средствам (23) оценки, чтобы средства (19) контроля получали оцененное положениеротора, когда детектор (25) неисправности сигнализирует о неисправности упомянутого датчика.2. Устройство управления по п.1, отличающееся тем, что средства (23) оценки содержат:- схему (31) оценки электродвижущей силы, предназначенную для оценки составляющихэлектродвижущей силы (ЭДС) в оценочной системе координат δ-γ Парка в зависимости от величин, определяемых в упомянутой системе координат Парка, содержащих
Claims (12)
1. Устройство (1) управления синхронной машиной (3) с постоянными магнитами «MSAP», содержащей статор и ротор (7), и питаемой от инвертора (11), при этом устройство управления содержит датчик (15) для получения измерения θm положения ротора (7) и средства (19) контроля, предназначенные для контроля рабочей точки MSAP (3) в зависимости от положения ротора и от заданных параметров, отличающееся тем, что дополнительно содержит:
- средства (23) оценки, предназначенные для определения оценки 
положения ротора в оценочной системе координат δ-γ Парка, связанной с ротором, при этом упомянутые средства (23) оценки содержат средства (61) коррекции для приведения упомянутого оцененного положения 
ротора в соответствие с упомянутым измеряемым положением θm ротора,
- детектор (25) неисправности для детектирования неисправности упомянутого датчика (15), и
- переключатель (27), выполненный с возможностью подключения средств (19) контроля к датчику (15), чтобы средства (19) контроля получали измеренное положение θm ротора, пока детектор (25) неисправности не сигнализирует о какой-либо неисправности упомянутого датчика, и в противном случае - с возможностью подключения средств (19) контроля к средствам (23) оценки, чтобы средства (19) контроля получали оцененное положение
ротора, когда детектор (25) неисправности сигнализирует о неисправности упомянутого датчика.
2. Устройство управления по п.1, отличающееся тем, что средства (23) оценки содержат:
- схему (31) оценки электродвижущей силы, предназначенную для оценки составляющих 
электродвижущей силы (ЭДС) в оценочной системе координат δ-γ Парка в зависимости от величин, определяемых в упомянутой системе координат Парка, содержащих составляющие токов i δ, i γ, полученные на основании измерений статорных токов, составляющие статорных напряжений v δ, v γ, соответствующие заданным напряжениям инвертора, и скорости вращения Ωс ротора,
- схему (33) оценки скорости, использующую упомянутые оценочные составляющие 
ЭДС, поступающие из схемы (31) оценки электродвижущей силы, и использующую схему нелинейной коррекции для определения скорости вращения Ωс согласно закону управления, имеющему общую область сходимости, содержащую единственную точку асимптотически стабильного равновесия, соответствующую заданной рабочей точке MSAP, и
- интегратор (35), использующий скорость вращения Ωс, поступающую от схемы (33) оценки скорости, для вычисления упомянутой оценки
положения ротора.
3. Устройство управления по п.2, отличающееся тем, что упомянутая схема (33) оценки скорости содержит первую схему (43) оценки, выполненную с возможностью определения предварительной оценки 
скорости вращения в зависимости от оцененной составляющей 
ЭДС, связанной с осью γ, и заранее определенного физического параметра К∫, зависящего от характеристик постоянных магнитов ротора, по следующей формуле:

при этом схема нелинейной коррекции выполнена с возможностью регулирования скорости вращения посредством введения поправки к упомянутому оценочному значению
скорости вращения по следующей формуле:
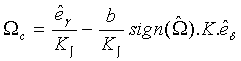
где b является заранее определенным рабочим параметром, 
является знаком упомянутого оцененного значения
скорости вращения, 
является ЭДС, связанной с осью δ, и где К является нелинейным показателем, который зависит от знака ЭДС
, связанной с осью δ, и от заранее определенного коэффициента ξ, согласно следующей формуле и следующим условиям:
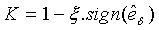
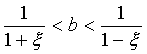
4. Устройство управления по любому из предыдущих пп.1-3, отличающееся тем, что упомянутые средства (61) коррекции выполнены с возможностью получения ПИ между измеренным положением θm и оцененным положением
ротора.
5. Устройство управления по любому из предыдущих пп.1-3, отличающееся тем, что средства (61) коррекции содержат средство (71) блокировки, предназначенное для блокировки средств коррекции в случае обнаружения неисправности упомянутого датчика.
6. Устройство управления по любому из предыдущих пп.1-3, отличающееся тем, что упомянутые средства (23) оценки содержат средства инициализации, предназначенные для повторной инициализации оценки положения
ротора с последней оценкой 0 положения ротора до обнаружения неисправности датчика (15).
7. Синхронная машина с постоянными магнитами MSAP, содержащая устройство управления по любому из пп.1-6.
8. Привод летательного аппарата, содержащий MSAP по п.7.
9. Способ управления синхронной машиной (3) с постоянными магнитами «MSAP», содержащей статор и ротор (7) и питаемой инвертором (11), при этом способ управления содержит этапы, на которых:
- при помощи датчика (15) измеряют положение θm ротора, и
- контролируют рабочую точку MSAP в зависимости от положения ротора и заданных параметров,
при этом способ, отличающийся тем, что дополнительно содержит этапы, на которых:
- определяют оценку
положения ротора в оценочной системе координат δ-γ Парка, связанной с ротором,
- упомянутое оцененное положение
ротора приводят в соответствие с упомянутым измеренным положением θm ротора,
- обнаруживают неисправность упомянутого датчика, и
- рабочую точку MSAP контролируют в зависимости от измеренного положения θm ротора, пока датчик исправен, и в противном случае контролируют рабочую точку MSAP в зависимости от оцененного положения
ротора, когда датчик неисправен.
10. Способ управления по п.9, отличающийся тем, что содержит этапы, на которых:
- производят оценку составляющих
электродвижущей силы ЭДС в оценочной системе координат δ-γ Парка в зависимости от величин, определяемых в упомянутой системе координат Парка, содержащих составляющие токов i δ, i γ, полученные на основании измерений статорных токов, составляющие статорных напряжений v δ, v γ, соответствующих заданным напряжениям инвертора, и скорости вращения Ωс ротора,
- производят оценку скорости вращения Ωс в зависимости от упомянутых оценочных составляющих
ЭДС и с использованием схемы нелинейной коррекции, согласно закону управления, имеющему общую область сходимости, содержащую единственную точку асимптотически стабильного равновесия, соответствующую заданной рабочей точке MSAP,
- вычисляют упомянутую оценку
положения ротора в зависимости от скорости вращения Ωс.
11. Способ управления по п.10, отличающийся тем, что содержит следующие этапы:
- определяют предварительную оценку
скорости вращения в зависимости от оцененной составляющей 
ЭДС, связанной с осью γ, и от заранее определенного физического параметра К∫, зависящего от характеристик постоянных магнитов ротора, по следующей формуле: 
,
- регулируют скорость вращения посредством введения поправки в упомянутое оценочное значение
скорости вращения по следующей формуле:
где b является заранее определенным рабочим параметром,
является знаком упомянутого оцененного значения
скорости вращения,
является ЭДС, связанной с осью δ, и где К является нелинейным показателем, который зависит от знака ЭДС
, связанной с осью δ, и от заранее определенного коэффициента ξ, согласно следующее формуле и следующим условиям:
12. Компьютерная программа, содержащая команды для осуществления способа управления по любому из пп.9-11, когда ее исполняют средства обработки.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0958879A FR2954020B1 (fr) | 2009-12-11 | 2009-12-11 | Dispositif de commande d'une msap |
| FR0958879 | 2009-12-11 | ||
| PCT/EP2010/069406 WO2011070165A2 (fr) | 2009-12-11 | 2010-12-10 | Dispositif de commande d'une msap |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2012129165A true RU2012129165A (ru) | 2014-01-20 |
| RU2561879C2 RU2561879C2 (ru) | 2015-09-10 |
Family
ID=42289153
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2012129165/07A RU2561879C2 (ru) | 2009-12-11 | 2010-12-10 | Устройство управления синхронной машиной с постоянными магнитами |
Country Status (9)
| Country | Link |
|---|---|
| US (1) | US8648556B2 (ru) |
| EP (1) | EP2510612B1 (ru) |
| JP (1) | JP5782449B2 (ru) |
| CN (1) | CN102783012B (ru) |
| BR (1) | BR112012013747B1 (ru) |
| CA (1) | CA2782558C (ru) |
| FR (1) | FR2954020B1 (ru) |
| RU (1) | RU2561879C2 (ru) |
| WO (1) | WO2011070165A2 (ru) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2658660C1 (ru) * | 2015-04-02 | 2018-06-22 | Мейденша Корпорейшн | Устройство для определения ошибочного функционирования датчика положения ротора в устройстве управления электродвигателем |
Families Citing this family (22)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101927246B1 (ko) * | 2012-12-12 | 2019-03-12 | 한국전자통신연구원 | 전동기 위치 검출부 및 브러쉬리스 전동기 시스템 |
| CN103078572A (zh) * | 2013-01-25 | 2013-05-01 | 王子睿 | 一种永磁同步电机高精度转子位置估计方法 |
| ITTO20130129A1 (it) | 2013-02-15 | 2014-08-16 | Magna Closures Spa | Sistema e metodo per controllare un motore elettrico senza spazzole in corrente continua a pilotaggio sinusoidale per un attuatore di potenza automobilistico |
| KR101500402B1 (ko) * | 2013-12-23 | 2015-03-09 | 현대자동차 주식회사 | 모터 제어기 |
| DE102014212554A1 (de) * | 2014-06-30 | 2015-12-31 | Siemens Aktiengesellschaft | Diagnose eines Antriebssystems sowie Antriebssystem |
| US9903917B2 (en) * | 2014-10-07 | 2018-02-27 | Texas Instruments Incorporated | Method and circuitry for detecting faults in field oriented controlled permanent magnet synchronous machines |
| WO2016104378A1 (ja) | 2014-12-22 | 2016-06-30 | 日本電産株式会社 | 位置推定方法および位置制御装置 |
| CN105024622A (zh) * | 2015-08-16 | 2015-11-04 | 石成富 | 一种电力驱动电机的智能控制方法 |
| US9601003B2 (en) * | 2015-08-17 | 2017-03-21 | Hamilton Sundstrand Space Systems International, Inc. | Sensor and control systems for electrical machines |
| JP6490246B2 (ja) * | 2016-01-13 | 2019-03-27 | 三菱電機株式会社 | 電気車制御装置 |
| US10211763B2 (en) | 2016-02-29 | 2019-02-19 | Linestream Technologies | Method for automatically identifying speed operation range in a mechanical system driven by PMSM or induction motors under friction and load condition |
| FR3055418B1 (fr) * | 2016-08-24 | 2018-09-14 | Safran Aircraft Engines | Procede de test integre du fonctionnement electrique de l'inversion de poussee d'un turboreacteur d'un aeronef, et systeme associe |
| US10184917B2 (en) | 2016-09-08 | 2019-01-22 | Linestream Technologies | Method for automatically identifying resonance |
| CN106712596B (zh) * | 2016-11-22 | 2019-07-12 | 上海航天控制技术研究所 | 一种基于双核mcu的永磁同步电机伺服驱动器 |
| CN106427586A (zh) * | 2016-12-13 | 2017-02-22 | 北京新能源汽车股份有限公司 | 一种车用电机实时工作状态获取方法及装置 |
| CN106602942B (zh) * | 2017-02-27 | 2019-02-12 | 北京新能源汽车股份有限公司 | 电机位置检测回路的故障处理方法、装置、电机及汽车 |
| CN110794343B (zh) * | 2019-10-14 | 2021-10-26 | 中车永济电机有限公司 | 一种旋转变压器接线自检测系统 |
| US12095402B2 (en) * | 2021-03-25 | 2024-09-17 | Snap-On Incorporated | Controlling a brushless motor |
| CN117055336A (zh) * | 2023-09-20 | 2023-11-14 | 兰州交通大学 | 基于遗传算法优化的pid神经网络襟翼ema控制方法 |
| FR3154455B1 (fr) | 2023-10-18 | 2025-09-05 | Safran Aircraft Engines | Systeme de commande d’une turbomachine hybridee par observateur a reconfiguration par detection de saturation de commande |
| FR3154707B1 (fr) | 2023-10-27 | 2025-10-31 | Safran Electrical & Power | Aéronef à propulsion électrique ou hybride électrique à freinage aérodynamique mis en œuvre par le rotor d’une machine électrique et groupe moteur pour un tel aéronef |
| FR3168862A1 (fr) | 2024-11-22 | 2026-05-29 | Safran Helicopter Engines | Architecture de génération électrique pour turbomachine hybridée |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4777422A (en) * | 1986-11-07 | 1988-10-11 | Eaton Corporation | Induction motor flux estimator/controller |
| US5969499A (en) * | 1997-09-10 | 1999-10-19 | Shaffer; Randall A | Controller for AC motor |
| RU2141720C1 (ru) * | 1998-03-25 | 1999-11-20 | Мищенко Владислав Алексеевич | Способ векторной ориентации тока электромеханического преобразователя энергии и устройство векторной ориентации ("векторинг") для осуществления способа |
| RU2141719C1 (ru) * | 1998-03-25 | 1999-11-20 | Мищенко Владислав Алексеевич | Способ векторного управления синхронным электродвигателем с постоянными магнитами на роторе и электропривод для осуществления этого способа |
| US6172498B1 (en) * | 1998-09-29 | 2001-01-09 | Rockwell Technologies, Llc | Method and apparatus for rotor angle detection |
| JP2001112282A (ja) * | 1999-10-01 | 2001-04-20 | Matsushita Electric Ind Co Ltd | モータ制御装置 |
| JP3411878B2 (ja) * | 2000-03-06 | 2003-06-03 | 株式会社日立製作所 | 同期モータの回転子位置推定方法、位置センサレス制御方法及び制御装置 |
| JP4281316B2 (ja) * | 2002-09-19 | 2009-06-17 | アイシン・エィ・ダブリュ株式会社 | 電動機械制御装置、電動機械制御方法及びプログラム |
| DE10355423A1 (de) * | 2003-11-27 | 2005-07-14 | Siemens Ag | Verfahren zur Erkennung eines fehlerhaften Rotorlagewinkelsignals sowie Einrichtungen zur Durchführung des Verfahrens |
| JP4473076B2 (ja) * | 2004-08-30 | 2010-06-02 | 株式会社日立産機システム | リニア同期電動機の制御方法及び装置 |
| US7002318B1 (en) * | 2004-09-23 | 2006-02-21 | General Motors Corporation | Position sensor fault tolerant control for automotive propulsion system |
| US7161375B2 (en) * | 2005-02-23 | 2007-01-09 | International Rectifier Corporation | Phase-loss detection for rotating field machine |
| JP4895703B2 (ja) * | 2006-06-28 | 2012-03-14 | 三洋電機株式会社 | モータ制御装置 |
| DE102006052434B4 (de) * | 2006-11-07 | 2009-04-02 | Siemens Ag | Antriebssystem zum synchronisierten Betrieb mehrerer Synchronmotoren |
| WO2009145270A1 (ja) * | 2008-05-28 | 2009-12-03 | 本田技研工業株式会社 | モータの制御装置および電動ステアリング装置 |
| US8248039B2 (en) * | 2009-06-30 | 2012-08-21 | Vestas Wind Systems A/S | Control system for an electrical generator and method for controlling an electrical generator |
| US8253365B2 (en) * | 2009-10-20 | 2012-08-28 | GM Global Technology Operations LLC | Methods and systems for performing fault diagnostics for rotors of electric motors |
-
2009
- 2009-12-11 FR FR0958879A patent/FR2954020B1/fr active Active
-
2010
- 2010-12-10 CN CN201080056106.3A patent/CN102783012B/zh active Active
- 2010-12-10 WO PCT/EP2010/069406 patent/WO2011070165A2/fr not_active Ceased
- 2010-12-10 BR BR112012013747-6A patent/BR112012013747B1/pt not_active IP Right Cessation
- 2010-12-10 CA CA2782558A patent/CA2782558C/fr active Active
- 2010-12-10 US US13/513,362 patent/US8648556B2/en active Active
- 2010-12-10 JP JP2012542565A patent/JP5782449B2/ja not_active Expired - Fee Related
- 2010-12-10 RU RU2012129165/07A patent/RU2561879C2/ru active
- 2010-12-10 EP EP10796330.8A patent/EP2510612B1/fr active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2658660C1 (ru) * | 2015-04-02 | 2018-06-22 | Мейденша Корпорейшн | Устройство для определения ошибочного функционирования датчика положения ротора в устройстве управления электродвигателем |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2013514049A (ja) | 2013-04-22 |
| CN102783012A (zh) | 2012-11-14 |
| CA2782558A1 (fr) | 2011-06-16 |
| CN102783012B (zh) | 2015-09-30 |
| JP5782449B2 (ja) | 2015-09-24 |
| CA2782558C (fr) | 2018-08-07 |
| US20120280641A1 (en) | 2012-11-08 |
| EP2510612A2 (fr) | 2012-10-17 |
| WO2011070165A2 (fr) | 2011-06-16 |
| US8648556B2 (en) | 2014-02-11 |
| RU2561879C2 (ru) | 2015-09-10 |
| FR2954020B1 (fr) | 2012-02-24 |
| WO2011070165A3 (fr) | 2011-08-25 |
| FR2954020A1 (fr) | 2011-06-17 |
| EP2510612B1 (fr) | 2019-11-13 |
| BR112012013747A2 (pt) | 2018-04-03 |
| BR112012013747B1 (pt) | 2020-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| RU2561879C2 (ru) | Устройство управления синхронной машиной с постоянными магнитами | |
| JP5277787B2 (ja) | 同期モータ駆動制御装置 | |
| JP6111324B2 (ja) | モータビークルの電気機械の回転子及び固定子の間の角度オフセットを決定するための方法 | |
| CN101650390B (zh) | 表面式交流永磁同步电机的定子电感参数在线测量方法 | |
| ES2418404T3 (es) | Método para medir el momento de inercia de un tambor de una máquina de lavar y máquina de lavar dispuesta para implementar dicho método | |
| KR100934041B1 (ko) | 하이브리드 전기자동차의 영구자석형 전기모터 감자 검출장치 및 방법 | |
| CN107210690A (zh) | 位置检测器的角度误差校正装置以及角度误差校正方法 | |
| KR101361408B1 (ko) | 전동식 워터 펌프의 냉각수 부족 진단 방법 | |
| JP4207810B2 (ja) | Pmモータの評価試験装置 | |
| CN114079410B (zh) | 同步电机启动状态检测装置及方法 | |
| JP4660688B2 (ja) | センサレス突極形ブラシレスdcモータの初期磁極位置推定方法及び制御装置 | |
| JP2005522171A (ja) | 永久磁石式電気モーターを制御するためのシステム及び方法 | |
| JP4051833B2 (ja) | 永久磁石式同期電動機のベクトル制御装置 | |
| US20140333244A1 (en) | Control of a permanent-magnet electric machine | |
| CN104158459B (zh) | 永磁同步电机的电感确定方法及装置 | |
| US7688012B2 (en) | Method and device for determining the torque of an electric machine | |
| CN105790665A (zh) | 电机转动惯量的测量方法、装置和电机控制系统 | |
| CN105071736A (zh) | 一种风机用永磁同步电机无传感器转子位置检测方法 | |
| JP2012186911A (ja) | モータ制御装置 | |
| JP2001186794A (ja) | 三相交流電動機の高精度瞬時発生トルク検出装置 | |
| US20040060348A1 (en) | Method for detecting the magnetic flux the rotor position and/or the rotational speed | |
| WO2018077718A1 (en) | Method and apparatus for adapting the magnetic characteristics of a synchronous reluctance motor | |
| CN101789747B (zh) | 一种异步电动机测速控制方法及其装置 | |
| JP6266578B2 (ja) | 永久磁石電気機械のロータ位置決定に関するシステム及び方法 | |
| JP2019068665A (ja) | 回転速度算出装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| HZ9A | Changing address for correspondence with an applicant | ||
| PD4A | Correction of name of patent owner |