RU2286582C2 - Струйный акселерометр с цифровым выходом - Google Patents
Струйный акселерометр с цифровым выходом Download PDFInfo
- Publication number
- RU2286582C2 RU2286582C2 RU2004136128/28A RU2004136128A RU2286582C2 RU 2286582 C2 RU2286582 C2 RU 2286582C2 RU 2004136128/28 A RU2004136128/28 A RU 2004136128/28A RU 2004136128 A RU2004136128 A RU 2004136128A RU 2286582 C2 RU2286582 C2 RU 2286582C2
- Authority
- RU
- Russia
- Prior art keywords
- output
- jet
- fluid
- frequency
- movable part
- Prior art date
Links
- 230000000694 effects Effects 0.000 abstract description 3
- 239000000126 substance Substances 0.000 abstract 1
- 230000007423 decrease Effects 0.000 description 5
- 230000001133 acceleration Effects 0.000 description 4
- 238000000034 method Methods 0.000 description 3
- 230000035945 sensitivity Effects 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000000368 destabilizing effect Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000004321 preservation Methods 0.000 description 1
- 239000000725 suspension Substances 0.000 description 1
Images
Landscapes
- Control Of Position Or Direction (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Abstract
Изобретение относится к классу струйных акселерометров, которые могут входить в состав комбинированной системы управления летательных аппаратов. Акселерометр содержит маятник с инерционной массой и два последовательно соединенных струйных усилителя дифференциального типа с двумя выходными каналами, при этом первый выходной канал второго усилителя соединен с первым сильфоном со стороны его неподвижной части, а его подвижная часть жестко соединена с подвижной частью первой кулисы, которая включена в разрыв гибкого канала обратной связи первого генератора частоты, его второй выход соединен с внешней средой, а первый выход того же генератора подключен к первому входу цифрового струйного вычислителя, второй выходной канал второго усилителя соединен с вторым сильфоном со стороны его неподвижной части, а его подвижная часть жестко соединена с подвижной частью второй кулисы, которая включена в разрыв гибкого канала обратной связи второго генератора частоты, при этом его второй выход соединен с внешней средой, а первый выход того же генератора подключен к второму входу цифрового струйного вычислителя, питание двух струйных усилителей и двух генераторов частоты осуществляется от единого источника газового питания. Техническим результатом является получение цифрового выходного сигнала. 2 ил.
Description
Изобретение относится к классу струйных акселерометров (СА), которые могут входить в состав комбинированных систем управления (КСУ) летательных аппаратов (ЛА), содержащих, наряду с электронными каналами управления, резервный канал неэлектрической природы, обеспечивающий сохранение на время сбоя и восстановления электронного канала или полного его отказа, вызванных действием естественных и организованных дестабилизирующих факторов, работоспособности и непрерывности управления вследствие инвариантности резервного канала к указанным воздействиям.
Разработано множество различных вариантов схем построения пневматических акселерометров с инерционными массами [1].
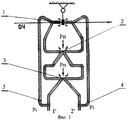
Наиболее предпочтительной с точки зрения обеспечения требуемого диапазона измерений и точностных характеристик является схема построения маятникового компенсационного газоструйного акселерометра с инерционной массой (см. фиг.1). Работа данного акселерометра состоит в следующем. При действии кажущегося ускорения вдоль положительного направления оси чувствительности акселерометра маятник (1) за счет силы инерции отклоняется от своего нулевого положения влево. При этом за счет усиления дроссельного эффекта (повышения сопротивления газовому потоку при приближении маятника к входному отверстию) в левом плече первого струйного усилителя дифференциального типа (2) создается повышенное давление, а за счет снижения дроссельного эффекта (понижения сопротивления потоку при удалении маятника от входного отверстия) в правом плече этого же усилителя давление понижается. Повышение и снижение давления в левом и правом плечах усилителя (2) соответственно приводит к тому, что питающий поток (с давлением Рп) усилителя (2) разделяется на две части, основная из которых направляется в правое плечо второго струйного усилителя дифференциального типа (3), а остальная меньшая - в его левое плечо. Повышение давление в правом плече усилителя (3) приводит к отклонению основной части питающего потока (с давлением Рп) этого усилителя к левому выходу акселерометра. При этом создаваемое повышенное давление p1 в канале обратной связи (5) формирует силу, противодействующую силе инерции, действующей на маятник (1). В правом выходе СА формируется пониженное давление р2. Разность давлений на выходах акселерометра (1', 2') δp=p1-p2 является аналоговым сигналом, пропорциональным действующему кажущемуся ускорению [2].
При такой схеме построения СА исключается влияние давления питания на маятниковость СА и существует возможность использования для подвеса инерционной массы технологий, применяемых в существующих высокоточных электромеханических акселерометрах.
Однако для широкого использования данных СА в составе КСУ ЛА, построенных на основе цифровых вычислителей (бортовой цифровой вычислительной машине (БЦВМ) и цифровом струйном вычислителе (ЦСВ)), требуется его усовершенствовать с целью получения цифрового выходного сигнала, что не реализовано в существующих СА данного типа [2].
Для этого предлагается ввести в его схему два преобразователя "давление-частота", построенных на основе струйных генераторов частоты.
Выходным сигналом такого цифрового СА является разность частот генераторов, пропорциональная действующему ускорению (фиг.2).
Преобразование аналогового сигнала δр в цифровую форму осуществляется следующим образом. Газовый поток с давлением p1, поступающий в сильфон (7), приводит к изменению (в рассматриваемом случае к увеличению) его линейного размера на величину Δl. Так как основание сильфона жестко связано с корпусом акселерометра, а подвижная часть - с кулисой (9) с помощью жесткого крепления (20), то происходит изменение (уменьшение) длины гибкого канала обратной связи (12) генератора частоты (11) на величину Δl, что приводит к увеличению частоты f1 на выходах (16, 18) этого генератора согласно формуле
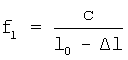
где с - скорость звука в газе, l0 - начальная суммарная длина двух каналов обратной связи (12, 14) генератора частоты (10). Симметричный канал обратной связи (14) того же генератора имеет постоянную длину.
Аналогичные процессы происходят во втором выходном канале СА с той лишь разницей, что давление р2 ниже начального значения, линейный размер сильфона (6), жестко связанного с корпусом акселерометра и с кулисой (8) с помощью крепления (21), уменьшается, длина гибкого канала обратной связи (13) генератора частоты (10) увеличивается, соответственно частота на его выходах (17, 19) уменьшается и равняется
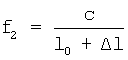
Второй канал обратной связи (15) этого генератора также имеет постоянную длину.
Для обеспечения требуемых динамических характеристик сильфона (скорости сжатия и растяжения) в его конструкцию введены подпружиненная пластина (22) и дроссельные отверстия (23).
При изменении направления действия кажущегося ускорения в противоположную сторону по отношению к рассмотренному случаю процессы в каналах СА имеют симметричную к рассмотренному процессу картину.
На основе разности полученных частот f1 и f2, поступающих на входы ЦСВ (1", 2"), в вычислителе формируется значение кажущейся скорости, действующей вдоль оси чувствительности СА.
Источники информации
1. Залманзон Л.А. Аэрогидродинамические методы измерения входящих параметров автоматизированных систем. - М.: Наука, 1973.
2. Bauer P. Uniaxial accelerometer controlled fluidic amplifier. Патент США №3543782 от 21.05.1965, опубликован 01.12.1970.
Claims (1)
- Струйный акселерометр, содержащий маятник с инерционной массой, два последовательно соединенных струйных усилителя дифференциального типа с двумя выходными каналами, отличающийся тем, что в него введены два преобразователя "давление-частота", выполненные в виде струйных генераторов частоты, первый выходной канал второго усилителя соединен с первым сильфоном со стороны его неподвижной части, а его подвижная часть жестко соединена с подвижной частью первой кулисы, которая включена в разрыв гибкого канала обратной связи первого генератора частоты, при этом его второй выход соединен с внешней средой, а первый выход того же генератора подключен к первому входу цифрового струйного вычислителя, второй выходной канал второго усилителя соединен со вторым сильфоном со стороны его неподвижной части, а его подвижная часть жестко соединена с подвижной частью второй кулисы, которая включена в разрыв гибкого канала обратной связи второго генератора частоты, при этом его второй выход соединен с внешней средой, а первый выход того же генератора подключен к второму входу цифрового струйного вычислителя, питание двух струйных усилителей и двух генераторов частоты осуществляется от единого источника газового питания.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2004136128/28A RU2286582C2 (ru) | 2004-12-10 | 2004-12-10 | Струйный акселерометр с цифровым выходом |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2004136128/28A RU2286582C2 (ru) | 2004-12-10 | 2004-12-10 | Струйный акселерометр с цифровым выходом |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2004136128A RU2004136128A (ru) | 2006-05-20 |
| RU2286582C2 true RU2286582C2 (ru) | 2006-10-27 |
Family
ID=36658175
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2004136128/28A RU2286582C2 (ru) | 2004-12-10 | 2004-12-10 | Струйный акселерометр с цифровым выходом |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2286582C2 (ru) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110449309A (zh) * | 2019-08-16 | 2019-11-15 | 中国航空发动机研究院 | 一种流体振荡器阵列及其频率同步方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3543782A (en) * | 1969-05-21 | 1970-12-01 | Us Navy | Uniaxial accelerometer controlled fluidic amplifier |
| US4222271A (en) * | 1979-02-12 | 1980-09-16 | The United States Of America As Represented By The Secretary Of The Army | Digital fluidic output force balance accelerometer |
-
2004
- 2004-12-10 RU RU2004136128/28A patent/RU2286582C2/ru not_active IP Right Cessation
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3543782A (en) * | 1969-05-21 | 1970-12-01 | Us Navy | Uniaxial accelerometer controlled fluidic amplifier |
| US4222271A (en) * | 1979-02-12 | 1980-09-16 | The United States Of America As Represented By The Secretary Of The Army | Digital fluidic output force balance accelerometer |
Non-Patent Citations (1)
| Title |
|---|
| ЗАЛМАНЗОН Л.А. Аэродинамические методы измерения входящих параметров автоматизированных систем. - М.: Наука, 1973, с.307-309. * |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110449309A (zh) * | 2019-08-16 | 2019-11-15 | 中国航空发动机研究院 | 一种流体振荡器阵列及其频率同步方法 |
| CN110449309B (zh) * | 2019-08-16 | 2020-06-26 | 中国航空发动机研究院 | 一种流体振荡器阵列及其频率同步方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2004136128A (ru) | 2006-05-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101349707B (zh) | 加速度仪、角速度仪一体型的驱动系统 | |
| US4306456A (en) | Elastic wave accelerometer | |
| Kraft | Micromachined inertial sensors: The state-of-the-art and a look into the future | |
| CN101067555B (zh) | 力平衡式谐振微机械陀螺 | |
| US8117917B2 (en) | Vibrating beam accelerometer with improved performance in vibration environments | |
| KR101297654B1 (ko) | 평행판 전극 타입 공진형 센서의 온도 보상 방법과 온도 및 공진 제어루프 시스템 | |
| US10302431B2 (en) | Physical quantity detection circuit, electronic device, and moving object | |
| CN104596496B (zh) | 自适应时滞反馈控制微机械陀螺仪系统 | |
| CN108761134B (zh) | 一种弱耦合谐振式传感器的线性化输出检测方法 | |
| CN106771358A (zh) | 一种微型差动式全石英谐振加速度计 | |
| US20240288271A1 (en) | Angular rate sensors | |
| Gomathi et al. | Capacitive accelerometers for microelectromechanical applications: A review | |
| Zwahlen et al. | Open-loop and closed-loop high-end accelerometer platforms for high demanding applications | |
| CN103913159B (zh) | 一种隧道式mems陀螺仪 | |
| US9252707B2 (en) | MEMS mass bias to track changes in bias conditions and reduce effects of flicker noise | |
| CN113552386B (zh) | 一种静电调谐分离式微机电加速度计及其闭环控制方法 | |
| CN106771359A (zh) | 一种石英一体式谐振加速度计 | |
| Weng et al. | Structural design and analysis of micromachined ring-type vibrating sensor of both yaw rate and linear acceleration | |
| Chung et al. | Toward 120 dB CMOS-MEMS arrayed accelerometers measuring through kg shock events | |
| CN107152927A (zh) | 角速度检测电路、角速度检测装置、电子设备以及移动体 | |
| Gianollo et al. | Combining Lissajous frequency modulation with 250 nm piezoresistive sensing in MEMS gyroscope: Theoretical advantages and practical challenges | |
| CN210198392U (zh) | 一种新型mems谐振式陀螺仪测控装置 | |
| US4445377A (en) | Pressure-to-electric output system for an angular rate sensor or the like | |
| CN106705949A (zh) | 力平衡式谐振微机械陀螺 | |
| CN114994366B (zh) | 一种温度补偿型石英振梁加速度计控制电路 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20091211 |