RU778455C - Инерциальная навигационная система - Google Patents
Инерциальная навигационная системаInfo
- Publication number
- RU778455C RU778455C SU2714664A RU778455C RU 778455 C RU778455 C RU 778455C SU 2714664 A SU2714664 A SU 2714664A RU 778455 C RU778455 C RU 778455C
- Authority
- RU
- Russia
- Prior art keywords
- sensors
- platform
- axis
- navigation system
- inertial navigation
- Prior art date
Links
- 238000010586 diagram Methods 0.000 description 1
- 230000012447 hatching Effects 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
Images
Landscapes
- Navigation (AREA)
Description
Изобретение относится к области приборостроения и может быть использовано при создании инерциальных навигационных систем.
Известна инерциальная навигационная система, содержащая бортовой вычислитель с данными о начальных параметрах поступательного и углового движения объекта, о параметрах гравитационного поля и базового вращения, датчики поступательного и углового движения.
Наиболее близкой по технической сущности является навигационная система, содержащая одностепенную платформу и вычислительный блок, а также установленные на платформе датчик поступательного и углового движения, однако данная система не обладает достаточной надежностью.
Целью предлагаемого изобретения является повышение надежности за счет уменьшения количества датчиков.
Поставленная цель достигается тем, что в инерциальную навигационную систему введен коммутатор, установленный вдоль оси вращения платформы, входы которого подключены к выходам датчиков, а выход соединен с входом вычислительного блока, причем измерительные оси обоих датчиков составляют с осью вращения платформы угол, величина которого определяется зависимостью:
γ=arcsin
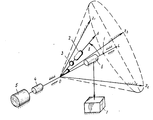
На чертеже приведена функциональная блок-схема устройства, где приняты следующие обозначения: 1 ось, 2 датчик поступательного движения; 3 датчик углового движения; 4 редуктор; 5 двигатель; 6 коммутатор; 7 бортовое вычислительное устройство.
γ=arcsin
На чертеже приведена функциональная блок-схема устройства, где приняты следующие обозначения: 1 ось, 2 датчик поступательного движения; 3 датчик углового движения; 4 редуктор; 5 двигатель; 6 коммутатор; 7 бортовое вычислительное устройство.
На объекте, условно показанном на чертеже штриховкой, фиксирован ортогональный трехгранник OZ1Z2Z3. По высоте конуса, описанного около трехгранника OZ1Z2Z3, установлена на объекте ось 1, на которой укреплены датчик поступательного движения 2 и датчик углового движения 3 так, что их измерительная ось О λ образует с осью 1 угол γ arcsin  54о44'. Ось 1 через ре- дуктор 4 соединена с двигателем 5. на оси 1 установлен коммутатор 6, предназначенный для съема сигналов датчиков 2, 3 в окрестностях осей Z1, Z2, Z3. Выход коммутатора 6 подключен к входу бортового вычислительного устройства 7.
В течение времени навигационных измерений двигатель 5 через редуктор 4 вращает ось 1 с угловой скоростью ω. При этом вращении оси 1 измерительная ось O λ датчиков 2, 3 совершает движение относительно объекта по поверхности конуса, описанного около координатного трехгранника OZ1Z2Z3. При прохождении измерительной осью O λ окрестностей координатных осей Z1, Z2, Z3 коммутатор 6 посылает сигналы датчиков в бортовое вычислительное устройство 7, в котором эти сигналы обрабатываются с целью вычисления текущих значений параметров поступательного и углового движения объекта.
Claims (1)
- ИНЕРЦИАЛЬНАЯ НАВИГАЦИОННАЯ СИСТЕМА, содержащая одностепенную платформу, механически соединенную через редуктор с двигателем и вычислительный блок, а также установленные на платформе датчики поступательного и углового движения, отличающаяся тем, что, с целью повышения надежности за счет уменьшения количества датчиков, в нее введен коммутатор, установленный вдоль оси вращения платформы, входы которого подключены к выходам датчиков, а выход соединен с входом вычислительного блока, причем измерительные оси обоих датчиков составляют с осью вращения платформы угол, величина которого определяется зависимостью
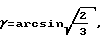
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| SU2714664 RU778455C (ru) | 1979-01-17 | 1979-01-17 | Инерциальная навигационная система |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| SU2714664 RU778455C (ru) | 1979-01-17 | 1979-01-17 | Инерциальная навигационная система |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU778455C true RU778455C (ru) | 1995-05-20 |
Family
ID=20805975
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| SU2714664 RU778455C (ru) | 1979-01-17 | 1979-01-17 | Инерциальная навигационная система |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU778455C (ru) |
-
1979
- 1979-01-17 RU SU2714664 patent/RU778455C/ru active
Non-Patent Citations (2)
| Title |
|---|
| Андреев В.А. Теория инерциальной навигации. Автономные системы. М.: Наука, 1966, с.117. * |
| Кирст М.А. Навигационная кибернетика полета. М., Воениздат, 1971, с.38. * |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| Savage | Strapdown system algorithms | |
| US4127249A (en) | Apparatus for computing the rate of change of energy of an aircraft | |
| US5778543A (en) | Inertial sensor unit | |
| CN101393028A (zh) | 斜置imu安装角的快速估计与补偿系统 | |
| US20220214699A1 (en) | Method and apparatus for yaw fusion and aircraft | |
| RU2256881C2 (ru) | Способ определения параметров ориентации и навигации и бесплатформенная инерциальная навигационная система для быстровращающихся объектов | |
| GB2020019A (en) | Navigational instrument | |
| RU2092402C1 (ru) | Способ калибровки гироинерциальных измерителей бесплатформенной инерционной навигационной системы ориентации космического аппарата | |
| US3140482A (en) | System providing error rate damping of an autonavigator | |
| GB1531503A (en) | Apparatus for performing inertial measurements using translational acceleration transducers and for calibrating translational acceleration transducers | |
| EP0621482A1 (en) | Rotation sensor using linear accelerometers | |
| US3483746A (en) | Three-axis inertial reference sensor | |
| JPH09243366A (ja) | 送電線用運動計測装置 | |
| GB1394663A (en) | Stable platform system | |
| RU2257547C1 (ru) | Инерциальная навигационная система | |
| JPH0861956A (ja) | 方位センサ | |
| RU97102442A (ru) | Способ выработки навигационных параметров и вертикали места | |
| RU2072547C1 (ru) | Система управления движением судна | |
| SU1594364A1 (ru) | Имитатор движени транспортного средства | |
| RANKIN et al. | Development of a wave profiling system for the surface effect ship | |
| RU2002101210A (ru) | Способ определения аэродинамических характеристик управляемого снаряда в полете, способ определения угла атаки управляемого снаряда в полете, способ стабилизации углового положения управляемого снаряда и устройства для их осуществления | |
| RU92000480A (ru) | Датчик абсолютной линейной скорости | |
| RU93003740A (ru) | Стабилизированная в плоскости горизонта гироплатформа | |
| Catford | Application of strapdown inertial systems with particular reference to underwater vehicles | |
| REYNOLDS | Deterministic analysis of the effects of sensor errors on strapped-down INS performance[M. S. Thesis] |