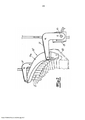
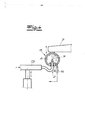
A presente invenção refere-se à um dispositivo para o tratamento de recipientes, em especial para a limpeza em posição inversa de garrafas com um tubo injetor, para aplicar um jato de um agente de desinfecção/limpeza no interior do recipiente e com um dispositivo de cobertura em forma de substituto de recipiente para a condução preferencialmente em circuito do agente de desinfecção/limpeza em um processo de limpeza de instalação.
Um dispositivo para a limpeza em posição inversa (de cabeça para baixo) de garrafas é descrito, por exemplo, no modelo de utilidade DE 299 03 939 U1. Além disso, são conhecidos dispositivos desse tipo genérico na prática.
A limpeza de recipientes e, neste caso, em especial de garrafas, antes do seu enchimento, é um item de particular importância, como, por exemplo, para a remoção de poeira, sujeira, partículas de material plástico, etc., das garrafas. Para esse fim, as garrafas são colocadas, de forma vantajosa, em uma posição inversa, ou seja, de cabeça para baixo, com o que o interior das garrafas ou dos recipientes é lavado ou enxaguado, nessa posição inversa, com o emprego de líquido de lavagem, tal como esse processo é descrito no jargão técnico. Em função da posição inversa dos recipientes ou garrafas, assegura-se que o agente de desinfecção/limpeza, gasoso ou líquido, possa também escoar do recipiente ou da garrafa, graças ao efeito da força de gravidade, juntamente com as impurezas, tais como poeira, sujeira, partículas de plástico, contidas no mesmo.
Para esse fim, o respectivo agente de desinfecção/limpeza é esguichado ou espirrado no interior do recipiente, com o auxílio de um bocal injetor provido na cabeça do tubo injetor, passando o agente a fluir em circuito ao longo do fundo do recipiente, passando por cima das paredes do mesmo e escoando finalmente pela boca do recipiente. Para a captação desse agente de desinfecção/limpeza, carregado com partículas de sujeira, proveu-se um coletor de líquido debaixo do tubo injetor.
Recentemente tem sido empregado de forma crescente o assim chamado engarrafamento asséptico a frio. Trata-se, em especial, do uso de um agente de desinfecção/limpeza para a limpeza de máquinas de tratamento de recipientes ou de máquinas de envasilhar, agente esse que não só remove partículas de sujeira eventualmente já localizadas nas superfícies das máquinas de tratamento de recipientes como também extermina ao mesmo tempo os germes/bactérias, dependendo das circunstâncias. Isso ocorre normalmente sob temperaturas baixas (temperatura ambiente), não obstante o fato de que a invenção obviamente também prevê uma aplicação, por exemplo, de vapor quente.
Quando da limpeza da máquina, para que não seja imprescindivelmente necessário aplicar na mesma o agente em parte não totalmente inofensivo em matéria de saúde, proveu-se adicionalmente um dispositivo de cobertura como substitutivo de recipiente ou garrafa. Em outras palavras, o dispositivo de cobertura serve alternativamente como substitutivo de uma garrafa ou um recipiente no processo da limpeza do equipamento. Nesse processo, o tubo injetor é operado como de costume e esguicha através de seu bocal o agente de desinfecção/limpeza, necessário para a limpeza do equipamento, agente de desinfecção/limpeza esse que agora não mais penetra no interior do recipiente, porém é esguichado contra o dispositivo de cobertura, de onde ele atinge o tubo injetor, o seu bocal e eventuais dispositivos de suporte e de articulação, de uso das garrafas ou recipientes. Com isso, essas peças componentes do equipamento são limpas e/ou desinfetadas, em que novamente o agente de desinfecção/limpeza, contendo eventuais partículas de sujeira e/ou germes/bactérias , é coletado pelo coletor colocado na parte debaixo. Ao mesmo tempo, também tem lugar, por meio desse processo, a limpeza e/ou desinfecção das tubulações de alimentação e de descarga do meio de enxaguar.
Para colocar o dispositivo de cobertura de sua posição de descanso para a posição de operação, na qual ele passa a funcionar como substitutivo de recipiente, preferivelmente para a condução em circuito do agente de desinfecção/limpeza no processo de limpeza do equipamento, proveu-se um dispositivo de articulação manual, conhecido no estado da técnica a partir da prática. Tal dispositivo está sujeito basicamente ao princípio de que toda intervenção manual (seja repetida ou inicial) pode contaminar com germes/bactérias o equipamento ou o equipamento de lavagem. Com isso, a rotina de lavagem com a ajuda do dispositivo de cobertura, em si vantajosa, é prejudicada ou então pelo menos afetada; é em especial em se tratando de equipamentos para o engarrafamento asséptico a frio que essa intervenção manual requer um procedimento de limpeza muito demorado. É aqui que se aplica a invenção.
A invenção tem como tarefa resolver o problema de desenvolver um dispositivo para o tratamento de recipientes da forma de concretização inicialmente descrita, de tal modo que o efeito de limpeza seja melhorado e, em especial, que seja atingido um amplo índice de ausência de germes/bactérias, respectivamente, que seja mantido por mais tempo um índice de ausência de germes/bactérias já atingido por meio de um menor número de intervenções manuais.
Para a solução dessa problemática técnica, proveu-se um dispositivo do tipo genérico para o tratamento de recipientes, em especial para a limpeza em posição inversa de garrafas, caracterizado pelo fato de o dispositivo de cobertura ser articulável por via motriz, de uma posição de descanso para uma posição de trabalho e vice-versa.
Em outras palavras, de acordo com a invenção, a condução do dispositivo de cobertura, da sua posição de descanso para a posição de trabalho e vice- versa, não é feita mais manualmente, mas sim por via motriz. De modo que o operador fica protegido contra o risco de tornar-se uma possível ou uma nova fonte de germes/bactérias durante o tratamento dos recipientes e, em especial, durante a lavagem em posição inversa de garrafas na área do engarrafamento asséptico a frio. Isso porque a mudança da posição de descanso para a posição de trabalho pode ser iniciada a partir de um local afastado em relação ao dispositivo, o que se realiza, por exemplo, mediante o acionamento de um ou de vários motores de acionamento. Isso efetivamente porque o dispositivo de cobertura fica conectado a uma alavanca, articulável em torno de um eixo de rotação, alavanca essa que pode ser vantajosamente do tipo de alavanca de um braço. Nesse caso, o eixo de rotação fica situado no lado extremo da alavanca de um braço. É claro que também podem ser previstas construções com alavanca de braço duplo, na qual se pode instalar, em uma extremidade, o dispositivo de cobertura e, na outra extremidade, por exemplo, um contra-peso. De qualquer forma, o motor de acionamento fica conectado vantajosamente ao eixo de rotação, para a alavanca articulável, ou define ele próprio o eixo de rotação. Neste caso, o motor de acionamento é, normalmente, do tipo motor rotativo. No primeiro caso, o motor de acionamento poderá conectar-se ao eixo de rotação através, por exemplo, de um dispositivo de transmissão, com a finalidade de executar a articulação da alavanca. No segundo caso, a alavanca articulável poderá ficar instalada diretamente sobre um eixo de saída do motor de acionamento, eixo de saída esse que definirá assim o eixo de rotação.
Verificou-se, complementarmente, ser vantajoso se o dispositivo de cobertura for desenvolvido como dispositivo do tipo regulável na distância ou na altura em relação ao bocal injetor provido na parte superior do tubo injetor. Isso permite que sejam satisfeitos os requisitos exigidos do agente de desinfecção/limpeza e de sua pressão e/ou da velocidade do fluxo quando da saída do bocal injetor. Se, por exemplo, a velocidade de saída do agente de desinfecção/limpeza for alta e o jato forte, a operação passará a ser observando-se uma distância relativamente grande do dispositivo de cobertura, de modo a se evitar que o jato do agente de desinfecção/limpeza esguiche para todos os lados, ou então se procederá de modo a ajustar a distância pelo menos o mais reduzida possível. Em outras situações, pode-se trabalhar com uma distância menor.
No mesmo sentido apontam medidas, de acordo com as quais o dispositivo de cobertura é desenvolvido, como um todo, em forma de arco e, além disso, provido de pelo menos um braço em arco - orientado no sentido do coletor de líquido. Efetivamente, a função desse pelo menos um braço em arco é a de fazer com que o agente de desinfecção/limpeza seja dirigido, a partir do dispositivo de cobertura, para um eventual dispositivo de articulação para o recipiente, assim como para um anel de suporte, o bocal injetor do tubo injetor, o tubo injetor e para eventuais outras peças da instalação, conjunto esse que recebe assim a desejada aplicação de agente de desinfecção /limpeza.
Verificou-se ser vantajoso configurar o dispositivo de cobertura, em sua secção transversal substancialmente em formato de U inverso, com uma base e com pelo menos dois braços limitadores laterais. Geralmente o agente de desinfecção/limpeza, que é esguichado do bocal injetor do tubo injetor, atinge a base, sendo conduzido ao longo dos braços limitadores laterais. Em uma outra configuração, o dispositivo de cobertura pode ser configurado, na seção transversal, de modo fechado até um orifício de entrada para o bocal injetor do tubo injetor. Desse modo, o dispositivo de cobertura poderá ser geralmente equipado também com uma tubulação de retorno para o agente de desinfecção/limpeza, de modo a se obter, no geral, um circuito fechado do agente de desinfecção/limpeza. Isso não é, obviamente, obrigatório.
O que se está apresentando é um dispositivo para o tratamento de recipientes, em especial para a limpeza, em posição inversa, de garrafas, o qual se destaca por ser particularmente livre de germes/bactérias. Esse objetivo é basicamente atingido pelo fato de todas as seqüèncias serem executadas mecanicamente e de o processo ser realizado sem necessidade de uma intervenção humana. Na verdade, um operador será necessário somente e apenas no caso, por exemplo, de paralisação do tratamento devido a recipientes danificados. Todas as etapas de limpeza são executadas praticamente de forma mecânica e sem intervenção humana e, em conseqüência, praticamente livres de germes/bactérias. É sob esse aspecto que devem ser consideradas as principais vantagens.
A seguir a invenção será descrita mais detalhadamente com base em urn desenho representando meramente um exemplo de concretização. No desenho,a
Fig. 1 representa, de forma esquemática, um dispositivo para o tratamento de recipientes;
Fig. 2 representa um dispositivo de cobertura, visto de cima;
Fig. 3 epresenta um corte da Fig.1, com o dispositivo de cobertura em posição de trabalho (linha cheia ) e em posição de descanso (tracejado)
Fig. 4 representa uma variação do dispositivo com dispositivo de cobertura em posição diversa.
As figuras ilustram um dispositivo para o tratamento de recipientes 1. Em relação aos recipientes 1, trata-se - como apresentado e sem limitações - de garrafas 1. O dispositivo é provido de um tubo injetor 2, equipado com um bocal injetor 3 na sua ponta. Com a ajuda do tubo injetor 2, o interior do recipiente ou da garrafa recebe uma carga de agente de desinfecção/limpeza 4, para enxaguar e limpar e também desinfectar o recipiente ou a garrafa.
Além disso, o desenho ilustra um dispositivo de cobertura 5, conectado a uma alavanca 7, articulável em torno de um eixo de rotação 6. O dispositivo de cobertura 5 funciona como substitutivo de recipiente ou garrafa e serve - como ilustrado nas figuras 3 e 4 - para a condução em circuito do agente de desinfecção/limpeza 4 no curso de uma limpeza do equipamento. Isso, todavia, não é obrigatório.
De acordo com a invenção, o dispositivo de cobertura 5 em questão é articulado por via motriz e isso a partir de uma posição de descanso, representada de forma tracejada na /fig.3, para uma posição de trabalho, ilustrada com linha cheia, e vice-versa. Para esse fim, proveu-se um motor de acionamento 8, que neste caso é do tipo motor rotativo, respectivamente com o motor de acionamento rotativo 8, o qual fica diretamente conectado ao eixo de rotação 6 da alavanca articulável 7, respectivamente define o eixo de rotação 6 com o seu eixo de saída.
Em relação à alavanca articulável 7, trata-se de uma alavanca de um braço, na qual estão providos, no lado extremo, o motor de acionamento 8 e o eixo de rotação 6. Na passagem da posição de descanso para a posição de trabalho e vice-versa, a alavanca articulável 7 e, conseqüentemente, o dispositivo de cobertura, descrevem em conjunto um ângulo α de aproximadamente 180° . É evidente que também podem ser estabelecidos outros ângulos (vide Fig. 3).
Com base na Fig.3, depreende-se que o dispositivo de cobertura 3 é passível de alteração, como um todo, tanto no sentido de afastamento como no sentido da altura, com respeito ao bocal injetor 3 e, conseqüentemente, em relação ao tubo injetor 2. Para isso, o dispositivo de cobertura é, adicionalmente, fixado a um atuador 9, que poderá ser vantajosamente do tipo cilindro pneumático. O atuador 9 é fixado na alavanca articulável 7 ou a um dispositivo de suporte independente, ilustrado na Fig. 3.
O dispositivo de cobertura 5 é desenvolvido, como um todo, em formato de arco e é provido de pelo menos um braço em arco 5’ , o qual se estende na direção de um coletor de líquido 10. De fato o dispositivo de cobertura 5 encontra-se na sua posição de trabalho acima do tubo injetor 2, ao qual se conecta, por baixo, o coletor de líquido 10 em questão. Verifica-se que o agente de desinfecção/limpeza 4, que jorra do bocal injetor 3 do tubo injetor 2, atinge, na posição de trabalho, uma base 5a do dispositivo de cobertura 5, configurado, em seção transversal, substancialmente em formato de U inverso. Além dessa base 5a, o dispositivo de cobertura 5 é provido, em seção transversal, de dois braços limitadores laterais 5b, de onde o agente de desinfecção/limpeza 4 - partindo da base 5a - é descarregado substancialmente em dois arcos circulares.
A partir da base dos braços limitadores 5b, o agente de desinfecção/limpeza deixa o dispositivo de cobertura 5 e atinge, no exemplo de concretização e de 5 forma não limitadora, um dispositivo articulável 11, para as respectivas garrafas 1, para a adoção de sua posição inversa (de cabeça para baixo), assim como um anel de suporte 12, para a boca da garrafa 1, assim como obviamente o bocal injetor 3 e o tubo injetor 2. Dessa forma chega-se à limpeza já mencionada da instalação, onde, com o emprego do dispositivo de cobertura 5, 10 como substitutivo de recipiente, o agente de desinfecção/limpeza 4 é conduzido em circuito. Todavia, isso não é obrigatório.
Na variação de acordo com a Fig. 4, o dispositivo de cobertura 5 é configurado, em seção transversal, fechado até uma abertura de entrada 14 para o bocal injetor 3 do tubo injetor 2. Para realizar o retorno do agente de 15 desinfecção/limpeza 4, proveu-se nesse local uma tubulação de retorno 15, a qual fica conectada ao dispositivo de cobertura 5. Verifica-se que, tanto neste caso como também de modo geral, o tubo injetor 2 é desenvolvido do tipo ajustável na altura, sendo provido, para esse fim, de um dispositivo de regulagem de altura para o suporte 13.