CN106908573B - 一种用于根管成形能力评价的多维力学信息测量装置 - Google Patents
一种用于根管成形能力评价的多维力学信息测量装置 Download PDFInfo
- Publication number
- CN106908573B CN106908573B CN201710118735.8A CN201710118735A CN106908573B CN 106908573 B CN106908573 B CN 106908573B CN 201710118735 A CN201710118735 A CN 201710118735A CN 106908573 B CN106908573 B CN 106908573B
- Authority
- CN
- China
- Prior art keywords
- axis
- slider
- dimensional
- root canal
- steering gear
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 210000004262 dental pulp cavity Anatomy 0.000 title claims abstract description 60
- 238000011156 evaluation Methods 0.000 title claims description 10
- 238000006073 displacement reaction Methods 0.000 claims abstract description 46
- 230000008878 coupling Effects 0.000 claims description 12
- 238000010168 coupling process Methods 0.000 claims description 12
- 238000005859 coupling reaction Methods 0.000 claims description 12
- 238000007493 shaping process Methods 0.000 abstract description 10
- 238000002360 preparation method Methods 0.000 abstract description 9
- 238000004088 simulation Methods 0.000 abstract description 4
- 238000009434 installation Methods 0.000 abstract 3
- 238000000338 in vitro Methods 0.000 abstract 1
- 230000000694 effects Effects 0.000 description 9
- 238000010586 diagram Methods 0.000 description 7
- 238000000034 method Methods 0.000 description 6
- 238000005259 measurement Methods 0.000 description 3
- HZEWFHLRYVTOIW-UHFFFAOYSA-N [Ti].[Ni] Chemical compound [Ti].[Ni] HZEWFHLRYVTOIW-UHFFFAOYSA-N 0.000 description 2
- 229910001000 nickel titanium Inorganic materials 0.000 description 2
- 238000002560 therapeutic procedure Methods 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 1
- 238000011158 quantitative evaluation Methods 0.000 description 1
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N33/00—Investigating or analysing materials by specific methods not covered by groups G01N1/00 - G01N31/00
- G01N33/15—Medicinal preparations ; Physical properties thereof, e.g. dissolubility
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01L—MEASURING FORCE, STRESS, TORQUE, WORK, MECHANICAL POWER, MECHANICAL EFFICIENCY, OR FLUID PRESSURE
- G01L5/00—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes
- G01L5/16—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes for measuring several components of force
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Pharmacology & Pharmacy (AREA)
- Molecular Biology (AREA)
- Biophysics (AREA)
- Bioinformatics & Cheminformatics (AREA)
- Food Science & Technology (AREA)
- Medicinal Chemistry (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- General Health & Medical Sciences (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Dental Tools And Instruments Or Auxiliary Dental Instruments (AREA)
Abstract
一种用于根管成形能力评价的多维力学信息测量装置,包括三维位移控制装置、三维偏角控制装置、六维力测量装置和离体牙固定装置。三维位移控制装置包括X轴滑块、Z轴滑块、Y轴安装底座和Y轴滑块,Y轴安装底座固定在Z轴滑块上,Y轴滑块能沿Y轴安装底座轴向滑移。三维偏角控制装置沿X轴轴向依次包括力传感器连接件、X轴旋转舵机、Z轴角度偏差调整舵机和Y轴角度偏差调整舵机。六维力测量装置沿X轴轴向依次包括根管锉和与根管锉固定的六维力传感器,六维力传感器与力传感器连接件固定连接。离体牙固定装置包括固定设置在Y轴滑块上的离体牙,该离体牙能与根管锉相配合。本发明能够实现根管预备操作的模拟以及多维力学信息的实时采集。
Description
技术领域
本发明涉及根管成形评价技术领域,特别是一种用于根管成形能力评价的多维力学信息测量装置。
背景技术
现代根管治疗学认为良好的根管预备是严密根管充填的前提,是根管治疗术成功的关键。根管预备的主要目的在于利用机械清除根管感染牙髓的同时形成适合充填的根管形态,要求尽可能维持根管原有的解剖走向。因此,根管成形是根管预备的主要方面。
经研究发现根管成形效果主要受操作者的操作、根管锉特性、根管治疗马达的输出特性、牙齿及根管生物特性等多方面因素有关,以上因素具有耦合特性,无法较好地对相应的影响因素进行针对性地分析评价。其中前三种因素(操作者的操作、根管锉特性、根管治疗马达的输出特性)具有主观特性,也是影响根管成形效果的主要因素。
然而目前却没有一个能够综合评价影响根管成形效果影响因素的装置。因此,亟需研制一种测量设备,能够实现根管预备操作的模拟以及多维力学信息的实时采集。
另外,机用镍钛器械因其富有弹性和记忆性可以对比较细小弯曲的根管进行有效连续锥度的预备,能够更好地保持原始形态,减少偏移,形成较好的根管成形效果。
本发明的多维力学信息测量装置也正是基于镍钛器械在根管预备过程中对力学信息的采集与测量。
发明内容
本发明要解决的技术问题是针对上述现有技术的不足,而提供一种用于根管成形能力评价的多维力学信息测量装置,该用于根管成形能力评价的多维力学信息测量装置能够实现根管预备操作的模拟以及多维力学信息的实时采集。
为解决上述技术问题,本发明采用的技术方案是:
一种用于根管成形能力评价的多维力学信息测量装置,包括三维位移控制装置、三维偏角控制装置、六维力测量装置和离体牙固定装置。
三维位移控制装置包括X轴位移调整滑台、Y轴位移调整滑台和Z轴位移调整滑台;
X轴位移调整滑台包括能沿X轴轴向滑移的X轴滑块;Z轴位移调整滑台包括能沿Z轴轴向滑移的Z轴滑块;Y轴位移调整滑台包括Y轴安装底座和Y轴滑块,其中,Y轴安装底座沿Y轴轴向布置,且Y轴安装底座固定在Z轴滑块上,Y轴滑块能沿Y轴安装底座轴向滑移。
三维偏角控制装置包括均沿X轴轴向布置的力传感器连接件和三个舵机,三个舵机并列布置,位于前端的一个舵机与力传感器连接件固定连接,相邻两个舵机之间转动连接,其中一个舵机底部固定在X轴滑块上。
六维力测量装置沿X轴轴向依次包括根管锉和与根管锉固定连接的六维力传感器,六维力传感器与力传感器连接件固定连接。
离体牙固定装置包括固定设置在Y轴滑块上的离体牙,该离体牙能与根管锉相配合。
X轴位移调整滑台、Y轴位移调整滑台和Z轴位移调整滑台均包括丝杆和与丝杆相连接的步进电机,X轴滑块、Y轴滑块和Z轴滑块均套装在相应的丝杆上。
丝杆的一侧或两侧并行设置有滑杆导轨,X轴滑块、Y轴滑块和Z轴滑块从相应的滑杆导轨上穿过,并能沿滑杆导轨滑移。
X轴滑块、Y轴滑块和Z轴滑块与相应滑杆导轨的连接处均设置有直线轴承。
X轴滑块、Y轴滑块和Z轴滑块与相应丝杆的连接处设置有丝杆螺母。
步进电机通过联轴器与对应的丝杆相连接。
三维偏角控制装置中的三个舵机分别为X轴旋转舵机、Z轴角度偏差调整舵机和Y轴角度偏差调整舵机;X轴旋转舵机的一端与力传感器连接件固定连接,X轴旋转舵机的另一端与Z轴角度偏差调整舵机的输出轴转动连接,Z轴角度偏差调整舵机与Y轴角度偏差调整舵机的输出轴转动连接;Y轴角度偏差调整舵机固定在X轴滑块上。
X轴旋转舵机通过XZ轴U型连接件与Z轴角度偏差调整舵机的输出轴转动连接,Z轴角度偏差调整舵机通过YZ轴U型连接件与Y轴角度偏差调整舵机的输出轴转动连接。
Y轴角度偏差调整舵机通过底侧连接件固定在X轴滑块上。
本发明采用上述结构后,一方面能够模拟根管预备过程中操作者的手部姿态影响因素以及根管治疗马达的输出特性;二、能够实时全面地反馈根管锉在根管内的力学特性信息,从而实现对影响根管成形效果的因素的评价。
附图说明
图1显示了本发明一种用于根管成形能力评价的多维力学信息测量装置的整体结构图。
图2显示了本发明的整体结构侧视图。
图3显示了本发明中三维位移控制装置的结构图。
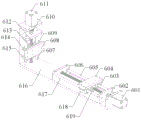
图4显示了本发明中X-Z轴位移调整滑台的结构图。
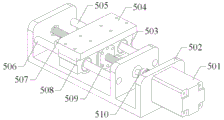
图5显示了本发明中Y轴位移调整滑台的结构图。
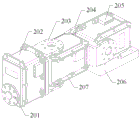
图6显示了本发明中三维偏角控制装置的结构图。
图7显示了本发明中六维力测量装置的结构图。
图8显示了本发明中离体牙固定装置的结构图。
其中有:
1.三维位移控制装置;
101.X-Z轴位移调整滑台;
601.X轴步进电机;602.X轴联轴器;603.X轴直线轴承一;604.X轴滑块;605.X轴滑杆导轨一;606.X轴丝杆;607.Z轴滑杆导轨一;608.Z轴滑块;609.Z轴直线轴承一;610.Z轴联轴器;611.Z轴步进电机;612.Z轴丝杆;613.Z轴丝杆螺母;614.Z轴直线轴承二;615.Z轴滑杆导轨二;616.L型安装底座;617.X轴滑杆导轨二;618.X轴直线轴承二;619.X轴丝杆螺母;
102.Y轴位移调整滑台;
501.Y轴步进电机;502.Y轴安装底座;503.Y轴直线轴承一;504.Y轴滑块;505.Y轴滑杆导轨一;506.Y轴滑杆导轨二;507.Y轴丝杆;508.Y轴直线轴承二;509.Y轴丝杆螺母;510.Y轴联轴器;
2.三维偏角控制装置;
201.力传感器连接件;202.X轴旋转舵机;203.XZ轴U型连接件;204.YZ轴U型连接件;205.Y轴角度偏差调整舵机;206.底侧连接件;207.Z轴角度偏差调整舵机;
3.六维力测量装置;
301.根管锉;302.根管锉连接装置;303.六维力传感器;
4.离体牙固定装置;
401.离体牙;402.固定底座。
具体实施方式
下面结合附图和具体较佳实施方式对本发明作进一步详细的说明。
如图1和图2所示,一种用于根管成形能力评价的多维力学信息测量装置,包括三维位移控制装置1、三维偏角控制装置2、六维力测量装置3和离体牙固定装置4四部分。
如图3所示,三维位移控制装置1包括X-Z轴位移调整滑台101和Y轴位移调整滑台102。
如图4所示,X-Z轴位移调整滑台101包括X轴位移调整滑台、Z轴位移调整滑台和直角型的L型安装底座616。其中,L型安装底座616可以根据需要设置。
X轴位移调整滑台优选包括X轴步进电机601、X轴联轴器602、X轴丝杆606、X轴丝杆螺母619、X轴滑杆导轨、X轴直线轴承和X轴滑块604。
X轴滑块604能沿X轴轴向滑移,X轴滑块沿X轴的轴向滑移主要由X轴丝杆及X轴步进电机所驱动。但作为替换,X轴滑块沿X轴的轴向滑移还可以有其他的驱动方式,均在本发明的保护范围之内。
X轴滑块套装在X轴丝杆606上,X轴丝杆606优选通过X轴联轴器602与X轴步进电机601的输出轴固定连接,X轴滑块与X轴丝杆的连接处优选设置有X轴丝杆螺母619,X轴丝杆螺母619与X轴滑块604固定连接。
X轴滑杆导轨的数量可以根据需要进行设置,可以为一根、两根或多根,均在本申请的保护范围之内。本发明中,X轴滑杆导轨优选为两根,分别对称设置在X轴丝杆的两侧。
X轴滑块均从两根X轴滑杆导轨上穿过,并能沿X轴滑杆导轨滑移,X轴滑块与每根X轴滑杆导轨的连接处均优选设置有X轴直线轴承,每个X轴直线轴承均与X轴滑块固定连接。
两根X轴滑杆导轨分别为X轴滑杆导轨一605和X轴滑杆导轨二617。X轴滑杆导轨一605与X轴滑块的连接处设置有X轴直线轴承一603,X轴滑杆导轨二617与X轴滑块的连接处设置有X轴直线轴承二618。
两根X轴滑杆导轨均优选固定在L型安装底座616的水平方向上,两个X轴直线轴承分别套装在两根X轴滑杆导轨上,从而能够通过X轴步进电机601驱动X轴滑块604沿着两根X轴滑杆导轨直线运动。
Z轴位移调整滑台主要包括Z轴滑块608、Z轴联轴器610、Z轴步进电机611、Z轴丝杆612、Z轴丝杆螺母613、Z轴滑杆导轨和Z轴直线轴承。
Z轴滑块608能沿Z轴轴向滑移,Z轴滑块沿Z轴的轴向滑移主要由Z轴丝杆及Z轴步进电机所驱动。但作为替换,Z轴滑块沿Z轴的轴向滑移还可以有其他的驱动方式,均在本发明的保护范围之内。
Z轴滑块套装在Z轴丝杆上,Z轴丝杆优选通过Z轴联轴器与Z轴步进电机的输出轴固定连接,Z轴滑块与Z轴丝杆的连接处优选设置有Z轴丝杆螺母,Z轴丝杆螺母与Z轴滑块固定连接。
Z轴滑杆导轨的数量可以根据需要进行设置,可以为一根、两根或多根,均在本申请的保护范围之内。本发明中,Z轴滑杆导轨优选为两根,分别对称设置在Z轴丝杆的两侧。
Z轴滑块均从两根Z轴滑杆导轨上穿过,并能沿Z轴滑杆导轨滑移,Z轴滑块与每根Z轴滑杆导轨的连接处均优选设置有Z轴直线轴承,每个Z轴直线轴承均与Z轴滑块固定连接。
两根Z轴滑杆导轨分别为Z轴滑杆导轨一607和Z轴滑杆导轨二615。Z轴滑杆导轨一607与Z轴滑块的连接处设置有Z轴直线轴承一609,Z轴滑杆导轨二615与Z轴滑块的连接处设置有Z轴直线轴承二614。
两根Z轴滑杆导轨均优选固定在L型安装底座616的垂直方向上,两个Z轴直线轴承分别套装在两根Z轴滑杆导轨上,从而能够通过Z轴步进电机驱动Z轴滑块沿着两根Z轴滑杆导轨直线运动。
X-Z轴位移调整滑台101能够实现X轴的推进运动和Z轴位移偏差调整,X轴的推进运动用于模拟操作者手的进给动作。
如图5所示,Y轴位移调整滑台102包含Y轴安装底座502、Y轴步进电机501、Y轴联轴器510、Y轴丝杆507、Y轴滑杆导轨、Y轴直线轴承和Y轴丝杆螺母509。
Y轴安装底座沿Y轴轴向布置,且Y轴安装底座固定在Z轴滑块上。
Y轴滑块能沿Y轴轴向或沿Y轴安装底座轴向滑移,Y轴滑块沿Y轴的轴向滑移主要由Y轴丝杆及Y轴步进电机所驱动。但作为替换,Y轴滑块沿Y轴的轴向滑移还可以有其他的驱动方式,均在本发明的保护范围之内。
Y轴滑块套装在Y轴丝杆上,Y轴丝杆优选通过Y轴联轴器与Y轴步进电机的输出轴固定连接,Y轴滑块与Y轴丝杆的连接处优选设置有Y轴丝杆螺母,Y轴丝杆螺母与Y轴滑块固定连接。
Y轴滑杆导轨的数量可以根据需要进行设置,可以为一根、两根或多根,均在本申请的保护范围之内。本发明中,Y轴滑杆导轨优选为两根,分别对称设置在Y轴丝杆的两侧,并均固定在Y轴安装底座上。
Y轴滑块均从两根Y轴滑杆导轨上穿过,并能沿Y轴滑杆导轨滑移,Y轴滑块与每根Y轴滑杆导轨的连接处均优选设置有Y轴直线轴承,每个Y轴直线轴承均与Y轴滑块固定连接。
两根Y轴滑杆导轨分别为Y轴滑杆导轨一505和Y轴滑杆导轨二506。Y轴滑杆导轨一505与Y轴滑块的连接处设置有Y轴直线轴承一503,Y轴滑杆导轨二506与Y轴滑块的连接处设置有Y轴直线轴承二508。
上述Y轴步进电机501驱动Y轴滑块504沿着Y轴滑杆导轨直线运动。Y轴安装底座502与Z轴滑块608固定连接,分别实现Y轴与Z轴的位移偏差调整,用于模拟操作者手的位置偏差量。
如图6所示,三维偏角控制装置2包括均沿X轴轴向布置的力传感器连接件201和三个舵机,三个舵机并列布置,位于前端的一个舵机与力传感器连接件固定连接,相邻两个舵机之间转动连接,其中一个舵机底部固定在X轴滑块上。
其中,三个舵机优选分别为X轴旋转舵机202、Z轴角度偏差调整舵机207和Y轴角度偏差调整舵机205。
X轴旋转舵机的一端与力传感器连接件固定连接,X轴旋转舵机的另一端优选通过XZ轴U型连接件203与Z轴角度偏差调整舵机的输出轴转动连接。
Z轴角度偏差调整舵机的输出轴上优选各固定设置有一个法兰盘,U型连接件203与法兰盘固定连接,而法兰盘与Z轴角度偏差调整舵机的输出轴优选花键配合,从而形成转动连接。
Z轴角度偏差调整舵机优选通过YZ轴U型连接件204与Y轴角度偏差调整舵机的输出轴转动连接。
Y轴角度偏差调整舵机优选通过底侧连接件固定在X轴滑块上。
上述X轴旋转舵机202能够模拟根管治疗马达的输出模式(如速度和扭矩的控制),Y轴角度偏差调整舵机205与Z轴角度偏差调整舵机207分别用于模拟操作者手的角度偏差量。
如图7所示,六维力测量装置3沿X轴轴向依次包括根管锉301和六维力传感器303。六维力传感器的一端优选通过根管锉连接装置302与根管锉固定连接,六维力传感器的另一端与力传感器连接件201固定连接。
在测量装置工作过程中,利用六维力传感器303实时反馈根管锉的受力情况,从而能够根据力学信息定量评价影响根管成形效果的因素。
六维力传感器优选采用型号为ATI NANO17。
如图8所示,离体牙固定装置4包括离体牙401,离体牙401优选通过固定底座402固定设置在Y轴滑块上,离体牙能与根管锉相配合,通过Y轴步进电机501和Z轴步进电机611调整离体牙的位移偏移量。
本发明装置通过X轴舵机实现对根管治疗马达的输出模式进行模拟。
操作者的手部姿态主要由六个参数决定,分别为三个方向位移偏差、三个方向角度偏差。其中X轴位移与X轴角度对根管成形效果没有影响,因此不予考虑。
力学信息的定量评价方法是通过发明装置保持某些影响因素固定不变,仅改变其中一种因素,利用六维力传感器实时检测的受力情况。然后利用目前常用的根管中心偏移法评价根管的成形效果,通过横向对比或统计学进行分析评价。
Claims (4)
1.一种用于根管成形能力评价的多维力学信息测量装置,其特征在于:包括三维位移控制装置、三维偏角控制装置、六维力测量装置和离体牙固定装置;
三维位移控制装置包括X轴位移调整滑台、Y轴位移调整滑台和Z轴位移调整滑台;
X轴位移调整滑台包括能沿X轴轴向滑移的X轴滑块;Z轴位移调整滑台包括能沿Z轴轴向滑移的Z轴滑块;Y轴位移调整滑台包括Y轴安装底座和Y轴滑块,其中,Y轴安装底座沿Y轴轴向布置,且Y轴安装底座固定在Z轴滑块上,Y轴滑块能沿Y轴安装底座轴向滑移;
三维偏角控制装置包括均沿X轴轴向布置的力传感器连接件和三个舵机,三个舵机并列布置,位于前端的一个舵机与力传感器连接件固定连接,相邻两个舵机之间转动连接,其中一个舵机底部固定在X轴滑块上;
六维力测量装置沿X轴轴向依次包括根管锉和与根管锉固定连接的六维力传感器,六维力传感器与力传感器连接件固定连接;
离体牙固定装置包括固定设置在Y轴滑块上的离体牙,该离体牙能与根管锉相配合;
X轴位移调整滑台、Y轴位移调整滑台和Z轴位移调整滑台均包括丝杆和与丝杆相连接的步进电机,X轴滑块、Y轴滑块和Z轴滑块均套装在相应的丝杆上;
丝杆的一侧或两侧并行设置有滑杆导轨,X轴滑块、Y轴滑块和Z轴滑块从相应的滑杆导轨上穿过,并能沿滑杆导轨滑移;
X轴滑块、Y轴滑块和Z轴滑块与相应滑杆导轨的连接处均设置有直线轴承;
三维偏角控制装置中的三个舵机分别为X轴旋转舵机、Z轴角度偏差调整舵机和Y轴角度偏差调整舵机;X轴旋转舵机的一端与力传感器连接件固定连接,X轴旋转舵机的另一端与Z轴角度偏差调整舵机的输出轴转动连接,Z轴角度偏差调整舵机与Y轴角度偏差调整舵机的输出轴转动连接;Y轴角度偏差调整舵机固定在X轴滑块上;
X轴旋转舵机通过XZ轴U型连接件与Z轴角度偏差调整舵机的输出轴转动连接,Z轴角度偏差调整舵机通过YZ轴U型连接件与Y轴角度偏差调整舵机的输出轴转动连接。
2.根据权利要求1所述的用于根管成形能力评价的多维力学信息测量装置,其特征在于:X轴滑块、Y轴滑块和Z轴滑块与相应丝杆的连接处设置有丝杆螺母。
3.根据权利要求1所述的用于根管成形能力评价的多维力学信息测量装置,其特征在于:步进电机通过联轴器与对应的丝杆相连接。
4.根据权利要求1所述的用于根管成形能力评价的多维力学信息测量装置,其特征在于:Y轴角度偏差调整舵机通过底侧连接件固定在X轴滑块上。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201710118735.8A CN106908573B (zh) | 2017-03-01 | 2017-03-01 | 一种用于根管成形能力评价的多维力学信息测量装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201710118735.8A CN106908573B (zh) | 2017-03-01 | 2017-03-01 | 一种用于根管成形能力评价的多维力学信息测量装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN106908573A CN106908573A (zh) | 2017-06-30 |
| CN106908573B true CN106908573B (zh) | 2023-06-20 |
Family
ID=59185961
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201710118735.8A Active CN106908573B (zh) | 2017-03-01 | 2017-03-01 | 一种用于根管成形能力评价的多维力学信息测量装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN106908573B (zh) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108871643B (zh) * | 2018-07-06 | 2020-10-16 | 成都市萨尼医疗器械有限公司 | 一种根管器械的扭矩测试工装 |
| CN109243275A (zh) * | 2018-10-25 | 2019-01-18 | 南京工程学院 | 一种用于牙科根管治疗的运动控制与力检测模拟实验装置 |
| CN109724741B (zh) * | 2018-12-07 | 2021-01-26 | 南京工程学院 | 一种用于根管预备的多维度人为操作力测量装置 |
| TWI767816B (zh) * | 2021-08-09 | 2022-06-11 | 國立臺灣大學 | 根管治療輔助機器人系統以及根管治療輔助組件 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0640680A (ja) * | 1992-07-22 | 1994-02-15 | Hitachi Building Syst Eng & Service Co Ltd | ガイドレールの偏差角度測定装置 |
| US6347282B2 (en) * | 1997-12-04 | 2002-02-12 | Baker Hughes Incorporated | Measurement-while-drilling assembly using gyroscopic devices and methods of bias removal |
| JP2014105827A (ja) * | 2012-11-29 | 2014-06-09 | Dainippon Screen Mfg Co Ltd | 角度調整部材、変位および角度調整部材、回転駆動機構、流体吐出装置ならびにパターン形成装置 |
| JP6349267B2 (ja) * | 2014-04-22 | 2018-06-27 | 新日鉄住金エンジニアリング株式会社 | 三次元変位計測装置と三次元変位計測システム |
| CN207472845U (zh) * | 2017-07-17 | 2018-06-08 | 中国科学院南京土壤研究所 | 基于零价铁-prb还原修复饱和含水层氯代烃类dnapl污染源的实验装置 |
-
2017
- 2017-03-01 CN CN201710118735.8A patent/CN106908573B/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CN106908573A (zh) | 2017-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109730779B (zh) | 一种血管介入手术机器人导管导丝协同控制系统及方法 | |
| CN105411831B (zh) | 一种循迹按摩机器人 | |
| CN106908573A (zh) | 一种用于根管成形能力评价的多维力学信息测量装置 | |
| CN103017679A (zh) | 一种基于激光测距传感器的内腔扫描系统 | |
| CN106093305B (zh) | 一种用于义齿及食品检测仿生咀嚼机器人 | |
| CN103245450B (zh) | 棉花采摘力测量实验装置 | |
| CN108717818B (zh) | 多自由度口腔运动模拟机器人 | |
| CN101411631A (zh) | 五自由度脊柱微创机器人操作机构 | |
| CN109243275A (zh) | 一种用于牙科根管治疗的运动控制与力检测模拟实验装置 | |
| WO2016097033A1 (de) | Verfahren zur herstellung einer kieferorthopädischen apparatur | |
| CN208298183U (zh) | 一种采用双目三维重建的柔性臂振动测控装置 | |
| CN106563935A (zh) | 用于部件孔轴装配的卧式装配装备 | |
| CN104107094A (zh) | 一种无痕矫治器的三维力测量系统及测量方法 | |
| CN101889939B (zh) | 一种推拿机器人执行机构 | |
| CN206594146U (zh) | 一种用于根管成形能力评价的多维力学信息测量装置 | |
| EP2964132A1 (de) | Verfahren zur herstellung eines kieferorthopädischen setups | |
| CN108305522A (zh) | 一种用于血管介入手术操作引导用的训练设备 | |
| CN106476265A (zh) | 一种曲柄连杆式三维打印机 | |
| CN101653356A (zh) | 虚拟手术力觉信息采集装置 | |
| CN108732086B (zh) | 一种仿生咀嚼物料破碎实验检测装置 | |
| CN204194674U (zh) | 弹簧成型机 | |
| EP2504741A1 (de) | Verfahren zum erstellen eines robotermodells und industrieroboter | |
| CN111859579B (zh) | 颞下颌关节运动仿真装置 | |
| DE102011117550A1 (de) | Artikulatoranordnung und Verfahren zum Betrieb eines Artikulators | |
| CN111759344B (zh) | 一种口腔颌面自适应牙弓轨迹的扫描装置及扫描方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |