CN214856440U - 一种方向把手可以自动复位的清洁机器人 - Google Patents
一种方向把手可以自动复位的清洁机器人 Download PDFInfo
- Publication number
- CN214856440U CN214856440U CN202120838296.XU CN202120838296U CN214856440U CN 214856440 U CN214856440 U CN 214856440U CN 202120838296 U CN202120838296 U CN 202120838296U CN 214856440 U CN214856440 U CN 214856440U
- Authority
- CN
- China
- Prior art keywords
- fixed mounting
- handlebar
- axletree
- automobile body
- mounting
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000004140 cleaning Methods 0.000 title claims abstract description 50
- 238000006073 displacement reaction Methods 0.000 claims description 21
- 230000002146 bilateral effect Effects 0.000 claims description 6
- 230000008878 coupling Effects 0.000 claims description 5
- 238000010168 coupling process Methods 0.000 claims description 5
- 238000005859 coupling reaction Methods 0.000 claims description 5
- 230000005540 biological transmission Effects 0.000 claims description 3
- 238000009434 installation Methods 0.000 claims 1
- 229910003460 diamond Inorganic materials 0.000 description 3
- 239000010432 diamond Substances 0.000 description 3
- 230000005611 electricity Effects 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 230000010354 integration Effects 0.000 description 2
- 230000036632 reaction speed Effects 0.000 description 2
- 230000001105 regulatory effect Effects 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 1
- 238000006243 chemical reaction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 230000001360 synchronised effect Effects 0.000 description 1
- 239000002699 waste material Substances 0.000 description 1
Images


Landscapes
- Electric Vacuum Cleaner (AREA)
Abstract
本实用新型公开了一种方向把手可以自动复位的清洁机器人,包括车体,所述车体下端固定安装有清洁装置,所述车体上端前部固定安装有固定板,所述固定板上端设置有车轴,所述车轴延伸至车体内部,所述车轴上端固定安装有车立,所述车立左端和右端均固定安装有车把,左侧所述车把左端固定安装有左手车把,右侧所述车把右端固定安装有调速车把,所述调速车把与车体电性连接,所述车体上端后部固定安装有电配箱,所述电配箱上端固定安装有触摸屏,所述电配箱上端固定安装有把手,所述把手位于触摸屏后方。本实用新型所述的一种方向把手可以自动复位的清洁机器人,通过设置车轴、套筒、扭簧和限位柱实现车把的自动复位,便于进行自动驾驶和人工驾驶切换。
Description
技术领域
本实用新型涉及清洁机器人技术领域,特别涉及一种方向把手可以自动复位的清洁机器人。
背景技术
目前,国内现有的自动驾驶清洁机器人大部分单纯依靠自动驾驶进行工作,在清洁机器人临时需要人工操作时操作复杂且等待时间较长,清洁车体和电配箱时推动费力,这就造成等待时间长,操作费力的问题,不能完全利用清洁机器人进行工作。在现有的清洁机器人中有以下几点弊端:1、现有的清洁机器人大多没有设置车把自动复位的功能,导致清洁机器人在自动工作时出现反应速度慢、费力、且清洗操作复杂等弊端;2、现有的清洁机器人自动驾驶和人工驾驶切换操作复杂,无法满足清洁机器人的应用前景。
实用新型内容
本实用新型的主要目的在于提供一种方向把手可以自动复位的清洁机器人,可以有效解决背景技术中的问题。
为实现上述目的,本实用新型采取的技术方案为:
一种方向把手可以自动复位的清洁机器人,包括车体,所述车体下端固定安装有清洁装置,所述车体上端前部固定安装有固定板,所述固定板上端设置有车轴,所述车轴延伸至车体内部,所述车轴上端固定安装有车立,所述车立左端和右端均固定安装有车把,左侧所述车把左端固定安装有左手车把,右侧所述车把右端固定安装有调速车把,所述调速车把与车体电性连接,所述车体上端后部固定安装有电配箱,所述电配箱上端固定安装有触摸屏,所述电配箱上端固定安装有把手,所述把手位于触摸屏后方。
优选的,所述固定板下端固定安装有两个支撑柱,两个所述支撑柱呈左右对称分布,两个所述支撑柱下端共同固定安装有安装板,所述安装板上端活动连接有套筒,所述套筒与车轴固定连接,所述安装板上端固定安装有两个限位柱,两个所述限位柱以套筒为中心呈左右对称分布,所述套筒内套接有扭簧,所述扭簧套接在车轴外表面。
优选的,所述车轴下端贯穿安装板并固定安装有菱形轴承,所述菱形轴承下端固定安装有联轴器,所述联轴器下端固定安装有角位移传感器。
优选的,所述安装板下端前部固定安装有L形支架,所述L形支架右端固定安装有U形安装板,所述U形安装板内腔上壁与角位移传感器上端固定连接,所述U形安装板内腔下壁固定安装有人工驾驶线路板,所述U形安装板前端下部固定安装有角位移安装管。
优选的,所述人工驾驶线路板与角位移传感器、车体、调速车把之间均电性连接。
优选的,所述车轴与车体传动连接。
与现有技术相比,本实用新型具有如下有益效果:
1、本实用新型一种方向把手可以自动复位的清洁机器人通过设置车轴、套筒、扭簧和限位柱实现车把的自动复位,人工驾驶时,转动车把带动套筒随着一起旋转,扭簧也一起旋转,旋转到一定位置,扭簧边由一侧限位柱碰到另一侧限位柱时,此时已到最大旋转角度,且由于扭簧的特性,会有一个往回的拉力,所以松手后在扭簧力的作用下,车把整体回到初始位置,有效提高清洁机器人的反应速度,且方便操作人员操作本清洁机器人;
2、本实用新型一种方向把手可以自动复位的清洁机器人通过设置人工驾驶线路板、调速车把和车体实现清洁机器人的自动驾驶和人工驾驶自动切换,当需要切换到人工驾驶时,操作人员可通过调速车把上的切换按钮即可切换驾驶模式,人工驾驶线路板为人工驾驶模块的核心,人工驾驶线路板是PCB线路板,它将调速车把与角位移传感器的数据整合后发到清洁机器人的驱动电机上,将人工驾驶模块与清洁机器人合为一体,数据同步,便于进行操作。
附图说明
图1为本实用新型一种方向把手可以自动复位的清洁机器人的整体结构俯视图;
图2为本实用新型一种方向把手可以自动复位的清洁机器人的整体结构后视图;
图3为本实用新型一种方向把手可以自动复位的清洁机器人的车轴的连接结构示意图;
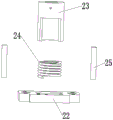
图4为本实用新型一种方向把手可以自动复位的清洁机器人的扭簧的连接结构爆炸图。
图中:1、车体;2、清洁装置;3、固定板;4、车轴;5、车立;6、车把;7、左手车把;8、调速车把;9、电配箱;10、触摸屏;11、把手;21、支撑柱;22、安装板;23、套筒;24、扭簧;25、限位柱;26、U形安装板;27、菱形轴承;28、联轴器;29、角位移传感器;30、角位移安装管;31、L形支架;32、人工驾驶线路板。
具体实施方式
为使本实用新型实现的技术手段、创作特征、达成目的与功效易于明白了解,下面结合具体实施方式,进一步阐述本实用新型。
在本实用新型的描述中,需要说明的是,术语“上”、“下”、“内”、“外”“前端”、“后端”、“两端”、“一端”、“另一端”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本实用新型和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本实用新型的限制。此外,术语“第一”、“第二”仅用于描述目的,而不能理解为指示或暗示相对重要性。
在本实用新型的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“设置有”、“连接”等,应做广义理解,例如“连接”,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以具体情况理解上述术语在本实用新型中的具体含义。
如图1-4所示,一种方向把手可以自动复位的清洁机器人,包括车体1,车体1下端固定安装有清洁装置2,车体1上端前部固定安装有固定板3,固定板3上端设置有车轴4,车轴4延伸至车体1内部,车轴4上端固定安装有车立5,车立5左端和右端均固定安装有车把6,左侧车把6左端固定安装有左手车把7,右侧车把6右端固定安装有调速车把8,调速车把8与车体1电性连接,车体1上端后部固定安装有电配箱9,电配箱9上端固定安装有触摸屏10,电配箱9上端固定安装有把手11,把手11位于触摸屏10后方。
固定板3下端固定安装有两个支撑柱21,两个支撑柱21呈左右对称分布,两个支撑柱21下端共同固定安装有安装板22,安装板22上端活动连接有套筒23,套筒23与车轴4固定连接,安装板22上端固定安装有两个限位柱25,两个限位柱25以套筒23为中心呈左右对称分布,套筒23内套接有扭簧24,扭簧24套接在车轴4外表面,扭簧24安装在套筒23里,套筒23通过螺丝与车轴4拧紧。
车轴4下端贯穿安装板22并固定安装有菱形轴承27,菱形轴承27下端固定安装有联轴器28,联轴器28下端固定安装有角位移传感器29,角位移传感器29与车轴4结构整体同心,角位移传感器29的旋转柱伸入联轴器28与联轴器28紧密连接,即车把6的旋转也会带动角位移传感器29的旋转柱转动从而将车身按照操作左右旋转。
安装板22下端前部固定安装有L形支架31,L形支架31右端固定安装有U形安装板26,U形安装板26内腔上壁与角位移传感器29上端固定连接,U形安装板26内腔下壁固定安装有人工驾驶线路板32,U形安装板26前端下部固定安装有角位移安装管30,角位移安装管30与U形安装板26为一体结构,人工驾驶线路板32为现有技术,人工驾驶线路板32是PCB线路板,它将调速车把8与角位移传感器29的数据整合后发到清洁机器人的驱动电机上,将人工驾驶模块与清洁机器人合为一体,数据同步,便于进行操作。
人工驾驶线路板32与角位移传感器29、车体1、调速车把8之间均电性连接,调速车把8为三挡带倒车调速车把,带有低速中速高速以及前进后退,可通过调节车把8上的切换按钮进行改变车的运动模式。
车轴4与车体1传动连接,车轴4转动带动车体1进行转向。
需要说明的是,本实用新型为一种方向把手可以自动复位的清洁机器人,通过设置车轴4、套筒23、扭簧24和限位柱25实现车把6的自动复位,人工驾驶时,转动车把11带动套筒23随着一起旋转,扭簧24也一起旋转,旋转到一定位置,扭簧24边由一侧限位柱25碰到另一侧限位柱25时,此时已到最大旋转角度,且由于扭簧24的特性,会有一个往回的拉力,所以松手后在扭簧24力的作用下,车把6整体回到初始位置,有效提高清洁机器人的反应速度,且方便操作人员操作本清洁机器人,通过设置人工驾驶线路板32、调速车把8和车体1实现清洁机器人的自动驾驶和人工驾驶自动切换,当需要切换到人工驾驶时,操作人员可通过调速车把8上的切换按钮即可切换驾驶模式,人工驾驶线路板32为人工驾驶模块的核心,人工驾驶线路板32是PCB线路板,它将调速车把8与角位移传感器29的数据整合后发到清洁机器人的驱动电机上,将人工驾驶模块与清洁机器人合为一体,数据同步,便于进行操作,本实用新型结构简单,实用性强,有利于清洁机器人的推广使用。
以上显示和描述了本实用新型的基本原理和主要特征和本实用新型的优点。本行业的技术人员应该了解,本实用新型不受上述实施例的限制,上述实施例和说明书中描述的只是说明本实用新型的原理,在不脱离本实用新型精神和范围的前提下,本实用新型还会有各种变化和改进,这些变化和改进都落入要求保护的本实用新型范围内。本实用新型要求保护范围由所附的权利要求书及其等效物界定。
Claims (6)
1.一种方向把手可以自动复位的清洁机器人,包括车体(1),其特征在于:所述车体(1)下端固定安装有清洁装置(2),所述车体(1)上端前部固定安装有固定板(3),所述固定板(3)上端设置有车轴(4),所述车轴(4)延伸至车体(1)内部,所述车轴(4)上端固定安装有车立(5),所述车立(5)左端和右端均固定安装有车把(6),左侧所述车把(6)左端固定安装有左手车把(7),右侧所述车把(6)右端固定安装有调速车把(8),所述调速车把(8)与车体(1)电性连接,所述车体(1)上端后部固定安装有电配箱(9),所述电配箱(9)上端固定安装有触摸屏(10),所述电配箱(9)上端固定安装有把手(11),所述把手(11)位于触摸屏(10)后方。
2.根据权利要求1所述的一种方向把手可以自动复位的清洁机器人,其特征在于:所述固定板(3)下端固定安装有两个支撑柱(21),两个所述支撑柱(21)呈左右对称分布,两个所述支撑柱(21)下端共同固定安装有安装板(22),所述安装板(22)上端活动连接有套筒(23),所述套筒(23)与车轴(4)固定连接,所述安装板(22)上端固定安装有两个限位柱(25),两个所述限位柱(25)以套筒(23)为中心呈左右对称分布,所述套筒(23)内套接有扭簧(24),所述扭簧(24)套接在车轴(4)外表面。
3.根据权利要求1所述的一种方向把手可以自动复位的清洁机器人,其特征在于:所述车轴(4)下端贯穿安装板(22)并固定安装有菱形轴承(27),所述菱形轴承(27)下端固定安装有联轴器(28),所述联轴器(28)下端固定安装有角位移传感器(29)。
4.根据权利要求2所述的一种方向把手可以自动复位的清洁机器人,其特征在于:所述安装板(22)下端前部固定安装有L形支架(31),所述L形支架(31)右端固定安装有U形安装板(26),所述U形安装板(26)内腔上壁与角位移传感器(29)上端固定连接,所述U形安装板(26)内腔下壁固定安装有人工驾驶线路板(32),所述U形安装板(26)前端下部固定安装有角位移安装管(30)。
5.根据权利要求4所述的一种方向把手可以自动复位的清洁机器人,其特征在于:所述人工驾驶线路板(32)与角位移传感器(29)、车体(1)、调速车把(8)之间均电性连接。
6.根据权利要求1所述的一种方向把手可以自动复位的清洁机器人,其特征在于:所述车轴(4)与车体(1)传动连接。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202120838296.XU CN214856440U (zh) | 2021-04-23 | 2021-04-23 | 一种方向把手可以自动复位的清洁机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202120838296.XU CN214856440U (zh) | 2021-04-23 | 2021-04-23 | 一种方向把手可以自动复位的清洁机器人 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN214856440U true CN214856440U (zh) | 2021-11-26 |
Family
ID=78948466
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202120838296.XU Active CN214856440U (zh) | 2021-04-23 | 2021-04-23 | 一种方向把手可以自动复位的清洁机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN214856440U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115336935A (zh) * | 2022-08-29 | 2022-11-15 | 坎德拉(深圳)科技创新有限公司 | 清洁机器人 |
-
2021
- 2021-04-23 CN CN202120838296.XU patent/CN214856440U/zh active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115336935A (zh) * | 2022-08-29 | 2022-11-15 | 坎德拉(深圳)科技创新有限公司 | 清洁机器人 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN219523947U (zh) | 一种多功能户外折叠拖车 | |
| CN113954757A (zh) | 一种中控屏多运动方式集成机构 | |
| CN108839765A (zh) | 一种用来清洁水面的机器人 | |
| CN214832278U (zh) | 新型蒸汽清洗机器人 | |
| CN201554995U (zh) | 一种可多方位遥控的电视支架 | |
| CN102795290A (zh) | 用于轻便车辆的转向装置 | |
| CN210542120U (zh) | 电动轮椅及可拆卸式动力轮 | |
| EP1069489A3 (en) | Vehicular input device capable of being adjusted its mounting posture to vehicle in conformity with physical constitution and form of operator | |
| CN218889601U (zh) | 一种清洁机器人操控装置及清洁机器人 | |
| CN206324933U (zh) | 一种可自动充电的智能电动轮椅车 | |
| CN213687108U (zh) | 一种恒温恒湿实验室设备加湿装置 | |
| CN213053429U (zh) | 一种微型焊接机器人 | |
| CN109137685B (zh) | 一种遥控式水泥抹光机行走装置 | |
| CN220599228U (zh) | 一种具有高度调节的市政工程预制构件辅助支撑板 | |
| CN221418392U (zh) | 转向组件和洗地机器人 | |
| CN219298806U (zh) | 一种设置助力装置的抹光机控制机构及驾驶型抹光机 | |
| CN222874714U (zh) | 一种pvc透明管加工装置 | |
| CN221991405U (zh) | 一种可视化机房图形图像输出装置 | |
| CN217074506U (zh) | 一种用于洗地车的eps转向机构 | |
| CN214057216U (zh) | 电磁铁万向驱动车轮 | |
| CN216886504U (zh) | 一种电动汽车的集成控制器 | |
| CN213277007U (zh) | 一种机器人教育套件 | |
| CN220685931U (zh) | 一种铲雪装置 | |
| CN219893349U (zh) | 一种便于拆装维护的楼宇对讲机 | |
| CN220421592U (zh) | 一种减速电机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |