EP0161962A1 - Système d'arme et missile pour la destruction structurale d'une cible aérienne au moyen d'une charge focalisée - Google Patents
Système d'arme et missile pour la destruction structurale d'une cible aérienne au moyen d'une charge focalisée Download PDFInfo
- Publication number
- EP0161962A1 EP0161962A1 EP85400715A EP85400715A EP0161962A1 EP 0161962 A1 EP0161962 A1 EP 0161962A1 EP 85400715 A EP85400715 A EP 85400715A EP 85400715 A EP85400715 A EP 85400715A EP 0161962 A1 EP0161962 A1 EP 0161962A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- missile
- target
- detection
- instant
- focused
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000001514 detection method Methods 0.000 claims abstract description 39
- 230000006378 damage Effects 0.000 claims abstract description 13
- 238000004880 explosion Methods 0.000 claims description 24
- 238000005259 measurement Methods 0.000 claims description 13
- 239000012634 fragment Substances 0.000 claims description 10
- 230000001934 delay Effects 0.000 claims description 6
- 230000007123 defense Effects 0.000 description 13
- 238000010586 diagram Methods 0.000 description 9
- 238000010304 firing Methods 0.000 description 7
- 238000010276 construction Methods 0.000 description 5
- 235000021183 entrée Nutrition 0.000 description 5
- 238000013475 authorization Methods 0.000 description 4
- 230000000694 effects Effects 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 239000007921 spray Substances 0.000 description 2
- 241000897276 Termes Species 0.000 description 1
- 230000001133 acceleration Effects 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 230000001627 detrimental effect Effects 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 239000002360 explosive Substances 0.000 description 1
- 239000002828 fuel tank Substances 0.000 description 1
- PCHJSUWPFVWCPO-UHFFFAOYSA-N gold Chemical compound [Au] PCHJSUWPFVWCPO-UHFFFAOYSA-N 0.000 description 1
- 239000010931 gold Substances 0.000 description 1
- 229910052737 gold Inorganic materials 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F42—AMMUNITION; BLASTING
- F42C—AMMUNITION FUZES; ARMING OR SAFETY MEANS THEREFOR
- F42C13/00—Proximity fuzes; Fuzes for remote detonation
Definitions
- the present invention relates to a weapon system intended for the structural destruction of an aerial target by means of a focused charge and comprising a missile carrying said focused charge.
- Such structural destruction allows the use of small missiles carrying only a small or medium charge (of the order of three to four times lower than that required by the first two effects mentioned above) and having great maneuverability, for example obtained by force control, that is to say using lateral nozzles whose line of action passes at least approximately through the center of gravity of the carrier missile.
- Structural destruction would therefore seem to constitute the most effective method vis-à-vis fast targets with great maneuverability.
- it is not used in practice, because it requires, for the interception to be successful, that the impact area of the focused burst of shrapnel corresponds to a vulnerable area of the target. So far, it does not seem that we have managed to control the impact zone, on a target, of the fragments of a focused spray.
- the object of the present invention is to remedy this drawback.
- the object of the present invention relates to a weapon system making it possible to send the shards of a focused charge into a zone of the target, specified in advance and chosen for its vulnerability.
- a vulnerable zone corresponds, for example, to the part of the fuselage which is between the wing and the tail.
- the weapon system intended for the structural destruction of a target by means of a controlled focused charge and comprising a missile carrying said focused charge and provided with first means capable of providing the value the speed Ve of said missile, second means capable of providing the value the relative speed V R of the target with respect to said missile, third means capable of providing the angle D between the longitudinal axis of the missile and said relative speed, as well as fourth proximity detection means capable of indicating the instant of detection of an end of said target, is remarkable in that it comprises calculation means which are mounted on board said missile and which, from values of the speed of the missile and of said relative target-missile speed, as well as from said angle between the longitudinal axis of the missile and said relative speed, calculate at an instant close to said instant d e detection of a duration, which they count down from said instant of detection of one end of the target and at the end of which they control said focused charge.
- the explosion of the focused charge is controlled, from said instant of detection of one end of the target, with a delay time which is calculated as a function of the real parameters of the interception of the target by the missile and which, in reality, corresponds to a predetermined length of said target from its end detected by said fourth means.
- the fragments of the focused charge can reach the predetermined region of said target in order to achieve structural destruction of the latter.
- this calculated duration is zero or negative, the firing will be carried out immediately.
- the known missiles are generally provided with a charge trigger system actuated with a certain delay, after the detection of the target; however, in this case, this delay is foreseen by construction or possibly introduced during the launching of the missile, taking into account the supposed speed of the target and the type of attack carried out by the missile on the target (attack from the front or from the rear).
- the delay in the explosion of the focused charge is determined according to the circumstances of the interception, in order to optimize the effects of said charge and to obtain the structural destruction of the target.
- said first, second and third means are provided to be able to supply their information continuously and then said calculation means calculate said duration continuously to supply a series of values, then, from said detection instant provided by said fourth means, count down the last value of this duration available before said instant of detection.
- said calculation means possibly correct the duration T of the value To of the inherent delays to provide a firing signal at the expiration of the duration T 1 .
- the system according to the invention includes means capable of indicating this constant.
- Such means may be display means actuated manually when the missile is launched.
- they consist of automatic means for recognizing the target, either carried by the missile itself, or arranged at a fixed station.
- these automatic recognition means are advantageously linked to the missile launch and remote control station, which transmits to it by electromagnetic waves the value of lo of the target to be destroyed, together with the other information. usual.
- the additional delay time t proportional to the inverse of the square root of the relative speed V R is chosen and this additional delay time is calculated by said calculation means.
- Said calculation means can be composed of a first circuit controlling the measurements of the various parameters and carrying out the necessary calculations, a second circuit determining the instant from which the explosion delay time can be used and a third circuit allowing the exploitation of this delay time.
- Such calculation means can be constituted, at least in part, by a microprocessor.
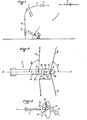
- the figure is a general schematic view illustrating the implementation of the air defense weapon system according to the invention.
- FIG. 2 schematically shows an air defense missile according to the invention.
- Figure 3 is a schematic view showing two parameters involved in the interception of a target by the missile according to the invention.
- FIG. 4 is a diagram representing the interception of a target by the missile according to the invention, in the case where this interception is carried out from the front of the target and where the target and the missile according to the invention are found in the same plane.
- Figure 5 is a speed diagram for the diagram in Figure 4.
- FIG. 6 is a diagram representing the interception of a target by the missile according to the invention, in the case where this interception is carried out from the rear of the target and where the target and the missile according to the invention are found in the same plane.
- Figure 7 is a speed diagram for the diagram in Figure 6.
- FIG. 8 gives the block diagram of the calculation means of the system according to the invention, on board the missile.
- the weapon system according to the invention shown in FIG. 1 and intended for air defense, comprises a detection and guidance device 1, arranged on the ground, as well as a set of air defense missiles 2.
- a detection and guidance device 1 arranged on the ground, as well as a set of air defense missiles 2.
- an air enemy 3 missile, plane, helicopter, etc.
- the device 1 determines using the computer and the radar that it includes the opportunity and the conditions for an interception of the enemy 3.
- each air defense missile 2 comprises electronic guide means 4 capable of cooperating with the device 1 and a seeker 5 provided with an inertial unit 5 '. Also, initially, a missile 2 follows a launch trajectory entirely determined by the cooperation of the device 1 and on-board guidance means 4. Then, again thanks to this cooperation, the device 1 directs the missile 2 towards the target 3 by making it follow a trajectory 7. Finally, when the missile 2 is sufficiently well oriented, its guidance towards the target 3 is taken care of by its seeker 5.
- FIG. 1 we have illustrated the case where the missile 2 goes against the target 3 to attack it from the front, which corresponds to the diagrams of FIGS. 4 and 5. It goes without saying that missile 2 can also attack target 3 from the rear, chasing and catching it, as shown in the diagrams in Figures 6 and 7.
- the object of the invention is to control the explosion of the focused charge 10 at an instant following the detection of the target 3 by the proximity rocket 8, such as the bursts of said charge 10 reach a structurally fragile region of said target, in order to cut the latter in two.
- the front and middle parts of an attacking machine 3 are structurally resistant because they include navigation and measuring devices, fuel tanks, military load, etc., so that, in order to obtain structural destruction of said machine 3, it is preferable to project the fragments of the load 10 into a zone 14 of the rear part thereof (see FIGS. 4 and 6).
- the object of the invention is to determine a time T of delay in the explosion of the charge 10, after the detection of the target 3 by the proximity rocket 8, such that the fragments of said focused charge 10 can reach zone 14, located at a distance 1 from the first point 15 of the target 3 detected by the front 9 of said proximity rocket 8.
- the explosion of the charge 10 after firing by electronics 13 is not instantaneous and that, moreover, there is a delay in the detection of a target 3 by the proximity rocket 8; consequently, the delay time T to the explosion must be corrected by a time To, known for a charge 10 and a proximity rocket 8 given and corresponding to the explosion delays after firing and detection by the rocket proximity 8.
- Condition (1) is easy to achieve by construction, since it involves only parameters available to the manufacturer of missile 2. If this condition (1) is met, the delay time T is given by the formula that is to say if it is an attack from the front (see Figures 4 and 5), or by the formula: that is to say if it is a rear attack (see Figures 6 and 7).
- condition (1) is respected and if the time T has been chosen according to the appropriate relation (2 1 ) or (2 2 ), the zone 14 reached by the splinters will be defined from point 15, by the relationship :
- FIGS. 4 and 7 a front interception and a rear interception have been shown diagrammatically, and it can be seen there that at the moment of the explosion of the localized charge 10, the center 0 thereof is found. at 0 'so that the localized flakes 11 can reach the predetermined area 14.
- FIG. 8 an exemplary embodiment of the electronics 13 is shown for controlling the focused load 10.
- This device 13 consists of a measurement and calculation circuit 16 and two up-down counters 17 and 18 , as well as two clocks 19 and 20 emitting pulses at respective rates ci and c2.
- Circuit 16 controls the measurements and performs the calculations.
- the up-down counter 17 determines the instant from which the explosion delay time can be used, while the up-down counter 18 allows this delay to be used.
- the measurement authorization signal (input 23) is initialized at the time of launch or when the seeker 5 is sought.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Aiming, Guidance, Guns With A Light Source, Armor, Camouflage, And Targets (AREA)
- Radar Systems Or Details Thereof (AREA)
- Piezo-Electric Or Mechanical Vibrators, Or Delay Or Filter Circuits (AREA)
Abstract
Description
- La présente invention concerne un sytème d'arme destiné à la destruction structurale d'une cible aérienne au moyen d'une charge focalisée et comportant un missile porteur de ladite charge focalisée.
- On sait que la destruction d'une cible aérienne, telle qu'un missile d'attaque, par impact direct d'un missile de défense est très improbable, quelle que soit la sophistication du système de guidage dudit missile de défense. Aussi, actuellement, les deux méthodes principales grâce auxquelles un missile de défense peut, au moyen d'une charge militaire classique, détruire une telle cible aérienne, mettent en oeuvre :
- - soit l'effet de souffle de l'explosion de ladite charge si celle-ci est importante et si la cible se trouve à proximité immédiate ;
- - soit la projection, grâce à une charge importante, d'une gerbe d'éclats, largement ouverte, dans des zones sensibles de la cible.
- Ces deux méthodes classiques présentent l'inconvénient de nécessiter une charge militaire importante, de sorte que les missiles de défense qu'elles mettent en oeuvre présentent une masse relativement importante nuisant à leur manoeuvrabilité. Ceci est d'autant plus préjudiciable que les missiles d'attaque peuvent présenter une grande manoeuvrabilité et qu'il est donc souhaitable que la manoeuvrabilité d'un missile de défense soit aussi grande que possible pour permettre l'interception d'un missile d'attaque fortement manoeuvrant.
- Pour remédier à cet inconvénient des méthodes d'interception classique, on a déjà pensé à projeter, à partir du missile de défense et au moyen d'une charge relativement faible, une gerbe d'éclats focalisée dans une zone fragile de ladite cible se trouvant à proximité immédiate dudit missile de défense, afin d'obtenir la destruction structurale de ladite cible, c'est-à-dire son sectionnement en deux tronçons distincts. Une telle destruction structurale d'une cible nécessite qu'un nombre d'éclats suffisant atteignent ensemble une zone de faible surface de la cible et que la charge utilisée soit focalisée, c'est-à-dire qu'elle projette, lors de l'explosion, des éclats dont les trajectoires forment un angle sensiblement constant avec l'axe du missile.
- Une telle destruction structurale permet l'utilisation de missiles de faibles dimensions n'emportant qu'une charge faible ou moyenne (de l'ordre de trois à quatre fois plus faible que celle nécessitée par les deux premiers effets cités ci-dessus) et présentant une grande manoeuvrabilité, par exemple obtenue au moyen d'un pilotage en force, c'est-à-dire à l'aide de tuyères latérales dont la ligne d'action passe au moins approximativement par le centre de gravité du missile porteur.
- La destruction struturale paraîtrait donc constituer la méthode la plus efficace vis-à-vis des cibles rapides et à grande manoeuvrabilité. Cependant, elle n'est pas utilisée en pratique, car elle nécessite, pour que l'interception soit réussie, que la zone d'impact de la gerbe d'éclats focalisée corresponde à une zone vulnérable de la cible. Il ne semble pas, jusqu'à présent, que l'on ait réussi à maîtriser la zone d'impact, sur une cible, des éclats d'une gerbe focalisée.
- La présente invention a pour objet de remédier à cet inconvénient.
- L'objet de la présente invention concerne un sytème d'arme permettant d'envoyer les éclats d'une charge focalisée dans une zone de la cible, spécifiée à l'avance et choisie pour sa vulnérabilité. Pour une cible aérienne une telle zone vulnérable correspond par exemple à la partie du fuselage qui se trouve entre la voilure et l'empennage.
- A cette fin, selon l'invention, le système d'arme destiné à la destruction structurale d'une cible au moyen d'une charge focalisée commandée et comportant un missile porteur de ladite charge focalisée et pourvu de premiers moyens susceptibles de fournir la valeur de la vitesse Ve dudit missile, de seconds moyens susceptibles de fournir la valeur la vitesse relative VR de la cible par rapport audit missile, de troisièmes moyens susceptibles de fournir l'angle D entre l'axe longitudinal du missile et ladite vitesse relative, ainsi que de quatrièmes moyens de détection de proximité susceptibles d'indiquer l'instant de détection d'une extrémité de ladite cible, est remarquable en ce qu'il comporte des moyens de calcul qui sont montés à bord dudit missile et qui, à partir des valeurs de la vitesse du missile et de ladite vitesse relative cible-missile, ainsi qu'à partir dudit angle entre l'axe longitudinal du missile et ladite vitesse relative, calculent à un instant proche dudit instant de détection une durée, qu'ils décomptent à partir dudit instant de détection d'une extrémité de la cible et au bout de laquelles ils commandent ladite charge focalisée.
- On voit ainsi que, selon l'invention, l'explosion de la charge focalisée est commandée, à partir dudit instant de détection d'une extrémité de la cible, avec un temps de retard qui est calculé en fonction des paramètres réels de l'interception de la cible par le missile et qui, en réalité, correspond à une longueur prédéterminée de ladite cible à partir de son extrémité détectée par lesdits quatrièmes moyens.
- De la sorte, les éclats de la charge focalisée peuvent atteindre la région prédéterminée de ladite cible en vue de réussir la destruction structurale de cette dernière. Dans le cas où cette durée calculée serait nulle ou négative, la mise à feu serait effectuée immédiatement.
- On remarquera que les missiles connus sont généralement pourvus d'un système de déclenchement de la charge actionné avec un certain retard, après la détection de la cible ; cependant, dans ce cas, ce retard est prévu par construction ou éventuellement introduit lors du lancement du missile, compte-tenu de la vitesse supposée de la cible et du type d'attaque effectué par le missile sur la cible (attaque par l'avant ou par l'arrière). En revanche, selon l'invention, le retard à l'explosion de la charge focalisée est déterminé en fonction des circonstances de l'interception, afin d'optimiser les effets de ladite charge et d'obtenir la destruction structurale de la cible.
- De préférence, lesdits premiers, seconds et troisièmes moyens sont prévus pour pouvoir fournir leurs informations en continu et alors lesdits moyens de calcul calculent ladite durée en continu pour en fournir une suite de valeurs, puis, à partir dudit instant de détection fourni par lesdits quatrièmes moyens, décomptent la dernière valeur de cette durée disponible avant ledit instant de détection. De façon connue, des retards connus et inhérents au système interviennent entre la mise à feu et l'explosion de la charge focalisée, ainsi que dans la détection de la cible par les quatrièmes moyens. Si la totalité de ces retards de construction connus est égale à To, lesdits moyens de calcul calculent et décomptent une durée T1 = T - To, pour tenir compte de ces retards et permettre l'explosion au bout du temps T, déterminé pour que les éclats de la gerbe focalisée atteignent une zone désirée de la cible.
- Dans un mode de réalisation avantageux du système selon l'invention, lesdits moyens de calcul calculent la durée T à partir des formules suivantes :
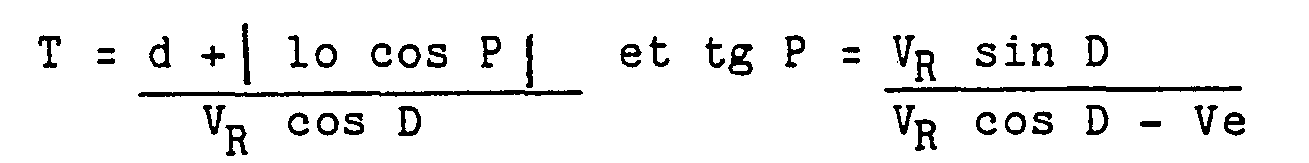
- T = durée décomptée à partir de l'instant de détection d'une extrémité de la cible par lesdits quatrièmes moyens et au bout de laquelle l'explosion de la charge focalisée est désirée pour que ses éclats atteignent une partie vulnérable prédéterminée de ladite cible ;
- d = distance séparant, le long de l'axe X-X du missile, le centre F des quatrièmes moyens de détection de proximité du centre 0 de la charge focalisée ;
- lo = constante, homogène à une longueur, caractéristique de la cible à détruire ;
- Ve = vitesse du missile ;
- Va = vitesse relative de la cible par rapport au missile ;
- D = angle entre l'axe du missile et VR.
- Ensuite, lesdits moyens de calcul corrigent éventuellement la durée T de la valeur To des retards inhérents pour fournir un signal de mise à feu à l'expiration de la durée T1.
- Afin de pouvoir fournir aux moyens de calcul la constante lo, le système selon l'invention comporte des moyens susceptibles d'indiquer cette constante. De tels moyens peuvent être des moyens d'affichage actionnés manuellement au moment du lancement du missile. De préférence, ils sont constitués de moyens automatiques de reconnaissance de la cible, soit portés par le missile lui-même, soit disposés à poste fixe. Dans ce dernier cas, ces moyens automatiques de reconnaissance sont avantageusement liés à la station de lancement et de téléguidage du missile, qui transmet à celui-ci par ondes électromagnétiques la valeur de lo de la cible à détruire, en même temps que les autres informations habituelles.
- On remarquera qu'à des instants très proches de l'interception, c'est-à-dire lorsque le missile et la cible passent par la même verticale, la vitesse relative VR et l'angle D entre l'axe du missile et cette vitesse relative VR subissent des variations rapides et non significatives : VR passe par une valeur nulle et D passe par 90°. Ainsi, pour que le retard à l'explosion calculé T1 ait une signification, il est nécessaire que les mesures de Ve, VR et D aient été effectuées un certain temps avant l'interception, ce temps devant être ni trop grand, ni trop petit pour que VR et D représentent sensiblement les valeurs réelles malgré les accélérations du missile et de la cible.
- Il résulte de cette mesure anticipée qu'il est nécessaire que lesdits moyens de calcul élaborent un temps de retard supplémentaire t, qui est décompté à partir de l'instant des mesures Ve, VR et D, et dont l'expiration permet le début du décomptage du retard T1 à la mise à feu, dès que les moyens de détection de proximité ont détecté la cible.
- En pratique, on mesure Ve, VR et D et on effectue les calculs nécessaires à une cadence commandée par le temps t et on élabore un retard Ti, périodiquement renouvelé, qui sera utilisé après détection de la cible par les moyens de détection de proximité, pour déclencher la charge à l'instant optimal.
- De préférence, on choisit le temps de retard supplémentaire t proportionnel à l'inverse de la racine carrée de la vitesse relative VR et ce temps de retard supplémentaire est calculé par lesdits moyens de calcul.
- Lesdits moyens de calcul peuvent être composés d'un premier circuit commandant les mesures des différents paramètres et effectuant les calculs nécessaires, d'un second circuit déterminant l'instant à partir duquel la durée de retard à l'explosion est exploitable et un troisième circuit permettant l'exploitation de cette durée de retard. De tels moyens de calcul peuvent être constitués, au moins en partie, par un microprocesseur.
- Les figures du dessin annexé feront bien comprendre comment l'invention peut être réalisée. Sur ces figures, des références identiques désignent des éléments semblables.
- La figure est une vue schématique générale illustrant la mise en oeuvre du système d'arme de défense aérienne selon l'invention.
- La figure 2 montre schématiquement un missile de défense aérienne selon l'invention.
- La figure 3 est une vue schématique montrant deux paramètres intervenant dans l'interception d'une cible par le missile selon l'invention.
- La figure 4 est un schéma représentant l'interception d'une cible par le missile selon l'invention, dans le cas où cette interception est effectuée par l'avant de la cible et où la cible et le missile selon l'invention se trouvent dans un même plan.
- La figure 5 est un diagramme de vitesses pour le schéma de la figure 4.
- La figure 6 est un schéma représentant l'interception d'une cible par le missile selon l'invention, dans le cas où cette interception est effectuée par l'arrière de la cible et où la cible et le missile selon l'invention se trouvent dans un même plan.
- La figure 7 est un diagramme de vitesses pour le schéma de la figure 6.
- La figure 8 donne le schéma synoptique des moyens de calcul du système selon l'invention, embarqués à bord du missile.
- Le système d'arme selon l'invention, montré par la figure 1 et destiné à la défense aérienne, comporte un dispositif de détection et de guidage 1, agencé au sol, ainsi qu'un ensemble de missiles de défense aérienne 2. Lorsqu'un ennemi aérien 3 (missile, avion, hélicoptère, etc...) est détecté par le dispositif 1, celui-ci détermine à l'aide du calculateur et du radar qu'il comporte l'opportunité et les conditions d'une interception de l'ennemi 3.
- Si l'interception est décidée, le dispositif 1 procède au lancement d'un missile 2 contre l'ennemi 3, qui devient alors la cible à abattre. Comme le montre schématiquement la figure 2, chaque missile 2 de défense aérienne comporte des moyens électroniques de guidage 4 susceptibles de coopérer avec le dispositif 1 et un autodirecteur 5 pourvu d'une centrale inertielle 5'. Aussi, dans un premier temps, un missile 2 suit une trajectoire de lancement entièrement déterminée par la coopération du dispositif 1 et des moyens de guidage embarqués 4. Ensuite, toujours grâce à cette coopération, le dispositif 1 dirige le missile 2 vers la cible 3 en lui faisant suivre une trajectoire 7. Enfin, lorsque le missile 2est suffisamment bien orienté, son guidage vers la cible 3 est pris en charge par son autodirecteur 5.
- On remarquera que, sur la figure 1, on a illustré le cas où le missile 2 va à la rencontre de la cible 3 pour l'attaquer par l'avant, ce qui correspond aux schémas des figures 4 et 5. Il va de soi que le missile 2 peut également attaquer la cible 3 par l'arrière, en la poursuivant et en la rattrapant, comme cela est figuré par les schémas des figures 6 et 7.
- Chaque missile 2 comporte :
- - une fusée de proximité 8 dont le front de détection 9 est voisin d'une surface conique concave d'axe confondu avec l'axe longitudinal X-X dudit missile 2 et d'angle au sommet A ;
- - une charge militaire focalisée 10 susceptible de projeter des éclats selon une surface de révolution d'axe confondu avec l'axe longitudinal X-X du missile et d'angle B ;
- - des codeurs angulaires 12 disposés sur le bâti de l'autodirecteur 5 ; et
- - une électronique 13 pour la commande de la charge focalisée 10.
- L'objet de l'invention, comme il a été précisé ci-dessus, est de commander l'explosion de la charge focalisée 10 à un instant suivant la détection de la cible 3 par la fusée de proximité 8, tel que les éclats de ladite charge 10 atteignent une région structuralement fragile de ladite cible, afin de couper celle-ci en deux. En général, les parties avant et médiane d'un engin assaillant 3 sont structuralement résistantes car comportant les appareils de navigation et de mesure, les réservoirs de carburant, la charge militaire, etc..., de sorte que, pour obtenir la destruction structurale dudit engin 3, il est préférable de projeter les éclats de la charge 10 dans une zone 14 de la partie arrière de celui-ci (voir les figures 4 et 6). Ainsi, l'objet de l'invention est de déterminer un temps T de retard à l'explosion de la charge 10, après la détection de la cible 3 par la fusée de proximité 8, tel que les éclats de ladite charge focalisée 10 puissent atteindre la zone 14, disposée à une distance 1 du premier point 15 de la cible 3 détectée par le front 9 de ladite fusée de proximité 8.
- On remarquera que l'explosion de la charge 10 après la mise à feu par électronique 13 n'est pas instantanée et que, de plus, il existe un retard à la détection d'une cible 3 par la fusée de proximité 8 ; par suite, le temps de retard T à l'explosion doit être corrigé d'un temps To, connu pour une charge 10 et une fusée de proximité 8 données et correspondant aux retards d'explosion après mise à feu et de détection par la fusée de proximité 8.
- En réalité, l'instant de commande de mise à feu doit intervenir avec un temps de retard :
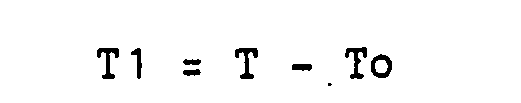
- Si l'on cherche à déterminer mathématiquement la distance 1 entre le premier point détecté 15 et la zone 14, on doit faire intervenir au moins les paramètres suivants :
- - la vitesse Ve du missile de défense aérienne 2 ;
- - la vitesse VB de la cible 3 ;
- - l'angle P de la présentation de la cible 3 par rapport au missile 2, c'est-à-dire l'angle entre la direction de la vitesse Ve et celle de la vitesse VB (voir les figures 5 et 7) ;
- - le temps T de retard à l'explosion de la charge focalisée 10 après détection du point 15 de la cible 3 par le front 9 de la fusée de proximité 8 ;
- - la vitesse Vi des éclats de la charge focalisée 10, projetés selon la surface de révolution 11 ;
- - l'angle B de la surface de révolution 11 par rapport à l'axe X-X du missile 2 ;
- - l'angle A du front de détection 9 de la fusée de proximité 8, par rapport à l'axe X-X du missile 2 ;
- - la distance 1 le long de l'axe X-X du missile 2, entre le centre F de la fusée de proximité 8 et le centre 0 de la charge focalisée 10 ;
- - la position axiale h du point 15 de la cible 3 détecté par la fusée de proximité 8, par rapport à l'axe X-X du missile 2 ; et
- - l'angle a définissant la position angulaire dudit point 15 par exemple par rapport à la direction H-H perpendiculaire commune à Ve et VB (sur les figures 4 et 5, a = 90°).
- Il va de soi que la connaissance à l'instant de la détection du point 15 par le front 9 de tous les paramètres ci-dessus, sauf T, permet de calculer T pour que 1 ait une valeur donnée à l'avance. Il est donc possible théoriquement d'atteindre une zone 14 déterminée à l'avance, du moins dans le cas où le calcul de Tl donne un résultat positif. Cependant, en pratique, un tel calcul de T n'est pas possible, car, quoique certains paramètres, tels que Vi, A, B et d, soient connus par construction et que d'autres, tels que Ve, VB et P, puissent être mesurés sur le missile 2 à des instants proches de l'interception, il subsiste une grande indétermination due à la méconnaissance de h et a.
- La présente invention permet de contourner cette difficulté. En effet, la demanderesse a démontré en étudiant la grandeur 1, fonction des dix paramètres précédents, que celle-ci pouvait s'écrire sous la forme d'une somme de trois termes

- - lo est une constante, ayant la dimension d'une longueur et indépendante des paramètres Ve, VB et P ; lo est attachée à chaque type de cible 3 et caractéristique de celle-ci. Le dispositif de détection et de guidage 1, qui effectue une reconnaissance d'image au moins partielle de la cible 3, connait le type de celle-ci et peut donc adresser à l'électronique 13 du missile 2, la valeur lo appropriée à la cible 3 en cours d'interception. Les différentes valeurs lo correspondent respectivement aux différents types de cibles possibles sont de préférence prédéterminées et stockées dans le dispositif 1. A chaque type de cible 3 peut être associée une valeur de lo pour une attaque par l'avant et une autre valeur lo pour une attaque par l'arrière. Eventuellement, le missile 2 peut comporter les moyens pour détecter le type de la cible 3 et déterminer la valeur à adopter pour la constante lo ;
- - D11 ± VB.te, terme dans lequel te est le temps mis par les éclats de la charge focalisée 10 pour atteindre la zone 14 de la cible 3. Le signe + est utilisé pour une attaque par l'avant et le signe - pour une attaque par l'arrière. Le dispositif de détection et de guidage 1 connaît le type d'attaque (par l'avant ou par l'arrière) que va effectuer le missile 2 sur la cible 3 et il est donc à même de communiquer à l'électronique 13 le signe approprié. On remarquera que te est une fonction implicite de h, a et T ; et
- - D12 est une variation de longueur due aux paramètres h et a.
- La condition pour que 1 puisse être considérée comme la somme des termes lo, D11 et D12 est alors la suivante :

- La condition (1) est facile à réaliser par construction, puisque ne faisant intervenir que des paramètres à la disposition du constructeur du missile 2. Si cette condition (1) est respectée, le temps de retard T est donné par la formule


- De plus, la demanderesse a montré que si la relation (1) était vérifiée au moins avec une bonne approximation, le terme D12 restait petit devant lo et D11, au moins dans une gamme étendue des paramètres Ve, VB et P et pouvait donc être négligé.
- Ainsi, si la condition (1) est respectée et si l'on a choisi le temps T selon la relation (21) ou (22) appropriée, la zone 14 atteinte par les éclats sera définie à partir du point 15, par la relation :

- Par suite, si en fonction du diamètre de la zone couverte par la fusée de proximité 8 et de considérations d'efficacité de destruction structurale, on choisit un temps maximal tm de parcours des éclats de la charge focalisée 10, on obtient une grande probabilité de toucher la cible 3 en une zone délimitée entre lo et lo t VB.tM
- On remarquera que le calcul de T peut être facilement effectué à bord du missile 2. En effet, comme le montrent les figures 5 et 7, on a :


- Par suite, on peut écrire :


- Le temps T dépend donc uniquement des trois variables VR, Ve et D, puisque d et lo sont fixées soit par construction (d), soit par prédétermination (lo). Or :
- - VR est disponible de l'autodirecteur 5, qui comporte par exemple un radar à effet Doppler. La vitesse relative VR est une donnée toujours présente à bord d'un missile (2), car nécessaire à l'élaboration du guidage en navigation proportionnelle au moyen de l'autodirecteur 5 ;
- - Ve peut être connue de plusieurs façons différentes, par exemple à partir de la centrale inertielle 5' de l'autodirecteur (5) du missile 2 ou à partir d'accéléromètres ; elle pourrait également être tabulée en fonction du temps de parcours effectué par ledit missile 2 ;
- - l'angle D est donné par les codeurs angulaires 12 disposés sur le bâti de l'autodirecteur 5 ; de tels codeurs sont généralement prévus sur le missile 2, à cause de la nécessité d'orienter préalablement celui-ci (trajectoire 7) avant que la cible 3 puisse être accrochée par l'autodirecteur 5.
- Sur les figures 4 et 7, on a représenté schématiquement une interception avant et une interception arrière et l'on peut y voir qu'à l'instant de l'explosion de la charge localisée 10, le centre 0 de celle-ci se trouve en 0' de façon que les éclats localisés 11 puissent atteindre la zone prédéterminée 14.
- Sur la figure 8, on a représenté un exemple de réalisation de l'électronique 13 pour la commande de la charge focalisée 10. Ce dispositif 13 est constitué d'un circuit de mesure et de calcul 16 et de deux compteurs-décompteurs 17 et 18, ainsi que de deux horloges 19 et 20 émettant des impulsions à des cadences respectives ci et c2.
- Le circuit 16 commande les mesures et effectue les calculs. Le compteur-décompteur 17 détermine l'instant à partir duquel le temps de retard à l'explosion est exploitable, tandis que le compteur-décompteur 18 permet l'exploitation de ce retard.
- Le circuit 16 comporte trois entrées 21, 22 et 23 respectivement reliées à l'autodirecteur 5, à l'horloge 19 et au compteur-décompteur 17, ainsi qu'une entrée 24 et une sortie 25 reliées aux capteurs 5, 5', 12 et trois entrées 26, 27 et 28, respectivement pour les paramètres lo, d et To. Il est mis en oeuvre lorsque les conditions suivantes sont réunies :
- - sur l'entrée 21, l'autodirecteur 5 applique un signal indiquant qu'il fonctionne et qu'il a accroché la cible 3 ;
- - sur l'entrée 22, une impulsion de l'horloge 19 est présente ;
- - le circuit 17 adresse une autorisation de mesure sur l'entrée 23 ;
- Le circuit 16 provoque alors successivement :
- - la lecture de Ve, VR et D sur les capteurs 5, 5' et 12 par l'entrée 24 ;
- - le calcul du temps,de retard T1 à la mise à feu et du temps de retard supplémentaire t ;
- - le chargement du compteur-décompteur 17 par le temps de retard t ;
- - l'autorisation de décrémenter ce compteur-décompteur 17 ;
- - la mise en mémoire du temps de retard T1.
- Le compteur-décompteur 17 est initialisé au nombre d'impulsions N1 =

- - initialisation du compteur-décompteur 18 (liaison 30) ;
- - chargement de Tl dans le compteur-décompteur 18 ;
- - autorisation de mesure sur l'entrée 23, pour débloquer le circuit 16.
- Le compteur-décompteur 18 est initialisé par le compteur-décompteur 17 à un nombre d'impulsions N2 =
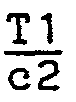
- Le signal d'autorisation de mesure (entrée 23) est initialisé au moment du lancement ou lors de la mise en recherche de l'autodirecteur 5.
- On remarquera que ce système permet de conserver la dernière valeur de T connue si l'autodirecteur 5 perd la cible 3. Si le calcul de T conduit à un nombre négatif, le retard à l'explosion est alors nul après détection de la cible 3 par la fusée de proximité 8.
Claims (9)

Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT85400715T ATE36066T1 (de) | 1984-04-13 | 1985-04-10 | Waffensystem und rakete zur zerstoerung der struktur eines luftzieles mittels einer konzentrierten ladung. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR8405913A FR2563000B1 (fr) | 1984-04-13 | 1984-04-13 | Systeme d'arme et missile pour la destruction structurale d'une cible aerienne au moyen d'une charge focalisee |
| FR8405913 | 1984-04-13 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0161962A1 true EP0161962A1 (fr) | 1985-11-21 |
| EP0161962B1 EP0161962B1 (fr) | 1988-07-27 |
Family
ID=9303170
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP85400715A Expired EP0161962B1 (fr) | 1984-04-13 | 1985-04-10 | Système d'arme et missile pour la destruction structurale d'une cible aérienne au moyen d'une charge focalisée |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US4625647A (fr) |
| EP (1) | EP0161962B1 (fr) |
| JP (1) | JPH0785000B2 (fr) |
| AT (1) | ATE36066T1 (fr) |
| AU (1) | AU570778B2 (fr) |
| DE (1) | DE3564030D1 (fr) |
| FR (1) | FR2563000B1 (fr) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0309734A1 (fr) * | 1987-09-29 | 1989-04-05 | Werkzeugmaschinenfabrik Oerlikon-Bührle AG | Méthode pour l'allumage d'un projectile dans la proximité d'une cible |
| DE3617487C1 (en) * | 1986-05-24 | 1990-03-01 | Messerschmitt Boelkow Blohm | Warhead detonator for guided missile - compares radius vector valve with threshold signal as target is approached |
| EP0547391A1 (fr) * | 1991-12-18 | 1993-06-23 | Oerlikon Contraves AG | Procédé pour élever la probabilité de succès pour une défence anti-aérienne utilisant des projectiles à dispersion télé-commandée |
| EP0937960A1 (fr) * | 1998-02-20 | 1999-08-25 | Tda Armements S.A.S. | Procédé de calcul de l'instant de mise à feu d'une charge d'un mobile |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4972775A (en) * | 1989-12-18 | 1990-11-27 | General Electric Company | Electrostatic passive proximity fuzing system |
| SE508651C2 (sv) * | 1995-10-05 | 1998-10-26 | Bofors Ab | För eldrörsvapen avsedd granat |
| US6279478B1 (en) | 1998-03-27 | 2001-08-28 | Hayden N. Ringer | Imaging-infrared skewed-cone fuze |
| US6298787B1 (en) | 1999-10-05 | 2001-10-09 | Southwest Research Institute | Non-lethal kinetic energy weapon system and method |
| US7827900B2 (en) * | 2004-10-07 | 2010-11-09 | Innovative Survivability Technologies, Inc. | Explosive round countermeasure system |
| US9849785B1 (en) * | 2012-12-10 | 2017-12-26 | The United States Of America, As Represented By The Secretary Of The Navy | Method and apparatus for state space trajectory control of uncertain dynamical systems |
| CN103837868B (zh) * | 2013-12-12 | 2016-05-25 | 江南机电设计研究所 | 一种侧向探测天线引信信号处理装置及其方法 |
| KR102063293B1 (ko) * | 2018-11-12 | 2020-01-07 | 국방과학연구소 | 파편화 가능한 직격 방식의 요격 미사일 |
| CN110645843B (zh) * | 2019-08-16 | 2020-08-14 | 北京理工大学 | 针对高速机动目标的高动态补偿制导控制系统及方法 |
| CN114763980A (zh) * | 2020-12-31 | 2022-07-19 | 深圳市卫飞科技有限公司 | 驱赶弹 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3858207A (en) * | 1966-09-29 | 1974-12-31 | Us Navy | Range sensing target detecting device |
| US3933097A (en) * | 1968-01-04 | 1976-01-20 | The United States Of America As Represented By The Secretary Of The Navy | Device to determine effective target size for fixed angle fuzes |
| DE2527368A1 (de) * | 1975-06-19 | 1976-12-30 | Messerschmitt Boelkow Blohm | Sensor fuer einen annaeherungszuender |
| US4168663A (en) * | 1954-12-01 | 1979-09-25 | The United States Of America As Represented By The Secretary Of The Army | Computer fuzes |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2347374C2 (de) * | 1973-09-20 | 1982-05-13 | Messerschmitt-Bölkow-Blohm GmbH, 8000 München | Abstandszünder für einen Gefechtskopf |
| JPS58195800A (ja) * | 1982-05-10 | 1983-11-15 | 株式会社東芝 | 誘導飛翔体 |
-
1984
- 1984-04-13 FR FR8405913A patent/FR2563000B1/fr not_active Expired
-
1985
- 1985-03-13 AU AU39818/85A patent/AU570778B2/en not_active Ceased
- 1985-03-15 US US06/712,388 patent/US4625647A/en not_active Expired - Lifetime
- 1985-04-10 AT AT85400715T patent/ATE36066T1/de not_active IP Right Cessation
- 1985-04-10 DE DE8585400715T patent/DE3564030D1/de not_active Expired
- 1985-04-10 EP EP85400715A patent/EP0161962B1/fr not_active Expired
- 1985-04-12 JP JP60079135A patent/JPH0785000B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4168663A (en) * | 1954-12-01 | 1979-09-25 | The United States Of America As Represented By The Secretary Of The Army | Computer fuzes |
| US3858207A (en) * | 1966-09-29 | 1974-12-31 | Us Navy | Range sensing target detecting device |
| US3933097A (en) * | 1968-01-04 | 1976-01-20 | The United States Of America As Represented By The Secretary Of The Navy | Device to determine effective target size for fixed angle fuzes |
| DE2527368A1 (de) * | 1975-06-19 | 1976-12-30 | Messerschmitt Boelkow Blohm | Sensor fuer einen annaeherungszuender |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3617487C1 (en) * | 1986-05-24 | 1990-03-01 | Messerschmitt Boelkow Blohm | Warhead detonator for guided missile - compares radius vector valve with threshold signal as target is approached |
| EP0309734A1 (fr) * | 1987-09-29 | 1989-04-05 | Werkzeugmaschinenfabrik Oerlikon-Bührle AG | Méthode pour l'allumage d'un projectile dans la proximité d'une cible |
| US4895075A (en) * | 1987-09-29 | 1990-01-23 | Werkzeugmaschinenfabrik Oerlikon-Buhrle Ag | Method of, and apparatus for, detonating a projectile in the proximity of a target |
| EP0547391A1 (fr) * | 1991-12-18 | 1993-06-23 | Oerlikon Contraves AG | Procédé pour élever la probabilité de succès pour une défence anti-aérienne utilisant des projectiles à dispersion télé-commandée |
| US5322016A (en) * | 1991-12-18 | 1994-06-21 | Oerlikon-Contraves Ag | Method for increasing the probability of success of air defense by means of a remotely fragmentable projectile |
| EP0937960A1 (fr) * | 1998-02-20 | 1999-08-25 | Tda Armements S.A.S. | Procédé de calcul de l'instant de mise à feu d'une charge d'un mobile |
| FR2775341A1 (fr) * | 1998-02-20 | 1999-08-27 | Tda Armements Sas | Procede de calcul de l'instant de mise a feu d'une charge d'un mobile |
Also Published As
| Publication number | Publication date |
|---|---|
| AU570778B2 (en) | 1988-03-24 |
| FR2563000A1 (fr) | 1985-10-18 |
| US4625647A (en) | 1986-12-02 |
| ATE36066T1 (de) | 1988-08-15 |
| AU3981885A (en) | 1985-10-17 |
| JPS6141900A (ja) | 1986-02-28 |
| JPH0785000B2 (ja) | 1995-09-13 |
| DE3564030D1 (en) | 1988-09-01 |
| FR2563000B1 (fr) | 1986-06-06 |
| EP0161962B1 (fr) | 1988-07-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0161962B1 (fr) | Système d'arme et missile pour la destruction structurale d'une cible aérienne au moyen d'une charge focalisée | |
| EP0028966B1 (fr) | Procédé de pilotage et de guidage de projectiles en phase terminale de vol | |
| EP2009387B1 (fr) | Procédé de commande du déclenchement d'un module d'attaque et dispositif mettant en oeuvre un tel procédé | |
| EP0273787B1 (fr) | Mine à tir indirect d'attaque de véhicule blindé | |
| EP2711732B1 (fr) | Ecartomètre à imagerie infrarouge et système de visée et de poursuite automatique de cible | |
| FR2526149A1 (fr) | Systeme d'arme et munition de survol | |
| EP0485292B1 (fr) | Dispositif optique de mesure de l'angle de roulis d'un projectile | |
| FR2742540A1 (fr) | Projectile avec un dispositif de correction de la trajectoire | |
| EP0589746B1 (fr) | Sous-munition à effet dirigé | |
| FR2657687A1 (fr) | Munition anti-char et son procede d'utilisation. | |
| EP2045565A1 (fr) | Dispositif de télécommande d'un désignateur de cible à partir d'un module d'attaque, module d'attaque et désignateur mettant en oeuvre un tel dispositif | |
| FR2483067A1 (fr) | Procede et dispositif destines a eviter des coups defectueux d'appareils de tir automatiques | |
| EP1719969B1 (fr) | Procédé de commande d'une munition ou sous-munition, systèm d'attaque, munition et désignateur mettant en oeuvre un tel procédé | |
| EP0454539B1 (fr) | Système de commande de mise à feu avec retards programmables pour projectile comportant au moins une charge militaire | |
| US4819561A (en) | Sensor for attacking helicopters | |
| EP0918205A1 (fr) | Projectile ayant une direction d'action radiale | |
| FR2643143A1 (fr) | Mine de defense contre des objets en mouvement | |
| FR2505481A1 (fr) | Procede de declenchement d'un detonateur de projectile, et circuit destine a la mise en oeuvre de ce procede | |
| FR2655140A1 (fr) | Systeme a fusee declenchee a distance. | |
| EP0283386B1 (fr) | Dispositif de commande à distance de la mise à feu d'un projectile | |
| EP0420760B1 (fr) | Procédé et système de guidage autonome vers une cible d'un projectile balistique aéroporté propulsé | |
| FR2504703A1 (fr) | Systeme d'asservissement d'un projectile a une reference axiale pour supprimer l'effet du vent | |
| EP0610128B1 (fr) | Procédé de lancement et de contrÔle d'un projectile à partir d'un aéronef et procédé de son guidage après lancement | |
| FR2558585A1 (fr) | Sous-munitions largables pour projectile, notamment antichar | |
| FR2643448A1 (fr) | Systeme de defense contre des corps etrangers |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH DE GB IT LI NL SE |
|
| 17P | Request for examination filed |
Effective date: 19851007 |
|
| 17Q | First examination report despatched |
Effective date: 19860711 |
|
| R17C | First examination report despatched (corrected) |
Effective date: 19870324 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH DE GB IT LI NL SE |
|
| REF | Corresponds to: |
Ref document number: 36066 Country of ref document: AT Date of ref document: 19880815 Kind code of ref document: T |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| REF | Corresponds to: |
Ref document number: 3564030 Country of ref document: DE Date of ref document: 19880901 |
|
| ITF | It: translation for a ep patent filed | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| ITTA | It: last paid annual fee | ||
| EAL | Se: european patent in force in sweden |
Ref document number: 85400715.0 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20020308 Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20020313 Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20020419 Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20020430 Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20030228 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20030312 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20030331 Year of fee payment: 19 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030410 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030411 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030430 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031101 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee |
Effective date: 20031101 |
|
| EUG | Se: european patent has lapsed | ||
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040410 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20040430 |
|
| BERE | Be: lapsed |
Owner name: *AEROSPATIALE SOC. NATIONALE INDUSTRIELLE Effective date: 20040430 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20041103 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20040410 |