EP0284903A2 - Kolbenpresse - Google Patents
Kolbenpresse Download PDFInfo
- Publication number
- EP0284903A2 EP0284903A2 EP88104222A EP88104222A EP0284903A2 EP 0284903 A2 EP0284903 A2 EP 0284903A2 EP 88104222 A EP88104222 A EP 88104222A EP 88104222 A EP88104222 A EP 88104222A EP 0284903 A2 EP0284903 A2 EP 0284903A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- controller
- piston
- cylinder
- plunger
- piston press
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/16—Control arrangements for fluid-driven presses
- B30B15/18—Control arrangements for fluid-driven presses controlling the reciprocating motion of the ram
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/26—Program-control arrangements
Definitions
- the invention relates to a piston press with a plunger which is connected to a piston running in a cylinder, the cylinder being pressurized with compressed air via valves.
- Piston presses of the type mentioned above are generally known.
- the compressed air is supplied to the piston via switching valves, which moves the plunger until it hits the workpiece.
- the plunger is either placed on the workpiece with full force, which corresponds to the preset pressure of the compressed air, or else limit switches are provided which, when a predetermined end position of the tappet is reached, close the valves again or bring the tappet back.
- the known piston presses with pneumatic drive thus have the disadvantage that sensitive control, in particular a displacement / time control, is not possible because the plunger of known pneumatic piston presses rests on the workpiece with full force and at most decreases in the actuating pressure when a limit switch is reached .
- the invention is based on the object of developing a piston press of the type mentioned in such a way that the ram can be deflected precisely in a positionally controlled manner.
- the plunger interacts with a displacement measuring system, that an output signal of the displacement measuring system is compared in a controller with predetermined setpoints and that the controller controls electro-pneumatic servo valves for pressurizing the cylinder according to a predetermined displacement / time curve.
- the object on which the invention is based is completely achieved in this way because the pressing process can be adapted to a wide variety of pressing tasks by means of the controllable path / time profile.
- particularly sensitive pressing tasks can be solved, and the paths to be measured and the speeds at which the paths are measured can be adapted to the respective pressing task.
- the path / time curve is divided into discrete areas of different gradients, the plunger being moved from a rest position to a final position at a gradually decreasing speed.
- the controller is a state controller with adjustable controller parameters, which forms control signals as a function of the travel signal, a speed signal and an acceleration signal, and the controller parameters can be switched over automatically when changing from a first area to a second area.
- This measure has the advantage that the control can be optimally controlled in the different areas of different gradients of the path / time curve, because the parameters of the controller that determine the control process can be adapted to the respective gradients and thus the respective workpiece.
- a pressure sensor detects the pressure acting on the cylinder or the pressing force exerted by the ram, compares these values with a predetermined target value range and actuates a display element if the range is not complied with.
- servo valves are 3/2-servo valves with pilot valve. This combination of a directional servo valve with a pressure servo valve enables both sensitive pressure control and exact positioning of the press ram.
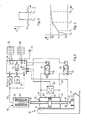
- FIG. 1 10 designates an embodiment of a piston press according to the invention.
- a machine table 11 stands on a solid surface.
- a workpiece 12 can be seen on the machine table 11, which is to be pressed, for example, with a bolt 13.
- a piston 16 runs in the cylinder 15 and is firmly connected to a tappet 17.
- the plunger 17 is connected to a position measuring system 18 at a suitable point.
- a rod 19 extends from the upper end face of the plunger 17 and carries an inductive element 20.
- the element 20 interacts with a coil 21.
- any other suitable displacement measuring system for example a capacitive or an optical or some other displacement measuring system, can be used.
- an electrical line 30 leads once directly, once via a differentiating stage 31 and again via a double differentiating stage 33 to a control unit 34. If the path signal detected by the measuring system 18 is denoted by s, then the signals s, ⁇ and on the control unit 34.
- Setpoints s0, s1, s2, s3 ... of the travel path 17 of the plunger 17 can be specified to the control unit 34 via a first keyboard 35.
- Additional setpoints can be entered into the control unit 34 via a second keyboard 36, for example an upper and a lower limit value p0, p u of an operating pressure p of the piston press 10.
- the control device 34 comprises a controller 37, which is preferably a state controller of a type known per se.
- the controller characteristic can be defined in a manner known per se via controller parameters.
- the controller 37 is provided with adjustable controller parameters, as will be explained further below.
- control unit 34 comprises, in addition to comparators (not shown) for comparing the actual path s with the target values s0, s1 ... a comparator 38 for comparing pressure values p, as will be explained further below.
- an upper space 40 extends in the cylinder 15. This is connected with a pneumatic line 41 to an electropneumatic 3/2-servo valve which is internally provided with a pilot valve, as described in detail for example in DIN ISO 1219 under 7.2 .
- a lower space 43 of the cylinder 15 below the piston 16 is connected to a further electropneumatic 3/2 servo valve 45 by a pneumatic line 44.
- the servo valves 42, 45 are controlled separately by the controller 37.
- a pressure sensor 50 detects, for example, the differential pressure between the spaces 40 and 43 and supplies a corresponding signal p to the comparator 38 in the control unit 34, the further input of which is connected to the limit values p0, p u specified by the second keyboard 36.
- a force sensor 70 for example a piezoelectric sensor, can be arranged on the plunger 17 in order to detect the pressing force F which the plunger 17 exerts on the workpiece 12/13. Limit values F0, F u can then be specified in another operating mode by means of the second keyboard 36.
- the output of the comparator 38 controls a display element 51.
- the operation of the piston press 10 according to FIG. 1 is as follows: Depending on the workpiece 12, 13 to be machined, the user of the piston press 10 first enters 35 paths using the first keyboard, s0 being the rest position of the ram 17 when the piston 16 has reached its upper end position in FIG. 1. Between the value s0 and a further value s1, the plunger 17 measures the empty space until it is placed on the workpiece 12, 13. From the value s1 to a value s2, there is now a working stroke in which the essential pressing work, for example the pressing in of the bolt 13 into the workpiece 12. Finally, there is a small path from the value s2 to a further value s3, in which, for example, the bolt 13 is positioned exactly on the final value. The user also specifies travel speeds for the plunger 17 in the various stroke ranges.
- the user also uses the second keyboard 36 to enter a pressure range between a lower value p u and an upper value p0 or a pressing force range F0 - F u , it being checked whether the pressure p or the force required to deflect the plunger 17 is to be checked Press force F lies within this range of values p0 - p u or F0 - F u .
- the piston press 10 is now switched on by means of a switch (not shown in FIG. 1).
- the first servo valve 42 is switched from the position shown in FIG. 1 so that compressed air flows from a reservoir via the pneumatic line 41 into the upper space 40.
- the piston 16 now moves downward, the instantaneous position of the piston 16 or the plunger 17 being detected by means of the displacement measuring system 18 and readjusted if necessary by actuating the valves 42, 45 in accordance with the specified displacement / time dependence.
- the Controller 37 is consequently fed a path signal s, a speed signal s and an acceleration signal s, and the controller 37 generates the analog control signal for depending on predetermined controller parameters, which were determined from the predetermined values s0, s1, s2 and s3 and the travel speeds the servo valves 42 and 45.
- the associated path / time diagram is plotted in FIG. 2.
- the piston press 10 was turned on at time t0 and up to time t1 the idle stroke between the upper starting position s0 and touchdown s1 measured on the bolt 13. As can be seen from the relatively steep course in the interval t0 to t1, this idle stroke happens with a relatively high travel speed.
- the measuring system 18 recognizes that the predetermined value s 1 has been reached.
- the controller parameters are now switched in the controller 37, as can be seen from the short overshoot in FIG. 2.
- the piston 16 with plunger 17 continues its path somewhat more slowly until the working stroke has ended t2 and the bolt 13 is almost in its end position.
- a short holding phase then preferably follows until the piston 16 returns to its upper starting position by corresponding actuation of the servo valves 42, 45.
- the control unit 34 has compared the pressure applied with the pressure interval p u - p u by means of the comparator 38.
- the corresponding characteristic of the comparator 38 is shown in FIG. 3. It can be seen that a quality signal Q is derived which assumes the value 1 in the interval p0 - p u and the value 0 outside this interval.
- a display element 51 is therefore only (or with appropriate logic only then not) controlled if a pressure had to be used to measure the path up to the value s3, which was in the interval p0 - p u .
- the same applies in the case of the monitoring of the pressing force if it is determined whether the pressing force F is in the interval F u - F0.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Control Of Presses (AREA)
Abstract
Description
- Die Erfindung betrifft eine Kolbenpresse mit einem Stößel, der mit einem in einem Zylinder laufendem Kolben verbunden ist, wobei der Zylinder über Ventile mit Druckluft beaufschlagbar ist.
- Kolbenpressen der vorstehend genannten Art sind allgemein bekannt. Zum Auslenken des Stößels wird die Druckluft über Schaltventile dem Kolben zugeführt, der den Stößel so lange bewegt, bis dieser auf das Werkstück auftrifft. Der Stößel wird dabei entweder mit voller Kraft auf das Werkstück aufgesetzt, die dem voreingestellten Druck der Druckluft entspricht, oder aber es sind Endlagenschalter vorgesehen, die bei Erreichen einer vorbestimmten Endstellung des Stößels die Ventile wieder schließen bzw. eine Rückholung des Stößels bewirken.
- Die bekannten Kolbenpressen mit pneumatischem Antrieb haben damit den Nachteil, daß eine feinfühlige Regelung, insbesondere eine Weg/Zeit-Regelung, nicht möglich ist, weil der Stößel bekannter pneumatischer Kolbenpressen mit voller Kraft auf das Werkstück aufsetzt und allenfalls bei Erreichen eines Endschalters im Betätigungsdruck nachläßt.
- Der Erfindung liegt demgegenüber die Aufgabe zugrunde, eine Kolbenpresse der eingangs genannten Art dahingehend weiterzubilden, daß der Stößel präzise lagegeregelt ausgelenkt werden kann.
- Diese Aufgabe wird erfindungsgemäß dadurch gelöst, daß der Stößel mit einem Wegmeßsystem zusammenwirkt, daß ein Ausgangssignal des Wegmeßsystems in einem Regler mit vorgegebenen Sollwerten verglichen wird und daß der Regler elektropneumatische Servoventile zur Druckbeaufschlagung des Zylinders nach einem vorgegebenen Weg/Zeit-Verlauf ansteuert.
- Die der Erfindung zugrundeliegende Aufgabe wird auf diese Weise vollkommen gelöst, weil durch den regelbaren Weg/Zeit-Verlauf der Preßvorgang an unterschiedlichste Preßaufgaben angepaßt werden kann. Es können insbesondere besonders feinfühlige Preßaufgaben gelöst werden, wobei die zu durchmessenden Wege und die Geschwindigkeiten, mit denen die Wege durchmessen werden, an die jeweilige Preßaufgabe angepaßt werden können.
- Bei einer bevorzugten Ausgestaltung der Erfindung ist der Weg/Zeit-Verlauf in diskrete Bereiche unterschiedlicher Steigung aufgeteilt, wobei der Stößel aus einer Ruhestellung mit stufenweise abnehmender Geschwindigkeit in eine Endstellung verfahren wird.
- Diese Merkmale haben den Vorteil, daß zunächst mit relativ hoher Verfahrgeschwindigkeit, d.h. im Schnellgang, das Werkstück angefahren, dann in einem Arbeitshub der Großteil der Preßaufgabe ausgeführt und schließlich in einem Positionierhub die Feineinstellung für das Erreichen der vorgegebenen Endlage vorgenommen werden kann.
- Bei einer bevorzugten Weiterbildung dieser Variante ist der Regler ein Zustandsregler mit einstellbaren Reglerparametern, der Stellsignale in Abhängigkeit vom Wegsignal, eines Geschwindigkeitssignals sowie eines Beschleunigungssignals bildet und die Reglerparameter beim Übergang von einem ersten Bereich zu einem zweiten Bereich selbsttätig umschaltbar sind.
- Diese Maßnahme hat den Vorteil, daß die Regelung in den verschiedenen Bereichen unterschiedlicher Steigung des Weg/Zeit-Verlaufs jeweils optimal geregelt werden können, weil die den Regelvorgang bestimmenden Parameter des Reglers auf die jeweilige Steigung und damit das jeweilige Werkstück angepaßt werden können.
- Bei einer weiteren Ausführungsform der Erfindung erfaßt ein Drucksensor den auf den Zylinder wirkenden Druck oder die vom Stößel ausgeübte Preßkraft, vergleicht diese Werte mit einem vorgegebenen Soll-Wertebereich und betätigt bei Nichteinhaltung des Bereichs ein Anzeigeelement.
- Diese Maßnahmen haben den besonderen Vorteil, daß zusätzlich überprüft werden kann, ob zum Durchmessen des vorgegebenen Weges, insbesondere zum Erreichen der vorgegebenen Endstellung des Stößels ein bestimmter Druck bzw. eine bestimmte Preßkraft aufgewendet oder dieser Druck bzw. diese Preßkraft unter Berücksichtigung eines bestimmten Toleranzbereichs über-oder unterschritten wurde. Auf diese Weise können Rückschlüsse auf die angelierferten Werkstücke gezogen werden. Wurde beispielsweise der vorgegebene Weg des Stößels mit einem zu geringen Druck bzw. einer zu geringen Preßkraft durchmessen, so kann dies darauf hindeuten, daß ein zu verformendes Werkstück aus einem zu weichen Ausgangsmaterial bestand oder daß bei miteinander zu verpressenden Werkstücken das Rohmaß eine zu lose Passung aufwies, während bei Überschreiten des vorgegebenen Druck-bzw. Preßkraftbereichs entweder ein zu hartes Werkstück vorlag oder die Passung der miteinander zu verpressenden Werkstücke zu eng bemessen war. Da in beiden Fällen ein für die spezielle Anwendung nicht taugliches Werkstück vorliegen kann, kann auf diese Weise eine Unterscheidung zwischen einem Qualitätswerkstück und einem Ausschußwerkstück vorgenommen werden.
- Schließlich ist eine Ausführungsform der Erfindung besonders bevorzugt, bei der die Servoventile 3/2-Servoventile mit Vorsteuerventil sind. Durch diese Kombination eines Wege-Servo-ventils mit einem Druck-Servoventil kann sowohl eine feinfühlige Drucksteuerung als auch eine exakte Positionierung des Pressestößels erreicht werden.
- Weitere Vorteile ergeben sich aus der Beschreibung und der beigefügten Zeichnung.
- Es versteht sich, daß die vorstehend geschilderten und die nachstehend noch erläuterten Merkmale nicht nur in der jeweils angegebenen Kombination, sondern auch in anderen Kombinationen oder in Alleinstellung verwendbar sind, ohne den Rahmen der vorliegenden Erfindung zu verlassen.
- Ein Ausführungsbeispiel der Erfindung ist in der Zeichnung dargestellt und wird in der nachfolgenden Beschreibung näher erläutert. Es zeigen:
- Fig. 1 eine schematisierte Gesamtansicht einer erfindungsgemäßen Kolbenpresse mit zugehöriger elektronischer und pneumatischer Steuerung;
- Fig. 2 ein Weg/Zeit-Diagramm zur Erläuterung des geregelten Verfahrens des Pressenstößels bei der Presse gemäß Fig. 1;
- Fig. 3 eine Kennlinie eines erfindungsgemäß verwendeten Komparators zum Erkennen von Ausschuß.
- In Fig. 1 bezeichnet 10 insgesamt ein Ausführungsbeispiel einer erfindungsgemäßen Kolbenpresse. Ein Maschinentisch 11 steht auf festem Untergrund auf. Auf dem Maschinentisch 11 ist ein Werkstück 12 zu erkennen, das beispielsweise mit einem Bolzen 13 verpreßt werden soll. Vom Maschinentisch 11 erstreckt sich ein Ständer 14 nach oben, der seitlich einen Zylinder 15 hält. Im Zylinder 15 läuft ein Kolben 16, der fest mit einem Stößel 17 verbunden ist.
- Der Stößel 17 steht an einer geeigneten Stelle mit einem Wegmeßsystem 18 in Verbindung. Beim dargestellten Ausführungsbeispiel erstreckt sich von der oberen Stirnfläche des Stößels 17 ein Stab 19, der ein induktives Element 20 trägt. Das Element 20 steht mit einer Spule 21 in Wechselwirkung. Es versteht sich jedoch, daß statt eines induktiven Wegmeßsystems 18 auch jedes andere geeignete Wegmeßsystem, beispielsweise ein kapazitives oder ein optisches oder ein sonstiges Wegmeßsystem Verwendung finden kann.
- Vom Wegmeßsystem 18 führt eine elektrische Leitung 30 einmal direkt, einmal über eine Differenzierstufe 31 und ein weiteres Mal über eine Doppeldifferenzierstufe 33 zu einem Steuergerät 34. Bezeichnet man das vom Wegmeßsystem 18 erfaßte Wegsignal mit s, so liegen also die Signale s, ṡ undam Steuergerät 34 an.

- Über eine erste Tastatur 35 können dem Steuergerät 34 Sollwerte s₀, s₁, s₂, s₃ ... des Verfahrweges 17 des Stößels 17 vorgegeben werden.
- Über eine zweite Tastatur 36 können weitere Sollwerte in das Steuergerät 34 eingegeben werden, z.B. ein oberer und ein unterer Grenzwert p₀, pu eines Betreibsdrucks p der Kolbenpresse 10.
- Das Steuergerät 34 umfaßt einen Regler 37, der vorzugsweise ein Zustandsregler an sich bekannter Bauart ist. Die Reglerkennlinie ist über Reglerparameter in ebenfalls an sich bekannter Weise definierbar. Der Regler 37 ist bei dem in Fig. 1 gezeigten Ausführungsbeispiel mit einstellbaren Reglerparametern versehen, wie dies weiter unten noch erläutert werden wird.
- Weiterhin umfaßt das Steuergerät 34 neben nicht dargestellten Komparatoren zum Vergleich des Ist-Weges s mit den Sollwerten s₀, s₁ ... noch einen Komparator 38 zum Vergleichen von Druckwerten p, wie dies weiter unten noch erläutert werden wird.
- Oberhalb des Kolbens 16 erstreckt sich im Zylinder 15 ein oberer Raum 40. Dieser ist mit einer Pneumatikleitung 41 an ein elektropneumatisches 3/2-Servoventil angeschlossen, das intern mit einem Vorsteuerventil versehen ist, wie dies beispielsweise in DIN ISO 1219 unter 7.2 ausführlich dargestellt ist.
- Ein unterer Raum 43 des Zylinders 15 unterhalb des Kolbens 16 ist mit einer Pneumatikleitung 44 an ein weiteres elektropneumatisches 3/2-Servoventil 45 angeschlossen. Die Servoventile 42, 45 werden separat vom Regler 37 angesteuert.
- Ein Drucksensor 50 erfaßt z.B. den Differenzdruck zwischen den Räumen 40 und 43 und liefert ein entsprechendes Signal p an den Komparator 38 im Steuergerät 34, dessen weiterer Eingang mit den mittels der zweiten Tastatur 36 vorgegebenen Grenzwerten p₀, pu beschaltet ist. Alternativ oder zusätzlich kann am Stößel 17 ein Kraftsensor 70 angeordnet sein, z.B. ein piezoelektrischer Sensor, um die Preßkraft F zu erfassen, die der Stößel 17 auf das Werkstück 12/13 ausübt. Mittels der zweiten Tastatur 36 können dann in einer anderen Betriebsart Grenzwerte F₀, Fu vorgegeben werden.
- Der Ausgang des Komparators 38 steuert ein Anzeigeelement 51.
- Die Wirkungsweise der Kolbenpresse 10 gemäß Fig. 1 ist wie folgt:
Der Benutzer der Kolbenpresse 10 gibt zunächst in Abhängigkeit vom jeweils zu bearbeitenden Werkstück 12, 13 mittels der ersten Tastatur 35 Wege ein, wobei s₀ die Ruheposition des Stößels 17 ist, wenn der Kolben 16 seine obere Endlage in Fig. 1 eingenommen hat. Zwischen dem Wert s₀ und einem weiteren Wert s₁ durchmißt der Stößel 17 den Leerraum bis hin zum Aufsetzen auf das Werkstück 12, 13. Vom Wert s₁ bis zu einem Wert s₂ erfolgt nun ein Arbeitshub, in dem die wesentliche Preßarbeit, beispielsweise das Einpressen des Bolzens 13 in das Werkstück 12, vollzogen wird. Schließlich ist noch ein kleiner Weg von dem Wert s₂ zu einem weiteren Wert s₃, in dem z.B. der Bolzen 13 exakt auf den Endwert positioniert wird. Der Benutzer gibt ferner Verfahrgeschwindigkeiten für den Stößel 17 in den verschiedenen Hubbereichen vor. - Der Benutzer gibt ferner mittels der zweiten Tastatur 36 einen Druckbereich zwischen einem unteren Wert pu und einem oberen Wert p₀ oder einen Preßkraftbereich F₀ - Fu ein, wobei geprüft werden soll, ob der zum Auslenken des Stößels 17 erforderliche Druck p bzw. die aufgewendete Preßkraft F innerhalb dieses Wertebereichs p₀ - pu bzw. F₀ - Fu liegt.
- Mittels eines in Fig. 1 nicht dargestellten Schalters wird nun die Kolbenpresse 10 eingeschaltet. Das erste Servoventil 42 wird aus der in Fig. 1 eingezeichneten Stellung umgeschaltet, so daß Druckluft aus einem Reservoir über die Pneumatikleitung 41 in den oberen Raum 40 strömt. Der Kolben 16 bewegt sich nun nach unten, wobei mittels des Wegmeßsystems 18 die jeweilige Augenblickslage des Kolbens 16 bzw. des Stößels 17 erfaßt und entsprechend der vorgegebenen Weg/Zeit-Abhängigkeit durch Betätigen der Ventile 42, 45 ggf. nachgeregelt wird. Dem Regler 37 wird infolgedessen ein Wegsignal s, ein Geschwindigkeitssignal s sowie ein Beschleunigungssignal s zugeführt, und der Regler 37 erzeugt in Abhängigkeit von vorgegebenen Reglerparametern, die aus den vorgegebenen Werten s₀, s₁, s₂ und s₃ und den Verfahrgeschwindigkeiten bestimmt wurden, das analoge Steuersignal für die Servoventile 42 und 45.
- In Fig. 2 ist das zugehörige Weg/Zeit-Diagramm aufgetragen. Die Kolbenpresse 10 wurde zum Zeitpunkt t₀ eingeschaltet und hat bis zum Zeitpunkt t₁ den Leerhub zwischen der oberen Ausgangsposition s₀ und dem Aufsetzen s₁ auf dem Bolzen 13 durchmessen. Wie sich aus dem relativ steilen Verlauf im Intervall t₀ bis t₁ ergibt, geschieht dieser Leerhub mit relativ hoher Verfahrgeschwindigkeit. Zum Zeitpunkt t₁ erkennt das Wegmeßsystem 18, daß der vorgegebene Wert s₁ erreicht worden ist. Im Regler 37 werden nun die Reglerparameter umgeschaltet, wie aus dem kurzen Überschwinger in Fig. 2 zu erkennen ist. Durch entsprechendes Betätigen der Servoventile 42 und 45 setzt nun der Kolben 16 mit Stößel 17 seinen Weg etwas langsamer fort, bis zum Zeitpunkt t₂ der Arbeitshub beendet ist und sich der Bolzen 13 bereits nahezu in seiner Endposition befindet. Zum Zeitpunkt t₂ wird erkannt, daß der nächste vorgegebene Grenzwert s₂ erreicht wurde, und der Regler 37 wird nochmals in seinen Reglerparametern umgeschaltet, so daß nun in einem Positionierhub die Endposition des Bolzens 13 relativ langsam angefahren werden kann, bis schließlich der Endwert s₃ zum Zeitpunkt t₃ erreicht wurde.
- Es schließt sich nun bevorzugt eine kurze Haltephase an, bis der Kolben 16 durch entsprechendes Betätigen der Servoventile 42, 45 wieder in seine obere Ausgangslage zurückfährt.
- Während des Arbeitshubs und des Positionierhubs, d.h. zwischen den Zeitpunkten t₁ und t₃, hat das Steuergerät 34 mittels des Komparators 38 den jeweils aufgewendeten Druck mit dem Druckintervall pu - p₀ verglichen. Die entsprechende Kennlinie des Komparators 38 ist in Fig. 3 dargestellt. Man erkennt, daß ein Qualitätssignal Q abgeleitet wird, das im Intervall p₀ - pu den Wert 1 und außerhalb dieses Intervalls den Wert 0 annimmt. Ein Anzeigeelement 51 wird deswegen nur dann (oder bei entsprechender Logik nur dann nicht) angesteuert, wenn zum Durchmessen des Weges bis zum Wert s₃ ein Druck aufgewendet werden mußte, der im Intervall p₀ - pu lag. Entsprechendes gilt im Falle der Preßkraftüberwachung, wenn festgestellt wird, ob die ausgeübte Preßkraft F im Intervall Fu - F₀ liegt.
- Bei einem praktischen Ausführungsbeispiel der erfindungsgemäßen Kolbenpresse 10 wurden im Regler 37 Verstärkungsfaktoren zwischen 100 und 1000 eingestellt. Hierdurch ergab sich eine Einpreßgenauigkeit des Weges s von ± 0,01 mm. Bei einer Zeitkonstante des Antriebssystems zwischen 10 und 50 ms war zum Erreichen dieser Einpreßgenauigkeit ein Bewegungsgeschwindigkeit in der Positionierphase, d.h. zwischen t₂ und t₃ etwa 1 mm/s erforderlich.
Claims (6)

Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT88104222T ATE90024T1 (de) | 1987-04-01 | 1988-03-17 | Kolbenpresse. |
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE3710289 | 1987-04-01 | ||
| DE3710289 | 1987-04-01 | ||
| DE19873716220 DE3716220A1 (de) | 1987-04-01 | 1987-05-14 | Kolbenpresse |
| DE3716220 | 1987-05-14 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0284903A2 true EP0284903A2 (de) | 1988-10-05 |
| EP0284903A3 EP0284903A3 (en) | 1989-09-20 |
| EP0284903B1 EP0284903B1 (de) | 1993-06-02 |
Family
ID=25854026
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP88104222A Expired - Lifetime EP0284903B1 (de) | 1987-04-01 | 1988-03-17 | Kolbenpresse |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP0284903B1 (de) |
| DE (2) | DE3716220A1 (de) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0365317A1 (de) * | 1988-10-18 | 1990-04-25 | Aida Engineering Ltd. | Pneumatisches Gesenkpolster |
| EP0461184A4 (en) * | 1989-03-03 | 1992-03-25 | David F. Capps | Control apparatus and method for progressive fracture of workpieces |
| EP0485843A1 (de) * | 1990-11-06 | 1992-05-20 | Sumitomo Heavy Industries, Ltd. | Vorrichtung zum Steuern des Öffnens/Schliessens einer Form |
| EP0642918A1 (de) * | 1993-09-13 | 1995-03-15 | LANGENSTEIN & SCHEMANN GMBH | Steuerung einer Steinformling-Presse |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10023164B4 (de) * | 1999-05-12 | 2006-11-30 | Hornung Gmbh Indupress & Co. Kg | Bügelmaschine |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB1518720A (en) * | 1975-11-21 | 1978-07-26 | Ishikawajima Harima Heavy Ind | Hydraulic servomechanism |
| DE2937998A1 (de) * | 1979-09-20 | 1981-04-02 | Beche & Grohs GmbH, 5609 Hückeswagen | Verfahren zur steuerung des arbeitsablaufes einer druckmittelbeaufschlagten arbeitsmaschine sowie druckmittelbeauschlagte arbeitsmaschine mit druckmittelsteuerung |
| DE3230930A1 (de) * | 1982-08-20 | 1984-02-23 | Schirmer, Plate und Siempelkamp Hydraulische Pressen GmbH, 4150 Krefeld | Regeltechnische schaltungsanordnung bei einer umformpresse |
| DE3401203C1 (de) * | 1984-01-14 | 1985-05-30 | Hoesch Ag, 4600 Dortmund | Hydraulische Presse zum Verpressen von Kunststoff-Halbzeug |
| FR2600120B1 (fr) * | 1986-06-12 | 1990-06-29 | Bertin & Cie | Procede et dispositif d'asservissement en position d'un verin pneumatique |
-
1987
- 1987-05-14 DE DE19873716220 patent/DE3716220A1/de not_active Withdrawn
-
1988
- 1988-03-17 EP EP88104222A patent/EP0284903B1/de not_active Expired - Lifetime
- 1988-03-17 DE DE8888104222T patent/DE3881424D1/de not_active Expired - Lifetime
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0365317A1 (de) * | 1988-10-18 | 1990-04-25 | Aida Engineering Ltd. | Pneumatisches Gesenkpolster |
| US5100113A (en) * | 1988-10-18 | 1992-03-31 | Aida Engineering Co., Ltd. | Pneumatic die cushion equipment |
| EP0461184A4 (en) * | 1989-03-03 | 1992-03-25 | David F. Capps | Control apparatus and method for progressive fracture of workpieces |
| EP0485843A1 (de) * | 1990-11-06 | 1992-05-20 | Sumitomo Heavy Industries, Ltd. | Vorrichtung zum Steuern des Öffnens/Schliessens einer Form |
| EP0642918A1 (de) * | 1993-09-13 | 1995-03-15 | LANGENSTEIN & SCHEMANN GMBH | Steuerung einer Steinformling-Presse |
Also Published As
| Publication number | Publication date |
|---|---|
| DE3881424D1 (de) | 1993-07-08 |
| DE3716220A1 (de) | 1988-10-20 |
| EP0284903A3 (en) | 1989-09-20 |
| EP0284903B1 (de) | 1993-06-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102005014416B4 (de) | Luftservozylindervorrichtung und Steuerverfahren hierfür | |
| DE69121109T2 (de) | Gesenkpolstereinrichtung für presse | |
| DE3708989C2 (de) | Steuervorrichtung für einen in einem doppeltwirkenden Zylinder verschiebbaren Kolben | |
| DE3739029C2 (de) | Stanz- bzw. Nibbelverfahren und Vorrichtung hierfür | |
| DE102004012294B4 (de) | Hochgeschwindigkeitsantriebsverfahren und -system für Druckzylinder | |
| EP0288878B1 (de) | Verfahren zum selbsttätigen serienweisen Beschichten von Werkstücken | |
| DE10248797B4 (de) | Hochgeschwindigkeitsantriebsverfahren und -vorrichtung | |
| DE3703674A1 (de) | Verfahren zur hubsteuerung einer blechbearbeitungsmaschine | |
| DE19744636C2 (de) | Steuerverfahren für eine Spritzgießmaschine | |
| CH630003A5 (de) | Stellantriebseinrichtung fuer eine stoesselverstellung einer schnittpresse. | |
| DE3744177C2 (de) | ||
| EP0003745A1 (de) | Einrichtung zum Dämpfen des Schnittschlags bei hydraulischen Pressen | |
| EP1152155A2 (de) | Vorrichtung zur Einstellung des Differenzdruckes in einem Fluidzylinder | |
| DE102004063463C5 (de) | Verfahren zur Steuerung einer Ausgleichszylindereinheit insbesondere für eine Schweißvorrichtung und Ausgleichszylindereinheit | |
| EP3115190A1 (de) | Vorrichtung und verfahren zum steuern des hauptantriebs einer feinschneidpresse | |
| EP0284903B1 (de) | Kolbenpresse | |
| EP1566231B1 (de) | Pulverpresse | |
| EP0673695B1 (de) | Verfahren und Schaltungsanordnung zum Unterbrechen und Fortführen des Ziehprozesses an zweifachwirkenden Pressen, insbesondere hydraulischen Pressen | |
| EP0289638B1 (de) | Presse, insbesondere zum Herstellen masshaltiger Presslinge aus pulverförmigen Werkstoffen, und Verfahren zum Betrieb einer solchen Presse | |
| DE3425221C2 (de) | ||
| EP0632202B1 (de) | Verfahren zum Betrieb eines druckmittelbetriebenen Positionier- oder Greif- bzw. Spannwerkzeuges | |
| DE69016650T2 (de) | Regelungsanordnung und verfahren für das progressive brechen von zu behandelnden stücken. | |
| EP0806256B1 (de) | Verfahren zur Materialflusssteuerung beim Ziehen von Blechformteilen sowie Vorrichtung zur Durchführung des Verfahrens | |
| DD289970A5 (de) | Hydraulische presse mit kurzhub und einer hochgenauigkeits-gleichlaufregelung | |
| DE2432774B2 (de) | Presse, insbesondere Feinschneidpresse |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE CH DE FR GB IT LI LU NL |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT BE CH DE FR GB IT LI LU NL |
|
| 17P | Request for examination filed |
Effective date: 19900315 |
|
| 17Q | First examination report despatched |
Effective date: 19911011 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE CH DE FR GB IT LI LU NL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Effective date: 19930602 Ref country code: BE Effective date: 19930602 |
|
| REF | Corresponds to: |
Ref document number: 90024 Country of ref document: AT Date of ref document: 19930615 Kind code of ref document: T |
|
| ITF | It: translation for a ep patent filed | ||
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 19930607 |
|
| REF | Corresponds to: |
Ref document number: 3881424 Country of ref document: DE Date of ref document: 19930708 |
|
| ET | Fr: translation filed | ||
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19940331 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20070313 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20070314 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20070322 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20070423 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20070613 Year of fee payment: 20 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: PE20 Expiry date: 20080316 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20070319 Year of fee payment: 20 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF EXPIRATION OF PROTECTION Effective date: 20080316 |