EP0324069A2 - Elektrorollstuhl - Google Patents
Elektrorollstuhl Download PDFInfo
- Publication number
- EP0324069A2 EP0324069A2 EP88117759A EP88117759A EP0324069A2 EP 0324069 A2 EP0324069 A2 EP 0324069A2 EP 88117759 A EP88117759 A EP 88117759A EP 88117759 A EP88117759 A EP 88117759A EP 0324069 A2 EP0324069 A2 EP 0324069A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- seating group
- chassis
- wheelchair according
- seating
- wheels
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images

Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/04—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven
- A61G5/041—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven having a specific drive-type
- A61G5/042—Front wheel drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/04—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven
- A61G5/041—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs motor-driven having a specific drive-type
- A61G5/045—Rear wheel drive
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/10—Parts, details or accessories
- A61G5/1051—Arrangements for steering
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/10—Parts, details or accessories
- A61G5/1078—Parts, details or accessories with shock absorbers or other suspension arrangements between wheels and frame
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G2203/00—General characteristics of devices
- A61G2203/10—General characteristics of devices characterised by specific control means, e.g. for adjustment or steering
- A61G2203/14—Joysticks
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/10—Parts, details or accessories
- A61G5/1056—Arrangements for adjusting the seat
- A61G5/107—Arrangements for adjusting the seat positioning the whole seat forward or rearward
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61G—TRANSPORT, PERSONAL CONVEYANCES OR ACCOMMODATION SPECIALLY ADAPTED FOR PATIENTS OR DISABLED PERSONS; OPERATING TABLES OR CHAIRS; CHAIRS FOR DENTISTRY; FUNERAL DEVICES
- A61G5/00—Chairs or personal conveyances specially adapted for patients or disabled persons, e.g. wheelchairs
- A61G5/10—Parts, details or accessories
- A61G5/1056—Arrangements for adjusting the seat
- A61G5/1072—Arrangements for adjusting the seat rotating the whole seat around a vertical axis
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S180/00—Motor vehicles
- Y10S180/907—Motorized wheelchairs
Definitions
- the invention relates to an electric wheelchair with a chassis which has larger drive wheels on a first axis and smaller swivel wheels on a second axis, with a seating group fastened to the chassis, each with a drive unit for the drive wheels and with an operating unit for controlling the drive unit.
- Electric wheelchairs are essentially divided into two categories according to their main intended use, the chassis being designed differently according to the respective intended use.
- first category large drive wheels are arranged in the rear area and small swivel wheels in the front area of the wheelchair, while wheelchairs that are primarily intended for use outside the home (second category) have large drive wheels in the front area and the small swivel wheels in the rear area.
- second category the center of gravity of the seating group or the unit of seating group and chassis is usually designed differently.
- the object of the invention is to provide an electric wheelchair of the type mentioned which can be used optimally for both operating modes, that is to say in the home and away from home, the changeover from one operating mode to the other being carried out simply and quickly.
- this object is achieved in that the seating group is pivotally mounted on the chassis about a vertical axis of rotation lying in the middle between the two wheel axes and can be locked in at least two end positions offset by 180 °, the seating direction in the end positions being perpendicular to the wheel axes stands and wherein the drive wheels serve either as front wheels or as rear wheels, and that the driving characteristic of the drive unit is also reversible according to the pivoting of the seating group.
- additional intermediate positions of the seating group can also be set, for example in an angular position of 90 ° to the longitudinal direction of the travel frame.
- a disabled person can be brought into a more favorable position transverse to the direction of travel for certain purposes, for example for getting in and out or for certain treatments.
- additional intermediate positions can be achieved at any angle if required.
- the height of the seating group is adjustable relative to the chassis.
- the chassis can, for example, have a vertical support column for the seating group, which is centrally located between the wheels and in which a rod-shaped pivot of the seating group is mounted.
- a locking device can be provided, which locks the chassis and the seating group against each other in the respectively desired angular positions.
- receiving bores can be provided on the chassis on a circle around the axis of rotation for a locking pin that is adjustably arranged on the seating group. This locking pin can be biased towards the receiving bores by spring force, so that it engages each time a locking position is reached.
- the movable part could also be attached to the chassis in the form of a locking pin or in any other shape, while the receptacles could be located in the rotating seating group for this purpose.
- the seating group rotatably arranged on the chassis is preferably also easily removable from the chassis cash and therefore interchangeable.
- different special constructions on seating groups can be interchanged with one another without any problems.
- Seating group is also held adjustable in the horizontal direction relative to the axis of rotation.
- a slide guide can be provided on which the seating group can be moved and locked in the desired position.
- the pivoting and the aforementioned horizontal adjustment of the seating group are usually carried out by hand.
- a servomotor for each of these swiveling or displacement movements.
- the drive unit can also be switched over manually using a switch, this switch being expediently arranged in the region of the operating device.
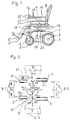
- the electric wheelchair shown in Fig. 1 has a chassis 1 with four wheel axles.
- the first two wheel axles 2 carry relatively large drive wheels 3, while two steering wheels which are small in comparison to the drive wheels are supported via a third and fourth axle 4, respectively.
- the big wheels are used to drive, the small wheels are used for steering.
- the suspension of the small wheels, i.e. the steering wheels, will be explained in more detail later.
- a seating group 6 is arranged substantially centrally between the wheel axles. It consists in a manner known per se of a seat element 7, a backrest 8 and a, for example adjustable, footrest 9, which in the example shown consists of two individual supports for each foot (see FIG. 2).
- armrests 11 are attached to each side of the seating group, an operating unit 12 with a control lever 13 being provided on the right armrest.
- the structure of the seating group corresponds to the conventional constructions.
- the seating group 6 In the position of the seating group 6 shown above the chassis 1 in FIG. 1, a wheelchair is shown for use in the house, since the large drive wheels are attached to the rear of the chassis and the swivel wheels in accordance with the seating position. For outdoor use of the wheelchair, however, it is more convenient to arrange the drive wheels at the front and the movable swivel wheels at the rear, as this makes it easier to overcome bumps and small obstacles.
- the seating group 6 is rotatably or pivotably arranged on the chassis 1.
- the chassis has a support column 14, over which the seating group 6 is mounted by means of a single rod-shaped pivot pin 15 with a vertical axis of rotation.
- the seating group can be rotated by 180 ° relative to the chassis in relation to the illustration in FIG. 1, so that the seating direction in FIG. 1 then points to the right, that is to say the drive wheels 3 in relation to the seating direction at the front and the swivel wheels 5 at the rear of the chassis lie.
- the operating device 12 is firmly coupled to the seating group, so that it is always accessible and operable in the same way for the disabled person sitting in a wheelchair.
- the seating group 6 is locked relative to the chassis 1 by means of a locking device 16.
- FIG. 2 shows above the two pairs of wheels 3 and 5 from FIG. 1 shown in plan view different reachable seating positions in a schematic representation. Only the footrests 9 are shown, which, due to their arrangement relative to the wheels, illustrate the seat direction.
- the position shown in FIG. 1 is shown as position 1, with the footrests 9 lying in front of the small swivel wheels 5 in the drawing; to mark position 1, the footrests are 9-1 draws.
- An example of a possible configuration of the locking device 16 is shown in the middle between the four wheels. This locking device 16 is held on the seating group and has a locking pin 17 which is adjustable in the direction perpendicular to the axis of the support column 14 and is biased in this direction to the support column 14.
- a locking disk 18 is connected to the support column 14 and has a receptacle 19 for the free end of the locking pin 17 for each adjustable seating position. So if the seating group is rotated from the position shown in Fig. 1, the locking pin 17 shown in Fig. 2 is pulled out by means of a handle 20 (position 20 '), whereby the seating group 6 is unlocked from the support frame. To reverse the direction of travel, the seating group is now turned through 180 ° to position 2, so that the footrests assume the arrangement 9-2 shown in FIG. 2. The locking pin is mounted on the seating group and, after the rotation described, also assumes a position rotated by 180 °, which is not shown in FIG. 2. The locking pin 17 then snaps into the receptacle 19 due to its pretensioning (from above in the drawing).
- the control of the drive wheels must also be modified accordingly, since the changed directions of rotation for forward and reverse travel as well as the changed drive conditions for the steering must be taken into account for the drive wheels now in front.
- An additional modification is necessary if the seat direction is swiveled by 90 ° in relation to the direction of travel of the drive wheels.
- the electrical switchover of the drive units required for this can take place, for example, by actuating a switch 21 on the control unit.
- the signal for the respectively required setting of the drive units being generated by a sensor device 22 which is arranged in the border area between the chassis and the seating group and responds to a relative movement between the seating group on the one hand and the chassis on the other .
- Two sensor elements are required for binary scanning of four possible positions of the seating group. With eight positions, three sensors would be required, ie 2 n sensors each, where n is the number of possible positions.
- sensor elements all known components, such as microswitches, Hall elements, optocouples, inductive or capacitive proximity switches, etc., come into question. With a higher number of adjustable positions, incremental angle encoders of known design can also be used, the output variables of which can be evaluated electronically in order to ensure smooth transitions in the signal processing between the different sitting positions.
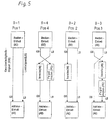
- FIG. 5 A diagram for an automatic adaptation of the speed and steering signals from the operating unit to the drive units is shown in FIG. 5. There is shown for each of the positions of the footrests shown in Fig. 2 (corresponding to the direction of the seating group) the corresponding implementation of the signals emitted by the control unit.
- the speed signal (GS) is sent unchanged from the control unit to the drive units, as is the steering signal indicating the desire to change direction.
- the speed signal (GS) is converted into a steering signal (LS) for the drive units (AE), the amplitude being reduced via a level adjustment (PE) .
- PE level adjustment
- a movement of the control lever on the control unit forwards for the drive wheels is converted into a steering signal to the right (forwards or backwards, depending on the additionally set speed signal).
- the steering signal (LS) generated by the control unit from the left or right pivoting of the control lever is converted into a speed signal (GS) for forward or Reverse drive of the drive wheels implemented.
- This signal is also reversed via an inverter (IN), so that a right control signal causes a reverse rotation and a left control signal causes the drive wheels 3 to rotate forward.
- the seat position is rotated by 180 °. It is sufficient to reverse only the speed signal (GS) with an inverter (IN), while the steering signal (LS) is also passed on to the drive units as a steering signal.
- the steering signal (LS) for the drive units is converted into a speed signal again, but without inversion.
- the speed signal (GS) is converted into a steering signal (LS) for the drive units (AE) via an inverter (IN) and additionally via a level adjustment (PS).
- the driving characteristics are adapted accordingly.
- a corresponding center of gravity adjustment can also be carried out for the rotating seating group for both directions of travel.
- a slide guide is provided in the seating group, which enables the entire seating group to be displaced horizontally with respect to the pivot pin 15.
- Individual parts of the seating group are indicated in Fig. 1 in a shifted position, for example an armrest 11 ', a footrest 9' and the shifted control unit 12 '.
- the slide guide itself is not shown in detail since such guide elements are familiar to the person skilled in the art.
- the swivel wheels 5 are suspended in a special way in order to obtain optimum driving characteristics for all purposes of the electric wheelchair, both indoors and outdoors.
- the two swivel wheels 5 are each freely pivotable on vertical axles 24 via wheel forks 23 and suspended via a balance beam system for different ground adjustments.
- the balance beam 25 is mounted on a horizontal pivot axis 26 and damped with respect to the chassis via spring elements 27. This makes it easy to absorb unevenness in the ground, especially outdoors.
- pneumatic-hydraulic damping elements 28 are additionally provided, which can either be fixed or adjusted by means of an adjusting screw 29. This measure improves the directional stability of the freely swiveling swivel wheels, particularly during fast journeys.
- Fig. 4 such steering damper 28 are shown schematically in plan view. From this schematic representation it can be seen that the steering damper is at an angle to the axis of the balance beam 25.
- the swivel wheels in the exemplary embodiment shown are freely pivoting, that is to say the change in direction of the wheelchair is brought about by different speeds of the two drive wheels.
- the swivel wheels turn automatically in the desired direction.
Landscapes
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Automatic Cycles, And Cycles In General (AREA)
- Seats For Vehicles (AREA)
- Handcart (AREA)
Abstract
Description
- Die Erfindung betrifft einen Elektrorollstuhl mit einem Fahrgestell, das an einer ersten Achse größere Antriebsräder und an zweiten Achsen kleinere Schwenkräder aufweist, mit einer auf dem Fahrgestell befestigten Sitzgruppe, mit je einerAntriebseinheit für die Antriebsräder und mit einer Bedieneinheit zur Steuerung der Antriebseinheit.
- Elektrorollstühle werden im wesentlichen entsprechend ihrem hauptsächlichen Verwendungszweck in zwei Kategorien eingeteilt, wobei das Fahrgestell entsprechend dem jeweiligen Verwendungszweck unterschiedlich ausgestaltet ist. Bei Rollstühlen, die hauptsächlich für den Betrieb im Hause gedacht sind (erste Kategorie), sind große Antriebsräder im hinteren Bereich und kleine Schwenkräder im vorderen Bereich des Rollstuhls angeordnet, während Rollstühle , die vorwiegend für einen Betrieb außer Haus bestimmt sind (zweite Kategorien) die großen Antriebsräder im vorderen Bereich und die kleinen Schwenkräderim hinteren Bereich aufweisen. Üblicherweise ist bei den zwei Kategorien auch die Schwerpunktslage der Sitzgruppe bzw. der Einheit von Sitzgruppe und Fahrgestell unterschiedlich konzipiert.
- Da sich allerdings die Behinderten, die einen Rollstuhl benötigen, üblicherweise sowohl im Hause als auch außer Hause aufhalten, werden im allgemeinen zwei Rollstühle benötigt, um für den jeweiligen Einsatzzweck optimale Bedingungen zu erhalten. Dies ist nicht nur sehr kostspielig, sondern auch vielfach umständlich, beispielsweise wegen des häufig erforderlichen Umsteigens oder wegen der Aufbewahrung und des Transports von zwei Rollstühlen.
- Aufgabe der Erfindung ist es, einen Elektrorollstuhl der eingangs genannten Art zu schaffen, der für beide Betriebsarten, also im Haus und außer Haus optimal verwendbar ist, wobei die Umstellung von der einen in die andere Betriebsart einfach und schnell durchzuführen ist.
- Erfindungsgemäß wird diese Aufgabe dadurch gelöst, daß die Sitzgruppe auf dem Fahrgestell um eine im Mittenbereich zwischen den beiden Radachsen liegende senkrechte Drehachse schwenkbar gelagert und in mindestens zwei um 180° gegeneinander versetzten Endpositionen verriegelbar ist, wobei die Sitzrichtung in den Endpositionen jeweils senkrecht zu den Radachsen steht und wobei die Antriebsräder wahlweise als Vorderräder oder als Hinterräder dienen, und daß die Fahrcharakteristik der Antriebseinheit entsprechend dem Verschwenken der Sitzgruppe ebenfalls umkehrbar ist.
- Bei dem erfindungsgemäßen Elektrorollstuhl wird also für die beiden angegebenen Betriebsarten lediglich ein einziges Fahrgestell mit einer einzigen Sitzgruppe benötigt, wobei trotzdem die für die jeweilige Betriebsart optimale Radgröße der Antriebs- und Schwenkräderund Antriebsart zur Verfügung stehen. Dies wird dadurch ermöglicht, daß durch eine Relativdrehung von Sitzgruppe und Fahrgestell die jeweiligen Vorder- und Hinterräder vertauscht und entsprechend auch die Antriebscharakteristik umgeschaltet werden.
- Durch die verschwenkbare Lagerung der Sitzgruppe auf dem Fahrgestell ergeben sich weitere Vorteile. So lassen sich neben den beiden erwähnten Endpositionen für die entgegengesetzten Fahrtrichtungen auch zusätzliche Zwischenpositionen der Sitzgruppe einstellen, beispielsweise in einer Winkelstellung von 90° zur Längsrichtung des Fahr gestells. Dadurch kann ein Behinderter für bestimmte Zwecke in eine günstigere Position quer zur Fahrtrichtung gebracht werden, beispielsweise zum Ein- und Aussteigen oder für bestimmte Behandlungen. Natürlich können bei Bedarf auch zusätzliche Zwischenpositionen bei beliebigen Winkelstellungen erreicht werden. Zusätzlich kann auch vorgesehen werden, daß die Sitzgruppe gegenüber dem Fahrgestell in der Höhe verstellbar ist.
- Um das Verschwenken der Sitzgruppe gegenüber dem Fahrgestell zu ermöglichen, kann beispielsweise das Fahrgestell eine zentral zwischen den Rädern stehende, senkrechte Tragsäule für die Sitzgruppe aufweisen, in welcher ein stangenförmiger Drehzapfen der Sitzgruppe gelagert ist. Dazu kann eine Verriegelungseinrichtung vorgesehen sein, die das Fahrgestell und die Sitzgruppe in den jeweils gewünschten Winkelpositionen gegeneinander verriegelt. Hierzu können beispielsweise am Fahrgestell auf einem Kreis um die Drehachse herum angeordnete Aufnahmebohrungen für einen an der Sitzgruppe verstellbar angeordneten Verriegelungszapfen vorgesehen werden. Dieser Verriegelungszapfen kann in Richtung auf die Aufnahmebohrungen durch Federkraft vorgespannt sein, so daß er jeweils beim Erreichen einer Verriegelungsposition einrastet. Natürlich könnte das bewegliche Teil in Form eines Verriegelungszapfens oder in einer beliebigen anderen Form auch am Fahrgestell angebracht sein, während die Aufnahmen hierfür in der drehbaren Sitzgruppe liegen könnten. Allerdings ist es im allgemeinen günstiger, das bewegliche Verriegelungsteil mit der Sitzgruppe zu verbinden, so daß es für eine in der Sitzgruppe befindliche Person unabhängig von der jeweiligen Winkelposition immer an der gleichen Stelle erreichbar ist.
- Die auf dem Fahrgestell drehbar angeordnete Sitzgruppe ist vorzugsweise auch leicht von dem Fahrgestell abnehm bar und somit austauschbar. Auf diese Weise können unterschiedliche Spezialkonstruktionen an Sitzgruppen beliebig und ohne weiteres gegeneinander ausgetauscht werden. Da es außerdem in manchen Fällen günstig ist, die Schwerpunktslage der Sitzgruppe nicht genau in der Mitte zwischen den Radachsen zu haben, wobei je nach Betriebsart im Haus oder außer Haus unterschiedliche Schwerpunktslagen bezüglich der Radachsen erwünscht sind, ist in einer zweckmäßigen Weiterbildung vorgesehen, daß die Sitzgruppe relativ zur Drehachse zusätzlich in Horizontalrichtung verstellbar gehalten ist. Hierzu kann eine Schlittenführung vorgesehen sein, auf der die Sitzgruppe verschiebbar und in der jeweils gewünschten Position verriegelbar ist.
- Das Verschwenken und auch die erwähnte Horizontalverstellung der Sitzgruppe werden in der Regel von Hand durchgeführt. Es wäre aber auch denkbar, für diese Schwenk- oder Verschiebebewegungen jeweils einen Servomotor vorzusehen. Die Umschaltung der Antriebseinheit kann ebenfalls von Hand durch einen Schalter vorgenommen werden, wobei dieser Schalter zweckmäßigerweise im Bereich des Bediengeräts angeordnet ist.
- Besonders bequem ist jedoch eine automatische Umschaltung durch im Grenzbereich zwischen Fahrgestell und Sitzgruppe angeordnete Sensoren, die die Relativposition zwischen Fahrgestell und Sitzgruppe automatisch feststellen.
- In den Unteransprüchen sind noch zusätzliche vorteilhafte Ausgestaltungen und Weiterbildungen angegeben.
- Nachfolgend wird die Erfindung an Ausführungsbeispielen anhand der Zeichnung näher erläutert. Es zeigen:
- Fig. 1 einen erfindungsgemäß gestalteten Elektrorollstuhl in Seitenansicht,
- Fig. 2 die vier Räder des Rollstuhls von Fig. 1 in Draufsicht mit vier verschiedenen, andeutungsweise dargestellten Positionen der Sitzgruppe,
- Fig. 3 die Lenkräder-Baugruppe in schematisierter Vorderansicht,
- Fig. 4 die Lenkräder-Baugruppe in schematisierter Draufsicht.
- Fig. 5 ein Schema für die Verknüpfung der Geschwindigkeits- und Lenksignalefür die unterschiedlichen in Fig. 2 gezeigten Positionen.
- Der in Fig. 1 gezeigte Elektrorollstuhl besitzt ein Fahrgestell 1 mit vier Radachsen. Die ersten beiden Radachsen 2 tragen verhältnismäßig große Antriebsräder 3, während über jeweils eine dritte und vierte Achse 4 zwei im Vergleich zu den Antriebsrädern kleine Lenkräder gelagert sind.
- Die großen Räder dienen dem Antrieb, die kleinen Räder dienen der Lenkung. Die Aufhängung der kleinen Räder, also der Lenkräder, wird später noch näher erläutert.
- Auf dem Fahrgestell 1 ist eine Sitzgruppe 6 im wesentlichen mittig zwischen den Radachsen angeordnet. Sie besteht in an sich bekannter Weise aus einem Sitzelement 7, einer Rückenlehne 8 und einer, beispielsweise verstellbaren Fußstütze 9, die im gezeigten Beispiel aus zwei Einzelstützen für jeden Fuß (siehe Fig. 2) besteht. Außerdem sind an der Sitzgruppe seitlich jeweils Armlehnen 11 angebracht, wobei an der rechten Armlehne eine Bedieneinheit 12 mit einem Steuerhebel 13 vorgesehen ist. Insoweit entspricht der Aufbau der Sitzgruppe den herkömmlichen Konstruktionen.
- In der in Fig. 1 dargestellten Position der Sitzgruppe 6 über dem Fahrgestell 1 ist ein Rollstuhl für den Gebrauch im Haus gezeigt, da die großen Antriebsräder entsprechend der Sitzposition hinten am Fahrgestell und die Schwenkräder vorne angebracht sind. Für den Gebrauch des Rollstuhls im Außenbereich ist es jedoch günstiger, die Antriebsräder vorne und die beweglichenSchwenkräder hinten anzuordnen, da auf diese Weise Unebenheiten und kleine Hindernisse leichter überwunden werden können. Um den in Fig. 1 gezeigten Rollstuhl nun auch für den Außenbereich verwenden zu können, ist die Sitzgruppe 6 drehbar oder verschwenkbar auf dem Fahrgestell 1 angeordnet. Zu diesem Zweck besitzt das Fahrgestell eine Tragsäule 14, über der die Sitzgruppe 6 mittels eines einzigen stangenförmigen Drehzapfens 15 mit senkrechter Drehachse gelagert ist. Auf diese Weise kann die Sitzgruppe gegenüber der Darstellung in Fig. 1 um 180° gegenüber dem Fahrgestell gedreht werden, so daß dann die Sitzrichtung in Fig. 1 nach rechts zeigt, die Antriebsräder 3 also bezüglich der Sitzrichtung vorne und die Schwenkräder 5 hinten am Fahrgestell liegen. Die Bedieneinrichtung 12 ist fest mit der Sitzgruppe gekoppelt, so daß sie für den im Rollstuhl sitzenden Behinderten immer in gleicher Weise erreichbar und bedienbar ist. In der jeweiligen Fahrposition wird die Sitzgruppe 6 gegenüber dem Fahrgestell 1 mittels einer Verriegelungsvorrichtung 16 arretiert.
- Fig. 2 zeigt über den in Draufsicht dargestellten zwei Räderpaaren 3 und 5 aus Fig. 1 verschiedene erreichbare Sitzpositionen in schematischer Darstellung. Gezeigt sind jeweils nur die Fußstützen 9, die durch ihre Anordnung relativ zu den Rädern die Sitzrichtung verdeutlichen. Als Position 1 ist die in Fig. 1 gezeigte Anordnung dargestellt, wobei also die Fußstützen 9 in der Zeichnung links vor den kleinenSchwenkräder 5 liegen; zur Kennzeichnung der Position 1 sind die Fußstützen mit 9-1 be zeichnet. In der Mitte zwischen den vier Rädern ist ein Beispiel für eine mögliche Ausgestaltung der Verriegelungsvorrichtung 16 dargestellt. Diese Verriegelungsvorrichtung 16 ist an der Sitzgruppe gehaltert und besitzt einen Verriegelungszapfen 17, der in Richtung senkrecht zur Achse der Tragsäule 14 verstellbar und in dieser Richtung zur Tragsäule 14 vorgespannt ist. Mit der Tragsäule 14 ist eine Verriegelungsscheibe 18 verbunden, welche für jede einstellbare Sitzposition eine Aufnahme 19 für das freie Ende des Verriegelungszapfens 17 aufweist. Soll also die Sitzgruppe aus der in Fig. 1 gezeigten Stellung verdreht werden, so wird der in Fig. 2 gezeigte Verriegelungszapfen 17 mittels eines Handgriffs 20 nach außen gezogen (Position 20′), womit die Sitzgruppe 6 vom Traggestell entriegelt ist. Zur Umkehrung der Fahrtrichtung wird nun die Sitzgruppe um 180° in die Position 2 gedreht, so daß die Fußstützen die in Fig. 2 gezeigte Anordnung 9-2 einnehmen. Der Verriegelungszapfen ist an der Sitzgruppe gelagert und nimmt nach der geschilderten Drehung ebenfalls eine um 180° verdrehte Position, die in Fig. 2 nicht gezeigt ist, ein. Der Verriegelungszapfen 17 rastet dann aufgrund seiner Vorspannung in die Aufnahme 19 (in der Zeichnung von oben her) ein.
- Durch die Lagerung der Sitzgruppe 6 über einen Drehzapfen 15 auf einer Tragsäule 14 des Fahrgestells 1 ist es auch möglich, die Sitzgruppe leicht auszuwechseln, so daß je nach der Art und dem Grad der Behinderung einer Person unterschiedliche Fahrgestelle mit unterschiedlich ausgestalteten Sitzgruppen auf einfache Weise kombiniert werden können. Dabei können mit den unterschiedlichen Fahrgestellen auch unterschiedliche Fahrcharakteristiken vorgesehen werden. Mit der drehbaren Lagerung der Sitzgruppe ist es aber auch möglich, ohne Mehraufwand nicht nur zwei Sitzpositionen vorwärts und rückwärts zur Fahrtrichtung einzustellen, vielmehr können auch zusätzliche Zwischenpositionen eingestellt werden. So ist es beispielsweise möglich, die Sitzgruppe bei einer Winkelstellung von etwa 90° zur Fahrtrichtung zu arretieren, womit sich der Behinderte im Rollstuhl für bestimmte Zwecke in eine günstigere Position quer zur Rollrichtung der Räder bringen kann. Solche Positionen sind in Fig. 2 als Position 3 bzw. Position 4 mit jeweils andeutungsweise dargestellten Fußstützen 9-3 und 9-4 gezeigt. Die Verriegelung in diesen Zusatzpositionen erfolgt in gleicher Weise, wie sie vorher für die zwei Haupt-Sitzpositionen beschrieben wurde. Natürlich wäre es denkbar, bei Bedarf auch zusätzliche Winkelpositionen festzulegen und die Verriegelungsvorrichtung entsprechend zu gestalten.
- Bei einer Drehung der Sitzgruppe um 180° muß auch die Ansteuerung der Antriebsräder entsprechend modifiziert werden, da für die nunmehr vorneliegenden Antriebsräder die veränderten Drehrichtungen für Vor- und Rückwärtsfahrt sowie die veränderten Antriebsverhältnisse bei der Lenkung zu berücksichtigen sind. Eine zusätzliche Modifizierung ist notwendig, wenn die Sitzrichtung um 90° gegenüber der Fahrtrichtung der Antriebsräder verschwenkt wird. Die hierzu erforderliche elektrische Umschaltung der Antriebseinheiten kann beispielsweise durch Betätigen eines Schalters 21 an der Bedieneinheit geschehen. Es ist aber auch möglich, eine automatische Umschaltung vorzunehmen, wobei das Signal für die jeweils notwendige Einstellung der Antriebseinheiten durch eine Sensoreinrichtung 22 erzeugt wird, die im Grenzbereich zwischen Fahrgestell und Sitzgruppe angeordnet ist und bei einer Relativbewegung zwischen der Sitzgruppe einerseits und dem Fahrgestell andererseits anspricht. Zur binären Abtastung von vier möglichen Stellungen der Sitzgruppe werden zwei Sensorelemente benötigt. Bei acht Stellungen würden drei Sensoren benötigt werden, d. h. jeweils 2n Sensoren, wobei n die Zahl der möglichen Stellungen ist. Als Sensorelemente kommen alle bekannten Bauelemente, wie Mikroschalter, Hallelemente, Optoelemente, induktive oder kapazitive Näherungsschalter usw. in Frage. Bei höherer Zahl der einstellbaren Positionen sind auch Inkremental-Winkelgeber in bekannter Ausführung anwendbar, deren Ausgangsgrößen elektronisch auswertbar sind, um gleitende Übergänge bei der Signalverarbeitung zwischen den verschiedenen Sitzpositionen zu gewährleisten.
- Bei dem beschriebenen Ausführungsbeispiel wurden vier mögliche Sitzgruppenpositionen angenommen, wobei also die Sitzgruppe eine Stellung von 0° ± 90° oder 180° gegenüber der Fahrtrichtung der Antriebsräder einnimmt. Ein Schema für eine automatische Anpassung der Geschwindigkeits- und Lenksignale von der Bedieneinheit zu den Antriebseinheiten ist in Fig. 5 gezeigt. Dort ist für jede der in Fig. 2 angegebenen Positionen derFußstützen (entsprechend der Richtung der Sitzgruppe) die entsprechende Umsetzung der von der Bedieneinheit abgegebenen Signale gezeigt.
- Für die Position 9-1 (0°-Position) wird das Geschwindigkeitssignal (GS) von der Bedieneinheit unverändert an die Antriebseinheiten gegeben, ebenso das den Wunsch einer Richtungsänderung anzeigende Lenksignal.
- In der Position 9-4, die eine Verschwenkung der Sitzgruppe um 90° nach rechts bezeichnet, wird das Geschwindigkeitssignal (GS) in ein Lenksignal (LS) für die Antriebseinheiten (AE) umgesetzt, wobei über eine Pegelanpassung (PE) die Amplitude reduziert wird. Das bedeutet, daß beispielsweise eine Bewegung des Steuerhebels an der Bedieneinheit nach vorne für die Antriebsräderin ein Lenksignal nach rechts (vorwärts oder rückwärts, je nach dem zusätzlich eingestellten Geschwindigkeitssignal) umgesetzt wird. Gleichzeitig wird das von der Bedieneinheit aus der Links- oder Rechtsschwenkung des Steuerhebels erzeugteLenksignal (LS) in ein Geschwindigkeitssignal (GS) für Vorwärts- oder Rückwärtsantrieb der Antriebsräder umgesetzt. Dieses Signal wird außerdem über einen Inverter (IN) umgekehrt, so daß ein Rechtssteuersignal eine Rückwärtsdrehung und ein Linkssteuersignal eine Vorwärtsdrehung der Antriebsräder 3 bewirkt.
- In der Position 9-2 der Fußstützen ist die Drehung der Sitzposition um 180° erreicht. Hierbei genügt es, lediglich das Geschwindigkeitssignal (GS) mit einem Inverter (IN) umzukehren, während das Lenksignal (LS) auch als Lenksignal an die Antriebseinheiten weitergegeben wird.
- Bei der Position 9-3 der Fußstützen, die einer Drehung der Sitzgruppe um 90° nach links von der Ausgangsposition bedeutet, wird wiederum das Lenksignal (LS) für die Antriebseinheiten in ein Geschwindigkeitssignal umgesetzt, allerdings ohne Invertierung. Dagegen wird das Geschwindigkeitssignal (GS) über einen Inverter (IN) und zusätzlich über eine Pegelanpassung (PS) in ein Lenksignal (LS) für die Antriebseinheiten (AE) umgesetzt. Dabei wird die Fahrtcharakteristik in entsprechender Weise angepaßt.
- Werden zusätzliche Zwischenpositionen für die Sitzgruppe vorgesehen, so muß die automatische Quadrantenanpassung der Bedieneinheit ebenfalls entsprechend verfeinert werden.
- Wenn in Sonderfällen der Schwerpunkt der Sitzgruppe und der in ihr sitzenden Person aus dem Mittelbereich verstellt werden muß, beispielsweise bei extremer Sitztiefenverstellung oder extremer Neigung der Rückenlehne, so läßt sich eine entsprechende Schwerpunktjustage auch bei der drehbaren Sitzgruppe für beide Fahrtrichtungen vornehmen. Zu diesem Zweck ist bei dem Beispiel von Fig. 1 eine Schlittenführung in der Sitzgruppe vorgesehen, die eine Horizontalverschiebung der gesamten Sitzgruppe bezüglich des Drehzapfens 15 ermöglicht. Einzelne Teile der Sitzgruppe sind in Fig. 1 andeutungsweise in verschobener Stellung gezeigt, beispielsweise eine Armstütze 11′, eine Fußstütze 9′ und das verschobene Bediengerät 12′. Die Schlittenführung selbst ist nicht im einzelnen dargestellt, da derartige Führungselemente dem Fachmann geläufig sind.
- Um für alle Einsatzzwecke des Elektrorollstuhls sowohl im Innenbereich als auch im Außenbereich jeweils optimale Fahreigenschaften zu erhalten, sind dieSchwenkräder 5 in besonderer Weise aufgehängt. Die beidenSchwenkräder 5 sind jeweils über Radgabeln 23 an senkrechten Achsen 24 frei schwenkbar geführt und für unterschiedliche Bodenanpassungen über ein Waagebalkensystem aufgehängt. Der Waagebalken 25 ist an einer waagerechten Schwenkachse 26 gelagert und über Federelemente 27 gegenüber dem Fahrgestell gedämpft. Damit können insbesondere im Außenbetrieb Bodenunebenheiten gut abgefangen werden.
- Um außerdem für beide Einsatzgebiete (Innenbereich und Außenbereich) die vorgegebene Fahrtrichtung stabil zu halten, sind zusätzlich pneumatisch-hydraulische Dämpfungselemente 28 vorgesehen, die wahlweise fest eingestellt oder mittels einer Stellschraube 29 justiert werden können. Durch diese Maßnahme wird insbesondere bei schnellen Fahrten die Richtungsstabilität der frei schwenkbaren Schwenkräder verbessert. In Fig. 4 sind schematisch solche Lenkungsdämpfer 28 in Draufsicht gezeigt. Aus dieser schematischen Darstellung ist ersichtlich, daß die Lenkungsdämpfer im Winkel zur Achse des Waagebalkens 25 stehen.
- Im übrigen sei noch erwähnt, daß dieSchwenkräder bei dem gezeigten Ausführungsbeispiel frei schwenkend gelagert sind, daß also die Richtungsänderung des Rollstuhls durch unterschiedliche Drehzahlen der beiden Antriebsräder herbeigeführt wird. Die Schwenkräder drehen sich dabei selbsttätig in die jeweils gewünschte Richtung.
Claims (16)
einem Fahrgestell (1), das an einer ersten Achse (2) größere Antriebsräder (3) und an zweiten Achsen (4) kleinere Schwenkräder(5) aufweist,
einer auf dem Fahrgestell befestigten Sitzgruppe, je einer Antriebseinheit für die Antriebsräder (3) (2 Antriebseinheiten 1x pro Rad) und einer Bedieneinheit (12) zur Steuerung der Antriebseinheiten,
dadurch gekennzeichnet,
daß die Sitzgruppe (6) auf dem Fahrgestell (1) um eine im Mittenbereich zwischen den Radachsen (2, 4) liegende senkrechte Drehachse schwenkbar gelagert und in mindestens zwei um 180° gegeneinander versetzten Endpositionen verriegelbar ist, wobei die Sitzrichtung in den Endpositionen jeweils senkrecht zu den Radachsen (2, 4) steht und die Antriebsräder wahlweise als Vorderräder oder als Hinterräder dienen, und daß die Fahrcharakteristik der Antriebseinheit entsprechend dem Verschwenken der Sitzgruppe (6) ebenfalls umkehrbar ist.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE3800648 | 1988-01-12 | ||
| DE3800648 | 1988-01-12 | ||
| DE3801874A DE3801874A1 (de) | 1988-01-12 | 1988-01-22 | Elektrorollstuhl |
| DE3801874 | 1988-01-22 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0324069A2 true EP0324069A2 (de) | 1989-07-19 |
| EP0324069A3 EP0324069A3 (de) | 1990-01-10 |
Family
ID=25863885
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP88117759A Withdrawn EP0324069A3 (de) | 1988-01-12 | 1988-10-25 | Elektrorollstuhl |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US4951766A (de) |
| EP (1) | EP0324069A3 (de) |
| CA (1) | CA1294523C (de) |
| DE (1) | DE3801874A1 (de) |
| DK (1) | DK10789A (de) |
| NO (1) | NO885243L (de) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0911011A1 (de) * | 1997-10-18 | 1999-04-28 | Sopur Medizintechnik GmbH | Elektro-Rollstuhl |
| EP0908167A3 (de) * | 1997-10-06 | 1999-12-08 | Invacare Corporation | Umkehrbare Sitz für Rollstuhl mit Vorderradantrieb und Hinterradantrieb mit stufenlose Winkelverstellung |
| WO2001089441A3 (en) * | 2000-05-25 | 2002-04-11 | Movingpeople Net Internat B V | Wheelchair |
| CN108938237A (zh) * | 2017-05-29 | 2018-12-07 | 丰田自动车株式会社 | 电动轮椅操作装置及其车辆操作方法 |
Families Citing this family (52)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5137102A (en) * | 1986-08-25 | 1992-08-11 | Retec Pr, Inc. | Combination wheelchair and walker apparatus |
| US5096008A (en) * | 1990-09-24 | 1992-03-17 | Jericho Corporation | Stand-up wheelchair |
| US5356172A (en) * | 1991-07-23 | 1994-10-18 | Zvi Gilad Smolinsky | Sliding seat assembly for a propelled wheel chair |
| US5326063A (en) * | 1992-06-30 | 1994-07-05 | Quickie Designs Inc. | Swing-away joystick assembly |
| US5363933A (en) * | 1992-08-20 | 1994-11-15 | Industrial Technology Research Institute | Automated carrier |
| GB9313227D0 (en) * | 1993-06-26 | 1993-08-11 | Britax Restmor Ltd | Pushchair |
| US5518081A (en) * | 1993-07-15 | 1996-05-21 | Thibodeau; Bryan H. | All-terrain, all-weather wheelchair |
| US5401045A (en) * | 1993-11-18 | 1995-03-28 | Foerster; Stephen R. | Wheelchair with a barrier-free footrest |
| US5613738A (en) * | 1995-05-09 | 1997-03-25 | Britton; James E. | Restraining apparatus for a chair and method of making same |
| US6003624A (en) * | 1995-06-06 | 1999-12-21 | University Of Washington | Stabilizing wheeled passenger carrier capable of traversing stairs |
| US5732788A (en) * | 1995-09-14 | 1998-03-31 | Electric Mobility Corporation | Golf vehicle |
| US5884929A (en) * | 1996-09-10 | 1999-03-23 | Kincaid; David W. | Invalid transport |
| US6390213B1 (en) * | 1998-11-16 | 2002-05-21 | Joel N. Bleicher | Maneuverable self-propelled cart |
| US6290011B1 (en) * | 1999-11-01 | 2001-09-18 | Burke Mobility Products, Inc. | Front wheel/rear wheel drive convertible wheelchair |
| NO311555B1 (no) * | 2000-02-09 | 2001-12-10 | Stefan Solberg | Understell for elektrisk rullestol |
| US6554086B1 (en) | 2000-10-27 | 2003-04-29 | Invacare Corporation | Obstacle traversing wheelchair |
| TW466948U (en) * | 2001-04-10 | 2001-12-01 | Merits Health Products Co Ltd | Electric wheelchair with front and rear wheel drive |
| US6684969B1 (en) | 2001-04-26 | 2004-02-03 | Electric Mobility Corporation | Changeable personal mobility vehicle |
| DE10136368C2 (de) * | 2001-07-26 | 2003-05-28 | Alber Ulrich Gmbh & Co Kg | Kleinfahrzeug, insbesondere Rollstuhl |
| DE10136369C2 (de) * | 2001-07-26 | 2003-05-28 | Alber Ulrich Gmbh & Co Kg | Kleinfahrzeug,insbesondere Rollstuhl |
| US7040429B2 (en) | 2001-10-10 | 2006-05-09 | Invacare Corporation | Wheelchair suspension |
| DE10205461C1 (de) * | 2002-02-08 | 2003-10-09 | Wacker Christian | Motorisiertes Kleinfahrzeug für eine Einzelperson, insbesondere motorisiertes rollstuhlartiges Fahrzeug |
| DE10246921B4 (de) * | 2002-02-08 | 2004-12-09 | Wacker, Christian | Motorisiertes Kleinfahrzeug für eine Einzelperson, insbesondere motorisiertes rollstuhlartiges Fahrzeug |
| US20070145711A1 (en) * | 2002-04-30 | 2007-06-28 | Mulhern James P | Rear wheel drive vehicle with ground-contacting anti-tip wheels |
| US11213441B2 (en) | 2002-10-25 | 2022-01-04 | Invacare Corporation | Suspension for wheeled vehicles |
| US7293801B2 (en) | 2003-08-18 | 2007-11-13 | Invacare Corporation | Self-stabilizing suspension for wheeled vehicles |
| TWM247195U (en) * | 2003-09-10 | 2004-10-21 | Univ Nat Chunghsing | Forward/backward movement control structure for electric wheelchair |
| US7121608B2 (en) * | 2004-09-23 | 2006-10-17 | Crown Equipment Corporation | Rotating and/or swiveling seat |
| DE102005020914B3 (de) * | 2005-05-04 | 2006-03-09 | Meyra Wilhelm Meyer Gmbh & Co. Kg | Elektrorollstuhl |
| US7403844B2 (en) * | 2005-08-31 | 2008-07-22 | Invacare Corporation | Method and apparatus for programming parameters of a power driven wheelchair for a plurality of drive settings |
| US20070050096A1 (en) * | 2005-08-31 | 2007-03-01 | Invacare Corporation | Programmable actuator controller for power positioning seat or leg support of a wheelchair |
| US20070074917A1 (en) * | 2005-08-31 | 2007-04-05 | Invacare Corp. | Adjustable mount for controller of power driven wheelchair |
| US7686319B1 (en) * | 2006-05-31 | 2010-03-30 | Robert M Fink | Double amputee conveyance |
| ATE556688T1 (de) | 2007-02-08 | 2012-05-15 | Invacare Corp | Rollstuhlaufhängung |
| US8910975B2 (en) | 2007-02-14 | 2014-12-16 | Invacare Corporation | Wheelchair with suspension |
| WO2009003105A1 (en) * | 2007-06-26 | 2008-12-31 | University Of South Florida | Hands-free powered mobility device |
| EP2485698B1 (de) | 2009-10-09 | 2017-05-17 | Invacare Corporation | Rollstuhlaufhängung |
| DE102009051118B4 (de) * | 2009-10-13 | 2014-04-30 | Otto Bock Mobility Solutions Gmbh | Elektrorollstuhl |
| NZ628837A (en) | 2012-02-15 | 2016-10-28 | Invacare Corp | Wheelchair suspension |
| CN102846063A (zh) * | 2012-09-11 | 2013-01-02 | 吴江市聚力机械有限公司 | 一种智能电动椅子 |
| DE102013000724B4 (de) | 2013-01-17 | 2018-06-21 | Bruno Walter | Geländegängiger Rollstuhl |
| US8814196B1 (en) * | 2013-02-19 | 2014-08-26 | Steven K. Poggenpohl | Shower transfer assistance scooter device |
| US9604668B2 (en) * | 2014-07-14 | 2017-03-28 | Caterpillar Forest Products Inc. | Control system for switching traction device inputs |
| CN104825287B (zh) * | 2015-05-22 | 2017-07-11 | 浙江全球跑电动轮椅有限公司 | 一种电动轮椅的椅座 |
| DE102016116371A1 (de) * | 2016-09-01 | 2018-03-01 | Fabio Giuseppe Gulino | Selbstbalancierende Transportvorrichtung, insbesondere Rollstuhl mit Dämpfung |
| US11692333B2 (en) * | 2016-10-20 | 2023-07-04 | Volvo Construction Equipment Ab | Construction machine traveling control system |
| CN107049634A (zh) * | 2017-05-05 | 2017-08-18 | 常熟市平方轮椅有限公司 | 一种可爬坡电动轮椅车 |
| CN107049628A (zh) * | 2017-05-05 | 2017-08-18 | 常熟市平方轮椅有限公司 | 一种超轻智能轮椅车 |
| WO2021173427A1 (en) | 2020-02-25 | 2021-09-02 | Invacare Corporation | Wheelchair and suspension systems |
| US12303438B2 (en) * | 2020-11-13 | 2025-05-20 | Toyota Motor North America, Inc. | Multi-function mobility device |
| CN113367910B (zh) * | 2021-06-10 | 2022-11-22 | 深圳云净之信息技术有限公司 | 一种基于物联网可数据分析及安全监护的轮椅秤 |
| CN114376813B (zh) * | 2022-01-11 | 2024-04-26 | 南京康尼机电股份有限公司 | 电动轮椅以及控制方法 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT4021B (de) * | 1899-11-27 | 1901-05-10 | Victor Schweizer | |
| US2546765A (en) * | 1948-10-01 | 1951-03-27 | Tress L Mckinley | Invalid's bedchair |
| GB672175A (en) * | 1950-08-04 | 1952-05-14 | Herbert Austin Everest | Convertible wheel chair |
| US4351562A (en) * | 1980-07-17 | 1982-09-28 | Twitchell Brent L | Movable seat for a motorized transport chair |
| CA1166946A (en) * | 1980-10-22 | 1984-05-08 | William R. Richardson | Patient transporter |
| SE431393B (sv) * | 1982-05-03 | 1984-02-06 | Permobil Ab | Styrbart, motordrivet hjulunderrede |
-
1988
- 1988-01-22 DE DE3801874A patent/DE3801874A1/de active Granted
- 1988-10-25 EP EP88117759A patent/EP0324069A3/de not_active Withdrawn
- 1988-11-24 NO NO88885243A patent/NO885243L/no unknown
- 1988-11-25 CA CA000584206A patent/CA1294523C/en not_active Expired - Lifetime
- 1988-12-19 US US07/286,522 patent/US4951766A/en not_active Expired - Fee Related
-
1989
- 1989-01-11 DK DK010789A patent/DK10789A/da not_active Application Discontinuation
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0908167A3 (de) * | 1997-10-06 | 1999-12-08 | Invacare Corporation | Umkehrbare Sitz für Rollstuhl mit Vorderradantrieb und Hinterradantrieb mit stufenlose Winkelverstellung |
| EP0911011A1 (de) * | 1997-10-18 | 1999-04-28 | Sopur Medizintechnik GmbH | Elektro-Rollstuhl |
| WO2001089441A3 (en) * | 2000-05-25 | 2002-04-11 | Movingpeople Net Internat B V | Wheelchair |
| CN108938237A (zh) * | 2017-05-29 | 2018-12-07 | 丰田自动车株式会社 | 电动轮椅操作装置及其车辆操作方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE3801874C2 (de) | 1992-06-17 |
| NO885243D0 (no) | 1988-11-24 |
| US4951766A (en) | 1990-08-28 |
| DK10789D0 (da) | 1989-01-11 |
| NO885243L (no) | 1989-07-13 |
| DE3801874A1 (de) | 1989-07-20 |
| DK10789A (da) | 1989-07-13 |
| CA1294523C (en) | 1992-01-21 |
| EP0324069A3 (de) | 1990-01-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE3801874C2 (de) | ||
| DE602004012744T2 (de) | Armlehne zur verwendung mit einem fahrzeugsitz | |
| DE3890037C2 (de) | ||
| DE60222791T2 (de) | Verfahren zur programmierung und bedienung eines rollstuhls mit kipp- und rücklehnfunktionen | |
| EP0842844B1 (de) | Fahrzeugsitz | |
| CH671332A5 (de) | ||
| DE102020134877B4 (de) | Höhenverstellbarer Steuerhebelträger für einen Nutzfahrzeugsitz | |
| DE3228097A1 (de) | In alle richtungen fahrbarer rollstuhl | |
| DE4228849C1 (de) | Verstellbarer Fahrzeugsitz | |
| EP0324101A2 (de) | Elektrorollstuhl | |
| EP3661803A1 (de) | Kraftfahrzeug mit wenigstens einem fahrzeugsitz | |
| DE102022119627A1 (de) | Fahrzeugsitz | |
| EP1265577A1 (de) | Medizinischer oder dentalmedizinischer behandlungsstuhl | |
| DE3643729C2 (de) | Sitzhalterung mit Sitzverstellung für einen Fahrzeugsitz | |
| EP0268960A2 (de) | Krankenfahrstuhl (Rollstuhl) | |
| DE69201691T2 (de) | Mobiles Röntgengerät. | |
| EP0364822A2 (de) | Tisch mit Tischgestell und Tischplatte sowie Stelleinrichtung zum Verändern der Höhe und Neigung der Tischplatte | |
| DE68902906T2 (de) | Sitz fuer schlepper mit umkehrbarer steuerungslage. | |
| DE3018686A1 (de) | Zahnaerztlicher patientenstuhl | |
| DE4311687A1 (de) | Radaufhängung für Fahrgestelle, insbesondere ein einspuriges Rollbrett | |
| DE3437962A1 (de) | Hoehenverstellbarer drehsitz fuer kraftfahrzeuge | |
| DE112020002199T5 (de) | Mobilität eines Röntgenbildgebungssystems | |
| DE3612891A1 (de) | Rollstuhl | |
| DE9012435U1 (de) | Medizinische Einrichtung mit einer Lagervorrichtung für einen Strahlensender oder einen Strahlenempfänger | |
| DE19828217C2 (de) | Kraftfahrzeugsitz, insbesondere Rücksitz |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT CH DE FR LI NL SE |
|
| TCNL | Nl: translation of patent claims filed | ||
| EL | Fr: translation of claims filed | ||
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT CH DE FR LI NL SE |
|
| 17P | Request for examination filed |
Effective date: 19900629 |
|
| 17Q | First examination report despatched |
Effective date: 19910904 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 19921107 |