EP0718461A2 - Vorrichtung und Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung - Google Patents
Vorrichtung und Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung Download PDFInfo
- Publication number
- EP0718461A2 EP0718461A2 EP95118632A EP95118632A EP0718461A2 EP 0718461 A2 EP0718461 A2 EP 0718461A2 EP 95118632 A EP95118632 A EP 95118632A EP 95118632 A EP95118632 A EP 95118632A EP 0718461 A2 EP0718461 A2 EP 0718461A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- shafts
- tube
- clearing
- trench
- heads
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
- 238000000034 method Methods 0.000 title claims abstract description 10
- 238000005553 drilling Methods 0.000 claims abstract description 48
- 239000000725 suspension Substances 0.000 claims abstract description 30
- 230000005540 biological transmission Effects 0.000 claims abstract description 14
- 239000012530 fluid Substances 0.000 claims abstract description 12
- 238000009412 basement excavation Methods 0.000 claims abstract description 3
- 230000008878 coupling Effects 0.000 claims description 6
- 238000010168 coupling process Methods 0.000 claims description 6
- 238000005859 coupling reaction Methods 0.000 claims description 6
- 230000033001 locomotion Effects 0.000 claims description 4
- 239000002689 soil Substances 0.000 description 10
- 238000009434 installation Methods 0.000 description 4
- 239000000463 material Substances 0.000 description 4
- VNWKTOKETHGBQD-UHFFFAOYSA-N methane Chemical compound C VNWKTOKETHGBQD-UHFFFAOYSA-N 0.000 description 4
- 229910000831 Steel Inorganic materials 0.000 description 3
- -1 electricity Substances 0.000 description 3
- 239000010959 steel Substances 0.000 description 3
- 238000005520 cutting process Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 230000005611 electricity Effects 0.000 description 2
- 239000003345 natural gas Substances 0.000 description 2
- 239000002245 particle Substances 0.000 description 2
- 239000011435 rock Substances 0.000 description 2
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 2
- 239000004698 Polyethylene Substances 0.000 description 1
- 239000004743 Polypropylene Substances 0.000 description 1
- 238000005299 abrasion Methods 0.000 description 1
- 229910000278 bentonite Inorganic materials 0.000 description 1
- 239000000440 bentonite Substances 0.000 description 1
- SVPXDRXYRYOSEX-UHFFFAOYSA-N bentoquatam Chemical compound O.O=[Si]=O.O=[Al]O[Al]=O SVPXDRXYRYOSEX-UHFFFAOYSA-N 0.000 description 1
- 238000005056 compaction Methods 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 238000009826 distribution Methods 0.000 description 1
- 239000003651 drinking water Substances 0.000 description 1
- 235000020188 drinking water Nutrition 0.000 description 1
- 238000010438 heat treatment Methods 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000005065 mining Methods 0.000 description 1
- 239000004033 plastic Substances 0.000 description 1
- 229920003023 plastic Polymers 0.000 description 1
- 229920000573 polyethylene Polymers 0.000 description 1
- 229920001155 polypropylene Polymers 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 230000005641 tunneling Effects 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
Images


Classifications
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21B—EARTH OR ROCK DRILLING; OBTAINING OIL, GAS, WATER, SOLUBLE OR MELTABLE MATERIALS OR A SLURRY OF MINERALS FROM WELLS
- E21B7/00—Special methods or apparatus for drilling
- E21B7/28—Enlarging drilled holes, e.g. by counterboring
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21B—EARTH OR ROCK DRILLING; OBTAINING OIL, GAS, WATER, SOLUBLE OR MELTABLE MATERIALS OR A SLURRY OF MINERALS FROM WELLS
- E21B10/00—Drill bits
- E21B10/44—Bits with helical conveying portion, e.g. screw type bits; Augers with leading portion or with detachable parts
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21B—EARTH OR ROCK DRILLING; OBTAINING OIL, GAS, WATER, SOLUBLE OR MELTABLE MATERIALS OR A SLURRY OF MINERALS FROM WELLS
- E21B10/00—Drill bits
- E21B10/60—Drill bits characterised by conduits or nozzles for drilling fluids
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21B—EARTH OR ROCK DRILLING; OBTAINING OIL, GAS, WATER, SOLUBLE OR MELTABLE MATERIALS OR A SLURRY OF MINERALS FROM WELLS
- E21B7/00—Special methods or apparatus for drilling
- E21B7/002—Drilling with diversely driven shafts extending into the borehole
Definitions
- the present invention relates to an apparatus and a method for laying cables in a trench-like arrangement.
- a device is used to create several holes in the ground arranged at different heights.
- the cables to be laid can be underground for long distances, i.e. Install without breaking the surface.
- the previously known underground installation systems each allow a single line to be pulled into the ground, but not the combined pulling of several lines in one operation.
- a lance is inserted into the ground through a small opening in the surface at an angle of 15 to 30 ° and, after reaching the intended laying depth, it is propelled horizontally up to 350 m away.
- a drilling suspension usually the environmentally friendly bentonite, emerges from the lance head at high pressure and provides the cutting forces required to loosen the soil. Furthermore, the drilling suspension partially discharges dissolved soil material, a targeted arrangement of the soil structure is achieved in the immediate driveway environment of the micro-tunnel, and the drilling is stabilized by the tixothropic behavior of the drilling suspension and the drilling wall is made slippery.
- the drilling lance After the drilling lance one up to 350 m away reached the excavated installation pit, the drilling lance is dismantled, a conical expansion head and the line to be laid are attached to the drill pipe and pulled into the bore in reverse.
- the expanding head used here extends the diameter of the bore to the desired nominal size up to 160 mm.
- Plastic pipes such as polyethylene or polypropylene pipes, but also steel pipes and socket pipes with sockets that cannot be removed under tensile load, are suitable as product pipes.
- the clearing heads can be set in rotation by a drive tube and a torque transmission arranged between them.
- the drive tube runs in a pull tube, which is firmly connected to the crossbar.
- the axes of the clearing heads can each be set in rotation by a hydraulic motor. This allows the draw tube as well as the crossbar to be dimensioned small, as a result of which those components which have to be moved through the ground offer less resistance and the force which is required when laying the lines is reduced.
- the device according to the invention By means of the device according to the invention, several, preferably two, clearers are set in rotation with the aid of a driven drive tube.
- the product pipes to be drawn in can be attached to the crossbar in alignment with the axes of the clearers, which are rotatably mounted on the crossbar.
- the advantageous method for creating step trenches is characterized by method claim 4. Accordingly, a drilling lance is driven to an equally deep assembly pit by means of a fully progressively controlled drilling method from an initial pit, which only has to be slightly deeper than the supply line to be laid deepest. After this pilot drilling, the step clearing device described in detail below is attached to the drill head or instead of the drilling head, and the step clearing device is moved backwards through the pilot hole from the assembly pit back to the starting pit.
- the product tubes with a maximum diameter of approximately 250 mm can already be attached to the crossbar.
- various exit points for a drilling suspension consist of special nozzles with the same or different passage sizes with an adjustable pressure between 20 and Emerge 400 bar. A significantly higher pressure can be selected for excavations in crumbly to medium-pressure-resistant rock.
- the step clearing device 10 shown in FIG. 1 does the pulling in of two product pipes of the same or different diameter in one work step.
- a drive tube 16 is rotatably guided in a draw tube 14.
- Both components, the draw tube 14 and the drive tube 16 consist of different detachable segments 14a, 14b, etc. or 16a, 16b, etc., which divide the draw tube 14 and the drive tube 16 into sections of approximately 3-5 meters in length.
- the various segments of the drive tube 16 can be connected to one another in a rotationally fixed manner, the various segments of the draw tube 14a, 14b, etc. are rigidly and detachably connected to one another both in the axial direction and in the direction of rotation.
- fastening options must be provided, as are known in the art for these purposes.
- the clearing heads 18 and 19 are rigidly connected to the clearing shafts 32, 33.
- the connection between the clearing heads 18, 19 and the clearing shafts 32, 33 can be done both by frictional engagement and by frictional engagement. However, due to the high forces and torques to be transmitted, a positive connection via a serration or a tension spring connection is preferable.
- a product pipe 38 or 39 can be attached to the crossbar 12 in alignment with the axes of the scraper shafts 32 and 33, respectively, and this in one operation by withdrawing the expansion and product pipe pull-in instrument 10 into the tubes in the ground generated by the clearing heads 18 and 19 to be confiscated.
- the product pipes 38 and 39 do not rotate.
- the clearing heads 18, 19 are driven via the drive tube 16 which is driven in the direction of rotation and which is rotatably mounted in the draw tube 14.
- the power transmission between drive tube 16 and the reamer shafts 32 and 33 can for example, by forming a cone gear head 26 on the drive tube 16.
- the conical gear head 26 is in meshing connection with bevel gears on two deflecting shafts 22, 23 along the transverse rod 12, so that the deflecting shafts are also set in rotational motion when the drive tube 16 is rotating.
- the deflection shafts 22 and 23 are rotatably fastened in the bearings 20 on the crossbar 12 and transmit the torque to the reamer shafts 32 and 33.
- bevel gears 40 are also provided between the deflection shafts 22 and 23 and the reamer axes 32 and 33, respectively. This form of torque transmission rotates the two reamer axes 32 and 33 in the opposite direction.
- Both the deflection shafts 22 and 23 as well as the reamer shafts 32 and 33 are rotatably mounted on the cross bar, both plain bearings and roller bearings being able to be used.
- Outlet openings 24 for drilling suspension are provided both on the clearing heads 18, 19 and at different positions of the cross bar 12.
- the drilling suspension fulfills various requirements: On the one hand, it should be under high pressure (20 - 400 bar) and thus provide cutting forces to loosen the soil; on the other hand, it should support the compaction work in the soil and help transport non-displaceable soil. Finally, it should make the drilling wall slippery and thus facilitate the pulling in of the product pipes.
- 1 shows only a small number of outlet openings 24 for drilling suspension, but in the preferred embodiment according to FIG. 1 there is a large number of these outlet openings 24 on the side of the crossbar 12 facing the clearing heads 18, 19 and on the clearing heads 18, 19 to provide. For example, depending on the diameter of the clearing head, there could be between 50 and 100 outlet openings 24 for drilling suspension on the clearing heads 18 and 19.
- the clearing head is made from a piece of a suitable metal, such as high-strength steel, and is rigidly connected to the clearing shaft.
- a suitable metal such as high-strength steel
- chisel pins 52 are attached to the clearing head and are made of an extremely hard material, preferably the material known under the name Widia.
- helical welding ribs 54 are applied to the clearing head, which are welded to the full material and represent a protection against abrasion.
- hard and abrasive particles e.g. Kurund particles, are involved.
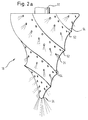
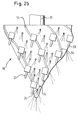
- FIG. 2b shows a further embodiment of a clearing head, in which the chisel pins 53 have a special shape which achieve a self-sharpening effect.
- Such self-sharpening Widia chisels are known from mining, where they are widely used in tunneling machines.
- the transmission of the torques from the drive tube 16 into the reamer shafts 32, 33 is realized via hydraulic couplings.
- a hydraulic clutch With a hydraulic clutch, the torque is transmitted via the dynamic effect of a circulating fluid.
- this form of torque transmission has the essential advantage that the drilling suspension, which is under very high pressure, can be used as hydraulic fluid.
- the drilling suspension is transported in the drive tube 16 designed as a hollow shaft, is guided via the hydraulic couplings into the deflection shafts 22, 23 designed as hollow shafts and finally reaches the tubular reamer shafts 32, 33 via the hydraulic couplings.
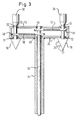
- FIG. 3 shows another embodiment of the present invention.
- the torques between the drive tube 16 and the reamer shafts 32, 33 are transmitted by toothed belts or chains 50.
- toothed disks or sprockets 44, 45 or 48, 49 are fixed in a rotationally fixed manner both on the drive tube 16 and on the reamer shafts 32 or 33, so that the belts or chains 50, 51 can transmit the required torques.
- a transmission shaft can be mounted next to one of the two reamer shafts 32 and 33 (not shown in FIG. 3), which reverses the direction of rotation of the relevant reamer shaft by being driven by the chain or the belt and is in contact with the scraper shaft through a toothing.
- Another possibility of reversing the direction of rotation is to provide a connection between the drive tube and the scraper shaft by means of a crosswise guidance of the belt or chain.
- FIG. 4 Another embodiment of the invention is shown in FIG. 4, in which all elements which have already been explained in more detail with reference to FIG. 1 are designated with the same reference numbers as in FIG. 1.
- the rotation of the clearing heads is achieved by the recoil of the drilling suspension emerging from the clearing heads 18, 19.
- the outlet openings 24 strike the circumferential surface of the clearing heads 18, 19 at an angle.
- Each drilling suspension jet emerging from an outlet opening 24 generates a recoil force, the The line of force does not run through the relevant axis of rotation of the reamer head 18, 19. A torque is thus generated which causes the clearing heads 18, 19 to rotate.
- all elements that serve to transmit the torques to the clearing heads in FIG. 1, such as a drive tube, deflection shafts and their storage and the interposed toothing, hydraulic couplings or chain or belt transmission, can be dispensed with.
- the drilling suspension is brought in via the draw tube 14 designed as a hollow shaft, running along or in the profile of the transverse rod 12 in a suitable flow channel (for example a steel tube 56) to the reamer axes 32, 33 and by means of a rotary leadthrough into the reamer axes 32, 33 designed as hollow shafts headed.
- This embodiment offers the advantage of being very simple and light and to allow a weaker design of the draw tube 14 because no drive tube has to be guided in it.
- the profile of the crossbar 12, which is also pulled through the ground, can be adapted to this task because the components for torque transmission do not have to be attached to the crossbar 12.
- drilling suspension likewise flows out under pressure through outlet openings 24 which are located on the crossbar, in particular on the front surface in the direction of pull. Since these outlet openings are not located on components that rotate during operation, any desired stationary transport of the drilling suspension, for example along the draw tube 14, can be provided and the drilling suspension to the outlet openings 24 attached to the crossbar 12 via a crossbar 12 in profile distribution system located.
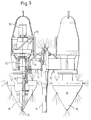
- the reamer shafts 32, 33 are driven by a hydraulic motor 70 through which a pressurized fluid flows. Oil, but also water, can be used as a possible drive fluid. Due to the separate drive of the individual reamer shafts, the device according to the present embodiment has a rigid draw tube 14 through which the drilling suspension and the drive fluid for the hydraulic motors are guided in separate flow channels 74, 72. The hydraulic fluid is delivered through pressure lines 72 to the hydraulic motors 70 which are driven by the hydraulic fluid.
- the hydraulic motors 70 are each rigidly connected to a reamer shaft 32, 33 and drive it.
- the drilling suspension is transmitted through the pressure line 74 on the one hand to the outlet openings 24 in the profile of the crossbar 12, on the other hand through a shaft bushing 76 into the reamer shafts 32, 33 and is transported from there to the outlet openings 24 on the clearing heads 18, 19.
- the transport of the drilling suspension and its transmission into the rotating reamer shafts can be achieved in various design variants, one of which is known to the person skilled in the art, one of which is shown in FIG. 5.
- the crossbar 12 can be brought into any angular position relative to the draw tube 14 and can be firmly fixed therein.
- the reamer shafts 32, 33 can also be inclined so that they can be aligned and fixed parallel to the draw tube 14.
- An angular attachment of the crossbar 12 reduces the spacing of the clearing shafts 32 and 33. This enables a different height level of the lines to be laid simultaneously to be produced using a single step clearing device 10 with a variable spacing of the clearing shafts 32, 33.
- the laying of lines in a trench-like arrangement proceeds in the following manner. Starting from an exit pit on the planned laying road, a pilot hole is drilled horizontally in the direction of an assembly pit that has also been created. The exact height of the pilot hole should take into account the geometry of the step clearing device used and the laying depth of the desired product pipes. After the drilling lance has reached the assembly pit, the drill pipe is pulled back to the starting pit and, depending on the geometry of the holding bar used, the bore diameter is enlarged with an expanding head. During the pulling back of the drill pipe, sections of the draw tube and at the same time sections of the drive tube are introduced into the area of the pilot bore and are connected to one another. The length of the above sections is preferably about 3-5 meters. After the drill pipe with the expanding head has been pulled back to the exit pit and at the same time the draw tube and drive tube have reached the exit pit, the step clearing device 10 is fastened to the draw tube and the drive tube in the assembly pit.
- the drive tube In the exit pit, the drive tube is connected to a drive unit, not shown in the drawings, and the draw tube is held by a device, also not shown in the drawings.
- the drilling suspension is fed into the step clearing device under high pressure, the drive tube is rotated and the draw tube is pulled towards the exit pit, whereby the sections of the draw tube and the drive tube emerging from the former pilot hole are released again.
- product pipes which also consist of individual sections, can be gradually attached to the product pipes entering the bores.
- the step clearing device After the step clearing device has reached the exit pit and the product pipes have reached the exit pit, the product pipes are connected to one another in the assembly pit and the assembly pit is refilled with soil.
- a new exit pit will be excavated at a distance of up to 350 meters from the previous exit pit and the previous exit pit will now be used as an assembly pit, in which the step clearing device and the sections of the draw tube and the drive tube are already located, so that the above explained Operations can be carried out again.
Landscapes
- Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Mining & Mineral Resources (AREA)
- Physics & Mathematics (AREA)
- Environmental & Geological Engineering (AREA)
- Fluid Mechanics (AREA)
- General Life Sciences & Earth Sciences (AREA)
- Geochemistry & Mineralogy (AREA)
- Mechanical Engineering (AREA)
- Excavating Of Shafts Or Tunnels (AREA)
- Earth Drilling (AREA)
Abstract
Description
- Die vorliegende Erfindung betrifft eine Vorrichtung und ein Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung. Eine derartige Vorrichtung dient dazu, mehrere in verschiedenen Höhen angeordnete Bohrungen im Erdreich zu erzeugen. Dabei lassen sich zu verlegende Leitungen über weite Strecken unterirdisch, d.h. ohne Oberflächenaufbruch installieren. Die bisher bekannten unterirdischen Verlegesysteme erlauben jeweils das Einziehen einer einzelnen Leitung in das Erdreich, nicht aber den kombinierten Einzug mehrerer Leitungen in einem Arbeitsgang.
- Nach dem bisher bekannten Verfahren wird eine Lanze durch eine kleine Öffnung in der Oberfläche unter einem Winkel von 15 bis 30° in den Boden eingeführt und wird nach Erreichen der vorgesehenen Verlegetiefe waagerecht bis in zu 350 m Entfernung zielgenau vorgetrieben. Dabei tritt aus dem Lanzenkopf eine Bohrsuspension, meist das umweltfreundliche Bentonit, mit hohem Druck aus und stellt die erforderlichen Schnittkräfte zum Lösen des Bodens bereit. Weiterhin wird durch die Bohrsuspension teilweiser Austrag an gelöstem Bodenmaterial vorgenommen, eine gezielte Bodengefügeanordnung im unmittelbaren Auffahrungsumfeld des Mikrotunnels erreicht und zudem die Bohrung durch das tixothrope Verhalten der Bohrsuspension stabilisiert und die Bohrwandung gleitfähig gemacht. Nachdem die Bohrlanze nach bis zu 350 m Entfernung eine zuvor ausgehobene Montagegrube erreicht hat, wird die Bohrlanze demontiert, ein konischer Aufweitkopf sowie die zu verlegende Leitung am Bohrgestänge befestigt und im Rückwärtsgang in die Bohrung eingezogen. Der hierbei verwendete Aufweitkopf erweitert den Durchmesser der Bohrung auf das gewünschte Nennmaß bis zu 160 mm.
- Mit diesem Verfahren lassen sich in fast allen Bodenarten sowie lösbaren Gesteinen alle erforderlichen Versorgungsleitungen (Wasser, Strom, Erdgas, Fernwärme, usw.) sowie Informations- und Steuerleitungen verlegen.
- Als Produktrohre kommen hierbei Kunststoffrohre wie Polyethylen- oder Polypropylenrohre, aber auch Stahlrohre und Muffenrohre mit unter Zugbelastung nicht herauslösbaren Muffen in Frage.
- Es ist das der vorliegenden Erfindung zugrundeliegende Problem (Aufgabe), eine Vorrichtung zur Erstellung von Stufengräben zu entwickeln, welche mehrere der oben angesprochenen Leitungen in einem Arbeitsgang im Boden installieren kann. Hierbei sind genau definierte Verlegetiefen für die einzelnen Versorgungsleitungen (z.B. Trinkwasser, Erdgas, Strom) einzuhalten. Diese verschiedenen Verlegetiefen resultieren aus technischen Sicherheits und Wartungsanforderungen (z.B. Frostsicherheit, Sicherheitsabstand, Zugänglichkeit für Reparaturarbeiten, Auflast- und Beschädigungsschutz).
- Die Lösung dieser Aufgabe erfolgt durch die Merkmale des Anspruchs 1 und insbesondere dadurch, daß mehrere Räumköpfe, vorzugsweise zwei, drehbar und parallel zur Achse des Zugrohrs gelagert sind und in Rotation versetzt werden können.
- Vorteilhafte Ausführungsformen der Erfindung sind durch die Unteransprüche gekennzeichnet.
- So können nach einer vorteilhaften Ausführungsform der Erfindung die Räumköpfe durch ein Antriebsrohr und eine dazwischen angeordnete Drehmomentübertragung in Rotation versetzt werden. Das Antriebsrohr verläuft in einem Zugrohr, welches fest mit der Querstange verbunden ist.
- Nach einer anderen vorteilhaften Ausführungsform können die Achsen der Räumköpfe durch jeweils einen Hydraulikmotor in Rotation versetzt werden. Dies erlaubt es, das Zugrohr sowie die Querstange klein zu dimensionieren, wodurch diejenigen Bauteile, die durch das Erdreich bewegt werden müssen, einen geringeren Widerstand bieten und die bei der Leitungsverlegung aufzuwendende Kraft verringert wird.
- Durch das erfindungsgemäße Gerät werden mit Hilfe eines angetriebenen Antriebsrohrs mehrere, vorzugsweise zwei, Räumer in Rotation versetzt. An die Querstange können die einzuziehenden Produktrohre fluchtend mit den Achsen der Räumer, welche drehbar auf der Querstange gelagert sind, angesetzt werden.
- Das vorteilhafte Verfahren zur Erstellung von Stufengräben wird durch den Verfahrensanspruch 4 gekennzeichnet. Demnach wird mittels eines voll verlaufgesteuerten Bohrverfahrens von einer Ausgangsgrube, die nur geringfügig tiefer als die am tiefsten zu verlegende Versorgungsleitung sein muß, eine Bohrlanze zu einer ebenso tiefen Montagegrube vorangetrieben. Nach dieser Pilotbohrung wird das im folgenden ausführlich beschriebene Stufenräumgerät am Bohrkopf oder anstelle des Bohrkopfes befestigt und das Stufenräumgerät in Rückwärtsrichtung durch die Pilotbohrung von der Montagegrube zurück zur Ausgangsgrube bewegt. Dabei können an der Querstange bereits die Produktrohre mit einem maximalen Durchmesser von etwa 250 mm angesetzt werden.
- Um die Bewegung der Räumköpfe durch das Erdreich und die damit verbundene Aufweitung und Kompression des Erdreiches sowie die Gleiteigenschaften der entstehenden Röhren zu verbessern, sind verschiedene Austrittsstellen für eine Bohrsuspension vorgesehen, die aus speziellen Düsen mit gleichen oder unterschiedlichen Durchlaßgrößen mit einem einstellbaren Druck zwischen 20 und 400 bar austreten. Bei Vortrieben in mürben bis mitteldruckfesten Festgesteinen kann ein wesentlich höherer Druck gewählt werden.
- Nachfolgend werden verschiedene Ausführungsformen der vorliegenden Erfindung rein beispielhaft anhand der beigefügten Zeichnungen beschrieben. Es zeigen:
- Fig. 1
- einen Querschnitt durch eine erste Ausführungsform des Stufenräumgeräts gemäß der Erfindung;
- Fig. 2a
- eine Ansicht eines Räumkopfes;
- Fig. 2b
- eine Ansicht einer anderen Ausführungsform eines Räumkopfes;
- Fig. 3
- einen Querschnitt durch eine weitere Ausführungsform des Stufenräumgeräts gemäß der Erfindung mit einer Drehmomentübertragung durch ein Kettengetriebe;
- Fig.4
- einen Querschnitt durch eine weitere Ausführungsform des Stufenräumgeräts gemäß der Erfindung mit einer Drehmomenterzeugung nach dem Rückstoßprinzip; und
- Fig. 5
- einen Querschnitt durch eine weitere Ausführungsform des Stufenräumgeräts gemäß der vorliegenden Erfindung mit einem Antrieb der Räumer durch Hydraulikmotoren.
- Das in Fig. 1 dargestellte Stufenräumgerät 10 erledigt in einem Arbeitsschritt den Einzug von zwei Produktrohren gleichen oder unterschiedlichen Durchmessers.
- Ein Antriebsrohr 16 ist drehbar in einem Zugrohr 14 geführt. Beide Bauteile, das Zugrohr 14 und das Antriebsrohr 16 bestehen aus verschiedenen lösbaren Segmenten 14a, 14b, usw. bzw. 16a, 16b, usw., welche das Zugrohr 14 sowie das Antriebsrohr 16 in etwa 3-5 Meter lange Abschnitte unterteilen. Die verschiedenen Segmente des Antriebsrohres 16 können rotationsfest miteinander verbunden, die verschiedenen Segmente des Zugrohres 14a, 14b, usw. sind sowohl in axialer Richtung als auch in Rotationsrichtung starr und lösbar miteinander verbunden. Dazu sind jeweils Befestigungsmöglichkeiten vorzusehen, wie sie in der Technik für diese Zwecke bekannt sind.
- Auf einer Querstange 12, die am Zugrohr 14 befestigt ist, sind Lager 13 angebracht, welche die Räumerwellen 32, 33 parallel zueinander führen und drehbar lagern. Auf den Räumerwellen 32, 33 sind starr mit diesen die Räumköpfe 18 und 19 verbunden. Die Verbindung zwischen den Räumköpfen 18, 19 und den Räumerwellen 32, 33 kann dabei sowohl durch Reibschluß als auch durch Kraftschluß geschehen. Aufgrund der hohen zu übertragenden Kräfte und Drehmomente ist allerdings eine Kraftschlußverbindung über eine Kerbverzahnung oder eine Spannfederverbindung vorzuziehen. An der Querstange 12 kann jeweils fluchtend mit den Achsen der Räumerwellen 32 bzw. 33 ein Produktrohr 38 bzw. 39 angebracht werden und dieses in einem Arbeitsgang mit dem Zurückziehen des Aufweit- und Produktrohreinzugsinstruments 10 in die von den Räumköpfen 18 und 19 erzeugten Röhren im Boden eingezogen werden. Beim Betrieb des Stufenräumgerätes 10 rotieren die Produktrohre 38 bzw. 39 nicht. Der Antrieb der Räumköpfe 18, 19 geschieht über das in Rotationsrichtung angetriebene Antriebsrohr 16, welches drehbar im Zugrohr 14 gelagert ist. Die Kraftübertragung zwischen Antriebsrohr 16 und den Räumerwellen 32 und 33 kann beispielsweise über die Ausbildung eines Konuszahnradkopfes 26 auf dem Antriebsrohr 16 geschehen. Der Konuszahnradkopf 26 steht in eingreifender Verbindung mit Kegelverzahnungen auf zwei Umlenkwellen 22, 23 entlang der Querstange 12, so daß die Umlenkwellen bei rotierendem Antriebsrohr 16 auch in Rotationsbewegung versetzt werden. Die Umlenkwellen 22 und 23 sind drehbar in den Lagern 20 auf der Querstange 12 befestigt und übertragen das Drehmoment auf die Räumerwellen 32 und 33. Zu diesem Zweck sind auch zwischen den Umlenkwellen 22 bzw. 23 und den Räumerachsen 32 bzw. 33 Kegelverzahnungen 40 vorgesehen. Durch diese Form der Drehmomentübertragung rotieren die beiden Räumerachsen 32 und 33 in gegenläufiger Richtung.
- Sowohl die Umlenkwellen 22 bzw. 23 als auch die Räumerwellen 32 bzw. 33 sind drehbar auf der Querstange gelagert, wobei sowohl Gleitlager als auch Wälzlager zum Einsatz kommen können.
- Sowohl an den Räumköpfen 18, 19 als auch an verschiedenen Positionen der Querstange 12 sind Austrittsöffnungen 24 für Bohrsuspension vorgesehen. Die Bohrsuspension erfüllt verschiedene Anforderungen: Zum einen soll sie unter hohem Druck (20 - 400 bar) stehen und somit Schnittkräfte zum Lösen des Bodens bereitstellen; andererseits soll sie die Verdichtungsarbeit im Boden unterstützen und nicht verdrängbaren Boden transportieren helfen. Zuletzt soll sie die Bohrwandung gleitfähig machen und damit den Einzug der Produktrohre erleichtern. In Fig. 1 ist nur eine geringe Anzahl von Austrittsöffnungen 24 für Bohrsuspension dargestellt, in der bevorzugten Ausführungsform gemäß Fig. 1 ist jedoch eine Vielzahl dieser Austrittsöffnungen 24 an der den Räumköpfen 18, 19 zugewandten Seite der Querstange 12 und an den Räumköpfen 18, 19 vorzusehen. So könnten sich an den Räumköpfen 18 bzw. 19 je nach Durchmesser des Räumkopfes zwischen 50 und 100 Austrittsöffnungen 24 für Bohrsuspension befinden.
- Fig. 2a zeigt einen Räumkopf gemäß der vorliegenden Erfindung. Der Räumkopf wird aus einem Stück eines geeigneten Metalls, wie hochfestem Stahl, gefertigt und mit der Räumerwelle starr verbunden. Im Räumkopf befinden sich Strömungskanäle für die Bohrsuspension, die in die Hochdruckdüsen 24 münden, aus denen die Bohrsuspension austritt. Zusätzlich sind auf dem Räumkopf Meißelstifte 52 befestigt, die aus einem äußerst harten Material, bevorzugt dem unter der Bezeichnung Widia bekannten Material gefertigt sind. Weiterhin sind auf dem Räumkopf wendelförmige Schweißrippen 54 aufgetragen, die auf das volle Material geschweißt werden und einen Anriebsschutz darstellen. Zusätzlich können in die Schweißrippen 54 auch noch harte und abrasive Partikel, z.B. Kurundpartikel, eingebunden werden.
- Fig. 2b zeigt eine weitere Ausführungsform eines Räumkopfes, bei dem die Meißelstifte 53 eine spezielle Form aufweisen, die eine selbstschärfende Wirkung erzielen. Derartige selbstschärfende Widiameißel sind aus dem Bergbau bekannt, wo sie vielfach in Vortriebsmaschinen verwendet werden.
- In einer weiteren Ausführungsform der Erfindung (nicht dargestellt) wird die Übertragung der Drehmomente vom Antriebsrohr 16 in die Räumerwellen 32, 33 über Hydraulikkupplungen verwirklicht. Bei einer Hydraulikkupplung wird das Drehmoment über die dynamische Wirkung einer umlaufenden Flüssigkeit übertragen. Obwohl im Betrieb einer Hydraulikkupplung ständiger Schlupf möglich ist, besitzt diese Form der Drehmomentübertragung den wesentlichen Vorteil, daß die unter sehr hohem Druck stehende Bohrsuspension als Hydraulikflüssigkeit verwendet werden kann. Die Bohrsuspension wird in dem als Hohlwelle ausgeführten Antriebsrohr 16 antransportiert, wird über die Hydraulikkupplungen in die als Hohlwellen ausgeführten Umlenkwellen 22, 23 geleitet und gelangt schließlich über die Hydraulikkupplungen in die ebenfalls röhrenförmigen Räumerwellen 32, 33.
- Fig. 3 zeigt eine andere Ausführungsform der vorliegenden Erfindung. In dieser Darstellung, die im wesentlichen gleich der in Fig. 1 gezeigten ist, wurden alle Referenznummern aus Fig. 1 übernommen und soll daher auf eine eingehende Beschreibung verzichtet werden. Hier werden die Drehmomente zwischen dem Antriebsrohr 16 und den Räumerwellen 32, 33 durch Zahnriemen oder Ketten 50 übertragen. Hierzu sind sowohl am Antriebsrohr 16 als auch an den Räumerwellen 32 bzw. 33 Zahnscheiben bzw. Kettenräder 44, 45 bzw. 48, 49 rotationsfest fixiert, damit die Riemen oder Ketten 50, 51 die erforderlichen Drehmomente übertragen können.
- Um eine gegenläufige Drehbewegung der Drehköpfe zu erreichen, kann neben einer der beiden Räumerwellen 32 bzw. 33 eine Übersetzungswelle gelagert sein (nicht in Fig. 3 dargestellt), welche eine Drehrichtungsumkehr der betreffenden Räumerwelle bewirkt, indem sie von der Kette oder dem Riemen angetrieben wird und mit der Räumerwelle durch eine Verzahnung in Kontakt steht.
- Eine andere Möglichkeit der Drehrichtungsumkehr besteht darin, eine Verbindung zwischen Antriebsrohr und Räumerwelle durch eine über Kreuz laufende Führung des Riemens bzw. der Kette vorzusehen.
- Eine andere Ausführungsform der Erfindung ist in Fig. 4 dargestellt, in der alle Elemente, die bereits anhand der Fig. 1 genauer erläutert wurden, mit denselben Referenznummern wie in Fig. 1 bezeichnet sind.
- In dieser Ausführungsform wird die Rotation der Räumköpfe aus dem Rückstoß der aus den Räumköpfen 18, 19 austretenden Bohrsuspension erreicht. Hierbei treffen die Austrittsöffnungen 24 winkelig auf die Umfangsfläche der Räumköpfe 18, 19 auf. Jeder aus einer Austrittsöffnung 24 austretende Bohrsuspensionsstrahl erzeugt eine Rückstoßkraft, deren Kraftlinie nicht durch die betreffende Rotationsachse des Räumerkopfes 18, 19 verläuft. Somit wird ein Drehmoment erzeugt, welches die Räumköpfe 18, 19 in Rotationsbewegung versetzt.
- In dieser Ausführungsform kann auf alle Elemente, die in Fig. 1 der Übertragung der Drehmomente auf die Räumköpfe dienen, wie auf ein Antriebsrohr, Umlenkwellen und deren Lagerung und die dazwischengeschalteten Verzahnungen, Hydraulikkupplungen oder Ketten- bzw. Riemengetriebe, verzichtet werden. Über das als Hohlwelle ausgeführte Zugrohr 14 wird die Bohrsuspension herangeführt, längs oder im Profil der Querstange 12 verlaufend in einem geeigneten Strömungskanal (z.B. einem Stahlrohr 56) zu den Räumerachsen 32, 33 geführt und mittels einer Drehdurchführung in die als Hohlwellen ausgeführten Räumerachsen 32, 33 geleitet. Diese Ausführungsform bietet den Vorteil sehr einfach und leicht zu sein und eine schwächere Ausführung des Zugrohres 14 zu gestatten, weil kein Antriebsrohr darin geführt werden muß. Auch kann die Profilierung der Querstange 12, die ebenfalls durch das Erdreich gezogen wird, dieser Aufgabe angepaßt werden, weil die Bauteile zur Drehmomentübertragung nicht an der Querstange 12 angebracht werden müssen.
- In allen vorgenannten Ausführungsformen strömt durch Austrittsöffnungen 24, die sich an der Querstange, insbesondere an der in Zugrichtung vorderen Fläche befinden, ebenfalls Bohrsuspension unter Druck aus. Da sich diese Austrittsöffnungen nicht an Bauteilen befinden, die im Betrieb rotieren, kann hier ein beliebiger, ortsfester Antransport der Bohrsuspension, z.B. entlang des Zugrohres 14 vorgesehen werden und die Bohrsuspension zu den an der Querstange 12 angebrachten Austrittsöffnungen 24 über ein im Profil der Querstange 12 befindliches Verteilersystem geführt werden.
- In Fig. 5 ist eine weitere Ausführungsform der vorliegenden Erfindung dargestellt. Die Räumerwellen 32, 33 werden durch einen Hydraulikmotor 70 angetrieben, der von einem unter Druck stehenden Fluid durchströmt wird. Als mögliches Antriebsfluid kommt Öl, aber auch Wasser in Frage. Durch den gesonderten Antrieb der einzelnen Räumerwellen besitzt die Vorrichtung nach der vorliegenden Ausführungsform ein starres Zugrohr 14, durch das in gesonderten Strömungskanälen 74, 72 die Bohrsuspension sowie das Antriebsfluid für die Hydraulikmotoren geführt wird. Das Hydraulikfluid wird durch Druckleitungen 72 zu den Hydraulikmotoren 70 gefördert, welche durch das Hydraulikfluid angetrieben werden. Die Hydraulikmotoren 70 sind jeweils mit einer Räumerwelle 32, 33 starr verbunden und treiben diese an. Die Bohrsuspension wird durch die Druckleitung 74 einerseits zu den Austrittsöffnungen 24 im Profil der Querstange 12, andererseits durch eine Wellendurchführung 76 in die Räumerwellen 32, 33 übertragen und von dort zu den Austrittsöffnungen 24 an den Räumköpfen 18, 19 transportiert. Der Antransport der Bohrsuspension und deren Übermittlung in die rotierenden Räumerwellen kann auf verschiedene, dem Fachmann geläufige konstruktive Varianten erreicht werden, von denen eine in Fig. 5 dargestellt ist.
- In einer weiteren Ausführungsform (nicht dargestellt) kann die Querstange 12 relativ zum Zugrohr 14 in eine beliebige winklige Position gebracht und in dieser fest fixiert werden. Ebenso können die Räumerwellen 32, 33 geneigt werden, so daß sie parallel zum Zugrohr 14 ausgerichtet und fixiert werden können. Durch eine winklige Anbringung der Querstange 12 verringert sich der Abstand der Räumerwellen 32 und 33. Dadurch kann ein unterschiedliches Höhenniveau der gleichzeitig zu verlegenden Leitungen unter Verwendung eines einzigen Stufenräumgerätes 10 mit variablem Abstand der Räumerwellen 32, 33 hergestellt werden.
- Das Verlegen von Leitungen in stufengrabenartiger Anordnung läuft in der folgenden Weise ab. Ausgehend von einer Ausgangsgrube an der geplanten Verlegungstrasse wird eine Pilotbohrung horizontal in Richtung einer ebenfalls erstellten Montagegrube durchgeführt. Die genaue Höhe der Pilotbohrung sollte hierbei die Geometrie des verwendeten Stufenräumgeräts sowie die Verlegetiefe der gewünschten Produktrohre berücksichtigen. Nachdem die Bohrlanze die Montagegrube erreicht hat, wird das Bohrgestänge wieder zur Ausgangsgrube zurückgezogen und dabei, je nach Geometrie der verwendeten Haltestange, mit einem Aufweitkopf der Bohrungsdurchmesser vergrößert. Während des Zurückziehens des Bohrgestänges werden Abschnitte des Zugrohres und gleichzeitig Abschnitte des Antriebsrohres in den Bereich der Pilotbohrung eingeführt und jeweils miteinander verbunden. Die Länge der oben genannten Abschnitte beträgt vorzugsweise etwa 3-5 Meter. Nachdem das Bohrgestänge mit dem Aufweitkopf bis zur Ausgangsgrube zurückgezogen wurde und gleichzeitig das Zugrohr und Antriebsrohr an der Ausgangsgrube angelangt sind, wird in der Montagegrube das Stufenräumgerat 10 am Zugrohr sowie am Antriebsrohr befestigt.
- In der Ausgangsgrube wird das Antriebsrohr mit einer nicht in den Zeichnungen dargestellten Antriebseinheit verbunden und das Zugrohr von einer ebenfalls nicht in den Zeichnungen dargestellten Vorrichtung gehalten. Während des Betriebs wird Bohrsuspension unter hohem Druck in das Stufenräumgerät geleitet, das Antriebsrohr in Rotation versetzt und das Zugrohr in Richtung der Ausgangsgrube gezogen, wobei die aus der ehemaligen Pilotbohrung austretenden Abschnitte des Zugrohrs sowie des Antriebsrohrs wieder gelöst werden. Gleichzeitig können Produktrohre, die ebenfalls aus einzelnen Abschnitten bestehen, nach und nach an die in die Bohrungen eintretenden Produktrohre angesetzt werden.
- Bei den anhand von Figuren 4 und 5 dargestellten Ausführungsformen ist kein Antriebsrohr vorgesehen und es muß lediglich das Zugrohr in Richtung der Ausgangsgrube gezogen werden und, im Falle der Ausführungsform nach Fig. 5, das zum Antrieb der Hydraulikmotoren benötigte Hydraulikfluid bereitgestellt werden.
- Nachdem das Stufenräumgerät die Ausgangsgrube erreicht hat und die Produktrohre die Ausgangsgrube erreicht haben, werden in der Montagegrube die Produktrohre miteinander verbunden und die Montagegrube wieder mit Erdreich aufgefüllt. Im nächsten Arbeitsgang wird eine neue Ausgangsgrube im Abstand von bis zu 350 Meter von der bisherigen Ausgangsgrube ausgehoben und die bisherige Ausgangsgrube wird nun als Montagegrube verwendet, in welcher sich bereits das Stufenräumgerät und die Abschnitte des Zugrohres sowie des Antriebsrohres befinden, so daß die oben erläuterten Arbeitsgänge wieder von neuem durchgeführt werden können.
Claims (12)
- Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung,
dadurch gekennzeichnet, daß- ein Zugrohr (14) starr mit- mehreren in Rotationsrichtung angetriebenen Räumköpfen (18, 19), vorzugsweise zwei, verbunden ist, wobei die Räumköpfe (18, 19) drehbar gelagert sind und die Achsen der Räumköpfe (18, 19) parallel zur Achse des Zugrohrs (14) in seitlichen Abstand zur Achse des Zugrohrs (14) angeordnet sind und wobei die Räumköpfe (18, 19) mehrere Austrittsöffnungen (24) besitzen, durch welche eine Bohrsuspension austreten kann. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 1,
dadurch gekennzeichnet, daß- die Austrittsöffnungen (24) für die Bohrsuspension so auf den Räumköpfen (18, 19) angeordnet sind, daß die Räumköpfe (18, 19) beim Austritt der Bohrsuspension in eine Rotationsbewegung versetzt werden. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 1,
dadurch gekennzeichnet, daß- ein Antriebsrohr (16), welches im Zugrohr (14) verläuft, über eine dazwischen angeordnete Drehmomentübertragung die Räumköpfe (18, 19) in Rotation versetzt. - Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung, gekennzeichnet durch die folgenden Verfahrensschritte:- Aushub einer Ausgangsgrube sowie einer Montagegrube;- Erstellen einer im wesentlichen horizontalen Bohrung von der Ausgangsgrube bis zur Montagegrube;- Befestigung des Stufenräumgeräts (10) gemäß Anspruch 1 oder 2 am oder anstelle des Bohrkopfes in der Montagegrube;- Ziehen des Stufenräumgerätes (10) in Richtung der Ausgangsgrube, wobei die Räumköpfe (18,19) parallel zur im wesentlichen horizontalen Bohrung Stufenbohrungen im Erdreich erzeugen;- Unterstützung der Stufenbohrung durch gezielten Austritt von Bohrsuspension aus den hierfür vorgesehenen Austrittsöffnungen (24).
- Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 3,
dadurch gekennzeichnet, daß- eine Querstange (12) fest mit dem Zugrohr (14) verbunden ist;- das Antriebsrohr (16) im Bereich der Querstange (12) mit einem Kegelrad (26) axial fest und rotationsfest verbunden ist;- mehrere Umlenkwellen (22, 23) auf der Querstange (12) drehbar gelagert sind und mit einer Verzahnung (28, 29) versehen sind, welche in diejenige des Kegelrades (26) eingreift; wobei- die Umlenkwellen (22, 23) in Rotation versetzt werden, wenn das Antriebsrohr (16) angetrieben wird;- die Umlenkwellen (22, 23) über eine Kegelverzahnung (30, 31) die Räumerwellen (32, 33) antreiben, welche drehbar auf der Querstange (12) gelagert sind. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 3,
dadurch gekennzeichnet, daß- eine Querstange (12) fest mit dem Zugrohr (14) verbunden ist;- das Antriebsrohr (16) im Bereich der Querstange (12) mit mehreren Zahnscheiben oder Kettenrädern (44,45) axial fest und rotationsfest verbunden ist;- je eine Zahnscheibe oder ein Kettenrad (46, 47) axial fest und rotationsfest mit den Räumerwellen (32, 33) verbunden ist; und- die Zahnscheiben oder Kettenräder (44, 45) auf dem Antriebsrohr (16) über Zahnriemen oder Ketten (50, 51) mit den Zahnscheiben oder Kettenrädern (48, 49) der Räumerwellen (32,33) verbunden sind. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 5,
dadurch gekennzeichnet, daß
eine oder mehrere der Drehmomentübertragungen zwischen dem Antriebsrohr (16) und den Umlenkwellen (22, 23) oder zwischen den Umlenkwellen (22, 23) und den Räumerwellen (32, 33) durch eine Hydraulikkupplung (36) ausgeführt werden. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 7,
dadurch gekennzeichnet, daß- als Hydraulikfluid in der Hydraulikkupplung (36) Bohrsuspension verwendet wird. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung nach Anspruch 5,
dadurch gekennzeichnet, daß- die aus den Austrittsöffnungen (24) der Räumköpfe (18, 19) austretende Bohrsuspension durch das als Hohlwelle ausgebildete Antriebsrohr (16), die als Hohlwellen ausgebildeten Umlenkwellen (22,23) sowie die als Hohlwellen ausgebildeten Räumerwellen (32, 33) geleitet wird. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung nach Anspruch 1 oder 3,
dadurch gekennzeichnet, daß
eine Querstange (12), auf welcher die Räumköpfe (18, 19) drehbar gelagert sind und welche starr mit dem Zugrohr (14) verbunden ist, relativ zum Zugrohr (14) geneigt werden kann und in geneigter Lage starr mit dem Zugrohr (14) verbunden werden kann. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 1,
dadurch gekennzeichnet, daß die Achsen der Räumköpfe (18, 19) durch jeweils einen Hydraulikmotor (70) in Rotation versetzt werden. - Vorrichtung zur Leitungsverlegung in stufengrabenartiger Anordnung gemäß Anspruch 11,
dadurch gekennzeichnet, daß die Hydraulikmotoren (70) von einem unter Druck geführten Fluid angetrieben werden, das getrennt von einem Strömungskanal für die Bohrsuspension im Zugrohr (14) zugeführt wird.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE4445301 | 1994-12-19 | ||
| DE4445301 | 1994-12-19 | ||
| DE19523769A DE19523769C1 (de) | 1994-12-19 | 1995-06-29 | Vorrichtung und Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung |
| DE19523769 | 1995-06-29 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0718461A2 true EP0718461A2 (de) | 1996-06-26 |
| EP0718461A3 EP0718461A3 (de) | 1998-04-29 |
Family
ID=25943022
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP95118632A Ceased EP0718461A3 (de) | 1994-12-19 | 1995-11-27 | Vorrichtung und Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung |
Country Status (1)
| Country | Link |
|---|---|
| EP (1) | EP0718461A3 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111877987A (zh) * | 2020-08-12 | 2020-11-03 | 中油昆仑管道工程有限公司 | 套管安装组件 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DD260407A3 (de) * | 1986-06-17 | 1988-09-28 | Sdag Wismut | Automatische vorschubkraftregelung beim gesteinsbohren in abhaengigkeit der gesteinsfestigkeit |
| DE4134095C1 (de) * | 1991-10-15 | 1992-07-16 | Flowtex Technologie Import Von Kabelverlegemaschinen Gmbh, 7505 Ettlingen, De |
-
1995
- 1995-11-27 EP EP95118632A patent/EP0718461A3/de not_active Ceased
Non-Patent Citations (1)
| Title |
|---|
| None |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111877987A (zh) * | 2020-08-12 | 2020-11-03 | 中油昆仑管道工程有限公司 | 套管安装组件 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP0718461A3 (de) | 1998-04-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0798443B1 (de) | Verfahren zum Richtungsbohren | |
| EP2553202B1 (de) | Verfahren zum betrieb einer horizontalbohrvorrichtung und horizontalbohrvorrichtung | |
| EP0365612B1 (de) | Bohrgerät | |
| EP0190669B1 (de) | Bohrvorrichtung | |
| EP3441207A1 (de) | Verfahren zur ausführung von kernbohrungen und vorrichtungen zu dessen ausführung | |
| EP0953723B1 (de) | Aufweitvorrichtung | |
| DE102018133369A1 (de) | Bohrvorrichtung und Bohrverfahren | |
| EP2728104A1 (de) | Verfahren zum Erstellen einer Horizontalbohrung im Erdreich und Horizontalbohrvorrichtung | |
| EP0548588B1 (de) | Vorrichtung zur Herstellung von Erdbohrungen | |
| WO2018121815A1 (de) | Bohrvorrichtung | |
| DE1909931B2 (de) | Vorrichtung zum ueberlagerungsbohren | |
| EP2553203B1 (de) | Horizontalbohrvorrichtung | |
| EP0522446A2 (de) | Verfahren zur Richtungssteuerung eines Erdbohrgerätes sowie Vorrichtung zur Herstellung von Erdbohrungen | |
| CH704416A2 (de) | Bohranlage zum Durchführen von Bohrungen im Erdreich. | |
| DE102011014912A1 (de) | Maschinelle Vorrichtung zur Erstellung bergmännischer Hohlräume | |
| DE102016003749B4 (de) | Bohranlage zum Einbringen von Bohrungen in Gestein und/oder Felsen | |
| EP2423388A1 (de) | Verfahren und Vorrichtung zum Herstellen einer Schlitzwand | |
| DE19523769C1 (de) | Vorrichtung und Verfahren zur Leitungsverlegung in stufengrabenartiger Anordnung | |
| DE10325576B4 (de) | Führungskopf zum Erdbohren und Erdbohrmaschine | |
| DE19946587A1 (de) | Vorrichtung zum Richtungsbohren | |
| DE4006320C1 (en) | Straight line tunnel borer - has guide tube to which casing is connected with load-out conveyor | |
| DE3326303C2 (de) | Vorrichtung zum Herstellen verrohrter Bohrungen | |
| DE2817017C2 (de) | Horizontalpreßbohrgerät | |
| EP4146900A1 (de) | Bohrturbine und verfahren zum richtbohren | |
| DE19549160C1 (de) | Bohrvorrichtung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT CH ES FR IT LI NL |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT CH ES FR IT LI NL |
|
| 17P | Request for examination filed |
Effective date: 19980525 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: FLOWTEX TECHNOLOGIE GMBH & CO. KG |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| 17Q | First examination report despatched |
Effective date: 20000302 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN REFUSED |
|
| 18R | Application refused |
Effective date: 20000819 |