EP1323664A1 - Chariot élévateur - Google Patents
Chariot élévateur Download PDFInfo
- Publication number
- EP1323664A1 EP1323664A1 EP02080671A EP02080671A EP1323664A1 EP 1323664 A1 EP1323664 A1 EP 1323664A1 EP 02080671 A EP02080671 A EP 02080671A EP 02080671 A EP02080671 A EP 02080671A EP 1323664 A1 EP1323664 A1 EP 1323664A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- mast
- carriage
- cylinder
- rod
- jack
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 239000003381 stabilizer Substances 0.000 claims abstract description 5
- 230000000694 effects Effects 0.000 claims description 11
- 230000000903 blocking effect Effects 0.000 claims description 8
- 230000000087 stabilizing effect Effects 0.000 claims description 4
- 125000006850 spacer group Chemical group 0.000 claims description 3
- 230000003028 elevating effect Effects 0.000 claims 2
- 230000001360 synchronised effect Effects 0.000 claims 1
- 230000009471 action Effects 0.000 description 7
- 230000002441 reversible effect Effects 0.000 description 5
- 238000005096 rolling process Methods 0.000 description 3
- 230000008859 change Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 241000287107 Passer Species 0.000 description 1
- 230000004913 activation Effects 0.000 description 1
- 230000000295 complement effect Effects 0.000 description 1
- 230000009977 dual effect Effects 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 210000000056 organ Anatomy 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 230000000284 resting effect Effects 0.000 description 1
- 230000007480 spreading Effects 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
Definitions
- the invention relates to a mobile load-carrying carriage, versatile and self-loading at a horizontal level lower than an upper horizontal level and vice versa.
- the fork being guided along a mast.
- the fork resting on said surface can serve as a fulcrum to raise the chassis (or frame) of the carriage, it being understood at least one foot at the rear of the crutch frame rear is sliding and serves as a fulcrum complementary when lifting the chassis.
- the end forks comprises a rolling means allowing, a once the chassis is raised, the advancement of the machine on the upper level then raising the rear stand. The handling machine thus "self-loaded" on the higher level and can freely evolve on it.
- Patent EP 809,600 B1 describes a load-carrying carriage particularly advantageous and able to self-charge.
- the machine includes two pairs of telescopic crutches united to each other.
- the disadvantage of this system is that the two pairs of crutches should be both must be activated, even for a simple lifting operation.
- the device according to the present invention is capable of overcoming this drawback and also presents many other advantages that will appear on reading the description which follows.
- the invention indeed provides a handling machine self-loading lift including a trolley load support, e.g. fork.
- the carriage slides on a mast by rolling of lower and upper rollers.
- the supports or forks are also provided at their pebble ends.
- the carriage can slide on the mast under the effect of at least a first cylinder; mast including at its base at least one spar serving as a foot stabilizer.
- the main mast is secured to a vertical rear stand capable of lifting under the effect from another cylinder.
- the forklift runner on an intermediate mast which is itself mobile, under the effect of the first jack associated with said movable mast.
- said mobile mast can slide on a main or central mast under the effect of a second cylinder.
- the lifting system is thus a double telescopic system.
- the cylinders are preferably hydraulic cylinders with double effect.
- the forklift is actuated by the jack via a flexible link, such as a chain, and a return pulley provided at the free end of the cylinder rod.
- the principle to cause the lifting action is indeed to push on a chain, one end of which is connected to a fork carriage and the other end at a fixed point on the mast on which the carriage slides.
- This action can be done by a jack whose rod would come out from bottom to top or from top to bottom.
- This cylinder rod is equipped with end of a pulley which would press on the chain. In this system any rod exit causes a height of double lift of the forklift.
- the lifting heights of forks are approximately equal to the overall heights minus the distance between the part upper roller of the fork carriage and the lower part of the lower roller of this same carriage, the forks on this last level. This distance is always the same.
- the Securing the main mast and the rear stand is done via a spreader cylinder, possibly associated with telescopic beams. This provision facilitates self-loading which will described more fully below.
- a cylinder is also provided locking, for example electrical, secured to the carriage and able to block it relative to the movable arm.
- the cylinder can be electric, hydraulic or pneumatic.
- two are provided head-to-tail cylinders associated with the mast on which the carriage slides.
- the ends of the rods of these cylinders, at opposite movements, include pulleys operating two cables or equivalent means, both attached to the carriage in opposition.
- the carriage can then be mechanically blocked at all levels, the towing cable (lift) associated with an upper pulley, preventing descent and the other cable, retaining, associated with a lower pulley, preventing the rise, in particular during self-climbing. Autogrimpage is indeed possible, even with a single mast.
- the two cylinders are hydraulically connected to each other. In the low position of the carriage, the two cylinders can thus have the same rod side and piston side oil volume.
- the cylinder preferably a double acting cylinder and the retaining cylinder being a single acting cylinder.
- the rod side retaining cylinder distributor lets in the oil, the lift cylinder rod enters the body of the cylinder and causes the carriage to descend because the retraction of the retaining cylinder rod causes retraction of the lift cylinder rod.
- a hydraulic device can be provided at the outlet piston side chamber of either cylinder for limit the speed of descent (e.g. flow limiter pilot).
- the main mast cylinder (or front stand) and the rear stand cylinder can be coupled in such a way that the movement of the mast and stand, during an operation self-loading, can be at the same speed but contrary.
- the traction and restraint cylinders have each separately twice the volume of the stand jack in order to easily lower the forklift at the same speed as the rear stand is raised.
- the re-entry maneuver of rod of the traction cylinder must be simultaneous with the outlet of the jack cylinder rod, but the rod retraction of the pull cylinder should be, for example, two times less faster than the release of the stand jack because the liaison body is haunted.
- Another double elevator self-climbing scenario telescoping provided by the invention would not consist in coordinate the movement of the rear stand with that fork carriage, but with mast movement intermediate. The autogrimpage is then done thanks to the coordination of reverse movements between the piston of the rear stand and the piston of the intermediate mast.
- the set of possible maneuvers is introduced into a security command and control system that checks permanently the legitimacy of a maneuver instructed by the user. Some maneuvers will impossible and / or prohibited.
- the base of the rear stand includes a drive wheel, preferably motorized.
- the machine includes a power source for activate the different cylinders and the drive wheel.
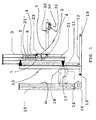
- Fig. 1 is a diagram representing seen from the side the different elements of a forklift depending on the invention. We illustrate a double lifting system telescoping. The cylinders are illustrated juxtaposed with elements they operate. It is understood that these cylinders can be placed differently, including inside of these elements.
- a fork or a pair of forks 1 or more generally a load support perpendicular to a carriage 2 which can move vertically along a mast 3 or rails associated with a mast 3, via casters 4.
- the mast 3 comprises a lifting cylinder 21 whose rod 21 ' rises by driving through a pulley of return 5 a cable or a traction chain 6 fixed with a part 7 at the cylinder body and second part 8 at the carriage 2.
- the carriage can be blocked at mast 3 by a jack electric blocking 23.
- Mast 2 can slide itself along a main mast 10 by the action of a jack 11, 11 '.
- a stand 14 associated with a jack 15 and a drive wheel 16.
- the rear stand is secured to the main mast 10 via a spacer arm 17, fitted with a jack 18.
- the spreader jack 18 makes it possible to move the main mast closer and further apart when the self-loading operation.
- roller device comprising a main roller 30 and a brake roller 31 associated with a roller cylinder 33.
- the roller brake constitutes additional safety, so known (see for example EP 809 600 B1).
- Fig. 2 shows a carriage according to FIG. 1 with the fork at minimum height.
- the mobile mast and the mast principal went down.
- the rods of the two cylinders 21 and 11 have fully returned.
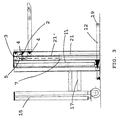
- Fig. 3 shows a carriage according to FIG. 1 with the fork at an intermediate height, trolley raised to maximum by deployment of the rod 21 'of the jack 21 secured to the mobile mast 3 not lifted.
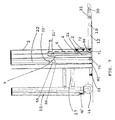
- Fig. 4 shows a carriage according to FIG. 1 in position maximum for self-loading.
- the cylinder electric 23 blocking came out which is essential to block the carriage to be pushed from bottom to high. This is driven by a chain 6 and not directly by a double-acting cylinder.
- Fig. 5 shows a carriage according to FIG. 1 with the fork at maximum height, i.e. trolley and mast lifted to the maximum.
- the two cylinder rods 21 'and 11' are exits.
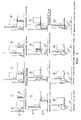
- Fig. 6 represents the autoloading sequence according to invention from one surface to another surface, for example from floor to floor of a truck
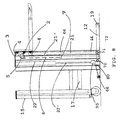
- Fig. 7 shows another embodiment in which the carriage is actuated by two cylinders acting on two cables, the carriage being in the low position. This variant is illustrated for a single system telescoping.
- Cylinder A 22 (holding) and cylinder B 21 (tractor) have the same oil volumes on the rod side and piston side, but the cylinder B is a double-acting cylinder while cylinder A is a single acting cylinder.
- a pulley 5 which pushes on a connecting member 6 (chain, cable, strap or strap) one end of which is connected in the upper part of the forklift 2 and the other end at a fixed point of the frame (eg the cylinder body in 7).
- a pulley 55 which also grows on a connecting member 66, one of which end is connected by pulleys at the bottom of the carriage fork and the other at a fixed point 80 at the bottom of the frame.
- the distributor of cylinder B lets oil enter the piston side.
- the 21 'rod of cylinder B comes out and lifts fork carriage 2 because lifting the carriage causes the rod 22 'to descend from the cylinder A 22.
- a distributor (not shown) lets out rod side oil of this cylinder A.
- Fig. 8 illustrates the embodiment of FIG. 7 in which the carriage is in the high position.
- the distributor of cylinder A rod side lets in the oil
- cylinder rod B enters the body of the cylinder and causes the descent of the fork carriage 2 because the re-entry of the rod 22 'of the cylinder A causes the rod 21 'of cylinder B to retract.
- an organ hydraulic (not illustrated) can be provided at the outlet of piston side chamber to limit the speed of descent, eg. by a piloted flow limiter.
- the traction cylinders 21 and retaining 22 are each provided separately with the double the volume of the stand jack 11 in order to be able easily lower the forklift 2 to the same speed that the rear stand is raised to 15.
- the rod retraction operation of the traction cylinder B must be simultaneous with the rod outlet from the stand jack, but the rod retraction of the traction cylinder B must be two times slower than the output of the stand jack 15 due to the fact that the connecting member is hauled. 5 centimeters of descent of this jack B causes a descent 10 cm from the carriage and vice versa.
- the process is similar as in autogrimpage if it is only during the activation of the hydraulic unit, oil enters the rod side of cylinder C and flush the oil on the piston side of the same cylinder in the cylinder B piston side.
- the piston rod outlet B drives indeed the piston rod output A.
- the rod of the rear stand 15 'enters the piston body 15 while in B the rod of the front stand comes out of the piston B causing the stabilizing feet to descend.
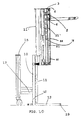
- fig. 9 illustrates a double embodiment telescoping, in which the carriage is operated by two cylinders This combines the double telescoping system figs. 1 to 5 to the single telescoping system (but two carriage cylinders) of figs. 7-8. We distinguish in in particular the main mast cylinder 11 (or stand) front) with the rod sticking out in the opposite direction of the rear stand cylinder rod.
- fig. 10 illustrates the embodiment of FIG. 9 with the carriage and the mobile mast in the high position.
- references to hydraulic components may obviously find mechanical equivalents, pneumatic, electric, etc.
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Structural Engineering (AREA)
- Civil Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Forklifts And Lifting Vehicles (AREA)
Abstract
L'invention est relative à un chariot porte-charge mobile, polyvalent et autochargeable d'un niveau horizontal inférieur à un niveau horizontal supérieur et inversément. L'engin de manutention élévateur comprend un chariot (2) à support de charge. Le chariot est apte à coulisser sur un mât principal sous l'effet d'au moins un premier vérin. L'engin comprend à sa base au moins un pied stabilisateur (12), le mât principal étant solidarisé à une béquille arrière verticale (14) apte à être soulevée sous l'effet d'un second vérin (15). Le chariot est tracté par une liaison souple vers la partie supérieure du mât , liaison souple coopérant avec une poulie fixée à l'extrémité de la tige dudit premier vérin, ladite tige sortant vers la partie supérieure du mât, l'autre extrémité de la liaison souple étant fixée au mât et/ou fixé par rapport au chassis. <IMAGE>
Description
L'invention est relative à un chariot porte-charge mobile,
polyvalent et autochargeable d'un niveau horizontal
inférieur à un niveau horizontal supérieur et inversément.
On connaít déjà des appareils de manutention du type
chariot élévateur autochargeant. Le brevet français
1.506.606 divulgue le principe général appliqué.
Il s'agit le plus souvent de chariot élévateur à fourche,
la fourche étant guidée le long d'un mât. Une fois la
charge posée sur le niveau ou plateau supérieur, par
exemple la surface de chargement d'un camion, la fourche
reposant sur ladite surface peut servir de point d'appui
pour relever le châssis (ou bâti) du chariot, étant entendu
qu'au moins un pied à l'arrière du châssis formant béquille
arrière est coulissant et sert de point d'appui
complémentaire lors du soulèvement du châssis. L'extrémité
des fourches comprend un moyen de roulement permettant, une
fois le châssis relevé, l'avancement de l'engin sur le
niveau supérieur puis le relèvement de la béquille arrière.
L'engin de manutention s'est ainsi "autochargé" sur le
niveau supérieur et peut librement évoluer sur celui-ci.
Différentes variantes d'application sont connues notamment
par les documents FR 2317217, WO83/04226, DE 3508194, FR
1252876, US 4061237 DE 2630774, US 5217342.
A la connaissance du demandeur, aucun des engins proposés
dans la littérature n'est commercialisé.
Le brevet EP 809 600 B1 décrit un chariot-porte charge
particulièrement avantageux et pouvant s'autocharger.
L'engin comprend deux paires de béquilles télescopiques
solidaires l'une à l'autre. Le désavantage de ce système
est que les deux paires de béquilles doivent être
obligatoirement toutes deux actionnées, même pour une
opération de simple levage.
L'engin selon la présente invention est apte à surmonter
cet inconvénient et présente par ailleurs de nombreux
autres avantages qui apparaítront à la lecture de la
description qui suit.
L'invention propose en effet un engin de manutention
élévateur apte à s'auto-charger comprenant un chariot à
support de charge, p.e. à fourche. Le chariot coulisse sur
un mat par roulement de galets inférieurs et supérieurs.
Les supports ou fourches sont également munies à leur
extrémités de galets. Le chariot peut coulisser sur le mât
sous l'effet d'au moins un premier vérin; mât comprenant à
sa base au moins un longeron faisant office de pied
stabilisateur. Le mât principal est solidarisé à une
béquille arrière verticale apte à se soulever sous l'effet
d'un autre vérin.
Selon un mode de réalisation préféré, le chariot à fourche
coulisse, sur un mât intermédiaire lui-même mobile, sous
l'effet du premier vérin associé audit mât mobile. Ledit
mât mobile peut coulisser sur un mât principal ou central
sous l'effet d'un second vérin. Le système de levage est
ainsi un système télescopique double.
Les vérins sont de préférence des vérins hydrauliques à
double effet.
Selon un aspect important d'un mode de réalisation de
l'invention, le chariot à fourche est actionné par le vérin
par l'intermédiaire d'un lien souple, telle une chaíne, et
d'une poulie de renvoi prévue à l'extrémité libre de la
tige du vérin.
Le principe pour provoquer l'action de levage est en effet
de pousser sur une chaíne dont un extrémité est relié à un
chariot fourche et l'autre extrémité à un point fixe du mât
sur lequel coulisse le chariot. Cette action peut se faire
par un vérin dont la tige sortirait de bas en haut ou de
haut en bas. Cette tige de vérin est équipée à son
extrémité d'une poulie qui appuierait sur la chaíne. Dans
ce système toute sortie de tige provoque une hauteur de
levée double du chariot fourche.
Autrement dit, si on dispose d'un chemin de guidage de 1,8
m pour le chariot fourche et d'un vérin à simple effet de
85 cm avec une sortie de tige possible de 75 m, lorsque
cette dernière sera complètement sortie la fourche sera
située à 150 cm de hauteur (2x 75 cm). La hauteur totale
hors tout ne change pas.
Par ailleurs, on comprendra qu'en faisant sortir le premier
système coulissant (mât principal / mât intermédiaire) à
différentes hauteurs et si dans celui-ci on positionne le
chariot à hauteur maximum, les hauteurs de levée des
fourches sont environ égales aux hauteurs hors tout
diminuées de la distance qu'il y a entre la partie
supérieure du galet supérieur du chariot fourche et la
partie inférieure du galet inférieur de ce même chariot,
les fourches se trouvant à ce dernier niveau. Cette
distance est toujours la même.
Selon un mode particulier de réalisation de l'invention, la
solidarisation du mât principal et de la béquille arrière
se fait par l'intermédiaire d'un vérin écarteur,
éventuellement associé à des longerons télescopique. Cette
disposition permet de faciliter l'autochargement qui sera
décrit plus amplement ci-après.
En effet, lorsque le support de charge et le mât reposent
sur la surface supérieure, il y a lieu de les écarter de
la béquille arrière afin que celle-ci, une fois remontée,
puisse se rétracter sur ladite surface. Il faut donc
libérer une certaine place sur la surface supérieure de
chargement pour accueillir les roues de la béquille
arrière. Cette opération est possible grâce au vérin
écarteur et à la présence de moyens de roulement déjà
mentionnés (p.e. galets) aux extrémités du support de
charge (p.e. fourche).
Selon un mode de réalisation, on prévoit également un vérin
de verrouillage, par exemple électrique, solidarisé au
chariot et apte à le bloquer par rapport au bras mobile.
En effet en autogrimpage (autochargement) du fait que les
fourches prennent appui sur la surface à franchir la
poussée à lieu de bas en haut et la chaíne n'empêche en
rien la remontée du chariot. Il y a donc lieu de prévoir
pour l'autogrimpage un système de blocage du chariot au
moins en position basse. Le vérin peut être électrique,
hydraulique ou pneumatique.
On comprendra cependant que l'autogrimpage n'est alors
possible que si l'on dispose d'un système à double
télescopage permettant la remontée du mât principal pendant
que le support de charge prend appui sur le niveau
supérieur. Si le chariot est fixé par rapport à un niveau
d'un mât unique, l'autogrimpage n'est pas possible.
Par contre, l'autogrimpag est possible si le chariot est
bloqué en position basse sur un mât intermédiaire qui peut
donc coulisser le long du mât principal pour
l'autogrimpage.
Selon un autre mode de réalisation, ne nécessitant pas un
vérin de verrouillage sur le chariot, on prévoit deux
vérins en tête-bêche associés au mât sur lequel le chariot
coulisse. Les extrémités des tiges de ces vérins, aux
mouvements opposés, comprennent des poulies actionnant deux
câbles ou moyens équivalents, tous deux fixés au chariot en
opposition. On comprendra que le chariot peut alors être
mécaniquement bloqué à tous niveaux, le câble tracteur
(élévateur) associé à une poulie supérieure, empêchant la
descente et l'autre câble , de retenue, associé à une
poulie inférieure, empêchant la remontée, en particulier
lors de l'auto-grimpage. L'autogrimpage est en effet
possible, même avec un mât unique.
De manière avantageuse, les deux vérins sont
hydrauliquement connectés entre eux. En position basse du
chariot, les deux vérins peuvent ainsi présenter le même
volume d'huile côté tige et côté piston. Le vérin
élévateur est de préférence un vérin double effet et le
vérin de retenue étant un vérin simple effet.
Lorsque le groupe hydraulique est mis en action, le
distributeur du vérin de retenue côté tige laisse entrer
l'huile, la tige du vérin élévateur rentre dans le corps du
vérin et entraíne la descente du chariot parce que la
rentrée de la tige du vérin de retenue provoque la rentrée
de la tige du vérin élévateur. Pour éviter une descente
précipitée un organe hydraulique peut être prévu en sortie
de chambre côté piston de l'un ou l'autre vérin pour
limiter la vitesse de descente (p.e. limiteur de débit
piloté).
Selon un aspect de l'invention, le vérin du mât principal
(ou béquille avant) et le vérin de la béquille arrière
peuvent être couplés de telle manière que le mouvement du
mât et de la béquille, lors d'une opération
d'autochargement, puissent être de même vitesse mais de
sens contraire.
En utilisant par exemple sur chacune des béquilles des
vérins hydrauliques double effet en tête-bêche qui ont des
chambres identiques aussi bien du côté tige que du côté
piston et en faisant transférer l'huile d'une chambre d'une
béquille vers la même chambre de l'autre béquille, on
arrive à faire sortir la béquille arrière de la même course
et à la même vitesse que la béquille avant ne rentre, où
inversément.
Il est cependant évident que le fonctionnement indépendant
de chaque béquille reste autorisés.
Dans le cas d'un système selon l'invention à simple ou
double télescopage et à deux vérins en tête-bêche pour
l'actionnement du chariot, système permettant
l'autogrimpage, les vérins de traction et de retenue ont
chacun séparément le double du volume du vérin de béquille
afin de pouvoir faire aisément descendre le chariot fourche
à la même vitesse que l'on fait monter la béquille arrière.
Pour ce faire, on comprendra que la manoeuvre de rentrée de
tige du vérin de traction doit être simultanée à la sortie
de tige du vérin de béquille, mais la rentrée de tige du
vérin de traction doit être, par exemple, deux fois moins
rapide que la sortie du vérin de béquille du fait que
l'organe de liaison est mouflé.
On comprendra qu'en général, lorsque qu'un vérin est
alimenté, le vérin connecté à celui-ci est laissé libre,
les liaisons hydrauliques passant par une centrale réglant
l'ensemble des opérations.
Un autre cas de figure d'autogrimpage d'élévateur à double
télescopage prévu par l'invention consisterait non pas à
coordonner le mouvement de la béquille arrière avec celui
du chariot fourche, mais avec le mouvement du mât
intermédiaire. L'autogrimpage se fait alors grâce à la
coordination des mouvements inverses entre le piston de la
béquille arrière et le piston du mât intermédiaire.
L'ensemble de manoeuvres possible est introduite dans un
système de commande et de contrôle de sécurité qui vérifie
en permanence le caractère légitime d'une manoeuvre
instruite par l'utilisateur. Certaines manoeuvres seront
impossibles et/ou interdites.
La base de la béquille arrière comprend une roue motrice,
de préférence motorisée.
L'engin comprend une source d'alimentation électrique pour
actionner les différents vérins et la roue motrice.
L'invention sera davantage comprise en se référant aux
dessins en annexe dans lesquels
La fig. 1 est un schéma représentant vu de côté les
différents éléments d'un chariot élévateur selon
l'invention. On illustre un système de levée à double
télescopage. Les vérins sont illustrés juxtaposés aux
éléments qu'ils actionnent. Il est entendu que ces vérins
peuvent être placés différemment, y compris à l'intérieur
de ces éléments.
On distingue donc une fourche ou paire de fourches 1 ou
plus généralement un support de charge perpendiculaire à un
chariot 2 pouvant se déplacer verticalement le long d'un
mât 3 ou de rails associés à un mât 3, via des roulettes 4.
Le mât 3 comprend un vérin de levage 21 dont la tige 21'
s'élève en entraínant par l'intermédiaire d'une poulie de
renvoi 5 un câble ou une chaíne de traction 6 fixé d'une
part en 7 au corps de vérin et d'autre part en 8 au chariot
2. Le chariot peut être bloqué au mât 3 par un vérin
électrique de blocage 23. Le mât 2 peut lui-même coulisser
le long d'un mât principal 10 par action d'un vérin 11,
11'.
On distingue également à la base du mât principal 10 et
perpendiculairement à celui-ci des longerons ou pied
stabilisateurs 12 avec un ou des appuis 13 et un moyen de
roulement avant 19.
A l'arrière se trouve une béquille 14 associée à un vérin
15 et une roue motrice 16. La béquille arrière est
solidarisée au mât principal 10 via un bras écarteur 17,
muni d'un vérin 18. Le vérin écarteur 18 permet de
rapprocher et d'éloigner le mat principal lors de
l'opération d'autochargement.
A l'extrémité de la fourche on distingue encore un
dispositif à galets comprenant un galet principal 30 et un
galet de frein 31 associé à un vérin de galets 33. Le galet
de frein constitue une sécurité supplémentaire, de manière
connue (voir par exemple EP 809 600 B1).
La fig. 2 représente un chariot selon la fig. 1 avec la
fourche à la hauteur minimum. Le mât mobile et le mât
principal sont descendus. Les tiges des deux vérins 21 et
11 sont entièrement rentrées.
La fig. 3 représente un chariot selon la fig. 1 avec la
fourche à une hauteur intermédiaire, chariot levé au
maximum par déploiement de la tige 21' du vérin 21
solidaire sur le mât mobile 3 non levé.
La fig. 4 représente un chariot selon la fig. 1 en position
maximum pour l'autochargement. On remarque que le vérin
électrique 23 de blocage est sorti ce qui est indispensable
pour bloquer le chariot devant subir une poussée de bas en
haut. Celui-ci est entraíné par une chaíne 6 et non
directement par un vérin à double effet.
La fig. 5 représente un chariot selon la fig. 1 avec la
fourche à la hauteur maximum, c'est à dire chariot et mât
levés au maximum. Les deux tiges de vérins 21' et 11' sont
sorties.
La fig. 6 représente la séquence d'autochargement selon
l'invention d'une surface à une autre surface, par exemple
du sol au plancher d'un camion
Les étapes suivantes sont illustrées :
La séquence peut évidement se faire en sens inverse pour
l'auto-déchargement.
La fig. 7 représente un autre mode de réalisation dans
lequel le chariot est actionné par deux vérins agissant sur
deux cables, le chariot étant en position basse. Cette
variante est illustrée pour un système à simple
télescopage.
Le vérin A 22 (de retenue) et le vérin B 21 (tracteur) ont
les mêmes volumes d'huile côté tige et côté piston, mais le
vérin B est un vérin double effet tandis que le vérin A est
un vérin simple effet. En bout de la tige du vérin B se
trouve une poulie 5 qui pousse sur un organe de liaison 6
(chaíne, câble, courroie ou sangle) dont une extrémité est
reliée en partie haute du chariot fourche 2 et l'autre
extrémité à un point fixe du bâti (p.ex, le corps du vérin
en 7).
En bout de tige du vérin A se trouve une poulie 55 qui
pousse également sur un organe de liaison 66 dont une
extrémité est reliée grâce à des poulies au bas du chariot
fourche et l'autre à un point fixe 80 en bas du bâti.
Lorsque le groupe hydraulique est actionné, le distributeur
du vérin B laisse entrer l'huile côté piston. La tige 21'
du vérin B sort et soulève le chariot fourche 2 parce que
la levée du chariot entraíne la descente de la tige 22' du
vérin A 22. Un distributeur (non illustré) laisse sortir
l'huile côté tige de ce vérin A.
La fig. 8 illustre le mode de réalisation de la figure 7
dans lequel le chariot est en position haute. Lorsque le
groupe hydraulique et mis en action, le distributeur du
vérin A côté tige laisse entrer l'huile, la tige du vérin B
rentre dans le corps du vérin et entraíne la descente du
chariot fourche 2 parce que la rentrée de la tige 22' du
vérin A provoque la rentrée de la tige 21' du vérin B.
Pour éviter une descente trop brusque , un organe
hydraulique (non illustré) peut être prévu en sortie de
chambre côté piston pour limiter la vitesse de descente,
par ex. par un limiteur de débit piloté.
En fonctionnement d'autogrimpage, les vérins de traction 21
et de retenue 22 sont prévus chacun séparément avec le
double du volume du vérin de béquille 11 afin de pouvoir
faire aisément descendre le chariot fourche 2 à la même
vitesse que l'on fait monter la béquille arrière 15. La
manoeuvre de rentrée de tige du vérin de traction B doit
être simultanée à la sortie de tige du vérin de béquille,
mais la rentrée de tige du vérin de traction B doit être
deux fois moins rapide que la sortie du vérin de béquille
15 du fait que l'organe de liaison est mouflé. 5
centimètres de descente de ce vérin B provoque une descente
de 10 cm du chariot et inversément.
Lorsque le groupe hydraulique est mis en action l'huile
entre côté piston du vérin de béquille C qui pousse l'huile
côté tige dans le vérin de retenue A côté tige. Comme la
rentrée de la tige du vérin A provoque la rentrée de la
tige du vérin B le bâti monte. Les volumes des vérins A et
B étant deux fois supérieurs au volume du vérin 15 , la
tige 21' du vérin B rentre deux fois moins que la tige du
vérin 15 ne sort.
Selon ce mode de réalisation, en auto-descente (fig. 6,
passage de 4 en 3), le procédé est similaire qu'en
autogrimpage si ce n'est que lors de la mise en action du
groupe hydraulique, l'huile rentre du côté tige du vérin C
et chasse l'huile côté piston de ce même vérin dans le
vérin B côté piston. La sortie de tige du piston B entraíne
en effet la sortie de tige du piston A. La tige de la
béquille arrière 15' rentre dans le corps de piston 15
tandis que en B la tige de la béquille avant sort du piston
B provoquant la descente des pied stabilisateurs.
la fig. 9 illustre un mode de réalisation à double
télescopage, dans lequel le chariot est actionné par deux
vérins On combine ainsi le système à double télescopage
des figs. 1 à 5 au système à simple télescopage (mais deux
vérins de chariot) des figs. 7-8. On distingue en
particulier le vérin 11 de mât principal (ou béquille
avant) dont la tige sort vers le haut, dans le sens inverse
de la tige du vérin de béquille arrière.
la fig. 10 illustre le mode de réalisation de la fig. 9
avec le chariot et le mât mobile en position haute.
Il est bien entendu que dans le cadre de la description qui
précède la ou les fourches peuvent être remplacées par tout
autre support de charge adaptable à un chariot coulissant.
De même les références à des organes hydrauliques peuvent
évidemment trouver des équivalents mécaniques,
pneumatiques, électriques etc..
En résumé, on peut distinguer quatre types de dispositifs
de chariot élévateur divulgués par la présente invention
soit :
- avec un système de blocage du chariot par vérin en partie basse du mât intermédiaire
- un système d'autogrimpage par des vérins béquille arrière et mât intermédiaire qui sont tous deux à double effet, de même dimension et lorsque le premier rentre, le second sort à la même vitesse, et inversément
Claims (10)
- Engin de manutention élévateur et apte à s'auto-charger comprenant un chariot (2) à support de charge tel une fourche (1), le ou lesdites fourches étant munies à leurs extrémités de galets (30, 31), le chariot étant apte à coulisser sur un mât principal sous l'effet d'au moins un premier vérin et comprenant à sa base au moins un pied stabilisateur (12), le mât principal étant solidarisé à une béquille arrière verticale (14), éventuellement munie d'une roue motrice, apte à être soulevée sous l'effet d'un second vérin (15).
- Engin selon la revendication 1 dans lequel le chariot est tracté par une liaison souple vers la partie supérieure du mât , liaison souple coopérant avec une poulie fixée à l'extrémité de la tige dudit premier vérin, ladite tige sortant vers la partie supérieure du mât, l'autre extrémité de la liaison souple étant fixée au mât et/ou fixé par rapport au châssis.
- Engin selon la revendication précédente dans lequel le vérin et la liaison souple sont configurés de telle manière que, par effet de mouflage, une sortie d'une longueur déterminée de la tige du premier vérin entraíne un parcours d'une longueur double du chariot coulissant le long dudit mât.
- Engin de manutention élévateur et apte à s'auto-charger comprenant un chariot (2) à fourche (1) apte à coulisser le long d'un mât mobile (3) sous l'effet d'au moins un vérin (21, 21') contenu dans ou associé audit mât mobile (3), ledit mât mobile coulissant le long d'un mât (10) principal ou central sous l'effet d'au moins un vérin (11, 11') , ledit mât principal comprenant à sa base au moins un pied stabilisateur (12), le mât principal étant solidarisé à une béquille arrière (14) apte à se soulever sous l'effet d'au moins un vérin (15).
- Engin selon n'importe laquelle des revendications précédentes dans lequel la solidarisation du mât principal (10) et de la béquille arrière (14) se fait par l'intermédiaire d'un vérin écarteur (17).
- Engin selon n'importe laquelle des revendications précédentes dans lequel on prévoit un vérin de verrouillage (4) solidarisé au chariot et apte à le bloquer, au moins en position basse, par rapport au mât mobile.
- Engin selon n'importe laquelle des revendications précédentes dans lequel le vérin 15 et le vérin 11 peuvent être couplés de telle manière que le mouvement du mât (10) et de la béquille (14), lors d'une opération d'autochargement, puissent être de même vitesse mais de sens contraire.
- Engin selon n'importe laquelle des revendications précédentes dans lequel le chariot coulisse le long du mât principal sur deux guides latéraux associé audit mât et relié à au moins un pied stabilisateur
- Engin selon la revendication 2 caractérisé en ce qu'il comprend plusieurs coulisses ou mâts coulissants intermédiaires, le fonctionement de la première coulisse devant pouvoir être synchronisé avec l'actionnement du vérin de la béquille arrière, la dernière coulisse servant de chemin de guidage du chariot fourche et de support au système de levée dudit chariot.
- Engin selon n'importe laquelle des revendications 1, 2, 3 dans lequel une autre liaison souple relie le chariot 2 vers la partie inférieure du chassis et, via une ou plusieurs poulies, coopère avec une poulie fixée à l'extrémité de la tige d'un second vérin en opposition au premier, de telle sorte que ce second vérin est apte à bloquer le chariot à un niveau donné, lorsque ce chariot subit une poussée du bas vers le haut et éventuellement caractérisé en ce que le mât sur lequel sont installés les vérins actionnant le chariot est lui-même mobile sur un mât principal, ce mât mobile pouvant coulisser grâce à un vérin associé au mât principal.
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| BE200100834 | 2001-12-28 | ||
| BE200100834 | 2001-12-28 | ||
| BE200200294 | 2002-05-02 | ||
| BE2002/0294A BE1014810A4 (fr) | 2001-12-28 | 2002-05-02 | Chariot elevateur. |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP1323664A1 true EP1323664A1 (fr) | 2003-07-02 |
Family
ID=25663246
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP02080671A Withdrawn EP1323664A1 (fr) | 2001-12-28 | 2002-12-27 | Chariot élévateur |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP1323664A1 (fr) |
| BE (1) | BE1014810A4 (fr) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2014180572A1 (fr) * | 2013-05-08 | 2014-11-13 | Hoerbiger Holding Ag | Dispositif de chargement |
| CN113720616A (zh) * | 2021-07-07 | 2021-11-30 | 深圳市道通科技股份有限公司 | 一种车辆测量设备及标定方法 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2630774A1 (de) * | 1975-07-10 | 1977-03-03 | Stephen R Austin | Gabelstapler sowie verfahren und vorrichtung zum verstauen desselben |
| WO1983004226A1 (fr) * | 1982-06-03 | 1983-12-08 | Lutz David W | Chariot elevateur a fourche a auto-elevation |
| US4485894A (en) * | 1982-05-24 | 1984-12-04 | The Knickerbocker Company | Lift truck mast and carriage assembly |
| US5217342A (en) * | 1991-10-31 | 1993-06-08 | Martin Grether | Self-loading and unloading forklift truck |
| US5651658A (en) * | 1993-07-13 | 1997-07-29 | Holmes; Arthur Jack | Articulated lift truck |
-
2002
- 2002-05-02 BE BE2002/0294A patent/BE1014810A4/fr not_active IP Right Cessation
- 2002-12-27 EP EP02080671A patent/EP1323664A1/fr not_active Withdrawn
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2630774A1 (de) * | 1975-07-10 | 1977-03-03 | Stephen R Austin | Gabelstapler sowie verfahren und vorrichtung zum verstauen desselben |
| US4485894A (en) * | 1982-05-24 | 1984-12-04 | The Knickerbocker Company | Lift truck mast and carriage assembly |
| WO1983004226A1 (fr) * | 1982-06-03 | 1983-12-08 | Lutz David W | Chariot elevateur a fourche a auto-elevation |
| US5217342A (en) * | 1991-10-31 | 1993-06-08 | Martin Grether | Self-loading and unloading forklift truck |
| US5651658A (en) * | 1993-07-13 | 1997-07-29 | Holmes; Arthur Jack | Articulated lift truck |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2014180572A1 (fr) * | 2013-05-08 | 2014-11-13 | Hoerbiger Holding Ag | Dispositif de chargement |
| US9815672B2 (en) | 2013-05-08 | 2017-11-14 | Hoerbiger Holding Ag | Loading apparatus |
| CN113720616A (zh) * | 2021-07-07 | 2021-11-30 | 深圳市道通科技股份有限公司 | 一种车辆测量设备及标定方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| BE1014810A4 (fr) | 2004-04-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1476343B1 (fr) | Engin de manutention de type diable | |
| FR2508885A1 (fr) | Procede permettant de retourner une unite de chargement autour d'un axe sensiblement vertical et appareil pour sa mise en oeuvre | |
| FR2581004A1 (fr) | Dispositif de manoeuvre de conteneur | |
| EP0905083B1 (fr) | Chariot à mât, apte à être embarqué à l'arrière d'un véhicule porteur | |
| EP0722413B1 (fr) | Appareil de pose de vitrine de magasin | |
| FR2461629A1 (fr) | Chariot de manutention perfectionne | |
| BE1014810A4 (fr) | Chariot elevateur. | |
| FR2885611A1 (fr) | Etabli elevateur | |
| EP3028924A1 (fr) | Chariot tiré par un piéton pour passer des marches | |
| EP1243463A1 (fr) | Appareil de manutention d'une charge, véhicule le comportant et procédé pour soulever une charge avec un tel véhicule | |
| FR2478611A1 (fr) | Verrou mat de roulement de chariot elevateur a fourche | |
| FR2472498A1 (fr) | Chariot de manutention | |
| KR200443186Y1 (ko) | 다리부의 폭 조절이 가능한 전동식 팔레트 스태커 | |
| FR2622160A1 (fr) | Appareil de manutention automatique de charges allongees sur le toit d'un vehicule | |
| FR2872475A1 (fr) | Plateau porte charge roulant elevateur | |
| BE1009110A4 (fr) | Chariot porte-charge. | |
| EP0889000A1 (fr) | Elévateur à fourche | |
| FR2731250A1 (fr) | Ensemble avec nacelle et plate-forme de travail en hauteur, a entrainement multi-directionnel | |
| WO2018115607A1 (fr) | Grue de levage comprenant un dispositif de levage à double mouflage | |
| FR2724159A1 (fr) | Pont elevateur pour vehicules a prise sous chassis et a prise sous roues | |
| FR2684656A1 (fr) | Appareil de levage. | |
| EP0826624A1 (fr) | Gerbeur modulable à ecartement variable notamment pour la manutention de chassis roulants | |
| EP1849720A1 (fr) | Dispositif de stockage vertical mobile | |
| FR2730207A1 (fr) | Train amovible pour le roulage directif d'une lourde charge | |
| FR2570655A1 (fr) | Vehicule, notamment chariot de manutention |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR IE IT LI LU MC NL PT SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL LT LV MK RO |
|
| 17P | Request for examination filed |
Effective date: 20040102 |
|
| AKX | Designation fees paid |
Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR IE IT LI LU MC NL PT SE SI SK TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20050701 |