EP1933035A2 - Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie, du type véhicules incendie ou motopompes incendie - Google Patents
Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie, du type véhicules incendie ou motopompes incendie Download PDFInfo
- Publication number
- EP1933035A2 EP1933035A2 EP20070301678 EP07301678A EP1933035A2 EP 1933035 A2 EP1933035 A2 EP 1933035A2 EP 20070301678 EP20070301678 EP 20070301678 EP 07301678 A EP07301678 A EP 07301678A EP 1933035 A2 EP1933035 A2 EP 1933035A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- discharge pressure
- pump
- lim
- threshold
- pressure
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images
Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04D—NON-POSITIVE-DISPLACEMENT PUMPS
- F04D15/00—Control, e.g. regulation, of pumps, pumping installations or systems
- F04D15/0066—Control, e.g. regulation, of pumps, pumping installations or systems by changing the speed, e.g. of the driving engine
Definitions
- the present invention relates to the field of mobile devices for fire fighting, fire vehicle type or fire pump, equipped with a pump for the discharge of a liquid extinguishing a fire.
- the speed of the discharge pump is an essential parameter, as it constitutes one of the main elements defining the pressure value at the pump outlet.
- the operator called “pump driver” adjusts the pump speed so as to obtain a discharge pressure (also called “pressure head”) adapted to the conditions of the intervention: it increases the speed of the pump to obtain an increase in the pressure head, and conversely, it reduces its speed to reduce this head.
- the speed of the discharge pump is controlled by means of manual control means of the speed of the associated drive motor.
- these mobile devices also comprise means for automatically regulating the speed of the drive motor, intended to ensure the attainment and maintenance of a given level of delivery pressure, called the "discharge pressure setpoint", entered by the pump driver.
- a mobile device equipped only with such means for automatically regulating the speed of the drive motor is for example described in the document US-5,888,051 .
- the pump conductor When the mobile device simultaneously comprises these manual control means and these automatic control means, the pump conductor then has means for selecting a management of the discharge pressure between the automatic control mode and the manual control mode of this drive motor regime.
- Such exceeding of the maximum value is particularly likely to occur during the intervention, in the event of a change in the origin of the source of water supplying the mobile device.
- this type of phenomenon can occur when switching from a "tank” feed (at atmospheric pressure) to a "urban network” type feed (under pressure). Indeed, in this case, it is observed that the pressure differential between the two sources is added to the discharge pressure already delivered by the pump; the final discharge pressure is then likely to exceed the maximum permissible value.
- the applicant has developed an improvement for the mobile fire-fighting devices of the type mentioned above, able to remedy the aforementioned problems of exceeding the maximum value of pressure tolerated by the discharge pump when the regulation is in manual mode.
- the device according to the invention equipped at least with manual control means, comprises safety means intended to cause a decrease in the discharge pressure P at the pump outlet, following the exceeding of a maximum threshold of "Pa-lim" safety (preferably less than or equal to the maximum discharge pressure tolerated by the associated discharge pump); the corresponding safety means are activated when the discharge pressure P at the pump outlet reaches said safety threshold "Pa-lim", so as to cause, on the one hand, a deactivation of said manual control means, and on the other hand on the other hand, a decrease in the speed of said drive motor until the discharge pressure P has fallen back to a threshold value "P-react" lower than said threshold "Pa-lim".
- a maximum threshold of "Pa-lim" safety preferably less than or equal to the maximum discharge pressure tolerated by the associated discharge pump
- the safety means comprise means capable of determining the discharge pressure P, at the pump outlet, for controlling said safety means in active configuration, as a function of the discharge pressure P measured and said thresholds Pa-lim and P-react.
- the safety threshold Pa-lim corresponds to the maximum pressure allowed by the discharge pump
- the P-react threshold corresponds to the threshold Pa-lim decreased by 1 bar.
- This P-react threshold may correspond to the clean or adjustable hysteresis of the pressure switch.
- the means capable of determining the discharge pressure P, at the pump outlet consist of a pressure probe.
- the mobile device advantageously comprises, in addition to manual control means, means for automatically regulating the discharge pressure P, at the pump outlet, to ensure the achievement and maintenance of a given level of discharge pressure. , called “discharge pressure setpoint", less than Pa-lim; these means for automatic regulation of the discharge pressure are advantageously connected to the drive motor in order to control the speed as a function of the discharge pressure setpoint, input by the pump driver, and the discharge pressure measured by the probe pressure arranged at the output of the drive pump.
- This device also comprises means for selecting between the automatic regulation means and the manual control means.
- the safety means are configured so that, when the engine speed is controlled by the manual control means and the discharge pressure P reaches the safety threshold Pa-lim, on the one hand, to cause the deactivation of said manual control means, and secondly, to switch in control of the discharge pressure by the automatic control means which ensure the return of the discharge pressure to the discharge setpoint, corresponding to the threshold P- react.
- the programmable controller is advantageously connected to the manual control means, said controller forming the selection means and functioning as a repeater of the manual control means when they are selected and activated.
- the manual control means are connected directly to the drive motor of the discharge pump, and the selection means are connected to the programmable controller for its additional control by the safety means.
- the safety threshold Pa-lim corresponds to the maximum pressure allowed by the delivery pump, and the maximum setpoint of the automatic control of pressure (corresponding to "P-react" maximum) is equal to the threshold Pa-lim decreased by 1 bar.
- the mobile device 1 of the fire vehicle or fire pump type, is equipped with a pump 2 for the delivery of a fire-extinguishing liquid, for example of the centrifugal pump type, coupled to a drive motor 3 whose regime is controlled solely by manual control means 4 constituted here by an electric circuit (hereinafter described in connection with the figure 2 ).
- the operator intervenes on a panel or a control interface 5, equipping the electrical circuit 4, to manually control the speed of the associated drive motor 3.
- This management of the drive speed 3 makes it possible to regulate the operation of the centrifugal pump 2, in order to adjust the discharge pressure P at the outlet of said pump 2 (that is to say at the level of the volute of the pump or of its discharge port), particularly depending on the context of intervention on the fire.
- the electric circuit 4 mainly comprises a common conductive path 9, corresponding to the ground or the positive potential, followed by two parallel conductive paths 10, 11 connected to the drive motor 3 and associated with a selector device 12.
- the selector device 12 in question consists of two switches 13, each mounted on one of the parallel conductive paths 10 and 11, associated with a control member 14 operable via the control panel 5.
- the selector device 12 is manually controllable by the pump driver from two keys (one “faster” 5 'and the other “less quickly” 5 ") of the control panel 5. Depending on the 5 'or 5 "key actuated, this action causes the closing of one of the conductive paths 10 or 11, and consequently modifies the speed of the associated drive motor 3.
- the mobile device 1 comprises safety means intended to overcome the exceeding by the discharge pressure P, at the output of the discharge pump 2, a predetermined maximum safety threshold said “Pa -lim ", corresponding for example to the maximum pressure value tolerated by said pump 2. For this, once the threshold Pa-lim exceeded, the safety means cause an automatic decrease in the discharge pressure P to a threshold "P-react", lower than "Pa-lim".
- the threshold Pa-lim is generally of the order of 17 or 20 bar (as a function of the discharge pump equipping the device); the P-react threshold is then preferably, respectively, of the order of 16 or 19 bars (ie Pa-lim minus 1 bar).
- the pressure switch 15 in question is installed closest to the pump, for example at its discharge orifice (or even within its volute), in particular so that the pressure drops do not affect the pressure measurement and the measured value is the most representative of the actual value in the pump casing.
- This pressure switch 15 is chosen so as to be able to detect the attainment of the thresholds Pa-lim and P-react above.
- a suitable equipment for this purpose is for example of the type configurable pressure switch, having thresholds Pa-lim and P-react adjustable; alternatively, the thresholds Pa-lim and P-react are specific to the pressure switch, said threshold P-react corresponding to the hysteresis of the pressure switch.
- the pump conductor can adjust this discharge pressure P at will by controlling the speed of the drive motor 3, this from a manual action on the control panel 5.
- the pressure switch 15 is not activated.
- the safety switch 16 is then, by default, connected to the first contact 17; the action on the selector device 12 from the control panel 5 makes it possible to close one of the "faster” or “slower” conducting paths 11, respectively causing acceleration or reduction of the engine speed.
- the safety means intervene to restore a pressure adapted discharge.
- the pressure switch 15 detects the fact that the discharge pressure P reaches the safety threshold Pa-lim. This pressure switch 15 then causes the operation of the safety switch 16, so as to connect it now to the contact "bypass"18; in this configuration, the action of the selector device 12 is deactivated and the path main conductor "slower" 11 is closed via the way "by-pass” 19.
- This particular configuration of the electrical circuit 4 then causes, on the one hand, a disconnection of the control panel 5 with respect to the drive motor 3, and on the other hand, a decrease in the speed of said drive motor 3 so as to reduce the discharge pressure P at the pump outlet.
- this structure of the security means 15, 16 equipping the mobile device 1, has the advantage of being particularly simple and effective for restoring a delivery pressure P adapted, when it has exceeded a safety threshold Pa -lim.
- This safety system 15, 16 thus enables the pump operator not to have to deal with the problems of variation of the pressure of the water source, which greatly contributes to facilitating its concentration on the extinguishing action of the water source. traffic light.
- FIGS 3 and 4 show two embodiments in which the mobile device 1 is equipped, in addition to the manual control means, means for automatic regulation of the discharge pressure P at the pump outlet.
- the automatic regulation means 21 are of the programmable logic controller type, for example of the regulator type "PID" ("Proportional Integral Derivative").
- Devices conforming to Figures 3 and 4 still include means 24 for the switching, by the pump driver, of the "manual" mode to the "automatic” mode, and vice versa, from an interface 25.
- the manual control means 20 are connected directly to the drive motor 3 of the delivery pump 2 via an electrical connection 26, and they comprise an interface 5 with two keys, one "faster 5 'and the other "slower” 5 "On its side, the programmable controller 21 is connected to the drive motor 3, the selection means 24 and the automatic control interface 22 (here shaped potentiometer).
- the manual control means 20 are connected to the drive motor 3 via the programmable controller 21.
- This programmable controller 21 then integrates the selection means 24 and is connected to the selection interface 25; it is also connected to the pressure reference input interface 22 (here two keys, one "increment” 22 'and the other "decrement” 22 "of the setpoint) and the control interface manual 5 (again with two keys 5 ', 5 ").
- the programmable controller 21 thus functions as a repeater for the manual control means 20, when they are selected and activated.
- the automatic regulation means 21 integrate the security means 27 which are associated with the selection means 24 and the pressure sensor 23. These safety means 27 are configured so that, when the engine speed is controlled by the manual control means 20 (due to the configuration of the selection means 24) and the discharge pressure P reaches the safety threshold Pa- lim, the selection means 24 switch in control of the discharge pressure P by the automatic control means 21, which ensure the return of the discharge pressure to the discharge setpoint, corresponding to the P-react threshold.
- the selection means 24 are controlled in a priority manner by the PLC 21, in relation to the selection interface 25.
- the pump conductor can not restore the manual control mode of the discharge pressure.
- the value of the discharge pressure P is adjusted by controlling the drive motor 3, either manually by the action on the manual interface 5, or automatically by entering a pressure setpoint at the interface 22.
- the pump conductor intervenes on the selection interface 25, so as to activate the manual control mode or automatic regulation of the discharge pressure P.
- the maximum value that can be assigned to the setpoint is lower than the threshold value Pa-lim.
- this automatic regulation ensures the return of the pressure discharge P up to the discharge setpoint input at the interface 22, corresponding to the threshold P-react.
- the safety threshold Pa-lim corresponds to the maximum pressure allowed by the discharge pump, which is generally 20 or 17 bar; the maximum setpoint of the automatic pressure regulation, corresponding to the maximum P-react threshold value, is equal to the threshold Pa-lim decreased by 1 bar, ie respectively 19 or 16 bar.
- a single interface may be provided for the manual control 5 and the entry of the instruction 22; the selection interface 25 will then allow the choice of the control mode of the discharge pressure P, and the single interface 5, 22 will allow the adjustment of the engine speed in manual mode or the adjustment of the discharge pressure setpoint in operating mode. automatic.
- the mobile devices in accordance with the invention have the advantage of offering a simple and effective management of the problems of increasing the discharge pressure beyond a certain threshold value, which may in particular cause damage.
- the associated discharge pump This invention also has the advantage of providing the pump driver wishing to work in manual mode, a low-pressure solution that avoids constantly monitoring whether the discharge pressure exceeds a predetermined maximum value.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Positive-Displacement Pumps (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
Abstract
La présente invention concerne un dispositif mobile pour la lutte contre l'incendie, du type véhicule incendie ou motopompe incendie, équipé d'une pompe (2) pour le refoulement d'un liquide d'extinction d'un feu, associée à un moteur d'entraînement (3) dont le régime est contrôlé par des moyens de commande manuelle (20), et avantageusement également par des moyens de régulation automatique (21). Le dispositif conforme à l'invention comporte des moyens de sécurité (27) visant à provoquer une diminution de la pression de refoulement P , en sortie de pompe de refoulement (2), suite au dépassement d'un seuil maximal prédéterminé de sécurité dit « Pa-lim ». Ces moyens de sécurité (27) sont activés lorsque cette pression de refoulement P atteint ledit seuil de sécurité Pa-lim, de sorte à provoquer, d'une part, une désactivation des moyens de commande manuelle (20), par exemple par le pilotage de moyens de sélection (24), et d'autre part, une baisse du régime du moteur d'entraînement (3) jusqu'à ce que ladite pression de refoulement P soit redescendue au niveau d'une valeur seuil « P-react », inférieure audit seuil Pa-lim, correspondant par exemple à la consigne de refoulement entrée par le conducteur de pompe au niveau des moyens de régulation automatique (21).
Description
- La présente invention concerne le domaine des dispositifs mobiles pour la lutte contre l'incendie, du type véhicule incendie ou motopompe incendie, équipés d'une pompe pour le refoulement d'un liquide d'extinction d'un feu.
- Pour lutter contre certains incendies, il est intéressant d'employer des dispositifs mobiles équipés d'une pompe, couplée à un moteur d'entraînement, pour le refoulement d'un liquide d'extinction de feu.
- Le régime de la pompe de refoulement est un paramètre essentiel, du fait qu'il constitue l'un des principaux éléments définissant la valeur de pression de refoulement en sortie de pompe.
En pratique, l'opérateur, appelé « conducteur de pompe», ajuste le régime de la pompe de manière à obtenir une pression de refoulement (appelée encore « hauteur manométrique de refoulement ») adaptée aux conditions de l'intervention : il augmente le régime de la pompe pour obtenir un accroissement de la hauteur manométrique de refoulement, et à l'inverse, il réduit son régime pour diminuer cette hauteur manométrique. - Dans la plupart des dispositifs mobiles de ce type, le régime de la pompe de refoulement est contrôlé par l'intermédiaire de moyens de commande manuelle du régime du moteur d'entraînement associé.
- Bien souvent, ces dispositifs mobiles comportent également des moyens de régulation automatique du régime du moteur d'entraînement, destinés à assurer l'atteinte et le maintien d'un niveau donné de pression de refoulement, dit « consigne de pression de refoulement », entré par le conducteur de pompe.
Un dispositif mobile équipé uniquement de tels moyens de régulation automatique du régime du moteur d'entraînement (sans moyens de commande manuelle complémentaires), est par exemple décrit dans le documentUS-5 888 051 . - Lorsque le dispositif mobile comporte simultanément ces moyens de commande manuelle et ces moyens de régulation automatique, le conducteur de pompe dispose alors de moyens permettant la sélection d'une gestion de la pression de refoulement entre le mode de régulation automatique et le mode de commande manuelle de ce régime du moteur d'entraînement.
- Dans tous les cas, en condition d'intervention sur un incendie, le conducteur de pompe doit veiller à ne pas dépasser une valeur maximale prédéterminée de pression de refoulement, qui correspond à une norme intrinsèque de tolérance de la pompe de refoulement équipant le dispositif mobile. Le dépassement de cette valeur de pression est susceptible de porter atteinte à la tenue mécanique et à la structure de la pompe de mise en oeuvre.
- Un tel dépassement de la valeur maximale est en particulier susceptible de survenir en cours d'intervention, en cas de changement de l'origine de la source en eau alimentant le dispositif mobile.
En particulier, ce type de phénomène peut survenir lors du basculement d'une alimentation « citerne » (à pression atmosphérique), à une alimentation du type « réseau urbain » (sous pression). En effet, dans ce cas, on observe que le différentiel de pression entre les deux sources s'ajoute à la pression de refoulement déjà délivrée par la pompe ; la pression de refoulement finale est alors susceptible de dépasser la valeur maximale tolérée. - En mode de régulation automatique, une éventuelle surpression détectée est prise en charge immédiatement par les moyens de gestion, cela de sorte que le régime du moteur d'entraînement soit diminué et que la pression de refoulement revienne au niveau de la consigne de pression.
En revanche, ce phénomène de surpression est susceptible de perdurer dans le cas où la gestion de la pompe est en mode manuel, et que l'opérateur de pompe ne prend pas en charge ce problème. - Pour remédier à cet inconvénient, le déposant a mis au point un perfectionnement pour les dispositifs mobiles de lutte contre l'incendie du type mentionnés dessus, apte à remédier aux problèmes précités de dépassement de la valeur maximale de pression tolérée par la pompe de refoulement lorsque la régulation est en mode manuel.
- Pour cela, le dispositif conforme à l'invention, équipé au moins de moyens de commande manuelle, comporte des moyens de sécurité visant à provoquer une diminution de la pression de refoulement P en sortie de pompe, suite au dépassement d'un seuil maximal de sécurité « Pa-lim » (de préférence inférieur ou égal à la pression de refoulement maximale tolérée par la pompe de refoulement associée) ; les moyens de sécurité correspondant sont activés lorsque la pression de refoulement P en sortie de pompe atteint ledit seuil de sécurité « Pa-lim », de sorte à provoquer, d'une part, une désactivation desdits moyens de commande manuelle, et d'autre part, une baisse du régime dudit moteur d'entraînement jusqu'à ce que la pression de refoulement P soit redescendue au niveau d'une valeur seuil « P-react » inférieure audit seuil « Pa-lim ».
- Selon une caractéristique de réalisation particulièrement intéressante, les moyens de sécurité comportent des moyens aptes à déterminer la pression de refoulement P, en sortie de pompe, pour assurer le pilotage desdits moyens de sécurité en configuration active, cela en fonction de la pression de refoulement P mesurée et desdits seuils Pa-lim et P-react.
- Selon un premier mode de réalisation particulièrement intéressant, les moyens de détermination de la pression de refoulement P, en sortie de pompe, consistent en un pressostat.
Dans ce cas, les moyens de régulation manuelle du régime du moteur d'entraînement se présentent avantageusement sous la forme d'un circuit électrique comportant notamment deux voies conductrices parallèles munies d'un dispositif sélecteur qui est pilotable par le conducteur de pompe à partir d'une interface homme-machine.
Ces voies conductrices correspondent : - à une première voie dite « moins vite », provoquant une baisse du régime moteur lorsqu'elle est fermée, et
- à une seconde voie dite « plus vite », provoquant une accélération du régime moteur lorsqu'elle est fermée.
En outre, les moyens de sécurité consistent quant à eux avantageusement en un système interrupteur(s), associé à la voie « moins vite », et configuré de sorte : - d'une part, lorsque la pression de refoulement P atteint le seuil de sécurité Pa-lim, à désactiver l'action du dispositif sélecteur et à fermer la voie conductrice « moins vite », et
- d'autre part, lorsque la pression de refoulement P atteint le seuil P-react, à réactiver l'action dudit dispositif sélecteur.
- Dans ce dernier cas, de manière avantageuse, le seuil de sécurité Pa-lim correspond à la pression maximale autorisée par la pompe de refoulement, et le seuil P-react correspond au seuil Pa-lim diminué de 1 bar. Ce seuil P-react peut correspondre à l'hystérésis propre ou réglable du pressostat.
- Selon un second mode de réalisation particulièrement intéressant, les moyens aptes à déterminer la pression de refoulement P, en sortie de pompe, consistent en une sonde de pression.
Alors, le dispositif mobile comporte avantageusement, en plus des moyens de commande manuelle, des moyens de régulation automatique de la pression de refoulement P, en sortie de pompe, pour assurer l'atteinte et le maintien d'un niveau donné de pression de refoulement, dit « consigne de pression de refoulement », inférieur à Pa-lim; ces moyens de régulation automatique de la pression de refoulement sont avantageusement connectés au moteur d'entraînement pour en piloter le régime en fonction de la consigne de pression de refoulement, entrée par le conducteur de pompe, et de la pression de refoulement mesurée par la sonde de pression disposée en sortie de pompe d'entraînement.
Ce dispositif comporte également des moyens de sélection entre les moyens de régulation automatique et les moyens de commande manuelle.
En outre, les moyens de sécurité sont configurés de sorte que, lorsque le régime moteur est contrôlé par les moyens de commande manuelle et que la pression de refoulement P atteint le seuil de sécurité Pa-lim, d'une part, à provoquer la désactivation desdits moyens de commande manuelle, et d'autre part, à basculer en contrôle de la pression de refoulement par les moyens de régulation automatique qui assurent le retour de la pression de refoulement jusqu'à la consigne de refoulement, correspondant alors au seuil P-react. - Encore selon ce second mode de réalisation, les moyens de régulation automatique de la pression de refoulement sont de type automate programmable, intégrant les moyens de sécurité prévenant le dépassement du seuil de sécurité Pa-lim par la pression de refoulement P, cet automate étant connecté :
- à une interface homme - machine, pour permettre au conducteur de pompe d'entrer une consigne de pression de refoulement recherchée,
- à des moyens de mesure de la pression de refoulement P, en sortie de la pompe de refoulement,
- au moteur d'entraînement de la pompe, pour contrôler son régime en fonction de la consigne de la pression de refoulement et de la pression de refoulement mesurée.
- Dans ce cas, l'automate programmable est avantageusement connecté aux moyens de commande manuelle, ledit automate formant les moyens de sélection et fonctionnant comme répétiteur des moyens de commande manuelle lorsque ceux-ci sont sélectionnés et activés. De manière alternative, les moyens de commande manuelle sont raccordés directement au moteur d'entraînement de la pompe de refoulement, et les moyens de sélection sont raccordés à l'automate programmable pour son contrôle complémentaire par les moyens de sécurité.
- Selon encore une caractéristique avantageuse de ce second mode de réalisation, le seuil de sécurité Pa-lim correspond à la pression maximale autorisée par la pompe de refoulement, et la consigne maximale de la régulation automatique de pression (correspondant à « P-react » maximale) est égale au seuil Pa-lim diminué de 1 bar.
- L'invention sera encore illustrée, sans être aucunement limitée, par la description suivante en relation avec les dessins annexés dans lesquels :
- la
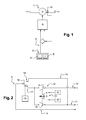
figure 1 est un organigramme montrant schématiquement les principaux éléments fonctionnels d'une première forme de réalisation possible de l'invention, dans laquelle les moyens de sécurité consistent en un système interrupteur, ce dernier équipant les moyens de commande manuelle et étant associé à des moyens de mesure de la pression de refoulement P de type pressostat ; - la
figure 2 constitue une forme de réalisation possible du circuit électrique des moyens de commande manuelle de l'organigramme de lafigure 1 ; - la
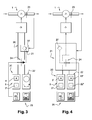
figure 3 est un organigramme illustrant les principaux éléments fonctionnels d'une deuxième forme de réalisation possible de l'invention, dans laquelle le moteur d'entraînement est connecté directement, et indépendamment, aux moyens de commande manuelle et aux moyens de régulation automatique ; - la
figure 4 est un organigramme montrant une variante possible de réalisation de l'organigramme de lafigure 3 , dans laquelle les moyens de commande manuelle sont connectés au moteur d'entraînement par l'intermédiaire des moyens de régulation automatique. - Sur la
figure 1 , le dispositif mobile 1, du type véhicule incendie ou motopompe incendie, est équipé d'une pompe 2 pour le refoulement d'un liquide d'extinction d'un feu, par exemple du type pompe centrifuge, couplée à un moteur d'entraînement 3 dont le régime est contrôlé uniquement par des moyens de commande manuelle 4 constitués ici par un circuit électrique (décrit par la suite en relation avec lafigure 2 ). - L'opérateur, appelé « conducteur de pompe », intervient sur un pupitre ou une interface de commande 5, équipant le circuit électrique 4, pour commander manuellement le régime du moteur d'entraînement 3 associé.
Cette gestion du régime d'entraînement 3 permet de régler le fonctionnement de la pompe centrifuge 2, cela pour ajuster la pression de refoulement P en sortie de ladite pompe 2 (c'est-à-dire au niveau de la volute de la pompe ou de son orifice de refoulement), cela notamment en fonction du contexte d'intervention sur l'incendie. - A cet effet, comme on peut le voir sur la
figure 2 , le circuit électrique 4 comporte principalement une voie conductrice commune 9, correspondant à la masse ou au potentiel positif, suivie par deux voies conductrices parallèles 10, 11 raccordées au moteur d'entraînement 3 et associées à un dispositif sélecteur 12. - Les voies conductrices parallèles 10 et 11 en question correspondent respectivement :
- à une voie 10, dite « plus vite », provoquant une accélération du régime moteur lorsqu'elle est fermée, et
- à une voie 11, dite « moins vite », provoquant une réduction du régime moteur lorsqu'elle est fermée.
- Le dispositif sélecteur 12 en question se compose de deux interrupteurs 13, chacun monté sur l'une des voies conductrices parallèles 10 et 11, associés à un organe de commande 14 manoeuvrable via le pupitre de commande 5.
- En fonctionnement, le dispositif sélecteur 12 est pilotable manuellement, par le conducteur de pompe, à partir de deux touches (l'une « plus vite » 5' et l'autre « moins vite » 5") du pupitre de commande 5.
Selon la touche 5' ou 5" actionnée, cette action provoque la fermeture de l'une des voies conductrices 10 ou 11, et modifie en conséquence le régime du moteur d'entraînement 3 associé. - En outre, et conformément à la présente invention, le dispositif mobile 1 comporte des moyens de sécurité visant à remédier au dépassement par la pression de refoulement P, en sortie de pompe de refoulement 2, d'un seuil maximal prédéterminé de sécurité dit « Pa-lim », correspondant par exemple à la valeur de pression maximale tolérée par ladite pompe 2.
Pour cela, une fois le seuil Pa-lim dépassé, les moyens de sécurité provoquent une diminution automatique de la pression de refoulement P jusqu'à un seuil « P-react », inférieur à « Pa-lim ». - A titre d'exemple, en pratique, le seuil Pa-lim est généralement de l'ordre de 17 ou 20 bars (en fonction de la pompe de refoulement équipant le dispositif) ; le seuil P-react est alors respectivement, de préférence, de l'ordre de 16 ou 19 bars (soit Pa-lim moins 1 bar).
- Pour cela, les moyens de sécurité en question se composent principalement:
- d'une part, de moyens aptes à déterminer la pression de refoulement P, en sortie de pompe de refoulement, ici constitués d'un pressostat 15, et
- d'autre part, d'un système interrupteur 16 particulier (
figure 2 ), intégré au circuit électrique 4 et piloté par ce pressostat 15. - Le pressostat 15 en question est installé au plus proche de la pompe, par exemple au niveau de son orifice de refoulement (voire au sein de sa volute), en particulier de sorte que les pertes de charges n'affectent pas la mesure de pression et que la valeur mesurée soit la plus représentative de la valeur réelle dans le corps de pompe.
Ce pressostat 15 est choisi de sorte à être apte à détecter l'atteinte des seuils Pa-lim et P-react précités. Un matériel adapté à cet effet est par exemple du type pressostat paramétrable, comportant des seuils Pa-lim et P-react réglables ; de manière alternative, les seuils Pa-lim et P-react sont propre au pressostat, ledit seuil P-react correspondant à l'hystérésis du pressostat. - Le système interrupteur de sécurité 16 consiste quant à lui en un interrupteur unique du type contact à deux directions, placé sur la voie conductrice commune 9, et comportant :
- un premier contact 17, assurant son raccordement avec les deux voies conductrices parallèles « plus vite » 10 et « moins vite » 11, et
- un second contact 18, assurant le raccordement direct de la voie conductrice commune 9 à la voie « moins vite » 11, cela via une voie 19 formant « by-pass » ou « shunt » par rapport au dispositif sélecteur 12.
Comme détaillé ci-après, la manoeuvre de cet interrupteur 16 entre les contacts 17 et 18 s'effectue sous le contrôle du pressostat 15 associé, en fonction des pressions de refoulement P détectées. - En pratique, lorsque la pression de refoulement P, en sortie de pompe 2, est inférieure au seuil Pa-lim, le conducteur de pompe peut ajuster à volonté cette pression de refoulement P par le pilotage du régime du moteur d'entraînement 3, cela à partir d'une action manuelle sur le pupitre de commande 5.
Dans ce cas, le pressostat 15 n'est pas activé. Au sein du circuit électrique 4, l'interrupteur de sécurité 16 est alors, par défaut, raccordé au premier contact 17 ; l'action sur le dispositif sélecteur 12 à partir du pupitre de commande 5 permet de fermer l'une des voies conductrices « plus vite » 10 ou « moins vite » 11, provoquant respectivement une accélération ou une réduction du régime moteur. - Si la pression de refoulement P, en sortie de pompe de refoulement 2, vient à déborder le seuil de sécurité Pa-lim (par exemple lors du changement de la source en fluide d'extinction), les moyens de sécurité interviennent pour rétablir une pression de refoulement adaptée.
- Dans ce cas, le pressostat 15 détecte le fait que la pression de refoulement P atteint le seuil de sécurité Pa-lim. Ce pressostat 15 provoque alors la manoeuvre de l'interrupteur de sécurité 16, de sorte à le raccorder maintenant au contact « by-pass » 18 ; dans cette configuration, l'action du dispositif sélecteur 12 est désactivée et la voie conductrice principale « moins vite » 11 est fermée par l'intermédiaire de la voie « by-pass » 19.
Cette configuration particulière du circuit électrique 4 provoque alors, d'une part, une déconnexion du pupitre de commande 5 par rapport au moteur d'entraînement 3, et d'autre part, une baisse du régime dudit moteur d'entraînement 3 de manière à réduire la pression de refoulement P en sortie de pompe. - Dès que le pressostat 15 détecte le retour de la pression de refoulement P au niveau du seuil P-react, l'interrupteur de sécurité 16 revient dans une position de connexion avec le premier contact 17 ; la voie « by-pass » 19 est ainsi rouverte, et l'action du dispositif sélecteur 12 est rétablie pour permettre au conducteur de pompe d'assurer la commande à sa convenance du régime du moteur d'entraînement 3.
- De manière générale, cette structure des moyens de sécurité 15, 16 équipant le dispositif mobile 1, a l'avantage d'être particulièrement simple et efficace pour rétablir une pression de refoulement P adaptée, lorsque celle-ci a dépassé un seuil de sécurité Pa-lim.
Ce système de sécurité 15, 16 permet ainsi au conducteur de pompe de ne pas à avoir à gérer les problèmes de variation de la pression de la source d'eau, ce qui contribue grandement à faciliter sa concentration sur l'intervention d'extinction du feu. - On notera que la configuration du circuit électrique 4 illustré
figure 2 est seulement une possibilité ; les fonctions techniques de l'invention pourraient être obtenues par d'autres formes de réalisation. - Les
figures 3 et 4 montrent deux modes de réalisation dans lesquels le dispositif mobile 1 est équipé, outre les moyens de commande manuelle, de moyens de régulation automatique de la pression de refoulement P, en sortie de pompe. - Dans les deux formes de réalisation correspondantes, la pompe de refoulement 2 est associée à un moteur d'entraînement 3 dont le régime est contrôlable par deux types de moyens de commandes alternatifs, à savoir :
- par des moyens 20 de commande manuelle du régime du moteur d'entraînement 3, associés à un pupitre de commande 5 (mode de commande dit « manuel »), ou
- par des moyens 21 de régulation automatique de la pression de refoulement P, en sortie de pompe, pilotables par le conducteur de pompe en agissant à partir d'une interface 22 d'entrée d'une consigne de pression de refoulement P (mode de régulation dit « automatique »).
- Les moyens de régulation automatique 21 sont de type automate programmable, par exemple du genre régulateur « PID » (« Proportionnelle Intégrale Dérivée »).
- Ces moyens de régulation automatique 21 sont connectés principalement:
- à l'interface homme-machine 22, pour permettre au conducteur de pompe de régler la consigne de refoulement recherchée,
- à des moyens 23 de mesure de pression de refoulement P, en sortie de pompe de refoulement, ici de type sonde de pression, et
- au moteur d'entraînement 3 de la pompe 2, pour contrôler de manière classique son régime en fonction de la consigne de pression de refoulement P entrée au niveau de l'interface 22, ainsi que de la pression de refoulement P mesurée au niveau de la sonde 23.
- Les dispositifs conformes aux
figures 3 et 4 comportent encore des moyens 24 pour le basculement, par le conducteur de pompe, du mode « manuel » vers le mode « automatique », et inversement, à partir d'une interface 25. - Les organigrammes des
figures 3 et 4 se distinguent principalement l'un de l'autre au niveau des connexions entre les moyens de commande manuelle 20, les moyens de régulation automatique 21 et le moteur d'entraînement 3. - Dans l'organigramme de la
figure 3 , les moyens de commande manuelle 20 sont raccordés directement au moteur d'entraînement 3 de la pompe de refoulement 2, par l'intermédiaire d'une liaison électrique 26, et ils comportent une interface 5 à deux touches, l'une « plus vite » 5' et l'autre « moins vite » 5". De son côté, l'automate programmable 21 est raccordé au moteur d'entraînement 3, aux moyens de sélection 24 et à l'interface de régulation automatique 22 (ici en forme de potentiomètre). - De manière alternative, dans l'organigramme de la
figure 4 , les moyens de commande manuelle 20 sont raccordés au moteur d'entraînement 3 par l'intermédiaire de l'automate programmable 21. Cet automate programmable 21 intègre alors les moyens de sélection 24 et il est connecté à l'interface de sélection 25 ; il est également connecté à l'interface d'entrée de consigne de pression 22 (ici à deux touches, l'une « incrément » 22' et l'autre « décrément » 22" de la consigne) et à l'interface de commande manuelle 5 (là encore à deux touches 5', 5"). L'automate programmable 21 fonctionne ainsi comme répétiteur des moyens de commande manuelle 20, lorsque ceux-ci sont sélectionnés et activés. - En outre, conformément à l'invention, les moyens de régulation automatique 21 intègrent les moyens de sécurité 27 qui sont associés aux moyens de sélection 24 et à la sonde de pression 23.
Ces moyens de sécurité 27 sont configurés de sorte que, lorsque le régime moteur est contrôlé par les moyens de commande manuelle 20 (du fait de la configuration des moyens de sélection 24) et que la pression de refoulement P atteint le seuil de sécurité Pa-lim, les moyens de sélection 24 basculent en contrôle de la pression de refoulement P par les moyens de régulation automatique 21, lesquels assurent le retour de la pression de refoulement jusqu'à la consigne de refoulement, correspondant alors au seuil P-react. - On note que les moyens de sélection 24 sont pilotés de manière prioritaire par l'automate programmable 21, cela par rapport à l'interface de sélection 25. Ainsi, tant que la pression de refoulement n'est pas revenue au niveau du seuil P-react, le conducteur de pompe ne peut rétablir le mode de commande manuelle de la pression de refoulement.
- En pratique, la valeur de la pression de refoulement P est ajustée par le pilotage du moteur d'entraînement 3, soit manuellement par l'action sur l'interface manuelle 5, soit automatiquement en entrant une consigne de pression au niveau de l'interface 22.
Le conducteur de pompe intervient sur l'interface de sélection 25, de manière à activer le mode de commande manuelle ou de régulation automatique de la pression de refoulement P. De manière alternative, il peut être prévu que le passage d'un mode « manuel » à un mode « automatique », et inversement, s'effectue par la simple interaction avec les interfaces 5 ou 22 correspondantes. Dans tous les cas, la valeur maximale pouvant être attribuée à la consigne est inférieure à la valeur seuil Pa-lim. - Dans le cas où la pression de refoulement P au niveau de la sonde 23 dépasse le seuil Pa-lim, les moyens de sécurité 27 sont activés et agissent sur les moyens de sélection 24 de sorte que :
- si le régime moteur est contrôlé par les moyens de commande manuelle 20, à désactiver ces derniers en basculant en mode de régulation par les moyens de régulation automatique 21, ou
- si le régime moteur est contrôlé par ces moyens de régulation automatique 21, à maintenir ce contrôle.
- Dans tous les cas, le régime moteur étant finalement piloté par les moyens de régulation automatique 21, cette régulation automatique assure le retour de la pression de refoulement P jusqu'à la consigne de refoulement entrée au niveau de l'interface 22, correspondant alors au seuil P-react.
- Lorsque la pression du seuil P-react est atteinte, les moyens de sécurité 27 sont désactivés. L'automate programmable 21 peut alors être configuré de sorte à agir de deux manières différentes, à savoir :
- soit les moyens de sélection 24 restent dans la configuration d'activation des moyens de régulation automatique 21, charge au conducteur de pompe de choisir le mode de commande manuelle ou automatique qu'il souhaite utiliser, en agissant sur l'interface 25,
- soit les moyens de sélection 24 reviennent en configuration d'activation des moyens de commande manuelle 20, si lesdits moyens de sélection 24 étaient préalablement dans cette configuration.
- A titre indicatif, là encore, le seuil de sécurité Pa-lim correspond à la pression maximale autorisée par la pompe de refoulement, qui est généralement de 20 ou 17 bars ; la consigne maximale de la régulation automatique de la pression, correspondant à la valeur seuil P-react maximale, est égale au seuil Pa-lim diminué de 1 bar, soit respectivement 19 ou 16 bars.
- Les structures d'organigramme décrites ci-dessus en relation avec les
figures 3 et 4 ont l'avantage d'offrir une grande souplesse au concepteur/constructeur du dispositif, ce dernier pouvant adapter de manière simple et rapide les valeurs seuil Pa-lim et P-react au niveau de l'automate programmable 21. - Toujours en relation avec les
figures 3 et 4 , on notera encore qu'une seule et même interface peut être prévue pour le contrôle manuel 5 et l'entrée de la consigne 22 ; l'interface de sélection 25 permettra alors le choix du mode de régulation de la pression de refoulement P, et l'interface unique 5, 22 permettra le réglage du régime moteur en mode manuel ou le réglage de la consigne de pression de refoulement en mode automatique. - D'une manière générale, les dispositifs mobiles conformes à l'invention ont l'avantage de proposer une gestion simple et efficace des problèmes d'augmentation de la pression de refoulement au-delà d'une certaine valeur seuil, susceptibles notamment d'endommager la pompe de refoulement associée.
Cette invention a en plus l'intérêt d'apporter au conducteur de pompe souhaitant travailler en mode manuel, une solution peu contraignante qui lui évite de surveiller en permanence si la pression de refoulement dépasse une valeur maximale prédéterminée.
Claims (12)
- Dispositif mobile pour la lutte contre l'incendie, du type véhicule incendie ou motopompe incendie, lequel dispositif est équipé d'une pompe (2) pour le refoulement d'un liquide d'extinction d'un feu, associée à un moteur d'entraînement (3) dont le régime est contrôlé au moins par des moyens de commande manuelle (4, 20),
caractérisé en ce qu'il comporte des moyens de sécurité (16, 27) visant à provoquer une diminution de la pression de refoulement P, en sortie de pompe de refoulement (2), suite au dépassement d'un seuil maximal prédéterminé de sécurité dit « Pa-lim », lesdits moyens de sécurité (16, 27) étant activés lorsque la pression de refoulement P, en sortie de pompe de refoulement, atteint ledit seuil de sécurité Pa-lim, de sorte à provoquer, d'une part, la désactivation desdits moyens de commande manuelle (4, 20), et d'autre part, une baisse du régime dudit moteur d'entraînement (3) jusqu'à ce que ladite pression de refoulement P soit redescendue au niveau d'une valeur seuil « P-react », inférieure audit seuil Pa-lim. - Dispositif selon la revendication 1, caractérisé en ce que les moyens de sécurité (16, 27) comportent des moyens (15, 23) aptes à déterminer la pression de refoulement P, en sortie de pompe, pour assurer le pilotage desdits moyens de sécurité (16, 27) en configuration active, cela en fonction de la pression de refoulement P mesurée et desdits seuils Pa-lim et P-react.
- Dispositif selon la revendication 2, caractérisé en ce que les moyens (15) aptes à déterminer la pression de refoulement P, en sortie de pompe, consistent en un pressostat apte à détecter les seuils Pa-lim et P-react, pour assurer le pilotage desdits moyens de sécurité (16) en configuration active.
- Dispositif selon l'une quelconque des revendications 2 ou 3, caractérisé en ce que les moyens de régulation manuelle (4) du régime du moteur d'entraînement (3) se présentent sous la forme d'un circuit électrique comportant notamment deux voies conductrices parallèles (10, 11) munies d'un dispositif sélecteur (12) qui est pilotable par le conducteur de pompe à partir d'une interface homme-machine (5), lesquelles voies conductrices (10, 11) correspondent :- à une première voie (11) dite « moins vite », provoquant une baisse du régime moteur lorsqu'elle est fermée, et- à une seconde voie (10) dite « plus vite », provoquant une accélération du régime moteur lorsqu'elle est fermée,
et en ce que lesdits moyens de sécurité (16) consistent en un système interrupteur(s), associé à ladite voie « moins vite » (11), et configuré de sorte :- d'une part, lorsque la pression de refoulement P atteint le seuil de sécurité Pa-lim, à désactiver l'action dudit dispositif sélecteur (12) et à fermer ladite voie conductrice « moins vite » (11), et- d'autre part, lorsque la pression de refoulement P atteint le seuil P-react, à réactiver l'action dudit dispositif sélecteur (12). - Dispositif selon la revendication 4, caractérisé en ce que le seuil de sécurité Pa-lim correspond à la pression maximale autorisée par la pompe de refoulement (2), et en ce que le seuil P-react correspond au seuil Pa-lim diminué de 1 bar.
- Dispositif selon la revendication 2, caractérisé en ce que les moyens aptes à déterminer la pression de refoulement P, en sortie de pompe (2), sont de type sonde de pression, pour assurer le pilotage desdits moyens de sécurité (27) en configuration active.
- Dispositif selon la revendication 6, caractérisé en ce qu'il comprend des moyens (21) de régulation automatique de la pression de refoulement P, en sortie de pompe, pour assurer l'atteinte et le maintien d'un niveau donné de pression de refoulement inférieur au seuil Pa-lim, dit « consigne de pression de refoulement », et des moyens de sélection (24) entre lesdits moyens de régulation automatique (21) et les moyens de commande manuelle (20),
et en ce que les moyens de sécurité (27) sont configurés de sorte que, lorsque le régime moteur est contrôlé par les moyens de commande manuelle (20) et que la pression de refoulement P atteint le seuil de sécurité Pa-lim, à provoquer la désactivation desdits moyens de commande manuelle (20) et à basculer en contrôle de la pression de refoulement par lesdits moyens de régulation automatique (21) qui assurent le retour de la pression de refoulement jusqu'à ladite consigne de refoulement, correspondant au seuil P-react. - Dispositif selon la revendication 7, caractérisé en ce que les moyens (21) de régulation automatique de la pression de refoulement sont connectés au moteur d'entraînement (3) pour en piloter le régime en fonction de la consigne de pression de refoulement, entrée par le conducteur de pompe, et de la pression de refoulement mesurée par la sonde de pression (23) disposée en sortie de pompe d'entraînement (2).
- Dispositif selon l'une quelconque des revendications 7 ou 8, caractérisé en ce que les moyens (21) de régulation automatique de la pression de refoulement sont de type automate programmable connecté :- à une interface homme - machine (22), pour permettre au conducteur de pompe d'entrer une consigne de pression de refoulement recherchée,- à des moyens (23) de mesure de la pression de refoulement P, en sortie de la pompe de refoulement,- au moteur d'entraînement (3) de la pompe (2), pour contrôler son régime en fonction de la consigne de la pression de refoulement et de la pression de refoulement mesurée, et
lequel automate programmable (21) intègre les moyens de sécurité (27) prévenant le dépassement du seuil de sécurité Pa-lim par la pression de refoulement P. - Dispositif selon la revendication 9, caractérisé en ce que l'automate programmable (21) est connecté aux moyens de commande manuelle (20), ledit automate programmable formant les moyens de sélection (24) et fonctionnant comme répétiteur desdits moyens de commande manuelle (20) lorsque ceux-ci sont sélectionnés et activés.
- Dispositif selon la revendication 9, caractérisé en ce que les moyens de commande manuelle (20) sont raccordés directement au moteur d'entraînement (3) de la pompe de refoulement (2), et en ce que les moyens de sélection (24) sont raccordés à l'automate programmable (21) pour son contrôle complémentaire par les moyens de sécurité (27).
- Dispositif selon l'une quelconque des revendications 6 à 11, caractérisé en ce que le seuil de sécurité Pa-lim correspond à la pression maximale autorisée par la pompe de refoulement (2), et en ce que la consigne maximale de la régulation automatique de pression, correspondant à P-react maximale, est égale au seuil Pa-lim diminué de 1 bar.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR0610929A FR2909888B1 (fr) | 2006-12-15 | 2006-12-15 | Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie, du type vehicules incendie ou motopompes incendie. |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP1933035A2 true EP1933035A2 (fr) | 2008-06-18 |
Family
ID=38232934
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20070301678 Withdrawn EP1933035A2 (fr) | 2006-12-15 | 2007-12-14 | Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie, du type véhicules incendie ou motopompes incendie |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP1933035A2 (fr) |
| FR (1) | FR2909888B1 (fr) |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5888051A (en) | 1994-08-05 | 1999-03-30 | Mcloughlin; John E. | Pump pressure control system |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3786869A (en) * | 1972-04-27 | 1974-01-22 | Loughlin J Mc | Nozzle pressure control system |
| DE3817018C2 (de) * | 1988-05-19 | 1997-07-17 | Iveco Magirus | Feuerlöschpumpen-Antriebsregelung |
-
2006
- 2006-12-15 FR FR0610929A patent/FR2909888B1/fr not_active Expired - Fee Related
-
2007
- 2007-12-14 EP EP20070301678 patent/EP1933035A2/fr not_active Withdrawn
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5888051A (en) | 1994-08-05 | 1999-03-30 | Mcloughlin; John E. | Pump pressure control system |
Also Published As
| Publication number | Publication date |
|---|---|
| FR2909888B1 (fr) | 2009-02-06 |
| FR2909888A1 (fr) | 2008-06-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CA2756714C (fr) | Procede de commande pour systeme de securite survitesse de moteurs d'aeronef et circuit de commande pour mettre en oeuvre ledit procede | |
| FR2782691A1 (fr) | Systeme de direction pour des vehicules du type decouple avec un dispositif de securite | |
| EP0334723B1 (fr) | Dispositif de commande d'un verin hydraulique à double effet | |
| FR2986398A1 (fr) | Dispositif de securite pour la commande d'un moteur comprenant une redondance des acquisitions d'une mesure de capteurs | |
| EP0238368B1 (fr) | Système d'alimentation en fluide sous pression | |
| FR2824804A1 (fr) | Dispositif et procede de regulation de la puissance des moteurs d'un aeronef multimoteur a voilure tournante | |
| EP3601765B1 (fr) | Dispositif amélioré d'augmentation temporaire de puissance de turbomachine | |
| FR2462599A1 (fr) | Systeme de servocommande, en particulier pour aeronef ou astronef | |
| EP1342645A1 (fr) | Architecture de système hydraulique de commande d'orientation | |
| EP0799766A1 (fr) | Dispositif pour maintenir la vitesse d'un avion à l'intérieur d'un domaine de vitesses déterminé | |
| WO2006067295A1 (fr) | Dispositif pour emettre une autorisation d'agir sur le fonctionnement d'un moteur d'aeronef et systeme de controle de moteur comportant un tel dispositif | |
| FR2909888A1 (fr) | Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie, du type vehicules incendie ou motopompes incendie. | |
| FR2542276A1 (fr) | Dispositif de reglage du tangage d'un aeronef pendant des operations de decollage ou de tour de piste | |
| FR2721070A1 (fr) | Dispositif de surveillance et de détection automatique d'anomalies fonctionnelles sur un circuit d'alimentation en pression d'une pompe principale. | |
| FR3079800A1 (fr) | Circuit fluidique de freinage comprenant une vanne de securite, vehicule automobile comprenant un tel circuit de freinage et utilisation d'un tel vehicule | |
| FR2651541A1 (fr) | Circuit de commande pour un verin hydraulique travaillant avec une pompe a debit variable. | |
| EP1526033A1 (fr) | Procédé de gestion du fonctionnement d'un siège et siège mettant en oeuvre ce procédé | |
| EP1572521B1 (fr) | Systeme de direction de vehicule | |
| FR2911283A1 (fr) | Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie du type vehicules incendie ou motopompe incendie | |
| EP2603922B1 (fr) | Procede et dispositif de controle d'une manoeuvre d'un organe mobile d'un sectionneur | |
| EP1956246A2 (fr) | Perfectionnement aux dispositifs mobiles pour la lutte contre l'incendie equipes de moyens de controle manuel et automatique | |
| EP4346090B1 (fr) | Dispositif de gestion de moteur et système de démarrage et de protection de moteur comprenant un tel dispositif de gestion de moteur | |
| WO2016058892A1 (fr) | Actionneur pour systeme de transmission | |
| EP0363279B1 (fr) | Dispositif de commande de sécurité pour électro-pompe | |
| EP3822172A1 (fr) | Systeme de commande d'un clapet d'obturation d'un aeronef, aeronef equipe d'un tel systeme de commande et procede de commande associe |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA HR MK RS |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20150701 |