EP2746006A1 - Schneidemaschine für Lebensmittel - Google Patents
Schneidemaschine für Lebensmittel Download PDFInfo
- Publication number
- EP2746006A1 EP2746006A1 EP13195531.2A EP13195531A EP2746006A1 EP 2746006 A1 EP2746006 A1 EP 2746006A1 EP 13195531 A EP13195531 A EP 13195531A EP 2746006 A1 EP2746006 A1 EP 2746006A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- sensor
- stroke
- signal
- controller
- schnittgutwagen
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000005520 cutting process Methods 0.000 title claims abstract description 60
- 235000013305 food Nutrition 0.000 title claims description 3
- 230000005540 biological transmission Effects 0.000 claims abstract 2
- 235000013580 sausages Nutrition 0.000 claims description 20
- 238000000151 deposition Methods 0.000 claims description 12
- 230000001960 triggered effect Effects 0.000 claims description 5
- 239000000463 material Substances 0.000 claims description 3
- 230000003213 activating effect Effects 0.000 claims description 2
- 210000000707 wrist Anatomy 0.000 claims description 2
- 238000003860 storage Methods 0.000 abstract description 3
- 230000004888 barrier function Effects 0.000 description 6
- 238000012546 transfer Methods 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 230000033764 rhythmic process Effects 0.000 description 4
- 238000006073 displacement reaction Methods 0.000 description 2
- 230000033001 locomotion Effects 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 239000000523 sample Substances 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 239000000356 contaminant Substances 0.000 description 1
- 238000011109 contamination Methods 0.000 description 1
- 230000008021 deposition Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 238000005457 optimization Methods 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 238000011144 upstream manufacturing Methods 0.000 description 1
- 239000011800 void material Substances 0.000 description 1
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26D—CUTTING; DETAILS COMMON TO MACHINES FOR PERFORATING, PUNCHING, CUTTING-OUT, STAMPING-OUT OR SEVERING
- B26D5/00—Arrangements for operating and controlling machines or devices for cutting, cutting-out, stamping-out, punching, perforating, or severing by means other than cutting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26D—CUTTING; DETAILS COMMON TO MACHINES FOR PERFORATING, PUNCHING, CUTTING-OUT, STAMPING-OUT OR SEVERING
- B26D7/00—Details of apparatus for cutting, cutting-out, stamping-out, punching, perforating, or severing by means other than cutting
- B26D7/06—Arrangements for feeding or delivering work of other than sheet, web, or filamentary form
- B26D7/0616—Arrangements for feeding or delivering work of other than sheet, web, or filamentary form by carriages, e.g. for slicing machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26D—CUTTING; DETAILS COMMON TO MACHINES FOR PERFORATING, PUNCHING, CUTTING-OUT, STAMPING-OUT OR SEVERING
- B26D7/00—Details of apparatus for cutting, cutting-out, stamping-out, punching, perforating, or severing by means other than cutting
- B26D7/22—Safety devices specially adapted for cutting machines
- B26D7/225—Safety devices specially adapted for cutting machines for food slicers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B26—HAND CUTTING TOOLS; CUTTING; SEVERING
- B26D—CUTTING; DETAILS COMMON TO MACHINES FOR PERFORATING, PUNCHING, CUTTING-OUT, STAMPING-OUT OR SEVERING
- B26D2210/00—Machines or methods used for cutting special materials
- B26D2210/02—Machines or methods used for cutting special materials for cutting food products, e.g. food slicers
Definitions
- the invention relates to a cutting machine for food, especially for sausage, with an electrically driven Thomasgutwagen with Thomasguthalter, the Thomasgutwagen along a parallel adjustable stop plate for the cut surface of the cuttings in the direction of a rotary driven circular blade is reversibly movable and at least one sensor for detecting a human hand is provided, which is in communication with a controller for driving the trolley.
- hand-operated slicers are also in use at the counter.
- the shredded carriage, on which the clippings are clamped, is guided by hand.
- With the right hand thus force is spent to push the Thomasgutwagen from the starting position to the circular blade and then continue to perform the cutting process with increased effort.
- With the left hand the cut slices are removed in the depositing area and placed, for example, overlapping.
- the right hand works to a certain extent the left hand, because it is carried out another cutting process only when the last cut disc is stored and the left hand can take over the next disc from the circular knife gap soon.
- the invention aims to adapt a cutting machine of the type described above to the workflow in the acquisition of the discs and individual storage. This is achieved in that the sensor is provided in a deposition area next to the circular blade and the outlet of the cut slices and the controller activates the drive for a respective reversing stroke for a single cutting operation when a sensor signal.
- the removal of the discs after the cutting process and the filing are stress-free and thus with greater precision, attention and protection, because the next disc is only issued when you are ready and reaches into the transfer area to the circular knife gap.
- the lifting speed of the trolley can be adjustable or regulated on the basis of the controlled strokes per unit time. If, for example, the cut slices are only stacked and not placed in a decorative shape in concentric circles on a plate, then the staff quickly picks up freshly cut slices and triggers the cutting processes quickly in quick succession. This recognizes the control and also increases the drive speed of the trolley to meet the rhythm of man.
- Another embodiment is characterized in that an additional sensor cutgut substance is provided on the stop plate next to the circular blade, which scans the length of the cuttings at a stroke of the trolley, and that the controller stores the length of the cuttings and the drive for the hub between reversing points at the distance of this path length, the hub idling and essentially only within the Thomasguteria, and that the signal of the sensor in the depositing area as a start signal for the shortened to the Thomasgutin stroke of the trolley is fed to the controller.
- An electrically driven shred carriage slides in conventional machines in a horizontal guide on the machine base between a rear and a front end stop (reversing points) back and forth.
- the entire stroke is traversed, regardless of whether you cut a large-caliber sausage (for example, 15 cm diameter) or a small-caliber sausage (for example, 7 cm diameter).
- the additional Sensor which is designed for example as a light barrier
- the displacement path length of the trolley can be measured while the light barrier is interrupted by the sausage.
- This displacement path corresponds to the length of the sausage cut surface or, in the case of round, circular-cylindrical sausage (clippings), the "caliber".
- the controller must switch off the drive for the shredded carriage immediately before or during the cutting process. Only when a signal from the sensor in the depositing area of the cut and the transfer is completed. A cutting cycle thus ends either with the cut just before the cutting edge of the circular knife or even a little later, with already cut sausage, as soon as a sausage leaf is cut halfway. Then, from the sensor signal, only a small stroke of the trolley (for example, 2 cm) is necessary to completely cut off and transfer a disk.
- the sensor for detecting the hand can be configured as a light barrier, thermal probe, reflection sensor, infrared or laser probe or the like.
- a reflection sensor which at the Rear of the stop plate is about 10 cm at a distance from the knife edge. This detects in the horizontal direction with a range of about 12 cm penetrating a hand in this area, this reports to the controller, which immediately triggers a cutting process or cycle. (Stroke back and forth, if necessary, with measurement of the Thomasgutkaliber to shorten the stroke back into a forward new zero position.)
- the senor for detecting a hand has a transmitting antenna for a signal for activating a transponder on the hand, for example on the wrist, and a receiving antenna for an incoming transponder signal
- a code request and an identifying comparison circuit are provided and, when the code matches in the controller, a switch-on signal for driving the cuttings carriage can be triggered.
- the transponder eg a bracelet with a chip or a clock with a chip
- the transponder is addressed, a code queried, reported back to the cutting machine and in accordance with the stroke of the trolley is triggered for the next cutting process.
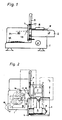
- FIG. 1 shows a front view of a cutting machine
- Fig. 2 a top view
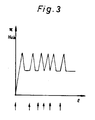
- Fig. 3 a path / time diagram for the stroke in operation of the cutting machine after Fig. 1 and 2 ,
- a cutting machine after the Fig. 1 and 2 has a machine base 1, for example, on a counter of a Delicatessen business is stationed.
- an electrically driven Thomasgutwagen 2 is mounted in guides 3 for executing a stroke along a stop plate 4 in the direction of a circular blade 5.
- the stop plate 4 is parallel to adjust the cutting thickness by means of a Einstellrades 6, this Einstellrad 6 as a multifunctional switching means as a power switch of the machine for a knife motor for a drive motor for the Thomasgutwagen 4 and possibly to change the feed rate or the lifting speed of the Thomasgutwagens 2 serves.
- a controller 7 is connected upstream of not only activates the stroke via timing belts, clutches or special motors, but also receives way marks for position detection (impulse numbers proportional to the way).
- the circular blade 5 is a Fettabstreifer 10 assigned to Fig. 2 in continuation of the hollow-ground bow next to the cutting edge of the circular blade 5 continues a cut slice 11 until it is removed by the sales woman before dropping and stored in the depositing area on a backing paper 12 ( Fig. 2 ).
- the zone of the depositing area next to the circular blade 5 and behind the stop plate 4 is monitored by at least one sensor 13 and / or 14. These are formed in the embodiment as IR reflection sensors.
- sensor 13 a dashed line indicates an emitted beam and reflection in the presence of an obstacle. If according to Fig. 2 the sales assistant accesses the gap between the circular blade 5 and the stop plate 4, then the sensors 13, 14 detect the obstacle "hand". Of course you will find even with just a well-positioned sensor 13 Aus GmbH.
- the sensor or sensors 13, 14 report the accessing hand 15 to the controller 7 and thereby trigger a switch-on command to the drive of the trolley 2 from.
- the (left) hand 15 controls the cutting machine as needed. For example, if only stacking, the cutting sequence is faster, but is stored on a plate in concentric circles, then breaks between the strokes occur.
- a further sensor 16 monitors the position of the Thomasguthalters 8 and the support area of the Thomasgutwagens 2. This sensor 16 reports the presence of a sausage 9 to the controller 7. Only if both a signal from the sensors 13 and / or 14 and the sensor 16 is applied to the controller 7, this triggers the stroke of the trolley 2 from. In this way it is prevented that the Thomasgutwagen 2 executes a stroke, although no clippings is still placed or clamped.
- the stop plate 4 carries a sensor, in particular a vertical light barrier 17, which detects the passage of the cuttings (the sausage 9) immediately before the cutting edge of the circular blade 5.
- the path of the partial stroke is preferably measured as the number of pulses during the interrupted light barrier to the end of the stroke. This value is supplied to the controller 7 and stored.
- the controller 7 interrupts the return of the trolley 2 after passing this measured path and waits for the next signal from the sensors 13 and / or 14.
- the stroke of the trolley 2 is carried out starting from a now advanced Thomasgutwagen position. Another disc is cut off. The Thomasgutwagen 2 then moves back only in that position in which the sausage 9 of the cutting edge of the circular blade 5 is directly opposite. This eliminates idle travel of the stroke.
- Fig. 3 Before a sausage 9 is placed on the Thomasgutwagen 2 and clamped by folding the Thomasguthalters 8, the Thomasgutwagen 2 is in the final position at the rear end of the guides 3. It shows a Weg- / time diagram for the hub of the trolley Now also a very large-caliber sausage 9 can be placed, as to the cutting edge of the circular blade 5 is a sufficient length available - for in Fig. 2 shown sausage 9, this length is not needed and means a free path in the first cut. Due to the measurement of the sausage 9 by means of the light barrier 17 of the Thomasgutwagen 2 runs after cutting only as far back (control 7) until the sausage 9 of the cutting edge of the circular blade 5 is directly opposite. The diagram in Fig.
Landscapes
- Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- Forests & Forestry (AREA)
- Mechanical Engineering (AREA)
- Food Science & Technology (AREA)
- Processing Of Meat And Fish (AREA)
- Meat, Egg Or Seafood Products (AREA)
Abstract
Eine Schneidemaschine für Lebensmittel, insbesondere für Wurst (9), mit einem Schnittgutwagen (2), der längs einer Anschlagplatte (4) gegen ein Kreismesser (5) verfahrbar ist, verfügt über mindestens einen Sensor (13, 14) im Ablegebereich, der mit einer Steuerung (7) für einen elektromotorischen Antrieb des Schnittgutwagens (2) verbunden ist. Der oder die Sensoren (13, 14) erfassen das Zugreifen einer Hand (15) zur Ausgabe einer geschnittenen Scheibe (11). Das Sensorsignal löst über die Steuerung (7) einen Schneidevorgang aus. Ein weiterer Sensor (16) kann auf den Schnittgutwagen (2) zur Erfassung eines tatsächlich aufgelegten und mittels des Schnittguthalters (8) eingespannten Schnittgutes vorgesehen sein. Dieses Sensorsignal liegt als zusätzliches Erfordernis für die Auslösung eines Schneidevorganges an der Steuerung (7) an. Sowohl die Antriebsgeschwindigkeit als auch die Rücklauflänge des Schnittgutwagens (2) werden von der Steuerung (7) errechnet. Für den schnittgutabhängigen Rücklauf des Schnittgutwagens (2) ist eine Lichtschranke (17) an der Anschlagplatte (4) vorgesehen.
Description
- Die Erfindung betrifft eine Schneidemaschine für Lebensmittel, insbesondere für Wurst, mit einem elektrisch antreibbaren Schnittgutwagen mit Schnittguthalter, wobei der Schnittgutwagen längs einer parallel verstellbaren Anschlagplatte für die Schnittfläche des Schnittgutes in Richtung auf ein rotierend angetriebenes Kreismesser reversierend verfahrbar ist und wobei mindestens ein Sensor zur Detektierung einer menschlichen Hand vorgesehen ist, der mit einer Steuerung für den Antrieb des Schnittgutwagens in Verbindung steht.
- Abgesehen von den vollautomatischen Aufschnittschneidemaschinen mit Ablegeeinrichtung sind auch handbetätigte Schneidemaschinen an der Theke in Gebrauch. Der Schnittgutwagen, auf dem das Schnittgut eingespannt ist, wird von Hand aus geführt. Mit der rechten Hand wird somit Kraft aufgewendet, um den Schnittgutwagen aus der Ausgangslage zum Kreismesser hin zu schieben und um dann weiter mit erhöhtem Kraftaufwand den Schneidevorgang durchzuführen. Mit der linken Hand werden im Ablegebereich die geschnittenen Scheiben entnommen und zum Beispiel überlappend abgelegt. Die rechte Hand arbeitet gewissermaßen der linken Hand zu, denn es wird ein weiterer Schneidevorgang erst dann durchgeführt, wenn die zuletzt geschnittene Scheibe abgelegt ist und die linke Hand die nächste Scheibe vom Kreismesserspalt bald übernehmen kann.
- Man hat in weiterer Folge die vorgenannten Schneidemaschinen durch einen elektrischen Antrieb für den Schnittgutwagen verbessert. Der reversierende Hub des Schnittgutwagens erfolgt bei diesen Maschinen so lange selbsttätig, bis die gewünschte Scheibenzahl erreicht ist, dann wird der Antrieb abgeschaltet. Eingeschaltet wird die Maschine mittels eines Hauptschalters von Hand aus. Dieser Schalter ist gemäß der
JP H11277490 A - Wenn bei Maschinen mit elektrisch angetriebenem Schnittgutwagen die Ablage der geschnittenen Scheiben von Hand aus etwa überlappend erfolgen soll oder das Schnittgut wegen der Größe oder Konsistenz vorsichtig behandelt werden muss, dann ist die durch die Maschine vorgegebene und aufgezwungene Arbeitsgeschwindigkeit (also die Hubfrequenz des Schnittgutwagens) oftmals zu hoch bzw. auch zwischendurch nicht praxisgerecht und asynchron zum Ablegerhythmus des Personals. Unterschiedliches Schnittgut kann mit unterschiedlichen Geschwindigkeiten geschnitten werden und auch die Ablage der Schnittgutscheiben in Stapeln oder in anderer Form (etwa rund auf einem Teller) erfordert variable Hubgeschwindigkeiten und Intervalle, wie dies bei händisch geführten Schnittgutwagen selbstverständlich ist.
- Die Erfindung zielt darauf ab, eine Schneidemaschine der eingangs beschriebenen Art an den Arbeitsablauf bei der Übernahme der Scheiben und bei individuellem Ablegen anzupassen. Dies wird dadurch erreicht, dass der Sensor in einem Ablegebereich nächst dem Kreismesser und dem Auslauf der geschnittenen Scheiben vorgesehen ist und die Steuerung bei Anliegen eines Sensorsignals den Antrieb für jeweils einen reversierenden Hub für einen einzelnen Schneidevorgang aktiviert.
- Der Mensch steuert also die Schneidemaschine und steht dadurch nicht in Zugzwang. Das Abnehmen der der Scheiben nach dem Schneidevorgang und die Ablage erfolgen stressfrei und damit mit höherer Präzision, Aufmerksamkeit und Schonung, denn die nächste Scheibe wird erst ausgegeben, wenn man bereit dazu ist und in den Übergabebereich zum Kreismesserspalt hin greift.
- Um sicherzustellen, dass keine Leerschnitte erfolgen oder dass beim Einrichten der Schneidemaschine ein Hub des Schnittgutwagens noch ohne eingespanntem Schnittgut ausgelöst wird, ist es zweckmäßig, wenn die Steuerung für den Antrieb des Schnittgutwagens mit einem weiteren Sensor bzw. Schaltkreis verbunden ist, der ein Signal bei eingespanntem Schnittgut, insbesondere bei geschlossenem Schnittguthalter auf dem Schnittgutwagen an die Steuerung abgibt, wobei bei Anliegen sowohl des Signals vom ersten Sensor für ein Zugreifen durch eine Hand in den Ablegebereich als auch vom weiteren Sensor für ein auf dem Schnittgutwagen erkanntes Schnittgut, insbesondere einen geschlossenen Schnittguthalter, ein Hub des Schnittgutwagens durch die Steuerung aktivierbar ist.
- Die Hubgeschwindigkeit des Schnittgutwagens kann einstellbar bzw. auf Grund der angesteuerten Hübe pro Zeiteinheit regelbar sein. Wenn also etwa die geschnittenen Scheiben nur gestapelt und nicht in dekorativer Form etwa in konzentrischen Kreisen auf einem Teller abgelegt werden, dann greift das Personal in rascher Folge nach frisch geschnittenen Scheiben und löst damit die Schneidevorgänge schnell hintereinander aus. Dies erkennt die Steuerung und setzt auch die Antriebsgeschwindigkeit des Schnittgutwagens hinauf, um dem Rhythmus des Menschen gerecht zu werden.
- Eine weitere Ausführungsform ist dadurch gekennzeichnet, dass ein zusätzlicher Sensor schnittgutseitig an der Anschlagplatte nächst dem Kreismesser vorgesehen ist, der bei einem Hub des Schnittgutwagens die Länge des Schnittgutes abtastet, und dass die Steuerung die Länge des Schnittgutes speichert und den Antrieb für den Hub zwischen Reversierpunkten im Abstand dieser Weglänge ansteuert, wobei der Hub leerlauflos und im Wesentlichen nur innerhalb der Schnittgutlänge erfolgt, und dass das Signal des Sensors im Ablegebereich als Startsignal für den auf die Schnittgutlänge verkürzten Hub des Schnittgutwagens der Steuerung zuführbar ist. Ein elektrisch angetriebener Schnittgutwagen gleitet bei herkömmlichen Maschinen in einer horizontalen Führung auf dem Maschinensockel zwischen einem hinteren und einem vorderen Endanschlag (Reversierpunkte) hin und her. Gewöhnlich wird der gesamte Hub durchfahren, unabhängig davon, ob man eine großkalibrige Wurst (zum Beispiel 15 cm Durchmesser) oder eine kleinkalibrige Wurst (zum Beispiel 7 cm Durchmesser) aufschneidet. Mithilfe des zusätzlichen Sensors, der zum Beispiel als Lichtschranke ausgebildet ist, kann die Verschiebungsweglänge des Schnittgutwagens gemessen werden, während die Lichtschranke durch die Wurst unterbrochen ist. Dieser Verschiebungsweg entspricht der Länge der Wurstschnittfläche bzw. bei runder, kreiszylindrischer Wurst (Schnittgut) dem "Kaliber". Wenn nun bei den nächsten Schneidevorgängen der Schnittgutwagen nicht bis zum Endanschlag in der Führung am Maschinensockel zurückfährt, sondern nur um die Wegstrecke, die dem Durchmesser (der Länge) des Schnittgutes entspricht, dann wird der Leereweg des Hubes vermieden und der Schneidevorgang kann schneller ablaufen. Dies ist hier wichtig, weil ja die zugreifende linke Hand beispielsweise 10 cm vor dem Kreismesser den Hub - auch den schnittgutangepassten Hub - auslöst und die Scheibe unverzüglich danach von dem Fettabstreifer bzw. dem Kreismesser abnehmbar sein muss. Es sollte also die Zugriffszeit mit der Hubdauer etwa übereinstimmen. Dies kann durch die vorgenannte Optimierung des Hubes in Abstimmung auf das Wurstkaliber erreicht werden.
- Natürlich ist es auch möglich, die nächste Scheibe sofort nach einem vorangegangenen Schnitt noch ohne Sensorsignal in eine Vorposition der Übergabe zu bringen, damit dann das Übergeben rascher erfolgt. Dazu muss die Steuerung den Antrieb für den Schnittgutwagen unmittelbar vor oder während des Schneidevorganges abschalten. Erst bei Anliegen eines Signals von dem Sensor im Ablegebereich wird der Schnitt und die Übergabe vollständig ausgeführt. Ein Schneidezyklus endet also entweder mit dem Schnittgut knapp vor der Schneide des Kreismessers oder sogar etwas später, bei schon angeschnittener Wurst, sobald ein Wurstblatt halb heruntergeschnitten ist. Dann ist ab dem Sensorsignal nur ein kleiner Hub des Schnittgutwagens (zum Beispiel 2 cm) notwendig, um eine Scheibe vollständig abzuschneiden und zu übergeben.
- Der Sensor zur Detektierung der Hand, die in den Übernahmebereich einer geschnittenen Scheibe greift, kann als Lichtschranke, thermischer Fühler, Reflexionssensor, Infrarot- oder Laserfühler oder dergleichen ausgebildet sein. Sehr gut geeignet ist ein Reflexionssensor, der an der Rückseite der Anschlagplatte etwa 10 cm im Abstand zur Messerkante angebracht ist. Dieser erfasst in waagerechter Richtung mit einer Reichweite von etwa 12 cm eine in diesen Bereich eindringende Hand, meldet dies der Steuerung, die unverzüglich einen Schneidevorgang bzw. -zyklus auslöst. (Hub vor und zurück, allenfalls mit Ausmessen des Schnittgutkalibers, um den Hub zurück in eine vorgeschobene neue Nullstellung zu verkürzen.)
- Damit nur berechtigtes Personal Schneidevorgänge auf der erfindungsgemäßen Schneidemaschine auslösen kann, ist es zweckmäßig, wenn der Sensor zur Detektierung einer Hand eine Sendeantenne für ein Signal zur Aktivierung eines Transponders an der Hand , beispielsweise am Handgelenk, und eine Empfangsantenne für ein eingehendes Transpondersignal aufweist, wobei vorzugsweise eine Codeabfrage- und eine identifizierende Vergleichsschaltung vorgesehen sind und bei Codeübereinstimmung in der Steuerung ein Einschaltsignal für den Antrieb des Schnittgutwagens auslösbar ist. Sobald sich die Hand mit dem Transponder (zB. einem Armband mit Chip oder eine Uhr mit Chip) dem Ausgabebereich der geschnittenen Scheiben nächst dem Spalt zwischen der Anschlagplatte und dem Kreismesser nähert oder die Hand in diesen Bereich hineingreift, wird der Transponder angesprochen, ein Code abgefragt, zur Schneidemaschine zurückgemeldet und bei Übereinstimmung wird der Hub des Schnittgutwagens für den nächsten Schneidevorgang ausgelöst.
- Ein Ausführungsbeispiel zum Erfindungsgegenstand ist in den Zeichnungen schematisch dargestellt.
Fig. 1 zeigt eine Frontansicht einer Schneidemaschine;Fig. 2 eine Draufsicht undFig. 3 ein Weg-/Zeit-Diagramm für den Hub bei Betrieb der Schneidemaschine nachFig. 1 und 2 . - Eine Schneidemaschine nach den
Fig. 1 und 2 verfügt über einen Maschinensockel 1, der zum Beispiel auf einer Theke eines Delikatessengeschäftes ortsfest positioniert wird. Auf dem Maschinensockel 1 ist ein elektrisch angetriebener Schnittgutwagen 2 in Führungen 3 zur Ausführung eines Hubes längs einer Anschlagplatte 4 in Richtung auf ein Kreismesser 5 gelagert. Die Anschlagplatte 4 ist zur Einstellung der Schnittstärke mittels eines Einstellrades 6 parallel verschiebbar, wobei dieses Einstellrad 6 als multifunktionales Schaltmittel auch als Einschalter der Maschine für einen Messermotor, für einen Antriebsmotor für den Schnittgutwagen 4 sowie allenfalls zur Veränderung der Vorschubgeschwindigkeit bzw. der Hubgeschwindigkeit des Schnittgutwagens 2 dient. Für den reversierenden Antrieb des Schnittgutwagens 2 ist eine Steuerung 7 vorgeschaltet, die über Zahnriemen, Kupplungen oder spezielle Motoren den Hub nicht nur aktiviert, sondern auch Wegmarken zur Positionserfassung erhält (Impulszahlen proportional zum Weg). - Auf dem Schnittgutwagen 2 befindet sich ein schwenkbar gelagerter Schnittguthalter 8 zur Einspannung und zum eventuellen Vorschub eines Schnittgutes, wie insbesondere einer Wurst 9. Dem Kreismesser 5 ist ein Fettabstreifer 10 zugeordnet, der nach
Fig. 2 in Fortsetzung des Hohlschliffbogens nächst der Schneide des Kreismessers 5 eine geschnittene Scheibe 11 weiterführt, bis sie vor dem Herunterfallen von der Verkäuferin abgenommen und im Ablegebereich auf ein Unterlagepapier 12 abgelegt wird (Fig. 2 ). - Die Zone des Ablegebereichs nächst dem Kreismesser 5 und hinter der Anschlagplatte 4 wird von mindestens einem Sensor 13 und bzw. oder 14 überwacht. Diese sind im Ausführungsbeispiel als IR-Reflexionssensoren ausgebildet. Bei Sensor 13 deutet eine strichlierte Linie einen emittierten Strahl sowie die Reflexion bei Vorhandensein eines Hindernisses an. Wenn gemäß
Fig. 2 die Verkäuferin zum Spalt zwischen Kreismesser 5 und Anschlagplatte 4 greift, dann erkennen die Sensoren 13, 14 das Hindernis "Hand". Natürlich findet man auch mit nur einem gut positionierten Sensor 13 das Auslangen. Der oder die Sensoren 13, 14 melden die zugreifende Hand 15 an die Steuerung 7 und lösen dadurch einen Einschaltbefehl an den Antrieb des Schnittgutwagens 2 aus. Dieser setzt sich in Bewegung und führt unverzüglich einen Schneidevorgang aus, so dass die Hand 15 die geschnittene Scheibe 11 ergreifen und auf dem Unterlagepapier 12 zum Beispiel überlappend ablegen kann. Erst wenn dieser Vorgang abgeschlossen ist, greift die Hand 15 wieder zum Kreismesser 5 hin und löst dadurch den nächsten Schneidevorgang aus. Die (linke) Hand 15 steuert damit bedarfsgerecht die Schneidemaschine. Wird etwa nur gestapelt, dann ist die Schnittfolge schneller, wird aber etwa auf einem Teller in konzentrischen Kreisen abgelegt, dann können Pausen zwischen den Hüben eintreten. - Ein weiterer Sensor 16 überwacht die Stellung des Schnittguthalters 8 bzw. den Auflagebereich des Schnittgutwagens 2. Dieser Sensor 16 meldet das Vorhandensein einer Wurst 9 an die Steuerung 7. Nur dann, wenn sowohl ein Signal der Sensoren 13 und/oder 14 als auch des Sensors 16 an der Steuerung 7 anliegt, löst diese den Hub des Schnittgutwagens 2 aus. Auf diese Weise wird verhindert, dass der Schnittgutwagen 2 einen Hub ausführt, obwohl noch kein Schnittgut aufgelegt bzw. eingespannt ist.
- Wenn insbesondere beim einfachen Stapeln von geschnittenen Scheiben die Hand 15 sehr rasch wieder bereit ist, die nächste Scheibe zu ergreifen, dann sollte auch der Schneidevorgang unter Vermeidung von Leerwegen beim Hub des Schnittgutwagens 2 rasch ablaufen. Dazu trägt die Anschlagplatte 4 einen Sensor, insbesondere eine vertikale Lichtschranke 17, die unmittelbar vor der Schneidekante des Kreismessers 5 den Durchgang des Schnittgutes (der Wurst 9) erfasst. Es wird der Weg des Teilhubes vorzugsweise als Impulszahl während der unterbrochenen Lichtschranke bis zum Hubende gemessen. Dieser Wert wird der Steuerung 7 zugeführt und gespeichert. Die Steuerung 7 unterbricht den Rücklauf des Schnittgutwagens 2 nach Durchlaufen dieses gemessenen Weges und wartet auf das nächste Signal der Sensoren 13 und/oder 14. Sobald dieses Signal anliegt, erfolgt der Hub des Schnittgutwagens 2 ausgehend von einer nun vorgeschobenen Schnittgutwagen-Position. Eine weitere Scheibe wird abgeschnitten. Der Schnittgutwagen 2 fährt dann wieder nur in jene Position zurück, bei der die Wurst 9 der Schneidkante des Kreismessers 5 unmittelbar gegenüber liegt. Dadurch entfallen Leerwege des Hubes.
-
Fig 3 zeigt ein Weg-/Zeit-Diagramm für den Hub des Schnittgutwagens 2. Bevor noch eine Wurst 9 auf den Schnittgutwagen 2 gelegt und durch Umklappen des Schnittguthalters 8 eingespannt wird, befindet sich der Schnittgutwagen 2 in der Endstellung am hinteren Ende der Führungen 3. Es kann nun auch eine sehr großkalibrige Wurst 9 aufgelegt werden, da bis zur Schneidkante des Kreismessers 5 eine ausreichende Länge zur Verfügung steht - für die inFig. 2 dargestellte Wurst 9 wird diese Länge nicht benötigt und bedeutet einen Leerweg beim ersten Schnitt. Aufgrund der Vermessung der Wurst 9 mittels der Lichtschranke 17 läuft der Schnittgutwagen 2 nach dem Schnitt nur soweit zurück (Steuerung 7), bis die Wurst 9 der Schneidkante des Kreismessers 5 unmittelbar gegenüber liegt. Das Diagramm inFig. 3 zeigt den Anstieg mit dem langen Leerweg vor dem ersten Schnitt und den auf das Maß des Wurstdurchmessers verkürzten Rücklauf. Die Pfeile unterhalb der Zeitachse symbolisieren die beim Zugriff der Hand 15 ausgelösten Signale der Sensoren 13 und/oder 14, die über die Steuerung 7 den Hub des Schnittgutwagens 2 auslösen. Im Anschluss an den verkürzten Rücklauf verharrt der Schnittgutwagen 2 während der Zeit des händischen Ablegens der geschnittenen Scheibe 11 auf dem Unterlagepapier 12. Erst bei der Bewegung der Hand 15 in den Bereich der Sensoren 13 (und/oder 14) erfolgt der nächste Hub, wieder mit verkürztem Rücklauf. Es ist aus dem Diagramm nochmals ein kurzes Zuwarten vor dem nächsten Schneidvorgang zu erkennen. Wenn das händische Ablegen etwa zeitgleich mit dem verkürzten Rücklauf erfolgt, dann schließt die nächste Auslösung eines Schneidevorganges unmittelbar an das Erreichen der verkürzten Rücklaufposition an. Das Diagramm zeigt somit ein Beispiel für das Aufschneiden von sechs Scheiben und macht deutlich, dass sich die Schneidemaschine dem Ablegerhythmus des Menschen anpasst. Der Mensch steuert somit individuell die Abfolge der Schneidevorgänge. Es wird dem Menschen kein vorprogrammierter Rhythmus aufgezwungen. - Natürlich ist es möglich - etwa für automatisches Aufschneiden - bei
- Erreichen der Rücklauf-Endposition des Schnittgutwagens 2 sofort und automatisch den nächsten Schneidevorgang auszulösen. Der Sensor 13 (und/oder 14) ist dann außer Funktion.
- Über die Steuerung 7 kann auch die Antriebsgeschwindigkeit für den Schnittgutwagen verändert werden. Sollte das Zugreifen der Hand 15 schneller erfolgen als das Bereitstellen der geschnittenen Scheibe 11, dann erhöht die Steuerung 7 die Antriebsgeschwindigkeit für den Schnittgutwagen 2.
Claims (4)
- Schneidemaschine für Lebensmittel, insbesondere für Wurst, mit einem elektrisch antreibbaren Schnittgutwagen mit Schnittguthalter, wobei der Schnittgutwagen längs einer parallel verstellbaren Anschlagplatte für die Schnittfläche des Schnittgutes in Richtung auf ein rotierend angetriebenes Kreismesser reversierend verfahrbar ist und wobei mindestens ein Sensor zur Detektierung einer menschlichen Hand vorgesehen ist, der mit einer Steuerung für den Antrieb des Schnittgutwagens in Verbindung steht ,dadurch gekennzeichnet, dass der Sensor (13,14) in einem Ablegebereich nächst dem Kreismesser (5) und dem Auslauf der geschnittenen Scheiben (11) vorgesehen ist und die Steuerung (7) bei Anliegen eines Sensorsignals den Antrieb für jeweils einen reversierenden Hub für einen einzelnen Schneidevorgang aktiviert.
- Schneidemaschine nach Anspruch 1, dadurch gekennzeichnet, dass die Steuerung (7) für den Antrieb des Schnittgutwagens (2) mit einem weiteren Sensor (16) bzw. Schaltkreis verbunden ist, der ein Signal bei eingespanntem Schnittgut, insbesondere bei geschlossenem Schnittguthalter (8) auf dem Schnittgutwagen (2) an die Steuerung (7) abgibt, wobei bei Anliegen sowohl des Signals vom ersten Sensor (13, 14) für ein Zugreifen durch eine Hand (15) in den Ablegebereich als auch vom weiteren Sensor (16) für ein auf dem Schnittgutwagen (2) erkanntes Schnittgut, insbesondere einen geschlossenen Schnittguthalter (8), ein Hub des Schnittgutwagens (2) durch die Steuerung (7) aktivierbar ist.
- Schneidemaschine nach den Ansprüchen 1 oder 2, dadurch gekennzeichnet, dass ein zusätzlicher Sensor (17) schnittgutseitig an der Anschlagplatte (4) nächst dem Kreismesser (5) vorgesehen ist, der bei einem Hub des Schnittgutwagens (2) die Länge des Schnittgutes abtastet, und dass die Steuerung (7) die Länge des Schnittgutes speichert und den Antrieb für den Hub zwischen Reversierpunkten im Abstand dieser Weglänge ansteuert, wobei der Hub leerlauflos im Wesentlichen nur innerhalb der Schnittgutlänge erfolgt, und dass das Signal des Sensors (13, 14) im Ablegebereich als Startsignal für den auf die Schnittgutlänge verkürzten Hub des Schnittgutwagens (2) der Steuerung (7) zuführbar ist.
- Schneidemaschine nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass der Sensor (13,14) zur Detektierung einer Hand (15) eine Sendentenne für ein Signal zur Aktivierung eines Transponders an der Hand, beispielsweise am Handgelenk, und eine Empfangsantenne für ein eingehendes Transpondersignal aufweist, wobei vorzugsweise eine Codeabfrage- und eine identifizierende Vergleichsschaltung vorgesehen sind und bei Codeübereinstimmung in der Steuerung (7) ein Schaltsignal für den Antrieb des Schnittgutwagens(2) auslösbar ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT505732012A AT513700A1 (de) | 2012-12-11 | 2012-12-11 | Schneidemaschine für Lebensmittel |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| EP2746006A1 true EP2746006A1 (de) | 2014-06-25 |
Family
ID=49759028
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP13195531.2A Withdrawn EP2746006A1 (de) | 2012-12-11 | 2013-12-03 | Schneidemaschine für Lebensmittel |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP2746006A1 (de) |
| AT (1) | AT513700A1 (de) |
| DE (1) | DE202013012071U1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020107049A1 (de) * | 2018-11-29 | 2020-06-04 | S.A.M. Innovations Gmbh & Co Kg | Verfahren zur steuerung einer automatischen schneidemaschine fuer lebensmittel |
| CN121245945A (zh) * | 2025-12-03 | 2026-01-02 | 晋江市有零有食食品有限责任公司 | 一种自动化水果干切块装置及其方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11277490A (ja) | 1998-01-27 | 1999-10-12 | Watanabe Fuumakku Kk | 食品スライサの運転操作装置 |
| EP1356906A1 (de) * | 2002-04-26 | 2003-10-29 | Fritz Kuchler | Antrieb für Schnittgutwagen auf einer Aufschnittschneidemaschine |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT386791B (de) * | 1983-10-07 | 1988-10-10 | Kuchler Fritz | Aufschnittschneidemaschine |
-
2012
- 2012-12-11 AT AT505732012A patent/AT513700A1/de not_active Application Discontinuation
-
2013
- 2013-12-03 DE DE201320012071 patent/DE202013012071U1/de not_active Expired - Lifetime
- 2013-12-03 EP EP13195531.2A patent/EP2746006A1/de not_active Withdrawn
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11277490A (ja) | 1998-01-27 | 1999-10-12 | Watanabe Fuumakku Kk | 食品スライサの運転操作装置 |
| EP1356906A1 (de) * | 2002-04-26 | 2003-10-29 | Fritz Kuchler | Antrieb für Schnittgutwagen auf einer Aufschnittschneidemaschine |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020107049A1 (de) * | 2018-11-29 | 2020-06-04 | S.A.M. Innovations Gmbh & Co Kg | Verfahren zur steuerung einer automatischen schneidemaschine fuer lebensmittel |
| CN121245945A (zh) * | 2025-12-03 | 2026-01-02 | 晋江市有零有食食品有限责任公司 | 一种自动化水果干切块装置及其方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| AT513700A1 (de) | 2014-06-15 |
| DE202013012071U1 (de) | 2015-02-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0248354B1 (de) | Aufschnitt-Schneidemaschine | |
| EP1356906B1 (de) | Antrieb für Schnittgutwagen auf einer Aufschnittschneidemaschine | |
| EP0537135B1 (de) | Aufschnittschneidemaschine | |
| DE69410502T2 (de) | Brotschneider mit variabler Aufschnittdicke | |
| EP3386692B1 (de) | Aufschneiden von lebensmittelprodukten | |
| US3713470A (en) | Slicing machine with material advancing clamping means | |
| EP2807003B1 (de) | Schneidemaschine für brot mit vorschubeinrichtung | |
| EP2808136B1 (de) | Verfahren und Vorrichtung zum Aufschneiden von Produkten | |
| DE3734844A1 (de) | Bewegbare stapelvorrichtung fuer eine maschine zum aufschneiden laibfoermiger lebensmittel | |
| AT409470B (de) | Anordnung zur schnittstärkeeinstellung auf einer aufschnittschneidemaschine | |
| DE3232045A1 (de) | Vorrichtung zum zerteilen eines gegenstandes, insbesondere zum schneiden eines brotes in scheiben | |
| DE202013012071U1 (de) | Schneidemaschine für Lebensmittel | |
| DE3314762C2 (de) | Schneidemaschine | |
| WO2009138366A1 (de) | Lebensmittel-schneidemaschine | |
| EP3456494B1 (de) | Verfahren zum betrieb einer scheibenschneidemaschine und scheibenschneidemaschine zur beabstandeten ablage von schneidgutscheiben | |
| DE10339171A1 (de) | Aufschnitt-Schneidemaschine | |
| EP3139752B1 (de) | Greifer mit einem ultraschallsensor | |
| AT394152B (de) | Aufschnittschneidemaschine | |
| EP2724828B1 (de) | Schneidemaschine | |
| US1419418A (en) | Slicing machine | |
| DE10225845B4 (de) | Aufschnitt-Schneidemaschine und Verfahren zum Betreiben einer Aufschnitt-Schneidemaschine | |
| US3140737A (en) | Slicer feed control apparatus | |
| US894617A (en) | Machine for cutting strips of packing. | |
| US1824913A (en) | Stacker | |
| CN213187868U (zh) | 一种食品加工专用的高效安全锯骨机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20131203 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 20150106 |