EP3095533B1 - Verfahren für das richten von metallischen teilen - Google Patents
Verfahren für das richten von metallischen teilen Download PDFInfo
- Publication number
- EP3095533B1 EP3095533B1 EP16001047.6A EP16001047A EP3095533B1 EP 3095533 B1 EP3095533 B1 EP 3095533B1 EP 16001047 A EP16001047 A EP 16001047A EP 3095533 B1 EP3095533 B1 EP 3095533B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- straightening
- data set
- database
- movement
- vector
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D3/00—Straightening or restoring form of metal rods, metal tubes, metal profiles, or specific articles made therefrom, whether or not in combination with sheet metal parts
- B21D3/10—Straightening or restoring form of metal rods, metal tubes, metal profiles, or specific articles made therefrom, whether or not in combination with sheet metal parts between rams and anvils or abutments
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D3/00—Straightening or restoring form of metal rods, metal tubes, metal profiles, or specific articles made therefrom, whether or not in combination with sheet metal parts
Definitions
- the invention relates to a method for straightening metallic parts.
- the application of the invention is particularly advantageous when the geometry of the metallic parts mainly consists of flat sections that are complexly curved and / or are composed of differently oriented sections, so that the precise prediction of plastic deformation due to bending due to the action of force by means of hydraulic stamps or the like, is not possible or only with many difficulties and restrictions.
- Such parts are, for example, rather larger, flat aluminum die-cast parts of complex shape, which have a statically load-bearing function as part of the chassis of an automobile.
- the DE 196 11 897 C2 deals with the straightening of elongated metallic parts.
- a part is first measured and then straightened by bending.
- the plastic bending deformation due to the deformation path temporarily forced by the bending tool is calculated taking into account the material properties.
- the movement of the bending tool during the bending process is composed of a large, rectified movement and a rapid sequence of forward and backward movements with a relatively small stroke superimposed on this movement.
- numerical values are stored in the calculation program, which represent material parameters. In adaptation to These stored numerical values can be changed as a result of straightening processes that have actually taken place, so that with increasing empirical values, the calculation is increasingly better brought into line with reality.
- the method is very well suited for simple, elongated parts in which only a few different shape deviations need to be corrected in practice. The method cannot be used for straightening parts with more complex geometry due to the drastically increasing computational complexity.
- the embossing tool has a plurality of pairs, each of which consists of a lower part and an upper part, all of the pairs jointly enclosing a mold cavity, and wherein pairs can be individually offset from the other pairs in the closing direction of the embossing tool.
- the workpiece is plastically formed by subsequent stamping of the cast workpiece in this tool.
- the DE 102008003882 B4 deals with an advantageous method for straightening flat metal castings, such as aircraft window frames in particular.
- the geometry of the cast part is automatically measured and the extent of the deformation required at the individual surface areas is calculated automatically, the degree of displacement of the surface areas normal to their plane being important.
- the straightening deformation is then carried out by placing a blasting material, such as typically steel balls, normal to its surface on selected surface areas is radiated.
- Straightening can be carried out iteratively in several cycles from measuring and blasting to the desired end result.
- the advantage of the process is its flexibility. It can be automated to such an extent that in series production, the shape deviations, which differ from part to part, are fully automated. For production in larger series, it is disadvantageous that the cycle time is relatively long. Due to the shaping by an abrasive, the maintenance and operating resources for the system are also relatively high.
- the DE 10 2007 002320 A1 describes a method and a device for straightening a sheet metal part, wherein shape deviations are measured at several measuring points on the sheet metal part and a number of points of retraction are deformed.
- the information about the straightening processes that are carried out is recorded in a database and is intended to be further processed according to the intended purpose by an artificial neural network to find optimal parameters for future straightening processes, so that a straightening system that is continuously learned is formed.
- the process ends when either in the last-mentioned step no longer discrepancies from the nominal dimensions or when another termination condition is reached.
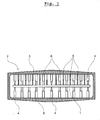
- Fig. 1 the object 1 is arranged in a device 2.
- the straightening device 2 has a rigid frame 3.
- Brackets 4 protrude from the frame 3 onto defined points of the straightening object 1 and fix these points of the straightening object 1 with respect to the frame 3. Typically, three brackets 4 are used.
- a holder 4 can be formed, for example, by two hydraulic or pneumatic cylinders, which are directed from the frame 3 from opposite sides to the object 1 and whose position can optionally be mechanically locked.
- a number of sensors 5 are arranged on the frame 3, which protrude from the object 1 and measure the distance of the surface of the object 1 from the frame 3 at a plurality of points.
- the sketched measuring sensors 5 can be, for example, rods that can be telescopically extended, on the free tip of which there is a touch or pressure sensor that generates a signal when it comes into contact with the target.
- the necessary distance measurement between points of the frame 3 and points of the target 1 but could also be done, for example, without contact by means of optical methods.
- a plurality of straightening stamps 6 also protrude from the frame 3 onto the straightening object 1.
- the straightening stamps are typically hydraulic cylinders, the stroke of which can be controlled and measured and from which the force can ideally also be controlled or at least measured.
- a drive principle other than hydraulics is also conceivable for driving the straightening stamps, for example electrically (e.g. with a motor-driven screw spindle) or pneumatically.
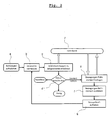
- step d determines that the geometry of the target object corresponds to the target geometry or until another termination criterion is met.
- the mentioned data records displacement data record, movement data record and change data record are best stored in the form of a combination of a vector and an amount.
- the vector is an ordered group of several numerical values and the amount is a simple scalar number.
- the deviations from the ideal position of the respective surface areas of the directional object 1 determined at the individual sensors 5 are recorded in the vector, but not in a numerical value of theirs corresponds to an absolute size, but in a normalized size, so that the vector is a kind of unit vector. Only by multiplying the numerical values of the individual components of the vector by the amount does one arrive at those numerical values which state the distance by which the surface area of the target object 1 there is shifted from the ideal position on the respective individual measuring sensor 5.
- the amount can be calculated as a root from the sum of the squares of the individual values of the displacements measured at the individual sensors 5.
- the individual components of said (unit) vector are then the individual displacement values divided by the amount.
- the individual components of the (unit) vector are each assigned to a specific straightening stamp 6 on the movement data record.
- the amount by which a straightening stamp 6 has to be moved during a straightening process is obtained by multiplying the component of the vector assigned to the straightening stamp by the amount.
- the change data record is the same as the. Displacement data record assigned the individual components of the vector to the individual sensors 5 and thus to the surface areas of the straightening object 1, the position of which is determined by sensors 5.
- the components of the vector belonging to the change data record multiplied by the amount belonging to the change data record result in the respective distance by which a surface area has been shifted according to the movement of the stamp according to the movement data record assigned to the change data record.
- the database 7 can be operated by a data processing system and movement data records can be defined.
- a simple and effective algorithm for the selection of a movement data set (work step e according to Fig. 2 ) work as follows:
- the most suitable change data record must be selected from the change data records stored in the database 7.
- the vector contained in the displacement data record has approximately the meaning of a direction, as do the vectors contained in the change data records. It is simply a search for the change data record whose vector is directed as precisely as possible against the vector of the displacement data record. According to the known rules of vector calculation, this is the vector in which the inner product with the vector of the displacement data set has the largest negative numerical value. Consequently, the data processing system forms the inner product of the vector of the displacement data set and the vectors of all change data sets and selects the change data set in which the result - that is, the inner product - has the greatest negative numerical value.
- the amount of the current displacement data record is multiplied by the absolute value of the previously found inner product (which has the largest negative numerical value), and divided by the amount of the change data record found.
- the amount of the movement data record assigned to the change data record in the database 7 is multiplied by the result.
- a change data record results which is oriented in the same direction as the previously selected change data record and is so large in amount that it corrects the existing shift in the change direction given by the change data record as best as possible. You can use the calculated movement data set immediately and thus in the cycle Fig. 2 progress further.
- step e If you already see in the pre-calculation in step e that using the calculated movement data record will theoretically result in an improved displacement data record, it will still not be in the target range (- because the forecast change does not go in exactly the right direction -) , it is recommended to refine the definition of the movement data record to be used in advance. Only for the calculation can it be assumed that the first motion data record found was used, that the further displacement data record theoretically predicted therewith has been obtained and, for this further displacement data record, as described, in turn, a further change data record, together with an associated, appropriately scaled, further motion data record, is calculated , The movement data set to be actually used is then the vectorial addition of the movement data set calculated first with the movement data set subsequently calculated.
- the straightening punches 6 are also equipped with a sensor system, by means of which they can detect contact with the straightening object 1, so that they can therefore also perform the function of sensors 5.
- the straightening punches 6 can also assume the function of holders 4, that is to say hold points of the straightening object 1 against which they rest in a position that is rigid with respect to the frame 3.
- the straightening stamps 6 are mounted on a different frame than the measuring sensors 5 and the frame which carries the measuring sensors 5 is held independently of the frame which carries the straightening stamps 6. In this way, those measurement errors that otherwise arise from the fact that the frame which carries the straightening stamps are also necessarily somewhat deformed when the force is applied to the straightening object by the straightening stamps.
- this user interface can be used to view data on current work processes, edit stored data and influence the selection of movements of straightening stamps 6 (work step e).
- this user interface can be used to view data on current work processes, edit stored data and influence the selection of movements of straightening stamps 6 (work step e).
- movement data records can be easily specified and entered by people.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Straightening Metal Sheet-Like Bodies (AREA)
Description
- Die Erfindung betrifft ein Verfahren für das Richten von metallischen Teilen.
- Nach dem Urformen, typischerweise nach dem Gießen, weicht die Form von metallischen Teilen oftmals noch von der gewünschten Endform etwas ab. Das "Richten" ist ein Verfahrensschritt in welchem ein urgeformter Teil in Abhängigkeit von festgestellten Maßdifferenzen zu den Sollmaßen plastisch umgeformt wird, bis idealerweise alle Abmessungen den Sollmaßen entsprechen.
- Die Anwendung der Erfindung ist besonders dann besonders vorteilhaft, wenn die Geometrie der metallischen Teile vor allem aus flächigen Abschnitten besteht, die komplex gekrümmt sind und/oder aus verschieden ausgerichteten Abschnitten zusammengesetzt sind, sodass die genaue Vorausberechnung von plastischer Verformung durch Biegung zufolge Krafteinwirkung mittels Hydraulikstempeln oder Ähnlichem, nicht bzw. nur mit vielerlei Schwierigkeiten und Einschränkungen möglich ist. Derartige Teile sind beispielsweise eher größere, flächige Aluminiumdruckgussteile komplexer Gestalt, die als Teil des Chassis eines Automobils statisch tragende Funktion haben.
- Die
DE 196 11 897 C2 befasst sich mit dem Richten von länglichen metallischen Teilen. Ein Teil wird erst vermessen und dann durch Biegen gerichtet. Die plastische Biegeverformung zufolge des durch das Biegewerkzeug temporär erzwungenen Verformungsweges wird unter Berücksichtigung der Materialeigenschaften errechnet. Die Bewegung des Biegewerkzeuges beim Biegevorgang ist aus einer großen, gleich gerichteten Bewegung und einer dieser Bewegung überlagerten, schnellen Folge von Vorwärts-Rückwärtsbewegungen mit relativ kleinem Hub, zusammengesetzt. Für die Berechnung des Biegeergebnisses sind im Berechnungsprogramm Zahlenwerte hinterlegt, welche Materialparameter repräsentieren. In Anpassung an Ergebnisse von tatsächlich stattgefundenen Richtvorgängen können diese hinterlegten Zahlenwerte verändert werden, sodass mit vermehrten Erfahrungswerten die Berechnung zunehmend besser mit der Wirklichkeit in Übereinstimmung gebracht wird. Das Verfahren ist für einfache längliche Teile bei denen in der Praxis nur wenige verschiedene Formabweichungen zu korrigieren sind, sehr gut geeignet. Für das Richten von Teilen mit komplexerer Geometrie ist das Verfahren auf Grund des mit der Komplexität drastisch steigenden Rechenaufwandes nicht anwendbar. - In der
DE 102004043401 A1 wird vorgeschlagen, Aluminiumgussteile, mittels eines Prägewerkzeuges zu richten. Das Prägewerkzeug weist dabei mehrere Paare, die jeweils aus Unterteil und Oberteil bestehen, auf, wobei alle Paare gemeinsam einen Formhohlraum einschließen, und wobei Paare individuell gegenüber den anderen Paaren in Schließrichtung des Prägewerkzeuges versetzt angeordnet werden können. Durch nachträgliches Prägen des gegossenen Werkstückes in diesem Werkzeug wird das Werkstück plastisch umgeformt. Indem der Versatz der einzelnen Paare aus Unter- und Oberteilen gegeneinander geschickt eingestellt wird, können systematische Geometriefehler der Gussteile gut korrigiert werden. Auf Grund des hohen Aufwandes für das Herstellen und Optimieren der Form ist die Methode nur dann wirtschaftlich sinnvoll anwendbar, wenn große Serien gefertigt werden und dabei nach dem Gießen die Maßabweichungen von Teil zu Teil immer ziemlich gleich sind. - Die
DE 102008003882 B4 befasst sich mit einer vorteilhaften Methode für das Richten von flächigen metallischen Gussteilen wie insbesondere Flugzeugfensterrahmen. Nach dem Lösungsglühen wird die Geometrie des Gussteils automatisch vermessen und das Ausmaß des Verformungsbedarfes an den einzelnen Flächenbereichen automatisch errechnet, wobei das Maß der Verschiebung der Flächenbereiche normal zu ihrer Ebene wichtig ist. Die richtende Verformung wird dann durchgeführt, indem ein Strahlgut wie typischerweise Stahlkugeln normal zu deren Oberfläche auf ausgesuchte Flächenbereiche aufgestrahlt wird. Das Richten kann iterativ in mehreren Zyklen aus Messen und Strahlen bis zum gewünschten Endergebnis betrieben werden. Vorteilhaft an dem Verfahren ist vor allem seine Flexibilität. Es ist soweit automatisierbar, dass es bei Serienfertigung vollautomatisch auf die von Teil zu Teil verschiedenen Formabweichungen eingeht. Für die Fertigung in größeren Serien ist nachteilig, dass die Taktzeit relativ lang ist. Auf Grund des Umformens durch ein Strahlmittel ist auch der Wartungs- und Betriebsmittelaufwand für die Anlage relativ hoch. - Die
DE 10 2007 002320 A1 beschreibt ein Verfahren und eine Vorrichtung für das Richten eines Blechteils, wobei am Blechteil an mehreren Messpunkten Formabweichungen messtechnisch erfasst werden und an meheren Stellen Rachtsempel eine Verformung durch-führen. Die Informationen zu geschehenen Richtvorgängen werden jeweils in einer Datenbank erfasst und sollen bestimmung sgemäß durch ein künstliches neuronales Netz dazu weiterverarbeitet werden, optimale Parameter für künftige Richtvorgänge zu finden, sodass eine Kontinuierlich hinzulernende Richtanlage gebildet wird. - Die Aufgabenstellung an die Erfindung besteht darin, eine Methode für das Richten eines Richtobjektes bereitzustellen, wobei das Richtobjekt ein urgeformtes Metallteil sein kann, insbesondere ein Metallgussteil. Im Gegensatz zu den aus dem besprochenen Stand der Technik bekannten Methoden, soll die zu schaffende Methode bezüglich aller nachfolgenden Kriterien vorteilhaft sein:
- a) Anwendbarkeit auch bei sehr komplexer Geometrie des Richtobjekts.
- b) Automatische Auswahl der jeweils passenden Richtverformung auch bei von Richtobjekt zu Richtobjekt stark unterschiedlichen Maßabweichungen.
- c) Kurze Taktzeit
- d Wenig Aufwand für Wartung und Betriebsmittel der Anlage.
- Für das Lösen der Aufgabe wird von einem Verfahren ausgegangen, welches wie folgt abläuft:
Das Richtobjekt wird definiert gehalten und die Geometrie die das Richtobjekt hat, wenn es sich in entspanntem Zustand befindet, wird messtechnisch erfasst. Dann wird berechnet, in welcher Richtung und um welchen Betrag geometrische Maße des Richtobjekts von hinterlegten Sollmaßen abweichen. Dann wird das Richtobjekt einer sich im Bedarfsfall wiederholenden Folge von Arbeitsschritten unterzogen die folgende Arbeitsschritte umfasst: - Auswahl einer Verformung die durch ein oder mehrere Richtstempel auf das Richtobjekt aufzubringen ist.
- Ausführen der ausgewählten Verformung.
- Aufheben der Krafteinwirkung der Richtstempel auf das Richtobjekt.
- Direktes oder indirektes messtechnisches Erfassen der Geometrie die das Richtobjekt in entspanntem Zustand hat.
- Berechnen in welcher Richtung und um welchen Betrag geometrische Maße des Richtobjekts von hinterlegten Sollmaßen abweichen.
- Das Verfahren ist dann zu Ende, wenn entweder im letztgenannten Arbeitsschritt keine Maßabweichungen von den Sollmaßen mehr festgestellt werden, oder wenn eine andere Abbruchbedingung erreicht ist.
- Als erfindungsgemäße Verbesserung zu dieser an sich bekannten Vorgangsweise sind folgende beide Maßnahmen vorgesehen:
- Die im ersten genannten Arbeitsschritt ("Auswahl einer Verformung die durch ein oder mehrere Richtstempel auf das Richtobjekt aufzubringen ist") zu treffende Auswahl wird unter Inanspruchnahme eines Datenbestandes einer Datenbank getroffen, welche Daten bezüglich Ausgangssituation, Maßnahmen und Ergebnissen von schon geschehenen Verformungsvorgängen an Richtobjekten enthält.
- Daten bezüglich der am aktuell gerichteten Richtobjekt durchgeführten Verformungsvorgänge (jeweilige Ausgangsgeometrie, Maßnahmen, Ergebnisgeometrie) werden in die Datenbank eingespeist und der besagte Datenbestand über vergangene Verformungsvorgänge wird damit erweitert.
- Durch die erfindungsgemäßen Maßnahmen, welche eigentlich erstaunlich einfach sogar in schon bestehende Anlagen zu implementieren sind, wird ein selbstlernendes System geschaffen, welches laufend die, an konkreten Richtvorgängen gewonnenen, Erfahrungen verwertet und von Richtobjekt zu Richtobjekt das Richten perfektioniert und nach und nach auch für selten auftretende Kombinationen von Maßabweichungen verlässlich erfolgreiche Richtrezepte liefert.
- Fig. 1:
- zeigt extrem stilisiert wesentliche mechanische Komponenten einer erfindungsgemäß verwendbaren Richtvorrichtung
- Fig. 2:
- zeigt das grundlegende Ablaufschema entsprechend welchem gemäß dem erfindungsgemäßen Verfahren ein Richtobjekt gerichtet wird.
- Gemäß
Fig. 1 ist das Richtobjekt 1 in einer Richtvorrichtung 2 angeordnet. Die Richtvorrichtung 2 weist einen starren Rahmen 3 auf. - Vom Rahmen 3 aus ragen Halterungen 4 auf definierte Punkte des Richtobjektes 1 und fixieren diese Punkte des Richtobjektes 1 gegenüber dem Rahmen 3. Typischerweise werden drei Halterungen 4 verwendet. Eine Halterung 4 kann beispielsweise durch zwei Hydraulik- oder Pneumatikzylinder gebildet sein, welche vom Rahmen 3 aus von gegenüberliegenden Seiten her an das Richtobjekt 1 gerichtet sind und deren Stellung optional mechanisch verriegelbar ist.
- Am Rahmen 3 ist gemäß dem skizzierten Beispiel eine Reihe von Messfühlern 5 angeordnet, welche an das Richtobjekt 1 heranragen und an einer Mehrzahl von Stellen den Abstand der Oberfläche des Richtobjektes 1 vom Rahmen 3 messen. Die skizzierten Messfühler 5 können beispielsweise kontrolliert teleskopartig ausfahrbare Stäbe sein, an deren freier Spitze sich ein Berührungs- oder Drucksensor befindet, welcher ein Signal generiert, wenn er mit dem Richtobjekt in Kontakt kommt. Die notwendige Entfernungsmessung zwischen Punkten des Rahmens 3 und Punkten des Richtobjektes 1 könnte aber beispielsweise auch berührungslos mittels optischer Methoden erfolgen.
- Vom Rahmen 3 aus ragt weiter eine Mehrzahl von Richtstempeln 6 auf das Richtobjekt 1. Die Richtstempel sind typischerweise Hydraulikzylinder, deren Hub gesteuert und gemessen werden kann und von welchen idealerweise auch die Kraft gesteuert oder zumindest gemessen werden kann. Selbstverständlich ist auch ein anderes Antriebsprinzip als Hydraulik für den Antrieb der Richtstempel denkbar, beispielsweise elektrisch (z.B. mit motorgetriebener Schraubspindel) oder pneumatisch.
- Der Verfahrensablauf sei kurz an Hand der Zeichnungen verdeutlicht:
- Arbeitsschritt a (
Fig. 2 ): Das Richtobjekt 1 wird in definierter Position und Ausrichtung in die Richtvorrichtung 2 eingelegt. Die Halterungen 4 werden geschlossen und das Richtobjekt gegenüber dem Rahmen 3 in definierter Position starr und de facto spannungsfrei gehalten.
Im Detail kann Arbeitsschritt a folgendermaßen ablaufen: Das Richtobjekt 1 wir erst auf Ablagepunkte gelegt, die aus dem Rahmen 3 nach oben ragen. Dann fahren von unten her drei Halterungen 4 soweit an jeweils einen von drei Referenzpunkten am Richtobjekt 1, dass dieses mit den drei Referenzpunkten auf den drei Halterungen 4 in einer Dreipunktauflage aufliegt. Dann fahren genau von der gegenüberliegenden Seite (also von oben) her drei weitere Halterungen 4 an das Richtobjekt heran und halten dieses auch nach oben hin spielfrei, allerdings dabei so gut wie möglich ohne Krafteinwirkung und damit so gut wie möglich spannungsfrei. - Arbeitsschritt b: Mit Hilfe der Messfühler 5, welche Abstände messen, wird für eine Reihe von Punkten an der Oberfläche des Richtobjektes 1 deren Lage relativ zum Rahmens 3 gemessen.
- Arbeitsschritt c: Eine - nicht dargestellte - Datenverarbeitungsanlage errechnet die Unterschiede zwischen gemessenen Positionsdaten von Oberflächenpunkten des Richtobjektes 1 zu idealen Positionsdaten dieser Oberflächenpunkte und damit wie sehr die Oberfläche des Richtobjektes 1 an diesen Oberflächenbereichen gegenüber der idealen Position verschoben ist.
Gemäß einer vorteilhaften - weil einfachen und dennoch zielführenden - Vorgangsweise wird von der Verschiebung der einzelnen Oberflächenpunkte gegenüber der idealen Position immer nur jener skalare Wert gemessen und aufgezeichnet, welcher aussagt, wie sehr der betrachtete Oberflächenpunkt in Normalrichtung zu der betrachteten Oberfläche gegenüber der idealen Position verschoben ist.
Der Datensatz, welcher beschreibt wie sehr die einzelnen vermessenen Oberflächenpunkte des Richtobjektes 1 gegenüber ihrer idealen Position verschoben sind, wird als "Verschiebungsdatensatz" bezeichnet. Mathematisch kann er in vielem gleich wie ein Vektor angesehen und behandelt werden. Dieser Datensatz wird in eine Datenbank 7 eingelesen. - Arbeitsschritt d: Die Datenverarbeitungsanlage prüft, ob die gemessenen Werte von Verschiebungen innerhalb der jeweiligen Zulässigkeitsgrenzen liegen oder nicht. Wenn jeder Wert des Verschiebungsdatensatzes innerhalb der zulässigen Grenzen liegt, ist am Richtobjekt 1 kein weiteres Richten erforderlich. Wenn Werte außerhalb besagter Grenzen liegen, wird an Hand hinterlegter Kriterien entschieden, ob ein Richtvorgang durchgeführt wird, oder ob das Richtobjekt als Ausschuss definiert und von weiterer Verarbeitung ausgeschieden wird. Ausscheiden kann beispielsweise gefordert sein, wenn Maßabweichungen so groß sind, dass die notwendige Verformbarkeit des Materials nicht ausreicht um das durch Richten korrigieren zu können, oder wenn das Richtobjekt schon eine zugelassene Höchstzahl von Richtzyklen erreicht hat. Wenn festgestellt wird, dass Richten erforderlich ist, geht es weiter zu Arbeitsschritte.
- Arbeitsschritt e: Durch Vergleich des in Schritt c festgestellten Verschiebungsdatensatzes mit in der Datenbank 7 hinterlegten Verschiebungsdatensätzen, zu denen auch Daten über erfolgte Richtvorgänge hinterlegt sind, wird ein Datensatz festgelegt, welcher aussagt, wie die einzelnen Richtstempel 6 zu bewegen sind. Dieser Datensatz wird des Weiteren als "Bewegungsdatensatz" bezeichnet.
Beispielhafte vorteilhafte Algorithmen, die in die vorteilhafte Festlegung des Bewegungsdatensatzes münden, sind weiter unten detailliert beschrieben.
In der Datenbank 7 wird vermerkt, welcher Bewegungsdatensatz gewählt wurde. - Arbeitsschritt f: Die, gemäß in Arbeitsschritt e festgelegtem Bewegungsdatensatz betroffenen Richtstempel 6, werden in die Ausgangsposition am Richtobjekt 1 gefahren und die Bewegungen gemäß Bewegungsdätensatz werden durchgeführt.
Im Allgemeinen reicht es aus, die gemäß Bewegungsdatensatz durchzuführenden Bewegungen der einzelnen Richtstempel 6 alle gleichzeitig zu starten und bis zu ihrem jeweiligen Ende ablaufen zu lassen. Bei sehr komplexen Geometrien und Verformungen kann es aber auch sinnvoll sein, eine detaillierte zeitliche Abfolge von Bewegungen der Richtstempel 6 festzulegen. - Arbeitsschritt g: Die Richtstempel 6 werden entspannt und eventuell etwas vom Richtobjekt 1 zurückgefahren, sodass das Richtobjekt seine entspannte Form einnehmen kann. Eventuell werden dazu auch eine oder zwei Halterungen 4 gelockert.
- Arbeitsschritt b (zweiter Durchgang): siehe obigen Text zu "Arbeitsschritt b".
- Arbeitsschritt c (zweiter Durchgang): siehe obigen Text zu "Arbeitsschritt c".
Ergänzung: Zusätzlich zu jener Berechnung, welche einen neuen Verschiebungsdatensatz als Ergebnis liefert, wird nun auch berechnet, wie sich die Form des Richtobjektes gegenüber dem Zustand vor dem Richtzyklus verändert hat. Der Datensatz welcher diese Veränderung beschreibt wird des Weiteren als "Veränderungsdatensatz" bezeichnet. Er wird in der Datenbank 7 gespeichert und ist dort dem zuletzt angewendeten Bewegungsdatensatz zugeordnet, der ja zu den betreffenden Veränderungen am Richtobjekt 1 geführt hat.
Der Veränderungsdatensatz kann einfach durch jene Zahlenwerte gebildet sein, welche beschreiben, um wieviel sich die von den einzelnen Messfühlern 5 am gleichen Richtobjekt 1 gemessenen Werte vor und nach dem Richtvorgang (Arbeitsschritt f) unterscheiden. Mathematisch kann auch der Veränderungsdatensatz in vielem gleich wie ein Vektor angesehen und behandelt werden. - Der beschriebene Zyklus wird so oft durchlaufen, bis in Schritt d entweder festgestellt wird, dass die Geometrie des Richtobjektes der Sollgeometrie entspricht oder bis dass ein anderes Abbruchkriterium erfüllt ist.
- In der Datenbank 7 werden die erwähnten Datensätze Verschiebungsdatensatz, Bewegungsdatensatz und Veränderungsdatensatz am besten jeweils in Form einer Kombination aus einem Vektor und einem Betrag abgespeichert. Der Vektor ist dabei eine geordnete Gruppe von mehreren Zahlenwerten und der Betrag eine einfache skalare Zahl.
- Am Beispiel des Verschiebungsdatensatzes sind im Vektor die an den einzelnen Messfühlern 5 festgestellten Abweichungen von der Idealpösition der jeweiligen Oberflächenbereiche des Richtobjektes 1 festgehalten, allerdings nicht in einem Zahlenwert der ihrer absoluten Größe entspricht, sondern in einer normierten Größe, sodass der Vektor also eine Art Einheitsvektor ist. Erst durch die Multiplikation der Zahlenwerte der einzelnen Komponenten des Vektors mit dem Betrag, kommt man zu jenen Zahlenwerten, welche aussagen, um welche Strecke am jeweiligen einzelnen Messfühler 5 der dortige Oberflächenbereich des Richtobjektes 1 von der idealen Position verschoben ist.
- Analog zu der bei der Vektorrechnung üblichen Methode kann der Betrag als Wurzel aus der Summe der Quadrate der Einzelwerte der an den einzelnen Messfühlern 5 gemessenen Verschiebungen errechnet werden. Die einzelnen Komponenten des besagten (Einheits-) Vektors sind dann die einzelnen Verschiebungswerte, dividiert durch den Betrag.
- Am Bewegungsdatensatz sind die einzelnen Komponenten des (Einheits-) Vektors jeweils einem bestimmten Richtstempel 6 zugeordnet. Analog zum Verschiebungsdatensatz ergibt sich der Betrag, um welchen ein Richtstempel 6 bei einem Richtvorgang bewegt werden muss, durch die Multiplikation der dem Richtstempel zugeordneten Komponente des Vektors mit dem Betrag.
- Beim Veränderungsdatensatz sind wie beim. Verschiebungsdatensatz die einzelnen Komponenten des Vektors den einzelnen Messfühlern 5 und damit den Oberflächenbereichen des Richtobjektes 1 zugeordnet, deren Position mit Messfühlern 5 festgestellt wird. Die Komponenten des zum Veränderungsdatensatz gehörenden Vektors multipliziert mit dem zum Veränderungsdatensatz gehörenden Betrag ergeben die jeweilige Strecke, um die ein Oberflächenbereich zufolge Richtstempelbewegung entsprechend jenem Bewegungsdatensatz der dem Veränderungsdatensatz zugeordnet ist, verschoben wurde.
- Es gibt wohl eine unendliche Vielzahl von Algorithmen, entsprechend welchen, durch eine Datenverarbeitungsanlage die Datenbank 7 betrieben werden kann und Bewegungsdatensätze festgelegt werden können.
- Unter der Annahme, dass Verschiebungsdatensätze, Bewegungsdatensätze und Veränderungsdatensätze wie beschrieben als Kombination von Einheitsvektor und Skalar gespeichert sind, kann ein einfacher und gut wirksamer Algorithmus für die Auswahl eines Bewegungsdatensatzes (Arbeitsschritt e gemäß
Fig. 2 ) folgendermaßen funktionieren:
Zu dem Verschiebungsdatensatz des aktuell vorliegenden Richtobjektes muss aus den in der Datenbank 7 abgespeicherten Veränderungsdatensätzen der am besten geeignete Veränderungsdatensatz ausgesucht werden. Der im Verschiebungsdatensatz enthaltende Vektor hat etwa die Bedeutung einer Richtung, ebenso die in den Veränderungsdatensätzen enthaltenden Vektoren. Es wird einfach jener Veränderungsdatensatz gesucht, dessen Vektor dem Vektor des Verschiebungsdatensatzes möglichst genau entgegen gerichtet ist. Gemäß den bekannten Regeln der Vektorrechnung ist das jener Vektor, bei welchem das innere Produkt, mit dem Vektor des Verschiebungsdatensatzes den betragsmäßig größten negativen Zahlenwert hat. Konsequenterweise wird durch die Datenverarbeitungsanlage das innere Produkt des Vektors des Verschiebungsdatensatzes den Vektoren aller Veränderungsdatensätze gebildet und es wird jener Veränderungsdatensatz ausgewählt, bei welchem das Ergebnis - also das innere Produkt - den größten negativen Zahlenwert hat. - (Das innere Produkt zweier Vektoren ergibt sich als Summe der Produkte der Zahlenwerte der gleichartigen Komponenten; Z.B.:

- Im nächsten Schritt wird der Betrag des aktuellen Verschiebungsdatensatzes mit dem Absolutwert des zuvor gefundenen inneren Produktes (welches den größten negativen Zahlenwert hat) multipliziert, und durch den Betrag des gefundenen Veränderungsdatensatzes dividiert. Mit dem Ergebnis wird der Betrag des in der Datenbank 7 dem Veränderungsdatensatz zugeordneten Bewegungsdatensatzes multipliziert.
- Es ergibt sich damit ein neu gebildeter Bewegungsdatensatz. Wenn man diesen als Bewegungsvorschrift für die Richtstempel 6 (Arbeitsschritt f gemäß
Fig. 2 ) anwendet ergibt sich theoretisch ein Veränderungsdatensatz, welcher zum zuvor ausgewählten Veränderungsdatensatz gleich gerichtet ist und im Betrag so groß ist, dass er die vorliegende Verschiebung bei der durch den Veränderungsdatensatz gegebenen Veränderungsrichtung bestmöglich korrigiert. Man kann den errechneten Bewegungsdatensatz schon gleich anwenden und damit im Zyklus gemäßFig. 2 weiter fortschreiten. - Wenn man schon bei der Vorausberechnung in Schritt e sieht, dass sich bei Anwendung des berechneten Bewegungsdatensatzes theoretisch zwar ein verbesserter Verschiebungsdatensatz ergeben wird, dieser aber dennoch noch nicht im Sollbereich liegen wird (- weil die prognostizierte Veränderung nicht in genau die richtige Richtung geht -), so ist es zu empfehlen, die Festlegung des anzuwendenden Bewegungsdatensatzes gleich vorweg noch zu verfeinern. Nur für die Berechnung kann man dazu annehmen, dass der erste gefundene Bewegungsdatensatz angewendet wurde, dass sich der damit theoretisch vorausberechnete weitere Verschiebungsdatensatz ergeben hat und für diesen weiteren Verschiebungsdatensatz, wie beschrieben wiederum einen weiteren Veränderungsdatensatz, nebst zugehörigem, wie beschrieben passend skalierten weiteren Bewegungsdatensatz errechnen. Der tatsächlich anzuwendende Bewegungsdatensatz ist dann die vektorielle Addition des zuerst berechneten Bewegungsdatensatzes mit dem darauffolgend berechneten Bewegungsdatensatz.
- Theoretisch könnte man auch mehr als zwei Bewegungsdatensätze rechnerisch vorausbestimmen und überlagern.
- Wichtig ist, dass die Informationen über die letztendlich tatsächlich angewendeten Bewegungsdatensätze einschließlich der zugehörigen Informationen, also ursprünglicher Verschiebungsdatensatz und erreichter Veränderungsdatensatz in der Datenbank 7 gespeichert werden, sodass damit die Datenbasis verbessert wird und das System damit lernt.
- Es ist sinnvoll, begrenzende Randbedingung für Verformungen festzulegen und automatisch zu überwachen, wobei sich die diesbezüglichen Grenzen aus den Eigenschaften des Materials des Richtobjektes 1 ergeben. So sollte es beispielsweise eine Obergrenze für den gesamten Verformungsweg geben und auch eine Obergrenze für die Anzahl von Verformungsvorgängen.
- Es ist sinnvoll bei der Bewegung durch welche Richtstempel 6 das Richtobjekt 1 verformen, zu unterscheiden ob die Bewegung elastische oder plastische Verformung des Richtobjektes bewirkt. Zumindest näherungsweise kann man den Übergang von elastischer Verformung zu plastischer Verformung bekanntlich an Hand des Abflachens des Funktionsgraphen erkennen, welcher die Verformungskraft als Funktion des Verformungsweges beschreibt. Es ist daher sinnvoll, an den Richtstempeln 6, sowohl Weg als auch Kraft ständig mitzumessen und in der Datenverarbeitungsanlage hinsichtlich Verformungswirkung auszuwerten. Für die in den Bewegungsdatensätzen hinterlegten Daten sind die Bewegungen der Richtstempel 6 die diese durchführen während sie am Richtobjekt 1 plastisch verformen, von entscheidender Bedeutung.
- In einer vorteilhaften Ausführungsform einer erfindungsgemäßen Vorrichtung sind die Richtstempel 6 auch mit einer Sensorik ausgestattet, mit Hilfe derer sie Berührung mit dem Richtobjekt 1 detektieren können, sodass sie also auch die Funktion von Messfühlern 5 ausführen können.
- In einer vorteilhaften Ausführung können die Richtstempel 6 auch die Funktion von Halterungen 4 übernehmen, also Punkte des Richtobjektes 1 an welchen sie anliegen in einer gegenüber dem Rahmen 3 starren Position halten.
- In einer vorteilhaften Ausführung sind die Richtstempel 6 an einem anderen Rahmen gelagert als die Messfühler 5 und der Rahmen, welcher die Messfühler 5 trägt ist unabhängig von jenem Rahmen gehalten, welcher die Richtstempel 6 trägt. Auf diese Weise werden jene Messfehler einfach vermeidbar, die ansonsten dadurch entstehen, dass der Rahmen, welcher die Richtstempel trägt, bei der Kraftaufbringung durch die Richtstempel auf das Richtobjekt, zwangsweise selbst auch etwas verformt wird.
- Es ist natürlich sehr sinnvoll, wenn es eine Benutzerschnittstelle zu der Datenverarbeitungsanlage gibt, welche die Richtvorrichtung 2 steuert und die Datenbank 7 umfasst. Idealerweise kann man über diese Benutzerschnittstelle Daten über aktuelle Arbeitsvorgänge einsehen, gespeicherte Daten editieren und die Auswahl von Bewegungen von Richtstempeln 6 (Arbeitsschritt e) mit beeinflussen. Insbesondere während der Lernphase einer erfindungsgemäßen Anlage ist es sinnvoll, wenn in Arbeitsschritt e Bewegungsdatensätze einfach durch Menschen vorgegeben und eingegeben werden können.
- Es ist vorteilhaft hinsichtlich in der Datenbank 7 gespeicherter Datensätze, statistische Auswertungen durchzuführen und daraus abgeleitete wertende Klassifizierungen den einzelnen Datensätzen zuzuordnen. Beispielsweise kann man damit erkennen, das manche Bewegungsdatensätze besser reproduzierbar zu vorherbestimmbaren Veränderungsdatensätzen führen als andere, sowie dass manche Bewegungsdatensätze störend häufig in eine Beschädigung eines Richtobjektes münden. Durch statistische Auswertung - die durchaus durch die Datenverarbeitungsanlage auch automatisch vorgenommen werden kann - können somit Verbotsregeln für problematische Bewegungsdatensätze automatisch generiert und zur automatischen Anwendung gebracht werden. Ebenso kann so eine Gruppe von besonders gut funktionierenden Bewegungsdatensätzen identifiziert werden und daraus bevorzugt ausgewählt werden.
Claims (2)
- Verfahren für das Richten eines metallischen Richtobjektes (1) wobei das Richtobjekt (1) gegenüber dem Rahmen (3) einer Richtvorrichtung (2) in einer definierten Position gehalten wird, die Geometrie des Richtobjektes (1) messtechnisch erfasst wird, berechnet wird in welcher Richtung und um welchen Betrag die Position von einzelnen Oberflächenbereichen des Richtobjekts von einer hinterlegten Idealposition abweicht, und das Richtobjekt einer sich im Bedarfsfall wiederholenden Folge der Arbeitsschritte- berechnen in welcher Richtung und um welchen Betrag geometrische Maße des Richtobjekts von hinterlegten Sollmaßen abweichen,- Auswahl einer Verformung die durch ein oder mehrere Richtstempel (6) auf das Richtobjekt (1) aufzubringen ist.- ausführen der ausgewählten Verformung,- aufheben der Krafteinwirkung der Richtstempel (6) auf das Richtobjekt (1),- Geometrie des Richtobjektes (1) messtechnisch erfassen und berechnen in welcher Richtung und um welchen Betrag die Position von einzelnen Oberflächenbereichen des Richtobjekts von einer hinterlegten Idealposition abweicht
unterzogen wird, wobei
die Auswahl einer Verformung unter Inanspruchnahme jenes Datenbestandes einer Datenbank (7) getroffen wird, welcher Daten bezüglich Ausgangssituation, Maßnahmen und Ergebnissen von schon geschehenen Verformungsvorgängen an Richtobjekten umfasst, und
dass Daten die während betriebsmäßig stattfindender Richtvorgänge automatisch in die Datenbank (7) eingespeist werden und den Datenbestand für weitere Auswahlen von Verformungen an Richtobjekten (1) erweitern.
dadurch gekennzeichnet, dass
die Daten einen Verschiebungsdatensatz, einen Bewegungsdatensatz und einen Veränderungsdatensatz enthalten, wobei der Verschiebungsdatensatz Aussagen über die Abweichung der Form des Richtobjektes (1) von der Idealform enthält, der Bewegungsdatensatz Aussagen enthält über Bewegungen der Richtstempel (6) mit denen diese das Richtobjekt (1) verformen und der Veränderungsdatensatz Aussagen enthält, wie die Form des Richtobjektes (1) als Folge von Bewegung der Richtstempel (6) gemäß dem Bewegungsdatensatz verändert wurde,
wobei als Zwischenschritte für die Bestimmung für die jeweils nächstfolgende Bewegung der Richtstempel (6) zu dem am Richtobjekt (1) jeweils vorliegenden Verschiebungsdatensatz im Datenbestand jener Veränderungsdatensatz gesucht wird, welcher als Vektor ausgelegt zu dem als Vektor ausgelegten Verschiebungsdatensatz am besten entgegengesetzt ausgerichtet ist, und dann der diesem Verschiebungsdatensatz im Datenbestand zugeordnete Bewegungsdatensatz als Teil der Anleitung für die Bewegung der Richtstempel verwendet wird. - Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass innere Produkte des als Vektor ausgelegten jeweils vorliegenden Verschiebungsdatensatzes mit im Datenbestand hinterlegten, als Vektor ausgelegten Verschiebungsdatensätzen gebildet werden, und jener Verschiebungsdatensatz ausgewählt wird, bei welchem das entstandene innere Produkt den größten negativen Wert hat.
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PL16001047T PL3095533T3 (pl) | 2015-05-13 | 2016-05-10 | Sposób korygowania części metalowych |
| SI201630782T SI3095533T1 (sl) | 2015-05-13 | 2016-05-10 | Postopek za ravnanje kovinskih delov |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ATA300/2015A AT516761B1 (de) | 2015-05-13 | 2015-05-13 | Verfahren und Anlage für das Richten von metallischen Teilen |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3095533A1 EP3095533A1 (de) | 2016-11-23 |
| EP3095533B1 true EP3095533B1 (de) | 2020-02-26 |
Family
ID=55952929
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP16001047.6A Active EP3095533B1 (de) | 2015-05-13 | 2016-05-10 | Verfahren für das richten von metallischen teilen |
Country Status (7)
| Country | Link |
|---|---|
| EP (1) | EP3095533B1 (de) |
| AT (1) | AT516761B1 (de) |
| ES (1) | ES2790728T3 (de) |
| HU (1) | HUE049266T2 (de) |
| PL (1) | PL3095533T3 (de) |
| PT (1) | PT3095533T (de) |
| SI (1) | SI3095533T1 (de) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102019117951B4 (de) * | 2019-07-03 | 2021-11-18 | Automationsrobotic Gmbh | Verfahren und Robotersystem zum Umformen, insbesondere Korrekturumformen und/oder Richten, von Teilen |
| DE102020118244A1 (de) * | 2020-07-10 | 2022-01-13 | Laubinger + Rickmann GmbH & Co. KG | Vorrichtung zum Korrigieren von Formabweichungen eines Strukturbauteils von einer Soll-Geometrie |
| CN112474896B (zh) * | 2020-12-14 | 2024-06-18 | 核工业理化工程研究院 | 智能检测矫直装置控制系统 |
| DE102023101164B4 (de) | 2023-01-18 | 2026-08-20 | Core12 Gmbh | Warmrichtvorrichtung zum Warmrichten eines Bauteils sowie Warmrichtverfahren |
| KR20250160299A (ko) | 2024-05-03 | 2025-11-12 | 서강대학교산학협력단 | 판형 구조물용 형상 교정 장치 및 이를 이용한 기계학습 기반 판형 구조물 교정 방법 |
| CN118558787B (zh) * | 2024-06-11 | 2025-10-31 | 中车长江铜陵车辆有限公司 | 一种车轴自动校直打钢印设备及工艺 |
| DE102024209294A1 (de) * | 2024-09-26 | 2026-03-26 | Volkswagen Aktiengesellschaft | Verfahren zur Formkorrektur einer Baugruppe |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19611897C2 (de) * | 1996-03-26 | 2000-07-13 | Imt Ind Mestechnik Gmbh & Co K | Verfahren zum Biegen, Richten und Justieren eines metallischen Werkstücks, insbesondere eines gehärteten Werkstücks |
| DE19810140C2 (de) * | 1998-03-09 | 2001-03-08 | Gerhard Koester | Vorrichtung zur Ausrichtung eines verformten Zweiradrahmens |
| EP1038602B1 (de) * | 1999-03-26 | 2002-05-22 | SMS Demag AG | Verfahren und maschinelle Einrichtung zum Richten von Profilen |
| DE10260909A1 (de) * | 2002-12-20 | 2004-07-01 | Volkswagen Ag | Mess- und Richtstation |
| DE102004043401A1 (de) | 2004-09-08 | 2006-03-09 | Volkswagen Ag | Verfahren zum Richten eines Strukturbauteils |
| DE102007002320A1 (de) * | 2007-01-16 | 2008-09-04 | Volkswagen Ag | Verfahren und Vorrichtung zum Korrigieren der Form eines Blechteils und/oder einer Baugruppe |
| DE102008003882B4 (de) * | 2008-01-10 | 2011-12-15 | Otto Fuchs Kg | Verfahren zum Herstellen eines Gegenstandes aus Metall, insbesondere aus einer hochfesten Aluminiumlegierung sowie Verfahren zum Richten eines solchen Gegenstandes |
| DE102011004167B4 (de) * | 2011-02-15 | 2015-05-13 | Institut Dr. Foerster Gmbh & Co. Kg | Verfahren und Vorrichtung zum automatisierten Richten von langgestrecktem Material |
| DE102014106289B4 (de) * | 2014-05-06 | 2023-11-02 | Bayerische Motoren Werke Aktiengesellschaft | Verfahren und Anlage zum Bearbeiten eines metallischen Gussteils |
-
2015
- 2015-05-13 AT ATA300/2015A patent/AT516761B1/de not_active IP Right Cessation
-
2016
- 2016-05-10 EP EP16001047.6A patent/EP3095533B1/de active Active
- 2016-05-10 ES ES16001047T patent/ES2790728T3/es active Active
- 2016-05-10 SI SI201630782T patent/SI3095533T1/sl unknown
- 2016-05-10 HU HUE16001047A patent/HUE049266T2/hu unknown
- 2016-05-10 PL PL16001047T patent/PL3095533T3/pl unknown
- 2016-05-10 PT PT160010476T patent/PT3095533T/pt unknown
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| PL3095533T3 (pl) | 2020-09-07 |
| SI3095533T1 (sl) | 2020-07-31 |
| HUE049266T2 (hu) | 2020-09-28 |
| AT516761A4 (de) | 2016-08-15 |
| ES2790728T3 (es) | 2020-10-29 |
| AT516761B1 (de) | 2016-08-15 |
| EP3095533A1 (de) | 2016-11-23 |
| PT3095533T (pt) | 2020-05-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| AT516761B1 (de) | Verfahren und Anlage für das Richten von metallischen Teilen | |
| DE3781887T2 (de) | Adaptivsteuerungssystem fuer hydraulische abkantpresse. | |
| DE102011009379B4 (de) | Punktschweisssystem und Positionserkennungsverfahren für ein zu schweißendes Werkstück | |
| EP3274110B1 (de) | Umformwerkzeug und verfahren zur optimierung einer platinenumformung in einem umformwerkzeug | |
| WO2015019285A1 (de) | Biegepresse | |
| DE102011050001A1 (de) | Verfahren und Vorrichtung zur Herstellung von flanschlosen Ziehteilen | |
| DE102017114596B4 (de) | Verfahren und Vorrichtung zur Regelung des Tiefziehprozesses einer Platine während eines Pressenhubes | |
| DE102014106289B4 (de) | Verfahren und Anlage zum Bearbeiten eines metallischen Gussteils | |
| DE102015002280B4 (de) | Verfahren und Anlage zum automatisierten Richten eines Gussteils | |
| WO2015144103A1 (de) | Verfahren und vorrichtung zur inkrementellen herstellung von gebogenen drähten, rohren, profilen oder dgl. aus stangenförmigen metallischen materialien | |
| DE102013110855A1 (de) | Umformvorrichtung zur inkrementellen Blechumformung | |
| DE102004035797B9 (de) | Verfahren und Vorrichtung zum Überführen eines Werkstücks | |
| EP4597242A1 (de) | Verfahren und system zum walzrunden eines blechs | |
| DE102022122210B4 (de) | Verfahren zum Betreiben eines Blechumformwerkzeugs, Vorrichtung und Blechumformwerkzeug | |
| WO2003072278A1 (de) | Verfahren zur reduktion der biegewinkelfehler beim gesenkbiegen | |
| DE102018126336B4 (de) | Verfahren zur Steuerung einer Biegemaschine, Steuerung zum Ansteuern einer Biegemaschine und Biegemaschine | |
| EP0255635A2 (de) | Verfahren und Vorrichtung zum Recken eines metallischen Werkstückes | |
| EP3611582A1 (de) | Verfahren und vorrichtung zum herstellen eines urform- oder umformwerkzeugs sowie verfahren zum fertigen eines bauteils | |
| DE102011116215A1 (de) | Verfahren und Vorrichtung zum Umformen flächiger Werkstücke | |
| WO2005005072A1 (de) | Verfahren zur beeinflussung eines biegeprozesses | |
| DE813796C (de) | Verfahren zum Kalibrieren von aus einem oder mehreren Stuecken bestehenden geschmiedeten Koerpern | |
| DE102004038209B4 (de) | Werkzeugeinrichtung und Verfahren zum Umformen | |
| DE3723825A1 (de) | Verfahren und vorrichtung zum recken eines metallischen werkstueckes | |
| EP3627258A1 (de) | Bewegungsplanung für eine servopresse | |
| AT520649A4 (de) | Verfahren mit einer Fertigungseinrichtung zum Umformen von Blech |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20170519 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20190807 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502016008869 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1237004 Country of ref document: AT Kind code of ref document: T Effective date: 20200315 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: PT Ref legal event code: SC4A Ref document number: 3095533 Country of ref document: PT Date of ref document: 20200522 Kind code of ref document: T Free format text: AVAILABILITY OF NATIONAL TRANSLATION Effective date: 20200514 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200526 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20200226 |
|
| REG | Reference to a national code |
Ref country code: SK Ref legal event code: T3 Ref document number: E 34222 Country of ref document: SK |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200527 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200626 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200526 |
|
| REG | Reference to a national code |
Ref country code: HU Ref legal event code: AG4A Ref document number: E049266 Country of ref document: HU |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2790728 Country of ref document: ES Kind code of ref document: T3 Effective date: 20201029 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502016008869 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200531 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200531 |
|
| 26N | No opposition filed |
Effective date: 20201127 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20200531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200510 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200510 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200226 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20220519 Year of fee payment: 7 Ref country code: RO Payment date: 20220428 Year of fee payment: 7 Ref country code: PT Payment date: 20220428 Year of fee payment: 7 Ref country code: HU Payment date: 20220519 Year of fee payment: 7 Ref country code: GB Payment date: 20220520 Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20230510 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230511 Ref country code: RO Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230510 Ref country code: PT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20231110 Ref country code: HU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230511 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230510 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250627 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20260505 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260525 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260522 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260521 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20260505 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260526 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SK Payment date: 20260505 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SI Payment date: 20260430 Year of fee payment: 11 |