EP4107319B1 - Verfahren zum erzeugen eines faserbandes und karde - Google Patents
Verfahren zum erzeugen eines faserbandes und karde Download PDFInfo
- Publication number
- EP4107319B1 EP4107319B1 EP21702654.1A EP21702654A EP4107319B1 EP 4107319 B1 EP4107319 B1 EP 4107319B1 EP 21702654 A EP21702654 A EP 21702654A EP 4107319 B1 EP4107319 B1 EP 4107319B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- change
- sliver
- time delay
- mass
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- D—TEXTILES; PAPER
- D01—NATURAL OR MAN-MADE THREADS OR FIBRES; SPINNING
- D01G—PRELIMINARY TREATMENT OF FIBRES, e.g. FOR SPINNING
- D01G15/00—Carding machines or accessories; Card clothing; Burr-crushing or removing arrangements associated with carding or other preliminary-treatment machines
- D01G15/02—Carding machines
- D01G15/12—Details
- D01G15/36—Driving or speed control arrangements
Definitions
- the invention relates to a method for producing a fiber sliver and a card according to the preamble of claims 1 and 10.
- the sliver weight should follow its target value.
- the feed roller speed of the card is changed, which is followed with a time delay by the reduction of the speed or peripheral speed of the doffer.
- the time delay between the reduction of the feed roller speed and the reduction of the speed of the doffer is determined by the fiber quality (material, fiber size, etc.) and the drum loading of the card, among other things.
- this time delay is crucial for the change in the sliver weight, which results in thin or thick spots in the fiber sliver and thus a deviation from the target value, this time delay is stored in the card control system using empirical values. This time delay must also be taken into account again when the card is started up after the can has been changed.
- the EP0799915B2 describes the sliver regulation on a card during the deceleration and acceleration phases when changing cans.
- the document claims the use of a control algorithm with an integral component from the braking/acceleration ramp over a time interval, without revealing the details of how these values influence the time delay.
- the invention solves the problem by a method having the features specified in claim 1 and by a carding machine according to claim 10.
- Advantageous developments of the invention are defined in the dependent claims.
- the invention relates to a method for controlling a carding machine with at least one feed roller and one doffer, each of which has separate controllable drives, the carding machine being designed to produce a fiber sliver from fiber flakes or a wadding template that can be deposited in cans, the peripheral speed of the feed roller being changed to change the can and the peripheral speed of the doffer being changed subsequently with a time delay ( ⁇ ts; ⁇ te).
- the carding machine has a sensor that is designed to determine the mass of the fiber sliver produced or the change in mass of the fiber sliver produced.
- a control system of the carding machine determines the standard deviation of the change in mass of the fiber sliver from the sensor signal each time the can is changed and assigns an average value to this.
- the control system is designed to optimize the time delay between the change in speed of the feed roller and the change in speed of the doffer using at least two average values.
- the card can optimize the time delay between the reduction of the peripheral speed of the feed roller and the doffer itself, regardless of the fiber quality and the operating conditions.
- no fiber-related data needs to be stored in the control system.
- the control system automatically determines the optimal time delay by means of which the sliver number or mass deviation from the target value is optimized during the can change.
- the fiber sliver has a more uniform quality, which improves subsequent processing in the drafting system and/or in the air spinning machine.
- the increase or decrease in the sliver number or the increase or decrease in mass of the fiber sliver can be reduced to the target value at the start of the can change.
- the reduction or increase in the sliver number or the mass reduction or mass increase of the fiber sliver can be reduced to the target value at the end of the can change.
- the change in the peripheral speed of the feed roller and the doffer can be carried out with the same or different acceleration or deceleration.
- the control path between the sensors on the feed table and the sliver doffer is reduced, so that the peripheral speed of the feed roller and the doffer is changed with the same deceleration or acceleration.
- the drum is loaded, there is a large control path, so that during the time of reduced fiber feed during the can change, the fibers from the drum loading are passed on to the doffer.
- the time delay at the start of the can change can be the same or different from the time delay at the end of the can change.
- the size of the drum loading must be taken into account in the control path between the sensors on the feed table and the sliver take-off. If the drum loading is high, the time delay at the start of the can change and the time delay at the end of the can change can be different. If the drum loading is low, the control path is shorter and the coordination between the speed change of the feed roller and the doffer must be more precise, as there is less fiber mass in the card to compensate for fluctuations.
- the control is designed to interpolate a minimum from several average values (at least two average values), which forms the optimal time delay between the change in speed of the feed roller and the doffer.
- average values at least two average values
- the control is designed to interpolate a curve through the average values, the minimum of which can represent the optimal time delay.
- the time delay is specified by at least one value that can be stored in the control system.
- This value can be specified empirically and depends on the carding machine type, the clothing used, the fiber quality and the production conditions. The drum loading and thus part of the control system also depend on these factors.
- control of the card is designed to control all drives of the card individually and to display at least the determined fiber mass on the sensor of the Feed trough with the determined mass of the sliver on the sensor and to regulate the associated drives.
- control system can be set so that the optimization of the time delay between the speed change of the feed roller and the doffer only starts when the speed difference between the rollers is, for example, at least 80 m/min and/or only when the ratio of the delivery speed of the sliver when changing cans to the normal delivery speed is, for example, at least 80%.
- the limit values themselves from which the process should be applied can vary depending on the card design, the clothing used, the fiber quality and the production conditions and should prevent the quality of the sliver from being over-regulated, since, for example, the carding gap control or other factors also influence the sliver number or the mass change of the sliver when changing cans.
- the card according to the invention has at least one feed roller and one doffer, each of which has separate controllable drives, with a sensor designed to determine the mass of the fibers or batting entering the card, with a sensor designed to determine the mass of the fiber sliver produced or the change in mass of the fiber sliver produced, with a control system designed to carry out the method for operating the card according to one of the preceding claims.
- Fig.1 shows a card 100 according to the state of the art, in which fiber flakes are guided via a shaft to a feed roller 1, a feed table 2, via one or more licker-in rollers 3a, 3b, 3c, to the drum 4 or the tambour.
- the fibers of the fiber flakes are parallelized and cleaned by means of fixed carding elements 20, suction hoods and separating knives and by means of rotating carding elements 14 arranged on a revolving flat system 17.
- the resulting fiber web is then conveyed via a doffer 5, a stripping roller 6 and several squeezing rollers 7, 8 to a fleece guide element 9, which forms the fiber web with a funnel 10 into a fiber band, which is fed via take-off rollers 11, 12 to a subsequent processing machine or a can 15.
- the adjustment of the carding elements 14 to the drum 4 is carried out via sliding strips (not shown) which have wedge-shaped elements aligned against each other.
- the feed roller 1 is driven by the drive M1.
- the sensor S1 is arranged, with which the quantity or mass of the incoming batting is recorded.
- the sensor S1 can, for example, be designed as a capacitive or inductive sensor, which records the deflection of a sensor and thus indirectly determines the mass flow of the batting.
- the feed roller 1 is driven by the drive M1 at a speed of up to 40 rpm.
- the drive M4 drives the drum 4, which is driven at a constant speed of, for example, 1500 rpm during the acceleration or deceleration phase of the can change.
- the pickup 5 is driven by the drive M5 at, for example, 300 rpm.
- the fiber web is formed into a fiber ribbon by means of a cross belt and a pile funnel 10 (not shown), with a further sensor S2 being arranged on or after the pile funnel 10, with which the mass of the fiber ribbon can be determined directly, indirectly, or the deviation from a target value.
- the sensor S2 can also be designed as a capacitive or inductive sensor, which determines the mass flow or the change in the mass flow of the fiber ribbon by means of the deflection of a sensor or between two coordinated disks. All of the drives M1, M4, M5 shown can be designed as servo motors or frequency-controlled drives that are controlled and regulated via the controller 20.
- the data from the sensors S1, S2 also flow into the controller 20, where they are subsequently evaluated.
- the controller 20 calculates the can filling time and the time tk of the can change using the mass flow determined by the sensor S2. With a lead time before the can change, the speed of the feed roller 1 is reduced, which is followed by the speed reduction or reduction of the peripheral speed of the pickup 5 with a time delay ⁇ ts.
- the control path in this system is determined by the running time of the fibers in the card 100, i.e. from a change in the speed of the feed roller 1 to the detection of the changed fiber mass at the sensor S2. Since the fibers can be transported several times around the drum 4 due to the drum loading before they are transferred to the doffer 5, the control path can be longer than the direct transport path over the respective drum circumference.
- the delivery speed of the doffer 5 is reduced. Since the drum 4 continues to run at a constant speed, the mass of the sliver at the can deposit increases, which leads to undesirable thick spots. Once the can has been changed, the speed of the doffer 5 increases, which reduces the delivered fiber mass per unit of time, since the drum 4 continues to run at a constant speed.
- the control 20 provides for the speed or peripheral speed of the feed roller 1 to be reduced before the can change in order to feed a lower fiber mass into the card. At the same time as the can is changed and the delivery speed of the sliver is reduced, the speed of the doffer 5 is reduced, which initially leads to an increase in the mass in the sliver.
- the time delay between the reduction in the speed of the feed roller 1 and the reduction in the speed of the doffer 5 is determined by determining the sliver mass at this time.
- the standard deviation Ss2 from the target value of the sliver mass is determined from this signal of the sliver mass during the can change.
- the mean value Ms2 is calculated from this standard deviation Ss2. Starting from a starting value of the time delay ⁇ ts of, for example, 0.7 s, this process is repeated with a reduced or increased value of the time delay ⁇ ts for each can change until a new mean value Ms2 is determined for each can change.
- a curve can be interpolated from the mean values Ms2, from the minimum of which the optimal time for determining the time delay ⁇ ts between the start of the reduction in the speed of the feed roller 1 and the start of the reduction in the speed of the doffer 5 is determined.
- Two mean values Ms2 are sufficient for the control to increase or decrease the time delay ⁇ ts.
- the optimal time delay is assumed to be the value at which the sliver mass deviates the least from the target value.
- the standard deviation Ss2 and the mean value Ms2 to be determined from it can be different for each fiber quality. The invention therefore has the advantage that no empirical data needs to be recorded other than a first starting value.
- the first starting value for the time delay to start the can change ⁇ ts can be, for example, 0.7 seconds and depends on the control system and the drum loading. Depending on the card design and the fiber quality to be processed, the starting value for the time delay can also be as low as 0.4 seconds.
- the card 100 automatically optimizes the time delay between the speed reduction of feed roller 1 and doffer 5 so that the customer can operate the card 100 with different fiber qualities and different operating conditions (production quantity, ambient temperature, moisture content of the fibers). For example, the time delay to start the can change ⁇ ts can be reduced to 0.55 seconds, which reduces mass defects in the fiber sliver to a minimum.
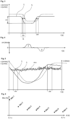
- Figure 3 shows a diagram in which the time t in seconds is plotted on the abscissa.
- the speed v in m/min is entered on the ordinate, to which a corresponding speed n in rpm of feed roller 1 and doffer 5 is assigned.
- the curve with the solid line shows the speed curve of feed roller 1, which is reduced in speed or speed with a lead time before the time tk of the can change.
- the time tk is the start of the can change and thus also the time at which the speed of feed roller 1 is reduced.
- the can change is initiated. To do this, the speed or rpm of feed roller 1 is reduced.
- the time difference ⁇ ts for reducing the speed of feed roller 1 is used to reduce the speed of doffer 5 (dashed line). Once both rollers 1, 5 have reached their can changing speed or associated rotational speed, the actual can change is carried out after synchronization with the deposit plate. Before the end of the can change, the rotational speed or peripheral speed of the feed roller 1 is increased again with a time lead, which is followed by the rotational speed or peripheral speed of the doffer 5 with a time delay of ⁇ te.
- the rotational speed n and the speed v on the ordinate of feed roller 1 and doffer 5 are proportional to one another.
- the doffer 5 is operated at a higher peripheral speed than the feed roller 1. The same acceleration or deceleration of the peripheral speed of feed roller 1 and doffer 5 is assumed.
- Figure 4 also shows the time t on the abscissa and the mass change ⁇ m of the sliver from the target value, which is entered as 0, on the ordinate.
- the mass of the sliver increases and then decreases again until it is regulated to the target value.
- the mass of the sliver initially drops below the target value until it is regulated again.
- the Figure 4 shows the sliver course for a time delay ⁇ ts, ⁇ te that is too small or not at all between the speed difference of feed roller 1 and doffer.
- Figure 5 shows the time t on the abscissa, and the speed v in m/min of the feed roller 1 and the doffer 5 on the left ordinate.
- the speeds n in rpm are proportional to the speed of the rollers.
- the curve of the feed roller 1 is again shown as a continuous line, and the curve of the doffer 5 as a dashed line.
- the absolute mass ms2 of the sliver at the sensor S2 of the sliver take-off is shown in ktex on the right ordinate. The increase in the mass of the sliver is almost not visible on the diagram with the reduction in the doffer speed.
- the control 20 calculates the standard deviation Ss2 of the sliver mass and forms an average value Ms2 from this. With each can change, a new standard deviation Ss2 is determined with a new mean value Ms2, whereby the control saves the mean values Ms2 and, based on the saved mean values Ms2, interpolates a curve from three mean values Ms2, the minimum of which represents the optimal time delay for the start and end of the can change in the speed reduction of feed roller 1 and doffer 5 for these operating conditions (productivity of the card, fiber quality). Just two mean values Ms2 are sufficient for the control to recognize the direction of the time delay between the speed reduction of feed roller 1 and doffer 5.
- the time delay ⁇ ts and ⁇ te are already optimized during the second can change, since the control can already derive an initial optimization from two saved mean values Ms2 to ensure the smallest possible deviation of the sliver mass from the target value.
- the time delay ⁇ ts and ⁇ te can be different during the first can change, so that the control can optimize the time delay based on the mass deviation of the fiber sliver from the target value.
- two average values Ms2 can therefore be formed from the time delay ⁇ ts and ⁇ te at the beginning and end of the can change, so that the second can change already takes place with an optimized time delay and an improved deviation of the sliver mass from the target value.
- the time delay ⁇ t is shown on the abscissa, over which several can changes have taken place.
- the mean values Ms2 of the standard deviations Ss2 are entered in percent on the ordinate.
- a new mean value Ms2-1 to Ms2-n is entered for each can change with an associated time delay ⁇ ts/ ⁇ te.
- a minimum value is obtained at approximately shortly before the sixth mean value Ms2-6, whose associated time delay as ⁇ ts and ⁇ te of, for example, 0.58 s are used for the next can changes. If the mean values are too scattered or when processing a new fiber batch, a completely new measurement is carried out without taking stored values into account.
- each can change also two Average values Ms2 for the start of the can change from the time delay ⁇ ts and the end of the can change from the time delay ⁇ te are formed with the associated deviations from the target value, so that the second can change already takes place with an optimized time delay.
- Further boundary conditions can be stored in the control system 20 of the carding machine 100, namely that the optimization of the time delay ⁇ ts and ⁇ te should only intervene, for example, when the speed difference between the rollers is at least 80 m/min and/or only when the ratio of the delivery speed of the strip during the can change to the normal delivery speed is at least 80%.
Landscapes
- Engineering & Computer Science (AREA)
- Textile Engineering (AREA)
- Preliminary Treatment Of Fibers (AREA)
Description
- Die Erfindung betrifft ein Verfahren zum Erzeugen eines Faserbandes und eine Karde nach dem Oberbegriff von Anspruch 1 und 10.
- Bei hohen Produktionsgeschwindigkeiten in der Herstellung von Faserbändern an der Karde, muss bei jedem Kannenwechsel die Produktion heruntergefahren werden, was sich in der Qualität des Faserbandes für die nachfolgende Weiterverarbeitung negativ auswirkt. Während der Kardenproduktion in der Beschleunigungs- oder Verzögerungsphase soll das Bandgewicht seinem Sollwert folgen. Bei einem bevorstehenden Kannenwechsel mit verringerter Produktion des Faserbandes wird die Speisewalzendrehzahl der Karde geändert, der mit einer Zeitverzögerung die Absenkung der Drehzahl bzw. Umfangsgeschwindigkeit des Abnehmers folgt. Die Zeitverzögerung zwischen der Absenkung der Speisewalzendrehzahl und der Absenkung der Drehzahl des Abnehmers wird unter anderem durch die Faserqualität (Material, Fasergröße, etc.) und der Trommelbelegung der Karde bestimmt. Da diese Zeitverzögerung aber entscheidend für die Änderung des Bandgewichtes ist, was sich in Dünn- oder Dickstellen im Faserband und damit einer Abweichung vom Sollwert auswirkt, wird diese Zeitverzögerung mittels empirischer Werte in der Steuerung der Karde hinterlegt. Diese Zeitverzögerung muss bei einem Hochfahren der Karde nach erfolgtem Kannenwechsel ebenfalls wieder berücksichtigt werden.
- Die
EP 0799915 B2 beschreibt die Bandregulierung an einer Karde während der Verzögerungs- und Beschleunigungsphase beim Kannenwechsel. Die Schrift beansprucht die Verwendung eines Regelalgorithmus mit einem Integralanteil aus der Brems-/Beschleunigungsrampe über ein Zeitintervall, ohne die Details zu offenbaren, wie diese Werte die Zeitverzögerung beeinflussen. - Ausgehend von diesem Stand der Technik ist es Aufgabe der Erfindung, die Zeitverzögerung zwischen der Absenkung bzw. Erhöhung der Speisewalzendrehzahl und der Absenkung bzw. Erhöhung der Drehzahl des Abnehmers so zu optimieren, um auch während des Kannenwechsels ein möglichst gleichmäßiges Kardenband zu erzeugen.
- Die Erfindung löst die gestellte Aufgabe durch ein Verfahren mit den in Anspruch 1 angegebenen Merkmalen, und durch eine Karde gemäß Anspruch 10. Vorteilhafte Weiterbildungen der Erfindung sind in den abhängigen Ansprüchen definiert.
- Die Erfindung betrifft ein Verfahren zum Steuern einer Karde mit zumindest einer Speisewalze und einem Abnehmer, die jeweils separate steuerbare Antriebe aufweisen, wobei die Karde ausgebildet ist, aus Faserflocken oder einer Wattenvorlage ein Faserband herzustellen, das in Kannen ablegbar ist, wobei zum Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze geändert und mit einer Zeitverzögerung (Δts; Δte) nachfolgend die Umfangsgeschwindigkeit des Abnehmers geändert wird. Die Karde weist dazu einen Sensor auf, der ausgebildet ist, die Masse des erzeugten Faserbandes bzw. die Massenänderung des erzeugten Faserbandes zu bestimmen. Dabei ermittelt eine Steuerung der Karde bei jedem Kannenwechsel aus dem Signal des Sensors die Standardabweichung der Massenänderung des Faserbandes und ordnet diesem einen Mittelwert zu. Dabei ist die Steuerung ausgebildet, mittels mindestens zweier Mittelwerte die Zeitverzögerung zwischen der Geschwindigkeitsänderung der Speisewalze und der Geschwindigkeitsänderung des Abnehmers zu optimieren.
- Mit dem erfindungsgemäßen Verfahren kann die Karde unabhängig von der Faserqualität und den Betriebsbedingungen die Zeitverzögerung zwischen der Reduzierung der Umfangsgeschwindigkeit der Speisewalze und des Abnehmers selbst optimieren. Es müssen, außer einem beliebigen Startwert keine faserbezogenen Daten in der Steuerung hinterlegt werden. Beim Wechsel einer Partie oder einer neuen Fasermischung ermittelt die Steuerung automatisch die optimale Zeitverzögerung, mittels der die Bandnummer bzw. Massenabweichung vom Sollwert während des Kannenwechsels optimiert wird. Das Faserband bekommt eine gleichmäßigere Qualität, wodurch die nachfolgende Verarbeitung im Streckwerk und/oder in der Luftspinnmaschine verbessert wird.
- Dadurch, dass vor dem Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze reduziert und mit einer Zeitverzögerung die Umfangsgeschwindigkeit des Abnehmers reduziert wird, kann die Erhöhung oder Absenkung der Bandnummer bzw. die Massenzunahme oder Massenabnahme des Faserbandes zum Sollwert zum Beginn des Kannenwechsels reduziert werden.
- Dadurch, dass zum Ende des Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze erhöht und mit einer Zeitverzögerung die Umfangsgeschwindigkeit des Abnehmers erhöht wird, kann die Absenkung oder Erhöhung der Bandnummer bzw. die Massenabnahme oder Massenzunahme des Faserbandes zum Sollwert zum Ende des Kannenwechsels reduziert werden.
- Vorzugsweise kann die Änderung der Umfangsgeschwindigkeit der Speisewalze und des Abnehmers mit der gleichen oder unterschiedlichen Beschleunigung bzw. Verzögerung erfolgen. Bei geringer Trommelbelegung reduziert sich die Regelstrecke zwischen den Sensoren am Speisetisch und der Bandabnahme, so dass mit der gleichen Verzögerung bzw. Beschleunigung die Umfangsgeschwindigkeit der Speisewalze und des Abnehmers verändert wird. Bei hoher Trommelbelegung liegt eine große Regelstrecke vor, so dass in der Zeit der reduzierten Faserzufuhr während des Kannenwechsels die Fasern aus der Trommelbelegung weiter an den Abnehmer übergeben werden. Hier kann es sinnvoll sein, zum Ende des Kannenwechsels den Abnehmer mit einer höheren Beschleunigung auf die Nenndrehzahl und damit den Sollwert der Umfangsgeschwindigkeit zu fahren.
- Vorzugsweise kann die Zeitverzögerung zum Start des Kannenwechsel gleich oder ungleich der Zeitverzögerung zum Ende des Kannenwechsels sein. Auch hier ist bei der Regelstrecke zwischen den Sensoren am Speisetisch und der Bandabnahme die Größe der Trommelbelegung zu beachten. Bei einer hohen Trommelbelegung kann die Zeitverzögerung zum Start des Kannenwechsels und die Zeitverzögerung zum Ende des Kannenwechsels unterschiedlich sein. Bei einer geringen Trommelbelegung ist die Regelstrecke kürzer und die Abstimmung zwischen der Geschwindigkeitsänderung von Speisewalze und Abnehmer muss präziser erfolgen, da weniger Fasermasse in der Karde zum Ausgleich von Schwankungen vorhanden ist.
- In einer bevorzugten Ausführungsform ist die Steuerung ausgebildet, aus mehreren Mittelwerten (mindestens zwei Mittelwerten) ein Minimum zu interpolieren, das die optimale Zeitverzögerung zwischen der Geschwindigkeitsänderung der Speisewalze und des Abnehmers bildet. Mit der optimalen Zeitverzögerung lässt sich die Massenänderung des Faserbandes (Bandnummer) vom Sollwert während des Kannenwechsels auf ein Minimum reduzieren. Hierzu sind für die Steuerung bereits zwei Mittelwerte ausreichend, um mit der Optimierung der Zeitverzögerung zu beginnen. Bei mindestens drei Mittelwerten ist die Steuerung ausgebildet, durch die Mittelwerte eine Kurve zu interpolieren, deren Minimum die optimale Zeitverzögerung darstellen kann.
- Vorzugsweise wird zu Beginn des ersten Kannenwechsels die Zeitverzögerung durch mindestens einen in der Steuerung ablegbaren Wert vorgegeben. Dieser Wert kann empirisch vorgegeben werden und von der Kardenbauart, der verwendeten Garnitur, der Faserqualität und den Produktionsbedingungen abhängen. Von diesen Faktoren hängen unter anderem auch die Trommelbelegung und damit ein Teil der Regelstrecke ab.
- In einer bevorzugten Ausführungsform ist die Steuerung der Karde ausgebildet, alle Antriebe der Karde einzeln anzusteuern und zumindest die ermittelte Fasermasse am Sensor der Speisemulde mit der ermittelten Masse des Faserbandes am Sensor zu verarbeiten und die zugehörigen Antriebe zu regeln. Vorzugsweise kann in der Steuerung hinterlegt sein, dass die Optimierung der Zeitverzögerung zwischen der Geschwindigkeitsänderung der Speisewalze und dem Abnehmer erst bei einer Geschwindigkeitsdifferenz der Walzen von beispielsweise mindestens 80m/min und/oder erst bei einem Verhältnis der Liefergeschwindigkeit des Bandes beim Kannenwechsel zur normalen Liefergeschwindigkeit von beispielsweise mindestens 80% startet. Die Grenzwerte selbst, ab denen das Verfahren angewendet werden soll, können je nach Kardenbauart, der verwendeten Garnitur, der Faserqualität und den Produktionsbedingungen variieren und sollen verhindern, dass die Qualität des Faserbandes überregelt wird, da beispielsweise auch die Kardierspaltregelung oder andere Faktoren die Bandnummer bzw. die Massenänderung des Faserbandes beim Kannenwechsel beeinflussen.
- Die erfindungsgemäße Karde weist zumindest eine Speisewalze und einem Abnehmer auf, die jeweils separate steuerbare Antriebe aufweisen, mit einem Sensor, der ausgebildet ist, die Masse der in die Karde einlaufenden Fasern oder Watte zu ermitteln, mit einem Sensor, der ausgebildet ist, die Masse des erzeugten Faserbandes bzw. die Massenänderung des erzeugten Faserbandes zu bestimmen, mit einer Steuerung, die ausgebildet ist, das Verfahren zum Betrieb der Karde nach einem der vorhergehenden Ansprüche auszuführen.
- Weitere, die Erfindung verbessernde Maßnahmen werden nachstehend gemeinsam mit der Beschreibung eines bevorzugten Ausführungsbeispiels der Erfindung anhand der Figuren näher dargestellt.
- Es zeigen:
- Fig. 1
- eine schematische Seitenansicht einer Karde mit der erfindungsgemäßen Vorrichtung;
- Fig. 2
- eine schematische Darstellung der Karde mit den erfindungsrelevanten Antrieben und Sensoren;
- Fig. 3
- ein Diagramm zur Zeitverzögerung beim Kannenwechsel mit den zugehörigen Geschwindigkeiten der Speisewalze und des Abnehmers;
- Fig. 4
- ein Diagramm zur Massenänderung des Faserbandes während des Kannenwechsels;
- Fig. 5
- ein schematisches Messdiagramm zur absoluten Massenänderung während des Kannenwechsels;
- Fig. 6
- ein Diagramm zur Darstellung des ermittelten Mittelwertes mit der zugehörigen Zeitverzögerung zwischen Speisewalze und Abnehmer.
- Nachstehend sind unter Bezugnahme auf die
Fig. 1 bis 6 bevorzugte Ausführungsformen einer erfindungsgemäßen Vorrichtung und des Verfahrens erläutert, die zur Verwendung an einer Karde für Baumwolle, Chemiefasern oder dergleichen vorgesehen ist. Gleiche Merkmale in der Zeichnung sind jeweils mit gleichen Bezugszeichen versehen. An dieser Stelle versteht sich, dass die Zeichnung lediglich vereinfacht und insbesondere ohne Maßstab dargestellt ist. -
Fig. 1 zeigt eine Karde 100 nach dem Stand der Technik, bei der Faserflocken über einen Schacht zu einer Speisewalze 1, einem Speisetisch 2, über einen oder mehrere Vorreißer 3a, 3b, 3c, zu der Trommel 4 oder dem Tambour geleitet werden. Auf der Trommel 4 werden die Fasern der Faserflocken mittels feststehender Kardierelemente 20, Absaughauben und Ausscheidemesser und mittels an einem Wanderdeckelsystem 17 angeordneter umlaufender Kardierelemente 14 parallelisiert und gereinigt. Der entstehende Faserflor wird nachfolgend über einen Abnehmer 5, eine Abstreifwalze 6 und mehrere Quetschwalzen 7, 8, zu einem Vliesleitelement 9 gefördert, der den Faserflor mit einem Trichter 10 zu einem Faserband umformt, das über Abzugswalzen 11, 12 an eine nachfolgende Verarbeitungsmaschine oder eine Kanne 15 übergibt. Die Einstellung der Kardierelemente 14 zur Trommel 4 (Kardierspalt) erfolgt über nicht dargestellte Gleitleisten, die keilförmig gegeneinander ausgerichtete Elemente aufweisen. - In
Figur 2 werden nur die für die Erfindung wesentlichen Antriebe und Sensoren dargestellt, die nur einen Teil aller vorhandenen Antriebe und Sensoren ausmachen. Die Speisewalze 1 wird durch den Antrieb M1 angetrieben. Im Bereich der Speisewalze 1 an der nicht näher bezeichneten Speisemulde ist der Sensor S1 angeordnet, mit dem die Menge bzw. Masse der einlaufenden Wattenvorlage erfasst wird. Der Sensor S1 kann beispielsweise als kapazitiver oder induktiver Sensor ausgebildet sein, der die Auslenkung eines Fühlers erfasst und damit indirekt den Massendurchfluss der Wattenvorlage bestimmt. Die Speisewalze 1 wird durch den Antrieb M1 mit einer Drehzahl von bis zu 40 U/min angetrieben. Der Antrieb M4 treibt die Trommel 4 an, die während der Beschleunigungs- oder Verzögerungsphase des Kannenwechsels mit konstanter Drehzahl von beispielsweise 1500 U/min angetrieben wird. Der Abnehmer 5 wird durch den Antrieb M5 mit beispielsweise 300 U/min angetrieben. Nach dem Abnehmer 5 wird der Faserflor mittels nicht dargestelltem Querband und Flortrichter 10 zu einem Faserband umgeformt, wobei am oder nach dem Flortrichter 10 ein weiterer Sensor S2 angeordnet ist, mit dem die Masse des Faserbandes direkt, indirekt, oder die Abweichung von einem Sollwert bestimmbar ist. Der Sensor S2 kann ebenfalls als kapazitiver oder induktiver Sensor ausgebildet sein, der mittels Auslenkung eines Fühlers oder zwischen zwei aufeinander abgestimmten Scheiben den Massendurchfluss oder die Änderung des Massendurchflusses des Faserbandes bestimmt. Alle dargestellten Antriebe M1, M4, M5 können als Servomotoren oder frequenzgesteuerte Antriebe ausgebildet sein, die über die Steuerung 20 angesteuert und geregelt werden. Die Daten der Sensoren S1, S2 laufen ebenfalls in die Steuerung 20 ein, die dort nachfolgend ausgewertet werden. Über den ermittelten Massendurchfluss des Sensors S2 berechnet die Steuerung 20 die Kannenfüllzeit und den Zeitpunkt tk des Kannenwechsels. Mit einer Vorlaufzeit vor dem Kannenwechsel wird die Drehzahl der Speisewalze 1 heruntergefahren, der mit einer zeitlichen Verzögerung Δts die Drehzahlreduzierung bzw. Reduzierung der Umfangsgeschwindigkeit des Abnehmers 5 folgt. - Die Regelstrecke in diesem System wird durch die Laufzeit der Fasern in der Karde 100 bestimmt, also von einer Änderung der Drehzahl der Speisewalze 1 bis zur Erfassung der geänderten Fasermasse am Sensor S2. Da aufgrund der Trommelbelegung die Fasern mehrfach um die Trommel 4 transportiert werden können, bevor sie auf den Abnehmer 5 übergeben werden, kann die Regelstrecke größer sein als der direkte Transportweg über den jeweiligen Trommelumfang.
- Mit jedem Kannenwechsel wird die Liefergeschwindigkeit des Abnehmers 5 reduziert. Da die Trommel 4 mit einer konstanten Drehzahl weiterläuft, erhöht sich die Masse des Faserbandes an der Kannenablage, was zu unerwünschten Dickstellen führt. Ist der Kannenwechsel erfolgt, erhöht sich die Drehzahl des Abnehmers 5, wodurch die abgelieferte Fasermasse pro Zeiteinheit sinkt, da die Trommel 4 mit konstanter Drehzahl weiterläuft. Hierzu sieht die Steuerung 20 vor, vor dem Kannenwechsel die Speisewalze 1 in der Drehzahl bzw. Umfangsgeschwindigkeit zu reduzieren, um eine geringere Fasermasse in die Karde zu fördern. Zeitgleich mit dem Kannenwechsel und der Reduzierung der Abliefergeschwindigkeit des Faserbandes wird die Drehzahl des Abnehmers 5 reduziert, was erst einmal zu einer Erhöhung der Masse im Faserband führt. Die zeitliche Verzögerung zwischen der Absenkung der Drehzahl der Speisewalze 1 und der Absenkung der Drehzahl des Abnehmers 5 wird bestimmt, indem zu diesem Zeitpunkt die Bandmasse ermittelt wird. Aus diesem Signal der Bandmasse während des Kannenwechsels wird die Standardabweichung Ss2 zum Sollwert der Bandmasse bestimmt. Aus dieser Standardabweichung Ss2 wird der Mittelwert Ms2 gebildet. Ausgehend von einem Startwert der Zeitverzögerung Δts mit beispielsweise 0,7 s wird dieser Vorgang bei jedem Kannenwechsel solange mit einem reduzierten oder erhöhten Wert der Zeitverzögerung Δts wiederholt, bis zu jedem Kannenwechsel ein neuer Mittelwert Ms2 bestimmt wird. Aus den Mittelwerten Ms2 kann eine Kurve interpoliert werden, aus deren Minimum die optimale Zeit zur Bestimmung der Zeitverzögerung Δts zwischen dem Start der Reduzierung der Drehzahl der Speisewalze 1 und dem Start der Reduzierung der Drehzahl des Abnehmers 5 bestimmt wird. Es reichen zwei Mittelwerte Ms2 aus, damit die Steuerung die Zeitverzögerung Δts erhöht oder absenkt. Als optimale Zeitverzögerung wird der Wert angenommen, bei dem die Bandmasse die geringste Abweichung vom Sollwert aufweist. Die Standardabweichung Ss2 und der daraus zu bestimmende Mittelwert Ms2 kann für jede Faserqualität unterschiedlich sein. Die Erfindung hat damit den Vorteil, dass außer einem ersten Startwert keine empirischen Daten erfasst werden müssen. Der erste Startwert für die Zeitverzögerung zum Start des Kannenwechsels Δts kann beispielsweise 0,7 Sekunden betragen und hängt zum einen von der Regelstrecke und der Trommelbelegung ab. Je nach Kardenbauart und zu verarbeitender Faserqualität kann der Startwert für die Zeitverzögerung aber auch nur 0,4 Sekunden betragen. Die Karde 100 optimiert die Zeitverzögerung zwischen der Drehzahlreduzierung von Speisewalze 1 und Abnehmer 5 automatisch, so dass der Kunde mit verschiedenen Faserqualitäten und unterschiedlichen Betriebsbedingungen (Produktionsmenge, Umgebungstemperatur, Feuchtigkeit der Fasern) die Karde 100 betreiben kann. Beispielsweise kann sich die Zeitverzögerung zum Start des Kannenwechsels Δts auf 0,55 Sekunden reduzieren, wodurch sich die Massendefekte im Faserband auf ein Minimum reduzieren.
-
Figur 3 zeigt ein Diagramm, bei dem auf der Abszisse die Zeit t in Sekunden abgetragen ist. Auf der Ordinate ist die Geschwindigkeit v in m/min eingetragen, der eine zugehörige Drehzahl n in u/min von Speisewalze 1 und Abnehmer 5 zugeordnet wird. Die Kurve mit der durchgehenden Linie zeigt den Geschwindigkeitsverlauf der Speisewalze 1, die mit einem Vorlauf vor dem Zeitpunkt tk des Kannenwechsels in der Geschwindigkeit bzw. der Drehzahl heruntergefahren wird. Der Zeitpunkt tk ist der Start des Kannenwechsels und damit gleichzeitig der Zeitpunkt der Geschwindigkeitsreduzierung der Speisewalze 1. Wenn die Restmenge in Metern des Faserbandes, die noch in die aktuelle Kanne gefüllt werden soll, einen Grenzwert unterschreitet, wird der Kannenwechsel eingeleitet. Dazu wird die Geschwindigkeit bzw. Drehzahl der Speisewalze 1 reduziert. Mit der Zeitdifferenz Δts zur Reduzierung der Geschwindigkeit der Speisewalze 1 wird die Geschwindigkeit des Abnehmers 5 (gestrichelte Linie) reduziert. Haben beide Walzen 1, 5 ihre Kannenwechselgeschwindigkeit bzw. zugehörige Drehzahl erreicht, wird nach Synchronisation mit dem Ablageteller der eigentliche Kannenwechsel vollzogen. Vor dem Ende des Kannenwechsel wird mit einem zeitlichen Vorlauf die Drehzahl bzw. Umfangsgeschwindigkeit der Speisewalze 1 wieder hochgefahren, dem mit einer Zeitverzögerung von Δte die Drehzahl bzw. Umfangsgeschwindigkeit des Abnehmers 5 folgt. In dieser Darstellung sind die Drehzahl n und die Geschwindigkeit v auf der Ordinate von Speisewalze 1 und Abnehmer 5 proportional zueinander. Aufgrund des Verzuges innerhalb der Karde 100 an den Übergangsstellen zwischen den Walzen und der feinen Auflösung der Fasern zu einem Faserflor wird der Abnehmer 5 mit einer höheren Umfangsgeschwindigkeit betrieben, als die Speisewalze 1. Dabei wird die gleiche Beschleunigung bzw. Verzögerung der Umfangsgeschwindigkeit von Speisewalze 1 und Abnehmer 5 vorausgesetzt. -
Figur 4 zeigt auf der Abszisse ebenfalls die Zeit t und auf der Ordinate die Massenänderung Δm des Faserbandes vom Sollwert, der mit 0 eingetragen ist. Entsprechend der Geschwindigkeitsreduzierung des Abnehmers 5 mit dem Kannenwechsel zum Zeitpunkt tk erhöht sich die Masse des Faserbandes und senkt sich wieder ab, bis diese zum Sollwert ausreguliert ist. Mit dem Hochfahren der Geschwindigkeit des Abnehmers 5 sinkt die Masse des Faserbandes erst einmal unter den Sollwert, bis diese wieder ausreguliert ist. DieFigur 4 zeigt den Bandverlauf für eine zu geringe oder keine Zeitverzögerung Δts, Δte zwischen der Geschwindigkeitsdifferenz von Speisewalze 1 und Abnehmer. Wird die Zeitverzögerung Δts, Δte zu groß, ändert sich das Signalverhalten und es wird erst eine Dünnstelle und dann eine Dickstelle im Faserband erzeugt. Die Pfeile an den Messkurven zeigen die Richtung der Optimierung der zeitlichen Verzögerung Δts, Δte zwischen der Geschwindigkeitsreduzierung der Speisewalze 1 und der Geschwindigkeitsreduzierung des Abnehmers 5 an. Mit jedem Kannenwechsel können die inFigur 4 dargestellten Abweichungen vom Sollwert geringer werden. -
Figur 5 zeigt auf der Abszisse wieder die Zeit t an, und auf der linken Ordinate die Geschwindigkeit v in m/min der Speisewalze 1 und des Abnehmers 5. Proportional zur Geschwindigkeit der Walzen verhalten sich deren Drehzahlen n in u/min. Die Kurve der Speisewalze 1 ist wieder als durchgehende Linie dargestellt, und die Kurve des Abnehmers 5 als gestrichelte Linie. Auf der rechten Ordinate ist die absolute Masse ms2 des Faserbandes am Sensor S2 des Bandabzuges in ktex angegeben. Die Massenerhöhung des Faserbandes ist auf dem Diagramm mit der Absenkung der Abnehmergeschwindigkeit fast nicht erkennbar. Aus der in diesem Diagramm erkennbaren schwankenden Bandmasse ms2 berechnet die Steuerung 20 die Standardabweichung Ss2 der Bandmasse und bildet daraus einen Mittelwert Ms2. Mit jedem Kannenwechsel wird eine neue Standardabweichung Ss2 mit einem neuen Mittelwert Ms2 bestimmt, wobei die Steuerung die Mittelwerte Ms2 abspeichert und anhand der abgespeicherten Mittelwerte Ms2 aus drei Mittelwerten Ms2 eine Kurve interpoliert, deren Minimum für diese Betriebsbedingungen (Produktivität der Karde, Faserqualität) die optimale Zeitverzögerung zum Start und zum Ende des Kannenwechsels in der Geschwindigkeitsreduzierung von Speisewalze 1 und Abnehmer 5 darstellt. Bereits zwei Mittelwerte Ms2 sind ausreichend, damit die Steuerung die Richtung der Zeitverzögerung zwischen der Geschwindigkeitsreduzierung der Speisewalze 1 und dem Abnehmer 5 erkennt. Da dies ein laufender Prozess ist, erfolgt beim zweiten Kannenwechsel bereits eine Optimierung der Zeitverzögerung Δts und Δte, da die Steuerung aus zwei abgespeicherten Mittelwerten Ms2 bereits eine erste Optimierung zu einer möglichst geringen Abweichung der Bandmasse vom Sollwert ableiten kann. Vorteilhafterweise kann die Zeitverzögerung Δts und Δte beim ersten Kannenwechsel unterschiedlich sein, so dass die Steuerung aus der Massenabweichung des Faserbandes vom Sollwert die Zeitverzögerung optimieren kann. Beim ersten Kannenwechsel können demnach zwei Mittelwerte Ms2 aus der Zeitverzögerung Δts und Δte zum Beginn und zum Ende des Kannenwechsels gebildet werden, so dass bereits der zweite Kannenwechsel mit einer optimierten Zeitverzögerung und einer verbesserten Abweichung der Bandmasse vom Sollwert erfolgt. - In dem Ausführungsbeispiel der
Figur 6 wird auf der Abszisse die Zeitverzögerung Δt angezeigt, über die mehrere Kannenwechsel erfolgt sind. Auf der Ordinate sind die Mittelwerte Ms2 der Standardabweichungen Ss2 in Prozent eingetragen. Im Diagramm sind für jeden Kannenwechsel ein neuer Mittelwert Ms2-1 bis Ms2-n eingetragen bei einer zugehörigen Zeitverzögerung Δts/Δte. Durch eine Interpolation der Kurve ergibt sich ein Minimalwert bei etwa kurz vor dem sechsten Mittelwert Ms2-6, dessen zugehörige Zeitverzögerung als Δts und Δte von beispielsweise 0,58 s für die nächsten Kannenwechsel verwendet werden. Bei einer zu großen Streuung der Mittelwerte oder bei der Verarbeitung einer neuen Faserpartie erfolgt eine komplett neue Messung ohne Berücksichtigung von gespeicherten Werten. Wie zum Ausführungsbeispiel derFigur 5 ausgeführt wird, können mit jedem Kannenwechsel auch zwei Mittelwerte Ms2 für den Beginn des Kannenwechsels aus der Zeitverzögerung Δts und dem Ende des Kannenwechsels aus der Zeitverzögerung Δte mit den zugehörigen Abweichungen vom Sollwert gebildet werden, so dass bereits der zweite Kannenwechsel mit einer optimierten Zeitverzögerung erfolgt. - In der Steuerung 20 der Karde 100 können weitere Randbedingungen hinterlegt werden, nämlich dass die Optimierung der Zeitverzögerung Δts und Δte beispielsweise erst bei einer Geschwindigkeitsdifferenz der Walzen von mindestens 80m/min und/oder erst bei einem Verhältnis der Liefergeschwindigkeit des Bandes beim Kannenwechsel zur normalen Liefergeschwindigkeit von mindestens 80% eingreifen soll.
-
- 100
- Karde
- 1
- Speisewalze
- 2
- Speisetisch
- 3a, 3b, 3c
- Vorreißer-Walze
- 4
- Trommel
- 5
- Abnehmer-Walze
- 6
- Abstreifwalze
- 7, 8
- Quetschwalze
- 9
- Vliesleitelement
- 10
- Flortrichter
- 11, 12
- Abzugswalzen
- 14
- Kardierelement
- 15
- Kanne
- 17
- Wanderdeckel
- 20
- Steuerung
- M1
- Antrieb Speisewalze
- M4
- Antrieb Trommel
- M5
- Antrieb Abnehmer
- S1
- Sensor Speisemulde
- S2
- Sensor Bandabzug
- v
- Geschwindigkeit der Walzen
- u
- Drehzahl der Walzen
- t
- Zeit
- tk
- Zeitpunkt des Kannenwechsels
- Δts
- Zeitverzögerung zum Start des Kannenwechsels
- Δte
- Zeitverzögerung zum Ende des Kannenwechsels
- Ms2
- Mittelwert am Sensor Bandabzug
- Δm
- Massenänderung des Faserbandes
- ms2
- Bandmasse am Sensor Bandabzug
- Ss2
- Standardabweichung am Sensor Bandabzug
Claims (10)
- Verfahren zum Steuern einer Karde (100) mit zumindest einer Speisewalze (1) und einem Abnehmer (5), die jeweils separate steuerbare Antriebe aufweisen, wobei die Karde (100) ausgebildet ist, aus Faserflocken oder einer Wattenvorlage ein Faserband herzustellen, das in Kannen (15) ablegbar ist, wobei zum Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze (1) geändert und mit einer Zeitverzögerung (Δts; Δte) nachfolgend die Umfangsgeschwindigkeit des Abnehmers (5) geändert wird, mit einem Sensor (S2), der ausgebildet ist, die Masse des erzeugten Faserbandes bzw. die Massenänderung des erzeugten Faserbandes zu bestimmen, wobei bei jedem Kannenwechsel eine Steuerung (20) der Karde aus dem Signal des Sensors (S2) die Standardabweichung (Ss2) der Massenänderung (Δm) des Faserbandes ermittelt und dieser einen Mittelwert (Ms2) zuordnet, wobei die Steuerung (20) ausgebildet ist, mittels mindestens zwei Mittelwerten (MS2) die Zeitverzögerung (Δts; Δte) zu optimieren.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass vor dem Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze (1) reduziert und mit einer Zeitverzögerung (Δts) die Umfangsgeschwindigkeit des Abnehmers (5) reduziert wird.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass zum Ende des Kannenwechsel die Umfangsgeschwindigkeit der Speisewalze (1) erhöht und mit einer Zeitverzögerung (Δte) die Umfangsgeschwindigkeit des Abnehmers (5) erhöht wird.
- Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Änderung der Umfangsgeschwindigkeit der Speisewalze (1) und des Abnehmers (5) mit der gleichen oder unterschiedlichen Beschleunigung bzw. Verzögerung erfolgt.
- Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Zeitverzögerung (Δts) zum Start des Kannenwechsel gleich oder ungleich der Zeitverzögerung (Δte) zum Ende des Kannenwechsels ist.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass die Steuerung ausgebildet ist, aus mindestens zwei Mittelwerten (Ms2) ein Minimum zu bestimmen, aus der die optimale Zeitverzögerung (Δts; Δte) gebildet wird.
- Verfahren nach Anspruch 1, dass zu Beginn des ersten Kannenwechsels die Zeitverzögerung (Δts; Δte) durch mindestens einen in der Steuerung ablegbaren Wert vorgegeben wird.
- Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerung (20) ausgebildet ist, alle Antriebe der Karde anzusteuern und zumindest die ermittelte Fasermasse am Sensor (S1) der Speisemulde (1) mit der ermittelten Masse des Faserbandes am Sensor (S2) zu verarbeiten und die zugehörigen Antriebe (M1, M5) zu regeln.
- Verfahren nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Optimierung der Zeitverzögerung (Δts, Δte) erst bei einer vorgegebenen Geschwindigkeitsdifferenz der Walzen (1, 5) und/oder erst bei einem vorbestimmten Verhältnis der Liefergeschwindigkeit des Bandes beim Kannenwechsel zur normalen Liefergeschwindigkeit startet.
- Karde (100) mit zumindest einer Speisewalze (1) und einem Abnehmer (5), die jeweils separate steuerbare Antriebe (M1, M5) aufweisen, mit einem Sensor (S1), der ausgebildet ist, die Masse der in die Karde (100) einlaufenden Fasern oder Watte zu ermitteln, mit einem Sensor (S2), der ausgebildet ist, die Masse des erzeugten Faserbandes bzw. die Massenänderung des erzeugten Faserbandes zu bestimmen, mit einer Steuerung (20), die ausgebildet ist, das Verfahren zum Betrieb der Karde nach einem der vorhergehenden Ansprüche auszuführen.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102020104475.5A DE102020104475A1 (de) | 2020-02-20 | 2020-02-20 | Verfahren zum Erzeugen eines Faserbandes und Karde |
| PCT/EP2021/052091 WO2021165017A1 (de) | 2020-02-20 | 2021-01-29 | Verfahren zum erzeugen eines faserbandes und karde |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4107319A1 EP4107319A1 (de) | 2022-12-28 |
| EP4107319B1 true EP4107319B1 (de) | 2024-08-07 |
Family
ID=74494913
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21702654.1A Active EP4107319B1 (de) | 2020-02-20 | 2021-01-29 | Verfahren zum erzeugen eines faserbandes und karde |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP4107319B1 (de) |
| CN (1) | CN115151688B (de) |
| DE (1) | DE102020104475A1 (de) |
| WO (1) | WO2021165017A1 (de) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116005304B (zh) * | 2022-08-05 | 2024-04-19 | 南通双弘纺织有限公司 | 一种纤维高效成条装置 |
| CN115573059B (zh) * | 2022-09-16 | 2025-03-28 | 青岛宏大纺织机械有限责任公司 | 一种梳棉机生产变速过程中生条重量的控制方法及系统 |
| CH720835A1 (de) | 2023-06-06 | 2024-12-13 | Rieter Ag Maschf | Verfahren und Vorrichtung zur Produktionssteuerung von Karden |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2543839B1 (de) * | 1975-10-01 | 1976-11-25 | Graf & Co Ag | Vorrichtung zum erzeugen eines gleichmaessigen textilen faserbandes |
| DE2704241C3 (de) * | 1977-02-02 | 1980-09-04 | Truetzschler Gmbh & Co Kg, 4050 Moenchengladbach | Vorrichtung zum Erzeugen eines gleichmäßigen, kontinuierlichen Faserbandes |
| CH627498A5 (de) * | 1978-04-26 | 1982-01-15 | Zellweger Uster Ag | Verfahren und vorrichtung zur ausregulierung von bandgewichtsschwankungen an karden, krempeln und strecken. |
| CH640890A5 (de) * | 1980-01-17 | 1984-01-31 | Zellweger Uster Ag | Verfahren und vorrichtung zur regulierung von bandgewichtsschwankungen an karden und krempeln. |
| DE3608513C2 (de) * | 1986-03-14 | 1998-02-12 | Truetzschler Gmbh & Co Kg | Vorrichtung bei einer Karde, Krempel o. dgl. zur Vergleichmäßigung des Faserbandes oder -vlieses |
| WO1997027351A1 (de) * | 1996-01-24 | 1997-07-31 | Zellweger Luwa Ag | Vorrichtung zur überwachung von verarbeitungseinheiten für die vorbereitung von fasermaterial für die spinnerei |
| US5915509A (en) | 1996-04-05 | 1999-06-29 | Maschinenfabrik Rieter Ag | Method and device for regulating the sliver in a card |
| DE10214649A1 (de) * | 2002-04-02 | 2003-10-16 | Rieter Ingolstadt Spinnerei | Vorrichtung zum Optimieren der Reguliereinstellungen einer Spinnereimaschine sowie entsprechendes Verfahren |
| DE102004004433A1 (de) * | 2004-01-28 | 2005-08-18 | Trützschler GmbH & Co KG | Vorrichtung an einer Spinnereimaschine, insbesondere Karde, Reiniger o. dgl., zum Aufziehen einer Garnitur auf eine Walze |
| CN100428094C (zh) * | 2006-09-14 | 2008-10-22 | 上海交通大学 | 自调匀整开环控制器延时整定的方法 |
-
2020
- 2020-02-20 DE DE102020104475.5A patent/DE102020104475A1/de active Pending
-
2021
- 2021-01-29 CN CN202180014766.3A patent/CN115151688B/zh active Active
- 2021-01-29 EP EP21702654.1A patent/EP4107319B1/de active Active
- 2021-01-29 WO PCT/EP2021/052091 patent/WO2021165017A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| DE102020104475A1 (de) | 2021-08-26 |
| EP4107319A1 (de) | 2022-12-28 |
| CN115151688A (zh) | 2022-10-04 |
| WO2021165017A1 (de) | 2021-08-26 |
| CN115151688B (zh) | 2023-05-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE68926199T2 (de) | Streckvorrichtung mit selbsttätigem Ausgleich | |
| EP0799916B1 (de) | Kämmaschine mit einem Regulierstreckwerk | |
| EP3230501B1 (de) | Verfahren und vorrichtung zum beschicken einer anlage mit fasern | |
| WO2021165017A1 (de) | Verfahren zum erzeugen eines faserbandes und karde | |
| DE2220834C3 (de) | Arbeitsverfahren und Vorrichtung zur Steuerung des Füllungsgrades eines Bandspeichers bei Karden oder Krempeln | |
| WO1993012278A1 (de) | Kämmaschine | |
| EP1009870B2 (de) | Reguliertes streckwerk | |
| EP0477589A1 (de) | Verfahren zur Korrektur eines ermittelten Messsignals zur Masse eines Faserbandes an einem Regulierstreckwerk für Faserbänder mit einem Auslaufmessorgan | |
| EP1167590A2 (de) | Faserlängenmessung | |
| CH699640B1 (de) | Verfahren zur Steuerung des Verzugs eines Streckwerks einer Textilmaschine sowie Textilmaschine. | |
| EP0347715B1 (de) | Verfahren und Vorrichtung zur Herstellung eines gleichmässigen Faserbandes | |
| CH697951B1 (de) | Vorrichtung an einer Spinnereivorbereitungsmaschine, z. B. Flockenspeiser zum Fördern von Fasermaterial. | |
| DE3244619C2 (de) | Vorrichtung zur Regelung einer aus mehreren Teilbereichen bestehenden Spinnereivorbereitungsanlage | |
| DE4332329A1 (de) | Vorrichtung an einer Karde für Textilfasern, z. B. Baumwolle, Chemiefasern u. dgl., zur Produktionssteuerung | |
| CH693212A5 (de) | Vorrichtung zum Zuführen von Faserbändern an Streckwerken von Spinnereimaschinen. | |
| CH695316A5 (de) | Vorrichtung zum Zuführen von Faserbändern an einer Spinnereimaschine. | |
| EP3794169B1 (de) | Verfahren zur ermittlung der trommelbelegung an einer karde sowie karde mit einer zugehörigen steuerung | |
| CH697614B1 (de) | Vorrichtung an einer Spinnereimaschine, insbesondere Karde, Krempel oder Reiniger, zum Aufziehen einer Garnitur auf eine Walze. | |
| DE2220748B2 (de) | Verfahren und vorrichtung zur vergleichmaessigung des querschnitts oder des gewichtes pro laengeneinheit eines mittels karde oder krempel produzierten faserbandes | |
| EP0954625A1 (de) | Karde mit streckwerk am auslauf | |
| CH697944B1 (de) | Verfahren zum Betreiben einer Spinnereivorbereitungsmaschine mit einer Steuerungseinrichtung. | |
| EP0701012B1 (de) | Verfahren und Vorrichtung zum Steuern der Antriebe einer Kardiermaschine oder eines Krempels | |
| WO2007016798A1 (de) | Verfahren zum ablegen eines faserbandes, steuervorrichtung und textilmaschinenkombination | |
| DE69917977T2 (de) | Vorrichtung zum Verstrecken einer textilen Kardenlunte | |
| EP0754788B1 (de) | Verfahren und Vorrichtung zur Vermeidung von Masseschwankungen in Fasermaterial |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20220920 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230622 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240318 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021004681 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241209 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241108 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241207 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241107 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241107 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241209 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241107 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241207 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241108 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250417 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502021004681 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250508 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250129 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250131 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250131 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250129 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260201 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260121 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250129 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260126 Year of fee payment: 6 |
|
| PGRI | Patent reinstated in contracting state [announced from national office to epo] |
Ref country code: IT Effective date: 20250603 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20260201 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240807 |