EP4163732B1 - Mécanisme horloger d'embrayage - Google Patents
Mécanisme horloger d'embrayage Download PDFInfo
- Publication number
- EP4163732B1 EP4163732B1 EP22199695.2A EP22199695A EP4163732B1 EP 4163732 B1 EP4163732 B1 EP 4163732B1 EP 22199695 A EP22199695 A EP 22199695A EP 4163732 B1 EP4163732 B1 EP 4163732B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- clutch
- wheel
- shaft
- rigid
- clutch disc
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- G—PHYSICS
- G04—HOROLOGY
- G04F—TIME-INTERVAL MEASURING
- G04F7/00—Apparatus for measuring unknown time intervals by non-electric means
- G04F7/04—Apparatus for measuring unknown time intervals by non-electric means using a mechanical oscillator
- G04F7/08—Watches or clocks with stop devices, e.g. chronograph
- G04F7/0823—Watches or clocks with stop devices, e.g. chronograph with couplings between the chronograph mechanism and the base movement
-
- G—PHYSICS
- G04—HOROLOGY
- G04B—MECHANICALLY-DRIVEN CLOCKS OR WATCHES; MECHANICAL PARTS OF CLOCKS OR WATCHES IN GENERAL; TIME PIECES USING THE POSITION OF THE SUN, MOON OR STARS
- G04B11/00—Click devices; Stop clicks; Clutches
- G04B11/001—Clutch mechanism between two rotating members with transfer of movement in both directions, possibly with limitation on the transfer of power
- G04B11/003—Clutch mechanism between two rotating members with transfer of movement in both directions, possibly with limitation on the transfer of power with friction member, e.g. with spring action
-
- G—PHYSICS
- G04—HOROLOGY
- G04F—TIME-INTERVAL MEASURING
- G04F7/00—Apparatus for measuring unknown time intervals by non-electric means
- G04F7/04—Apparatus for measuring unknown time intervals by non-electric means using a mechanical oscillator
- G04F7/08—Watches or clocks with stop devices, e.g. chronograph
- G04F7/0823—Watches or clocks with stop devices, e.g. chronograph with couplings between the chronograph mechanism and the base movement
- G04F7/0828—Watches or clocks with stop devices, e.g. chronograph with couplings between the chronograph mechanism and the base movement acting in the plane of the movement
Definitions
- the present invention relates to a clutch watch mechanism.
- the present invention also relates to a watch movement comprising such a mechanism, as well as a timepiece, for example a chronograph watch, in particular a wrist chronograph watch, comprising such a mechanism or such a movement.
- a chronograph watch in particular a wrist chronograph watch
- the mechanism according to the invention can be used to produce a clutch in a chronograph watch, it is not limited to such an application, but it can also be used for any other watchmaking application which requires a clutch: for example and in a non-limiting manner, it can be used in a striking watch mechanism.
- a chronograph watch is a timepiece that can measure time.
- a chronograph watch includes at least one indicator (such as a hand) that can be started and stopped by a pusher or other control element to measure time. It can then be returned to its starting point.
- Chronograph watches generally also include indicators for displaying the current time in addition to displaying the measured time.
- control devices can be, for example, cam or column wheel. Since they are known per se in the field of technology, they will not be described here.
- Clutch devices allow the chronograph drive train to be driven by the drive train for counting and displaying the current time.
- clutch devices allow the chronograph drive train to be started and stopped very quickly, and also to be locked while keeping the chronograph indicators stopped.
- Vertical clutch devices allow a so-called “vertical” clutch between the two drive trains, in particular between a wheel of one drive train and a wheel of the other drive train.
- Lateral or horizontal clutch devices allow two wheels to be coupled by bringing them into contact by their periphery, in particular by their teeth.
- the disadvantage of this type of clutch is that when driving the chronograph wheel it is possible to have a starting jump caused by a bad alignment of the teeth of the two wheels.
- the gap is all the smaller the more teeth there are.
- teeth with many teeth are difficult to manufacture and more subject to wear. In this type of device, there is no oscillating movement or tilting of the elements of these devices.
- oscillating pinion clutch devices which allow energy to be transmitted from one wheel of one drive train to a wheel of the other drive train using an oscillating pinion.
- This oscillating pinion has a first toothing which is in permanent contact with the wheel of the drive train which makes it possible to determine the current time.
- This oscillating pinion under the action of an actuating device such as a rocker, oscillates or rocks, so that its second toothing comes into contact with the wheel which makes it possible to measure a duration, thus also setting it in rotation.
- the clutch mechanism described is complex and comprises more than ten parts.
- the clutch disc is actuation indirectly and is done via pins.
- several contacts take place between the different components (drive plate ⁇ clutch elements ⁇ spring ⁇ disc ⁇ friction spring ⁇ ring ⁇ shaft), which results in a significant loss of energy.
- This clutch mechanism is complex, as it requires a clutch disc having elements arranged to pivot under the action of flexible blades and to accommodate pins that are perpendicular to the plane of the disc. Since these pins perform the clutch with the chronograph wheel, the friction surface between the chronograph wheel and each of these pins is small, which reduces the reliability of the clutch.
- the mechanism described includes several parts (clutch disc, several pins, etc.), which does not facilitate the assembly of the mechanism, in addition to complicating the mounting of the pins in the disc.
- An object of the present invention is to provide a clutch mechanism free from the limitations of known clutch mechanisms.
- Another object of the invention is to provide a clutch mechanism which comprises fewer components than known clutch mechanisms.
- Another object of the invention is to provide a clutch mechanism that is less bulky than known clutch mechanisms.
- Another object of the invention is to provide a clutch mechanism which is easier to mount than known clutch mechanisms.
- clutch disc (or second wheel) integral with the shaft indicates that the disc (or second wheel) and the shaft can be driven by each other in a common movement, without necessarily being fixed (e.g. directly fixed) to each other.
- a clutch disc frictionally connected to the shaft is also integral with the shaft.
- the clutch clock mechanism according to the invention is arranged to pass, under the action of the control device, from an engaged position to a disengaged position and vice versa.
- the first wheel drives the second wheel (the drive not necessarily being direct), and in the disengaged position the first wheel no longer drives the second wheel.
- the expression "flexible blade” means a blade or beam, arranged to deform elastically in the plane of the clutch disc, for example in a bending movement.
- the expression "rigid clutch elements” designates parts of the clutch disc which are not intended to be deformed during operation of the mechanism according to the invention, and whose rigidity is greater than that of the flexible blades.
- peripheral rigid clutch elements means rigid clutch elements which are at the periphery of the clutch disc and in particular which define its external diameter.
- clutch disc diameter refers to the largest dimension of the clutch disc.
- the first wheel Since the first wheel is arranged to be mounted freely rotatably on the shaft, its rotation in the disengaged position does not cause rotation of the shaft or of the second wheel. On the other hand, in the engaged position, the rotation of the first wheel allows rotation of the shaft, and therefore of the second wheel which is integral with the shaft, via the clutch disc.
- This solution has the advantage of comprising fewer components compared to known clutch mechanisms.
- the clutch is achieved by a single component, namely the clutch disc, without the need for pins or a plurality of components that come into contact with each other to achieve the clutch between the first wheel and the second wheel.
- the clutch mechanism according to the invention is less bulky than known clutch mechanisms and can be used, for example, in timepieces having a reduced thickness.
- the clutch mechanism is easier to assemble than known clutch mechanisms.
- the energy transmission is done horizontally (or radially) not by teeth, but by friction.
- This type of mechanism will subsequently be called a horizontal (or radial) friction clutch mechanism.
- peripheral rigid clutch elements The movement of the peripheral rigid clutch elements is a substantially translational movement because there is also a slight rotation of these elements around the central hub which is due to the deformation of the flexible blades. However, this rotation, of the order of magnitude of a few degrees, in particular less than 10°, is negligible compared to the radial translation of the peripheral rigid clutch elements.
- the first wheel comprises a housing arranged to receive the clutch disc at least partially in the direction of the shaft.
- each flexible blade in the engaged position, is substantially straight. This makes it possible to reduce the low rotation of the clutch disc due to the deformation of the flexible blades, when changing from the engaged position to the disengaged position and vice versa.
- the peripheral rigid clutch elements are arc-shaped and/or comprise a portion in the shape of an arc of a circle. In one embodiment, this arc of a circle has an angular opening in the range between 20° and 170°, for example in the range 30° to 120°. In one embodiment, the peripheral rigid clutch elements all have the same dimensions and/or the same shape. In another embodiment, they do not necessarily all have the same dimensions and/or the same shape.
- the clutch disc comprises a pair of parallel flexible blades connecting at least one element rigid clutch peripheral to the central hub. This further reduces the low rotation of the clutch disc due to the deformation of the flexible blades, when moving from the engaged to the disengaged position and vice versa. In other words, having two parallel blades makes it possible to get closer to translational guidance.
- the second wheel is a chronograph wheel and the central hub includes central flexible blades, these central flexible blades being arranged to allow adjustment of the torque value at which the shaft slips during a reset.
- the central hub is arranged to limit deformation of the central flexible blades.
- the clutch disc in the disengaged position and upon reset, has a smaller outer diameter than that of the engaged position, and the central hub has a larger diameter than that of the engaged position.
- the peripheral rigid clutch elements in the disengaged position and upon reset, move radially toward the center of the disc, while the central hub moves away from the shaft. This also allows the friction torque for the reset to be precisely adjusted, with the aim of obtaining a very small or even zero friction torque (no contact with the shaft if the central hub becomes completely detached from the shaft).
- the central hub comprises at least two central rigid elements defining the first diameter in the engaged position, and the second diameter in the disengaged position.
- the central rigid elements move towards each other in the engaged position, and move away in the disengaged position and when resetting the chronograph wheel.
- the rigid body when moving from the engaged position to the disengaged position, moves in translation in a first direction in a plane of the clamp, causing a translational movement of the jaws in a second direction in this plane, the second direction being substantially perpendicular to the first direction, the two jaws move closer together (in the disengaged position) and move apart respectively (in the engaged position) during their movement, which in particular makes it possible to clamp the clutch disc or not.
- the clamp includes a frame that does not move when transitioning from the engaged position to the disengaged position.
- this flexible blade deforms when moving from the engaged position to the disengaged position and vice versa, allowing translational movement of the jaws.
- the combination of the flexible blade with the rigid element makes it possible to limit or even cancel out any unwanted rotational movement of the jaws.
- this clamp can be combined with another clutch watch mechanism according to the invention, in particular with a clutch watch mechanism comprising a clutch disc different from that according to the invention and/or without a clutch disc.
- the present invention also relates to a watch movement comprising the clutch watch mechanism according to the invention.
- the present invention also relates to a timepiece, for example a chronograph watch, comprising the mechanism according to the invention or the watch movement according to the invention.
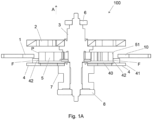
- FIG. 1A illustrates a sectional view of a clutch mechanism 100 according to one embodiment of the invention, in the engaged position.
- a first wheel 4 (or clutch bell) is crimped onto a ring 7 which is mounted in a freely rotatable manner on the axis 3 between a collar 8 and the ring 7.
- This first wheel 4 is provided with peripheral teeth 41 which are arranged so that the first wheel 4 can rotate continuously, for example by meshing with a barrel train (not shown).
- a second wheel 2 which is for example a chronograph wheel, is mounted integrally with the shaft 3, for example clamped to the shaft 3.
- the second wheel 2 is driven by the shaft 3 in a common movement.
- the second wheel is mounted on the shaft 3 on the opposite side of the first wheel 4. The second wheel 2 is not in direct contact with the clutch disc 5 nor with the first wheel 4.
- the clutch mechanism 100 illustrated in the Figure 1A also includes a clamp 1, partially visible, which comprises two branches or jaws 10 controlled by a control device (not shown in the Figure 1A ), for example and without limitation a column wheel (as illustrated in the Figure 2 ).
- the jaws 10 are arranged to come into direct contact with the clutch disc 5, in particular with an external surface P of the peripheral rigid clutch elements 51.
- the clutch disc 5 has a first diameter so that its peripheral rigid clutch elements 51, and in particular their surface F, come into contact with the surface 42 of the first wheel 4.
- the first wheel 4 drives the clutch disc 5 thanks to this contact, the clutch disc 5 therefore driving the shaft 3, and the shaft 3 driving the second wheel 2, by producing a radial friction clutch.
- the coupling of the shaft 3 and therefore of the second wheel 2 is then carried out.
- the first wheel 4 comprises a housing 40 arranged to receive at least partially in the direction A of the shaft 3 the clutch disc 5, so as to achieve contact between the peripheral rigid clutch elements 51 of the clutch disc 5 and at least a portion of the surface 42 axially delimiting this housing 40.
- this housing is substantially cylindrical.
- the clamp 1 acts on the surface F of the clutch disc 5 which is not received in this housing 40.
- FIG. 1B illustrates a sectional view of the clutch mechanism 100 of the Figure 1A , in the disengaged position.
- a control member for example the column wheel 9 of the Figure 2
- the clamp 1 acts on the control device (for example the column wheel 9 of the Figure 2 ), and causes the clamp 1 to close.
- a space E is then created between the surface 42 of the first wheel 4 and the clutch disc 5.
- the clutch disc 5 therefore contracts radially (i.e. in a plane perpendicular to the shaft 3) thereby blocking the axis 3 and the second wheel 2, which therefore stops.
- the first wheel 4 continues to rotate freely on the shaft 3.
- the expansion of the clutch disc in the engaged position (visible in Figure 1A ) when the clamp 1 is spread is made possible by a slightly pre-stressed mounting of the clutch disc 5 in the first wheel 4.
- the operation of the clutch mechanism according to the invention is therefore based on the contraction or expansion of the clutch disc 5.
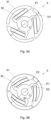
- FIG. 3A illustrates a top view of a clutch disc 5 of a clutch mechanism 100 according to an embodiment of the invention, in the engaged position
- Figure 3B illustrates a top view of the clutch disc 5 of the Figure 3A , in the disengaged position.
- a flexible blade 52 may be parallelepipedal, or have another shape, so as to promote the desired deformation mode and to block undesirable deformation modes.
- Non-rectilinear flexible blades 52 for example curved flexible blades, may also be imagined.
- the section of the flexible blades 52 is advantageously rectangular, but could also be different.
- the clutch disc 5 comprises three peripheral rigid clutch elements 51, this number being a good compromise between the length of the peripheral rigid clutch elements 51, which must be large enough to achieve good friction with the first wheel 4, and at the same time which must be small enough to achieve efficient closing of the clutch disc 5 in the disengaged position.
- the number of peripheral rigid clutch elements 51 is 2N + 1, where N is an integer equal to or greater than 1.
- peripheral rigid clutch elements 51 all have the same shape (in an arc of a circle) and the same dimensions.
- the section of the peripheral rigid clutch elements 51 is advantageously rectangular, but could also be different.
- peripheral rigid clutch elements 51 do not all necessarily have the same shape or dimensions.
- each peripheral rigid clutch element 51 is connected to the central core 53 via a pair of flexible blades 52 parallel to each other. This makes it possible to further reduce the small rotation of the clutch disc 5 due to the deformation of the flexible blades 52, when changing from the engaged position to the disengaged position and vice versa.
- the presence of this pair of flexible blades 52 is not necessary, a single flexible blade 52 connecting each peripheral rigid clutch element 51 to the central hub 53 being sufficient for the operation of the clutch mechanism 100 according to the invention.
- the central hub 53 is substantially rigid. In another embodiment, the central hub 53 is constituted by flexible blades 52, or also comprises flexible blades 52.
- the flexible blades 52 connect a free end of each peripheral rigid clutch element 51 to the central hub 53.
- the flexible blades 52 connect another portion of each peripheral rigid clutch element 51 (for example a central portion) to the central hub 53.
- peripheral rigid clutch elements 51 define the external diameter of the clutch disc 5.
- a first space E1 separates a peripheral rigid clutch element 51 from the adjacent one.
- the clutch disc In engaged position, visible on the Figure 3A , the clutch disc has a first diameter D1.
- the flexible blades 52 deform under the action of the clamp 1 so that the clutch disc 5 has a second diameter D2 smaller than the first diameter D1.
- the maximum dimension D2 of the clutch disc in the disengaged position is therefore smaller than the maximum dimension D1 of the clutch disc in the engaged position.
- the clutch disc 5 in other words contracts, and the space E2 between a peripheral rigid clutch element 51 and the adjacent one decreases (E2 ⁇ E1). In other words, the peripheral rigid clutch elements 51 move closer together in the disengaged position, when the clutch disc 5 contracts.
- the clutch disc in the disengaged position, can fit into a smaller virtual disc than the one it can fit into in the engaged position.
- the peripheral rigid clutch elements 51 move, under the action of the flexible blades 52, with a movement which is a substantially translational (or “quasi-translational”) movement in a radial direction of the clutch disc 5, between the engaged position ( Figure 3A ) and the disengaged one ( Figure 3B ).
- the clutch disc 5 contracts (in the disengaged position) and expands (in the engaged position) under the action of the flexible blades 52.
- the movement of the peripheral rigid clutch elements 51 is a substantially translational movement because there is also a slight rotation around the center C of the clutch disc 5 due to the deformation of the flexible blades 52. However, this rotation, of the order of magnitude of a few degrees, in particular less than 10°, is negligible compared to the radial translation of the peripheral rigid clutch elements 51.
- each flexible blade 52 in the engaged position, is substantially straight or rectilinear, as for example visible in the Figure 3A .
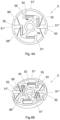
- FIG. 4A illustrates a top view of a clutch disc 5 of a clutch mechanism 100 according to another embodiment of the invention, in the engaged position.
- Figure 4B illustrates a perspective view of the clutch disc 5 of the Figure 4A .
- the clutch disc 5 of the Figures 4A and 4B comprises in total two first peripheral rigid clutch elements 51' and two second peripheral rigid clutch elements 51", the first and second elements 51', 51" being arranged alternately.
- each internal rigid clutch element 54 extends from the central hub 53.
- Each internal rigid clutch element 54 is also connected to both a first and a second peripheral rigid clutch element 51', 51" via a pair of parallel flexible blades 52, straight in the engaged position.
- these two pairs of parallel flexible blades 52 are arranged substantially perpendicular to each other.
- each pair of parallel flexible blades 52 is connected to the corresponding peripheral rigid clutch element 51 via an intermediate rigid clutch element 55 which is substantially perpendicular to the adjacent pair of parallel flexible blades 52.
- the advantage of the embodiment of the Figures 4A and 4B lies in the fact that the actuation of the disc 5 can be carried out on any peripheral rigid clutch element 51 of the disc 5 and at least on a single element 51, because all the elements 51 are connected to each other.
- a clamp 1 is not necessary to actuate the clutch, because this actuation can also be carried out for example by an arm with a single point of contact with a peripheral rigid clutch element 51.
- the radial displacement of a single element 51 causes the displacement of all the other elements 51.
- the clutch disc 5 has, on a macroscopic scale, a behavior similar to that of auxetic materials.
- each intermediate rigid clutch element 55 associated with a peripheral rigid clutch element 51" (on the left and on the right of the Figures 4A and 4B ) is connected via a first flexible blade 56' to one end of an adjacent first peripheral rigid clutch element 51', and via a second flexible blade 56" to one end of an adjacent second peripheral rigid clutch element 51'.
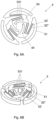
- FIG. 5A illustrates a top view of a clutch disc 5 of a clutch mechanism 100 according to another embodiment of the invention, in the engaged position.
- Figure 5B illustrates a perspective view of the clutch disc 5 of the Figure 5A .
- the central hub 53 comprises central flexible blades 530.
- they are three in number and define a substantially triangular opening; it should however be understood that this embodiment is not limited to such a number or to such a shape, provided that the shape created by the central flexible blades 530 is adapted to receive the shaft 3.
- these central flexible blades 530 form a friction system in the center of the disc.
- the level of penetration on the diameter of the shaft 3 and/or the flexibility of the three central blades 530 make it possible to adjust precisely the value of the torque for which shaft 3 slips when resetting.
- each central blade 530 is connected to at least one flexible blade 52 (or to a pair of parallel flexible blades in the illustrated embodiment) via an internal rigid clutch element 54 of the central hub 53.
- the flexible blade(s) 52 is (are) also connected to the corresponding peripheral rigid clutch element 51.
- the central hub 53 is arranged so as to limit the deformation of the central blades 530, in particular when the clamp 1 is actuated.
- the central hub 53 and in particular the part of the central hub 53 which is close to the central blades 530, acts as a stop for the central blades 530.
- peripheral rigid clutch elements 51 is three, this number is not limiting and another number of peripheral rigid clutch elements 51 equal to or greater than two can be envisaged.
- FIG. 6A illustrates a top view of a clutch disc 5 of a clutch mechanism 100 according to another embodiment of the invention, in the engaged position.
- Figure 6B illustrates a perspective view of the clutch disc 5 of the Figure 6A .
- the clutch disc 5 in the disengaged position and upon resetting, has a smaller diameter than that of the engaged position, and the central hub 53 has a larger diameter than that of the engaged position.
- the peripheral rigid clutch elements 51 move radially toward the center C of the clutch disc 5 and thus toward the shaft 3, while its central hub 53 moves away from the shaft 3. This also allows the friction torque for resetting to be precisely adjusted.
- the central hub 53 comprises at least two central rigid elements 531 defining the first diameter of the central hub 53 in the engaged position, and the second diameter in the disengaged position.
- the central rigid elements 531 come together in the engaged position (visible in the Figures 6A and 6B ), and move away in the disengaged position and when resetting the chronograph wheel (not shown).
- the central hub 53 comprises central rigid elements 531.
- they are three in number and define a substantially circular opening (they have a slightly curved shape), however this embodiment is not limited to such a number or to such a shape, provided that the shape created by the central rigid elements 530 is suitable for receiving the shaft 3.
- each central rigid element 531 is connected via an internal rigid clutch element 54 to two pairs of parallel flexible blades 52', 52": a first pair connects the internal rigid clutch element 54 to an adjacent internal rigid clutch element 54, and a second pair 52" connects the internal rigid clutch element 54 to a peripheral rigid clutch element 51.
- Each pair of parallel blades 52', 52" of the Figures 6A and 6B can be replaced with a single flexible blade.
- peripheral rigid clutch elements 51 is three, this number is not limiting and another number of peripheral rigid clutch elements equal to or greater than two can be envisaged.
- the overall torque of the clutch disc 5, including the torque related to friction with the first wheel 4 and the torque related to the deformation of the flexible blades 52, is in the range of 0.04 N mm to 0.09 N mm.
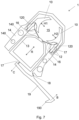
- FIG. 7 illustrates a top view of a clamp 1 of a clutch mechanism 100 according to another embodiment of the invention.
- the rigid body 13 moves in translation in a first direction R in a plane of the clamp 1, causing a translational movement of the jaws in a second direction M1, M2 (M1 having a direction opposite to M2) in this plane, the second direction M1, M2 being substantially perpendicular to the first direction R, the two jaws 10 moving closer (in the disengaged position) and moving away respectively (in the engaged position) during their movement.
- the clamp 1 may also comprise an external frame 14 which does not move when changing from the engaged position to the disengaged position.
- the frame 14 has a U shape and defines a space receiving the jaws 10 and the rigid body 13.
- the frame 14 comprises holes 140 of different dimensions, which allow it to be fixed in a movement. However, the presence of these holes 140 is not necessary and any other means of fixing the clamp 1 to the movement can be used by those skilled in the art.
- the two jaws 10 in the disengaged position therefore close concentrically on the clutch disc 5 (not shown). These jaws move in translation along a substantially rectilinear path. In one embodiment, this movement is obtained by means of two jaw movement mechanisms 120 arranged between the frame 14 and the jaws 10.
- each jaw movement mechanism 120 comprises a rigid element 17 arranged between two flexible blades 12.
- the mechanism for moving the jaws 120, and in particular the flexible blade(s) 12, deform(s) when moving from the engaged position to the disengaged position and vice versa, allowing the jaws 10 to be guided almost linearly.
- the rocker 19 is pushed in correspondence of its head 190 by a control device, for example a column wheel 9, in the direction of the arrow B of the Figure 7
- the first flexible blade 18 allows a pivot to be made and acts as a lever, allowing a change of direction at the other end of the rocker 9 (arrow C of the Figure 7 ).
- the flexible blade 17 makes it possible to compensate for the effect of the rotation of the rocker 19.
- the flexible blades 16 make it possible to obtain a trajectory inversion, that is to say they make it possible to transform the movement of the rigid body 13 in the direction R into a movement of the jaws 10 in the direction M1, M2.
- the jaw movement mechanisms 120 allow quasi-linear guidance of the jaws 10.
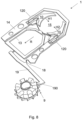
- FIG. 8 illustrates a perspective view of the clamp 1 of the Figure 7 , cooperating with a control device, for example a column wheel 9.
- the head 190 of the rocker 19 is at the bottom of a column of the column wheel 9.
- the clamp 1 is therefore not controlled and it is open (engaged position).
- clamps 1 are illustrated in the figures 9 to 11 .
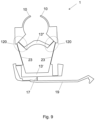
- FIG. 9 illustrates a top view of a clamp 1 of a clutch mechanism 100 according to another embodiment of the invention.
- the clamp 1 comprises a first rigid body 13' in the shape of a U and connected to the rocker 19 via the flexible blade 17, and a second rigid body 13" opposite the first 13' and in the shape of a C.
- the mechanisms for moving the jaws 120 comprise in this case two flexible blades, which are not necessarily parallel, one flexible blade connecting the first rigid body 13' to a jaw 10 and the other flexible blade connecting the second rigid body 13" to this jaw 10.
- the frame includes the 13" part and the two flexible blades 23 located on either side of the 13' part.
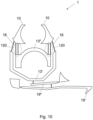
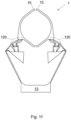
- FIG. 10 illustrates a top view of a clamp 1 of a clutch mechanism 100 according to another embodiment of the invention.
- the clamp 1 comprises a first rigid body 13' in the shape of a U and connected to the rocker 19 via the flexible blade 17, and a second rigid body 13" opposite the first 13' and in the shape of a C.
- a flexible blade 16 connects each of the jaws 10 to the first rigid body 13', a pair of parallel flexible blades 120 connecting each of the jaws 10 to the second rigid body 13".
- the rocker 19' cooperates with the first rigid body 13' via a second rocker 19".
- FIG. 11 illustrates a top view of a clamp 1 of a clutch mechanism 100 according to another embodiment of the invention.
- the jaw displacement mechanism 120 connecting each jaw 10 to the rigid body 13 comprises a specific arrangement of rigid bodies and flexible blades, allowing the transformation of the translational displacement of the rigid body 13 in a first direction in the plane of the clamp 1, into a translational displacement of the jaws in a second direction in this plane, the second direction being substantially perpendicular to the first direction.
- the flexible blades and/or the rigid bodies of the clutch disc 5 or the clamp 1 belong to the same plane, which is that of a planar plate.
- the plate can be produced by photolithography from a wafer, for example a silicon wafer, by laser cutting, by LIGA, etc.
- the clutch disc 5 or the clamp 1 is made of a composite material comprising a forest of juxtaposed nanotubes held by a matrix.
- the nanotubes are carbon nanotubes.
- the matrix comprises amorphous carbon.
- the nanotubes are made of other materials, for example boron nitride (“boron nitride nanotubes”, BNNT) or silicon.
- the clutch disc 5 or the clamp 1 is made of steel.
- the clutch disc 5 or the clamp 1 is made of glass, sapphire or alumina, of diamond, in particular synthetic diamond (in particular synthetic diamond obtained by a chemical vapor deposition process), of titanium, of titanium alloy (in particular an alloy of the Gum metal (R) family) or an alloy of the elinvar family, in particular Elinvar (R), Nivarox (R), Thermelast (R), NI-Span-C (R) and Precision C (R), of shape memory alloy, in particular Nitinol, of plastic or of any other material having a Young's modulus which is very insensitive to temperature variations.
- diamond in particular synthetic diamond (in particular synthetic diamond obtained by a chemical vapor deposition process)
- titanium of titanium alloy (in particular an alloy of the Gum metal (R) family) or an alloy of the elinvar family, in particular Elinvar (R), Nivarox (R), Thermelast (R), NI-Span-C (R) and Precision C
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Mechanical Operated Clutches (AREA)
- Electromechanical Clocks (AREA)
Description
- La présente invention concerne un mécanisme horloger d'embrayage. La présente invention concerne également un mouvement horloger comprenant un tel mécanisme, ainsi qu'une pièce d'horlogerie, par exemple une montre chronographe, notamment une montre chronographe bracelet, comprenant un tel mécanisme ou un tel mouvement. Bien que le mécanisme selon l'invention puisse être utilisé pour réaliser un embrayage dans une montre-chronographe, il n'est pas limité à une telle application, mais il peut être également utilisé pour toute autre application horlogère qui requiert un embrayage : par exemple et de façon non limitative, il peut être utilisé dans un mécanisme horloger de sonnerie.
- Une montre chronographe est un appareil horaire qui permet d'effectuer une mesure de durée. En règle générale, une montre chronographe comprend au moins un indicateur (tel qu'une aiguille) qui peut être mis en marche, puis arrêté, au moyen d'un poussoir ou d'un autre organe de commande, afin de mesurer une durée. Ensuite, il peut être ramené à son point de départ. En général, les montres chronographes comportent également des indicateurs pour l'affichage de l'heure courante en plus de l'affichage de la durée mesurée.
- Les montres chronographes usuelles prélèvent l'énergie nécessaire au fonctionnement de la partie du mouvement permettant la mesure d'une durée sur la chaîne cinématique permettant de compter et d'afficher l'heure courante, c'est-à-dire sur la chaîne cinématique liant une source d'énergie, par exemple un barillet, à l'organe régulateur et aux roues de la montre, qui sont liées aux indicateurs de la montre afin d'afficher l'heure, les minutes et/ou les secondes courantes.
- Afin de prélever cette énergie nécessaire pour mettre en mouvement la chaîne cinématique permettant la mesure d'une durée temporelle, il est nécessaire de réaliser un embrayage entre la chaîne cinématique qui permet de compter et d'afficher l'heure courante et celle qui permet de mesurer une durée temporelle.
- Deux organes principaux sont utilisés dans la majorité des fonctionnements des mécanismes pour montre chronographe, à savoir des dispositifs de commande et des dispositifs d'embrayage.
- Les dispositifs de commande peuvent être par exemple à came ou à roue à colonnes. Comme ils sont connus en soi dans le domaine de la technique, ils ne seront pas décrits ici.
- Les dispositifs d'embrayage permettent d'entraîner la chaîne cinématique de chronographe par la chaîne cinématique permettant de compter et d'afficher l'heure courante. Notamment, les dispositifs d'embrayage permettent de mettre en marche et arrêter la chaîne cinématique de chronographe très rapidement, et également de la bloquer en maintenant arrêtés les indicateurs du chronographe.
- Différents types de dispositifs d'embrayage, notamment des dispositifs d'embrayage vertical, horizontal et à pignon oscillant, sont connus.
- Des dispositifs d'embrayage vertical permettent un embrayage dit « vertical » entre les deux chaînes cinématiques, notamment entre une roue d'une chaîne cinématique et une roue de l'autre chaîne cinématique.
- Dans le cas d'un embrayage vertical, la transmission d'énergie ne se fait pas par denture, mais par friction, par exemple sur les faces des roues. L'avantage de ce type d'embrayage est que l'entraînement du compteur qui permet la mesure d'une durée temporelle se fait sans saut de départ. Par contre, il est coûteux en raison du nombre élevé de pièces et sa mise au point reste assez difficile. De plus, cet embrayage vertical nécessite une certaine hauteur dans le mouvement. En outre, son fonctionnement implique des forces en fonctionnement élevées, ce qui peut engendrer des problèmes de fonctionnement.
- Des dispositifs d'embrayage latéral ou horizontal permettent de coupler deux roues en les mettant en contact par leur périphérie, notamment par leur denture. Le désavantage de ce type d'embrayage est que lors de l'entraînement de la roue de chronographe il est possible d'avoir un saut de départ occasionné par un mauvais alignement des dentures des deux roues. L'écart est d'autant plus réduit qu'il y a de dents. Cependant des dentures avec beaucoup de dents sont difficiles à fabriquer et plus sujettes à l'usure. Dans ce type de dispositifs, il n'y a aucun mouvement d'oscillation ni de basculement des éléments de ces dispositifs.
- Il existe également des dispositifs d'embrayage à pignon oscillant, qui permettent une transmission d'énergie de la part d'une roue d'une chaîne cinématique à une roue de l'autre chaîne cinématique à l'aide d'un pignon oscillant. Ce pignon oscillant comporte une première denture qui est en contact permanent avec la roue de la chaîne cinématique qui permet de déterminer l'heure courante. Ce pignon oscillant, sous l'action d'un dispositif d'actionnement tel qu'une bascule, oscille ou bascule, de façon à ce que sa deuxième denture entre en contact avec la roue qui permet d'effectuer une mesure d'une durée, en la mettant ainsi également en rotation.
- De façon similaire aux embrayages horizontaux, lors d'un l'embrayage à pignon oscillant, la pénétration de la denture du pignon oscillant dans celle de la roue de chronographe peut provoquer un saut intempestif de la roue de chronographe et donc de l'indicateur de chronographe, entraînant un décalage de l'information.
- D'autres solutions d'embrayage ont été développées. Un exemple d'une telle solution est décrit dans le document
EP2085832 . Dans le mécanisme décrit dans ce document, lorsque l'utilisateur actionne une roue à colonnes via un bouton poussoir de commande afin d'arrêter le chronographe, des pinces appuient sur un disque d'embrayage bloquant ainsi une roue de chronographe. Simultanément, un isolateur entraîne une roue d'isolation en rotation, ce qui a pour effet de déplacer radialement des éléments d'embrayage à l'aide de plusieurs tenons, en arrêtant ainsi le mécanisme de chronographe. De cette manière, un ressort d'embrayage n'est plus en contact avec un plateau d'entraînement, mettant ainsi à l'arrêt la roue de chronographe. L'embrayage décrit comprend un ressort radial et un ressort conique axial ou vertical, ce dernier étant nécessaire pour le bon fonctionnement de la remise à zéro. - Lorsque l'utilisateur actionne à nouveau la roue à colonnes via le bouton poussoir de commande afin de mettre en marche le chronographe, les pinces s'écartent du disque d'embrayage, libérant ainsi la roue de chronographe. Simultanément, l'isolateur entraine la roue d'isolation en rotation, ce qui a pour effet de déplacer radialement les éléments d'embrayages à l'aide des tenons. De cette manière, le ressort d'embrayage entre en contact avec le plateau d'entraînement, mettant ainsi en marche le chrono.
- Le mécanisme d'embrayage décrit est complexe et comprend plus d'une dizaine de pièces. De plus, l'actionnement du disque d'embrayage est indirect et se fait par l'intermédiaire de tenons. Finalement, afin de réaliser le couplage avec l'axe de chronographe, plusieurs contacts ont lieu entre les différents composants (plateau d'entrainement → éléments d'embrayage → ressort → disque → ressort de friction → bague → axe), ce qui entraîne une perte importante d'énergie.
- Le document
EP3671370 décrit un autre mécanisme d'embrayage, dans lequel, lorsqu'une pince est actionnée afin de mettre le chronographe en marche, son élément d'appui s'écarte d'un disque d'embrayage. A ce moment-là, des éléments pivotent sous l'effet de ressorts. Des tenons positionnés viennent alors buter contre une roue de chronographe, ce qui assure le couplage et donc l'embrayage. - Lorsque la pince est une nouvelle fois actionnée afin d'arrêter le chronographe, son élément d'appui entre en contact avec le disque d'embrayage, ce qui cause un pivotement de certains éléments du disque d'embrayage, en dégageant ainsi les tenons de la roue chronographe et permettant le débrayage.
- Ce mécanisme d'embrayage est complexe, car il requiert un disque d'embrayage ayant des éléments arrangés pour pivoter sous l'action lames flexibles et pour accueillir des tenons qui sont perpendiculaires au plan du disque. Puisque ces tenons réalisent l'embrayage avec la roue de chronographe, la surface de friction entre la roue de chronographe et chacun de ces tenons est petite, ce qui réduit la fiabilité de l'embrayage. En outre, le mécanisme décrit comprend plusieurs pièces (disque d'embrayage, plusieurs tenons, etc.), ce qui ne facilite pas l'assemblage du mécanisme, en plus compliqué par le montage des tenons dans le disque.
- Un but de la présente invention est de proposer un mécanisme d'embrayage exempt des limitations des mécanismes d'embrayage connus.
- Un autre but de l'invention est de proposer un mécanisme d'embrayage qui comprenne moins de composants que les mécanismes d'embrayage connus.
- Un autre but de l'invention est de proposer un mécanisme d'embrayage moins encombrant que les mécanismes d'embrayage connus.
- Un autre but de l'invention est de proposer un mécanisme d'embrayage qui soit plus facile à monter que les mécanismes d'embrayage connus.
- Selon l'invention, ces buts sont atteints notamment au moyen du mécanisme d'embrayage selon la revendication 1.
- Le mécanisme horloger d'embrayage selon l'invention comprend :
- un arbre,
- une première roue (ou roue entraîneuse) arrangée pour être montée de manière librement rotative sur l'arbre et pour tourner en continu autour de l'arbre,
- une deuxième roue (ou roue entraînée) solidaire à l'arbre,
- un disque d'embrayage solidaire à l'arbre, et
- un dispositif de commande.
- Dans ce contexte, l'expression « disque d'embrayage (ou deuxième roue) solidaire à l'arbre » indique que le disque (ou la deuxième roue) et l'arbre peuvent être entraînés l'un par l'autre dans un mouvement commun, sans être nécessairement fixés (par exemple directement fixés) l'un à l'autre. Par exemple, un disque d'embrayage lié par friction à l'arbre est également solidaire à l'arbre.
- Le mécanisme horloger d'embrayage selon l'invention est arrangé pour passer, sous l'action du dispositif de commande, d'une position embrayée à une position débrayée et vice-versa. Notamment, dans la position embrayée, la première roue entraîne la deuxième roue (l'entraînement n'étant pas nécessairement direct), et dans la position débrayée la première roue n'entraîne plus la deuxième roue.
- Selon l'invention, le disque d'embrayage appartient à un plan perpendiculaire à l'arbre et dans ce plan il comprend :
- un moyeu central coopérant avec l'arbre,
- au moins deux éléments d'embrayage rigides périphériques, et
- au moins une lame flexible reliant chaque élément d'embrayage rigide périphérique au moyeu central.
- Dans le contexte de la présente demande, l'expression « lame flexible » désigne une lame ou une poutre, arrangée pour se déformer élastiquement dans le plan du disque d'embrayage, par exemple selon un mouvement de flexion.
- Dans le contexte de la présente demande, l'expression « éléments d'embrayage rigides » désigne des parties du disque d'embrayage qui ne sont pas destinées à être déformées lors du fonctionnement du mécanisme selon l'invention, et dont la rigidité est supérieure à celle des lames flexibles.
- Dans le contexte de la présente demande, l'expression « éléments d'embrayage rigides périphériques » désigne des éléments d'embrayage rigides qui sont à la périphérie du disque d'embrayage et notamment qui définissent son diamètre externe.
- Selon l'invention, les lames flexibles sont arrangées pour se déformer dans le plan du disque d'embrayage, de façon à ce que :
- en position embrayée, le disque d'embrayage ait un premier diamètre, en sorte que les éléments d'embrayage rigides périphériques entrent en contact avec une surface de la première roue, la première roue entraînant grâce à ce contact le disque d'embrayage, le disque d'embrayage entraînant donc l'arbre, et l'arbre entraînant la deuxième roue,
- en position débrayée, le disque d'embrayage ait un deuxième diamètre plus petit que le premier diamètre, en sorte que les éléments d'embrayage rigides périphériques n'entrent plus en contact avec la surface de la première roue.
- Dans ce contexte, l'expression « diamètre du disque d'embrayage » désigne la plus grande dimension du disque d'embrayage.
- Puisque la première roue est arrangée pour être montée de manière librement rotative sur l'arbre, sa rotation en position débrayée ne cause pas la rotation de l'arbre ni celle de la deuxième roue. Par contre, en position embrayée, la rotation de la première roue permet la rotation de l'arbre, et donc de la deuxième roue qui est solidaire à l'arbre, via le disque d'embrayage.
- Cette solution présente notamment l'avantage de comprendre moins de composants par rapport aux mécanismes d'embrayage connus. En effet, l'embrayage est réalisé par un seul composant, à savoir le disque d'embrayage, sans avoir besoin de tenons ou d'une pluralité de composants qui entrent en contact entre eux pour réaliser l'embrayage entre la première roue et la deuxième roue.
- Par conséquent, le mécanisme d'embrayage selon l'invention est moins encombrant que les mécanismes d'embrayage connus et peut être utilisé par exemple dans des pièces d'horlogerie ayant une épaisseur réduite.
- De plus, en raison du nombre réduit de ses composants, le mécanisme d'embrayage est plus facile à monter que les mécanismes d'embrayage connus.
- Finalement, dans le mécanisme d'embrayage selon l'invention la transmission d'énergie se fait horizontalement (ou radialement) non pas par denture, mais par friction. On appellera par la suite ce type de mécanisme un mécanisme d'embrayage horizontal (ou radial) par friction.
- Dans un mode de réalisation, les éléments d'embrayage rigides périphériques se déplacent, sous l'action des lames flexibles, avec un mouvement qui est un mouvement sensiblement de translation (ou de « quasi-translation ») dans une direction radiale du disque d'embrayage, entre la position embrayée et celle débrayée. En d'autres mots, le disque d'embrayage se contracte (en position débrayée) et s'expand (en position embrayée) sous l'action des lames flexibles.
- Le mouvement des éléments d'embrayage rigides périphériques est un mouvement sensiblement de translation car il y a aussi une faible rotation de ces éléments autour du moyeu central qui est due à la déformation des lames flexibles. Cependant cette rotation, de l'ordre de grandeur de quelques degrés, notamment inférieure à 10°, est négligeable par rapport à la translation radiale des éléments d'embrayage rigides périphériques.
- Dans un mode de réalisation, la première roue comprend un logement arrangé pour recevoir le disque d'embrayage au moins partiellement dans la direction de l'arbre.
- Dans un mode de réalisation, en position embrayée, chaque lame flexible est sensiblement droite. Cela permet de réduire la faible rotation du disque d'embrayage due à la déformation des lames flexibles, lors du passage de la position embrayée à celle débrayée et vice-versa.
- Dans un mode de réalisation, les éléments d'embrayage rigides périphériques sont en forme d'arc de cercle et/ou comprennent une portion en forme d'arc de cercle. Dans un mode de réalisation, cet arc de cercle a une ouverture angulaire comprise dans la plage entre 20° et 170°, par exemple comprise dans la plage 30° à 120°. Dans un mode de réalisation, les éléments d'embrayage rigides périphériques ont tous les mêmes dimensions et/ou la même forme. Dans un autre mode de réalisation, ils n'ont pas tous nécessairement les mêmes dimensions et/ou la même forme.
- Dans un mode de réalisation, le disque d'embrayage comprend un couple de lames flexibles parallèles reliant au moins un élément d'embrayage rigide périphérique au moyeu central. Cela permet de réduire davantage la faible rotation du disque d'embrayage due à la déformation des lames flexibles, lors du passage de la position embrayée à celle débrayée et vice-versa. En d'autres mots, le fait d'avoir deux lames parallèles permet de se rapprocher d'un guidage en translation.
- Dans un mode de réalisation, la deuxième roue est une roue de chronographe et le moyeu central comprend des lames flexibles centrales, ces lames flexibles centrales étant arrangées pour permettre de régler la valeur du couple pour laquelle l'arbre patine lors d'une remise à zéro.
- Dans un mode de réalisation, le moyeu central est arrangé pour limiter la déformation des lames flexibles centrales.
- Dans un mode de réalisation, la deuxième roue est une roue de chronographe et le moyeu central est arrangé de façon à ce que,
- en position embrayée, le moyeu central ait un premier diamètre pour entrer en contact avec l'arbre,
- en position débrayée et lors de la remise à zéro de la roue de chronographe par un mécanisme de remise à zéro, le moyeu central ait un deuxième diamètre plus grand que le premier diamètre, de façon à ce que l'arbre puisse patiner sur le moyeu central.
- Dans ce mode de réalisation donc, en position débrayée et lors de la remise à zéro, le disque d'embrayage a un diamètre externe plus petit que celui de la position embrayée, et le moyeu central a un diamètre plus grand que celui de la position embrayée. En d'autres mots, en position débrayée et lors de la remise à zéro, les éléments d'embrayage rigides périphériques se déplacent radialement vers le centre du disque, tandis que le moyeu central s'écarte de l'arbre. Cela permet également d'ajuster précisément le couple de friction pour la remise à zéro, dans le but d'obtenir un couple de friction très petit voire nul (absence de contact avec l'arbre si le moyeu central se détache complétement de l'arbre).
- Dans un mode de réalisation, le moyeu central comprend au moins deux éléments rigides centraux définissant le premier diamètre en position embrayée, et le deuxième diamètre en position débrayée. En d'autres mots, les éléments rigides centraux se rapprochent en position embrayée, et s'éloignent en position débrayée et lors de la remise à zéro de la roue de chronographe.
- Dans un mode de réalisation, au moins un élément d'embrayage rigide périphérique comprend une première surface et une deuxième surface adjacente à la première surface dans la direction de l'arbre, de façon à ce que :
- en position embrayée, la première surface est en contact avec la première roue, la deuxième surface étant éloignée d'une pince ;
- en position débrayée, la pince entre en contact avec la deuxième surface, ce qui éloigne la première surface de la première roue.
- Dans un mode de réalisation, la pince comprend :
- un corps rigide,
- deux mâchoires arrangées pour coopérer avec le disque d'embrayage,
- des lames flexibles reliant le corps rigide aux mâchoires.
- Dans ce mode de réalisation, lors du passage de la position embrayée à celle débrayée, le corps rigide se déplace en translation dans une première direction dans un plan de la pince, en causant un déplacement en translation des mâchoires dans une deuxième direction dans ce plan, la deuxième direction étant sensiblement perpendiculaire à la première direction, les deux mâchoires se rapprochent (en position débrayée) respectivement s'éloignent (en position embrayée) lors de leur déplacement, ce qui permet notamment de pincer ou pas le disque d'embrayage.
- Dans un mode de réalisation, la pince comprend un bâti qui ne se déplace pas lors du passage de la position embrayée à celle débrayée.
- Dans un mode de réalisation, la pince comprend :
- une bascule arrangée pour coopérer avec le dispositif de commande,
- une première lame flexible reliant la bascule au bâti, et
- une deuxième lame flexible reliant la bascule au corps rigide.
- Dans un mode de réalisation, le bâti est relié à chaque mâchoire via un mécanisme de déplacement des mâchoires comprenant:
- au moins une lame flexible, et
- au moins un élément rigide en série de la lame flexible.
- Dans ce mode de réalisation, cette lame flexible se déforme lors du passage de la position embrayée à celle débrayée et vice-versa, permettant le mouvement en translation des mâchoires. La combinaison de la lame flexible avec l'élément rigide permet de limiter voire annuler un mouvement parasite de rotation des mâchoires.
- Bien que la pince et ses caractéristiques ci-dessus puissent être combinées au mécanisme horloger d'embrayage selon l'invention, selon un aspect indépendant de l'invention, cette pince peut être combinée à un autre mécanisme horloger d'embrayage selon l'invention, notamment avec un mécanisme horloger d'embrayage comprenant un disque d'embrayage différent de celui selon l'invention et/ou dépourvu de disque d'embrayage.
- Dans un mode de réalisation, la présente invention concerne également un mouvement horloger comprenant le mécanisme horloger d'embrayage selon l'invention.
- Dans un mode de réalisation, la présente invention concerne également une pièce d'horlogerie, par exemple montre-chronographe, comprenant le mécanisme selon l'invention ou le mouvement horloger selon l'invention.
- Des exemples de mise en œuvre de l'invention sont indiqués dans la description illustrée par les figures annexées dans lesquelles :
- La
figure 1A illustre une vue en section d'un mécanisme d'embrayage selon un mode de réalisation de l'invention, en position embrayée. - La
figure 1B illustre une vue en section du mécanisme d'embrayage de lafigure 1A , en position débrayée. - La
figure 2 illustre une vue en perspective d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention. - La
figure 3A illustre une vue par le haut d'un disque d'embrayage d'un mécanisme d'embrayage selon un mode de réalisation de l'invention, en position embrayée. - La
figure 3B illustre une vue par le haut du disque d'embrayage de lafigure 3A , en position débrayée. - La
figure 4A illustre une vue par le haut d'un disque d'embrayage d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention, en position embrayée. - La
figure 4B illustre une vue en perspective du disque d'embrayage de lafigure 4A . - La
figure 5A illustre une vue par le haut d'un disque d'embrayage d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention, en position embrayée. - La
figure 5B illustre une vue en perspective du disque d'embrayage de lafigure 5A . - La
figure 6A illustre une vue par le haut d'un disque d'embrayage d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention, en position embrayée. - La
figure 6B illustre une vue en perspective du disque d'embrayage de lafigure 6A . - La
figure 7 illustre une vue par le haut d'une pince d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention. - La
figure 8 illustre une vue en perspective de la pince de lafigure 7 , coopérant avec un dispositif de commande. - La
figure 9 illustre une vue par le haut d'une pince d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention. - La
figure 10 illustre une vue par le haut d'une pince d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention. - La
figure 11 illustre une vue par le haut d'une pince d'un mécanisme d'embrayage selon un autre mode de réalisation de l'invention. - Dans la description suivante fournie à titre d'exemple, on fera référence, pour simplicité, à un mécanisme d'embrayage pour montre chronographe. Il faut toutefois comprendre que l'invention n'est pas limitée à un telle application, mais inclut également toute autre application horlogère qui requiert un embrayage. Par exemple et de façon non limitative, le mécanisme d'embrayage selon l'invention peut être utilisé dans un mécanisme horloger de sonnerie.
- La
figure 1A illustre une vue en section d'un mécanisme d'embrayage 100 selon un mode de réalisation de l'invention, en position embrayée. - Dans le mode de réalisation de la
figure 1A , une première roue 4 (ou cloche d'embrayage) est sertie sur une bague 7 qui est montée de manière librement rotative sur l'axe 3 entre un collet 8 et la bague 7. Cette première roue 4 est munie d'une denture périphérique 41 qui est arrangée pour que la première roue 4 puisse tourner en continu, par exemple en engrenant avec un rouage de barillet (non illustré). - La présence du collet 8 et de la bague 7 n'est pas nécessaire, et tout autre élément qui puisse permettre à la première roue 4 d'être montée de manière librement rotative sur l'arbre 3 peut être utilisé à la place.
- Dans le mode de réalisation de la
figure 1A , une deuxième roue 2, qui est par exemple une roue de chronographe, est montée solidaire à l'arbre 3, par exemple serrée à l'arbre 3. Dans un mode de réalisation, la deuxième roue 2 est entraînée par l'arbre 3 dans un mouvement commun. En suivant la direction A de l'arbre 3, par rapport au disque d'embrayage 5 la deuxième roue est montée sur l'arbre 3 du côté opposé de la première roue 4. La deuxième roue 2 n'est pas en contact direct avec le disque d'embrayage 5 ni avec la première roue 4. - Le mécanisme d'embrayage 100 illustré sur la
figure 1A comprend également une pince 1, partiellement visible, qui comprend deux branches ou mâchoires 10 commandées par un dispositif de commande (non illustré sur lafigure 1A ), par exemple et de façon non limitative une roue à colonnes (comme illustré sur lafigure 2 ). Les mâchoires 10 sont arrangées pour entrer en contact direct avec le disque d'embrayage 5, notamment avec une surface externe P des éléments d'embrayage rigides périphériques 51. - Dans le mode de réalisation de la
figure 1A , un autre collet 6 coopère avec l'extrémité de l'arbre 3 opposée à celle coopérant avec le collet 8. - Lorsque l'utilisateur actionne le dispositif de commande, par exemple via un bouton poussoir (ou tout autre organe) de commande, la pince 1 s'écarte du disque d'embrayage 5. Le disque d'embrayage, et notamment sa surface F, entre alors en contact avec une surface cylindrique (interne) 42 de la première roue 4, visible sur la
figure 1A . - Dans cette position, le disque d'embrayage 5 a un premier diamètre de façon à ce que ses éléments d'embrayage rigides périphériques 51, et notamment leur surface F, entre en contact avec la surface 42 de la première roue 4. La première roue 4 entraîne grâce à ce contact le disque d'embrayage 5, le disque d'embrayage 5 entraînant donc l'arbre 3, et l'arbre 3 entraînant la deuxième roue 2, en réalisant un embrayage radial à friction. Le couplage de l'arbre 3 et donc de la deuxième roue 2 est alors effectué.
- Dans le mode de réalisation de la
figure 1A , la première roue 4 comprend un logement 40 arrangé pour recevoir au moins partiellement dans la direction A de l'arbre 3 le disque d'embrayage 5, de façon à réaliser le contact entre les éléments d'embrayage rigides périphériques 51 du disque d'embrayage 5 et au moins une portion de la surface 42 délimitant axialement ce logement 40. Dans un mode de réalisation, ce logement est sensiblement cylindrique. - Dans le mode de réalisation de la
figure 1A , la pince 1 agit sur la surface F du disque d'embrayage 5 qui n'est pas reçue dans ce logement 40. - La
figure 1B illustre une vue en section du mécanisme d'embrayage 100 de lafigure 1A , en position débrayée. Dans ce cas, une autre pression sur un organe de commande (non illustré) agit sur le dispositif de commande (par exemple la roue à colonnes 9 de lafigure 2 ), et entraîne la fermeture de la pince 1. Un espace E se crée alors entre la surface 42 de la première roue 4 et le disque d'embrayage 5. - Le disque d'embrayage 5 se contracte donc radialement (à savoir dans un plan perpendiculaire à l'arbre 3) en bloquant ainsi l'axe 3 et la deuxième roue 2, qui donc s'arrête. La première roue 4 continue de tourner librement sur l'arbre 3.
- Dans un mode de réalisation, l'expansion du disque d'embrayage en position embrayée (visible en
figure 1A ) lors de l'écartement de la pince 1 est rendu possible par un montage légèrement précontraint du disque d'embrayage 5 dans la première roue 4. - Dans le mode de réalisation des
figures 1A et1B , au moins un élément d'embrayage rigide périphérique 51 comprend une première surface F et une deuxième surface P adjacente à la première surface F dans la direction A de l'arbre, de façon à ce que : - en position embrayée (
figure 1A ), la première surface F est en contact avec la première roue 4, la deuxième surface P étant éloignée de la pince 1 ; - en position débrayée (
figure 1B ), la pince 1 entre en contact avec la deuxième surface P, ce qui éloigne la première surface F de la première roue 4. - Le fonctionnement du mécanisme d'embrayage selon l'invention repose donc sur la contraction ou l'expansion du disque d'embrayage 5.
- La
figure 3A illustre une vue par le haut d'un disque d'embrayage 5 d'un mécanisme d'embrayage 100 selon un mode de réalisation de l'invention, en position embrayée, et lafigure 3B illustre une vue par le haut du disque d'embrayage 5 de lafigure 3A , en position débrayée. - Le disque d'embrayage 5 selon l'invention comprend :
- un moyeu central 53 coopérant, notamment étant arrangé pour entrer en contact direct, avec l'arbre 3,
- au moins deux éléments d'embrayage rigides périphériques 51, et
- au moins une lame flexible 52 reliant chaque élément d'embrayage rigide périphérique 51 au moyeu central 53.
- Une lame flexible 52 peut être parallélépipédique, ou avoir une autre forme, de manière à favoriser le mode de déformation souhaité et à bloquer des modes de déformation indésirables. Des lames flexibles 52 non rectilignes, par exemple des lames flexibles courbées, peuvent aussi être imaginées. La section des lames flexibles 52 est avantageusement rectangulaire, mais pourrait aussi être différente.
- Dans le mode de réalisation des
figures 3A et 3B , le disque d'embrayage 5 comprend trois éléments d'embrayage rigides périphériques 51, ce nombre étant un bon compromis entre la longueur des éléments d'embrayage rigides périphériques 51, qui doit être suffisamment grande pour réaliser une bonne friction avec la première roue 4, et au même temps qui doit être suffisamment petite pour réaliser une fermeture efficiente du disque d'embrayage 5 en position débrayée. - Dans un autre mode de réalisation, le nombre d'éléments d'embrayage rigides périphériques 51 est 2N + 1, N étant un nombre entier égal ou supérieur à 1.
- Dans le mode de réalisation des
figures 3A et 3B , les éléments d'embrayage rigides périphériques 51 ont tous la même forme (en arc de cercle) et les mêmes dimensions. La section des éléments d'embrayage rigides périphériques 51 est avantageusement rectangulaire, mais pourrait aussi être différente. - Dans un autre mode de réalisation (non illustré), les éléments d'embrayage rigides périphériques 51 n'ont pas tous nécessairement la même forme ni les mêmes dimensions.
- Dans le mode de réalisation des
figures 3A et 3B , chaque élément d'embrayage rigide périphérique 51 est lié au noyau central 53 via un couple de lames flexibles 52 parallèles entre elles. Cela permet de réduire davantage la petite rotation du disque d'embrayage 5 due à la déformation des lames flexibles 52, lors du passage de la position embrayée à celle débrayée et vice-versa. Cependant la présence de ce couple de lames flexibles 52 n'est pas nécessaire, une seule lame flexible 52 reliant chaque élément d'embrayage rigide périphérique 51 au moyeu central 53 étant suffisante pour le fonctionnement du mécanisme d'embrayage 100 selon l'invention. - Dans le mode de réalisation des
figures 3A et 3B , le moyeu central 53 est sensiblement rigide. Dans un autre mode de réalisation, le moyeu central 53 est constitué par des lames flexibles 52, ou bien comprend aussi des lames flexibles 52. - Dans le mode de réalisation des
figures 3A et 3B , les lames flexibles 52 relient une extrémité libre de chaque élément d'embrayage rigide périphérique 51 au moyeu central 53. Dans un autre mode de réalisation (non illustré), les lames flexibles 52 relient une autre portion de chaque élément d'embrayage rigide périphérique 51 (par exemple une portion centrale) au moyeu central 53. - Avantageusement les éléments d'embrayage rigides périphériques 51 définissent le diamètre externe du disque d'embrayage 5. En position embrayée, visible sur la
figure 3A , un premier espace E1 sépare un élément d'embrayage rigide périphérique 51 de celui adjacent. - En position embrayée, visible sur la
figure 3A , le disque d'embrayage a un premier diamètre D1. En position débrayée, visible sur lafigure 3B , les lames flexibles 52 se déforment sous l'action de la pince 1 en sorte que le disque d'embrayage 5 ait un deuxième diamètre D2 plus petit que le premier diamètre D1. La dimension maximale D2 du disque d'embrayage en position débrayée est donc plus petite que la dimension maximale D1 du disque d'embrayage en position embrayée. Le disque d'embrayage 5 en d'autres mots se contracte, et l'espace E2 entre un élément d'embrayage rigide périphérique 51 et celui adjacent diminue (E2 < E1). En d'autres mots, les éléments d'embrayage rigides périphériques 51 se rapprochent en position débrayée, lors de la contraction du disque d'embrayage 5. - En d'autres mots encore, en position débrayée, le disque d'embrayage peut s'inscrire dans un disque virtuel plus petit que celui dans quel il peut être inscrit en position embrayée.
- Dans les modes de réalisation des
figures 3A et 3B , les éléments d'embrayage rigides périphériques 51 se déplacent, sous l'action des lames flexibles 52, avec un mouvement qui est un mouvement sensiblement de translation (ou de « quasi-translation ») dans une direction radiale du disque d'embrayage 5, entre la position embrayée (figure 3A ) et celle débrayée (figure 3B ). En d'autres mots, le disque d'embrayage 5 se contracte (en position débrayée) et s'expand (en position embrayée) sous l'action des lames flexibles 52. - Le mouvement des éléments d'embrayage rigides périphériques 51 est un mouvement sensiblement de translation car il y a aussi une faible rotation autour du centre C du disque d'embrayage 5 due à la déformation des lames flexibles 52. Cependant cette rotation, de l'ordre de grandeur de quelques degrés, notamment inférieure à 10°, est négligeable par rapport à la translation radiale des éléments d'embrayage rigides périphériques 51.
- Dans un mode de réalisation, en position embrayée, chaque lame flexible 52 est sensiblement droite ou rectiligne, comme par exemple visible sur la
figure 3A . - La
figure 4A illustre une vue par le haut d'un disque d'embrayage 5 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention, en position embrayée. Lafigure 4B illustre une vue en perspective du disque d'embrayage 5 de lafigure 4A . - Le disque d'embrayage 5 des
figures 4A et 4B comprend en total deux premiers éléments d'embrayage rigides périphériques 51' et deux deuxièmes éléments d'embrayage rigides périphériques 51", les premiers et les deuxièmes éléments 51', 51" étant disposés de façon alternée. - Dans le mode de réalisation des
figures 4A et 4B , deux éléments d'embrayage rigides internes 54 s'étendent depuis le moyeu central 53. Chaque élément d'embrayage rigide interne 54 est relié aussi à la fois à un premier et à deuxième élément d'embrayage rigide périphérique 51', 51" via un couple de lames flexibles parallèles 52, droites en position embrayée. - Dans le mode de réalisation des
figures 4A et 4B , ces deux couples de lames flexibles parallèles 52 sont disposées de façon sensiblement perpendiculaires entre eux. - Dans le mode de réalisation des
figures 4A et 4B , chaque couple de lames flexibles parallèles 52 est reliée à l'élément d'embrayage rigide périphérique 51 correspondant via un élément d'embrayage rigide intermédiaire 55 qui est sensiblement perpendiculaire au couple de lames flexibles parallèles 52 adjacent. L'avantage du mode de réalisation desfigures 4A et 4B réside dans le fait que l'actionnement du disque 5 peut se réaliser sur n'importe quel élément d'embrayage rigide périphérique 51 du disque 5 et au minimum sur un seul élément 51, car tous les éléments 51 sont connectés entre eux. Dans ce mode de réalisation, une pince 1 n'est pas nécessaire pour actionner l'embrayage, car cet actionnement peut être aussi réalisé par exemple par un bras avec un seul point de contact avec un élément d'embrayage rigide périphérique 51. En d'autres mots, dans le mode de réalisation desfigures 4A et 4B , le déplacement radial un seul élément 51 entraîne le déplacement de tous les autres éléments 51. Dans ce cas le disque d'embrayage 5 a, à une échelle macroscopique, un comportement similaire à celui des matériaux auxétiques. - Dans le mode de réalisation des
figures 4A et 4B , chaque élément d'embrayage rigide intermédiaire 55 associé à un élément d'embrayage rigide périphérique 51" (sur la gauche et sur la droite desfigures 4A et 4B ) est connecté via une première lame flexible 56' à une extrémité d'un premier élément d'embrayage rigide périphérique 51' adjacent, et via une deuxième lame flexible 56" à une extrémité d'un deuxième élément d'embrayage rigide périphérique 51' adjacent. - La
figure 5A illustre une vue par le haut d'un disque d'embrayage 5 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention, en position embrayée. Lafigure 5B illustre une vue en perspective du disque d'embrayage 5 de lafigure 5A . - Dans le mode de réalisation des
figures 5A et 5B , le moyeu central 53 comprend des lames flexibles centrales 530. Dans le mode de réalisation illustré, elles sont en nombre de trois et définissent une ouverture sensiblement triangulaire; il faut toutefois comprendre que ce mode de réalisation n'est pas limité à un tel nombre ni à une telle forme, pour autant que la forme créée par les lames flexibles centrales 530 soit adaptée à recevoir l'arbre 3. - Le mode de réalisation des
figures 5A et 5B est particulièrement intéressant dans le cas où la deuxième roue 2 est une roue de chronographe. En général, la mise à zéro intervient au moment où la pince 1 est fermée sur le disque d'embrayage 5. - Afin de résoudre les problèmes de couples lors de la remise à zéro, ces lames flexibles centrales 530 forment un système de friction au centre du disque. Le niveau de pénétration sur le diamètre de l'arbre 3 et/ou la flexibilité des trois lames centrales 530 permettent de régler précisément la valeur du couple pour laquelle l'arbre 3 patine lors de la remise à zéro.
- Dans le mode de réalisation des
figures 5A et 5B , chaque lame centrale 530 est reliée à au moins une lame flexible 52 (ou à un couple de lames flexibles parallèles dans le mode de réalisation illustré) via un élément d'embrayage rigide interne 54 du moyeu central 53. La(les) lames flexibles 52 est(sont) reliée(s) aussi à l'élément rigide d'embrayage périphérique 51 correspondant. - Dans un mode de réalisation, le moyeu central 53 est arrangé de manière à limiter la déformation des lames centrales 530, notamment lors de l'actionnement de la pince 1. En d'autres mots, dans ce mode de réalisation, le moyeu central 53, et notamment la partie du moyeu central 53 qui est à proximité des lames centrales 530, agit comme une butée pour les lames centrales 530.
- Bien que dans le mode de réalisation des
figures 5A et 5B , le nombre d'éléments d'embrayage rigides périphériques 51 soit trois, ce nombre n'est pas limitatif et un autre nombre d'éléments d'embrayage rigides périphériques 51 égal ou supérieur à deux peut être envisagé. - La
figure 6A illustre une vue par le haut d'un disque d'embrayage 5 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention, en position embrayée. Lafigure 6B illustre une vue en perspective du disque d'embrayage 5 de lafigure 6A . - Dans le mode de réalisation des
figures 6A et 6B , la deuxième roue (non illustrée) est une roue de chronographe et le moyeu central 53 est arrangé de façon à ce que, - en position embrayée (visible sur les
figures 6A et 6B ), le moyeu central 53 ait un premier diamètre pour entrer en contact avec l'arbre 3, - en position débrayée et lors de la remise à zéro de la roue de chronographe par un mécanisme de remise à zéro (non illustrée), le moyeu central 53 ait un deuxième diamètre plus grand que le premier diamètre, de façon à soit réduire le couple de frottement et les forces de contact sur le moyeu central 53 (et par exemple permettre un patinage), soit à supprimer totalement le contact avec le moyeu central 53. On a donc deux fonctionnements différents possibles avec ce mécanisme.
- Dans ce mode de réalisation, en position débrayée et lors de la remise à zéro, le disque d'embrayage 5 a un diamètre plus petit que celui de la position embrayée, et le moyeu central 53 a un diamètre plus grand que celui de la position embrayée. En d'autres mots, en position débrayée et lors de la remise à zéro, les éléments d'embrayage rigides périphériques 51 se déplacent radialement vers le centre C du disque d'embrayage 5 et donc vers l'arbre 3, tandis que son moyeu central 53 s'écarte de l'arbre 3. Cela permet également d'ajuster précisément le couple de friction pour la remise à zéro.
- Pour ce faire, le moyeu central 53 comprend au moins deux éléments rigides centraux 531 définissant le premier diamètre du moyeu central 53 en position embrayée, et le deuxième diamètre en position débrayée. En d'autres mots, les éléments rigides centraux 531 se rapprochent en position embrayée (visible sur les
figures 6A et 6B ), et s'éloignent en position débrayée et lors de la remise à zéro de la roue de chronographe (non illustrée). - Dans le mode de réalisation des
figures 6A et 6B , le moyeu central 53 comprend des éléments rigides centraux 531. Dans le mode de réalisation illustré, ils sont en nombre de trois et définissent une ouverture sensiblement circulaire (ils ont une forme légèrement courbée), cependant ce mode de réalisation n'est pas limité à un tel nombre ni à une telle forme, pour autant que la forme créée par les éléments rigides centraux 530 soit adaptée à recevoir l'arbre 3. - Dans le mode de réalisation des
figures 6A et 6B , chaque élément rigide central 531 est relié via un élément d'embrayage rigide interne 54 à deux couples de lames flexibles parallèles 52', 52" : un premier couple relie l'élément d'embrayage rigide interne 54 à un élément d'embrayage rigide interne 54 adjacent, et un deuxième couple 52" relie l'élément d'embrayage rigide interne 54 à un élément d'embrayage rigide périphérique 51. - Chaque couple de lames parallèles 52', 52" des
figures 6A et 6B peut être remplacé par une seule lame flexible. - Bien que dans le mode de réalisation des
figures 6A et 6B , le nombre d'éléments d'embrayage rigides périphériques 51 soit trois, ce nombre n'est pas limitatif et un autre nombre d'éléments d'embrayage rigides périphériques égal ou supérieur à deux peut être envisagé. - Dans un mode de réalisation, le couple global du disque d'embrayage 5, y compris le couple lié au frottement avec la première roue 4 et le couple lié à la déformation des lames flexibles 52, est compris dans la plage de 0,04 N · mm à 0,09 N · mm.
- Dans un mode de réalisation, il est possible de changer la plage des couples de friction, en modifiant au moins un des paramètres suivants : l'épaisseur des lames, la longueur des lames, le matériau utilisé pour les lames, la forme des lames, etc.
- La
figure 7 illustre une vue par le haut d'une pince 1 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention. - Dans le mode de réalisation de la
figure 7 , la pince 1 comprend : - un corps rigide 13, qui dans l'exemple illustré est en forme de D, mais qui pourrait avoir une autre forme, par exemple et de façon non limitative une forme de C, de U ou de V,
- deux mâchoires 10 arrangées pour coopérer avec le disque d'embrayage 5 (non illustré) ; notamment, le disque d'embrayage 5 est arrangé pour être reçu dans le logement 15 défini par les mâchoires 10,
- des lames flexibles 16 reliant le corps rigide 13 aux mâchoires 10.
- Lors du passage de la position embrayée à celle débrayée, le corps rigide 13 se déplace en translation dans une première direction R dans un plan de la pince 1, en causant un déplacement en translation des mâchoires dans une deuxième direction M1, M2 (M1 ayant un sens opposé à M2) dans ce plan, la deuxième direction M1, M2 étant sensiblement perpendiculaire à la première direction R, les deux mâchoires 10 se rapprochant (en position débrayée) respectivement s'éloignant (en position embrayée) lors de leur déplacement.
- La pince 1 peut comprendre aussi un bâti 14 externe qui ne se déplace pas lors du passage de la position embrayée à celle débrayée. Dans le mode de réalisation de la
figure 7 , le bâti 14 a une forme de U et définit un espace recevant les mâchoires 10 et le corps rigide 13. Dans le mode de réalisation de lafigure 7 , le bâti 14 comprend des trous 140 de dimensions différentes, qui permettent sa fixation dans un mouvement. Cependant la présence de ces trous 140 n'est pas nécessaire et tout autre moyen de fixation de la pince 1 au mouvement peut être utilisé par l'homme du métier. - Les deux mâchoires 10 en position débrayée viennent donc se refermer de manière concentrique sur le disque d'embrayage 5 (non illustré). Ces mâchoires se déplacent en translation le long d'une trajectoire sensiblement rectiligne. Dans un mode de réalisation, ce déplacement est obtenu grâce à deux mécanismes de déplacement des mâchoires 120 disposés entre le bâti 14 et les mâchoires 10.
- Chaque mécanisme de déplacement des mâchoires 120 comprend deux éléments en parallèle, chaque élément comprenant :
- au moins une lame flexible 12,
- au moins un élément rigide 17 en série de la lame flexible 12.
- Dans le mode de réalisation de la
figure 7 , chaque mécanisme de déplacement des mâchoires 120 comprend un élément rigide 17 disposé entre deux lames flexibles 12. - Dans un mode de réalisation, la pince 1 comprend :
- une bascule 19 arrangée pour coopérer avec le dispositif de commande 9,
- une première lame flexible 18 reliant la bascule 19 au bâti 14, et
- une deuxième lame flexible 17 reliant la bascule 19 au corps rigide 13.
- En général, le mécanisme de déplacement des mâchoires 120, et notamment la(les) lame(s) flexible(s) 12, se déforme(nt) lors du passage de la position embrayée à celle débrayée et vice-versa, permettant le guidage quasi-linéaire des mâchoires 10.
- La bascule 19 est poussée en correspondance de sa tête 190 par un dispositif de commande, par exemple une roue à colonnes 9, dans la direction de la flèche B de la
figure 7 . La première lame flexible 18 permet de réaliser un pivot et joue le rôle de levier, permettant un changement de sens à l'autre extrémité de la bascule 9 (flèche C de lafigure 7 ). La lame flexible 17 permet de compenser l'effet de la rotation de la bascule 19. - Les lames flexibles 16 permettent d'obtenir une inversion de trajectoire, c'est-à-dire qu'elles permettent de transformer le mouvement du corps rigide 13 selon la direction R en un mouvement des mâchoires 10 selon la direction M1, M2. Les mécanismes de déplacement des mâchoires 120 permettent un guidage quasi-linéaire des mâchoires 10.
- La
figure 8 illustre une vue en perspective de la pince 1 de lafigure 7 , coopérant avec un dispositif de commande, par exemple une roue à colonnes 9. - Dans l'exemple de la
figure 8 , la tête 190 de la bascule 19 est en fond d'une colonne de la roue à colonnes 9. Dans ce cas, la pince 1 n'est donc pas commandée et elle est ouverte (position embrayée). - Lorsque la roue à colonnes 9 tourne, la bascule 19 commence à pivoter entraînant le corps rigide 13 vers le bas (à savoir vers la bascule 19) avec un mouvement de translation dans la direction R. Les lames flexibles 16, qui sur la
figure 8 sont orientées à 45° permettent de déplacer les mâchoires 10 par l'intermédiaire des deux mécanismes 120 à lames parallèles dans la direction M1, M2. - D'autres exemples non limitatifs de pinces 1 sont illustrées sur les
figures 9 à 11 . - La
figure 9 illustre une vue par le haut d'une pince 1 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention. Dans ce mode de réalisation, la pince 1 comprend un premier corps rigide 13'en forme de U et relié à la bascule 19 via la lame flexible 17, et un deuxième corps rigide 13" opposé au premier 13' et en forme de C. Les mécanismes de déplacement des mâchoires 120 comprennent dans ce cas deux lames flexibles, qui ne sont pas nécessairement parallèles, une lame flexible reliant le premier corps rigide 13' à une mâchoire 10 et l'autre lame flexible reliant le deuxième corps rigide 13" à cette mâchoire 10. Dans le mode de réalisation de lafigure 9 , le bâti comprend la pièce 13" et les deux lames flexibles 23 situées de part et d'autre de la pièce 13'. - La
figure 10 illustre une vue par le haut d'une pince 1 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention. Dans ce cas aussi, la pince 1 comprend un premier corps rigide 13'en forme de U et relié à la bascule 19 via la lame flexible 17, et un deuxième corps rigide 13" opposé au premier 13' et en forme de C. Une lame flexible 16 relie chacune des mâchoires 10 au premier corps rigide 13', un couple de lames flexibles parallèles 120 reliant chacune des mâchoires 10 au deuxième corps rigide 13". - Dans le mode de réalisation de la
figure 10 , la bascule 19' coopère avec le premier corps rigide 13' via une deuxième bascule 19". - La
figure 11 illustre une vue par le haut d'une pince 1 d'un mécanisme d'embrayage 100 selon un autre mode de réalisation de l'invention. Dans ce cas le mécanisme de déplacement des mâchoires 120 reliant chaque mâchoire 10 au corps rigide 13 comprend un arrangement spécifique de corps rigides et des lames flexibles, permettant la transformation du déplacement en translation du corps rigide 13 dans une première direction dans le plan de la pince 1, en un déplacement en translation des mâchoires dans une deuxième direction dans ce plan, la deuxième direction étant sensiblement perpendiculaire à la première direction. - Les lames flexibles et/ou les corps rigides du disque d'embrayage 5 ou de la pince 1 appartiennent au même plan, qui est celui d'une plaque planaire. La plaque peut être produite par photolithographie à partie d'un wafer, par exemple un wafer de silicium, par découpe laser, par LIGA, etc. Dans un mode de réalisation le disque d'embrayage 5 ou la pince 1 est réalisé(e) dans un matériau composite comprenant une forêt de nanotubes juxtaposés et tenus par une matrice. Dans une variante, les nanotubes sont des nanotubes en carbone. Dans une variante, la matrice comprend du carbone amorphe. Dans d'autres variantes, les nanotubes sont réalisés dans d'autres matériaux, par exemple en nitrure de bore (« boron nitride nanotubes », BNNT) ou en silicium. Dans une variante, le disque d'embrayage 5 ou la pince 1 est réalisé(e) en acier. Dans une autre variante, le disque d'embrayage 5 ou la pince 1 est réalisé(e) en verre, saphir ou alumine, en diamant, notamment en diamant synthétique (en particulier le diamant synthétique obtenu par un procédé de déposition chimique en phase vapeur), en titane, en alliage de titane (notamment un alliage de la famille des Gum metal (R)) ou un alliage de la famille des elinvars, en particulier l'Elinvar (R), le Nivarox (R), le Thermelast (R), le NI-Span-C (R) et le Precision C (R), en alliage à mémoire de forme, notamment en Nitinol, en pastique ou dans tout autre matériau présentant un module d'Young très peu sensible aux variations de température.
-
- 1
- Pince
- 2
- Deuxième roue
- 3
- Arbre
- 4
- Première roue
- 5
- Disque d'embrayage
- 6
- Collet
- 7
- Bague
- 8
- Collet
- 9
- Dispositif de commande
- 10
- Mâchoires
- 13, 13', 13"
- Corps rigide
- 14
- Bâti
- 15
- Logement
- 16
- Lame flexible de la pince
- 17
- Lame flexible liant la bascule au corps rigide
- 18
- Lame flexible (levier pivot)
- 19, 19'
- Bascule
- 23
- Lame flexible
- 40
- Logement de la première roue
- 41
- Denture
- 51, 51', 51"
- Elément d'embrayage rigide périphérique
- 52, 52', 52"
- Lame flexible
- 53
- Moyeu central
- 54
- Elément d'embrayage rigide interne
- 55
- Elément d'embrayage rigide intermédiaire
- 56', 56"
- Lame flexible
- 100
- Mécanisme horloger d'embrayage
- 120
- Mécanisme de déplacement des mâchoires
- 140
- Trous
- 190
- Tête de la bascule
- 530
- Lame flexible centrale
- 531
- Elément rigide central
- A
- Direction de l'arbre
- C
- Centre du disque d'embrayage
- D1
- Premier diamètre du disque d'embrayage
- D2
- Deuxième diamètre du disque d'embrayage
- E, E1, E2
- Espace
- F
- Surface de contact avec le disque d'embrayage
- M1, M2
- Direction du déplacement des mâchoires
- P
- Surface de contact avec la pince
- R
- Direction du déplacement de la partie rigide
Claims (15)
- Mécanisme horloger d'embrayage (100), comprenant- un arbre (3),- une première roue (4) arrangée pour être montée de manière librement rotative sur l'arbre (3) et pour tourner en continu autour de l'arbre (3),- un disque d'embrayage (5) solidaire à l'arbre (3),- un dispositif de commande (9),dans lequel le mécanisme (100) est arrangé pour passer, sous l'action du dispositif de commande (9), d'une position embrayée à une position débrayée et vice-versa,dans lequelle disque d'embrayage (5) appartient à un plan perpendiculaire à l'arbre (3) et dans ce plan il comprend- un moyeu central (53) coopérant avec l'arbre (3),caractérisé en ce quele mécanisme horloger d'embrayage (100) comprend- une deuxième roue (2) solidaire à l'arbre (3),et en ce que le disque d'embrayage (5) comprend dans le plan perpendiculaire à l'arbre (3) :- au moins deux éléments d'embrayage rigides périphériques (51), et- au moins une lame flexible (52) reliant chaque élément d'embrayage rigide périphérique (51) au moyeu central (53),et dans lequelles lames flexibles (52) sont arrangées pour se déformer dans ledit plan, de façon à ce que- en position embrayée, le disque d'embrayage (5) ait un premier diamètre (D1), en sorte que les éléments d'embrayage rigides périphériques (51) entrent en contact avec une surface (42) de la première roue (4), la première roue (4) entraînant grâce à ce contact le disque d'embrayage (5), le disque d'embrayage (5) entraînant donc l'arbre (3), et l'arbre (3) entraînant la deuxième roue (2),- en position débrayée, le disque d'embrayage (5) ait un deuxième diamètre (D2) plus petit que le premier diamètre (D1), en sorte que les éléments d'embrayage rigides périphériques (51) n'entrent plus en contact avec la surface (42) de la première roue (4).
- Le mécanisme (100) selon la revendication 1, dans lequel les éléments d'embrayage rigides périphériques (51) sont arrangés pour se déplacer, sous l'action des lames flexibles (52), avec un mouvement sensiblement de translation dans une direction radiale du disque d'embrayage (5).
- Le mécanisme (100) selon l'une des revendications 1 ou 2, dans lequel la première roue (4) comprend un logement (40) arrangé pour recevoir au moins partiellement dans la direction (A) de l'arbre (3) le disque d'embrayage (5).
- Le mécanisme (100) selon l'une des revendications 1 à 3, dans lequel en position embrayée, chaque lame flexible (42) est sensiblement droite.
- Le mécanisme (100) selon l'une des revendications 1 à 4, dans lequel les éléments d'embrayage rigides périphériques (51) sont en forme d'arc de cercle et/ou comprennent une portion en forme d'arc de cercle.
- Le mécanisme (100) selon l'une des revendications 1 à 5, dans lequel au moins un élément d'embrayage rigide périphérique (51) est relié au moyeu central (53) par un couple de lames flexibles parallèles (52).
- Le mécanisme (100) selon l'une des revendications 1 à 6, la deuxième roue (2) étant une roue de chronographe, le moyeu central (53) comprenant des lames flexibles centrales (530).
- Le mécanisme (100) selon la revendication 7, le moyeu central (53) étant arrangé pour limiter la déformation des lames flexibles centrales (530).
- Le mécanisme (100) selon l'une des revendications 1 à 6, la deuxième roue (2) étant une roue de chronographe, le moyeu central (53) étant arrangé de façon à ce que,- en position embrayée, le moyeu central (53) ait un premier diamètre pour entrer en contact avec l'arbre (3),- en position débrayée et lors de la remise à zéro de la roue de chronographe par un mécanisme de remise à zéro, le moyeu central (53) ait un deuxième diamètre plus grand que le premier diamètre, de façon à ce que l'arbre (3) puisse patiner sur le moyeu central (53).
- Le mécanisme selon la revendication 9, dans lequel le moyeu central (3) comprend au moins deux éléments rigides centraux (531) définissant le premier diamètre en position embrayée, et le deuxième diamètre en position débrayée et lors de la remise à zéro de la roue de chronographe.
- Le mécanisme (100) selon l'une des revendications 1 à 10, dans lequel au moins un élément d'embrayage rigide périphérique (51) comprend une première surface (F) et une deuxième surface (P) adjacente à la première surface (F) dans la direction (A) de l'arbre (3), de façon à ce que :- en position embrayée, la première surface (F) est en contact avec la première roue (4), la deuxième surface (P) étant éloignée d'une pince (1) ;- en position débrayée, la pince (1) entre en contact avec la deuxième surface (P), ce qui éloigne la première surface (F) de la première roue (4).
- Le mécanisme (100) selon la revendication 11, la pince (1) comprenant :- un corps rigide (13),- deux mâchoires (10) arrangées pour coopérer avec le disque d'embrayage (5),- des lames flexibles (12, 16) reliant le corps rigide (13) aux mâchoires (10), dans laquelle, lors du passage de la position embrayée à celle débrayée, le corps rigide (13) se déplace en translation dans une première direction R) dans un plan de la pince, en causant un déplacement en translation des mâchoires (10) dans une deuxième direction (M1, M2) dans ledit plan, la deuxième direction (M1, M2) étant sensiblement perpendiculaire à la première direction (R), les deux mâchoires (10) se rapprochant respectivement s'éloignant lors de leur déplacement.
- Le mécanisme (100) selon l'une des revendications 11 ou 12, la pince (1) comprenant un bâti (14) qui ne se déplace pas lors du passage de la position embrayée à celle débrayée.
- Le mécanisme (100) selon la revendication 13, la pince (1) comprenant une bascule (19) arrangée pour coopérer avec le dispositif de commande (9), et une première lame flexible (17) reliant la bascule (19) au bâti (14), et une deuxième lame flexible (18) reliant la bascule (19) au corps rigide (13).
- Le mécanisme (100) selon l'une des revendications 13 ou 14, le bâti (14) étant relié à chaque mâchoire via un mécanisme de déplacement des mâchoires (120) comprenant:- au moins une lame flexible (12),- au moins un élément rigide (17) en série de la lame flexible (12).
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CH070378/2021A CH719048A9 (fr) | 2021-10-11 | 2021-10-11 | Mécanisme horloger d'embrayage. |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4163732A1 EP4163732A1 (fr) | 2023-04-12 |
| EP4163732B1 true EP4163732B1 (fr) | 2025-06-18 |
Family
ID=85463128
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22199695.2A Active EP4163732B1 (fr) | 2021-10-11 | 2022-10-05 | Mécanisme horloger d'embrayage |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP4163732B1 (fr) |
| CH (1) | CH719048A9 (fr) |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2085832B1 (fr) | 2008-02-04 | 2013-04-10 | Blancpain SA. | Dispositif de chronographe avec embrayage à friction |
| CH709153A1 (fr) * | 2014-01-16 | 2015-07-31 | Richemont Int Sa | Mécanisme rattrapante à isolation et pièce d'horlogerie mécanique comportant un mécanisme de chronographe muni de ce mécanisme rattrapante à isolation. |
| EP3671370B1 (fr) | 2018-12-20 | 2021-08-04 | Patek Philippe SA Genève | Dispositif d'embrayage et mécanisme de chronographe comprenant un tel dispositif d'embrayage |
-
2021
- 2021-10-11 CH CH070378/2021A patent/CH719048A9/fr unknown
-
2022
- 2022-10-05 EP EP22199695.2A patent/EP4163732B1/fr active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CH719048A9 (fr) | 2023-06-30 |
| EP4163732A1 (fr) | 2023-04-12 |
| CH719048A1 (fr) | 2023-04-14 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CH712219A2 (fr) | Mécanisme pour mouvement de montre à affichage rétrograde et sautant. | |
| EP2957964B1 (fr) | Dispositif d'embrayage basculant pour pièce d'horlogerie | |
| EP3671370B1 (fr) | Dispositif d'embrayage et mécanisme de chronographe comprenant un tel dispositif d'embrayage | |
| CH710108A2 (fr) | Mécanisme à force constante, mouvement et pièce d'horlogerie. | |
| CH710118B1 (fr) | Pièce d'engrenage, mécanisme de réglage d'une différence horaire, mouvement horloger, et pièce d'horlogerie. | |
| EP3196710B1 (fr) | Mouvement horloger comprenant un affichage analogique | |
| EP4163732A1 (fr) | Mécanisme horloger d'embrayage | |
| EP3598243B1 (fr) | Mecanisme horloger a organe sautant | |
| EP2096504A2 (fr) | Mécanisme d'affichage des secondes mortes | |
| EP1960843B1 (fr) | Mouvement horloger | |
| EP2249215B1 (fr) | Montre-chronographe à affichage instantané de fractions de seconde | |
| EP4425272B1 (fr) | Mecanisme horloger | |
| EP4425275B1 (fr) | Mecanisme horloger | |
| CH715546B1 (fr) | Mécanisme d'affichage pour mouvement horloger. | |
| WO2025037233A1 (fr) | Mécanisme horloger pour chronographe à rattrapante | |
| EP4544361A1 (fr) | Mécanisme de commande d'horlogerie a comportement bistable | |
| CH719810A2 (fr) | Mécanisme horloger, notamment pour une montre-chronographe | |
| CH719809A2 (fr) | Mécanisme horloger, notamment pour une montre-chronographe | |
| EP4544360A1 (fr) | Mécanisme de commande d'horlogerie a comportement bistable | |
| EP1960846A2 (fr) | Mouvement d'horlogerie | |
| EP4425274A1 (fr) | Mecanisme horloger | |
| CH720566A2 (fr) | Mécanisme horloger pour entraîner une roue avec des sauts | |
| CH715924B1 (fr) | Dispositif d'embrayage latéral pour chronographe avec excentrique d'alignement de dents et mouvement de montre chronographe comprenant un tel dispositif. | |
| CH720568A2 (fr) | Mécanisme horloger anti-double saut d'une roue d'affichage à saut instantané | |
| CH720565A2 (fr) | Mécanisme horloger |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20231019 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: G04F 7/08 20060101ALI20241219BHEP Ipc: G04B 11/00 20060101AFI20241219BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20250121 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602022016024 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: FP |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250918 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250919 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20250923 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250924 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250918 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251101 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20251020 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1804752 Country of ref document: AT Kind code of ref document: T Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20251018 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250923 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20251101 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602022016024 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250618 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260430 |