JP2004106677A - 車両の速度制御方法 - Google Patents
車両の速度制御方法 Download PDFInfo
- Publication number
- JP2004106677A JP2004106677A JP2002271314A JP2002271314A JP2004106677A JP 2004106677 A JP2004106677 A JP 2004106677A JP 2002271314 A JP2002271314 A JP 2002271314A JP 2002271314 A JP2002271314 A JP 2002271314A JP 2004106677 A JP2004106677 A JP 2004106677A
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- amount
- accelerator operation
- throttle opening
- control method
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
- 238000000034 method Methods 0.000 title claims abstract description 23
- 238000012790 confirmation Methods 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 2
- 239000005029 tin-free steel Substances 0.000 description 2
- 239000012141 concentrate Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 210000005224 forefinger Anatomy 0.000 description 1
- 239000000446 fuel Substances 0.000 description 1
- 238000002347 injection Methods 0.000 description 1
- 239000007924 injection Substances 0.000 description 1
- 230000007935 neutral effect Effects 0.000 description 1
- 210000003813 thumb Anatomy 0.000 description 1
Images



Landscapes
- Auxiliary Drives, Propulsion Controls, And Safety Devices (AREA)
- Controls For Constant Speed Travelling (AREA)
- Control Of Throttle Valves Provided In The Intake System Or In The Exhaust System (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
Abstract
【課題】ある一定条件下においては、後退走行時に前進走行よりも走行速度を実質的に小さくして運転者の負担を軽減させる車両の速度制御方法を提供する。
【解決手段】ステアリング操作装置に配設されたアクセル操作部材を運転手側に引いてスロットル開度を大きくすることにより、車両を走行させる際の走行速度を速くする車両の速度制御方法であって、車両の後退走行でかつアクセル操作部材の操作量が特定量x1以上の場合には、スロットル開度を一定量y1に保持することによって、車両の後退走行を一定速度にて行う。
【選択図】 図2
【解決手段】ステアリング操作装置に配設されたアクセル操作部材を運転手側に引いてスロットル開度を大きくすることにより、車両を走行させる際の走行速度を速くする車両の速度制御方法であって、車両の後退走行でかつアクセル操作部材の操作量が特定量x1以上の場合には、スロットル開度を一定量y1に保持することによって、車両の後退走行を一定速度にて行う。
【選択図】 図2
Description
【0001】
【発明の属する技術分野】
本発明は、車両を加速又は減速して走行速度を制御する車両の速度制御方法に関する。
【0002】
【従来の技術】
従来、自動車を加減速するアクセルペダルやブレーキペダルは、運転手の足元近傍に配置し、例えば右足でアクセル操作やブレーキ操作を行っている。また、近年、ステアリングにアクセルレバーとブレーキレバーを配設し、これらのレバーを手で操作することによって、車両速度を制御する技術が開発されている。前記公報に記載されたステアリングにおいては、リム内方に配設されたハブにアクセルレバーとブレーキレバーが回動可能に取り付けられており、リムを把持したまま、親指や人差し指でレバー先端を回動させることによって加減速の操作を行う(例えば、特許文献1参照)。
【0003】
【特許文献1】
特開平5−270410号公報(第4ページ、及び図3,4)
【0004】
【発明が解決しようとする課題】
しかし、前記公報に記載された加減速操作装置においては、車両の前進走行と後退走行とで、同一のアクセル操作量に対する走行速度の変化量は同じであるため、例えば車庫入れ等の後退走行時には、速度を十分に遅くして慎重に運転する必要があった。
【0005】
そこで、本発明は、ある一定条件下においては、後退走行時に前進走行よりも走行速度を小さくして運転者の負担を軽減させる車両の速度制御方法を提供することを目的とする。
【0006】
【課題を解決するための手段】
前記目的を達成するため、本発明の請求項1に係る車両の速度制御方法は、車両を後方に走行させる際に、ステアリング操作装置に配設されたアクセル操作部材を運転手側、即ち車両後方側に引いてスロットル開度を大きくすることによって走行速度を速くする車両の速度制御方法であって、車両の後退走行でかつ前記アクセル操作部材の操作量が特定量以上の場合には、前記スロットル開度を一定量に保持し、これによって、車両の後退走行時の速度を一定にすることを特徴とする。
【0007】
また、本発明の請求項2に係る車両の速度制御方法は、ステアリング操作装置に配設されたアクセル操作部材を車両の前後方向に移動させてスロットル開度を変化させ、これにより、車両の走行速度を制御する車両の速度制御方法であって、後退走行時におけるある特定のアクセル操作量の変化量に対するスロットル開度の変化量を、車両の前進走行時の変化量と変えることを特徴とする。
【0008】
さらに、本発明の請求項3に係る車両の速度制御方法は、車両の後退走行時における前記スロットル開度の変化量を、前進走行時における変化量よりも小さく設定することを特徴とする。
【0009】
そして、本発明の請求項4に係る車両の速度制御方法は、ステアリング操作装置に配設されたアクセル操作部材を運転手の前後方向に移動させてスロットル開度を変化させることにより、車両の走行速度を制御する車両の速度制御方法であって、ある特定のステアリング操舵角以上で走行する際に、ある特定のアクセル操作量の変化量に対するスロットル開度の変化量を、車両の前進走行と後退走行とで変えることを特徴とする。
【0010】
なお、本発明の請求項5に係る車両の速度制御方法は、車両の後退走行時における前記スロットル開度の変化量を、前進走行時における変化量よりも小さく設定することを特徴とする。
【0011】
【発明の効果】
前記請求項1に記載された発明によれば、車庫入れ等の後退走行時には、ある一定速度以上にはならないため、安心して確実に後退走行を行うことができ、運転者の心理的な負担が軽減される。
【0012】
前記請求項2に記載された発明によれば、車両の前進走行と後退走行とで、ある一定のアクセル操作量に対する走行速度の変化量を変える設定が可能となる。
【0013】
前記請求項3に記載された発明によれば、後退走行時におけるある一定のアクセル操作量に対する走行速度の変化量を前進走行時よりも小さく設定できるため、前進走行よりも高い注意力を要する後退走行を、じっくりかつ確実に行うことができる。
【0014】
前記請求項4に記載された発明によれば、例えば車庫入れなど、ステアリング操作装置の操舵角を大きくする車両走行の場合は、操舵角が小さい場合よりも高い注意力が必要とされる。よって、操舵角がある特定角以上の場合に、ステアリング操作量の変化量に対する速度の変化量を変えることによって、より確実な運転を行うことができる。
【0015】
前記請求項5に記載された発明によれば、特に注意力を有する、大きなステアリング操舵角における後退走行時の速度を実質的に前進走行時よりも遅く設定することにより、確実な車両走行を行うことができる。
【0016】
【発明の実施の形態】
以下、本発明の実施形態を図面に基づいて説明する。
【0017】
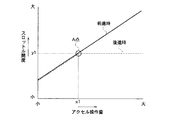
図1〜図4は本発明の実施形態を示している。図1は本発明に用いる車両用ステアリング操作装置を示す斜視図、図2は第1実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフ、図3は第2実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフ、及び図4は第3実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフである。
【0018】
図1に示すように、本実施形態に用いる車両用ステアリング操作装置10は、車両前後方向に配設されたステアリングシャフト(図示せず)の後端部に取り付けられたハブ部11と、該ハブ部11の左右両端にハブ部11に一体に形成されたリム部12,12とを備えている。また、ハブ部11には、ウインカースイッチ13,13など種々のスイッチ類が配設されている。
【0019】
前記ハブ部11は、略T字状に形成されており、中央部には円形のセンターパッド14が配設され、該センターパッド14の内部には図示しないエアバックが格納されている。また、前記センターパッド14の左右両側のハブ部11には、横長のプッシュ式の各種スイッチが上下に配設されている。最上部にはクラクション用スイッチ15,15、2番目にはワイパー用スイッチ16,16、該ワイパー用スイッチ16,16の下部にはヘッドライト用スイッチ17,17とルームライト用スイッチ18,18が続いて配設されている。
【0020】
前記ハブ部11は、略T字状に形成されており、中央部には円形のセンターパッド14が配設され、該センターパッド14の内部には図示しないエアバックが格納されている。さらに、リム部上端の前側、即ち運転手から見て背面側には、縦板状のアクセル操作部材21,21が前後方向にスライド可能に構成されている。なお、本発明では、中立位置から左右約90°の回転で最大舵角まで転舵できる、いわゆる「小舵角ステアリングシステム」を前提としている。
【0021】
次いで、図2〜図4を用いて、第1〜第3の実施形態についての車両速度の制御方法を説明する。
【0022】
まず、第1実施形態を図2を用いて説明する。第1実施形態では、車両後進時におけるアクセル操作量とスロットル開度との関係を、あるアクセル操作量を境界にして変えるものである。同図において、横軸はアクセル操作部材の操作量を、縦軸はスロットル開度を示している。また、実線は前進時、即ちオートマチック車ではATポジションがドライブ状態におけるアクセル操作量とスロットル開度との相関関係を示しており、破線は後進時、即ちオートマチック車ではATポジションがリバース状態におけるアクセル操作量とスロットル開度との相関関係を示している。
【0023】
前進時においては、図2の実線のグラフに示すように、アクセル操作量が大きくなるにつれて、該アクセル操作量にほぼ比例してスロットル開度が大きくなり、車両速度もこれに対応して速くなる。なお、実車においては、ギヤ状態や必要トルク状態が、アクセル操作量とスロットル開度との相関関係に影響を与えるため、必ずしも図2の実線のように比例関係を示す直線にはならないが、説明を簡略化させるためにあえて直線で示した。これについては、図3と図4についても同様である。
【0024】
一方、後進時においては、同図の破線のグラフに示すように、初期段階ではアクセル操作量に比例してスロットル開度も大きくなるが、アクセル操作量がA点に対応するx1以上になるとスロットル開度が一定値y1を維持する。つまり、A点以上では、アクセル操作部材をx1以上にいくら大きく操作しても、スロットル開度はy1以上に大きくならず、従って車両速度も一定値となる。
【0025】
以上の第1実施形態によれば、アクセル操作時の確認意識が低下しがちな後進時において、運転者の意図しないアクセル操作を行ってしまった場合でも、車両の走行速度をある一定限度に抑制することによって、確実な後退走行をすることができる。
【0026】
通常、運転者が車両を後方に走行させるときは、ドアミラー、バックミラー又は目視等にて後方を確認しながらアクセル操作部材やステアリング操作装置を操作するため、前進時に比較して、注意力が散漫になったり集中力が低下しやすい。また、目視をするときは運転者が体を後方に向けた無理な姿勢を強いられ、この状態で微妙なアクセル操作を行うには困難な場合がある。従って、ある一定量のアクセル操作量以上になった場合に、スロットル開度を一定にすると、安心して確実な後進を行うことができる。
【0027】
次に、第2実施形態を図3を用いて説明する。この図においても、横軸はアクセル操作部材の操作量を、縦軸はスロットル開度を示している。また、実線は前進時、即ちオートマチック車ではATポジションがドライブ状態におけるアクセル操作量とスロットル開度との相関関係を示しており、破線は後進時、即ちオートマチック車ではATポジションがリバース状態におけるアクセル操作量とスロットル開度との相関関係を示している。
【0028】
前進時においては、同図の実線のグラフに示すように、アクセル操作量が大きくなるにつれて、該アクセル操作量にほぼ比例してスロットル開度が大きくなり、車両速度もこれに対応して速くなる。
【0029】
一方、後進時においては、同図の破線のグラフに示すように、スロットル開度はアクセル操作量にほぼ比例するが、前進時の場合よりもグラフの傾斜が小さくなっている。つまり、前進時と後進時とを比較した場合に、同じ操作量のアクセル操作を行った場合でも、後進時の方が前進時よりもスロットル開度が小さく、従って車両速度も遅くなる。なお、このように、後進時と前進時とでスロットル開度とアクセル操作量との相関関係を変えるには、電子制御燃料噴射装置(以下、ECCSという)、又はミッションのディテントスイッチから信号を受け、ECCS内部で出力を変更すれば良い。
【0030】
以上の第2実施形態によれば、アクセル操作時の確認意識が低下しがちな後進時において、車両の走行速度を前進時よりも実質的に遅く設定することによって、確実な後退走行を行うことができる。前述したように、前進時よりも後進時の方がアクセル操作についての注意力が散漫になりやすいため、後進時の速度を低くした方が確実な車両走行を行うことができる。
【0031】
第3実施形態を図4を用いて説明する。この図においても、図2及び図3と同様に、横軸はアクセル操作部材の操作量を、縦軸はスロットル開度を示し、実線は前進時、破線は後進時におけるアクセル操作量とスロットル開度との相関関係を示している。
【0032】
第3実施形態では、ステアリング操作装置の操蛇角がある一定角度以上で、かつ、後進時の場合には、アクセル操作量に対するスロットル開度をあるアクセル操作量を境界にして変えるものである。つまり、運転者がほぼ後方に車両を走行させる場合は従来のアクセル操作部材−スロットル開度の相関関係とし、ステアリング操舵角が一定角度以上になったときにはアクセル操作部材−スロットル開度を変化させる。以下、図4を用いて説明する。
【0033】
前進時においては、図4の実線のグラフに示すように、アクセル操作量が大きくなるにつれて、該アクセル操作量にほぼ比例してスロットル開度が大きくなり、車両速度もこれに対応して速くなる。この前進時では、ステアリング操作装置の操舵角の大きさに関係なく、スロットル開度がアクセル操作量に比例する。
【0034】
一方、後進時においてステアリング操作装置の操舵角が特定角度以上の場合は、同図の破線のグラフに示すように、初期段階ではアクセル操作量に比例してスロットル開度も大きくなるが、アクセル操作量がB点(アクセル操作量がx2、スロットル開度がy2)以上では、前進時よりもグラフの傾斜が小さくなる。つまり、アクセル操作量がx2以上の場合は、ある特定量のアクセル操作に対して、前進時よりも後進時の方がスロットル開度の変化量が小さく、従って車両速度も遅くなる。
【0035】
以上の第3実施形態によれば、アクセル操作時の確認意識が低下しがちな後進時において、車庫入れ等の大きい操舵角度を要する場合には、車両の走行速度を前進時よりも実質的に遅く設定することによって、確実な後退走行を行うことができる。前述したように、前進時よりも後進時の方がアクセル操作についての注意力が散漫になりやすい。ただし、後方に直進走行する場合には、運転者は比較的スムーズに短時間で走行したいと思っており、また、たとえアクセル操作を誤っても冷静に対処することができる。これに対して、車庫入れ等の大きな操舵角度を要するステアリング操作においては、運転者にとって様々な状況判断が必要となるため、アクセル操作部材の誤操作に対して対処しにくいという問題がある。しかし、本実施形態によれば、大きな操舵角度を要する場合においても確実なステアリング操作を行うことができる。
【0036】
以上述べたように、本発明は、前記実施形態に例をとって説明したが、勿論、この実施形態に限定されるものではなく、本発明の要旨を逸脱しない範囲で各種実施形態を採用することができる。
【図面の簡単な説明】
【図1】本発明に用いる車両用ステアリング操作装置を示す斜視図である。
【図2】第1実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフである。
【図3】第2実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフである。
【図4】第3実施形態についてのアクセル操作量とスロットル開度との相関関係を示すグラフである。
【符号の説明】
10 ステアリング操作装置
21 アクセル操作部材
Claims (5)
- ステアリング操作装置(10)に設けられたアクセル操作部材(21)を運転者側に引くことによりスロットル開度を大きくし、車両を走行させる際の走行速度を速くする車両の速度制御方法であって、
車両の後退走行でかつ前記アクセル操作部材(21)の操作量が所定値(x1)以上の場合には、前記スロットル開度を一定量(y1)に保持することによって、車両の後退走行を一定速度にて行うことを特徴とする車両の速度制御方法。 - ステアリング操作装置(10)に設けられたアクセル操作部材(21)を運転者に対する前後方向に移動させることによりスロットル開度を変化させ、車両の走行速度を制御する車両の速度制御方法であって、
所定のアクセル操作量の変化量に対するスロットル開度の変化量を、車両の前進走行と後退走行とで変えることを特徴とする車両の速度制御方法。 - 車両の後退走行時における前記スロットル開度の変化量を、前進走行時における変化量よりも小さく設定することを特徴とする請求項2に記載の車両の速度制御方法。
- ステアリング操作装置(10)に設けられたアクセル操作部材(21)を運転に対する前後方向に移動させることによりスロットル開度を変化させ、車両の走行速度を制御する車両の速度制御方法であって、
特定のステアリング操舵角以上で走行する際に、所定のアクセル操作量の変化量に対するスロットル開度の変化量を、車両の前進走行と後退走行とで変えることを特徴とする車両の速度制御方法。 - 車両の後退走行時における前記スロットル開度の変化量を、前進走行時における変化量よりも小さく設定することを特徴とする請求項4に記載の車両の速度制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002271314A JP2004106677A (ja) | 2002-09-18 | 2002-09-18 | 車両の速度制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002271314A JP2004106677A (ja) | 2002-09-18 | 2002-09-18 | 車両の速度制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004106677A true JP2004106677A (ja) | 2004-04-08 |
Family
ID=32268665
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002271314A Withdrawn JP2004106677A (ja) | 2002-09-18 | 2002-09-18 | 車両の速度制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004106677A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013002619A (ja) * | 2011-06-21 | 2013-01-07 | Nec System Technologies Ltd | 自動車用変速制御装置、変速制御方法、および変速制御プログラム |
| JP2013226930A (ja) * | 2012-04-25 | 2013-11-07 | Isuzu Motors Ltd | 後退時事故防止制御装置 |
| JPWO2017022413A1 (ja) * | 2015-07-31 | 2018-04-05 | 日立オートモティブシステムズ株式会社 | 車両用駐車支援装置 |
-
2002
- 2002-09-18 JP JP2002271314A patent/JP2004106677A/ja not_active Withdrawn
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2013002619A (ja) * | 2011-06-21 | 2013-01-07 | Nec System Technologies Ltd | 自動車用変速制御装置、変速制御方法、および変速制御プログラム |
| JP2013226930A (ja) * | 2012-04-25 | 2013-11-07 | Isuzu Motors Ltd | 後退時事故防止制御装置 |
| JPWO2017022413A1 (ja) * | 2015-07-31 | 2018-04-05 | 日立オートモティブシステムズ株式会社 | 車両用駐車支援装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3912279B2 (ja) | 自動操舵制御装置付き自動車 | |
| JP4742451B2 (ja) | 走行制御装置 | |
| JP4109798B2 (ja) | 車両の自動操舵装置 | |
| JP6014159B2 (ja) | 電動車両の回生ブレーキ制御システム | |
| US9694852B2 (en) | Vehicle stop control device | |
| JP6761323B2 (ja) | 車輌用アクセルペダル装置 | |
| CN112208545B (zh) | 自动行驶系统及自动减速控制装置 | |
| CN111645751A (zh) | 车辆操舵装置 | |
| JP4488012B2 (ja) | 車両走行支援装置 | |
| WO2018079820A1 (ja) | 車輌用アクセルペダル装置 | |
| CN102725167A (zh) | 加速器踏板踏力控制装置 | |
| US20040108161A1 (en) | Vehicular steering operation device and method of controlling vehicle speed using vehicular steering operation device | |
| JP2009126352A (ja) | 車両の走行制御装置 | |
| JP3861068B2 (ja) | 自動駐車装置 | |
| JPH10121997A (ja) | 自動車の縦運動制御装置 | |
| US11835129B2 (en) | Control unit and method for providing a manual shift mode | |
| JP2009501105A (ja) | 適応的速度制御器を有する自動車用の点滅スイッチ | |
| WO2013005271A1 (ja) | 車両の駆動制御装置 | |
| JP2014162405A (ja) | オートマチック車 | |
| JP2002258959A (ja) | 車両運転装置 | |
| JPH10165454A (ja) | 小型電動車 | |
| JP3370197B2 (ja) | 自動車の車速制御装置 | |
| JP2005343278A (ja) | 車両用走行制御装置 | |
| JP2004132194A (ja) | 車両のステアリング操作ユニット | |
| JP3784764B2 (ja) | ステアリングホイールのチルト制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Effective date: 20041202 Free format text: JAPANESE INTERMEDIATE CODE: A621 |
|
| A761 | Written withdrawal of application |
Free format text: JAPANESE INTERMEDIATE CODE: A761 Effective date: 20070322 |