JP2004148449A - 多関節マニピュレータ - Google Patents
多関節マニピュレータ Download PDFInfo
- Publication number
- JP2004148449A JP2004148449A JP2002316761A JP2002316761A JP2004148449A JP 2004148449 A JP2004148449 A JP 2004148449A JP 2002316761 A JP2002316761 A JP 2002316761A JP 2002316761 A JP2002316761 A JP 2002316761A JP 2004148449 A JP2004148449 A JP 2004148449A
- Authority
- JP
- Japan
- Prior art keywords
- arm
- arm body
- joint
- axis
- bodies
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J17/00—Joints
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J17/00—Joints
- B25J17/02—Wrist joints
- B25J17/0241—One-dimensional joints
- B25J17/025—One-dimensional joints mounted in series
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/06—Program-controlled manipulators characterised by multi-articulated arms
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/20—Control lever and linkage systems
- Y10T74/20207—Multiple controlling elements for single controlled element
- Y10T74/20305—Robotic arm
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
Abstract
【解決手段】第1のアーム体は、基台21に第1のアーム体の軸線と同軸の回転軸線L1まわりに回転自在に連結され、第1のアーム体と第2のアーム体とは、傾斜関節部d2によって連結され、第2のアーム体と第3のアーム体とは、第1および第2のアーム体の回転軸線L2に平行な回転軸線L3まわりに回転自在に、傾斜関節部d3によって連結され、第3のアーム体と第4のアーム体とは、第2および第3のアーム体の回転軸線L3に垂直な回転軸線L4まわりに回転自在に、傾斜関節部d4によって連結され、第4のアーム体と第5のアーム体とは、同軸関節部d5によって連結され、第5のアーム体と第6のアーム体とは、傾斜関節部d6によって連結される。このように各アーム体と各関節部d1〜d6を組合せることによって、動作範囲を広くすることができる。
【選択図】 図1
Description
【発明の属する技術分野】
本発明は、複数のアーム体と各アーム体を回転自在に連結する関節部を有する多関節マニピュレータに関し、特にその関節部が、隣接する2つのアーム体を同軸回転自在に連結する同軸関節部と、一方のアーム体を他方のアーム体に対して円錐回転自在に連結する傾斜関節部とによって構成される多関節マニピュレータに関する。
【0002】
【従来の技術】
従来の技術として、傾斜関節部によって2つのアーム体を連結する多関節マニピュレータが提案されている。傾斜関節部は、連結される2つのアーム体に関して、一方のアームを他方のアームに対して円錐回転自在に連結する。円錐回転するアーム体は、各アーム体の軸線に所定角度傾斜した回転軸線まわりに回転する(たとえば、特許文献1参照)。
【0003】
【特許文献1】
特開昭62−148182号公報
【0004】
【発明が解決しようとする課題】
図10は、従来の技術の多関節マニピュレータ1を示す正面図である。多関節マニピュレータ1は、直列に設けられる第1〜第6のアーム体a1〜a6と、隣接する2つのアーム体を回転自在に連結する複数の関節部b1〜b6とを有する。各関節部b1〜b6は、同軸関節部b2,b4,b6と傾斜関節部b2,b4,b6とを有する。同軸関節部b1,b3,b5は、隣接する2つのアーム体を、その各アーム体の軸線と同軸の回転軸線まわりに回転自在に連結する。また傾斜関節部b2,b4,b6は、アーム体の軸線に対して傾斜する回転軸線まわりに円錐回転自在に連結する。円錐回転するアーム体は、各アーム体の軸線に傾斜した回転軸線まわりに回転する。
【0005】
このような多関節マニピュレータは、6つのアーム体a1〜a6が各関節部b1〜b6によって互いに回転自在に連結されることによって、6自由度を有する。従来の多関節マニピュレータ1は、同軸関節部b1,b3,b5と傾斜関節部b2,b4,b6とが交互に並んで設けられ、複数のアーム体a1〜a6を連結する。すなわち第1〜第6のすべてのアーム体a1〜a6は、同軸関節部によって一端部側の他のアーム体に連結され、傾斜関節部によって他端部側の他のアーム体に連結される。このような従来の技術の多関節マニピュレータ1は、その先端部2の移動可能な領域が狭く、動作範囲が狭い。
【0006】
図11〜図13は、従来の技術の多関節マニピュレータ1の連結状態を示す正面図である。多関節マニピュレータ1は、各アーム体a1〜a6を回転することによって、その先端部2の位置および姿勢を変える。たとえば各アーム体a1〜a6を回転させることによって、図11に示すように第6のアーム体a6を第1のアーム体a1と同軸に配置した状態で、第1のアーム体a1の軸線方向に移動させることができる。また図12および図13に示すように、各アーム体a1〜a6が連結されて設けられるアーム連結体を、一直線状に連結された状態から、略L字状に連結した状態にすることができる。
【0007】
図14は、従来の技術の多関節マニピュレータ1の動作範囲を示す図である。上述したように同軸関節部b1,b3,b5と傾斜関節部b2,b4,b6とが交互に並ぶ場合には、3つの傾斜関節部b2,b4,b6でしか、隣り合う2つのアーム体を折り曲げることができない。これによって多関節マニピュレータ1の先端部2は、予め定める1つの姿勢で移動できる領域T1が小さい。具体的には第6のアーム体a6が、予め定める1つの姿勢を保った状態で、基台4に向けて十分に移動することができない。このように従来の技術の多関節マニピュレータ1では、先端部2の移動可能な領域T1が小さくなり、その動作範囲が狭いという問題がある。
【0008】
したがって、本発明は、動作範囲の広い多関節マニピュレータを提供することを目的とする。
【0009】
【課題を解決するための手段】
本発明は、直列に設けられる複数のアーム体と、隣接する2つのアーム体を回転自在に連結する関節部とを有する多関節マニピュレータであって、
関節部は、前記2つのアーム体を、各アーム体の軸線と同軸の回転軸線まわりに回転自在に連結する同軸関節部と、前記2つのアーム体を、各アーム体の軸線に対して45度の角度を成して傾斜する回転軸線まわりに回転自在に連結する傾斜関節部とを有し、
少なくとも1つのアーム体は、両端部が傾斜関節部によって他のアーム体にそれぞれ連結され、この1つのアーム体と2つの他のアーム体との回転軸線は垂直であることを特徴とする多関節マニピュレータである。
【0010】
本発明に従えば、各アーム体を回転軸線まわりにそれぞれ回転させることによって、各アーム体が連結されたアーム連結体を、一直線状体に連結した状態から略U字状に折り曲げて連結した状態にすることができる。アーム連結体を略U字状に折り曲げた状態にすることによって、アーム連結体の、前記1つのアーム体に沿って延びる方向の縦方向寸法を短くすることができる。すなわちアーム連結体の先端部を基端部に近づけることができる。この状態でアーム連結体を構成する各アーム体をそれぞれ回転させることによって、基端部近傍の領域でアーム連結体の先端部を移動させることができ、動作範囲を広くすることができる。
【0011】
たとえば1つのアーム体と2つの他のアーム体との各回転軸線が、ともに各アームの軸線に対して45度未満の角度を成して傾斜する場合、各アーム体を屈曲させると、その1つのアームの軸線と他のアーム体の軸線とが成す角度は90度を越える。この場合、アーム連結体を略U字状に屈曲さると、2つの他のアーム体は、傾斜連結部から反対側に進むにつれて、前記1つのアーム体から縦方向に遠ざかり、アーム連結体の先端部を縦方向に沿ってアーム連結体の基端部に十分に近づけることができない。
【0012】
また1つのアーム体と2つの他のアーム体との各回転軸線が、ともに各アームの軸線に対して45度を超える角度を成して傾斜する場合、各アーム体を屈曲させると、その1つのアームの軸線と他のアーム体の軸線とが成す角度は90度未満となる。この場合、アーム連結体を略U字状に屈曲させると、2つの他のアーム体は、傾斜連結部から反対側に進むにつれて、互いに近接する。これによって2つの他のアーム体が前記1つのアーム体から離れた位置で干渉し、互いに接触するおそれがある。
【0013】
本発明では1つのアーム体と2つの他のアーム体との各回転軸線が互いに垂直である。したがって2つのうち一方の他のアーム体と、2つのうち他方の他のアーム体とを、前記1つのアーム体からみて同方向にかつ平行に延ばした状態で略U字状に屈曲させることができる。これによって2つの他のアーム体が干渉して接触することを防止したうえで、アーム連結体の先端部を、縦方向にアーム連結体の基端部に向けて最大限近づけることができる。この状態でアーム連結体を構成する各アーム体をそれぞれ回転させることによって、基端部近傍の領域でアーム連結体の先端部を移動させることができ、動作範囲を広くすることができる。
【0014】
さらに1つのアーム体と2つの他のアーム体との各回転軸線が、ともに各アームの軸線に対して45度を成して傾斜することによって、傾斜連結部に連結される2つのアーム体を、互いに90度屈曲させることができる。これによってアーム連結体を略U字状に屈曲させた状態で、2つのうち一方の他のアーム体と1つのアーム体とを連結する一方の傾斜連結部と、2つのうち他方の他のアーム体と1つのアーム体とを連結する他方の傾斜連結部とを、2つの他のアーム体にともに垂直な平面内に配置することができる。すなわち2つの他のアーム体を平行に屈曲させた状態で、一方の傾斜連結部に対して他方の傾斜連結部が、2つ他のアーム体が延びる横方向に突出することがなく、アーム連結体をU字状に屈曲させたときの横方向寸法を小型化することができる。
【0015】
また傾斜関節部によって連結される2つのアーム体に対する回転軸線が45度に共通化されている。これによって目標とする位置および姿勢に配置するために各アーム体の回転角度を演算するにあたって、その演算手順をモジュール化することができる。すなわち同じ手順で各アーム体の回転角度を求めることができる。これによって演算にかかる手間を軽減することができ、短時間で各アーム体の回転角度を演算することができる。また傾斜関節部を共通化することで、傾斜関節部を製造するための共通部品を増やして、必要とする部品の種類を減らすことができる。
【0016】
またたとえば2つのアーム体が同軸関節部で連結され、その2つのアーム体において、同軸関節部と反対側の両端部でそれぞれ傾斜関節部によって他の2つのアーム体がそれぞれ連結される場合でも、略U字状に連結することができる。しかしこの場合には、3つの関節部と4つのアーム体とが必要である。またアーム連結体を、略U字状に屈曲させた状態で、一方の傾斜連結部と、他方の傾斜連結部との間の距離が長くなる。
【0017】
本発明では、前記1つのアーム体の両側に傾斜関節部を設けることによって、2つの関節部および3つのアーム体の数でアーム連結体を略U字状に連結することができる。すなわち最小限の関節部およびアーム体でアーム連結体を略U字状に屈曲させることができる。これによってアーム連結体の関節部の数が制限される場合、残りの各関節部における選択の自由度を向上することができる。またアーム連結体を、略U字状に屈曲させた状態で、一方の傾斜連結部と、他方の傾斜連結部との間の距離を短くすることができる。
【0018】
また本発明は、前記1つのアーム体は、各アーム体のうち直列方向の中央付近に配置されることを特徴とする。
【0019】
本発明に従えば、各アーム体のうち直列方向中央付近において、前記1つのアーム体が設けられる。すなわち各アームが連結されたアーム連結体のうち直列方向中央部で略U字状に折り曲げることができる。これによってアーム連結体のうちの直列方向両端部付近で、略U字状に折り曲げる場合に比べて、アーム連結体の、前記1つのアーム体に沿って延びる縦方向寸法をさらに短くすることができる。これによってアーム連結体の先端部をさらに基端部近傍の領域に移動させることができ、さらに動作範囲を広くすることができる。
【0020】
たとえば直列方向一端部付近で略U字状に折り曲げられる場合では、先端部のアーム体を基端部のアーム体の軸線に沿って移動させて、基端部のアーム体に最も近づけたとき、基端部のアーム体に連結される他のアーム体を基端部のアーム体に対して横方向に屈曲させることができない。本発明に従えばこの基端部のアーム体に連結されるアーム体を屈曲させた状態で、アーム連結体を略U字状にすることができる。これによって先端部のアーム体を、基端部のアーム体に対して縦方向にさらに近接させることができ、動作範囲をさらに広くすることができる。
【0021】
また本発明は、第1〜第6のアーム体を有し、
第1のアーム体は、基台に第1のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結され、
第1のアーム体と第2のアーム体とは、傾斜関節部によって連結され、
第2のアーム体と第3のアーム体とは、第1および第2のアーム体の回転軸線に平行な軸線まわりに回転自在に、傾斜関節部によって連結され、
第3のアーム体と第4のアーム体とは、第2および第3のアーム体の回転軸線に垂直な軸線まわりに回転自在に、傾斜関節部によって連結され、
第4のアーム体と第5のアーム体とは、同軸関節部によって連結され、
第5のアーム体と第6のアーム体とは、傾斜関節部によって連結されることを特徴とする。
【0022】
本発明に従えば、第1〜第6のアーム体がそれぞれ各関節部によって連結されることによって、6自由度を有する多関節マニピュレータを実現することができる。すなわち第1〜第6のアーム体が連結されて設けられるアーム連結体の先端部を基端部に対して、予め定める位置および姿勢に位置決めすることができる。たとえば固定される基台に対して、第6のアーム体を予め定める位置および姿勢に位置決めすることができる。
【0023】
また第2〜第4の各アーム体を回転軸線まわりに回転させることによって、第2〜第4の各アーム体を略U字状に連結することができる。すなわち、第2〜第4の各アーム体を一直線状に連結した状態から変形させて略U字状に折り曲げた状態で連結することができる。このように第2〜第4の各アーム体は、一直線状態、略U字状態または一直線状と略U字状との中間状態に連結可能であるので、第6のアーム体が移動可能な領域を増やすことができる。さらに直列に接続される第1〜第6のアーム体のうち、中央付近に配置される第3のアームの両側に傾斜関節部がそれぞれ設けられるので、第1〜第6のアーム体のうち直列方向中央付近で略U字状に折り曲げることができる。これによって直列方向両端付近で、略U字状に折り曲げられる場合に比べて、第6のアーム体を基台に向かってさらに移動させることができる。
【0024】
また第2のアーム体と第1のアーム体とは傾斜関節部によって連結されるので、第2のアーム体が第1のアーム体よりも基台側に向くことを防止することができる。同様に、第2のアーム体と第3のアーム体とが、第1および第2のアーム体の回転軸線に平行な軸線まわりに回転するように構成されるので、第3のアーム体が、第1のアーム体と第2のアーム体とが連結される部分よりも基台側に向くことを防止することができる。たとえば基台から上方に向けて第1のアーム体が突出する場合、第2のアーム体および第3のアーム体が、第1のアーム体よりも下方に向くことを防止することができる。
【0025】
同軸関節部が第4のアームと第5のアームとの間にない場合には、第6のアーム体を第4のアーム体の軸線に対して垂直に延びる第1軸まわりの姿勢、第4のアーム体の軸線および第1軸に垂直な第2軸まわりの姿勢を変化させるのに、第5および第6のアーム体以外のアーム体を動作させる必要がある。しかし本発明では、第4のアーム体と第5のアーム体とが同軸関節部によって連結されるので、第1軸および第2軸まわりの姿勢を変化させるのに、第5のアーム体および第6のアーム体を変化させるだけでよい。すなわち基台側の第1〜第4のアーム体を大きく回転させることなく、第6のアーム体の姿勢を位置決めすることができる。
【0026】
また本発明は、第1〜第6のアーム体を有し、
第1のアーム体は、基台に第1のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結され、
第1のアーム体と第2のアーム体とは、傾斜関節部によって連結され、
第2のアーム体と第3のアーム体とは、傾斜関節部によって連結され、
第3のアーム体と第4のアーム体とは、第2および第3のアーム体の回転軸線に垂直な軸線まわりに回転自在に、傾斜関節部によって連結され、
第4のアーム体と第5のアーム体とは、同軸関節部によって連結され、
第5のアーム体と第6のアーム体とは、傾斜関節部によって連結され、第2のアーム体は、その軸線まわりに回転自在に連結される2つのアーム部分を有することを特徴とする。
【0027】
本発明に従えば、第1〜第6のアーム体がそれぞれ各関節部によって連結されることによって、6自由度を有する多関節マニピュレータを実現することができる。すなわち第1〜第6のアーム体が連結されて設けられるアーム連結体の先端部を基端部に対して、予め定める位置および姿勢に位置決めすることができる。たとえば固定される基台に対して、第6のアーム体の一端部を予め定める位置および姿勢に位置決めすることができる。
【0028】
また第2のアーム体のアーム部分を回転させて、第2のアーム体と第3のアーム体との回転軸線を、第1および第2のアーム体の回転軸線に平行に設定することができる。この状態で、第2〜第4の各アーム体を回転軸線まわりに回転させることによって、第2〜第4の各アーム体を略U字状に折り曲げた状態で連結することができる。すなわち、第2〜第4の各アーム体を一直線状に連結した状態から変形させて略U字状に折り曲げた状態に連結することができる。このように第2〜第4の各アーム体は、一直線状態、略U字状態または一直線状と略U字状との中間状態に連結可能であるので、第6のアーム体が基台に向かって移動可能な領域を増やすことができる。さらに直列に接続される第1〜第6のアーム体のうち、直列方向中央付近に配置される第3のアーム体の両側に傾斜関節部がそれぞれ設けられるので、第1〜第6のアーム体のうち、直列方向中央付近で略U字状に折り曲げることができる。これによって直列方向両端付近で、略U字状に折り曲げられる場合に比べて、第6のアーム体を基台に向かってさらに移動させることができる。さらに第2のアーム体は、その軸線まわりに回転自在に連結される2つのアーム部分を有することによって、第6のアーム体の移動可能な領域を広くすることができる。
【0029】
同軸関節部が第4のアームと第5のアームとの間にない場合には、第6のアーム体を第4のアーム体の軸線に対して垂直に延びる第1軸まわりの姿勢、第4のアーム体の軸線および第1軸に垂直な第2軸まわりの姿勢を変化させるのに、第5および第6のアーム体以外のアーム体を動作させる必要がある。しかし本発明では、第4のアーム体と第5のアーム体とが同軸関節部によって連結されるので、第1軸および第2軸まわりの姿勢を変化させるのに、第5のアーム体および第6のアーム体を変化させるだけでよい。すなわち基台側の第1〜第4のアーム体を大きく回転させることなく、第6のアーム体の姿勢を位置決めすることができる。
【0030】
また本発明は、第6のアーム体には、予め定める手先装置を、第6のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結するための手先関節部が設けられることを特徴とする。
【0031】
本発明に従えば、第6のアーム体には、その軸線と同軸の回転軸線まわりに回転自在に手先装置を連結する手先関節部が設けられる。第4のアーム体に対して、第5のアーム体および第6のアーム体を回転させ、さらに手先装置を第6のアーム体まわりに回転させることによって、手先装置の姿勢を設定することができる。
【0032】
具体的には、第5および第6のアーム体を回転させるとともに第6アーム体に対して手先装置を回転させることによって、第4のアーム体の軸線に対して垂直に延びる第1軸まわりの姿勢、第4のアーム体の軸線および第1軸に垂直な第2軸まわりの姿勢、第4のアーム体の軸線まわりの手先装置の姿勢を変化させることができる。すなわち手先装置の姿勢を設定するために第1〜第4の各アーム体を大きく回転させる必要がなく、手先装置の姿勢を容易に設定することができる。
【0033】
【発明の実施の形態】
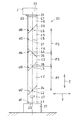
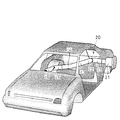
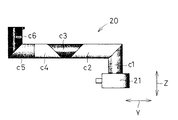
図1は、本発明の実施の一形態である多関節マニピュレータ20を示す正面図であり、図2は、多関節マニピュレータ20の使用状態を示す斜視図である。本発明の実施の一形態である多関節マニピュレータは、複数のアーム体と、アーム体を回転自在に連結する複数の関節部とを有する。各アーム体は、それぞれ連結されて直列状に延びるアーム連結体を構成する。
【0034】
各関節部は、同軸関節部と傾斜関節部とが組み合わされて設けられる。同軸関節部は、隣接する2つのアーム体を、その各アーム体の軸線と同軸の回転軸線まわりに回転自在に連結する。また傾斜関節部は、隣接する2つのアーム体のうち一方を、各アーム体の軸線に対して傾斜する回転軸線まわりに円錐回転自在に連結する。本発明において、「円錐回転」は、回転軸線を中心とし、2つのアーム体の連結部分を頂点とする仮想円錐の周面に沿って相対的に回転することである。また本発明において、「回転」は、回転軸線まわりに360度以下の角度で角変位する状態も含む。
【0035】
このような同軸関節および傾斜関節を含む多関節マニピュレータは、複数のアーム体をそれぞれ回転させることによって、蛇のような動きをさせて、3次元位置決めが可能である。したがって設備等が複雑に入り組み、作業経路が複雑な場合、また天井と床との間隔が小さく低姿勢での作業が必要な場合などであっても、好適に本発明の多関節マニピュレータを動作させることができる。
【0036】
図2に示すように多関節マニピュレータは、産業用ロボットに用いられる。たとえば多関節マニピュレータの遊端部に各種手先装置、いわゆるエンドエフェクタを連結し、手先装置を目標位置に配置して手先装置を動作させることによって、狭隘な作業空間におけるハンドリング、シーリング、塗装またはアーク溶接などを行うことができる。たとえば多関節マニピュレータは、自動車外から自動車の内部に手先装置を配置することができる。またたとえば多関節マニピュレータは、床面と自動車の底面との隙間に手先装置22を配置することができる。
【0037】
図1に示すように、多関節マニピュレータ20は、6自由度を有して実現される。多関節マニピュレータ20は、直列に設けられる第1〜第6のアーム体c1〜c6と、隣接する2つのアーム体を回転自在に連結する複数の関節部d1〜d6とを有する。各アーム体c1〜c6は、連結されてアーム連結体を構成する。各関節部は、2つの同軸関節部d1,d5と4つの傾斜回転部d2,d3,d4,d6とを有する。傾斜回転部d2,d3,d4,d6は、各アーム体の軸線に対して45度の角度を成して傾斜する回転軸線まわりに回転自在に2つのアーム体を連結する。
【0038】
複数のアーム体c1〜c6は、直列方向に並んで配置される。そのうち一端部に第1のアーム体c1が配置され、第2〜第6のアーム体c2〜c6が順に連結される。第6のアーム体c6には、手先装置22が連結される。第1〜第6のアーム体c1〜c6は、図1に示すように、それぞれの軸線が同軸に配置されて一直線状に延びる状態に変形可能である。
【0039】
第1のアーム体c1は、その一端部23が同軸関節部d1によって、予め定める基台21に連結される。基台21は、予め定める固定位置に固定されても、移動可能に設けられてもよい。第1のアーム体c1は、その軸線と同軸の回転軸線L1まわりに基台21に対して回転自在に連結される。また第1のアーム体c1のうち、基台21と反対側の端部24には、傾斜関節部d2によって第2のアーム体c2が連結される。
【0040】
第1のアーム体c1と第2のアーム体c2とは、第1のアーム体c1および第2のアーム体c2の軸線に対して、45度の角度を成して傾斜する回転軸線L2まわりに回転自在に連結される。第2のアーム体c2のうち、第1のアーム体c1と反対側の端部25には、傾斜関節部d3によって第3のアーム体c3が連結される。
【0041】
第2のアーム体c2と第3のアーム体c3とは、第2のアーム体c2および第3のアーム体c3の軸線に対して、45度の角度を成して傾斜する回転軸線L3まわりに回転自在に連結される。この第2のアーム体c2と第3のアーム体c3との回転軸線L3は、第1のアーム体c1と第2のアーム体c2との回転軸線L2に対して、平行に配置される。第3のアーム体c3のうち、第2のアーム体c2と反対側の端部26には、傾斜関節部d4によって第4のアーム体c4が連結される。
【0042】
第3のアーム体c3と第4のアーム体c4とは、第3のアーム体c3および第4のアーム体c4の軸線に対して、45度の角度を成して傾斜する回転軸線L4まわりに回転自在に連結される。この第3のアーム体c3と第4のアーム体c4との回転軸線L4は、第2のアーム体c2と第3のアーム体c3との回転軸線L3に対して垂直に配置される。第4のアーム体c4のうち、第3のアーム体c3と反対側の端部27には、同軸関節部d5によって第5のアーム体c5が連結される。
【0043】
第4のアーム体c4と第5のアーム体c5とは、互いの軸線と同軸な回転軸線L5まわりに回転自在に連結される。第5のアーム体c5のうち、第4のアーム体c4と反対側の端部28には、傾斜関節部d4によって第6のアーム体c6が連結される。
【0044】
第5のアーム体c5と第6のアーム体c6とは、第5のアーム体c5および第6のアーム体c6の軸線に対して、45度の角度を成して傾斜する回転軸線L6まわりに回転自在に連結される。また本発明の実施の形態では、第6のアーム体c6のうち、第5のアーム体c5と反対側の端部29には、手先装置22が連結される。第6のアーム体c6は、手先装置22を、第6のアーム体c6の軸線と同軸の回転軸線L7まわりに回転自在に連結する手先関節部31が設けられる。手先装置22は、たとえば部品を把持および把持解除するためのハンドリング装置であってもよい。
【0045】
このように複数のアーム体c1〜c6のうち、第3のアーム体c3は、両端部に傾斜関節部d3,d4が設けられ、第2および第4のアーム体c2,c4にそれぞれ連結される。またこの第3のアーム体c3は、各アーム体のうち直列方向のほぼ中央付近に配置される。
【0046】
本実施の形態では、第1のアーム体c1が延びる方向を縦方向Zとし、縦方向Zに垂直に延びる一方向を横方向Yとする。各アーム体c1〜c6を一直線状に配置した状態で、第2のアーム体c2と第3のアーム体c3とを連結する傾斜関節部d2から第3のアーム体c3と第4のアーム体c4とを連結する傾斜関節部d4との縦方向Zの距離P1は、第3のアーム体c3と第4のアーム体c4とを連結する傾斜関節部d4から第5のアーム体c5と第6のアーム体c6とを連結する傾斜関節部d6との縦方向Zの距離P2と等しく設定される。
【0047】
また第2のアーム体c2と第3のアーム体c3とを連結する傾斜関節部d3から第3のアーム体c3と第4のアーム体c4とを連結する傾斜関節部d4との縦方向Zの距離P3を小さくすることによって、各アーム体c1〜c6を略U字状に折り曲げた場合の第1〜第6のアーム体c1〜c6までの縦方向Zの距離を小さくすることができる。
【0048】
各アーム体c1〜c6は、各アーム体を回転駆動する回転駆動モータを内蔵する。また各アーム体c1〜c6は、その軸線を挿通する中空空間が形成される。この中空空間に1または複数の配線が延びる。各配線は、回転駆動モータを回転させるための電力、回転駆動モータへの回転指示、手先装置へ圧縮空気などを供給する。
【0049】
各アーム体を回転軸線まわりに回転する回転機構は、従来の機構と同様の機構であってもよい。たとえば一方のアーム体と他方のアーム体とを回転軸線まわりに回転自在に支持するベアリングと、中空形状の波動歯車機構たとえばハーモニックドライブ(登録商標)とを備える。波動歯車機構は、入力側部材と出力側部材とを備え、それらが相対的に回転する。一方のアーム体は、入力側部材に連結され、他方のアーム体は、出力側部材に連結される。
【0050】
回転駆動モータからの回転が入力側部材に与えられると、入力側部材と出力側部材とが相対的に回転する。これによって一方のアーム体と他方のアーム体とを相対的に回転させることができる。このような回転機構が、各アーム体c1〜c6に設けられることによって、隣接する2つのアーム体を、相対的に回転させることができる。さらに中空形状の波動歯車機構を用いることによって、連結される2つのアーム体の各挿通空間に各配線を挿通させた状態で、2つのアーム体を回転することができる。さらに多関節マニピュレータ全体、または挿通空間内を挿通する各配線を耐水性、耐熱性あるいは耐衝撃性のある材料によって構成されるカバーで覆うことによって、防塵、防爆、防水性を必要とする作業環境に好適に用いることができる。
【0051】
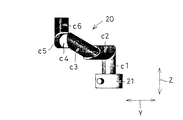
図3〜図6は、多関節マニピュレータ20の連結状態を示す正面図である。多関節マニピュレータ20は、各アーム体c1〜c6を回転することによって、第6のアーム体c6に設けられる手先装置22の位置および姿勢を変えることができる。図3に示すように、第1のアーム体c1と第2のアーム体c2、第2のアーム体c2と第3のアーム体c3、第3のアーム体c3と第4のアーム体c4、第5のアーム体c5と第6のアーム体c6とをそれぞれ互いに90度屈曲させることによって、各アーム体c1〜c6を略U字状に連結させた状態で、第1のアーム体c1と第6のアーム体c6との軸線を一致させることができる。図1に示す各アーム体c1〜c6が一直線状に連結された状態から、図3に示す各アーム体c1〜c6が略U字状に連結される間に、第6のアーム体c6を基台21に向かって縦方向Zに移動させることができる。このとき各アーム体c1〜c6の回転を調整することによって、第6のアーム体c6の姿勢を保った状態で縦方向Zに移動させることができる。また各アーム体c1〜c6を略U字状に連結することによって、多関節マニピュレータ20の縦方向Zの寸法を短くすることができる。また、多関節マニピュレータ20の先端に設けられる手先装置22を基台21側に近接させることができる。
【0052】
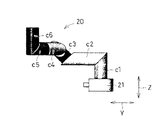
また図4および図5に示すように、図3の状態から、第2のアーム体c2に対して第3のアーム体c3を回転させるとともに、第3のアーム体c3に対して第4のアーム体c4を回転させることによって、第6のアーム体c6の位置を第1のアーム体c1から横方向Yに遠ざけるとともに、高さ方向Zに小さくすることができる。これによって第6のアーム体c6の姿勢を保ち、第6のアーム体c6と基台21との縦方向Zの距離が短い状態で、第6のアーム体c6を横方向Yに移動させることができる。
【0053】
また図4および図5の状態からさらに第2のアーム体c2に対して第3のアーム体c3を回転させるとともに、第3のアーム体c3に対して第4のアーム体c4を回転させることによって、図6に示すように、第2のアーム体c2と第3のアーム体c3、第4のアーム体c4と第5のアーム体c5とを同軸に延ばすことができる。これによって、第6のアーム体c6の姿勢を保った状態で、基台21から横方向Yに離れた位置に移動させることができる。
【0054】
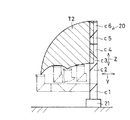
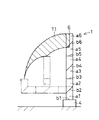
図7は、多関節マニピュレータ20の動作範囲を示す図である。上述したように各アーム体c1〜c6に対して各関節部d1〜d6を配置することによって、言換えると4つの傾斜関節部d2,d3,d4,d6を設けることによって、各アーム体c1〜c6を折り曲げ可能な箇所を増やすことができ、予め定める1つの姿勢で移動できる領域T2を広くすることができる。特に図14に示す従来の技術の多関節マニピュレータ1の動作範囲に比べて、縦方向Z基台21側に第6のアーム体c6を移動させることができる。
【0055】
以上のように、本発明の多関節マニピュレータ20によれば、第1〜第6のアーム体c1〜c6がそれぞれ各関節部d1〜d6によって連結されることによって、6自由度を有する多関節マニピュレータを実現することができる。
【0056】
また第2〜第4の各アーム体c2〜c4を回転軸線L3,L4まわりに相対的に回転させることによって、第2〜第4の各アーム体を一直線状に連結した状態から変形させて略U字状に折り曲げた状態に連結することができる。このように第2〜第4の各アーム体c2〜c4は、一直線状態、略U字状態または一直線状と略U字状との中間状態に連結可能であるので、第6のアーム体c6を縦方向Zに基台21に近接した位置に移動させることができる。また略U字状に折り曲げることによって、搬送時および待機時の形状を小型化することができる。また各アーム体が折り曲げられることによって、マニピュレータを設置するために必要な設置領域を小さくすることができる。
【0057】
さらに直列に接続される第1〜第6のアーム体c1〜c6のうち、直列方向中央付近に第3のアーム体c3が設けられるので、第1〜第6のアーム体c1〜c6のうち直列方向中央付近で略U字状に折り曲げることができる。これによって第1〜第6の各アーム体1c〜6cのうちの直列方向両端付近で、略U字状に折り曲げられる場合に比べて、第6のアーム体c6を基台21近傍にさらに移動させることができる。これによって第6のアーム体c6の移動可能な領域を増やすことができる。
【0058】
また1つのアーム体である第3のアーム体c3の両側で、他の2つのアーム体である第2のアーム体c2、第4のアーム体c4が同方向に90度屈曲するので、最小の関節部の数でアーム体を、略U字状に連結することができる。たとえば関節部の数が制限される場合、最小の関節部の数でアーム体を略U字状に連結することができ、残りの各関節部のうちの傾斜関節部の数を増やすことができる。また2つのアーム体が同軸関節部で連結され、その2つのアーム体において、同軸関節部と反対側の両端部でそれぞれ傾斜関節部によって他の2つのアーム体が連結される場合に比べて、略U字状部分の縦方向Z寸法を小さくすることができる。
【0059】
本実施の形態のように6つの関節部d1〜d6を用いて、6自由度を得る場合、4つの傾斜関節部d2,d3,d4,d6を設けることができる。また第4のアーム体c4に対して、第5のアーム体c5および第6のアーム体c6を回転させ、さらに手先関節部31によって手先装置22を第6のアーム体c6の軸線まわりに回転させることによって、手先装置22の姿勢を設定することができる。このとき手先装置22の姿勢を設定するときに、基台側の各アーム体c1〜c4を大きく回転させることなく、手先装置22の姿勢を設定することができる。また手先装置22における第6のアーム体c6の軸線まわり方向の姿勢を確定する必要がない場合は、手先装置22を回転自在に連結する手先関節部31がなくてもよい。
【0060】
さらに第2のアーム体c2と第3のアーム体c3とを連結する傾斜関節部d2から第3のアーム体c3と第4のアーム体c4とを連結する傾斜関節部d4との縦方向Zの距離P1は、第3のアーム体c3と第4のアーム体c4とを連結する傾斜関節部d4から第5のアーム体c5と第6のアーム体c6とを連結する傾斜関節部d6との縦方向Zの距離P2と等しく設定される。これによってアーム連結体を略U字状に変形させた場合に、第1のアーム体c1と同軸に第6のアーム体c6を配置することができる。
【0061】
また第2〜第4のアーム体c2,c3,c4によってアーム連結体を略U字状に折り曲げることが可能ならば、傾斜関節部d2,d3,d4,d6は、各アーム体の軸線に対して45度以外の角度を成して傾斜する回転軸線まわりに回転自在に連結してもよい。また各傾斜関節部の回転軸線の角度は、それぞれ異なってもよい。
【0062】
たとえば本発明において第2のアーム体c2と第3のアーム体c3との回転軸線L3と、第3のアーム体c3と第4のアーム体c4との回転軸線L4とが垂直であればよい。したがって他の実施形態として、たとえば第2のアーム体c2と第3のアーム体c3との回転軸線L3が各アーム体c2,c3の軸線に対して傾斜する角度が30度で、第3のアーム体c3と第4のアーム体c4との回転軸線L3が各アーム体c3,c4の軸線に対して傾斜する角度が60度であってもよい。
【0063】
また第1のアーム体c1と第2のアーム体c2との回転軸線L2が各アーム体c1,c2の軸線に対して傾斜する角度、および第5のアーム体c5と第6のアーム体c6との回転軸線L5が各アーム体c5,c6の軸線に対して傾斜する角度を、45度以上とするような構成であってもよい。この場合、基台21から横方向Yにずれた位置において、第6のアーム体c6を基台21に対して縦方向Zにさらに近接させることができる。
【0064】
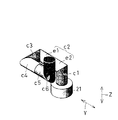
図8は、本発明の他の実施の形態である多関節マニピュレータ40を示す正面図である。多関節マニピュレータ40は、図1に示す多関節マニピュレータ40と類似した構成であり、同様の構成については、説明を省略し同様の参照符号を付する。多関節マニピュレータ40は、図1に示す多関節マニピュレータ40と同様に第1から第6のアーム体c1〜c6と、関節部d1〜d6とを有する。さらに第2のアーム体c2には、その軸線まわりに回転自在に連結される2つのアーム部分e1,e2が設けられる。
【0065】
第2のアーム体c2において、アーム部分e1,e2が相対的に回転することによって、第1のアーム体c1と第2のアーム体c2との回転軸線L2と、第2のアーム体c2と第3のアーム体c3との回転軸線L3との関係を任意に調整することができる。すなわち各アーム部分e1,e2を回転することによって、第1のアーム体c1と第2のアーム体c2との回転軸線L2と、第2のアーム体c2と第3のアーム体c3との回転軸線L3とを垂直な状態、平行な状態およびそれらの中間状態にすることができる。これによって図1に示す多関節マニピュレータ20における第6のアーム体c6の移動範囲に加えて、さらに移動可能な範囲を広げることができる。
【0066】
図9は、多関節マニピュレータ40の連結状態を示す斜視図である。多関節マニピュレータ40は、図3に示すような各アーム体が略U字状に形成された状態で、さらに各アーム部分e1,e2を互いに回転させることによって、第2のアーム体c2と第4のアーム体c4との軸線を通過する平面を回転させることができる。これによって基台21に対して横方向Yにずれた位置で、基台21に対して第6のアーム体c6を縦方向Zにさらに近づけることができる。
【0067】
以上のように本発明の多関節マニピュレータ40であっても、図1に示す多関節マニピュレータと同様の効果を得ることができる。さらに第2のアーム体c2のアーム部分e1,e2を回転させることによって、さらに動作範囲を広くすることができる。また図1に示す多関節マニピュレータと同様に、第6のアーム体c6は手先関節部31を有してもよい。手先関節部31を有することによって、手先装置22の姿勢をより容易に設定することができる。また手先関節部31を有しなくても、動作範囲を広くすることができる。
【0068】
上述した構成は、本発明の例示に過ぎず、本発明の範囲内で構成を変更してもよい。たとえば第1〜第6のアーム体c1〜c6に、さらに他のアーム体および関節部を含んでいてもよい。この場合、第1と第2のアーム体c1,c2の回転軸線L2と、第2と第3のアーム体c2,c3の回転軸線L3とが平行であり、第2と第3のアーム体c2,c3の回転軸線L3と、第3と第4のアーム体c3,c4の回転軸線L4とが垂直であり、第3と第4のアーム体c3,c4の回転軸線L4と、第5と第6のアーム体c5,c6の回転軸線L6とは平行である状態であることが好ましい。またさらに第1と第2アーム体c1,c2の回転軸線L2と、第5と第6のアーム体c5,c6の回転軸線L6とが垂直であることが好ましい。
【0069】
また基台21から突出する第1のアーム体の延びる方向は、鉛直な方向に突出してもよく、鉛直以外に交差する方向に延びてもよい。また産業用ロボットとして設けられると述べたが、移動機構として他の装置に用いられてもよい。また手先装置の構成についても特に限定しない。
【0070】
たとえば上述した実施例では、傾斜回転部d2,d3,d4,d6は、各アーム体の軸線に対して45度の角度を成して傾斜する回転軸線まわりに回転自在に2つのアーム体を連結するとした。たとえば第2〜第4のアーム体c2,c3,c4で第3のアーム体を略U字状に折り曲げることが可能ならば、傾斜関節部は、各アーム体の軸線に対して45度以外の角度を成して傾斜する回転軸線まわりに回転自在に連結してもよい。
【0071】
また各アーム体の長さが一定でない場合、両側に傾斜関節部が設けられるアーム体の配置順序を並べ替えてもよい。これによって各アーム体が略U字状に折れ曲がった場合に第6のアーム体c6を縦方向Zに基台21に近接した位置に配置することができる。
【0072】
【発明の効果】
以上のように請求項1記載の本発明によれば、各アーム体が連結されるアーム連結体を一直線状に連結した状態から折り曲げて、略U字状に連結した状態に変化させることができる。これによってアーム連結体の先端部を予め定める1つの姿勢を保ったうえで、先端部の移動可能な領域を増やし、多関節マニピュレータの動作範囲を広くすることができる。
【0073】
また略U字状に折り曲げることができるので、小型化した状態で搬送および設置することができ、搬送および設置スペースを小さくすることができる。搬送スペースを小さくすることによって、一度に搬送可能な数量を増やし、搬送コストを低下させることができる。また設置スペースを小さくすることによって、狭隘な空間であっても多関節マニピュレータを配置することができる。
【0074】
また請求項2記載の本発明によれば、各アーム体のうち直列方向中央付近において、前記1つのアーム体が設けられる。これによって各アーム体が連結されて構成されるアーム連結体のうち直列方向中央部で略U字状に折り曲げることができる。各アーム体のうちの直列方向両端部付近で、略U字状に折り曲げる場合に比べて、アーム連結体の、前記1つのアーム体に沿って延びる方向の長さをさらに短くすることができる。これによってアーム連結体の先端部の移動可能な領域をさらに増やすことができる。
【0075】
また請求項3記載の本発明によれば、第1〜第6のアーム体がそれぞれ各関節部によって連結されることによって、6自由度を有する多関節マニピュレータを実現することができる。これによって各アーム部が連結されるアーム連結体の先端部を、予め定められる位置および姿勢に位置決めすることができる。また第2〜第4のアーム体を一直線状に連結される状態から略U字状に連結される状態に変形することができ、第6のアーム体が基台に向かって移動可能な領域を広くすることができる。
【0076】
また第2のアーム体および第3のアーム体が、第1のアーム体と連結される部分よりも基台側に向くことを防止することができる。たとえば基台が床面に設置される場合、第2および第3のアーム体が、第1のアーム体よりも床面に衝突することを防ぎ、第2および第3のアーム体が破損することを防止することができる。
【0077】
また請求項4記載の本発明によれば、第1〜第6のアーム体がそれぞれ各関節部によって連結されることによって、6自由度を有する多関節マニピュレータを実現することができる。これによって各アーム部の直列方向先端部を、予め定められる位置および姿勢に位置決めすることができる。また第2〜第4のアーム体を一直線状に連結される状態から略U字状に連結される状態に変形することができる。これによって第6のアーム体の移動可能な領域を広くすることができる。
【0078】
また第2のアーム体および第3のアーム体が、第1のアーム体と連結される部分よりも基台側に向くことを防止することができる。たとえば基台が床面に設置される場合、第2および第3のアーム体が第1のアーム体よりも床面に衝突することを防ぎ、第2および第3のアーム体が破損することを防止することができる。さらに第2のアーム体に、その軸線まわりに回転自在に連結される2つのアーム部分が設けられることによって、第6のアーム体の移動可能な領域をさらに広くすることができる。
【0079】
また請求項5記載の本発明によれば、第6のアーム体には、その軸線と同軸の回転軸線まわりに回転自在に手先装置を連結する手先装置関節部が設けられる。第4のアーム体に対して、第5のアーム体および第6のアーム体を回転させ、さらに手先装置を第6のアーム体まわりに回転させることによって、手先装置の姿勢を設定することができる。すなわち手先装置の姿勢を設定するために第1〜第4の各アーム体を大きく回転させる必要がなく、手先装置の姿勢を容易に設定することができる。
【図面の簡単な説明】
【図1】本発明の実施の一形態である多関節マニピュレータ20を示す正面図である。
【図2】多関節マニピュレータ20の使用状態を示す斜視図である。
【図3】多関節マニピュレータ20の連結状態を示す正面図である。
【図4】多関節マニピュレータ20の連結状態を示す正面図である。
【図5】多関節マニピュレータ20の連結状態を示す正面図である。
【図6】多関節マニピュレータ20の連結状態を示す正面図である。
【図7】多関節マニピュレータ20の動作範囲を示す図である。
【図8】本発明の他の実施の形態である多関節マニピュレータ40を示す正面図である。
【図9】多関節マニピュレータ40の連結状態を示す斜視図である。
【図10】従来の技術の多関節マニピュレータ1を示す正面図である。
【図11】従来の技術の多関節マニピュレータ1の連結状態を示す正面図である。
【図12】従来の技術の多関節マニピュレータ1の連結状態を示す正面図である。
【図13】従来の技術の多関節マニピュレータ1の連結状態を示す正面図である。
【図14】従来の技術の多関節マニピュレータ1の動作範囲を示す図である。
【符号の説明】
20 多関節マニピュレータ
21 基台
22 手先装置
31 手先関節部
c1〜c6 アーム体
d1〜d6 関節部
L1〜L7 回転軸線
Claims (5)
- 直列に設けられる複数のアーム体と、隣接する2つのアーム体を回転自在に連結する関節部とを有する多関節マニピュレータであって、
関節部は、前記2つのアーム体を、各アーム体の軸線と同軸の回転軸線まわりに回転自在に連結する同軸関節部と、前記2つのアーム体を、各アーム体の軸線に対して45度の角度を成して傾斜する回転軸線まわりに回転自在に連結する傾斜関節部とを有し、
少なくとも1つのアーム体は、両端部が傾斜関節部によって他のアーム体にそれぞれ連結され、この1つのアーム体と2つの他のアーム体との回転軸線は垂直であることを特徴とする多関節マニピュレータ。 - 前記1つのアーム体は、各アーム体のうち直列方向の中央付近に配置されることを特徴とする請求項1記載の多関節マニピュレータ。
- 第1〜第6のアーム体を有し、
第1のアーム体は、基台に第1のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結され、
第1のアーム体と第2のアーム体とは、傾斜関節部によって連結され、
第2のアーム体と第3のアーム体とは、第1および第2のアーム体の回転軸線に平行な軸線まわりに回転自在に、傾斜関節部によって連結され、
第3のアーム体と第4のアーム体とは、第2および第3のアーム体の回転軸線に垂直な軸線まわりに回転自在に、傾斜関節部によって連結され、
第4のアーム体と第5のアーム体とは、同軸関節部によって連結され、
第5のアーム体と第6のアーム体とは、傾斜関節部によって連結されることを特徴とする請求項1または2記載の多関節マニピュレータ。 - 第1〜第6のアーム体を有し、
第1のアーム体は、基台に第1のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結され、
第1のアーム体と第2のアーム体とは、傾斜関節部によって連結され、
第2のアーム体と第3のアーム体とは、傾斜関節部によって連結され、
第3のアーム体と第4のアーム体とは、第2および第3のアーム体の回転軸線に垂直な軸線まわりに回転自在に、傾斜関節部によって連結され、
第4のアーム体と第5のアーム体とは、同軸関節部によって連結され、
第5のアーム体と第6のアーム体とは、傾斜関節部によって連結され、第2のアーム体は、その軸線まわりに回転自在に連結される2つのアーム部分を有することを特徴とする請求項1または2記載の多関節マニピュレータ。 - 第6のアーム体には、予め定める手先装置を、第6のアーム体の軸線と同軸の回転軸線まわりに回転自在に連結するための手先関節部が設けられることを特徴とする請求項3または4記載の多関節マニピュレータ。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002316761A JP2004148449A (ja) | 2002-10-30 | 2002-10-30 | 多関節マニピュレータ |
| US10/689,995 US7836788B2 (en) | 2002-10-30 | 2003-10-22 | Articulated manipulator |
| EP03024376.0A EP1415774B1 (en) | 2002-10-30 | 2003-10-24 | Articulated manipulator with joints having rotation axis inclined with respect to the longitudinal axis of the manipulator |
| KR1020030075964A KR20040038795A (ko) | 2002-10-30 | 2003-10-29 | 다관절 매니퓰레이터 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002316761A JP2004148449A (ja) | 2002-10-30 | 2002-10-30 | 多関節マニピュレータ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004148449A true JP2004148449A (ja) | 2004-05-27 |
Family
ID=32089556
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002316761A Pending JP2004148449A (ja) | 2002-10-30 | 2002-10-30 | 多関節マニピュレータ |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US7836788B2 (ja) |
| EP (1) | EP1415774B1 (ja) |
| JP (1) | JP2004148449A (ja) |
| KR (1) | KR20040038795A (ja) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007118175A (ja) * | 2005-09-27 | 2007-05-17 | Yaskawa Electric Corp | 搬送システム |
| JP2008254138A (ja) * | 2007-04-06 | 2008-10-23 | Yaskawa Electric Corp | 多関節ロボット |
| US7597025B2 (en) | 2003-01-17 | 2009-10-06 | Toyota Jidosha Kabushiki Kaisha | Articulated robot |
| EP2113343A2 (en) | 2005-09-27 | 2009-11-04 | Kabushiki Kaisha Yaskawa Denki | Multi-joint manipulator |
| JP2014504557A (ja) * | 2011-01-24 | 2014-02-24 | ボルホフ・フェルビンダンクシュテヒニーク・ゲゼルシャフト・ミット・ベシュレンクテン・ハフツング | 締結要素を締結するための接合ヘッド及び締結方法 |
| JP2015171735A (ja) * | 2014-03-11 | 2015-10-01 | 株式会社amuse oneself | フレキシブルアーム装置および点検診断装置 |
| JP2020196020A (ja) * | 2019-05-31 | 2020-12-10 | 株式会社ジェイテクト | 金属付加製造装置 |
| JP2022107345A (ja) * | 2021-01-08 | 2022-07-21 | トヨタ自動車株式会社 | 充電システム |
Families Citing this family (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4230196B2 (ja) * | 2002-10-30 | 2009-02-25 | 川崎重工業株式会社 | 位置決め演算方法および位置決め演算装置 |
| US8006586B2 (en) | 2007-03-12 | 2011-08-30 | Comau S.P.A. | Articulated robot wrist |
| EP2355958B1 (en) * | 2008-10-06 | 2013-06-19 | Kinova | Portable robotic arm |
| DE102009019129A1 (de) * | 2009-04-29 | 2010-11-04 | Breitmeier Messtechnik Gmbh | Vorrichtung zur Positionierung eines Sensors |
| US9636178B2 (en) * | 2011-12-07 | 2017-05-02 | Specialty Surgical Instrumentation, Inc. | System and method for an articulating shaft |
| CA2807287C (en) | 2013-02-26 | 2018-06-12 | Ahmad Kamal Bakir | Manipulator arm module |
| KR101558375B1 (ko) * | 2013-12-17 | 2015-10-07 | 현대자동차 주식회사 | 조립 기기용 마운팅 위치 변환장치 |
| US11139707B2 (en) | 2015-08-11 | 2021-10-05 | Genesis Robotics And Motion Technologies Canada, Ulc | Axial gap electric machine with permanent magnets arranged between posts |
| US9755463B2 (en) | 2015-08-11 | 2017-09-05 | Genesis Robotics Llp | Electric machine |
| CA3012573C (en) * | 2015-10-06 | 2024-05-14 | Impossible Incorporated Llc | Snake-like robot |
| NL2016878B1 (en) * | 2016-06-02 | 2018-01-25 | State Of The Art Ltd | Link for an articulated manipulator |
| US11043885B2 (en) | 2016-07-15 | 2021-06-22 | Genesis Robotics And Motion Technologies Canada, Ulc | Rotary actuator |
| USD824977S1 (en) | 2016-09-09 | 2018-08-07 | GYS Tech, LLC | Robotic arm |
| US11104011B2 (en) * | 2016-11-10 | 2021-08-31 | Robert Chisena | Mechanical robot arm assembly |
| CN106363642A (zh) * | 2016-11-18 | 2017-02-01 | 中国科学院合肥物质科学研究院 | 一种仿人机器人躯干结构 |
| CN110536779A (zh) | 2017-03-26 | 2019-12-03 | 詹尼斯机器人移动技术加拿大公司 | 机械臂 |
| ES2693923A1 (es) * | 2017-06-14 | 2018-12-14 | Rafael FERRÍN POZUELO | Brazo articulado por secciones oblicuas |
| TWI770509B (zh) * | 2020-05-19 | 2022-07-11 | 黃瀚毅 | 多節旋轉角度之機械手臂 |
| EP4389600A1 (en) * | 2022-12-23 | 2024-06-26 | Experimental Vehicle Engineering Ltd. | Articulating motor mount |
| GB202414923D0 (en) * | 2024-10-10 | 2024-11-27 | Ross Innovation Ltd | Three-dimensionally adjustable arm |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS56163624A (en) | 1980-05-20 | 1981-12-16 | Umetani Youji | Active cord mechanism |
| DE3464021D1 (en) * | 1983-08-03 | 1987-07-09 | Kuka Schweissanlagen & Roboter | Manipulator gear head |
| FR2562459B1 (fr) | 1984-02-07 | 1986-05-23 | Gabillet Maurice | Bras de manipulation modulaire |
| DE3536747A1 (de) * | 1984-10-15 | 1986-04-24 | Tokico Ltd., Kawasaki, Kanagawa | Gelenkmechanismus |
| DE3525806A1 (de) * | 1985-07-19 | 1987-01-29 | Kuka Schweissanlagen & Roboter | Getriebekopf fuer manipulatoren |
| DE3545068A1 (de) * | 1985-12-19 | 1987-06-25 | Kuka Schweissanlagen & Roboter | Getriebekopf fuer manipulatoren |
| JPS62148182A (ja) | 1985-12-24 | 1987-07-02 | 株式会社小松製作所 | 関節装置 |
| JPS6338991A (ja) | 1986-08-04 | 1988-02-19 | 松下電器産業株式会社 | 電子楽器 |
| SE8605070L (sv) * | 1986-11-26 | 1988-05-27 | Komatsu Mfg Co Ltd | Bojlig robotarm |
| JPH04115592A (ja) | 1990-09-05 | 1992-04-16 | Matsushita Electric Ind Co Ltd | プリント配線板 |
| JP3224839B2 (ja) | 1992-02-20 | 2001-11-05 | 株式会社東芝 | マニピュレータ制御装置 |
| JPH10225881A (ja) | 1997-02-14 | 1998-08-25 | Natl Aerospace Lab | オフセット回転関節及び該オフセット回転関節を有する多関節ロボット |
| JP4115592B2 (ja) * | 1998-06-24 | 2008-07-09 | 株式会社ブリヂストン | 航空機用空気入りラジアル・タイヤ |
| WO2001026556A1 (de) * | 1999-10-14 | 2001-04-19 | Karl Storz Gmbh & Co. | Drehgelenk, insbesondere für medizinische instrumente |
| JP3326472B2 (ja) | 1999-11-10 | 2002-09-24 | 独立行政法人 航空宇宙技術研究所 | 多関節ロボット |
| DE10010615A1 (de) | 2000-03-03 | 2001-09-06 | Duerr Systems Gmbh | Roboter zum Beschichten oder Behandeln von Werkstücken |
-
2002
- 2002-10-30 JP JP2002316761A patent/JP2004148449A/ja active Pending
-
2003
- 2003-10-22 US US10/689,995 patent/US7836788B2/en active Active
- 2003-10-24 EP EP03024376.0A patent/EP1415774B1/en not_active Expired - Lifetime
- 2003-10-29 KR KR1020030075964A patent/KR20040038795A/ko not_active Ceased
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7597025B2 (en) | 2003-01-17 | 2009-10-06 | Toyota Jidosha Kabushiki Kaisha | Articulated robot |
| JP2007118175A (ja) * | 2005-09-27 | 2007-05-17 | Yaskawa Electric Corp | 搬送システム |
| EP2113343A2 (en) | 2005-09-27 | 2009-11-04 | Kabushiki Kaisha Yaskawa Denki | Multi-joint manipulator |
| US7971504B2 (en) | 2005-09-27 | 2011-07-05 | Kabushiki Kaisha Yaskawa Denki | Articulated manipulator |
| US8413538B2 (en) | 2005-09-27 | 2013-04-09 | Kabushiki Kaisha Yaskawa Denki | Articulated manipulator |
| JP2008254138A (ja) * | 2007-04-06 | 2008-10-23 | Yaskawa Electric Corp | 多関節ロボット |
| JP2014504557A (ja) * | 2011-01-24 | 2014-02-24 | ボルホフ・フェルビンダンクシュテヒニーク・ゲゼルシャフト・ミット・ベシュレンクテン・ハフツング | 締結要素を締結するための接合ヘッド及び締結方法 |
| US9297398B2 (en) | 2011-01-24 | 2016-03-29 | Böllhoff Verbindungstechnik GmbH | Jointing head for fastening element, and a fastening method |
| JP2015171735A (ja) * | 2014-03-11 | 2015-10-01 | 株式会社amuse oneself | フレキシブルアーム装置および点検診断装置 |
| JP2020196020A (ja) * | 2019-05-31 | 2020-12-10 | 株式会社ジェイテクト | 金属付加製造装置 |
| JP2022107345A (ja) * | 2021-01-08 | 2022-07-21 | トヨタ自動車株式会社 | 充電システム |
Also Published As
| Publication number | Publication date |
|---|---|
| KR20040038795A (ko) | 2004-05-08 |
| EP1415774B1 (en) | 2017-06-21 |
| EP1415774A1 (en) | 2004-05-06 |
| US7836788B2 (en) | 2010-11-23 |
| US20040129103A1 (en) | 2004-07-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1415774B1 (en) | Articulated manipulator with joints having rotation axis inclined with respect to the longitudinal axis of the manipulator | |
| KR101323918B1 (ko) | 다관절 머니퓰레이터 | |
| EP2364821B1 (en) | Robot with seven joints | |
| CN101664925B (zh) | 水平多关节型机器人 | |
| CN105307824B (zh) | 具有设置在悬臂上的驱动器布局的工业机器人 | |
| JP7373212B2 (ja) | 産業用ロボットアーム | |
| JP6670455B2 (ja) | ロボット及びロボットシステム | |
| JPH01146683A (ja) | 多継手ロボット部品 | |
| JP2008529816A (ja) | 4自由度高速パラレルロボット | |
| US7086307B2 (en) | Parallel control arm with two branches | |
| JP2004141976A (ja) | ロボットの関節構造 | |
| WO2009113364A1 (ja) | ロボットシステム | |
| US12134187B2 (en) | Agile robot arm for positioning a tool with controlled orientation | |
| US20090071282A1 (en) | Joint Structure of Robot | |
| US20230311333A1 (en) | Painting robot and painting system | |
| JPWO2007037130A1 (ja) | ロボット | |
| JP2012240180A (ja) | 双腕ロボット | |
| JP2865348B2 (ja) | 産業用ロボツト | |
| JP7289644B2 (ja) | 作業装置 | |
| TW202612862A (zh) | 多關節機器人 | |
| JP2019042819A (ja) | ロボット | |
| JP2022134921A (ja) | ロボット及びロボットシステム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20051006 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20070411 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20070424 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20070625 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20071102 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A711 Effective date: 20071102 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20071113 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20071102 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20080219 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080421 |