JP2004189409A - 作業車輌における作業機器の駆動制御装置 - Google Patents
作業車輌における作業機器の駆動制御装置 Download PDFInfo
- Publication number
- JP2004189409A JP2004189409A JP2002359157A JP2002359157A JP2004189409A JP 2004189409 A JP2004189409 A JP 2004189409A JP 2002359157 A JP2002359157 A JP 2002359157A JP 2002359157 A JP2002359157 A JP 2002359157A JP 2004189409 A JP2004189409 A JP 2004189409A
- Authority
- JP
- Japan
- Prior art keywords
- work
- vehicle
- power supply
- work equipment
- supply capacity
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012544 monitoring process Methods 0.000 claims abstract description 20
- 230000007423 decrease Effects 0.000 claims abstract description 15
- 238000010586 diagram Methods 0.000 abstract description 6
- 239000000428 dust Substances 0.000 description 47
- 238000000034 method Methods 0.000 description 11
- 239000010813 municipal solid waste Substances 0.000 description 6
- 230000008602 contraction Effects 0.000 description 4
- 239000010720 hydraulic oil Substances 0.000 description 2
- 238000012856 packing Methods 0.000 description 2
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000001174 ascending effect Effects 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000003780 insertion Methods 0.000 description 1
- 230000037431 insertion Effects 0.000 description 1
- 230000003014 reinforcing effect Effects 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 239000002699 waste material Substances 0.000 description 1
Images


Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02W—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO WASTEWATER TREATMENT OR WASTE MANAGEMENT
- Y02W30/00—Technologies for solid waste management
- Y02W30/10—Waste collection, transportation, transfer or storage, e.g. segregated refuse collecting, electric or hybrid propulsion
Landscapes
- Refuse-Collection Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
Abstract
【課題】作業機器による電力消費によって車輌が走行できないような事態が生じることを未然に防止でき、安心して作業機器を駆動させて作業を行うことができる作業車輌における作業機器の駆動制御装置を提供する。
【解決手段】車輌走行用の電源Bを利用して車輌に架装された作業機器を駆動させる作業車輌において、電源容量の増減を監視手段32により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えている。制御手段は、電源容量が予め設定した停止領域に達した際に、作業機器の駆動を停止させるようになされている。制御手段には、電源容量の増減に関わらず作業機器への出力を低減させる出力低減手段を備えている。
【選択図】 図3
【解決手段】車輌走行用の電源Bを利用して車輌に架装された作業機器を駆動させる作業車輌において、電源容量の増減を監視手段32により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えている。制御手段は、電源容量が予め設定した停止領域に達した際に、作業機器の駆動を停止させるようになされている。制御手段には、電源容量の増減に関わらず作業機器への出力を低減させる出力低減手段を備えている。
【選択図】 図3
Description
【0001】
【発明の属する技術分野】
本発明は、車輌走行用の電源を利用して車輌に架装された作業機器を駆動させる作業車輌に関し、特に、作業機器の駆動を制御する駆動制御装置に関するものである。
【0002】
【従来の技術】
従来、車輌に作業機器を架装した作業車輌としては、例えば、塵芥収容箱の後方開口部に連設された塵芥投入箱の内部に塵芥積込装置を設けた塵芥収集機器を車輌に架装した塵芥収集車があり、油圧シリンダの伸縮作動により塵芥積込装置を駆動させることで、当該塵芥積込装置により塵芥を塵芥収容箱に収集するようにしている(特許文献1参照。)。
【0003】
【特許文献1】
特開平9−315514号公報
【0004】
【発明が解決しようとする課題】
上述した塵芥積込装置を駆動させる油圧シリンダは、車輌の走行用エンジンを動力としてPTOを介して油圧モータを作動させ、この油圧モータにより油圧ポンプを作動させて圧油を供給することで、伸縮作動させているのが一般的である。
【0005】
ところで、昨今、ハイブリッドカーや電気自動車が普及しつつあり、このような車輌にも作業機器を搭載しようとする試みがあり、この場合には走行用電源であるバッテリー等を電源として電動モータを作動さることで、油圧ポンプを作動させる必要があった。
【0006】
しかし、このような場合、走行用電源を作業機器の駆動に消費することになることから、上記電源を消費し過ぎると車輌が走行できなくなるような事態も生じる恐れもあり、電源容量の残量には十分な注意を払う必要があった。
【0007】
【課題を解決するための手段】
請求項1に係る発明の作業車輌における作業機器の駆動制御装置は、車輌走行用の電源を利用して車輌に架装された作業機器を駆動させる作業車輌において、電源容量の増減を監視手段により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えたものである。
【0008】
請求項2に係る発明の作業車輌における作業機器の駆動制御装置は、前記制御手段が、電源容量が予め設定した停止領域に達した際に、作業機器の駆動を停止させるようになされたものである。
【0009】
請求項3に係る発明の作業車輌における作業機器の駆動制御装置は、前記制御手段には、電源容量の増減に関わらず作業機器への出力を低減させる出力低減手段を備えたものである。
【0010】
【発明の実施の形態】
以下、本発明の実施の形態を図面を参照して説明する。なお、本実施の形態では作業車輌として塵芥収集機器(作業機器)を車輌に架装してなる塵芥収集車を例に採って説明する。
【0011】
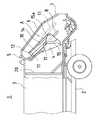
図1は、塵芥収集車の概略の構成を示している。
【0012】
図1において、1は塵芥収集車で、車体2上に塵芥収容箱3が載置されている。この塵芥収容箱3の後方開口部4には、その上方で枢支5された塵芥投入箱6が連接されており、この塵芥投入箱6は、塵芥収容箱3と塵芥投入箱6との間に装設された図示しない傾動シリンダにより枢支5を以て傾動自在に構成されている。
【0013】
さらに、塵芥投入箱6の後部には投入口7が開口されるとともに、その内部には塵芥積込装置Aが装備されている。
【0014】
この塵芥積込装置Aは、塵芥投入箱6内の塵芥を圧縮して塵芥収容箱3内に詰め込むためのもので、以下、この塵芥積込み装置Aの構成について説明する。
【0015】
塵芥投入箱6の両側壁には溝型鋼で形成された案内溝部材8が補強枠を兼ねて前方上部より後方下部に向かって敷設されている。
【0016】
また、塵芥投入箱6内にはその横幅一杯に広がる摺動板10が収容され、この摺動板10の両側縁の上下には案内ローラ11が軸着され、これらの案内ローラ11は前記案内溝部材8の内壁に沿って摺動自在に嵌合されている。
【0017】
前記摺動板10の背面上部にはブラケットを介して枢軸12が軸支されており、この枢軸12は前記案内溝部材8の背面に沿うとともに、摺動板10の摺動距離に合致して塵芥投入箱6の側壁に形成された図示しない切欠きを越えて塵芥投入箱6の内側より外側に突出するようになっている。
【0018】
そして、塵芥投入箱6の側壁から外側に突出した枢軸12と塵芥投入箱6の下部間には、塵芥投入箱6の外側に設けられる第一伸縮シリンダ13が案内溝部材8の傾斜方向に沿って、かつ、その上方に偏位して連結され、この第一伸縮シリンダ13の伸縮作動によって摺動板10を案内溝部材8に沿って往復移動させるようにしている。
【0019】
また、前記摺動板10の下端には、塵芥投入箱6の横幅一杯に広がる押込板15が前後に揺動自在に軸支されている。
【0020】
前記押込板15の先端は前方に向かって若干屈折形成されている。前記押込板15の背面に突設した突片15aと前記摺動板10の背面上部に設けられた枢軸12間には、第二伸縮シリンダ14が連結され、この第二伸縮シリンダ14の伸縮作動によって前記押込板15を前後に揺動させるようにしている。
【0021】
さらに、前記塵芥収容箱3内には排出板20が前後方向に摺動自在に配設されている。排出板20は、塵芥収容箱3の横幅及び上下高さと略同じ大きさに形成された板状体であり、図示しない排出シリンダの伸縮動作により塵芥収容箱3内を前後に摺動する。
【0022】
そして、このように構成された塵芥積込装置Aは、第一、第二伸縮シリンダ13、14が何れも伸長して摺動板10が上昇終了位置にある状態で、投入口7を通して塵芥を塵芥投入箱6内に投入し、図示しない始動スイッチをON操作することで、以下に説明する積込動作を開始する。
【0023】
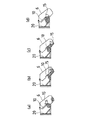
まず、第二伸縮シリンダ14が縮退作動して押込板15が反転作動し、反転終了位置〔図2(a)参照〕に達する。この後、第一伸縮シリンダ13が縮退作動して摺動板10が下降し、これに伴って押込板15が下降(押し潰し)工程に移行する。
【0024】
次に、押込板15の下降終了位置〔図2(b)参照〕に達すると、第二伸縮シリンダ14を伸長させて押込板15を前方に揺動させ圧縮工程に移行する。
【0025】
そして、押込板15が最前方位置〔図2(c)参照〕まで揺動すると、第一伸縮シリンダ13を縮退させて押込板15を上昇させ、上昇工程に移行し、押込板15が上昇終了位置に達すると、一連の積込動作を終了する〔図2(d)参照〕。
【0026】
これにより反転、下降、圧縮、上昇を1サイクルとした塵芥積込動作を繰り返して行うことができる。
【0027】
また、塵芥収容箱3に塵芥を詰め込む際において、塵芥収容箱3内の排出板20は、最後方位置に配置されており、前記塵芥積込装置Aにより詰め込まれる塵芥が排出板20を押圧する力が所定以上に達した際に、排出シリンダが縮退することで徐々に前方に移動する。このような排出板20の移動動作によって塵芥を圧縮しながら積み込むことができる。
【0028】
そして、このように塵芥を積み込んで塵芥収容箱3が満杯状態になると、塵芥の排出作業に移る。すなわち、図示しない傾動シリンダを伸長させ、塵芥投入箱6を枢支5を中心にして上方に傾動させて塵芥収容箱3の後部を開放状態にした後、排出シリンダを伸長させ、塵芥収容箱3の前部に位置する排出板20を後方に移動させることで、この塵芥収容箱3内に収容された塵芥を排出する。
【0029】
ところで、上述した塵芥積込装置A等からなる塵芥収集機器は、図3に示すように車輌走行用の電源であるバッテリB等を利用して電動モータMを作動させることで駆動している。すなわち、バッテリーBを電源として電動モータMを作動させて図示しない油圧ポンプを作動させるとともに、各切換弁を切換えて油圧ポンプからの圧油の供給経路を切換制御することで、前記各シリンダを前述したように伸縮作動させるようにしている。
【0030】
そして、上記電動モータMは制御手段により駆動制御されている。
【0031】
図3は、上述した電動モータを駆動制御するための制御手段の構成を示している。
【0032】
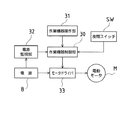
図3において、30は作業機器制御部であり、この作業機器制御部30には作業機器操作部31からの操作信号が入力されるとともに、監視手段としての電源監視部32からの監視信号が入力される。
【0033】
電源監視部32は、バッテリB等の残りの電源容量を監視するためのもので、塵芥収集機器の駆動に伴って減少する電源容量値を作業機器制御部30に出力する。
【0034】
作業機器制御部30では、上述した作業機器操作部31及び電源監視部32からの入力信号に基づいて、モータドライバ33を介して電動モータMを以下のように作動制御している。
【0035】
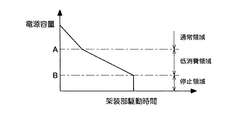
まず、図4に示すように例えばバッテリB等の残りの電源容量に対して通常領域と低消費領域と停止領域との3領域を予め設定しておき、電源監視部32からの電源容量値に基づいて各領域毎に電動モータMへの出力を制御し、当該電動モータMの作動を制御する。具体的には、電源容量が通常領域にある場合には電動モータMが通常の出力で作動するように作業機器制御部30からモータドライバ33に作動信号を出力する。また、電源容量が低消費領域にある場合には電動モータMが通常の出力よりも低い低出力で作動するように作業機器制御部30からモータドライバ33に作動信号を出力する。さらに、電源容量が停止領域にある場合には電動モータMの作動を停止させるように作業機器制御部30からモータドライバ33に停止信号を出力する。
【0036】
つまり、低消費領域においては電源容量の減少勾配が通常領域よりも緩やかになり、この結果、電気容量の急激な減少を抑えながら電動モータMを作動させることになる。従って、この電動モータMにより油圧ポンプが同様に作動制御され、塵芥収集機器を駆動させることになる。
【0037】
このように作業機器制御部30によりバッテリBの残りの電源容量に基づいてこの電源容量の減少が緩やかになるように電動モータMを作動制御し、電源容量がある一定量となる停止領域に達すると電動モータMの作動を停止して塵芥収集機器の駆動を停止させることで、車輌の走行に必要な電源を常に確保することができる。これにより、塵芥収集機器による電力消費によって車輌が走行できないような事態が生じることなく、安心して塵芥収集機器を駆動させて作業を行うことができる。つまり、ハイブリッドカーや電気自動車のような車輌走行用のバッテリ電源を利用する作業車輌に対して非常に有効な駆動制御を行うことができる。
【0038】
一方、作業機器制御部30では前述した駆動制御の他に、例えば夜間スイッチSWからの操作信号に基づいて夜間モードによる制御を行うようになされている。
【0039】
夜間モードとしては、夜間時において夜間スイッチSWをON操作することで、図5において実線で示す昼間時の通常特性パターンから図5において破線で示す夜間特性パターンが得られるように変化させ、電動モータMの出力を低減させるようにしている。つまり、この制御手段には、電源容量の増減に関わらず塵芥収集機器(作業機器)への出力を低減させる出力低減手段を備えている。
【0040】
なお、図5は、電動モータMの回転数(N)とトルク(T)との関係を示す特性図である。また、上記夜間特性パターンを複数段階に設定し、作業状況に応じて夜間スイッチSWによって各パターンを適宜に選択するようにしてもよい。
【0041】
このようにして夜間時においては電動モータMの出力を低減させることで、塵芥収集機器の駆動を低減させて当該塵芥収集機器の駆動に伴って生じる騒音を抑制することができ、周囲に与える騒音公害に対して配慮することができる。
【0042】
なお、夜間モードを設定した場合においても前述したバッテリBの残りの電源容量に基づく電動モータMの作動制御が行われることになる。
【0043】
次に、前述した制御手段による制御の流れについて図6のフローチャート図を参照しながら説明する。
【0044】
まず、ステップS1において作業機器操作部31から操作信号が作業機器制御部30に入力されると、ステップS2で作業機器制御部30では夜間スイッチSWがONか否かを判定する。そして、夜間スイッチSWがONであればステップS6に進み、電源容量が停止領域か否かが判定され、電源容量が停止領域であればステップS8に進み出力が停止される。一方、電源容量が停止領域になければ、電源容量が低消費領域であると判定され、ステップS7に進み、出力が低減される。また、夜間スイッチSWがOFFであれば通常特性パターンのままでステップS3に進む。
【0045】
ステップS3では、電源監視部32からの監視信号によりバッテリBの電源容量をチェックしてステップS4に進み、このステップS4で電源容量が通常領域であれば、ステップS5に進んで電動モータMが通常の出力で作動するように作動信号を出力する。
【0046】
また、ステップS4において電源容量が通常領域でなければステップS6に進み、ステップS6で電源容量が停止領域か否かが判定され、電源容量が停止領域であればステップS8に進み出力が停止されて電動モータMの作動を停止させる。一方、電源容量が停止領域になければ、電源容量が低消費領域であると判定され、ステップS7に進み、出力が低減される。
【0047】
なお、本実施の形態では、作業車輌として塵芥収集車を例に採って説明したが、本発明は、車輌走行用の電源を利用して車輌に架装した作業機器を駆動させる作業車輌全般に適用することができる。
【0048】
【発明の効果】
以上述べたように、本発明の作業車輌における作業機器の駆動制御装置によれば、電源容量の増減を監視手段により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えたことで、作業機器による電力消費によって車輌が走行できないような事態が生じることを未然に防止でき、安心して作業機器を駆動させて作業を行うことができる。つまり、ハイブリッドカーや電気自動車に作業機器を架装し、車輌走行用のバッテリ電源を利用して作業機器を駆動させる作業車輌に対して非常に有効な制御を行うことができる。
【図面の簡単な説明】
【図1】塵芥収集車を示す側面から見た断面図である。
【図2】塵芥積込装置の作動状態を説明する概略図である。
【図3】制御手段の構成を示すブロック図である。
【図4】作業機器の駆動に伴う電源容量の減少パターンを示す図である。
【図5】通常特性パターン及び夜間特性パターンを示す図である。
【図6】制御の流れを示すフローチャート図である。
【符号の説明】
1 塵芥収集車(作業車輌)
3 塵芥収容箱
6 塵芥投入箱
30 作業機器制御部
31 作業機器操作部
32 電源監視部
A 塵芥積込装置
B バッテリ(電源)
M 電動モータ
SW 夜間スイッチ
【発明の属する技術分野】
本発明は、車輌走行用の電源を利用して車輌に架装された作業機器を駆動させる作業車輌に関し、特に、作業機器の駆動を制御する駆動制御装置に関するものである。
【0002】
【従来の技術】
従来、車輌に作業機器を架装した作業車輌としては、例えば、塵芥収容箱の後方開口部に連設された塵芥投入箱の内部に塵芥積込装置を設けた塵芥収集機器を車輌に架装した塵芥収集車があり、油圧シリンダの伸縮作動により塵芥積込装置を駆動させることで、当該塵芥積込装置により塵芥を塵芥収容箱に収集するようにしている(特許文献1参照。)。
【0003】
【特許文献1】
特開平9−315514号公報
【0004】
【発明が解決しようとする課題】
上述した塵芥積込装置を駆動させる油圧シリンダは、車輌の走行用エンジンを動力としてPTOを介して油圧モータを作動させ、この油圧モータにより油圧ポンプを作動させて圧油を供給することで、伸縮作動させているのが一般的である。
【0005】
ところで、昨今、ハイブリッドカーや電気自動車が普及しつつあり、このような車輌にも作業機器を搭載しようとする試みがあり、この場合には走行用電源であるバッテリー等を電源として電動モータを作動さることで、油圧ポンプを作動させる必要があった。
【0006】
しかし、このような場合、走行用電源を作業機器の駆動に消費することになることから、上記電源を消費し過ぎると車輌が走行できなくなるような事態も生じる恐れもあり、電源容量の残量には十分な注意を払う必要があった。
【0007】
【課題を解決するための手段】
請求項1に係る発明の作業車輌における作業機器の駆動制御装置は、車輌走行用の電源を利用して車輌に架装された作業機器を駆動させる作業車輌において、電源容量の増減を監視手段により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えたものである。
【0008】
請求項2に係る発明の作業車輌における作業機器の駆動制御装置は、前記制御手段が、電源容量が予め設定した停止領域に達した際に、作業機器の駆動を停止させるようになされたものである。
【0009】
請求項3に係る発明の作業車輌における作業機器の駆動制御装置は、前記制御手段には、電源容量の増減に関わらず作業機器への出力を低減させる出力低減手段を備えたものである。
【0010】
【発明の実施の形態】
以下、本発明の実施の形態を図面を参照して説明する。なお、本実施の形態では作業車輌として塵芥収集機器(作業機器)を車輌に架装してなる塵芥収集車を例に採って説明する。
【0011】
図1は、塵芥収集車の概略の構成を示している。
【0012】
図1において、1は塵芥収集車で、車体2上に塵芥収容箱3が載置されている。この塵芥収容箱3の後方開口部4には、その上方で枢支5された塵芥投入箱6が連接されており、この塵芥投入箱6は、塵芥収容箱3と塵芥投入箱6との間に装設された図示しない傾動シリンダにより枢支5を以て傾動自在に構成されている。
【0013】
さらに、塵芥投入箱6の後部には投入口7が開口されるとともに、その内部には塵芥積込装置Aが装備されている。
【0014】
この塵芥積込装置Aは、塵芥投入箱6内の塵芥を圧縮して塵芥収容箱3内に詰め込むためのもので、以下、この塵芥積込み装置Aの構成について説明する。
【0015】
塵芥投入箱6の両側壁には溝型鋼で形成された案内溝部材8が補強枠を兼ねて前方上部より後方下部に向かって敷設されている。
【0016】
また、塵芥投入箱6内にはその横幅一杯に広がる摺動板10が収容され、この摺動板10の両側縁の上下には案内ローラ11が軸着され、これらの案内ローラ11は前記案内溝部材8の内壁に沿って摺動自在に嵌合されている。
【0017】
前記摺動板10の背面上部にはブラケットを介して枢軸12が軸支されており、この枢軸12は前記案内溝部材8の背面に沿うとともに、摺動板10の摺動距離に合致して塵芥投入箱6の側壁に形成された図示しない切欠きを越えて塵芥投入箱6の内側より外側に突出するようになっている。
【0018】
そして、塵芥投入箱6の側壁から外側に突出した枢軸12と塵芥投入箱6の下部間には、塵芥投入箱6の外側に設けられる第一伸縮シリンダ13が案内溝部材8の傾斜方向に沿って、かつ、その上方に偏位して連結され、この第一伸縮シリンダ13の伸縮作動によって摺動板10を案内溝部材8に沿って往復移動させるようにしている。
【0019】
また、前記摺動板10の下端には、塵芥投入箱6の横幅一杯に広がる押込板15が前後に揺動自在に軸支されている。
【0020】
前記押込板15の先端は前方に向かって若干屈折形成されている。前記押込板15の背面に突設した突片15aと前記摺動板10の背面上部に設けられた枢軸12間には、第二伸縮シリンダ14が連結され、この第二伸縮シリンダ14の伸縮作動によって前記押込板15を前後に揺動させるようにしている。
【0021】
さらに、前記塵芥収容箱3内には排出板20が前後方向に摺動自在に配設されている。排出板20は、塵芥収容箱3の横幅及び上下高さと略同じ大きさに形成された板状体であり、図示しない排出シリンダの伸縮動作により塵芥収容箱3内を前後に摺動する。
【0022】
そして、このように構成された塵芥積込装置Aは、第一、第二伸縮シリンダ13、14が何れも伸長して摺動板10が上昇終了位置にある状態で、投入口7を通して塵芥を塵芥投入箱6内に投入し、図示しない始動スイッチをON操作することで、以下に説明する積込動作を開始する。
【0023】
まず、第二伸縮シリンダ14が縮退作動して押込板15が反転作動し、反転終了位置〔図2(a)参照〕に達する。この後、第一伸縮シリンダ13が縮退作動して摺動板10が下降し、これに伴って押込板15が下降(押し潰し)工程に移行する。
【0024】
次に、押込板15の下降終了位置〔図2(b)参照〕に達すると、第二伸縮シリンダ14を伸長させて押込板15を前方に揺動させ圧縮工程に移行する。
【0025】
そして、押込板15が最前方位置〔図2(c)参照〕まで揺動すると、第一伸縮シリンダ13を縮退させて押込板15を上昇させ、上昇工程に移行し、押込板15が上昇終了位置に達すると、一連の積込動作を終了する〔図2(d)参照〕。
【0026】
これにより反転、下降、圧縮、上昇を1サイクルとした塵芥積込動作を繰り返して行うことができる。
【0027】
また、塵芥収容箱3に塵芥を詰め込む際において、塵芥収容箱3内の排出板20は、最後方位置に配置されており、前記塵芥積込装置Aにより詰め込まれる塵芥が排出板20を押圧する力が所定以上に達した際に、排出シリンダが縮退することで徐々に前方に移動する。このような排出板20の移動動作によって塵芥を圧縮しながら積み込むことができる。
【0028】
そして、このように塵芥を積み込んで塵芥収容箱3が満杯状態になると、塵芥の排出作業に移る。すなわち、図示しない傾動シリンダを伸長させ、塵芥投入箱6を枢支5を中心にして上方に傾動させて塵芥収容箱3の後部を開放状態にした後、排出シリンダを伸長させ、塵芥収容箱3の前部に位置する排出板20を後方に移動させることで、この塵芥収容箱3内に収容された塵芥を排出する。
【0029】
ところで、上述した塵芥積込装置A等からなる塵芥収集機器は、図3に示すように車輌走行用の電源であるバッテリB等を利用して電動モータMを作動させることで駆動している。すなわち、バッテリーBを電源として電動モータMを作動させて図示しない油圧ポンプを作動させるとともに、各切換弁を切換えて油圧ポンプからの圧油の供給経路を切換制御することで、前記各シリンダを前述したように伸縮作動させるようにしている。
【0030】
そして、上記電動モータMは制御手段により駆動制御されている。
【0031】
図3は、上述した電動モータを駆動制御するための制御手段の構成を示している。
【0032】
図3において、30は作業機器制御部であり、この作業機器制御部30には作業機器操作部31からの操作信号が入力されるとともに、監視手段としての電源監視部32からの監視信号が入力される。
【0033】
電源監視部32は、バッテリB等の残りの電源容量を監視するためのもので、塵芥収集機器の駆動に伴って減少する電源容量値を作業機器制御部30に出力する。
【0034】
作業機器制御部30では、上述した作業機器操作部31及び電源監視部32からの入力信号に基づいて、モータドライバ33を介して電動モータMを以下のように作動制御している。
【0035】
まず、図4に示すように例えばバッテリB等の残りの電源容量に対して通常領域と低消費領域と停止領域との3領域を予め設定しておき、電源監視部32からの電源容量値に基づいて各領域毎に電動モータMへの出力を制御し、当該電動モータMの作動を制御する。具体的には、電源容量が通常領域にある場合には電動モータMが通常の出力で作動するように作業機器制御部30からモータドライバ33に作動信号を出力する。また、電源容量が低消費領域にある場合には電動モータMが通常の出力よりも低い低出力で作動するように作業機器制御部30からモータドライバ33に作動信号を出力する。さらに、電源容量が停止領域にある場合には電動モータMの作動を停止させるように作業機器制御部30からモータドライバ33に停止信号を出力する。
【0036】
つまり、低消費領域においては電源容量の減少勾配が通常領域よりも緩やかになり、この結果、電気容量の急激な減少を抑えながら電動モータMを作動させることになる。従って、この電動モータMにより油圧ポンプが同様に作動制御され、塵芥収集機器を駆動させることになる。
【0037】
このように作業機器制御部30によりバッテリBの残りの電源容量に基づいてこの電源容量の減少が緩やかになるように電動モータMを作動制御し、電源容量がある一定量となる停止領域に達すると電動モータMの作動を停止して塵芥収集機器の駆動を停止させることで、車輌の走行に必要な電源を常に確保することができる。これにより、塵芥収集機器による電力消費によって車輌が走行できないような事態が生じることなく、安心して塵芥収集機器を駆動させて作業を行うことができる。つまり、ハイブリッドカーや電気自動車のような車輌走行用のバッテリ電源を利用する作業車輌に対して非常に有効な駆動制御を行うことができる。
【0038】
一方、作業機器制御部30では前述した駆動制御の他に、例えば夜間スイッチSWからの操作信号に基づいて夜間モードによる制御を行うようになされている。
【0039】
夜間モードとしては、夜間時において夜間スイッチSWをON操作することで、図5において実線で示す昼間時の通常特性パターンから図5において破線で示す夜間特性パターンが得られるように変化させ、電動モータMの出力を低減させるようにしている。つまり、この制御手段には、電源容量の増減に関わらず塵芥収集機器(作業機器)への出力を低減させる出力低減手段を備えている。
【0040】
なお、図5は、電動モータMの回転数(N)とトルク(T)との関係を示す特性図である。また、上記夜間特性パターンを複数段階に設定し、作業状況に応じて夜間スイッチSWによって各パターンを適宜に選択するようにしてもよい。
【0041】
このようにして夜間時においては電動モータMの出力を低減させることで、塵芥収集機器の駆動を低減させて当該塵芥収集機器の駆動に伴って生じる騒音を抑制することができ、周囲に与える騒音公害に対して配慮することができる。
【0042】
なお、夜間モードを設定した場合においても前述したバッテリBの残りの電源容量に基づく電動モータMの作動制御が行われることになる。
【0043】
次に、前述した制御手段による制御の流れについて図6のフローチャート図を参照しながら説明する。
【0044】
まず、ステップS1において作業機器操作部31から操作信号が作業機器制御部30に入力されると、ステップS2で作業機器制御部30では夜間スイッチSWがONか否かを判定する。そして、夜間スイッチSWがONであればステップS6に進み、電源容量が停止領域か否かが判定され、電源容量が停止領域であればステップS8に進み出力が停止される。一方、電源容量が停止領域になければ、電源容量が低消費領域であると判定され、ステップS7に進み、出力が低減される。また、夜間スイッチSWがOFFであれば通常特性パターンのままでステップS3に進む。
【0045】
ステップS3では、電源監視部32からの監視信号によりバッテリBの電源容量をチェックしてステップS4に進み、このステップS4で電源容量が通常領域であれば、ステップS5に進んで電動モータMが通常の出力で作動するように作動信号を出力する。
【0046】
また、ステップS4において電源容量が通常領域でなければステップS6に進み、ステップS6で電源容量が停止領域か否かが判定され、電源容量が停止領域であればステップS8に進み出力が停止されて電動モータMの作動を停止させる。一方、電源容量が停止領域になければ、電源容量が低消費領域であると判定され、ステップS7に進み、出力が低減される。
【0047】
なお、本実施の形態では、作業車輌として塵芥収集車を例に採って説明したが、本発明は、車輌走行用の電源を利用して車輌に架装した作業機器を駆動させる作業車輌全般に適用することができる。
【0048】
【発明の効果】
以上述べたように、本発明の作業車輌における作業機器の駆動制御装置によれば、電源容量の増減を監視手段により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えたことで、作業機器による電力消費によって車輌が走行できないような事態が生じることを未然に防止でき、安心して作業機器を駆動させて作業を行うことができる。つまり、ハイブリッドカーや電気自動車に作業機器を架装し、車輌走行用のバッテリ電源を利用して作業機器を駆動させる作業車輌に対して非常に有効な制御を行うことができる。
【図面の簡単な説明】
【図1】塵芥収集車を示す側面から見た断面図である。
【図2】塵芥積込装置の作動状態を説明する概略図である。
【図3】制御手段の構成を示すブロック図である。
【図4】作業機器の駆動に伴う電源容量の減少パターンを示す図である。
【図5】通常特性パターン及び夜間特性パターンを示す図である。
【図6】制御の流れを示すフローチャート図である。
【符号の説明】
1 塵芥収集車(作業車輌)
3 塵芥収容箱
6 塵芥投入箱
30 作業機器制御部
31 作業機器操作部
32 電源監視部
A 塵芥積込装置
B バッテリ(電源)
M 電動モータ
SW 夜間スイッチ
Claims (3)
- 車輌走行用の電源を利用して車輌に架装された作業機器を駆動させる作業車輌において、
電源容量の増減を監視手段により監視し、この監視結果に基づいて予め設定した領域ごとに作業機器への出力の増減を制御して当該作業機器を駆動させる制御手段を備えたことを特徴とする作業車輌における作業機器の駆動制御装置。 - 前記制御手段は、電源容量が予め設定した停止領域に達した際に、作業機器の駆動を停止させるようになされたことを特徴とする請求項1記載の作業車輌における作業機器の駆動制御装置。
- 前記制御手段には、電源容量の増減に関わらず作業機器への出力を低減させる出力低減手段を備えたことを特徴とする請求項1又は2記載の作業車輌における作業機器の駆動制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002359157A JP2004189409A (ja) | 2002-12-11 | 2002-12-11 | 作業車輌における作業機器の駆動制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002359157A JP2004189409A (ja) | 2002-12-11 | 2002-12-11 | 作業車輌における作業機器の駆動制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004189409A true JP2004189409A (ja) | 2004-07-08 |
Family
ID=32758636
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002359157A Pending JP2004189409A (ja) | 2002-12-11 | 2002-12-11 | 作業車輌における作業機器の駆動制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004189409A (ja) |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011051773A (ja) * | 2009-09-04 | 2011-03-17 | Fuji Heavy Ind Ltd | 塵芥収集車の積込制御装置 |
| WO2013015181A1 (ja) * | 2011-07-22 | 2013-01-31 | ヤンマー株式会社 | 電動乗用機 |
| JP2014045637A (ja) * | 2012-08-29 | 2014-03-13 | Kanzaki Kokyukoki Mfg Co Ltd | モータ制御システム |
| JP2014223994A (ja) * | 2013-05-17 | 2014-12-04 | 日野自動車株式会社 | 塵芥収集車の架装物 |
| US9825559B2 (en) | 2012-08-29 | 2017-11-21 | Kanzaki Kokyukoki Mfg. Co., Ltd. | Motor control system and control system for electric motor-driven vehicle |
| JP2018131164A (ja) * | 2017-02-17 | 2018-08-23 | 極東開発工業株式会社 | 作業車両 |
| WO2020090171A1 (ja) * | 2018-10-30 | 2020-05-07 | ダイムラー・アクチェンゲゼルシャフト | 電動作業車両 |
| WO2022202685A1 (ja) * | 2021-03-26 | 2022-09-29 | いすゞ自動車株式会社 | 作業車両 |
-
2002
- 2002-12-11 JP JP2002359157A patent/JP2004189409A/ja active Pending
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2011051773A (ja) * | 2009-09-04 | 2011-03-17 | Fuji Heavy Ind Ltd | 塵芥収集車の積込制御装置 |
| WO2013015181A1 (ja) * | 2011-07-22 | 2013-01-31 | ヤンマー株式会社 | 電動乗用機 |
| JP2014045637A (ja) * | 2012-08-29 | 2014-03-13 | Kanzaki Kokyukoki Mfg Co Ltd | モータ制御システム |
| US9825559B2 (en) | 2012-08-29 | 2017-11-21 | Kanzaki Kokyukoki Mfg. Co., Ltd. | Motor control system and control system for electric motor-driven vehicle |
| JP2014223994A (ja) * | 2013-05-17 | 2014-12-04 | 日野自動車株式会社 | 塵芥収集車の架装物 |
| JP2018131164A (ja) * | 2017-02-17 | 2018-08-23 | 極東開発工業株式会社 | 作業車両 |
| WO2020090171A1 (ja) * | 2018-10-30 | 2020-05-07 | ダイムラー・アクチェンゲゼルシャフト | 電動作業車両 |
| WO2022202685A1 (ja) * | 2021-03-26 | 2022-09-29 | いすゞ自動車株式会社 | 作業車両 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6635973B1 (en) | Capacitor-equipped working machine | |
| JP2005329871A (ja) | 作業車輌の駆動装置 | |
| JP5142776B2 (ja) | 塵芥収集車 | |
| CN110697299B (zh) | 一种新型侧装式压缩车 | |
| CN215853216U (zh) | 一种升降分体机头移动式垃圾压缩站 | |
| JP5529610B2 (ja) | 塵芥収集車及びその制御方法 | |
| JP4264390B2 (ja) | 塵芥収集車 | |
| JPH08268504A (ja) | 塵芥収集車の塵芥積込制御装置 | |
| JP4261176B2 (ja) | 塵芥収集車における塵芥収集機器の作動制御装置 | |
| JPH0121042B2 (ja) | ||
| JP5259320B2 (ja) | 塵芥収集車 | |
| JP2006124116A (ja) | 塵芥収集車 | |
| JP4264389B2 (ja) | 塵芥収集車 | |
| JP2011126668A (ja) | 塵芥収集車 | |
| JP2004257448A (ja) | 油圧駆動装置 | |
| JP5271570B2 (ja) | 塵芥収集車 | |
| JP5875891B2 (ja) | 塵芥収集車 | |
| JPS6015301A (ja) | 塵芥収集車の排出制御装置 | |
| JP5588705B2 (ja) | 塵芥収集車 | |
| WO2013008331A1 (ja) | 塵芥収集車 | |
| JPH09315514A (ja) | 塵芥収集車の積込制御装置 | |
| JP4202152B2 (ja) | 塵芥収集車における塵芥積込作動装置 | |
| JPH08143105A (ja) | 異種物収集車 | |
| JP4304127B2 (ja) | 塵芥収集車 | |
| JP4200021B2 (ja) | 塵芥収集車の回転板駆動装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20051028 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20080708 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20080904 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20081007 |