JP2004194366A - チューブ型ピエゾスキャナ及びその駆動方法 - Google Patents
チューブ型ピエゾスキャナ及びその駆動方法 Download PDFInfo
- Publication number
- JP2004194366A JP2004194366A JP2002355926A JP2002355926A JP2004194366A JP 2004194366 A JP2004194366 A JP 2004194366A JP 2002355926 A JP2002355926 A JP 2002355926A JP 2002355926 A JP2002355926 A JP 2002355926A JP 2004194366 A JP2004194366 A JP 2004194366A
- Authority
- JP
- Japan
- Prior art keywords
- tube
- piezoelectric body
- amount
- shaped piezoelectric
- piezo scanner
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- General Electrical Machinery Utilizing Piezoelectricity, Electrostriction Or Magnetostriction (AREA)
Abstract
【課題】水平方向に長ストロークの移動量を確保すると共に、操作者の意図しない傾きや高さ方向への変位を発生することのないチューブ型スキャナおよびその駆動方法を提供する。
【解決手段】本実施形態ではチューブ型圧電体1の図示しない内周に基準電極を備え、上下それぞれに偶数枚の駆動電極15a、15b、15c、15d(図では15bは見えない)と、14a、14b、14c、14d(図では14dは見えない)を備え、電極のサイズが上下で互いに異なり、この例では駆動電極15a、15b、15c、15dが駆動電極14a、14b、14c、14dに比べて小さいサイズで構成されている。
【選択図】 図1
【解決手段】本実施形態ではチューブ型圧電体1の図示しない内周に基準電極を備え、上下それぞれに偶数枚の駆動電極15a、15b、15c、15d(図では15bは見えない)と、14a、14b、14c、14d(図では14dは見えない)を備え、電極のサイズが上下で互いに異なり、この例では駆動電極15a、15b、15c、15dが駆動電極14a、14b、14c、14dに比べて小さいサイズで構成されている。
【選択図】 図1
Description
【0001】
【発明の属する技術分野】
本発明は、チューブ型ピエゾスキャナに関し、さらに詳しくは、チューブ型圧電体の姿勢制御を高精度に行うことができるチューブ型圧電体とその制御方法に関するものである。
【0002】
【従来の技術】
従来からピエゾスキャナはナノメートルオーダーで変位を制御させることが可能であるため、精密な位置制御が必要な原子間力顕微鏡(AFM)や走査型トンネル顕微鏡(STM)、走査型近接場光顕微鏡(SNOM)など走査型プローブ顕微鏡(SPM)における試料台、プローブ保持部等として用いられている。また、チューブ型ピエゾスキャナは、その圧電体表面に駆動用の電極(基準電位電極および駆動電極)が設けられており、両者に印加された電圧によって高さ方向および水平方向へ伸縮が発生する。そして対向する駆動電極に逆極性の電圧を印加することにより、伸縮を逆にしてピエゾスキャナに撓みを発生させ、水平方向へ移動させることができる。
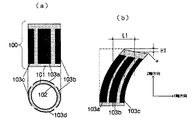
図12(a)に、従来のチューブ型ピエゾスキャナ100の構成図の一例を示す。チューブ型圧電体101の内周面に基準電極102が貼られ、外周面には駆動電極103a、103b、103c、103dが貼られている。例えば103b、103cに各々+V、−V[V]の電圧を印加すると図12(b)に示すように、高さ方向に関して103bが縮み、103cは伸びることでチューブは右に傾き水平方向(X軸方向)にL1だけ移動することになる。印加電圧を周期的に変調させることでチューブをX軸方向にスキャンすることができ、更にこれと直交するY軸方向(紙面手前から奥の方向)の駆動電極、即ち103aと103dにもX軸と同期しながら電圧を印加することで、2次元でピエゾスキャナを走査することが可能となる。このようなチューブ型ピエゾスキャナは例えばプローブを用いた顕微鏡(SPM)に用いられており、例えば図15に示すように、ピエゾスキャナ100上に載置された試料120に対してプローブ121を接触もしくは一定距離した状態で上述のようにピエゾスキャナを水平方向にスキャンすることで、試料表面の任意のエリアを測定することができる。逆にプローブをチューブ型スキャナに固定する場合もある。
しかし図13からも分かるように、圧電体を傾かせてスキャンする原理上、圧電体上面では傾きαおよび高さ方向の変位H1も伴うこととなる。この高さ方向の変位は数nm程度であることもあるが、近年の精密な計測においては決して無視することのできないレベルとなっている。水平方向に広範囲を測定する場合、この変位は更に大きな値にもなる。上記のような従来のピエゾスキャナでは、水平方向の変位量と、傾きαおよび変位H1は従属な関係にあり、各々を独立に制御することができなかった。
【0003】
この欠点を補うべく、特開2002−125383公報には、チューブ型ピエゾアクチュエーターの中心軸上から離れた位置にあるものを水平方向(XY方向)に移動させる時、縦方向(Z方向)に変位しないようにするとともに、簡便化された機構を有するチューブ型ピエゾアクチュエーターについて開示されている。それによると、チューブ型ピエゾアクチュエーターにおいて、1つのチューブ型圧電体と、この圧電体の内周面に形成される基準電位電極と、前記圧電体の外周面の上下それぞれに外周面を4分割するような寸法の等しい4つの駆動電極とを備え、前記上下4つずつの2セットの駆動電極において、その上下の4極同士がそれぞれ、上下及び前記チューブ型圧電体の中心軸上に対称に等電圧が印加されるように、上下の駆動電極を対称に接続するとしている。
【特許文献1】特開2002−125383公報
【0004】
【発明が解決しようとする課題】
前記特許文献1は、圧電体の上下に対照的に電極を配置し、対称な位置にある電極に同じ電圧を印加することで上下で発生する傾きを相殺させ、傾きや変位が発生しないチューブ型ピエゾアクチュエータである。しかしながら、その代償として水平方向へのストロークが充分に得られないという欠点が生じてしまう。
本発明は、かかる課題に鑑み、水平方向に長ストロークの移動量を確保すると共に、操作者の意図しない傾きや高さ方向への変位を発生することのないチューブ型スキャナおよびその駆動方法を提供することを目的とする。
【0005】
【課題を解決するための手段】
本発明はかかる課題を解決するために、請求項1は、チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナにおいて、前記チューブ型圧電体の内周面に設けられた基準電極と、前記チューブ型圧電体の外周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、該第1および第2の駆動電極のサイズが異なることを特徴とする。
チューブ型ピエゾスキャナは、ピエゾの伸縮によって発生する撓みを利用して水平方向に変位させている。そのためピエゾスキャナ上面が傾いてしまい、高さ方向にも変位してしまう欠点があった。この変位量はスキャナ中心軸上では発生しないが、中心軸から遠ざかるにつれ、この変位は大きくなってしまう。そこで本発明では、サイズの異なる駆動電極を2種類備え、水平方向へのストロークを従来通り大きいものとすると共に、圧電体上面の傾斜量も個別に制御することが可能なチューブ型ピエゾスキャナを提供する。
かかる発明によれば、外周面に設置した第1の駆動電極と第2の駆動電極を備え、長い駆動電極で水平方向に変位させ、短い駆動電極で傾きを制御することで、水平方向に長ストローク駆動すると共に圧電体上面の傾斜を任意の量に制御することが可能となる。
請求項2は、チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナにおいて、前記チューブ型圧電体の外周面に設けられた基準電極と、前記チューブ型圧電体の内周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、該第1および第2の駆動電極のサイズが異なることを特徴とする。
請求項1は基準電極がチューブ型圧電体の内周面に設けられていたが、逆に外周面に設けても効果は同じである。
かかる発明によれば、請求項1と同様の作用効果を奏する。
請求項3は、前記第1および第2の駆動電極が各々2極ずつ対向して配置されていることを特徴とする。
圧電体は対向する電極の電圧により一方が伸びて、他方が伸縮むことにより傾斜する。従って、上下の電極は2極ずつ対向して配置されなかればならない。
かかる発明によれば、駆動電極を4極とする、即ち互いに直交する2方向に駆動電極を配置することとなるので、水平面内の任意の方向へ圧電体を移動量および傾斜量を制御することができる。
【0006】
請求項4は、前記第1および第2の駆動電極が設けられた周面の下側に、前記チューブ型圧電体を上下方向に伸縮させるための第3の駆動電極を更に備えたことを特徴とする。
第1と第2の電極は水平方向を制御するためのものである。そこで本発明では、一番下に第3の電極を備えて高さ方向へ任意の量だけ変位させることが可能なチューブ型ピエゾスキャナを提供する。
かかる発明によれば、第3の駆動電極へ電圧を印加することで圧電体を高さ方向への任意の量だけ変位させることができるので、水平方向の移動量、傾斜量と同時に高さ方向にも高精度に位置決めすることができる。
請求項5は、前記チューブ型圧電体上面の傾斜量を検出する傾斜量検出手段と、前記第1および第2の駆動電極へ所定の電圧を印加して前記チューブ型圧電体の姿勢を制御する姿勢制御手段と、を備え、前記姿勢制御手段は、前記傾斜量検出手段により検出された傾斜量に基づいて前記チューブ型圧電体上面が水平となるように、前記第1の駆動電極への印加電圧を制御すると共に、前記第2の駆動電極への印加電圧を制御して前記チューブ型圧電体を水平方向に移動することを特徴とする。
従来のチューブ型ピエゾスキャナの駆動装置においては、ピエゾを撓ませることで水平方向に変位させていた。そのため、ピエゾスキャナ上面が傾いてしまい、高さ方向に関して操作者の意図しない変位を発生させてしまう欠点があった。そこで本発明では、圧電体上面の傾斜量を検出する傾斜量検出手段を備え、その検出結果に基づいて第1と第2の駆動電極の印加電圧を制御するフィードバック制御を行うものである。
かかる発明によれば、第1の駆動電極へ電圧を印加した時に生じる圧電体の傾斜量を検出し、この傾斜量をフィードバックして第2の駆動電極を駆動制御するので、圧電体上面を水平に保つことができ、傾斜によって生じる高さ方向の変位を除去することがでる。また、第1の駆動電極が第2の駆動電極よりも長い構成となっているので、水平方向へ長ストローク駆動することが可能となる。
【0007】
請求項6は、前記傾斜量検出手段は、4分割された受光素子および該受光素子により光電変換された信号レベルに基づいて光量を演算する光量演算手段から構成されていることを特徴とする。
予め水平位置において4分割した受光素子の光量が等しくなるように調整しておき、4分割の夫々の受光素子からの光量を光量演算手段で演算して光量が等しくなるように駆動電極に印加する電圧を制御する。
かかる発明によれば、4分割受光素子が分割された各エリア毎に反射光を検出し、光量演算手段がこの受光素子の光量の差分を算出するので、水平面内の任意の方向への圧電体の傾斜量を検出することが可能となる。
請求項7は、前記チューブ型圧電体上面の高さ方向の変位量を検出する変位量検出手段を更に備え、前記姿勢制御手段は、前記変位量検出手段により検出された変位量に基づいて前記チューブ型圧電体の高さが所定の値となるように、前記第3の駆動電極への印加電圧を制御することを特徴とする。
請求項5、6により圧電体上面における傾斜は除去することが可能であるが、圧電体上面が水平であっても、ピエゾの大きさや固体差、クリープ、ヒステリシス等によって高さ方向への位置決めが正確に行われない可能性がある。そこで本発明では、圧電体上面の高さ方向の変位量を検出する変位量検出手段を更に備え、チューブ型スキャナを上下方向に正確に変位させる。
かかる発明によれば、高さ方向の変位量を検出しフィードバックすることで圧電体の高さを任意の位置に正確に位置決めすることができるので、ピエゾの大きさや固体差、クリープ等による高さ方向の変位を除去することが可能となる。
【0008】
請求項8は、前記第1もしくは第2の駆動電極への印加電圧に対する前記チューブ型圧電体上面の傾斜量もしくは高さ方向の変位量を予め測定したデータを記憶するメモリを備え、前記姿勢制御手段は、前記第1の駆動電極へ電圧を印加する際に、前記メモリに記憶されているデータを参照して前記チューブ型圧電体上面の傾斜量を求め、該傾斜量を相殺するように前記第2の駆動電極への印加電圧を制御することを特徴とする。
請求項6、7において、傾斜や高さ方向の変位量を測定するための機器を取り付けた場合、装置として大型化してしまうことは否めない。そこで本発明では、圧電体の印加電圧−変位量の持つ再現性を利用し、印加電圧−変位量の関係を予めメモリに格納しておき、そのデータを利用して制御するものである。
かかる発明によれば、圧電体の印加電圧−変位量を予め測定し、この再現性を利用することで、実使用時には傾斜量や変位センサを設置することなく上述のような動作が可能となり、小型でシンプルな装置にすることができる。
請求項9は、チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナの駆動方法において、前記チューブ型圧電体の内周面に設けられた基準電極と、前記チューブ型圧電体の外周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、前記第1の駆動電極に所定の電圧を印加して前記チューブ型圧電体を水平方向に移動させる第一のステップと、該第一のステップによる前記チューブ型圧電体の傾斜量を検出する第二のステップと、前記チューブ型圧電体の上面が水平になるように前記第2の駆動電極に電圧を印加する第三のステップと、を備えることを特徴とする。
かかる発明によれば、請求項5と同様の作用効果を奏する。
【0009】
請求項10は、前記第1および第2の駆動電極が設けられた周面の下側に、前記チューブ型圧電体を上下方向に伸縮させるための第3の駆動電極を更に備え、前記チューブ型圧電体上面の高さ方向の変位を検出する第四のステップと、前記チューブ型圧電体上面が所定の高さとなるように、前記第3の駆動電極に電圧を印加する第五のステップと、を備え、前記第三のステップにより前記チューブ型圧電体上面が水平になった後で、前記第四および第五のステップにより前記チューブ型圧電体上面の高さ方向の変位を変更することを特徴とする。
かかる発明によれば、請求項7と同様の作用効果を奏する。
請求項11は、前記第1もしくは第2の駆動電極への印加電圧に対する前記チューブ型圧電体上面の傾斜量もしくは高さ方向の変位量を予め測定したデータをメモリに記憶するステップを備え、前記第1の駆動電極へ電圧を印加する際に、前記メモリに記憶されているデータを参照して前記チューブ型圧電体上面の傾斜量を求め、該傾斜量を相殺するように前記第2の駆動電極への印加電圧を制御することを特徴とする。
かかる発明によれば、請求項8と同様の作用効果を奏する。
【0010】
【発明の実施の形態】
以下、本発明を図に示した実施形態を用いて詳細に説明する。但し、この実施形態に記載される構成要素、種類、組み合わせ、形状、その相対配置などは特定的な記載がない限り、この発明の範囲をそれのみに限定する主旨ではなく単なる説明例に過ぎない。
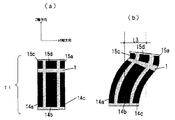
図1(a)は本発明の第1の実施形態に係るチューブ型ピエゾスキャナの構成を示す側面図である。本実施形態ではチューブ型圧電体1の図示しない内周に基準電極を備え、上下それぞれに偶数枚の駆動電極15a、15b、15c、15d(図では15bは見えない)と、14a、14b、14c、14d(図では14dは見えない)を備え、電極のサイズが上下で互いに異なり、この例では駆動電極15a、15b、15c、15dが駆動電極14a、14b、14c、14dに比べて小さいサイズで構成されている。本構成とすることにより、図1(b)に示すように大きいサイズの互いに対向する駆動電極14a、14cに各々+V2、−V2[V]の電圧を印加した場合、X軸方向に大きく変位させる(L3)ことができ、これとは独立に電圧を印加することが可能なスキャナ上部に配した互いに対向する駆動電極15a、15cに各々−V3、+V3[V]の電圧を印加することで、圧電体上面の傾斜量を独立且つ任意に制御することが可能となる。本実施形態のピエゾスキャナを、例えば図15のようなSPMの試料もしくはプローブの駆動用ステージとして用いた場合、従来のピエゾスキャナ100では不可能であったプローブと試料の間の距離や角度を高精度に制御することが可能となる。
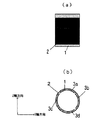
図2(a)は本発明の第2の実施形態に係るチューブ型ピエゾスキャナの側面であり、(b)は上面図である。同じ構成要素には同じ参照番号が付されているので、重複する説明は省略する。本実施形態は、基準電極2を圧電体1の外周面に貼ることで、第1の実施形態と同様に、圧電体1の水平方向への移動量L3を大きくすると同時に傾斜量を独立且つ任意に制御することが可能となり、SPMの試料もしくはプローブの駆動用ステージとして用いた場合、プローブと試料の間の距離や角度を高精度に制御することが可能となる。また、周囲の電極は接地してある基準電極2であるので、万一作業者が誤って触れてしまった場合でも安全である。例えば、駆動電極3a、3b、3c、3dが互いに90度の角度をなし、4極あるような構成とすることで、XおよびYの2軸方向に関して第1の実施形態のような大きなストロークと傾斜量を独立に制御することができ、水平面内の任意の位置にピエゾスキャナを制御することが可能となる。
【0011】
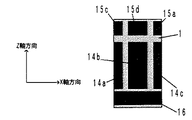
図3は本発明の第3の実施形態に係るチューブ型ピエゾスキャナの側面である。同じ構成要素には同じ参照番号が付されているので、重複する説明は省略する。例えばAFMやSNOMでは、プローブと試料の間の距離を一定に保ちながら水平方向にスキャンして測定を行う場合がある。そのため、試料の凹凸に追従してプローブもしくは試料を走査したステージを位置決め制御する必要がある。
そこで図3に示すように、前記第1、第2の実施形態で述べたピエゾスキャナに加え、圧電体の周面を一周するような駆動電極16を取り付けた構成とする。この駆動電極16に電圧を印加するとピエゾスキャナ1はZ軸方向に伸縮するので、前記で述べたような水平方向への大きなストロークと傾斜量を独立に制御することが可能な構成と併せて、ピエゾスキャナ1の位置を高さ方向に関しても任意に制御することが可能となる。
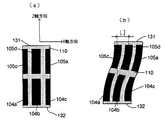
また、チューブ型ピエゾスキャナをSPMに用いた場合、前記図13に示すようにピエゾスキャナ100上に載置された試料120をプローブ121に対して水平方向にスキャンすることで、試料表面の任意のエリアを測定することができる。しかし、上述のように従来のピエゾスキャナでは水平方向の走査に伴う傾きや高さ方向の変位が発生する欠点があった。この欠点を補う発明として特開平2002−125383公報がある。この発明の概略を図14(a)、(b)を用いて説明する。図14(a)に示したように、チューブ型圧電体の上下それぞれに偶数枚の互いに寸法の等しい駆動電極105a〜105d、104a〜104dを備えている。圧電体110の中心軸に対して対称な位置にある駆動電極、例えば105cと104cに等しい電圧V1を印加し、105aと104aにこれとは異なる電圧V2を印加すると、図14(b)に示すように圧電体110上下の部分で傾きが等しくなるため、圧電体上面131と下面132が平行に保たれ上下方向への変位が発生しなくなり、上述のような欠点が解消されることとなる。しかしながらこの発明においては、圧電体110の上下の部分で水平方向への移動量も相殺されてしまうため、走査可能な範囲L2が狭いものとなってしまう欠点があり、走査範囲を拡大するためには高電圧を印加するなどの必要が生じてしまう。
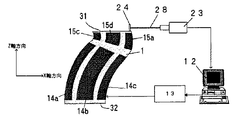
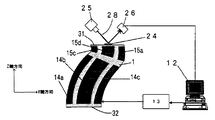
この問題を解決するために、図4に本発明の第4の実施形態に係るチューブ型ピエゾスキャナの構成を示す。同じ構成要素には同じ参照番号が付されているので、重複する説明は省略する。前記第1と第2の実施形態で述べたチューブ型スキャナに加え、傾斜量を測定するためのオートコリメータ23および圧電体上面31に設置された反射ミラー24を用いてチューブ型スキャナ1の傾斜量を測定可能な構成とする。オートコリメータ23で検出されるピエゾスキャナの傾斜量を駆動制御用PC12にフィードバックし、これを水平(圧電体下面32と平行)にするために必要な駆動電極15aおよび15cへの印加電圧を算出し、ピエゾコントローラ13を介してピエゾスキャナ1を駆動制御する。このような装置とすることで、水平方向へ広く移動可能とすると同時に、チューブ型スキャナ1を水平に保つことが可能となり、SPM等に応用することで測定範囲が大きく測定精度も高い装置とすることが可能となる。
【0012】
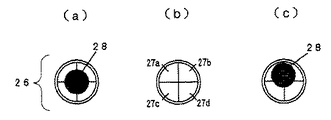
図5は本発明の第5の実施形態に係るチューブ型ピエゾスキャナの構成を示す図である。同じ構成要素には同じ参照番号が付されているので、重複する説明は省略する。光源25からビーム28を出射し、圧電体上面31に設置された反射ミラー24で反射させてビーム28を4分割PD26により受光する構成とする。図7はその4分割PD26の構成とビーム28が照射した様子を表す図である。図7(a)に示すようにピエゾスキャナ1が水平である時に、PD26の中心部分にビーム28が照射されるよう予めセッティングしておく。第1の駆動電極14a、14cに電圧を印加してピエゾスキャナ1をX軸方向に駆動すると、図7(b)で示すように4分割PDに照射されるビームの位置がずれ、互いに交差する2つのエリアの総光量の差が正または負の値を持つことになる。即ち図7(b)における27a、27b、27c、27dの各受光面で検出される光量をIa、Ib、Ic、Idとすると
(Ia+Ic)−(Ib+Id)≠0
となる。そこで、総光量の差が0となるよう駆動制御用PC12がピエゾコントローラ13を介して第2の駆動電極15a、15cに電圧を印加することで、圧電体上面31を圧電体下面32に対して平行にすることが可能となる。また、4分割PD26を用いることでオートコリメータ等を用いた場合に比べ機器が小さくなり省スペース化を達成できる。尚、本実施形態では4分割PD26の互いに交差する2つのエリアの総光量の差としたが、4つのエリアそれぞれの受光量を比較し、駆動方向ならびに駆動量を算出しても良い。
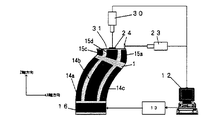
図6は本発明の第6の実施形態に係るチューブ型ピエゾスキャナの構成を示す図である。同じ構成要素には同じ参照番号が付されているので、重複する説明は省略する。例えばAFMやSNOMでは、プローブと試料の間の距離を一定に保ちながら水平方向にスキャンして測定を行う場合がある。そのため、試料の凹凸に追従してプローブもしくは試料を高さ方向に位置決め制御する必要がある。そこで本実施形態では、レーザ変位計30を用いて圧電体上面31の高さ向の変位を検出可能な構成とする。この高さ方向の変位量を駆動制御用PC12にフィードバックし、圧電体上面31が所望の高さとなるよう駆動電極16への印加電圧を算出し、ピエゾコントローラ13を介して駆動制御することで、ピエゾスキャナ1の高さを高精度に制御することが可能となり、例えばSPM等に応用した場合も、プローブを試料に対して高精度に追従させることが可能となる。
【0013】
本発明の第7の実施形態に係るチューブ型ピエゾスキャナは、例えば図4において、第1の駆動電極14a、14cへの印加電圧に対する圧電体上面31の傾斜量を予め測定し、補正テーブルとして駆動制御用PC12内のメモリ(不図示)に保存した構成とする。第1の駆動電極14a、14cへ電圧を印加する時に、駆動制御用PC12内のメモリを参照し、圧電体上面31の傾斜量を求め、この傾斜量を相殺するような電圧を駆動制御用PC12を用いて算出し、ピエゾコントローラ13を通じて第2の駆動電極15a、15cに印加することで、実使用時にオートコリメータ23等の傾斜量検出手段を設置する必要がなくなり、装置を小型化することが可能となる。なお、本実施形態においては傾斜量に関してのみ記述したが、高さ方向に関しても同様に、印加電圧と変位量を測定し補正テーブルを作成し、実使用時にはこの補正テーブルを参照して第3の駆動電極16等に印加する電圧を決定するような構成にすることができる。
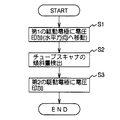
図8は本発明の第4の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである。上下でサイズの異なる駆動電極を備えたチューブ型ピエゾスキャナ1において、まず、第一の駆動電極14a、14cに電圧を印加しピエゾスキャナ1を水平方向(X軸方向)に移動させる(S1)。続いて、この移動に伴って発生する圧電体上面31の水平面(圧電体下面32)に対する傾斜量をオートコリメータ23により検出する(S2)。その後、これが水平となるよう第2の駆動電極15a、15cに電圧を印加する(S3)。以上の手順とすることで、圧電体上面31を水平に保ちながら水平方向に大きなストロークだけチューブ型ピエゾスキャナ1を駆動させることが可能となる。
【0014】
図9は本発明の第6の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである。上下でサイズの異なる駆動電極を備えたチューブ型ピエゾスキャナ1において、まず、第一の駆動電極14a、14cに電圧を印加しピエゾスキャナ1を水平方向(X軸方向)に移動させる(S5)。続いて、この移動に伴って発生する圧電体上面31の水平面(圧電体下面32)に対する傾斜量をオートコリメータ23により検出する(S6)。その後、これが水平となるよう第2の駆動電極15a、15cに電圧を印加する(S7)。チューブスキャナ1が水平になるようした後で、例えばレーザ干渉計30等を用いて高さ方向の変位を検出する(S8)。得られた変位と所望の変位量に基づいて第3の駆動電極16への印加電圧を算出し印加する(S9)。これにより、チューブスキャナの傾きが補正されるまではレーザ干渉計30と反射ミラー24が所望の位置関係(直角)になっていないので、高さ方向の変位量を正確に検出できなかったが、高さ方向へも高精度に位置決めすることが可能となる。
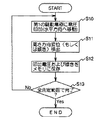
図10は本発明の第7の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである。実使用に先立ってピエゾスキャナ1の第1の駆動電極14a、14cに電圧を印加し(S10)、入力電圧に対する傾斜量及び高さを測定し(S11)、両者をメモリに補正テーブルとして保存しておく(S12)。このプロセスを、使用予定の全範囲において行う(S13)。この時、印加電圧を刻みを小さくする程、補正データの精度は向上する。
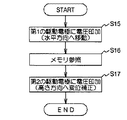
以上のプロセスを終了後、実使用時には図11に示すように、第1の駆動電極14a、14cへ電圧を印加し、チューブスキャナを水平方向に移動させた時(S15)、先に作成しておいて補正テーブルを参照し(S16)、チューブスキャナの傾斜量を相殺し水平になるような、第2の駆動電極15a、15c及び第3の駆動電極16への印加電圧を算出し印加する(S17)。
以上の方法を用いることによって、傾斜量や変位量を測定するための機器が不要となるので、より小型でシンプルなチューブ型ピエゾスキャナ駆動装置とすることが可能である。
【0015】
【発明の効果】
以上記載のごとく請求項1の発明によれば、外周面に設置した第1の駆動電極と第2の駆動電極を備え、長い駆動電極で水平方向に変位させ、短い駆動電極で傾きを制御することで、水平方向に長ストローク駆動すると共に圧電体上面の傾斜を任意の量に制御することが可能となる。
また請求項2では、請求項1と同様の作用効果を奏する。
また請求項3では、駆動電極を4極とする、即ち互いに直交する2方向に駆動電極を配置することとなるので、水平面内の任意の方向へ圧電体を移動量および傾斜量を制御することができる。
また請求項4では、第3の駆動電極へ電圧を印加することで圧電体を高さ方向への任意の量だけ変位させることができるので、水平方向の移動量、傾斜量と同時に高さ方向にも高精度に位置決めすることができる。
また請求項5では、第1の駆動電極へ電圧を印加した時に生じる圧電体の傾斜量を検出し、この傾斜量をフィードバックして第2の駆動電極を駆動制御するので、圧電体上面を水平に保つことができ、傾斜によって生じる高さ方向の変位を除去することがでる。また、第1の駆動電極が第2の駆動電極よりも長い構成となっているので、水平方向へ長ストローク駆動することが可能となる。
また請求項6では、4分割受光素子が分割された各エリア毎に反射光を検出し、光量演算手段がこの受光素子の光量の差分を算出するので、水平面内の任意の方向への圧電体の傾斜量を検出することが可能となる。
また請求項7では、高さ方向の変位量を検出しフィードバックすることで圧電体の高さを任意の位置に正確に位置決めすることができるので、ピエゾの大きさや固体差、クリープ等による高さ方向の変位を除去することが可能となる。
また請求項8では、圧電体の印加電圧−変位量を予め測定し、この再現性を利用することで、実使用時には傾斜量や変位センサを設置することなく上述のような動作が可能となり、小型でシンプルな装置にすることができる。
また請求項9では、請求項5と同様の作用効果を奏する。
また請求項10では、請求項7と同様の作用効果を奏する。
また請求項11では、請求項8と同様の作用効果を奏する。
【図面の簡単な説明】
【図1】(a)は本発明の第1の実施形態に係るチューブ型ピエゾスキャナの構成を示す側面図、(b)は電圧を印加して撓んだ様子を表す図である。
【図2】(a)は本発明の第2の実施形態に係るチューブ型ピエゾスキャナの側面、(b)は上面図である。
【図3】本発明の第3の実施形態に係るチューブ型ピエゾスキャナの側面である。
【図4】本発明の第4の実施形態に係るチューブ型ピエゾスキャナの構成を示す図である。
【図5】本発明の第5の実施形態に係るチューブ型ピエゾスキャナの構成を示す図である。
【図6】本発明の第6の実施形態に係るチューブ型ピエゾスキャナの構成を示す図である。
【図7】(a)は本発明の4分割PD26の構成とビーム28が照射した様子を表す図、(b)は4分割PD26の分割状態を示す図、(c)は4分割PD26にビーム28が不均一に照射した様子を表す図である。
【図8】本発明の第4の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである。
【図9】本発明の第6の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである。
【図10】本発明の第7の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである(その1)。
【図11】本発明の第7の実施形態に係るチューブ型ピエゾスキャナの調整手順を示すフローチャートである(その2)。
【図12】(a)は従来のチューブ型ピエゾスキャナ100の構成図の一例を示す図、(b)は電圧を印加して撓んだ様子を表す図である。
【図13】従来のチューブ型ピエゾスキャナをSPMに用いた場合の構成を示す図である。
【図14】(a)は従来の分割駆動電極を用いたチューブ型ピエゾスキャナの構成を示す側面図、(b)は電圧を印加して撓んだ様子を表す図である。
【符号の説明】
1 圧電体、14a、14b、14c、14d 第1駆動電極、15a、15b、15c、15d 第2駆動電極
Claims (11)
- チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナにおいて、
前記チューブ型圧電体の内周面に設けられた基準電極と、前記チューブ型圧電体の外周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、
該第1および第2の駆動電極のサイズが異なることを特徴とするチューブ型ピエゾスキャナ。 - チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナにおいて、
前記チューブ型圧電体の外周面に設けられた基準電極と、前記チューブ型圧電体の内周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、
該第1および第2の駆動電極のサイズが異なることを特徴とするチューブ型ピエゾスキャナ。 - 前記第1および第2の駆動電極が各々2極ずつ対向して配置されていることを特徴とする請求項1又は2に記載のチューブ型ピエゾスキャナ。
- 前記第1および第2の駆動電極が設けられた周面の下側に、前記チューブ型圧電体を上下方向に伸縮させるための第3の駆動電極を更に備えたことを特徴とする請求項1又は2又は3に記載のチューブ型ピエゾスキャナ。
- 前記チューブ型圧電体上面の傾斜量を検出する傾斜量検出手段と、前記第1および第2の駆動電極へ所定の電圧を印加して前記チューブ型圧電体の姿勢を制御する姿勢制御手段と、を備え、
前記姿勢制御手段は、前記傾斜量検出手段により検出された傾斜量に基づいて前記チューブ型圧電体上面が水平となるように、前記第1の駆動電極への印加電圧を制御すると共に、前記第2の駆動電極への印加電圧を制御して前記チューブ型圧電体を水平方向に移動することを特徴とするチューブ型ピエゾスキャナ。 - 前記傾斜量検出手段は、4分割された受光素子および該受光素子により光電変換された信号レベルに基づいて光量を演算する光量演算手段から構成されていることを特徴とする請求項5に記載のチューブ型ピエゾスキャナ。
- 前記チューブ型圧電体上面の高さ方向の変位量を検出する変位量検出手段を更に備え、
前記姿勢制御手段は、前記変位量検出手段により検出された変位量に基づいて前記チューブ型圧電体の高さが所定の値となるように、前記第3の駆動電極への印加電圧を制御することを特徴とする請求項4又は5又は6に記載のチューブ型ピエゾスキャナ。 - 前記第1もしくは第2の駆動電極への印加電圧に対する前記チューブ型圧電体上面の傾斜量もしくは高さ方向の変位量を予め測定したデータを記憶するメモリを備え、
前記姿勢制御手段は、前記第1の駆動電極へ電圧を印加する際に、前記メモリに記憶されているデータを参照して前記チューブ型圧電体上面の傾斜量を求め、該傾斜量を相殺するように前記第2の駆動電極への印加電圧を制御することを特徴とする請求項5乃至7に記載のチューブ型ピエゾスキャナ。 - チューブ型圧電体の表面に基準電極と駆動電極を備えるチューブ型ピエゾスキャナの駆動方法において、
前記チューブ型圧電体の内周面に設けられた基準電極と、前記チューブ型圧電体の外周面の上下を分割するように設けられた第1および第2の駆動電極と、を備え、
前記第1の駆動電極に所定の電圧を印加して前記チューブ型圧電体を水平方向に移動させる第一のステップと、該第一のステップによる前記チューブ型圧電体の傾斜量を検出する第二のステップと、前記チューブ型圧電体の上面が水平になるように前記第2の駆動電極に電圧を印加する第三のステップと、を備えることを特徴とするチューブ型ピエゾスキャナの駆動方法。 - 前記第1および第2の駆動電極が設けられた周面の下側に、前記チューブ型圧電体を上下方向に伸縮させるための第3の駆動電極を更に備え、
前記チューブ型圧電体上面の高さ方向の変位を検出する第四のステップと、前記チューブ型圧電体上面が所定の高さとなるように、前記第3の駆動電極に電圧を印加する第五のステップと、を備え、
前記第三のステップにより前記チューブ型圧電体上面が水平になった後で、前記第四および第五のステップにより前記チューブ型圧電体上面の高さ方向の変位を変更することを特徴とする請求項9に記載のチューブ型ピエゾスキャナの駆動方法。 - 前記第1もしくは第2の駆動電極への印加電圧に対する前記チューブ型圧電体上面の傾斜量もしくは高さ方向の変位量を予め測定したデータをメモリに記憶するステップを備え、
前記第1の駆動電極へ電圧を印加する際に、前記メモリに記憶されているデータを参照して前記チューブ型圧電体上面の傾斜量を求め、該傾斜量を相殺するように前記第2の駆動電極への印加電圧を制御することを特徴とする請求項9又は10に記載のチューブ型ピエゾスキャナの駆動方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002355926A JP2004194366A (ja) | 2002-12-06 | 2002-12-06 | チューブ型ピエゾスキャナ及びその駆動方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002355926A JP2004194366A (ja) | 2002-12-06 | 2002-12-06 | チューブ型ピエゾスキャナ及びその駆動方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2004194366A true JP2004194366A (ja) | 2004-07-08 |
Family
ID=32756467
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002355926A Pending JP2004194366A (ja) | 2002-12-06 | 2002-12-06 | チューブ型ピエゾスキャナ及びその駆動方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2004194366A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100861549B1 (ko) | 2007-09-19 | 2008-10-02 | 삼성전기주식회사 | 스캐너 구동 장치 |
-
2002
- 2002-12-06 JP JP2002355926A patent/JP2004194366A/ja active Pending
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100861549B1 (ko) | 2007-09-19 | 2008-10-02 | 삼성전기주식회사 | 스캐너 구동 장치 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6612160B2 (en) | Apparatus and method for isolating and measuring movement in metrology apparatus | |
| US7478552B2 (en) | Optical detection alignment/tracking method and apparatus | |
| CN116125102B (zh) | 原子力显微镜及其探针校准方法 | |
| US5459577A (en) | Method of and apparatus for measuring pattern positions | |
| US20120079633A1 (en) | Apparatus and Method for Isolating and Measuring Movement in Metrology Apparatus | |
| US9052340B2 (en) | Probe assembly for a scanning probe microscope | |
| US20090140142A1 (en) | Scanning probe microscope and measuring method thereby | |
| JP3602310B2 (ja) | 平面度測定装置 | |
| JP2002031589A (ja) | 走査型プローブ顕微鏡 | |
| JP3349779B2 (ja) | スキャナシステム及びこれを用いた走査型顕微鏡 | |
| JPH04212001A (ja) | 走査型トンネル顕微鏡 | |
| JPH09203739A (ja) | プローブ位置制御装置および走査型近接場顕微鏡 | |
| JP3950627B2 (ja) | 走査型プローブ顕微鏡 | |
| JP2967965B2 (ja) | 走査型プローブ顕微鏡用スキャナ及びそれを備える走査型プローブ顕微鏡 | |
| JPH0666509A (ja) | 形状測定装置 | |
| JP3536193B2 (ja) | 走査型プローブ顕微鏡 | |
| US20070012874A1 (en) | Apparatus for and method of driving X-Y scanner in scanning probe microscope | |
| JP2004069445A (ja) | 走査型プローブ顕微鏡 | |
| JP2001141443A (ja) | 形状測定方法およびその装置 | |
| JP4810241B2 (ja) | プローブユニットおよび原子間力顕微鏡 | |
| JP2003215017A (ja) | 走査プローブ顕微鏡 | |
| JP2003227713A (ja) | 3次元形状測定機及びその誤差校正方法 | |
| JPH0980059A (ja) | スキャナーシステム | |
| JPH0625642B2 (ja) | 走査型トンネル顕微鏡装置 | |
| JPH07311029A (ja) | 微動装置及び走査型プローブ顕微鏡 |